Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
AI技術とドライブレコーダー映像を活用した「事故状況再現システム」のご紹介
Search
ALBERT Inc.
June 11, 2020
Technology
510
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
AI技術とドライブレコーダー映像を活用した「事故状況再現システム」のご紹介
2020年度人工知能学会全国大会の発表資料です。
ALBERT Inc.
June 11, 2020
More Decks by ALBERT Inc.
See All by ALBERT Inc.
TossingBot: Learning to Throw Arbitrary Objects with Residual Physics
albert_study
0
130
人流と COVID-19 の関係性の評価と発表までの議論過程
albert_study
0
99
DNN による動画認識
albert_study
0
180
一風変わったニューラルネットの使い方
albert_study
0
300
正則化による変数選択の解説と応用事例の紹介
albert_study
0
700
DNN による特徴点マッチング
albert_study
1
3k
Glow の紹介
albert_study
0
360
Other Decks in Technology
See All in Technology
HRC_Frontend_Conference_Fukuoka_2026.pdf
ts020
0
750
AIによるクリエイティブ生成を行う上での試行錯誤
plaidtech
PRO
0
160
Claude Code本って、 読む必要あるの?
oikon48
2
480
Minecraft JavaのMODをSwiftで作る
1mash0
0
180
AI 時代のスタートアップエコシステ厶から考究する技術的負債との向き合い方
m3m0r7
PRO
3
2.3k
え、こんなに早く改修できるの?──新人エンジニアとスクラムマスターの2人が語る、AI×アジャイル開発の現場
ysasago
2
470
10Xに技術的負債をもたらした「2つの境界の歪み」その構造と解消への営み
10xinc
0
2.1k
「ピッケル本」日本語版は4.0(第6版)が出版されるべき / pickaxe4-nagoyark05
kakutani
2
190
LTのテーマ どうきめてる?〜5つの型と私のやり方〜
yama3133
1
110
ADKで始める業務改善 - AIエージェント開発時の考えと設計
harappa80
2
220
あけおめLINE 傾向とその対策
nasa9084
0
160
顧客に向き合う開発組織へ。リアーキテクチャとフィーチャーチーム化で挑む組織改革
safie
0
2.1k
Featured
See All Featured
ピンチをチャンスに:未来をつくるプロダクトロードマップ #pmconf2020
aki_iinuma
128
56k
Sam Torres - BigQuery for SEOs
techseoconnect
PRO
0
540
From Legacy to Launchpad: Building Startup-Ready Communities
dugsong
0
330
Principles of Awesome APIs and How to Build Them.
keavy
128
18k
SEOcharity - Dark patterns in SEO and UX: How to avoid them and build a more ethical web
sarafernandez
0
280
The Cult of Friendly URLs
andyhume
79
7k
世界の人気アプリ100個を分析して見えたペイウォール設計の心得
akihiro_kokubo
PRO
74
42k
How to Think Like a Performance Engineer
csswizardry
28
2.8k
A Modern Web Designer's Workflow
chriscoyier
699
190k
Side Projects
sachag
456
43k
The Pragmatic Product Professional
lauravandoore
37
7.4k
svc-hook: hooking system calls on ARM64 by binary rewriting
retrage
2
580
Transcript
www.albert2005.co.jp/ 本社 〒169-0074 東京都新宿区北新宿2-21-1 新宿フロントタワー15F TEL: 03-5937-1610 FAX: 03-5937-1612 東海⽀社
〒451-6008 愛知県名古屋市⻄区⽜島町6-1 名古屋ルーセントタワー8F TEL: 052-433-3701 FAX: 052-433-3702 AI 技術とドライブレコーダー映像を活⽤した 「事故状況再現システム」のご紹介 2020年度⼈⼯知能学会全国⼤会 2020年06⽉11⽇ 株式会社 ALBERT シニアデータサイエンティスト ⽚桐 佑⼆郎
None
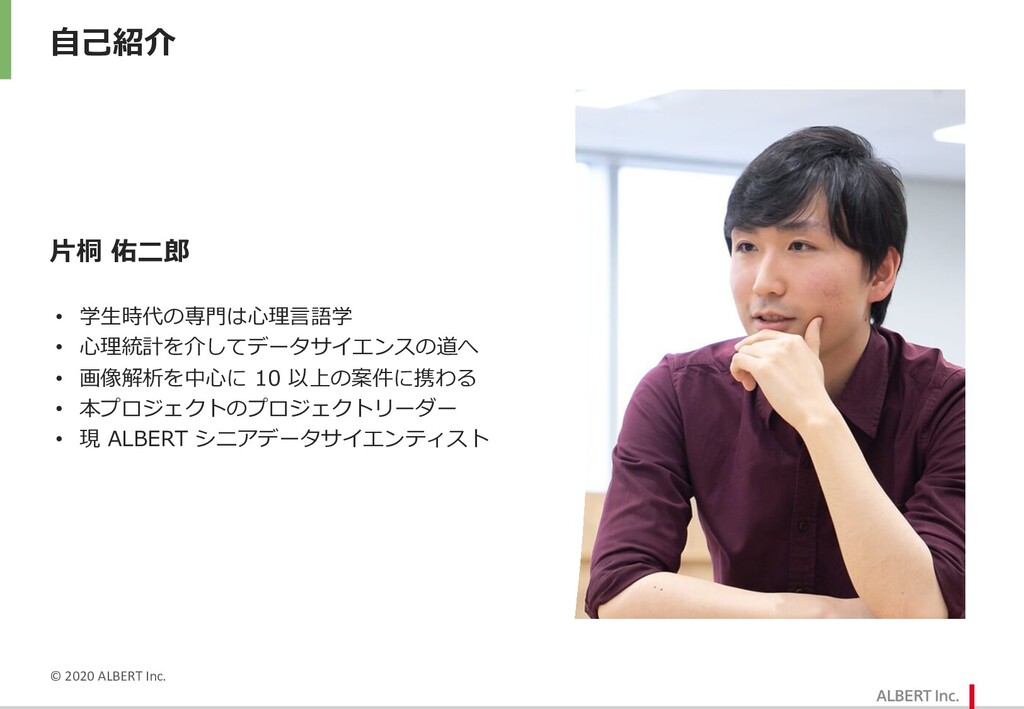
⾃⼰紹介 ⽚桐 佑⼆郎 • 学⽣時代の専⾨は⼼理⾔語学 • ⼼理統計を介してデータサイエンスの道へ • 画像解析を中⼼に 10
以上の案件に携わる • 本プロジェクトのプロジェクトリーダー • 現 ALBERT シニアデータサイエンティスト © 2020 ALBERT Inc. 3
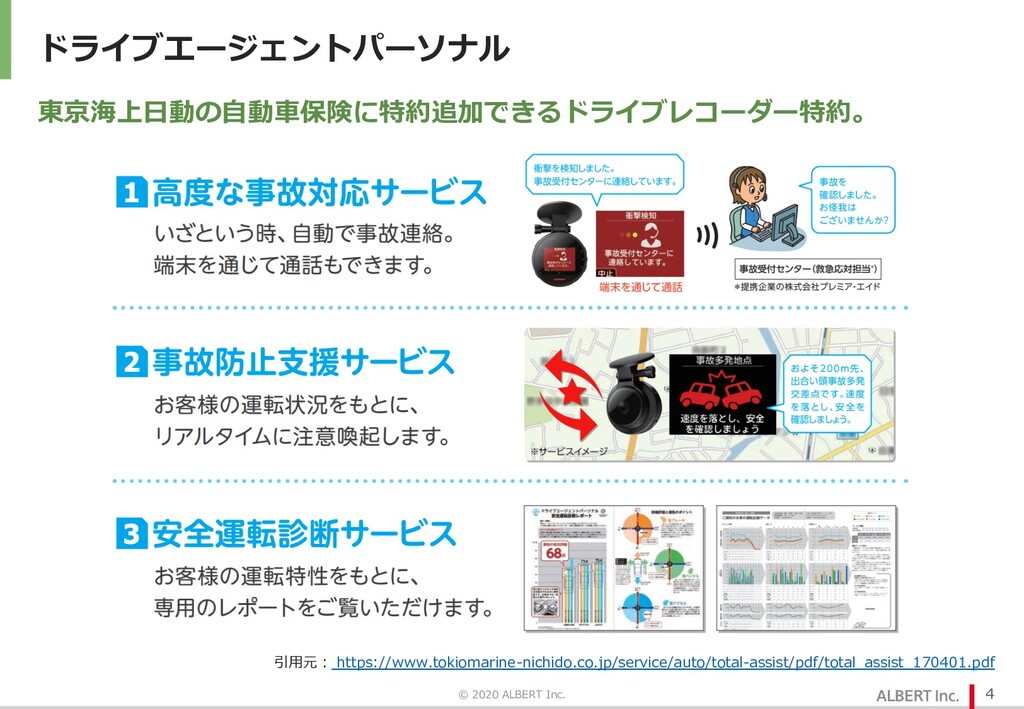
ドライブエージェントパーソナル © 2020 ALBERT Inc. 4 東京海上⽇動の⾃動⾞保険に特約追加できるドライブレコーダー特約。 引⽤元︓ https://www.tokiomarine-nichido.co.jp/service/auto/total-assist/pdf/total_assist_170401.pdf
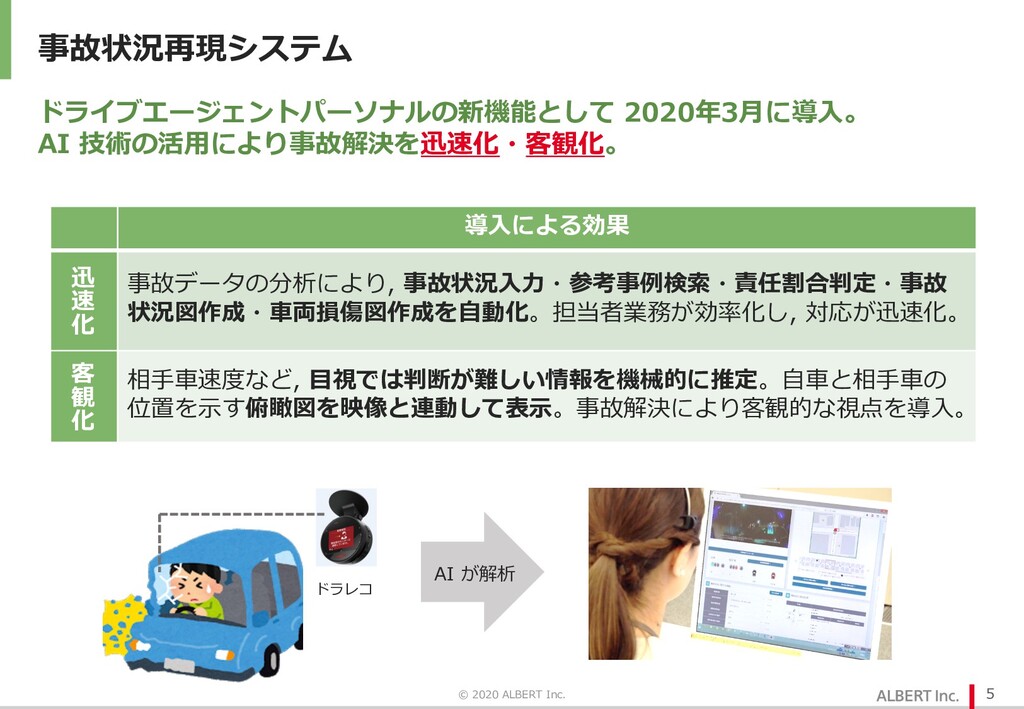
事故状況再現システム © 2020 ALBERT Inc. 5 ドライブエージェントパーソナルの新機能として 2020年3⽉に導⼊。 AI 技術の活⽤により事故解決を迅速化・客観化。
AI が解析 ドラレコ 導⼊による効果 迅 速 化 事故データの分析により, 事故状況⼊⼒・参考事例検索・責任割合判定・事故 状況図作成・⾞両損傷図作成を⾃動化。担当者業務が効率化し, 対応が迅速化。 客 観 化 相⼿⾞速度など, ⽬視では判断が難しい情報を機械的に推定。⾃⾞と相⼿⾞の 位置を⽰す俯瞰図を映像と連動して表⽰。事故解決により客観的な視点を導⼊。
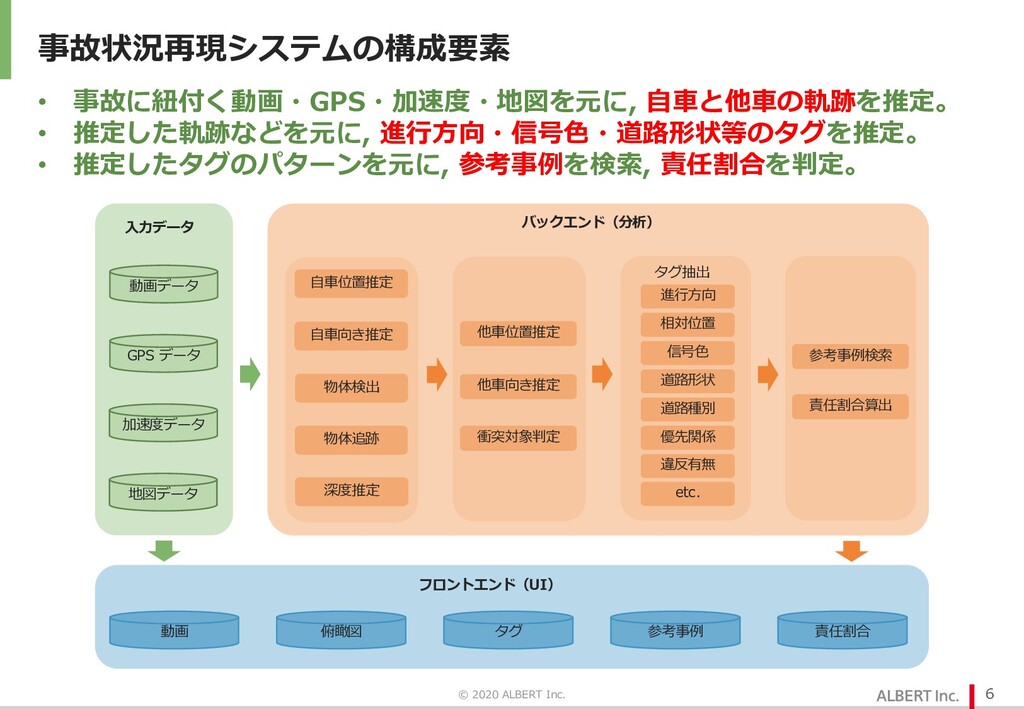
事故状況再現システムの構成要素 © 2020 ALBERT Inc. 6 • 事故に紐付く動画・GPS・加速度・地図を元に, ⾃⾞と他⾞の軌跡を推定。 •
推定した軌跡などを元に, 進⾏⽅向・信号⾊・道路形状等のタグを推定。 • 推定したタグのパターンを元に, 参考事例を検索, 責任割合を判定。 物体追跡 深度推定 ⾃⾞位置推定 ⾃⾞向き推定 物体検出 他⾞位置推定 動画データ GPS データ 加速度データ 地図データ 動画 俯瞰図 タグ 参考事例 責任割合 ⼊⼒データ 他⾞向き推定 衝突対象判定 進⾏⽅向 相対位置 信号⾊ 道路形状 道路種別 優先関係 違反有無 タグ抽出 etc. バックエンド(分析) フロントエンド(UI) 責任割合算出 参考事例検索
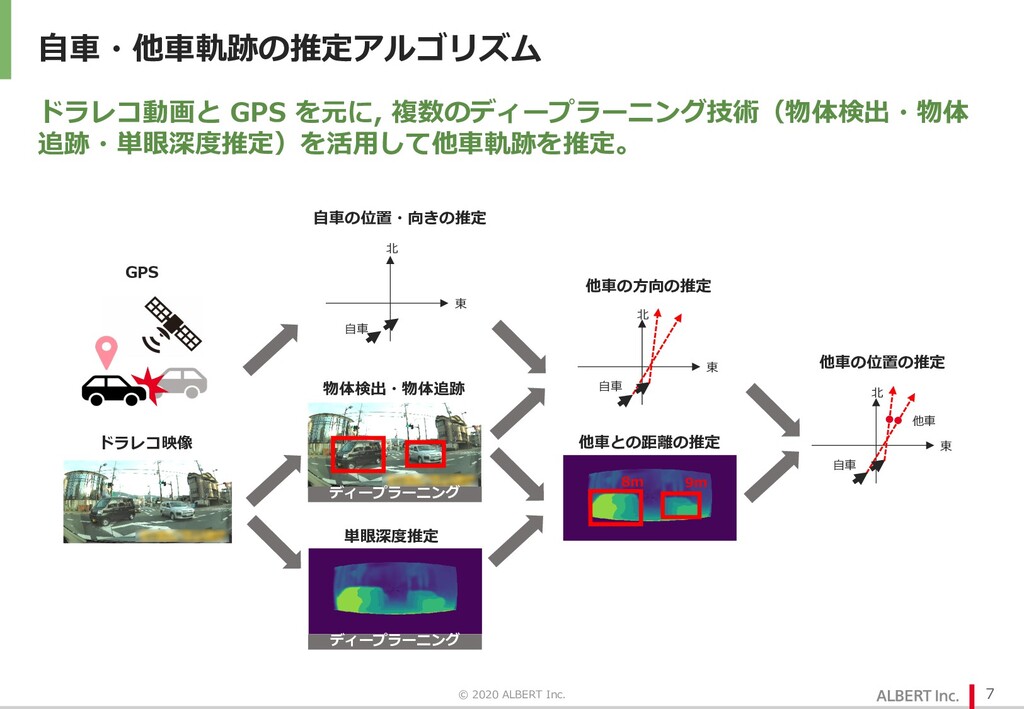
⾃⾞・他⾞軌跡の推定アルゴリズム © 2020 ALBERT Inc. 7 ドラレコ動画と GPS を元に, 複数のディープラーニング技術(物体検出・物体
追跡・単眼深度推定)を活⽤して他⾞軌跡を推定。 北 東 ⾃⾞ 8m 9m 単眼深度推定 物体検出・物体追跡 他⾞との距離の推定 ⾃⾞の位置・向きの推定 他⾞の位置の推定 北 東 ⾃⾞ 他⾞ ドラレコ映像 GPS 北 東 ⾃⾞ 他⾞の⽅向の推定 ディープラーニング ディープラーニング
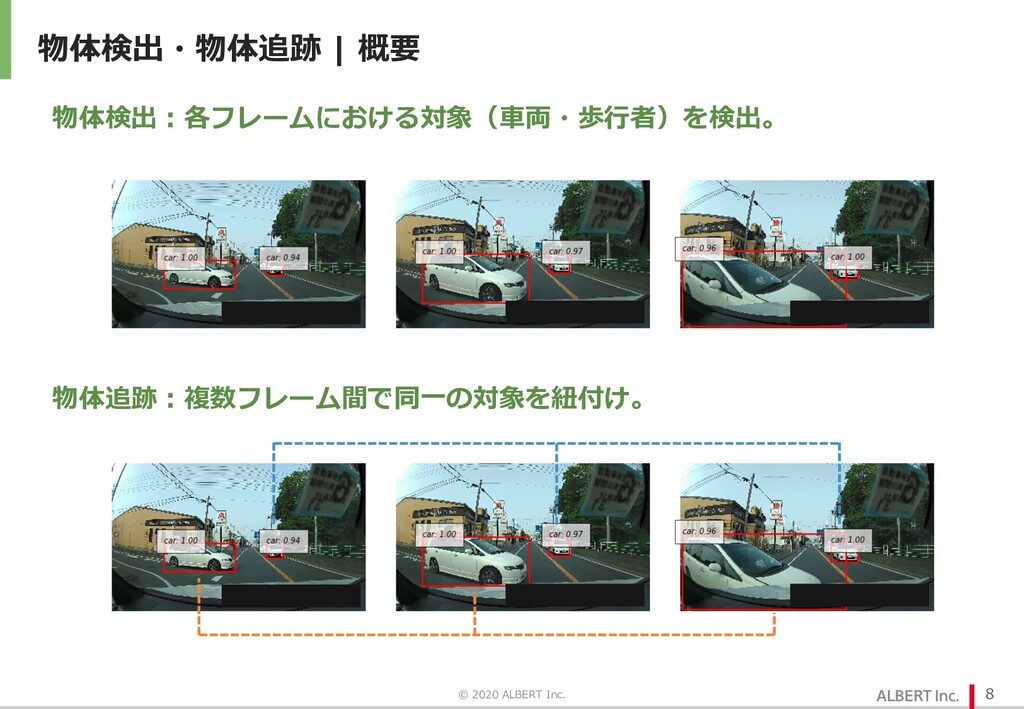
物体検出・物体追跡 | 概要 © 2020 ALBERT Inc. 8 物体検出︓各フレームにおける対象(⾞両・歩⾏者)を検出。 物体追跡︓複数フレーム間で同⼀の対象を紐付け。
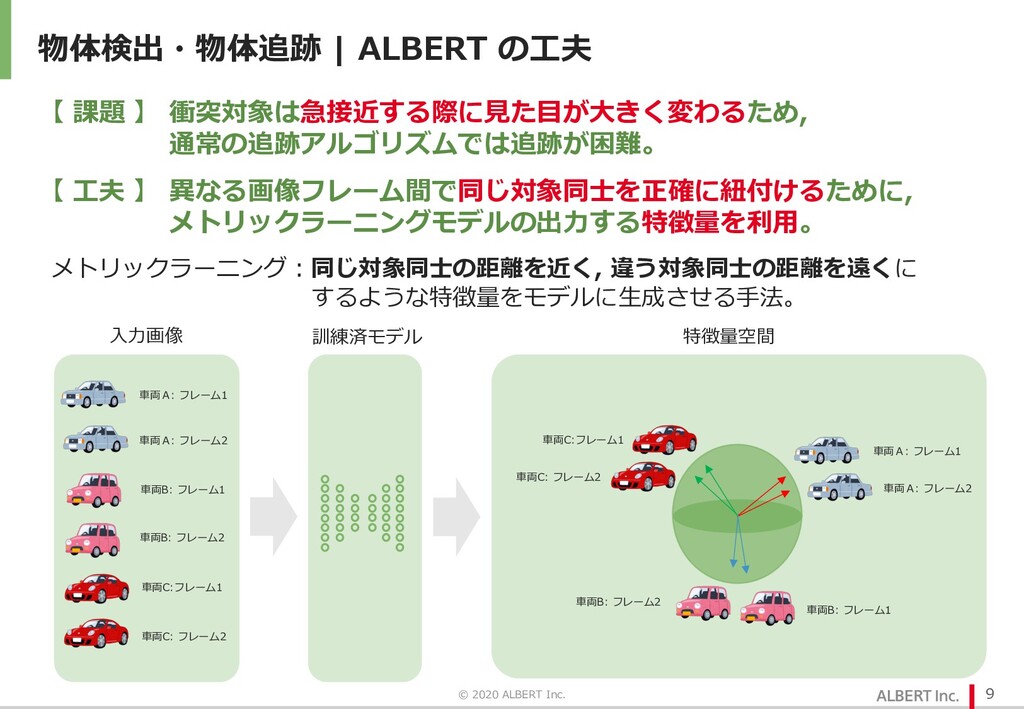
物体検出・物体追跡 | ALBERT の⼯夫 © 2020 ALBERT Inc. 9 ⾞両A:
フレーム1 ⾞両B: フレーム1 ⾞両C:フレーム1 ⾞両A: フレーム2 ⾞両B: フレーム2 ⾞両C: フレーム2 特徴量空間 ⼊⼒画像 訓練済モデル メトリックラーニング︓同じ対象同⼠の距離を近く, 違う対象同⼠の距離を遠くに するような特徴量をモデルに⽣成させる⼿法。 ⾞両A: フレーム1 ⾞両A: フレーム2 ⾞両C:フレーム1 ⾞両C: フレーム2 ⾞両B: フレーム1 ⾞両B: フレーム2 【 課題 】 衝突対象は急接近する際に⾒た⽬が⼤きく変わるため, 通常の追跡アルゴリズムでは追跡が困難。 【 ⼯夫 】 異なる画像フレーム間で同じ対象同⼠を正確に紐付けるために, メトリックラーニングモデルの出⼒する特徴量を利⽤。
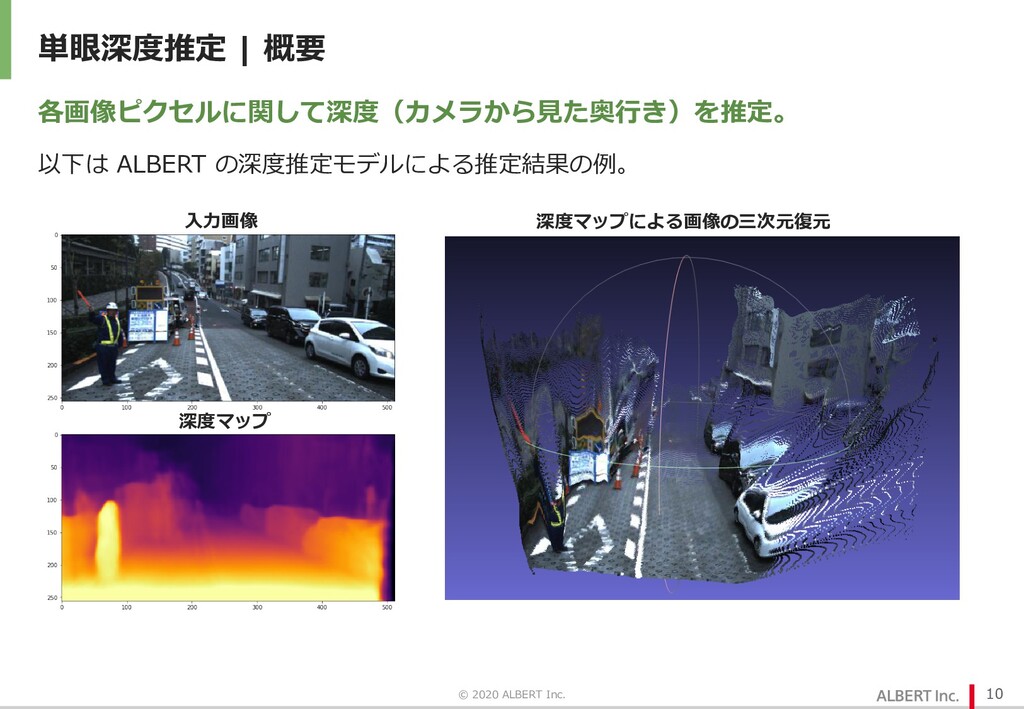
単眼深度推定 | 概要 © 2020 ALBERT Inc. 10 各画像ピクセルに関して深度(カメラから⾒た奥⾏き)を推定。 ⼊⼒画像
深度マップ 深度マップによる画像の三次元復元 以下は ALBERT の深度推定モデルによる推定結果の例。
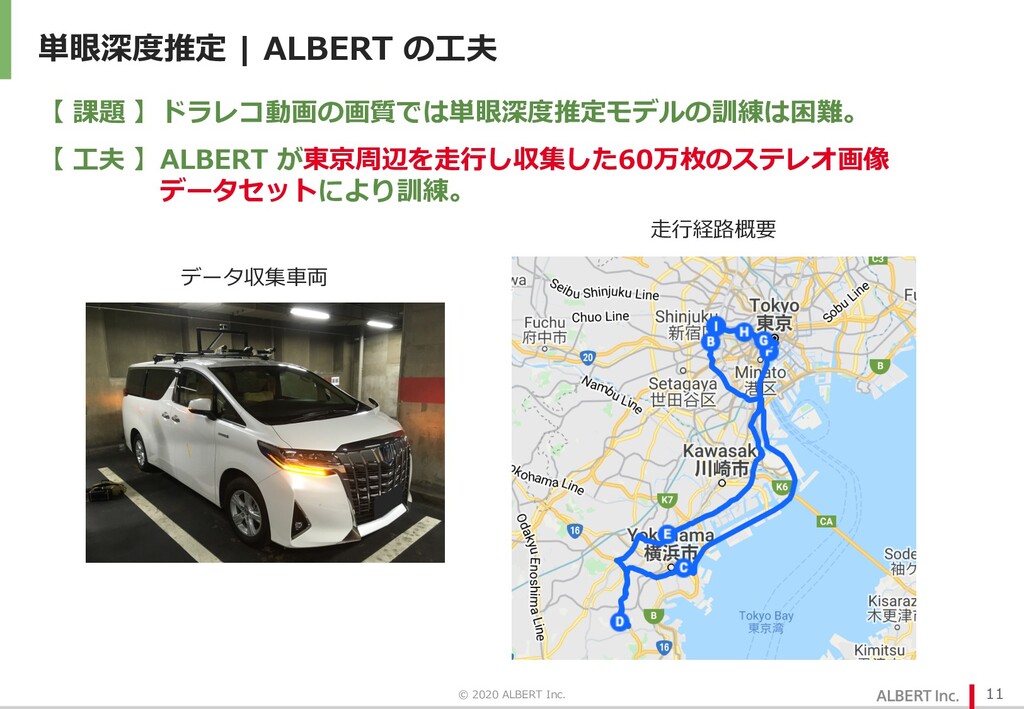
単眼深度推定 | ALBERT の⼯夫 © 2020 ALBERT Inc. 11 【
課題 】ドラレコ動画の画質では単眼深度推定モデルの訓練は困難。 【 ⼯夫 】ALBERT が東京周辺を⾛⾏し収集した60万枚のステレオ画像 データセットにより訓練。 データ収集⾞両 ⾛⾏経路概要
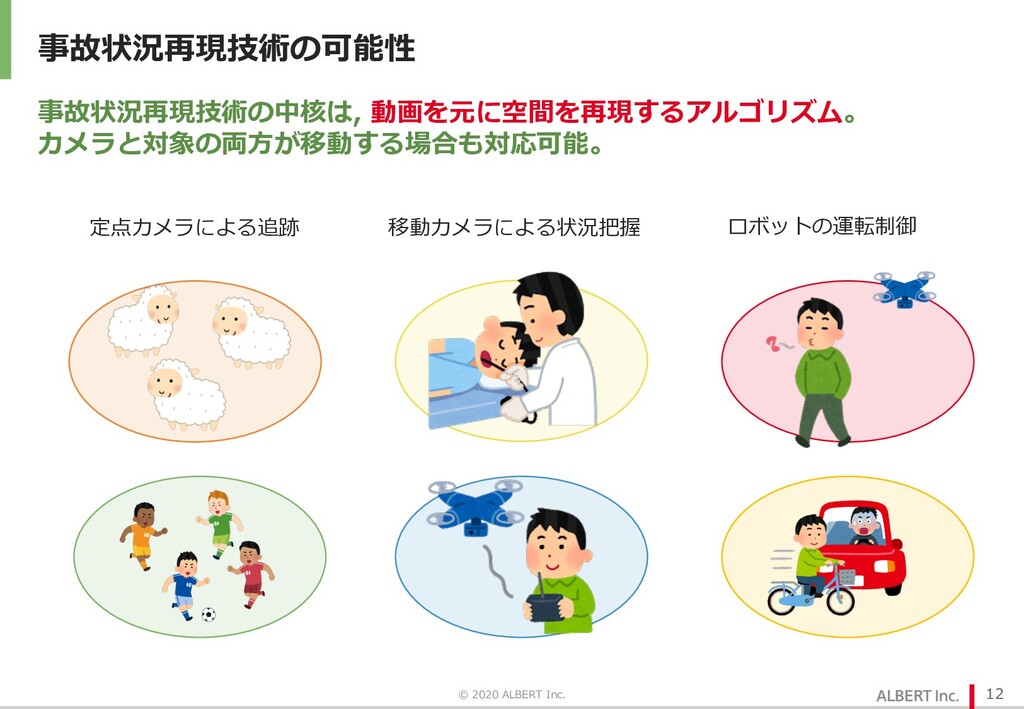
事故状況再現技術の可能性 © 2020 ALBERT Inc. 12 事故状況再現技術の中核は, 動画を元に空間を再現するアルゴリズム。 カメラと対象の両⽅が移動する場合も対応可能。 定点カメラによる追跡
移動カメラによる状況把握 ロボットの運転制御
データサイエンティスト積極募集中︕
None


 albert_study
 ts020
 plaidtech
 oikon48
 1mash0
 m3m0r7
 ysasago
 10xinc
 kakutani
 yama3133
 harappa80
 nasa9084
 safie
 aki_iinuma
 techseoconnect
 dugsong
 keavy
 sarafernandez
 andyhume
 akihiro_kokubo
 csswizardry
 chriscoyier
 sachag
 lauravandoore
 retrage