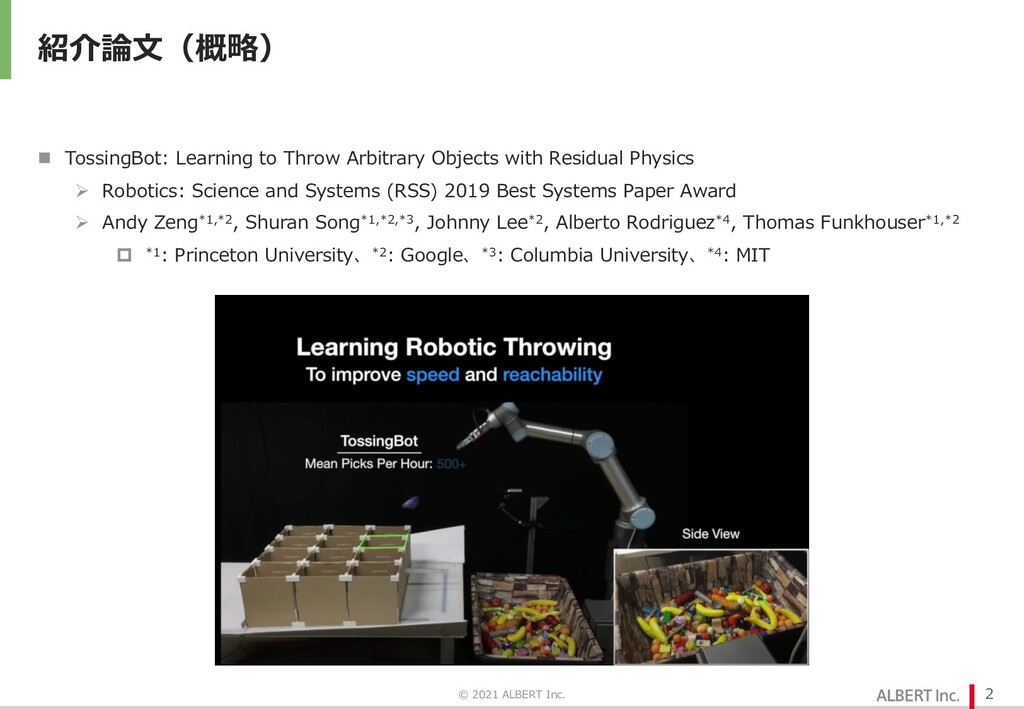
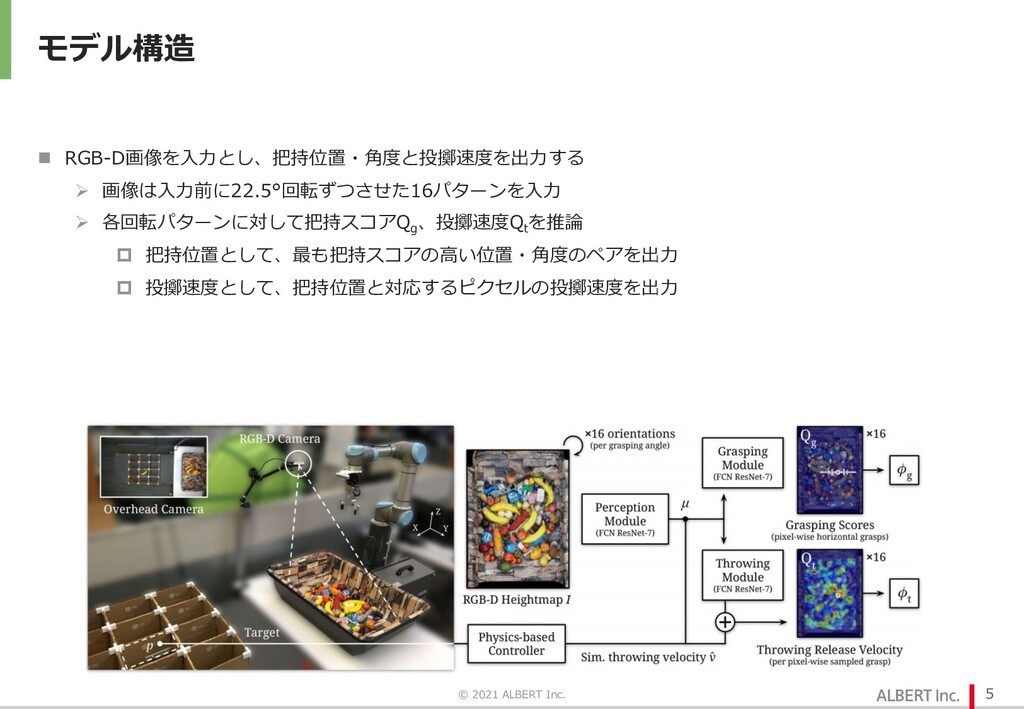
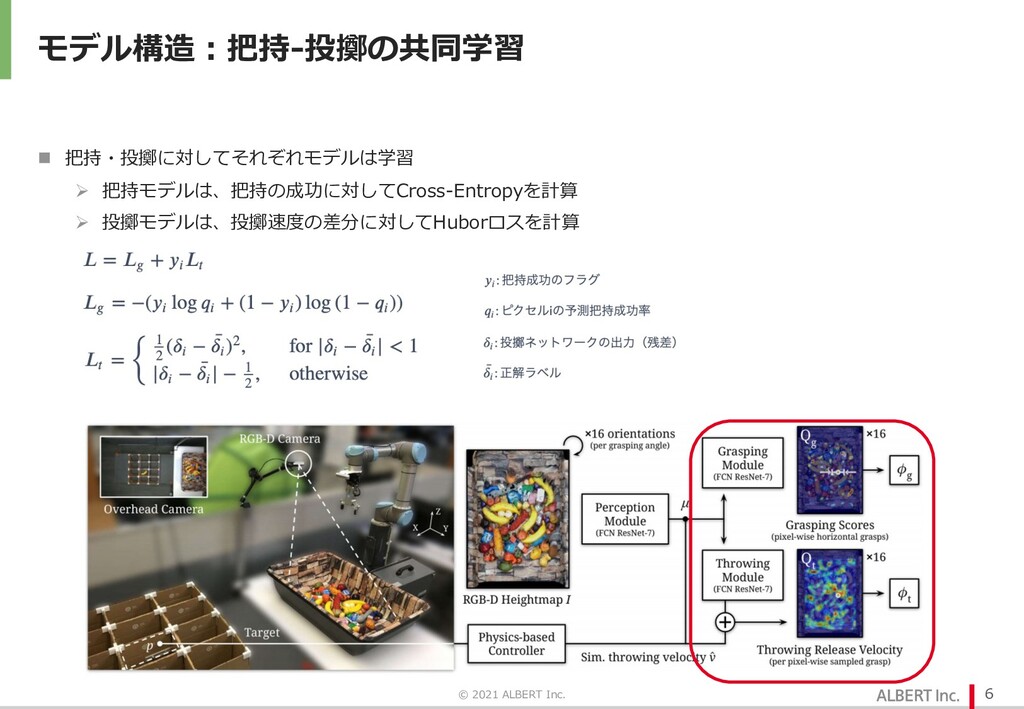
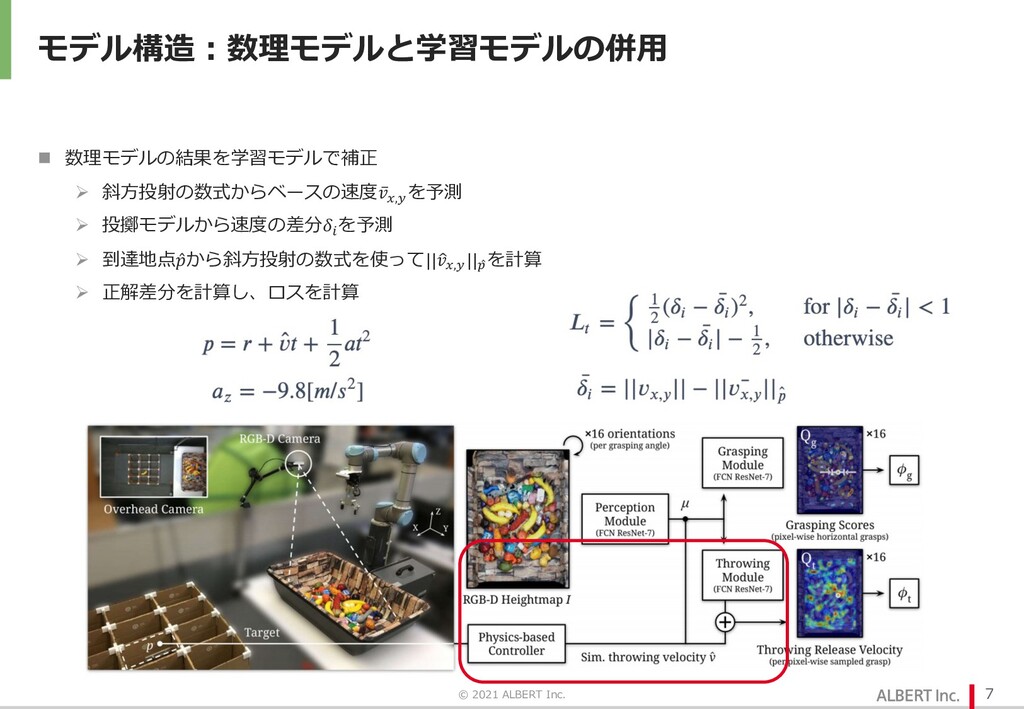
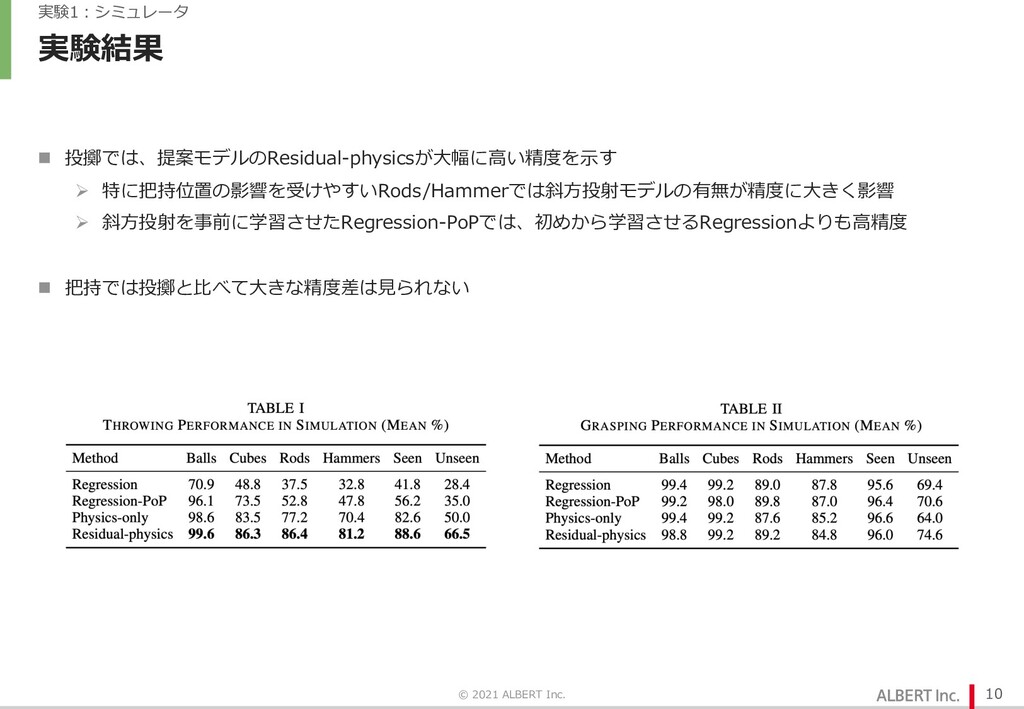
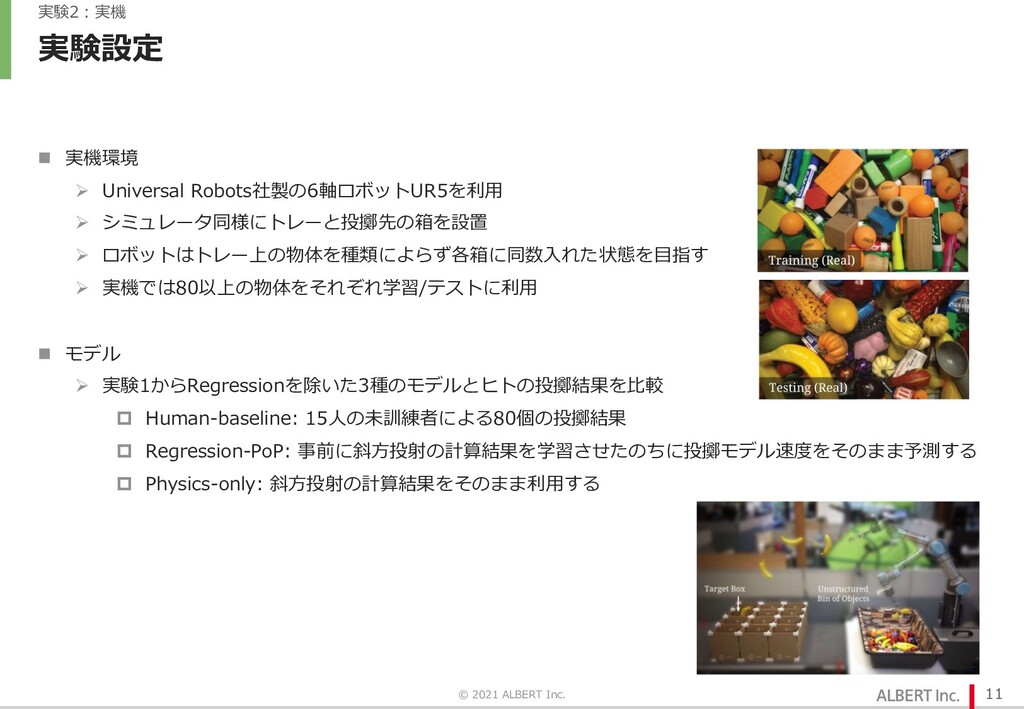
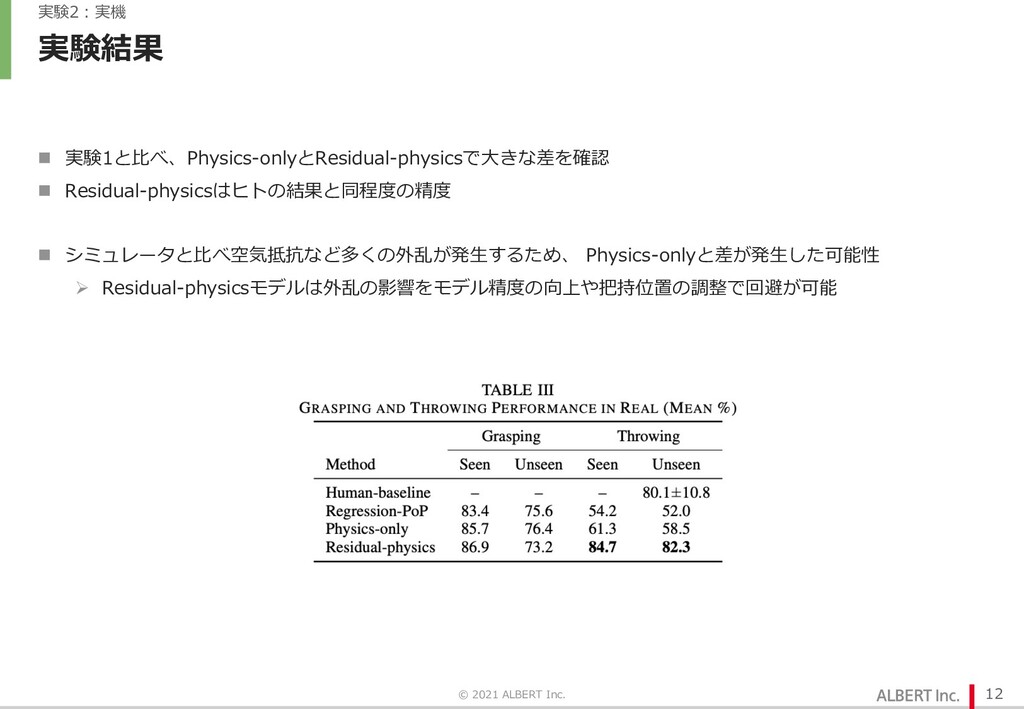
Throw Arbitrary Objects with Residual Physics Ø Robotics: Science and Systems (RSS) 2019 Best Systems Paper Award Ø Andy Zeng*1,*2, Shuran Song*1,*2,*3, Johnny Lee*2, Alberto Rodriguez*4, Thomas Funkhouser*1,*2 p *1: Princeton University、*2: Google、*3: Columbia University、*4: MIT
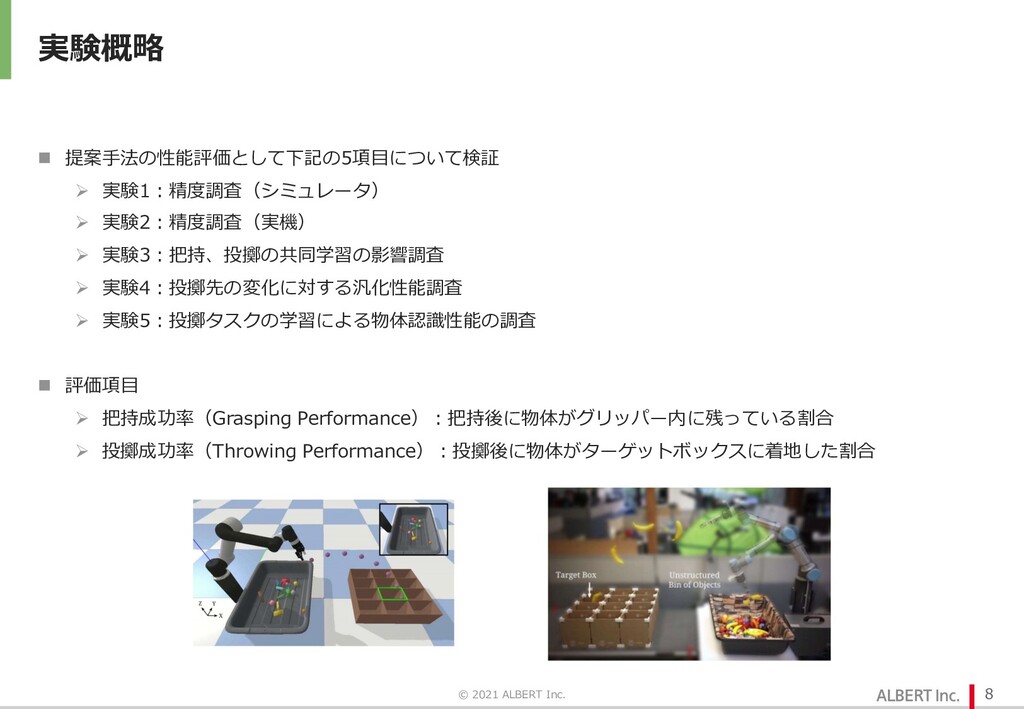
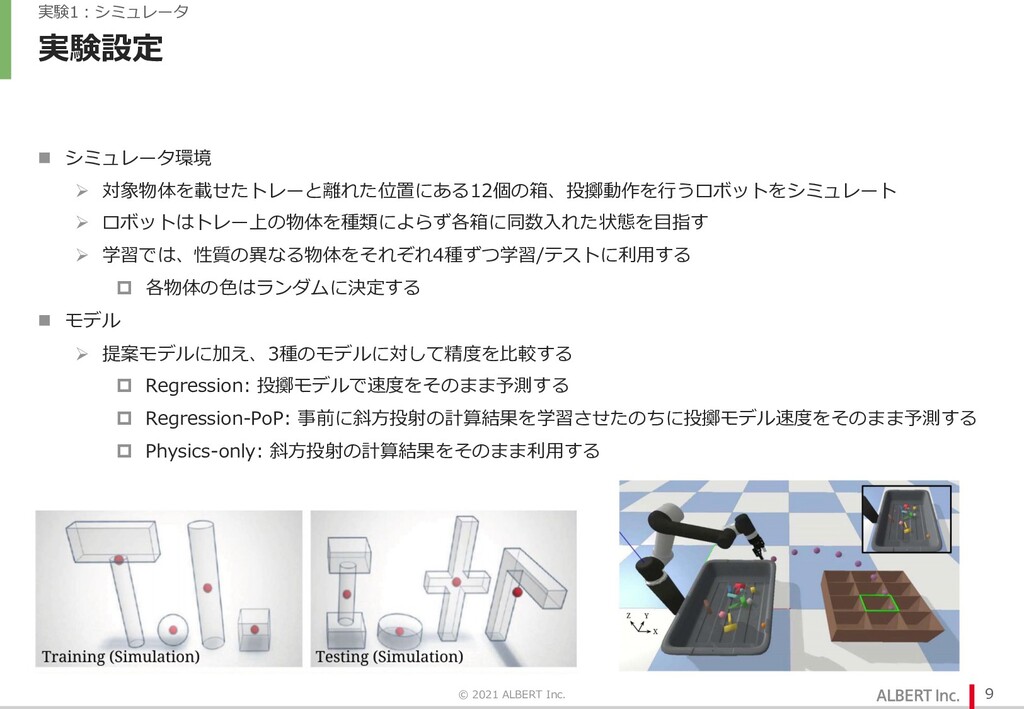
Ø ロボットはトレー上の物体を種類によらず各箱に同数⼊れた状態を⽬指す Ø 学習では、性質の異なる物体をそれぞれ4種ずつ学習/テストに利⽤する p 各物体の⾊はランダムに決定する n モデル Ø 提案モデルに加え、3種のモデルに対して精度を⽐較する p Regression: 投擲モデルで速度をそのまま予測する p Regression-PoP: 事前に斜⽅投射の計算結果を学習させたのちに投擲モデル速度をそのまま予測する p Physics-only: 斜⽅投射の計算結果をそのまま利⽤する 実験1︓シミュレータ
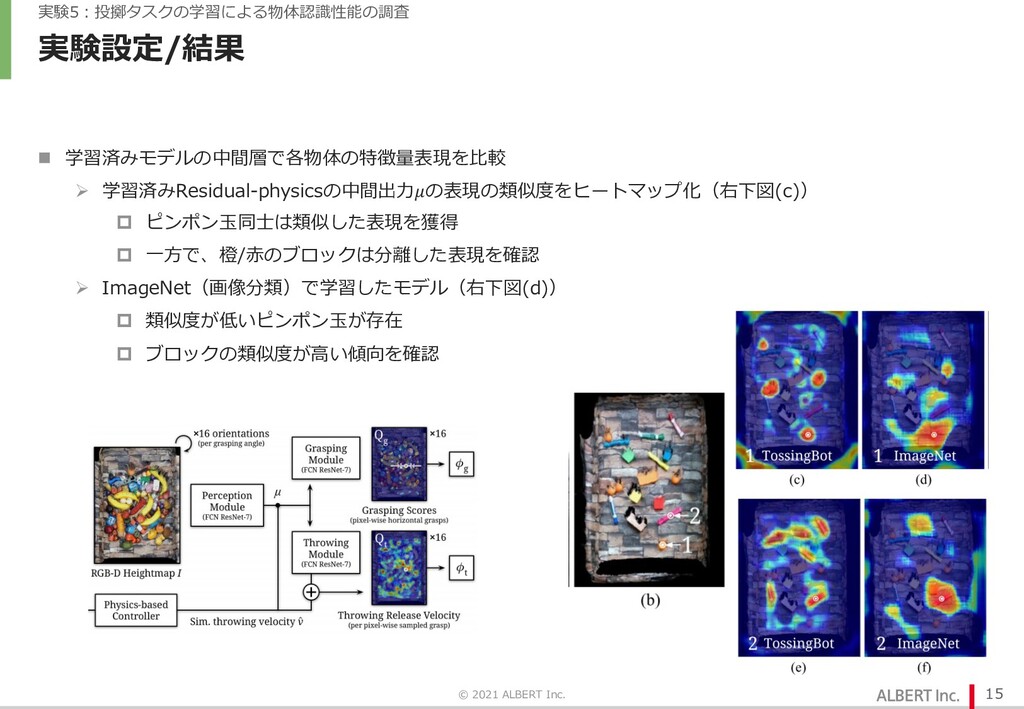
学習済みResidual-physicsの中間出⼒𝜇の表現の類似度をヒートマップ化(右下図(c)) p ピンポン⽟同⼠は類似した表現を獲得 p ⼀⽅で、橙/⾚のブロックは分離した表現を確認 Ø ImageNet(画像分類)で学習したモデル(右下図(d)) p 類似度が低いピンポン⽟が存在 p ブロックの類似度が⾼い傾向を確認
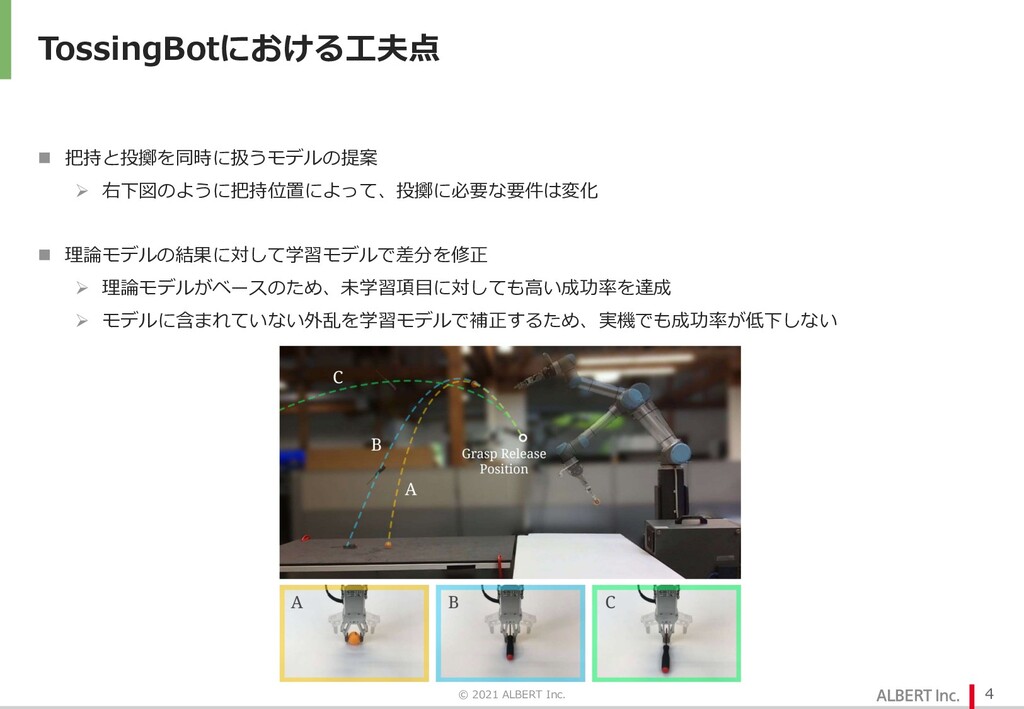
n 物体/初期位置などに対して存在した強い制約を⼤きく緩和 Ø 投擲タスクにおいて物体間で共通したタスクとなる斜⽅投射を定式モデルで活⽤ Ø モデル化が難しい空気抵抗/重⼼の位置など物体ごとに多くのバリエーションが存在する要素を強化学習で 暗にモデル化 n 数理モデルと学習モデルを併⽤することで汎⽤性、成功率の⾼い把持/投擲モデルを作成 n 投擲を通じて、物体の特性をネットワーク内に獲得
Andy, et al. Tossingbot: Learning to throw arbitrary objects with residual physics. IEEE Transactions on Robotics, 2020, 36.4: 1307-1319. n プロジェクトページ Ø https://tossingbot.cs.princeton.edu/ n 参考記事 Ø [DL輪読会]TossingBot: Learning to Throw Arbitrary Objects with Residual Physics https://www.slideshare.net/DeepLearningJP2016/dltossingbot-learning-to-throw-arbitrary- objects-with-residual-physics

 SiteGround - Reliable hosting with speed, security, and support you can count on.


 albert_study
 eric8230
 yutailang0119
 kotaminato
 zozotech
 kawaguti
 matsuji
 nao_randd
 genshun9
 muit
 alchemy1115
 nwiizo
 techtekt
 kastner
 tmiket
 sonatard
 rocio
 jnunemaker
 aleyda
 skipperchong
 carmenintech
 holman
 inesmontani
 deanohume