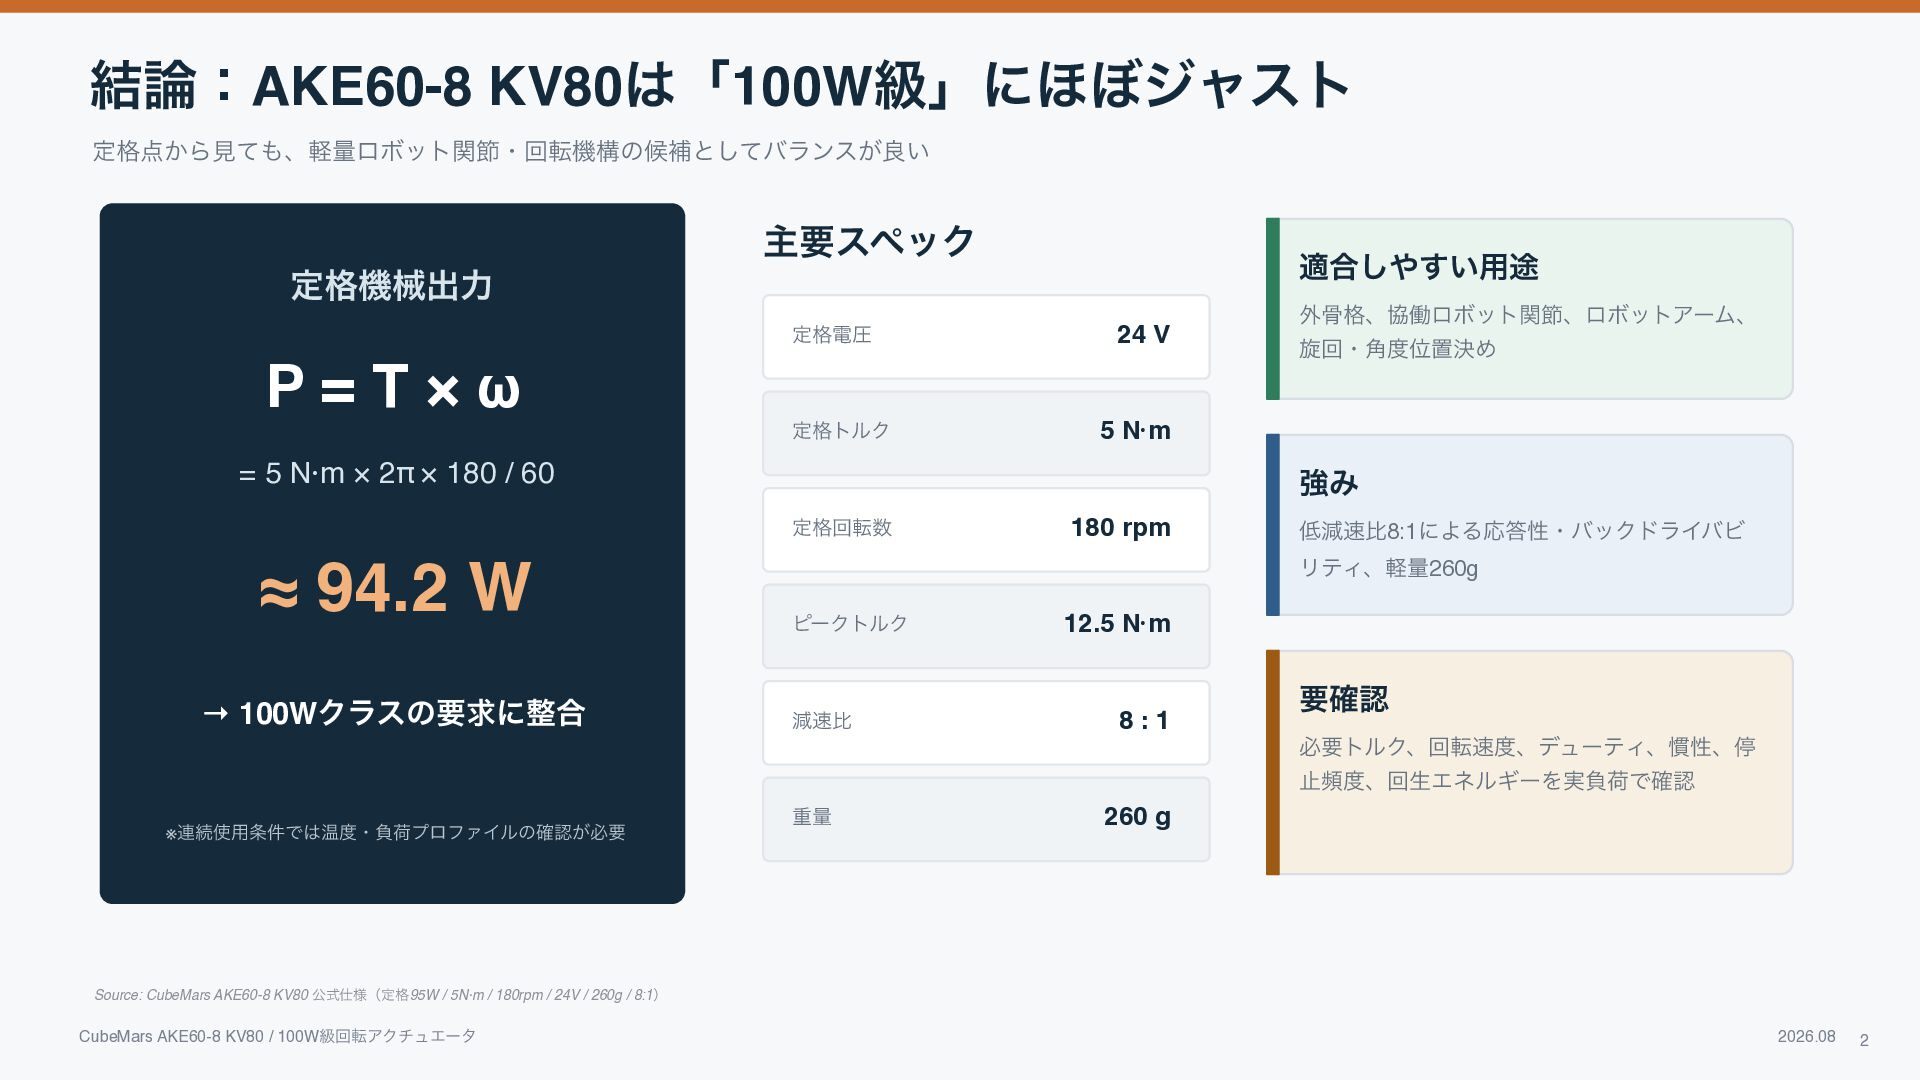
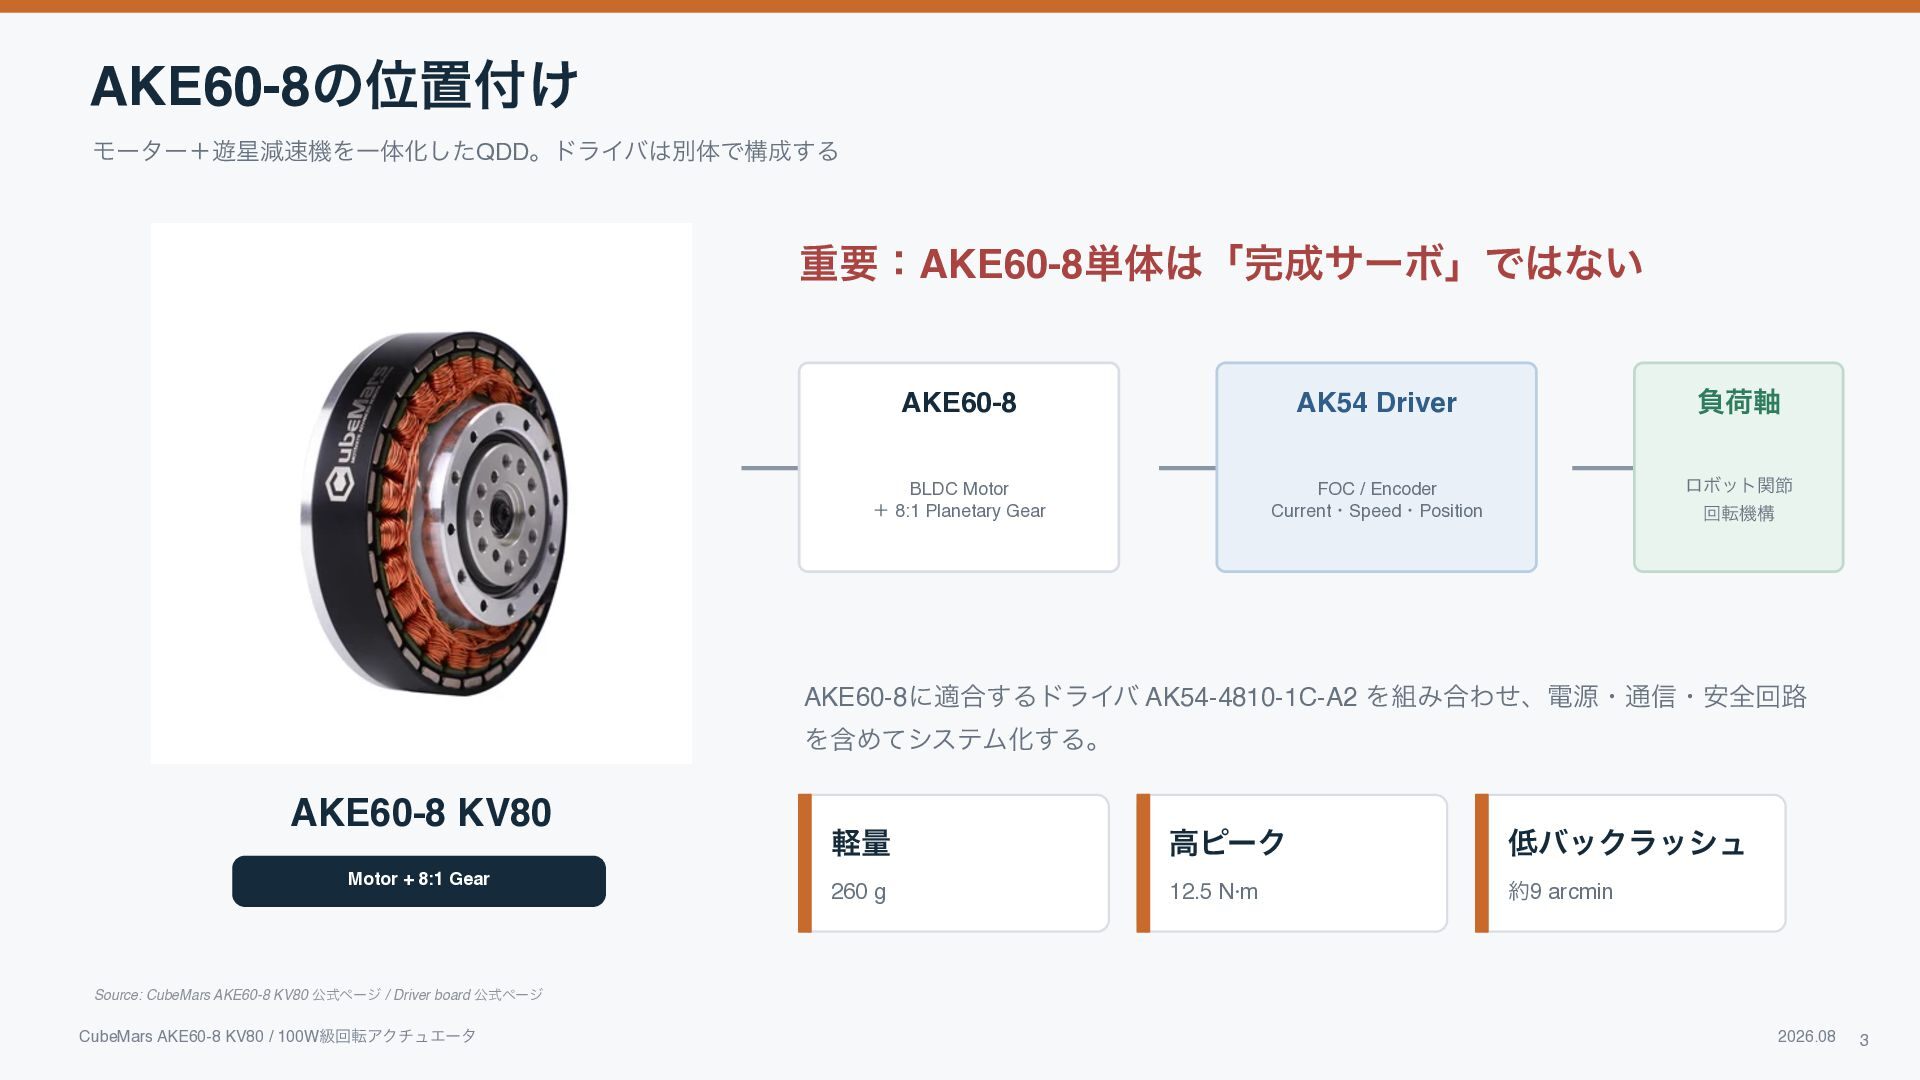
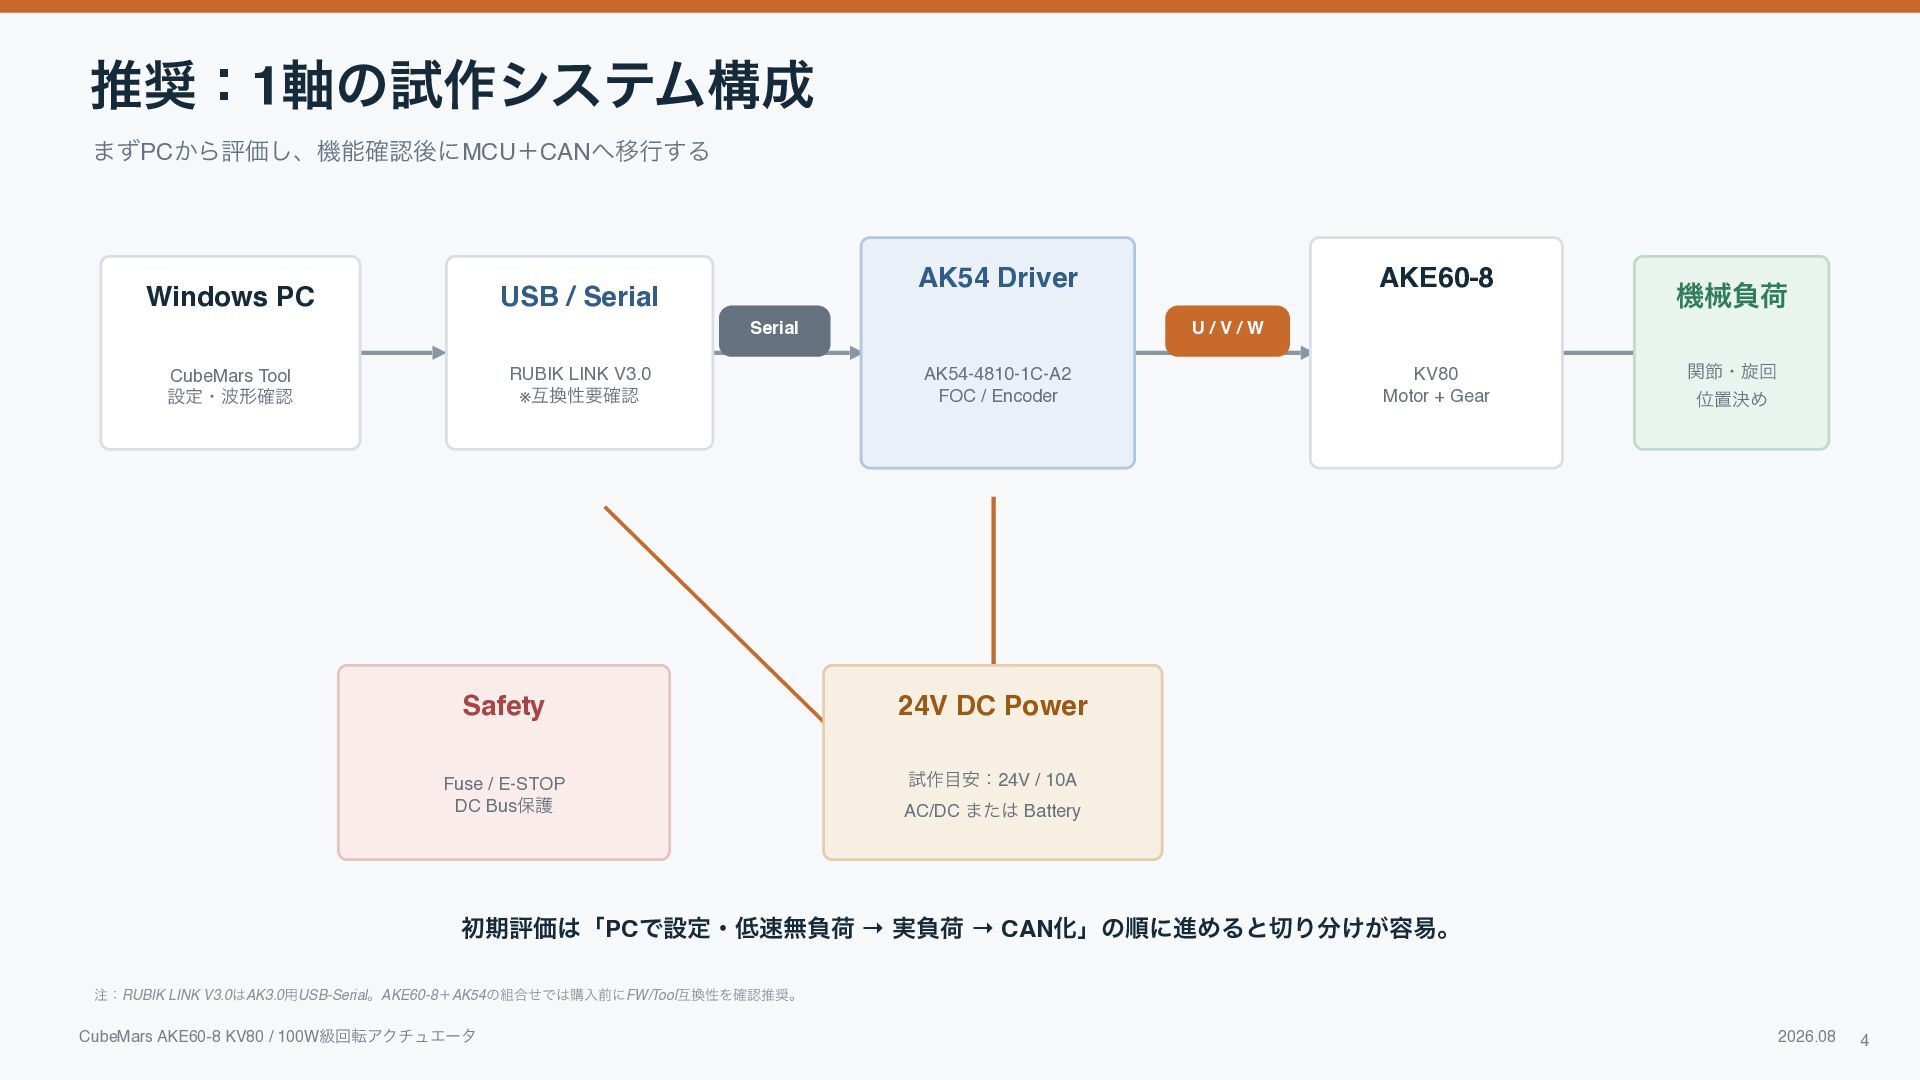
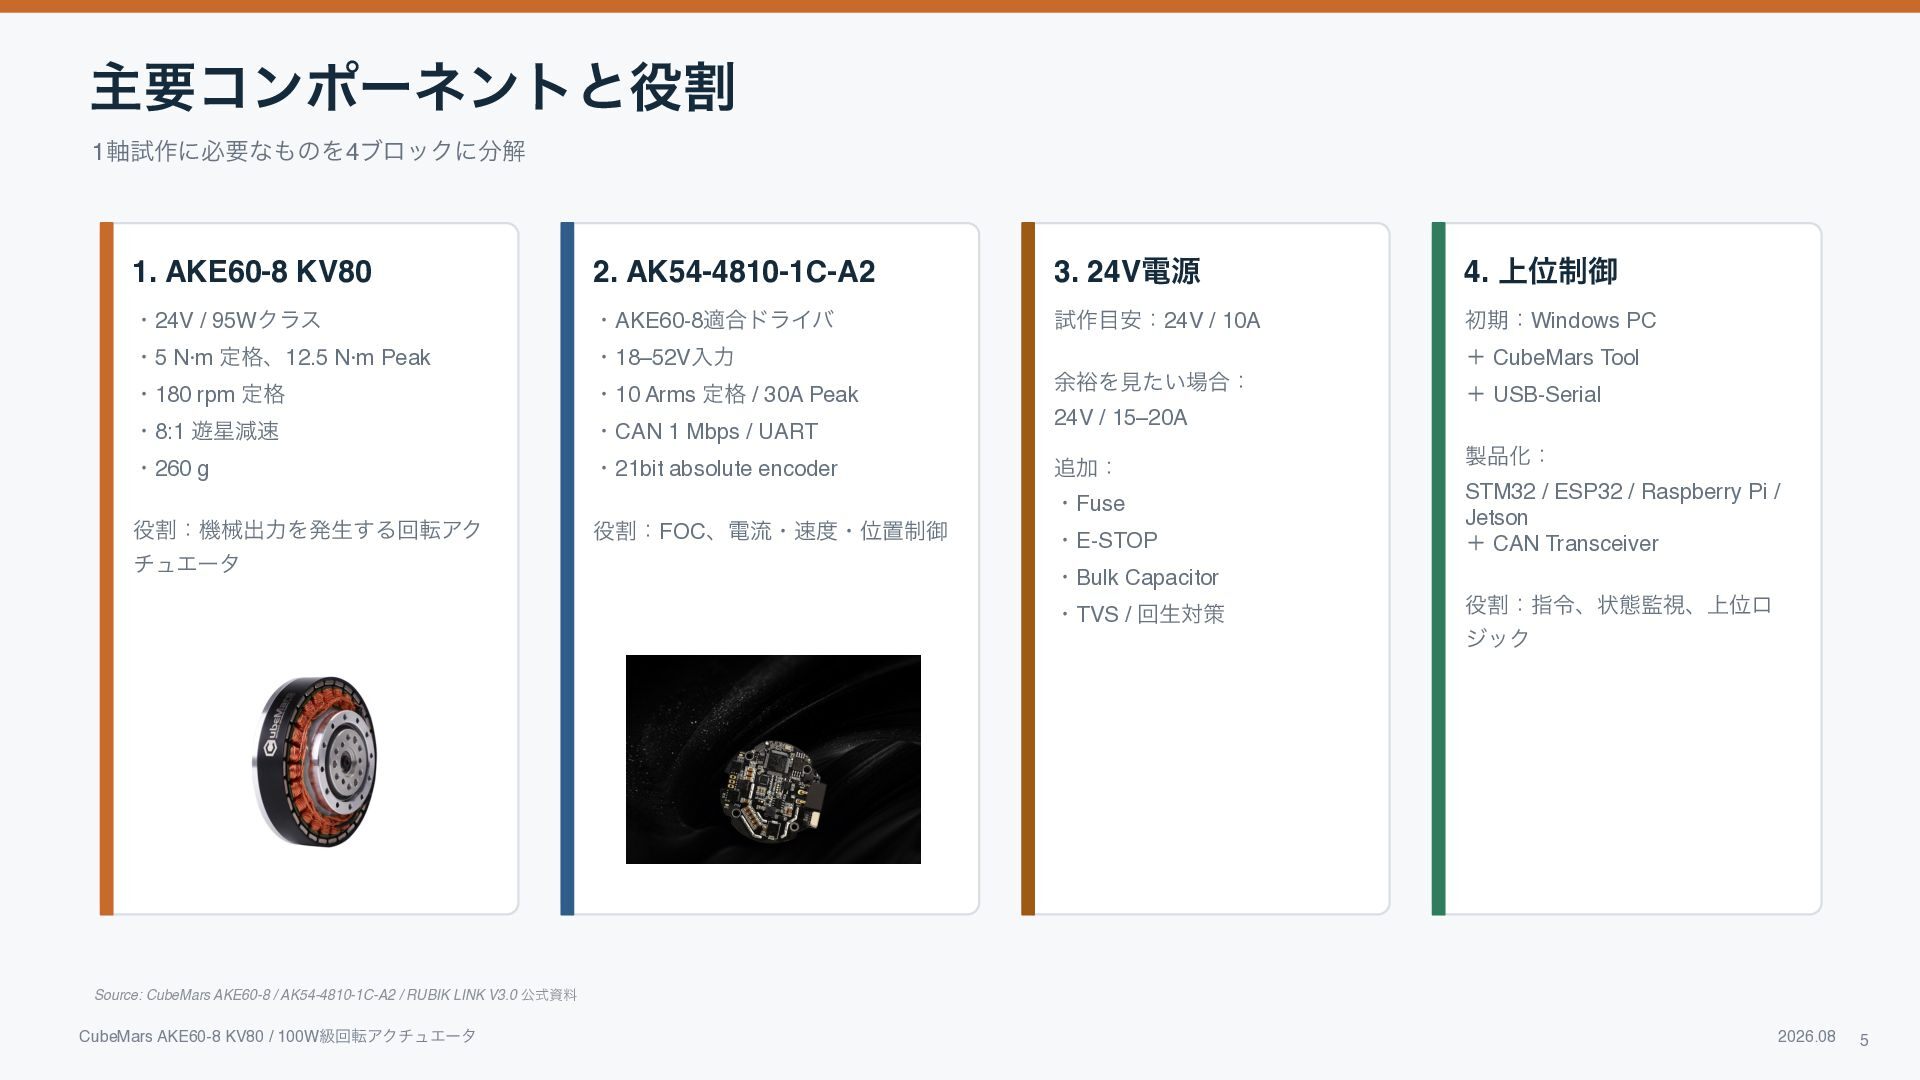
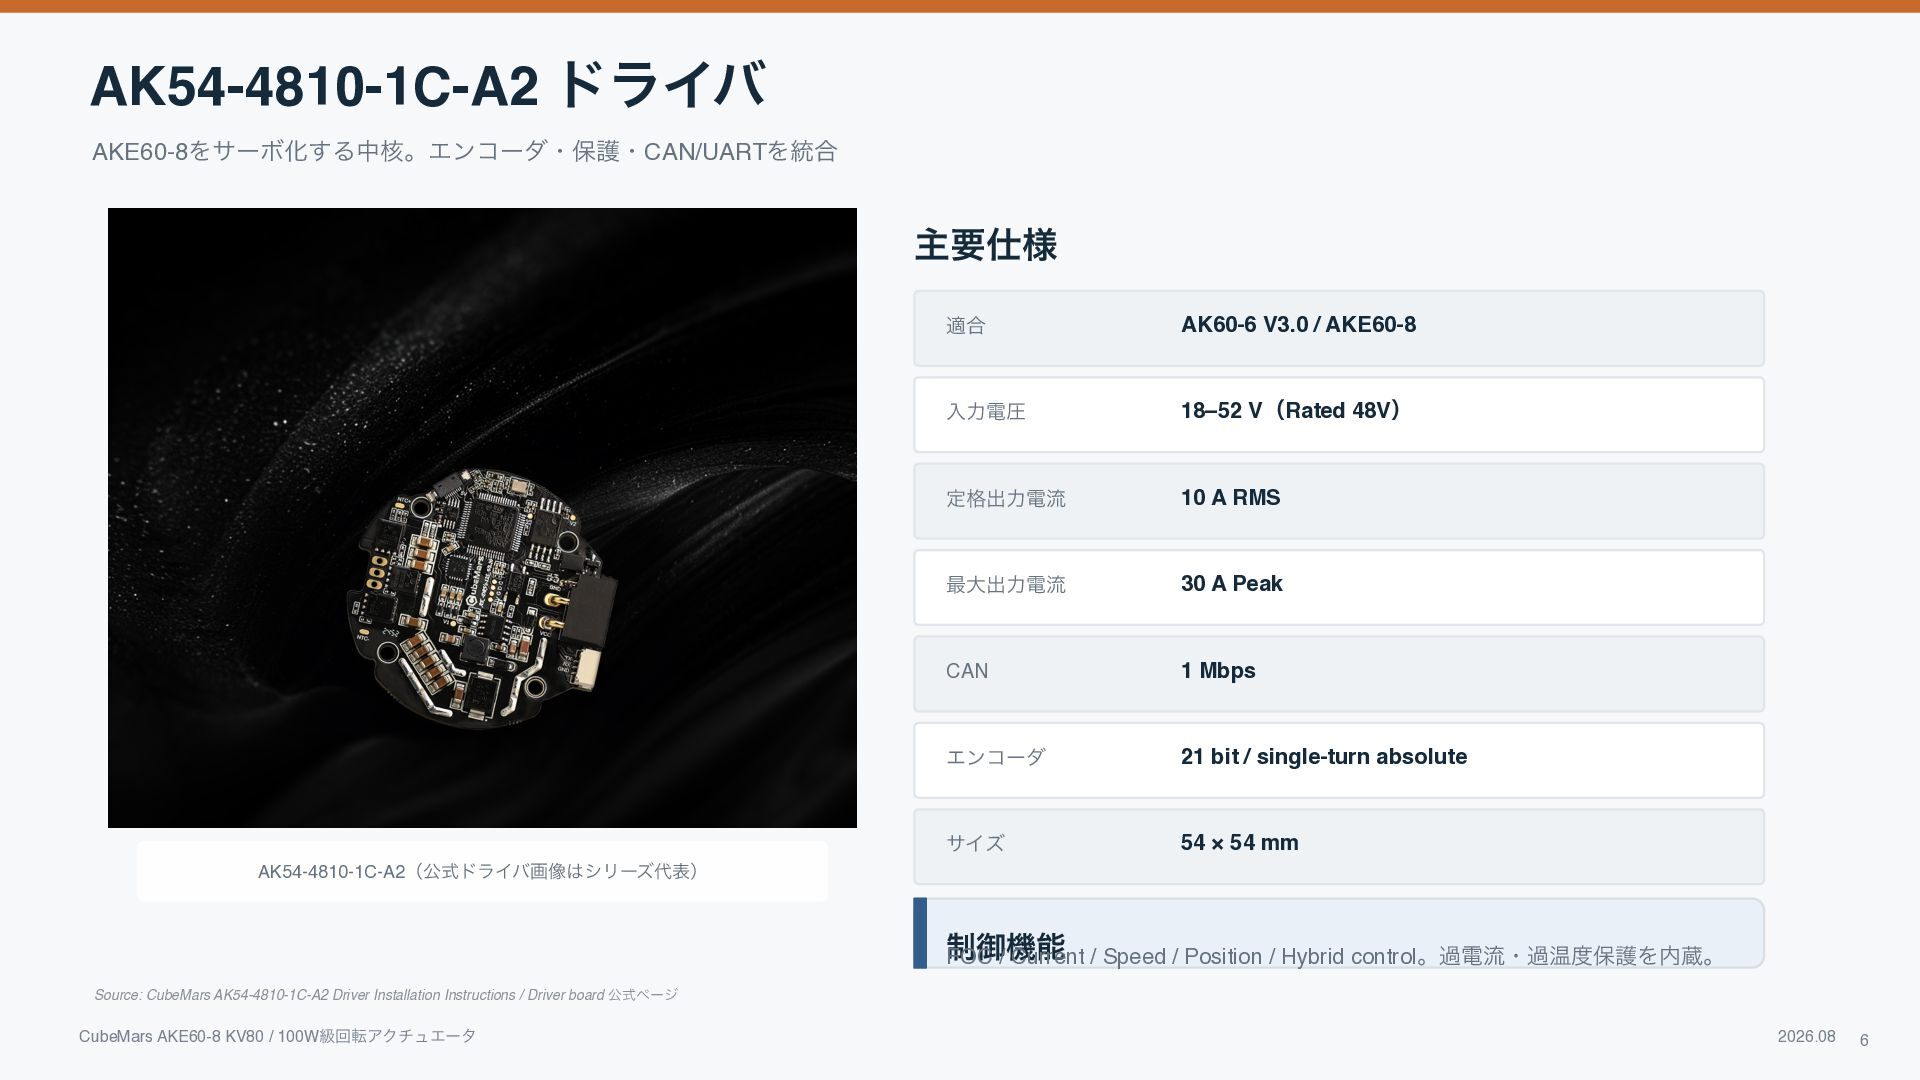
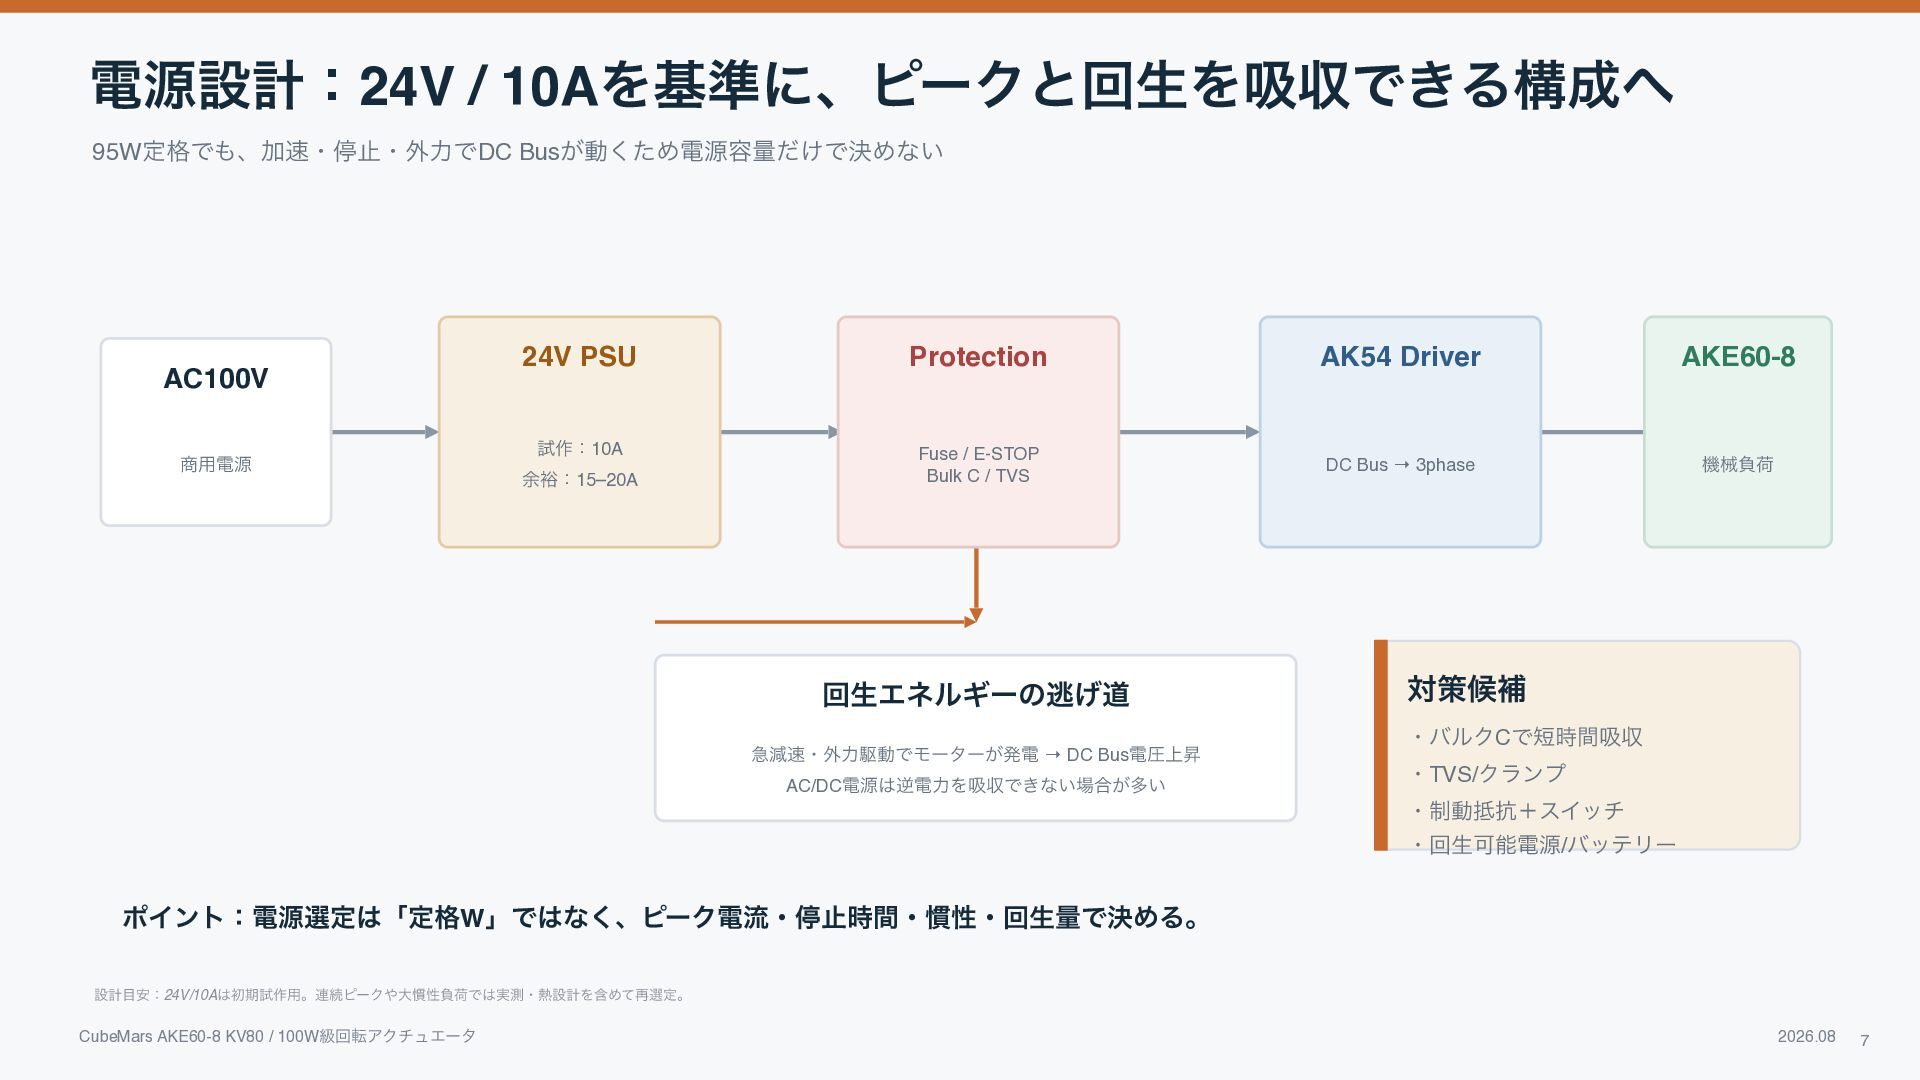
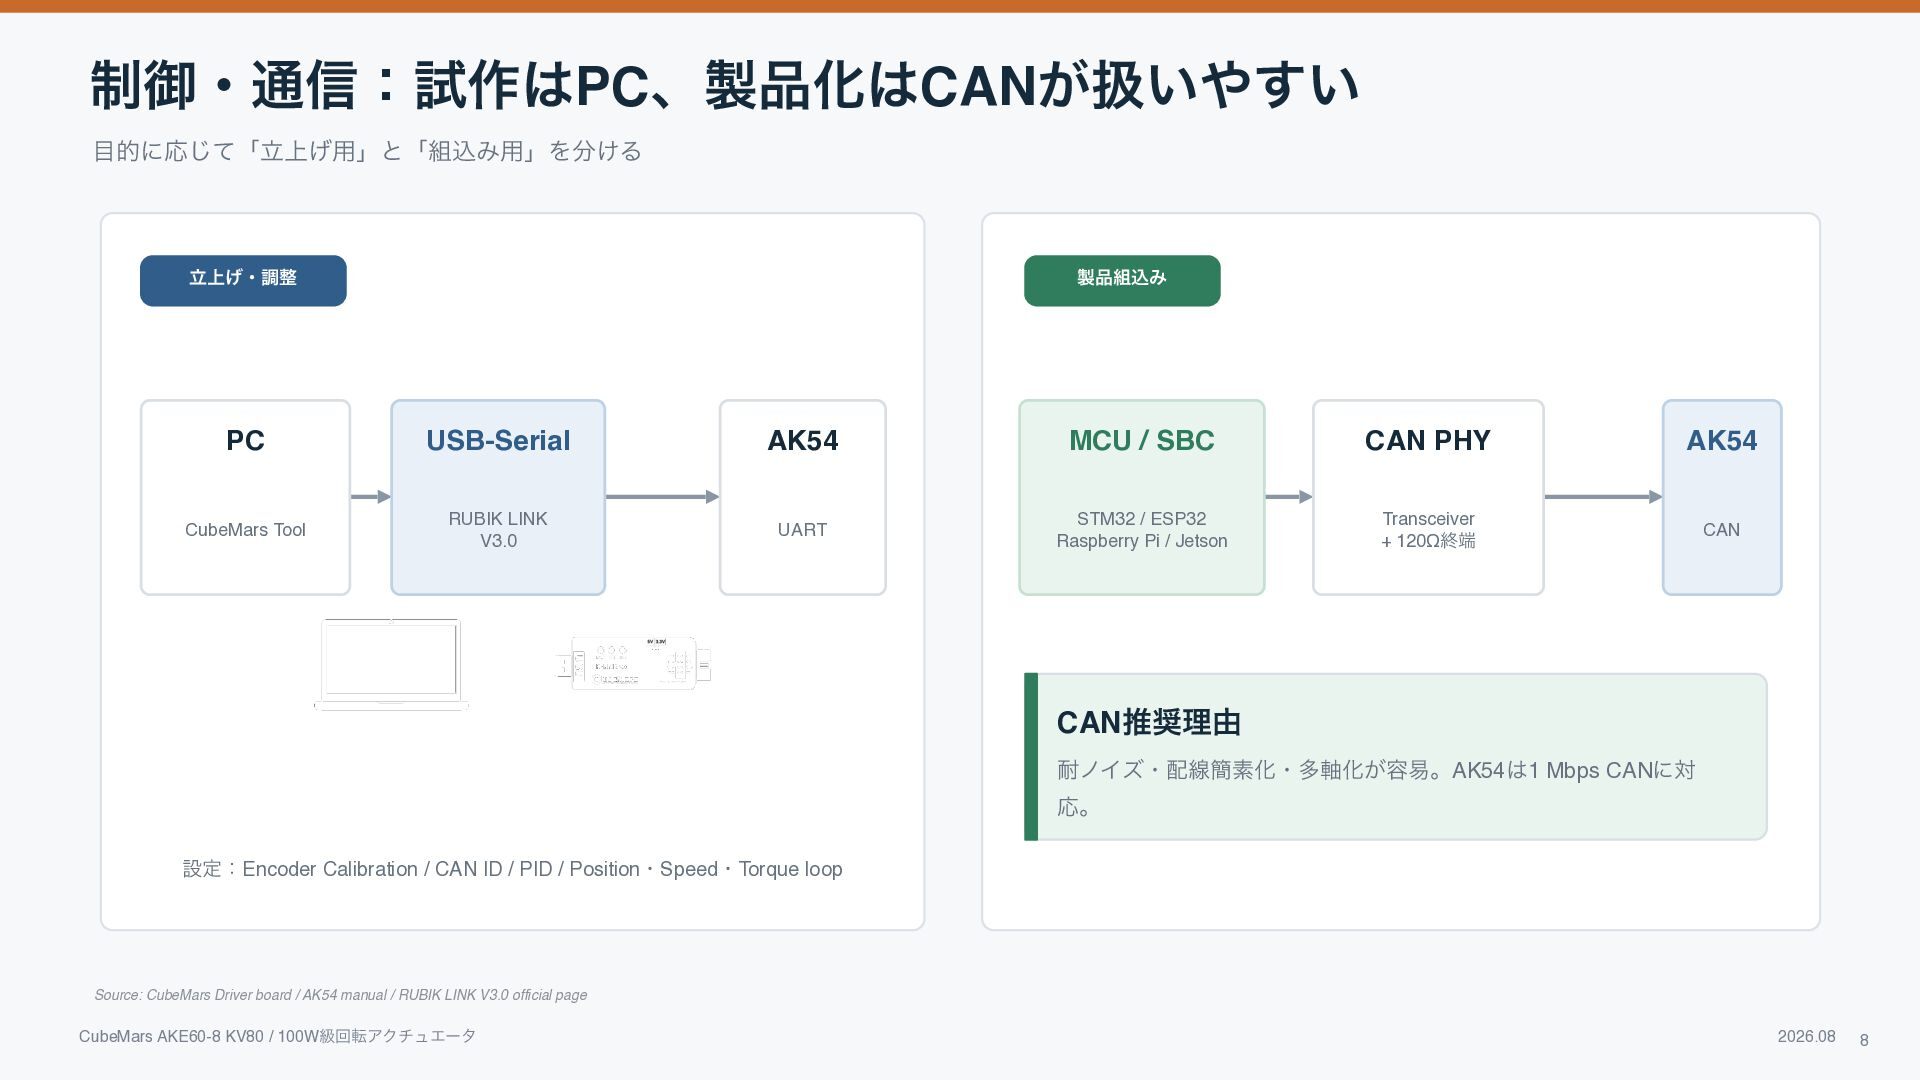
上位制御 ・24V / 95Wクラス ・AKE60-8適合ドライバ 試作目安:24V / 10 初期:Windows P ・5 N·m 定格、12.5 N·m Pea ・18–52V入力 ・180 rpm 定格 ・10 Arms 定格 / 30A Pea ・8:1 遊星減速 ・CAN 1 Mbps / UAR ・260 ・21bit absolute encode + CubeMars Too 余裕を見たい場合: 追加: ・Fus 役割:機械出力を発生する回転アク チュエータ 役割:FOC、電流・速度・位置制御 + USB-Seria 24V / 15–20 ・E-STO 製品化: STM32 / ESP32 / Raspberry Pi / Jetso + CAN Transceive ・Bulk Capacito ・TVS / 回生対策 役割:指令、状態監視、上位ロ ジック Source: CubeMars AKE60-8 / AK54-4810-1C-A2 / RUBIK LINK V3.0 公式資料 k k r T A r C l r l A P g e n CubeMars AKE60-8 KV80 / 100W級回転アクチュエータ 2026.08 5
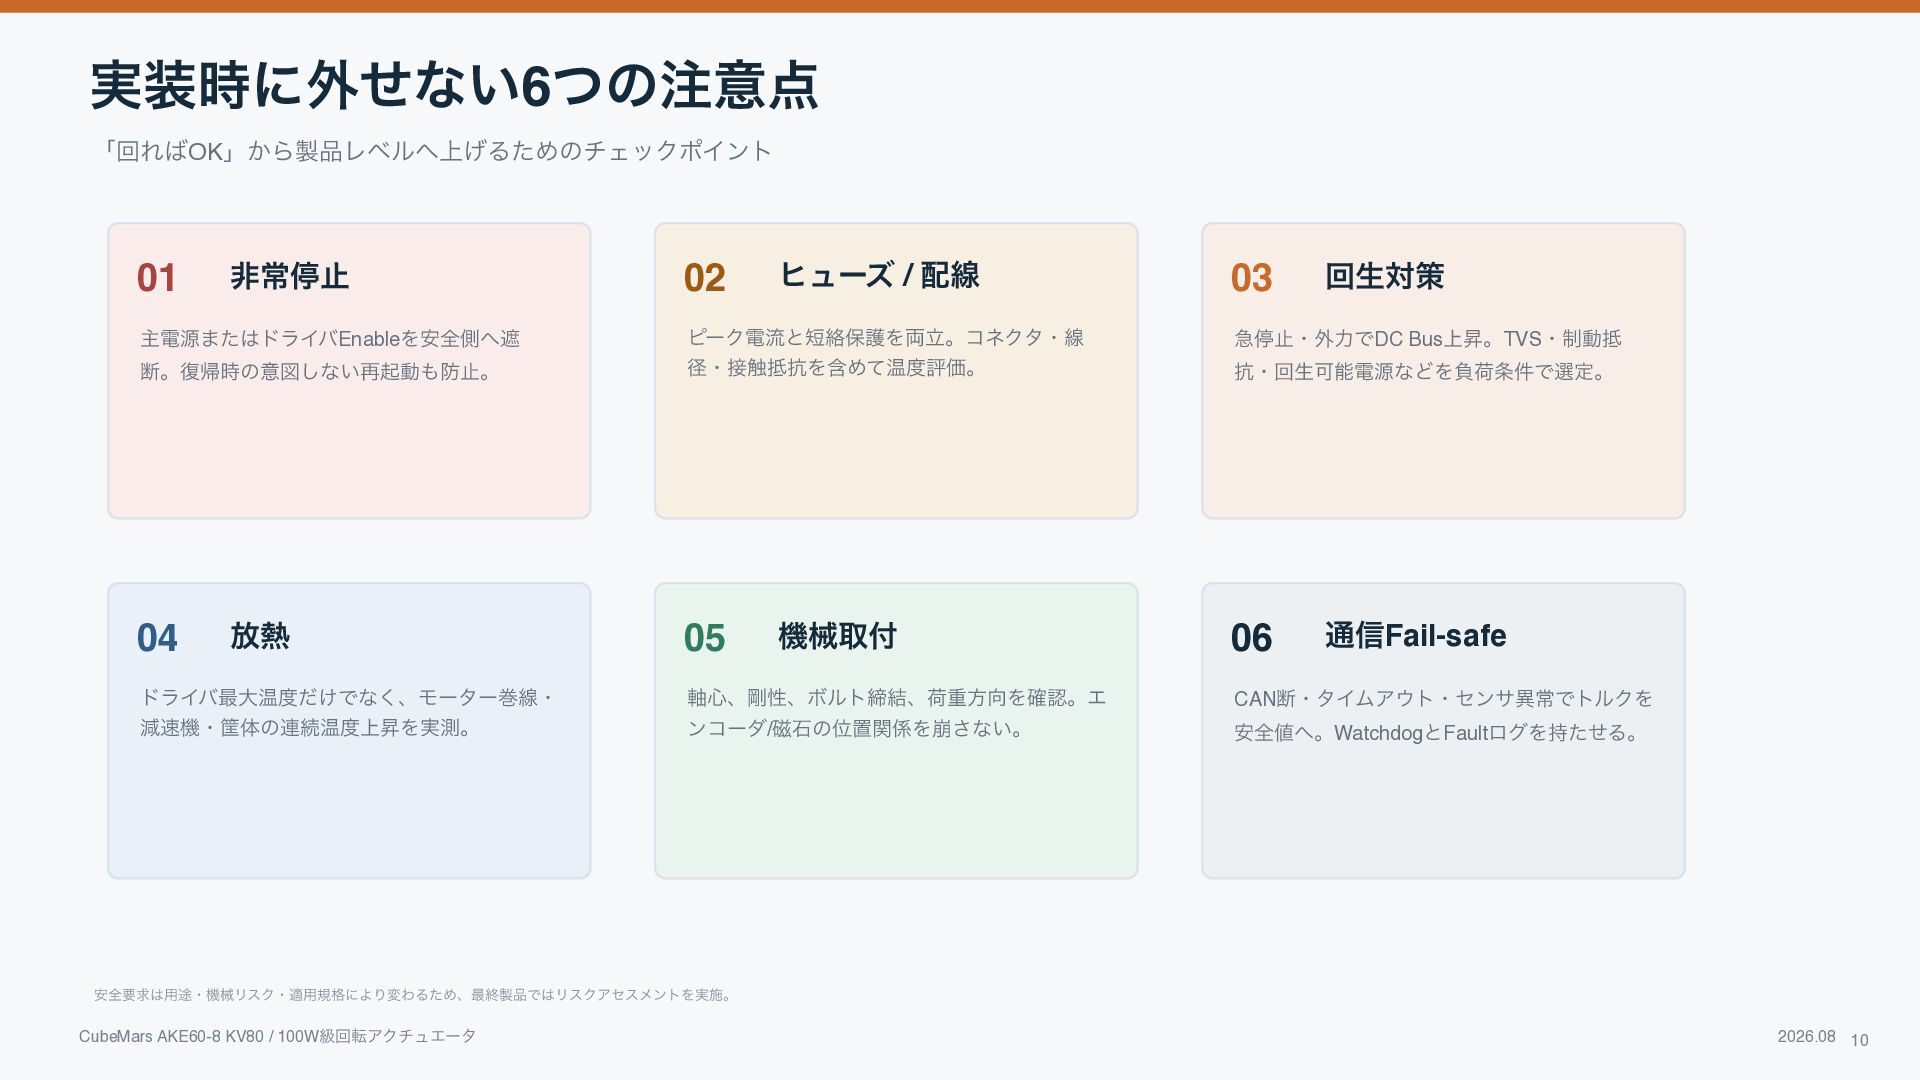
120Ω CAN-H / CAN-L AK54 #1 AK54 #2 AK54 #3 AK54 #4 拡張 CAN ID AKE60-8 CAN ID AKE60-8 CAN ID AKE60-8 CAN ID AKE60-8 ID n 配線ルール 制御ルール 電源ルール スター配線を避け、バス両端に終端抵抗。 各軸にCAN IDを割当て。通信周期と制御周期 軸数増加時は24V Bus容量、配線電圧降下、 GND基準・シールド・コネクタ抜け対策も検 を設計し、異常時は全軸を安全状態へ。 同時ピーク電流、回生の合算を確認。 Source: AK54 manual(CAN bus bit rate 1 Mbps)。終端・配線は一般的なCAN設計原則に基づく。 討。 C 4 3 2 CubeMars AKE60-8 KV80 / 100W級回転アクチュエータ 1 … 多軸化:CAN Busで2軸・4軸・6軸へ拡張 2026.08 9


 beetech
 harappa80
 elmodev09
 visional_engineering_and_design
 mu7889yoon
 masasuzu
 nttcom
 glidenote
 ryotarai
 har1101
 hiromimaganuma
 masayaaoyama
 x5gtrn
 tammielis
 trishagee
 rkendrick25
 lindahogenes
 philnash
 inesmontani
 samanthasiow
 nikkihalliwell
 cassininazir
 tmiket
 frankvandijk
 mfonobong