buscar referencias, reutilizar la base de conocimiento existente en otros medios/campos como: - Dibujo. - Otros medios de animación (stop motion). - Naturaleza. - Mecánica. - Robótica.
referencias, reutilizar la base de conocimiento existente en otros medios/campos como: - Dibujo. - Otros medios de animación (stop motion). - Naturaleza. - Mecánica. - Robótica. Referencias!!!
debemos lograr deformaciones creíbles, no necesariamente 100% realistas. - Dependiendo de las necesidades de animación necesitamos romper las reglas (cartoon). - A diferencia del mundo real, en 3D no existen contacto y/o fricción entre elementos... para tener feedback en tiempo real los comportamientos internos se deben basar en cálculos que no requieran simulación. ¿Cómo funciona?
debemos lograr deformaciones creíbles, no necesariamente 100% realistas. - Dependiendo de las necesidades de animación necesitamos romper las reglas (cartoon). - A diferencia del mundo real, en 3D no existen contacto y/o fricción entre elementos... para tener feedback en tiempo real los comportamientos internos se deben basar en cálculos que no requieran simulación. ¿Cómo funciona?
debemos lograr deformaciones creíbles, no necesariamente 100% realistas. - Dependiendo de las necesidades de animación necesitamos romper las reglas (cartoon). - A diferencia del mundo real, en 3D no existen contacto y/o fricción entre elementos... para tener feedback en tiempo real los comportamientos internos se deben basar cálculos que no requieran simulación. ¿Cómo funciona?
para lograr superar el obstáculo técnico y concentrarte en la animación. - Te proporcionará herramientas para solucionar problemas de forma más sencilla y rápida. - La existencia de perfiles mixtos en el mercado (publicidad, series, etc) es una realidad. ¿Por qué?
para lograr superar el obstáculo técnico y concentrarte en la animación. - Te proporcionará herramientas para solucionar problemas de forma más sencilla y rápida. - La existencia de perfiles mixtos en el mercado (publicidad, series, etc) es una realidad. ¿Por qué?
para lograr superar el obstáculo técnico y concentrarte en la animación. - Te proporcionará herramientas para solucionar problemas de forma más sencilla y rápida. - La existencia de perfiles mixtos en el mercado (publicidad, series, etc) es una realidad. ¿Por qué?
de todo objeto genérico en Softimage que “vive” en el espacio 3D, es decir, que tiene posición, rotación y escala. - Por ejemplo: una caja, una curva, un null... un control de animación ;-) Anatomía de Softimage
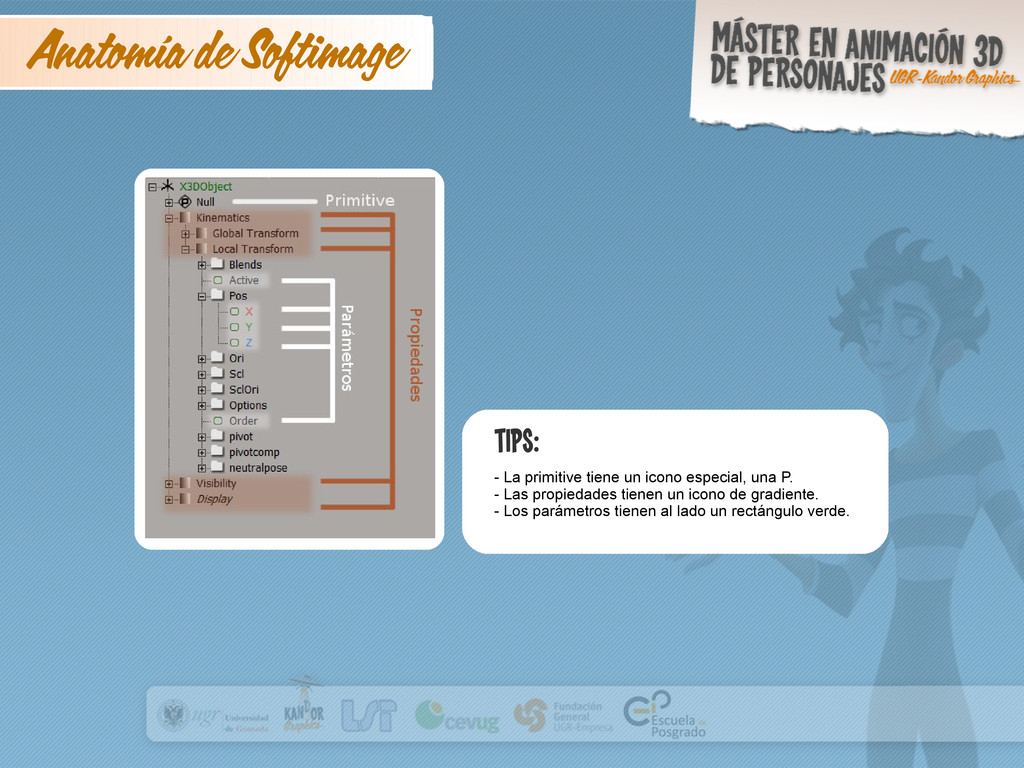
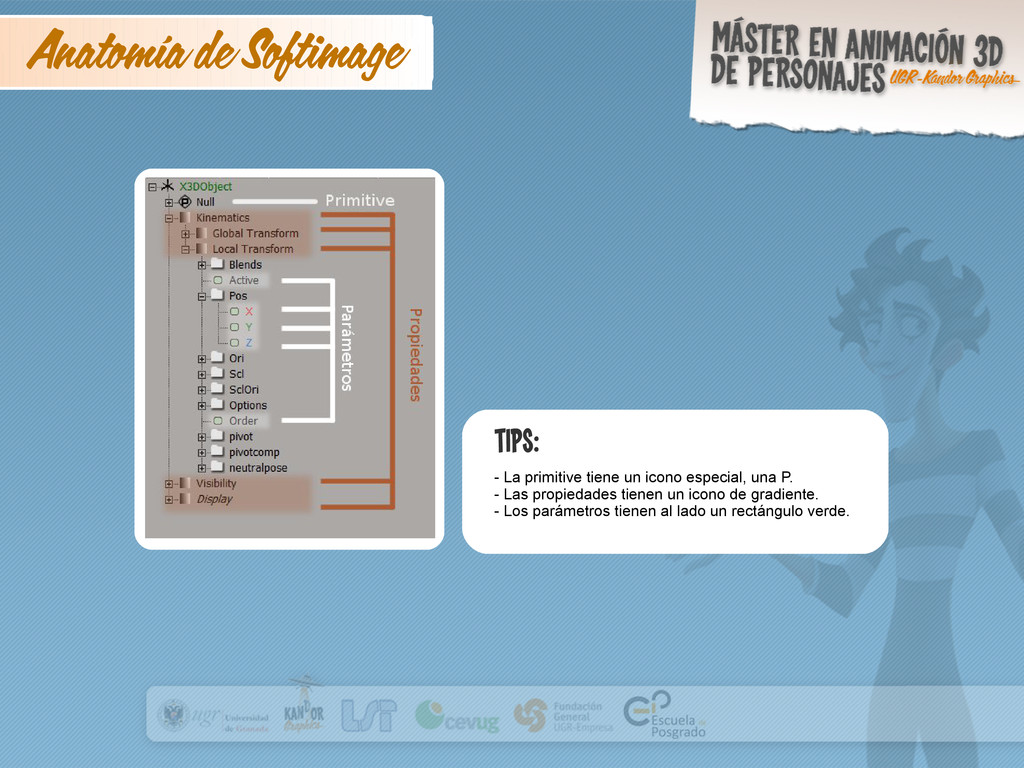
propiedades, y éstas a su vez se componen de parámetros. - Las propiedades contienen parámetros agrupados por contexto. - Los parámetros son donde finalmente residen las curvas de animación y el valor actual. - Existe un tipo de “propiedad” especial llamado primitive que es donde residen los clusters y operadores que tienen que ver con la forma del objeto (vértices, aristas, polígonos, tamaño, etc). Anatomía de Softimage
propiedades, y éstas a su vez se componen de parámetros. - Las propiedades contienen parámetros agrupados por contexto. - Los parámetros son donde finalmente residen las curvas de animación y el valor actual. - Existe un tipo de “propiedad” especial llamado primitive que es donde residen los clusters y operadores que tienen que ver con la forma del objeto (vértices, aristas, polígonos, tamaño, etc). Anatomía de Softimage
propiedades, y éstas a su vez se componen de parámetros. - Las propiedades contienen parámetros agrupados por contexto. - Los parámetros son donde finalmente residen las curvas de animación y el valor actual. - Existe un tipo de “propiedad” especial llamado primitive que es donde residen los clusters y operadores que tienen que ver con la forma del objeto (vértices, aristas, polígonos, tamaño, etc). Anatomía de Softimage
propiedades, y éstas a su vez se componen de parámetros. - Las propiedades contienen parámetros agrupados por contexto. - Los parámetros son donde finalmente residen las curvas de animación y el valor actual. - Existe un tipo de “propiedad” especial llamado primitive que es donde residen los clusters y operadores que tienen que ver con la forma del objeto (vértices, aristas, polígonos, tamaño, etc). Anatomía de Softimage
transform. - En ésta propiedad se agrupan todos los parámetros que tienen relación con las transformaciones del objeto (posición, rotación, escala y un largo etc.) - Trabajaremos con las local kinematics por el momento, más cuando lleguemos a las jerarquías :-) Anatomía de Softimage
transform. - En ésta propiedad se agrupan todos los parámetros que tienen relación con las transformaciones del objeto (posición, rotación, escala y un largo etc.) - Trabajaremos con las local kinematics por el momento, más cuando lleguemos a las jerarquías :-) Anatomía de Softimage
transform. - En ésta propiedad se agrupan todos los parámetros que tienen relación con las transformaciones del objeto (posición, rotación, escala y un largo etc.) - Trabajaremos con las local kinematics por el momento, más cuando lleguemos a las jerarquías :-) Anatomía de Softimage
vértices, aristas o polígonos. - Los clusters “viven” como un componente de Primitive ya que están directamente asociados a la forma geométrica del X3DObject. - Un cluster también puede guardar información relacionada a un subcomponente (mediante una propiedad), por ejemplo weightmaps, shapekeys o envelopes (ya profundizaremos en ello). Anatomía de Softimage
vértices, aristas o polígonos. - Los clusters “viven” como un componente de Primitive ya que están directamente asociados a la forma geométrica del X3DObject. - Un cluster también puede guardar información relacionada a un subcomponente (mediante una propiedad), por ejemplo weightmaps, shapekeys o envelopes (ya profundizaremos en ello). Anatomía de Softimage
vértices, aristas o polígonos. - Los clusters “viven” como un componente de Primitive ya que están directamente asociados a la forma geométrica del X3DObject. - Un cluster también puede guardar información relacionada a un subcomponente (mediante una propiedad), por ejemplo weightmaps, shapekeys o envelopes (ya profundizaremos en ello). Anatomía de Softimage
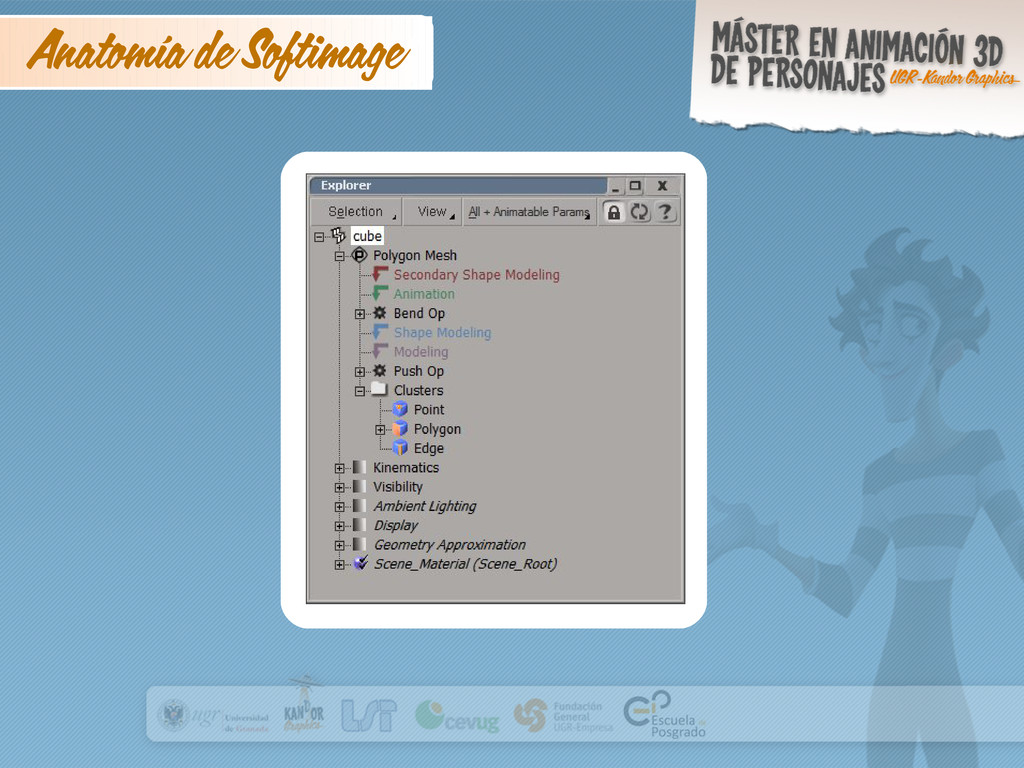
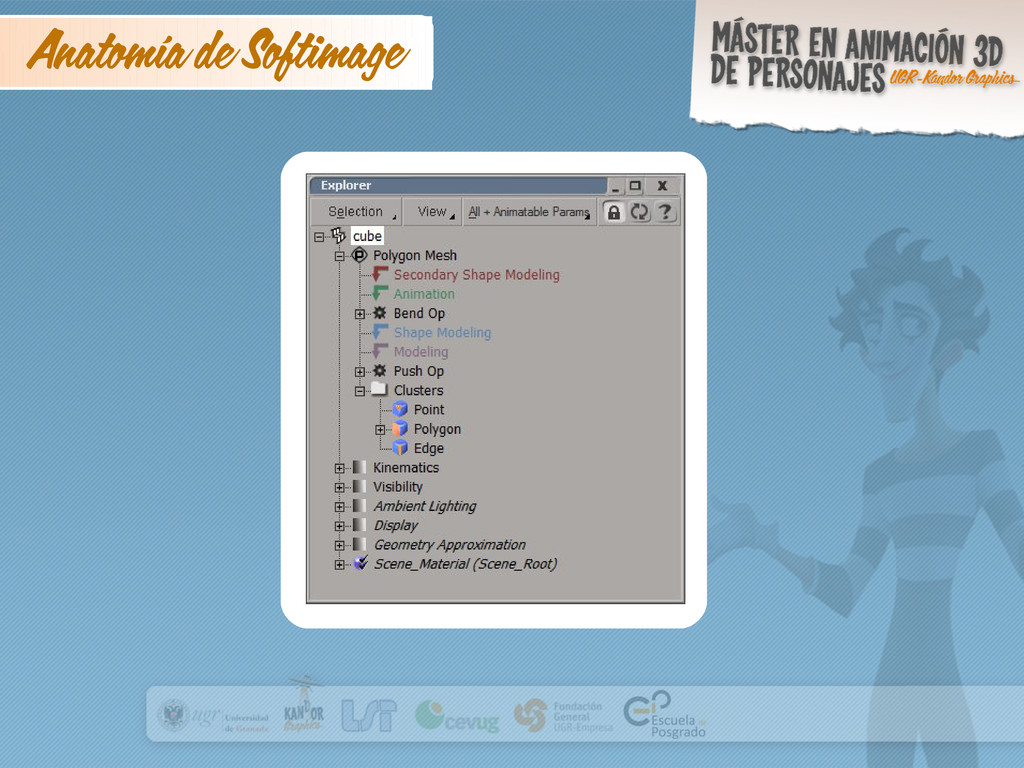
4 zonas básicas, estas son: modeling, shape modeling, animation y secondary shape modeling. - El stack es donde se anidan los operadores (en su mayoría geométricos, es por eso que están dentro de primitive). - El objetivo de las 4 zonas es facilitar mantener un correcto órden de evaluación. - El botón Freeze colapsa todos los operadores del stack, el botón FreezeM solo afecta a los operadores de la zona modeling. Anatomía de Softimage
4 zonas básicas, estas son: modeling, shape modeling, animation y secondary shape modeling. - El stack es donde se anidan los operadores (en su mayoría geométricos, es por eso que están dentro de primitive). - El objetivo de las 4 zonas es facilitar mantener un correcto órden de evaluación. - El botón Freeze colapsa todos los operadores del stack, el botón FreezeM solo afecta a los operadores de la zona modeling. Anatomía de Softimage
4 zonas básicas, estas son: modeling, shape modeling, animation y secondary shape modeling. - El stack es donde se anidan los operadores (en su mayoría geométricos, es por eso que están dentro de primitive). - El objetivo de las 4 zonas es facilitar mantener un correcto órden de evaluación. - El botón Freeze colapsa todos los operadores del stack, el botón FreezeM solo afecta a los operadores de la zona modeling. Anatomía de Softimage
4 zonas básicas, estas son: modeling, shape modeling, animation y secondary shape modeling. - El stack es donde se anidan los operadores (en su mayoría geométricos, es por eso que están dentro de primitive). - El objetivo de las 4 zonas es facilitar mantener un correcto órden de evaluación. - El botón Freeze colapsa todos los operadores del stack, el botón FreezeM solo afecta a los operadores de la zona modeling. Anatomía de Softimage
al menos 4 tipos diferentes de deformadores a una geometría aleatoria (polygon mesh) y navege por el explorador para identificar e inspeccionar el deformador. - Anime uno de los deformadores (en el stack de animación). - Aplique al menos 1 deformador a subcomponentes utilizando clusters.
software 3D son jerárquicas, se heredan de padre a hijo. - Para añadir hijos a un X3DObject podemos usar el botón parent o drag&drop en el explorer. - A éste tipo de setup se le conoce como FK o forward kinematics (el padre controla al hijo y así sucesivamente). Rigging Toolkit
software 3D son jerárquicas, se heredan de padre a hijo. - Para añadir hijos a un X3DObject podemos usar el botón parent o drag&drop en el explorer. - A éste tipo de setup se le conoce como FK o forward kinematics (el padre controla al hijo y así sucesivamente). Rigging Toolkit
software 3D son jerárquicas, se heredan de padre a hijo. - Para añadir hijos a un X3DObject podemos usar el botón parent o drag&drop en el explorer. - A éste tipo de setup se le conoce como FK o forward kinematics (el padre controla al hijo y así sucesivamente). Rigging Toolkit
software 3D son jerárquicas, se heredan de padre a hijo. - Para añadir hijos a un X3DObject podemos usar el botón parent o drag&drop en el explorer. - A éste tipo de setup se le conoce como FK o forward kinematics (el padre controla al hijo y así sucesivamente). Rigging Toolkit
se asemeje a un personaje bípedo, encuentre una combinación conveniente donde el control principal del personaje esté en la cadera. (Demo profesor + ayuda caso a caso)
que sobreescribe las transformaciones globales. - Existen varios tipos, los más comunes son: pose, orientation, direction, position, curve. - Los constraints tienen prioridad sobre las jerarquías (transformaciones locales). Rigging Toolkit
que sobreescribe las transformaciones globales. - Existen varios tipos, los más comunes son: pose, orientation, direction, position, curve. - Los constraints tienen prioridad sobre las jerarquías (transformaciones locales). Rigging Toolkit
que sobreescribe las transformaciones globales. - Existen varios tipos, los más comunes son: pose, orientation, direction, position, curve. - Los constraints tienen prioridad sobre las jerarquías (transformaciones locales). Rigging Toolkit
utilizando un position constraint de forma que la orientación de la cámara no sea heredada por la jerarquía. - EyeRig: Cree un rig para un ojo utilizando un direction constraint (y upvector) de forma que siempre mire a un target. - Cinta transportadora (demo): utilizando constraints de pose animaremos un objeto que “cambia de padre” en medio de la animación al ser dejado por una cinta transportadora.
calcular su valor mediante expresiones. - Las expresiones se “programan” en un pseudo lenguaje. - Sirven para establecer relaciones entre parámetros. - Permiten realizar operaciones de lógica y matemáticas básicas de forma que nos ayudan con comportamientos especiales. Rigging Toolkit
calcular su valor mediante expresiones. - Las expresiones se “programan” en un pseudo lenguaje. - Sirven para establecer relaciones entre parámetros. - Permiten realizar operaciones de lógica y matemáticas básicas de forma que nos ayudan con comportamientos especiales. Rigging Toolkit
calcular su valor mediante expresiones. - Las expresiones se “programan” en un pseudo lenguaje. - Sirven para establecer relaciones entre parámetros. - Permiten realizar operaciones de lógica y matemáticas básicas de forma que nos ayudan con comportamientos especiales. Rigging Toolkit
calcular su valor mediante expresiones. - Las expresiones se “programan” en un pseudo lenguaje. - Sirven para establecer relaciones entre parámetros. - Permiten realizar operaciones de lógica y matemáticas básicas de forma que nos ayudan con comportamientos especiales. Rigging Toolkit
de objeto, dada su naturaleza tienen ciertas restricciones de jerarquía pero a su vez algunos beneficios importantes. - Concepto Inverse Kinematics. - Stretchy Bone (demo). Rigging Toolkit
de objeto, dada su naturaleza tienen ciertas restricciones de jerarquía pero a su vez algunos beneficios importantes. - Concepto Inverse Kinematics. - Stretchy Bone (demo). Rigging Toolkit
de objeto, dada su naturaleza tienen ciertas restricciones de jerarquía pero a su vez algunos beneficios importantes. - Concepto Inverse Kinematics. - Stretchy Bone (demo). Rigging Toolkit
2 huesos IK (bones, upvector, constraints) y mediante una expresión en el parámetro length de cada hueso haga que una vez alcanzada su longitud máxima se estire proporcionalmente para alcanzar el ikgoal (stretch).


 csaez
 naochim2026
 cbtlibrary
 ainischool
 bvr7352
 camel_404
 juanmartin2026
 ichiroc
 hiola
 matleenalaakso
 signer
 pawan_pharm
 terasawat
 dugsong
 varn
 mza
 akosma
 eitanlees
 retrage
 jonoalderson
 aleyda
 tomoyanonymous
 marktimemedia
 lara