Share
Embed
滑空スポーツ講習会2021 航空安全講習会 第2回 ウインチ曳航異常に備える / jsa safety seminar 2021 winch accident
公益社団法人日本滑空協会
2022/01/22
講師 東京工業大学航空研究部OB会 津久井潤

JSA seminar
January 25, 2022
Transcript
50 slides
-
1. 自己紹介 2. ウインチ安全活動を始めるきっかけとなった出来事 3. 英国と日本のウインチ事故統計比較 4. ウインチ曳航中で最も多い事故要因は何か? 5. 要因と対策
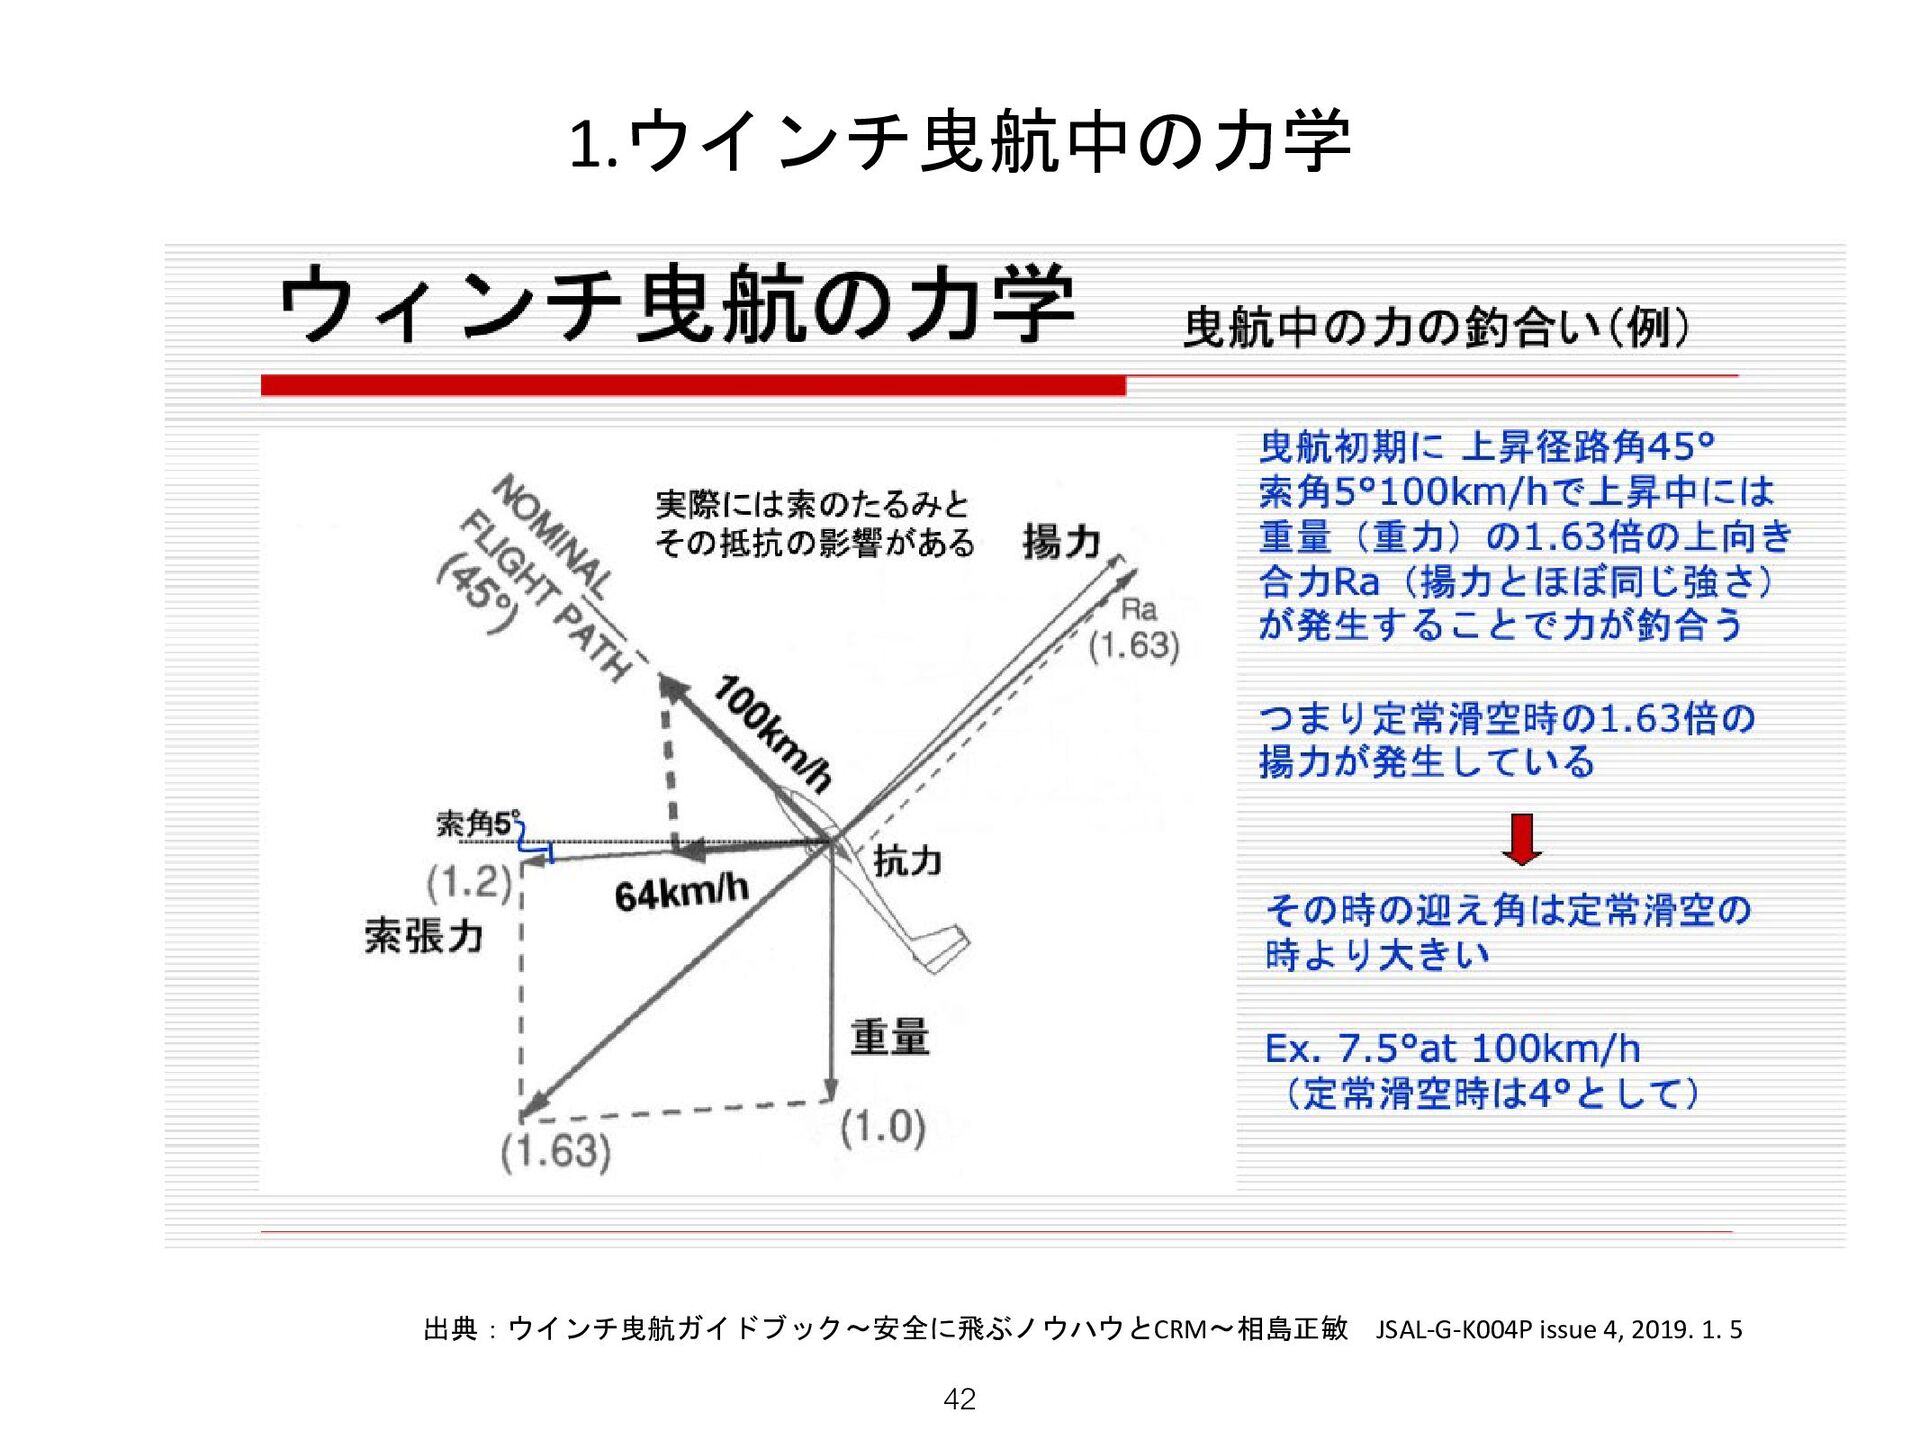
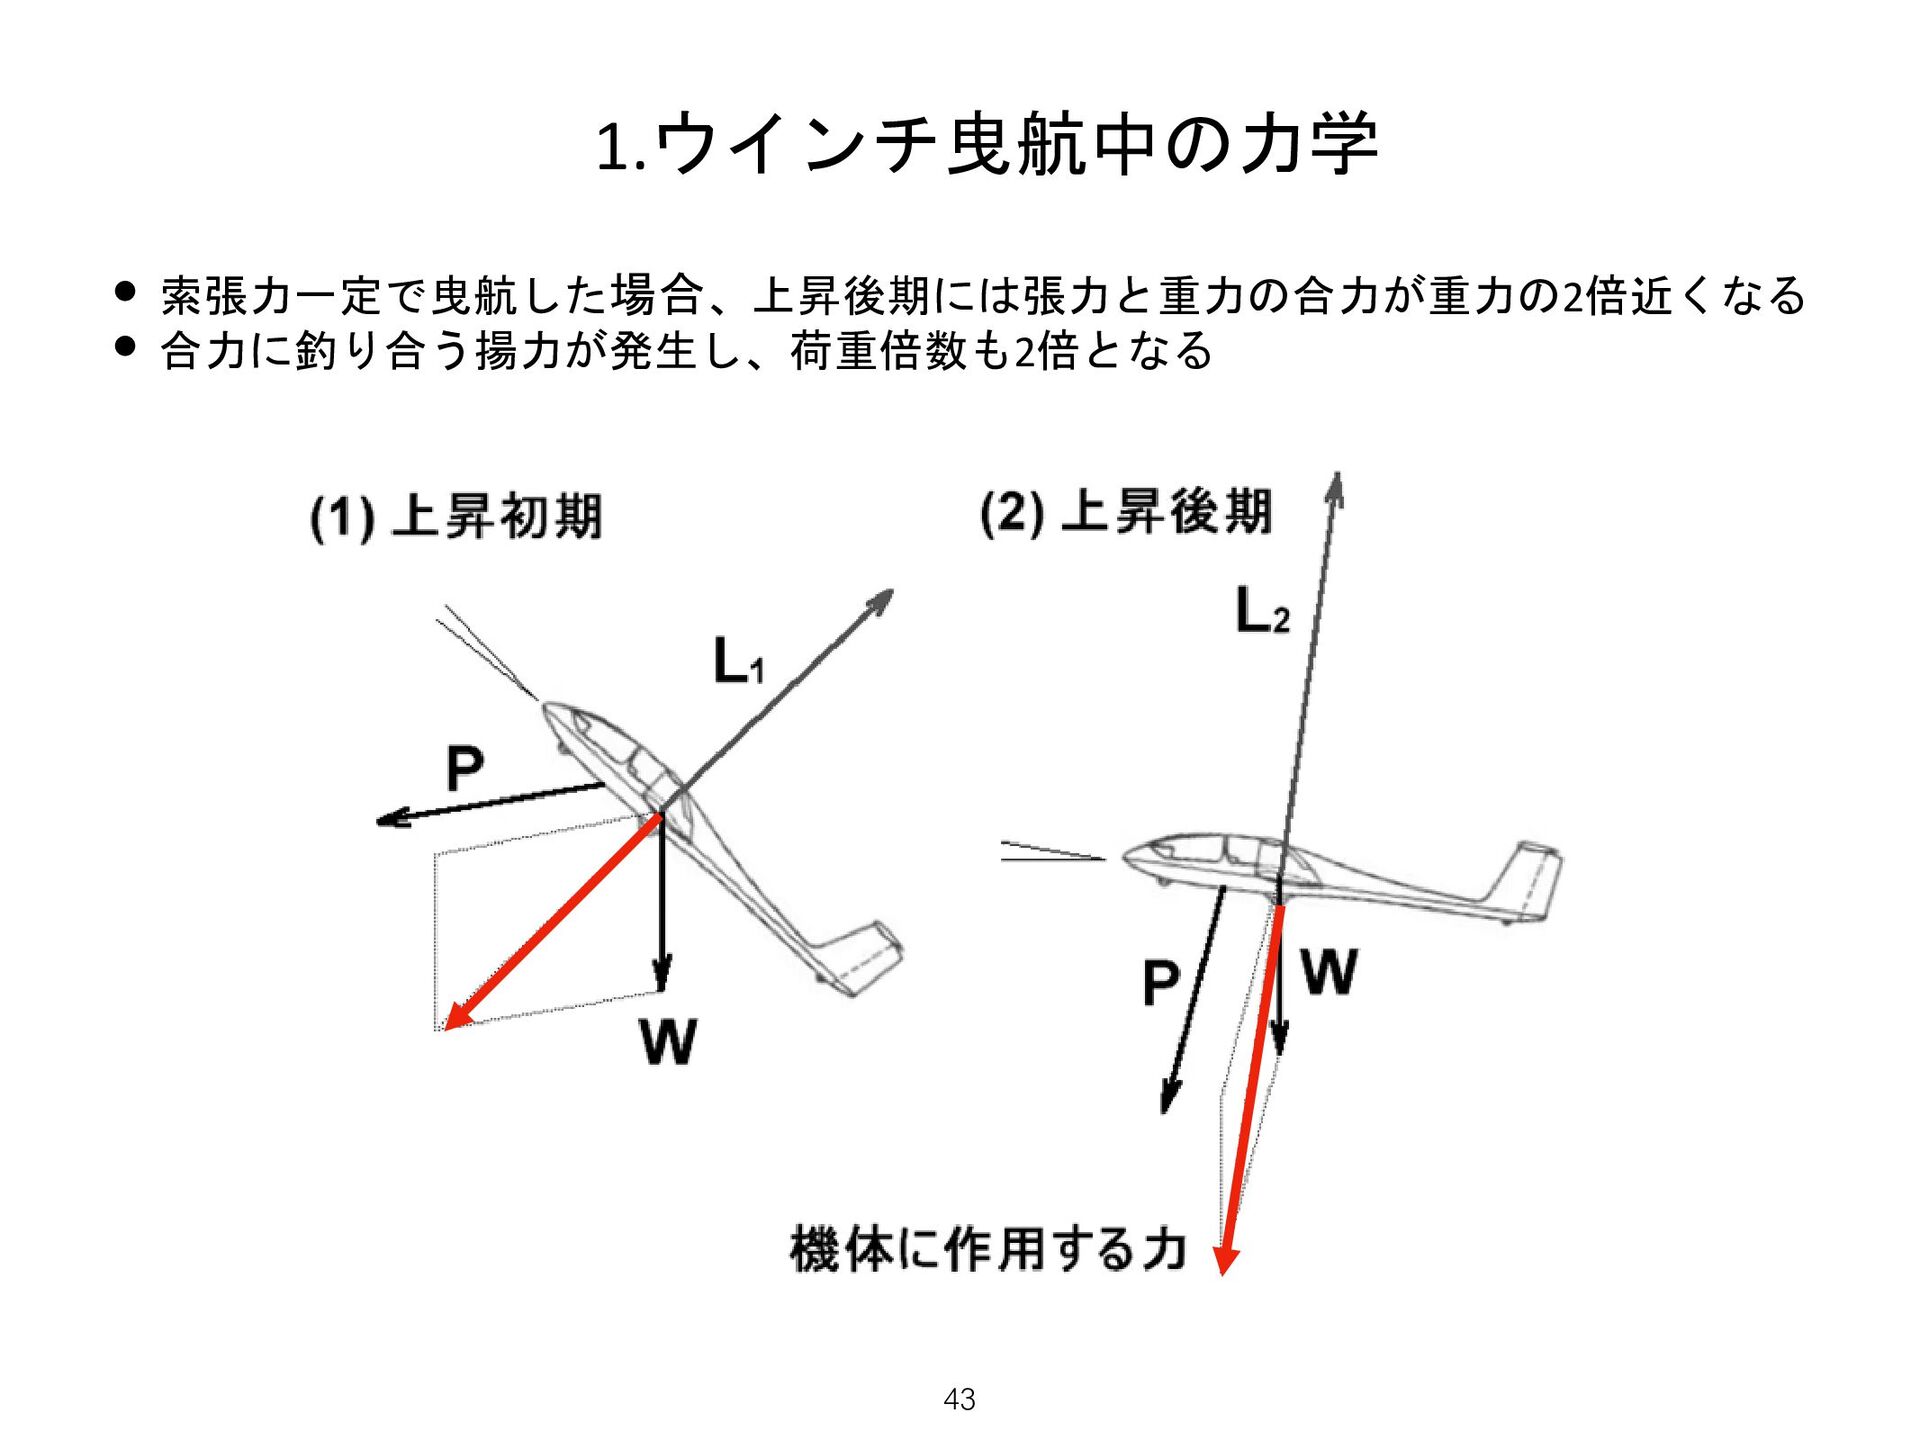
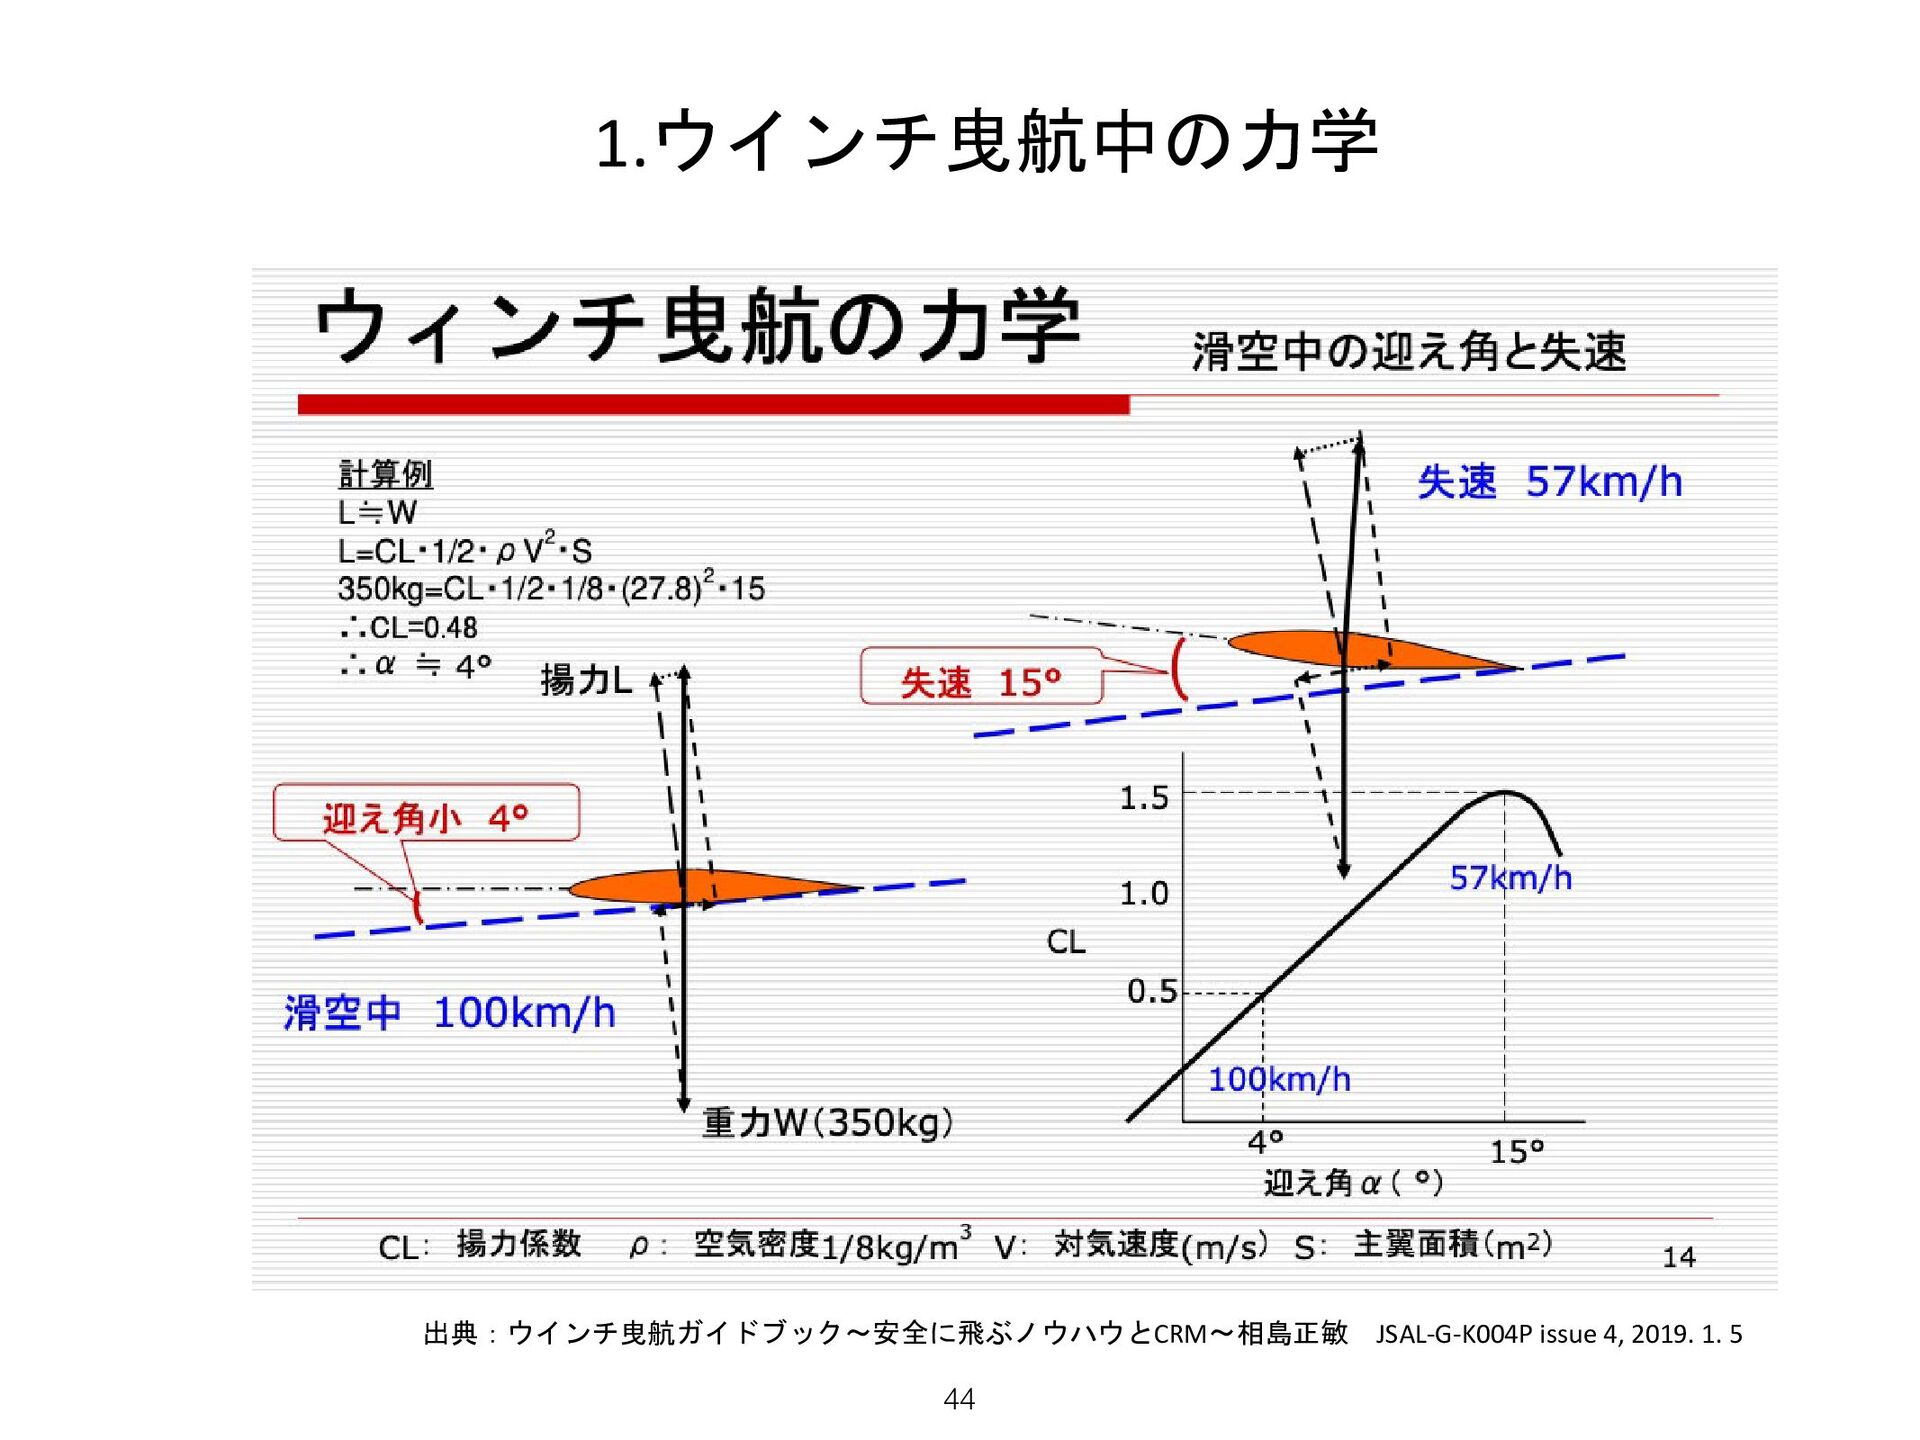
1. 翼端が接地して起こるグラウンドループや側転 2. 初期上昇中のストールに起因する翼の落下や背面へのフリックロール 3. 100フィート以下でのパワーロスによるストールや地面へのダイブ 4. 曳航中盤でのパワーロスによるストールや地面へのダイブ 5. リカバリー後のオーバーシュートやアンダーシュート、着陸中の衝突 6. まとめ 付録1ウインチ曳航中の力学 付録2ローテーション中の力学 2 内容 -
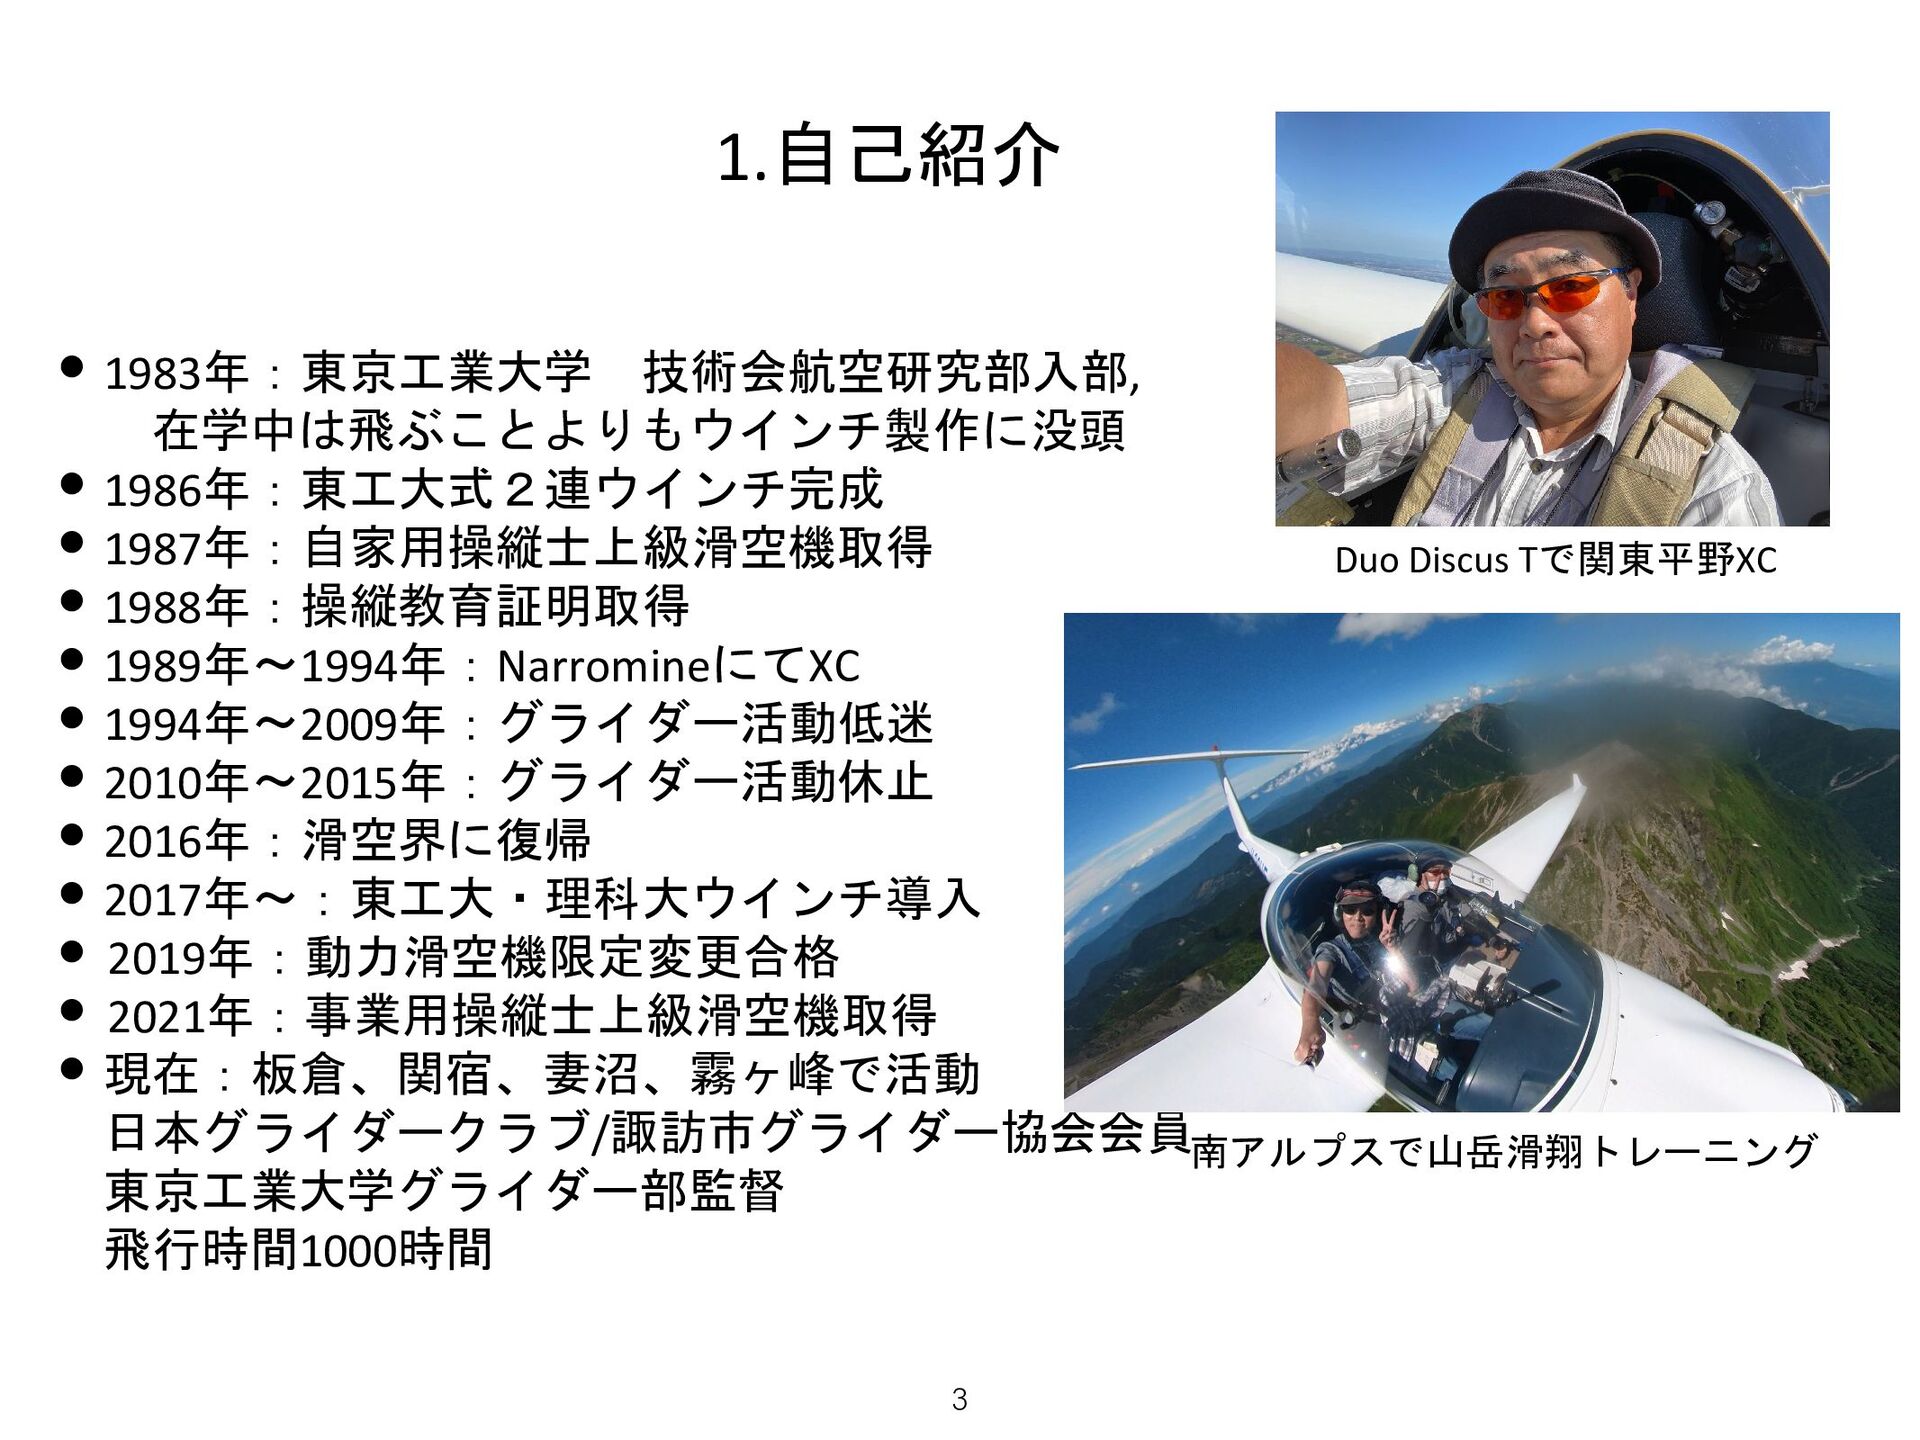
1.自己紹介 • 1983年:東京工業大学 技術会航空研究部入部, 在学中は飛ぶことよりもウインチ製作に没頭 • 1986年:東工大式2連ウインチ完成 • 1987年:自家用操縦士上級滑空機取得 •
1988年:操縦教育証明取得 • 1989年〜1994年:NarromineにてXC • 1994年〜2009年:グライダー活動低迷 • 2010年〜2015年:グライダー活動休止 • 2016年:滑空界に復帰 • 2017年〜:東工大・理科大ウインチ導入 • 2019年:動力滑空機限定変更合格 • 2021年:事業用操縦士上級滑空機取得 • 現在:板倉、関宿、妻沼、霧ヶ峰で活動 日本グライダークラブ/諏訪市グライダー協会会員 東京工業大学グライダー部監督 飛行時間1000時間 3 Duo Discus Tで関東平野XC 南アルプスで山岳滑翔トレーニング -
2.ウインチ安全活動を始めるきっかけとなった出来事 丸井 満著 「風を聴け」より • 1983年8月21日妻沼滑空場 • この年は梅雨が明けず雨が降ったり止んだりの毎日 • 当時1年生、入部して2回目の合宿(4回の飛行経験)、
3年生の初ソロに立ち会う • ウインチ曳航中200m位で雲の断片に突入 • 雲から出てきた時には垂直降下状態 • 空間識失調、サブG*の影響があったと言われている *日本の滑空界ではサブGと呼び習わされているが、航空医学界では、 Somatogravic Illusionと呼ばれている。 4 https://www.boldmethod.com/learn-to-fly/aeromedical-factors/the- somatogravic-illusion-causes-accidents-how-to-prevent-it-in-imc/ -
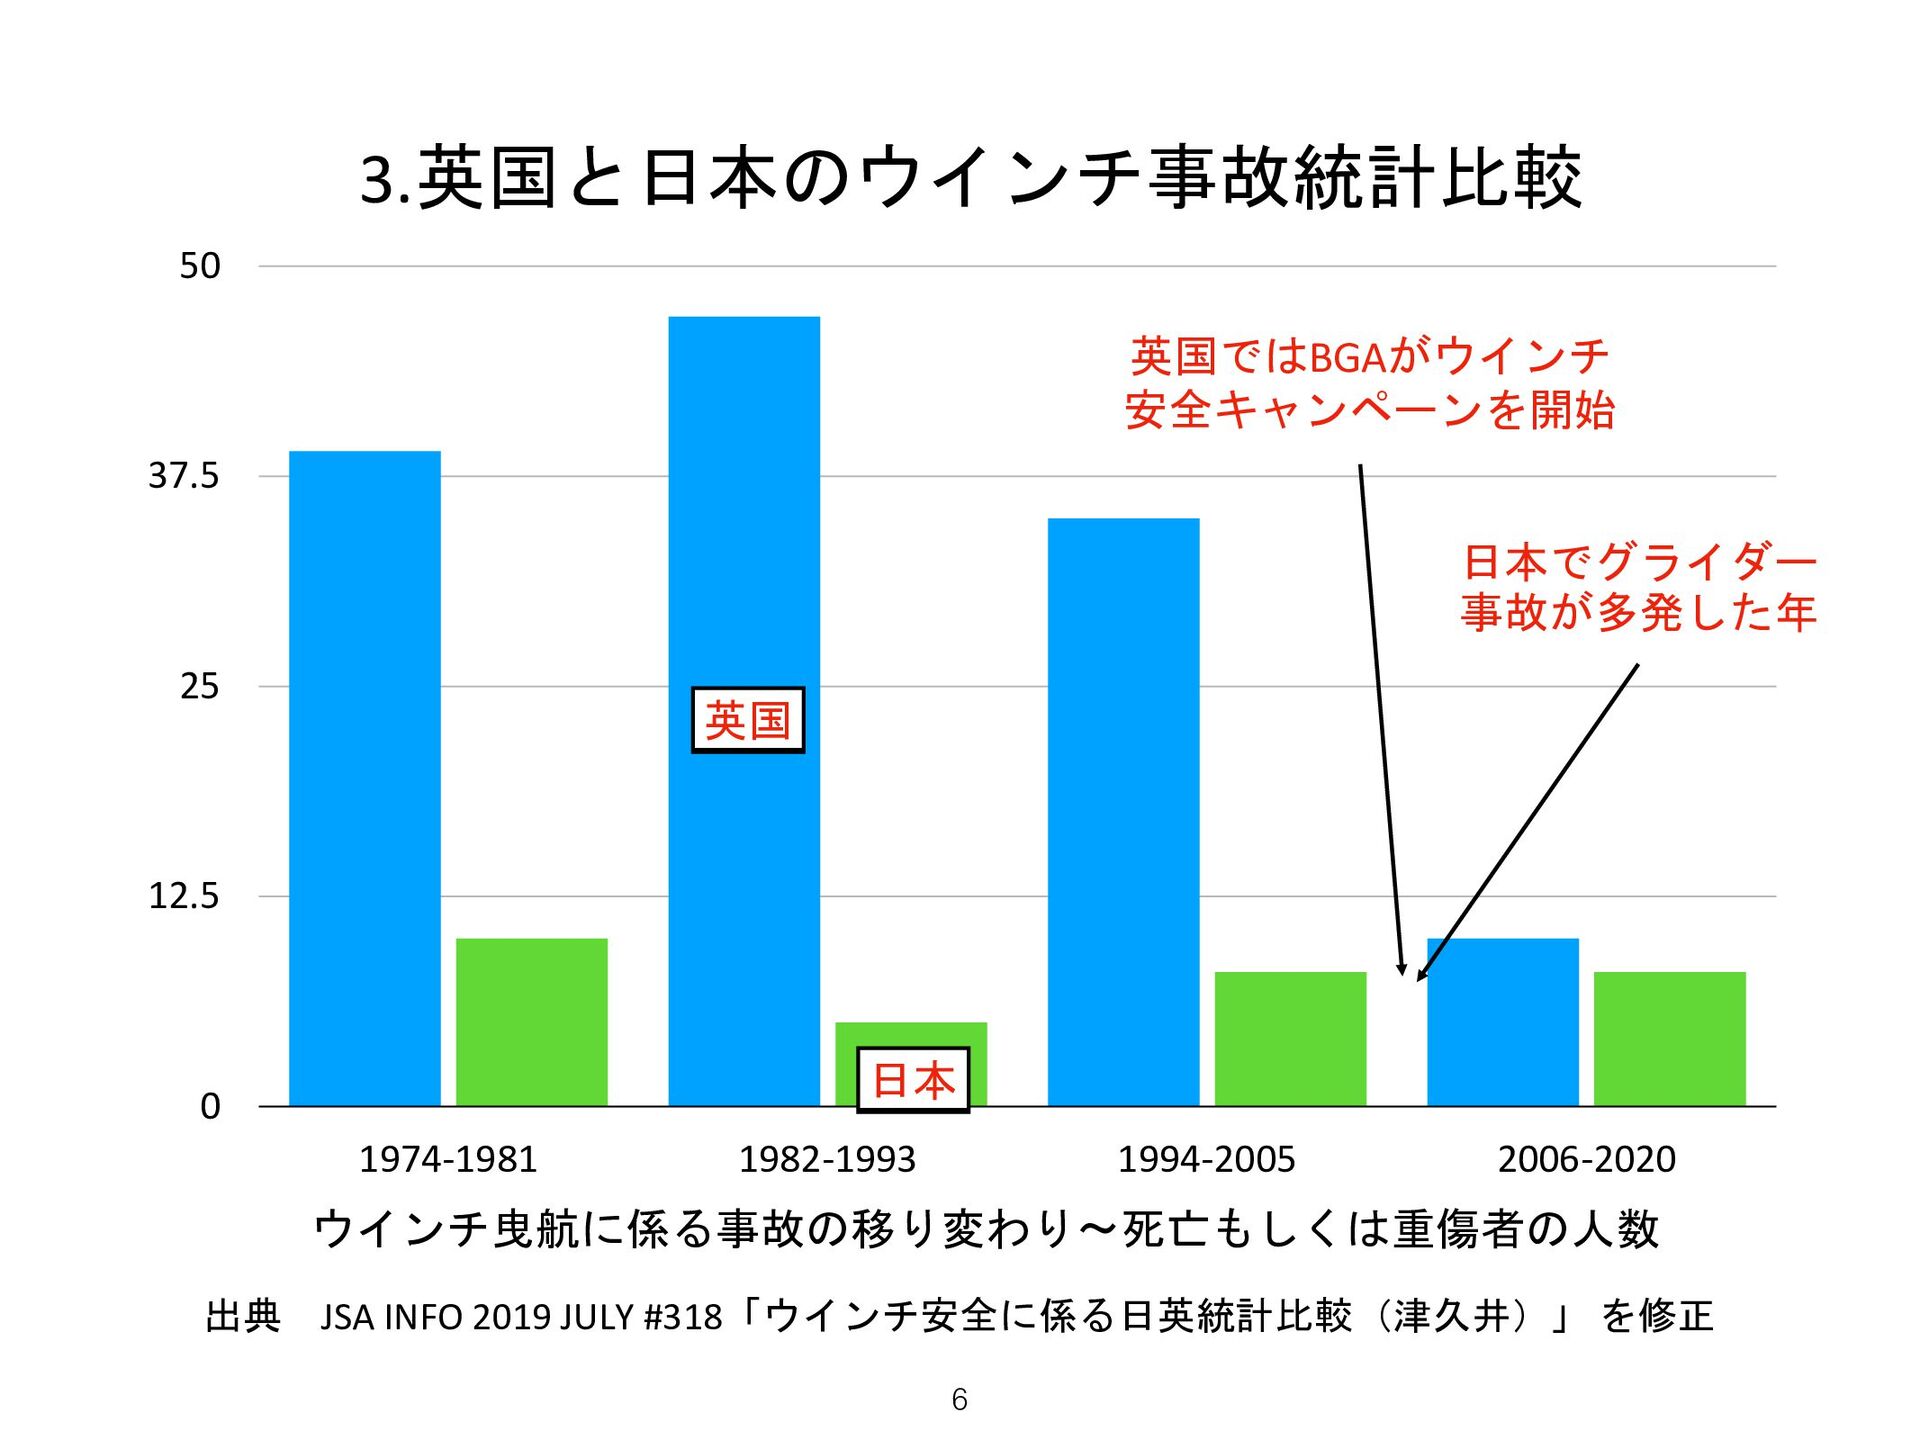
3.英国と日本のウインチ事故統計比較 0 12.5 25 37.5 50 1974-1981 1982-1993 1994-2005 2006-2020
ウインチ曳航に係る事故の移り変わり〜死亡もしくは重傷者の人数 6 英国 日本 英国ではBGAがウインチ 安全キャンペーンを開始 日本でグライダー 事故が多発した年 出典 JSA INFO 2019 JULY #318「ウインチ安全に係る日英統計比較(津久井)」 を修正 -
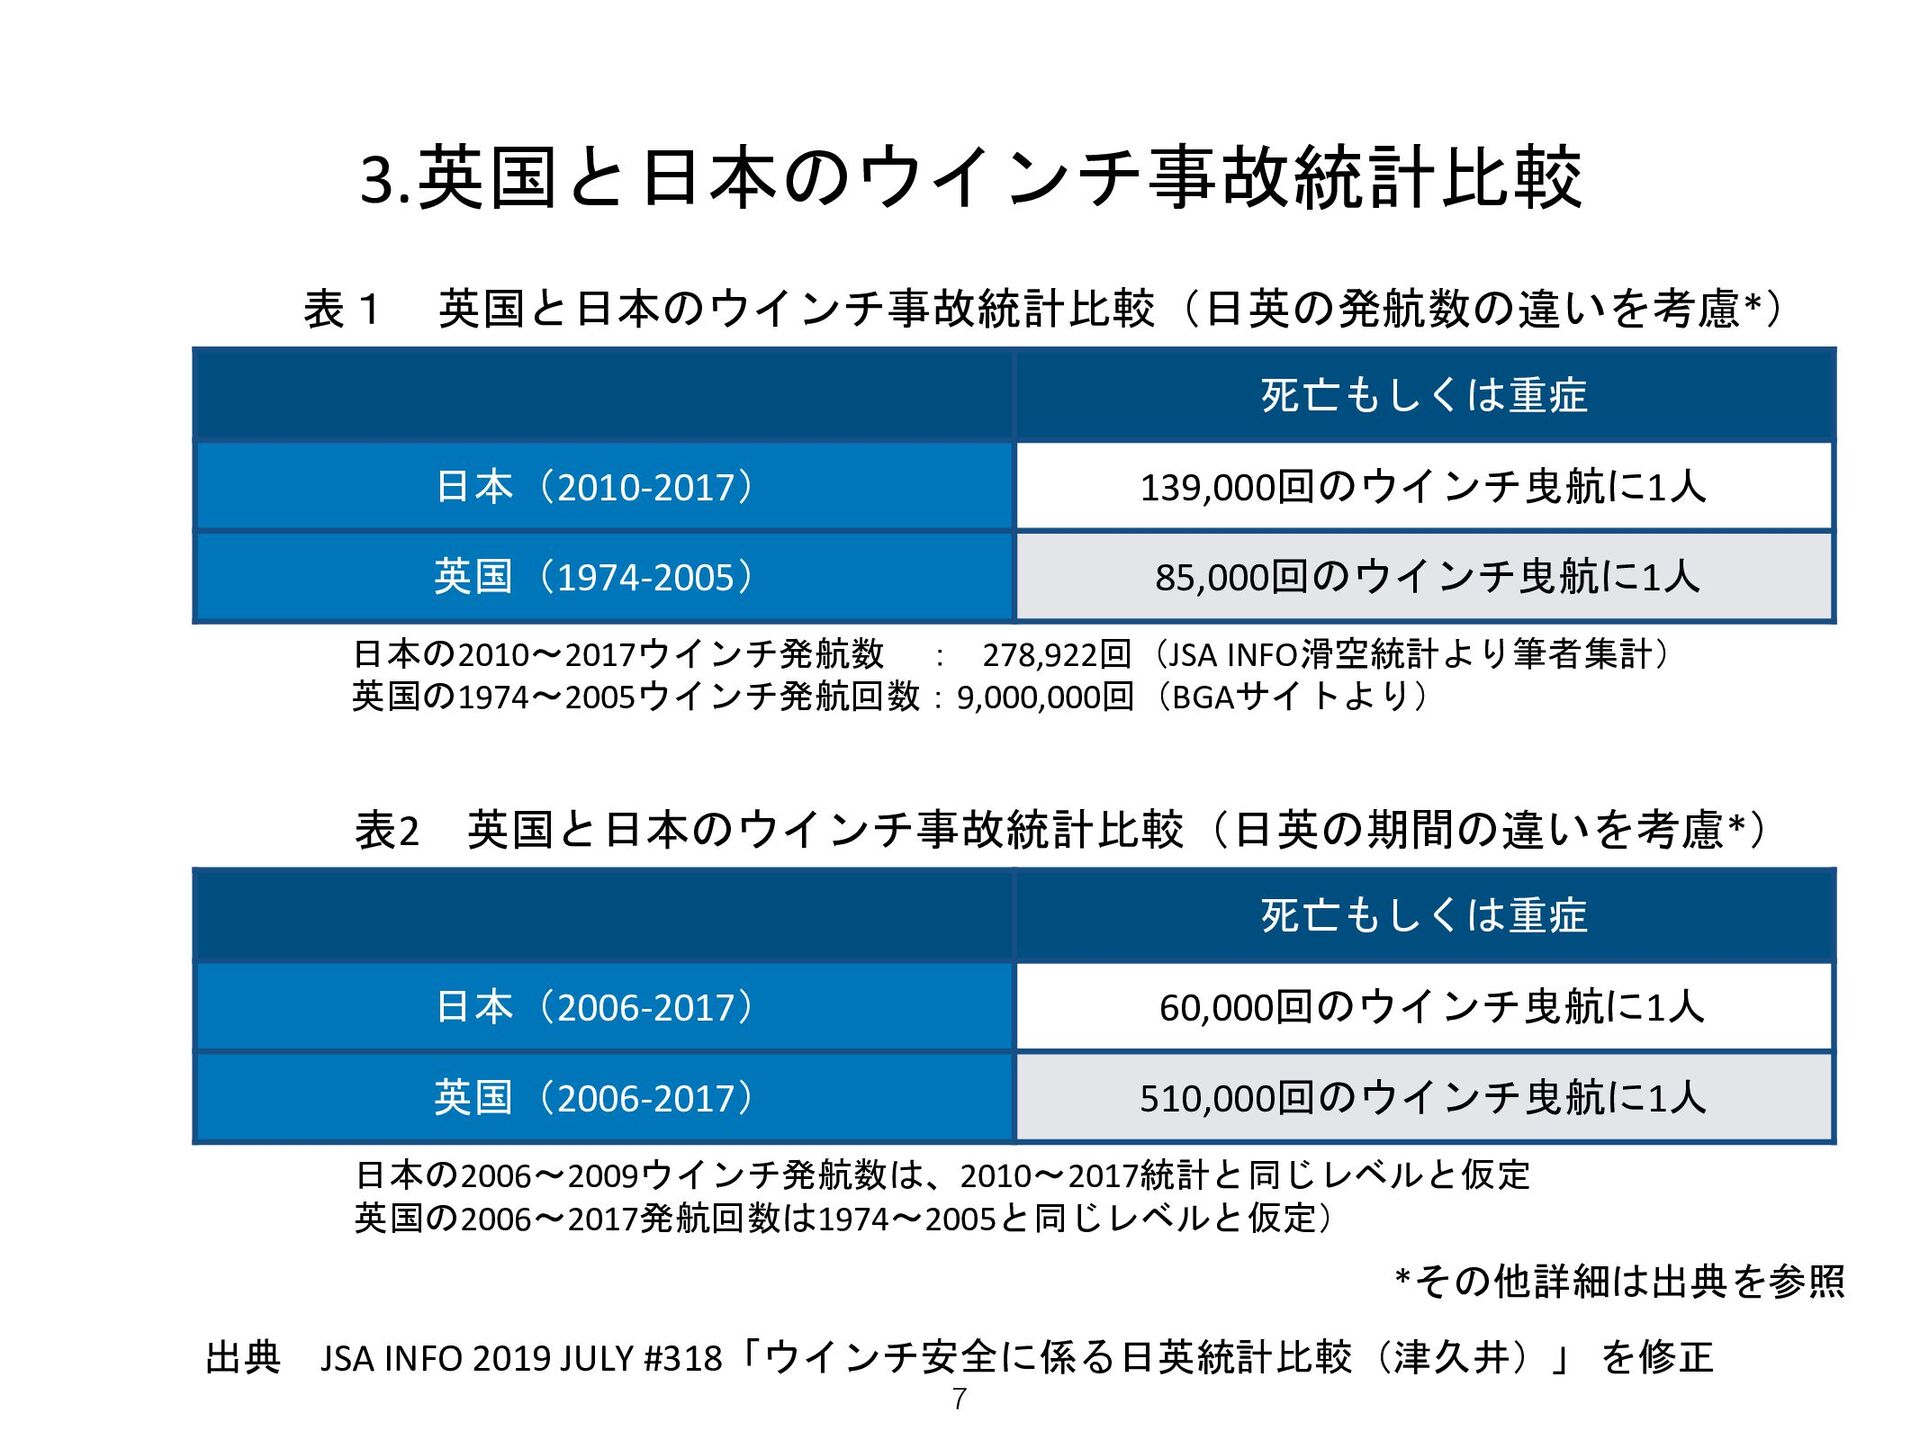
3.英国と日本のウインチ事故統計比較 死亡もしくは重症 日本(2010-2017) 139,000回のウインチ曳航に1人 英国(1974-2005) 85,000回のウインチ曳航に1人 死亡もしくは重症 日本(2006-2017) 60,000回のウインチ曳航に1人 英国(2006-2017)
510,000回のウインチ曳航に1人 7 表1 英国と日本のウインチ事故統計比較(日英の発航数の違いを考慮*) 表2 英国と日本のウインチ事故統計比較(日英の期間の違いを考慮*) 出典 JSA INFO 2019 JULY #318「ウインチ安全に係る日英統計比較(津久井)」 を修正 *その他詳細は出典を参照 日本の2010〜2017ウインチ発航数 : 278,922回(JSA INFO滑空統計より筆者集計) 英国の1974〜2005ウインチ発航回数:9,000,000回(BGAサイトより) 日本の2006〜2009ウインチ発航数は、2010〜2017統計と同じレベルと仮定 英国の2006〜2017発航回数は1974〜2005と同じレベルと仮定) -
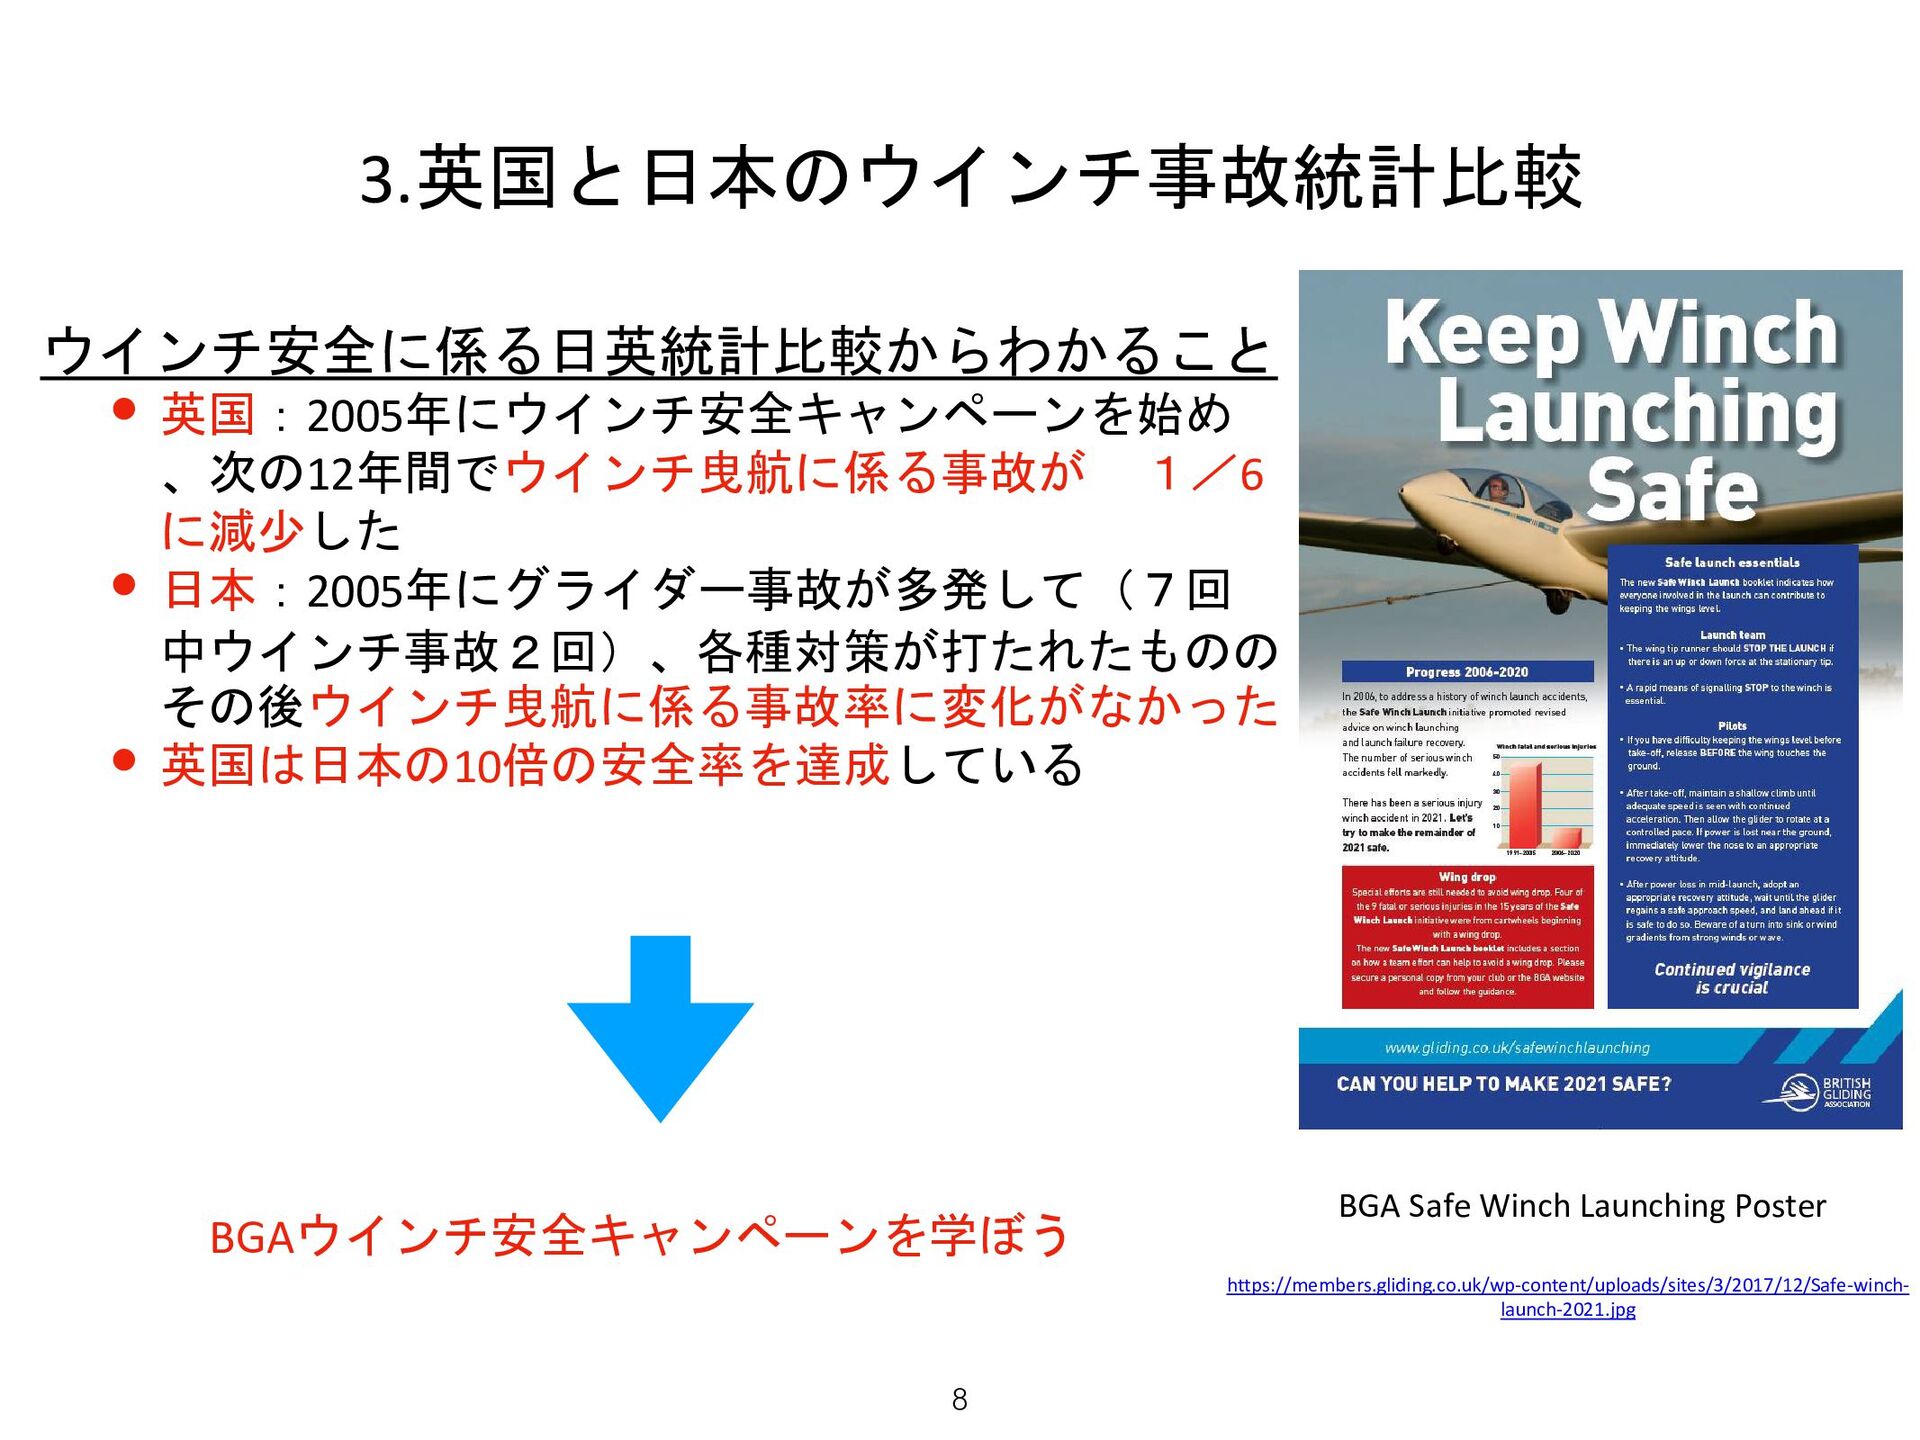
3.英国と日本のウインチ事故統計比較 ウインチ安全に係る日英統計比較からわかること • 英国:2005年にウインチ安全キャンペーンを始め 、次の12年間でウインチ曳航に係る事故が 1/6 に減少した • 日本:2005年にグライダー事故が多発して(7回 中ウインチ事故2回)、各種対策が打たれたものの
その後ウインチ曳航に係る事故率に変化がなかった • 英国は日本の10倍の安全率を達成している 8 BGA Safe Winch Launching Poster https://members.gliding.co.uk/wp-content/uploads/sites/3/2017/12/Safe-winch- launch-2021.jpg BGAウインチ安全キャンペーンを学ぼう -
https://members.gliding.co.uk/wp- content/uploads/sites/3/2015/04/WinchBookletWeb.pdf 4.ウインチ曳航中で最も多い事故要因は何か? BGA HP Safe Winch Launchより 9 0
7.5 15 22.5 30 37.5 1974-2019 日本 英国 運輸安全委員会航空 機事故報告書より http://www.mlit.go.jp/jtsb/airmenu. html 注:2021年版では、fatal/seriousの識別のみになっている -
4.ウインチ曳航中で最も多い事故要因は何か? ウインチ曳航中の事故の要因(BGAの分析による) • 翼端が接地して起こるグラウンドループや側転 • 初期上昇中のストールに起因する翼の落下や背面へのフリックロール • 100フィート以下でのパワーロスによるストールや地面へのダイブ • 曳航中盤でのパワーロスによるストールやスピン
• 曳航中盤でのパワーロスに引き続くリカバリー後のオーバーシュート やアンダーシュート、場周後の着陸中の衝突 • 地上での索のもつれもしくは飛行中の索への衝突 致死事故の主要因:初期上昇中のストールと曳航中盤でのパワーロス後のスピン 重傷事故の主要因:この2つに加え100ft 以下でのパワーロス後のストール BGAの安全キャンペーンの結果 上記ウインチ曳航に起因する事故は1/6に減少 ストールとスピンに限っては1/10に減少 10 日本件数 4 3 20 6 9 1 2021年版では”Wing drop”を重点対策 5.1 5.2 5.4 5.3 5.5 -
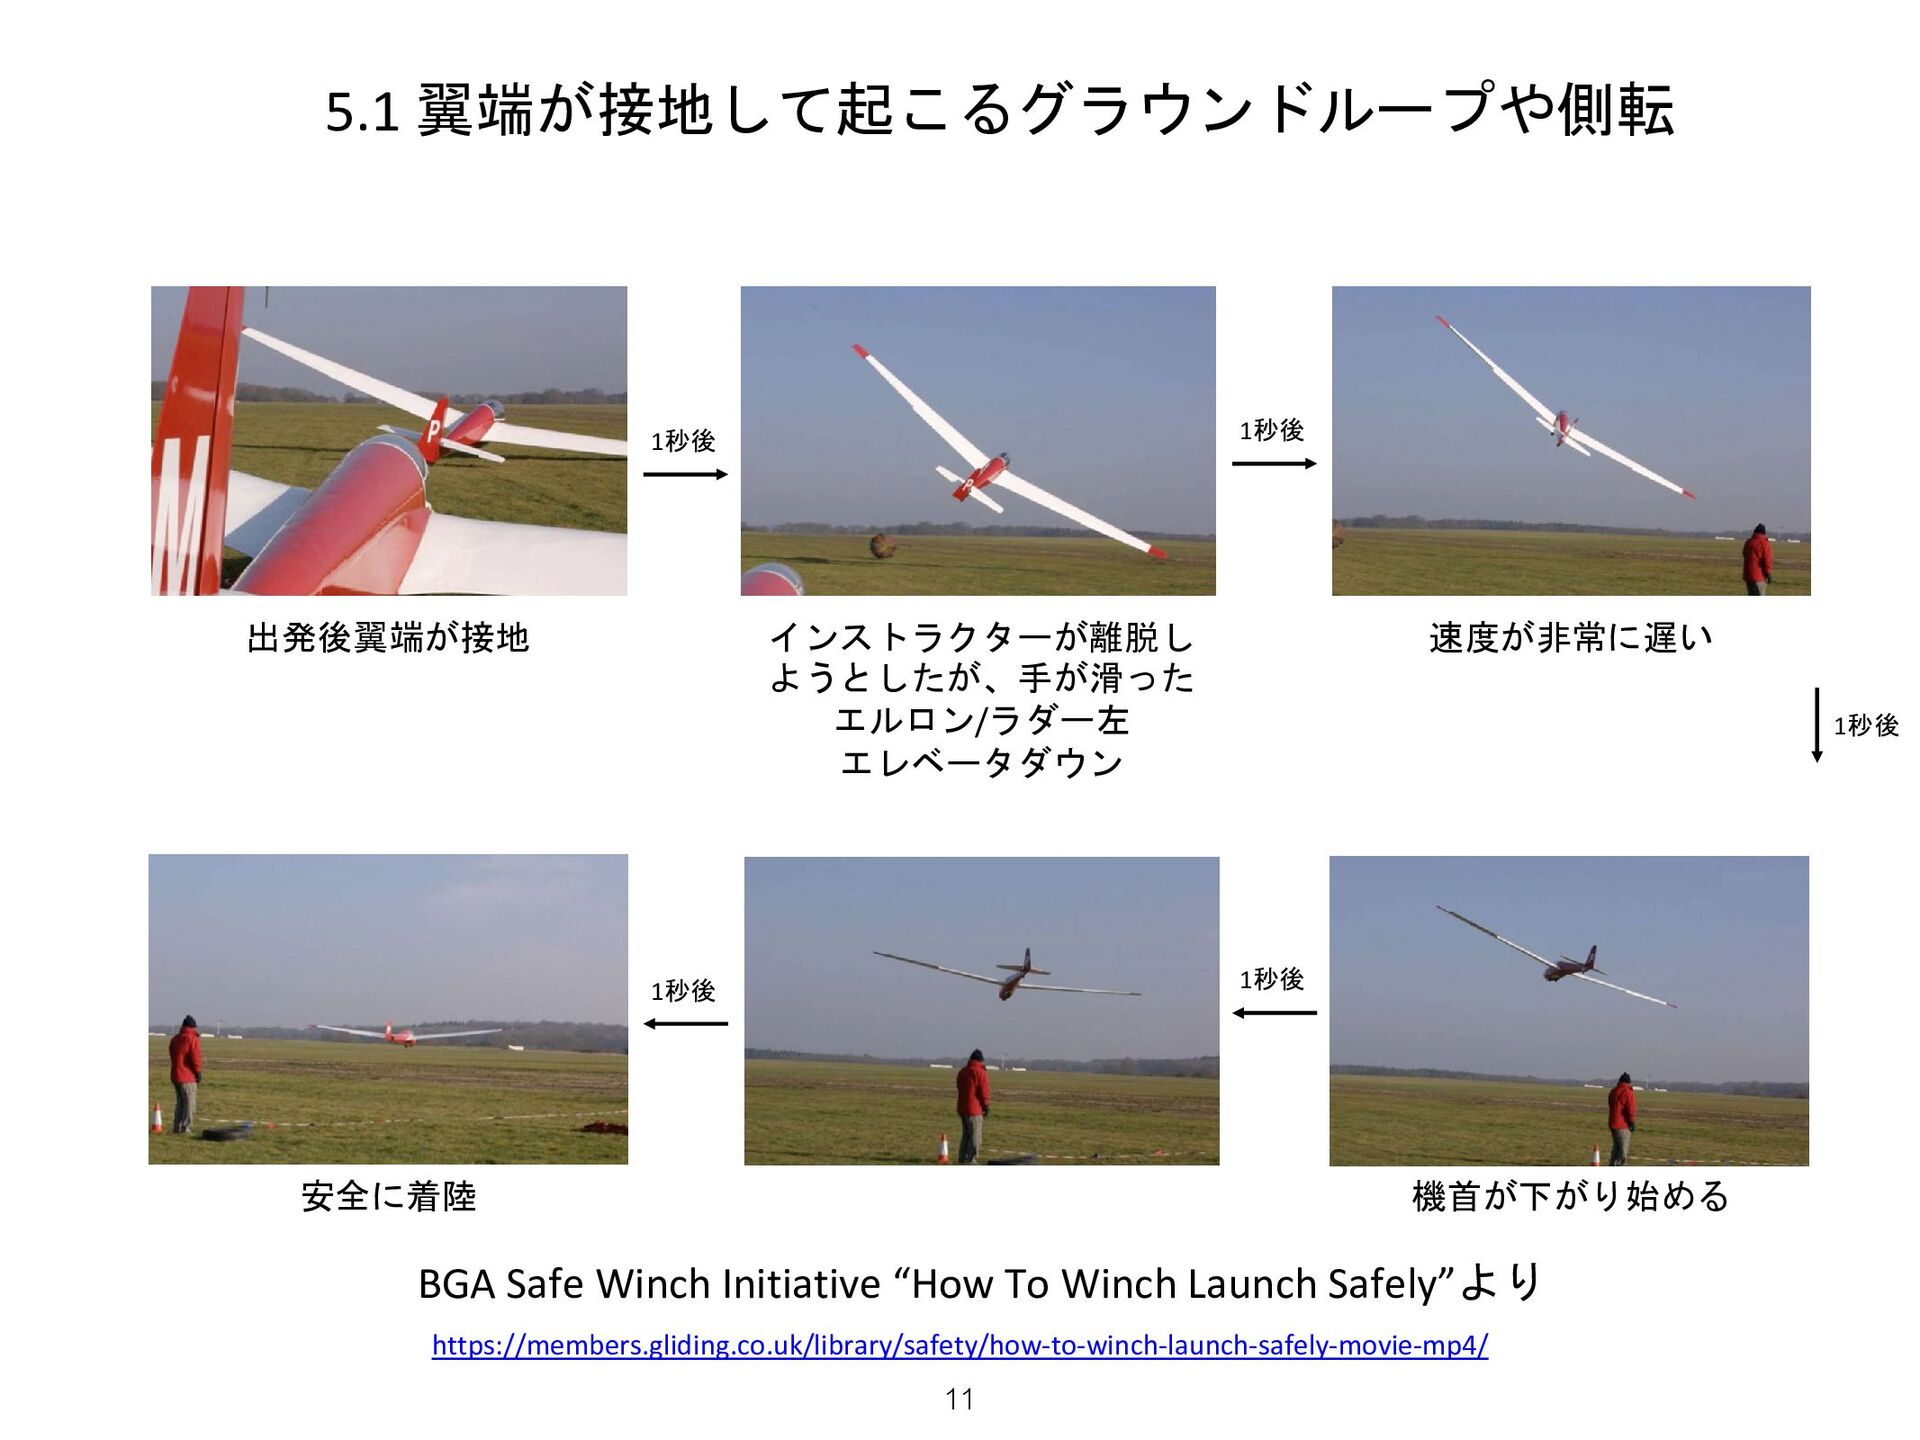
5.1 翼端が接地して起こるグラウンドループや側転 1秒後 出発後翼端が接地 1秒後 1秒後 1秒後 1秒後 インストラクターが離脱し ようとしたが、手が滑った
エルロン/ラダー左 エレベータダウン 速度が非常に遅い 機首が下がり始める 安全に着陸 BGA Safe Winch Initiative “How To Winch Launch Safely”より https://members.gliding.co.uk/library/safety/how-to-winch-launch-safely-movie-mp4/ 11 -
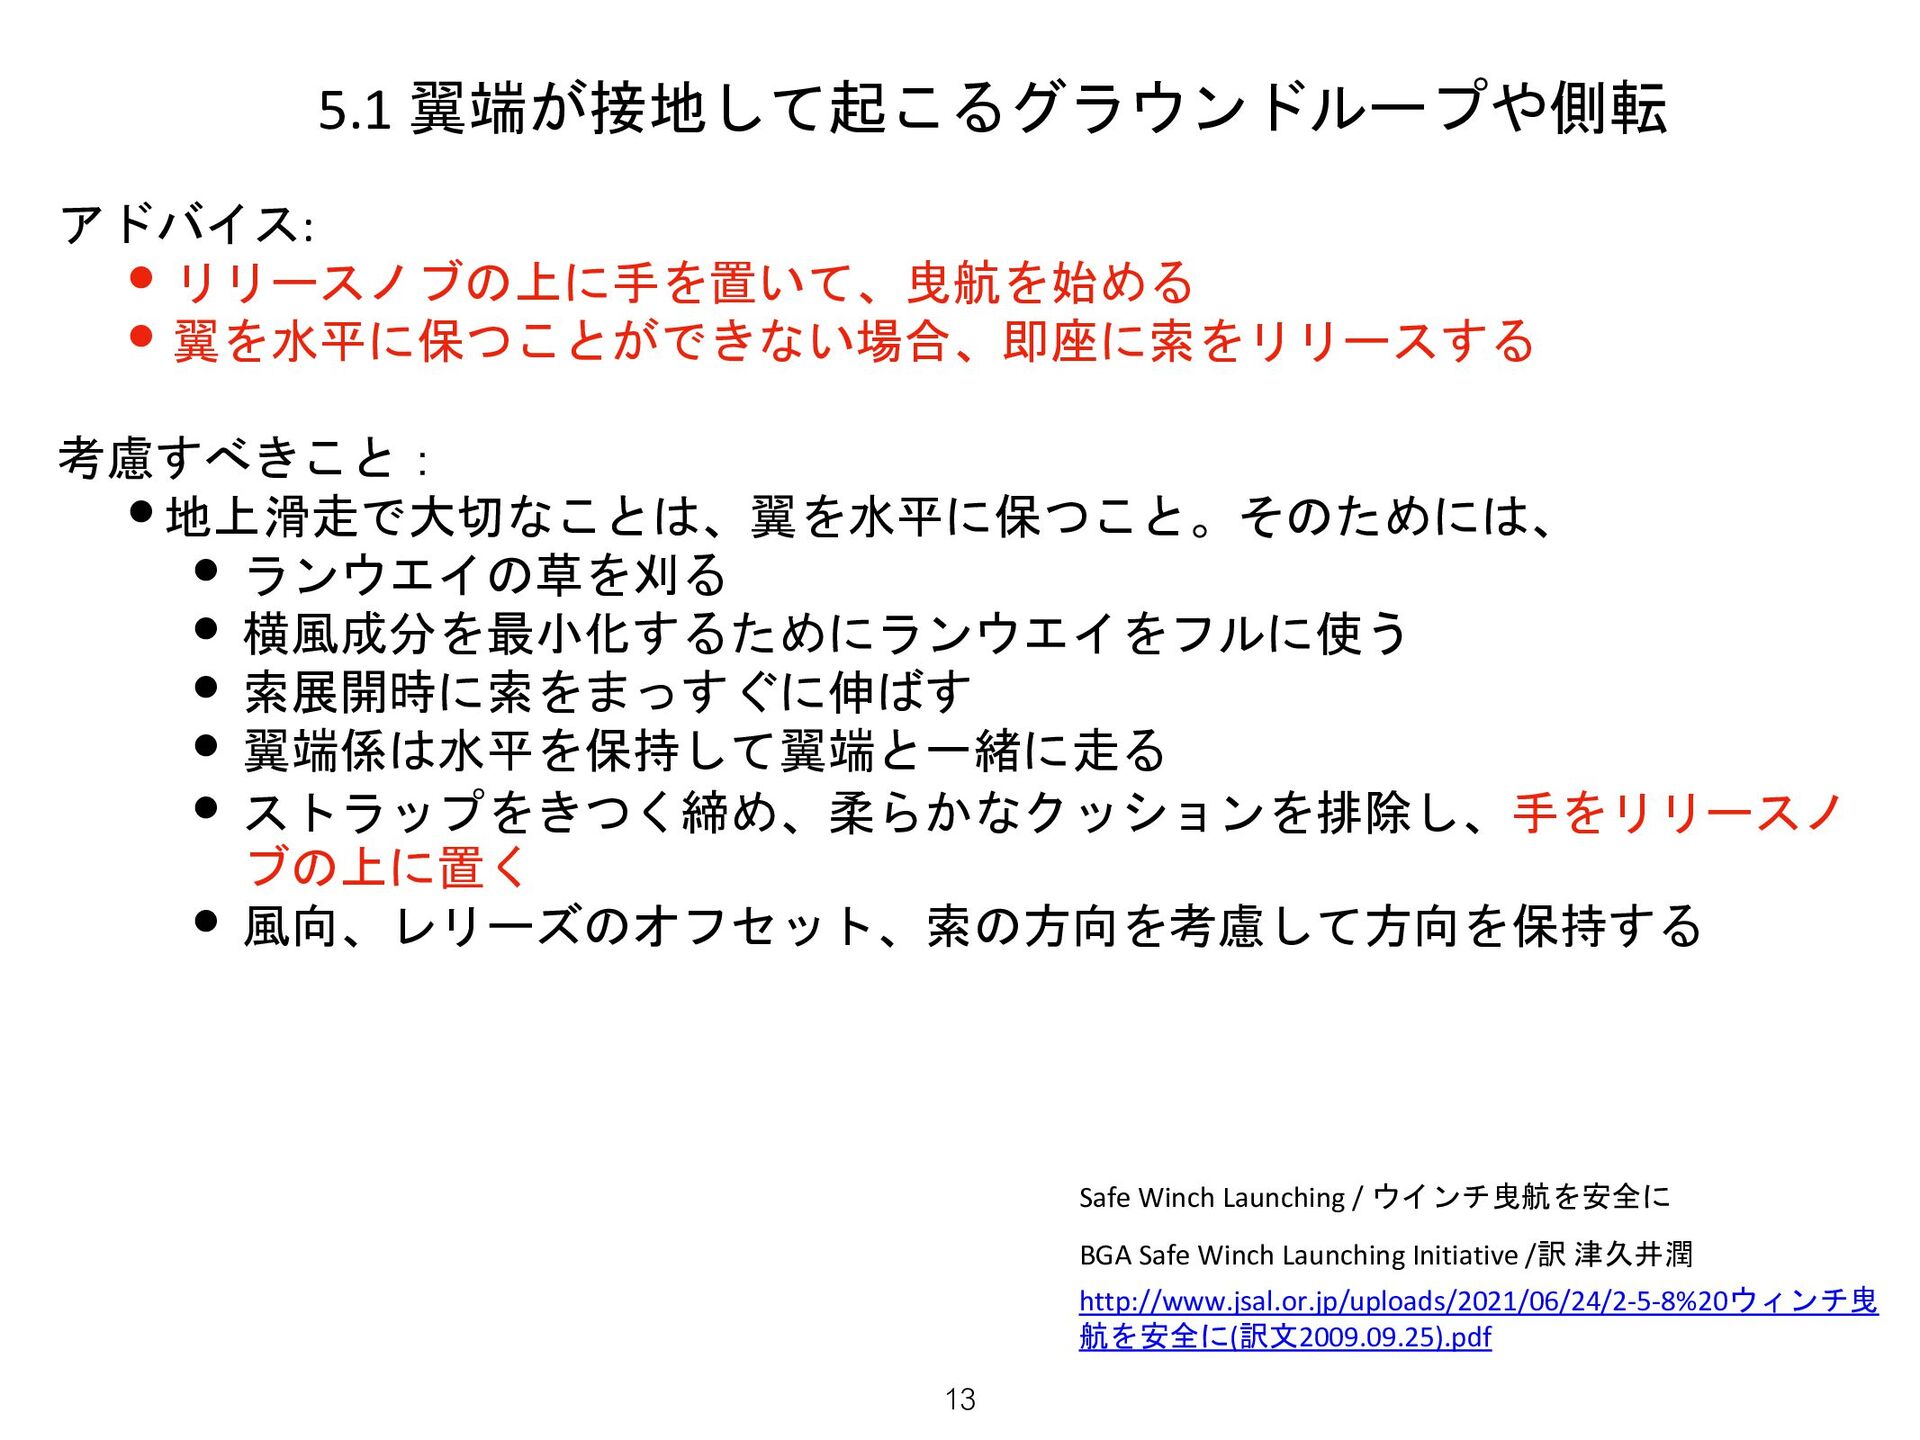
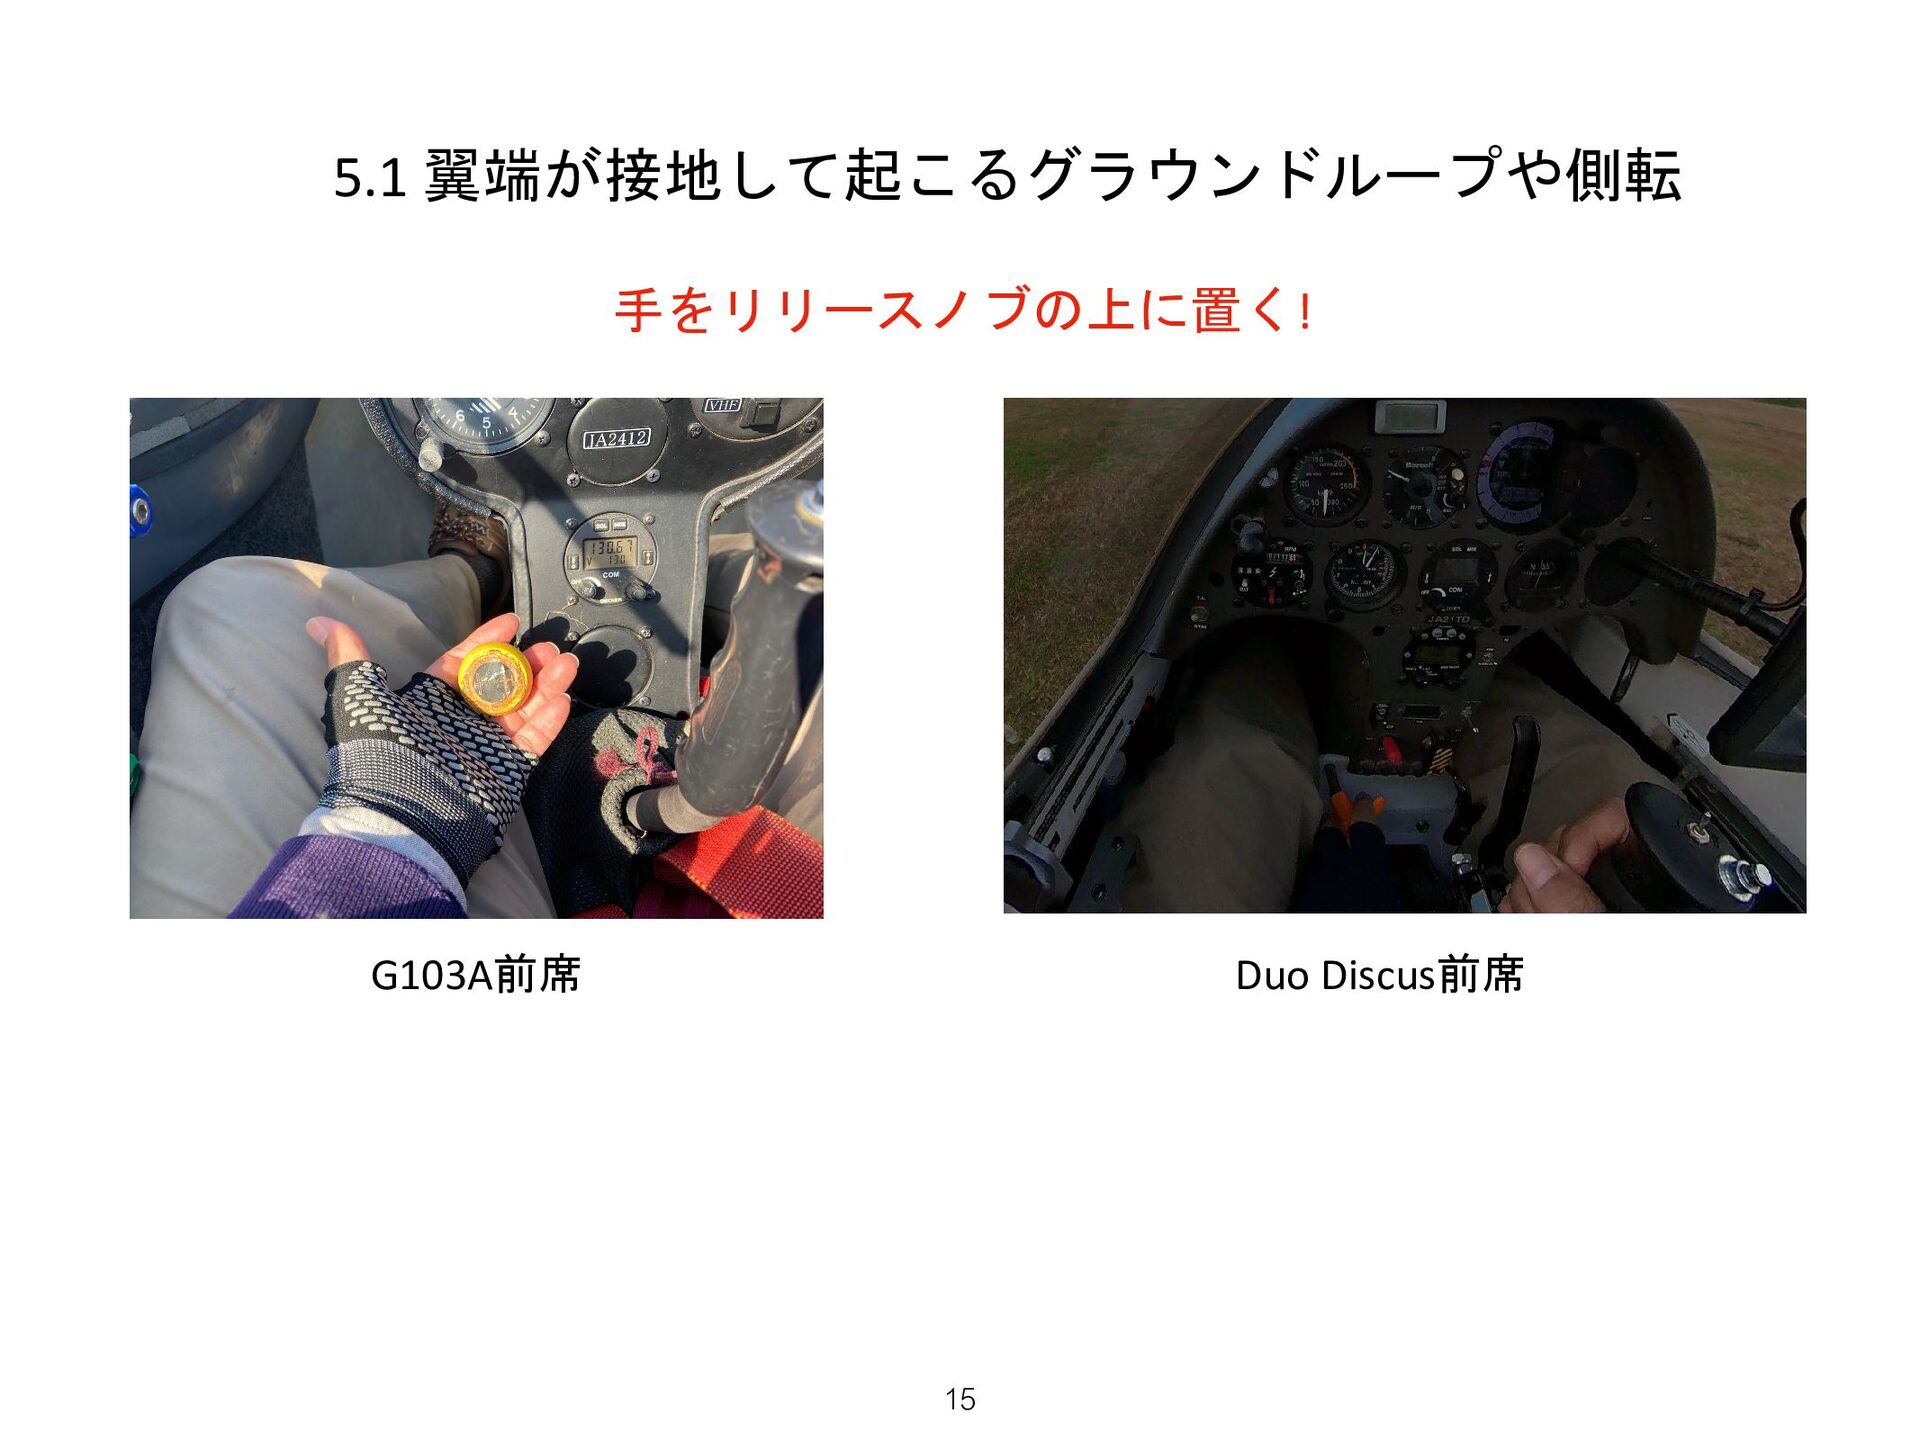
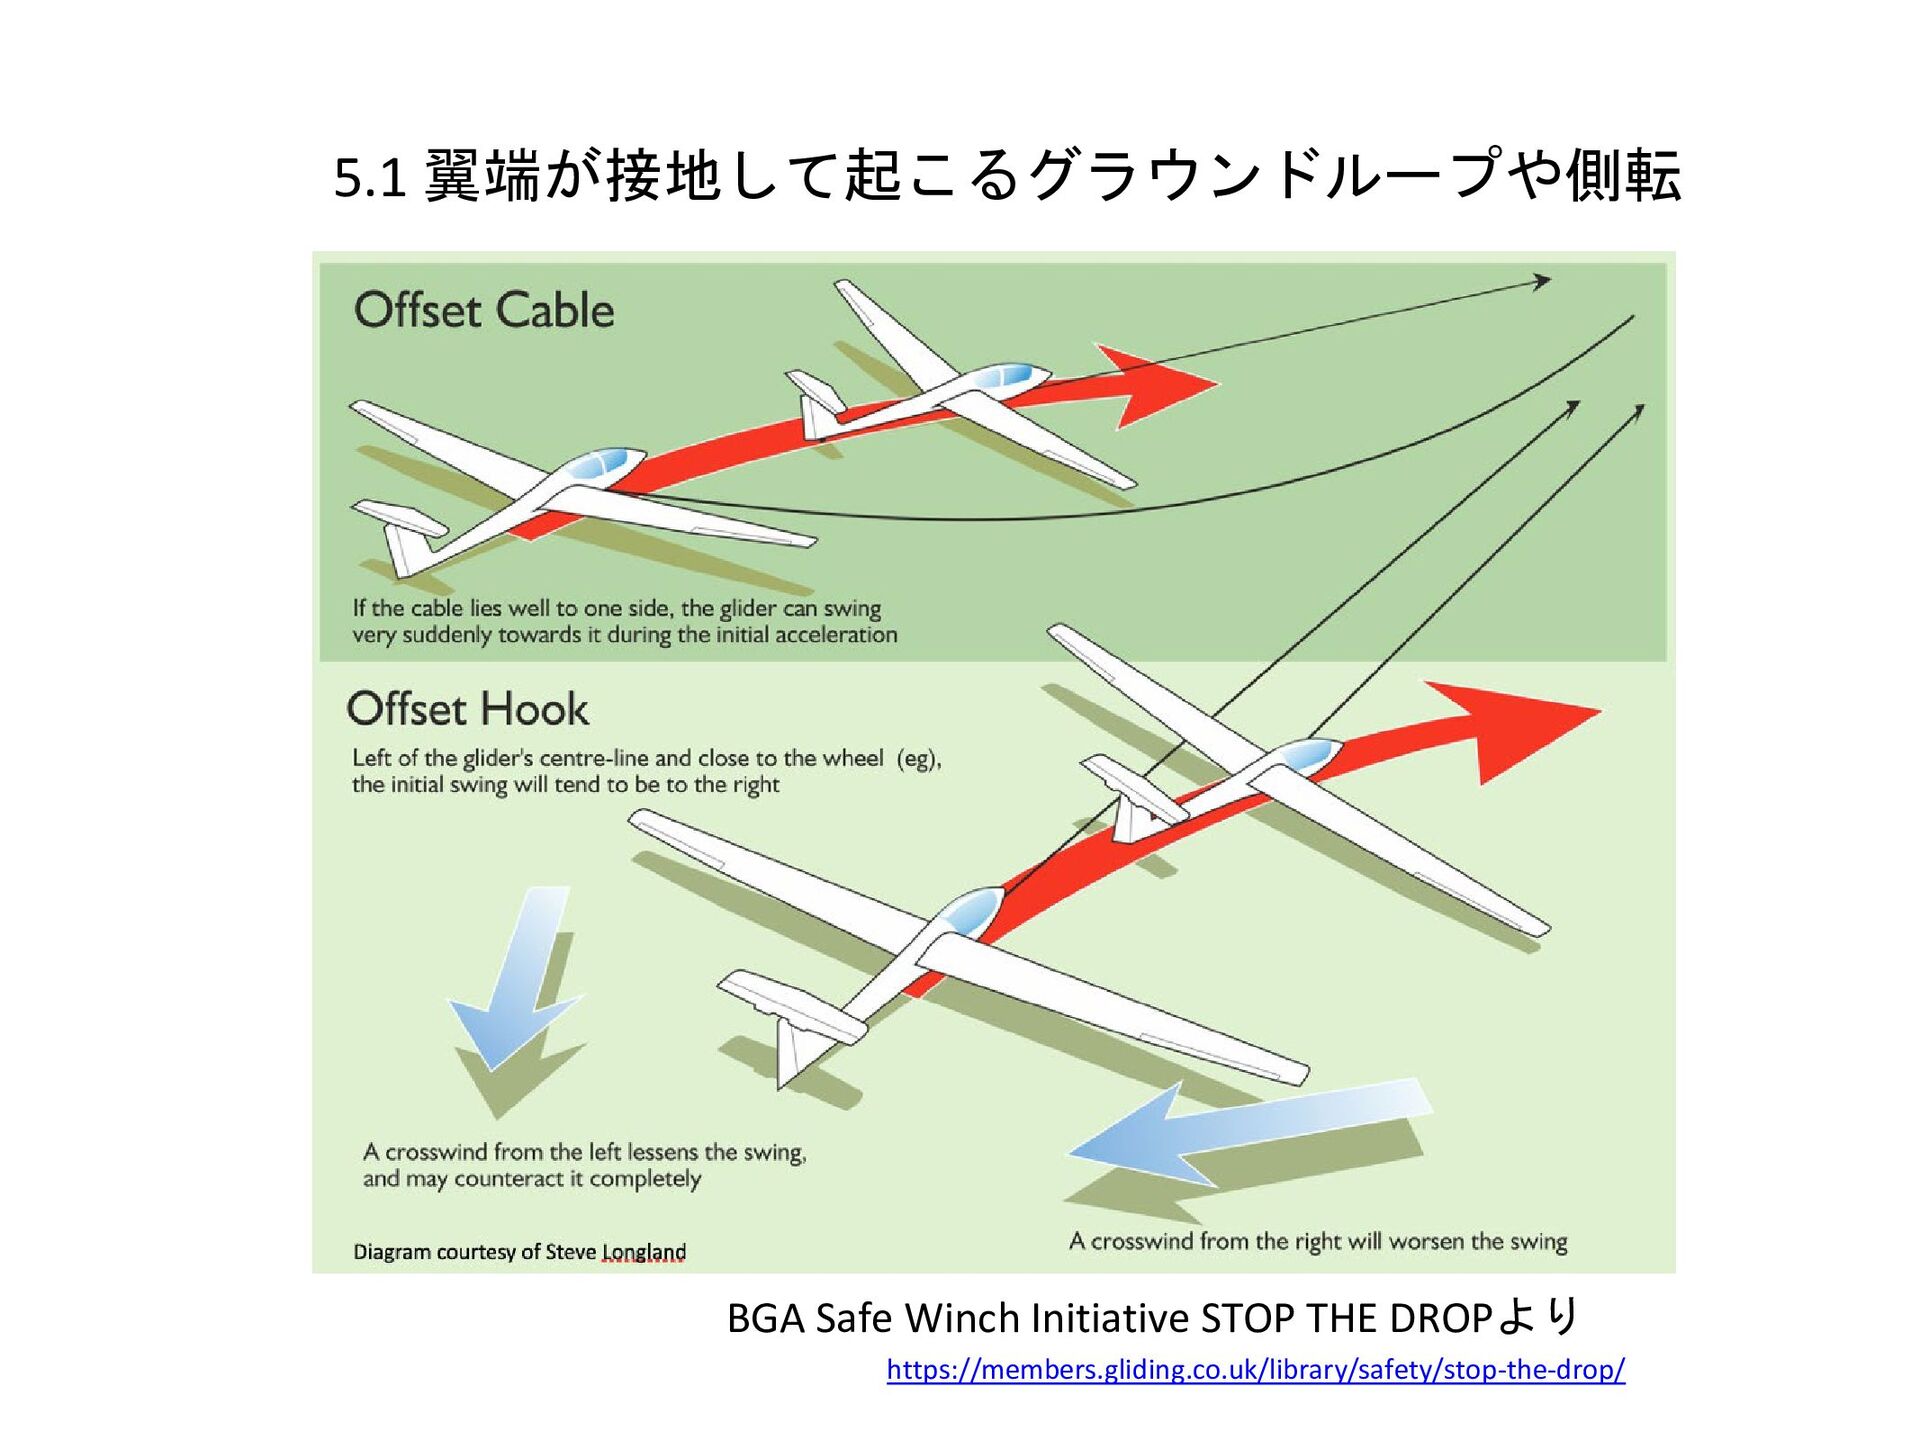
アドバイス: • リリースノブの上に手を置いて、曳航を始める • 翼を水平に保つことができない場合、即座に索をリリースする 考慮すべきこと: •地上滑走で大切なことは、翼を水平に保つこと。そのためには、 • ランウエイの草を刈る •
横風成分を最小化するためにランウエイをフルに使う • 索展開時に索をまっすぐに伸ばす • 翼端係は水平を保持して翼端と一緒に走る • ストラップをきつく締め、柔らかなクッションを排除し、手をリリースノ ブの上に置く • 風向、レリーズのオフセット、索の方向を考慮して方向を保持する 5.1 翼端が接地して起こるグラウンドループや側転 13 Safe Winch Launching / ウインチ曳航を安全に BGA Safe Winch Launching Initiative /訳 津久井潤 http://www.jsal.or.jp/uploads/2021/06/24/2-5-8%20ウィンチ曳 航を安全に(訳文2009.09.25).pdf -
5.1 翼端が接地して起こるグラウンドループや側転 YouTube Pure Glideより • 背風でウインチ曳航しない • 草を刈る •
翼端が地面に着く前に索をリリースする • 翼端係を訓練する • 横風に注意する 17 動画視聴 https://www.youtube.com/watch?v=Av1ukmZkoi0 -
事例 原因 (事故調査報告書等) 要因と対策 クラブリベレ(日本2005)*2 初期上昇時、高度30~40m で右に傾き反転し 墜落。死亡。 ウインチ発航中に適切な速度を獲得しないう ちに上昇姿勢を取ったことにより同機の姿勢
が不安定となり、その後の修正操作が機首を 下げることなくエルロンだけで行われたため 、右翼が失速状態になり、裏返しとなって地 面に衝突 ・十分な速度を確認した後に上昇 ・機体の特性を事前に十分把握して飛行 クラブリベレ(英国1991) *3 離陸後急激な上昇姿勢となり、約25mでスピ ン、ほぼ垂直に墜落 離陸直後の急激な機首上げによるスピン ・クラブリベレが索角5°で 50°の上昇角をと ると失速49kt(90km/h)となると分析された プハッチ (日本2005)*2 離陸時から速度が遅く、浅い角度で上昇を続 けたがピストからの高度約100mで機首を少 しさげてからスピンで2旋転し墜落。2名死亡 。 強い背風における離陸上昇であったために、 十分な対気速度が得られず失速しスピンに陥 り低高度であったために回復できず墜落。 ・背風での曳航が要因 ・背風の限界を設定する ・異常運航時のインストラクターのテイクオ ーバー ・ウィンチドライバーを含む CRM プハッチ(英国1991) *3 ウィンチ曳航で上昇し約 300mで曳航索離脱 前にスピ ン、左2旋転し、一旦リカ バーした が右にスピンし墜落。 2名死亡。 曳航後期での機首上げすぎ? ・曳航後期で上昇角5° でも索張力と機首上げ 角の関係で失速する状況がある ・スピン回復後の上げ舵による反対方向への 2次スピ ン *1 表は、「ウインチ曳航ガイドブック〜安全に飛ぶノウハウとCRM〜相島正敏 JSAL-G-K004P issue 4, 2019. 1. 5」を改訂 *2 国土交通省運輸安全委員会事故調査報告書 *3 “Accidental Spins Off Winch Launches” Bill Scull, Sailplane & Gliding 1991.12/1992.1とその訳文 日口裕二/津久井潤 *1と3は右参照 http://www.jsal.or.jp/page/2005-safety 20 5.2 初期上昇中のストールに起因する翼の落下や背面へのフリックロール -
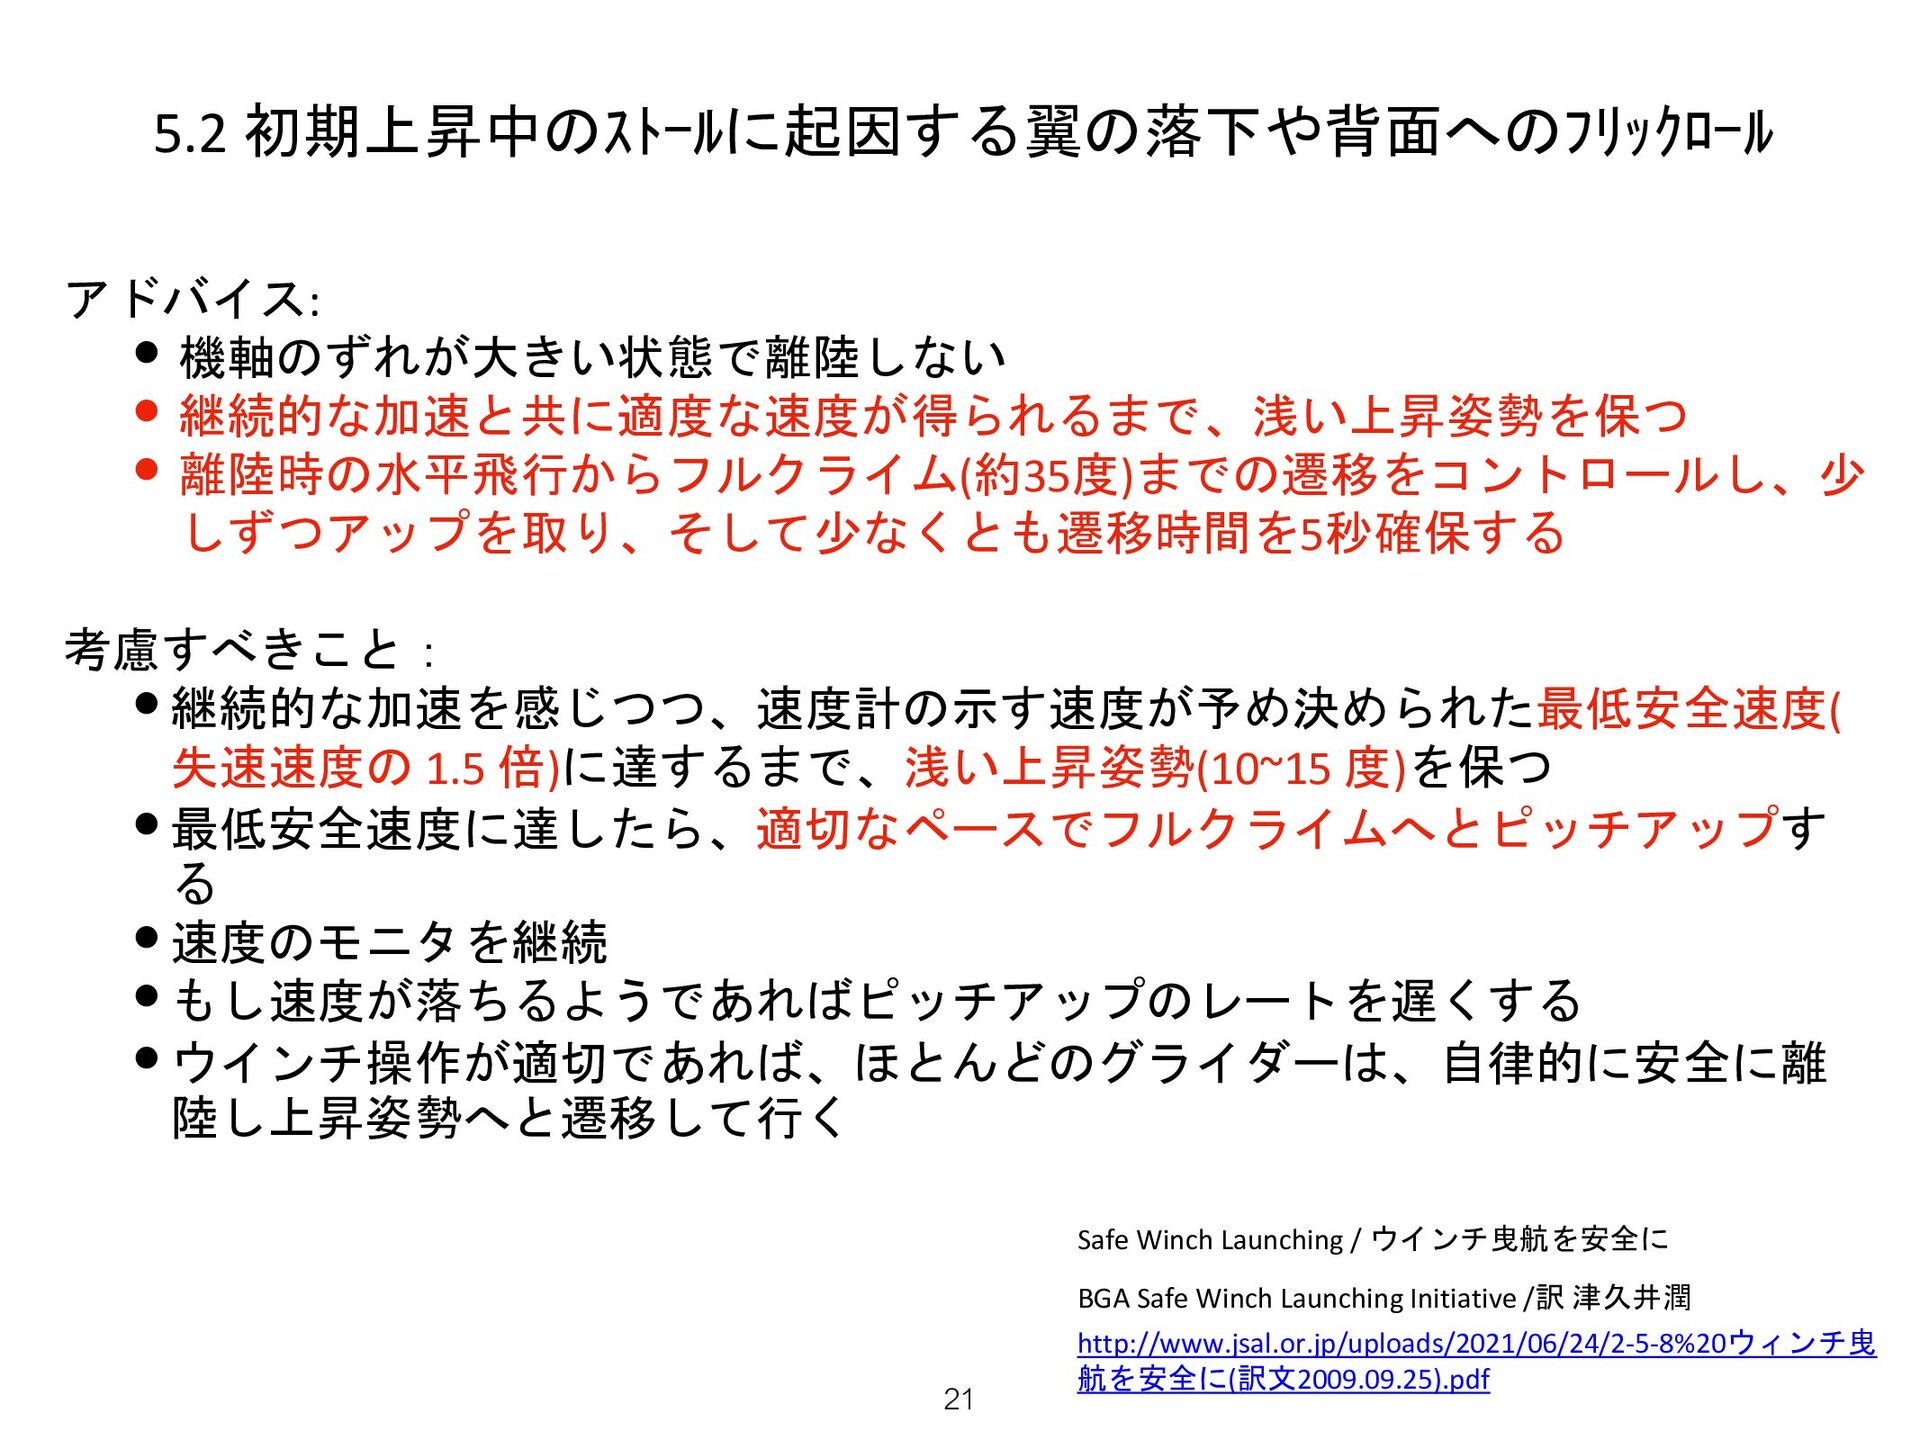
アドバイス: • 機軸のずれが大きい状態で離陸しない • 継続的な加速と共に適度な速度が得られるまで、浅い上昇姿勢を保つ • 離陸時の水平飛行からフルクライム(約35度)までの遷移をコントロールし、少 しずつアップを取り、そして少なくとも遷移時間を5秒確保する 考慮すべきこと: •継続的な加速を感じつつ、速度計の示す速度が予め決められた最低安全速度(
失速速度の 1.5 倍)に達するまで、浅い上昇姿勢(10~15 度)を保つ •最低安全速度に達したら、適切なペースでフルクライムへとピッチアップす る •速度のモニタを継続 •もし速度が落ちるようであればピッチアップのレートを遅くする •ウインチ操作が適切であれば、ほとんどのグライダーは、自律的に安全に離 陸し上昇姿勢へと遷移して行く 21 Safe Winch Launching / ウインチ曳航を安全に BGA Safe Winch Launching Initiative /訳 津久井潤 http://www.jsal.or.jp/uploads/2021/06/24/2-5-8%20ウィンチ曳 航を安全に(訳文2009.09.25).pdf 5.2 初期上昇中のストールに起因する翼の落下や背面へのフリックロール -
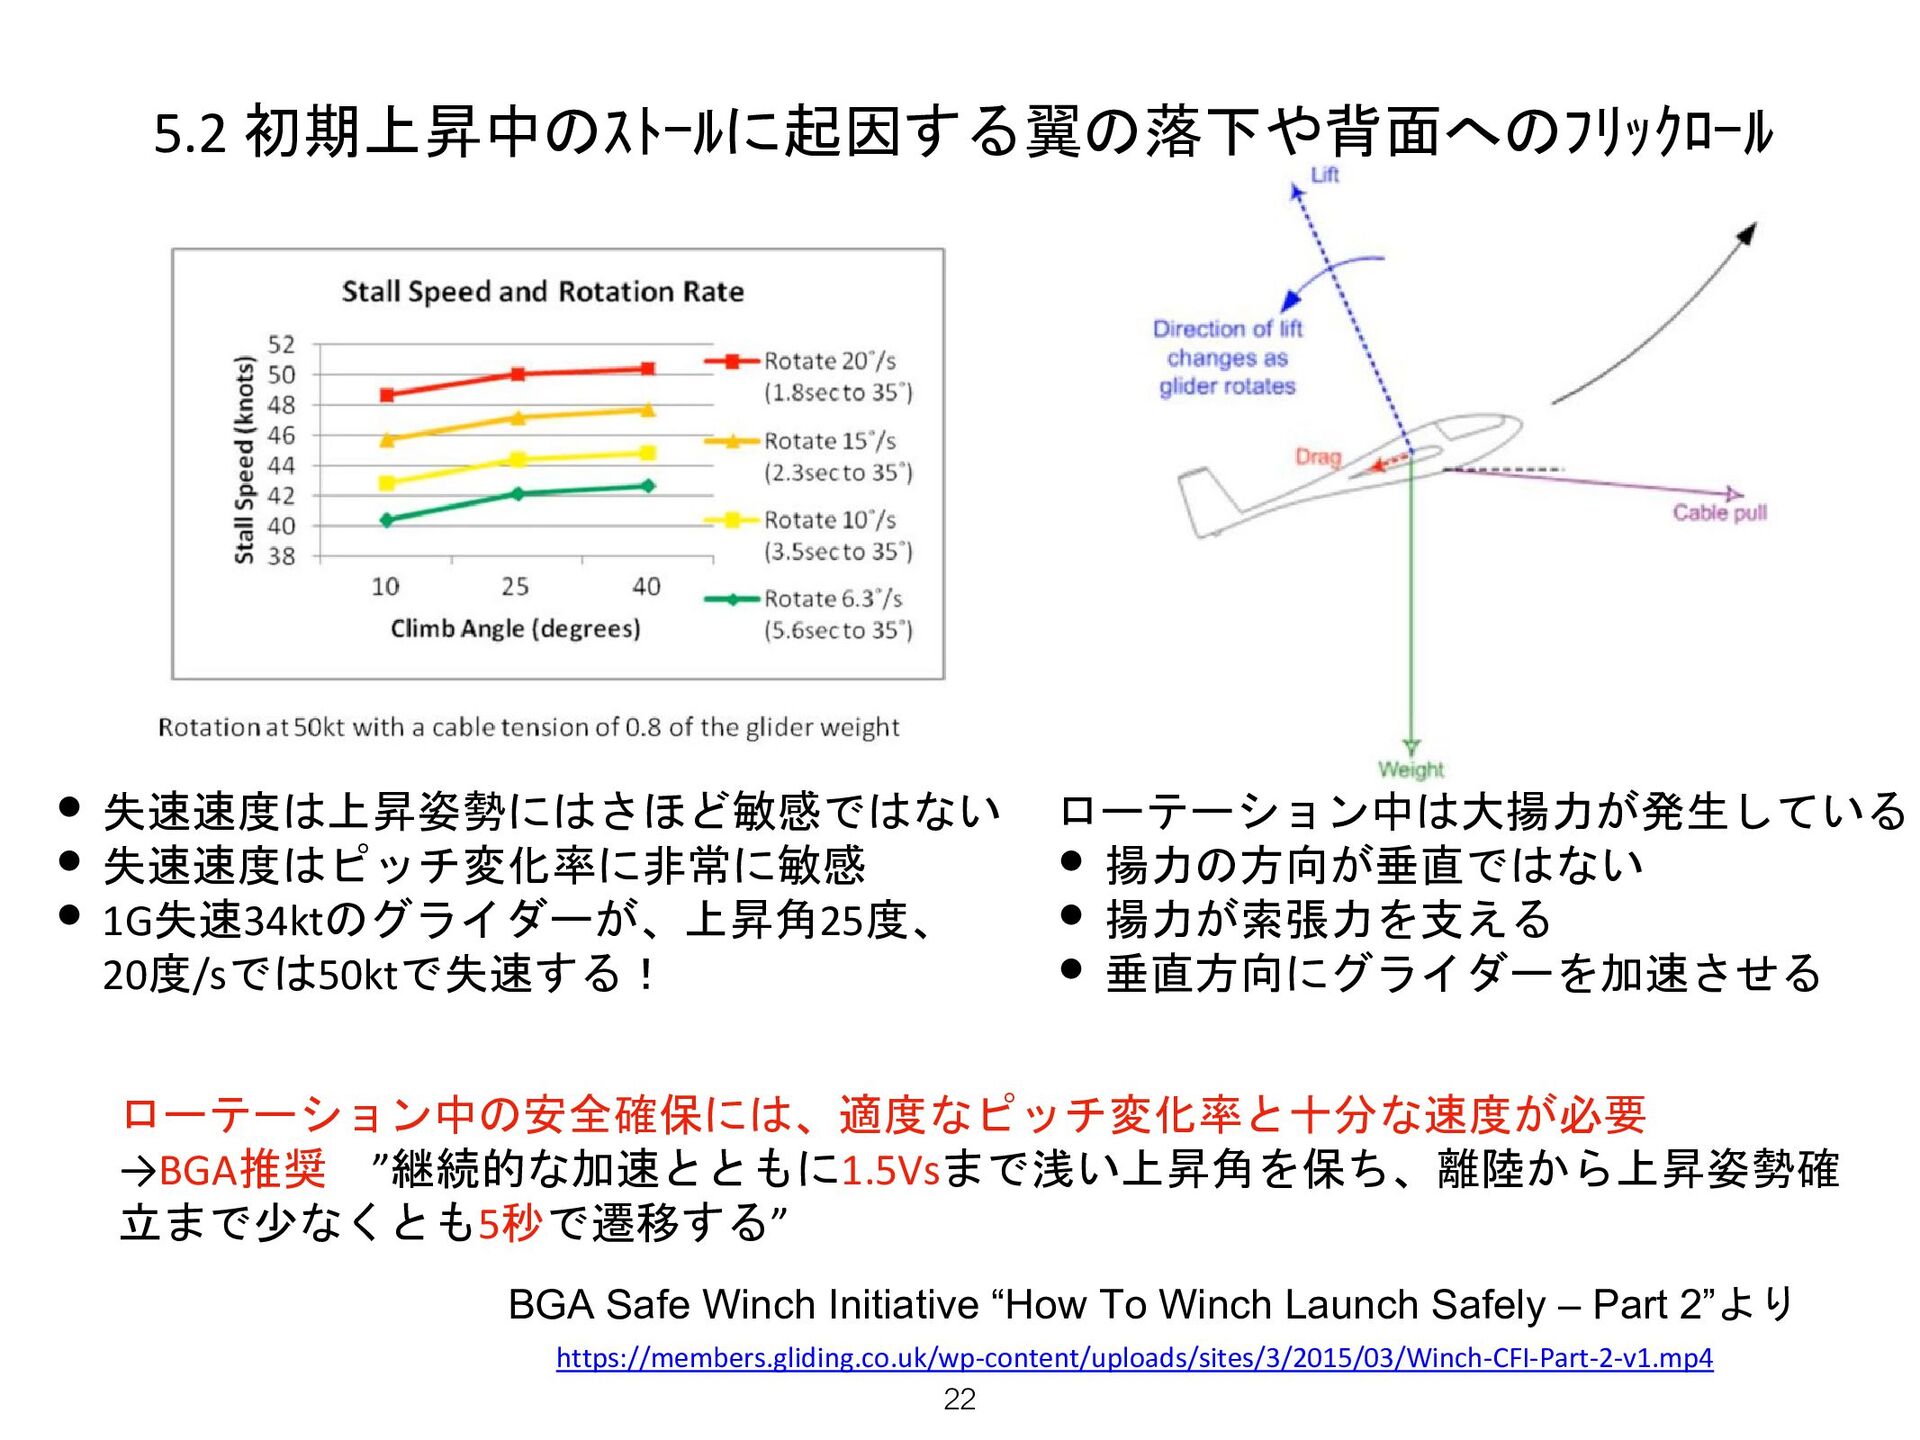
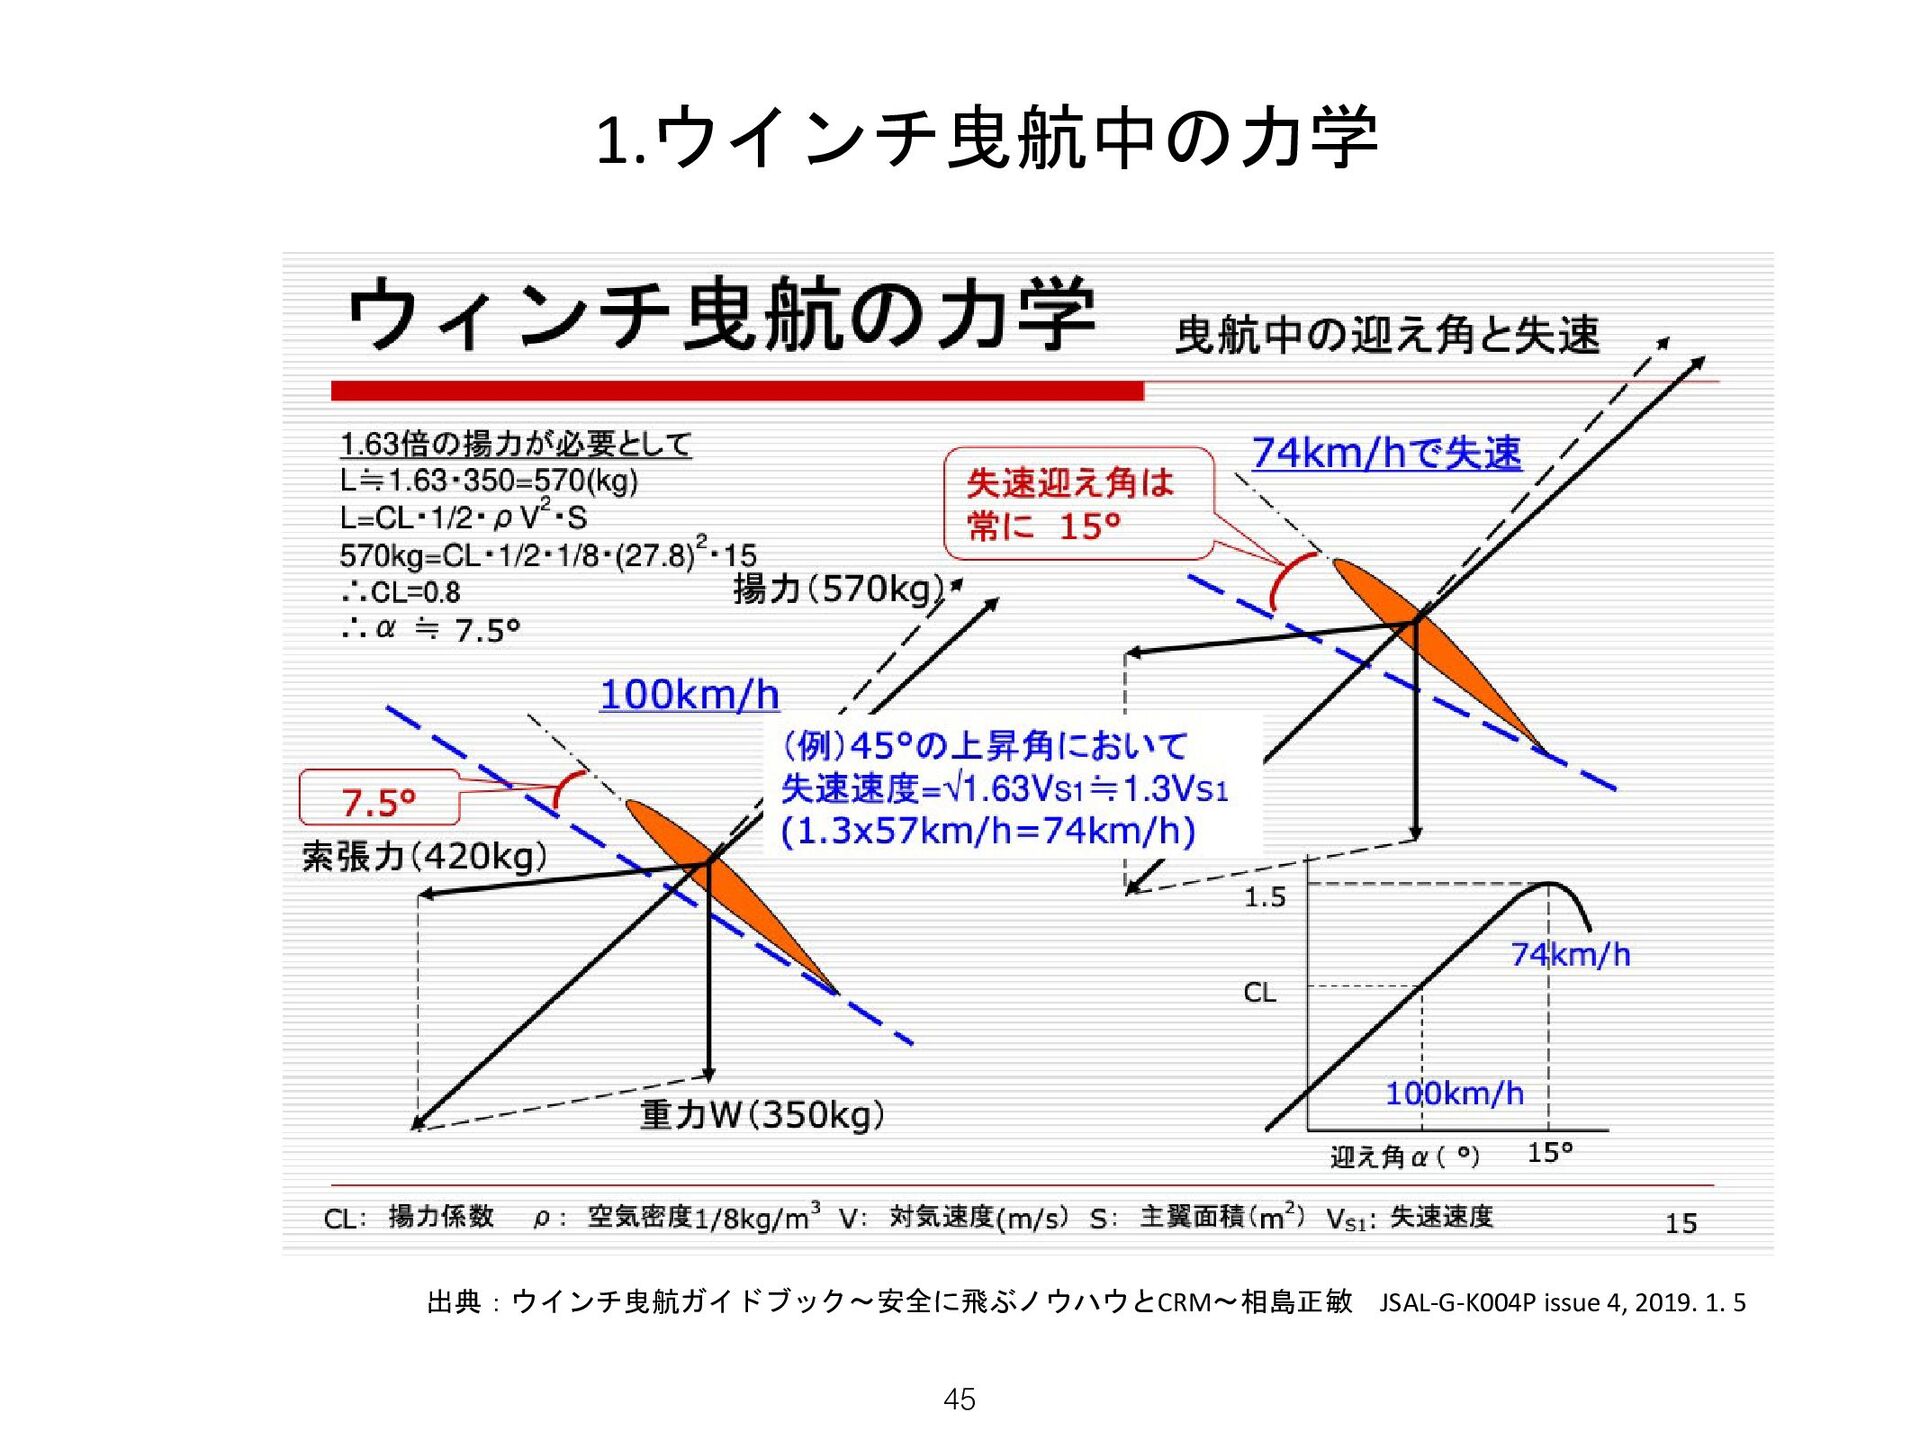
ローテーション中は大揚力が発生している • 揚力の方向が垂直ではない • 揚力が索張力を支える • 垂直方向にグライダーを加速させる • 失速速度は上昇姿勢にはさほど敏感ではない •
失速速度はピッチ変化率に非常に敏感 • 1G失速34ktのグライダーが、上昇角25度、 20度/sでは50ktで失速する! ローテーション中の安全確保には、適度なピッチ変化率と十分な速度が必要 →BGA推奨 ”継続的な加速とともに1.5Vsまで浅い上昇角を保ち、離陸から上昇姿勢確 立まで少なくとも5秒で遷移する” 22 https://members.gliding.co.uk/wp-content/uploads/sites/3/2015/03/Winch-CFI-Part-2-v1.mp4 BGA Safe Winch Initiative “How To Winch Launch Safely – Part 2”より 5.2 初期上昇中のストールに起因する翼の落下や背面へのフリックロール -
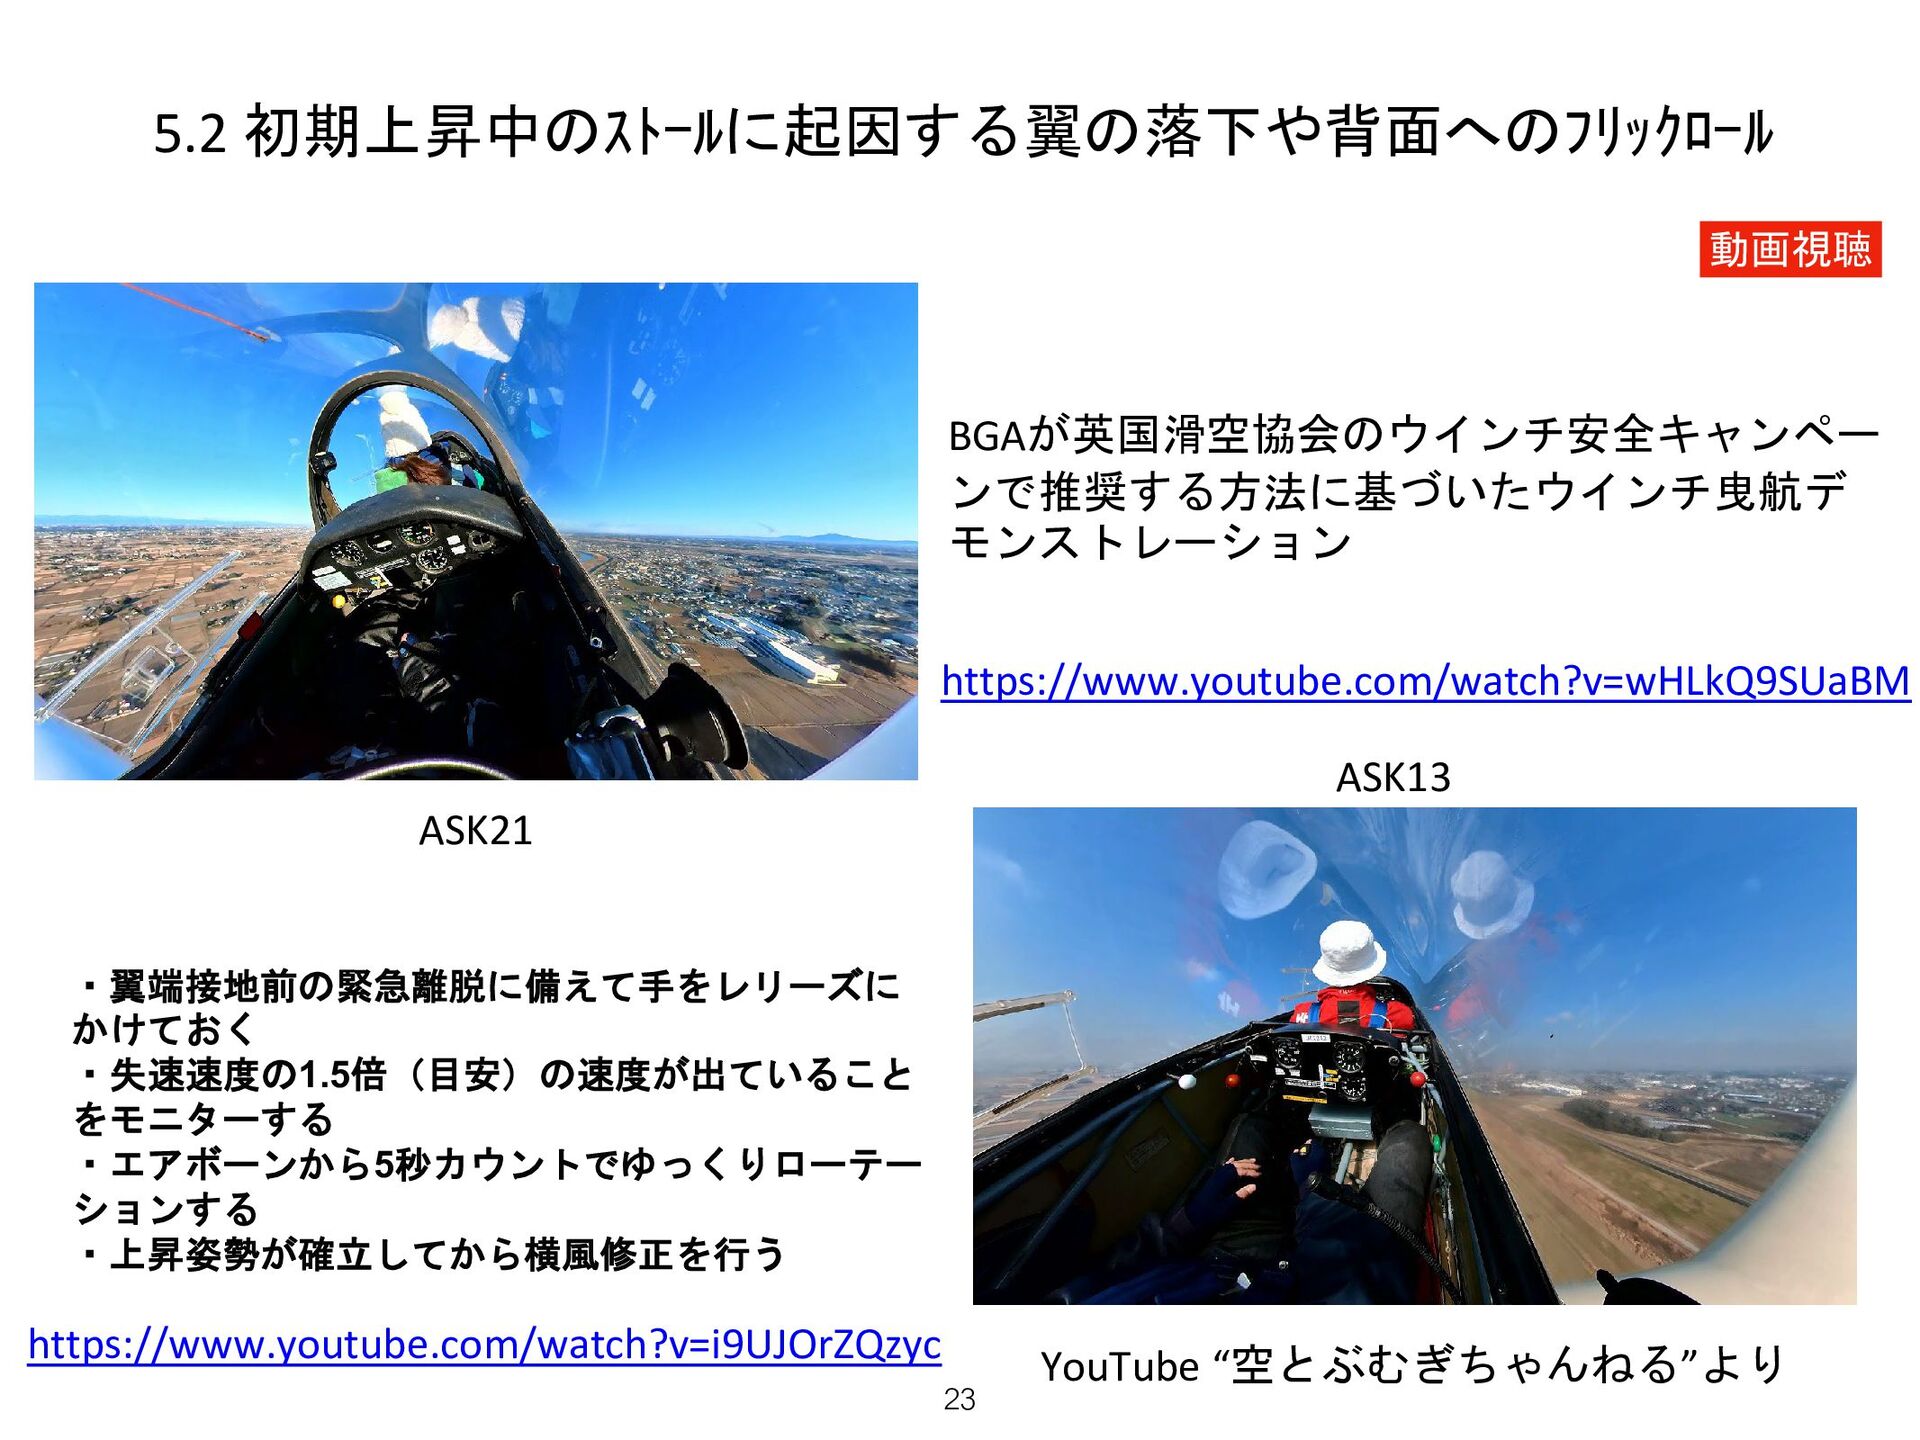
BGAが英国滑空協会のウインチ安全キャンペー ンで推奨する方法に基づいたウインチ曳航デ モンストレーション YouTube “空とぶむぎちゃんねる”より 23 5.2 初期上昇中のストールに起因する翼の落下や背面へのフリックロール ASK21 ASK13
・翼端接地前の緊急離脱に備えて手をレリーズに かけておく ・失速速度の1.5倍(目安)の速度が出ていること をモニターする ・エアボーンから5秒カウントでゆっくりローテー ションする ・上昇姿勢が確立してから横風修正を行う 動画視聴 https://www.youtube.com/watch?v=i9UJOrZQzyc https://www.youtube.com/watch?v=wHLkQ9SUaBM -
グライダータイプ毎の索速度の目安 出典:Winching Operations, BGA, p.6 Recommended Cable Speed グライダータイプ フルクライム移行速度
1.5Vs(1G)* 最小索速度 (無風) 推奨索速度 (真夏/背風) K6/K8 45kt(83km/h) 50kt(93km/h) 55kt(102km/h) K13/軽量単座 50kt(93km/h) 55kt(102km/h) 60kt(111km/h) K21/ スタンダードクラス 55kt(102km/h) 60kt(111km/h) 65kt(120km/h) ターボ機/ 水バラスト搭載機 60kt(111km/h) 65kt(120km/h) 70kt(130km/h) 24 出典:Winching Operations, BGA, p.6 Recommended Cable Speed *1.5Vs:1Gの状態でグライダーがフルクライムに移行する目安 • ウインチの性能はパワーだけではない! • あなたのクラブであなたが乗るグライダーを引いてこの速度が出せるか 確認しよう! 5.2 初期上昇中のストールに起因する翼の落下や背面へのフリックロール -
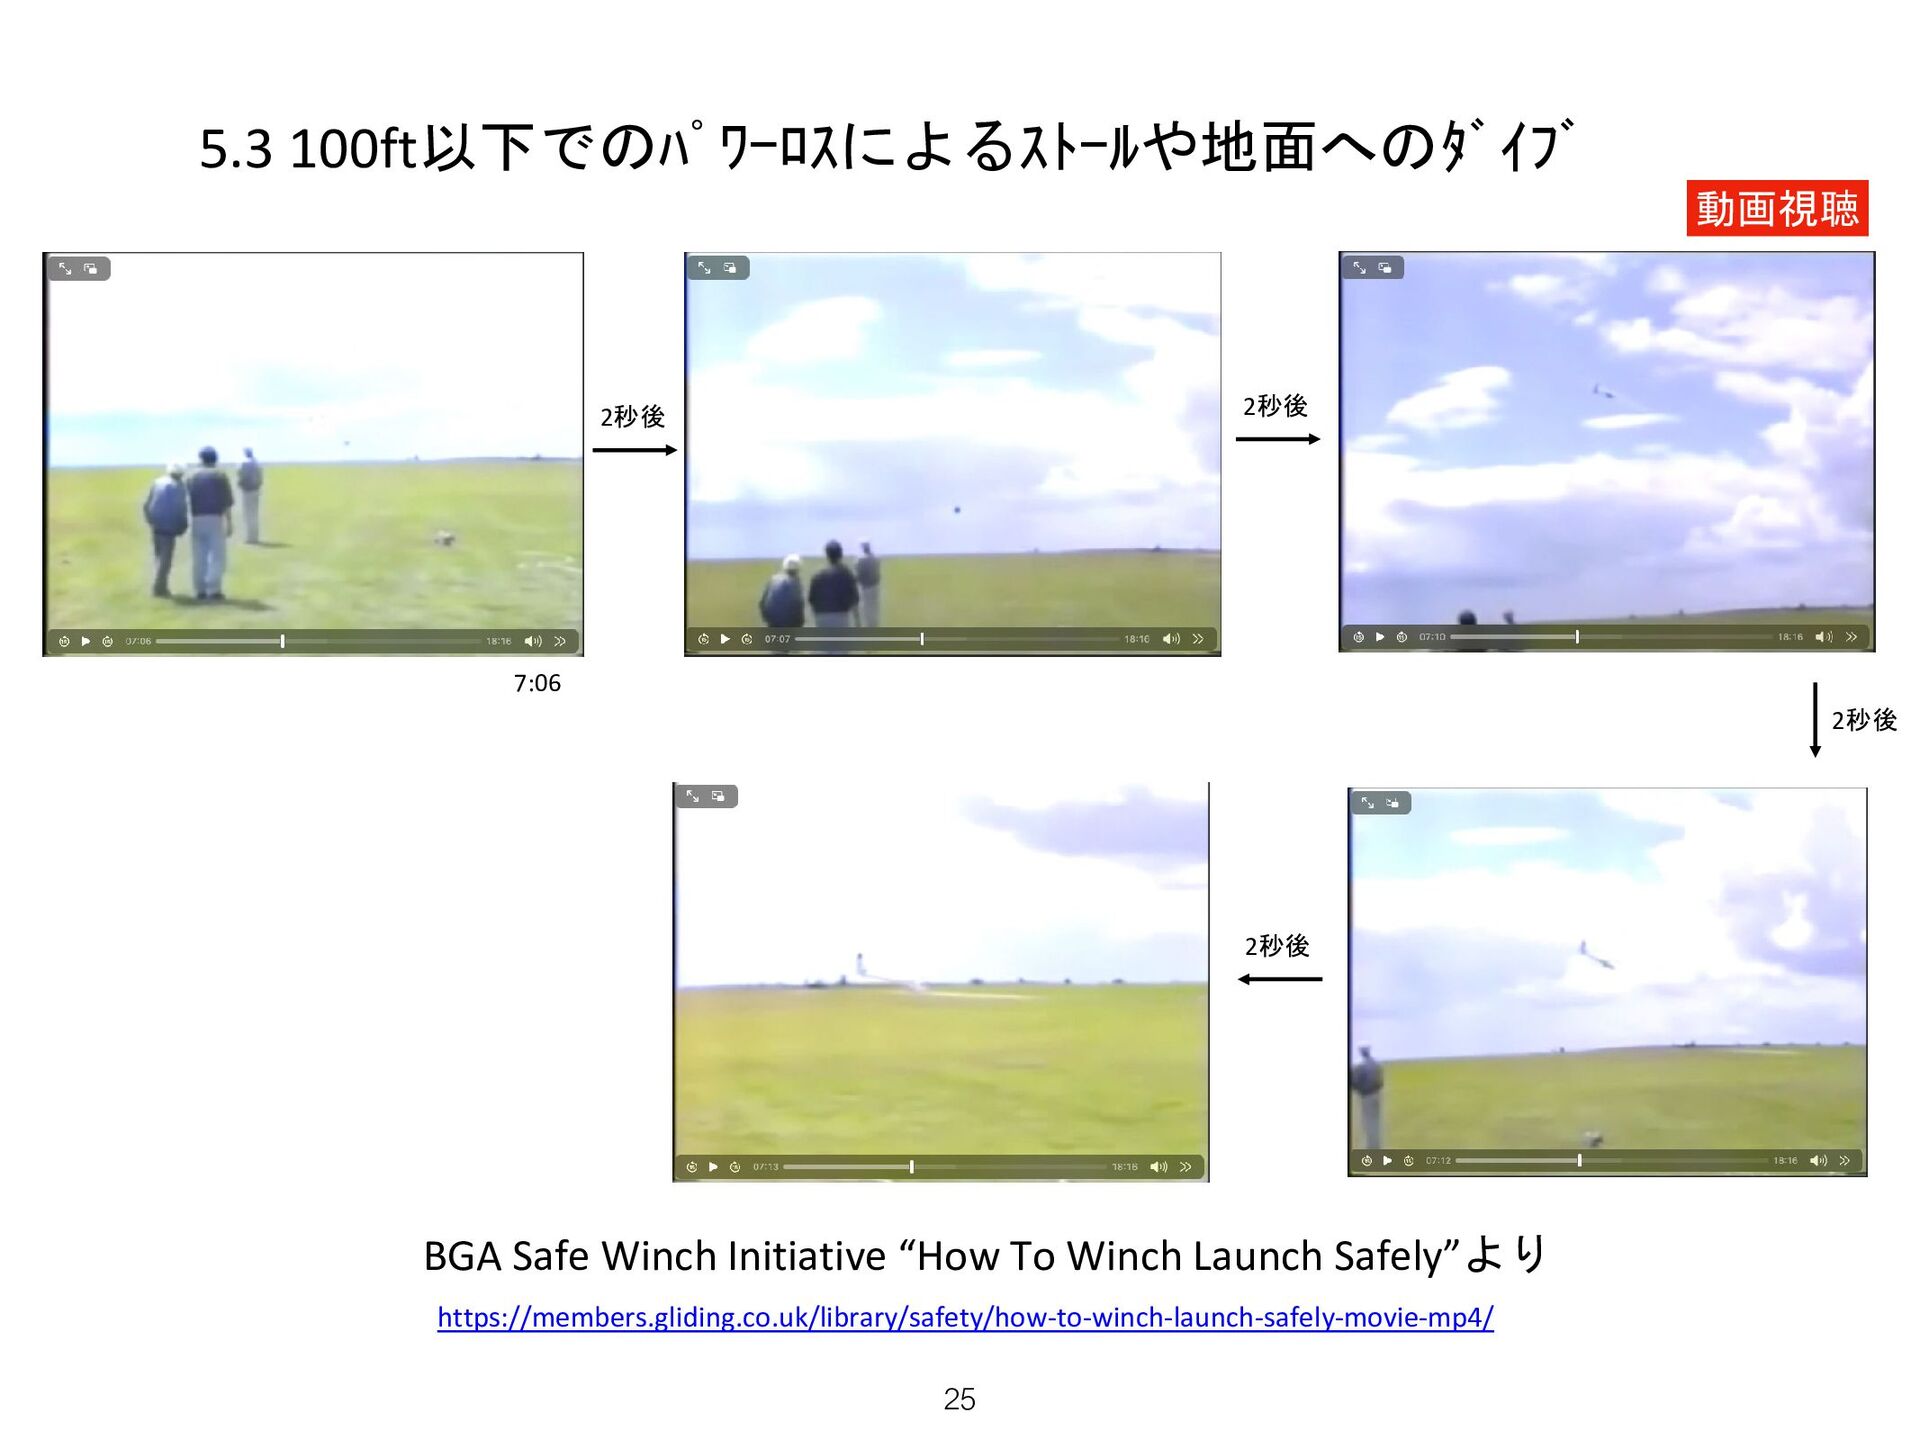
5.3 100ft以下でのパワーロスによるストールや地面へのダイブ 2秒後 2秒後 2秒後 2秒後 動画視聴 BGA Safe Winch
Initiative “How To Winch Launch Safely”より https://members.gliding.co.uk/library/safety/how-to-winch-launch-safely-movie-mp4/ 25 7:06 -
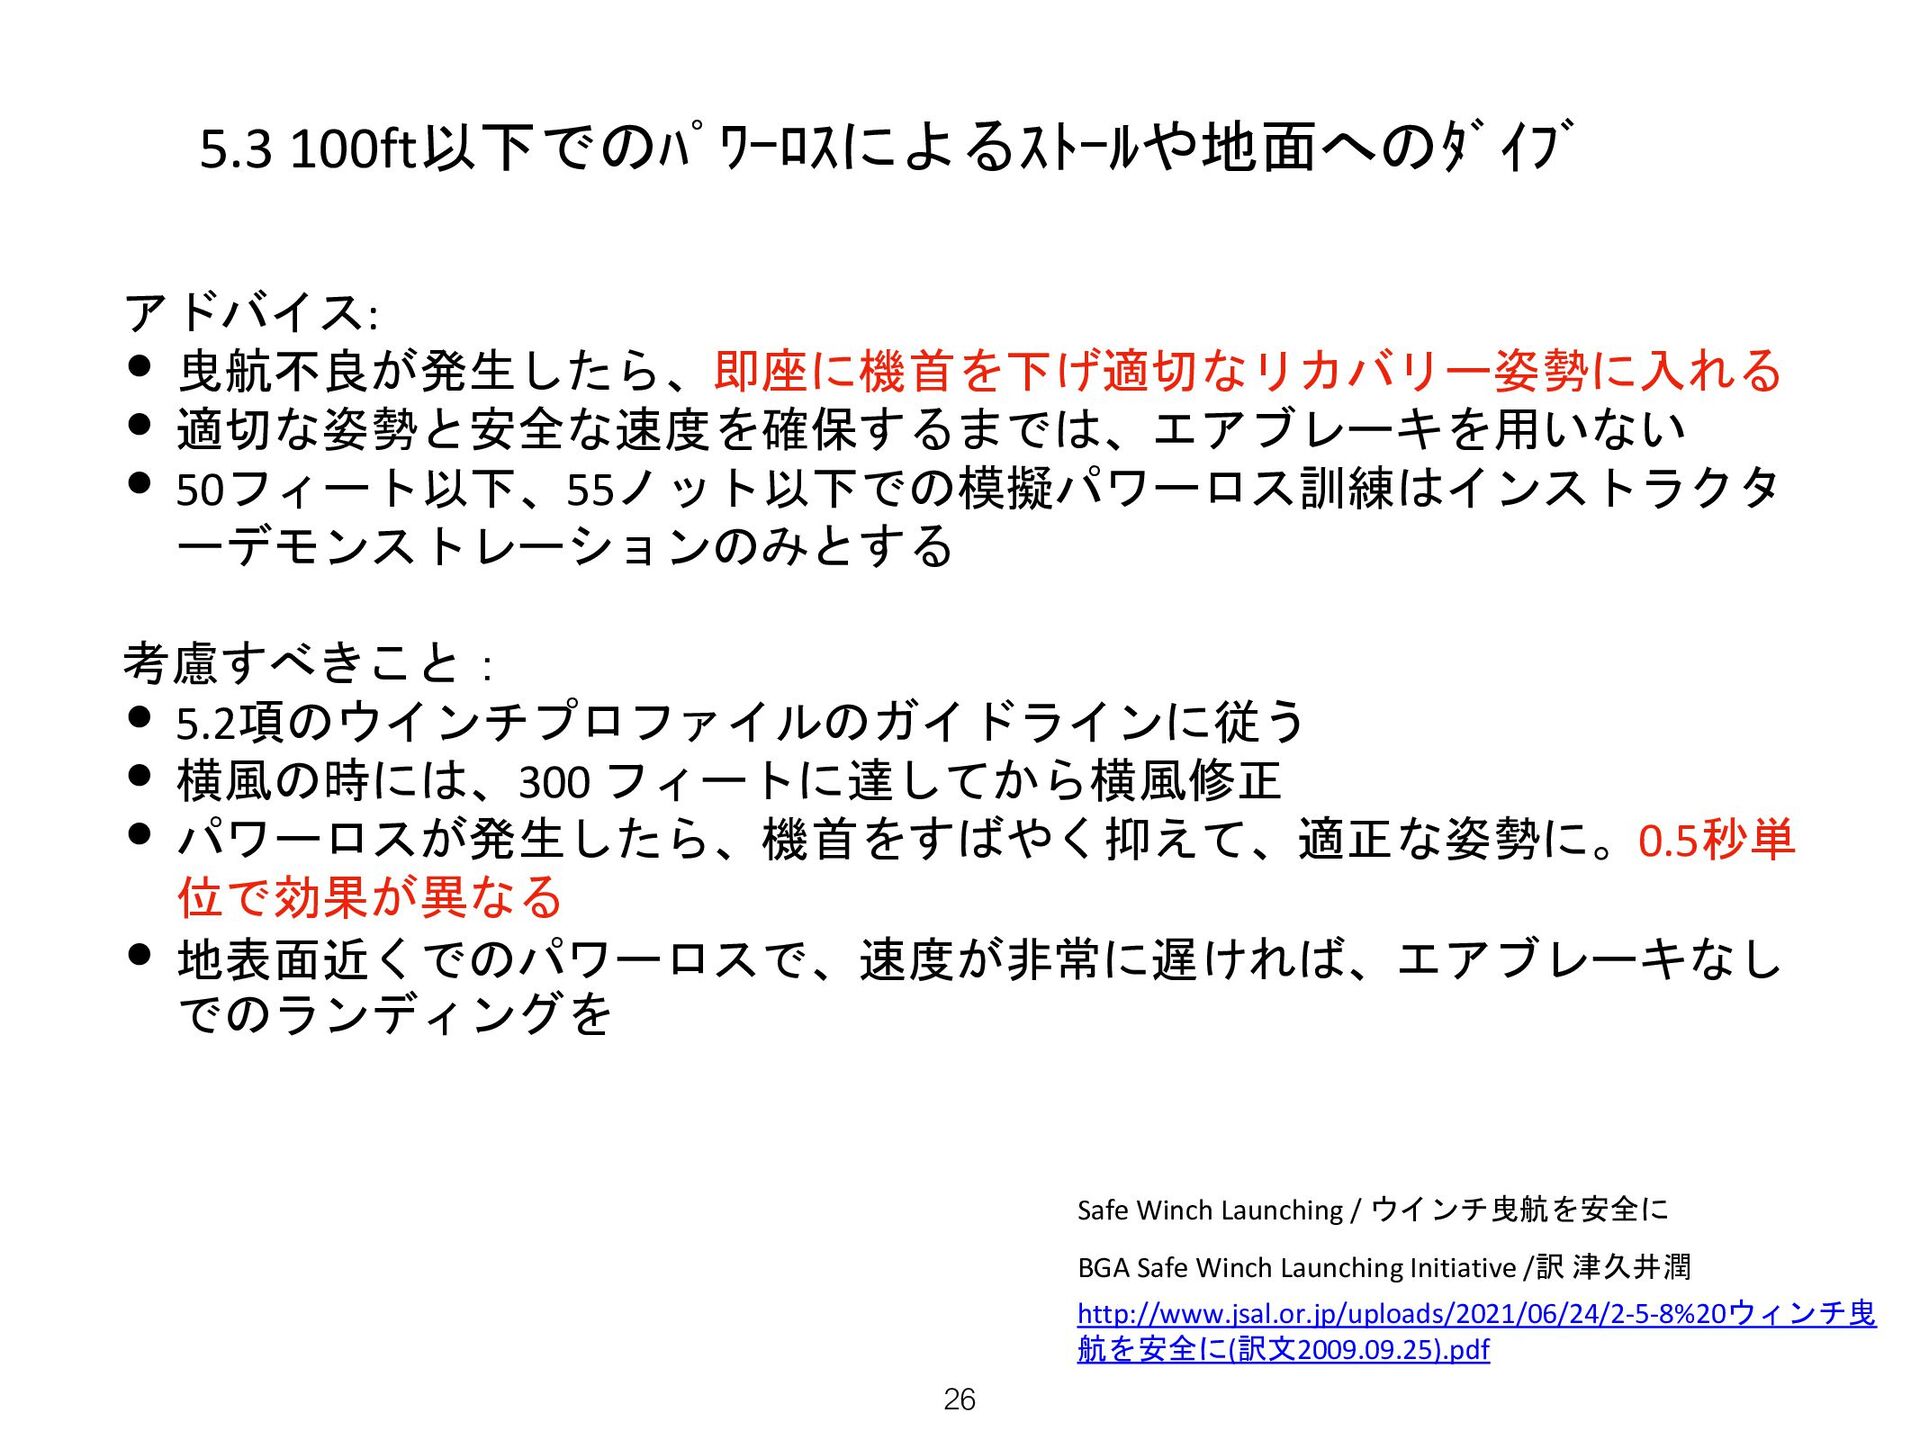
アドバイス: • 曳航不良が発生したら、即座に機首を下げ適切なリカバリー姿勢に入れる • 適切な姿勢と安全な速度を確保するまでは、エアブレーキを用いない • 50フィート以下、55ノット以下での模擬パワーロス訓練はインストラクタ ーデモンストレーションのみとする 考慮すべきこと: •
5.2項のウインチプロファイルのガイドラインに従う • 横風の時には、300 フィートに達してから横風修正 • パワーロスが発生したら、機首をすばやく抑えて、適正な姿勢に。0.5秒単 位で効果が異なる • 地表面近くでのパワーロスで、速度が非常に遅ければ、エアブレーキなし でのランディングを 26 Safe Winch Launching / ウインチ曳航を安全に BGA Safe Winch Launching Initiative /訳 津久井潤 http://www.jsal.or.jp/uploads/2021/06/24/2-5-8%20ウィンチ曳 航を安全に(訳文2009.09.25).pdf 5.3 100ft以下でのパワーロスによるストールや地面へのダイブ -
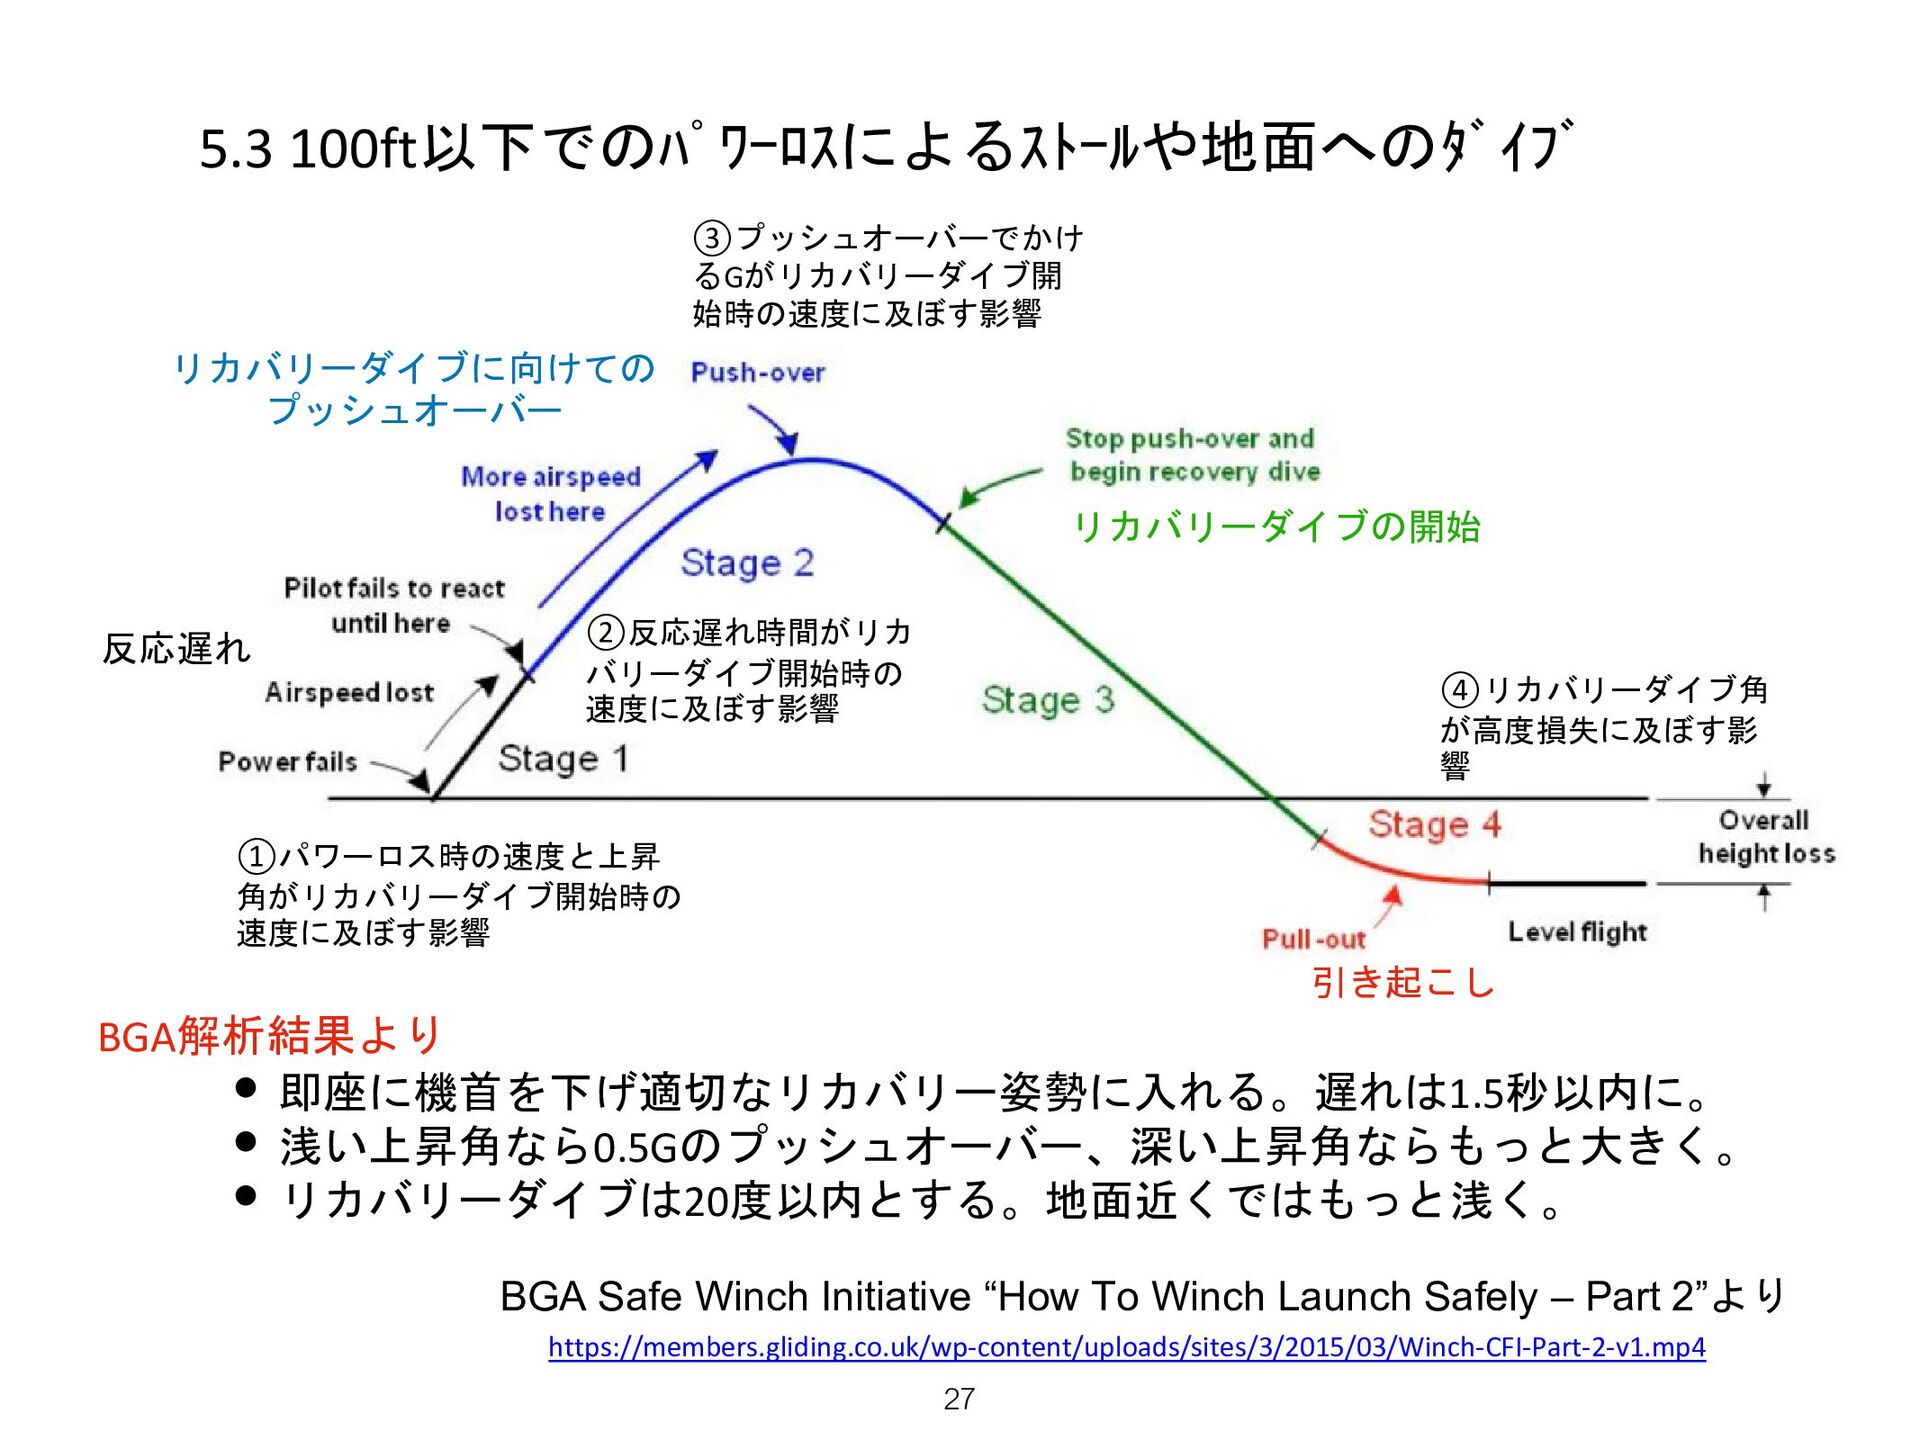
https://members.gliding.co.uk/wp-content/uploads/sites/3/2015/03/Winch-CFI-Part-2-v1.mp4 BGA Safe Winch Initiative “How To Winch Launch Safely
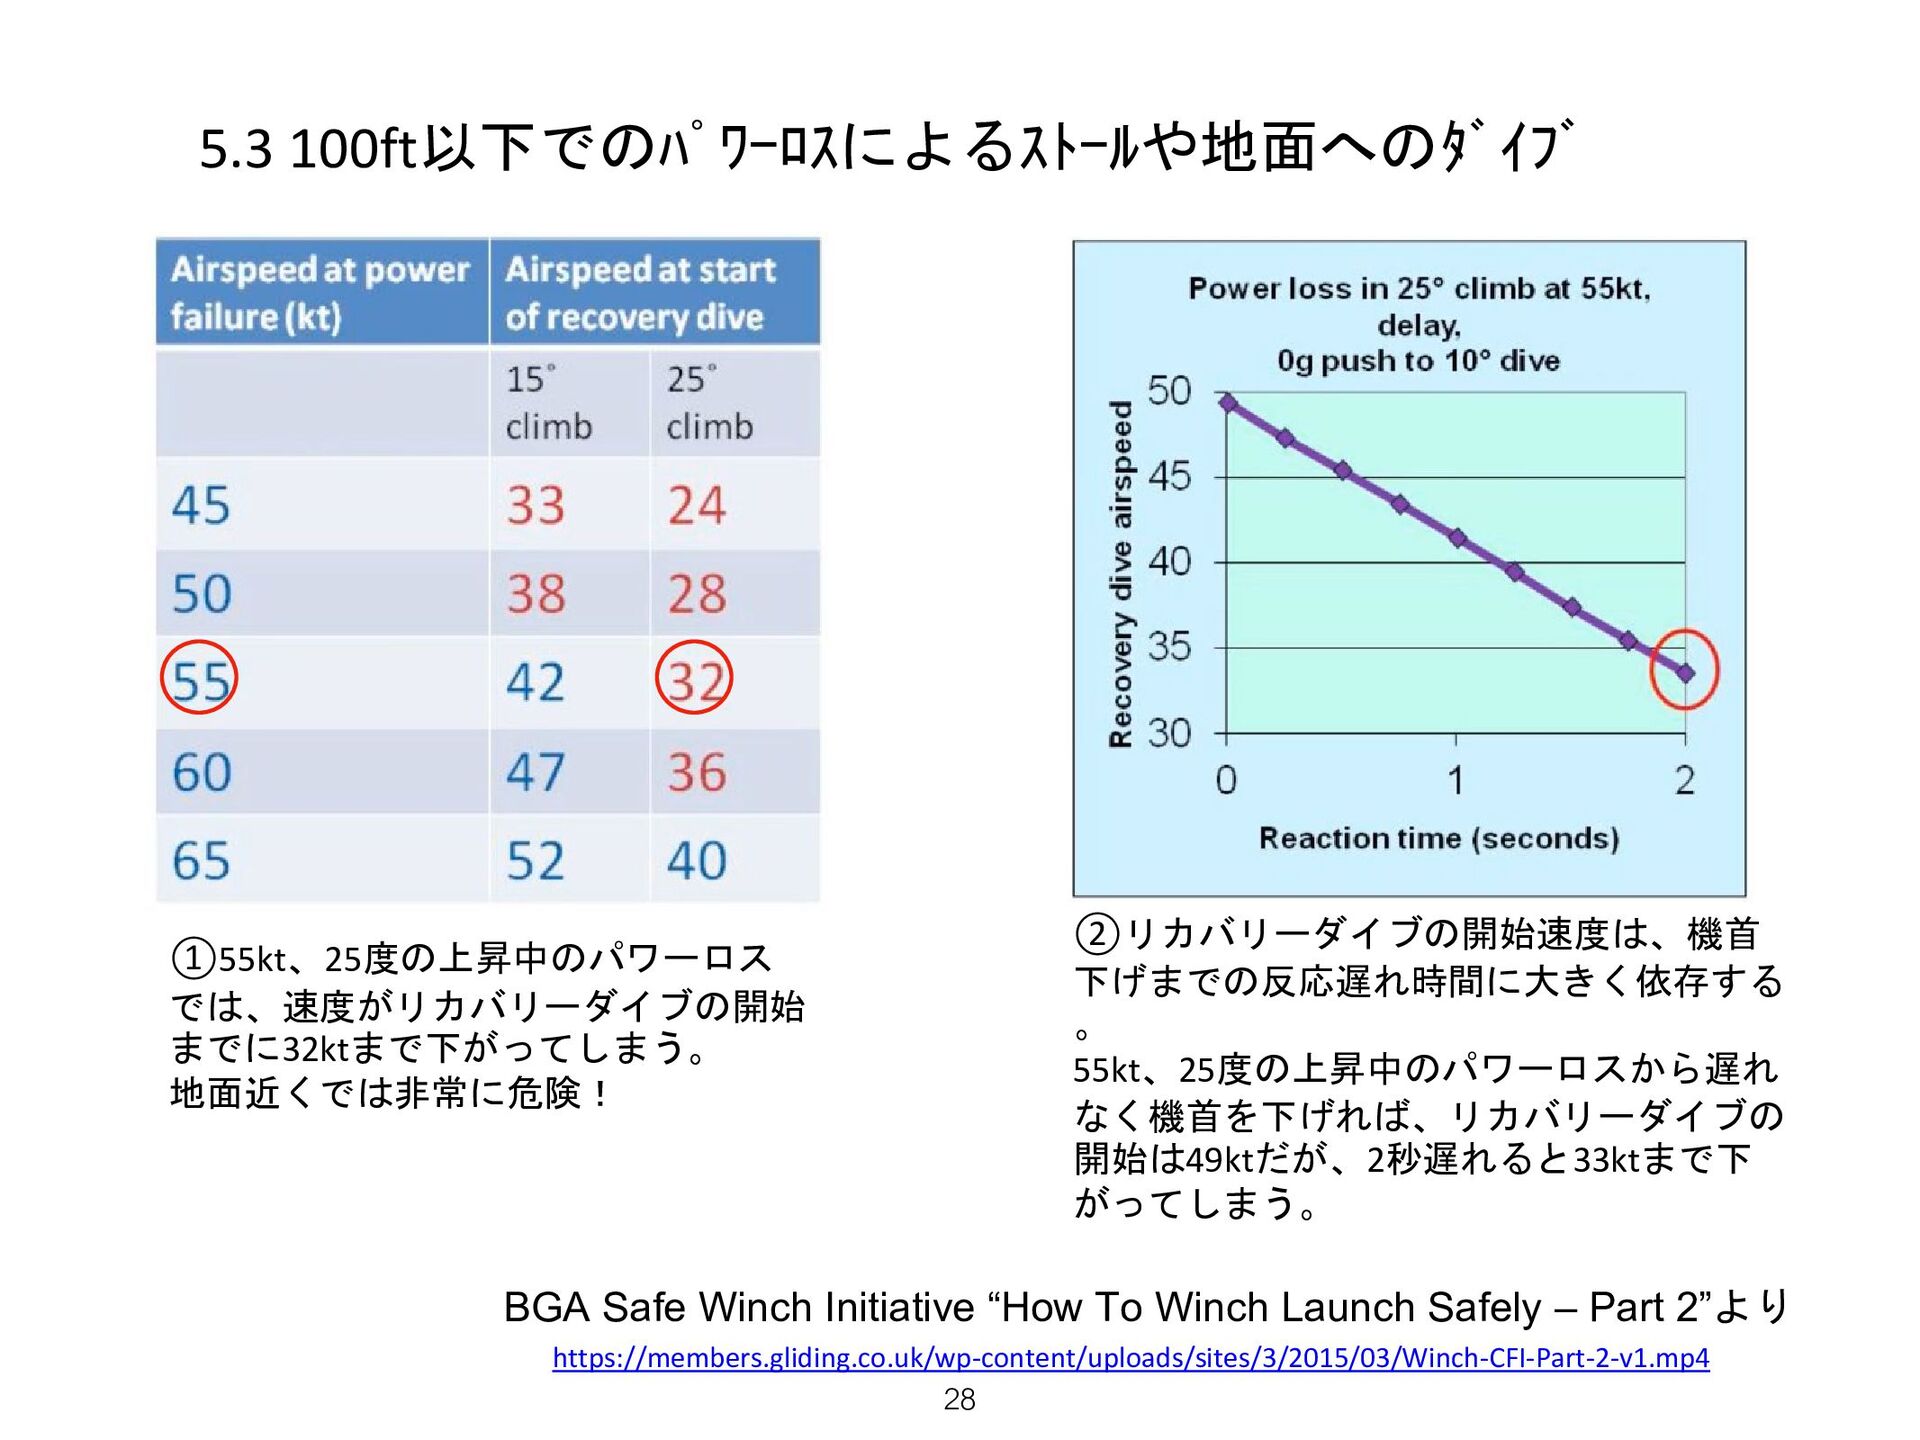
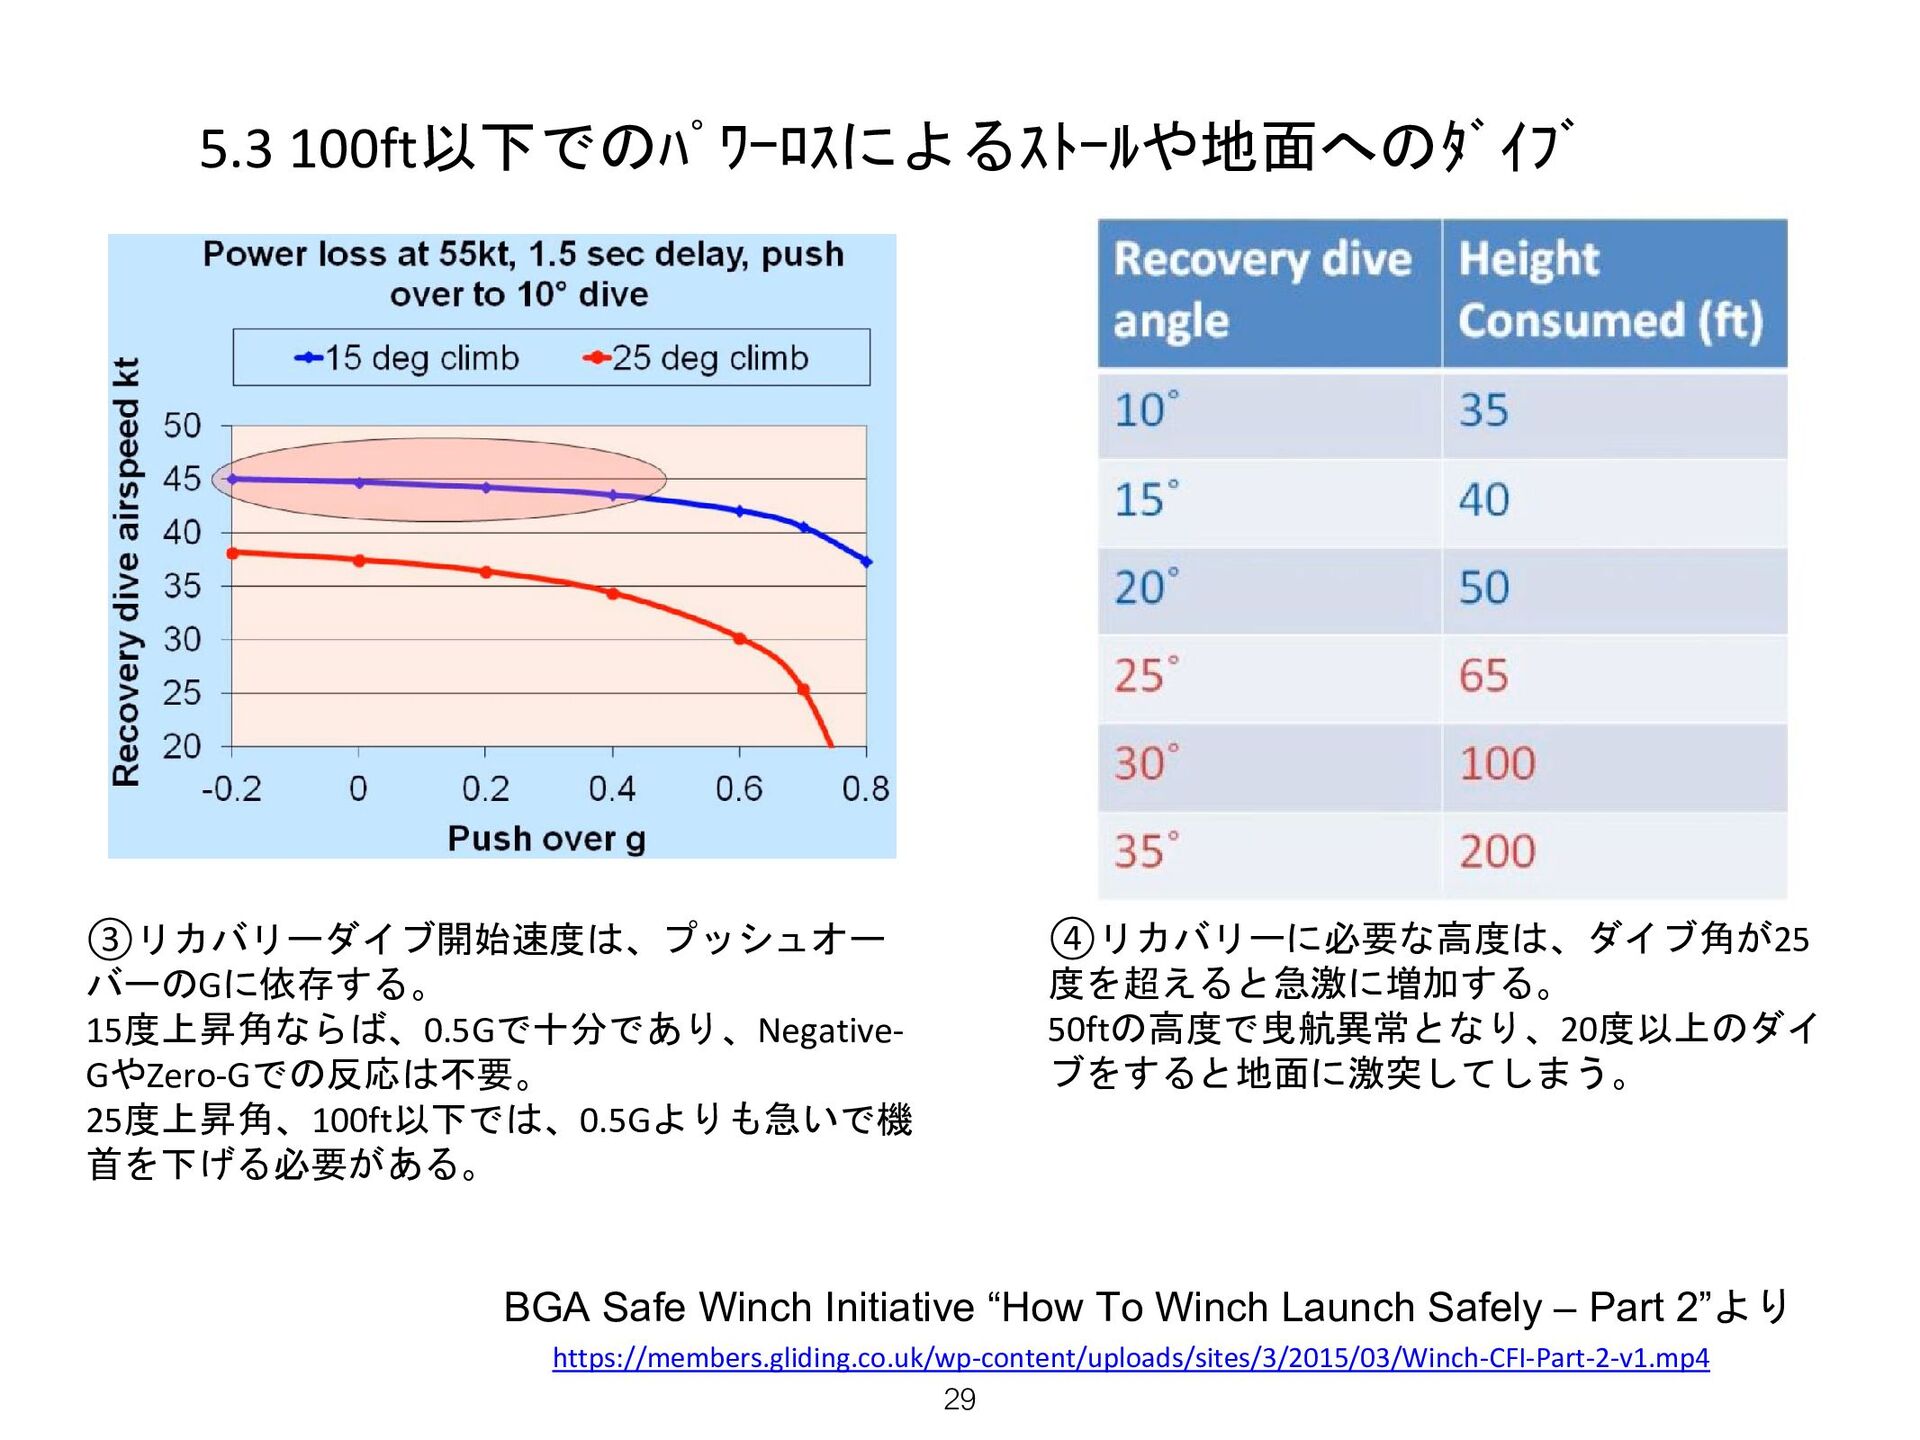
– Part 2”より 27 5.3 100ft以下でのパワーロスによるストールや地面へのダイブ 反応遅れ リカバリーダイブに向けての プッシュオーバー 引き起こし リカバリーダイブの開始 ①パワーロス時の速度と上昇 角がリカバリーダイブ開始時の 速度に及ぼす影響 ②反応遅れ時間がリカ バリーダイブ開始時の 速度に及ぼす影響 ③プッシュオーバーでかけ るGがリカバリーダイブ開 始時の速度に及ぼす影響 ④リカバリーダイブ角 が高度損失に及ぼす影 響 • 即座に機首を下げ適切なリカバリー姿勢に入れる。遅れは1.5秒以内に。 • 浅い上昇角なら0.5Gのプッシュオーバー、深い上昇角ならもっと大きく。 • リカバリーダイブは20度以内とする。地面近くではもっと浅く。 BGA解析結果より -
28 https://members.gliding.co.uk/wp-content/uploads/sites/3/2015/03/Winch-CFI-Part-2-v1.mp4 BGA Safe Winch Initiative “How To Winch Launch
Safely – Part 2”より 5.3 100ft以下でのパワーロスによるストールや地面へのダイブ ①55kt、25度の上昇中のパワーロス では、速度がリカバリーダイブの開始 までに32ktまで下がってしまう。 地面近くでは非常に危険! ②リカバリーダイブの開始速度は、機首 下げまでの反応遅れ時間に大きく依存する 。 55kt、25度の上昇中のパワーロスから遅れ なく機首を下げれば、リカバリーダイブの 開始は49ktだが、2秒遅れると33ktまで下 がってしまう。 -
29 https://members.gliding.co.uk/wp-content/uploads/sites/3/2015/03/Winch-CFI-Part-2-v1.mp4 BGA Safe Winch Initiative “How To Winch Launch
Safely – Part 2”より 5.3 100ft以下でのパワーロスによるストールや地面へのダイブ ③リカバリーダイブ開始速度は、プッシュオー バーのGに依存する。 15度上昇角ならば、0.5Gで十分であり、Negative- GやZero-Gでの反応は不要。 25度上昇角、100ft以下では、0.5Gよりも急いで機 首を下げる必要がある。 ④リカバリーに必要な高度は、ダイブ角が25 度を超えると急激に増加する。 50ftの高度で曳航異常となり、20度以上のダイ ブをすると地面に激突してしまう。 -
31 事例 原因 (事故調査報告書等) 要因と対策 クラブリベレ(日本2005)*2 初期上昇時、高度30~40m で右に傾き反転し 墜落。死亡。 ウインチ発航中に適切な速度を獲得しないう
ちに上昇姿勢を取ったことにより同機の姿勢 が不安定となり、その後の修正操作が機首を 下げることなくエルロンだけで行われたため 、右翼が失速状態になり、裏返しとなって地 面に衝突 ・十分な速度を確認した後に上昇 ・機体の特性を事前に十分把握して飛行 クラブリベレ(英国1991) *3 離陸後急激な上昇姿勢となり、約25mでスピ ン、ほぼ垂直に墜落 離陸直後の急激な機首上げによるスピン ・クラブリベレが索角5°で 50°の上昇角をと ると失速49kt(90km/h)となると分析された プハッチ (日本2005)*2 離陸時から速度が遅く、浅い角度で上昇を続 けたがピストからの高度約100mで機首を少 しさげてからスピンで2旋転し墜落。2名死亡 。 強い背風における離陸上昇であったために、 十分な対気速度が得られず失速しスピンに陥 り低高度であったために回復できず墜落。 ・背風での曳航が要因 ・背風の限界を設定する ・異常運航時のインストラクターのテイクオ ーバー ・ウィンチドライバーを含む CRM プハッチ(英国1991) *3 ウィンチ曳航で上昇し約 300mで曳航索離脱 前にスピ ン、左2旋転し、一旦リカ バーした が右にスピンし墜落。 2名死亡。 曳航後期での機首上げすぎ? ・曳航後期で上昇角5° でも索張力と機首上げ 角の関係で失速する状況がある ・スピン回復後の上げ舵による反対方向への 2次スピ ン *1 表は、「ウインチ曳航ガイドブック〜安全に飛ぶノウハウとCRM〜相島正敏 JSAL-G-K004P issue 4, 2019. 1. 5」を改訂 *2 国土交通省運輸安全委員会事故調査報告書 *3 “Accidental Spins Off Winch Launches” Bill Scull, Sailplane & Gliding 1991.12/1992.1とその訳文 日口裕二/津久井潤 *1と3は右参照 http://www.jsal.or.jp/page/2005-safety 5.4 曳航中盤でのパワーロスによるストールや地面へのダイブ -
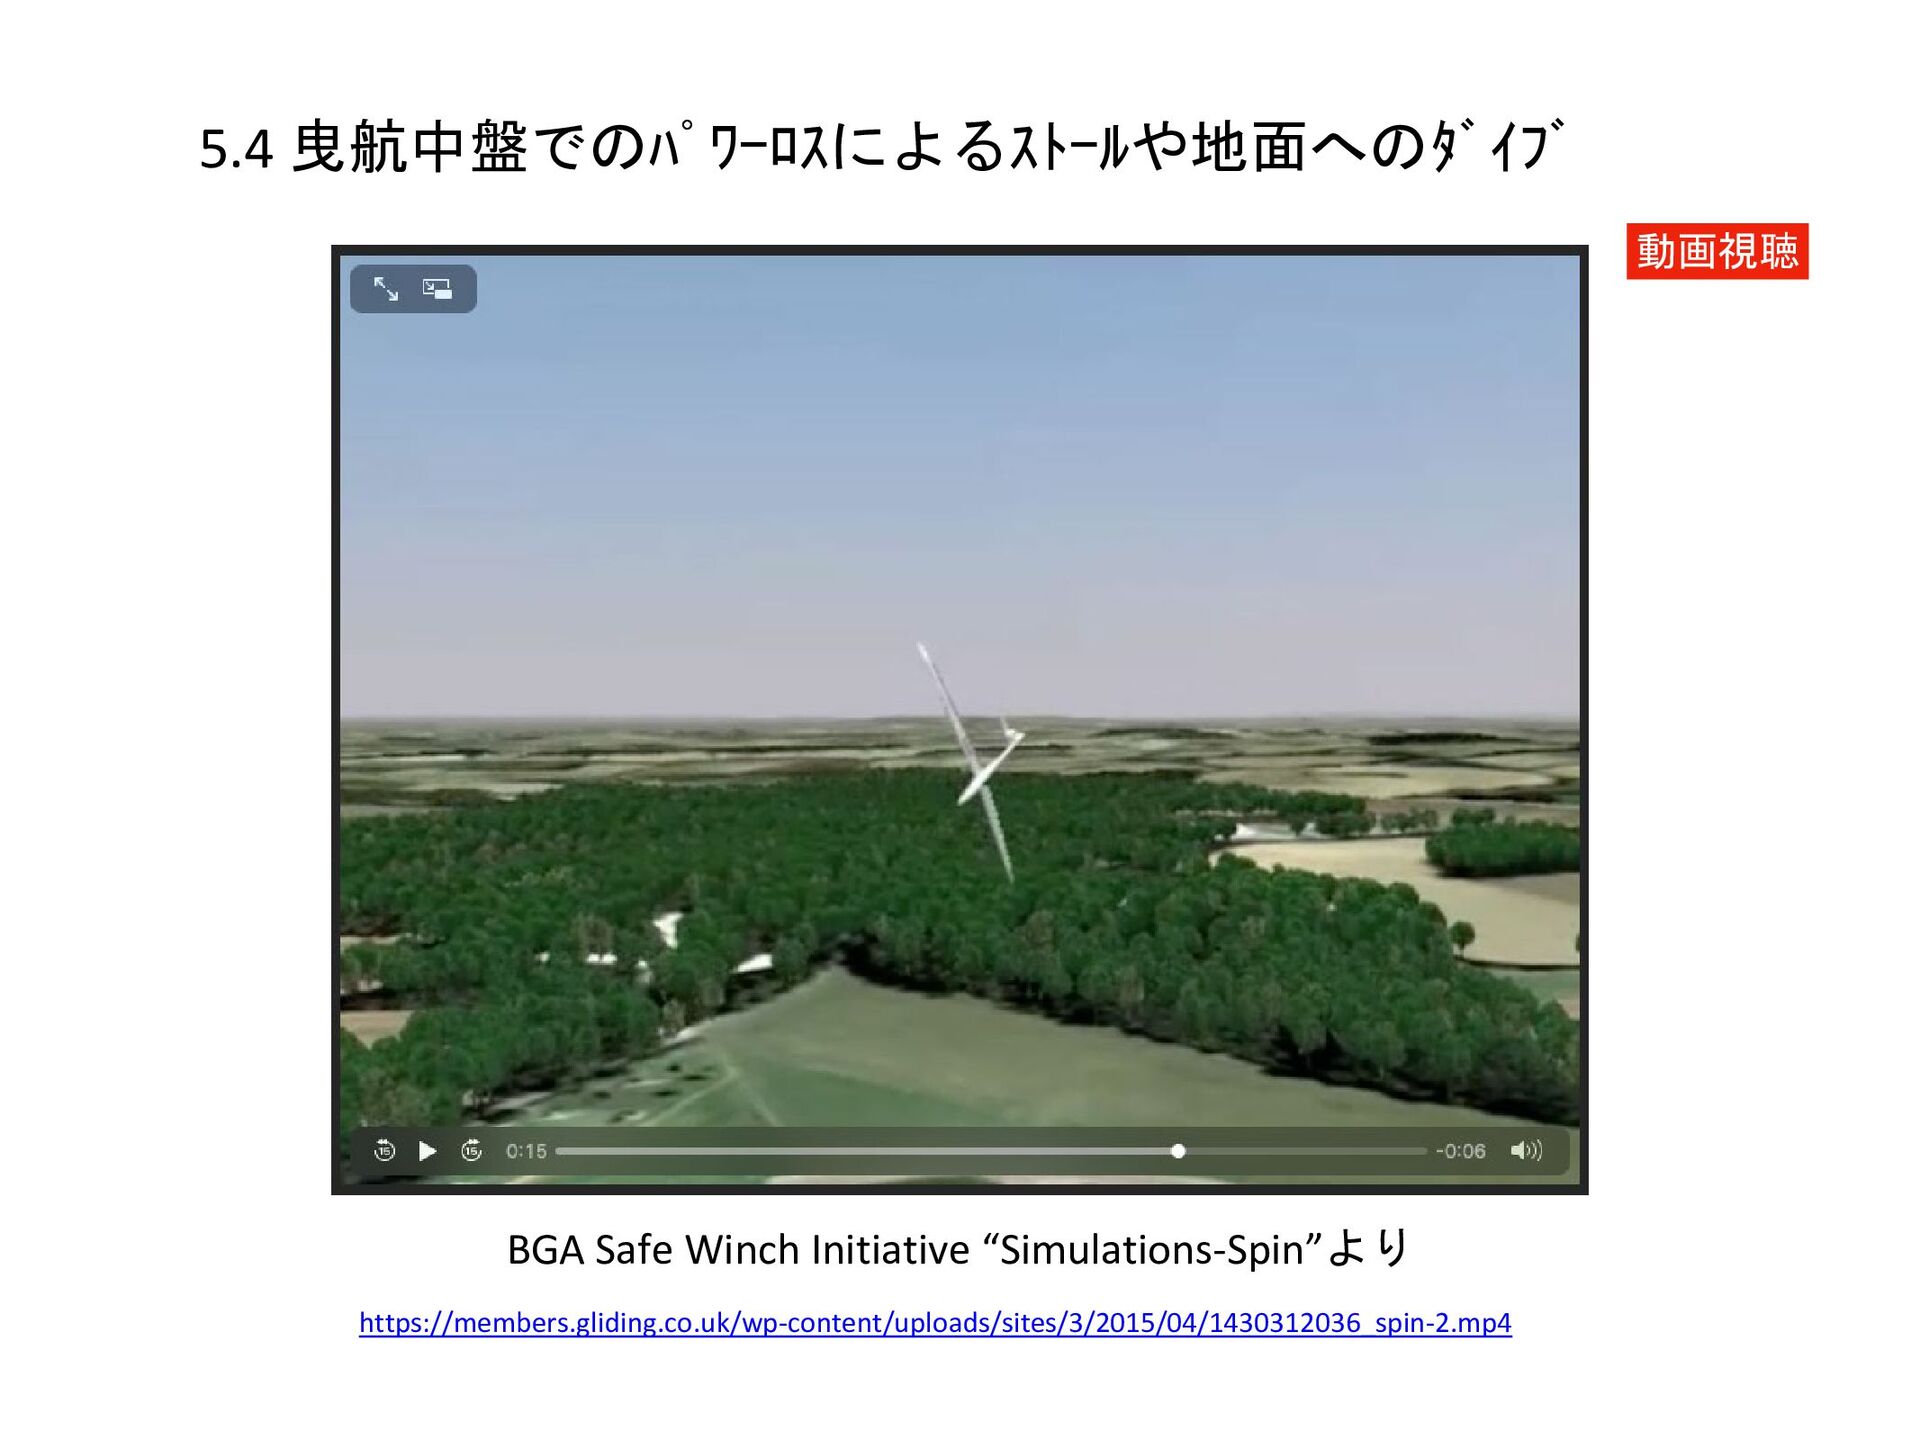
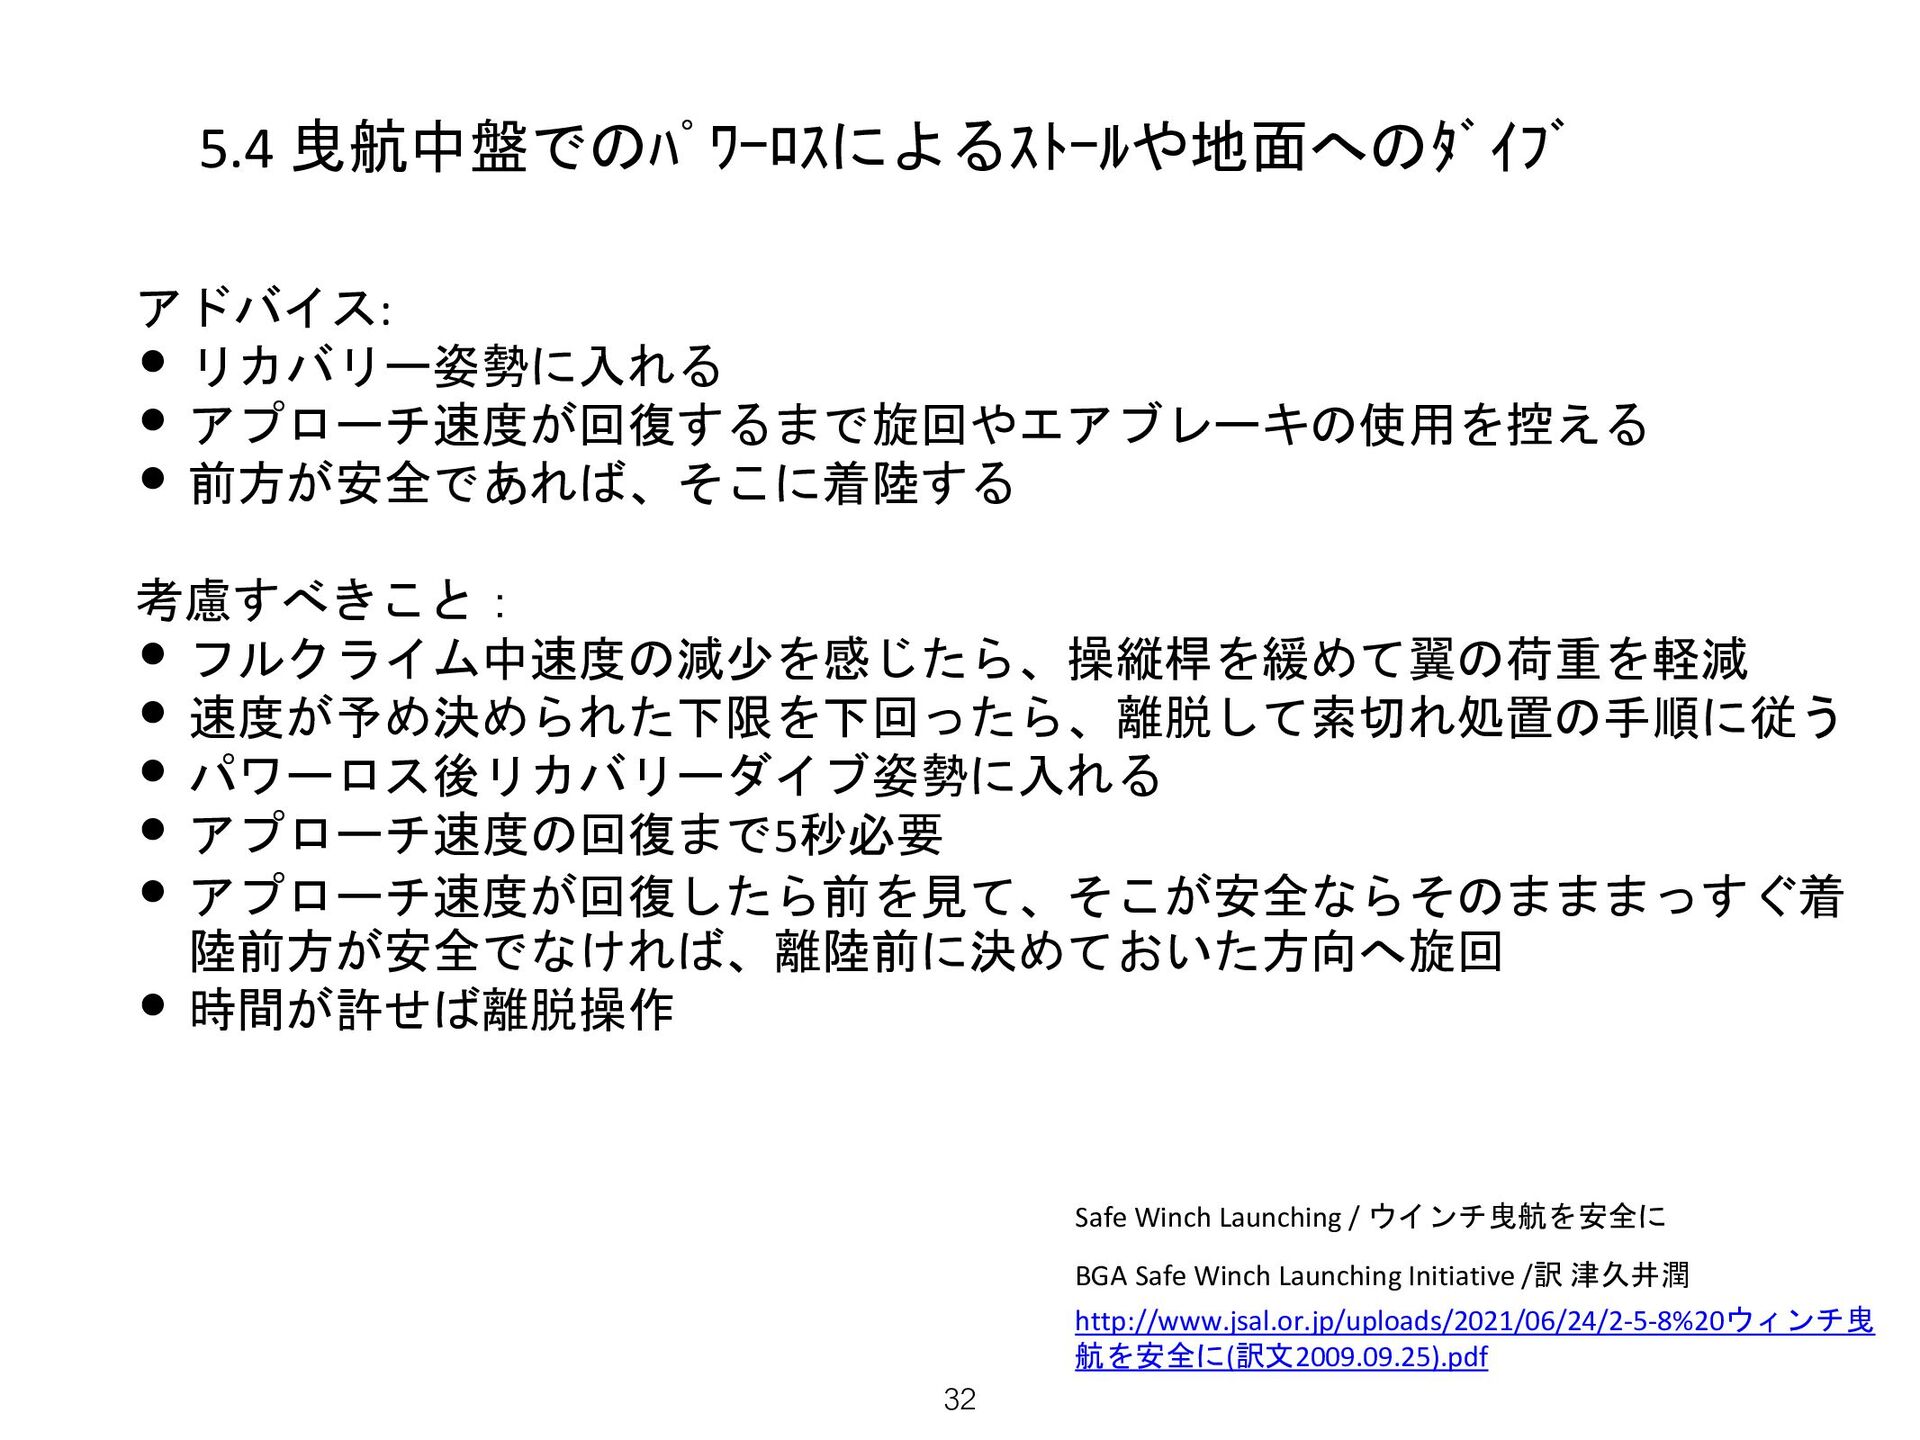
アドバイス: • リカバリー姿勢に入れる • アプローチ速度が回復するまで旋回やエアブレーキの使用を控える • 前方が安全であれば、そこに着陸する 考慮すべきこと: • フルクライム中速度の減少を感じたら、操縦桿を緩めて翼の荷重を軽減
• 速度が予め決められた下限を下回ったら、離脱して索切れ処置の手順に従う • パワーロス後リカバリーダイブ姿勢に入れる • アプローチ速度の回復まで5秒必要 • アプローチ速度が回復したら前を見て、そこが安全ならそのまままっすぐ着 陸前方が安全でなければ、離陸前に決めておいた方向へ旋回 • 時間が許せば離脱操作 32 Safe Winch Launching / ウインチ曳航を安全に BGA Safe Winch Launching Initiative /訳 津久井潤 http://www.jsal.or.jp/uploads/2021/06/24/2-5-8%20ウィンチ曳 航を安全に(訳文2009.09.25).pdf 5.4 曳航中盤でのパワーロスによるストールや地面へのダイブ -
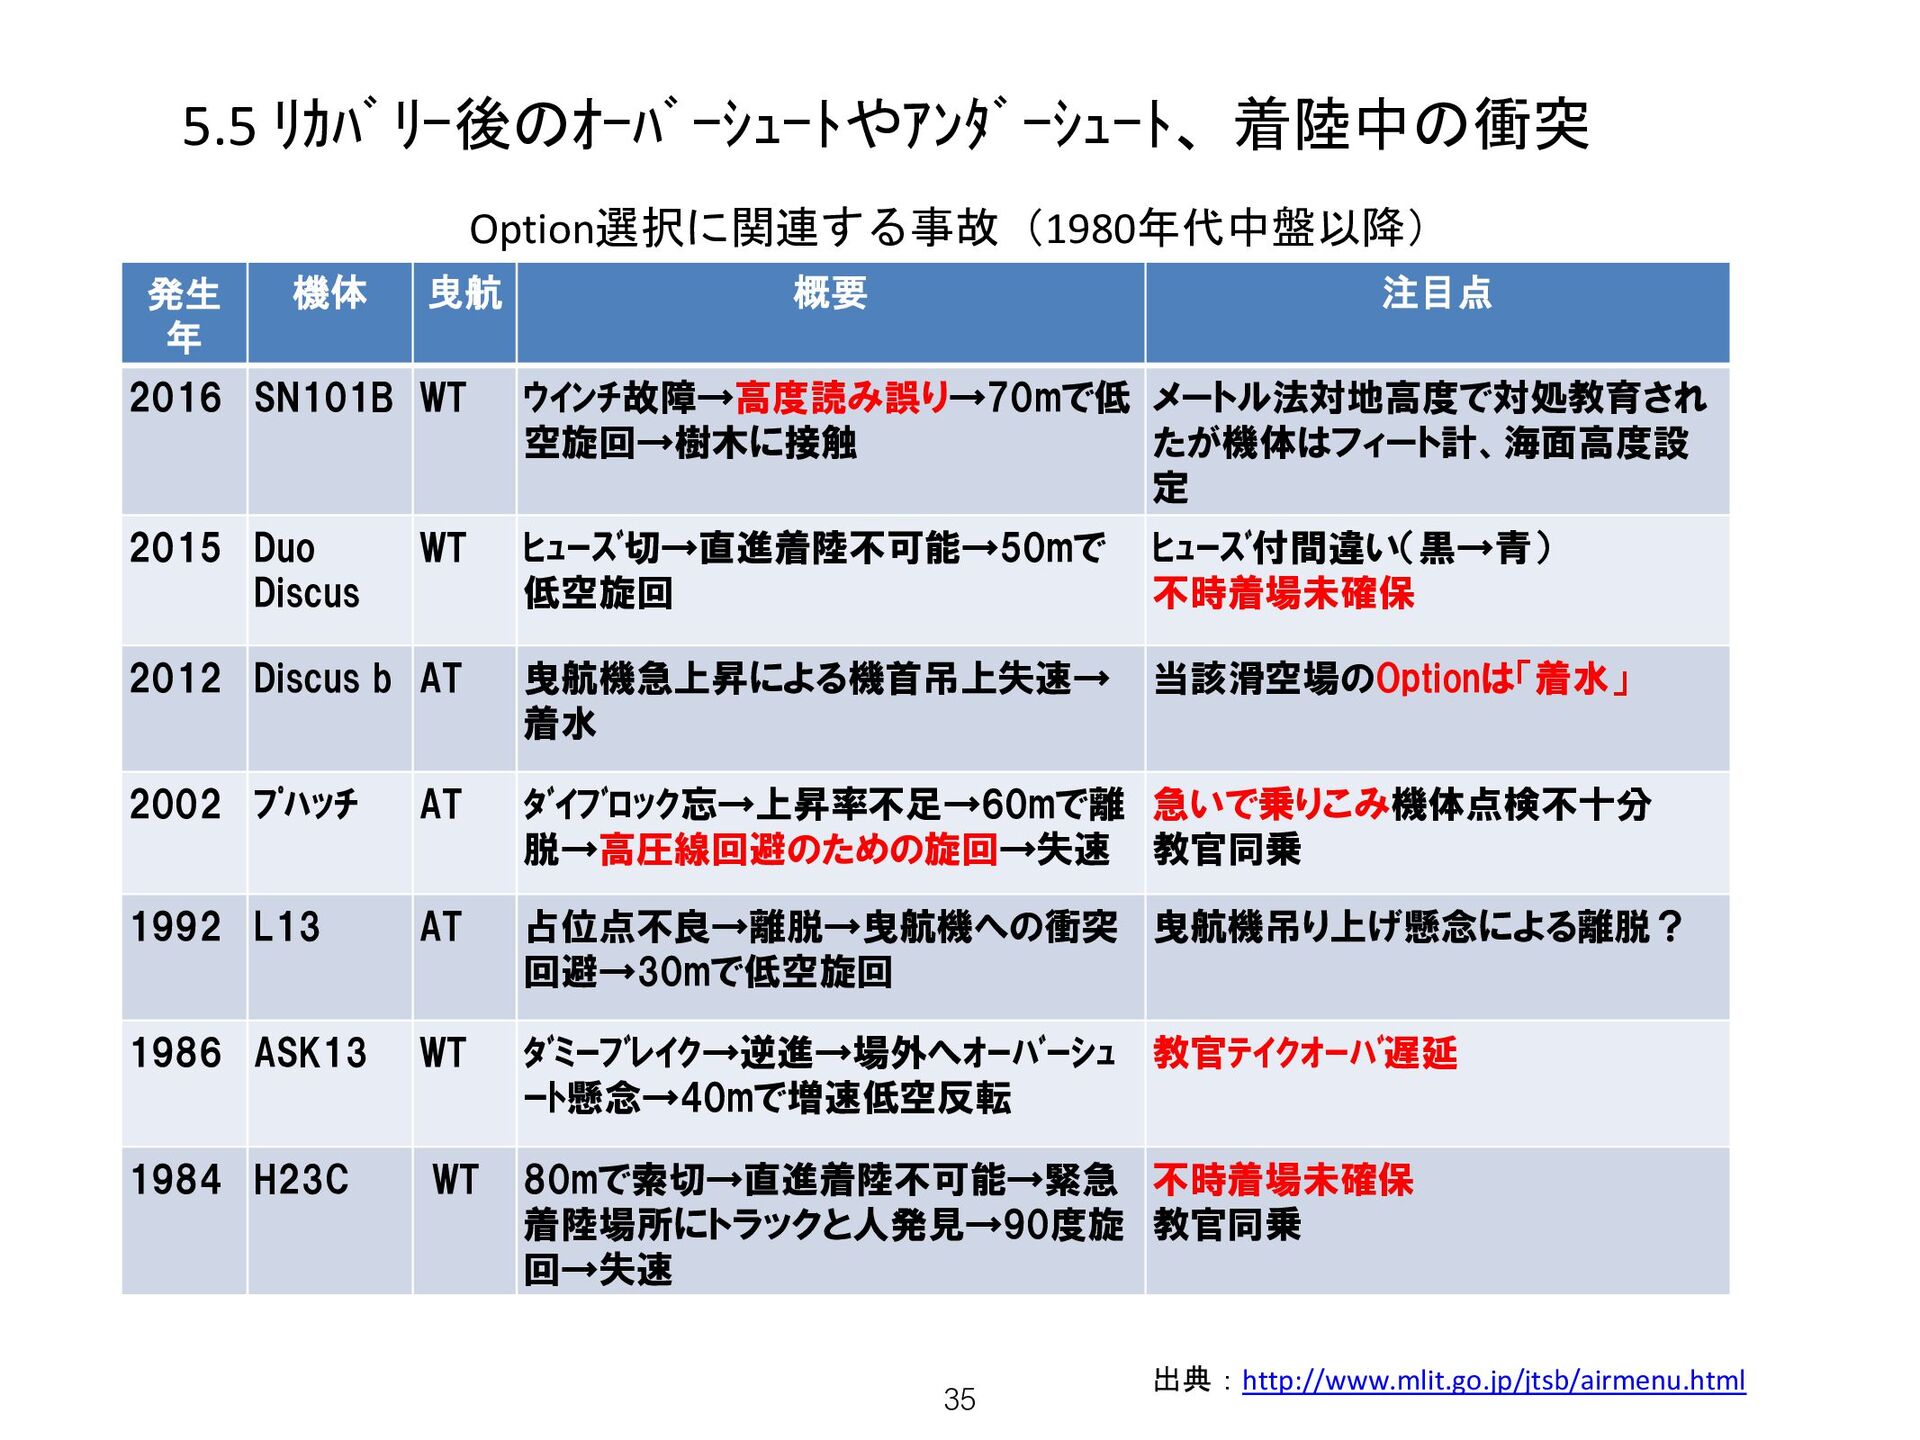
5.5 リカバリー後のオーバーシュートやアンダーシュート、着陸中の衝突 • 曳航異常時に曳航を中断しても、安全に着陸するために予め 用意しておく選択肢”Option”を、フライト前までに準備・精通 し、飛行前点検(CHAOTIC)で再確認 CHA O:OUTSIDE/OPTIONS(曳航中断時の対処計画) TIC •
離脱後速度確保、予め決めたOptionを実行する • 対地100m以下で旋回しない • 旋回できる高度なら旋回は風下へ、速度・すべり注意 -
34 発生年 機体 曳航 概要 注目点 1982 H23C WT 不時離脱→80mで360度旋回→教官のテ
イクオーバ遅延→樹木接触 直進可能なのに 旋回を選択 教官同乗 1981 B4 WT 異常離脱試験→45mで180度旋回→翼端 から接地 直進可能なのに 旋回を選択 教官 1976 H23C WT 索切→50mで180度旋回→低翼が堤に接 触 直進可能なのに 旋回を選択 教官同乗 1976 三田3 WT ウインチ低速→30mで180度旋回→翼端か ら墜落 直進可能なのに 旋回を選択 教官同乗 1975 三田3 WT 不時離脱→80m~100mで360度旋回 →270度旋回後高度30mで失速 直進可能なのに 旋回を選択 教官同乗 1974 H23C WT 索切→60mで180度旋回→400m直進→ 高度10mで旋回→錐揉み 直進可能なのに 旋回を選択 前後席とも練習許可書 出典:http://www.mlit.go.jp/jtsb/airmenu.html Option選択に関連する事故(1980年代前半まで) 5.5 リカバリー後のオーバーシュートやアンダーシュート、着陸中の衝突 -
発生 年 機体 曳航 概要 注目点 2016 SN101B WT ウインチ故障→高度読み誤り→70mで低
空旋回→樹木に接触 メートル法対地高度で対処教育され たが機体はフィート計、海面高度設 定 2015 Duo Discus WT ヒューズ切→直進着陸不可能→50mで 低空旋回 ヒューズ付間違い(黒→青) 不時着場未確保 2012 Discus b AT 曳航機急上昇による機首吊上失速→ 着水 当該滑空場のOptionは「着水」 2002 プハッチ AT ダイブロック忘→上昇率不足→60mで離 脱→高圧線回避のための旋回→失速 急いで乗りこみ機体点検不十分 教官同乗 1992 L13 AT 占位点不良→離脱→曳航機への衝突 回避→30mで低空旋回 曳航機吊り上げ懸念による離脱? 1986 ASK13 WT ダミーブレイク→逆進→場外へオーバーシュ ート懸念→40mで増速低空反転 教官テイクオーバ遅延 1984 H23C WT 80mで索切→直進着陸不可能→緊急 着陸場所にトラックと人発見→90度旋 回→失速 不時着場未確保 教官同乗 35 出典:http://www.mlit.go.jp/jtsb/airmenu.html Option選択に関連する事故(1980年代中盤以降) 5.5 リカバリー後のオーバーシュートやアンダーシュート、着陸中の衝突 -
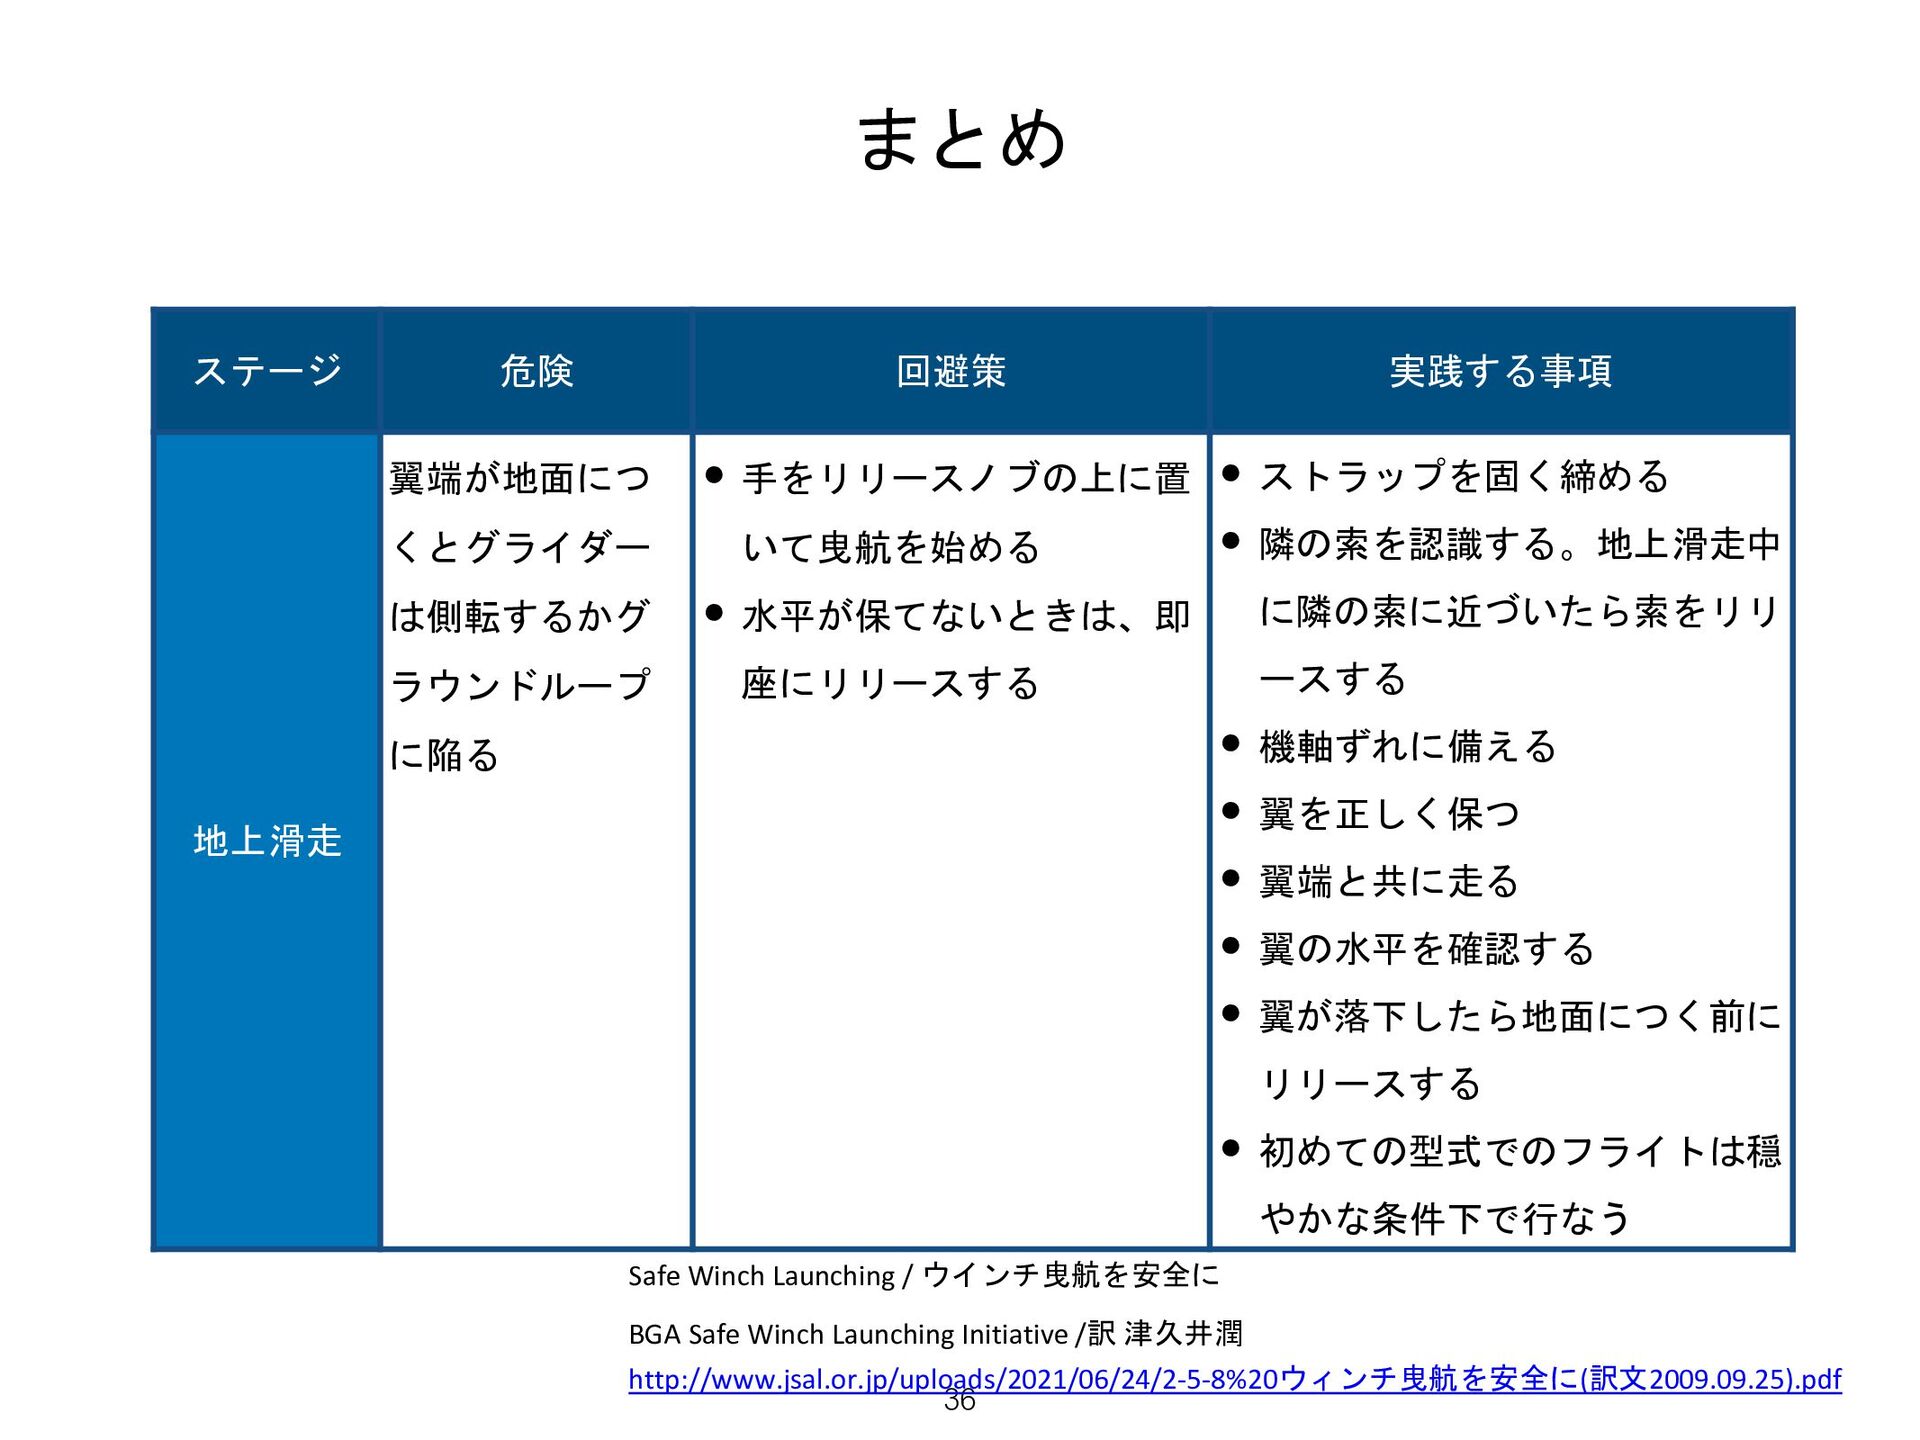
まとめ ステージ 危険 回避策 実践する事項 地上滑走 翼端が地面につ くとグライダー は側転するかグ ラウンドループ
に陥る • 手をリリースノブの上に置 いて曳航を始める • 水平が保てないときは、即 座にリリースする • ストラップを固く締める • 隣の索を認識する。地上滑走中 に隣の索に近づいたら索をリリ ースする • 機軸ずれに備える • 翼を正しく保つ • 翼端と共に走る • 翼の水平を確認する • 翼が落下したら地面につく前に リリースする • 初めての型式でのフライトは穏 やかな条件下で行なう 36 Safe Winch Launching / ウインチ曳航を安全に BGA Safe Winch Launching Initiative /訳 津久井潤 http://www.jsal.or.jp/uploads/2021/06/24/2-5-8%20ウィンチ曳航を安全に(訳文2009.09.25).pdf -
まとめ ステージ 危険 回避策 実践する事項 初期上昇 上昇初期でのス トール/スピン • 顕著に機軸がずれている状
態で離 陸することを避ける • 加速の継続を感じつつ、適 切な速度が得られるまで穏 やかな上昇を維 持する • 離陸時の水平飛行からフル クライム(約 35 度)への遷移 を徐々に行 ない、少なくと も 5 秒は時間をかける • 荒れた地面や背風での地上滑走 を 短くするために操縦桿を引 かない • 十分な速度が得られるまで穏や かな上昇を保つために操縦桿を 前に倒すことが必要であれば、 それを行なう • 対気度をモニターし必要ならピ ッチアップレートを下げる 37 Safe Winch Launching / ウインチ曳航を安全に BGA Safe Winch Launching Initiative /訳 津久井潤 http://www.jsal.or.jp/uploads/2021/06/24/2-5-8%20ウィンチ曳 航を安全に(訳文2009.09.25).pdf -
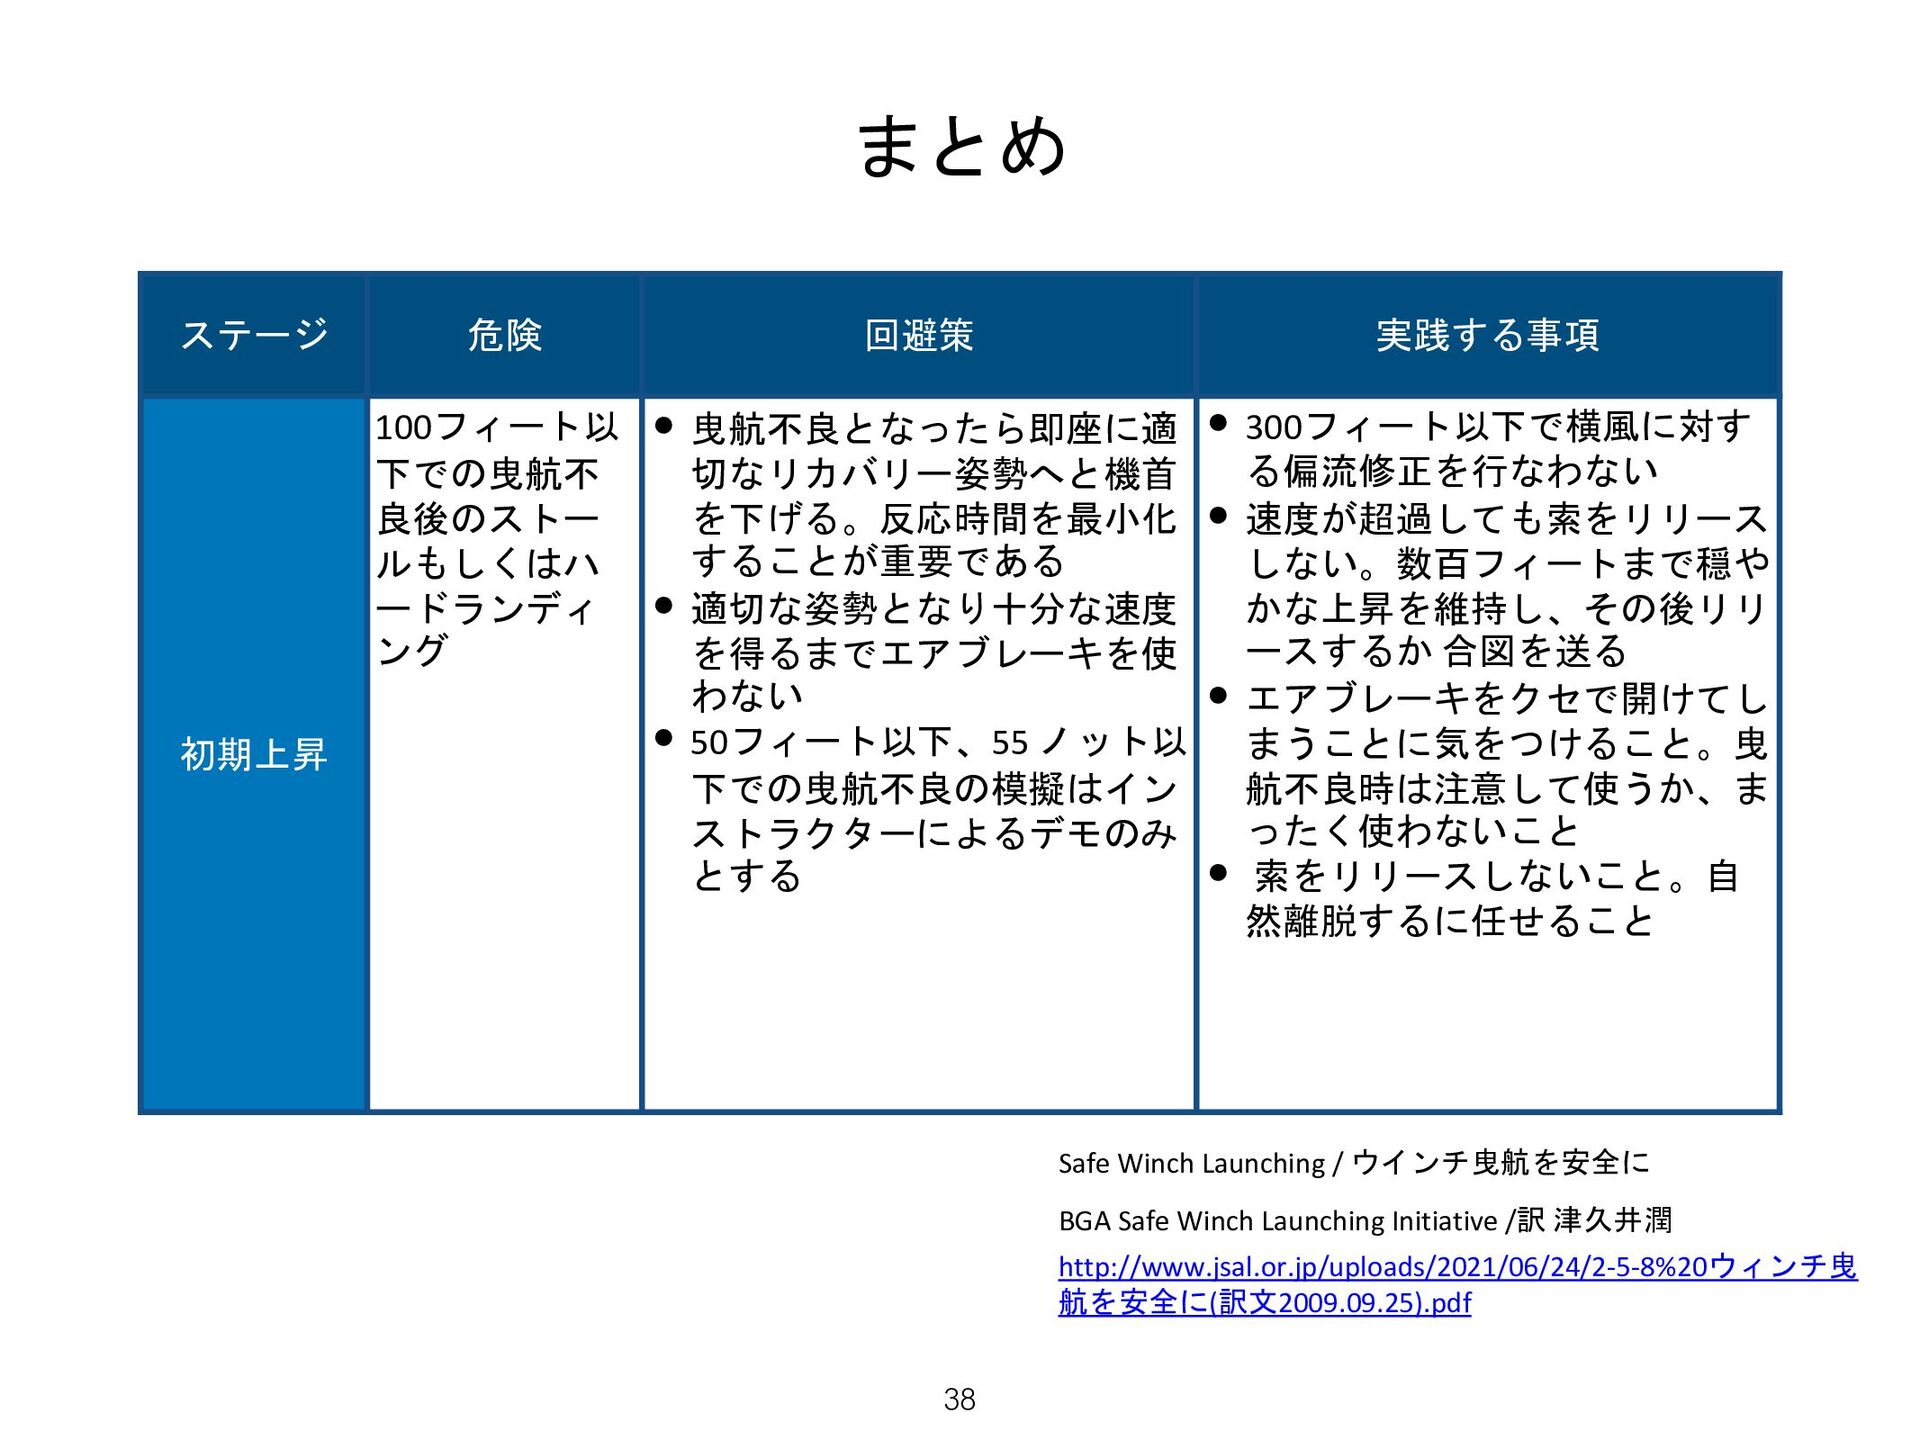
まとめ ステージ 危険 回避策 実践する事項 初期上昇 100フィート以 下での曳航不 良後のストー ルもしくはハ
ードランディ ング • 曳航不良となったら即座に適 切なリカバリー姿勢へと機首 を下げる。反応時間を最小化 することが重要である • 適切な姿勢となり十分な速度 を得るまでエアブレーキを使 わない • 50フィート以下、55 ノット以 下での曳航不良の模擬はイン ストラクターによるデモのみ とする • 300フィート以下で横風に対す る偏流修正を行なわない • 速度が超過しても索をリリース しない。数百フィートまで穏や かな上昇を維持し、その後リリ ースするか 合図を送る • エアブレーキをクセで開けてし まうことに気をつけること。曳 航不良時は注意して使うか、ま ったく使わないこと • 索をリリースしないこと。自 然離脱するに任せること 38 Safe Winch Launching / ウインチ曳航を安全に BGA Safe Winch Launching Initiative /訳 津久井潤 http://www.jsal.or.jp/uploads/2021/06/24/2-5-8%20ウィンチ曳 航を安全に(訳文2009.09.25).pdf -
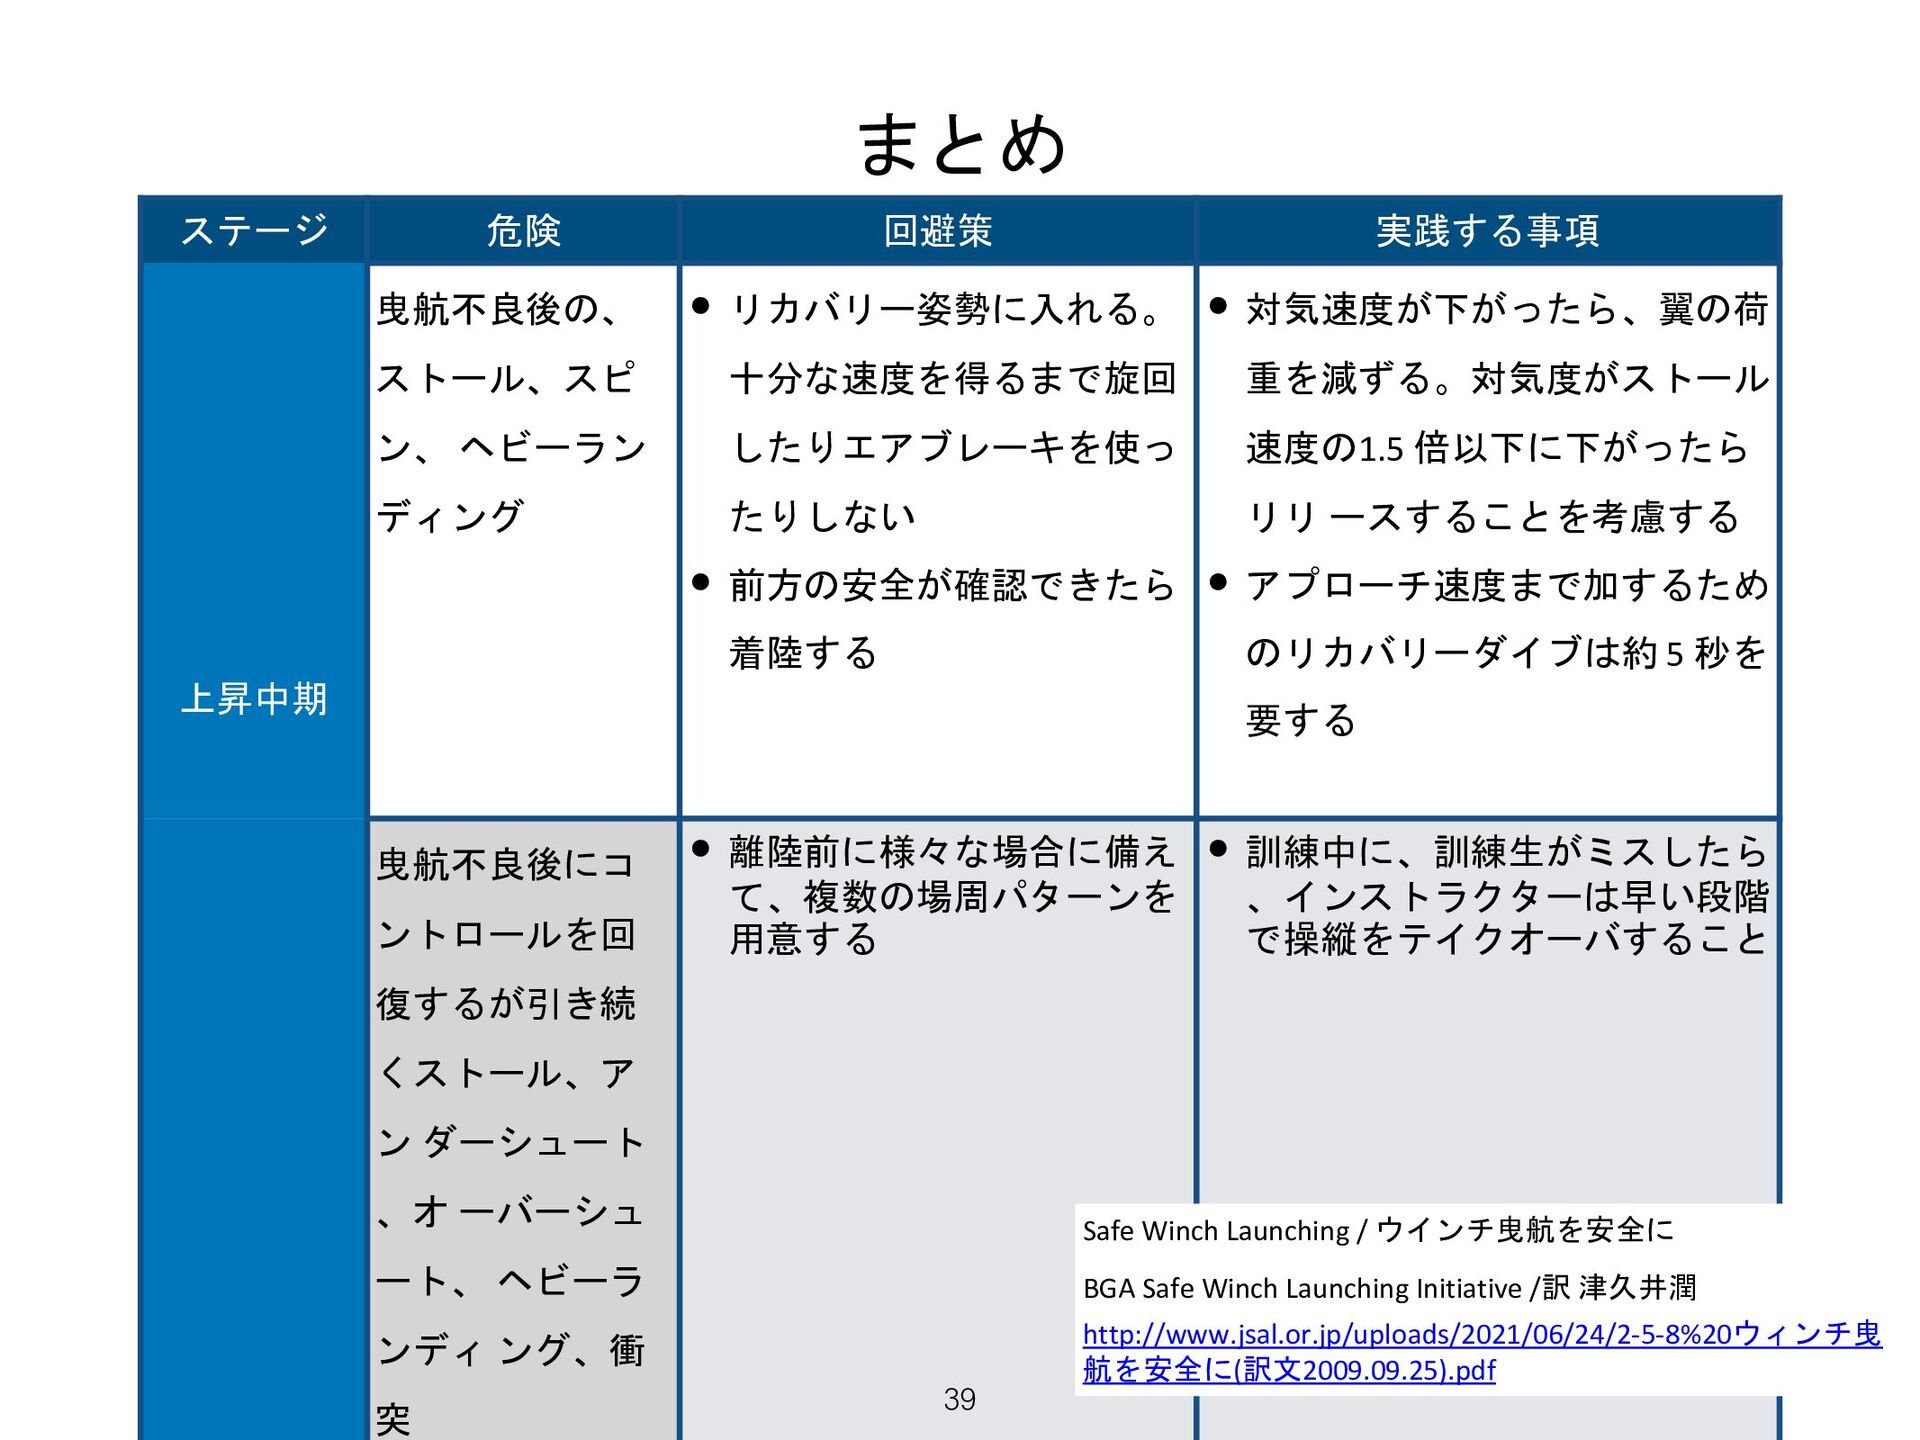
まとめ ステージ 危険 回避策 実践する事項 上昇中期 曳航不良後の、 ストール、スピ ン、 ヘビーラン
ディング • リカバリー姿勢に入れる。 十分な速度を得るまで旋回 したりエアブレーキを使っ たりしない • 前方の安全が確認できたら 着陸する • 対気速度が下がったら、翼の荷 重を減ずる。対気度がストール 速度の1.5 倍以下に下がったら リリ ースすることを考慮する • アプローチ速度まで加するため のリカバリーダイブは約 5 秒を 要する 曳航不良後にコ ントロールを回 復するが引き続 くストール、ア ン ダーシュート 、オ ーバーシュ ート、 ヘビーラ ンディ ング、衝 突 • 離陸前に様々な場合に備え て、複数の場周パターンを 用意する • 訓練中に、訓練生がミスしたら 、インストラクターは早い段階 で操縦をテイクオーバすること 39 Safe Winch Launching / ウインチ曳航を安全に BGA Safe Winch Launching Initiative /訳 津久井潤 http://www.jsal.or.jp/uploads/2021/06/24/2-5-8%20ウィンチ曳 航を安全に(訳文2009.09.25).pdf -
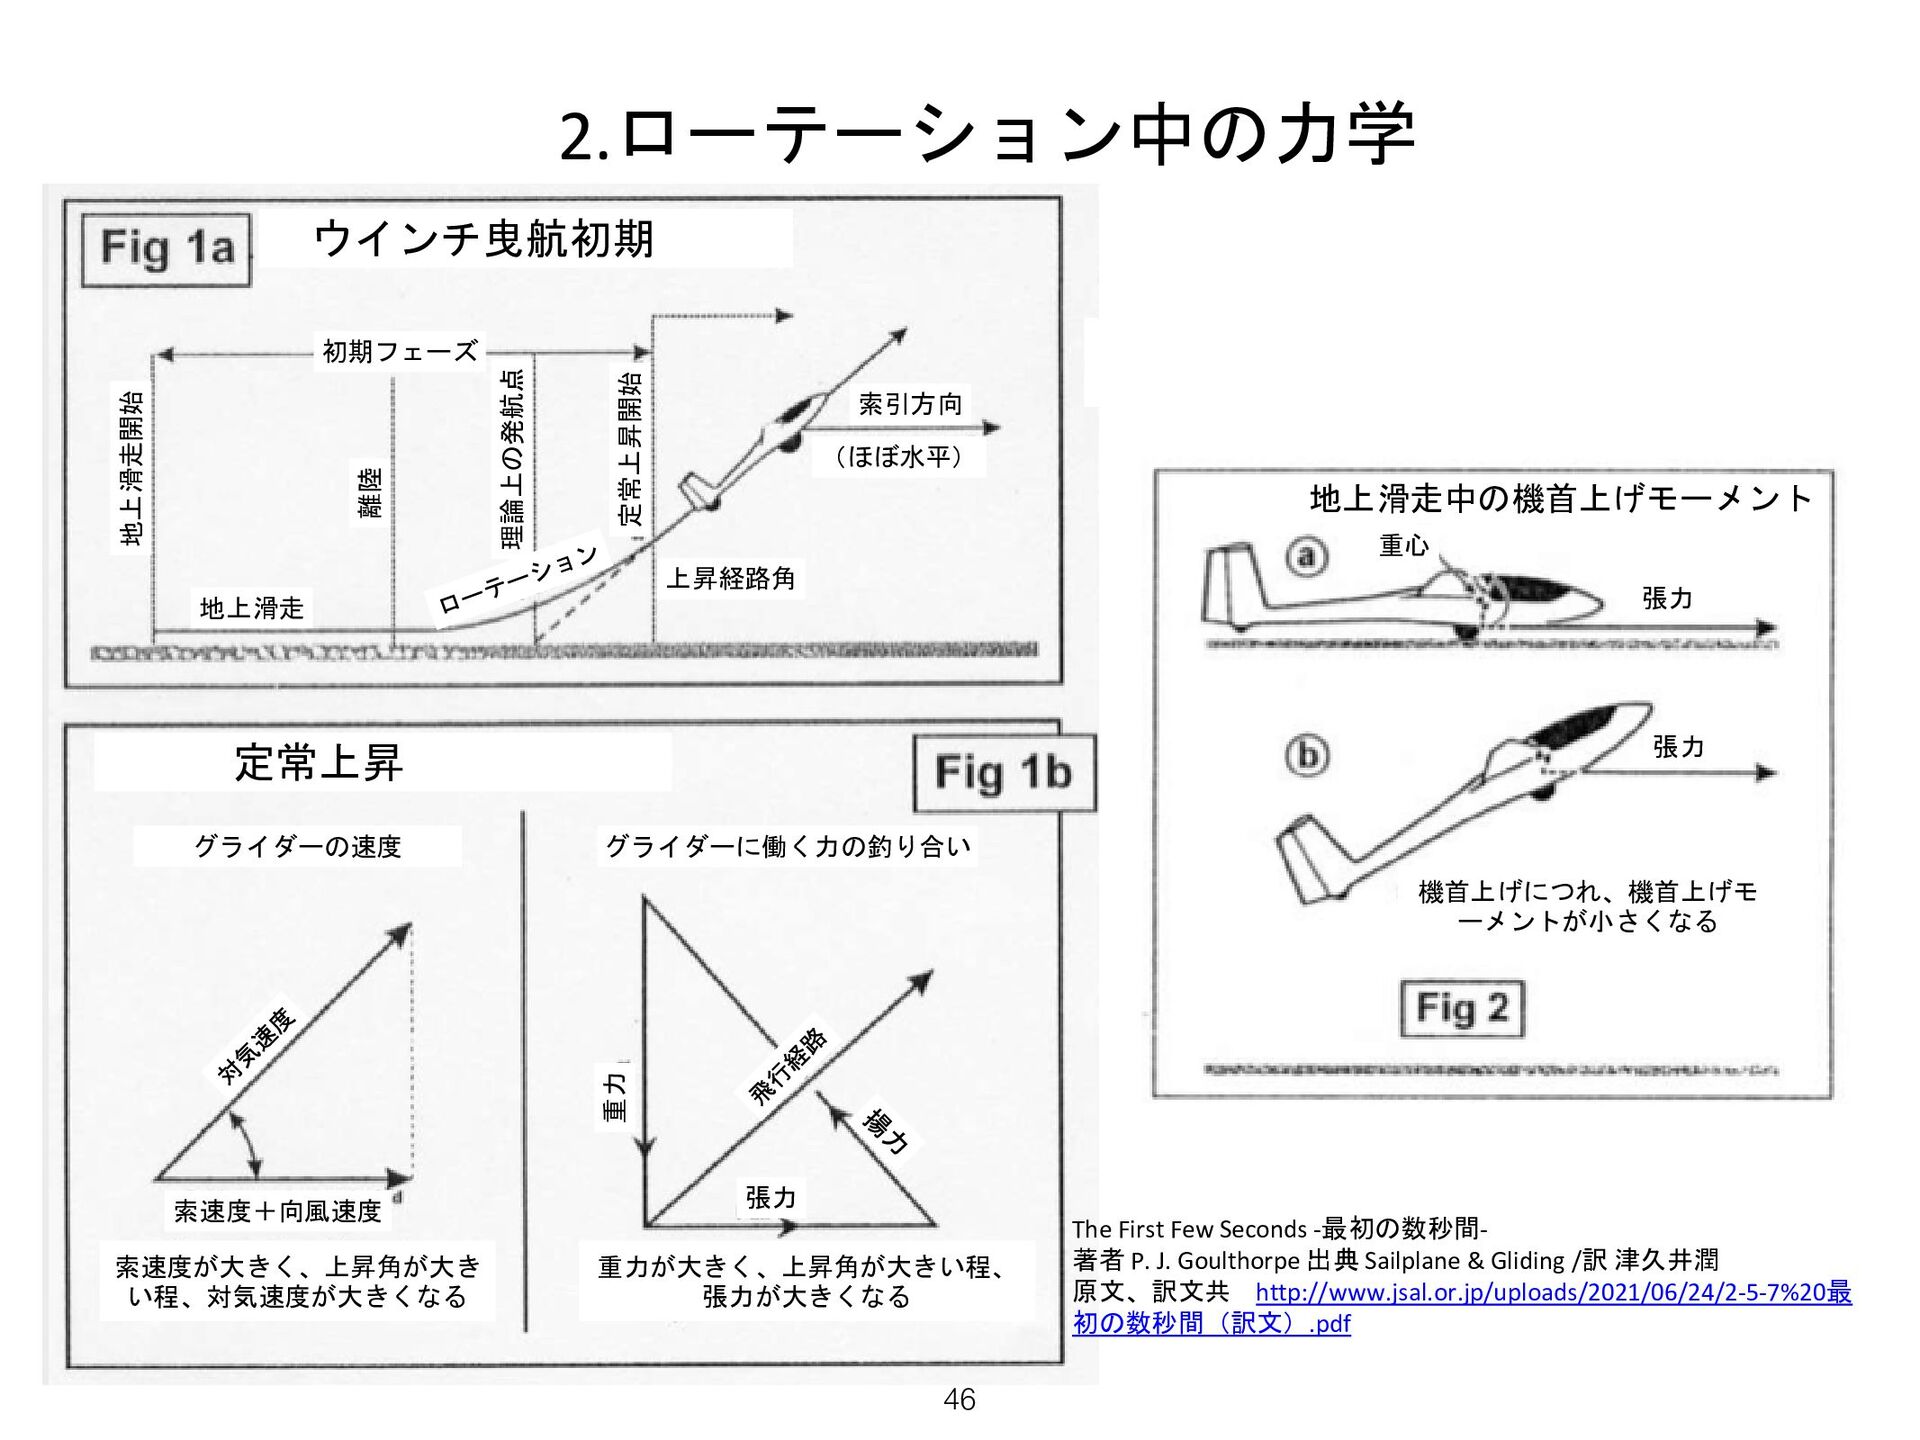
46 2.ローテーション中の力学 地上滑走中の機首上げモーメント 重心 張力 張力 機首上げにつれ、機首上げモ ーメントが小さくなる 初期フェーズ 上昇経路角
理論上の発航点 離陸 地上滑走 地上滑走開始 定常上昇開始 索引方向 (ほぼ水平) ウインチ曳航初期 定常上昇 グライダーの速度 グライダーに働く力の釣り合い 索速度+向風速度 重力 張力 索速度が大きく、上昇角が大き い程、対気速度が大きくなる 重力が大きく、上昇角が大きい程、 張力が大きくなる The First Few Seconds -最初の数秒間- 著者 P. J. Goulthorpe 出典 Sailplane & Gliding /訳 津久井潤 原文、訳文共 http://www.jsal.or.jp/uploads/2021/06/24/2-5-7%20最 初の数秒間(訳文).pdf -
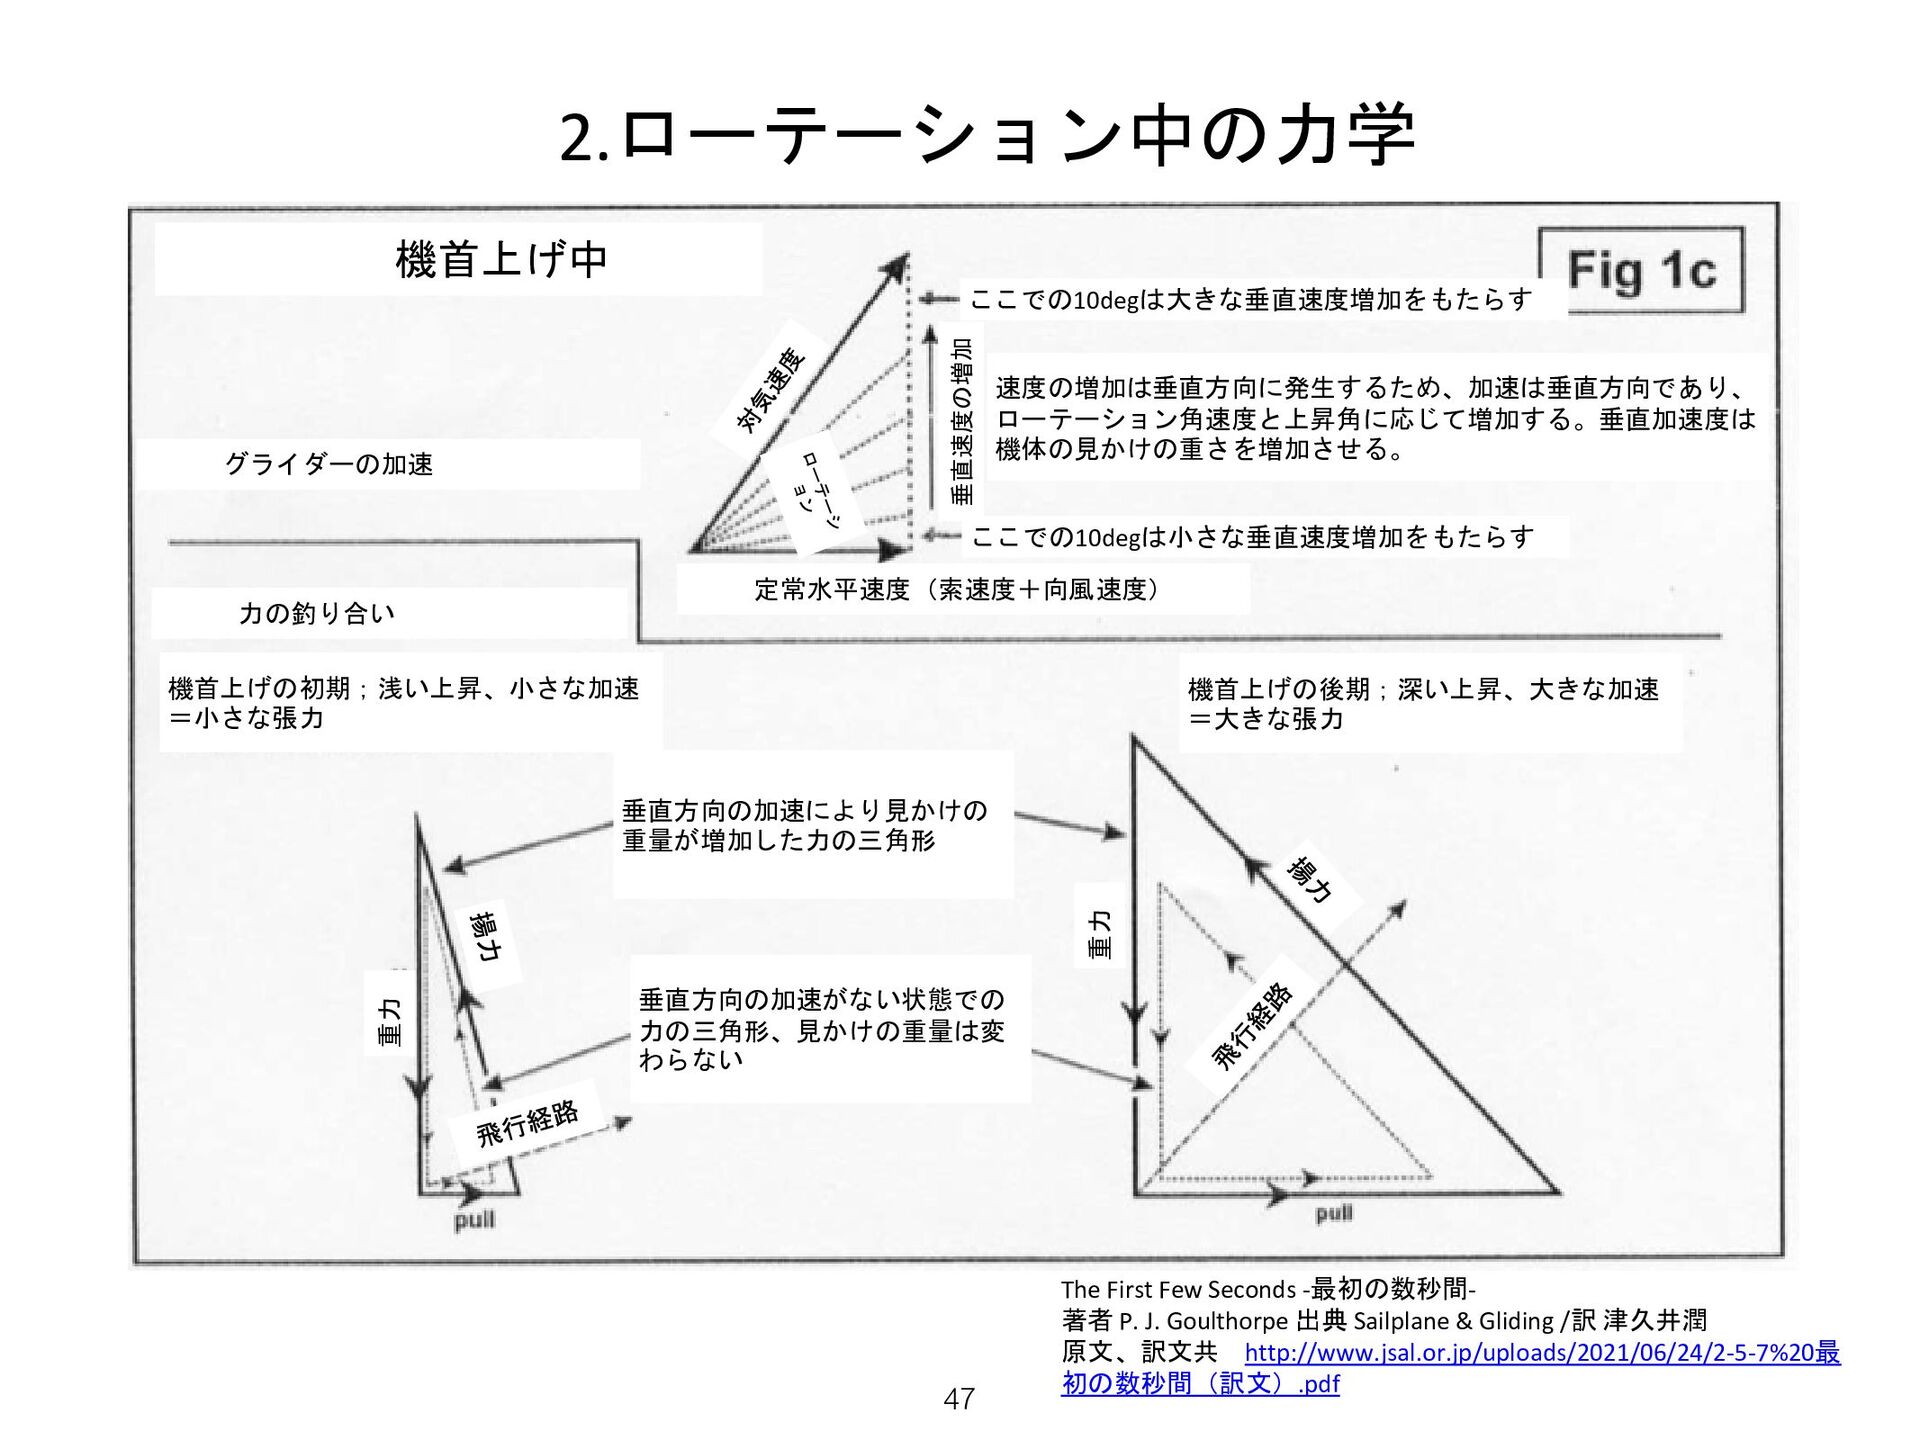
2.ローテーション中の力学 47 張力 張力 機首上げ中 グライダーの加速 力の釣り合い 定常水平速度(索速度+向風速度) 垂直速度の増加 ここでの10degは大きな垂直速度増加をもたらす
ここでの10degは小さな垂直速度増加をもたらす 速度の増加は垂直方向に発生するため、加速は垂直方向であり、 ローテーション角速度と上昇角に応じて増加する。垂直加速度は 機体の見かけの重さを増加させる。 機首上げの初期;浅い上昇、小さな加速 =小さな張力 機首上げの後期;深い上昇、大きな加速 =大きな張力 垂直方向の加速により見かけの 重量が増加した力の三角形 垂直方向の加速がない状態での 力の三角形、見かけの重量は変 わらない 重力 重力 The First Few Seconds -最初の数秒間- 著者 P. J. Goulthorpe 出典 Sailplane & Gliding /訳 津久井潤 原文、訳文共 http://www.jsal.or.jp/uploads/2021/06/24/2-5-7%20最 初の数秒間(訳文).pdf -
2.ローテーション中の力学 【地上滑走】 離陸前の加速は全てウインチオペレータによって制御され、地上滑走中の加 速度はおよそ0.5G 。その加速度で速度を増加させてゆくと、グライダーは4 秒以内、地上滑走距離にして 150ft 以内で 離陸速度に達する。 索の張力は、グライダーの下方、重心の下の作用点(レリーズ位置)で水平方
向に働くため、機首上げのモーメントが発生する。もし、パイロットがこれ を認識していなければ、離陸速度に達するや否や過度の機首上げが起こる( 図2a)。 索の張力はそのうち重心の近くを通り、不必要な機首上 げモーメン トを減らし、そしてグライダはコントロールを取り戻す(図2b)。 48 The First Few Seconds -最初の数秒間- 著者 P. J. Goulthorpe 出典 Sailplane & Gliding /訳 津久井潤 原文、訳文共 http://www.jsal.or.jp/uploads/2021/06/24/2-5-7%20最初の数秒間(訳文).pdf -
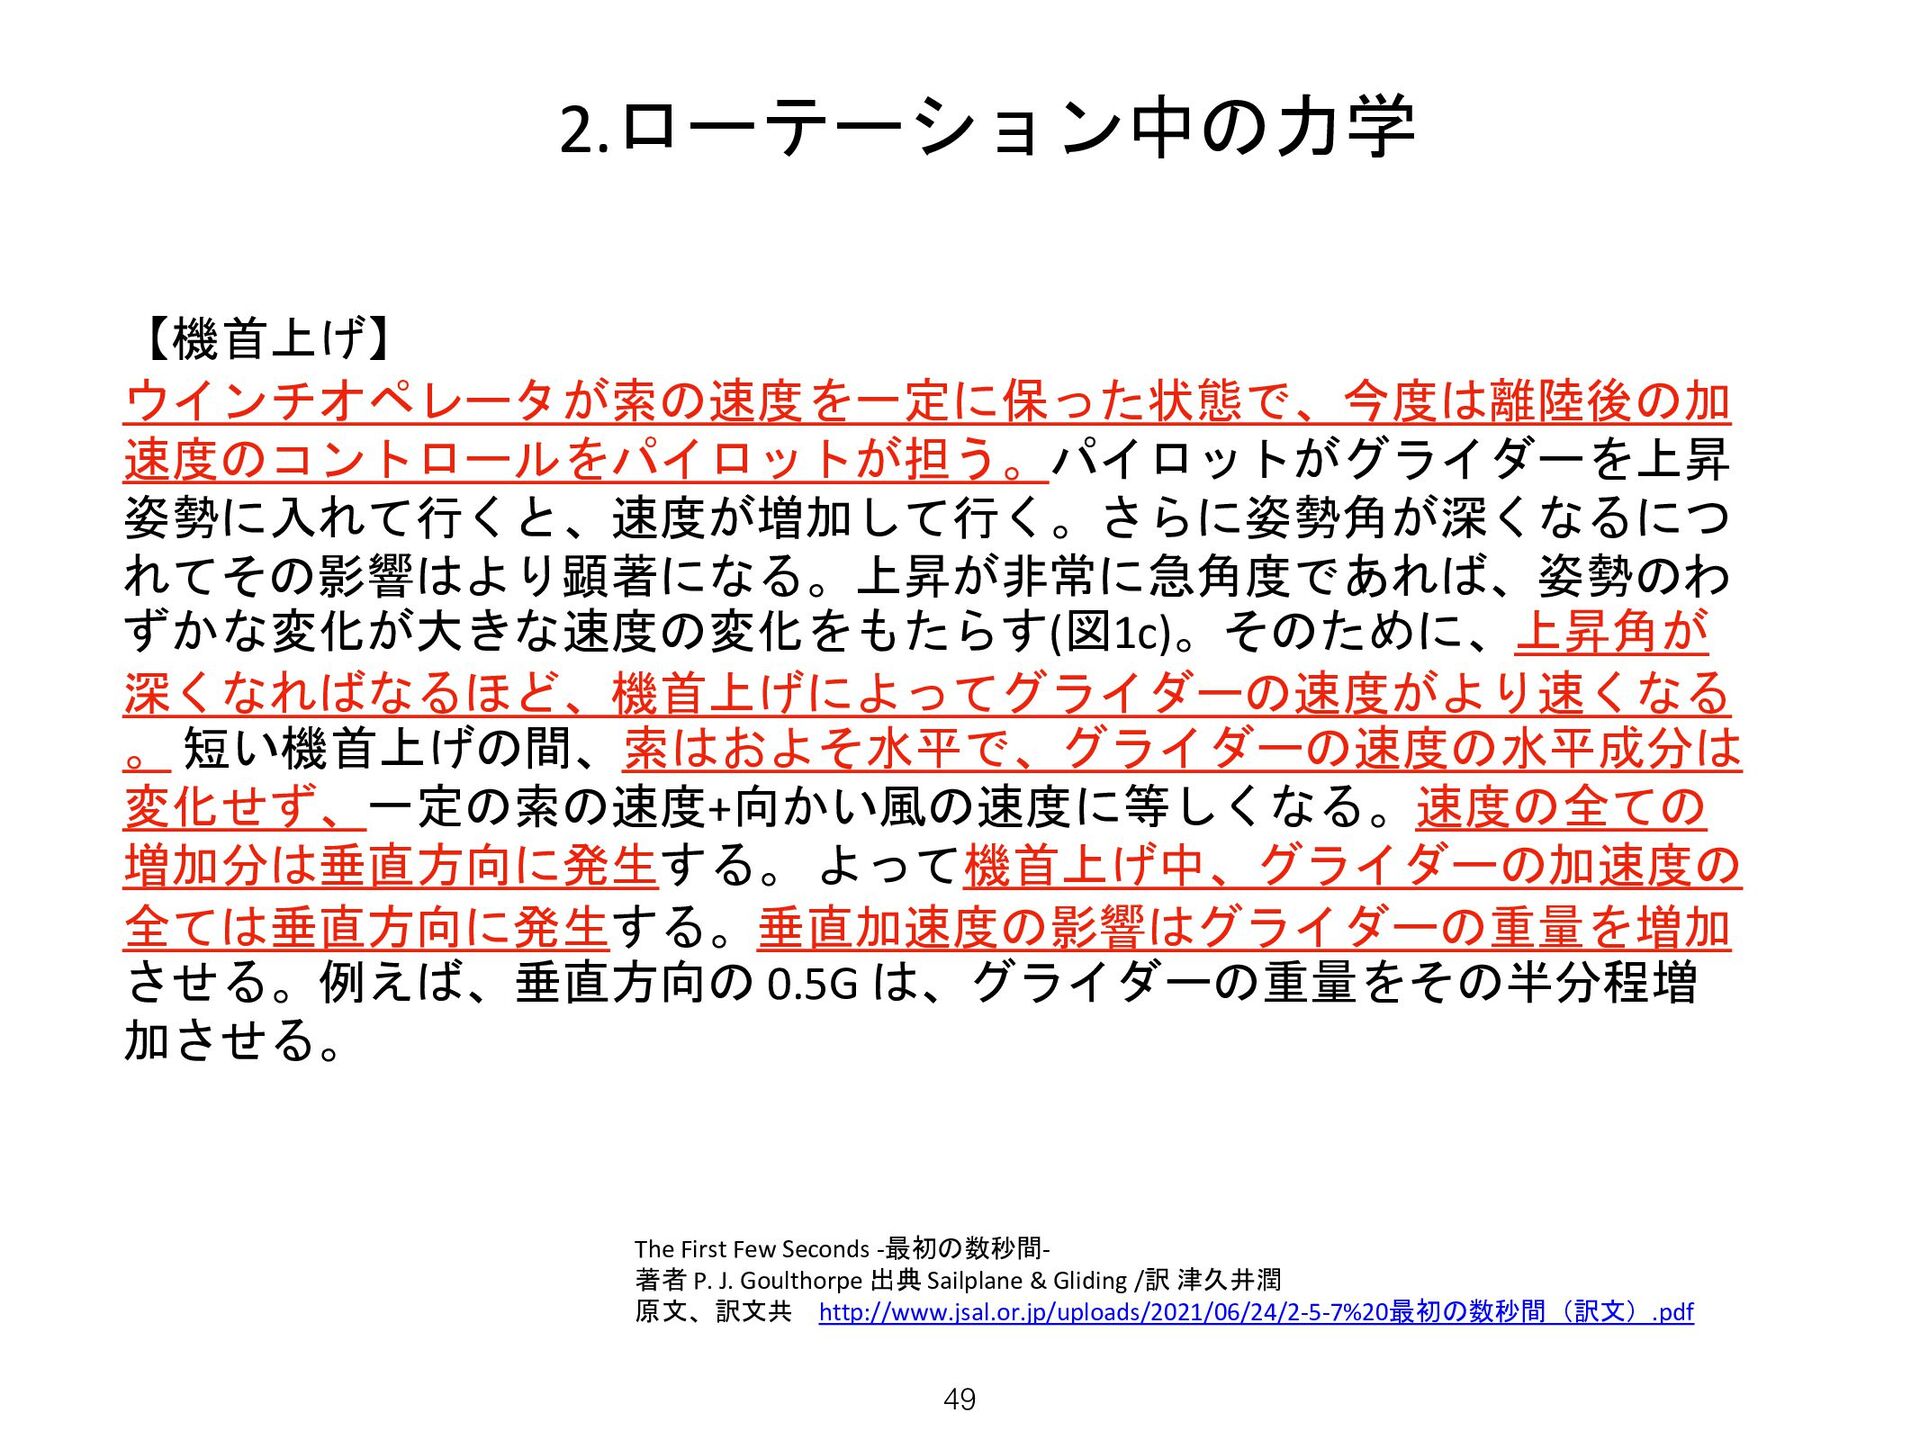
2.ローテーション中の力学 【機首上げ】 ウインチオペレータが索の速度を一定に保った状態で、今度は離陸後の加 速度のコントロールをパイロットが担う。パイロットがグライダーを上昇 姿勢に入れて行くと、速度が増加して行く。さらに姿勢角が深くなるにつ れてその影響はより顕著になる。上昇が非常に急角度であれば、姿勢のわ ずかな変化が大きな速度の変化をもたらす(図1c)。そのために、上昇角が 深くなればなるほど、機首上げによってグライダーの速度がより速くなる 。 短い機首上げの間、索はおよそ水平で、グライダーの速度の水平成分は
変化せず、一定の索の速度+向かい風の速度に等しくなる。速度の全ての 増加分は垂直方向に発生する。 よって機首上げ中、グライダーの加速度の 全ては垂直方向に発生する。垂直加速度の影響はグライダーの重量を増加 させる。例えば、垂直方向の 0.5G は、グライダーの重量をその半分程増 加させる。 49 The First Few Seconds -最初の数秒間- 著者 P. J. Goulthorpe 出典 Sailplane & Gliding /訳 津久井潤 原文、訳文共 http://www.jsal.or.jp/uploads/2021/06/24/2-5-7%20最初の数秒間(訳文).pdf -
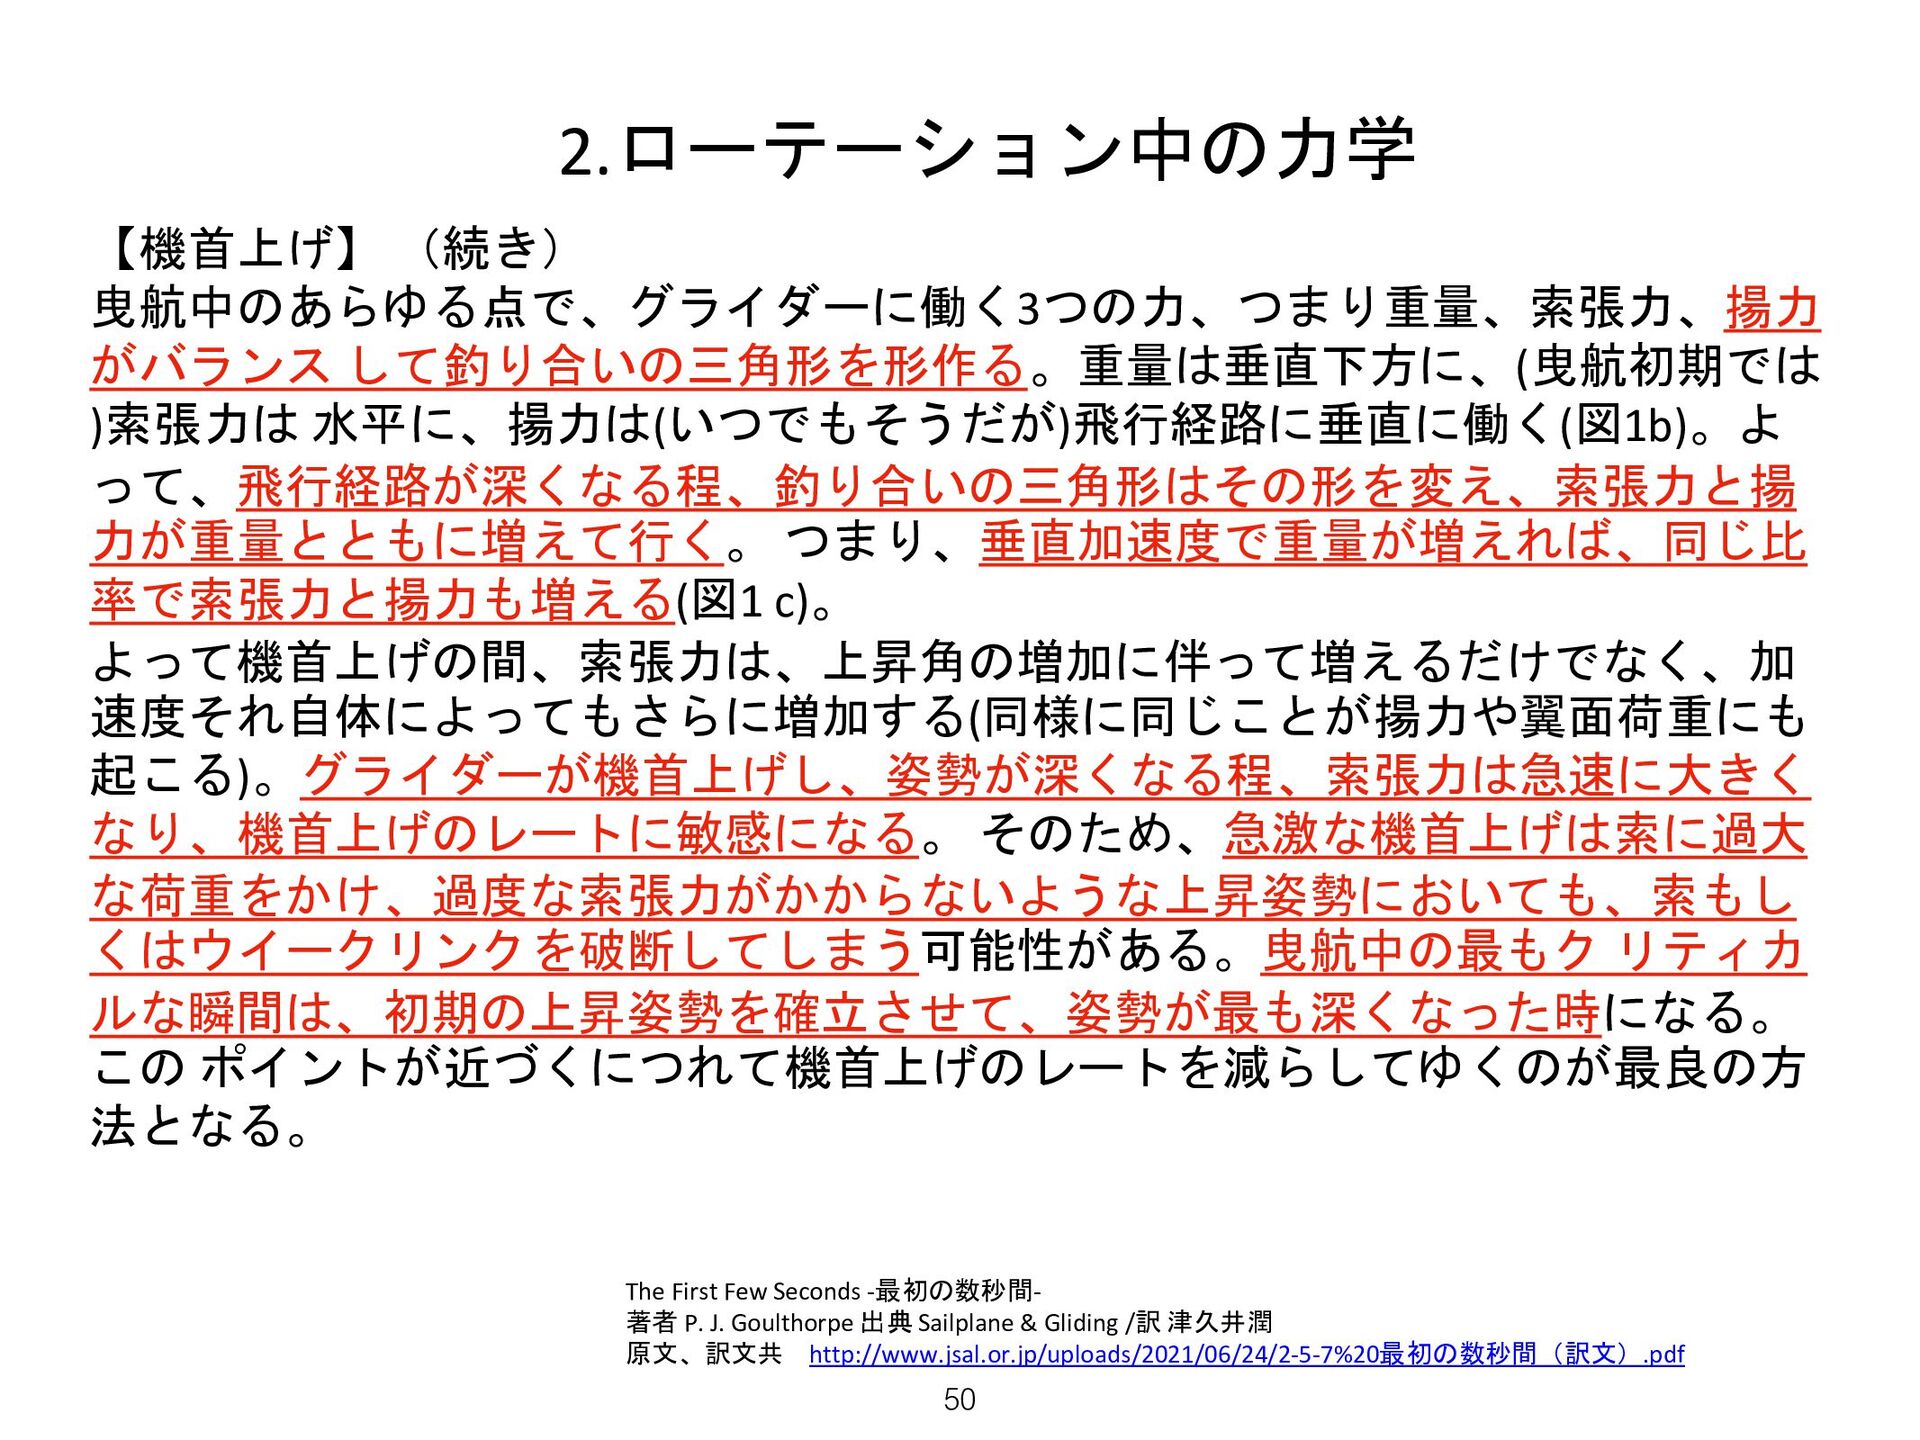
2.ローテーション中の力学 【機首上げ】 (続き) 曳航中のあらゆる点で、グライダーに働く3つの力、つまり重量、索張力、揚力 がバランス して釣り合いの三角形を形作る。重量は垂直下方に、(曳航初期では )索張力は 水平に、揚力は(いつでもそうだが)飛行経路に垂直に働く(図1b)。よ って、飛行経路が深くなる程、釣り合いの三角形はその形を変え、索張力と揚 力が重量とともに増えて行く。
つまり、垂直加速度で重量が増えれば、同じ比 率で索張力と揚力も増える(図1 c)。 よって機首上げの間、索張力は、上昇角の増加に伴って増えるだけでなく、加 速度それ自体によってもさらに増加する(同様に同じことが揚力や翼面荷重にも 起こる)。グライダーが機首上げし、姿勢が深くなる程、索張力は急速に大きく なり、機首上げのレートに敏感になる。 そのため、急激な機首上げは索に過大 な荷重をかけ、過度な索張力がかからないような上昇姿勢においても、索もし くはウイークリンクを破断してしまう可能性がある。曳航中の最もク リティカ ルな瞬間は、初期の上昇姿勢を確立させて、姿勢が最も深くなった時になる。 この ポイントが近づくにつれて機首上げのレートを減らしてゆくのが最良の方 法となる。 50 The First Few Seconds -最初の数秒間- 著者 P. J. Goulthorpe 出典 Sailplane & Gliding /訳 津久井潤 原文、訳文共 http://www.jsal.or.jp/uploads/2021/06/24/2-5-7%20最初の数秒間(訳文).pdf
 jsaseminar
 kentapapa
 smt7174
 regionbbs
 z63d
 wa6sn
 oracle4engineer
 takuros
 inariku
 yama3133
 optim
 oidfj
 nagix
 chrislema
 lcolladotor
 eileencodes
 raygrieselhuber
 lemiorhan
 tammyeverts
 skipperchong
 irinanazarova
 frankvandijk
 marcoroth
 tenderlove