Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
論文紹介 "ReSim: Reliable World Simulation for Auto...
Search
Takuma Kogo
April 02, 2026
Research
790
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
論文紹介 "ReSim: Reliable World Simulation for Autonomous Driving"
NeurIPS2025 spotlight論文
Takuma Kogo
April 02, 2026
Other Decks in Research
See All in Research
研究室単位での自律的 IPv6接続性確立に向けたAS共同運用モデルの提案と実証
reokashiwa
PRO
0
230
IA for theory
gpeyre
1
500
Être éleveur dans un monde en transition : Comprendre les changements pour mieux les accompagner
institutdelelevage
PRO
0
140
【中間報告】国会議員の立法・政策実務を支える環境を巡る現状と課題
polipoli
0
770
【Zozo Research 技術共有会】三次元領域の現在と展望
mickey_0226
3
680
Détecter les vulnérabilités dans un environnement souverain
hellosct1
0
110
生成AIなんでも展示会vol6 LT登壇資料 NexteraBERT
rikkabotan7
0
190
視覚若手の会LENSって何??
mickey_0226
0
360
論文紹介: Understanding Epistemic Language with a Language-augmented Bayesian Theory of Mind
hisaokatsumi
0
200
Physical AIでモデリングはどう変わるか/How Physical AI Will Change Modeling
stktu
0
300
医療LLMの現在地〜最新研究から社会実装までを考える〜
kento1109
1
1.8k
CVPR2026論文紹介_VLMにとって良いvision encoderとは何か?Rethinking Model Selection in VLM Through the Lens of Gromov-Wasserstein Distance
kobayashi31
1
270
Featured
See All Featured
The untapped power of vector embeddings
frankvandijk
2
1.9k
Chasing Engaging Ingredients in Design
codingconduct
0
360
VelocityConf: Rendering Performance Case Studies
addyosmani
331
25k
Balancing Empowerment & Direction
lara
6
1.3k
Have SEOs Ruined the Internet? - User Awareness of SEO in 2025
akashhashmi
0
520
Utilizing Notion as your number one productivity tool
mfonobong
4
620
The Curious Case for Waylosing
cassininazir
1
570
The SEO Collaboration Effect
kristinabergwall1
1
590
Reality Check: Gamification 10 Years Later
codingconduct
0
2.3k
XXLCSS - How to scale CSS and keep your sanity
sugarenia
250
1.3M
技術選定の審美眼(2025年版) / Understanding the Spiral of Technologies 2025 edition
twada
PRO
120
120k
Everyday Curiosity
cassininazir
0
360
Transcript
AI Community 2026.01.29 向後 卓磨 GOドライブ株式会社 論文紹介 ReSim: Reliable World
Simulation for Autonomous Driving
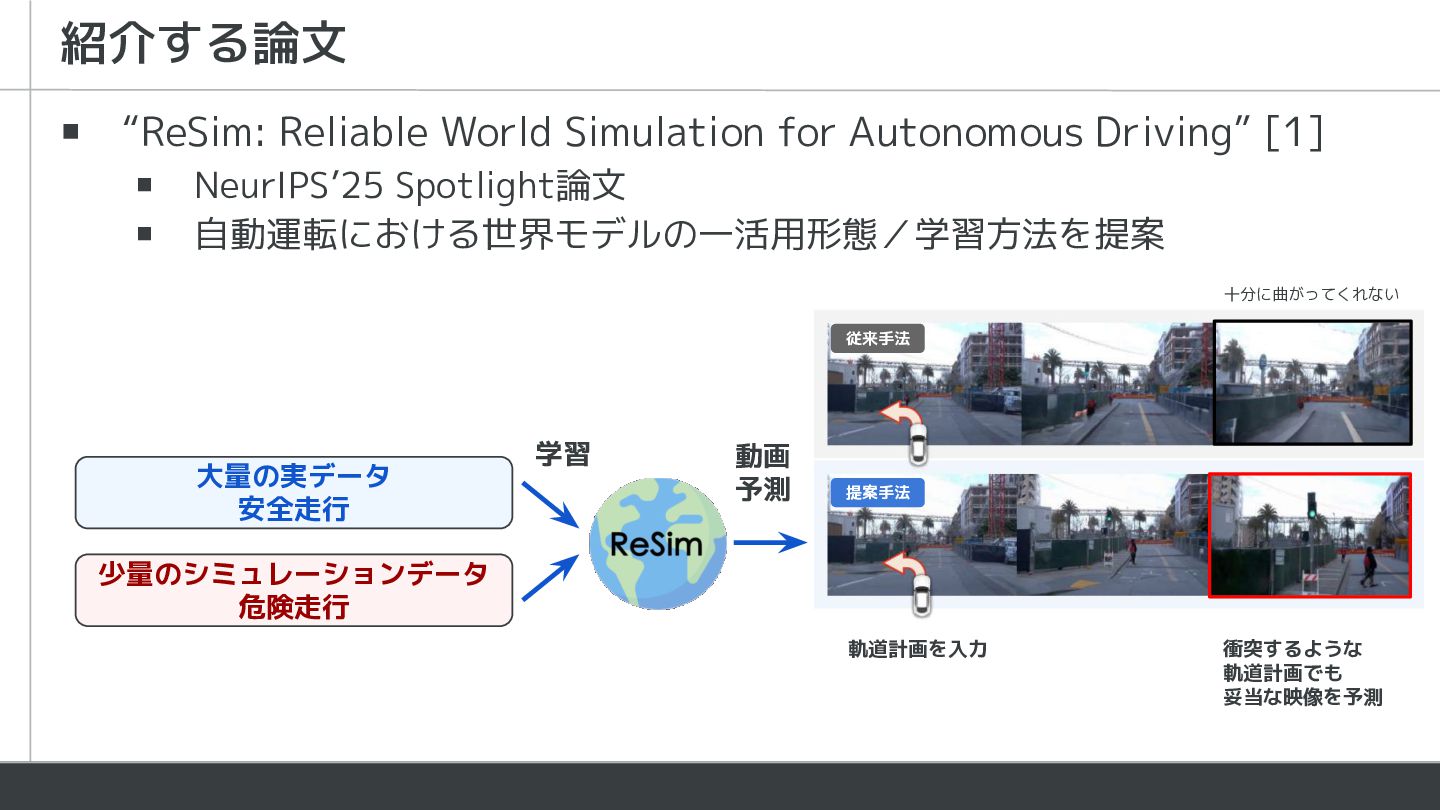
紹介する論文 大量の実データ 安全走行 少量のシミュレーションデータ 危険走行 ▪ “ReSim: Reliable World Simulation
for Autonomous Driving” [1] ▪ NeurIPS’25 Spotlight論文 ▪ 自動運転における世界モデルの一活用形態/学習方法を提案 学習 動画 予測 軌道計画を入力 衝突するような 軌道計画でも 妥当な映像を予測 従来手法 提案手法 十分に曲がってくれない
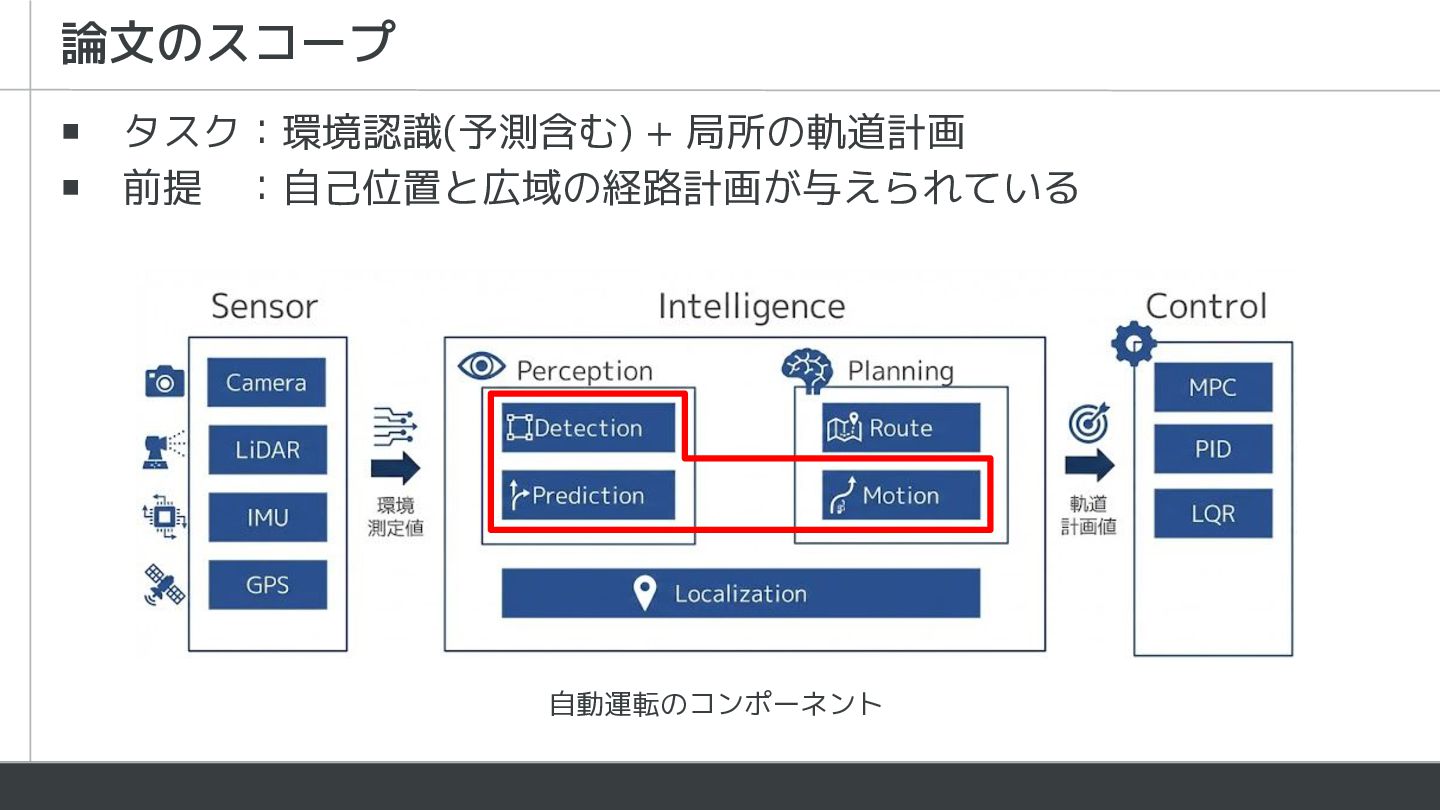
論文のスコープ ▪ タスク:環境認識(予測含む) + 局所の軌道計画 ▪ 前提 :自己位置と広域の経路計画が与えられている 自動運転のコンポーネント
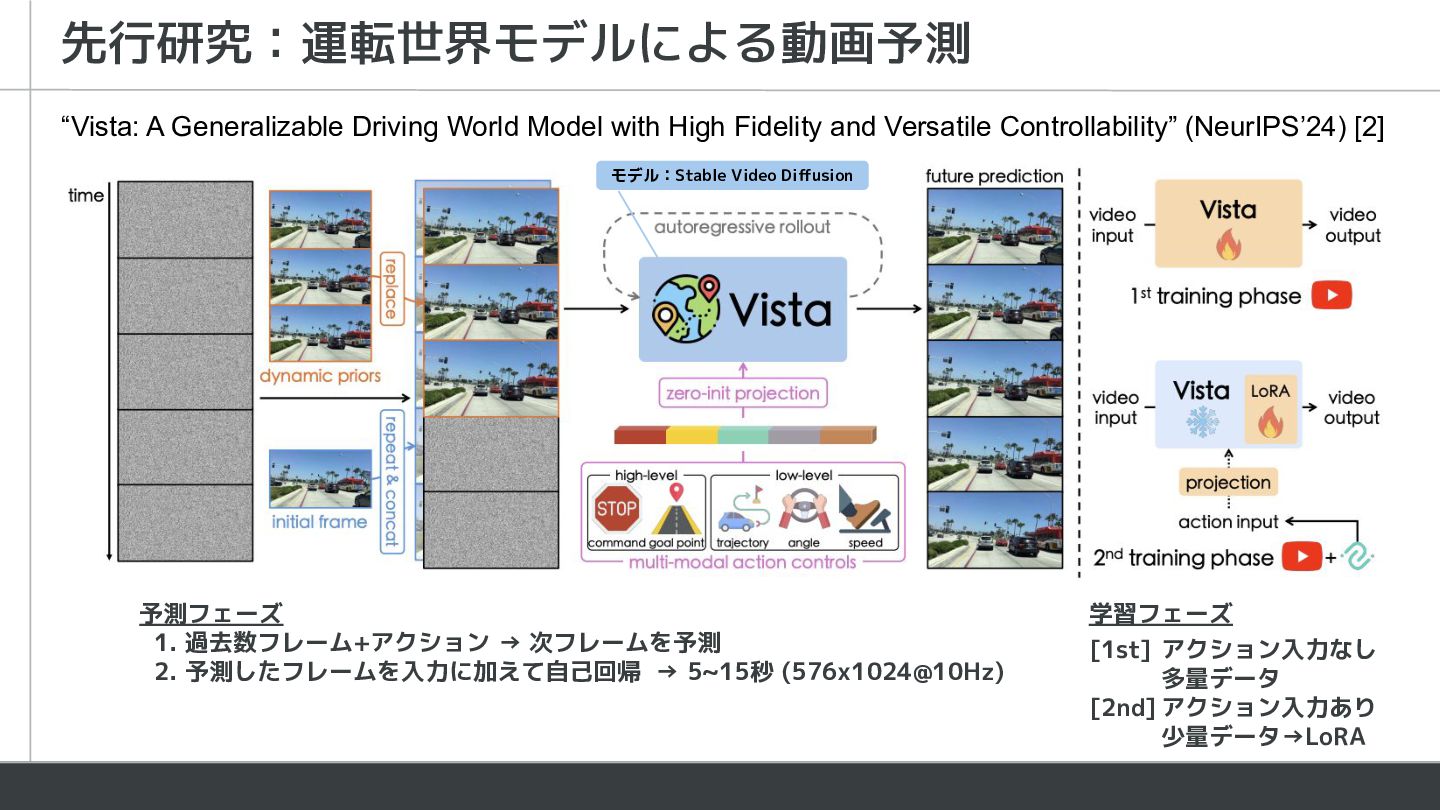
先行研究:運転世界モデルによる動画予測 “Vista: A Generalizable Driving World Model with High Fidelity
and Versatile Controllability” (NeurIPS’24) [2] 学習フェーズ [1st] アクション入力なし 多量データ [2nd] アクション入力あり 少量データ→LoRA 予測フェーズ 1. 過去数フレーム+アクション → 次フレームを予測 2. 予測したフレームを入力に加えて自己回帰 → 5~15秒 (576x1024@10Hz) モデル:Stable Video Diffusion
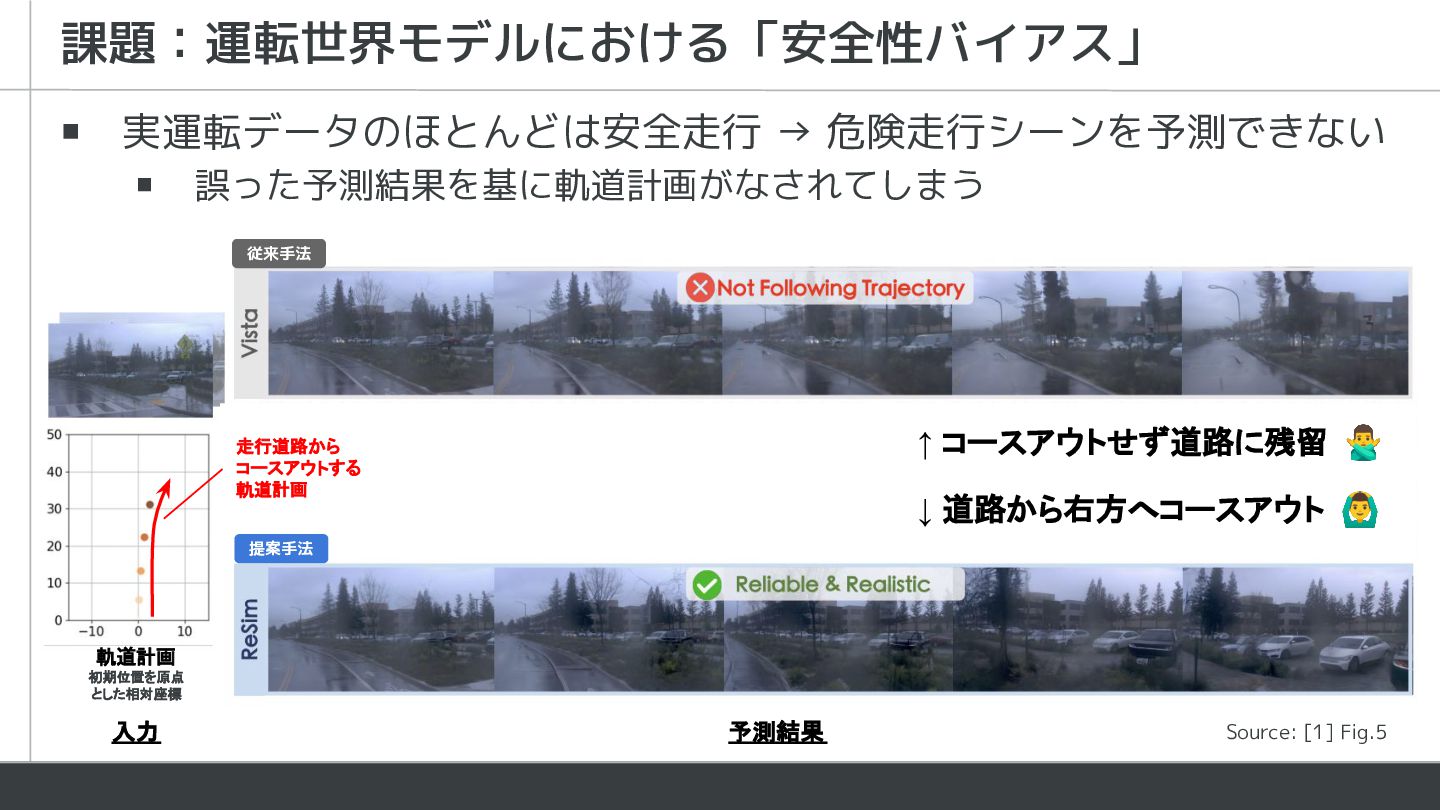
課題:運転世界モデルにおける「安全性バイアス」 入力 予測結果 ↑ コースアウトせず道路に残留 ↓ 道路から右方へコースアウト 従来手法
提案手法 軌道計画 初期位置を原点 とした相対座標 ▪ 実運転データのほとんどは安全走行 → 危険走行シーンを予測できない ▪ 誤った予測結果を基に軌道計画がなされてしまう 走行道路から コースアウトする 軌道計画 Source: [1] Fig.5
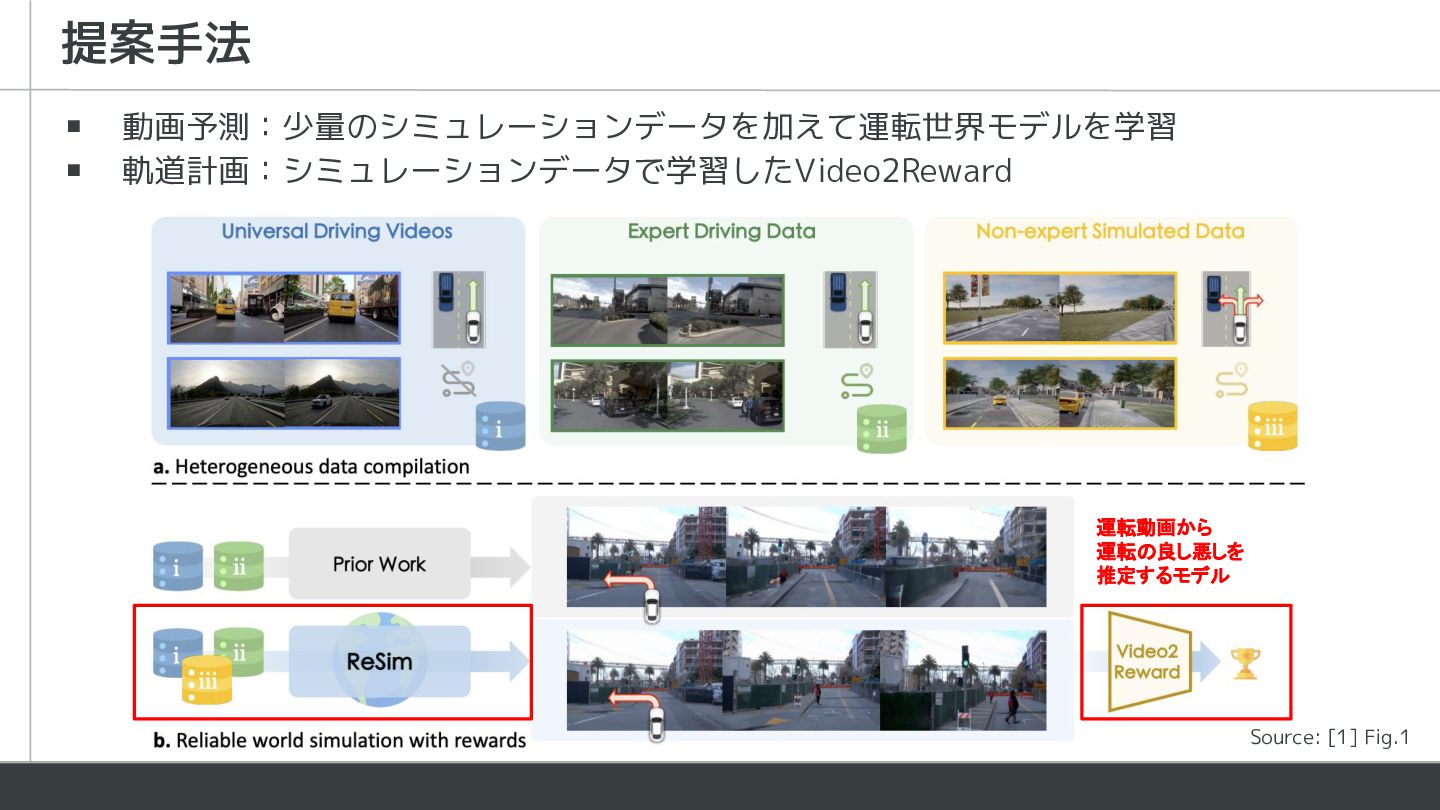
提案手法 ▪ 動画予測:少量のシミュレーションデータを加えて運転世界モデルを学習 ▪ 軌道計画:シミュレーションデータで学習したVideo2Reward 運転動画から 運転の良し悪しを 推定するモデル Source: [1]
Fig.1
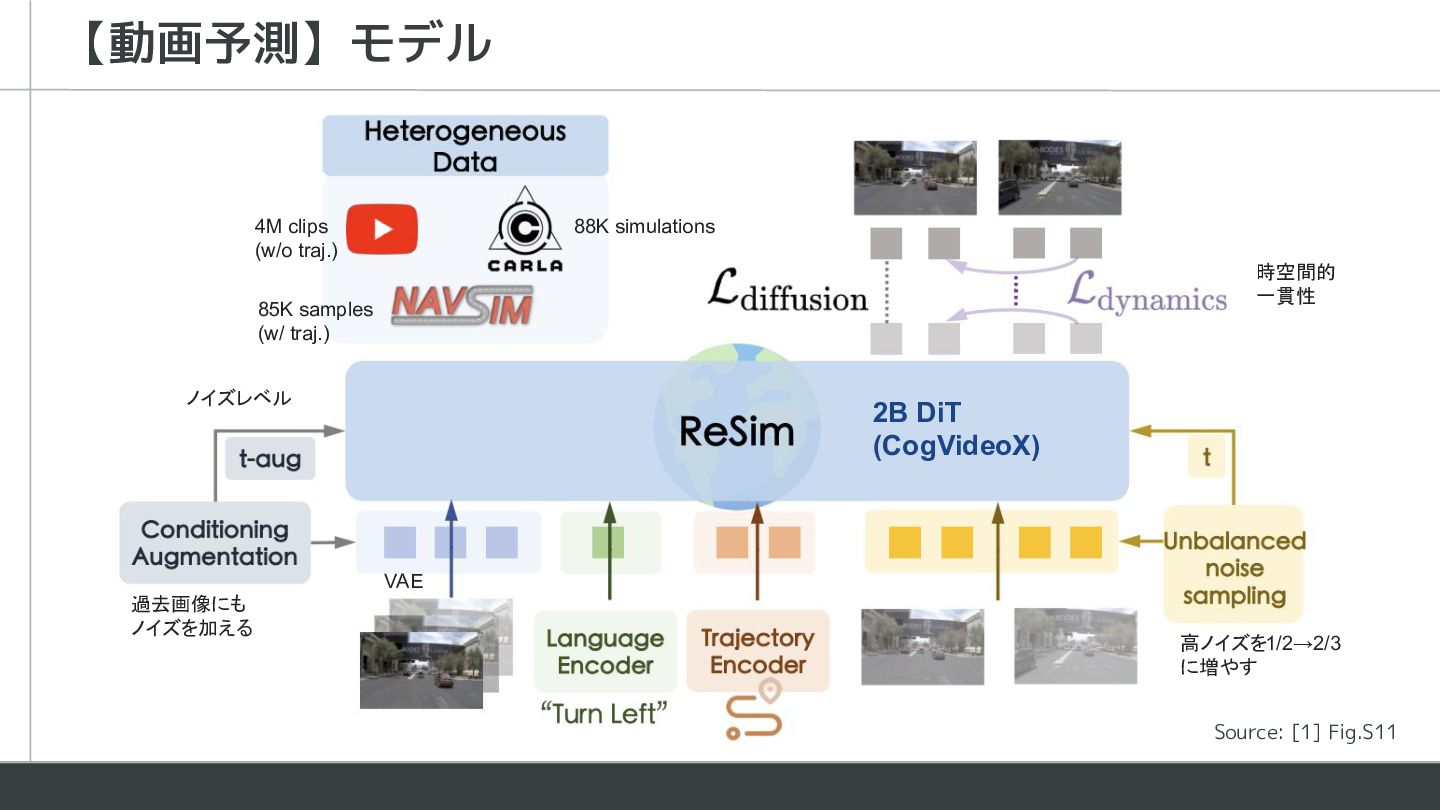
【動画予測】モデル 2B DiT (CogVideoX) 過去画像にも ノイズを加える ノイズレベル 時空間的 一貫性 高ノイズを1/2→2/3
に増やす 4M clips (w/o traj.) 85K samples (w/ traj.) 88K simulations VAE Source: [1] Fig.S11
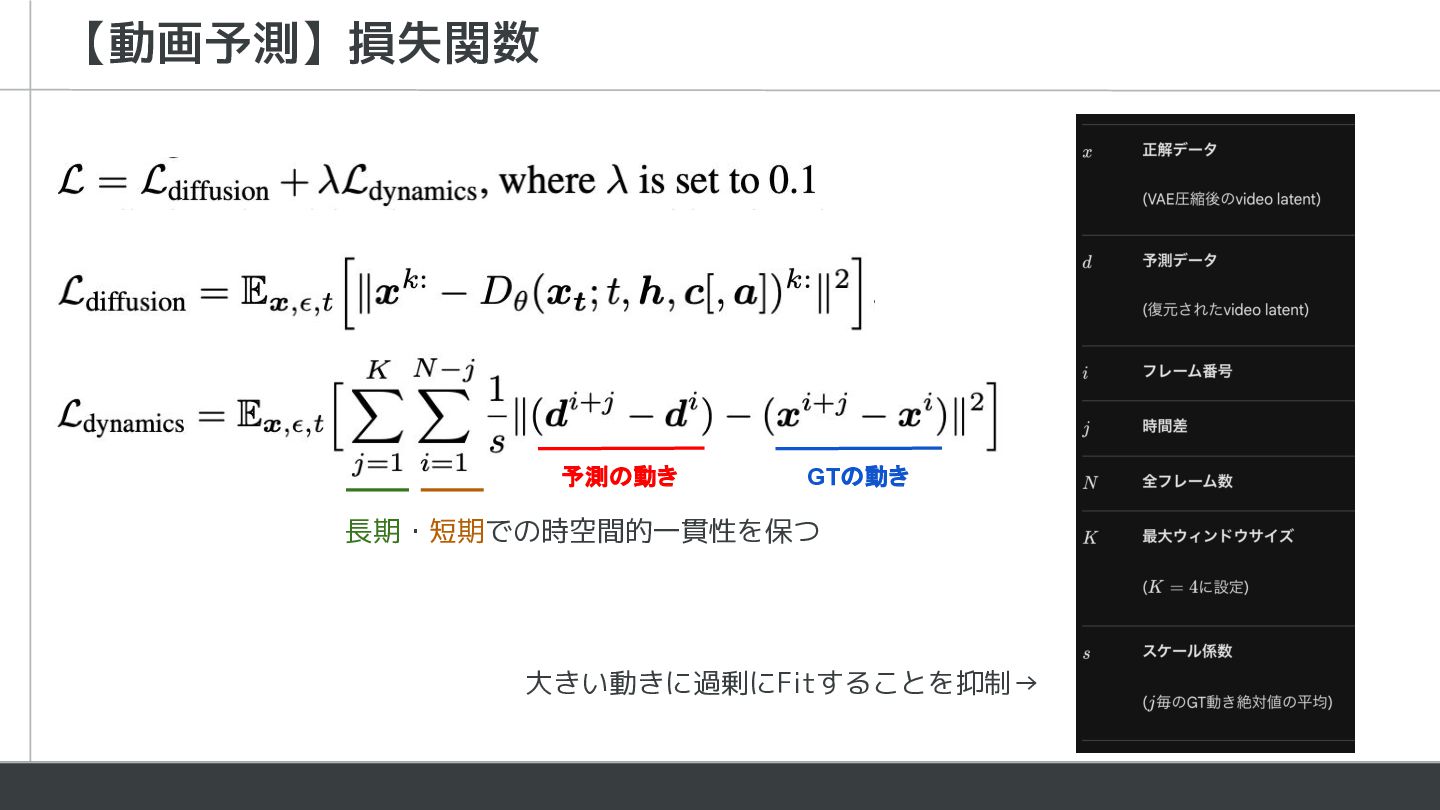
【動画予測】損失関数 GTの動き 予測の動き 長期・短期での時空間的一貫性を保つ 大きい動きに過剰にFitすることを抑制→
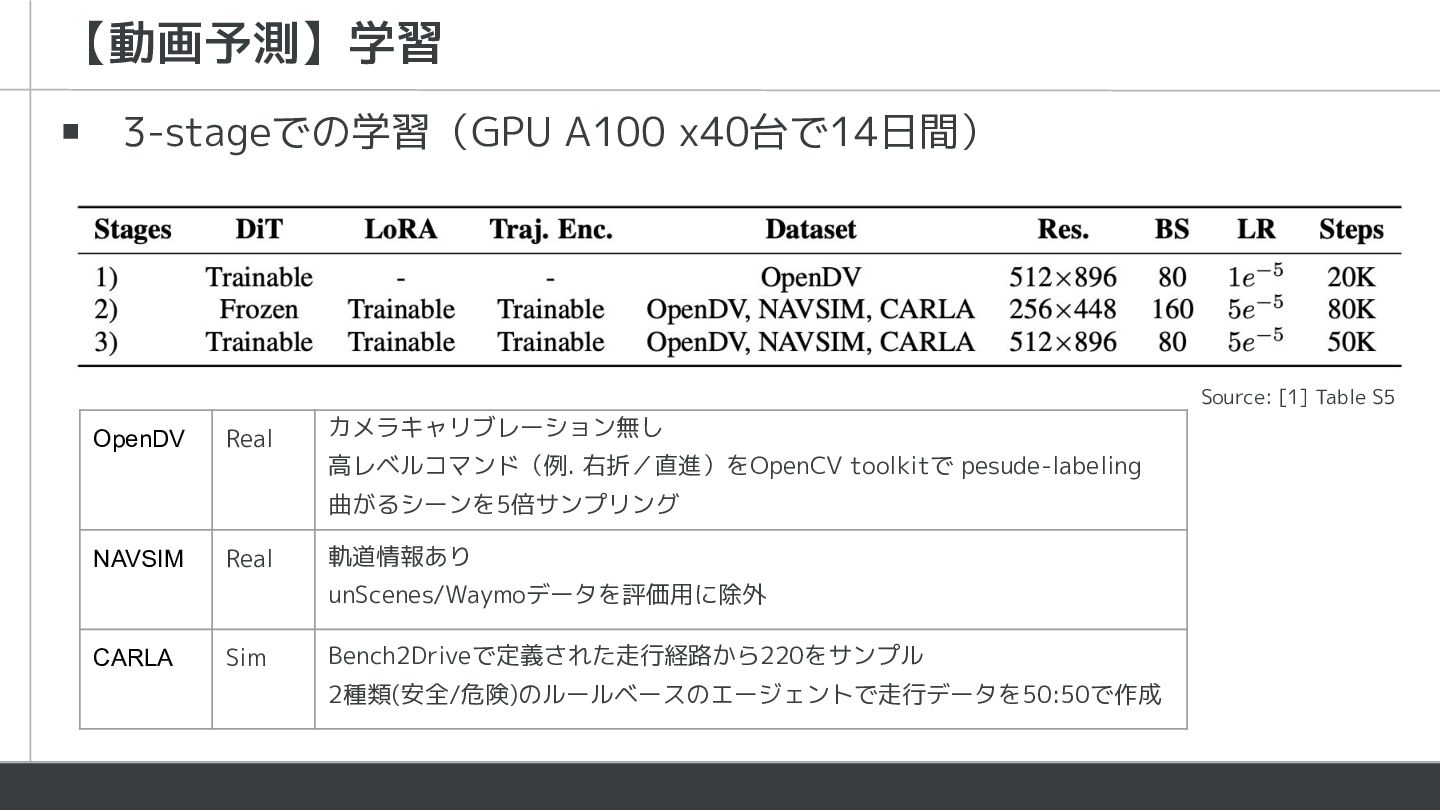
【動画予測】学習 OpenDV Real カメラキャリブレーション無し 高レベルコマンド(例. 右折/直進)をOpenCV toolkitで pesude-labeling 曲がるシーンを5倍サンプリング NAVSIM
Real 軌道情報あり unScenes/Waymoデータを評価用に除外 CARLA Sim Bench2Driveで定義された走行経路から220をサンプル 2種類(安全/危険)のルールベースのエージェントで走行データを50:50で作成 ▪ 3-stageでの学習(GPU A100 x40台で14日間) Source: [1] Table S5
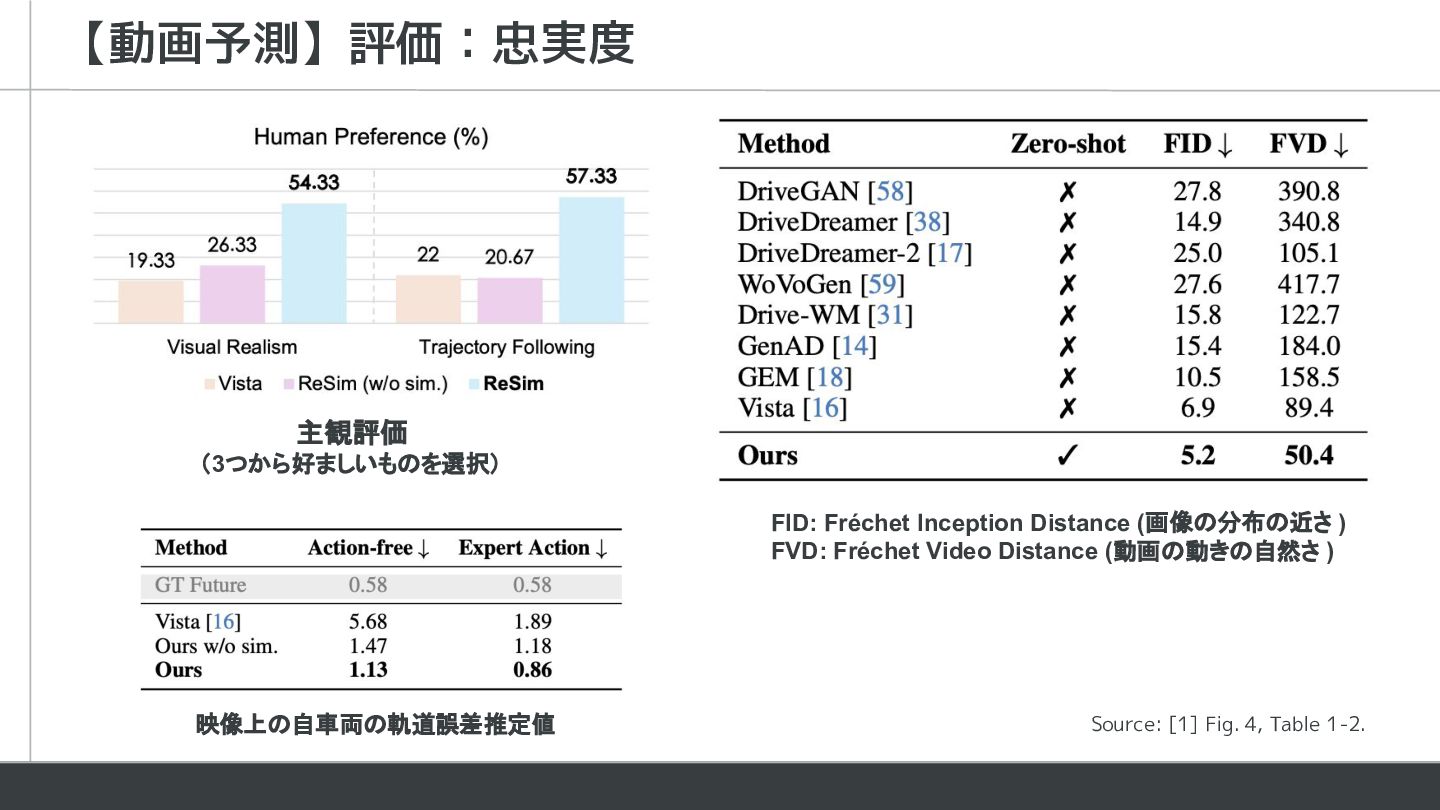
【動画予測】評価:忠実度 主観評価 (3つから好ましいものを選択) FID: Fréchet Inception Distance (画像の分布の近さ ) FVD:
Fréchet Video Distance (動画の動きの自然さ ) 映像上の自車両の軌道誤差推定値 Source: [1] Fig. 4, Table 1-2.
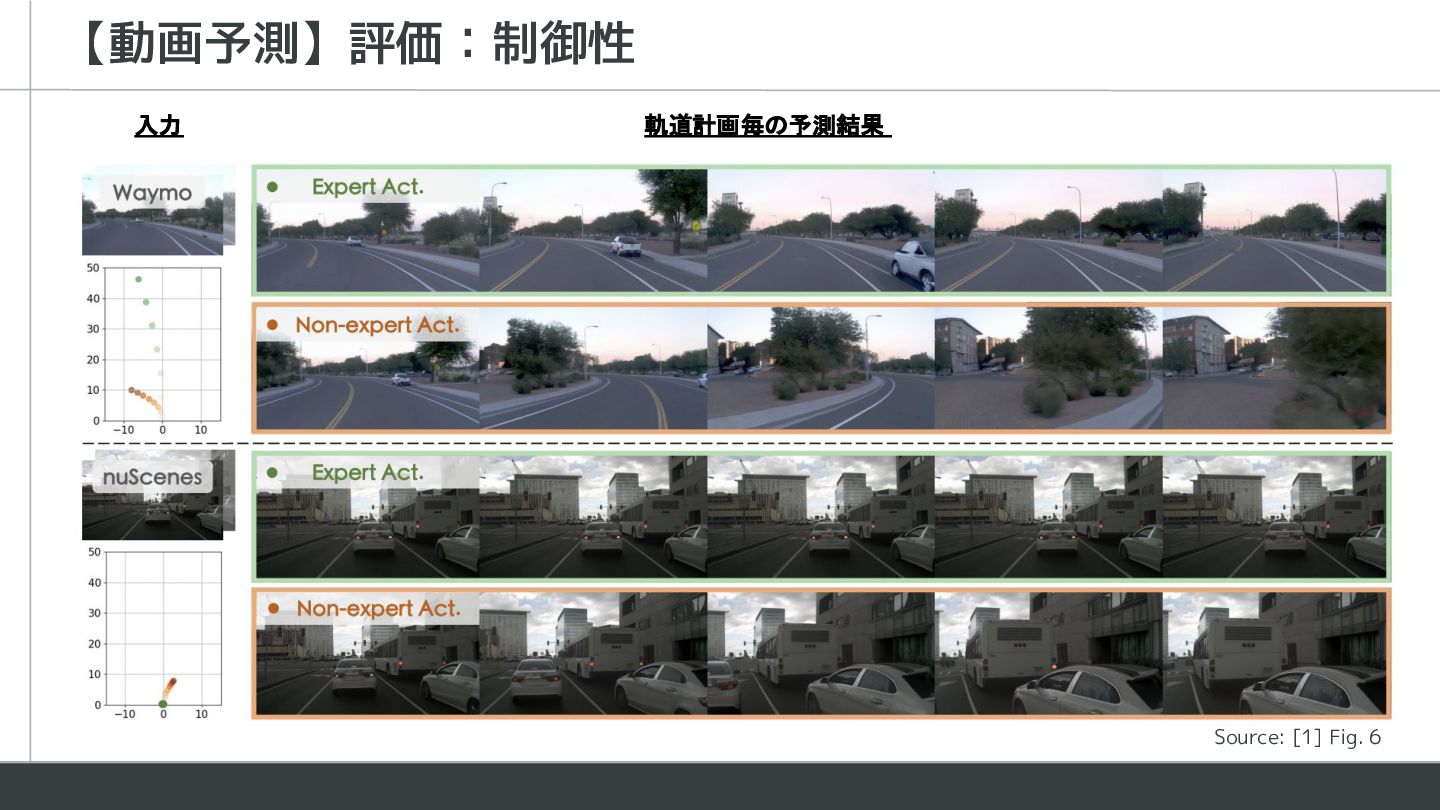
【動画予測】評価:制御性 入力 軌道計画毎の予測結果 Source: [1] Fig. 6
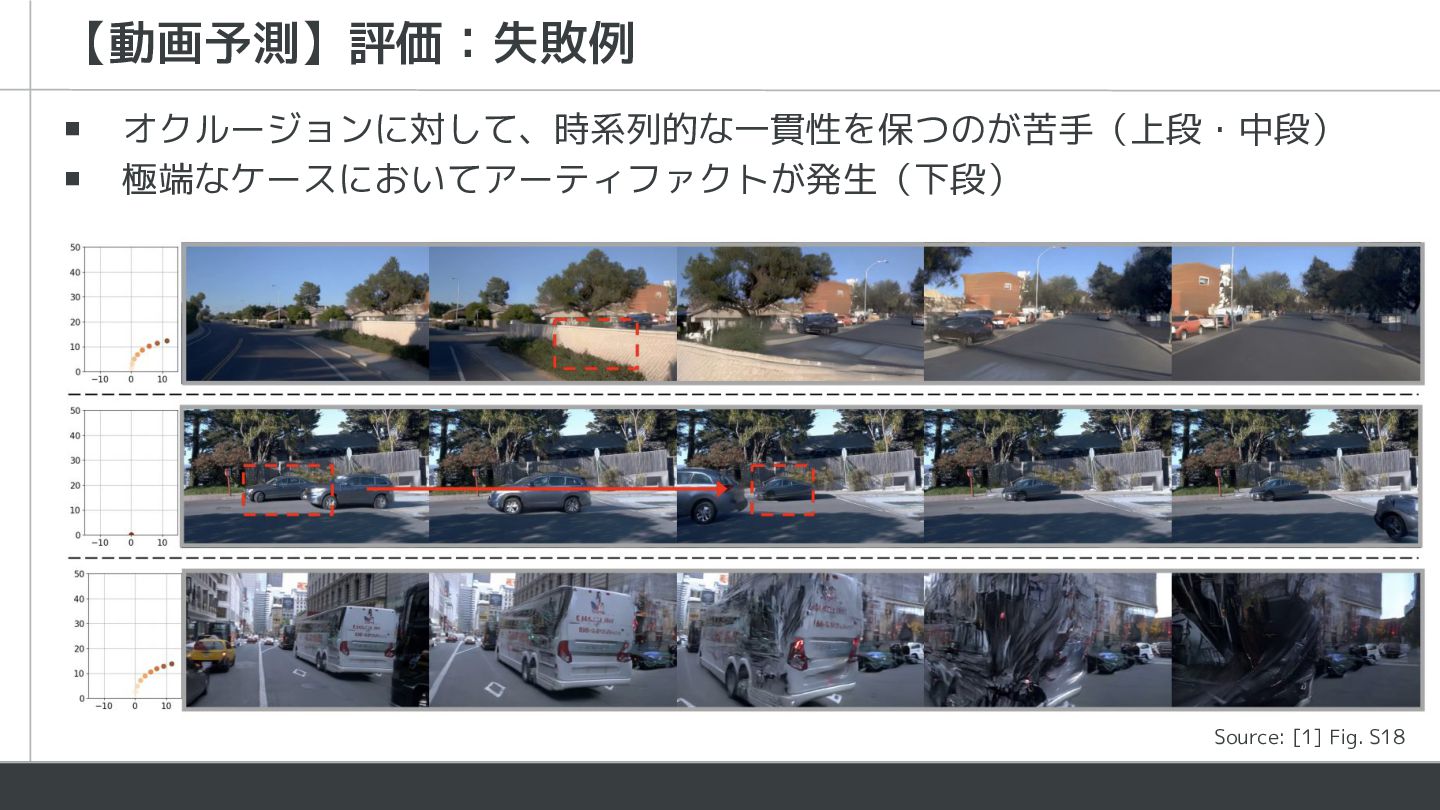
【動画予測】評価:失敗例 ▪ オクルージョンに対して、時系列的な一貫性を保つのが苦手(上段・中段) ▪ 極端なケースにおいてアーティファクトが発生(下段) Source: [1] Fig. S18
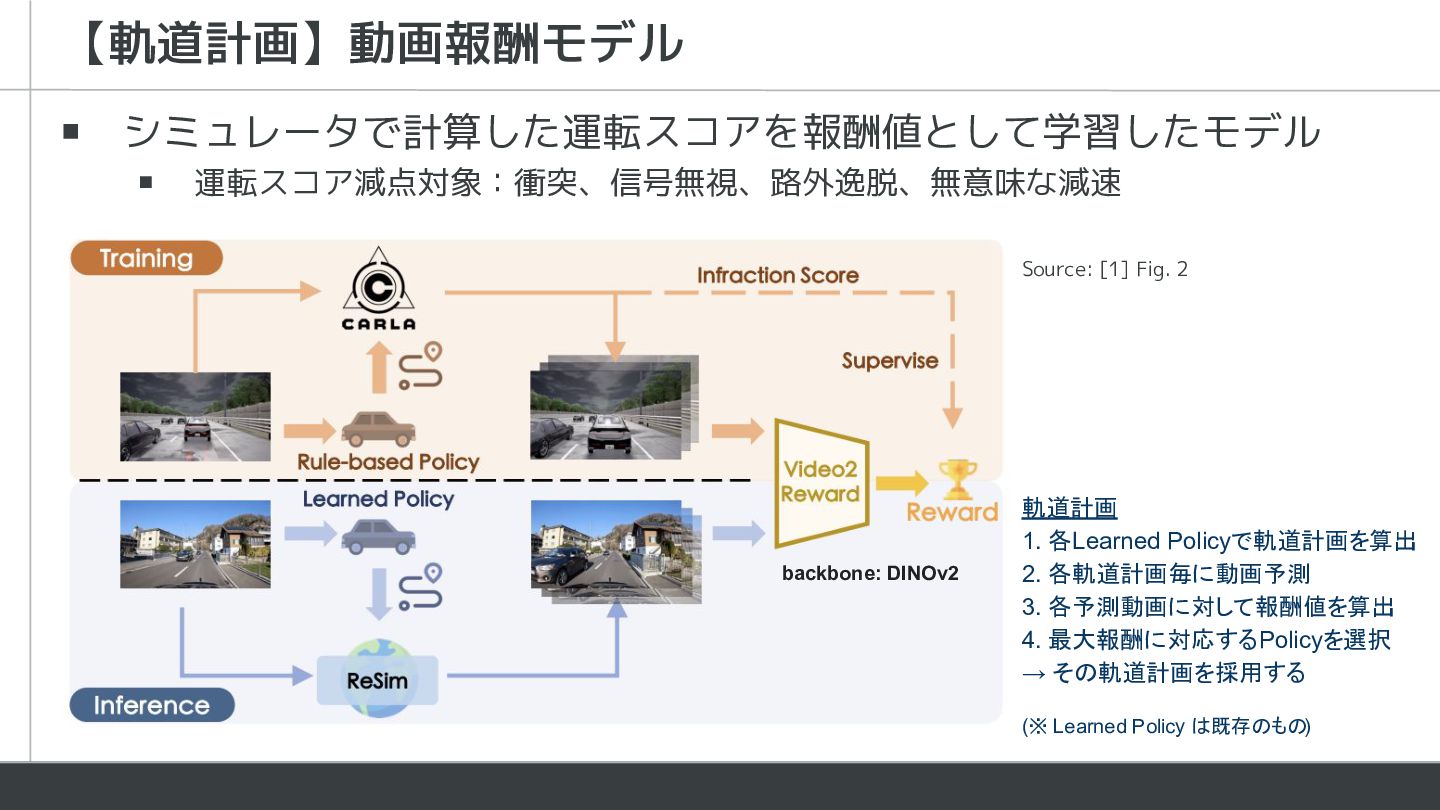
【軌道計画】動画報酬モデル backbone: DINOv2 ▪ シミュレータで計算した運転スコアを報酬値として学習したモデル ▪ 運転スコア減点対象:衝突、信号無視、路外逸脱、無意味な減速 軌道計画 1. 各Learned
Policyで軌道計画を算出 2. 各軌道計画毎に動画予測 3. 各予測動画に対して報酬値を算出 4. 最大報酬に対応するPolicyを選択 → その軌道計画を採用する (※ Learned Policy は既存のもの) Source: [1] Fig. 2
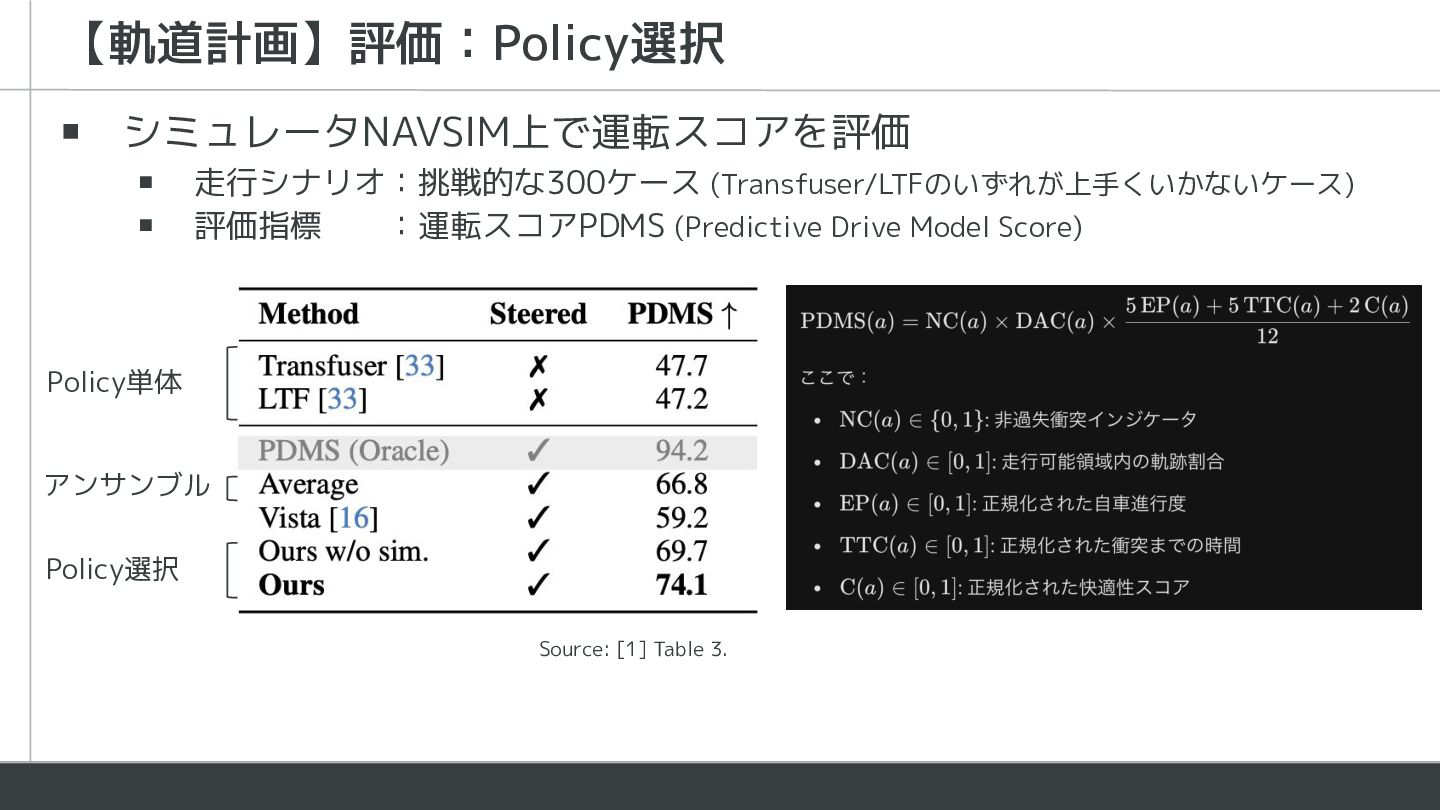
【軌道計画】評価:Policy選択 Policy単体 Policy選択 アンサンブル ▪ シミュレータNAVSIM上で運転スコアを評価 ▪ 走行シナリオ:挑戦的な300ケース (Transfuser/LTFのいずれが上手くいかないケース) ▪
評価指標 :運転スコアPDMS (Predictive Drive Model Score) Source: [1] Table 3.
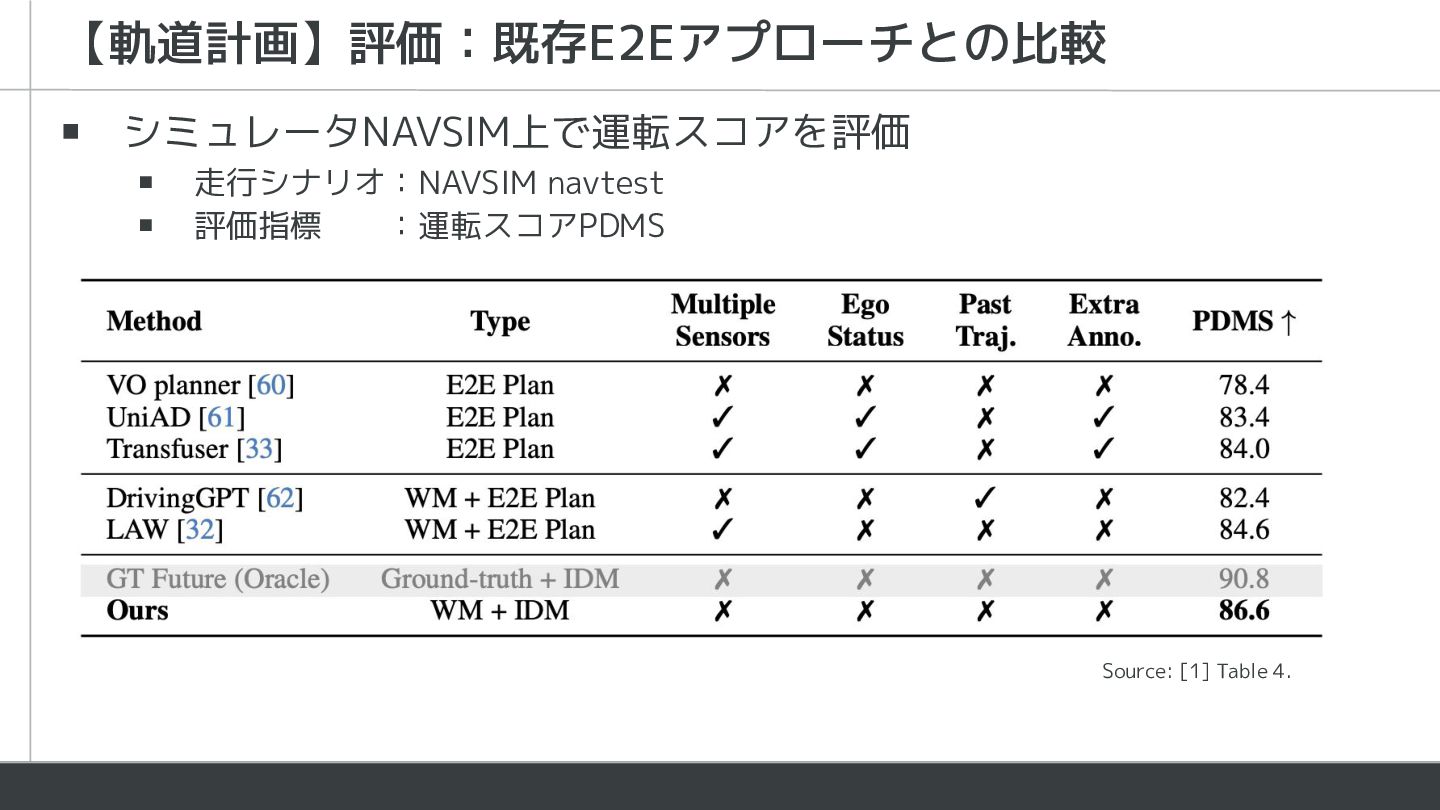
【軌道計画】評価:既存E2Eアプローチとの比較 ▪ シミュレータNAVSIM上で運転スコアを評価 ▪ 走行シナリオ:NAVSIM navtest ▪ 評価指標 :運転スコアPDMS Source: [1]
Table 4.
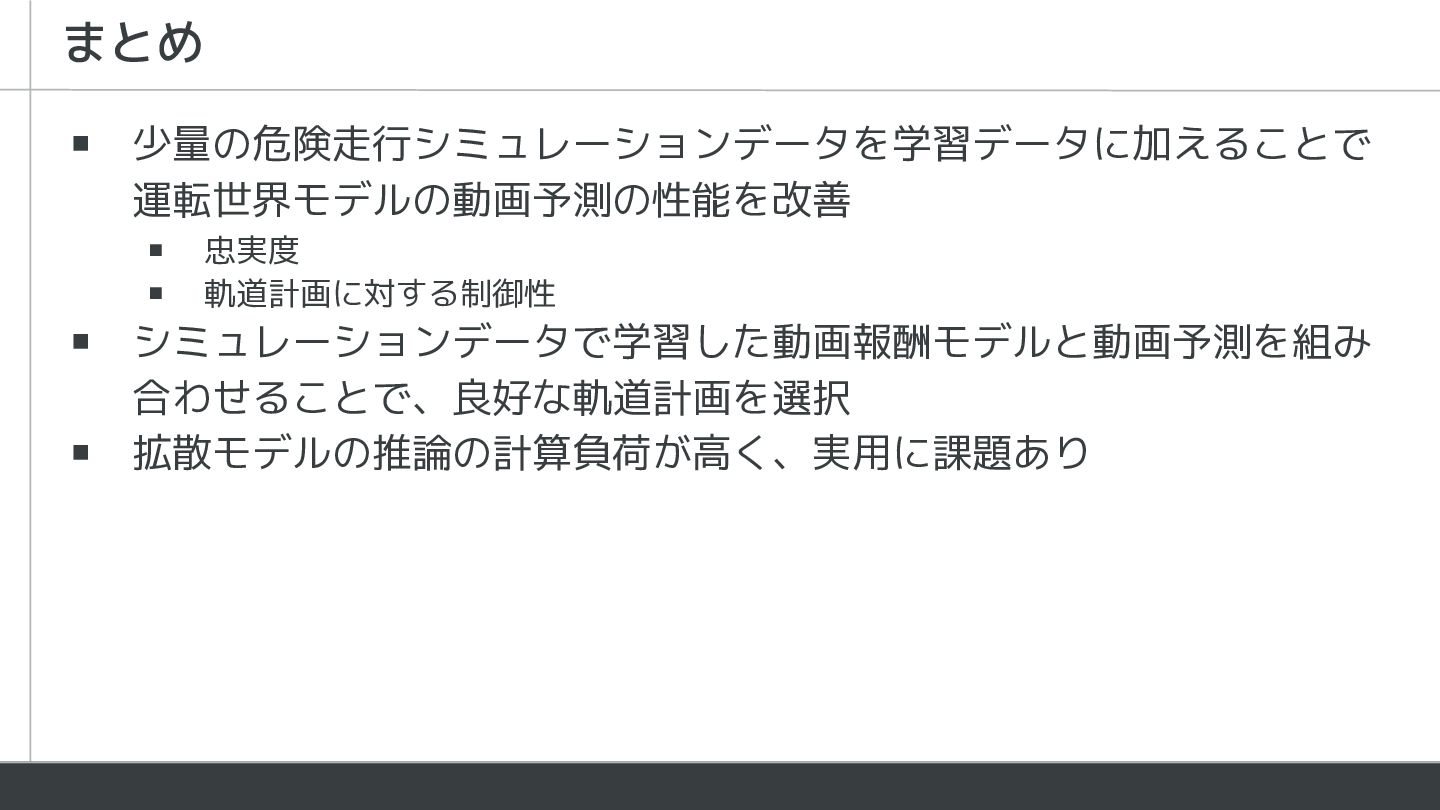
▪ 少量の危険走行シミュレーションデータを学習データに加えることで 運転世界モデルの動画予測の性能を改善 ▪ 忠実度 ▪ 軌道計画に対する制御性 ▪ シミュレーションデータで学習した動画報酬モデルと動画予測を組み 合わせることで、良好な軌道計画を選択
▪ 拡散モデルの推論の計算負荷が高く、実用に課題あり まとめ
[1] J. Yang, et al., “ReSim: Reliable World Simulation for
Autonomous Driving” , NeurIPS, 2025. [2] S. Gao, et al., “Vista: A Generalizable Driving World Model with High Fidelity and Versatile Controllability”, NeurIPS, 2024. 参考文献


 reokashiwa
 gpeyre
 institutdelelevage
 polipoli
 mickey_0226
 hellosct1
 rikkabotan7
 hisaokatsumi
 stktu
 kento1109
 kobayashi31
 frankvandijk
 codingconduct
 addyosmani
 lara
 akashhashmi
 mfonobong
 cassininazir
 kristinabergwall1
 sugarenia
 twada