Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
Pythonではじめる農業ロボット開発
Search
Makoto Koike
November 20, 2021
Technology
1.9k
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
Pythonではじめる農業ロボット開発
#2021/11/20 PyCon mini Shizuoka 2021
Makoto Koike
November 20, 2021
More Decks by Makoto Koike
See All by Makoto Koike
AIエージェントはよき園芸家になれるのか?
koike91
0
100
Meta AIのSegment Anything Model (SAM) が色々便利そうな話
koike91
0
860
Pythonで不均衡で一貫性のないデータセットを少しだけマシにする話
koike91
1
2.4k
Other Decks in Technology
See All in Technology
夫婦で子育てするための育児標準化
codmoninc
PRO
0
330
[JAWS-UG彩の国埼玉#12]そろそろ準備する?re:Invent2026をやさしく解説 / reinvent2026-sainokuni
sh_fk2
1
340
子育てエンジニアの可処分時間が減っても成長を諦めない戦い方
sudoakiy
6
4.6k
AI コーディングと人間の認知スループット / CTO Night & Day 2026 Morning Session / AI Coding and Human Cognitive Throughput
prog893
4
1k
Claude Code本は、どのように執筆チームで書かれたか
oikon48
1
380
OptunaHub: ブラックボックス最適化のためのプラットフォーム
pfn
PRO
0
140
How to Design Configuration for Rails Applications
willnet
1
770
分析AIエージェントを育てる、動く環境を育てる
codatum
1
1.1k
Code for Security プロジェクト紹介 2026年10月
yu23ki14
0
110
大型犬好きによるPugの紹介
yamanoku
1
160
Rust で関数型ドメインモデリング
takonda
0
140
コンテナ運用におけるネットワーク・コンテナコストの削減方法/How to Reduce Network and Container Costs in Container Operations
masakiokuda
1
150
Featured
See All Featured
From π to Pie charts
rasagy
1
400
End of SEO as We Know It (SMX Advanced Version)
ipullrank
3
4.4k
I Don’t Have Time: Getting Over the Fear to Launch Your Podcast
jcasabona
35
2.9k
Sam Torres - BigQuery for SEOs
techseoconnect
PRO
0
580
16th Malabo Montpellier Forum Presentation
akademiya2063
PRO
0
410
The agentic SEO stack - context over prompts
schlessera
0
970
JavaScript: Past, Present, and Future - NDC Porto 2020
reverentgeek
52
6.1k
Designing for Performance
lara
612
70k
Efficient Content Optimization with Google Search Console & Apps Script
katarinadahlin
PRO
1
930
Money Talks: Using Revenue to Get Sh*t Done
nikkihalliwell
0
520
CSS Pre-Processors: Stylus, Less & Sass
bermonpainter
360
31k
Ruling the World: When Life Gets Gamed
codingconduct
0
400
Transcript
Pythonではじめる 農業ロボット開発 #2021/11/20 PyCon mini Shizuoka 2021
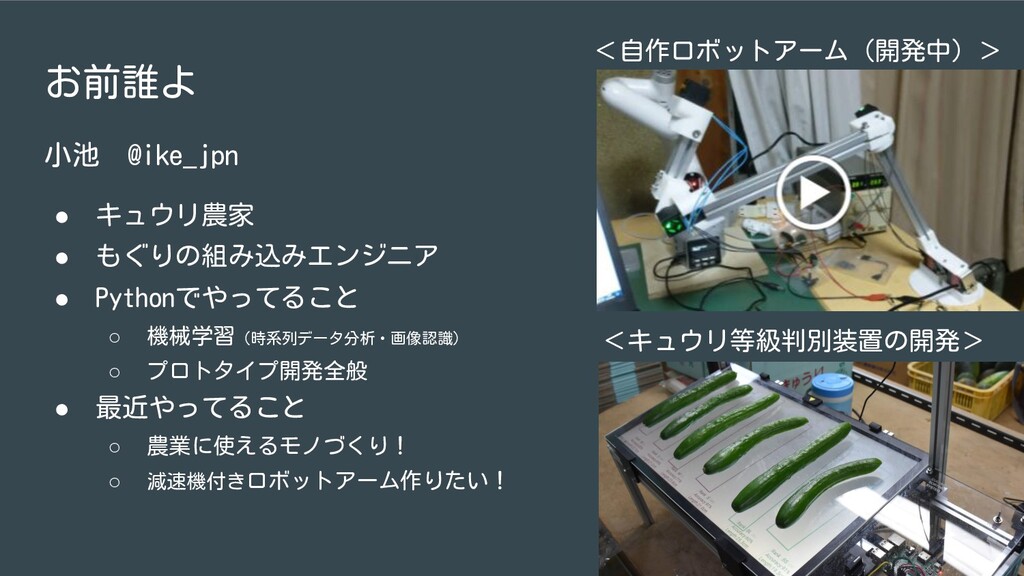
お前誰よ 小池 @ike_jpn • キュウリ農家 • もぐりの組み込みエンジニア • Pythonでやってること ◦ 機械学習(時系列データ分析・画像認識)
◦ プロトタイプ開発全般 • 最近やってること ◦ 農業に使えるモノづくり! ◦ 減速機付きロボットアーム作りたい! <キュウリ等級判別装置の開発> <自作ロボットアーム(開発中)>
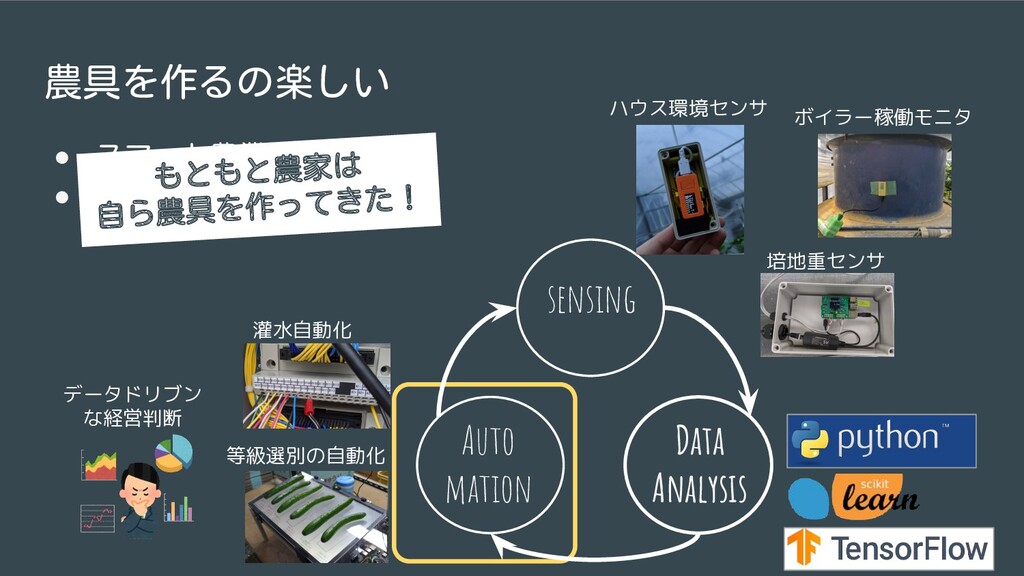
• スマート農業 • 自動化&効率化 農具を作るの楽しい Data Analysis sensing Auto mation
ハウス環境センサ 培地重センサ ボイラー稼働モニタ 等級選別の自動化 灌水自動化 データドリブン な経営判断 もともと農家は 自ら農具を作ってきた!
最近70歳近くになる母が作った農具
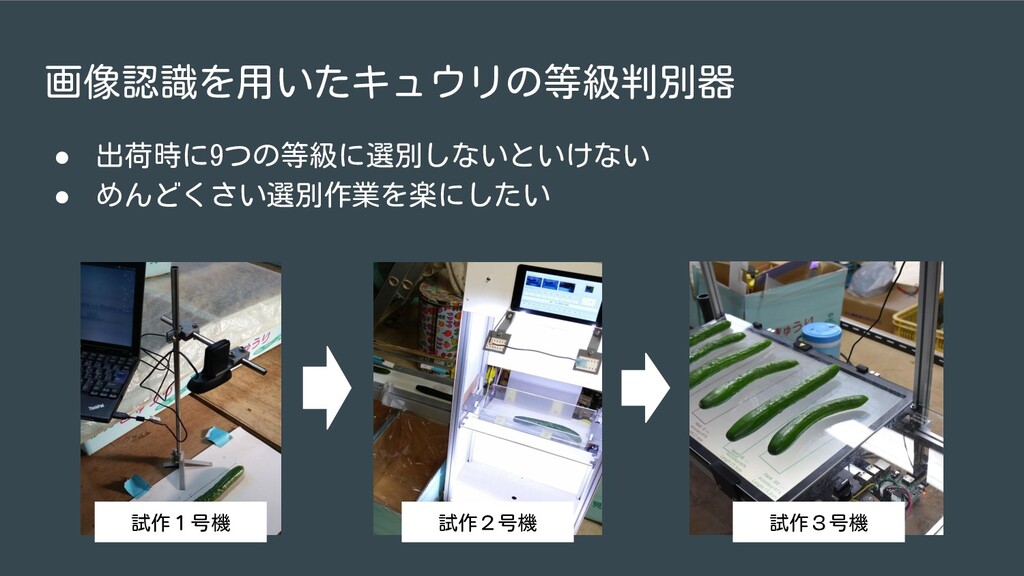
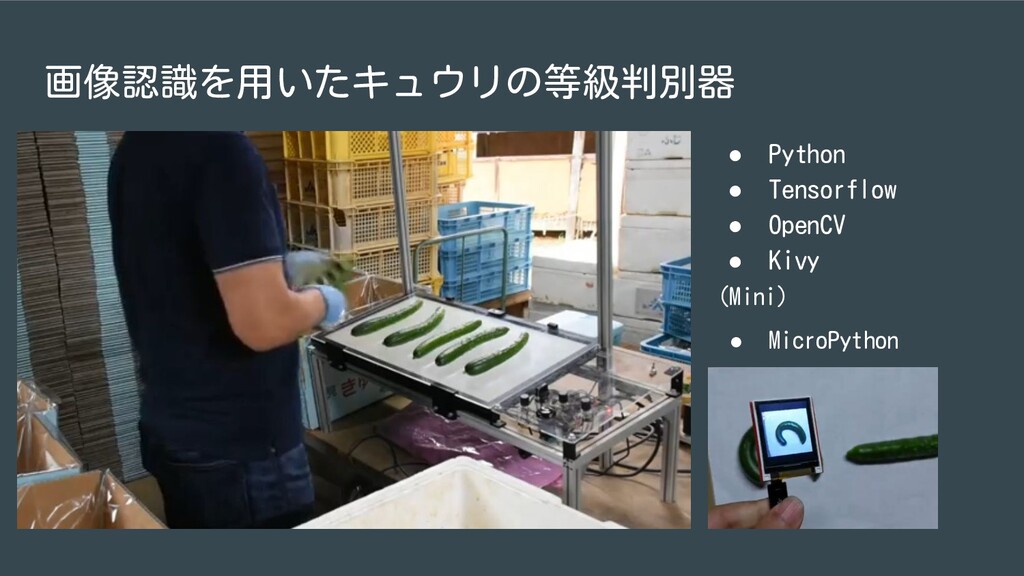
画像認識を用いたキュウリの等級判別器 • 出荷時に9つの等級に選別しないといけない • めんどくさい選別作業を楽にしたい 試作1号機 試作2号機 試作3号機
画像認識を用いたキュウリの等級判別器 • Python • Tensorflow • OpenCV • Kivy (Mini)
• MicroPython
https://www.donkeycar.com/ 草取りドンキーカー • Python • Tensorflow • OpenCV • Tornado
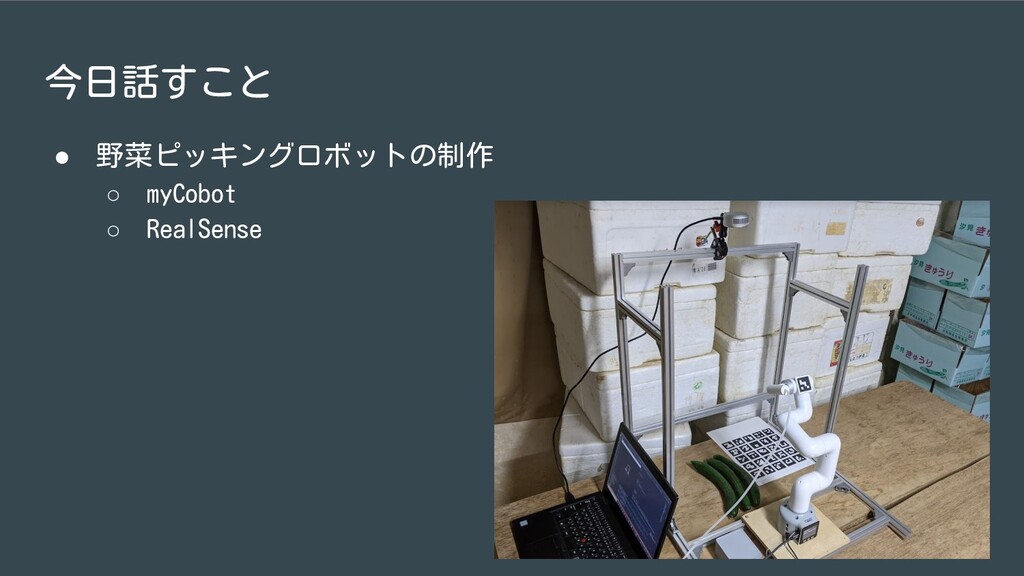
今日話すこと • 野菜ピッキングロボットの制作 ◦ myCobot ◦ RealSense
話さないこと なんでROS使わないんですか?
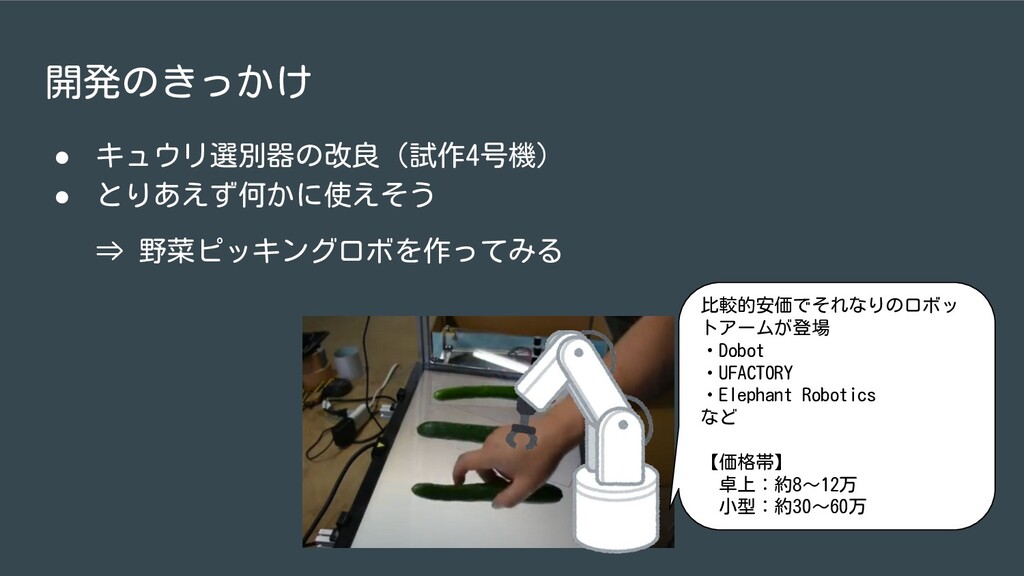
開発のきっかけ • キュウリ選別器の改良(試作4号機) • とりあえず何かに使えそう ⇒ 野菜ピッキングロボを作ってみる 比較的安価でそれなりのロボッ トアームが登場 ・Dobot
・UFACTORY ・Elephant Robotics など 【価格帯】 卓上:約8~12万 小型:約30~60万
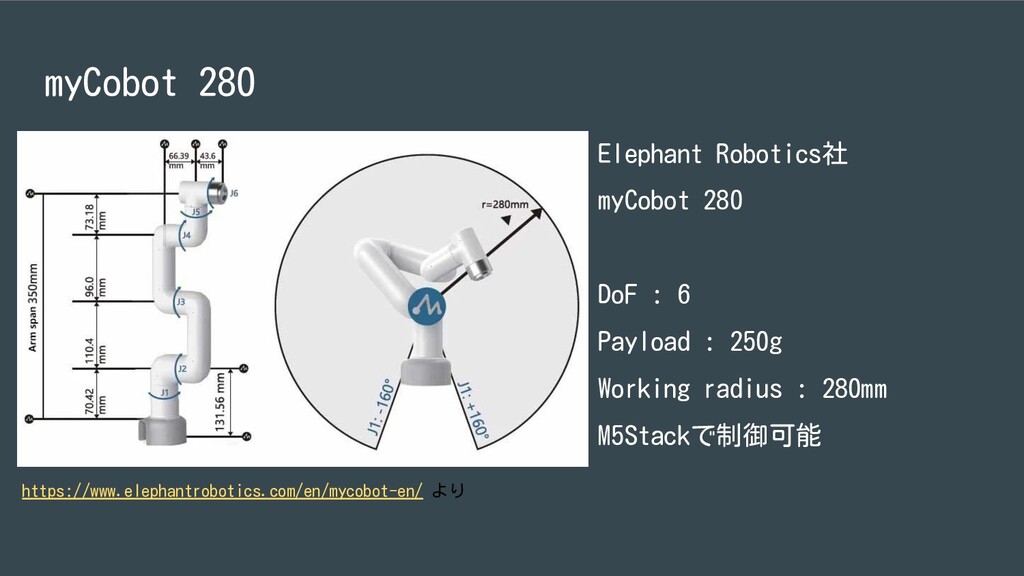
myCobot 280 Elephant Robotics社 myCobot 280 DoF : 6 Payload
: 250g Working radius : 280mm M5Stackで制御可能 https://www.elephantrobotics.com/en/mycobot-en/ より
myCobotのセットアップ • 台座を付ける • ファームウェアの書き換え ◦ MyStudioを使ってTransponderを書き込む ◦ (参考)「myCobotのすべて」からあげ氏 ▪
https://zenn.dev/karaage0703/books/3be6bad93b0c8e • pymycobotのインストール $pip install pymycobot 開発用PC myCobot serial on USB
ロボットの眼 Intel RealSense L515 depth range : 0.25 -
9.0m depth resolution : 1024x768 RGB resolution : 1920x1080 ※残念ながら2022年2月をもってL,F,Tシリーズはディ スコンになることがIntelよりアナウンスされました 代わりにDシリーズを使ってとのことです. https://www.intelrealsense.com/message-to-customers/
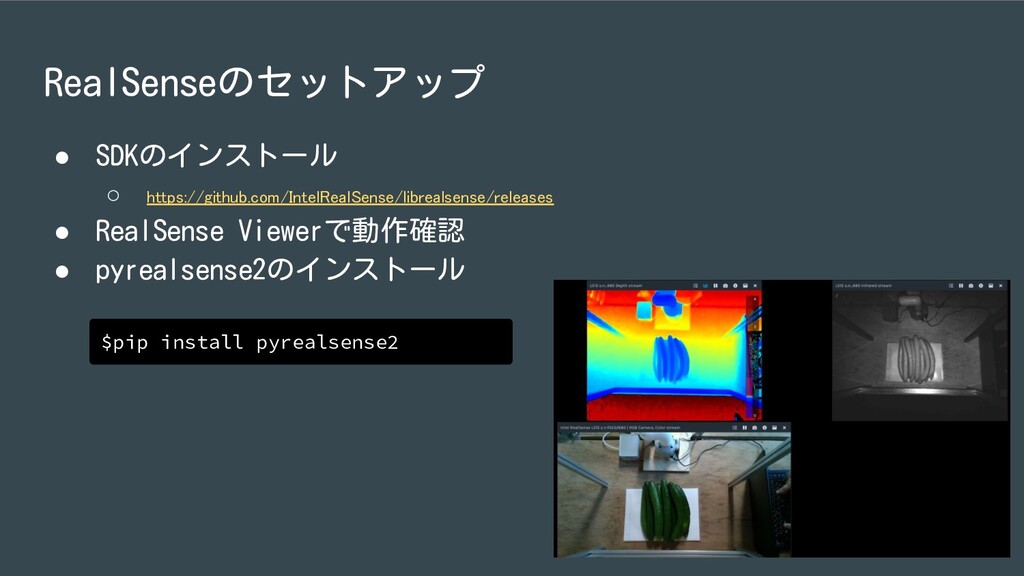
RealSenseのセットアップ • SDKのインストール ◦ https://github.com/IntelRealSense/librealsense/releases • RealSense Viewerで動作確認 • pyrealsense2のインストール
$pip install pyrealsense2
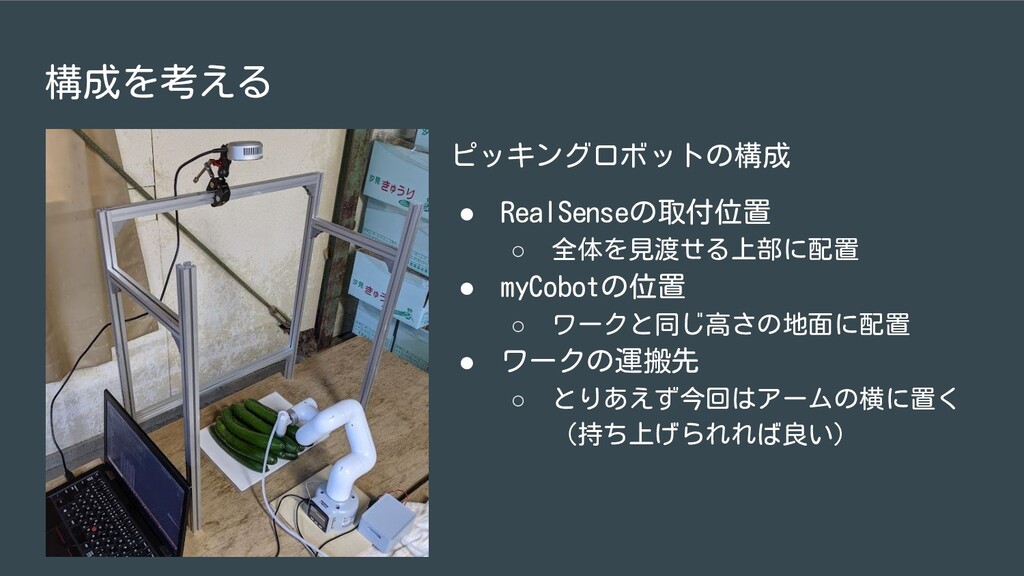
構成を考える ピッキングロボットの構成 • RealSenseの取付位置 ◦ 全体を見渡せる上部に配置 • myCobotの位置 ◦ ワークと同じ高さの地面に配置
• ワークの運搬先 ◦ とりあえず今回はアームの横に置く (持ち上げられれば良い)
• AR(ArUco)マーカで地面とアーム先端の初期位置を検出 RealSenseによる座標系の検出(1) 画像からARマーカーを使って,カメラに対する地 面座標の回転を計測することで,地面に対するカ メラの姿勢が分かる.
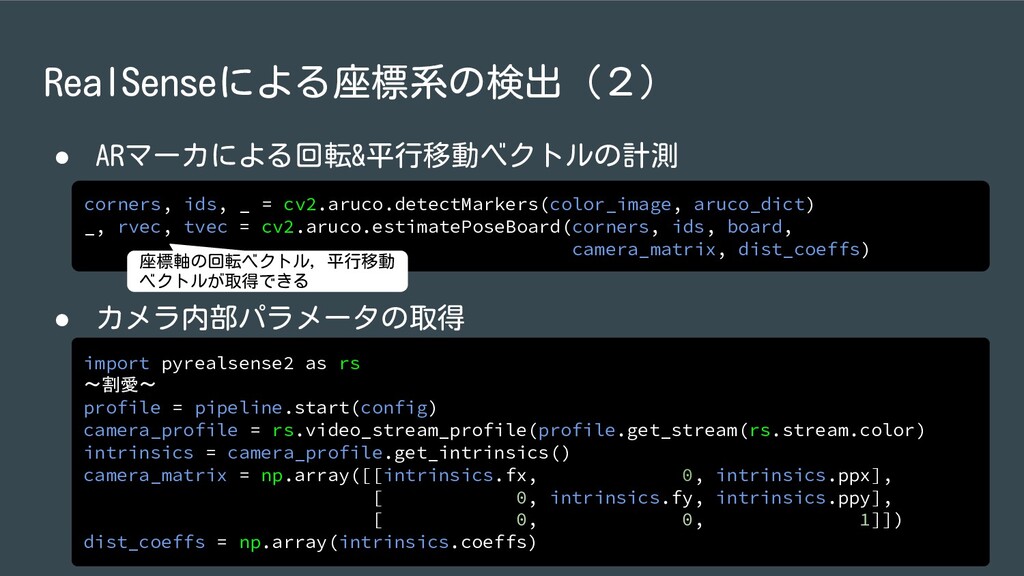
RealSenseによる座標系の検出(2) • ARマーカによる回転&平行移動ベクトルの計測 corners, ids, _ = cv2.aruco.detectMarkers(color_image, aruco_dict) _,
rvec, tvec = cv2.aruco.estimatePoseBoard(corners, ids, board, camera_matrix, dist_coeffs) • カメラ内部パラメータの取得 import pyrealsense2 as rs ~割愛~ profile = pipeline.start(config) camera_profile = rs.video_stream_profile(profile.get_stream(rs.stream.color) intrinsics = camera_profile.get_intrinsics() camera_matrix = np.array([[intrinsics.fx, 0, intrinsics.ppx], [ 0, intrinsics.fy, intrinsics.ppy], [ 0, 0, 1]]) dist_coeffs = np.array(intrinsics.coeffs) 座標軸の回転ベクトル,平行移動 ベクトルが取得できる
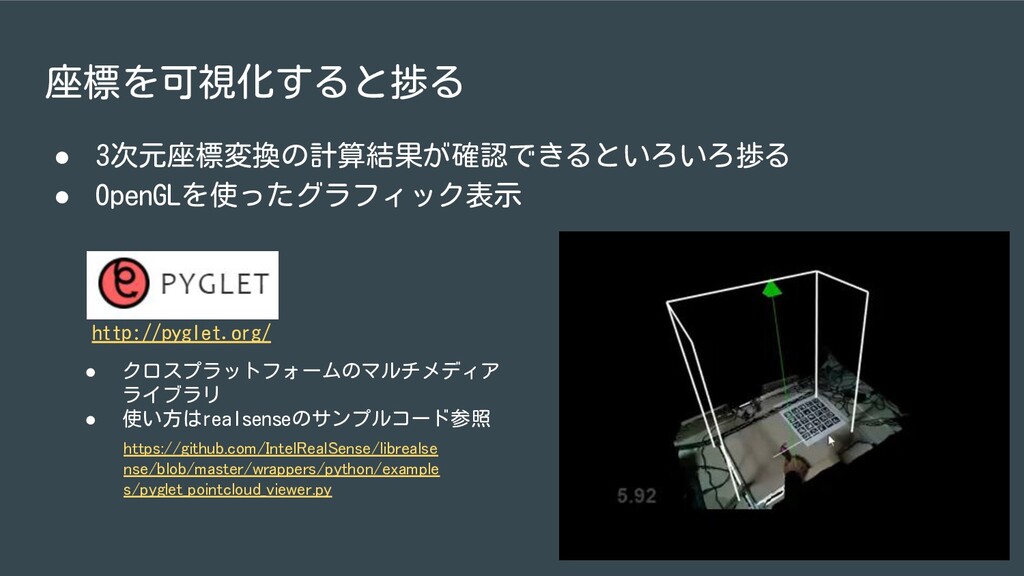
座標を可視化すると捗る • 3次元座標変換の計算結果が確認できるといろいろ捗る • OpenGLを使ったグラフィック表示 http://pyglet.org/ • クロスプラットフォームのマルチメディア ライブラリ •
使い方はrealsenseのサンプルコード参照 https://github.com/IntelRealSense/librealse nse/blob/master/wrappers/python/example s/pyglet_pointcloud_viewer.py
野菜の位置の検出 • アーム直下の地面上24cmのライン上をサーチ • 3次元カメラ座標系⇒2次元Depth画像座標系⇒3次元カメラ座標系 (将来的には,深層学習を用いて掴みやすい位置の検出までやりたい...) 野菜検出ライン[pix]
RealSenseで投影・逆投影 # 3次元カメラ座標系->2次元depth画像座標系 p0 = rs.rs2_project_point_to_pixel(depth_intrinsics, points[0]) # ライン右端 p1
= rs.rs2_project_point_to_pixel(depth_intrinsics, points[1]) # ライン左端 # 2次元depth画像座標系->3次元カメラ座標系 points = rs.rs2_deproject_pixel_to_point(depth_intrinsics, [x, y], d)
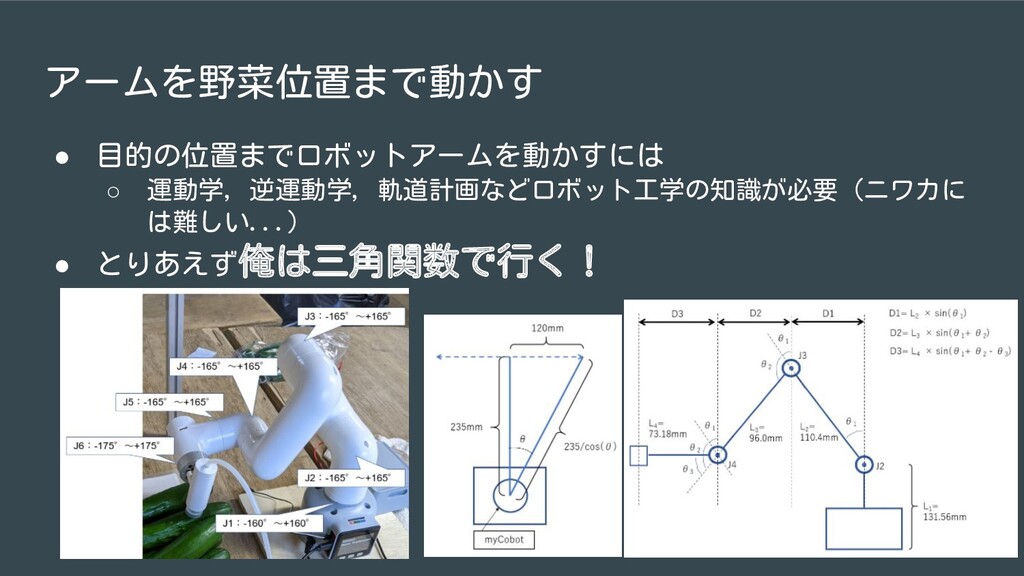
アームを野菜位置まで動かす • 目的の位置までロボットアームを動かすには ◦ 運動学,逆運動学,軌道計画などロボット工学の知識が必要(ニワカに は難しい...) • とりあえず俺は三角関数で行く!
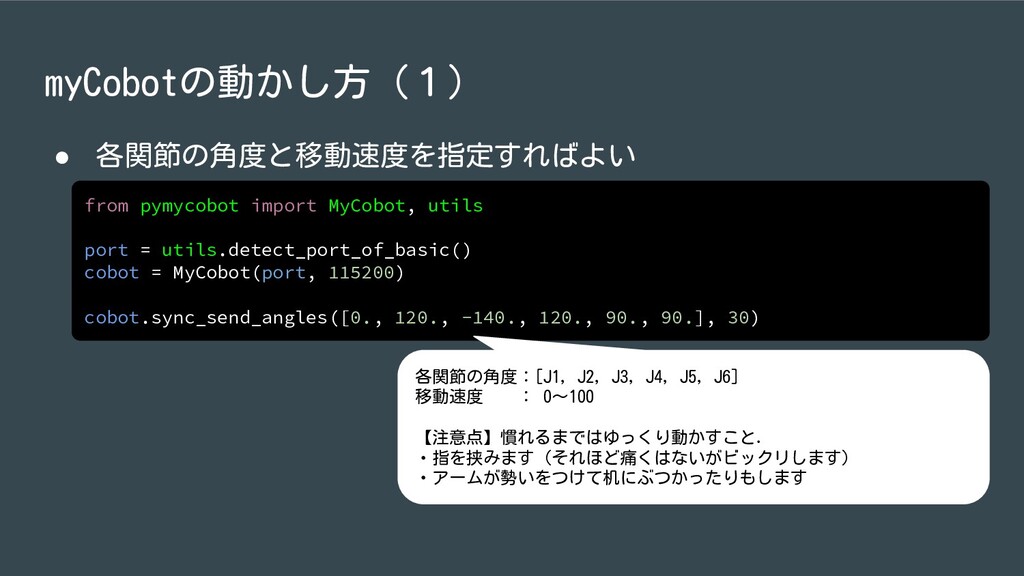
myCobotの動かし方(1) • 各関節の角度と移動速度を指定すればよい from pymycobot import MyCobot, utils port =
utils.detect_port_of_basic() cobot = MyCobot(port, 115200) cobot.sync_send_angles([0., 120., -140., 120., 90., 90.], 30) 各関節の角度:[J1, J2, J3, J4, J5, J6] 移動速度 : 0~100 【注意点】慣れるまではゆっくり動かすこと. ・指を挟みます(それほど痛くはないがビックリします) ・アームが勢いをつけて机にぶつかったりもします
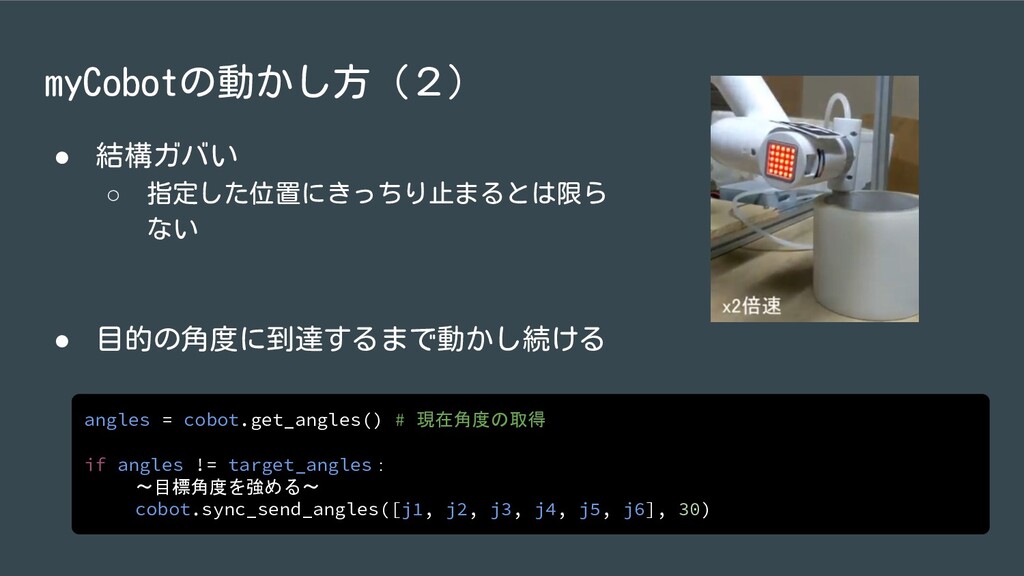
myCobotの動かし方(2) • 結構ガバい ◦ 指定した位置にきっちり止まるとは限ら ない • 目的の角度に到達するまで動かし続ける angles =
cobot.get_angles() # 現在角度の取得 if angles != target_angles: ~目標角度を強める~ cobot.sync_send_angles([j1, j2, j3, j4, j5, j6], 30)
実験
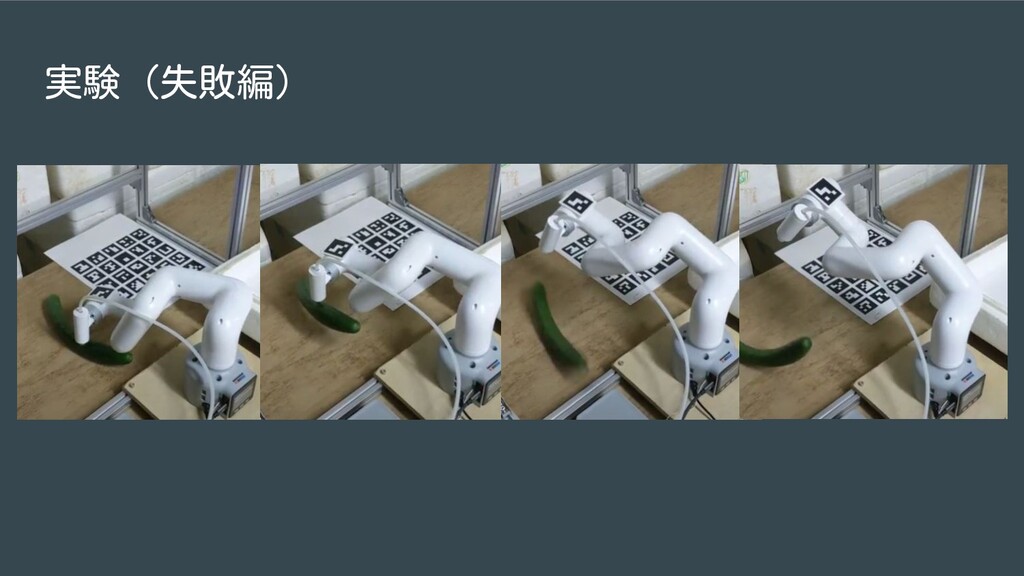
実験(失敗編)
まとめ • Pythonでロボットアームを動かすことができた ◦ ロボットの眼 ⇒ RealSense : pyrealsense2 ◦ ロボットアーム ⇒ myCobot
: pymycobot • 単純にロボットアームは超楽しい! ◦ キュウリを持ち上げた時には感動すら覚えた ◦ いろいろな作業をやらせてみたい
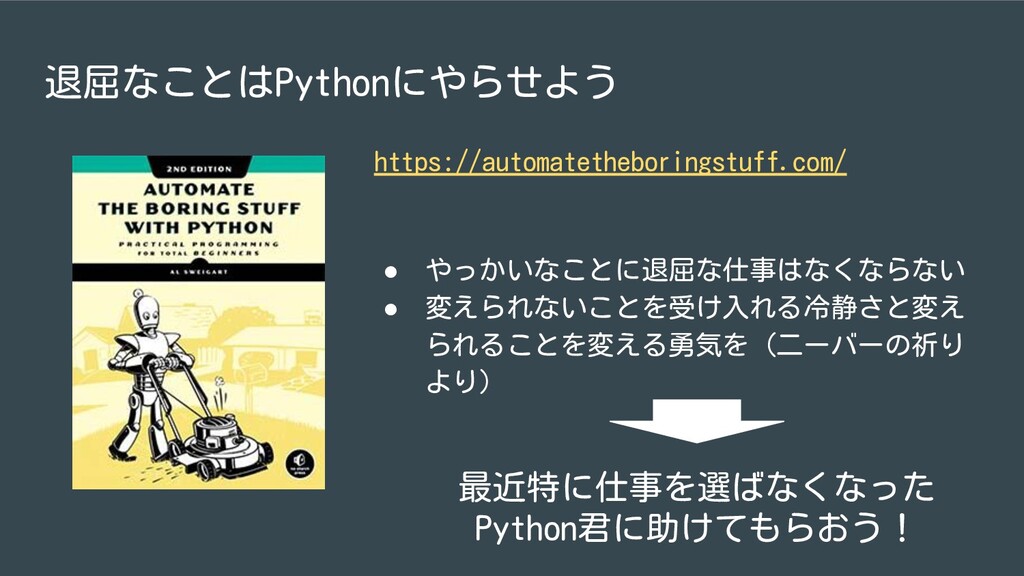
退屈なことはPythonにやらせよう https://automatetheboringstuff.com/ • やっかいなことに退屈な仕事はなくならない • 変えられないことを受け入れる冷静さと変え られることを変える勇気を(二ーバーの祈り より) 最近特に仕事を選ばなくなった Python君に助けてもらおう!
ご清聴ありがとうございました.


 koike91
 codmoninc
 sh_fk2
 sudoakiy
 prog893
 oikon48
 pfn
 willnet
 codatum
 yu23ki14
 yamanoku
 takonda
 masakiokuda
 rasagy
 ipullrank
 jcasabona
 techseoconnect
 akademiya2063
 schlessera
 reverentgeek
 lara
 katarinadahlin
 nikkihalliwell
 bermonpainter
 codingconduct