Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
LOOCHS プログラミング講座 2026.9.27 ロボット鬼ごっこサンプルプログラム解説
Search
Loochs.org
September 27, 2026
Education
41
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
LOOCHS プログラミング講座 2026.9.27 ロボット鬼ごっこサンプルプログラム解説
Loochs.org
September 27, 2026
More Decks by Loochs.org
See All by Loochs.org
LOOCHS プログラミング講座 ロボット運動会サンプルプログラム解説
loochsorg
0
9
LOOCHS プログラミング講座 ロボット運動会サンプルプログラム解説(Maqueen v4 用)
loochsorg
0
15
R8-sample-program-20260927-maqueen-v4
loochsorg
0
10
memepick story / 「思いつき」が2日で アプリになった話
loochsorg
0
72
ルークス2025年度活動成果レポート
loochsorg
0
54
ルークスの事業計画概要 / Loochs Business Plan Overview
loochsorg
0
270
R7年度プログラミング講座のサンプルプログラム/R7-programming-seminar-sample-program-20250727
loochsorg
0
38
ラズベリーパイをもっと働かせよう / Make Raspberrypi hard work more
loochsorg
0
40
R7年度プログラミング講座のサンプルプログラム/R7-programming-seminar-sample-program
loochsorg
0
75
Other Decks in Education
See All in Education
EL GEOPARQUE MUNDIAL UNESCO VOLCANES DE CALATRAVA: DE LA INVESTIGACIÓN CIENTÍFICA A LA TRANSPOSICIÓN DIDÁCTICA EN EL AULA
juanmartin2026
0
58k
GOVERNOR ADDRESS 1 :延岡 研一 氏(国際ロータリー第2720地区:2026-2027年度 地区ガバナー・人吉ロータリークラブ ・人吉電気工事株式会社 会長)卓話 : 2026.10.26例会・卓話
2720japanoke
0
650
Web Application Frameworks - Lecture 3 - Web Technologies (1019888BNR)
signer
PRO
0
3.6k
吉岡研究室紹介(2026年度)
kentaroy47
0
610
Sekolah Sabat - Triwulan 4 2026 - Pelajaran 7
hiola
0
280
響け!ユーフォニアムと考える「決め方」/Thinking About Decision-Making with Sound! Euphonium
3l4l5
1
230
2026年度秋学期 統計学 第3回 クロス集計と感度・特異度,データの可視化 (2026. 10. 13)
akiraasano
PRO
0
290
Introduction - Lecture 1 - Web Technologies (1019888BNR)
signer
PRO
0
6.6k
Evaluation Methods - Lecture 6 - Human-Computer Interaction (1023841ANR)
signer
PRO
0
1.7k
Digijulkaisut
matleenalaakso
1
10k
2026年度秋学期 統計学 第1回 イントロダクション ー 統計的なものの見方・考え方について (2026. 9. 29)
akiraasano
PRO
0
290
BRIEF OUTLINE OF IMPORTANT PLANT CONSTITUENTS
pawan_pharm
0
270
Featured
See All Featured
Effective software design: The role of men in debugging patriarchy in IT @ Voxxed Days AMS
baasie
1
600
HDC tutorial
michielstock
2
1k
Redefining SEO in the New Era of Traffic Generation
szymonslowik
1
520
RailsConf & Balkan Ruby 2019: The Past, Present, and Future of Rails at GitHub
eileencodes
141
35k
Leo the Paperboy
mayatellez
10
2.4k
Lightning talk: Run Django tests with GitHub Actions
sabderemane
0
320
Java REST API Framework Comparison - PWX 2021
mraible
34
9.8k
The B2B funnel & how to create a winning content strategy
katarinadahlin
PRO
1
610
The Mindset for Success: Future Career Progression
greggifford
PRO
0
560
We Have a Design System, Now What?
morganepeng
55
8.4k
Why You Should Never Use an ORM
jnunemaker
PRO
61
10k
GitHub's CSS Performance
jonrohan
1033
470k
Transcript
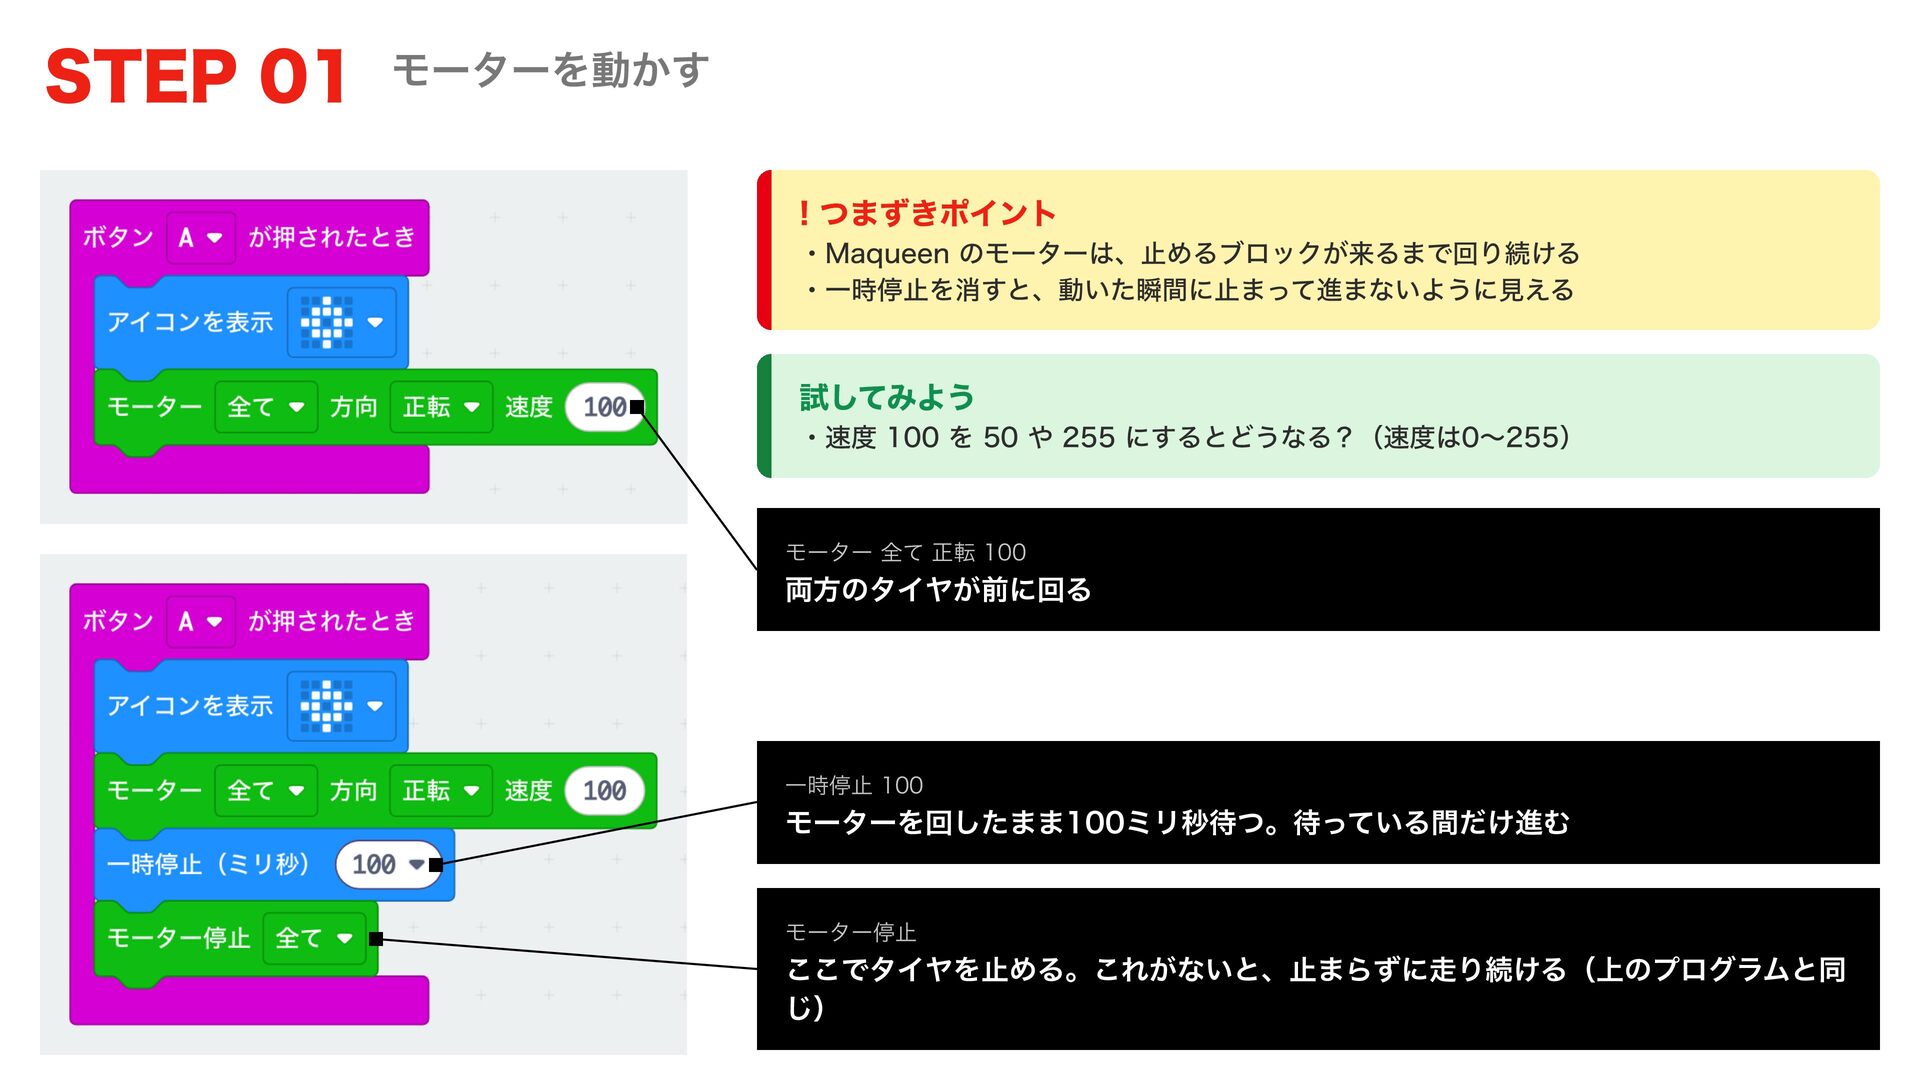
STEP 01 モーターを動かす ! つまずきポイント ・Maqueen のモーターは、止めるブロックが来るまで回り続ける ・一時停止を消すと、動いた瞬間に止まって進まないように見える 試してみよう ・速度
100 を 50 や 255 にするとどうなる?(速度は0〜255) モーター 全て 正転 100 両方のタイヤが前に回る 一時停止 100 モーターを回したまま100ミリ秒待つ。待っている間だけ進む モーター停止 ここでタイヤを止める。これがないと、止まらずに走り続ける(上のプログラムと同 じ)
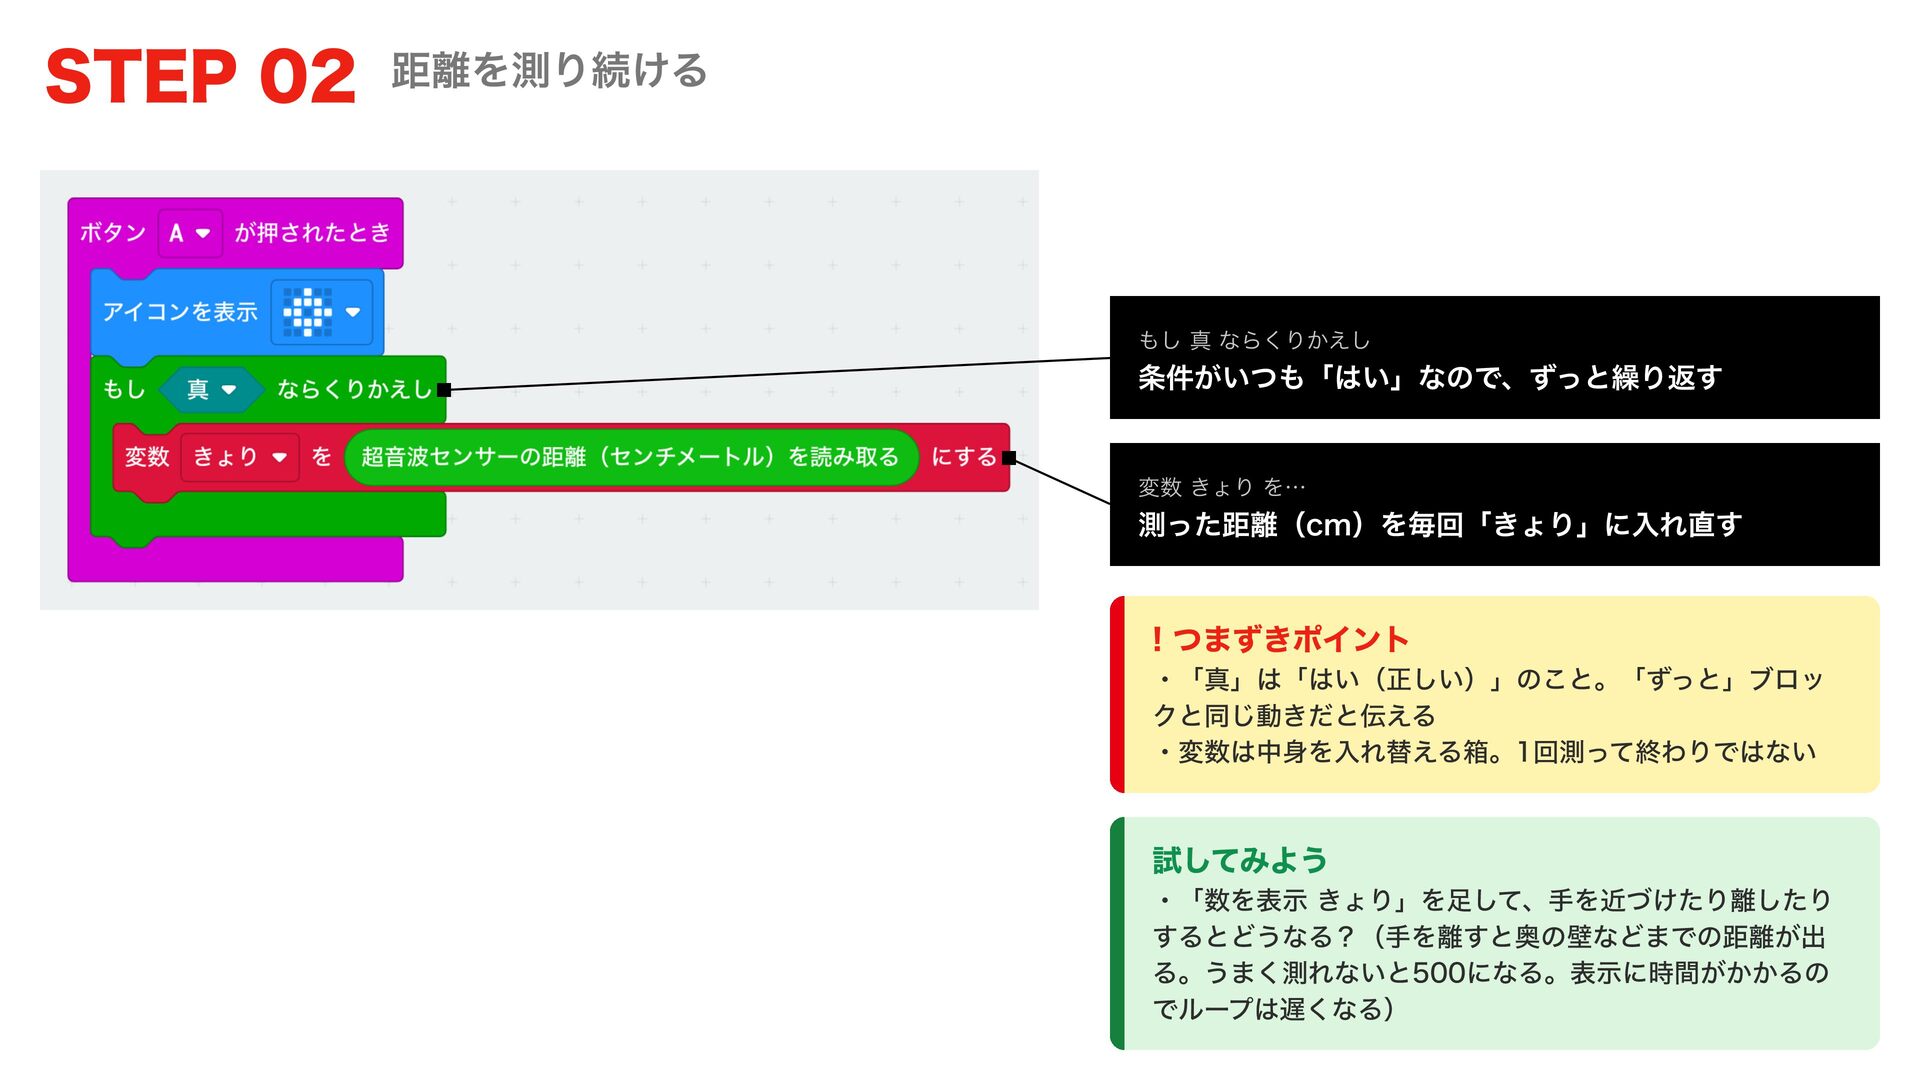
STEP 02 距離を測り続ける もし 真 ならくりかえし 条件がいつも「はい」なので、ずっと繰り返す 変数 きょり を…
測った距離(cm)を毎回「きょり」に入れ直す ! つまずきポイント ・「真」は「はい(正しい)」のこと。「ずっと」ブロッ クと同じ動きだと伝える ・変数は中身を入れ替える箱。1回測って終わりではない 試してみよう ・「数を表示 きょり」を足して、手を近づけたり離したり するとどうなる?(手を離すと奥の壁などまでの距離が出 る。うまく測れないと500になる。表示に時間がかかるの でループは遅くなる)
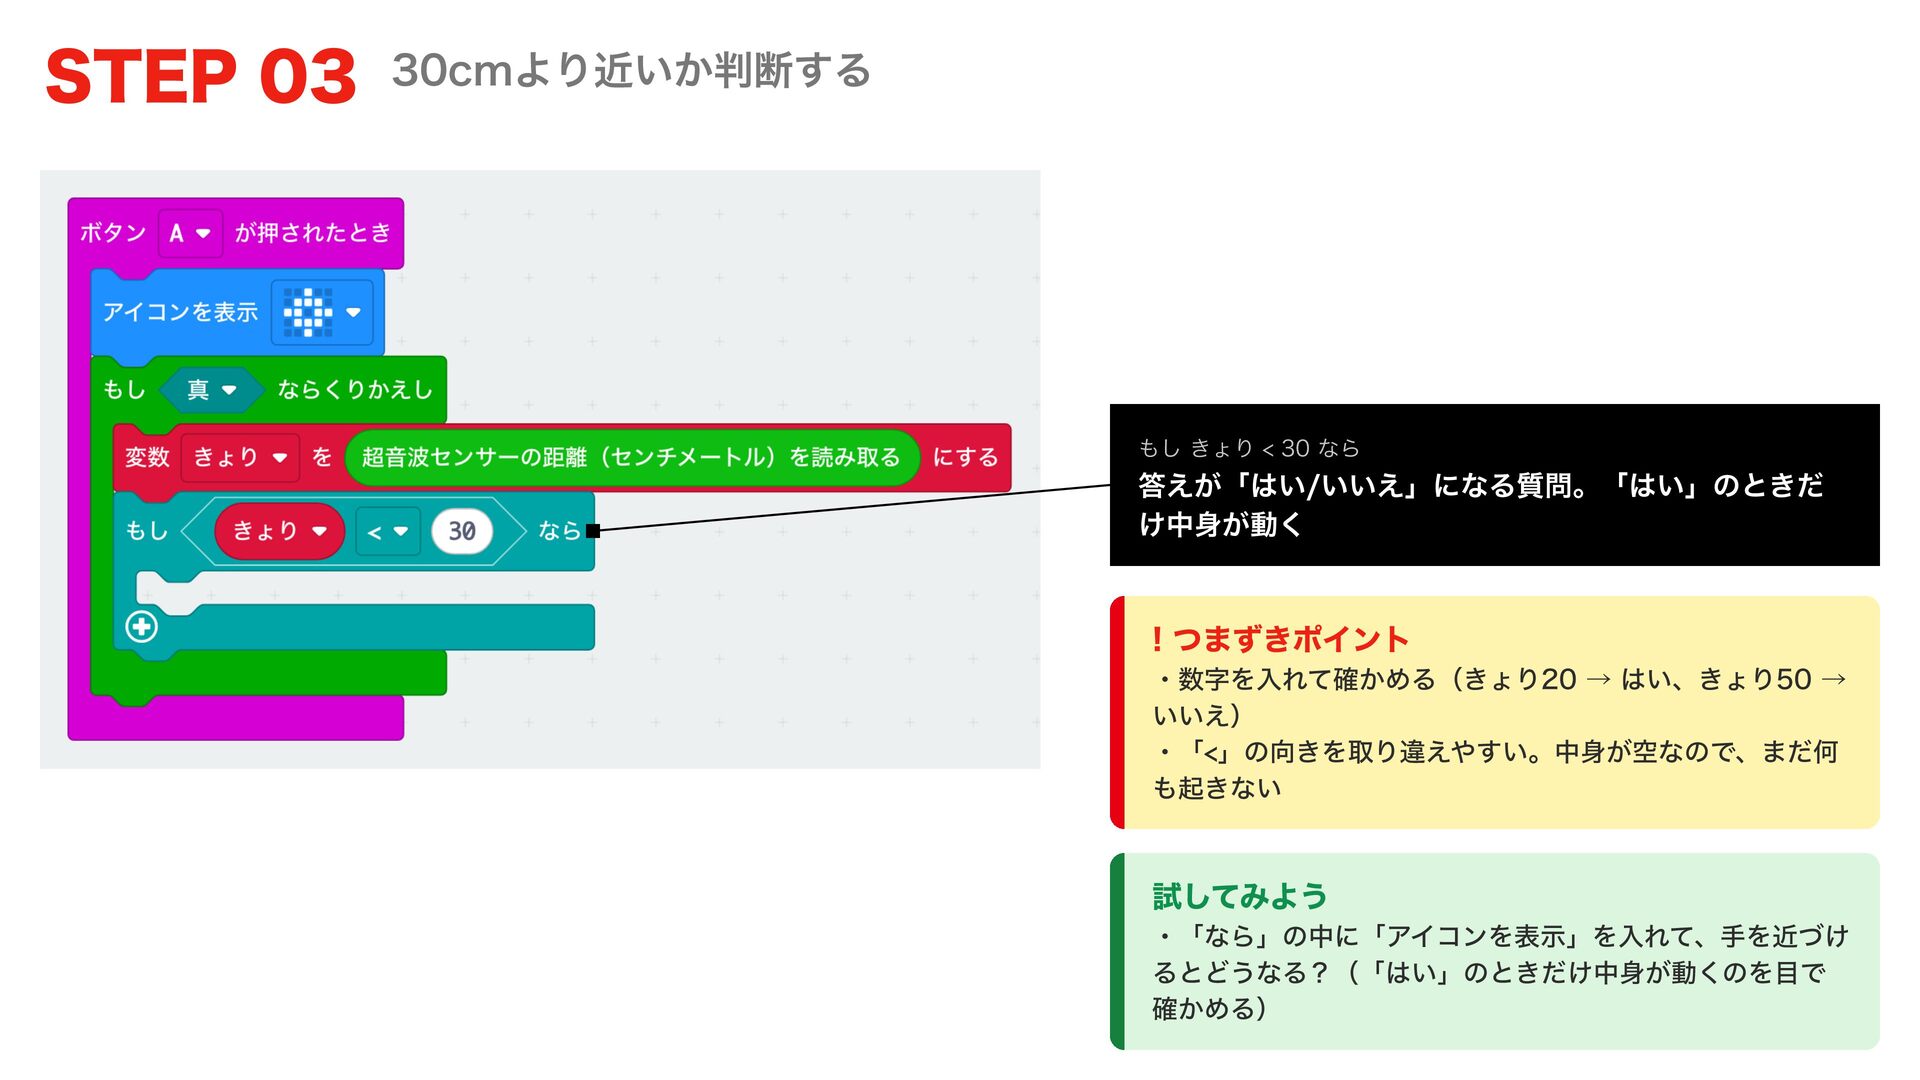
STEP 03 30cmより近いか判断する もし きょり < 30 なら 答えが「はい/いいえ」になる質問。「はい」のときだ け中身が動く
! つまずきポイント ・数字を入れて確かめる(きょり20 → はい、きょり50 → いいえ) ・「<」の向きを取り違えやすい。中身が空なので、まだ何 も起きない 試してみよう ・「なら」の中に「アイコンを表示」を入れて、手を近づけ るとどうなる?(「はい」のときだけ中身が動くのを目で 確かめる)
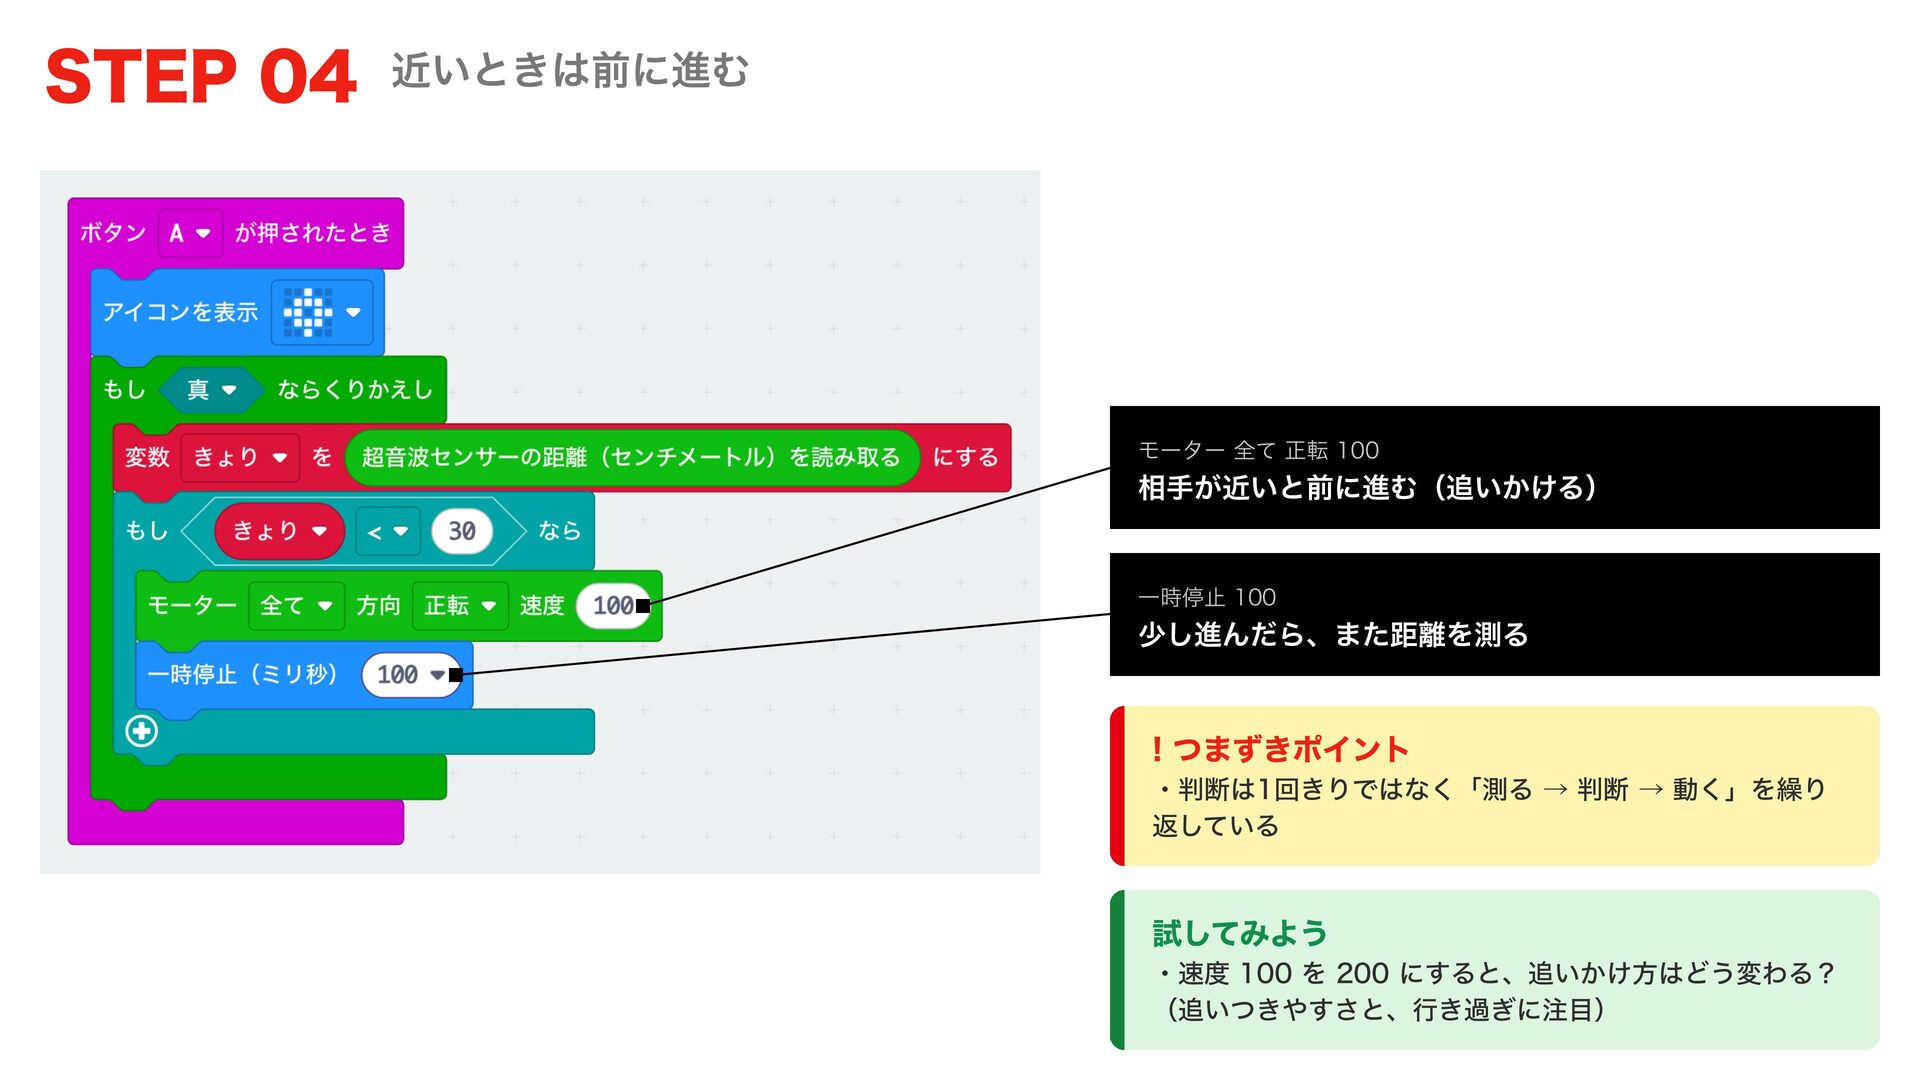
STEP 04 近いときは前に進む モーター 全て 正転 100 相手が近いと前に進む(追いかける) 一時停止 100
少し進んだら、また距離を測る ! つまずきポイント ・判断は1回きりではなく「測る → 判断 → 動く」を繰り 返している 試してみよう ・速度 100 を 200 にすると、追いかけ方はどう変わる? (追いつきやすさと、行き過ぎに注目)
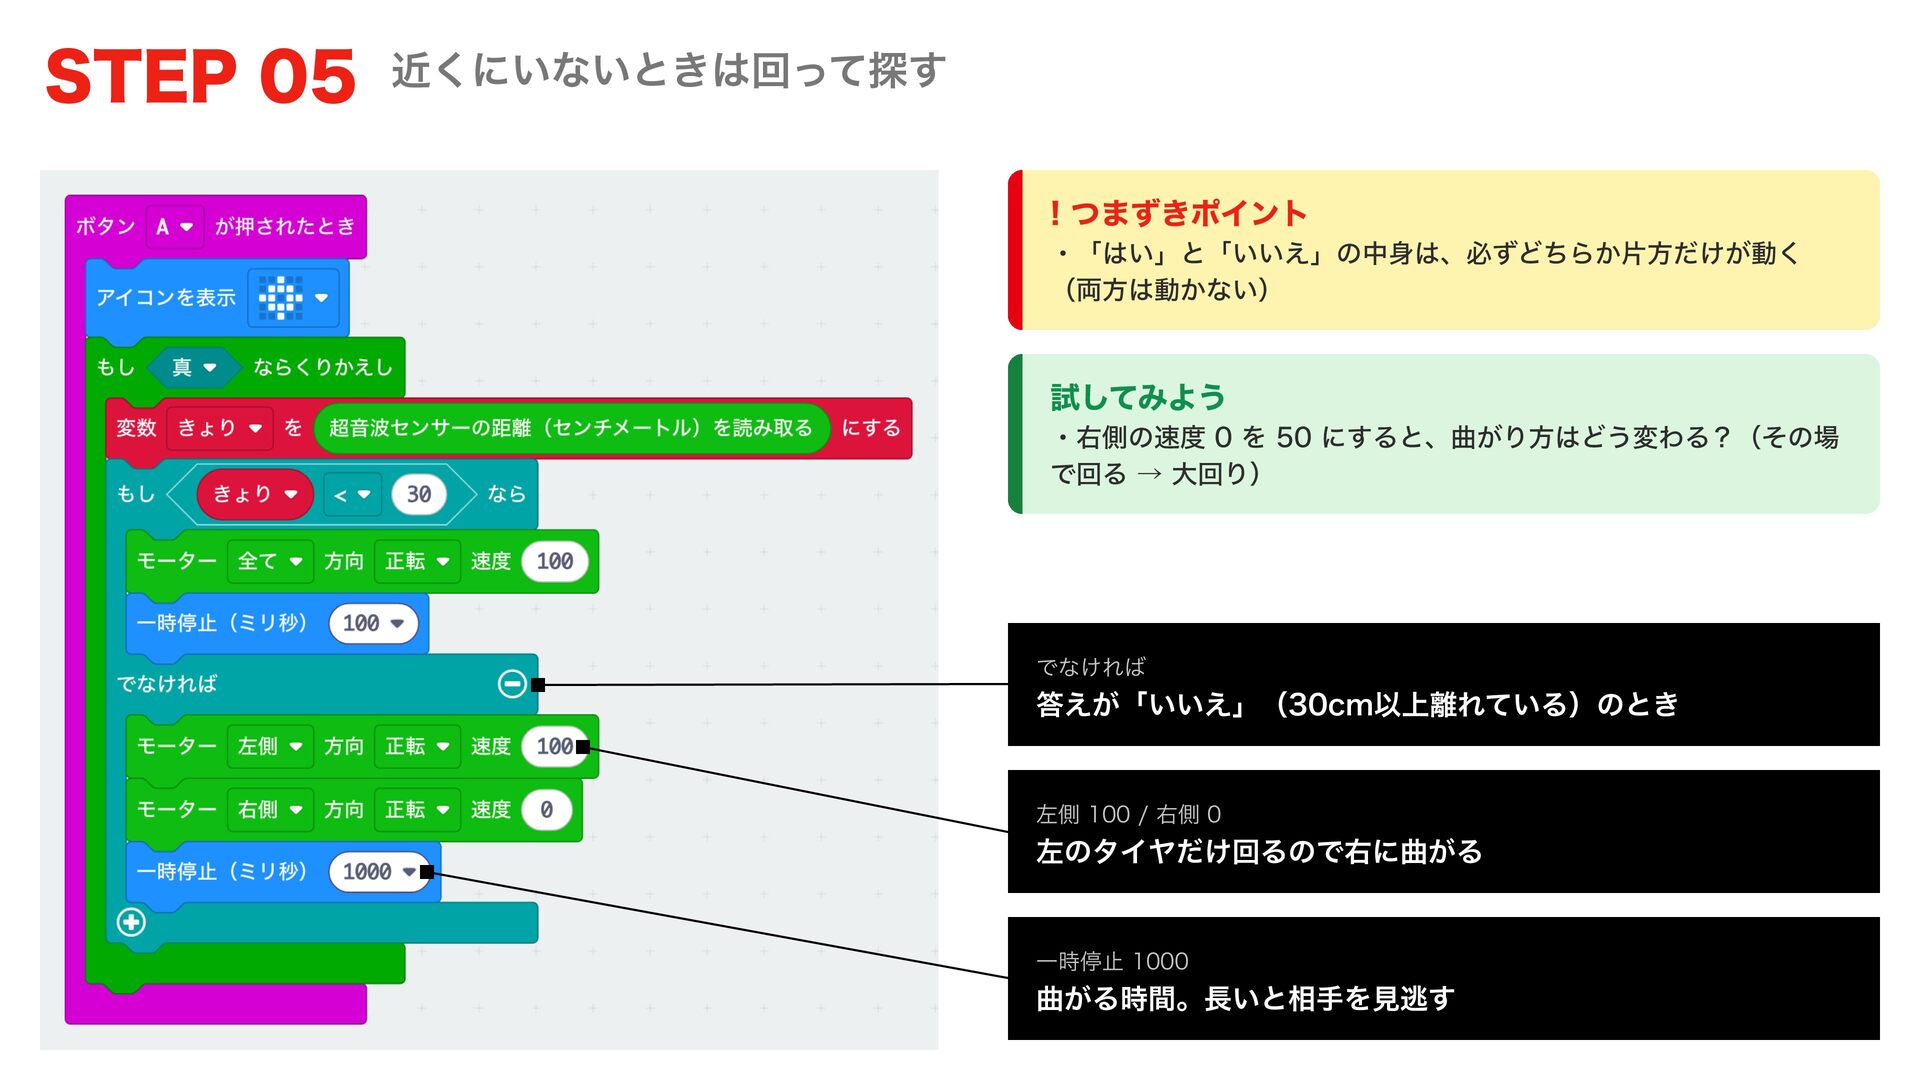
STEP 05 近くにいないときは回って探す ! つまずきポイント ・「はい」と「いいえ」の中身は、必ずどちらか片方だけが動く (両方は動かない) 試してみよう ・右側の速度 0
を 50 にすると、曲がり方はどう変わる?(その場 で回る → 大回り) でなければ 答えが「いいえ」(30cm以上離れている)のとき 左側 100 / 右側 0 左のタイヤだけ回るので右に曲がる 一時停止 1000 曲がる時間。長いと相手を見逃す
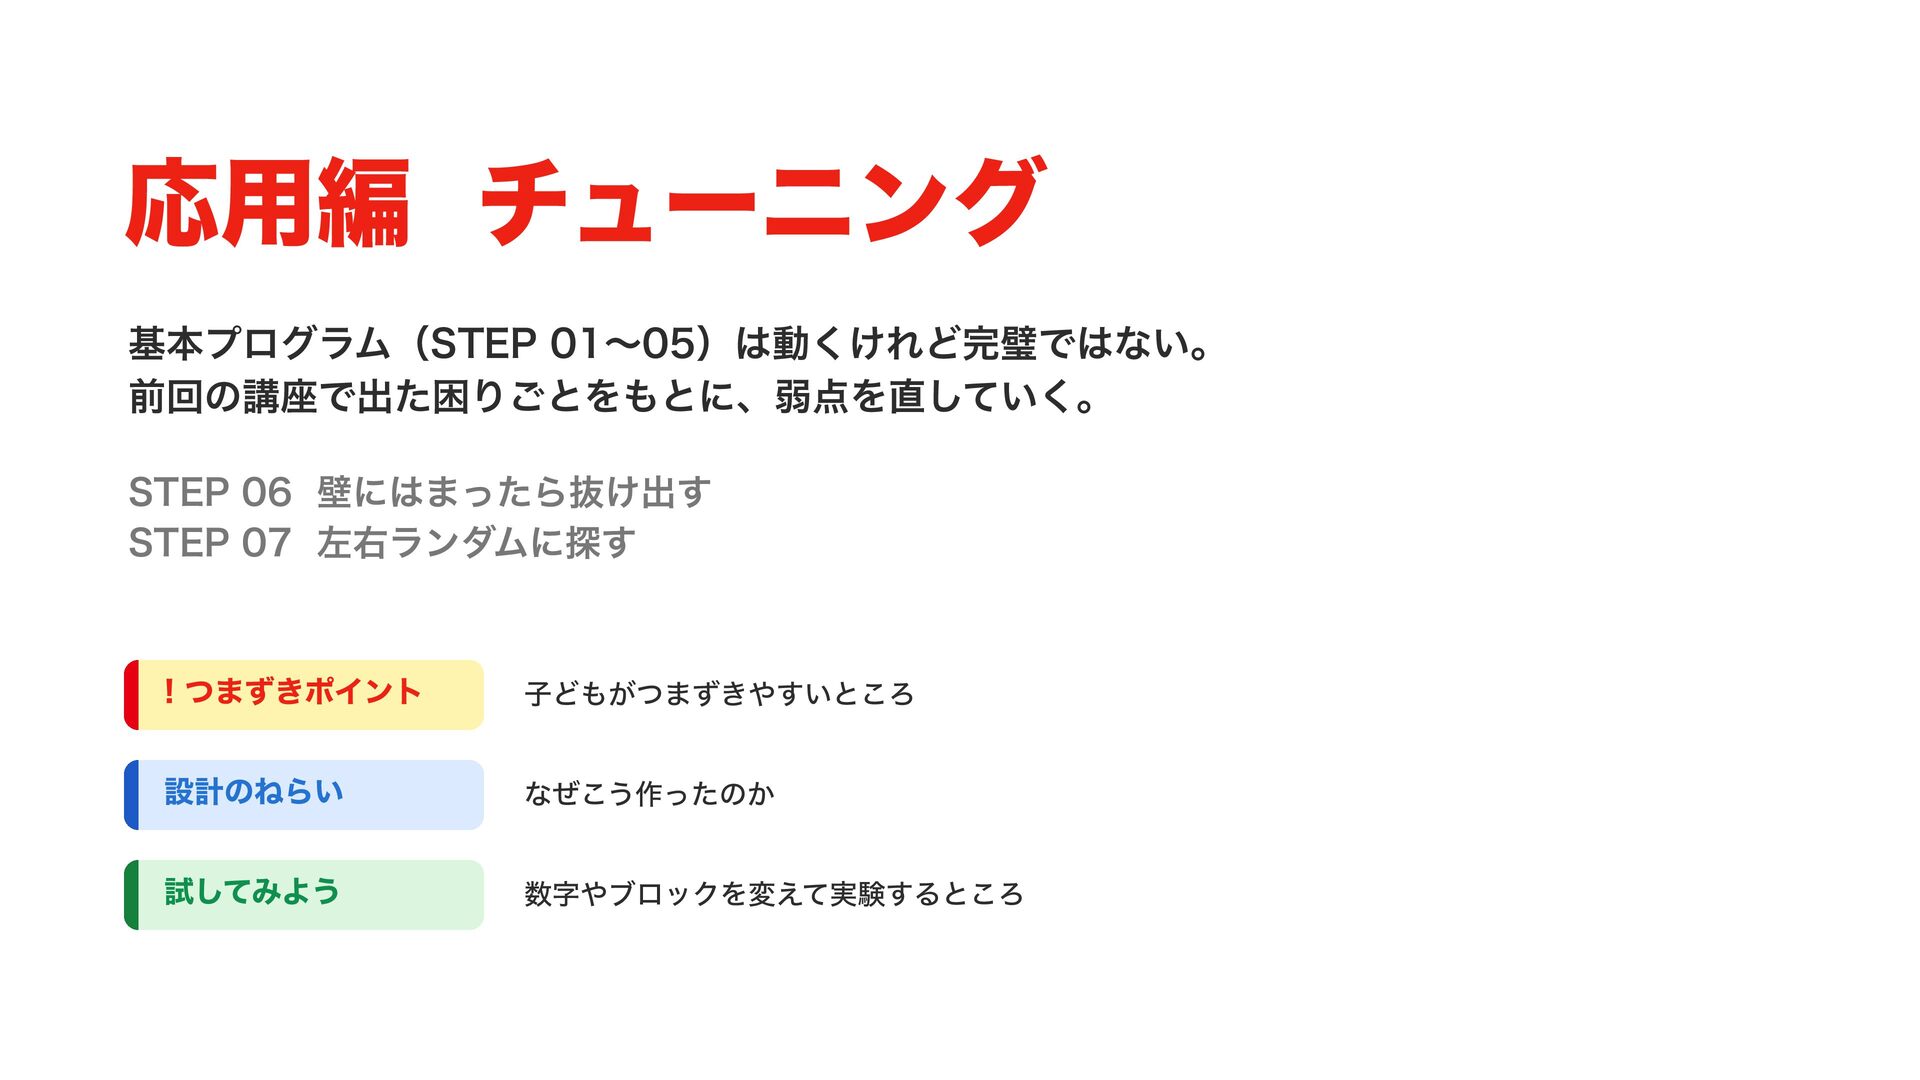
応用編 チューニング 基本プログラム(STEP 01〜05)は動くけれど完璧ではない。 前回の講座で出た困りごとをもとに、弱点を直していく。 STEP 06 壁にはまったら抜け出す STEP 07
左右ランダムに探す ! つまずきポイント 子どもがつまずきやすいところ 設計のねらい なぜこう作ったのか 試してみよう 数字やブロックを変えて実験するところ
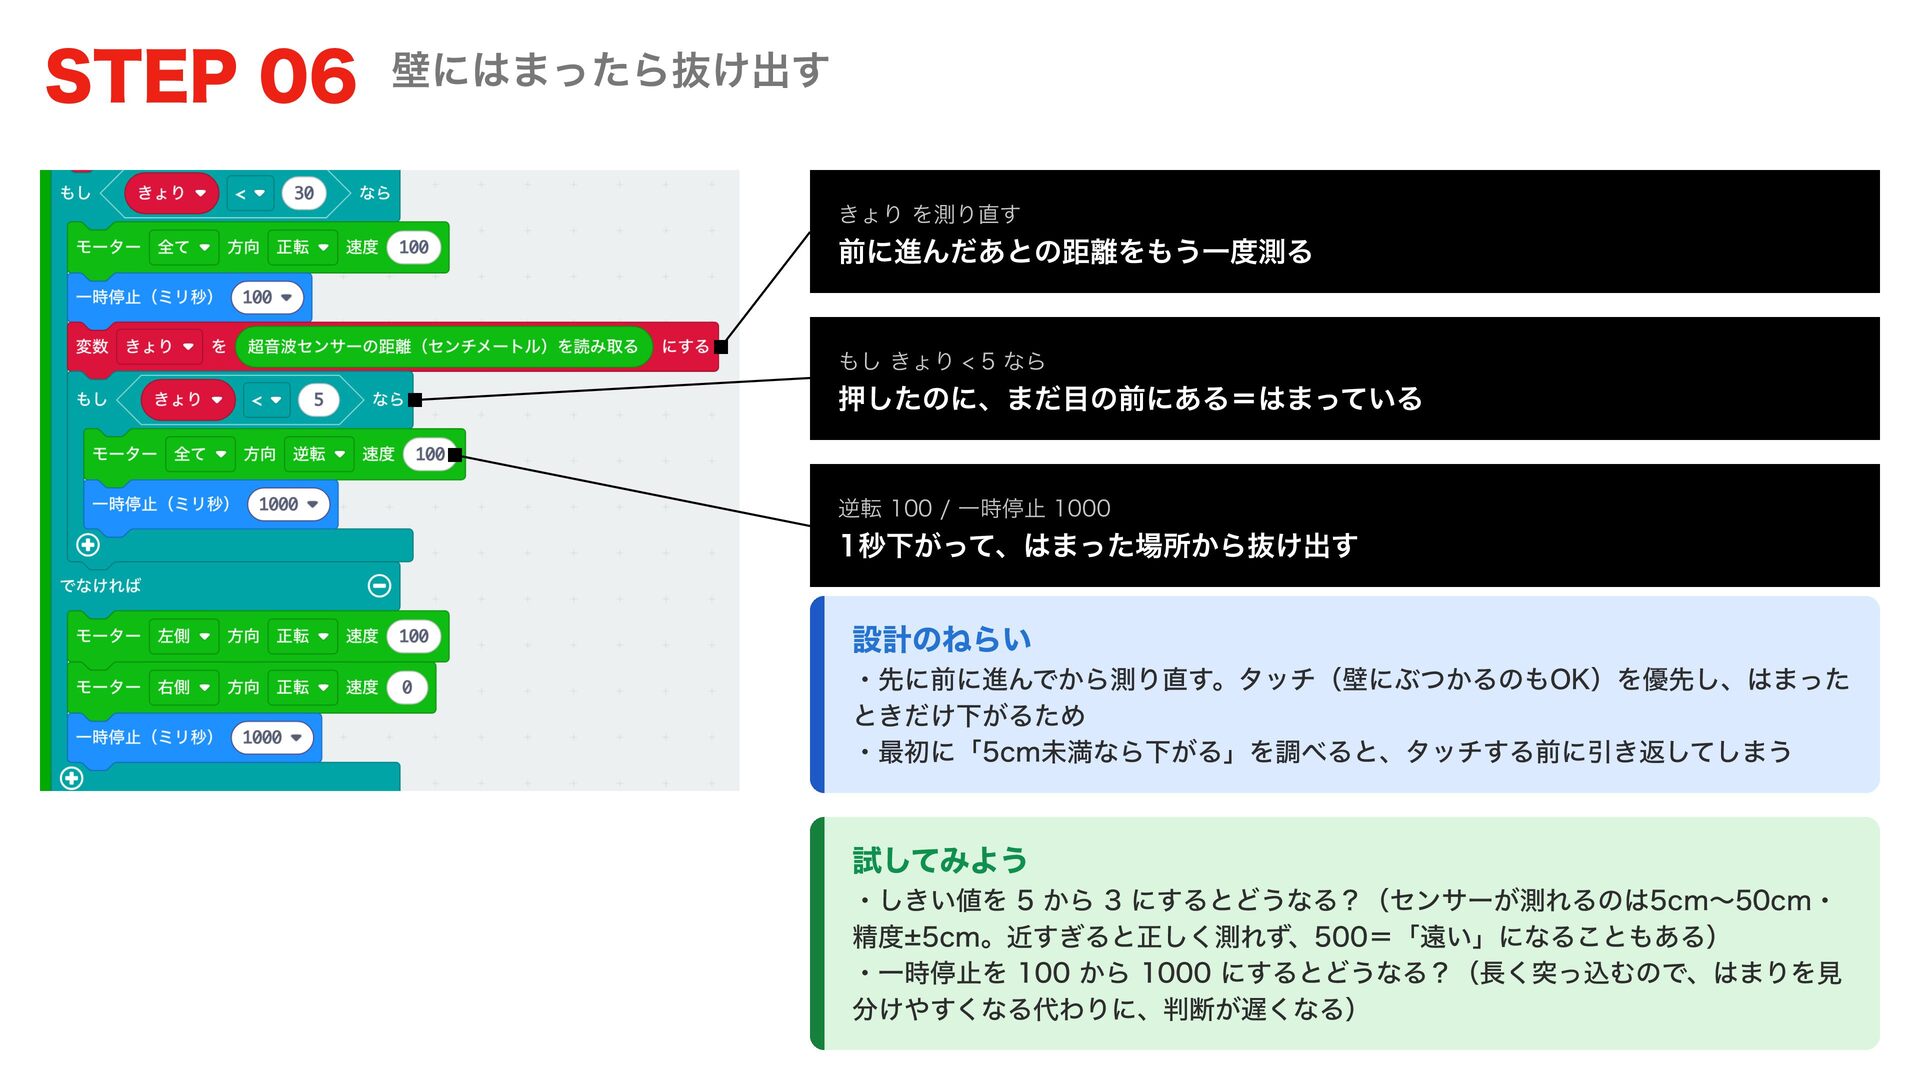
STEP 06 壁にはまったら抜け出す きょり を測り直す 前に進んだあとの距離をもう一度測る もし きょり < 5
なら 押したのに、まだ目の前にある=はまっている 逆転 100 / 一時停止 1000 1秒下がって、はまった場所から抜け出す 設計のねらい ・先に前に進んでから測り直す。タッチ(壁にぶつかるのもOK)を優先し、はまった ときだけ下がるため ・最初に「5cm未満なら下がる」を調べると、タッチする前に引き返してしまう 試してみよう ・しきい値を 5 から 3 にするとどうなる?(センサーが測れるのは5cm〜50cm・ 精度 5cm。近すぎると正しく測れず、500=「遠い」になることもある) ・一時停止を 100 から 1000 にするとどうなる?(長く突っ込むので、はまりを見 分けやすくなる代わりに、判断が遅くなる)
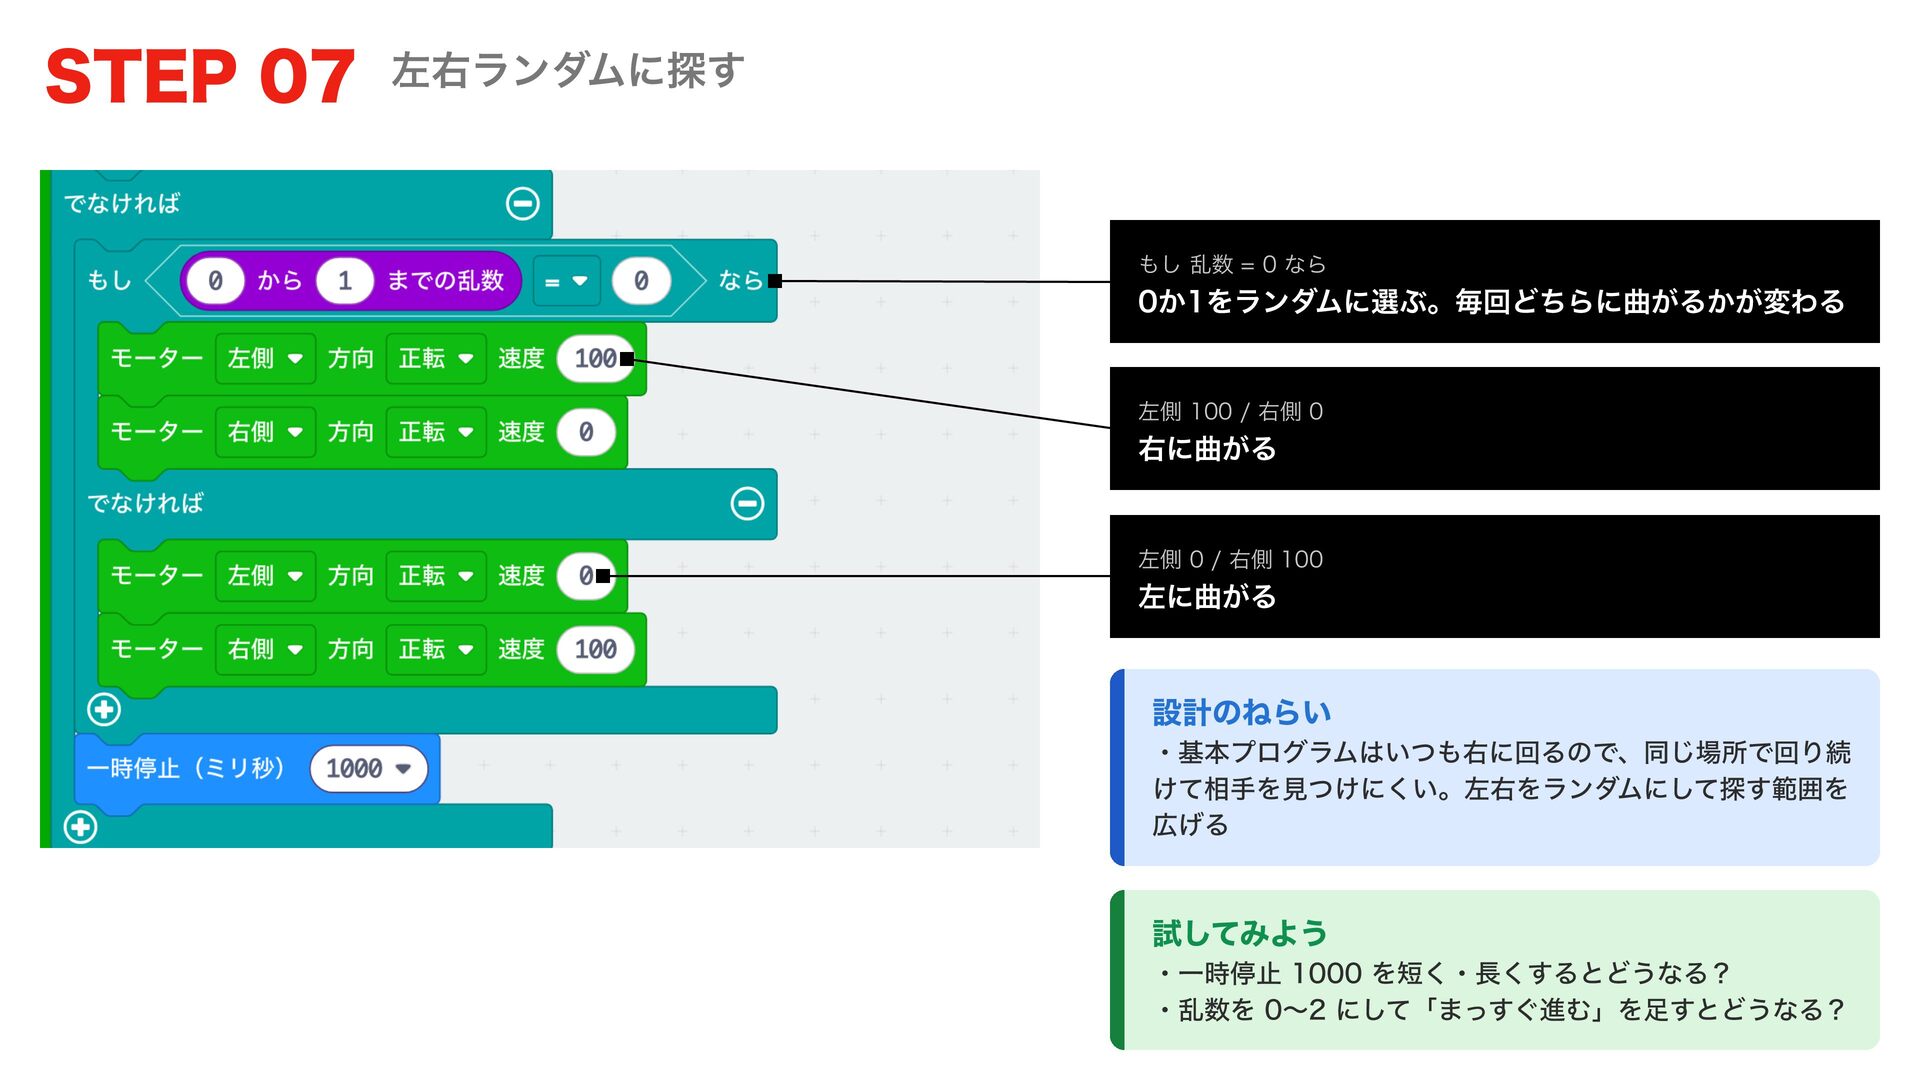
STEP 07 左右ランダムに探す もし 乱数 = 0 なら 0か1をランダムに選ぶ。毎回どちらに曲がるかが変わる 左側
100 / 右側 0 右に曲がる 左側 0 / 右側 100 左に曲がる 設計のねらい ・基本プログラムはいつも右に回るので、同じ場所で回り続 けて相手を見つけにくい。左右をランダムにして探す範囲を 広げる 試してみよう ・一時停止 1000 を短く・長くするとどうなる? ・乱数を 0〜2 にして「まっすぐ進む」を足すとどうなる?


 loochsorg
 juanmartin2026
 2720japanoke
 signer
 kentaroy47
 hiola
 3l4l5
 akiraasano
 matleenalaakso
 pawan_pharm
 baasie
 michielstock
 szymonslowik
 eileencodes
 mayatellez
 sabderemane
 mraible
 katarinadahlin
 greggifford
 morganepeng
 jnunemaker
 jonrohan