Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
AR勉強会5章
Search
Tajima Itsuro
October 02, 2018
Technology
980
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
AR勉強会5章
Tajima Itsuro
October 02, 2018
More Decks by Tajima Itsuro
See All by Tajima Itsuro
小説執筆における生成AIの利用
niryuu
0
450
研究・執筆支援ツールとしての生成AI
niryuu
0
370
ChatGPTを聞き手にしよう
niryuu
0
1.3k
大規模言語モデルに基づいた対話型AIによる研究支援に関する初歩的分析
niryuu
1
650
プログラミング活動の中の情報源としてのStack Overflow
niryuu
0
200
Stack Overflowにおける編集活動:知識の公開という観点から
niryuu
0
270
Stack Overflow研究の諸側面とワークの研究によるアプローチ
niryuu
0
140
Stack Overflowにおける「知識の総和の増加」への志向と達成
niryuu
0
270
小回りの効く WebViewの使い方
niryuu
2
2k
Other Decks in Technology
See All in Technology
AI時代の「技術的負債」の変質ー概念の終焉と再解釈、エージェントと共に向かう先
nwiizo
0
2.5k
山手線を徒歩で一周してわかった、 位置情報アプリは「足」が最強のデバッガー
hinakko
0
150
絵ではじめるKubernetesセキュリティ
aoi1
3
550
Claude in Chrome 入門 / Introduction to Claude in Chrome
cielo1985
0
790
空間オーディオで過去の 自分(ゴースト)と競うランニング 〜HealthKitのルートを足音に変える実装〜
nao_randd
0
210
アプリログインとWeb認証基盤をつなぐ ASWebAuthenticationSession 作法
shimastripe
1
310
GoにおけるFFIのこれまでとこれから
goccy
5
3.2k
10Xに技術的負債をもたらした「2つの境界の歪み」その構造と解消への営み
10xinc
0
1.9k
研究開発部の紹介 / Sansan R&D Profile
sansan33
PRO
5
25k
Minecraft JavaのMODをSwiftで作る
1mash0
0
160
Gitは怖い?共有ワークスペースから始めるSnowflakeチーム開発
coco_se
0
220
Screen Lens - 今見てる画面を翻訳する
komagata
0
290
Featured
See All Featured
How Fast Is Fast Enough? [PerfNow 2025]
tammyeverts
3
880
Building a A Zero-Code AI SEO Workflow
portentint
PRO
0
720
Digital Ethics as a Driver of Design Innovation
axbom
PRO
1
420
個人開発の失敗を避けるイケてる考え方 / tips for indie hackers
panda_program
123
22k
The World Runs on Bad Software
bkeepers
PRO
72
12k
Raft: Consensus for Rubyists
vanstee
141
7.7k
Ten Tips & Tricks for a 🌱 transition
stuffmc
1
230
RailsConf 2023
tenderlove
30
1.5k
How to Think Like a Performance Engineer
csswizardry
28
2.8k
What’s in a name? Adding method to the madness
productmarketing
PRO
24
4.2k
Gemini Prompt Engineering: Practical Techniques for Tangible AI Outcomes
mfonobong
2
520
Information Architects: The Missing Link in Design Systems
soysaucechin
1
1.1k
Transcript
AR勉強会 5章「較正と位置合わせ」 Tajima Itsuro 特に注記ない限り,引用は以下による。 Schmalstieg, Dieter; Hollerer, Tobias. ARの教科書.
池田聖ほ か訳. マイナビ出版, 2018.
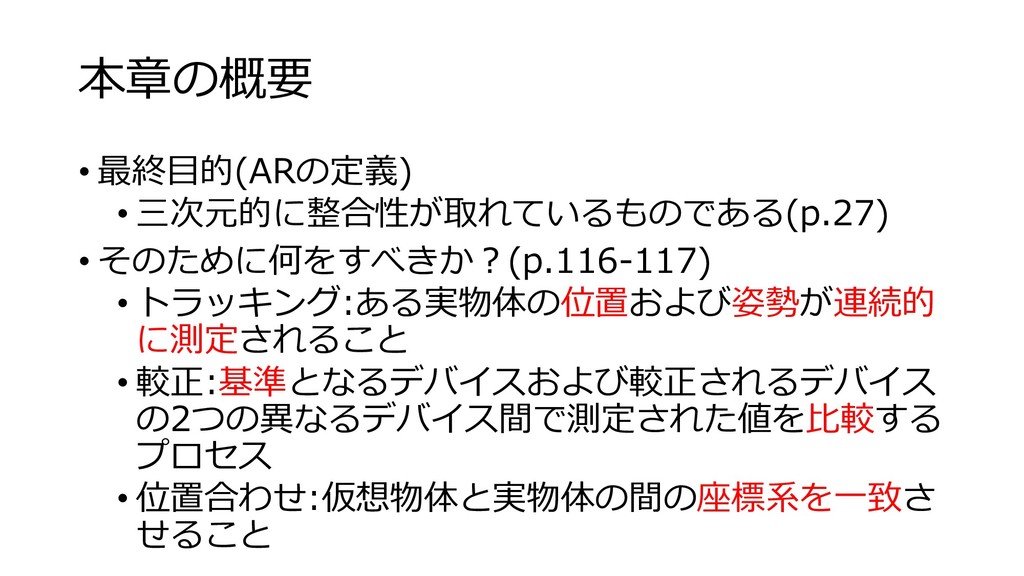
本章の概要 • 最終目的(ARの定義) • 三次元的に整合性が取れているものである(p.27) • そのために何をすべきか?(p.116-117) • トラッキング:ある実物体の位置および姿勢が連続的 に測定されること
• 較正:基準となるデバイスおよび較正されるデバイス の2つの異なるデバイス間で測定された値を比較する プロセス • 位置合わせ:仮想物体と実物体の間の座標系を一致さ せること
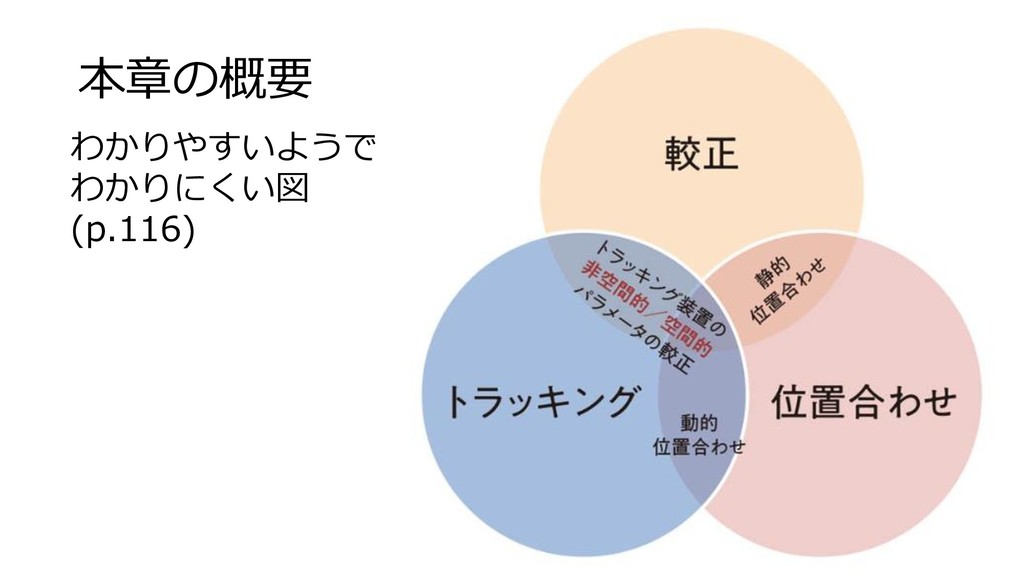
本章の概要 わかりやすいようで わかりにくい図 (p.116)
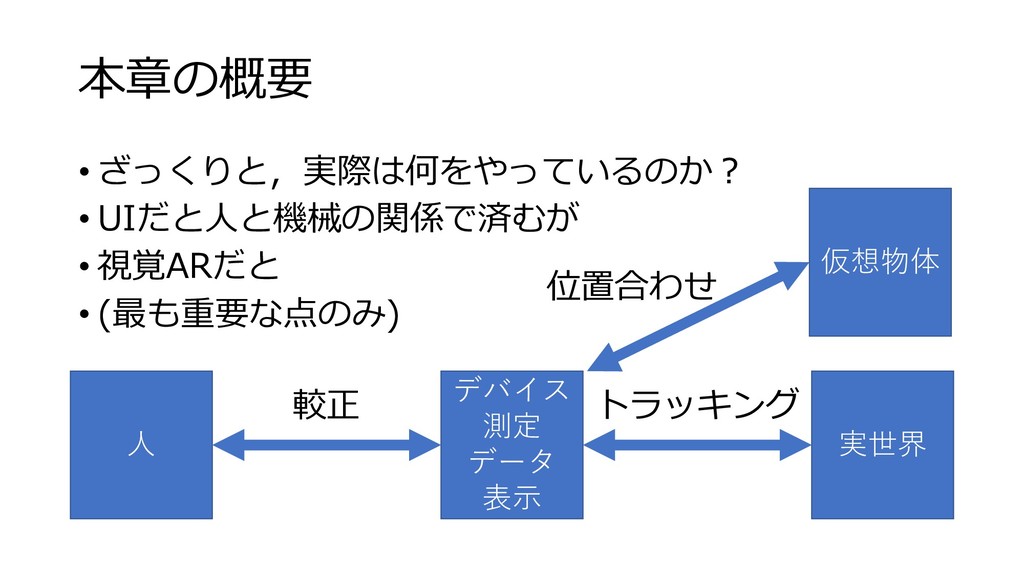
本章の概要 • ざっくりと,実際は何をやっているのか? • UIだと人と機械の関係で済むが • 視覚ARだと • (最も重要な点のみ) デバイス
測定 データ 表示 実世界 人 トラッキング 較正 仮想物体 位置合わせ
較正とは • 人に正しい実世界の視覚情報を見せる • そのためには以下が正しい必要がある • 視覚情報 (カメラの較正) • 見せ方(ディスプレイの較正)
デバイス 測定 データ 表示 人 較正
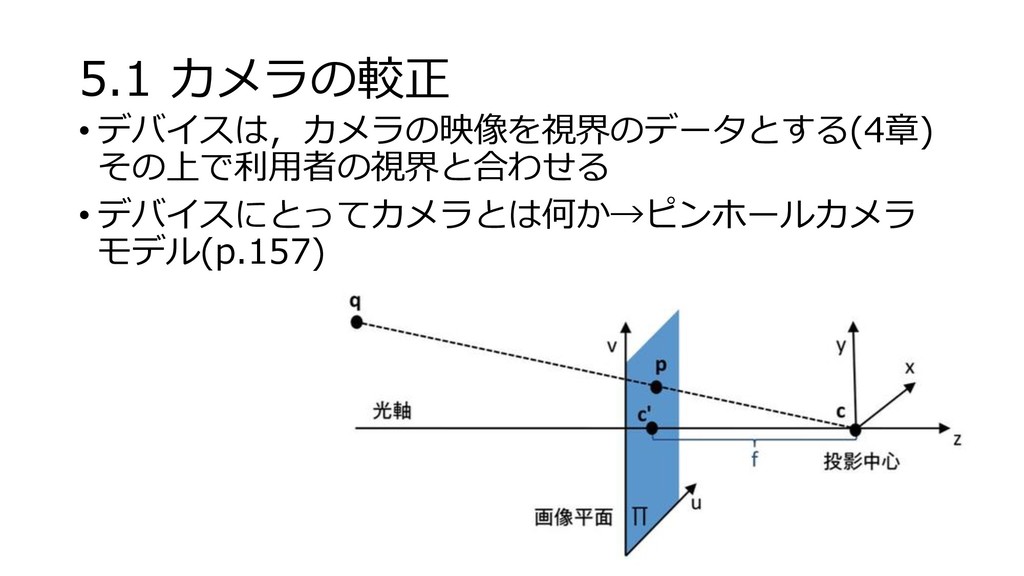
5.1 カメラの較正 • デバイスは,カメラの映像を視界のデータとする(4章) その上で利用者の視界と合わせる • デバイスにとってカメラとは何か→ピンホールカメラ モデル(p.157)
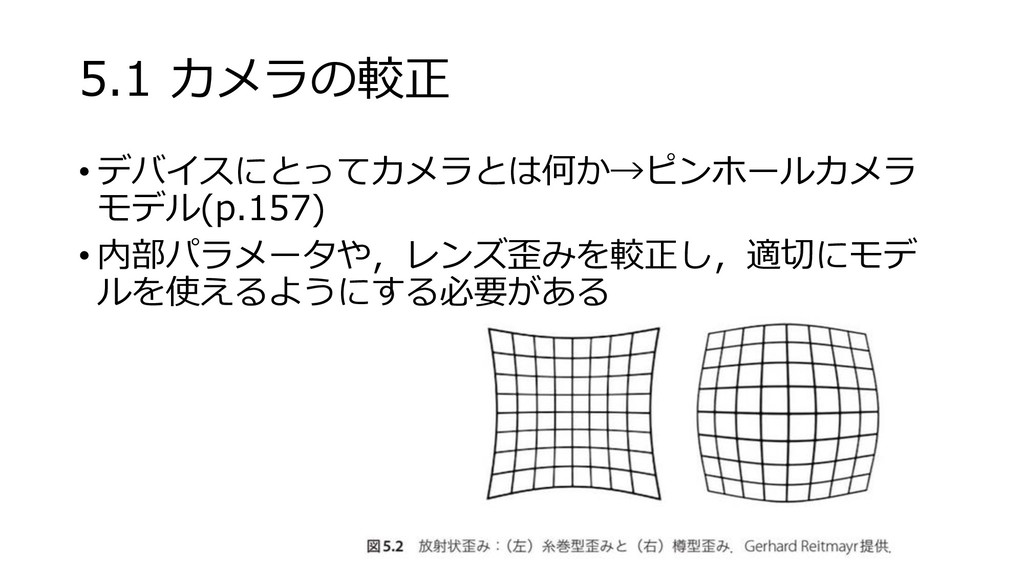
5.1 カメラの較正 • デバイスにとってカメラとは何か→ピンホールカメラ モデル(p.157) • 内部パラメータや,レンズ歪みを較正し,適切にモデ ルを使えるようにする必要がある
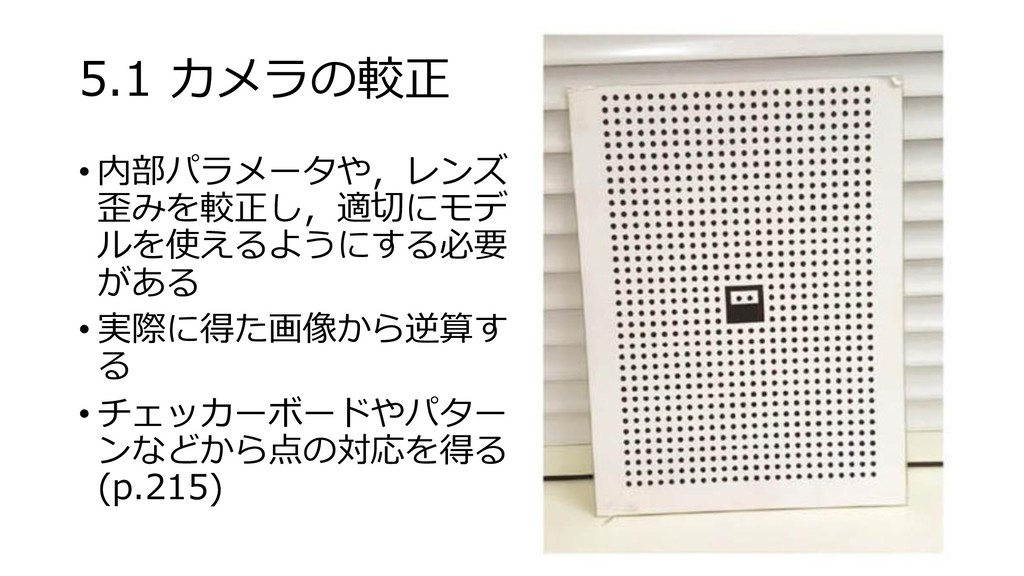
5.1 カメラの較正 • 内部パラメータや,レンズ 歪みを較正し,適切にモデ ルを使えるようにする必要 がある • 実際に得た画像から逆算す る
• チェッカーボードやパター ンなどから点の対応を得る (p.215)
5.1.1 カメラの内部パラメータ • 内部パラメータ(焦点距離など)を較正し,適切にモデ ルを使えるようにする必要がある • カメラの透視投影行列 • = [|]
• が内部パラメータで,これを実際に得た画像から逆算 する • Tsaiのアルゴリズム(p.215) • 3Dの点qと2Dの点pの関係式と,実際の二次元上の点の データから,M,そしてKを解く • (p.165のLevenberg-Marquardt法を用いる)
5.1.1 カメラの内部パラメータ • pとqが同じ方向であることを4章では姿勢推定に使った が,内部パラメータの推定にも使える
5.1.2 レンズの歪み • レンズ歪みを較正し,適切にモデルを使えるようにす る必要がある • 放射状の歪みのモデル(p.217式5.5)から,与えられた画 像を補正可能 • (備考)
• ズームレンズや,手ブレ補正機能によりパラメータが 変わる可能性がある • 既に較正されたものを使うのが一番(みもふたもない が)
5.2 ディスプレイの較正 • 視覚情報を較正したあとは • 目に正しく表示する必要がある→ディスプレイの較正 • HMDの場合→正しくかぶった場合,目の位置と表示の 位置は正しく対応しているか? •
人を較正に巻き込む→較正パターンを見る • 目は一種のカメラとみなせるので,カメラと似たよう な手法が用いられる
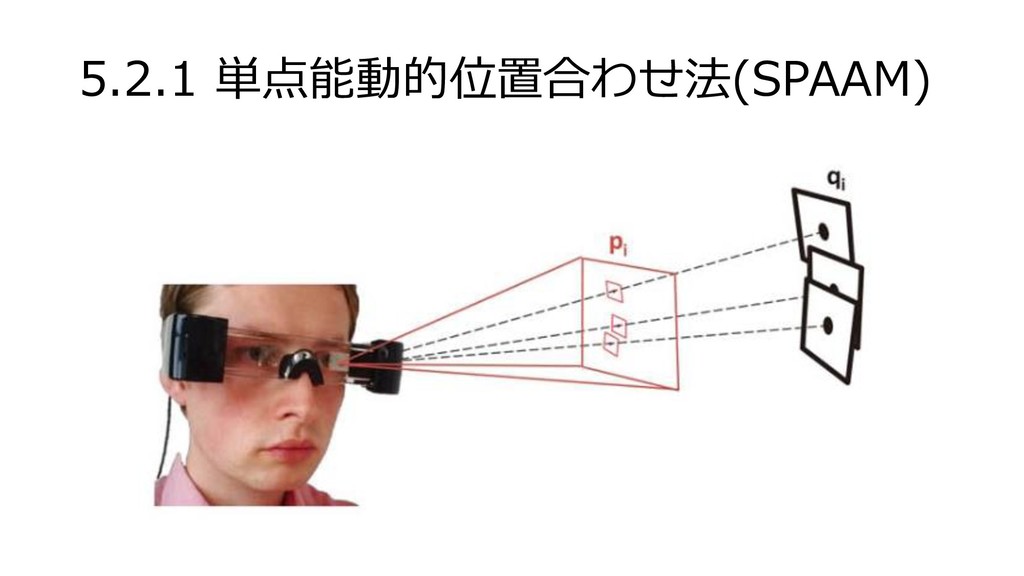
5.2.1 単点能動的位置合わせ法(SPAAM) • 目で2D位置pを見てもらい(p.220図5.7),3D位置qと の関係を見る • MW→Hを既知のものとし, p, qの対応からMH→Eを計算 •
DLT法(p.161)で解く HMD 実世界 目 トラッキング 較正 MW→H q p = MH→E
5.2.1 単点能動的位置合わせ法(SPAAM)
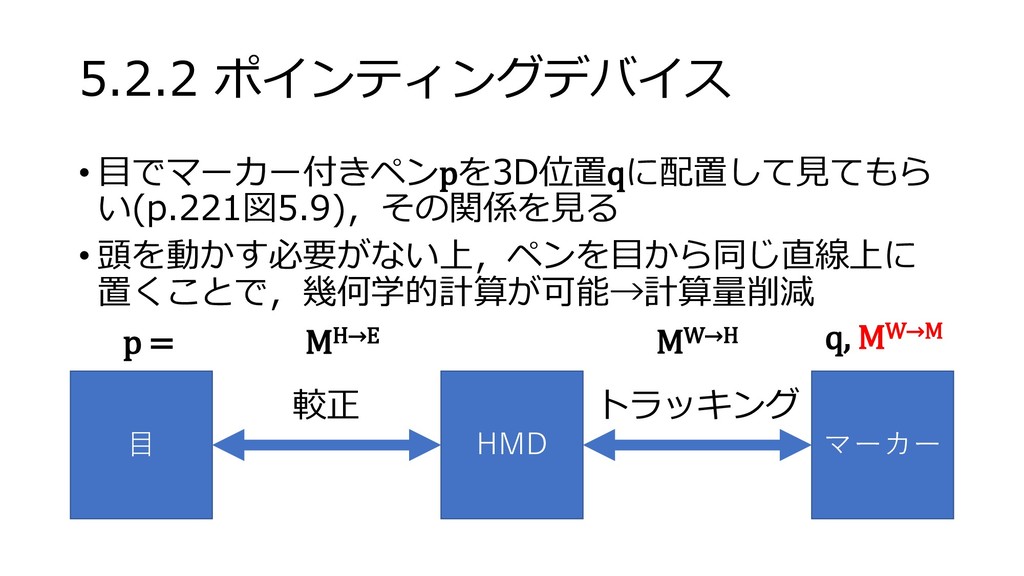
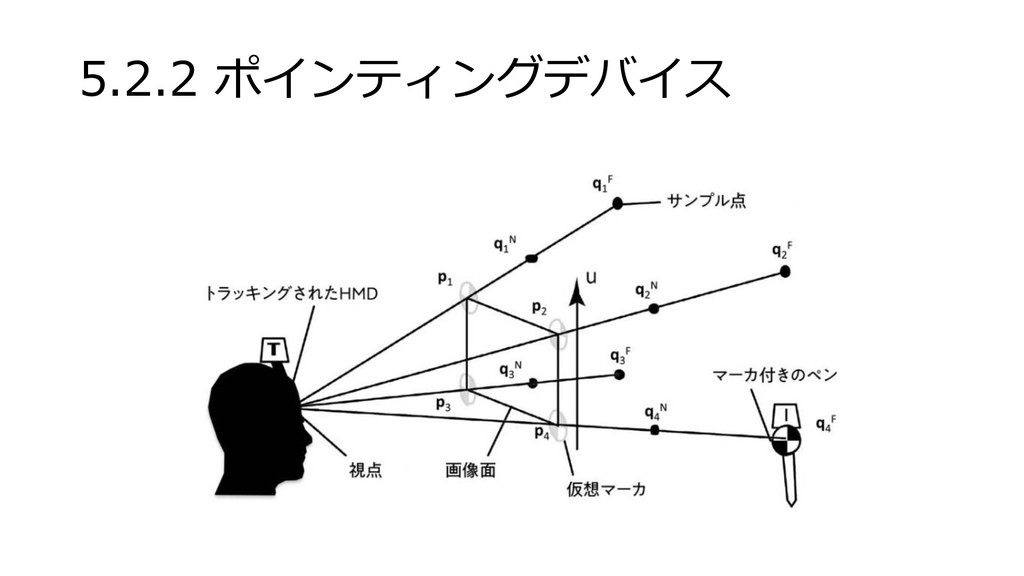
5.2.2 ポインティングデバイス • 目でマーカー付きペンpを3D位置qに配置して見てもら い(p.221図5.9),その関係を見る • 頭を動かす必要がない上,ペンを目から同じ直線上に 置くことで,幾何学的計算が可能→計算量削減 HMD マーカー
目 トラッキング 較正 MW→H q, MW→M p = MH→E
5.2.2 ポインティングデバイス
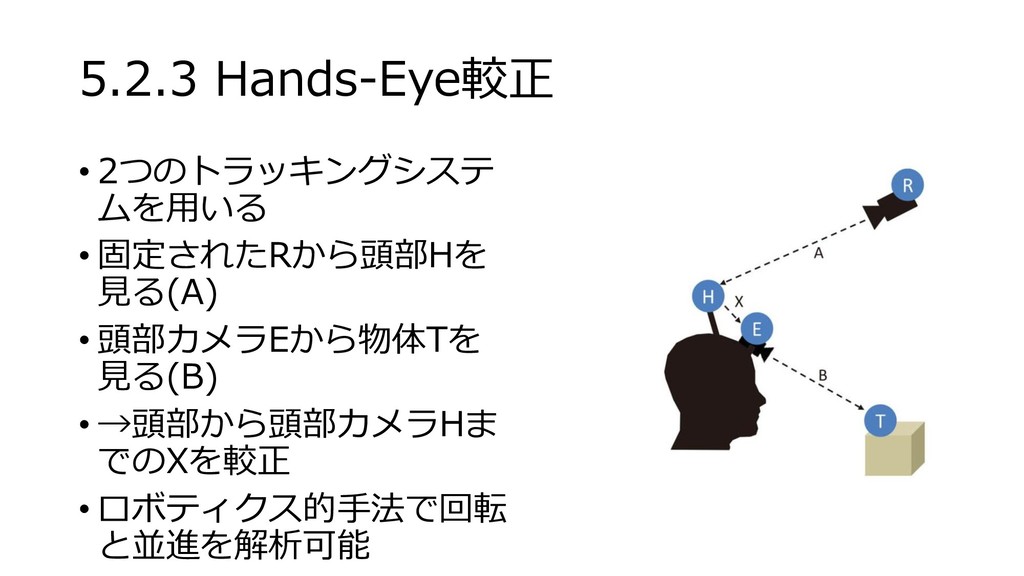
5.2.3 Hands-Eye較正 • 2つのトラッキングシステ ムを用いる • 固定されたRから頭部Hを 見る(A) • 頭部カメラEから物体Tを
見る(B) • →頭部から頭部カメラHま でのXを較正 • ロボティクス的手法で回転 と並進を解析可能
5.3 位置合わせ • 実世界とデバイスをトラッキングで較正し,カメラも 較正し,カメラと目の間も較正した • もう正しいオブジェクトがちゃんと表示でき,位置合 わせなんていらないのでは?→そうは甘くない • 「実行時に実環境に対する仮想物体の位置合わせを維
持するための技術」(p.224)
5.3.1 幾何学的測定歪み • センサーはズレる • 例:奥行き画像センサは遠くで誤差が出る • カメラのように,モデルを作ることである程度較正可 能
5.3.2 誤差伝搬 • それぞれが正しく較正されていても,小さい誤差が重 なると増幅され,誤って配置される • 本章の例を見ても,カメラと目の較正それぞれで誤差 があり,実環境が変わるにつれどうなるかわからない • 座標系の動的連結を避けることで対応できる
5.3.3 遅延 • 人が目で見ている間に • カメラ画像取得→処理→画像生成→表示 • 目で見ているものとカメラ画像の表示の間に時間的ズ レがある •
30fpsで33mm程度の誤差(Holloway)
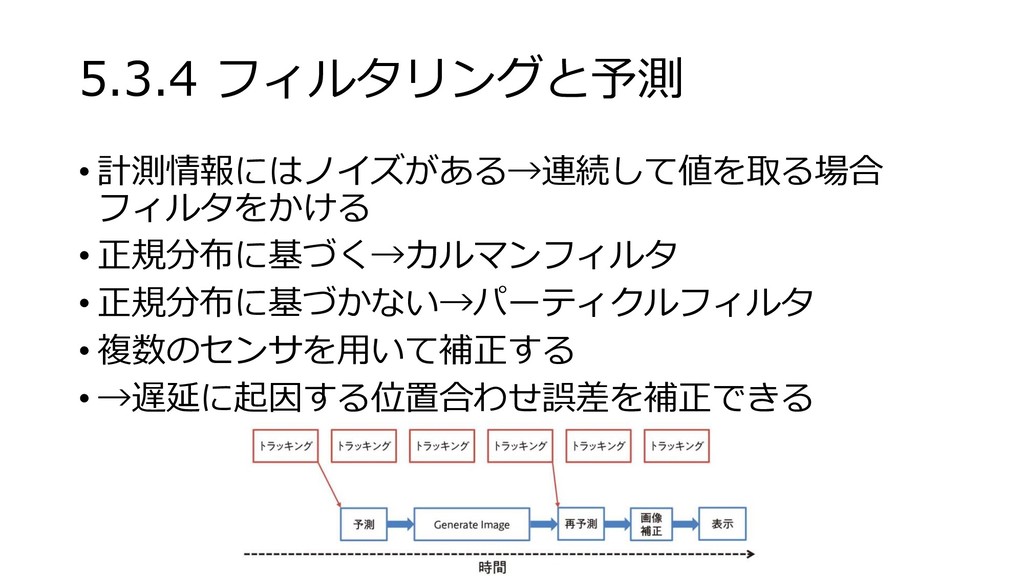
5.3.4 フィルタリングと予測 • 計測情報にはノイズがある→連続して値を取る場合 フィルタをかける • 正規分布に基づく→カルマンフィルタ • 正規分布に基づかない→パーティクルフィルタ •
複数のセンサを用いて補正する • →遅延に起因する位置合わせ誤差を補正できる
5.4 まとめ • あらゆる構成要素を較正する必要がある • 誤差を出さないデザインにする必要がある • 位置合わせには動きの予測も必要である


 niryuu
 nwiizo
 hinakko
 aoi1
 cielo1985
 nao_randd
 shimastripe
 goccy
 10xinc
 sansan33
 1mash0
 coco_se
 komagata
 tammyeverts
 portentint
 axbom
 panda_program
 bkeepers
 vanstee
 stuffmc
 tenderlove
 csswizardry
 productmarketing
 mfonobong
 soysaucechin