Share
Embed
OpenTalks.AI - Олег Шипитько, Вероятностная модель детектирования линейных признаков в задаче навигации автономного робота

OpenTalks.AI
February 20, 2020
Transcript
29 slides
-
LINEAR FEATURES OBSERVATION MODEL FOR AUTONOMOUS VEHICLE LOCALIZATION Oleg Shipitko1,2
1Visillect Service LLC 2Institute for Information Transmission Problems (Kharkevich Institute), IITP RAS -
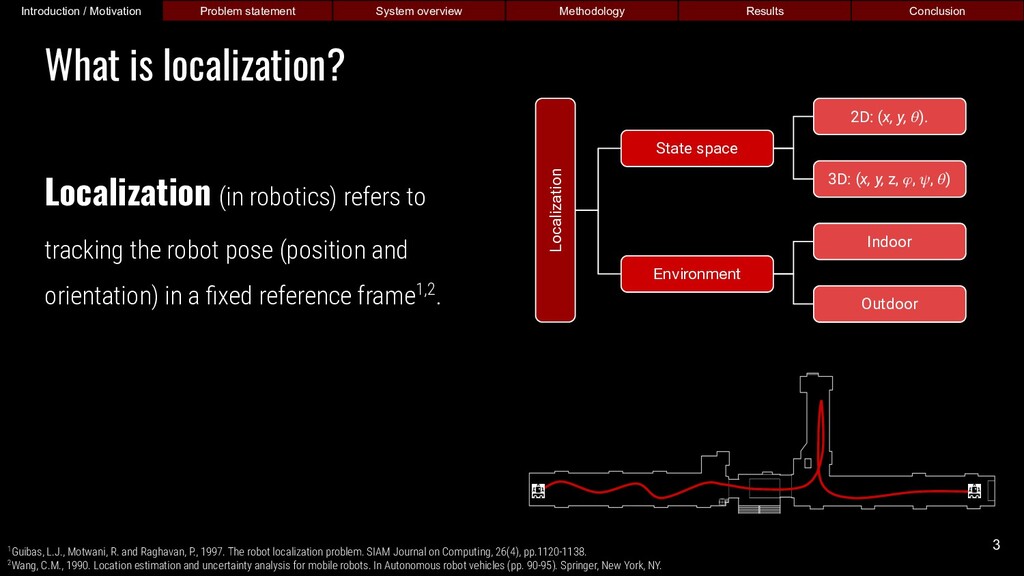
Localization (in robotics) refers to tracking the robot pose (position
and orientation) in a fixed reference frame1,2. 1Guibas, L.J., Motwani, R. and Raghavan, P., 1997. The robot localization problem. SIAM Journal on Computing, 26(4), pp.1120-1138. 2Wang, C.M., 1990. Location estimation and uncertainty analysis for mobile robots. In Autonomous robot vehicles (pp. 90-95). Springer, New York, NY. Localization State space Environment 2D: (x, y, ). 3D: (x, y, z, , , ) Indoor Outdoor Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion Introduction / Motivation Problem statement Sliding window Methodology Results Conclusion Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion Introduction / Motivation Problem statement System overview Methodology Results Conclusion What is localization? 3 -
Knowing precise pose is a prerequisite for accurate motion planning
and execution Image courtesy: https://thenextweb.com Why localization matters? Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion Introduction / Motivation Problem statement Sliding window Methodology Results Conclusion Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion Introduction / Motivation Problem statement System overview Methodology Results Conclusion 4 Источник: https://www.knightscope.com/ -
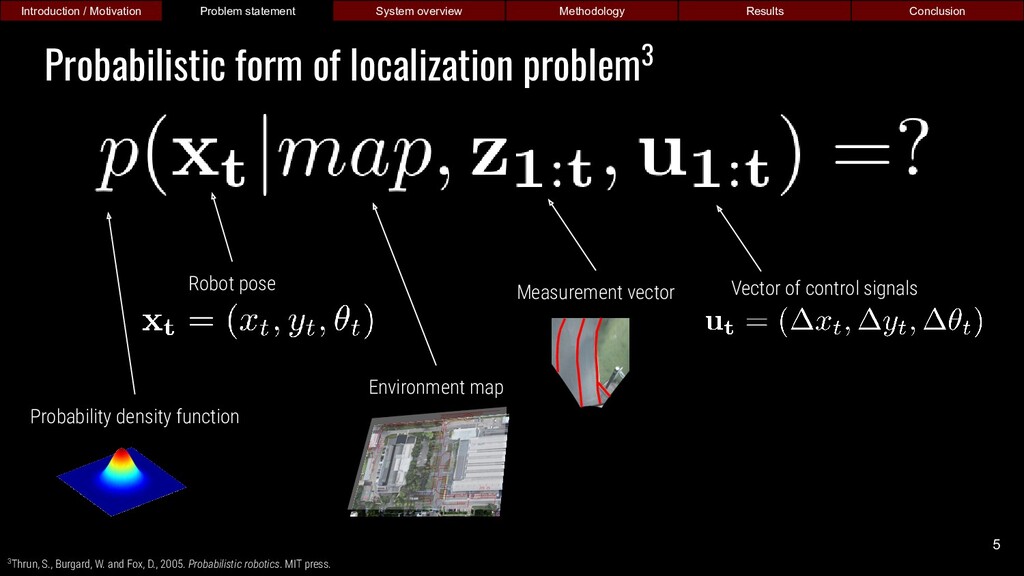
Robot pose Environment map Measurement vector Vector of control signals
3Thrun, S., Burgard, W. and Fox, D., 2005. Probabilistic robotics. MIT press. Probabilistic form of localization problem3 Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion Introduction / Motivation Problem statement Sliding window Methodology Results Conclusion Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion Introduction / Motivation Problem statement System overview Methodology Results Conclusion 5 Probability density function -
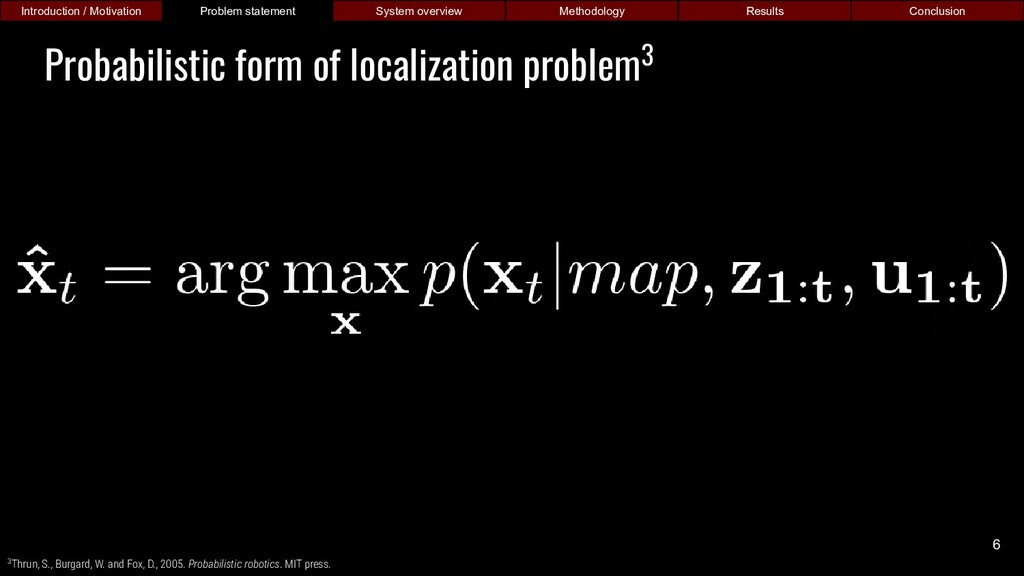
3Thrun, S., Burgard, W. and Fox, D., 2005. Probabilistic robotics.
MIT press. Probabilistic form of localization problem3 Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion Introduction / Motivation Problem statement Sliding window Methodology Results Conclusion Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion Introduction / Motivation Problem statement System overview Methodology Results Conclusion 6 -
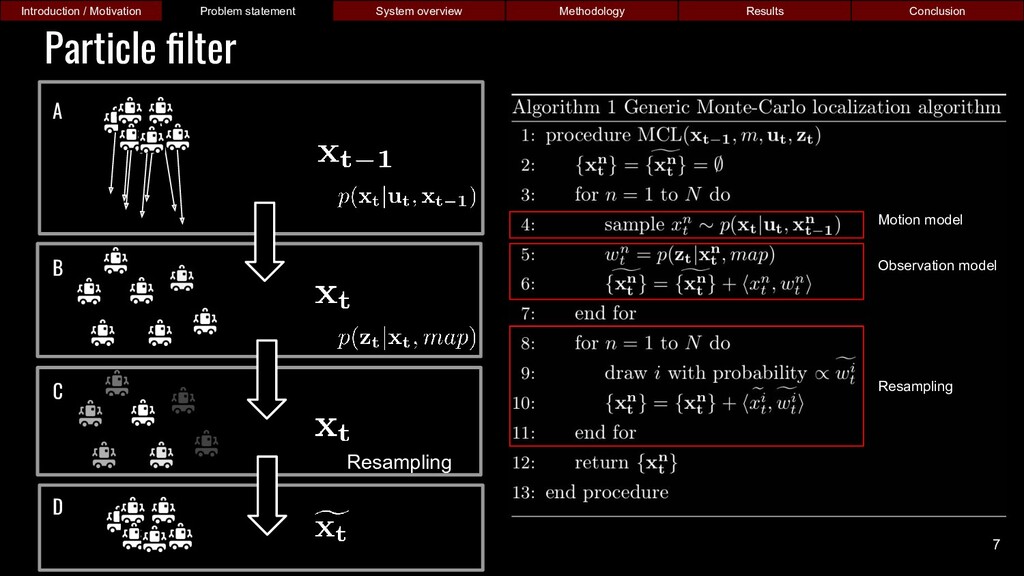
Particle filter Introduction / Motivation Problem statement Methodology Sliding window
Results Conclusion Introduction / Motivation Problem statement Sliding window Methodology Results Conclusion Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion Introduction / Motivation Problem statement System overview Methodology Results Conclusion Resampling Motion model Observation model Resampling A B C D 7 -
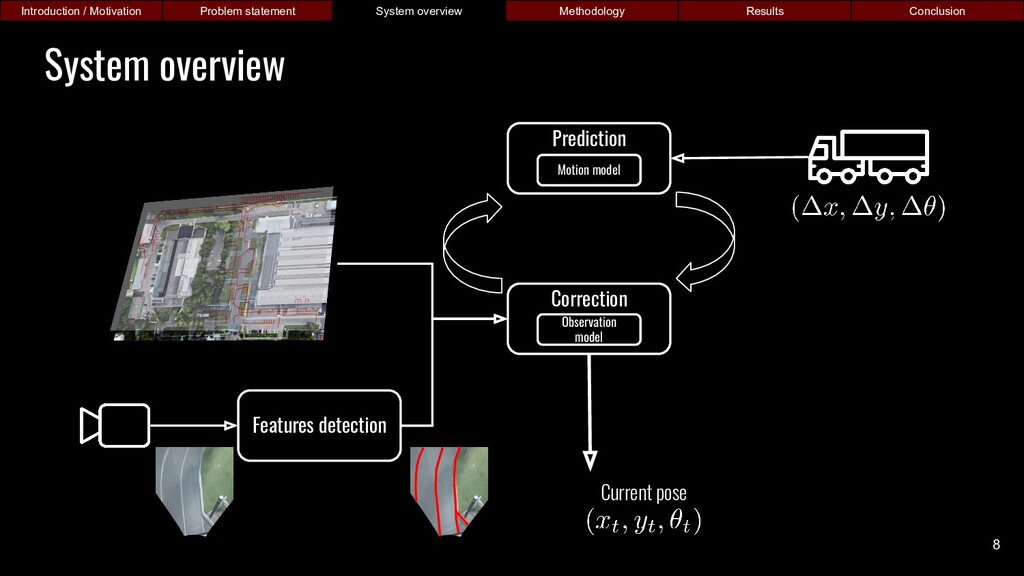
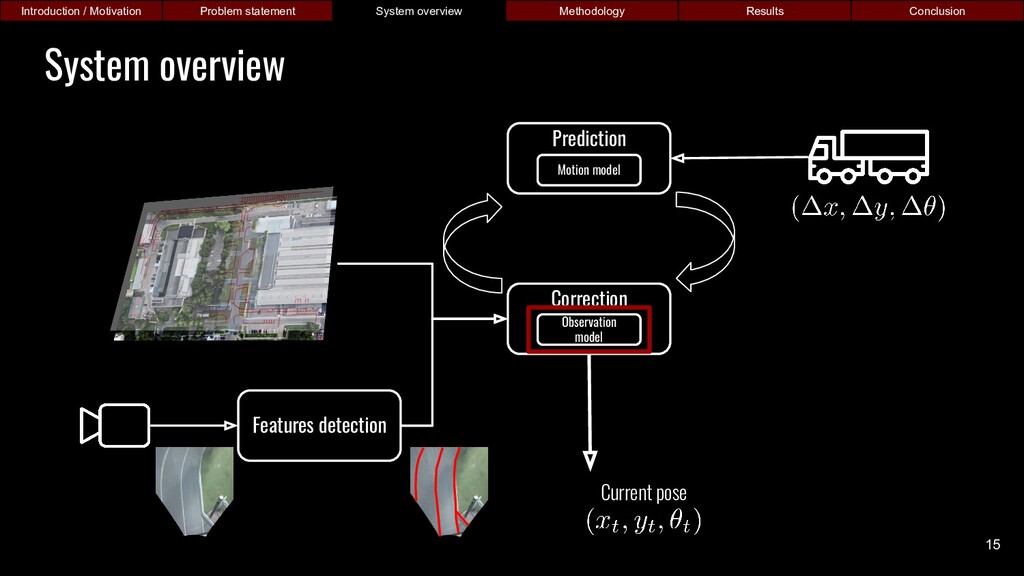
System overview Introduction / Motivation Problem statement Methodology Sliding window
Results Conclusion Introduction / Motivation Problem statement Sliding window Methodology Results Conclusion Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion Introduction / Motivation Problem statement System overview Methodology Results Conclusion 8 Features detection Correction Observation model Current pose Prediction Motion model -
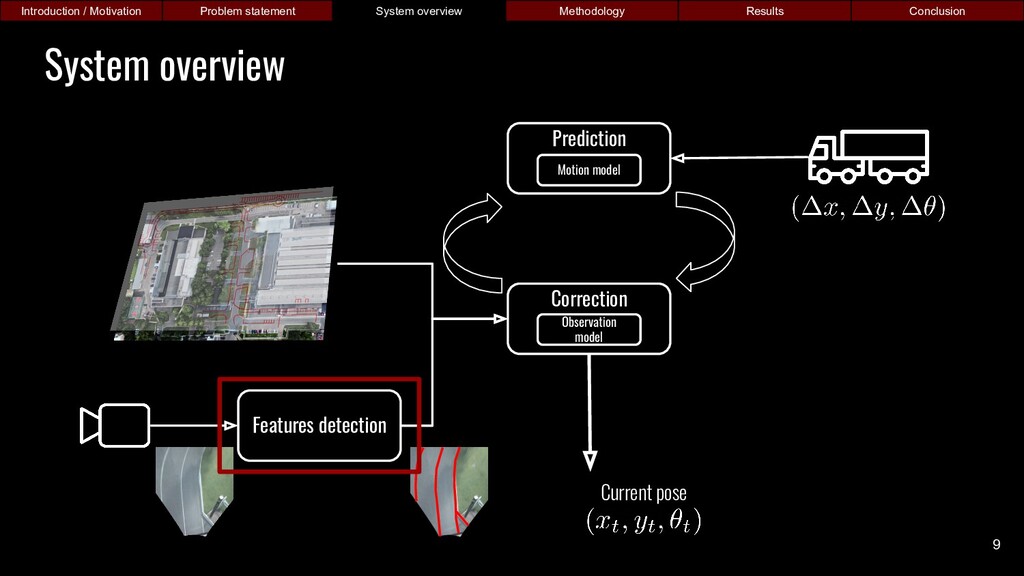
System overview Introduction / Motivation Problem statement Methodology Sliding window
Results Conclusion Introduction / Motivation Problem statement Sliding window Methodology Results Conclusion Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion Introduction / Motivation Problem statement System overview Methodology Results Conclusion 9 Features detection Correction Observation model Current pose Prediction Motion model -
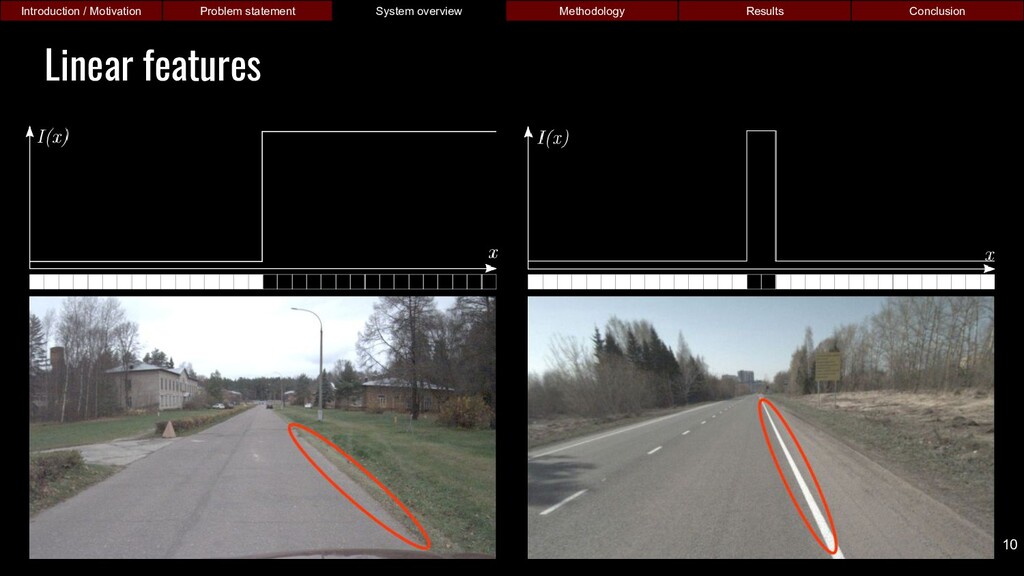
Linear features Introduction / Motivation Problem statement Methodology Sliding window
Results Conclusion Introduction / Motivation Problem statement Sliding window Methodology Results Conclusion Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion Introduction / Motivation Problem statement System overview Methodology Results Conclusion 10 -
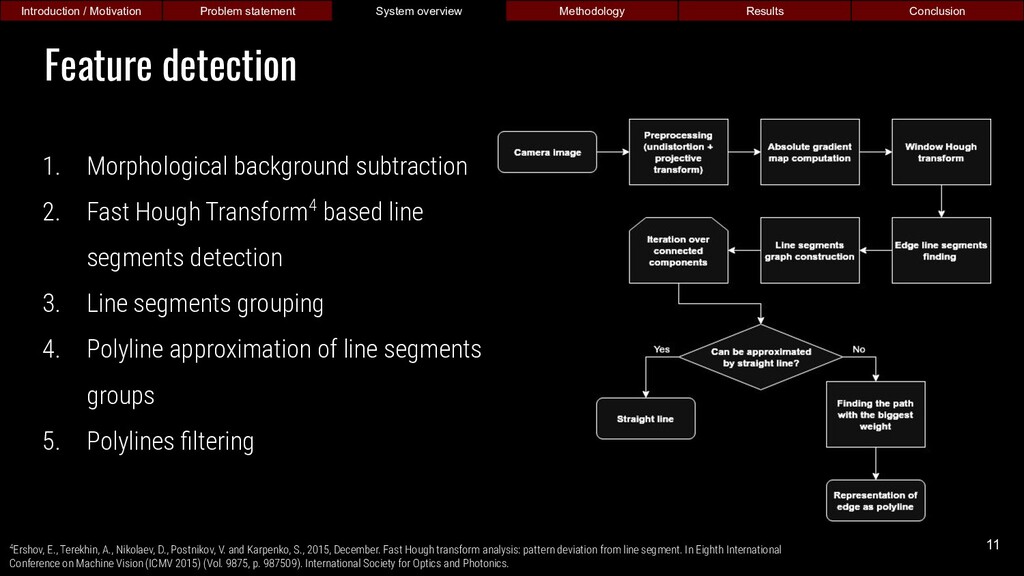
Feature detection Introduction / Motivation Problem statement Methodology Sliding window
Results Conclusion Introduction / Motivation Problem statement Sliding window Methodology Results Conclusion Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion Introduction / Motivation Problem statement System overview Methodology Results Conclusion 1. Morphological background subtraction 2. Fast Hough Transform4 based line segments detection 3. Line segments grouping 4. Polyline approximation of line segments groups 5. Polylines filtering 4Ershov, E., Terekhin, A., Nikolaev, D., Postnikov, V. and Karpenko, S., 2015, December. Fast Hough transform analysis: pattern deviation from line segment. In Eighth International Conference on Machine Vision (ICMV 2015) (Vol. 9875, p. 987509). International Society for Optics and Photonics. 11 -
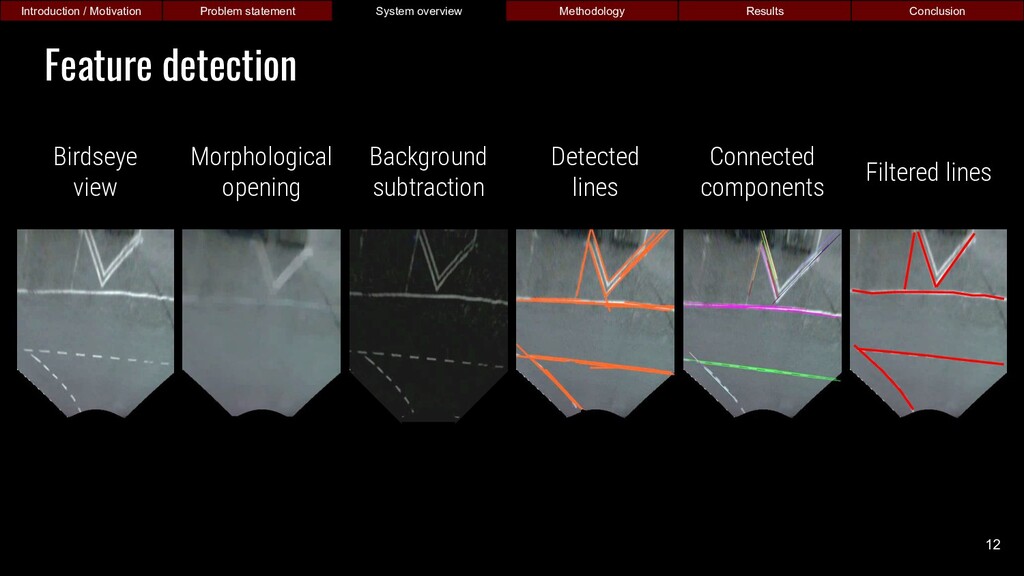
Feature detection Introduction / Motivation Problem statement Methodology Sliding window
Results Conclusion Introduction / Motivation Problem statement Sliding window Methodology Results Conclusion Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion Introduction / Motivation Problem statement System overview Methodology Results Conclusion 12 Birdseye view Morphological opening Background subtraction Connected components Detected lines Filtered lines -
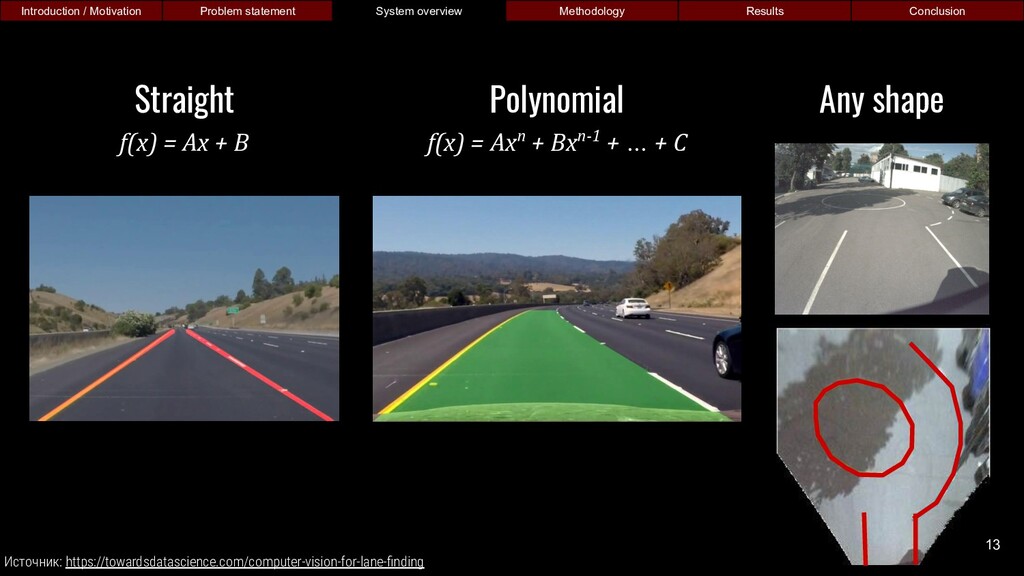
Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion
Introduction / Motivation Problem statement Sliding window Methodology Results Conclusion Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion Introduction / Motivation Problem statement System overview Methodology Results Conclusion Straight f(x) = Ax + B Polynomial f(x) = Axn + Bxn-1 + … + C Any shape 13 Источник: https://towardsdatascience.com/computer-vision-for-lane-finding -
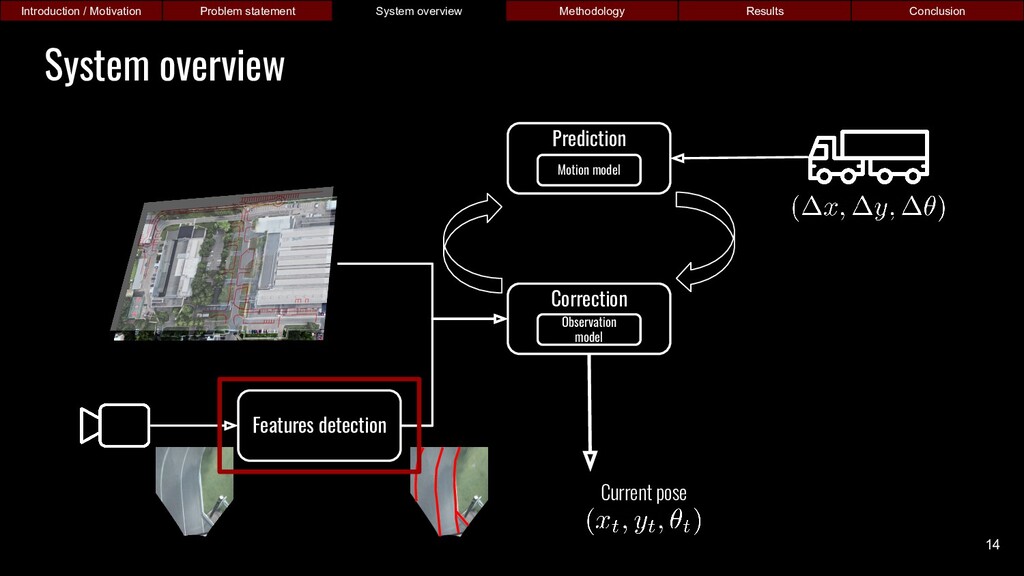
System overview Introduction / Motivation Problem statement Methodology Sliding window
Results Conclusion Introduction / Motivation Problem statement Sliding window Methodology Results Conclusion Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion Introduction / Motivation Problem statement System overview Methodology Results Conclusion 14 Features detection Correction Observation model Current pose Prediction Motion model -
System overview Introduction / Motivation Problem statement Methodology Sliding window
Results Conclusion Introduction / Motivation Problem statement Sliding window Methodology Results Conclusion Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion Introduction / Motivation Problem statement System overview Methodology Results Conclusion 15 Features detection Prediction Motion model Correction Observation model Current pose -
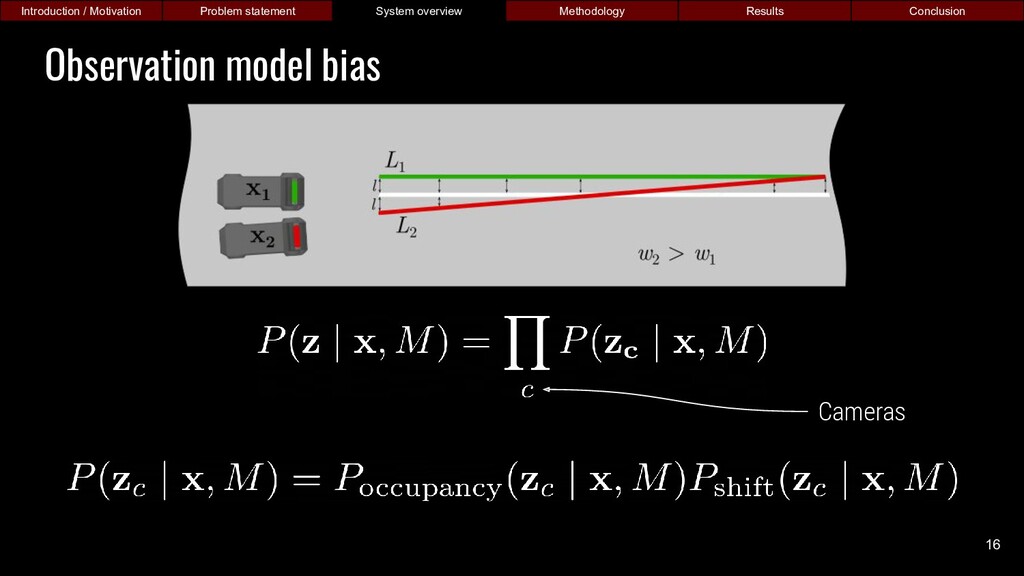
Observation model bias Introduction / Motivation Problem statement Methodology Sliding
window Results Conclusion Introduction / Motivation Problem statement Sliding window Methodology Results Conclusion Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion Introduction / Motivation Problem statement System overview Methodology Results Conclusion 16 Cameras -
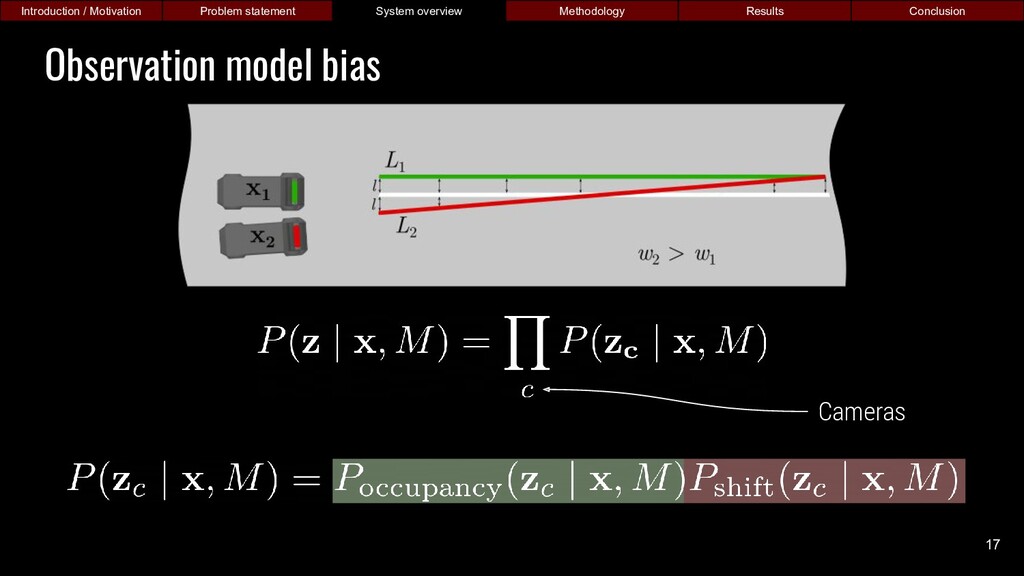
Observation model bias Introduction / Motivation Problem statement Methodology Sliding
window Results Conclusion Introduction / Motivation Problem statement Sliding window Methodology Results Conclusion Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion Introduction / Motivation Problem statement System overview Methodology Results Conclusion 17 Cameras -
Observation model bias Introduction / Motivation Problem statement Methodology Sliding
window Results Conclusion Introduction / Motivation Problem statement Sliding window Methodology Results Conclusion Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion Introduction / Motivation Problem statement System overview Methodology Results Conclusion 18 Cameras -
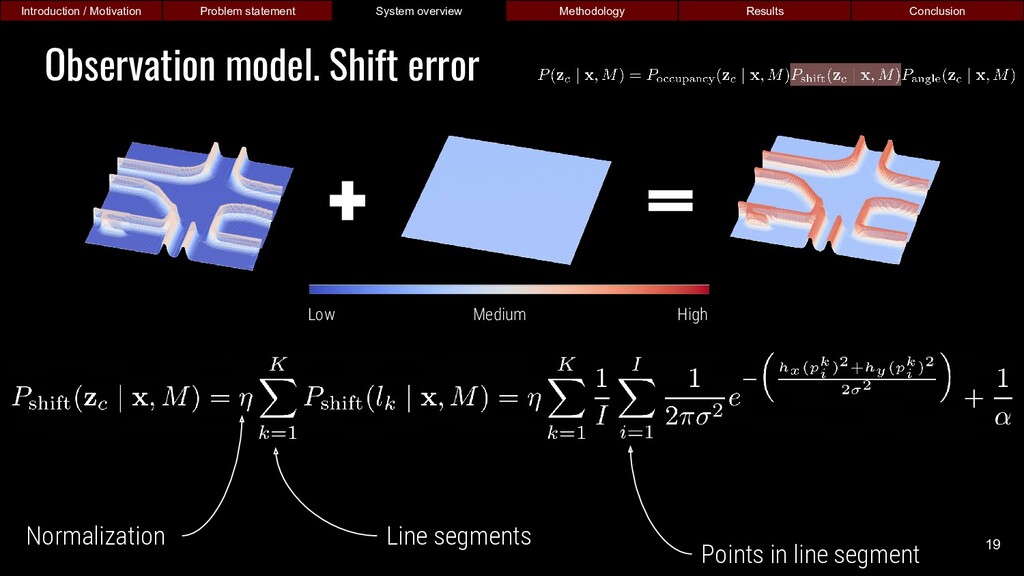
Observation model. Shift error Introduction / Motivation Problem statement Methodology
Sliding window Results Conclusion Introduction / Motivation Problem statement Sliding window Methodology Results Conclusion Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion Introduction / Motivation Problem statement System overview Methodology Results Conclusion 19 Low Medium High Line segments Normalization Points in line segment -
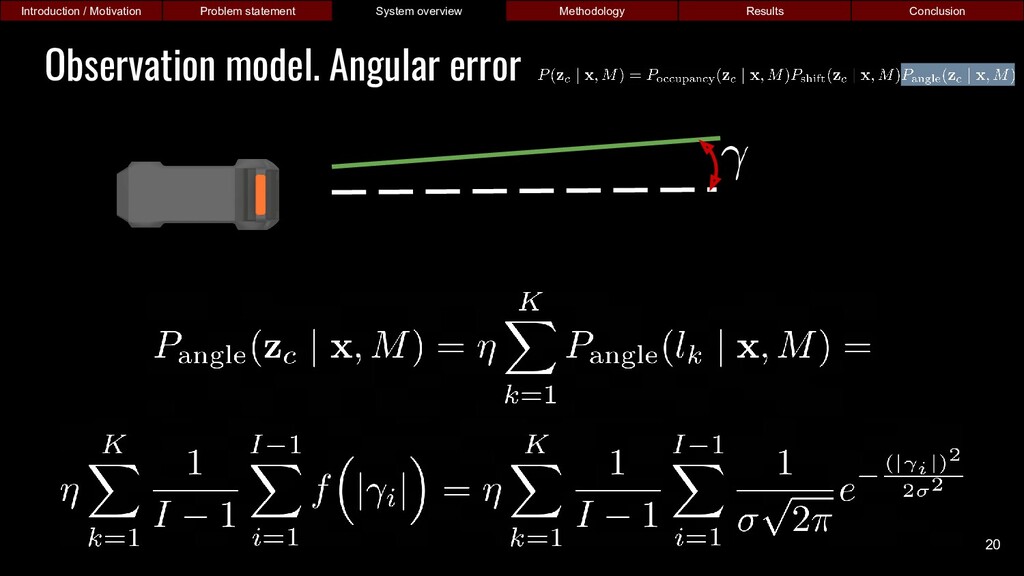
Observation model. Angular error Introduction / Motivation Problem statement Methodology
Sliding window Results Conclusion Introduction / Motivation Problem statement Sliding window Methodology Results Conclusion Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion Introduction / Motivation Problem statement System overview Methodology Results Conclusion 20 -
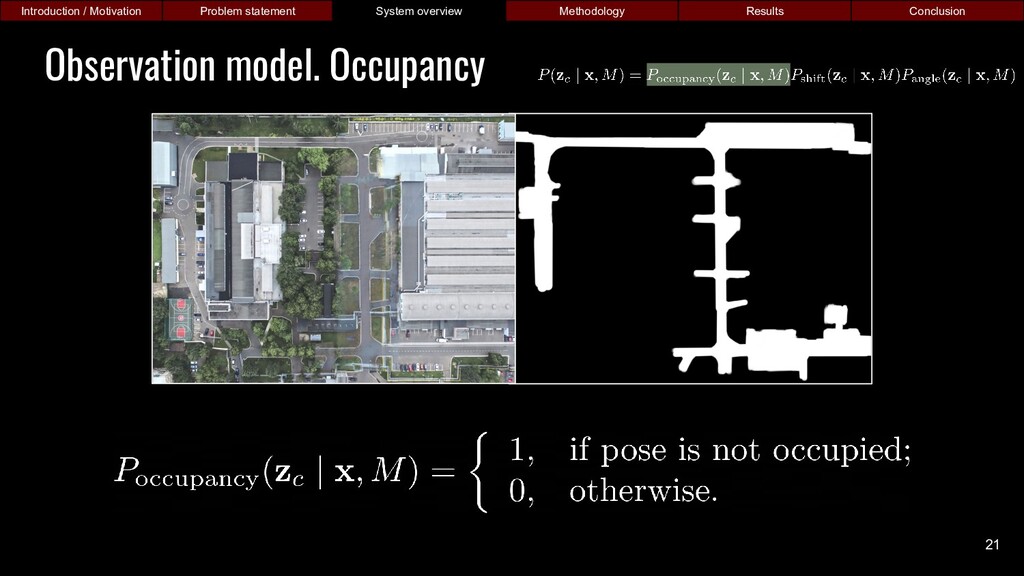
Observation model. Occupancy Introduction / Motivation Problem statement Methodology Sliding
window Results Conclusion Introduction / Motivation Problem statement Sliding window Methodology Results Conclusion Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion Introduction / Motivation Problem statement System overview Methodology Results Conclusion 21 -
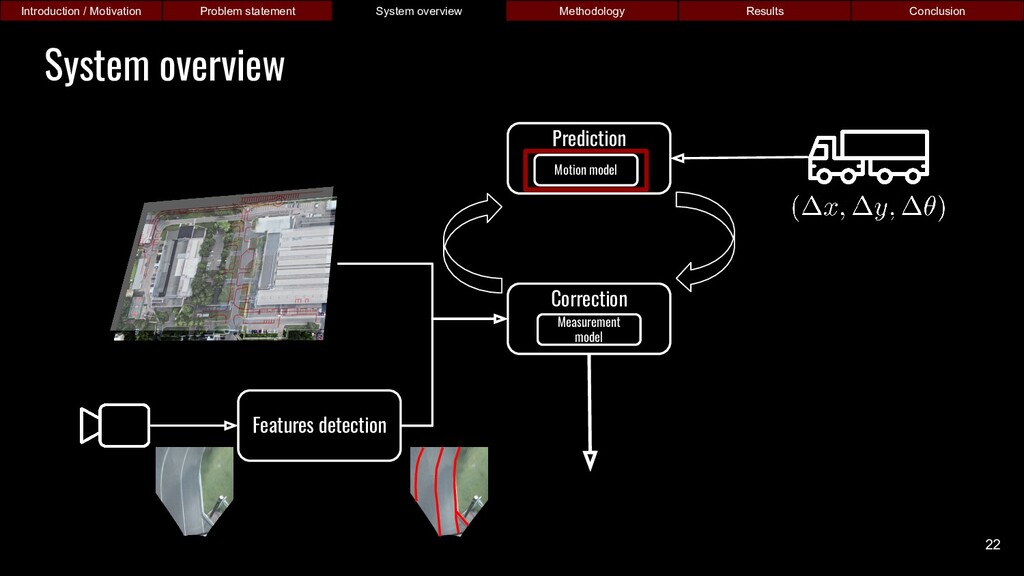
System overview Introduction / Motivation Problem statement Methodology Sliding window
Results Conclusion Introduction / Motivation Problem statement Sliding window Methodology Results Conclusion Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion Introduction / Motivation Problem statement System overview Methodology Results Conclusion 22 Features detection Prediction Motion model Correction Measurement model -
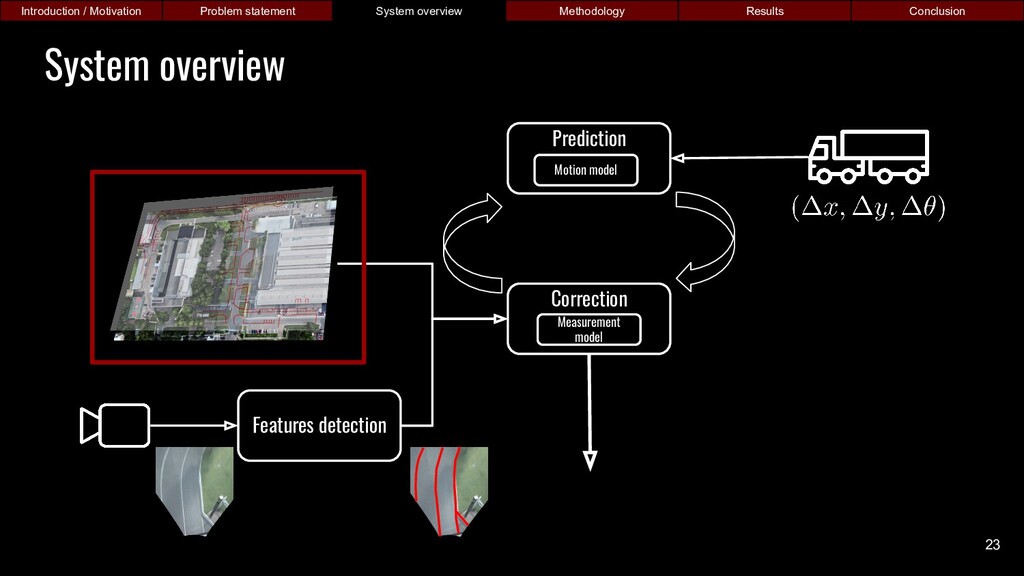
System overview Introduction / Motivation Problem statement Methodology Sliding window
Results Conclusion Introduction / Motivation Problem statement Sliding window Methodology Results Conclusion Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion Introduction / Motivation Problem statement System overview Methodology Results Conclusion 23 Features detection Prediction Motion model Correction Measurement model -
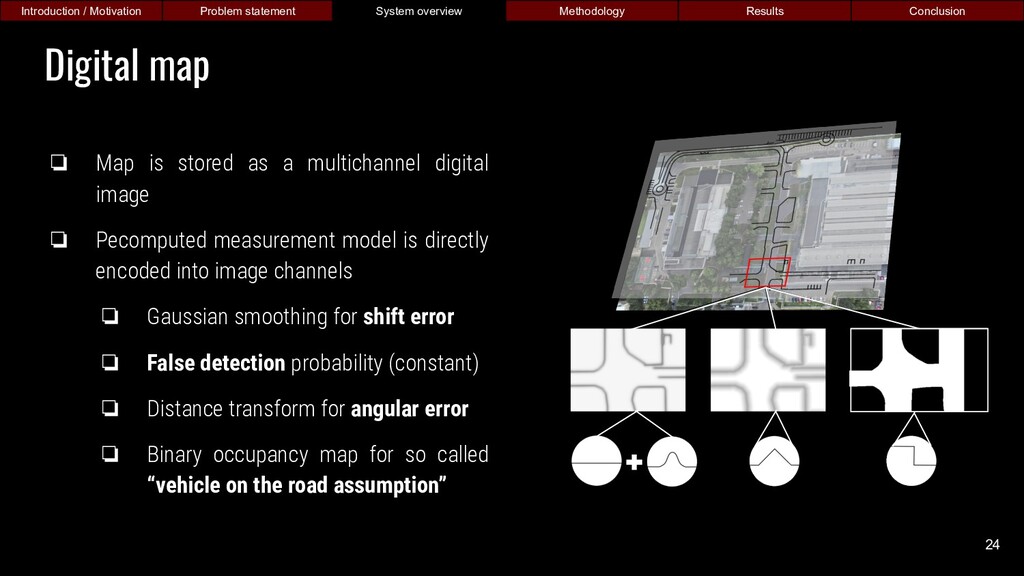
❏ Map is stored as a multichannel digital image ❏
Pecomputed measurement model is directly encoded into image channels ❏ Gaussian smoothing for shift error ❏ False detection probability (constant) ❏ Distance transform for angular error ❏ Binary occupancy map for so called “vehicle on the road assumption” Digital map Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion Introduction / Motivation Problem statement Sliding window Methodology Results Conclusion Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion Introduction / Motivation Problem statement System overview Methodology Results Conclusion 24 -
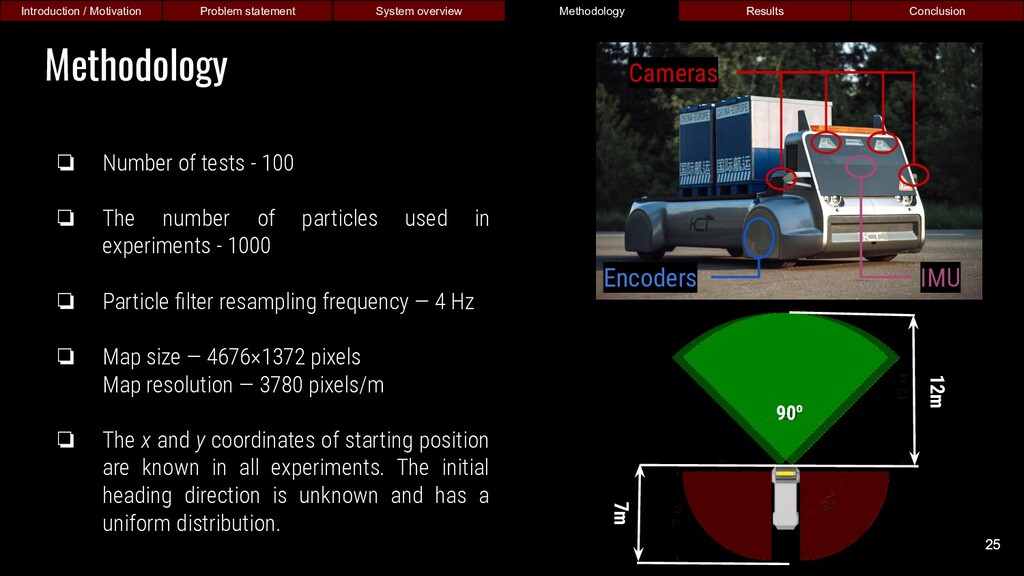
❏ Number of tests - 100 ❏ The number of
particles used in experiments - 1000 ❏ Particle filter resampling frequency — 4 Hz ❏ Map size — 4676×1372 pixels Map resolution — 3780 pixels/m ❏ The x and y coordinates of starting position are known in all experiments. The initial heading direction is unknown and has a uniform distribution. Methodology Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion Introduction / Motivation Problem statement Sliding window Methodology Results Conclusion Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion Introduction / Motivation Problem statement System overview Methodology Results Conclusion Cameras Encoders IMU 25 25 90o 12m 7m -
Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion
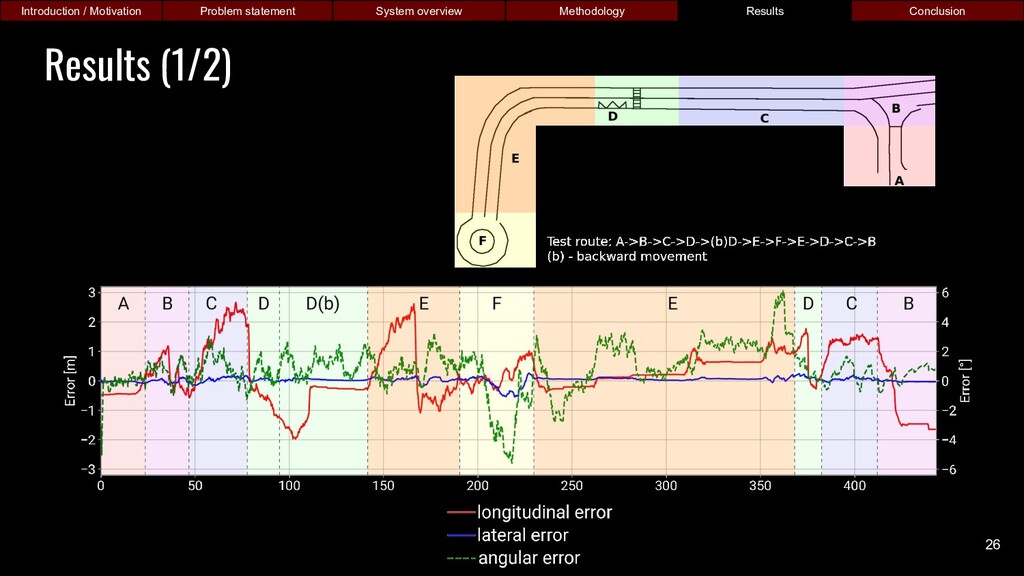
Introduction / Motivation Problem statement Sliding window Methodology Results Conclusion Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion Introduction / Motivation Problem statement System overview Methodology Results Conclusion Results (1/2) 26 -
Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion
Introduction / Motivation Problem statement Sliding window Methodology Results Conclusion Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion Introduction / Motivation Problem statement System overview Methodology Results Conclusion Results (2/2) longitudinal MAE did not change 12% decrease for lateral MAE 15% decrease for angular MAE 27 MAE - Mean Absolute Error Max - Maximum Absolute Error 15% decrease of the longitudinal Max 12% increase of the lateral Max 19% decrease of the angular Max -
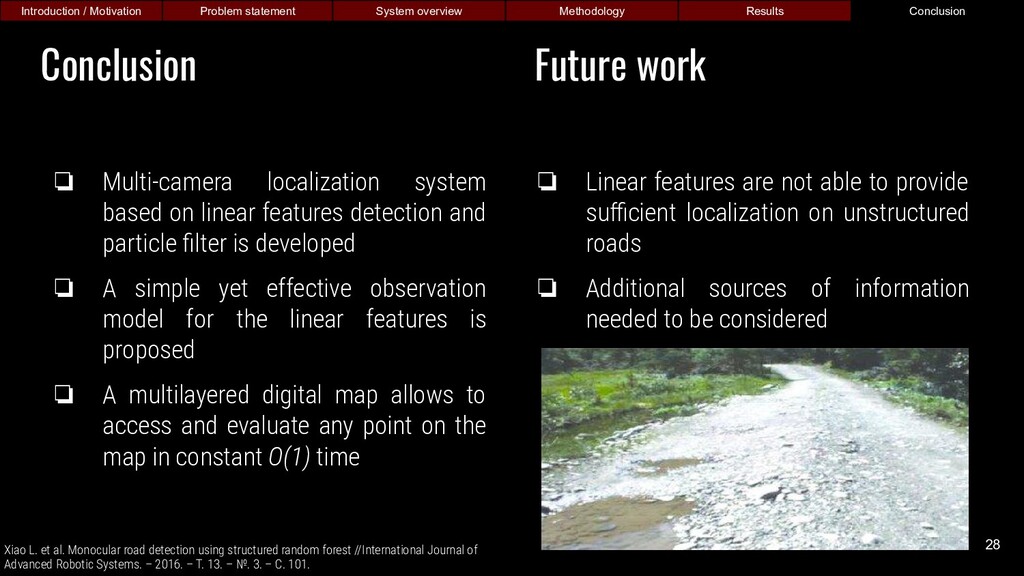
❏ Multi-camera localization system based on linear features detection and
particle filter is developed ❏ A simple yet effective observation model for the linear features is proposed ❏ A multilayered digital map allows to access and evaluate any point on the map in constant O(1) time Future work ❏ Linear features are not able to provide sufficient localization on unstructured roads ❏ Additional sources of information needed to be considered Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion Introduction / Motivation Problem statement Sliding window Methodology Results Conclusion Introduction / Motivation Problem statement Methodology Sliding window Results Conclusion Introduction / Motivation Problem statement System overview Methodology Results Conclusion Conclusion 28 Xiao L. et al. Monocular road detection using structured random forest //International Journal of Advanced Robotic Systems. – 2016. – Т. 13. – №. 3. – С. 101. -
Thanks! Oleg Shipitko, Vlad Kibalov, Maxim Abramov, Irina Kunina, Ekaterina
Panfilova, Anton Grigoriev [email protected]
 opentalks
 rajeshrinet
 institutdelelevage
 hayataka88
 satocos135
 martinlippert
 mariiabarkan12
 trycycle
 ykiyota
 konakalab
 gr2m
 lara
 lindahogenes
 codingconduct
 chrisshort
 inesmontani
 joshbly
 tammyeverts
 sergeychernyshev
 asonas
 reverentgeek
 chriscoyier