Share
Embed
Revisão de matrizes e cálculo vetorial
Exatamente o que está dito no título.

Paulo Bordoni
March 19, 2015
Transcript
87 slides
-
Revisão de Matrizes e Cálculo vetorial Prof. Paulo R. G.
Bordoni LNCC UFRJ -
Neste conjunto de transparências você vai revisar o conteúdo básico
de Matrizes e Cálculo vetorial, ou Álgebra linear elementar. -
O conceito de força já era conhecido dos gregos Aristóteles
(erradamente) e Arquimedes (alavanca, empuxo). Galileu realizou experimentos mostrando que corpos eram acelerados pela força da gravidade, refutando a teoria aristotélica (cristalizada pela Igreja). As três leis de Newton, estabelecendo o conceito de força de forma clara, foram apresentadas em seu famoso livro, publicado em 1687. -
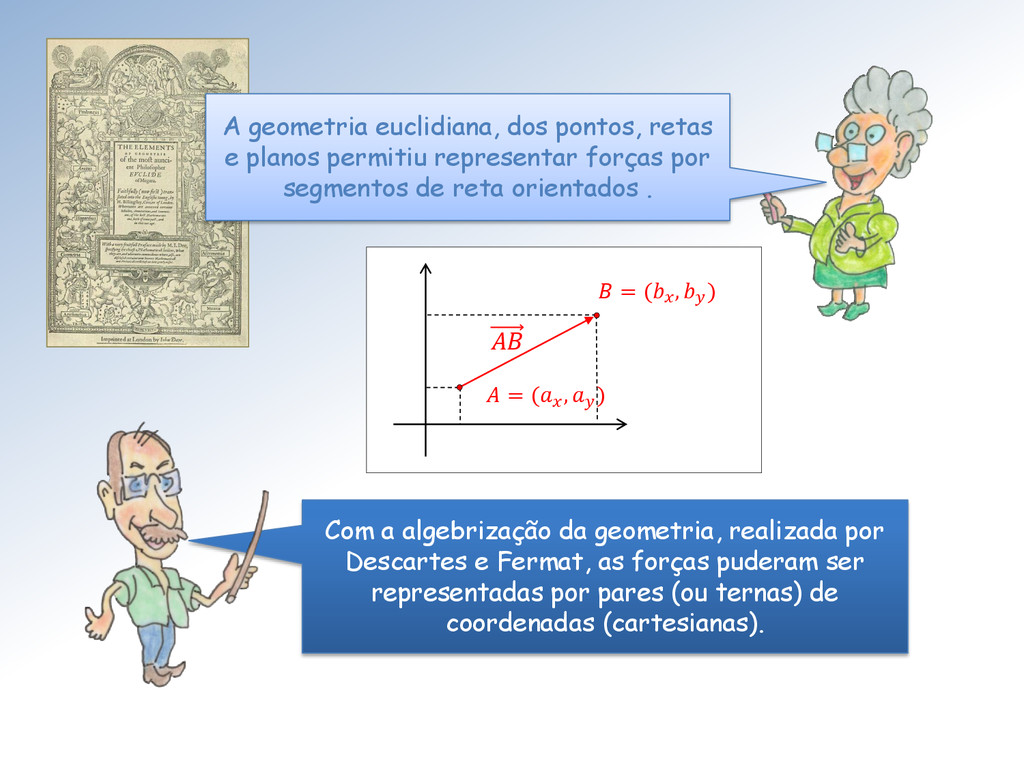
Com a algebrização da geometria, realizada por Descartes e Fermat,
as forças puderam ser representadas por pares (ou ternas) de coordenadas (cartesianas). A geometria euclidiana, dos pontos, retas e planos permitiu representar forças por segmentos de reta orientados . = ( , ) = ( , ) -
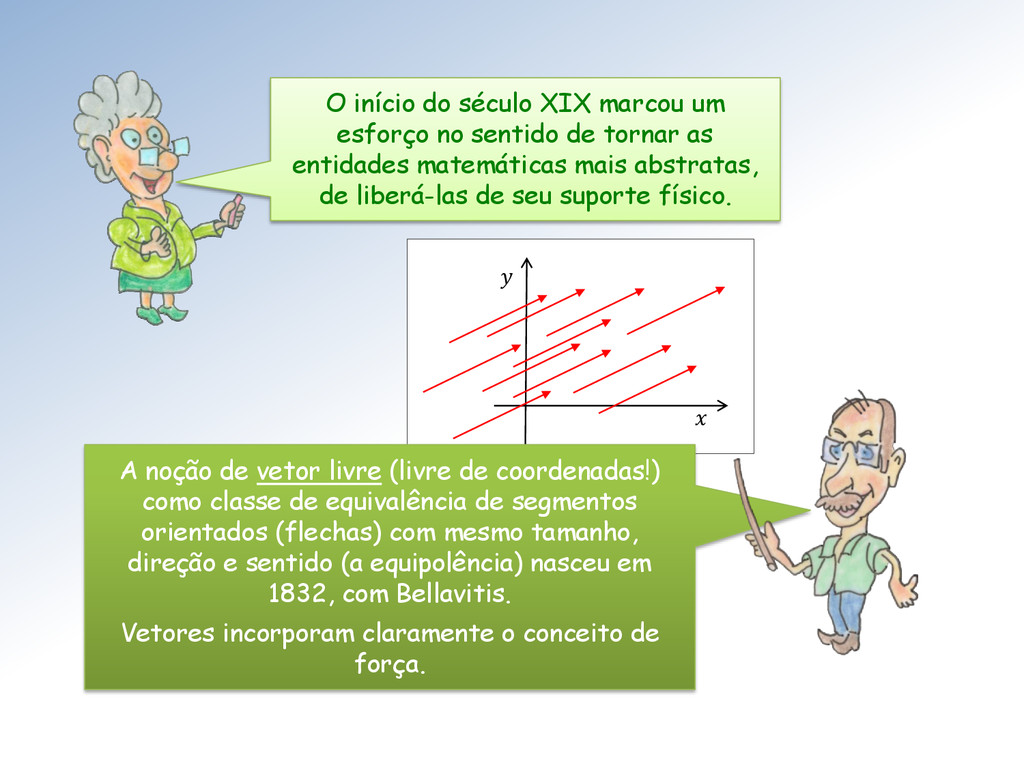
O início do século XIX marcou um esforço no sentido
de tornar as entidades matemáticas mais abstratas, de liberá-las de seu suporte físico. A noção de vetor livre (livre de coordenadas!) como classe de equivalência de segmentos orientados (flechas) com mesmo tamanho, direção e sentido (a equipolência) nasceu em 1832, com Bellavitis. Vetores incorporam claramente o conceito de força. -
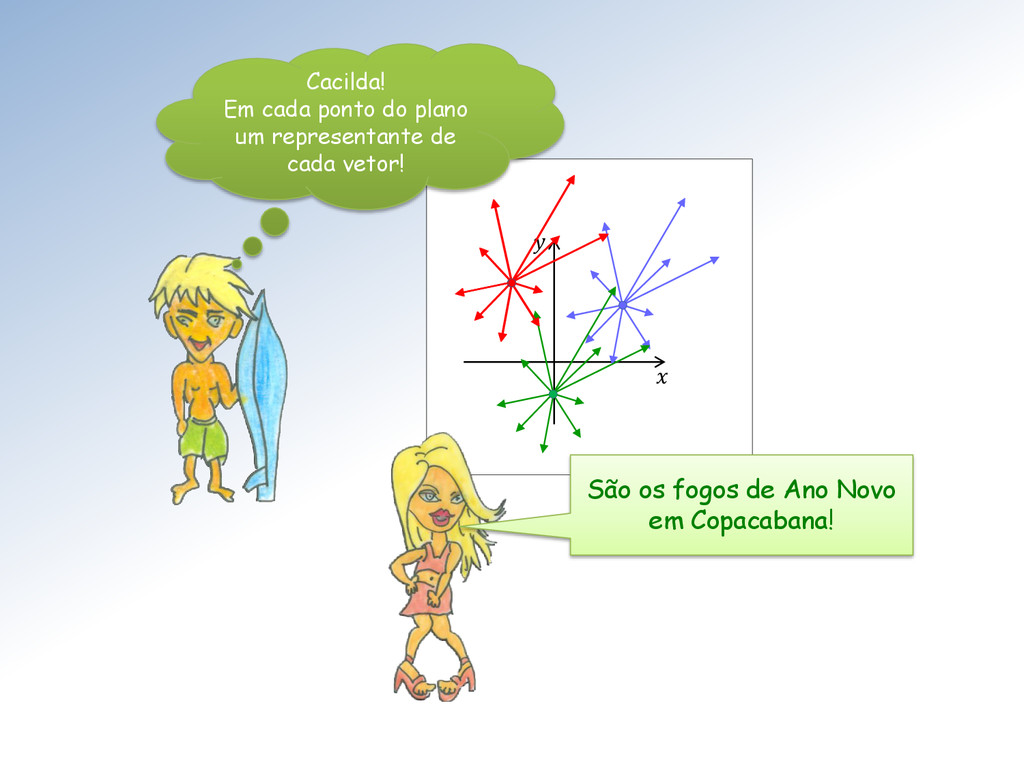
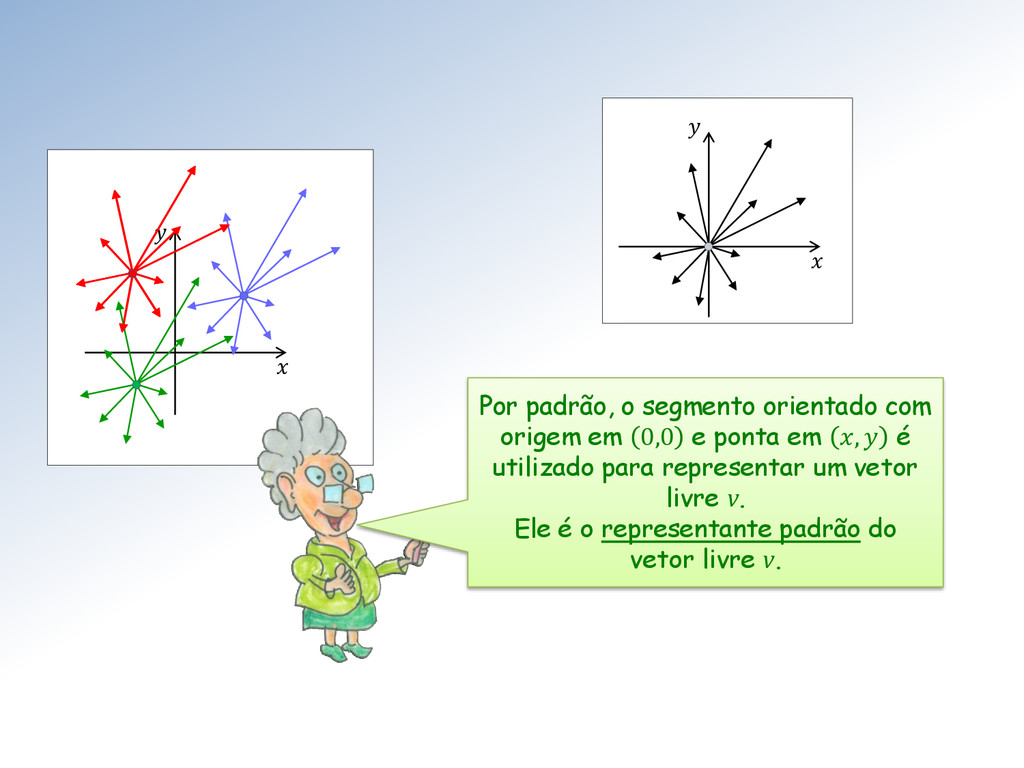
Cacilda! Em cada ponto do plano um representante de cada
vetor! São os fogos de Ano Novo em Copacabana! -
A velocidade e a aceleração são exemplos clássicos de vetores.
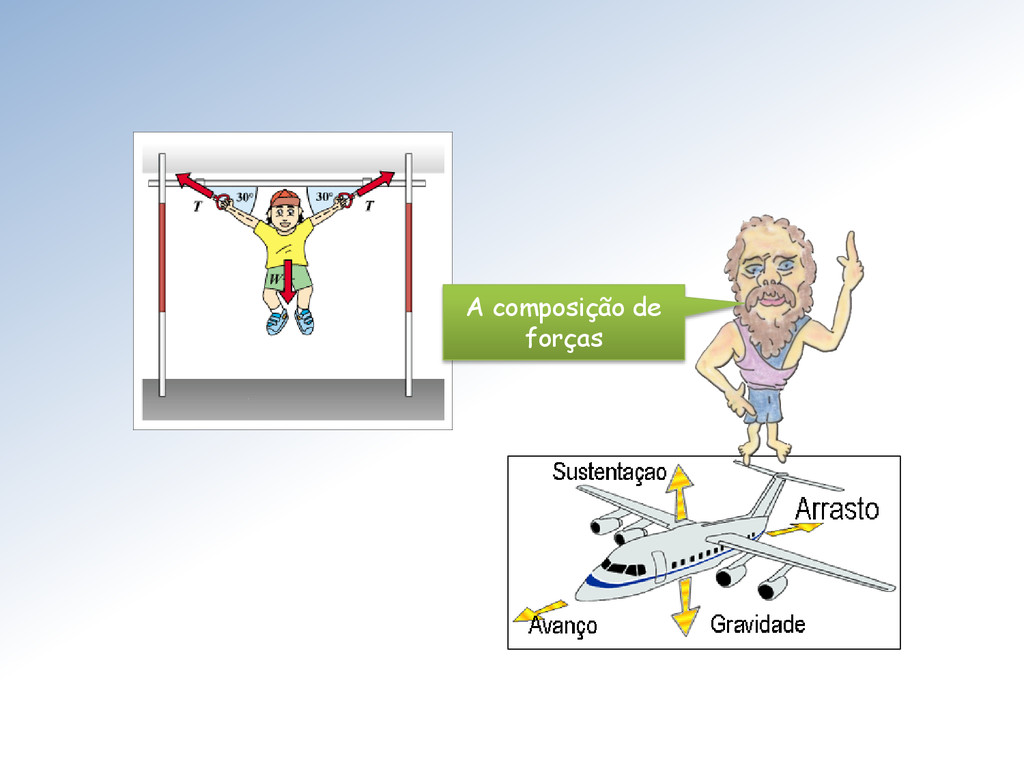
Possuem direção, sentido e magnitude. Normalmente são aplicadas num ponto específico de um corpo – às vezes o centro de massa. O conceito de vetor livre é extremamente utilizado em física e engenharias, por exemplo na composição de forças. -
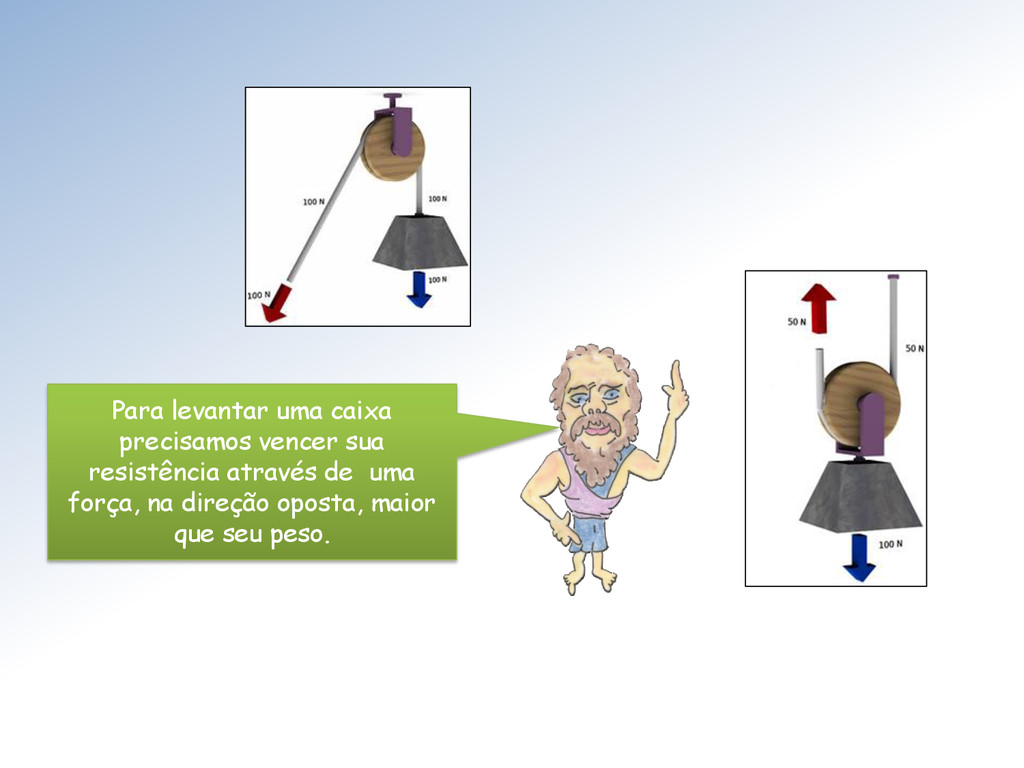
Para levantar uma caixa precisamos vencer sua resistência através de
uma força, na direção oposta, maior que seu peso. -
— A adição de vetores, que corresponde a ideia de
composição de forças. — A multiplicação de um vetor por fator de escala, está associada a equilibrar uma força, a aumentá-la ou reduzi-la. As operações fundamentais com vetores estão diretamente associadas ao conceito de força. -
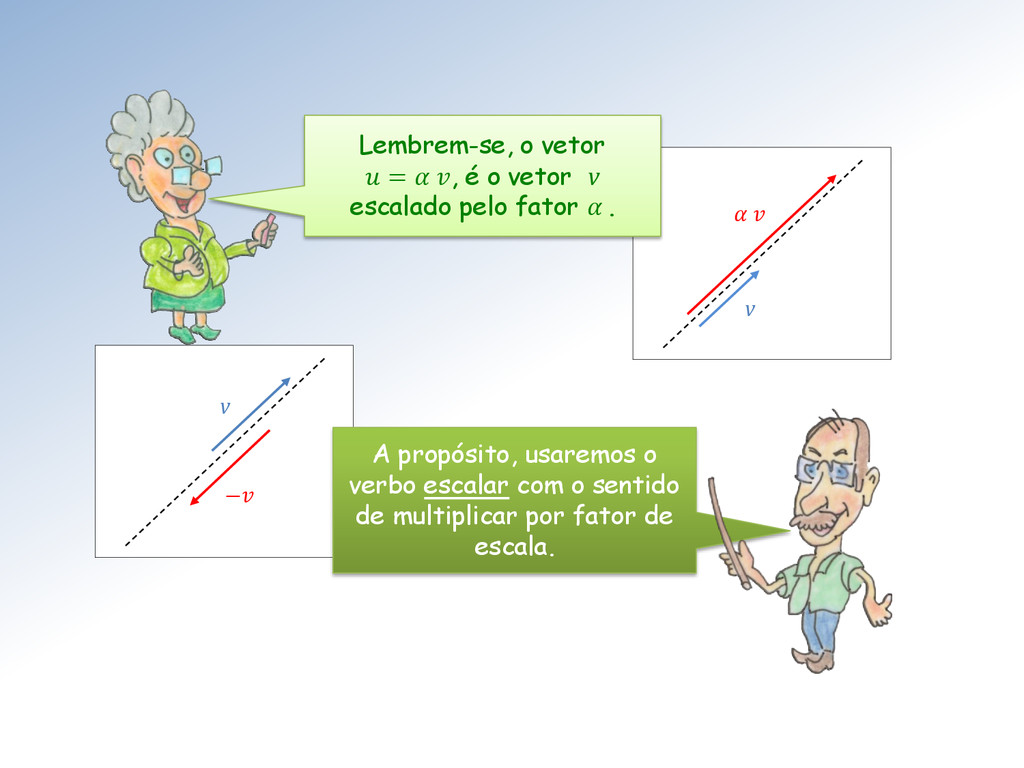
− v v Lembrem-se, o vetor = , é o
vetor v escalado pelo fator . A propósito, usaremos o verbo escalar com o sentido de multiplicar por fator de escala. -
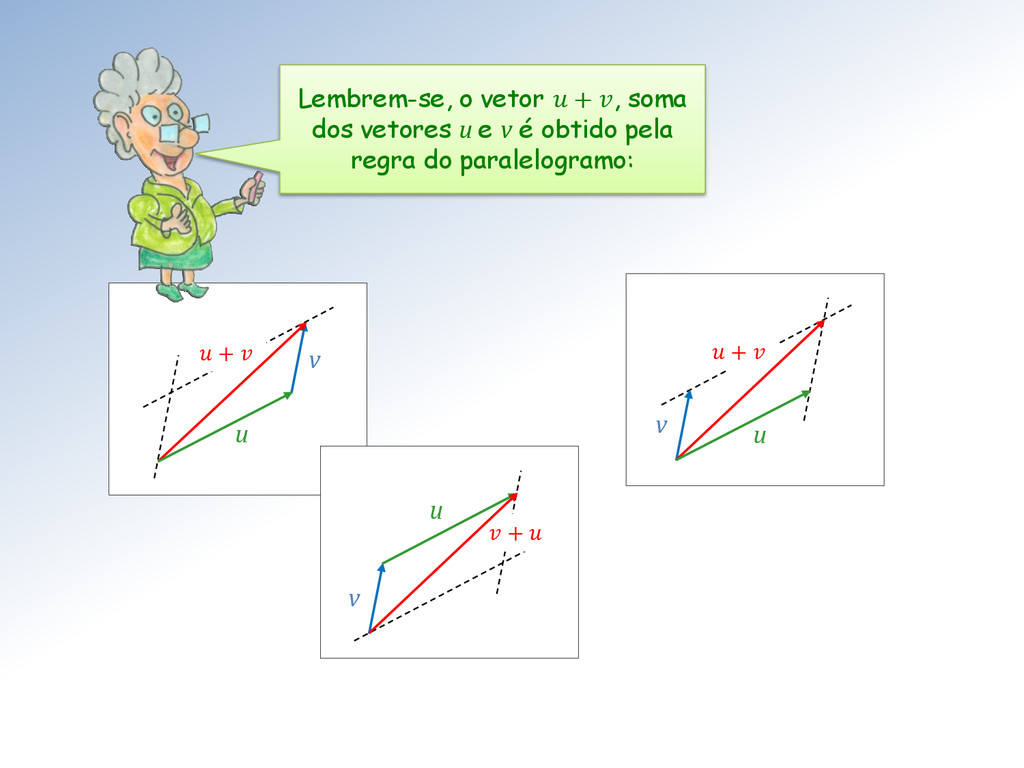
+ u v + u v + u v Lembrem-se,
o vetor + , soma dos vetores u e v é obtido pela regra do paralelogramo: -
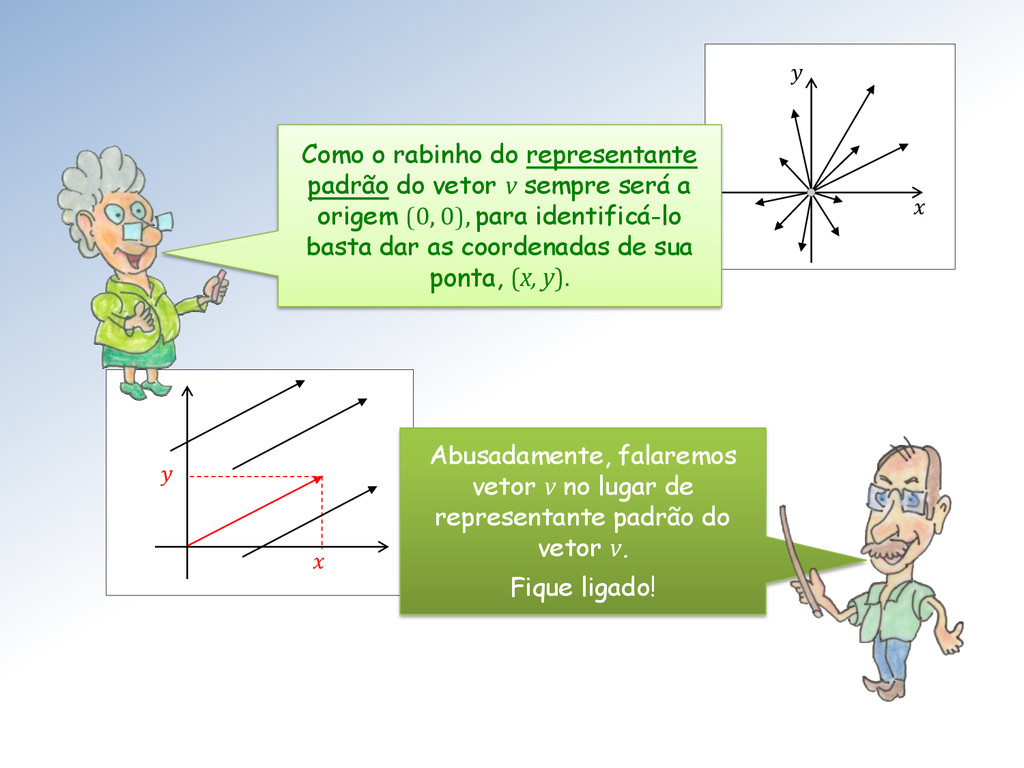
Por padrão, o segmento orientado com origem em 0,0 e
ponta em , é utilizado para representar um vetor livre v. Ele é o representante padrão do vetor livre v. -
Como o rabinho do representante padrão do vetor v sempre
será a origem (0, 0), para identificá-lo basta dar as coordenadas de sua ponta, (x, y). Abusadamente, falaremos vetor v no lugar de representante padrão do vetor v. Fique ligado! -
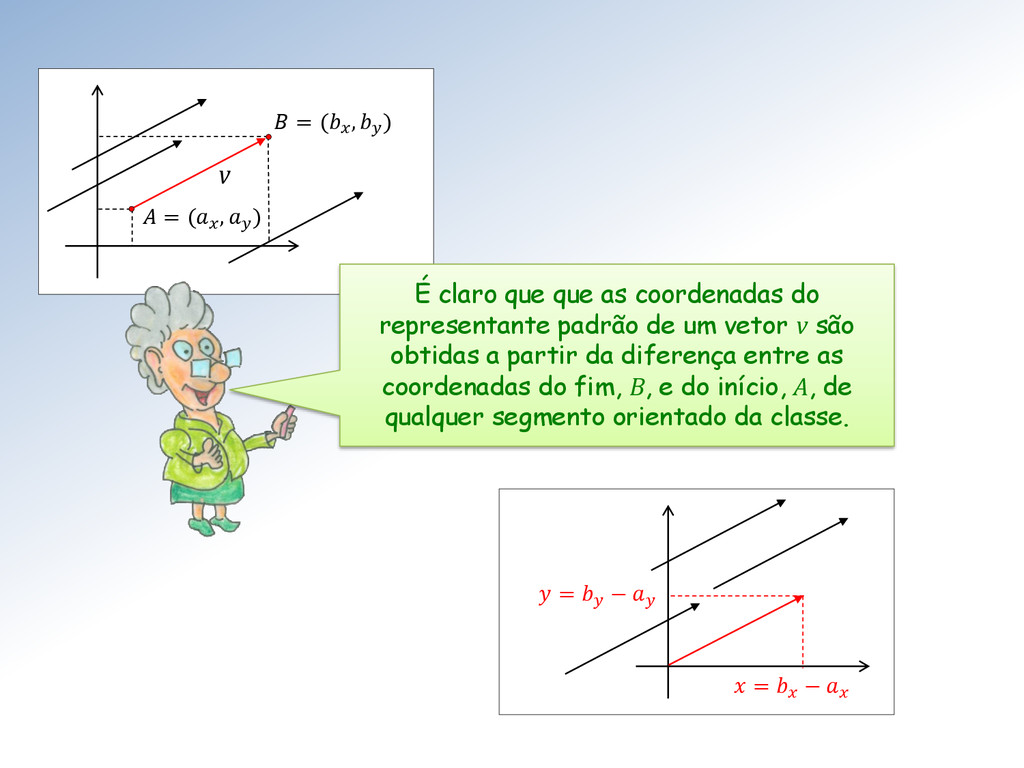
= − = − v = ( , ) =
( , ) É claro que que as coordenadas do representante padrão de um vetor v são obtidas a partir da diferença entre as coordenadas do fim, B, e do início, A, de qualquer segmento orientado da classe. -
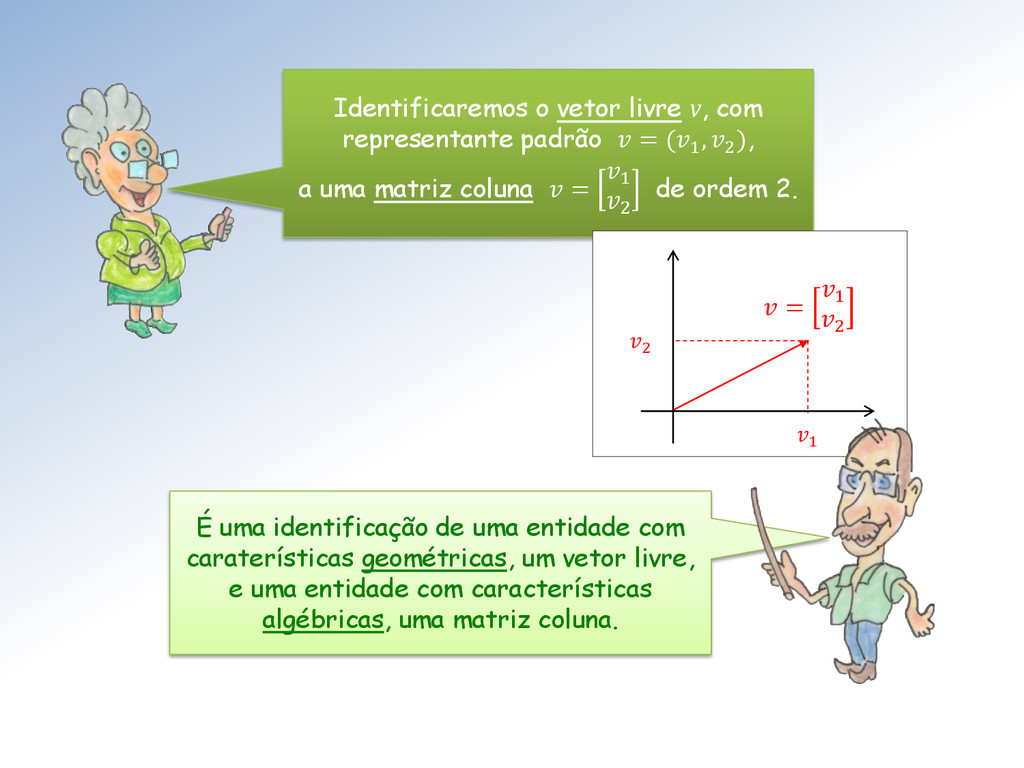
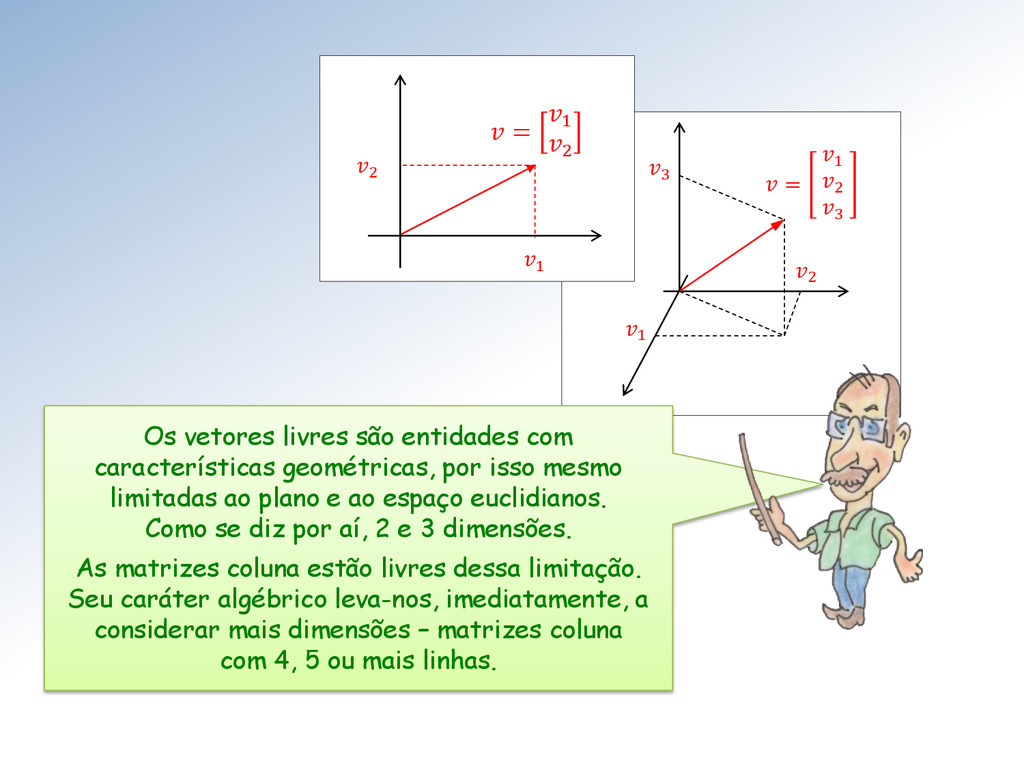
Identificaremos o vetor livre v, com representante padrão = (1
, 2 ), a uma matriz coluna = 1 2 de ordem 2. 2 1 = 1 2 É uma identificação de uma entidade com caraterísticas geométricas, um vetor livre, e uma entidade com características algébricas, uma matriz coluna. -
Essa identificação só terá sucesso, se conseguirmos garantir a correspondência
entre: • a adição de vetores via regra do paralelogramo • e a adição de matrizes coluna E garantir também a correspondência entre: • a multiplicação de um vetor livre por um fator de escala • e a multiplicação de uma matriz coluna por um número real -
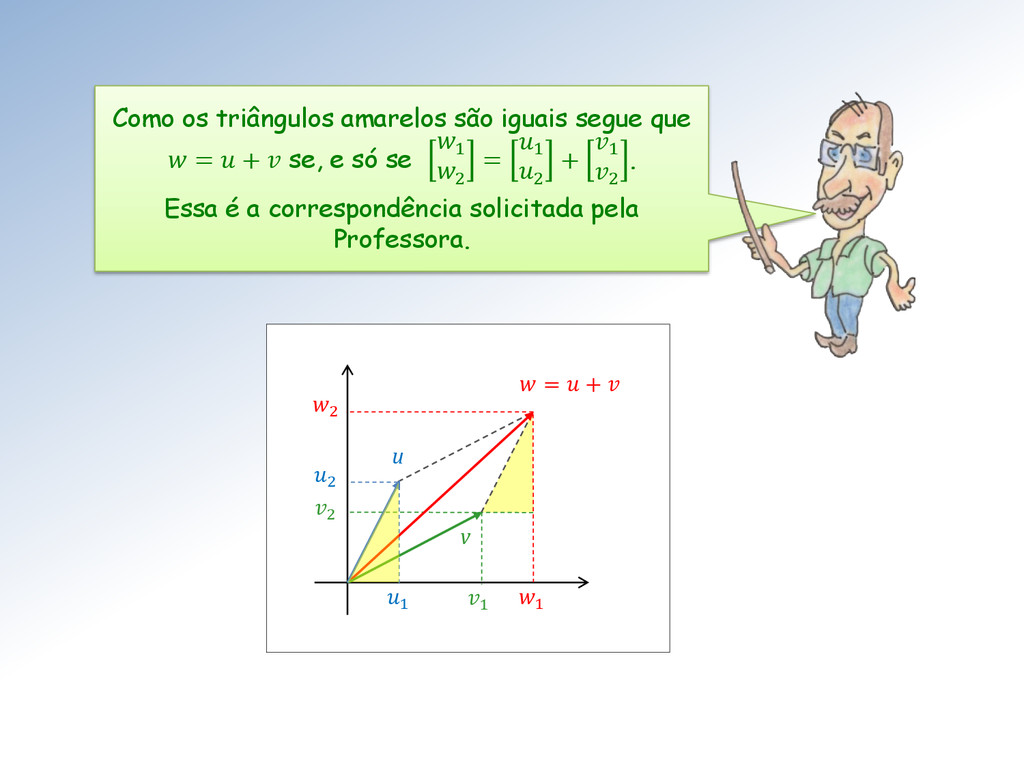
2 1 v 2 1 u = + 1 2
Como os triângulos amarelos são iguais segue que = + se, e só se 1 2 = 1 2 + 1 2 . Essa é a correspondência solicitada pela Professora. -
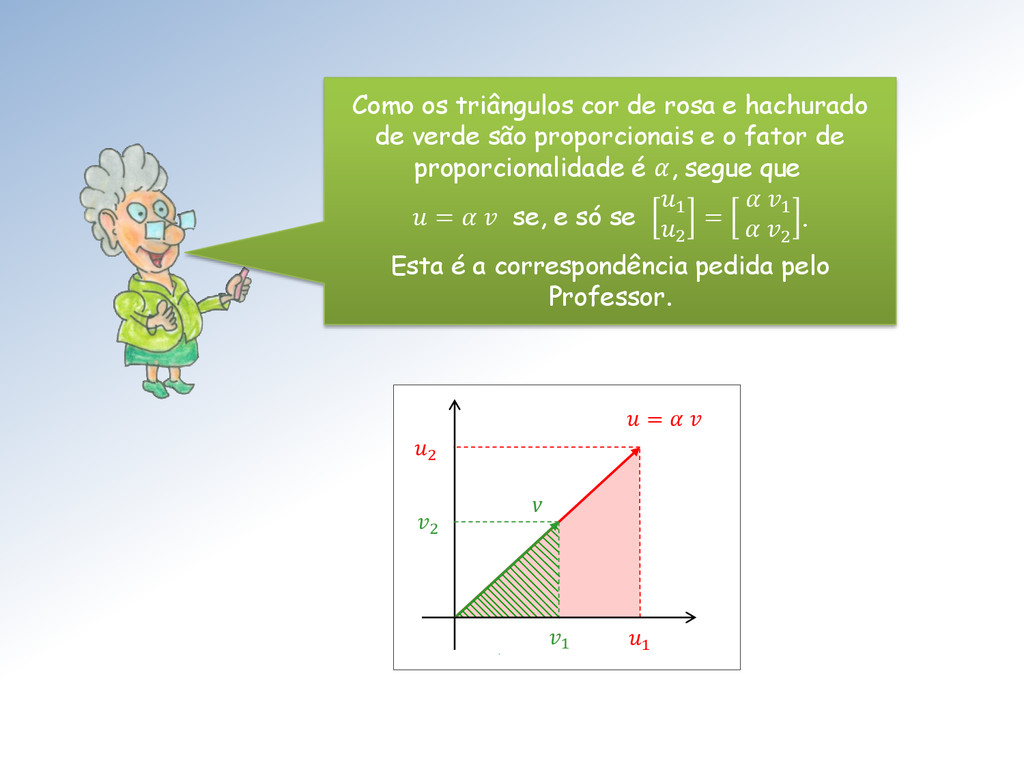
2 1 = 1 2 v Como os triângulos cor
de rosa e hachurado de verde são proporcionais e o fator de proporcionalidade é , segue que = se, e só se 1 2 = 1 2 . Esta é a correspondência pedida pelo Professor. -
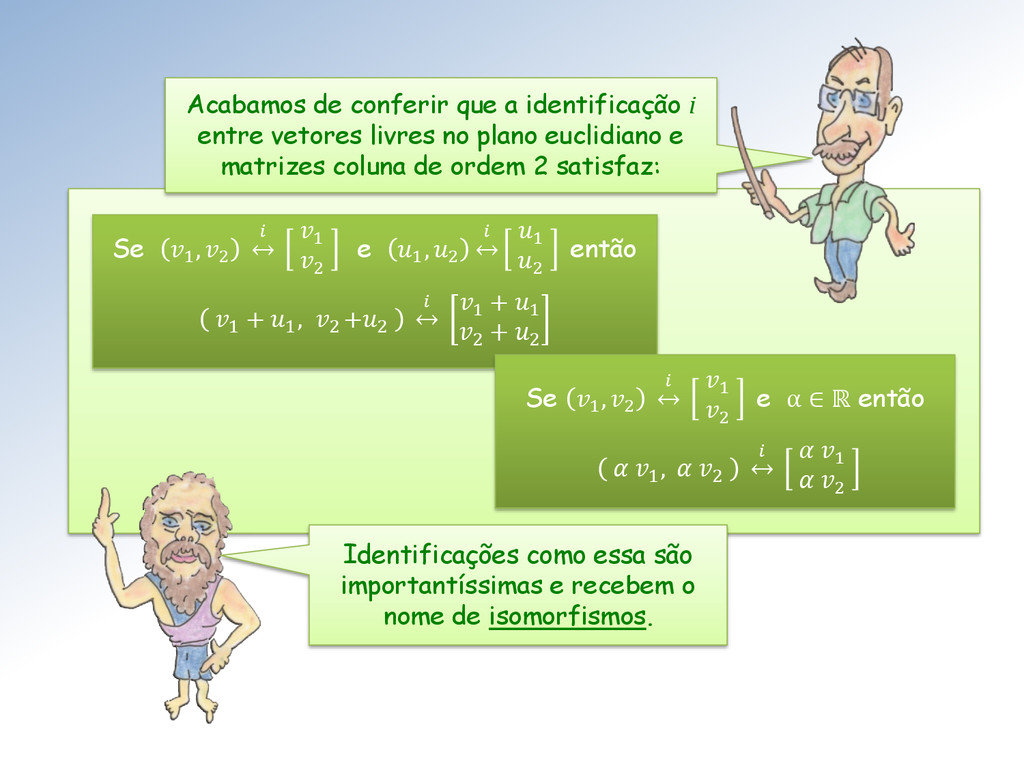
Se 1 , 2 1 2 e 1 , 2
1 2 então 1 + 1 , 2 +2 1 + 1 2 + 2 Se 1 , 2 1 2 e α ∈ ℝ então 1 , 2 1 2 Identificações como essa são importantíssimas e recebem o nome de isomorfismos. Acabamos de conferir que a identificação i entre vetores livres no plano euclidiano e matrizes coluna de ordem 2 satisfaz: -
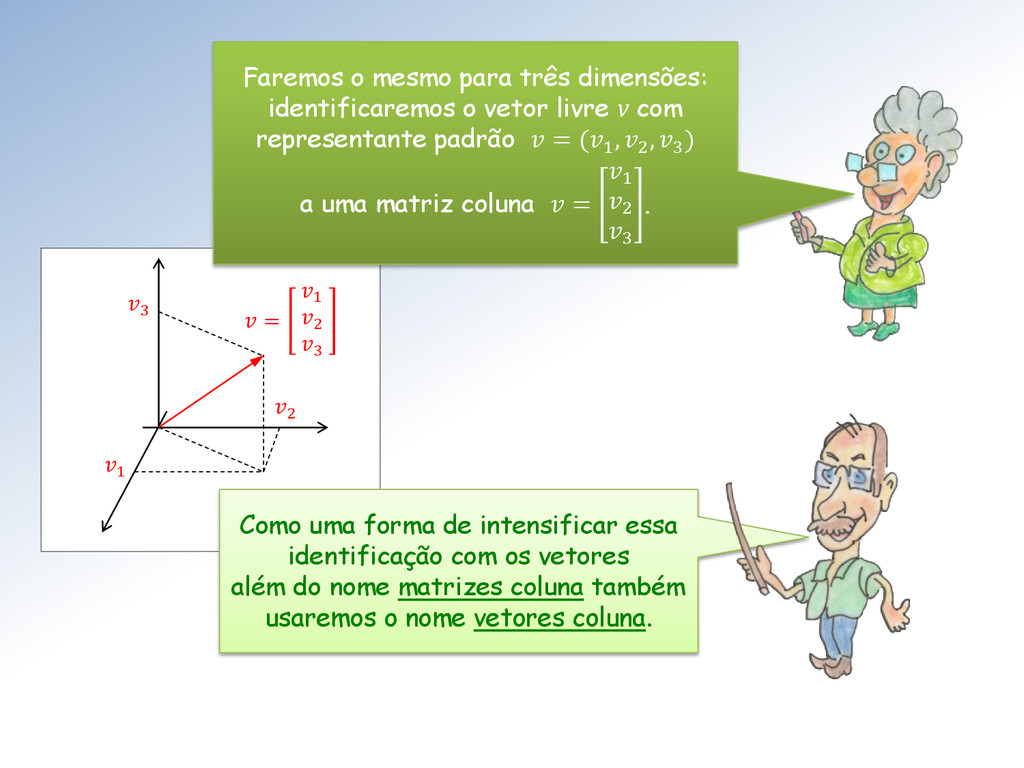
= 1 2 3 1 2 3 Faremos o mesmo
para três dimensões: identificaremos o vetor livre v com representante padrão = (1 , 2 , 3 ) a uma matriz coluna = 1 2 3 . Como uma forma de intensificar essa identificação com os vetores além do nome matrizes coluna também usaremos o nome vetores coluna. -
= 1 2 3 1 2 3 2 1 =
1 2 Os vetores livres são entidades com características geométricas, por isso mesmo limitadas ao plano e ao espaço euclidianos. Como se diz por aí, 2 e 3 dimensões. As matrizes coluna estão livres dessa limitação. Seu caráter algébrico leva-nos, imediatamente, a considerar mais dimensões – matrizes coluna com 4, 5 ou mais linhas. -
Minha metade platônica treme em imaginar que, com tal identificação,
vocês dois transportarão para matrizes coluna tudo o que percebemos com nossos sentidos. Elas são do mundo das ideias. Já minha metade aristotélica admite estender a outros entes matemáticos nossa percepção euclidiana de distâncias, tamanhos, ângulos, sombras... -
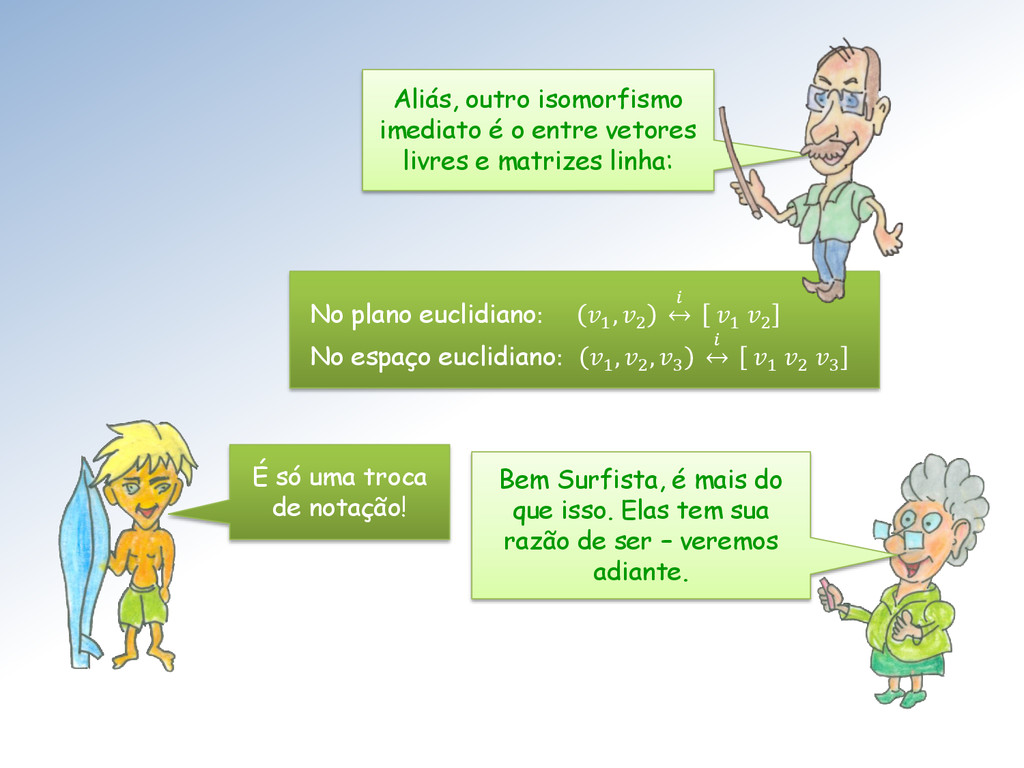
No plano euclidiano: 1 , 2 1 2 No espaço
euclidiano: 1 , 2 , 3 1 2 3 Aliás, outro isomorfismo imediato é o entre vetores livres e matrizes linha: É só uma troca de notação! Bem Surfista, é mais do que isso. Elas tem sua razão de ser – veremos adiante. -
Elas facilitarão enormemente nossa vida. Pensaremos geometricamente com vetores livres
e operaremos algebricamente com matrizes coluna ou com matrizes linha. Afinal de contas o espaço euclidiano é o mundo dos nossos sentidos! A partir de agora usaremos essas identificações de forma indiscriminada. -
Já que que estamos lidando com matrizes coluna e linha,
vamos incluir também o conjunto ℳ× de todas as matrizes retangulares constituídas por m linhas e n colunas nessa discussão. -
O Mestre está mal intencionado. Matemáticos constatarão que ele fará
uma grande malandragem didática! Sim, estou! Observem dadas duas matrizes , ∈ ℳ× podemos somá-las, e a soma + ∈ ℳ× . -
Mais que isto, podemos escalar de ∈ ℝ uma matriz
∈ ℳ× obtendo uma nova matriz ∈ ℳ× . -
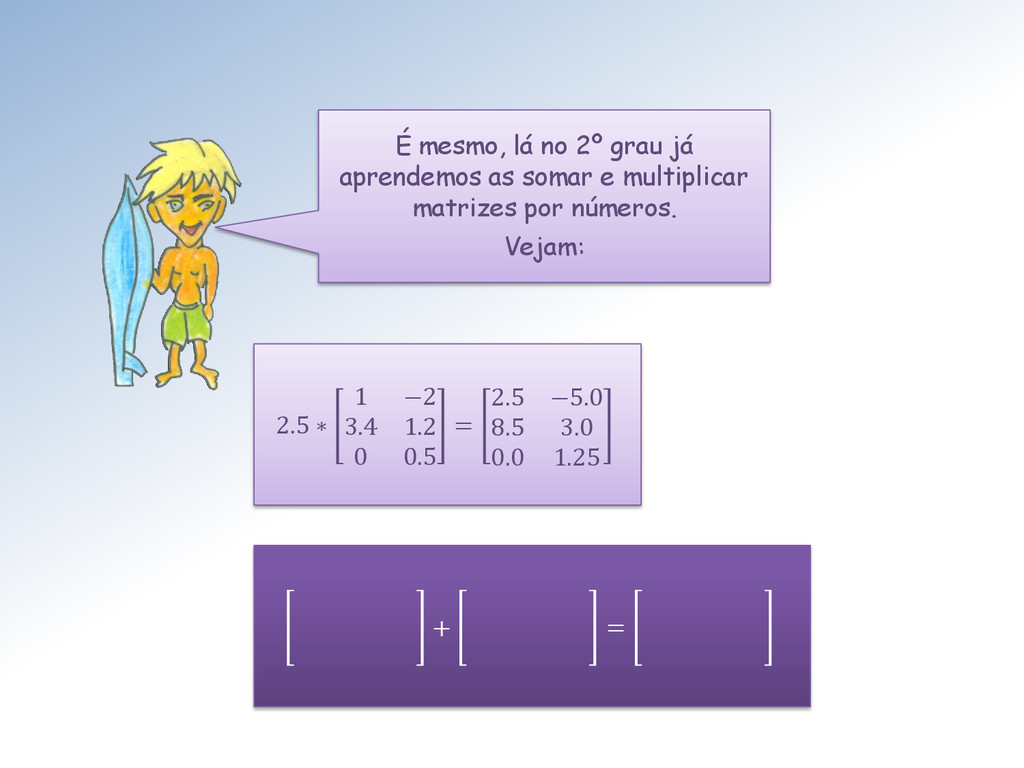
+ = É mesmo, lá no 2º grau já aprendemos
as somar e multiplicar matrizes por números. Vejam: 2.5 ∗ 1 −2 3.4 1.2 0 0.5 = 2.5 −5.0 8.5 3.0 0.0 1.25 -
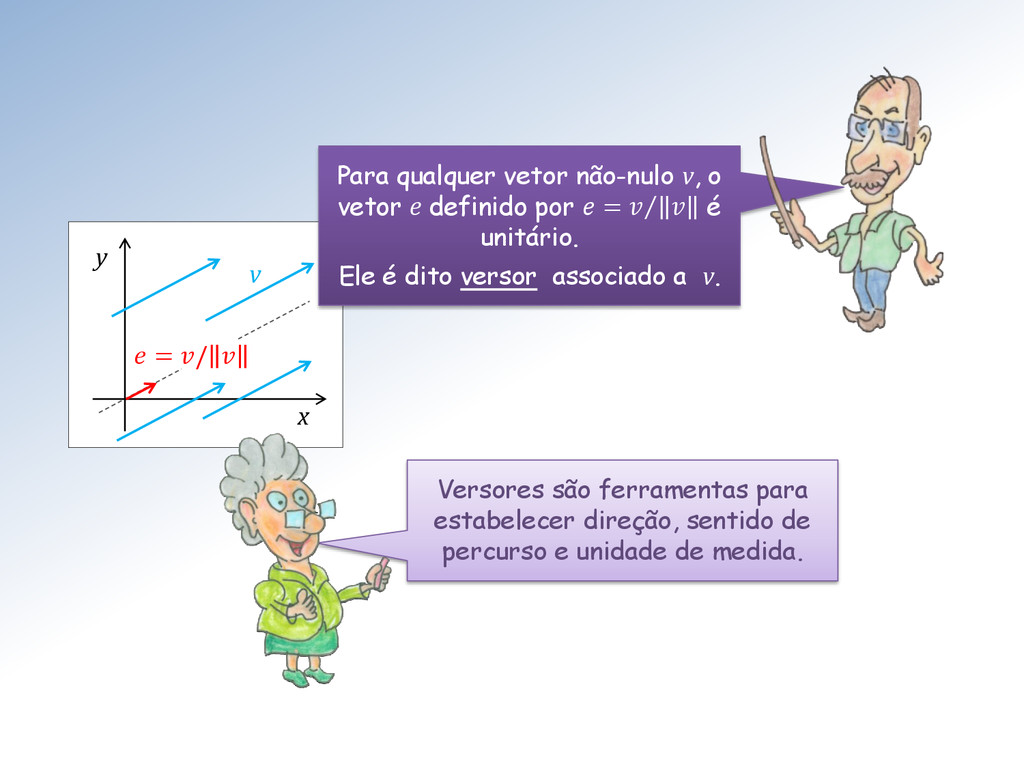
x y = / v Para qualquer vetor não-nulo v,
o vetor e definido por = é unitário. Ele é dito versor associado a v. Versores são ferramentas para estabelecer direção, sentido de percurso e unidade de medida. -
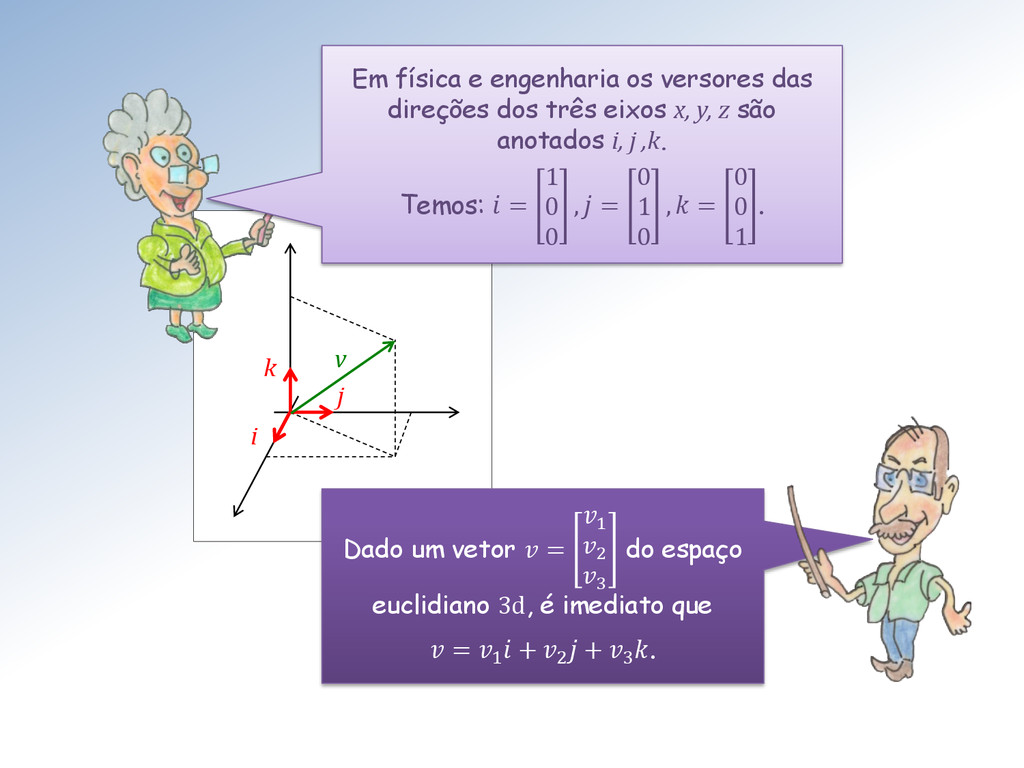
v i j k Em física e engenharia os versores
das direções dos três eixos x, y, z são anotados i, j ,k. Temos: = 1 0 0 , = 0 1 0 , = 0 0 1 . Dado um vetor = 1 2 3 do espaço euclidiano 3d, é imediato que = 1 + 2 + 3 . -
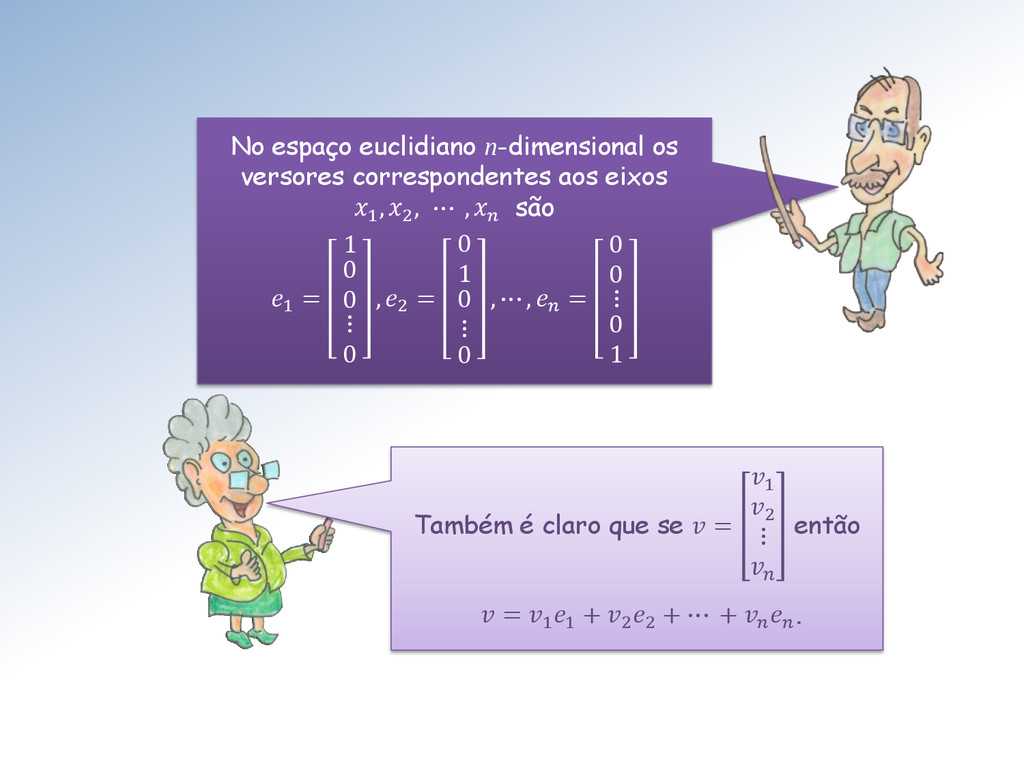
No espaço euclidiano n-dimensional os versores correspondentes aos eixos 1
, 2 , ⋯ , são 1 = 1 0 0 ⋮ 0 , 2 = 0 1 0 ⋮ 0 , ⋯ , = 0 0 ⋮ 0 1 Também é claro que se = 1 2 ⋮ então = 1 1 + 2 2 + ⋯ + . -
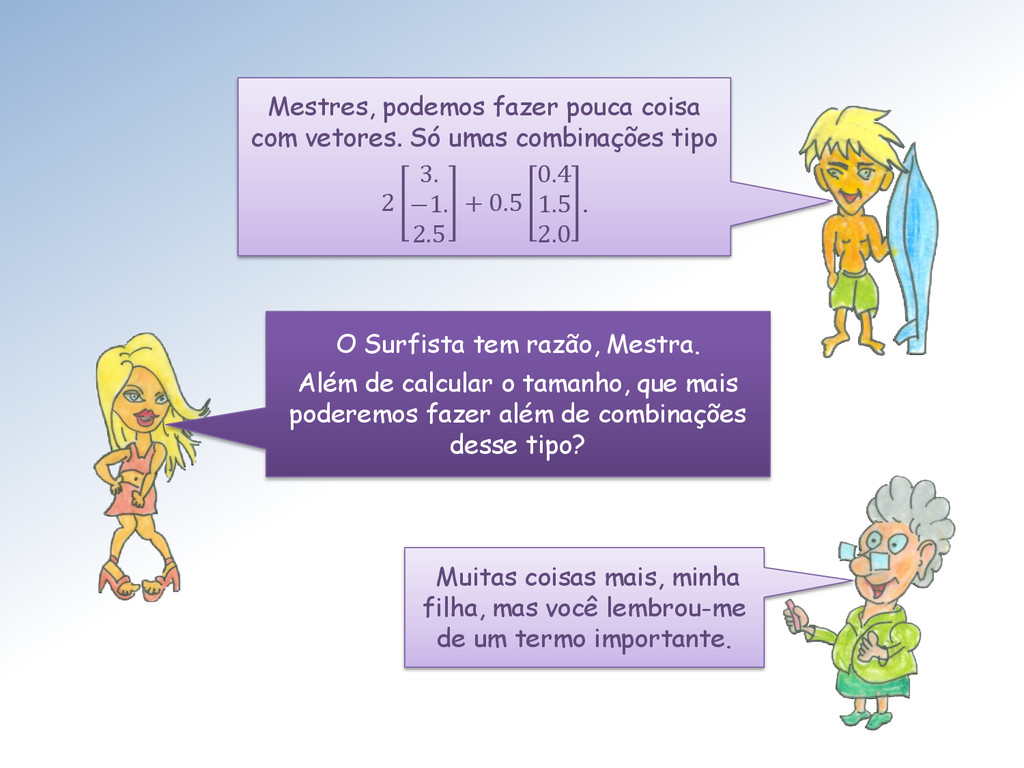
O Surfista tem razão, Mestra. Além de calcular o tamanho,
que mais poderemos fazer além de combinações desse tipo? Muitas coisas mais, minha filha, mas você lembrou-me de um termo importante. Mestres, podemos fazer pouca coisa com vetores. Só umas combinações tipo 2 3. −1. 2.5 + 0.5 0.4 1.5 2.0 . -
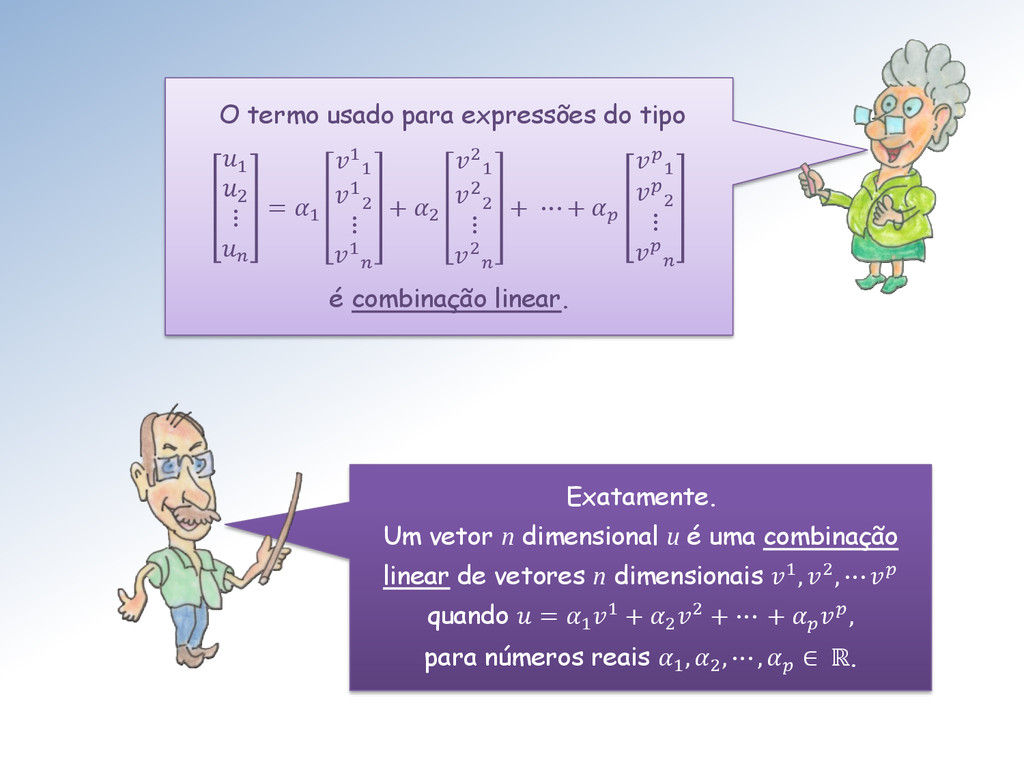
O termo usado para expressões do tipo 1 2 ⋮
= 1 1 1 1 2 ⋮ 1 + 2 2 1 2 2 ⋮ 2 + ⋯ + 1 2 ⋮ é combinação linear. Exatamente. Um vetor n dimensional u é uma combinação linear de vetores n dimensionais 1, 2, ⋯ quando = 1 1 + 2 2 + ⋯ + , para números reais 1 , 2 , ⋯ , ∈ ℝ. -
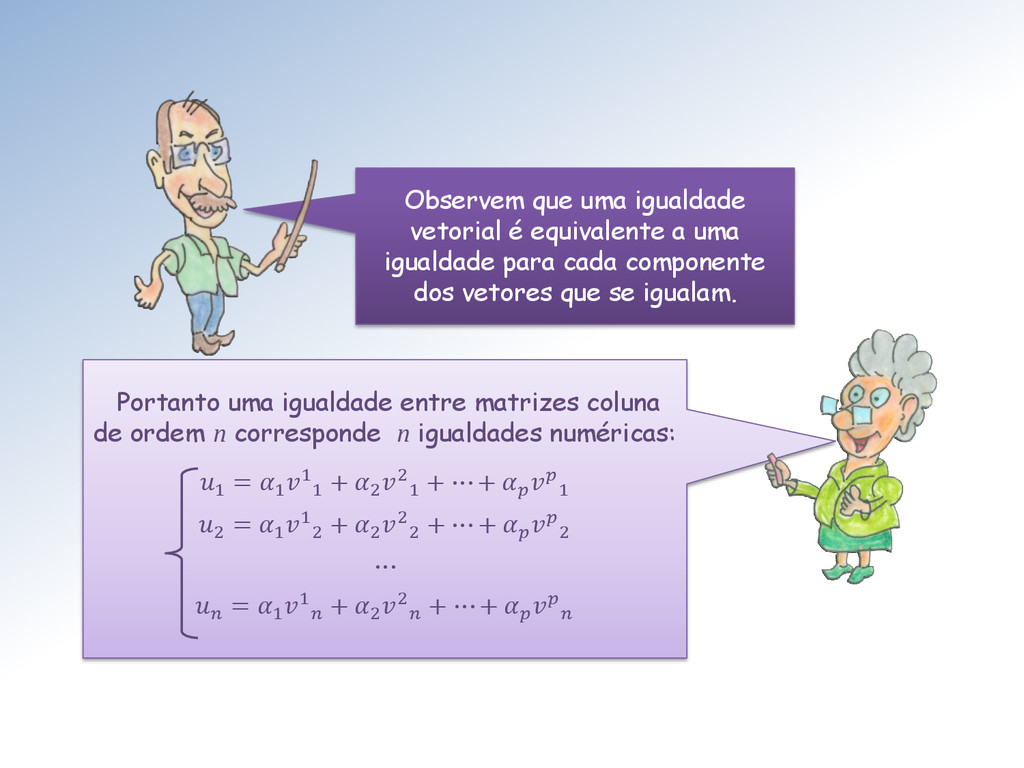
Observem que uma igualdade vetorial é equivalente a uma igualdade
para cada componente dos vetores que se igualam. Portanto uma igualdade entre matrizes coluna de ordem n corresponde n igualdades numéricas: 1 = 1 1 1 + 2 2 1 + ⋯ + 1 2 = 1 1 2 + 2 2 2 + ⋯ + 2 ⋯ = 1 1 + 2 2 + ⋯ + -
Este é o momento exato dos computadores e dos processadores
entrarem em nosso cenário. Por quê, Mestre? Qual a conexão entre matrizes coluna e computadores? -
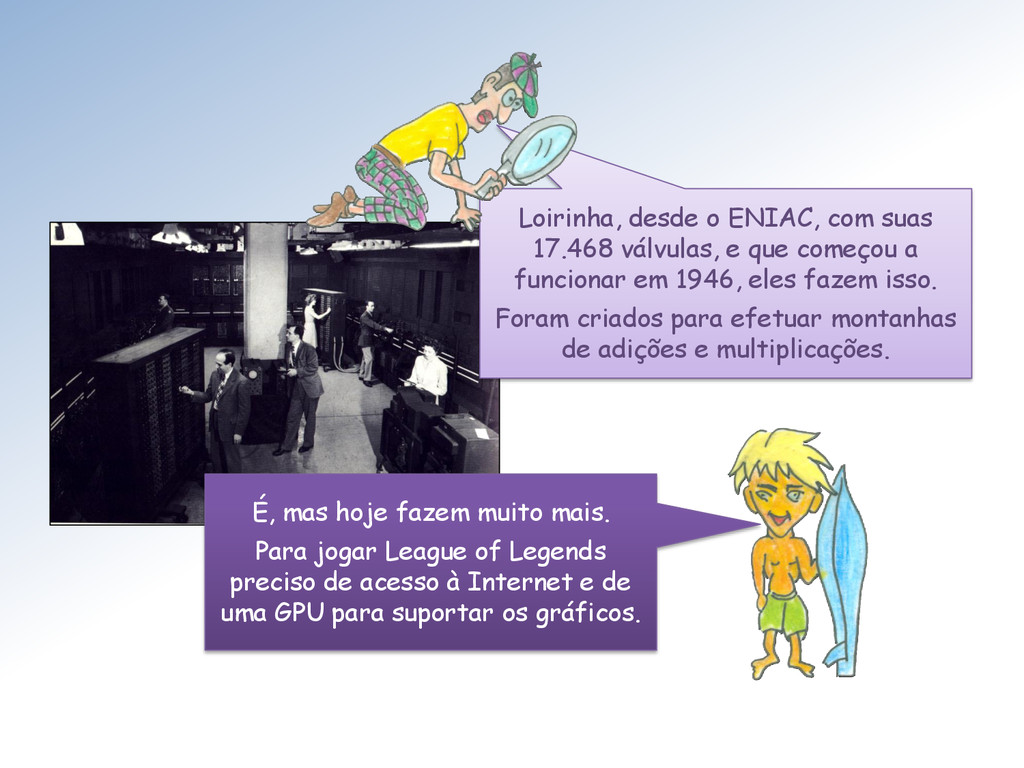
Loirinha, desde o ENIAC, com suas 17.468 válvulas, e que
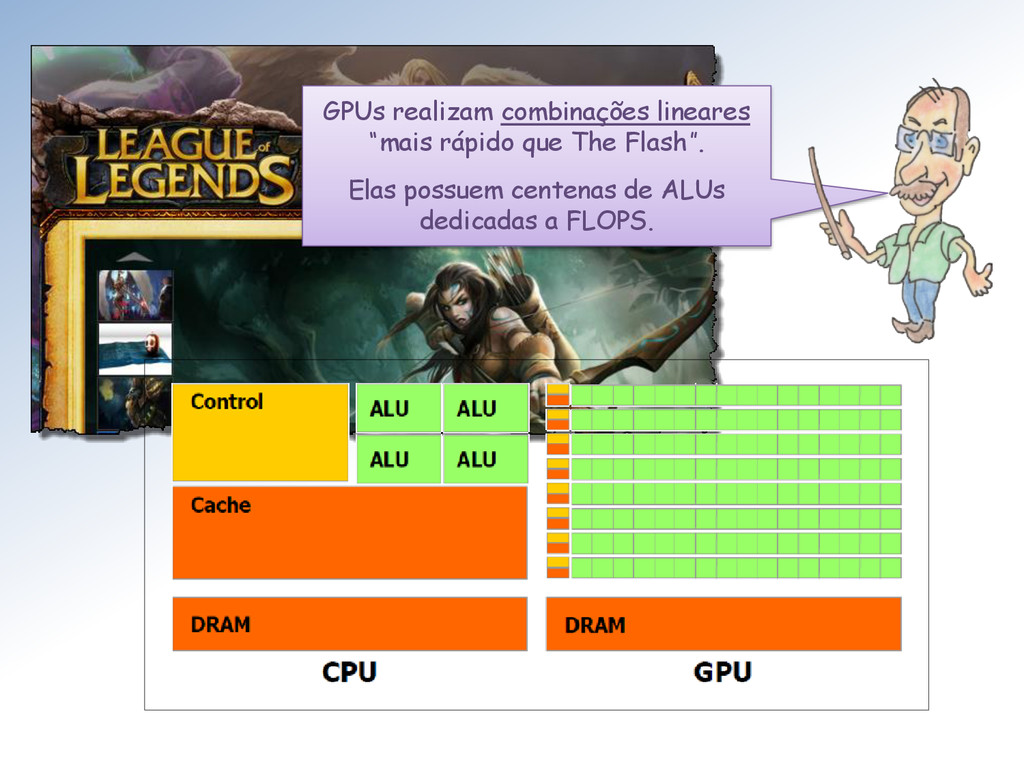
começou a funcionar em 1946, eles fazem isso. Foram criados para efetuar montanhas de adições e multiplicações. É, mas hoje fazem muito mais. Para jogar League of Legends preciso de acesso à Internet e de uma GPU para suportar os gráficos. -
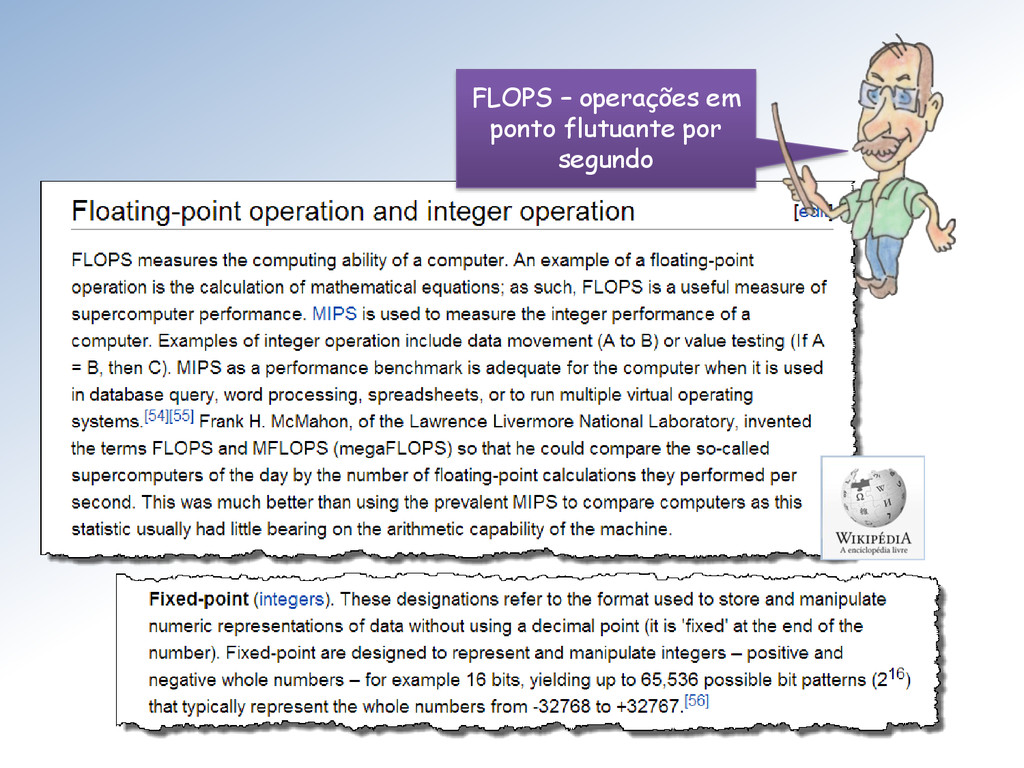
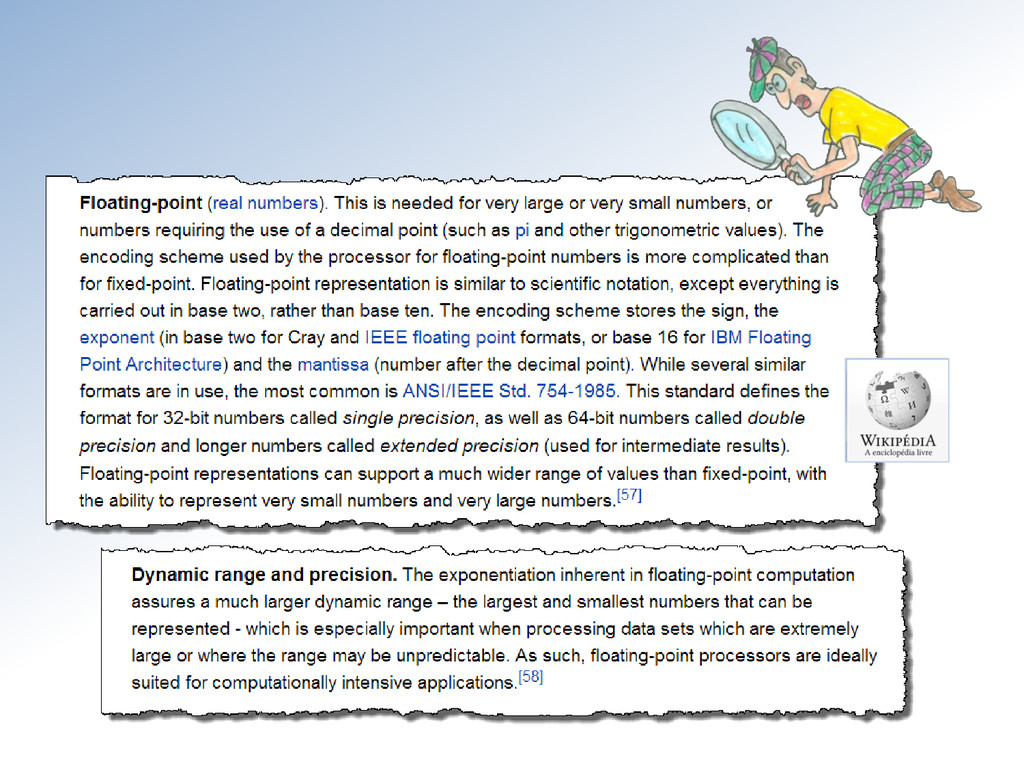
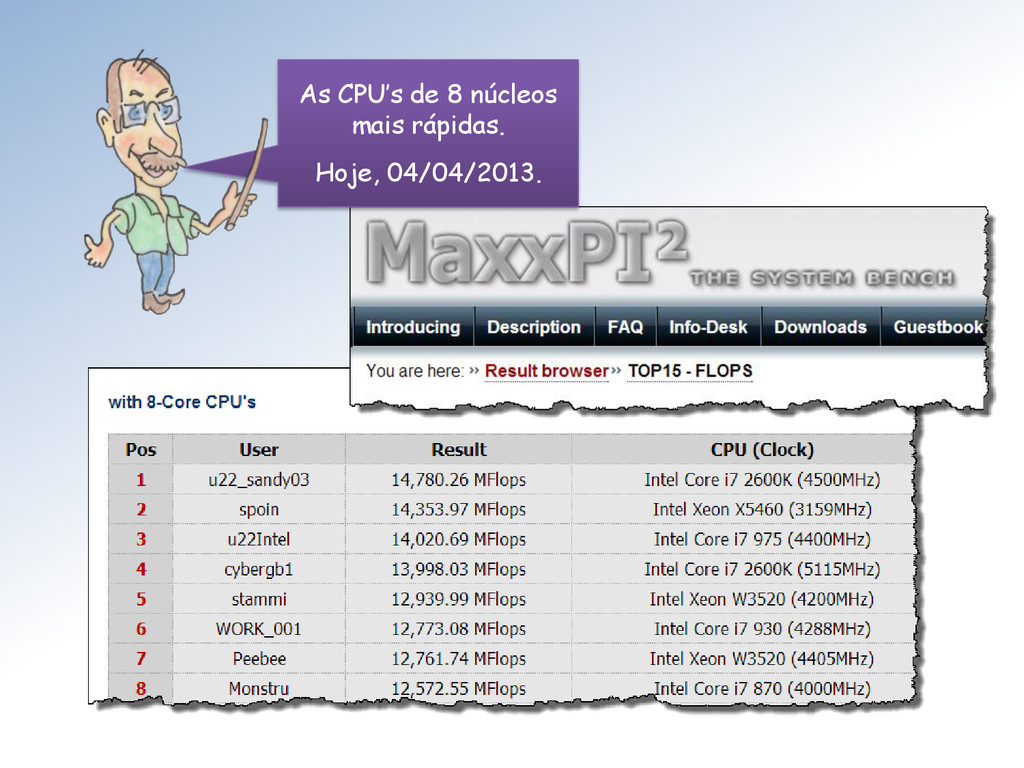
GPUs realizam combinações lineares “mais rápido que The Flash”. Elas
possuem centenas de ALUs dedicadas a FLOPS. -
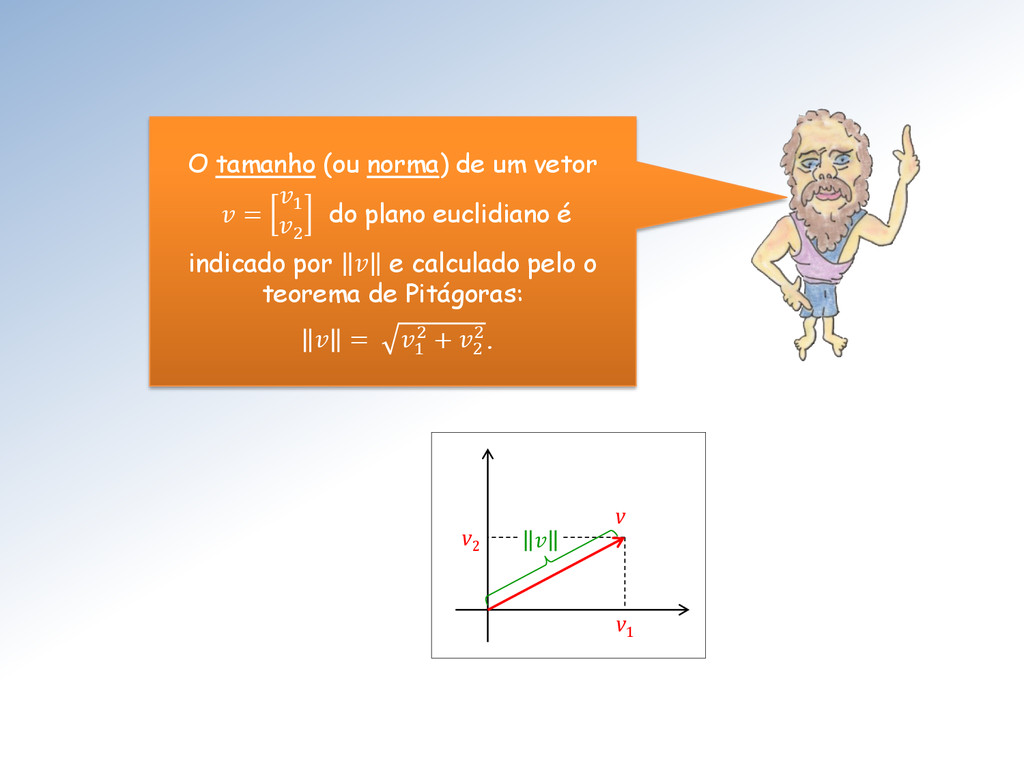
O tamanho (ou norma) de um vetor = 1 2
do plano euclidiano é indicado por e calculado pelo o teorema de Pitágoras: = 1 2 + 2 2. v1 v2 v -
v Já para vetores = 1 2 3 do espaço
euclidiano precisamos aplicar o teorema de Pitágoras duas vezes, para obter = 1 2 + 2 2 + 3 2. E para = 1 2 ⋮ definimos sua norma por = 1 2 + 2 2 + ⋯ + 2. Eis nossa 1ª extensão, Filósofo. -
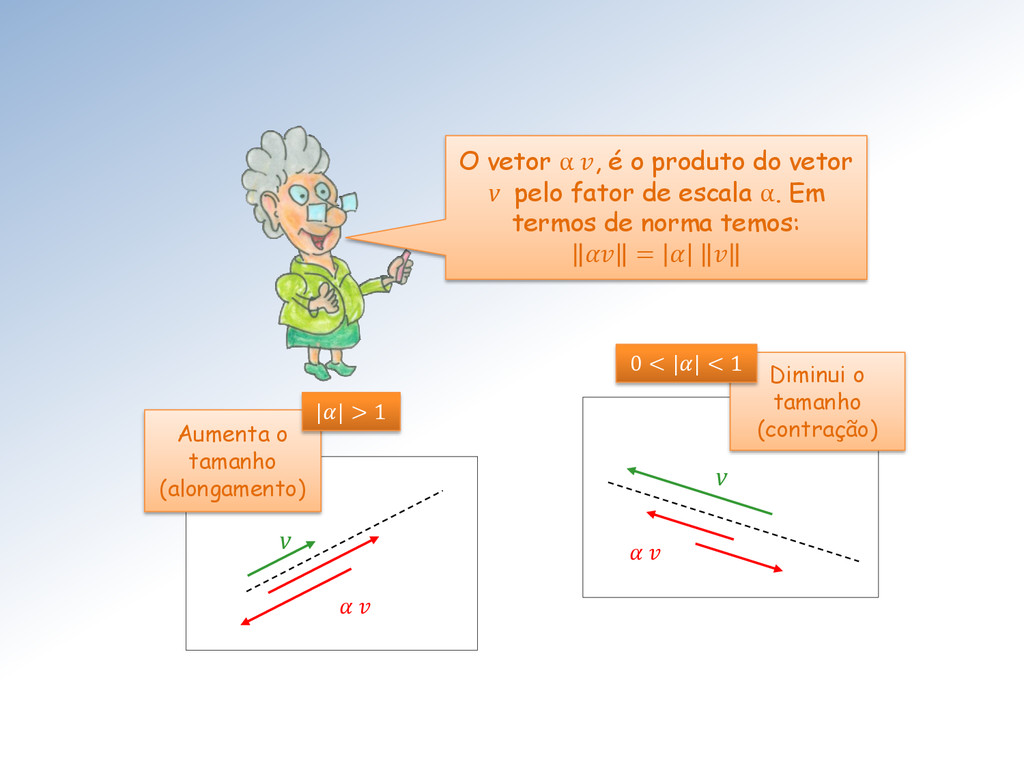
O vetor α , é o produto do vetor v
pelo fator de escala α. Em termos de norma temos: = v Aumenta o tamanho (alongamento) || > 1 v Diminui o tamanho (contração) 0 < || < 1 -
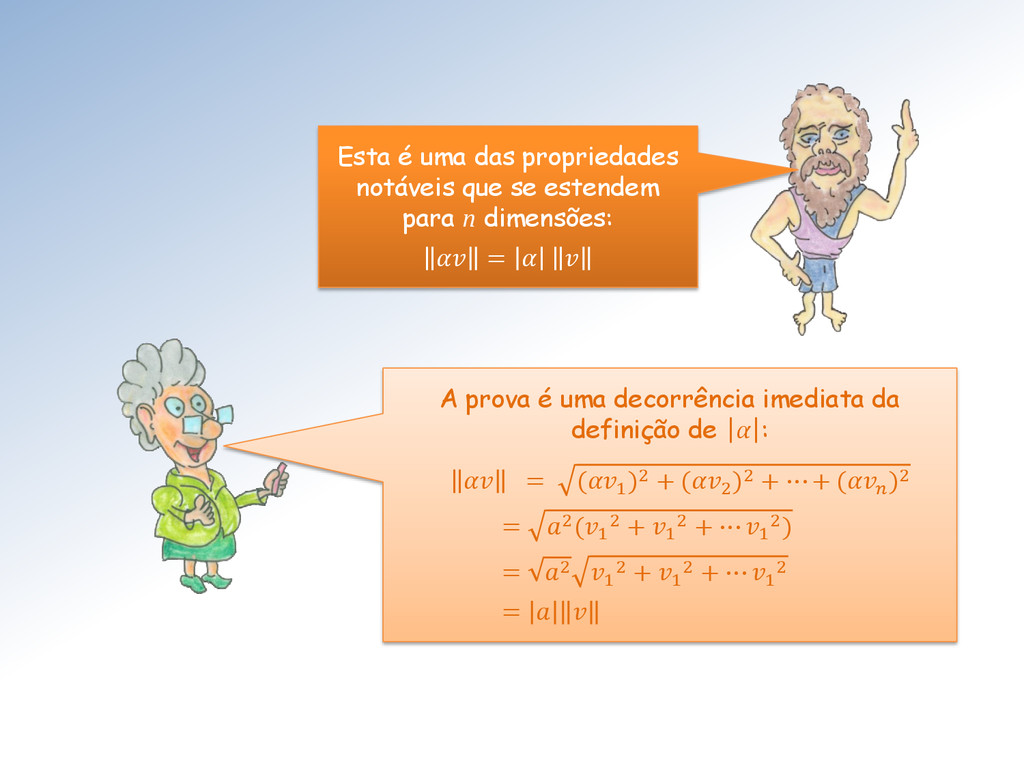
A prova é uma decorrência imediata da definição de |α|:
= (1 )2 + (2 )2 + ⋯ + ( )2 = 2(1 2 + 1 2 + ⋯ 1 2) = 2 1 2 + 1 2 + ⋯ 1 2 = Esta é uma das propriedades notáveis que se estendem para n dimensões: = -
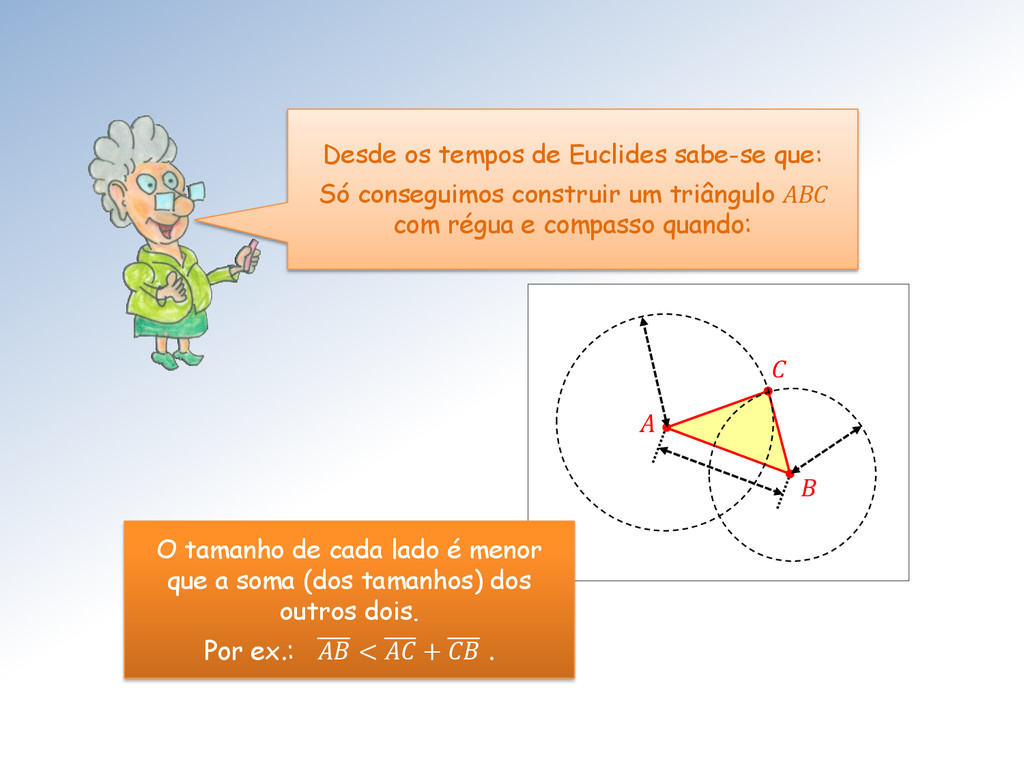
A C B Desde os tempos de Euclides sabe-se que:
Só conseguimos construir um triângulo ABC com régua e compasso quando: O tamanho de cada lado é menor que a soma (dos tamanhos) dos outros dois. Por ex.: < + . -
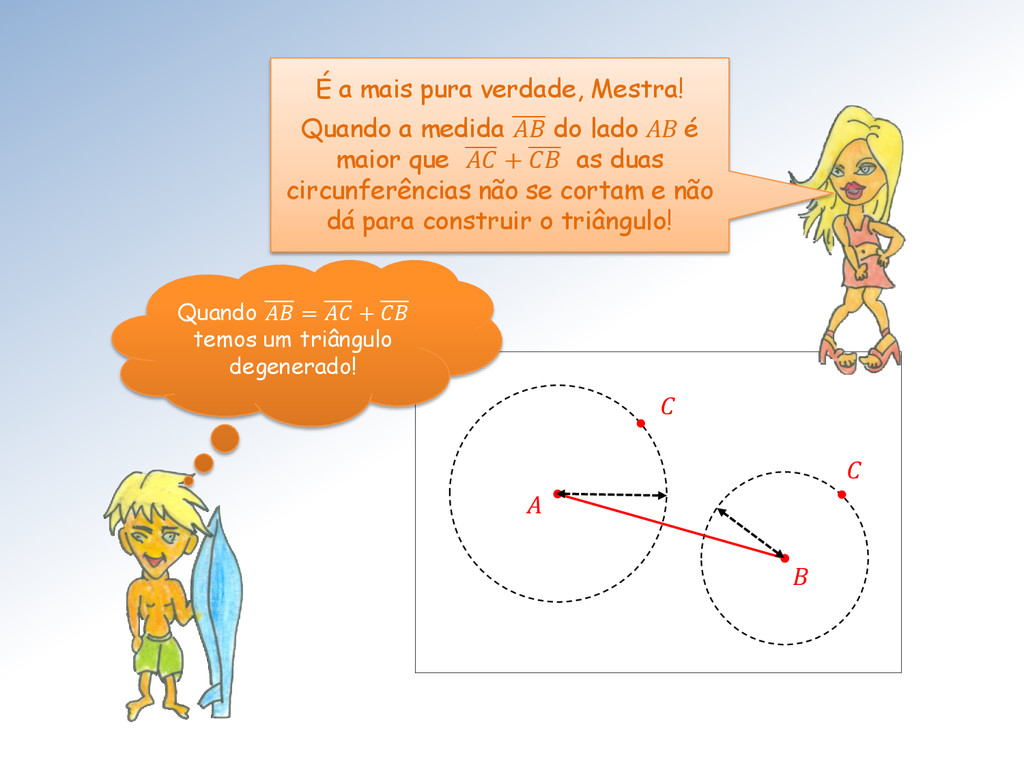
A C B C É a mais pura verdade, Mestra!
Quando a medida do lado AB é maior que + as duas circunferências não se cortam e não dá para construir o triângulo! Quando = + temos um triângulo degenerado! -
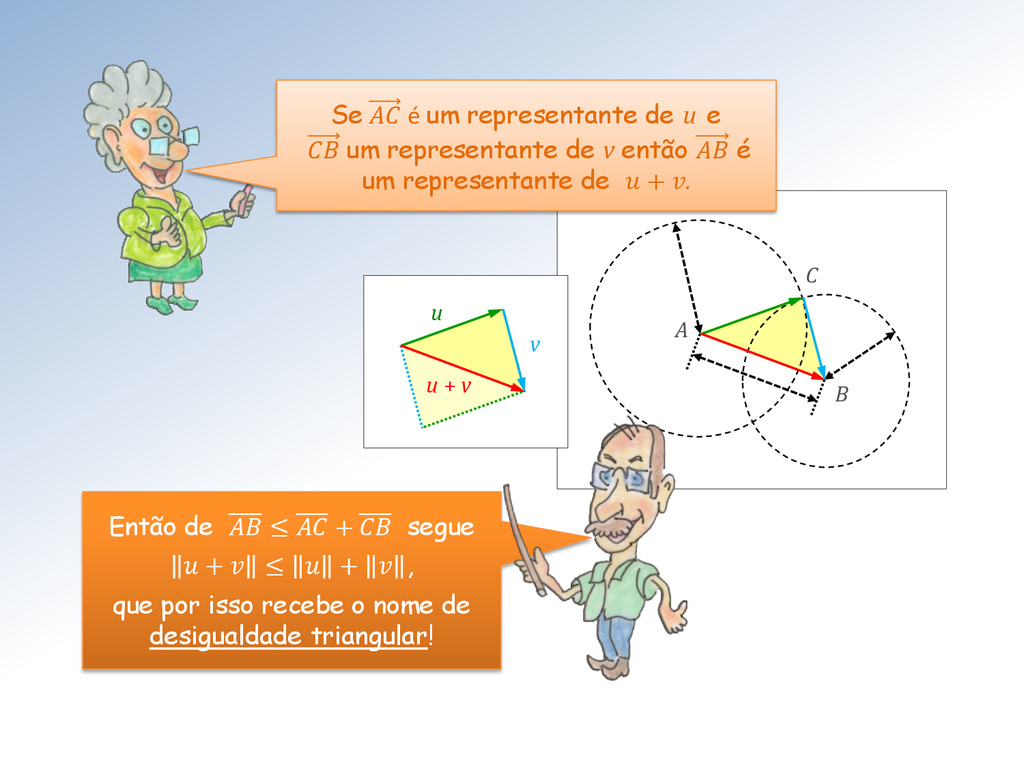
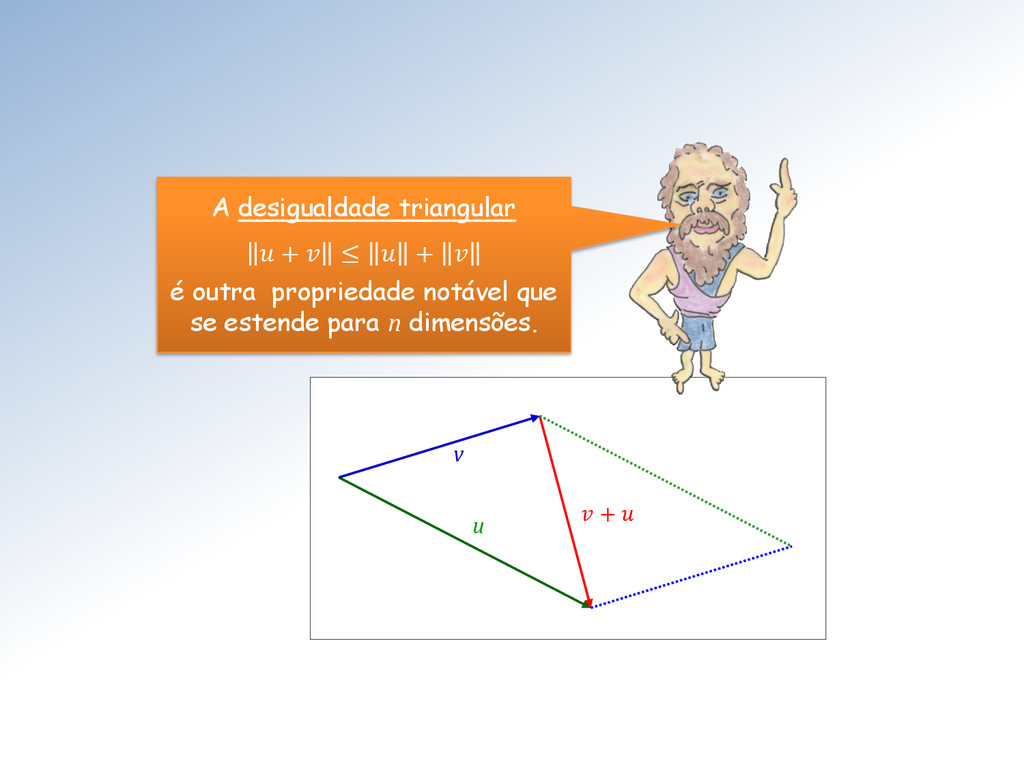
A C B u v u + v Então de
≤ + segue + ≤ + , que por isso recebe o nome de desigualdade triangular! Se é um representante de u e um representante de v então é um representante de + . -
v u + A desigualdade triangular + ≤ + é
outra propriedade notável que se estende para n dimensões. -
Surfista, prove que a desigualdade triangular também é válida para
vetores de n dimensões. Mestre, no espaço euclidiano ainda dá para usar régua e compasso. Mas em n dimensões, como faço? Pois é meu jovem, esse é o desafio! -
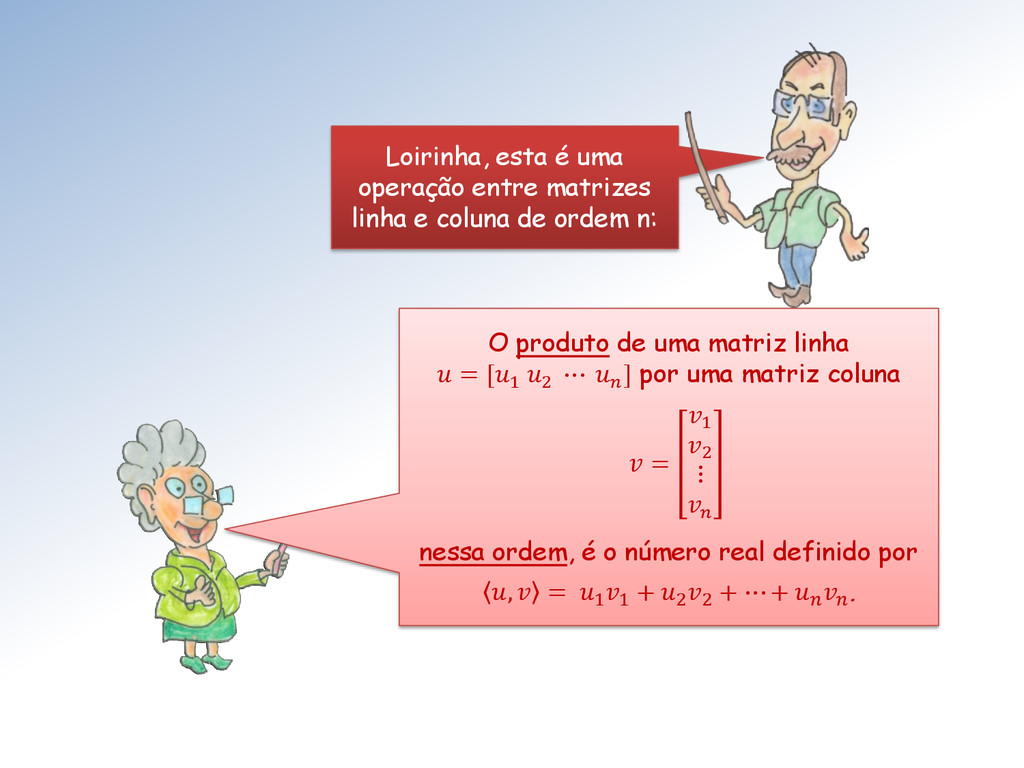
O produto de uma matriz linha = [1 2 ⋯
] por uma matriz coluna = 1 2 ⋮ nessa ordem, é o número real definido por , = 1 1 + 2 2 + ⋯ + . Loirinha, esta é uma operação entre matrizes linha e coluna de ordem n: -
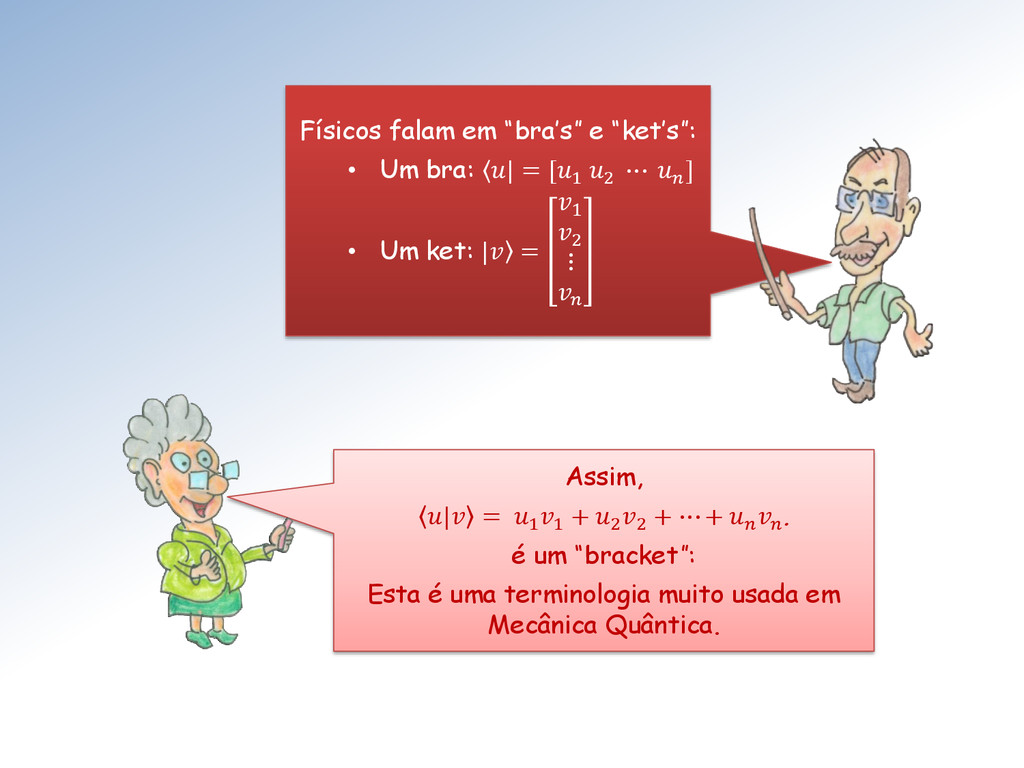
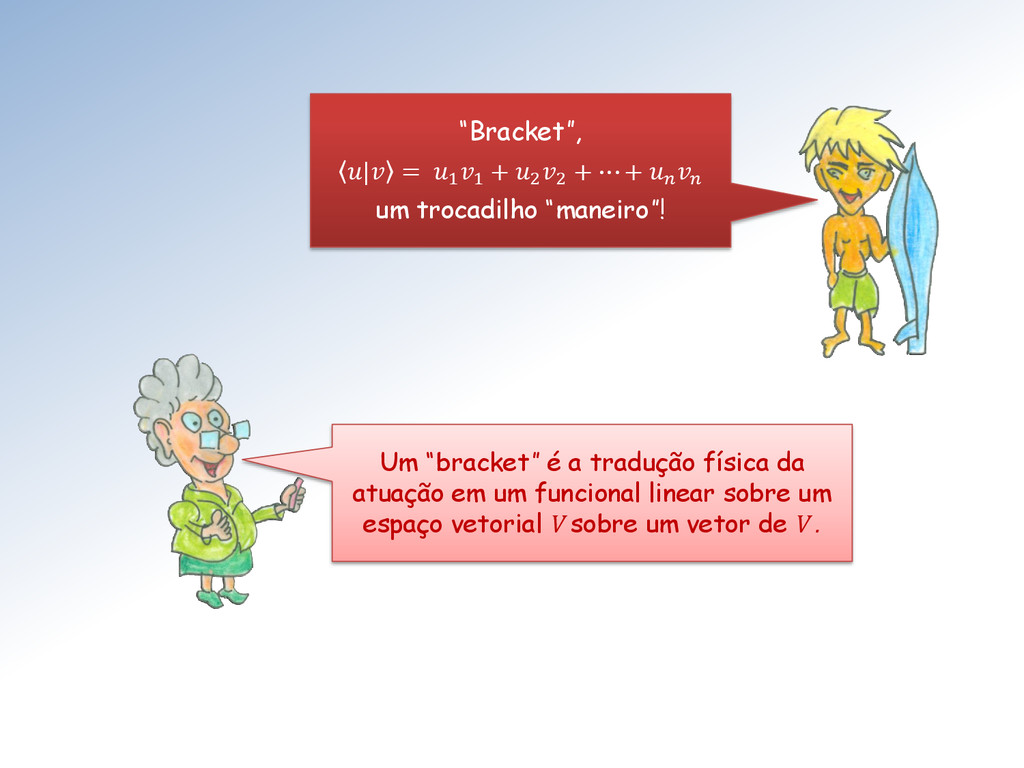
Assim, | = 1 1 + 2 2 + ⋯
+ . é um “bracket”: Esta é uma terminologia muito usada em Mecânica Quântica. Físicos falam em “bra’s” e “ket’s”: • Um bra: | = [1 2 ⋯ ] • Um ket: | = 1 2 ⋮ -
Um “bracket” é a tradução física da atuação em um
funcional linear sobre um espaço vetorial V sobre um vetor de V . “Bracket”, | = 1 1 + 2 2 + ⋯ + um trocadilho “maneiro”! -
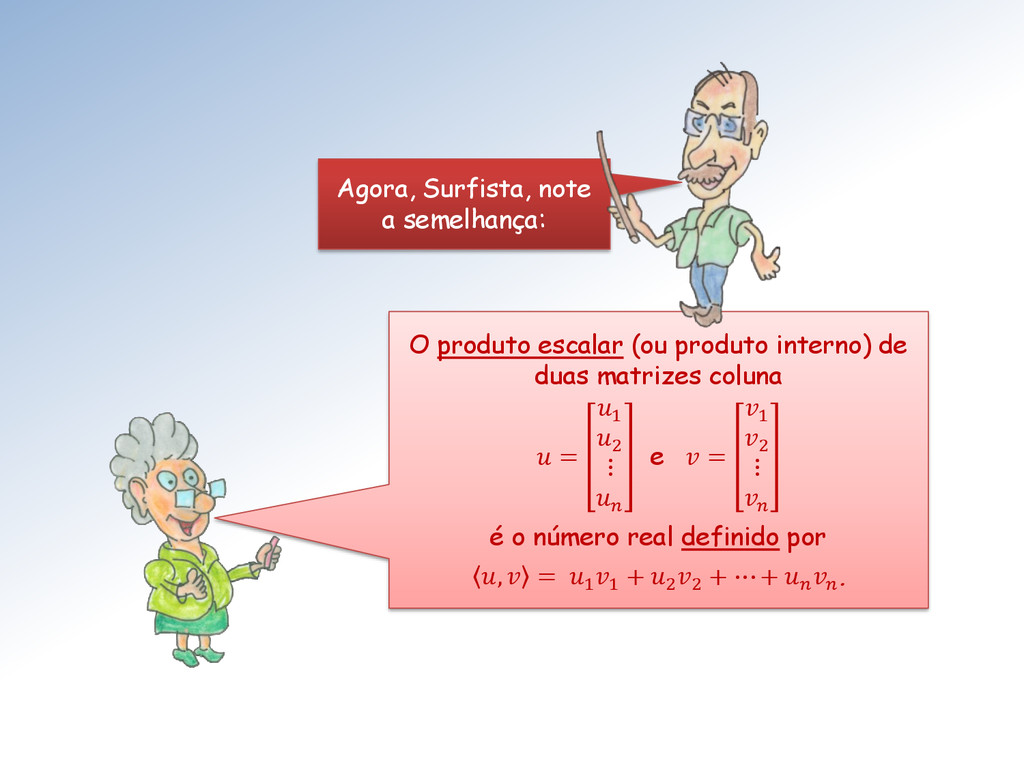
O produto escalar (ou produto interno) de duas matrizes coluna
= 1 2 ⋮ e = 1 2 ⋮ é o número real definido por , = 1 1 + 2 2 + ⋯ + . Agora, Surfista, note a semelhança: -
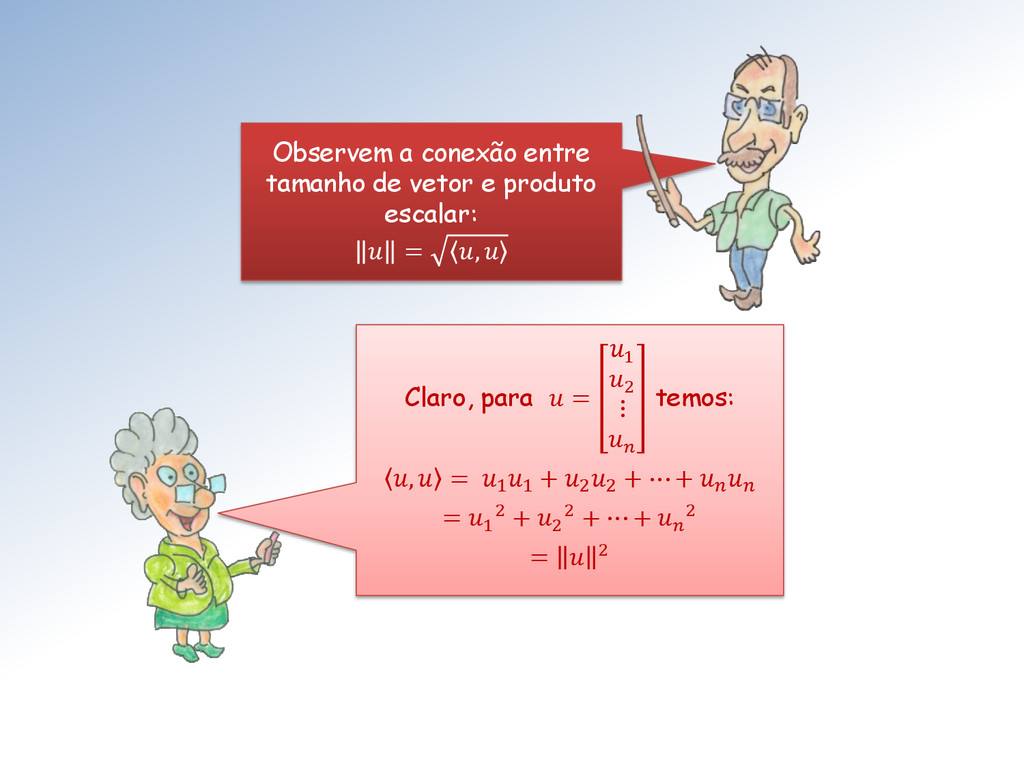
Claro, para = 1 2 ⋮ temos: , = 1
1 + 2 2 + ⋯ + = 1 2 + 2 2 + ⋯ + 2 = 2 Observem a conexão entre tamanho de vetor e produto escalar: = , -
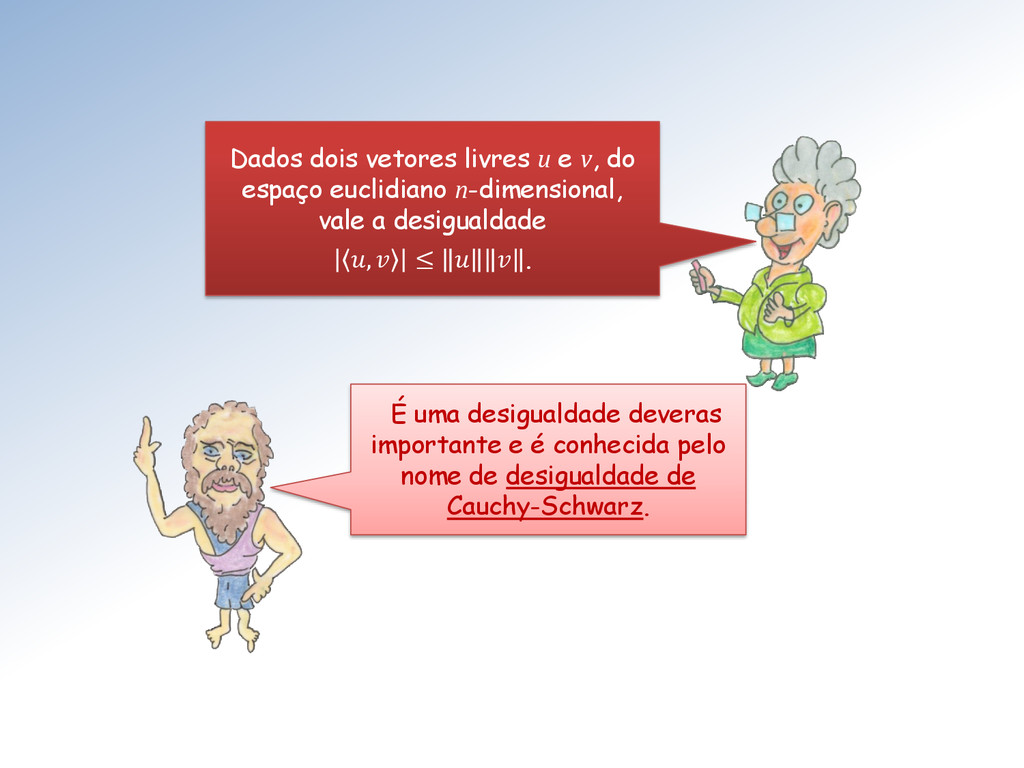
Dados dois vetores livres u e v, do espaço euclidiano
n-dimensional, vale a desigualdade , ≤ . É uma desigualdade deveras importante e é conhecida pelo nome de desigualdade de Cauchy-Schwarz. -
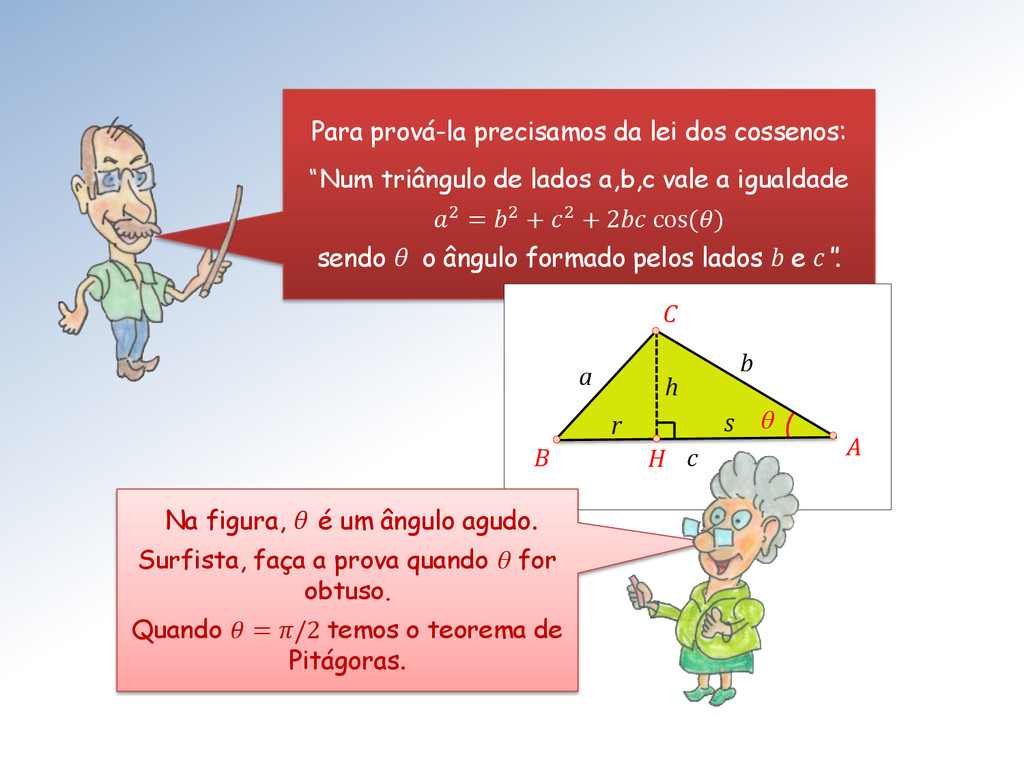
Para prová-la precisamos da lei dos cossenos: “Num triângulo de
lados a,b,c vale a igualdade 2 = 2 + 2 + 2 cos() sendo θ o ângulo formado pelos lados b e c“. a b c θ A B C H s r h Na figura, θ é um ângulo agudo. Surfista, faça a prova quando θ for obtuso. Quando = /2 temos o teorema de Pitágoras. -
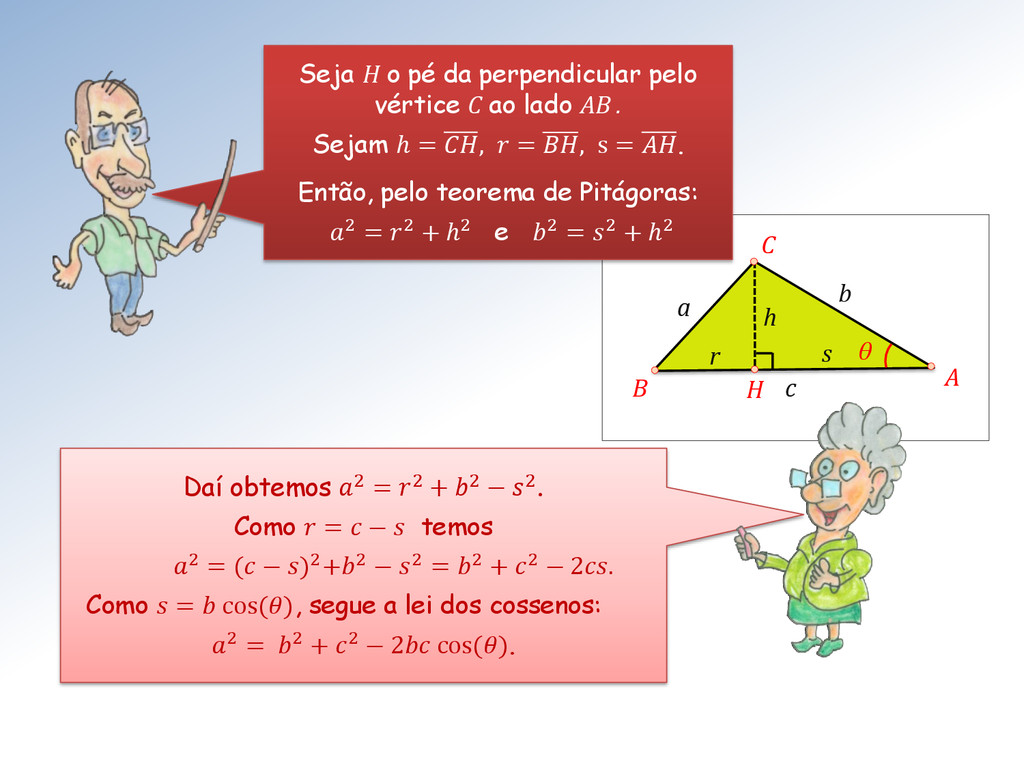
a b c θ A B C H s r
h Seja H o pé da perpendicular pelo vértice C ao lado AB . Sejam ℎ = , = , s = . Então, pelo teorema de Pitágoras: 2 = 2 + ℎ2 e 2 = 2 + ℎ2 Daí obtemos 2 = 2 + 2 − 2. Como = − temos 2 = ( − )2+2 − 2 = 2 + 2 − 2. Como = cos(), segue a lei dos cossenos: 2 = 2 + 2 − 2 cos(). -
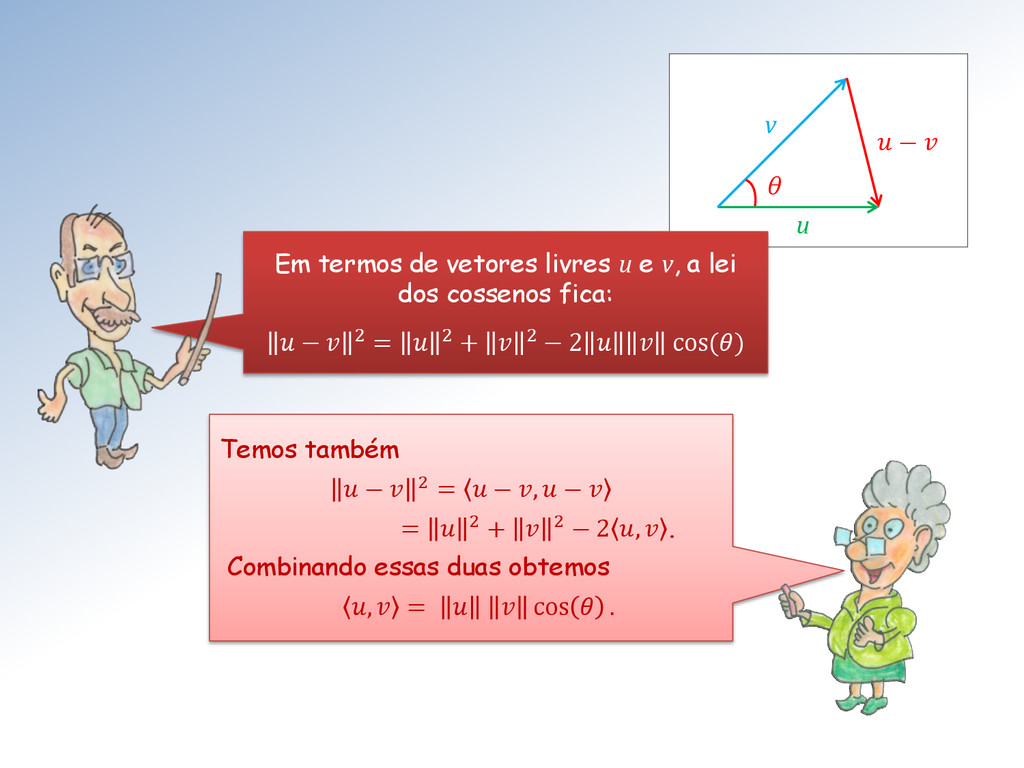
θ v u − Em termos de vetores livres u
e v, a lei dos cossenos fica: − 2 = 2 + 2 − 2 cos() Temos também − 2 = − , − = 2 + 2 − 2 , . Combinando essas duas obtemos , = cos . -
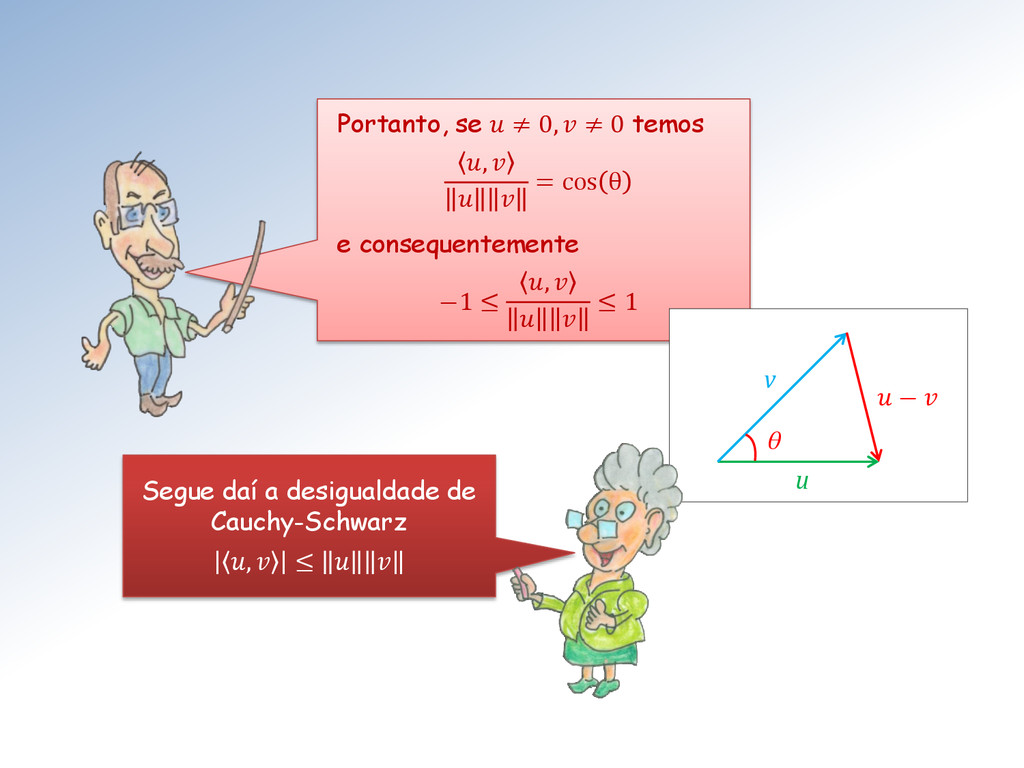
Portanto, se ≠ 0, ≠ 0 temos , = cos
θ e consequentemente −1 ≤ , ≤ 1 θ v u − Segue daí a desigualdade de Cauchy-Schwarz , ≤ -
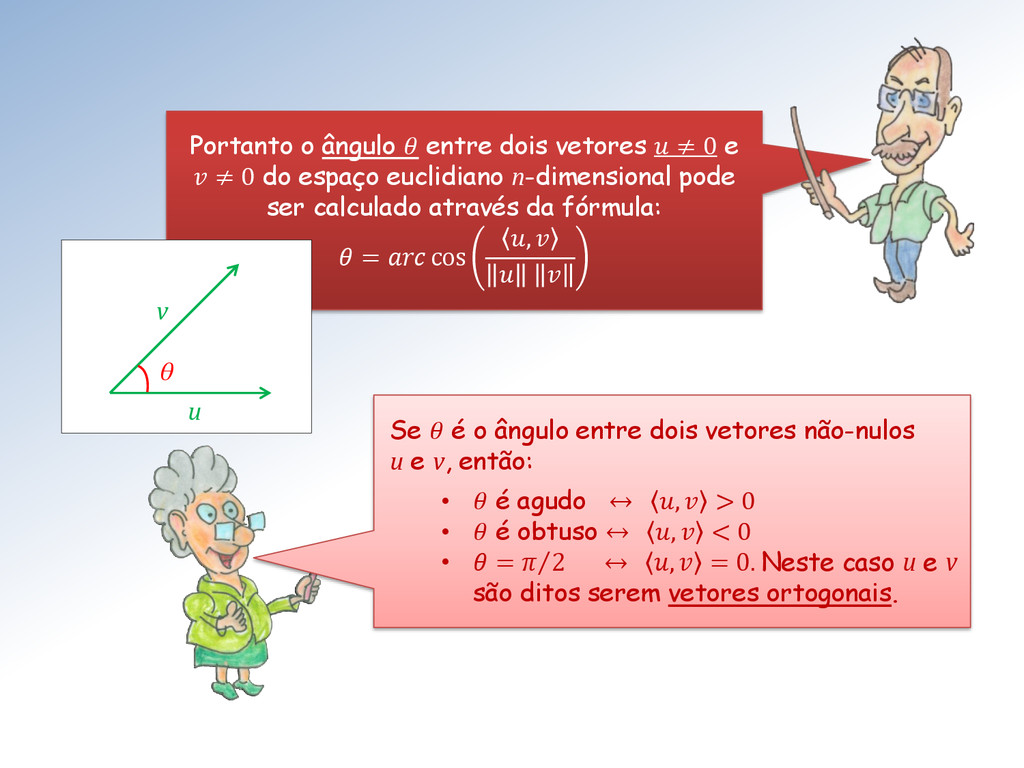
Portanto o ângulo entre dois vetores ≠ 0 e ≠
0 do espaço euclidiano n-dimensional pode ser calculado através da fórmula: = cos , Se é o ângulo entre dois vetores não-nulos u e v, então: • é agudo , > 0 • é obtuso , < 0 • = 2 , = 0. Neste caso u e v são ditos serem vetores ortogonais. θ v u -
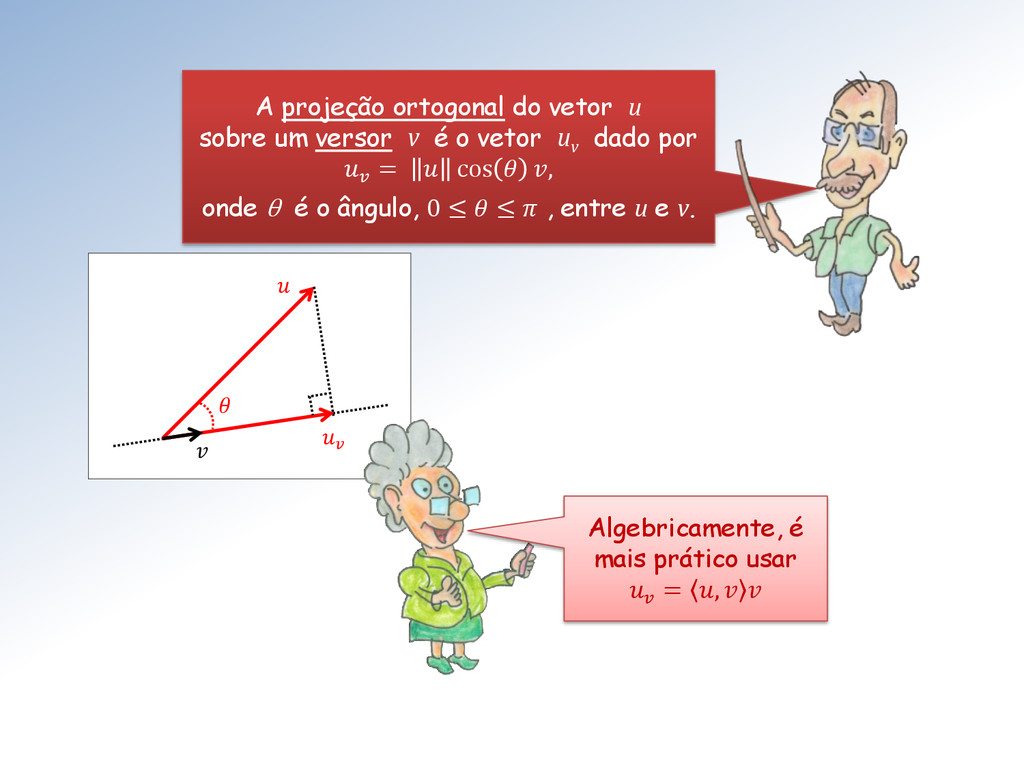
A projeção ortogonal do vetor u sobre um versor v
é o vetor u v dado por = cos , onde θ é o ângulo, 0 ≤ ≤ , entre u e v. Algebricamente, é mais prático usar = , -
Veremos em nosso curso que projeção ortogonal é um conceito
importantíssimo em álgebra linear, matemática e matemática aplicada. Projeções ortogonais são muito usadas por físicos e engenheiros para determinar a “componente de uma força” ou a “componente da velocidade” numa determinada direção. -
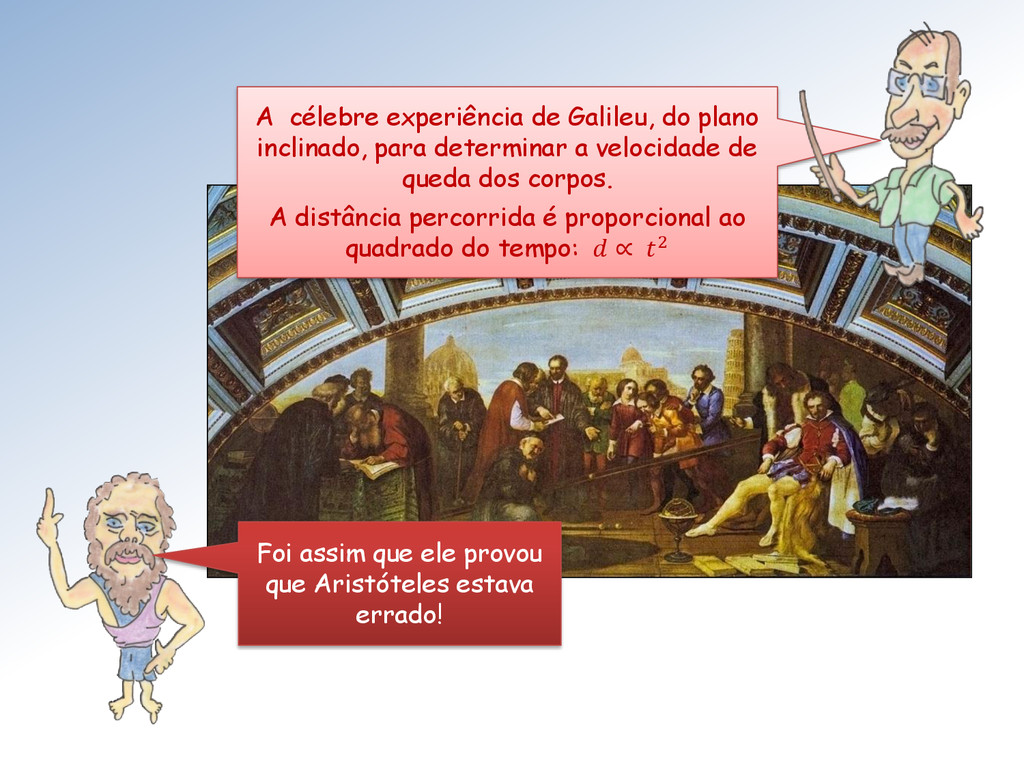
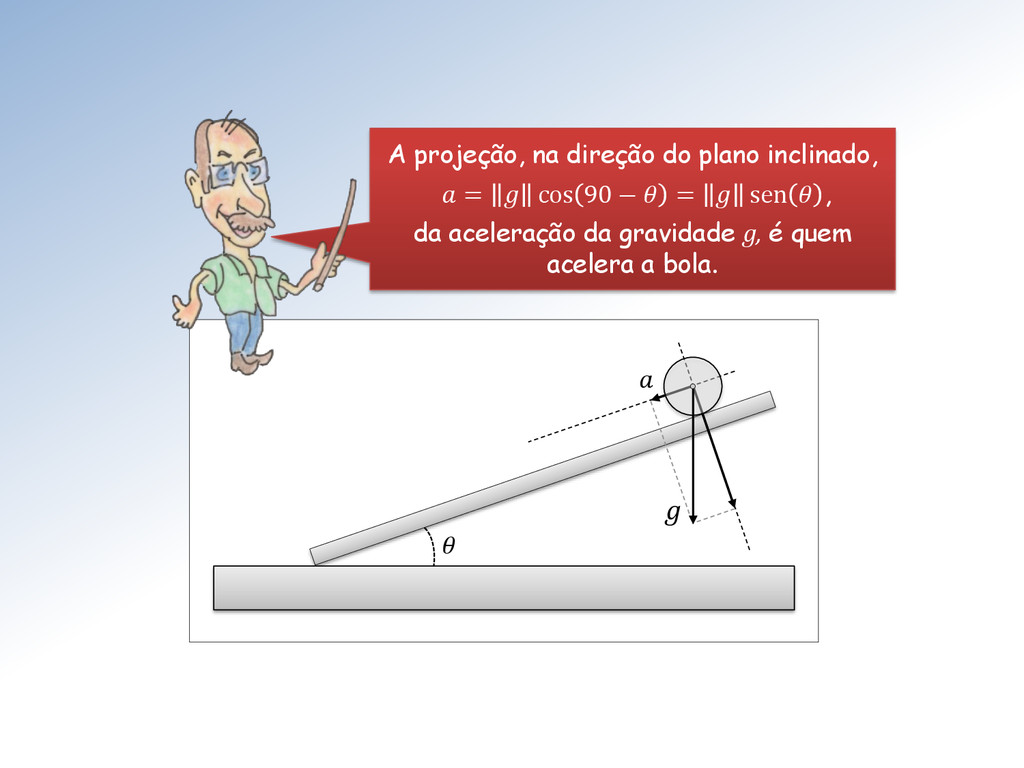
A célebre experiência de Galileu, do plano inclinado, para determinar
a velocidade de queda dos corpos. A distância percorrida é proporcional ao quadrado do tempo: ∝ 2 Foi assim que ele provou que Aristóteles estava errado! -
g A projeção, na direção do plano inclinado, = cos
90 − = sen , da aceleração da gravidade g, é quem acelera a bola. -
Galileu Galilei é considerado o pai da Revolução Científica. No
Ensaiador: “ A filosofia está escrita neste grande livro, o universo... Ele está escrito na linguagem da matemática e seus caracteres são triângulos, círculos e outras figuras geométricas...” -
Conjuntos permitem agrupar coisas mediante propriedades. Algumas delas permitem subclassificar
seus elementos. Subconjuntos e subespaços vetoriais incorporam essa ideia. -
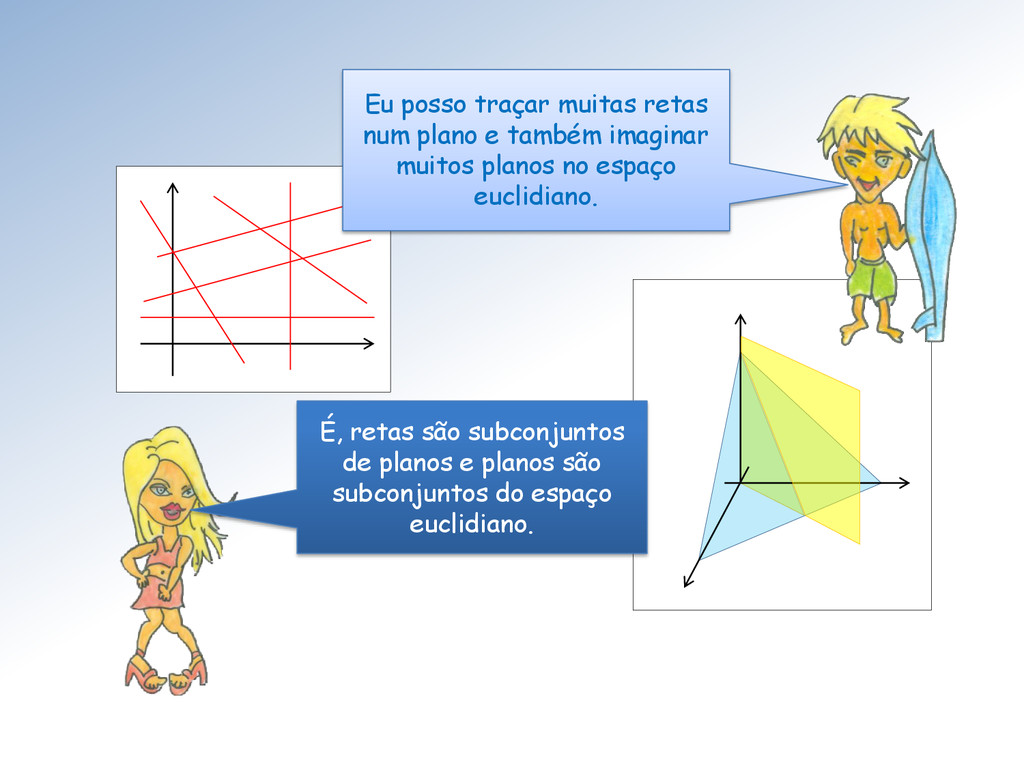
Eu posso traçar muitas retas num plano e também imaginar
muitos planos no espaço euclidiano. É, retas são subconjuntos de planos e planos são subconjuntos do espaço euclidiano. -
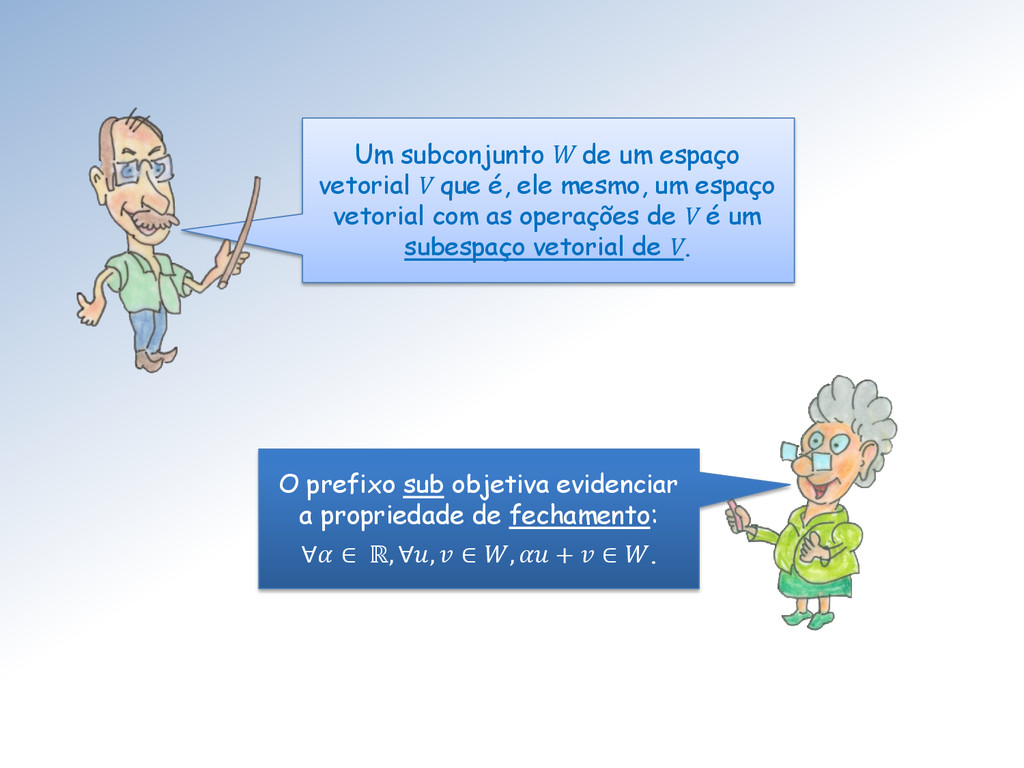
O prefixo sub objetiva evidenciar a propriedade de fechamento: ∀
∈ ℝ, ∀, ∈ , + ∈ . Um subconjunto W de um espaço vetorial V que é, ele mesmo, um espaço vetorial com as operações de V é um subespaço vetorial de V. -
Não percebi claramente a sutileza, Mestra! O que a Mestra
quis dizer com a fórmula é: “W é subespaço de V quando combinações lineares de elementos de W não escapam de W” -
Será que vale a fórmula + ç . = ç
. ? Vocês perceberam que o vetor nulo é especial? Todo espaço vetorial precisa possuir um! -
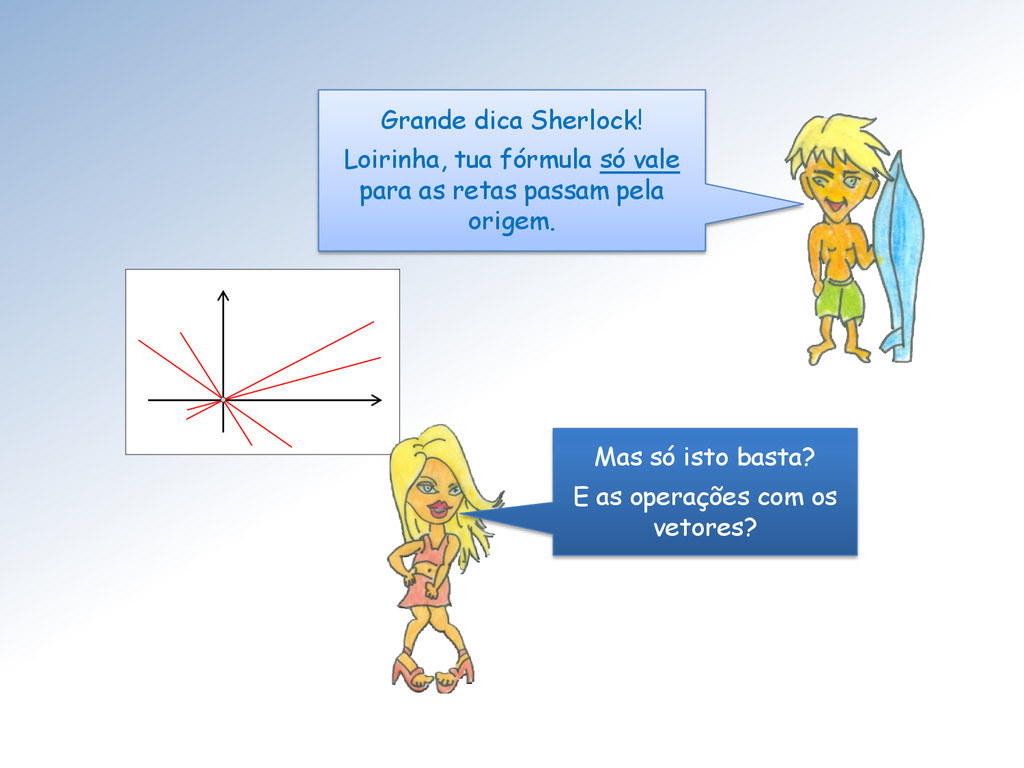
Grande dica Sherlock! Loirinha, tua fórmula só vale para as
retas passam pela origem. Mas só isto basta? E as operações com os vetores? -
As funções contínuas em [0, 1] constituem um subespaço de
ℱ[0,1]. E ele é anotado 0,1 . Sim: • A soma de funções contínuas também é contínua. • A escalada de uma função contínua não perde essa qualidade. -
As funções polinomiais em ℝ constituem um subespaço de ℱ.
E ele é anotado . Sim: • A soma de polinomiais também é uma função polinomial. • A múltipla de uma função polinomial não perde a sua qualidade. -
As matrizes triangular inferior constituem um subespaço de . O
mesmo é verdade para as matrizes triangular superior. Sim: • A soma de matrizes triangular inferior é uma matriz triangular inferior. • A múltipla de uma matriz triangular inferior não deixa de ser triangular inferior. -
As matrizes simétricas constituem um subespaço de . Sim: •
A soma de matrizes simétricas é uma matriz simétrica. • A múltipla de uma matriz simétrica não deixa de ser simétrica. -
Se X é um conjunto de vetores de um espaço
vetorial V, o conjunto constituído por todas as combinações lineares dos vetores de X é um subespaço de V. Ele é chamado de subespaço gerado por X. O subespaço gerado por X pode ser o próprio V. -
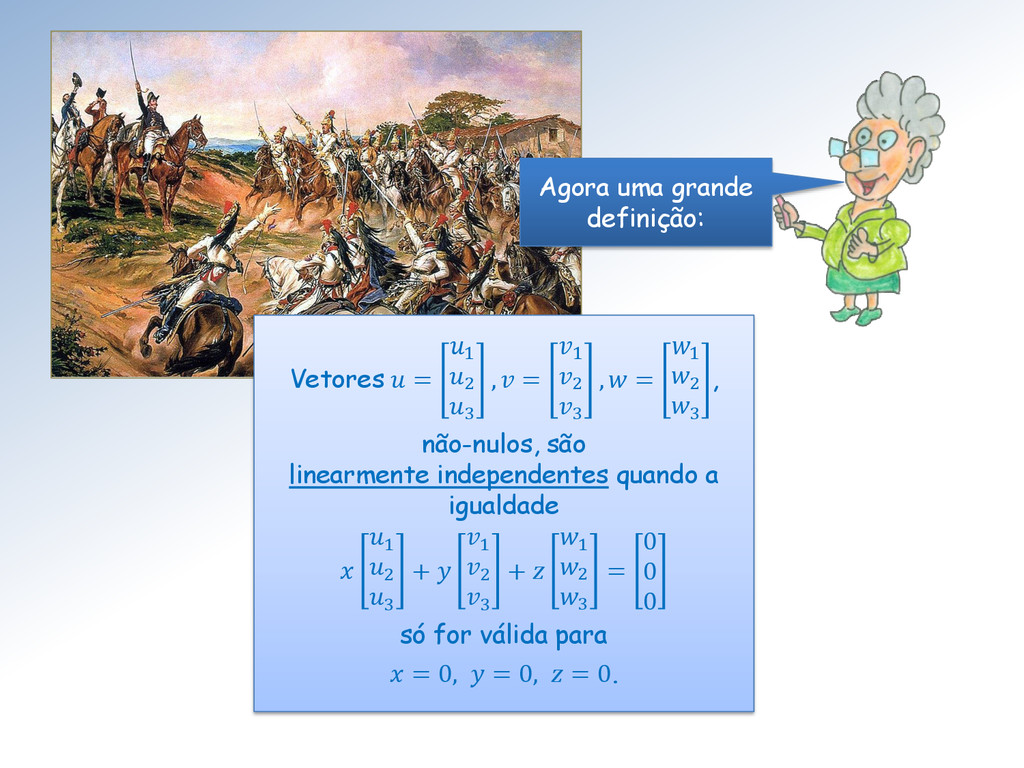
Vetores = 1 2 3 , = 1 2 3
, = 1 2 3 , não-nulos, são linearmente independentes quando a igualdade 1 2 3 + 1 2 3 + 1 2 3 = 0 0 0 só for válida para = 0, = 0, = 0. Agora uma grande definição: -
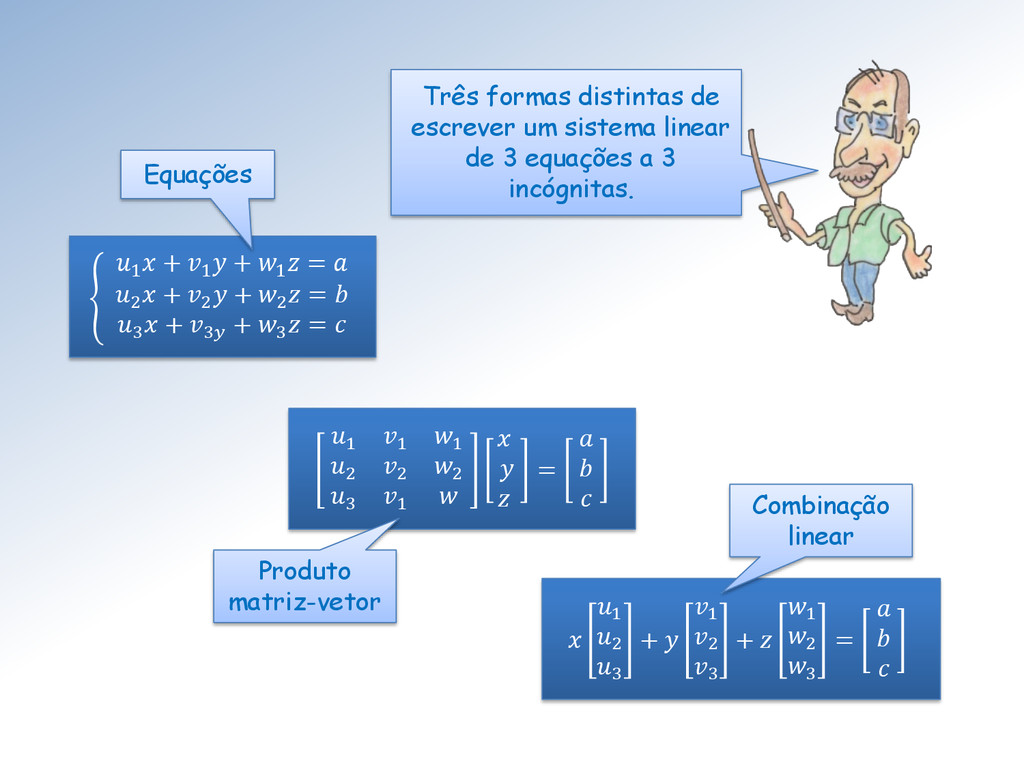
Três formas distintas de escrever um sistema linear de 3
equações a 3 incógnitas. 1 + 1 + 1 = 2 + 2 + 2 = 3 + 3 + 3 = Equações 1 1 1 2 2 2 3 1 = Produto matriz-vetor 1 2 3 + 1 2 3 + 1 2 3 = Combinação linear -
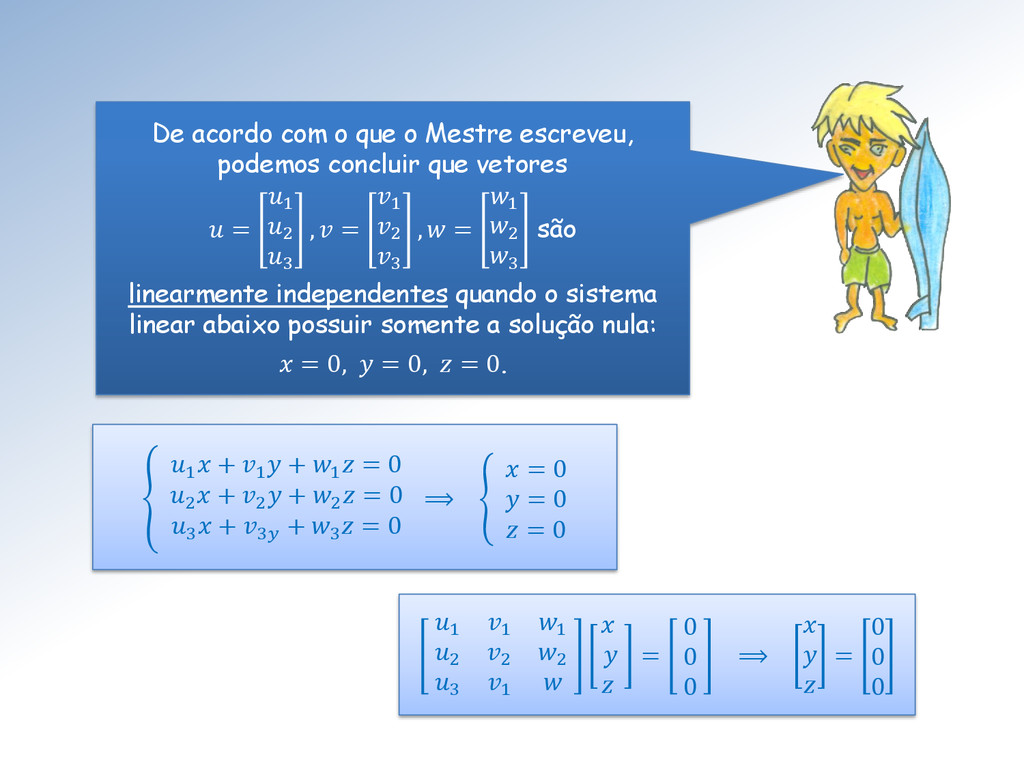
De acordo com o que o Mestre escreveu, podemos concluir
que vetores = 1 2 3 , = 1 2 3 , = 1 2 3 são linearmente independentes quando o sistema linear abaixo possuir somente a solução nula: = 0, = 0, = 0. 1 + 1 + 1 = 0 2 + 2 + 2 = 0 3 + 3 + 3 = 0 ⟹ = 0 = 0 = 0 1 1 1 2 2 2 3 1 = 0 0 0 ⟹ = 0 0 0 -
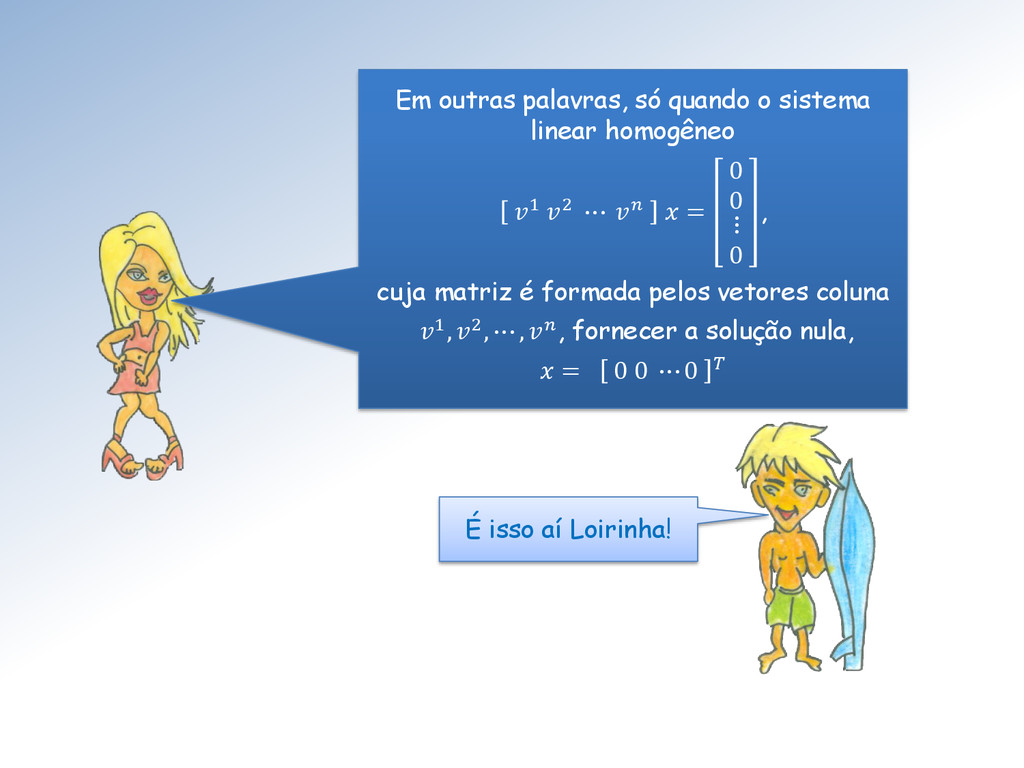
É isso aí Loirinha! Em outras palavras, só quando o
sistema linear homogêneo 1 2 ⋯ = 0 0 ⋮ 0 , cuja matriz é formada pelos vetores coluna 1, 2, ⋯ , , fornecer a solução nula, = 0 0 ⋯ 0 -
Uma base B de um espaço vetorial V é um
subconjunto LI maximal. Em outras palavras, se ∉ então ∪ será LD. -
A dimensão dim() de um espaço vetorial V é o
número de vetores uma base de V. A maximalidade garante que todas as bases de V possuirão o mesmo número de elementos. -
Teremos a oportunidade de ver alguns espaços de funções cuja
dimensão é infinito enumerável. Um espaço vetorial possui dimensão finita quando dim ∈ ℕ.
 pbordoni
 goetter
 kotasaito_cnt
 kudaranai
 shemeetscity
 codykrogh4rt
 aikautau
 culumu
 akiramotomura
 kimichan
 mikihorio
 a2k
 taku10101
 cassininazir
 inesmontani
 katarinadahlin
 ammeep
 hatefulcrawdad
 auna
 rasagy
 tammyeverts
 apolaine
 bkeepers
 samlambert
 addyosmani