Share
Embed

Transcript
117 slides
-
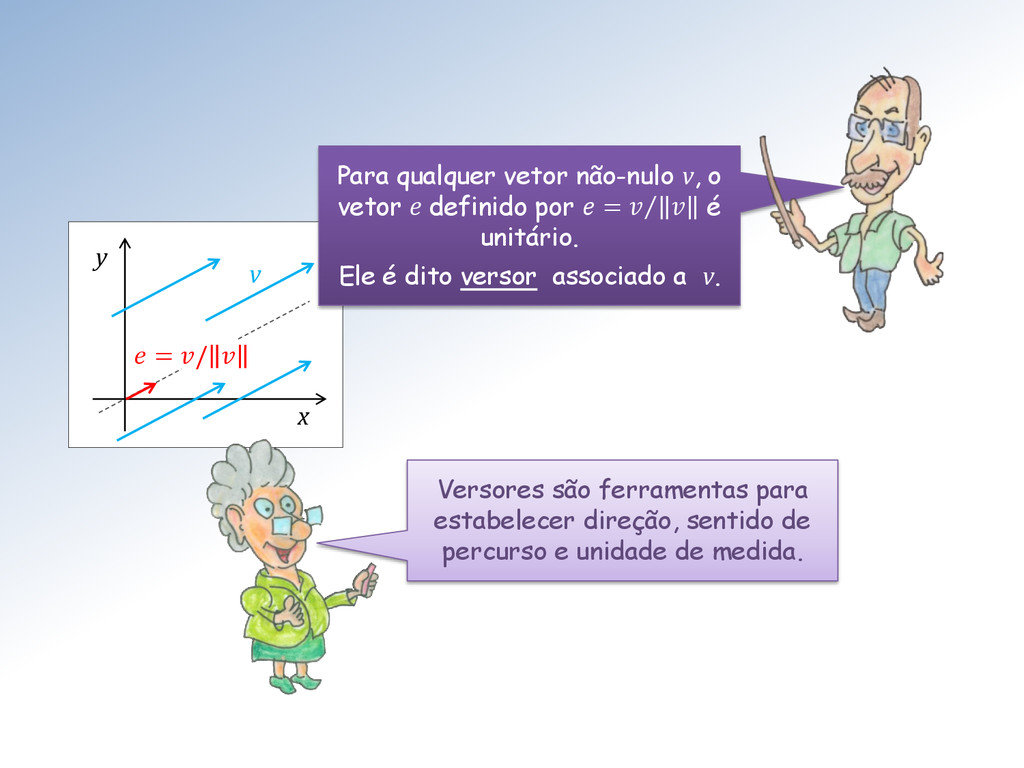
x y = / v Para qualquer vetor não-nulo v,
o vetor e definido por = é unitário. Ele é dito versor associado a v. Versores são ferramentas para estabelecer direção, sentido de percurso e unidade de medida. -
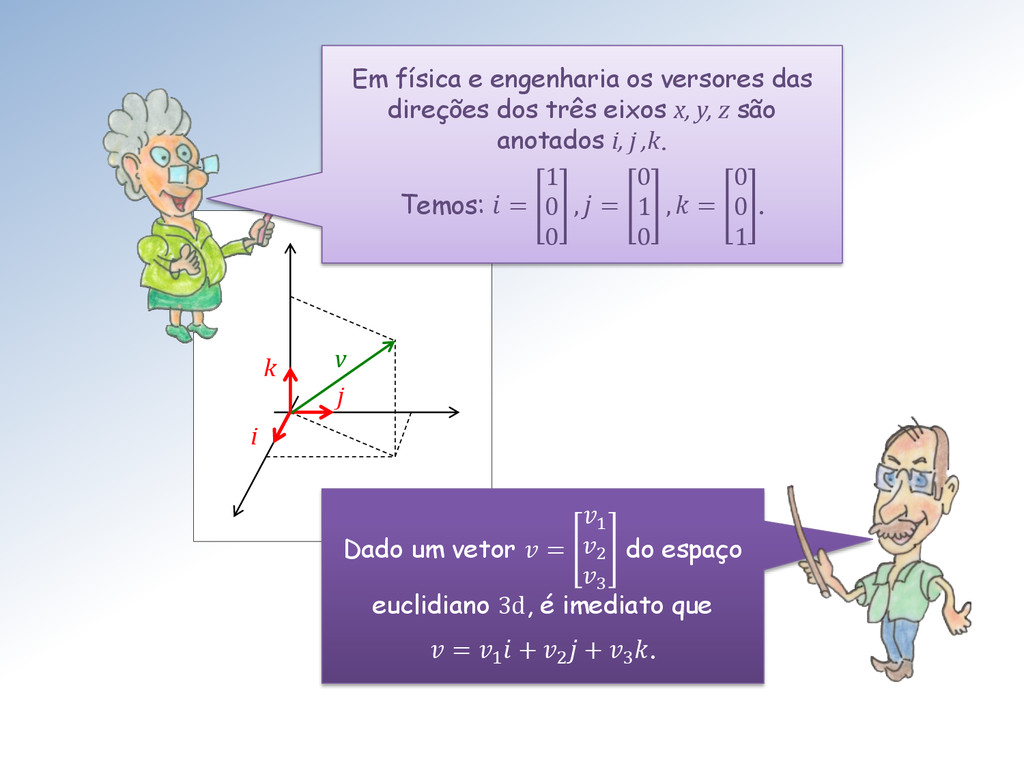
v i j k Em física e engenharia os versores
das direções dos três eixos x, y, z são anotados i, j ,k. Temos: = 1 0 0 , = 0 1 0 , = 0 0 1 . Dado um vetor = 1 2 3 do espaço euclidiano 3d, é imediato que = 1 + 2 + 3 . -
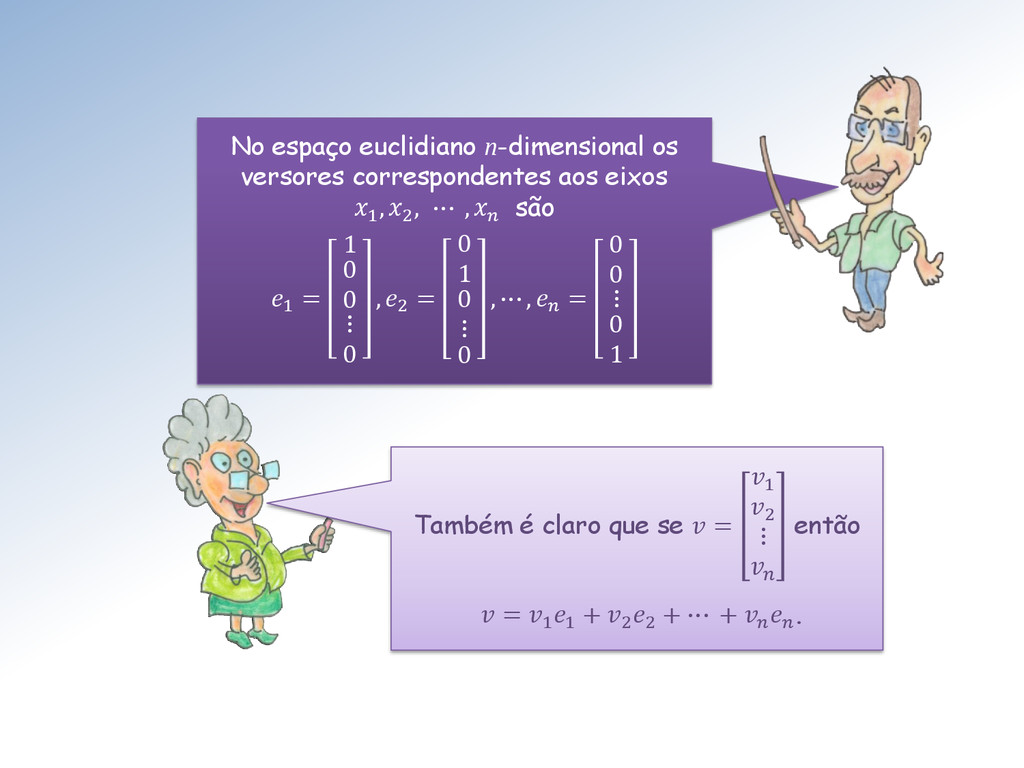
No espaço euclidiano n-dimensional os versores correspondentes aos eixos 1
, 2 , ⋯ , são 1 = 1 0 0 ⋮ 0 , 2 = 0 1 0 ⋮ 0 , ⋯ , = 0 0 ⋮ 0 1 Também é claro que se = 1 2 ⋮ então = 1 1 + 2 2 + ⋯ + . -
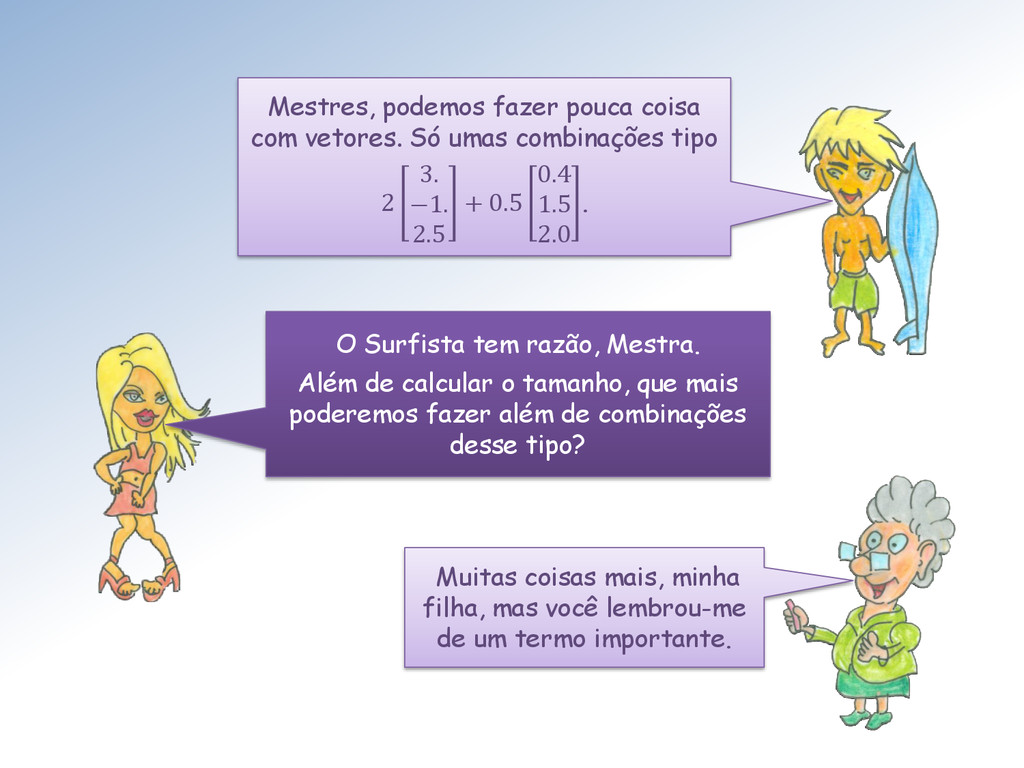
O Surfista tem razão, Mestra. Além de calcular o tamanho,
que mais poderemos fazer além de combinações desse tipo? Muitas coisas mais, minha filha, mas você lembrou-me de um termo importante. Mestres, podemos fazer pouca coisa com vetores. Só umas combinações tipo 2 3. −1. 2.5 + 0.5 0.4 1.5 2.0 . -
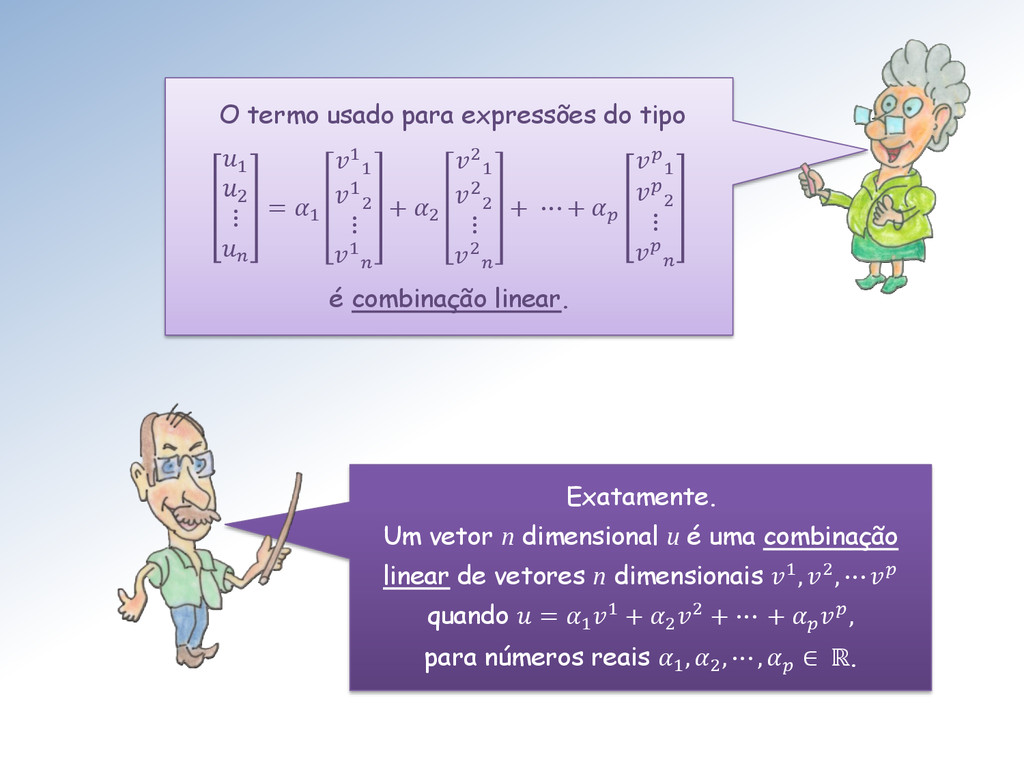
O termo usado para expressões do tipo 1 2 ⋮
= 1 1 1 1 2 ⋮ 1 + 2 2 1 2 2 ⋮ 2 + ⋯ + 1 2 ⋮ é combinação linear. Exatamente. Um vetor n dimensional u é uma combinação linear de vetores n dimensionais 1, 2, ⋯ quando = 1 1 + 2 2 + ⋯ + , para números reais 1 , 2 , ⋯ , ∈ ℝ. -
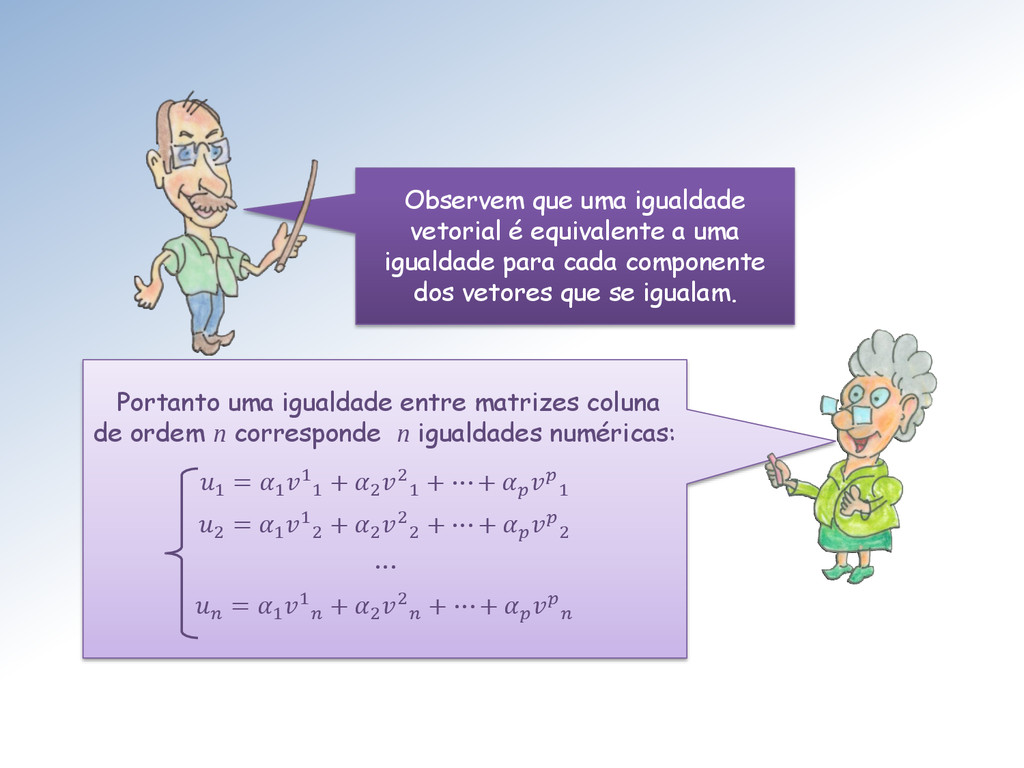
Observem que uma igualdade vetorial é equivalente a uma igualdade
para cada componente dos vetores que se igualam. Portanto uma igualdade entre matrizes coluna de ordem n corresponde n igualdades numéricas: 1 = 1 1 1 + 2 2 1 + ⋯ + 1 2 = 1 1 2 + 2 2 2 + ⋯ + 2 ⋯ = 1 1 + 2 2 + ⋯ + -
Este é o momento exato dos computadores e dos processadores
entrarem em nosso cenário. Por quê, Mestre? Qual a conexão entre matrizes coluna e computadores? -
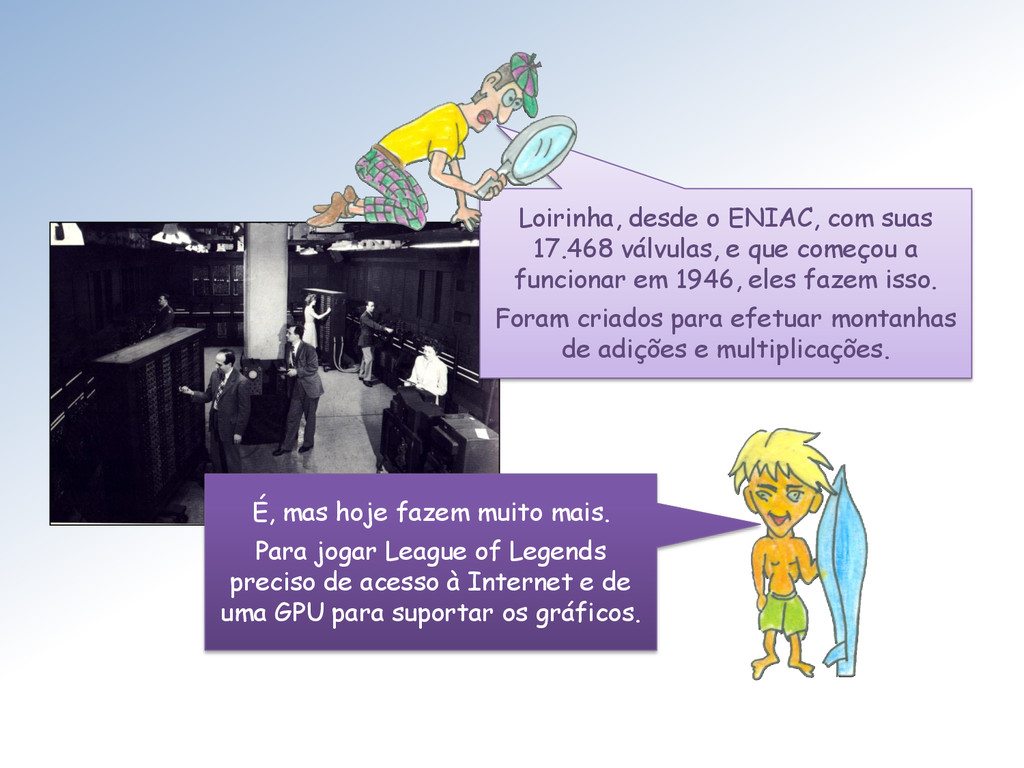
Loirinha, desde o ENIAC, com suas 17.468 válvulas, e que
começou a funcionar em 1946, eles fazem isso. Foram criados para efetuar montanhas de adições e multiplicações. É, mas hoje fazem muito mais. Para jogar League of Legends preciso de acesso à Internet e de uma GPU para suportar os gráficos. -
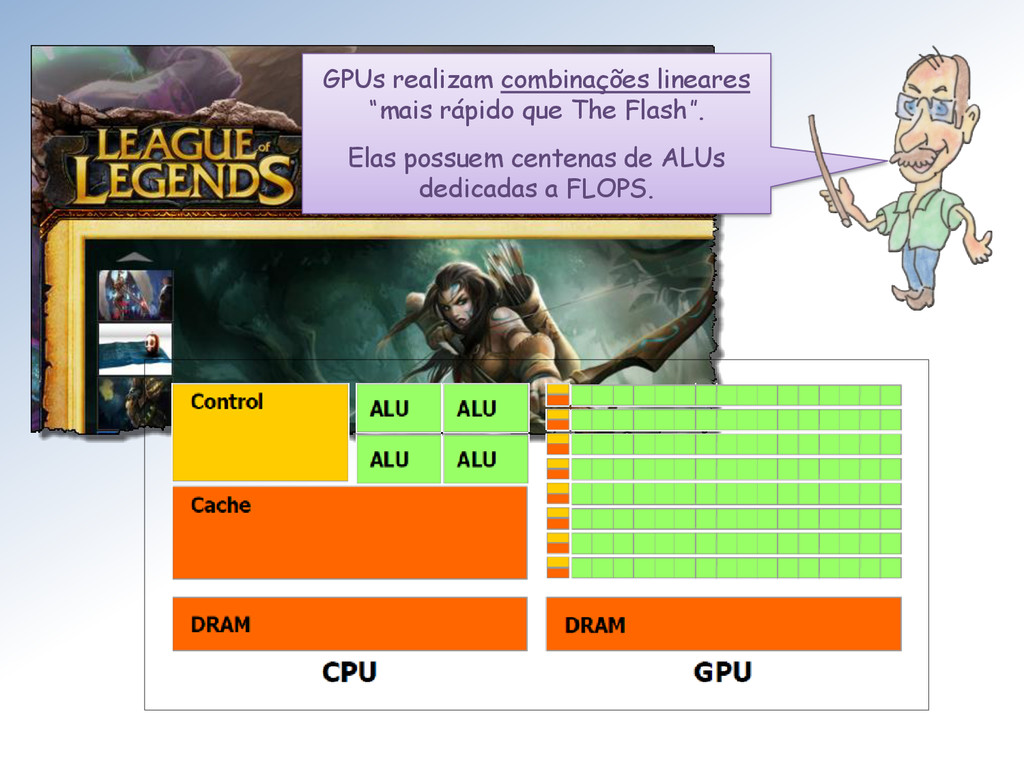
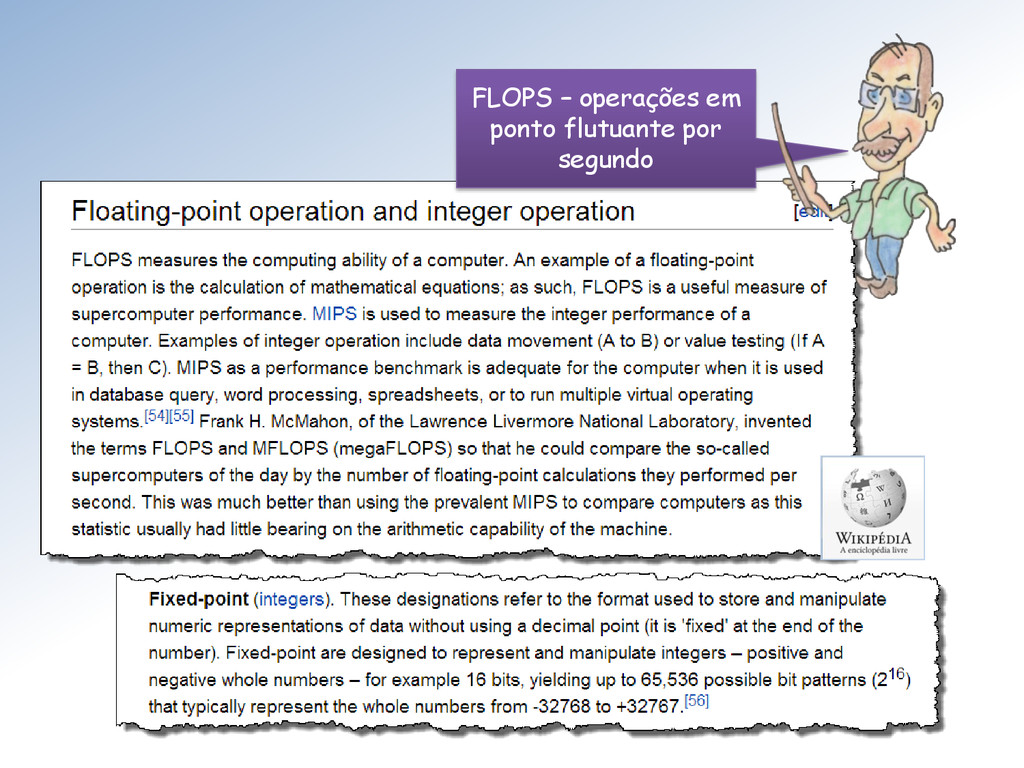
GPUs realizam combinações lineares “mais rápido que The Flash”. Elas
possuem centenas de ALUs dedicadas a FLOPS. -
Aliás, lá na 2ª aula, citamos o padrão IEEE 754.
Fiquem tranquilos, meus jovens, daqui a algumas aulas explicaremos direitinho o que é ponto flutuante. -
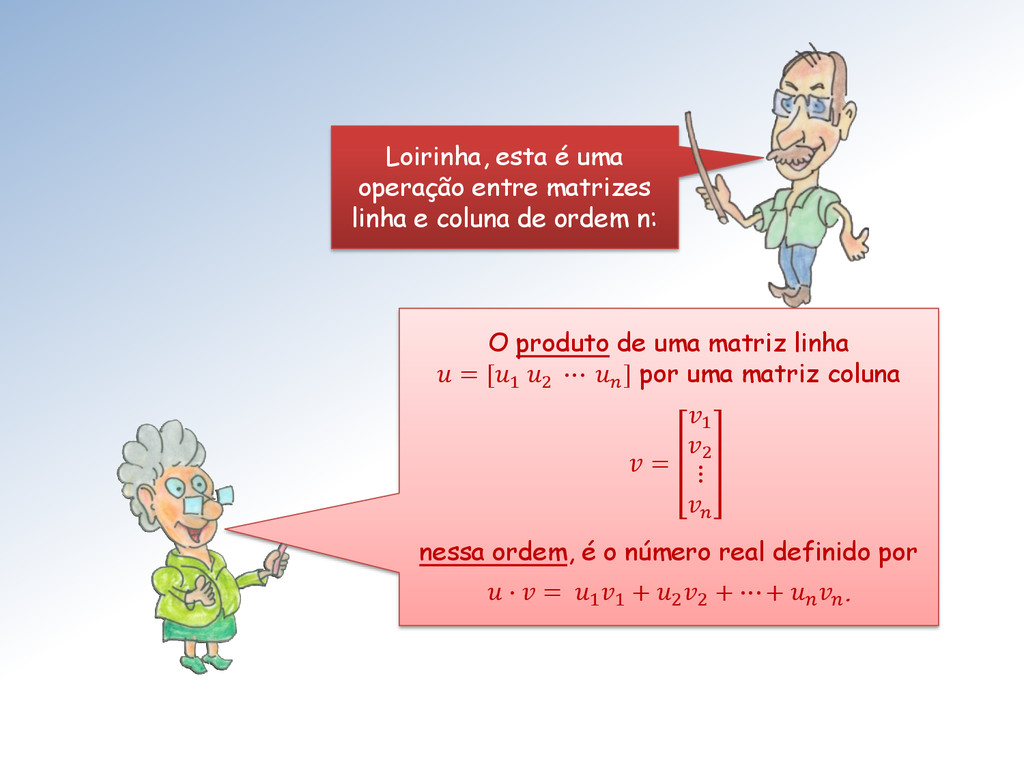
O produto de uma matriz linha = [1 2 ⋯
] por uma matriz coluna = 1 2 ⋮ nessa ordem, é o número real definido por ∙ = 1 1 + 2 2 + ⋯ + . Loirinha, esta é uma operação entre matrizes linha e coluna de ordem n: -
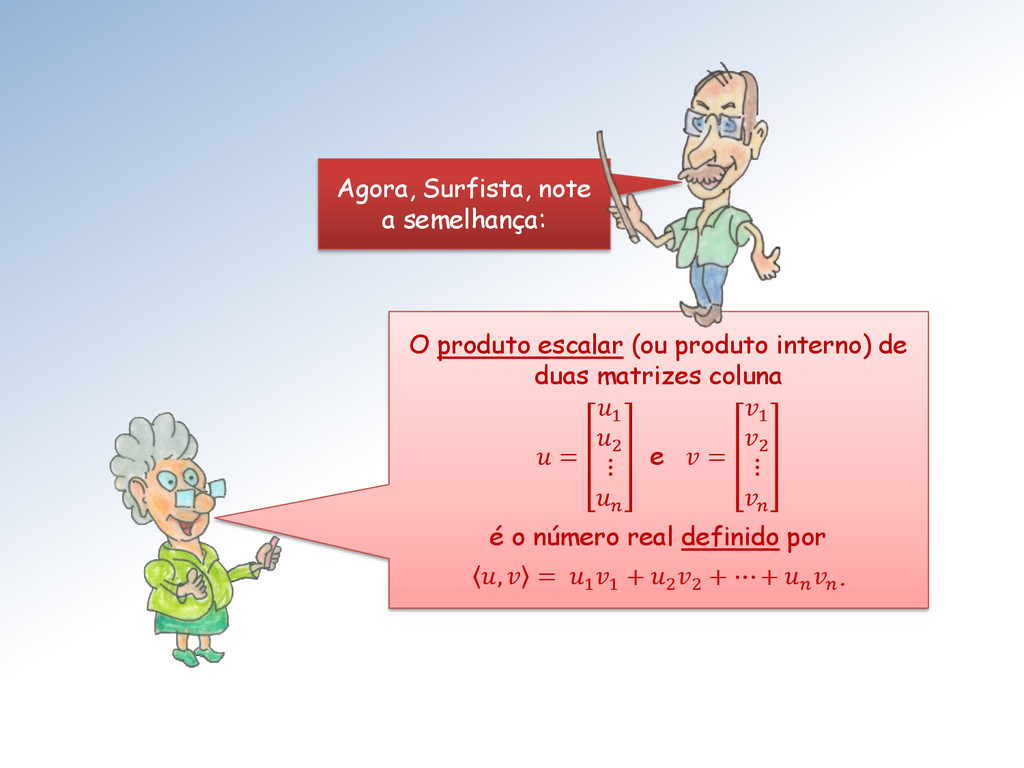
O produto escalar (ou produto interno) de duas matrizes coluna
= 1 2 ⋮ e = 1 2 ⋮ é o número real definido por , = 1 1 + 2 2 + ⋯ + . Agora, Surfista, note a semelhança: -
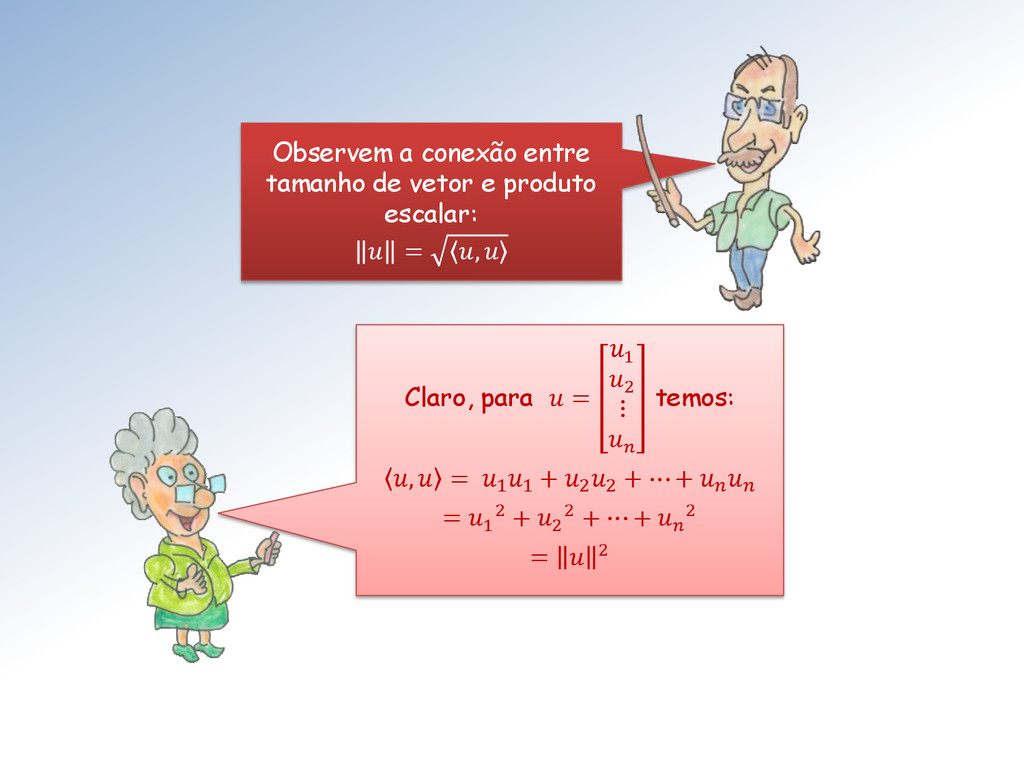
Claro, para = 1 2 ⋮ temos: , = 1
1 + 2 2 + ⋯ + = 1 2 + 2 2 + ⋯ + 2 = 2 Observem a conexão entre tamanho de vetor e produto escalar: = , -
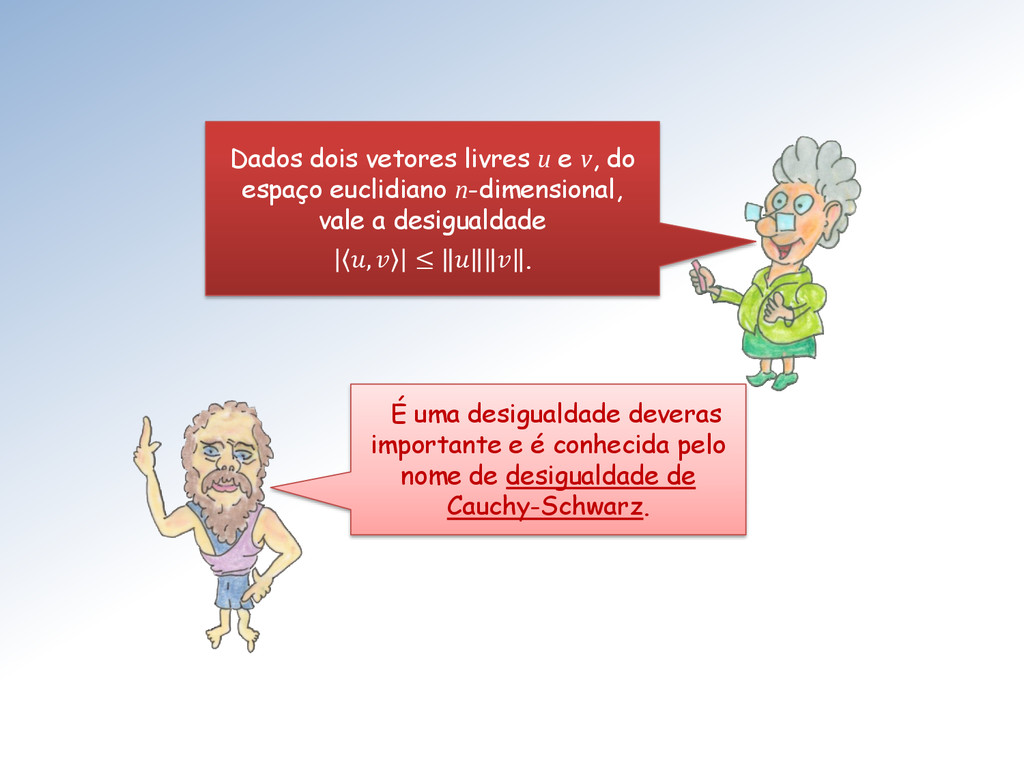
Dados dois vetores livres u e v, do espaço euclidiano
n-dimensional, vale a desigualdade , ≤ . É uma desigualdade deveras importante e é conhecida pelo nome de desigualdade de Cauchy-Schwarz. -
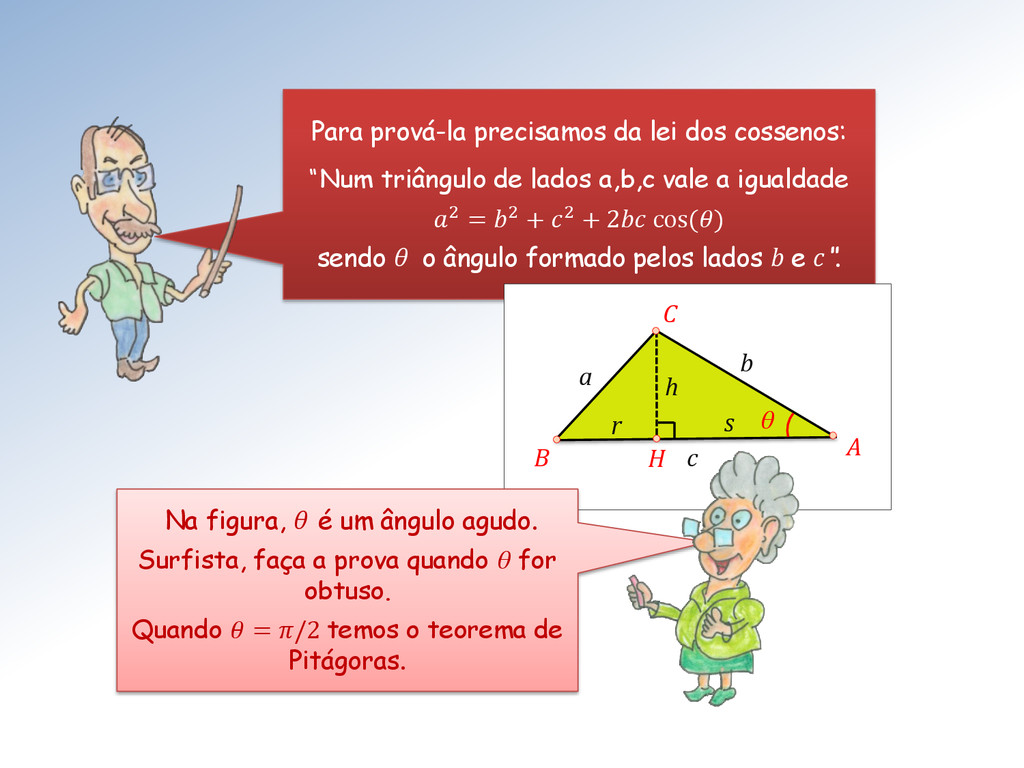
Para prová-la precisamos da lei dos cossenos: “Num triângulo de
lados a,b,c vale a igualdade 2 = 2 + 2 + 2 cos() sendo θ o ângulo formado pelos lados b e c“. a b c θ A B C H s r h Na figura, θ é um ângulo agudo. Surfista, faça a prova quando θ for obtuso. Quando = /2 temos o teorema de Pitágoras. -
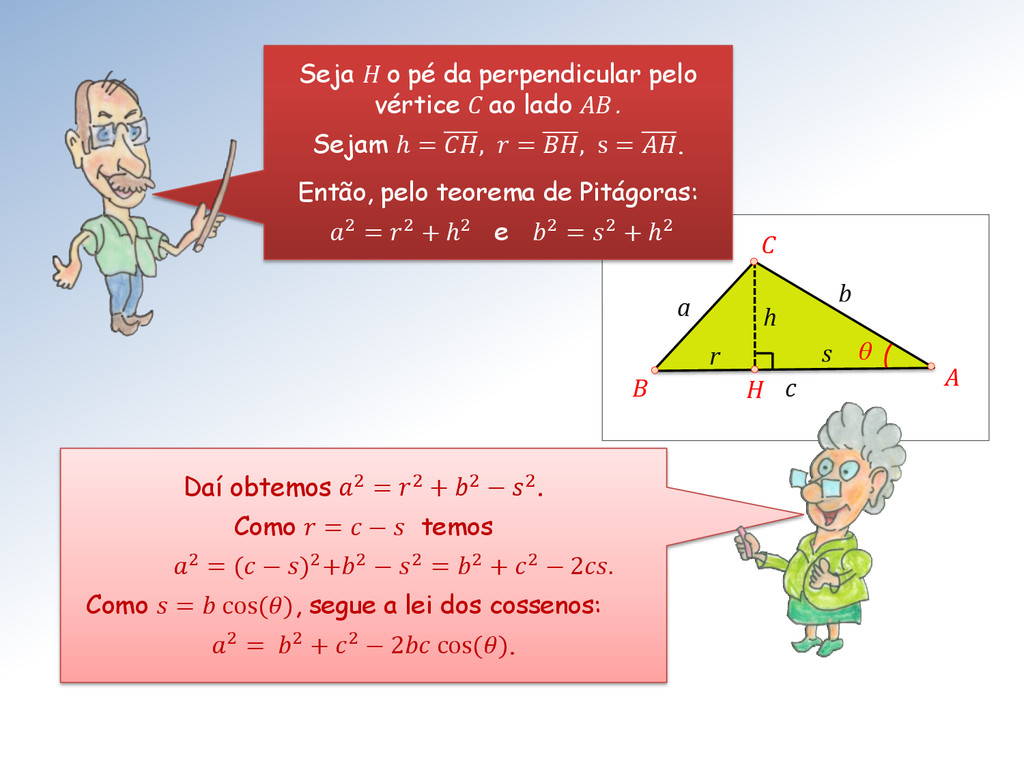
a b c θ A B C H s r
h Seja H o pé da perpendicular pelo vértice C ao lado AB . Sejam ℎ = , = , s = . Então, pelo teorema de Pitágoras: 2 = 2 + ℎ2 e 2 = 2 + ℎ2 Daí obtemos 2 = 2 + 2 − 2. Como = − temos 2 = ( − )2+2 − 2 = 2 + 2 − 2. Como = cos(), segue a lei dos cossenos: 2 = 2 + 2 − 2 cos(). -
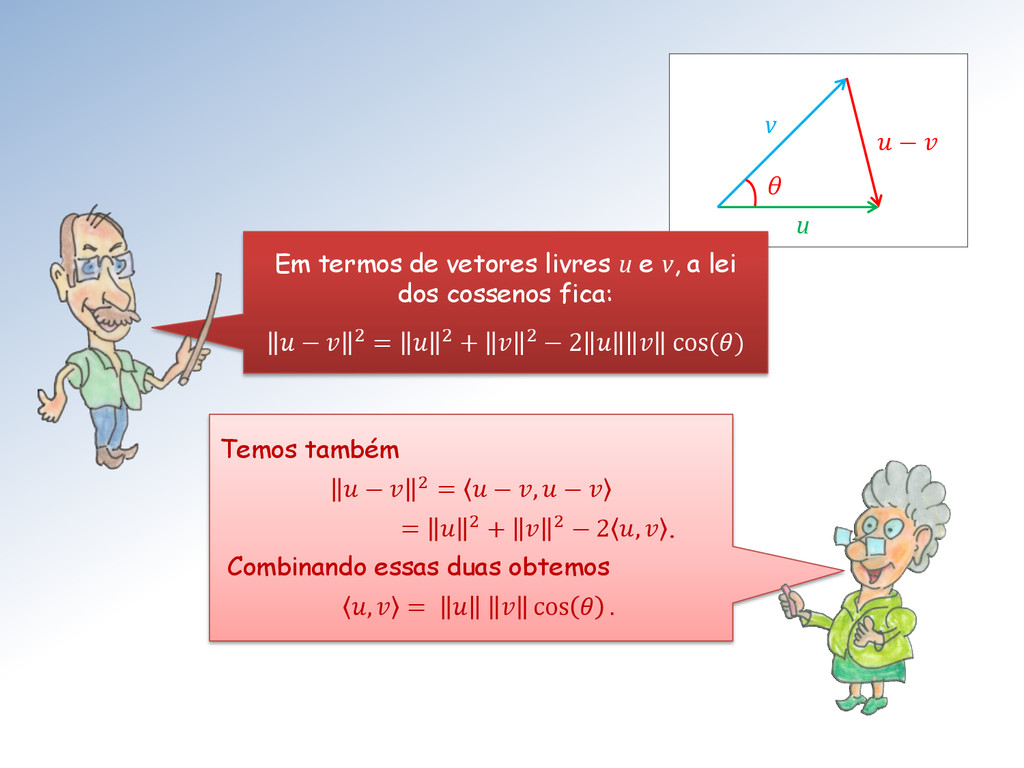
θ v u − Em termos de vetores livres u
e v, a lei dos cossenos fica: − 2 = 2 + 2 − 2 cos() Temos também − 2 = − , − = 2 + 2 − 2 , . Combinando essas duas obtemos , = cos . -
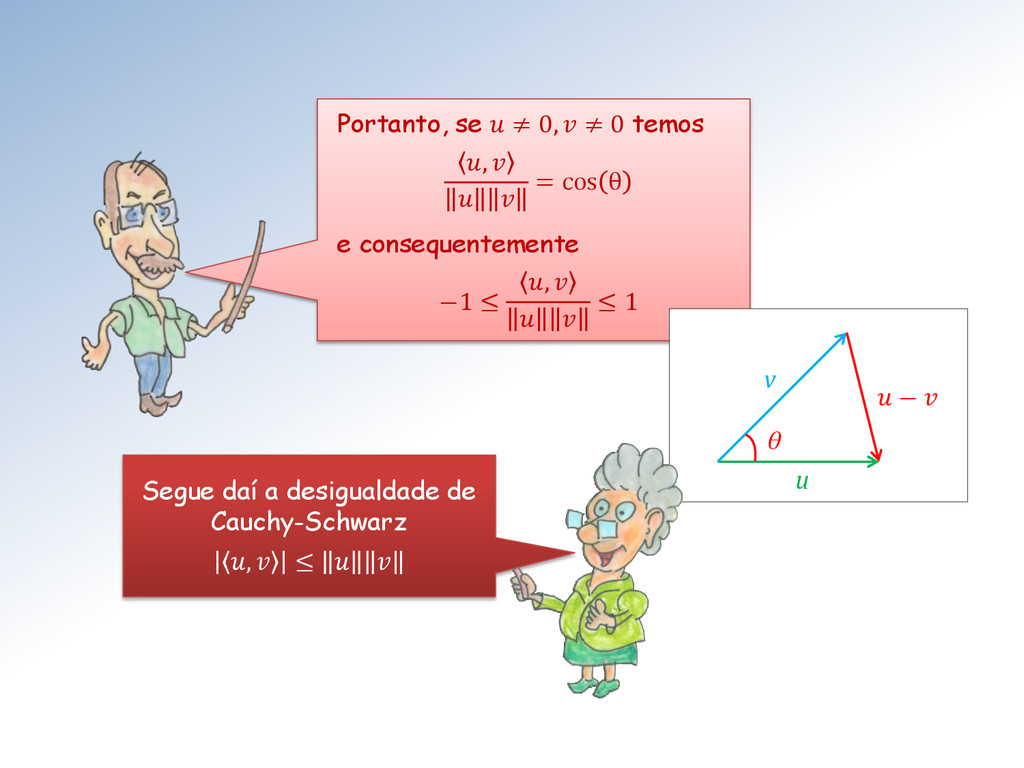
Portanto, se ≠ 0, ≠ 0 temos , = cos
θ e consequentemente −1 ≤ , ≤ 1 θ v u − Segue daí a desigualdade de Cauchy-Schwarz , ≤ -
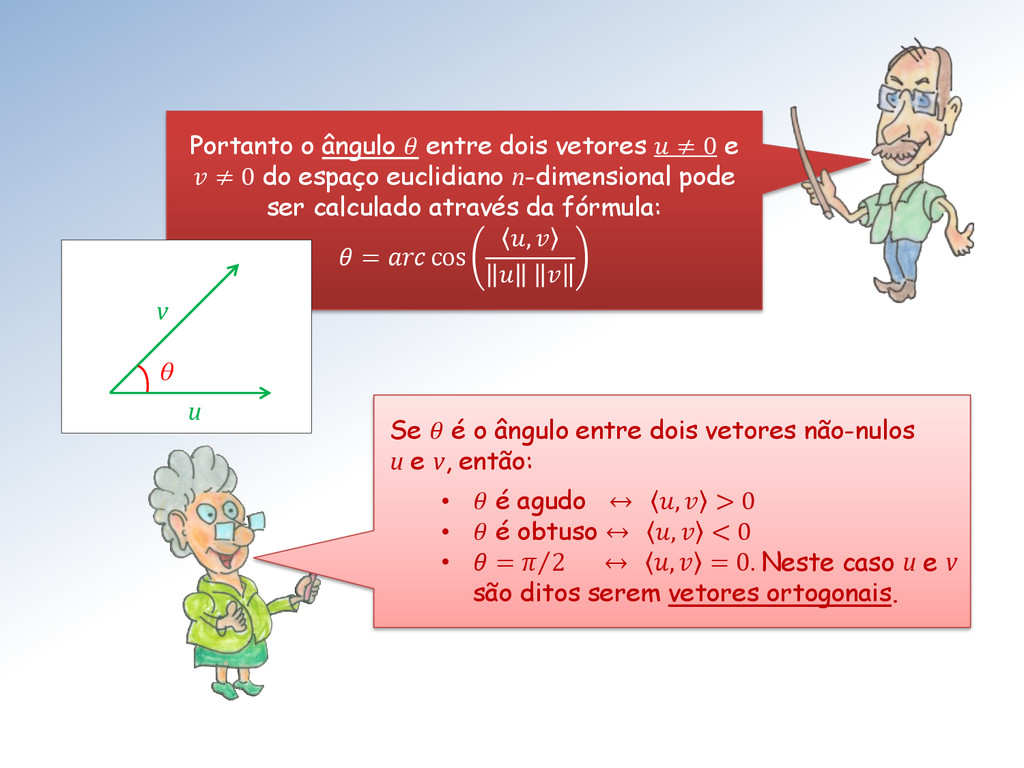
Portanto o ângulo entre dois vetores ≠ 0 e ≠
0 do espaço euclidiano n-dimensional pode ser calculado através da fórmula: = cos , Se é o ângulo entre dois vetores não-nulos u e v, então: • é agudo ↔ , > 0 • é obtuso ↔ , < 0 • = 2 ↔ , = 0. Neste caso u e v são ditos serem vetores ortogonais. θ v u -
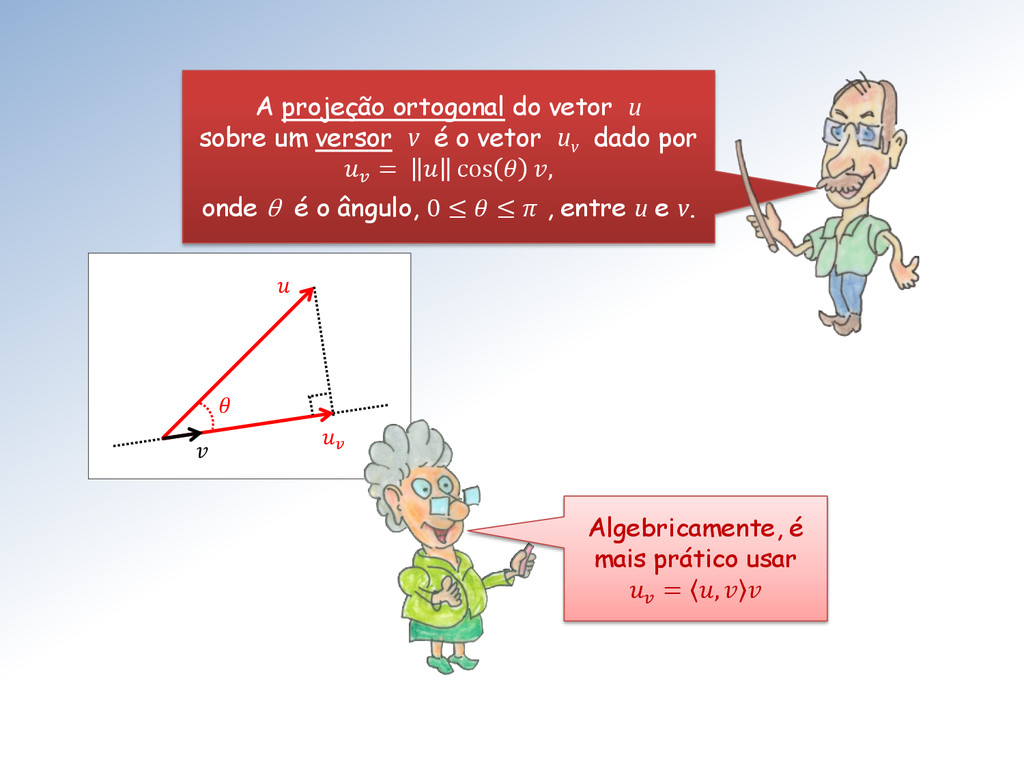
A projeção ortogonal do vetor u sobre um versor v
é o vetor u v dado por = cos , onde θ é o ângulo, 0 ≤ ≤ , entre u e v. Algebricamente, é mais prático usar = , -
Veremos em nosso curso que projeção ortogonal é um conceito
importantíssimo em álgebra linear, matemática e matemática aplicada. Projeções ortogonais são muito usadas por físicos e engenheiros para determinar a “componente de uma força” ou a “componente da velocidade” numa determinada direção. -
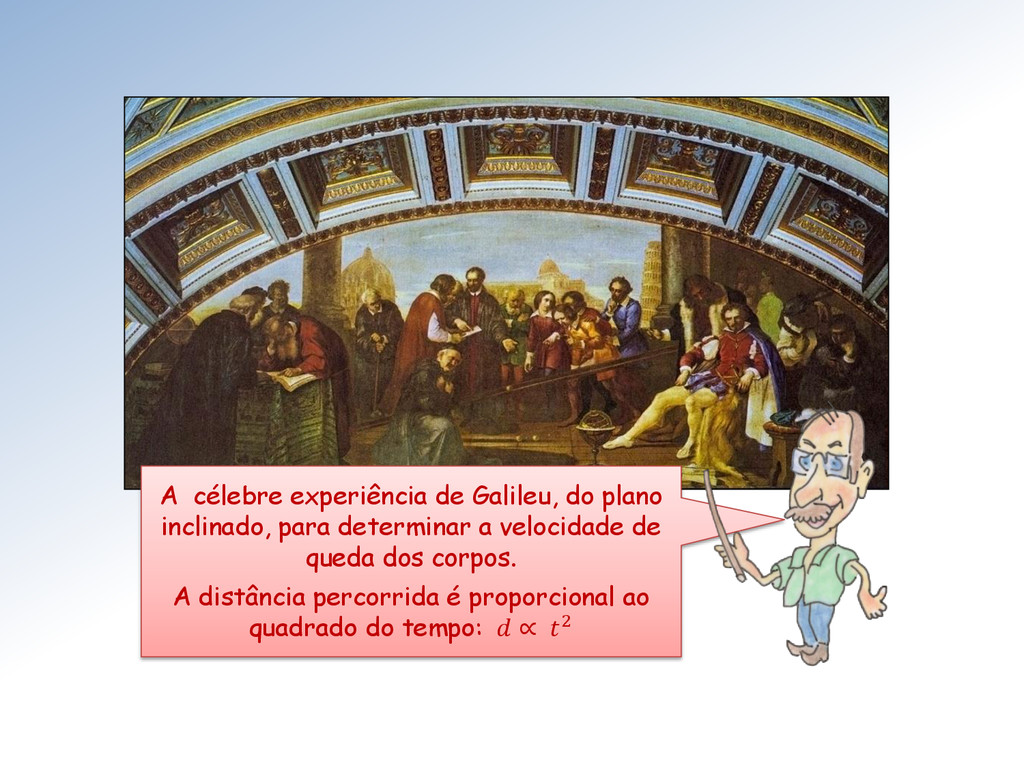
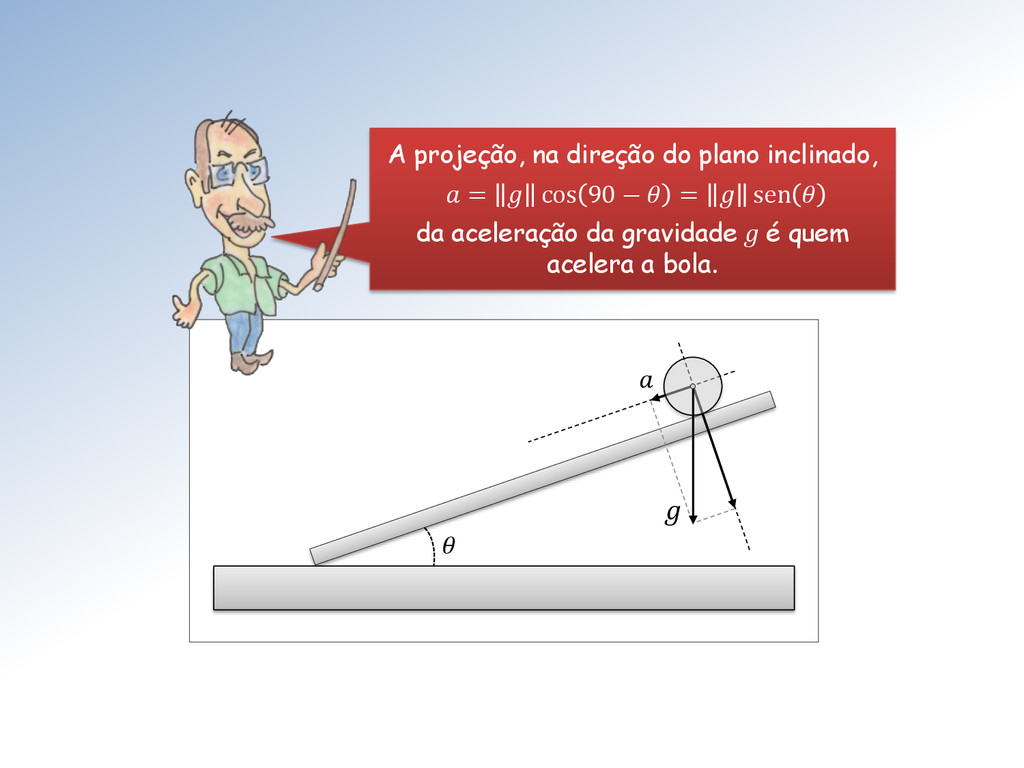
A célebre experiência de Galileu, do plano inclinado, para determinar
a velocidade de queda dos corpos. A distância percorrida é proporcional ao quadrado do tempo: ∝ 2 -
g A projeção, na direção do plano inclinado, = cos
90 − = sen da aceleração da gravidade g é quem acelera a bola. -
Galileu Galilei é considerado o pai da Revolução Científica. No
Ensaiador: “ A filosofia está escrita neste grande livro, o universo... Ele está escrito na linguagem da matemática e seus caracteres são triângulos, círculos e outras figuras geométricas...” -
Agora vamos apresentar um dos conceitos mais importantes da matemática.
O de espaço vetorial. Surfista, dada a importância do tema, vá vestir um smoking. -
Você ficou um gatinho! Um espaço vetorial (, ℝ, +,∙
) sobre os reais é uma estrutura algébrica constituída por um conjunto V e duas operações. Os elementos de V são chamados vetores. -
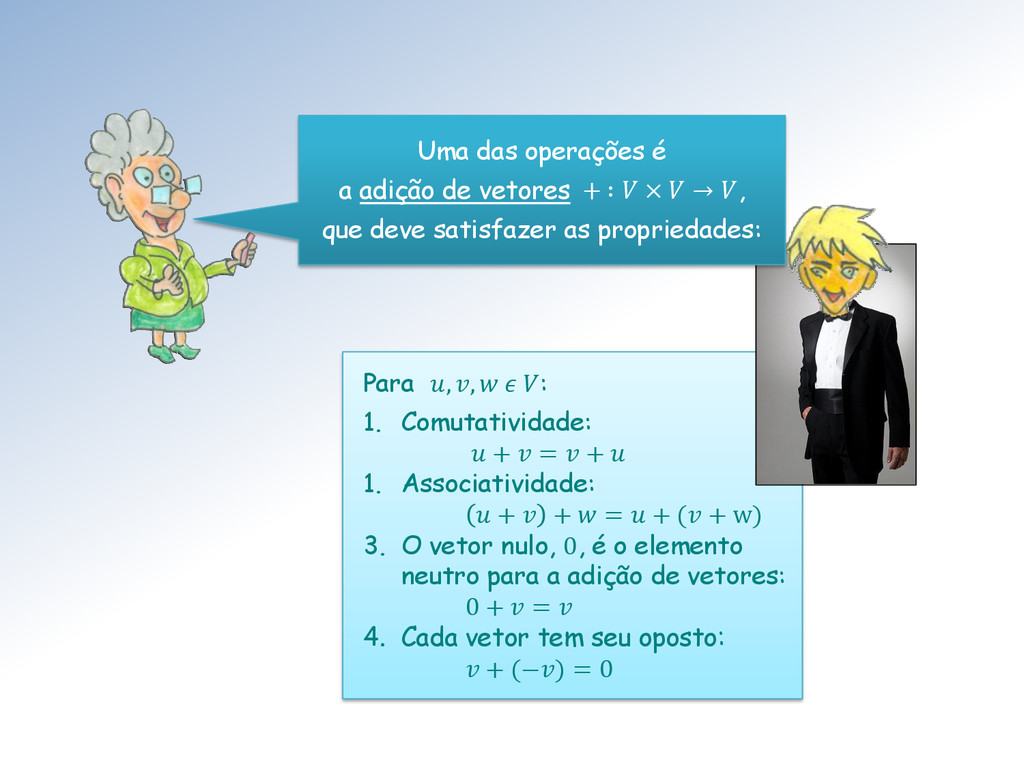
Para , , : 1. Comutatividade: + = + 1.
Associatividade: + + = + ( + w) 3. O vetor nulo, 0, é o elemento neutro para a adição de vetores: 0 + = 4. Cada vetor tem seu oposto: + (−) = 0 Uma das operações é a adição de vetores + ∶ × → , que deve satisfazer as propriedades: -
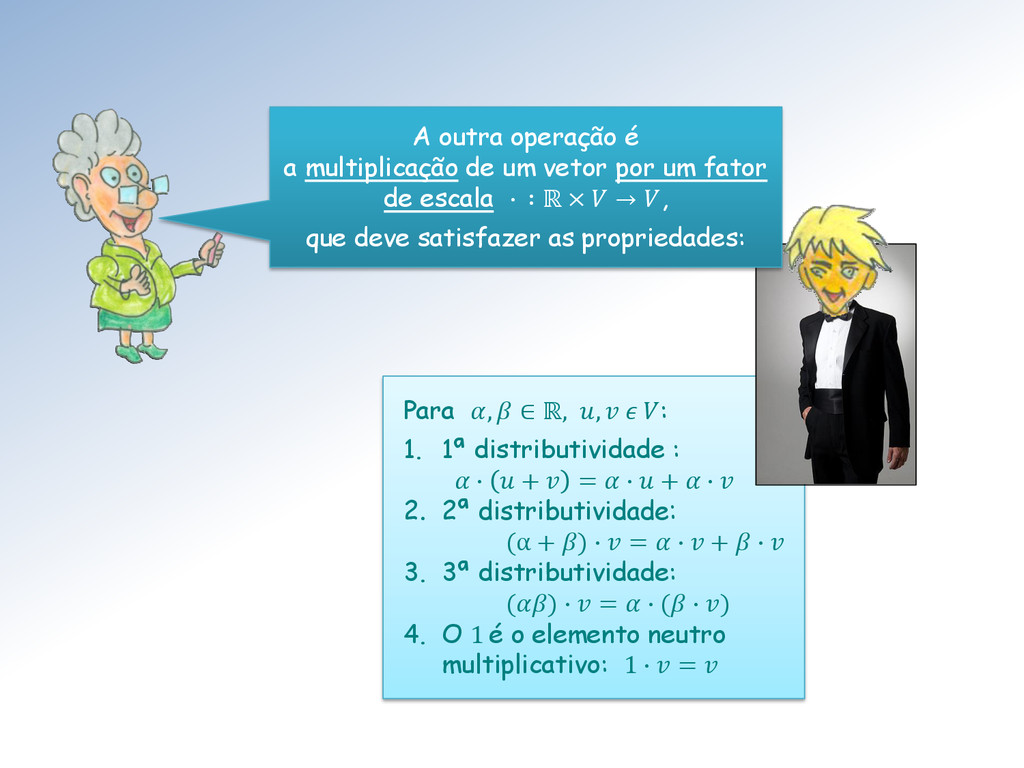
Para , ∈ ℝ, , : 1. 1ª distributividade :
∙ + = ∙ + ∙ 2. 2ª distributividade: (α + ) ∙ = ∙ + ∙ 3. 3ª distributividade: () ∙ = ∙ ( ∙ ) 4. O 1 é o elemento neutro multiplicativo: 1 ∙ = A outra operação é a multiplicação de um vetor por um fator de escala ∙ ∶ ℝ × → , que deve satisfazer as propriedades: -
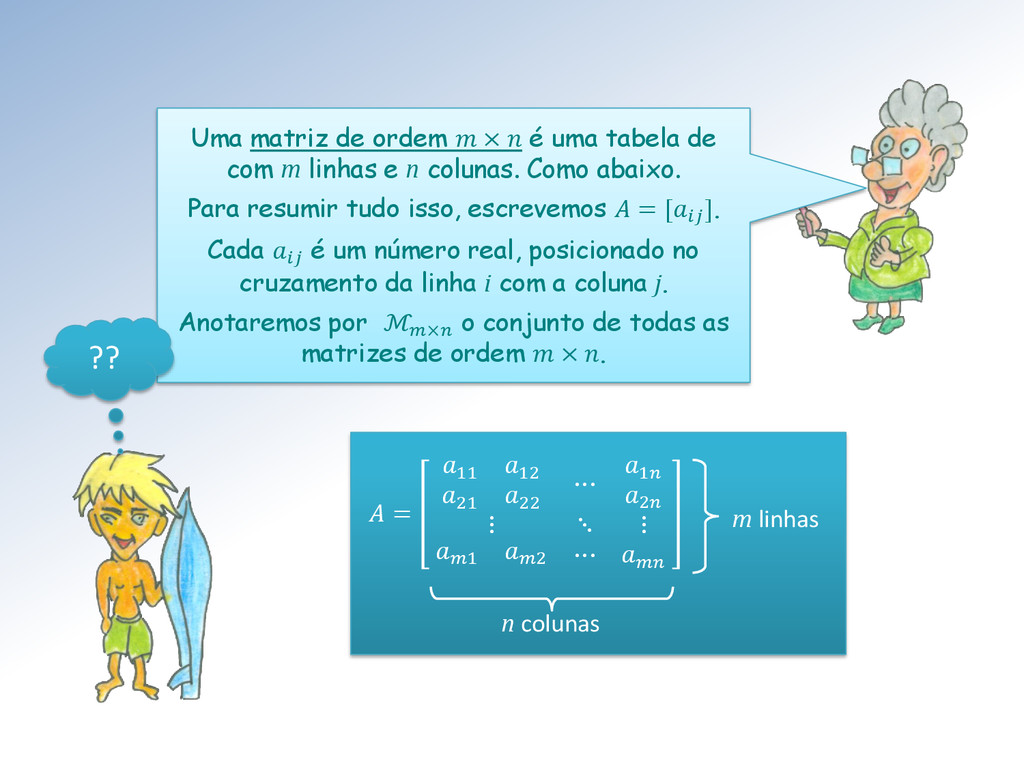
Uma matriz de ordem × é uma tabela de com
m linhas e n colunas. Como abaixo. Para resumir tudo isso, escrevemos = [ ]. Cada é um número real, posicionado no cruzamento da linha i com a coluna j. Anotaremos por ℳ× o conjunto de todas as matrizes de ordem × . = 11 12 21 22 ⋯ 1 2 ⋮ ⋱ ⋮ 1 2 ⋯ m linhas n colunas ?? -
Mestres, qual a conexão entre matrizes e vetores? Se elas
são vetores, onde escondem suas flechas? Pois é, Loirinha. Matrizes também são vetores! Esqueça as flechas! -
Vetores são apenas entidades abstratas (objetos, coisas, ...) que podem
ser somados e escalados. E precisam cumprir as oito propriedades listadas na definição. Sim, temos que saber somar matrizes e multiplicá-las por números reais. E verificar que elas satisfazem as oito propriedades. -
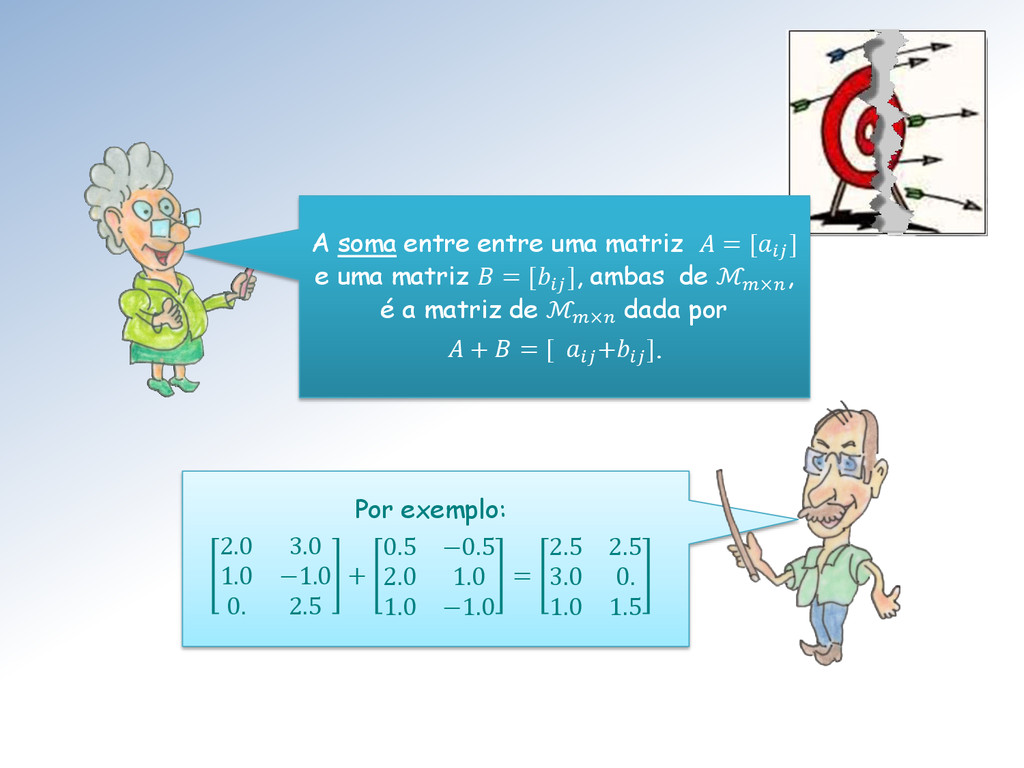
Por exemplo: 2.0 3.0 1.0 −1.0 0. 2.5 + 0.5
−0.5 2.0 1.0 1.0 −1.0 = 2.5 2.5 3.0 0. 1.0 1.5 A soma entre entre uma matriz = [ ] e uma matriz = [ ], ambas de ℳ× , é a matriz de ℳ× dada por + = [ + ]. -
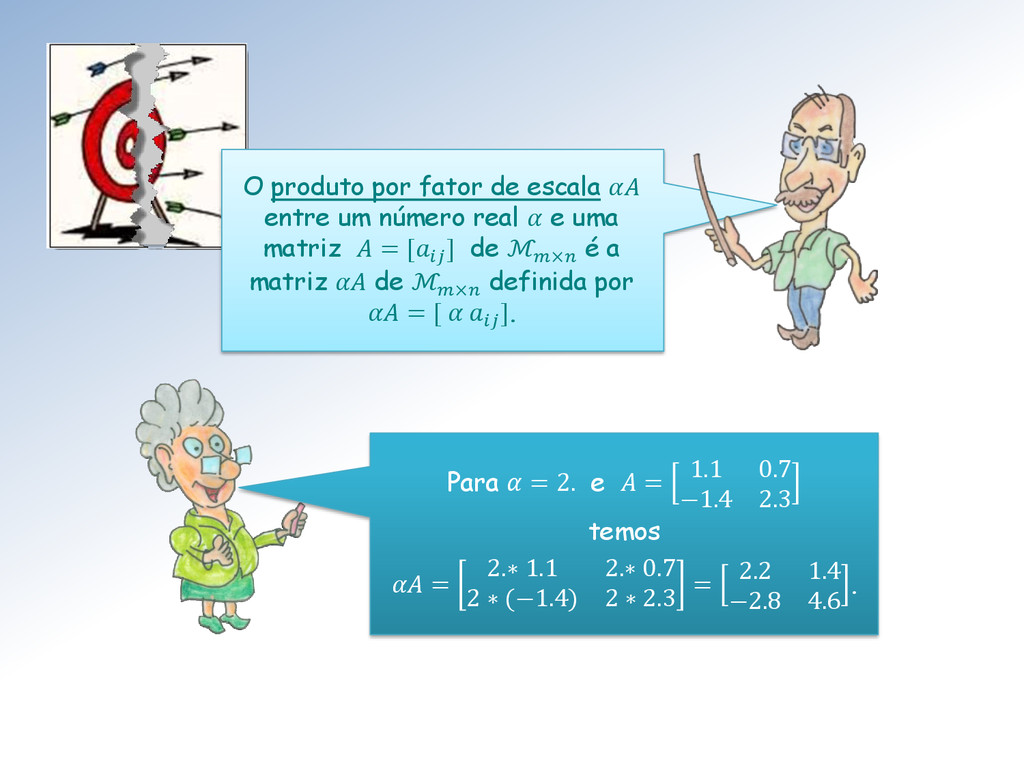
O produto por fator de escala entre um número real
e uma matriz = [ ] de ℳ× é a matriz de ℳ× definida por = [ ]. Para = 2. e = 1.1 0.7 −1.4 2.3 temos = 2.∗ 1.1 2.∗ 0.7 2 ∗ (−1.4) 2 ∗ 2.3 = 2.2 1.4 −2.8 4.6 . -
É um trabalho de rotina conferir que as operações com
matrizes de ℳ× e números reais satisfazem as oito regras da definição de espaço vetorial. Surfista, confira o que o Sherlock falou. -
O conjunto ℳ× das matrizes de ordem × com as
operações de adição e multiplicação por fator de escala constituem um espaço vetorial. So, never forget: -
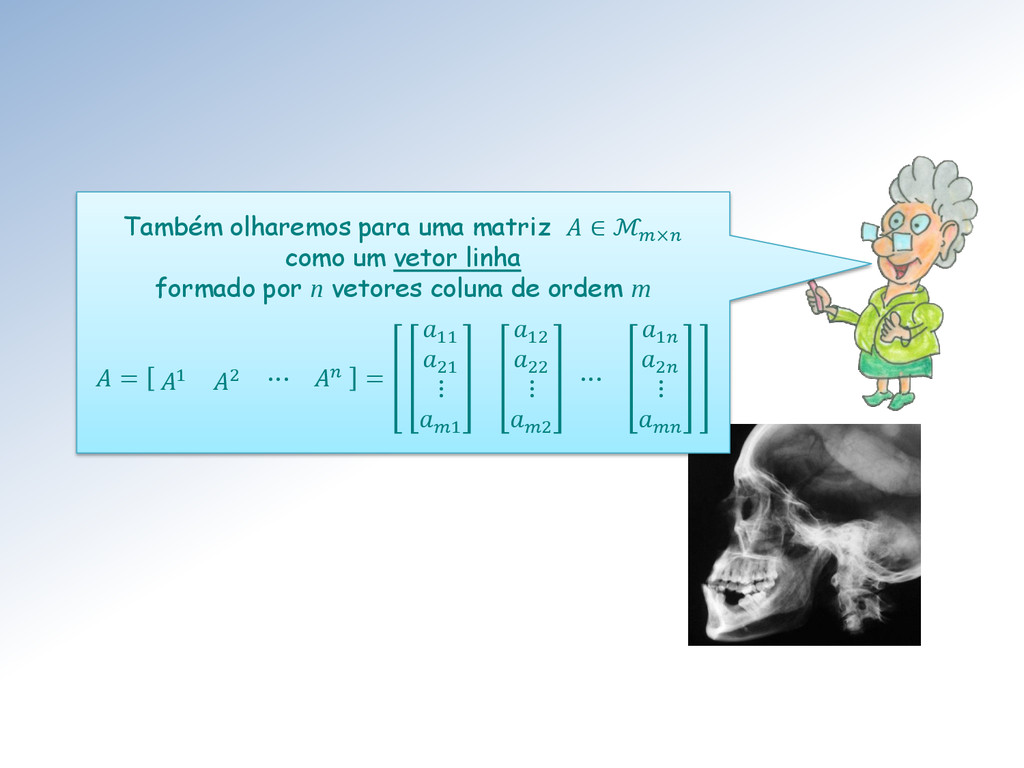
Também olharemos para uma matriz ∈ ℳ× como um vetor
linha formado por n vetores coluna de ordem m = 1 2 ⋯ = 11 21 ⋮ 1 12 22 ⋮ 2 ⋯ 1 2 ⋮ -
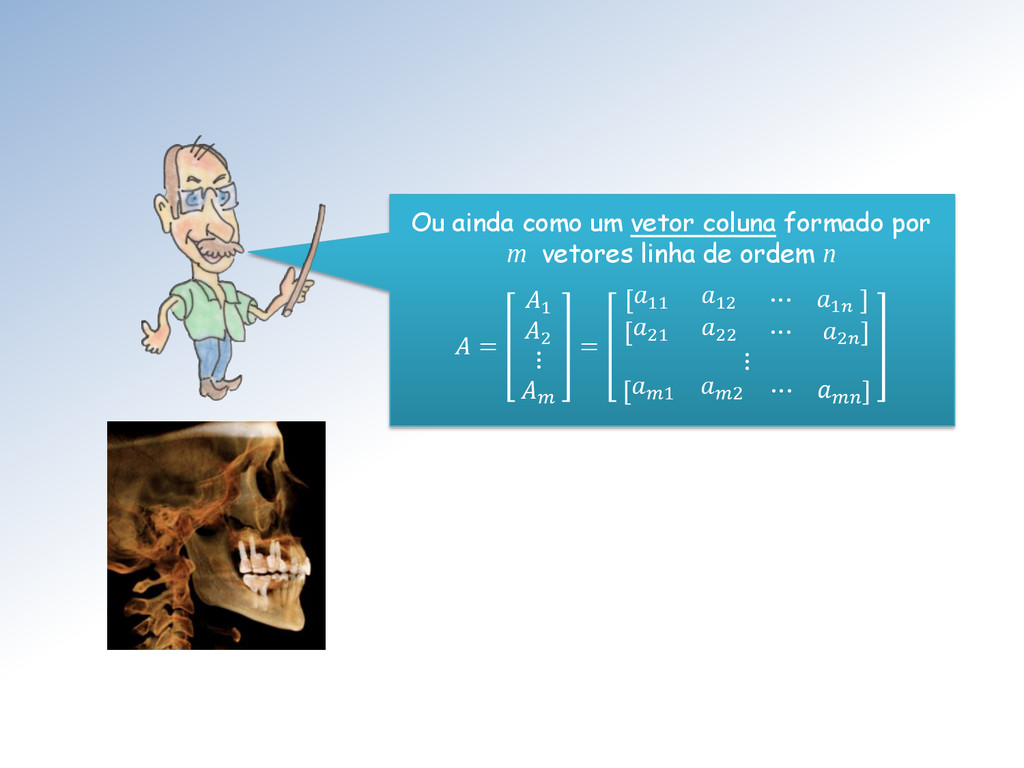
Ou ainda como um vetor coluna formado por m vetores
linha de ordem n = 1 2 ⋮ = 11 12 ⋯ 1 21 22 ⋯ 2 ⋮ 1 2 ⋯ -
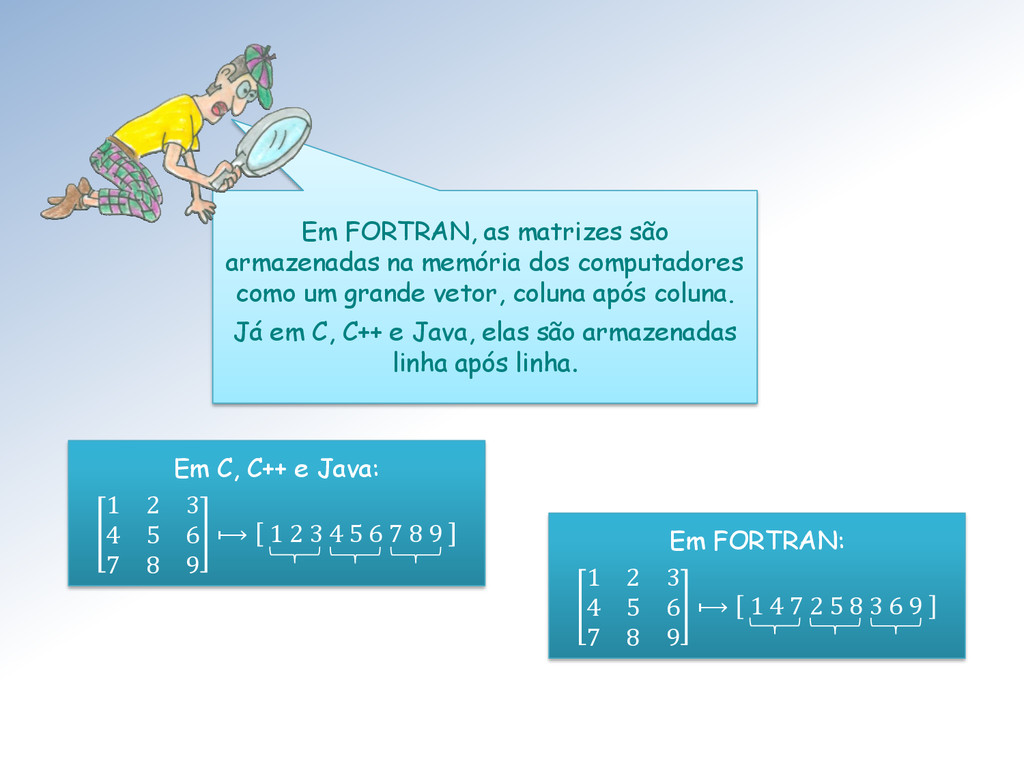
Em FORTRAN, as matrizes são armazenadas na memória dos computadores
como um grande vetor, coluna após coluna. Já em C, C++ e Java, elas são armazenadas linha após linha. Em C, C++ e Java: 1 2 3 4 5 6 7 8 9 ⟼ 1 2 3 4 5 6 7 8 9 Em FORTRAN: 1 2 3 4 5 6 7 8 9 ⟼ 1 4 7 2 5 8 3 6 9 -
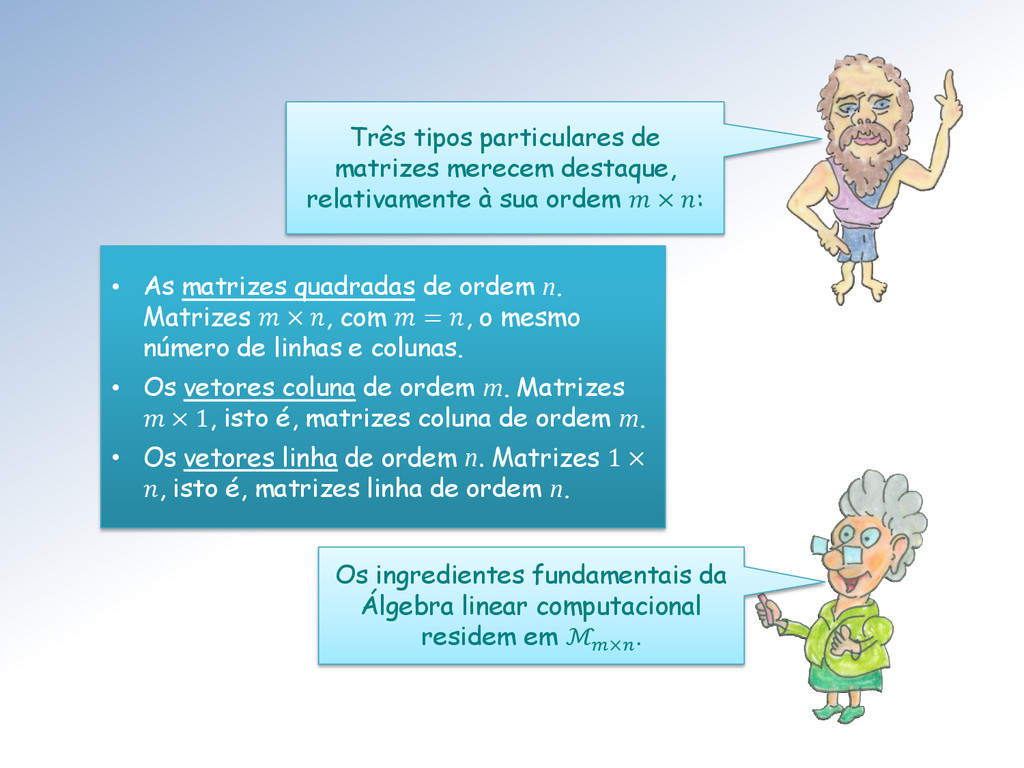
• As matrizes quadradas de ordem n. Matrizes × ,
com = , o mesmo número de linhas e colunas. • Os vetores coluna de ordem m. Matrizes × 1, isto é, matrizes coluna de ordem m. • Os vetores linha de ordem n. Matrizes 1 × , isto é, matrizes linha de ordem n. Três tipos particulares de matrizes merecem destaque, relativamente à sua ordem × : Os ingredientes fundamentais da Álgebra linear computacional residem em ℳ× . -
• A adição de matrizes de mesma ordem. • A
multiplicação de um número por uma matriz. • A multiplicação direta entre duas matrizes de mesma ordem. São muitas as operações possíveis entre matrizes. Já vimos duas. Uma terceira fornece o produto direto. -
O produto direto entre uma matriz = [ ] e
uma matriz = [ ], ambas de ℳ× , é a matriz de ℳ× dada por = [ ∗ ]. Para = 1. 2. 3. 4. 5. 6. e = 2. −1. 1. 0.5 2. 3. temos = 2. −2. 3. 2. 10. 18. -
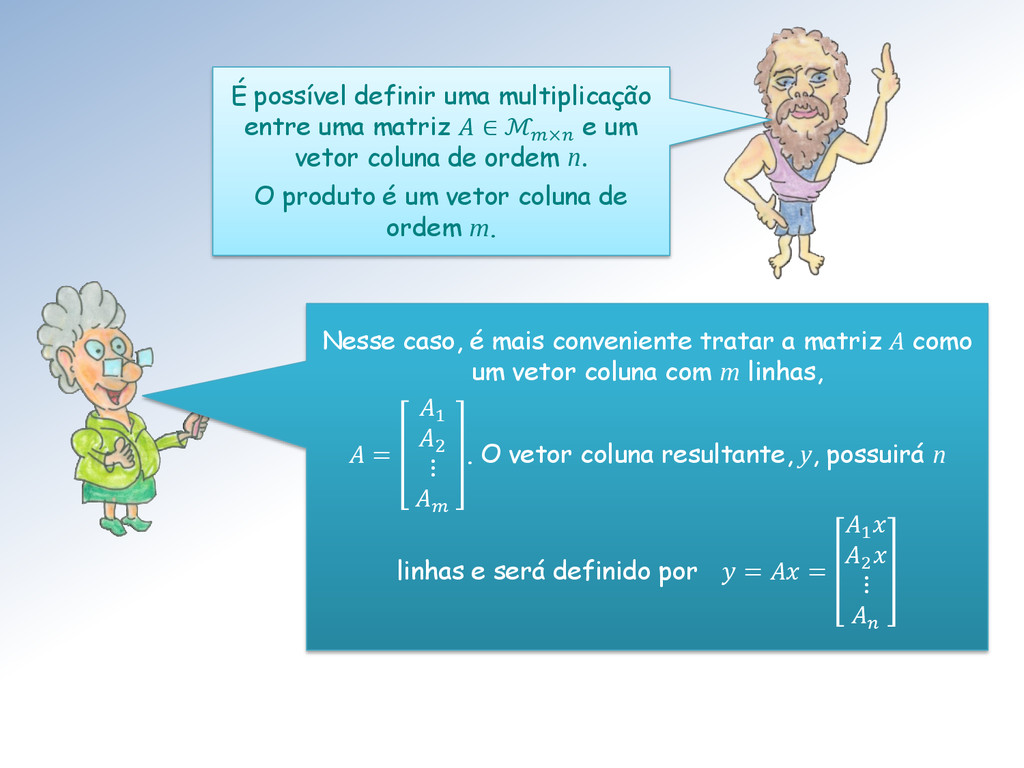
É possível definir uma multiplicação entre uma matriz ∈ ℳ×
e um vetor coluna de ordem n. O produto é um vetor coluna de ordem m. Nesse caso, é mais conveniente tratar a matriz A como um vetor coluna com m linhas, = 1 2 ⋮ . O vetor coluna resultante, y, possuirá n linhas e será definido por = = 1 2 ⋮ -
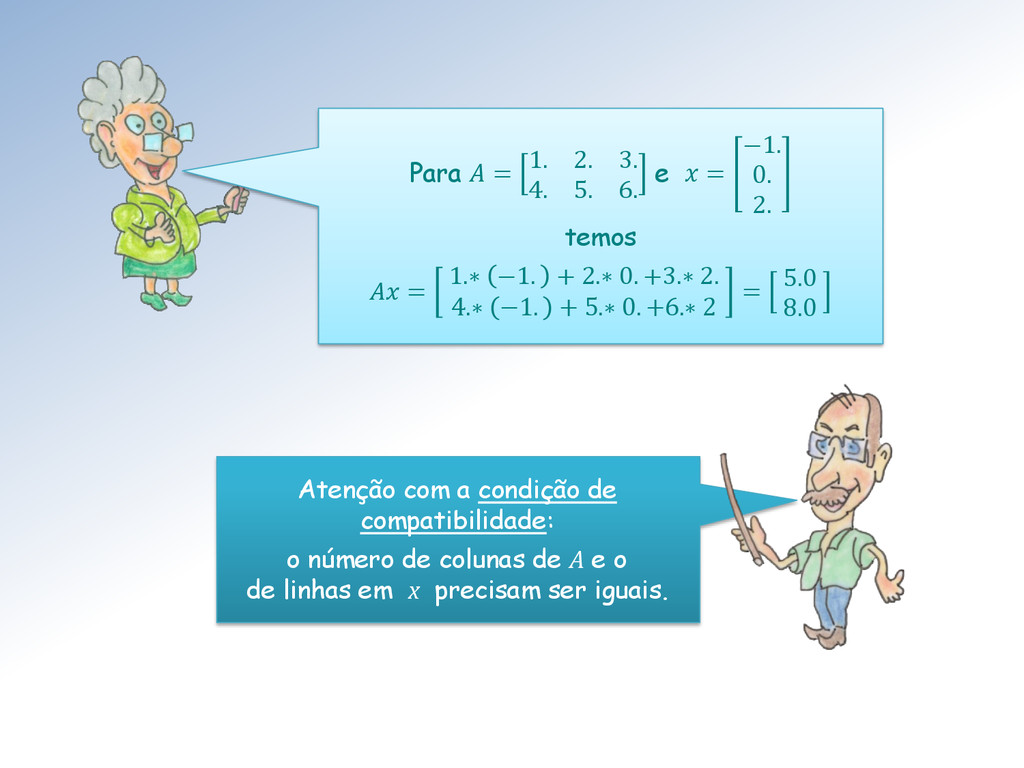
Para = 1. 2. 3. 4. 5. 6. e =
−1. 0. 2. temos = 1.∗ −1. + 2.∗ 0. +3.∗ 2. 4.∗ −1. + 5.∗ 0. +6.∗ 2 = 5.0 8.0 Atenção com a condição de compatibilidade: o número de colunas de A e o de linhas em x precisam ser iguais. -
Usando essa multiplicação de matriz por vetor coluna, podemos definir
uma multiplicação entre matrizes A e B. É claro que temos que respeitar a condição de compatibilidade. Em outras palavras, o produto só estará definido quando ∈ ℳ× e ∈ ℳ× . O produto AB será uma matriz de ℳ× -
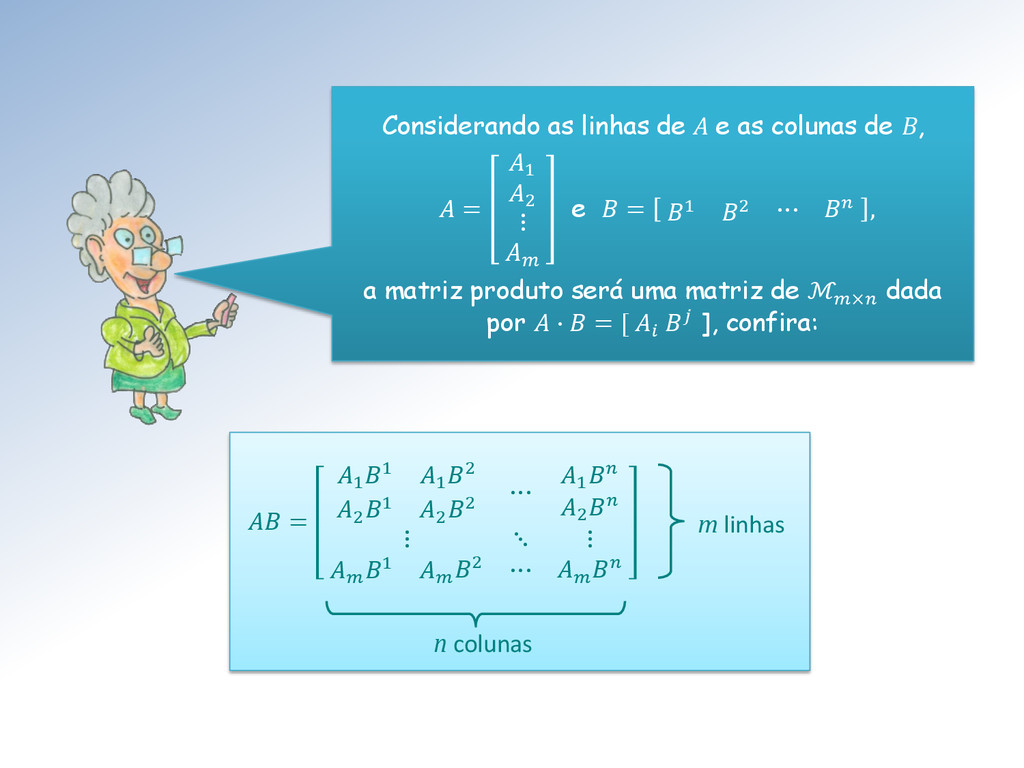
Considerando as linhas de A e as colunas de B,
= 1 2 ⋮ e = 1 2 ⋯ , a matriz produto será uma matriz de ℳ× dada por ∙ = [ ], confira: = 1 1 1 2 2 1 2 2 ⋯ 1 2 ⋮ ⋱ ⋮ 1 2 ⋯ m linhas n colunas -
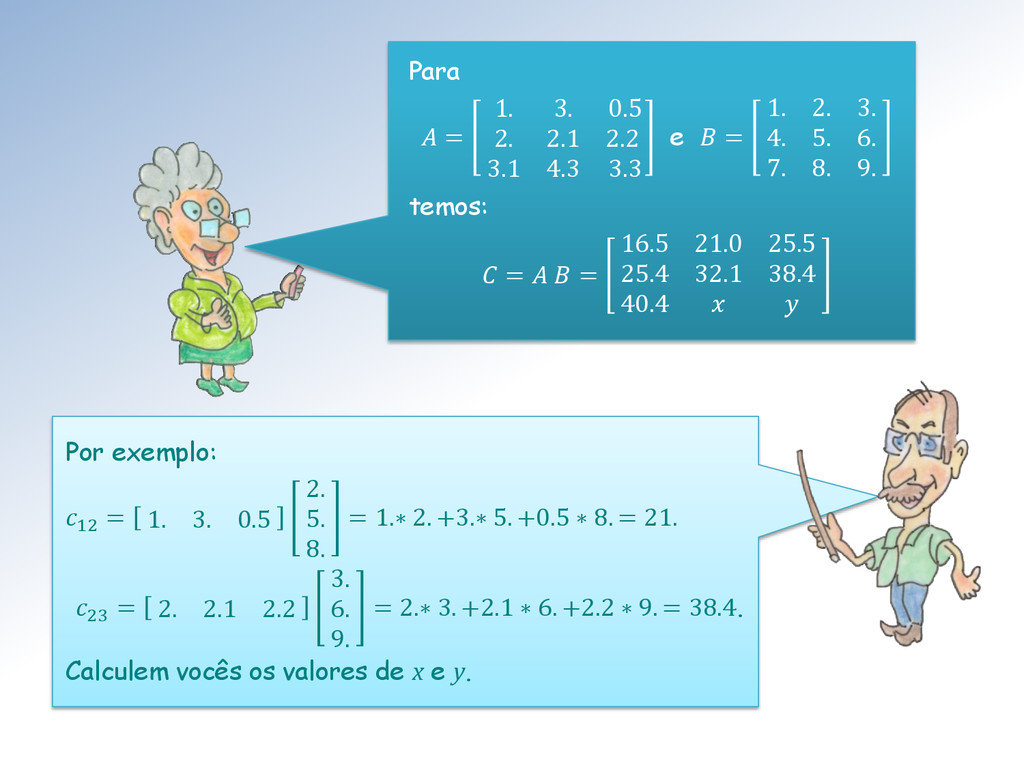
Para = 1. 3. 0.5 2. 2.1 2.2 3.1 4.3
3.3 e = 1. 2. 3. 4. 5. 6. 7. 8. 9. temos: = = 16.5 21.0 25.5 25.4 32.1 38.4 40.4 Por exemplo: 12 = 1. 3. 0.5 2. 5. 8. = 1.∗ 2. +3.∗ 5. +0.5 ∗ 8. = 21. 23 = 2. 2.1 2.2 3. 6. 9. = 2.∗ 3. +2.1 ∗ 6. +2.2 ∗ 9. = 38.4. Calculem vocês os valores de x e y. -
Conjuntos permitem agrupar coisas mediante propriedades. Algumas delas permitem subclassificar
seus elementos. Subconjuntos e subespaços vetoriais incorporam essa ideia. -
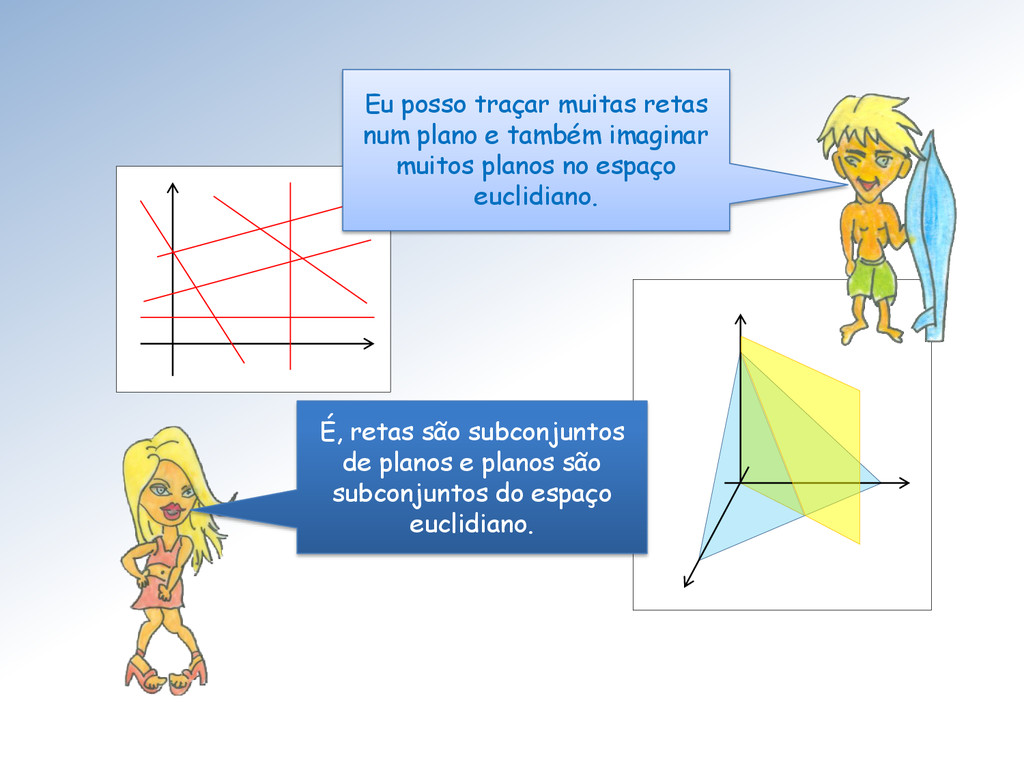
Eu posso traçar muitas retas num plano e também imaginar
muitos planos no espaço euclidiano. É, retas são subconjuntos de planos e planos são subconjuntos do espaço euclidiano. -
O prefixo sub objetiva evidenciar a propriedade de fechamento: ∀
∈ ℝ, ∀, ∈ , + ∈ . Um subconjunto W de um espaço vetorial V que é, ele mesmo, um espaço vetorial com as operações de V é um subespaço vetorial de V. -
Não percebi claramente a sutileza, Mestra! O que a Mestra
quis dizer com a fórmula é: “W é subespaço de V quando combinações lineares de elementos de W não escapam de W” -
Será que vale a fórmula + ç . = ç
. ? Vocês perceberam que o vetor nulo é especial? Todo espaço vetorial precisa possuir um! -
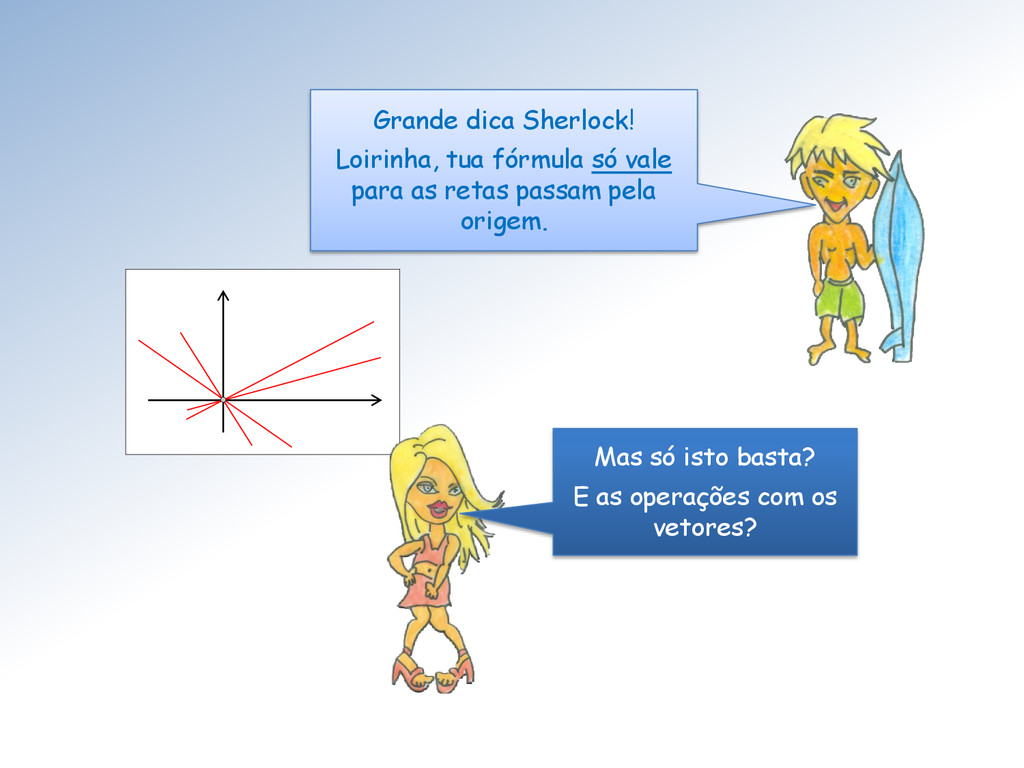
Grande dica Sherlock! Loirinha, tua fórmula só vale para as
retas passam pela origem. Mas só isto basta? E as operações com os vetores? -
As funções contínuas em [0, 1] constituem um subespaço de
ℱ[0,1]. E ele é anotado 0,1 . Sim: • A soma de funções contínuas também é contínua. • A escalada de uma função contínua não perde essa qualidade. -
As funções polinomiais em ℝ constituem um subespaço de ℱ.
E ele é anotado . Sim: • A soma de polinomiais também é uma função polinomial. • A múltipla de uma função polinomial não perde a sua qualidade. -
As matrizes triangular inferior constituem um subespaço de . O
mesmo é verdade para as matrizes triangular superior. Sim: • A soma de matrizes triangular inferior é uma matriz triangular inferior. • A múltipla de uma matriz triangular inferior não deixa de ser triangular inferior. -
As matrizes simétricas constituem um subespaço de . Sim: •
A soma de matrizes simétricas é uma matriz simétrica. • A múltipla de uma matriz simétrica não deixa de ser simétrica. -
Se X é um conjunto de vetores de um espaço
vetorial V, o conjunto constituído por todas as combinações lineares dos vetores de X é um subespaço de V. Ele é chamado de subespaço gerado por X. O subespaço gerado por X pode ser o próprio V. -
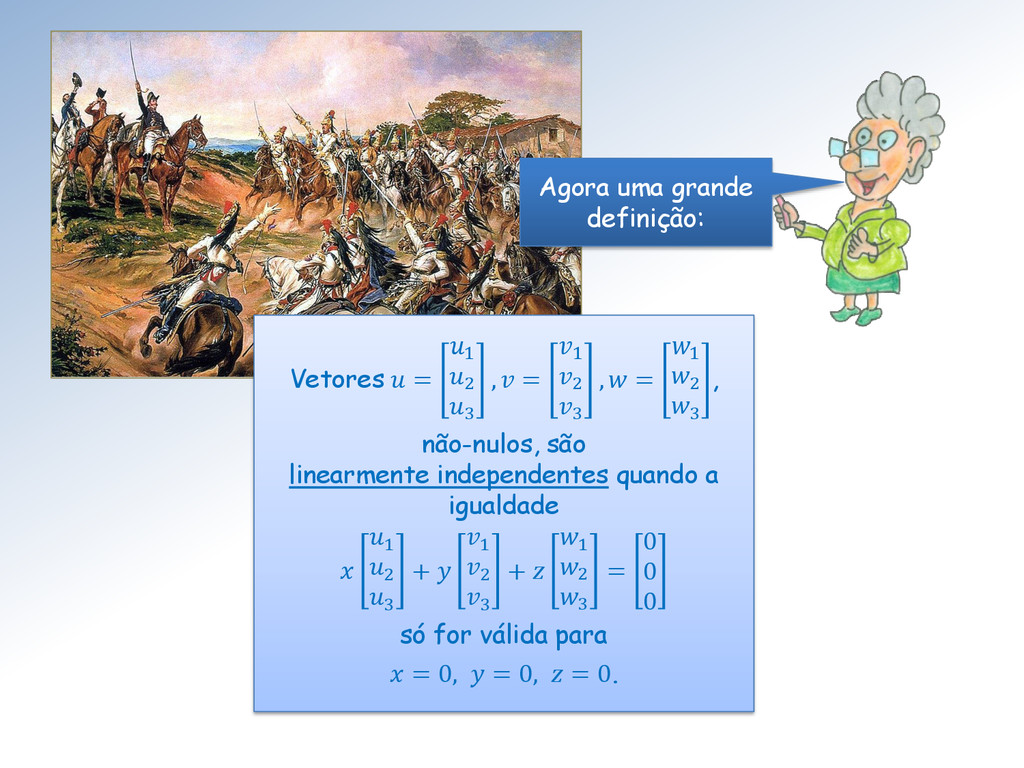
Vetores = 1 2 3 , = 1 2 3
, = 1 2 3 , não-nulos, são linearmente independentes quando a igualdade 1 2 3 + 1 2 3 + 1 2 3 = 0 0 0 só for válida para = 0, = 0, = 0. Agora uma grande definição: -
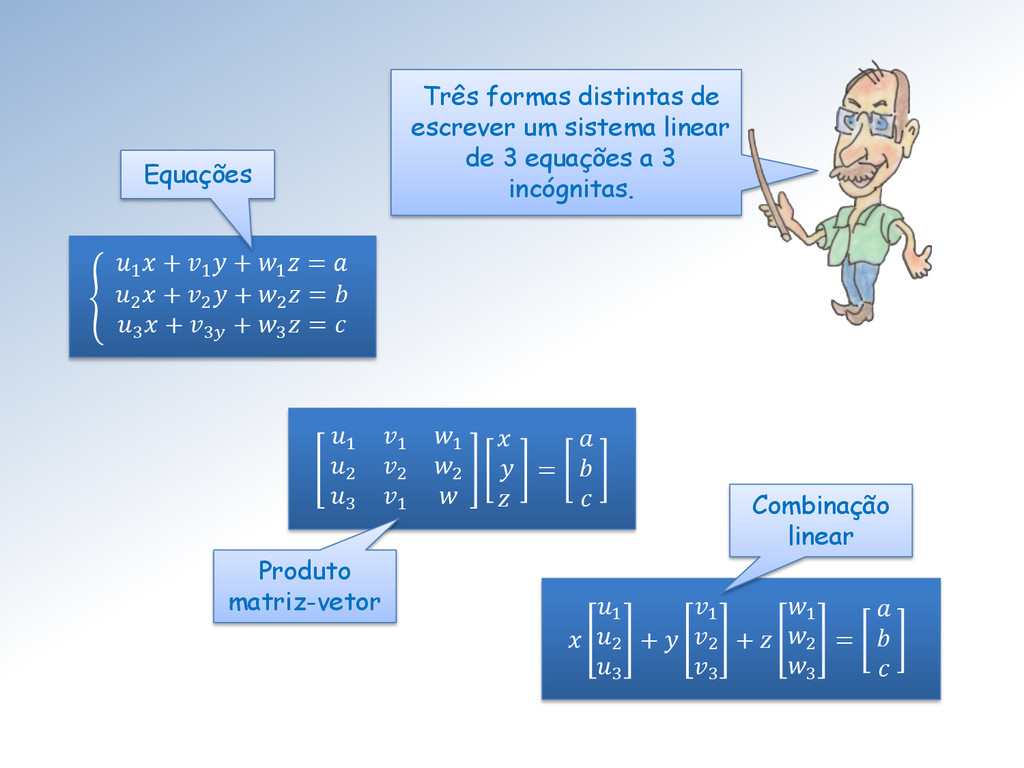
Três formas distintas de escrever um sistema linear de 3
equações a 3 incógnitas. 1 + 1 + 1 = 2 + 2 + 2 = 3 + 3 + 3 = Equações 1 1 1 2 2 2 3 1 = Produto matriz-vetor 1 2 3 + 1 2 3 + 1 2 3 = Combinação linear -
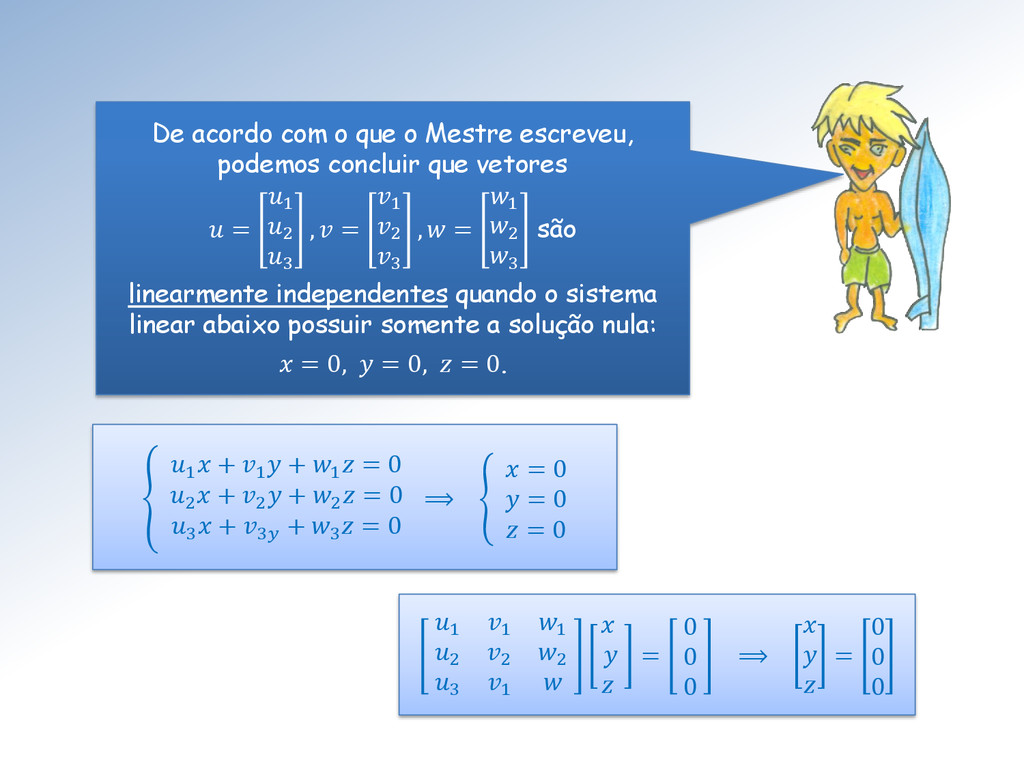
De acordo com o que o Mestre escreveu, podemos concluir
que vetores = 1 2 3 , = 1 2 3 , = 1 2 3 são linearmente independentes quando o sistema linear abaixo possuir somente a solução nula: = 0, = 0, = 0. 1 + 1 + 1 = 0 2 + 2 + 2 = 0 3 + 3 + 3 = 0 ⟹ = 0 = 0 = 0 1 1 1 2 2 2 3 1 = 0 0 0 ⟹ = 0 0 0 -
É isso aí Loirinha! Em outras palavras, só quando o
sistema linear homogêneo 1 2 ⋯ = 0 0 ⋮ 0 , cuja matriz é formada pelos vetores coluna 1, 2, ⋯ , , fornecer a solução nula, = 0 0 ⋯ 0 -
Uma base B de um espaço vetorial V é um
subconjunto LI maximal. Em outras palavras, se ∉ então ∪ será LD. -
A dimensão dim() de um espaço vetorial V é o
número de vetores uma base de V. A maximalidade garante que todas as bases de V possuirão o mesmo número de elementos. -
Teremos a oportunidade de ver alguns espaços de funções cuja
dimensão é infinito enumerável. Um espaço vetorial possui dimensão finita quando dim ∈ ℕ. -
Ao final destas transparências, falarei mais sobre abstração em matemática.
Em particular sobre estruturas algébricas. -
Surfista, você tem ideia do que é uma álgebra? E
de uma álgebra linear? A abstração matemática nos leva além do conceito de espaço vetorial - ao conceito de álgebra linear. -
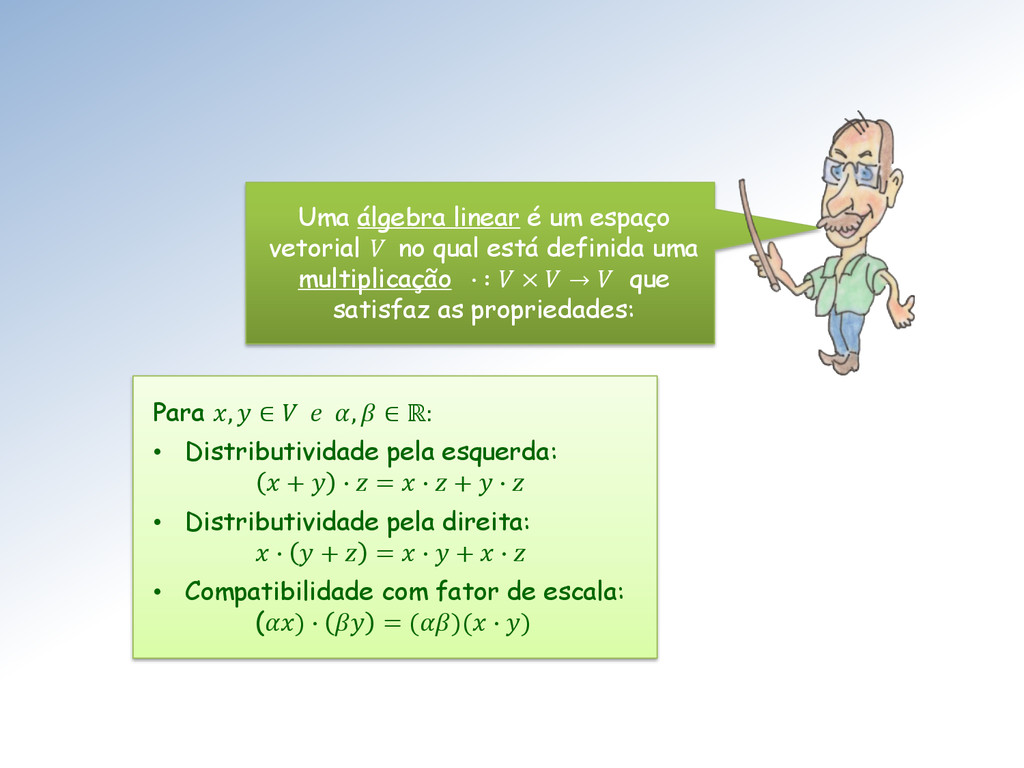
Uma álgebra linear é um espaço vetorial V no qual
está definida uma multiplicação ∙ ∶ × → que satisfaz as propriedades: Para , ∈ , ∈ ℝ: • Distributividade pela esquerda: + ∙ = ∙ + ∙ • Distributividade pela direita: ∙ + = ∙ + ∙ • Compatibilidade com fator de escala: () ∙ = ()( ∙ ) -
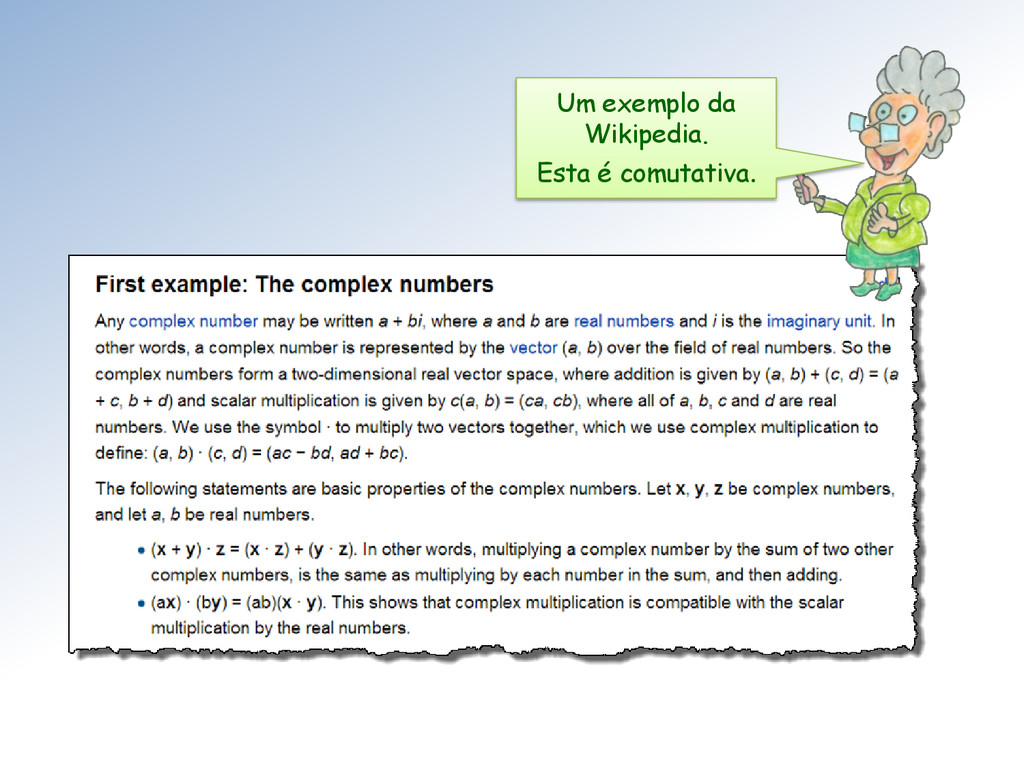
O espaço vetorial ℳ , das matrizes quadradas de ordem
n constitui uma álgebra linear com a operação de multiplicação de matrizes. Ela não é comutativa, veja um contra-exemplo na próxima transparência. -
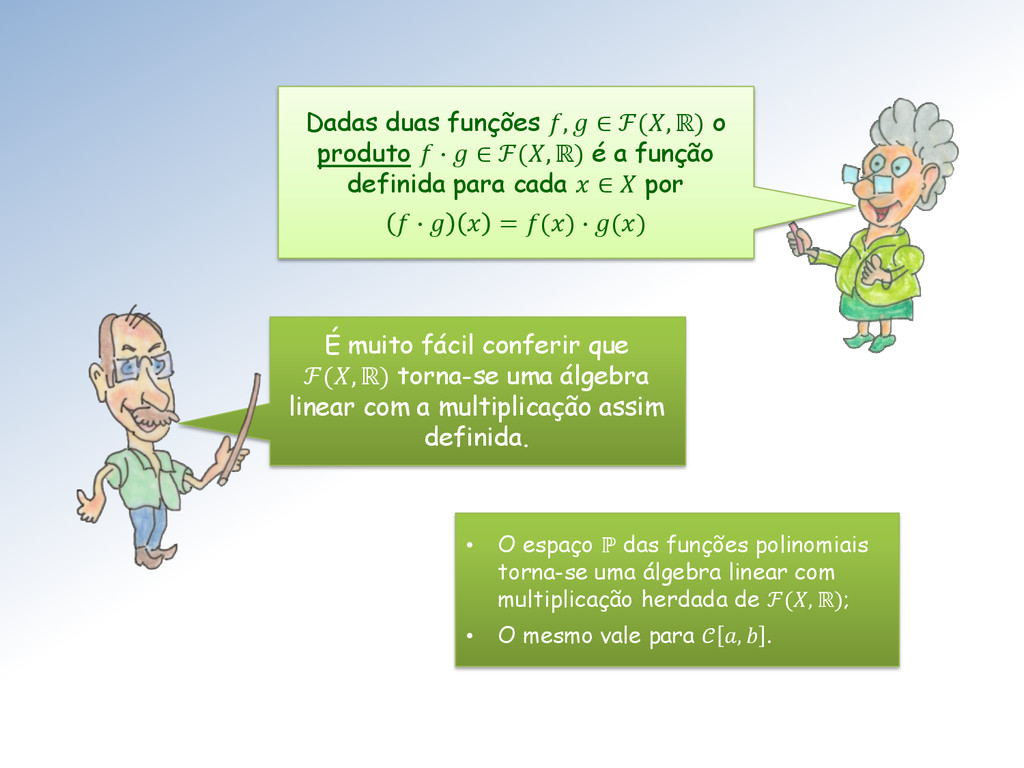
• O espaço ℙ das funções polinomiais torna-se uma álgebra
linear com multiplicação herdada de ℱ(, ℝ); • O mesmo vale para , . É muito fácil conferir que ℱ(, ℝ) torna-se uma álgebra linear com a multiplicação assim definida. Dadas duas funções , ∈ ℱ(, ℝ) o produto ∙ ∈ ℱ(, ℝ) é a função definida para cada ∈ por ∙ = () ∙ () -
Mas, como se diz por aí, “vamos em frente que
atrás vem gente”. -
A forma de definir o conceito de tamanho, de norma
de um vetor, em espaços vetoriais abstratos é exigir o cumprimento de três condições satisfeitas pelas normas no plano e no espaço euclidianos. A 1ª é muito natural e intuitiva: o tamanho de um vetor não pode ser negativo; mais que isso, se o tamanho de um vetor é zero ele tem que ser o vetor nulo. Não importa que coisa é esse vetor. As outras duas envolvem as operações de espaços vetoriais: a escala e a soma. Confiram na próxima transparência. -
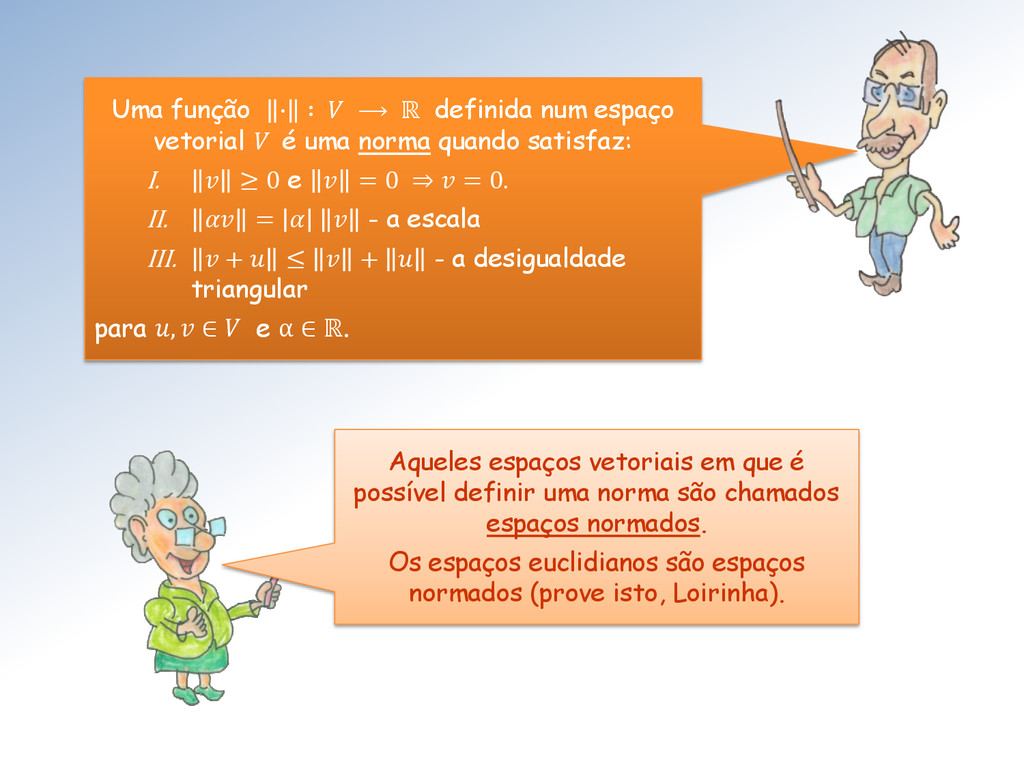
Uma função ∙ ∶ ⟶ ℝ definida num espaço vetorial
V é uma norma quando satisfaz: I. ≥ 0 e = 0 ⇒ = 0. II. = - a escala III. + ≤ + - a desigualdade triangular para , ∈ e α ∈ ℝ. Aqueles espaços vetoriais em que é possível definir uma norma são chamados espaços normados. Os espaços euclidianos são espaços normados (prove isto, Loirinha). -
Espaços normados completos são chamados de espaços de Banach. Um
espaço normado é completo quando toda sequência de Cauchy é convergente para um vetor do próprio espaço. -
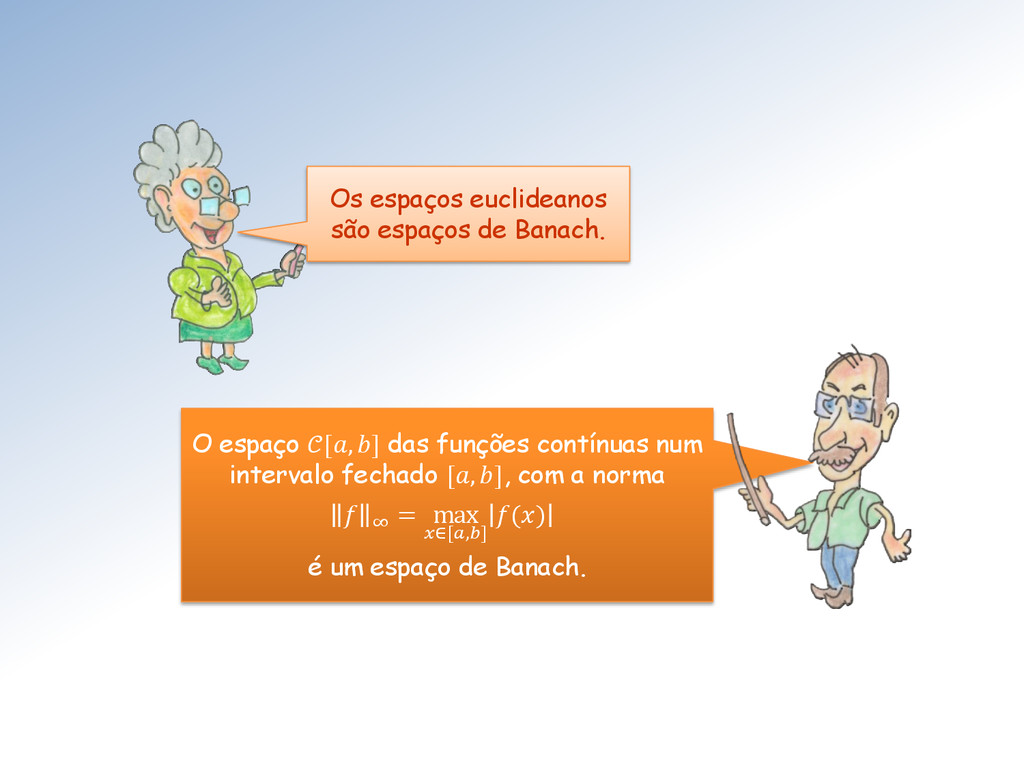
Os espaços euclideanos são espaços de Banach. O espaço [,
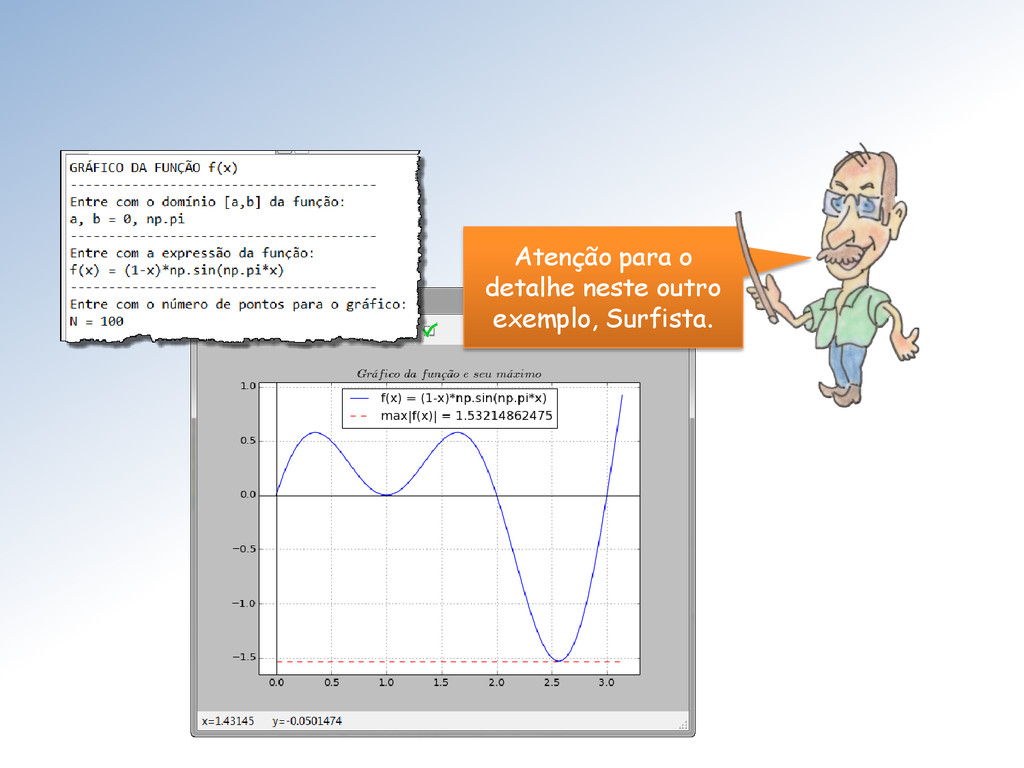
] das funções contínuas num intervalo fechado [, ], com a norma ∞ = max ∈[,] () é um espaço de Banach. -
Nossa, já estamos medindo tamanho de funções! É, qual será
o tamanho de = 2cos( ) ? -
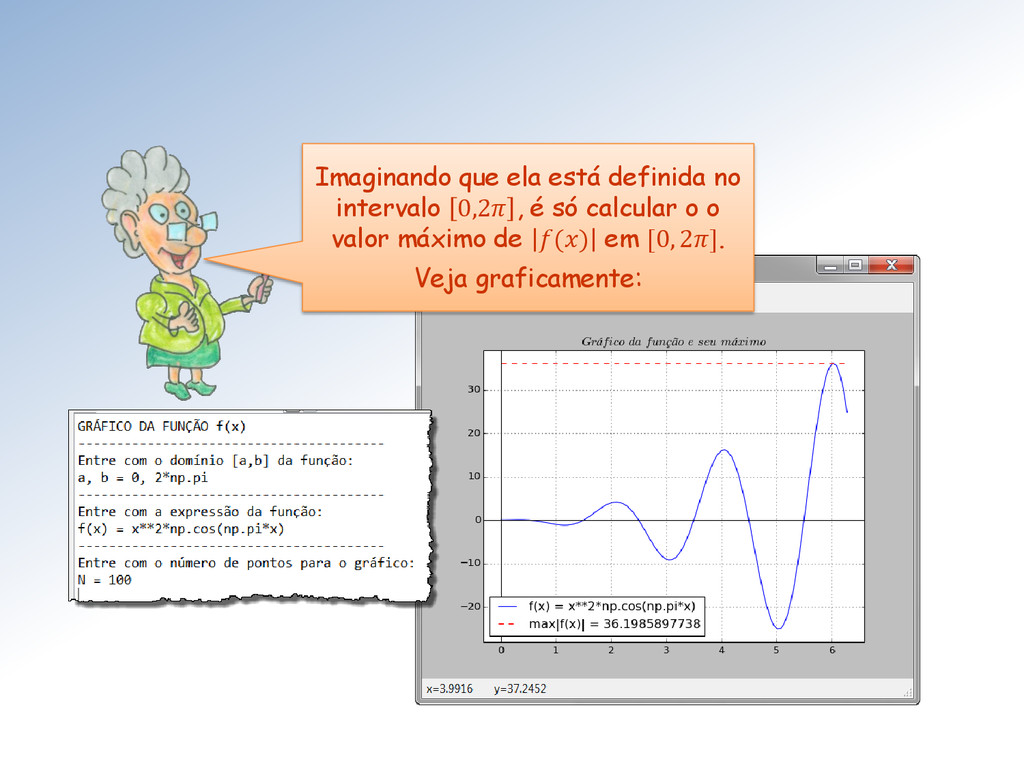
Imaginando que ela está definida no intervalo 0,2 , é
só calcular o o valor máximo de () em [0, 2]. Veja graficamente: -
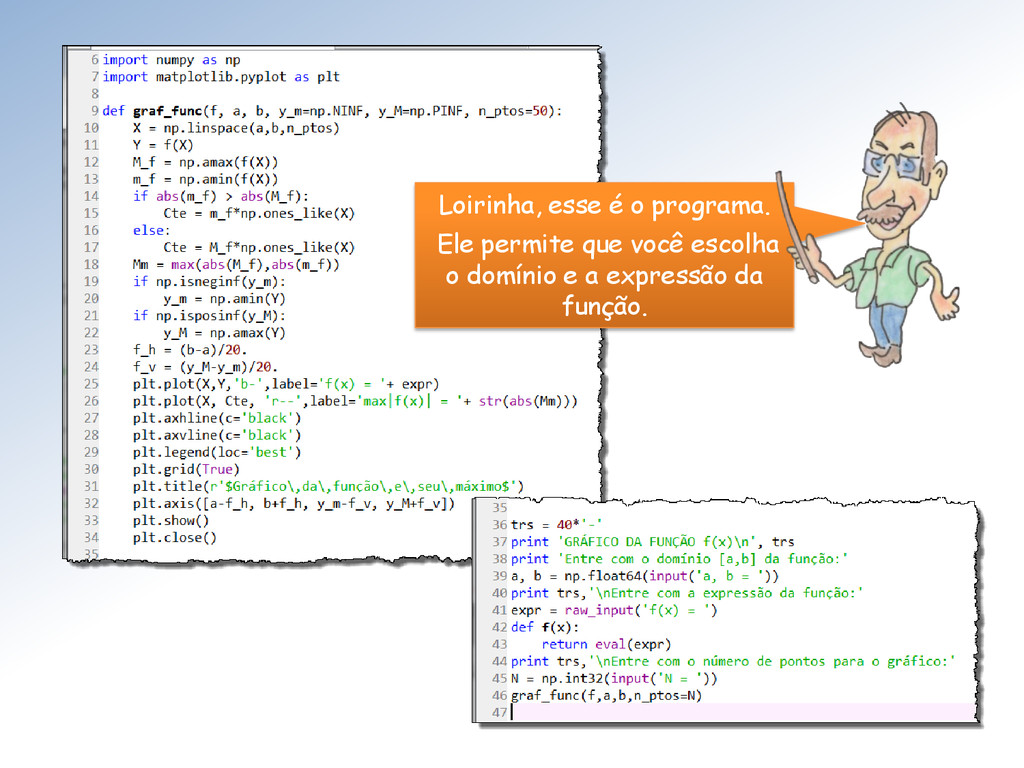
Loirinha, esse é o programa. Ele permite que você escolha
o domínio e a expressão da função. -
Mas como faremos para medir ângulos entre esses vetores abstratos?
A Loirinha está impossível, hoje! Again, with abstraction my dear Blonde, with abstraction! -
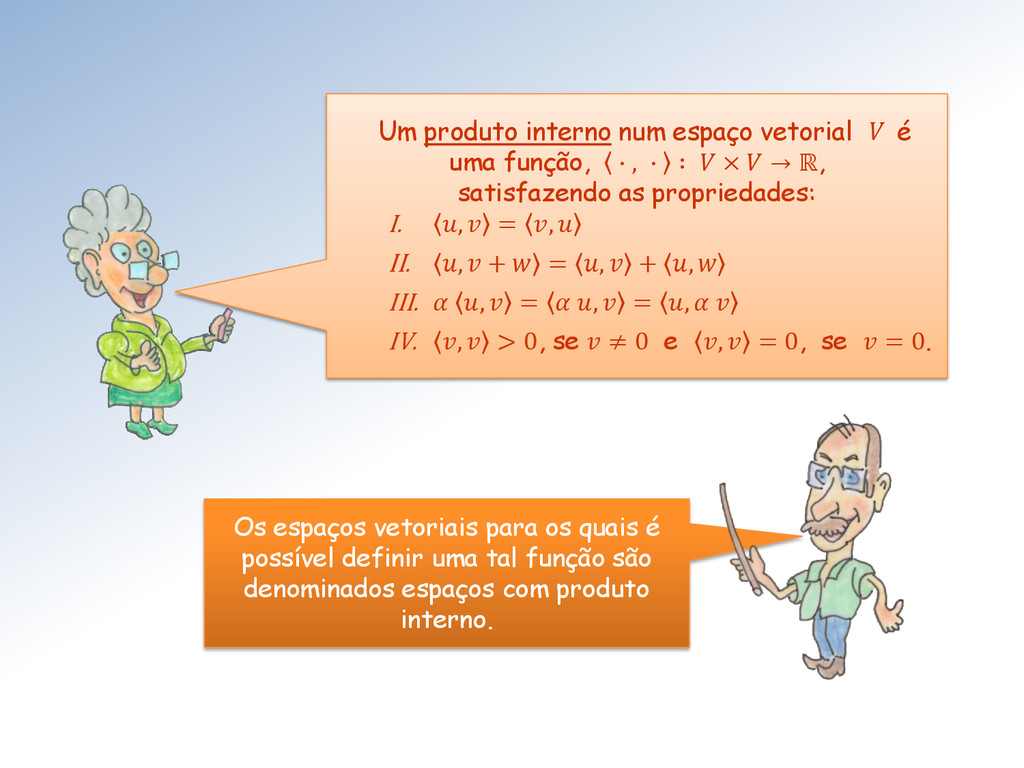
Os espaços vetoriais para os quais é possível definir uma
tal função são denominados espaços com produto interno. Um produto interno num espaço vetorial V é uma função, ∙ , ∙ ∶ × → ℝ, satisfazendo as propriedades: I. , = , II. , + = , + , III. , = , = , IV. , > 0, se ≠ 0 e , = 0, se = 0. -
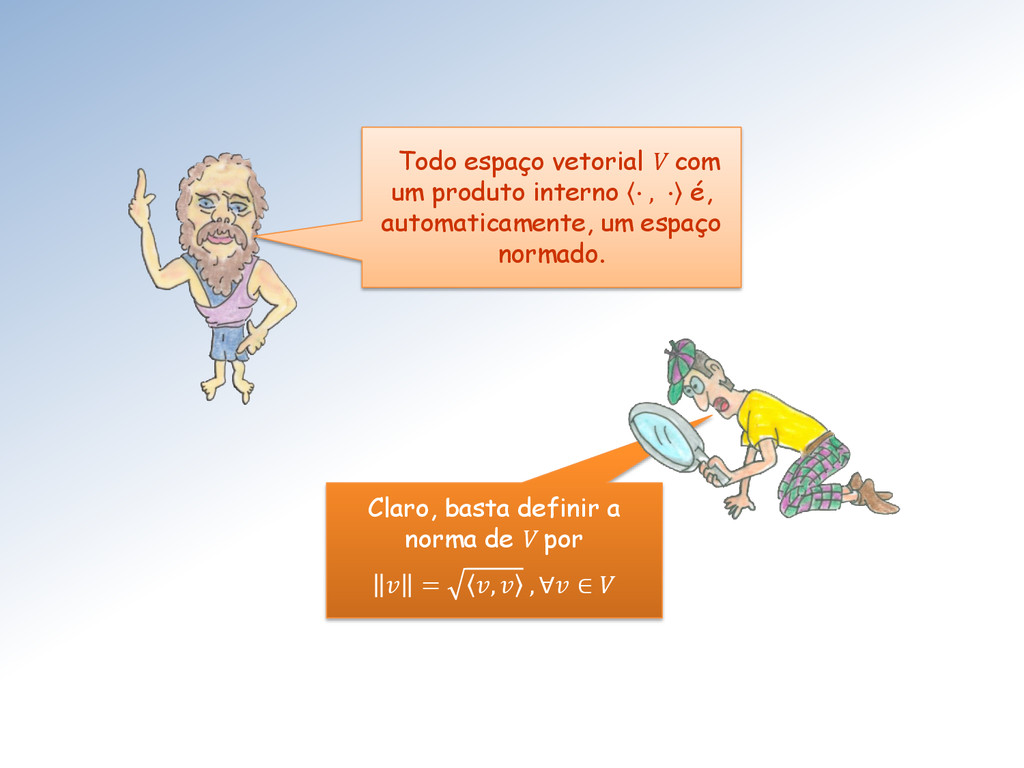
Todo espaço vetorial V com um produto interno ∙ ,
∙ é, automaticamente, um espaço normado. Claro, basta definir a norma de V por = , , ∀ ∈ -
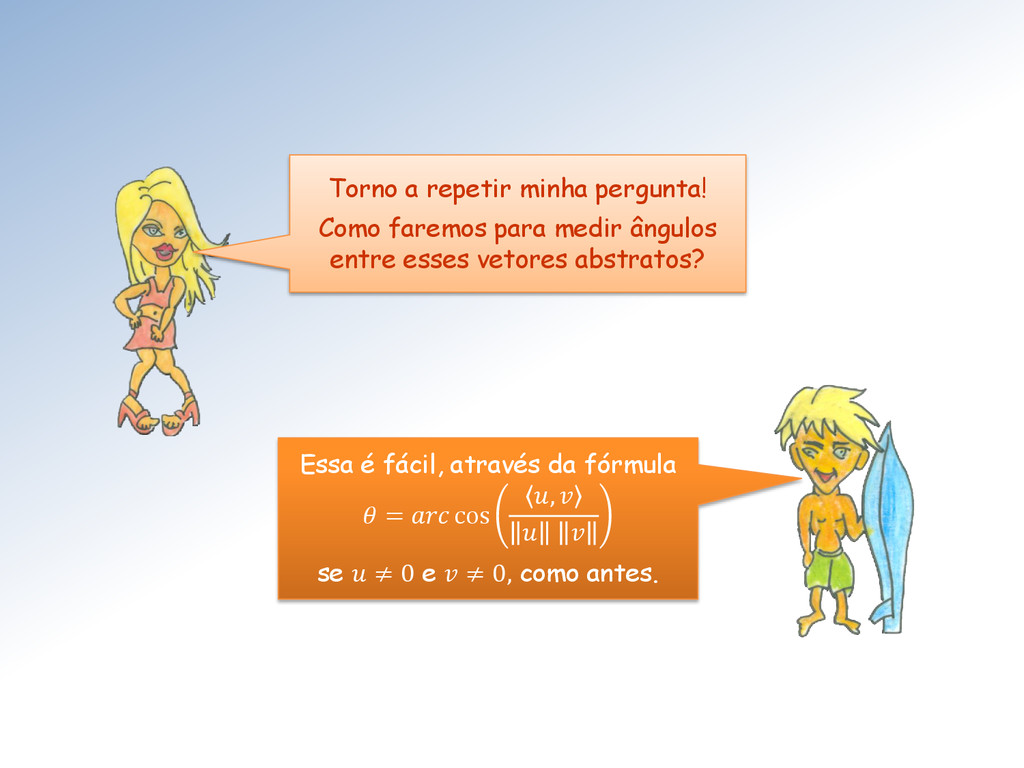
Torno a repetir minha pergunta! Como faremos para medir ângulos
entre esses vetores abstratos? Essa é fácil, através da fórmula = cos , se ≠ 0 e ≠ 0, como antes. -
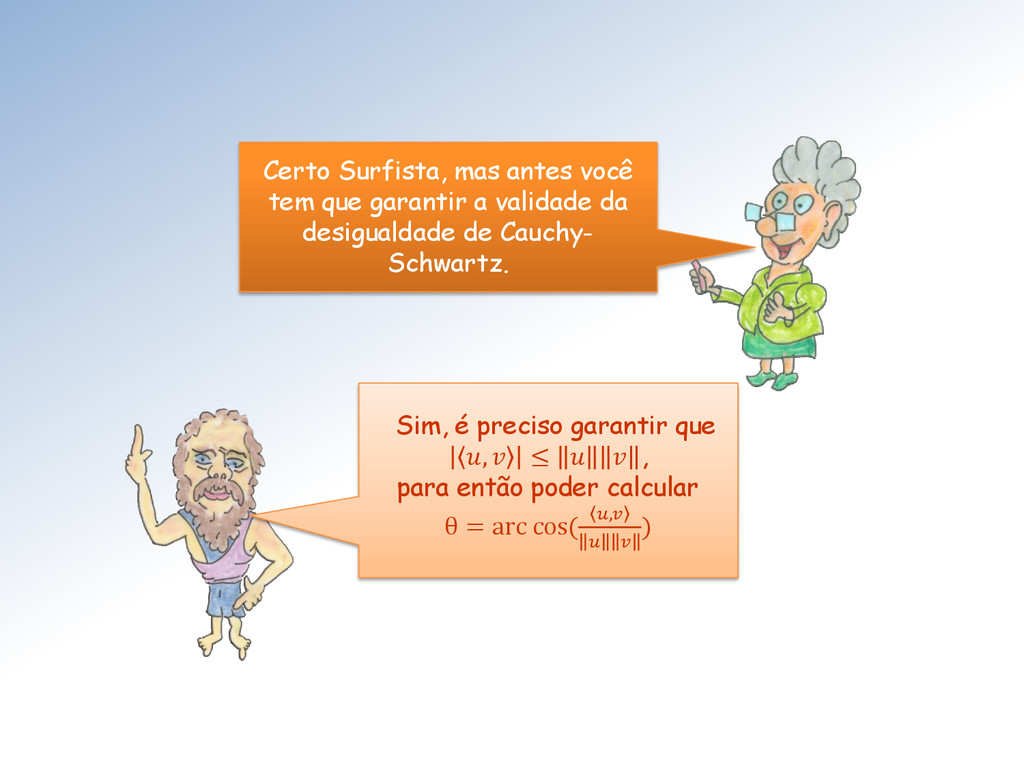
Certo Surfista, mas antes você tem que garantir a validade
da desigualdade de Cauchy- Schwartz. Sim, é preciso garantir que , ≤ , para então poder calcular θ = arc cos( , ) -
Mestra eu queria mesmo saber é como calcular o ângulo
entre duas funções! Te prometo alguns exemplos nas próximas aulas. -
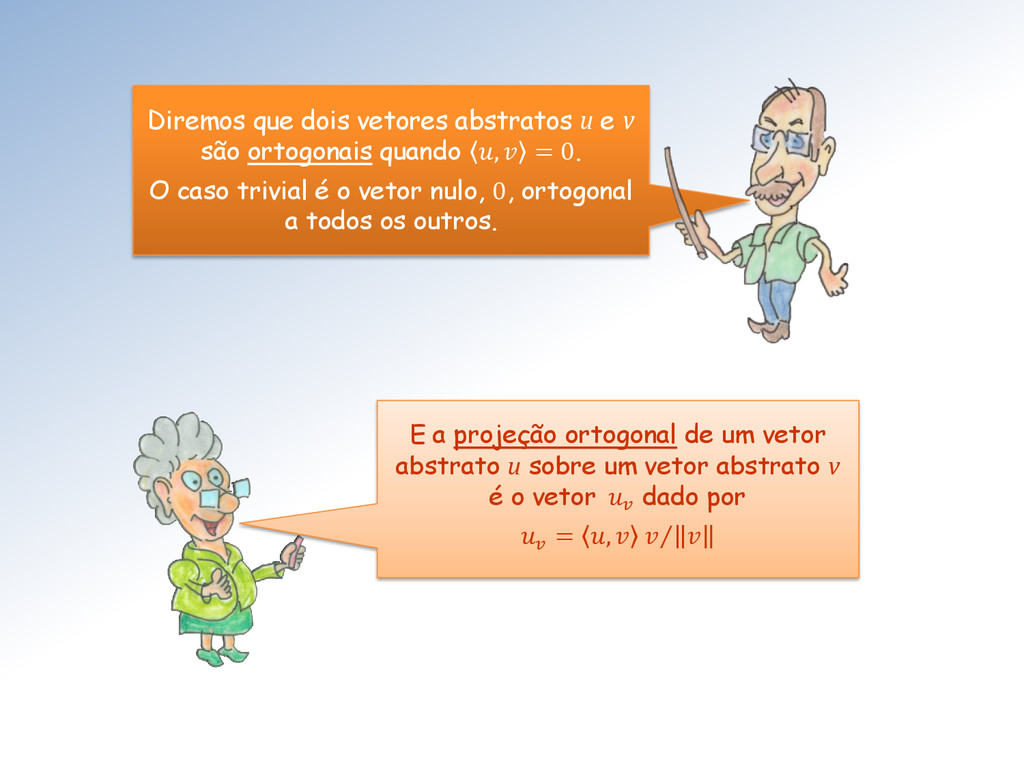
Diremos que dois vetores abstratos u e v são ortogonais
quando , = 0. O caso trivial é o vetor nulo, 0, ortogonal a todos os outros. E a projeção ortogonal de um vetor abstrato u sobre um vetor abstrato v é o vetor dado por = , -
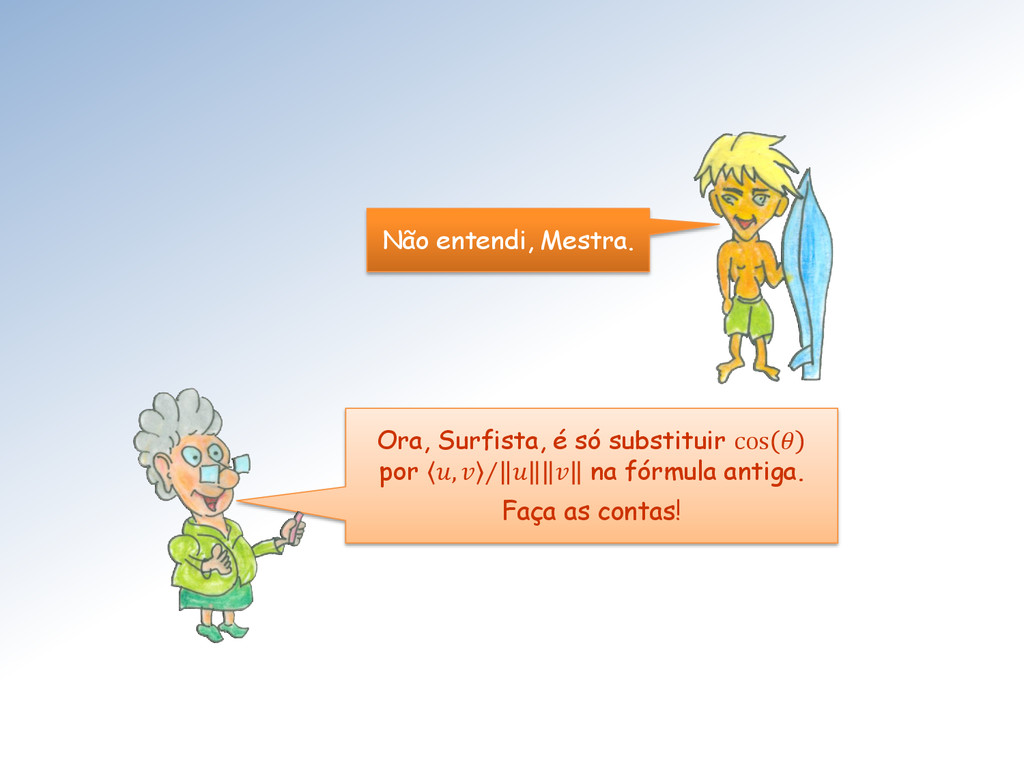
Ora, Surfista, é só substituir cos por , na fórmula
antiga. Faça as contas! Não entendi, Mestra. -
Os espaços de Hilbert são os espaços vetoriais abstratos onde
nossa intuição euclidiana é preservada ao máximo. Espaços de Hilbert são espaços com produto interno onde toda sequência de Cauchy é convergente. É a preservação de outra característica fundamental do plano e espaço euclidianos. -
• O espaço ℒ2 , das funções de quadrado integrável.
• Os espaços de Sobolev 1, 0 1 , 2, etc, ambientes naturais para soluções de EDPs. Além dos espaços euclidianos de dimensão finita, é claro! Alguns exemplos importantíssimos de espaços de Hilbert (instâncias), são os seguintes: -
Você não viu isto em Cálculo, Surfista? Vou tornar a
explicar mais adiante no curso. Mestra, faltou explicar o que é uma sequência de Cauchy!. -
Essa evolução das entidades matemáticas em direção à abstração culmina
com o conceito de estruturas algébricas, baseado essencialmente na teoria dos conjuntos. O representante, por excelência, desse modo de pensar abstrato é o grupo de matemáticos, na maioria franceses, conhecido sob o pseudônimo de Bourbaki. -
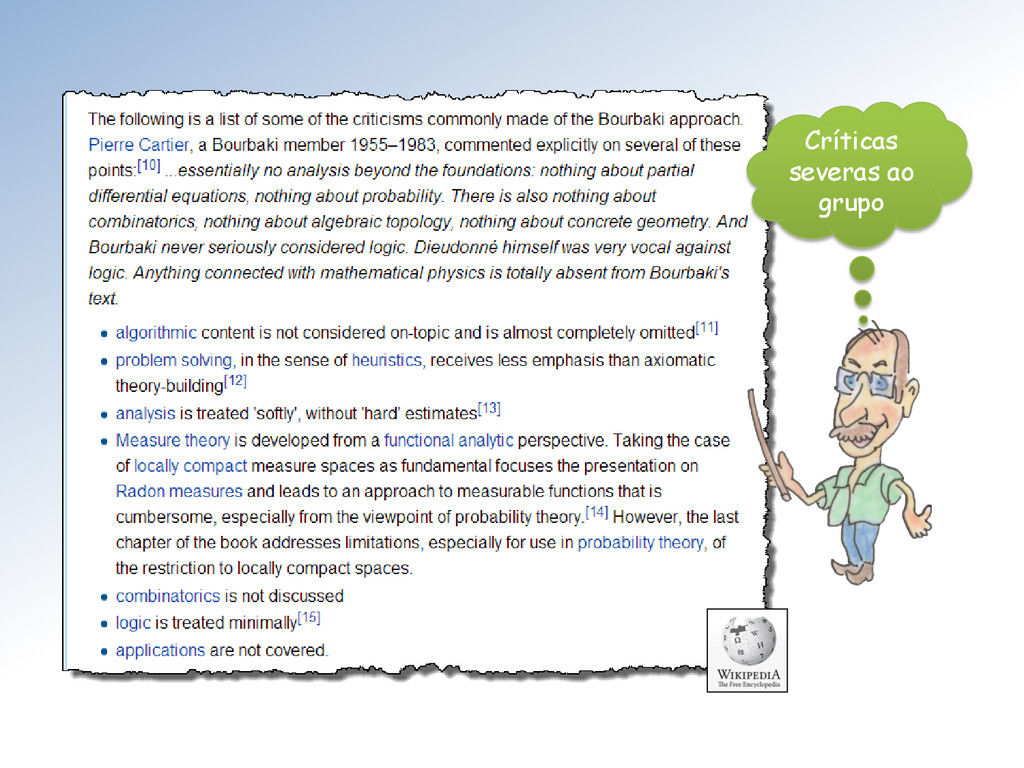
Outros livros dos “Elementos” de Bourbaki (não os de Euclides)
são: Álgebra, Topologia, Funções de uma variável real, Espaços vetoriais topológicos, Integração, Àlgebra comutativa e Teoria espectral. As publicações do grupo talvez sejam o último trabalho com pretensões enciclopédicas na matemática... Elas iniciaram os “Elementos de Matemática” com ”Teoria dos Conjuntos” -
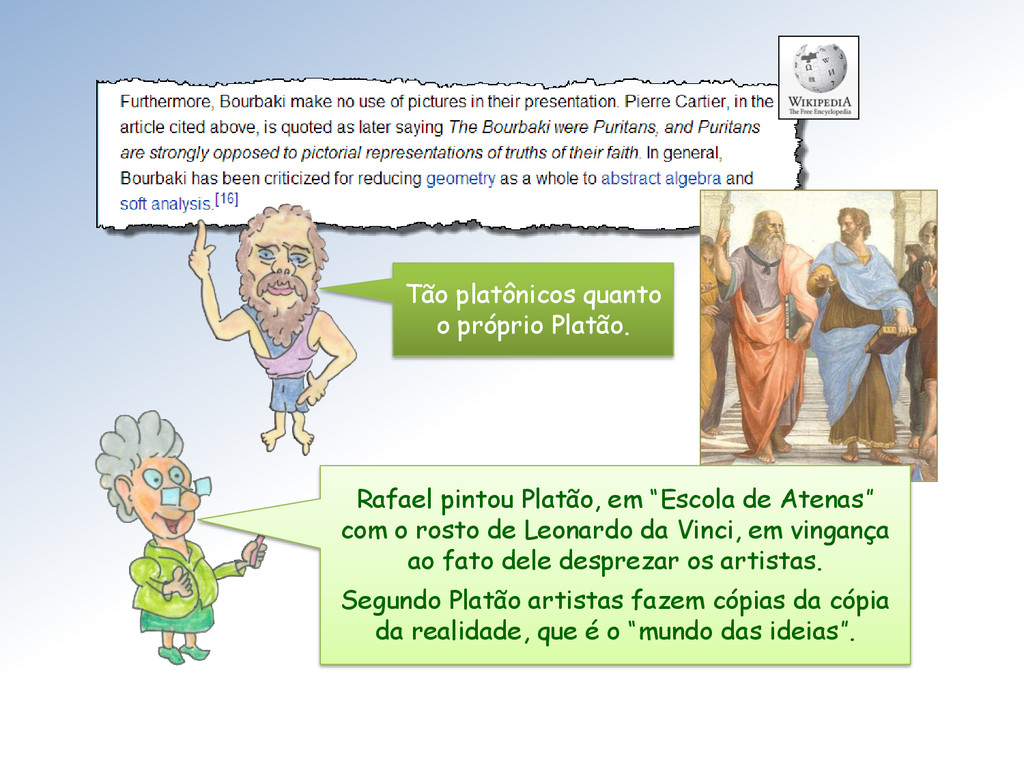
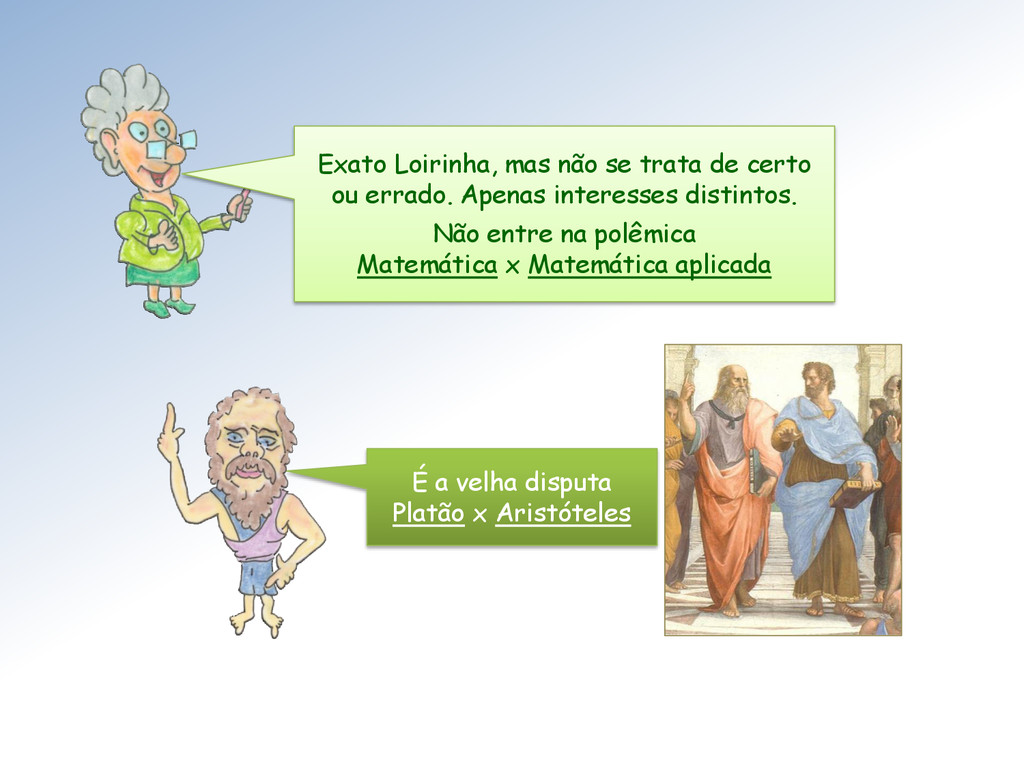
Rafael pintou Platão, em “Escola de Atenas” com o rosto
de Leonardo da Vinci, em vingança ao fato dele desprezar os artistas. Segundo Platão artistas fazem cópias da cópia da realidade, que é o “mundo das ideias”. Tão platônicos quanto o próprio Platão. -
Repetindo, os Bourbaki tem interesses mínimos por: • Algoritmos •
Resolução de problemas • Heurística • Lógica • Aplicações Mestre, temos então um conflito enorme de interesses. Já vimos que esses conceitos são fundamentais para nosso curso! -
Exato Loirinha, mas não se trata de certo ou errado.
Apenas interesses distintos. Não entre na polêmica Matemática x Matemática aplicada É a velha disputa Platão x Aristóteles -
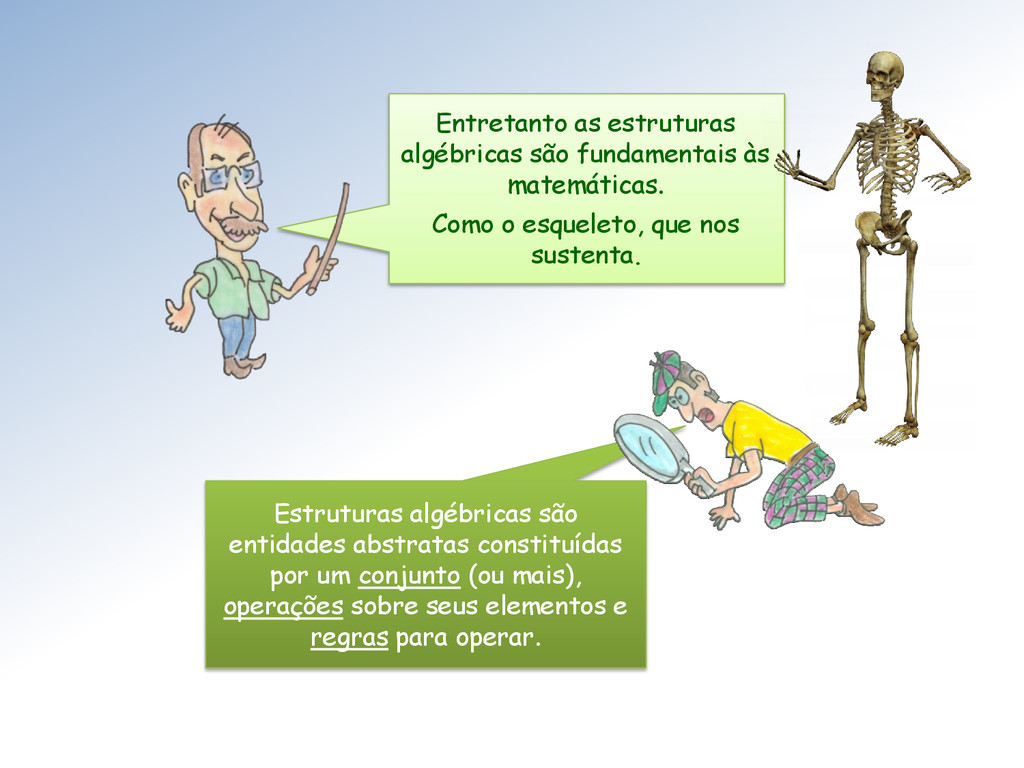
Entretanto as estruturas algébricas são fundamentais às matemáticas. Como o
esqueleto, que nos sustenta. Estruturas algébricas são entidades abstratas constituídas por um conjunto (ou mais), operações sobre seus elementos e regras para operar. -
A estrutura de grupo envolve apenas um conjunto e uma
operação. As estruturas de anel e corpo, envolvem um conjunto com duas operações. Já a estrutura de álgebra linear um conjunto e três operações. Vamos entender primeiro a estrutura de grupo. -
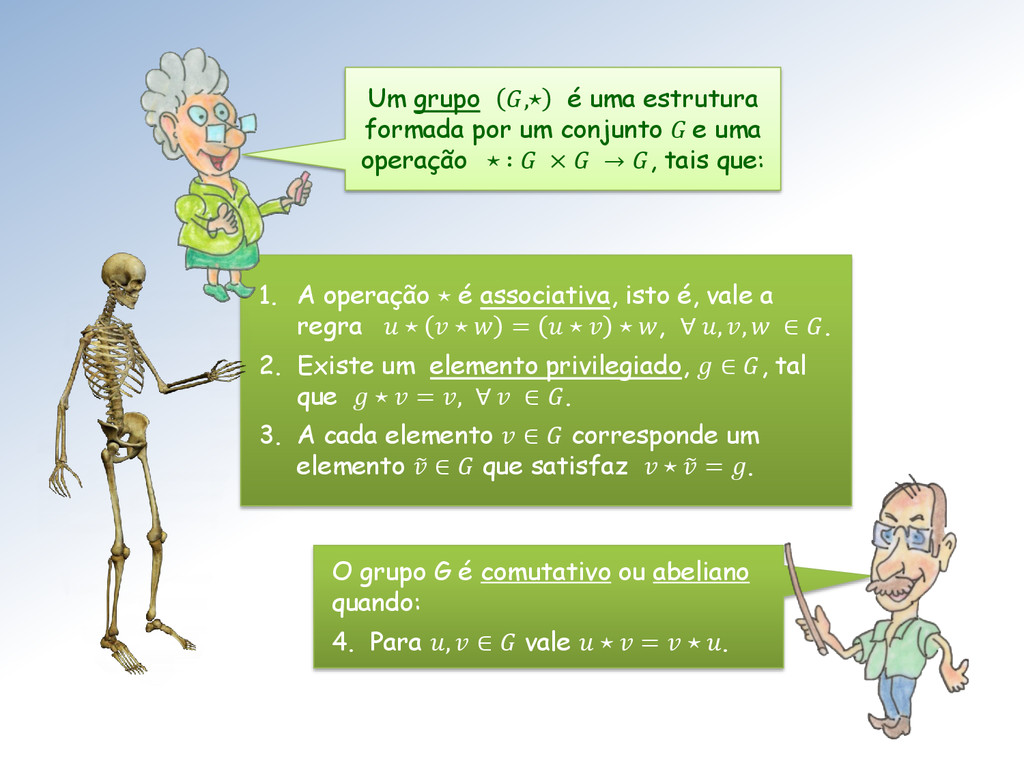
1. A operação ⋆ é associativa, isto é, vale a
regra ⋆ ⋆ = ⋆ ⋆ , ∀ , , ∈ . 2. Existe um elemento privilegiado, ∈ , tal que ⋆ = , ∀ ∈ . 3. A cada elemento ∈ corresponde um elemento ∈ que satisfaz ⋆ = . O grupo G é comutativo ou abeliano quando: 4. Para , ∈ vale ⋆ = ⋆ . Um grupo ,⋆ é uma estrutura formada por um conjunto G e uma operação ⋆ ∶ × → , tais que: -
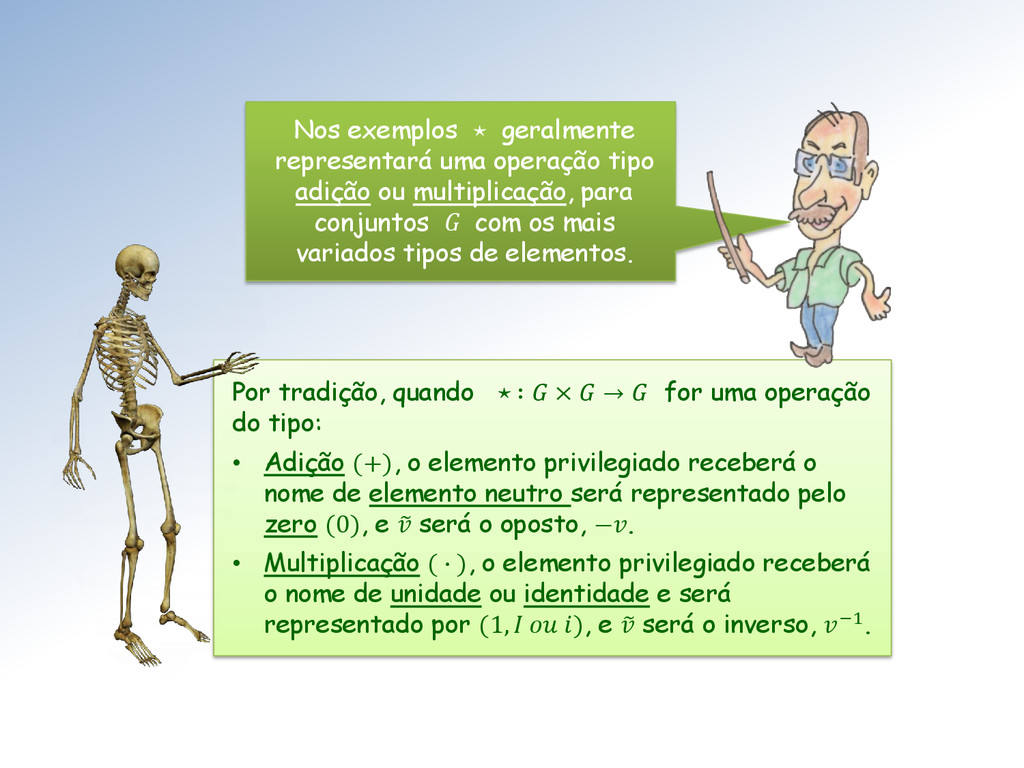
Por tradição, quando ⋆ ∶ × → for uma operação
do tipo: • Adição (+), o elemento privilegiado receberá o nome de elemento neutro será representado pelo zero (0), e será o oposto, −. • Multiplicação ( ∙ ), o elemento privilegiado receberá o nome de unidade ou identidade e será representado por (1, ), e será o inverso, −1. Nos exemplos ⋆ geralmente representará uma operação tipo adição ou multiplicação, para conjuntos G com os mais variados tipos de elementos. -
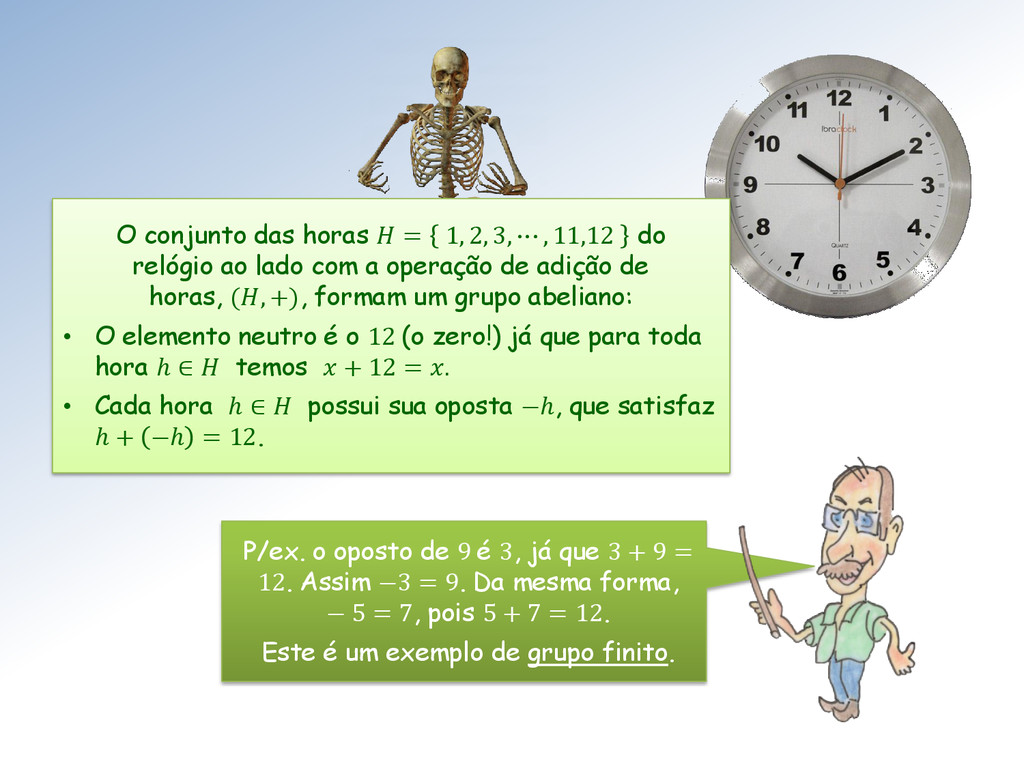
P/ex. o oposto de 9 é 3, já que 3
+ 9 = 12. Assim −3 = 9. Da mesma forma, − 5 = 7, pois 5 + 7 = 12. Este é um exemplo de grupo finito. O conjunto das horas = 1, 2, 3, ⋯ , 11,12 do relógio ao lado com a operação de adição de horas, (, +), formam um grupo abeliano: • O elemento neutro é o 12 (o zero!) já que para toda hora ℎ ∈ temos + 12 = . • Cada hora ℎ ∈ possui sua oposta −ℎ, que satisfaz ℎ + −ℎ = 12. -
Loirinha, mostre que ℕ, + e ℤ , ∙ não
são grupos. Confira que ℚ, + também é um grupo. ℤ, + é um grupo abeliano. • O elemento neutro é o 0 já que para todo ∈ ℤ temos + 0 = . • Cada ∈ ℤ possui seu oposto −, que satisfaz + − = 0. -
Tanto ℝ, + como ℝ∗ , ∙ possuem estrutura de
grupo abeliano. Idem para ℂ, + e ℂ∗ , ∙ . Lembrem-se ℚ∗ = ℚ\{0} ℚ∗, ∙ também é um grupo abeliano. • O elemento privilegiado é o 1 (elemento identidade), pois para todo ∈ ℚ∗ temos ∙ 1 = . • Cada ∈ ℚ∗ possui seu inverso −1, que satisfaz ∙ −1 = 1. -
Pois é Surfista, volte lá e confira! Na definição abstrata
de espaço vetorial, V, exige-se que a adição + ∶ × → seja um grupo abeliano. -
Um corpo , +,∙ é uma estrutura algébrica formada por
um conjunto K e duas operações: + ∶ × → e ∙ ∶ ∗ × ∗ → ∗ que tornam K e ∗ = {0} grupos abelianos para a adição e multiplicação (respectivamente) e, além disso, satisfazem: A distributividade da multiplicação sobre a adição: ∙ + = ∙ + ∙ , ∀, , ∈ -
Os conjuntos ℚ , ℝ e ℂ dos números racionais,
reais e complexos são exemplos de corpos com as operações de adição e multiplicação.
 pbordoni
 signer
 ak679839
 juanmartin2026
 pfn
 kaityo256
 hachama
 baltimoreniso
 akiraasano
 gmoriki
 kimpetersen
 aleyda
 chriscoyier
 katarinadahlin
 kneath
 jacobian
 tomoyanonymous
 zakiyama
 paigeccino
 irinanazarova
 addyosmani