Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
Research modeで取得した深度(Depth)データを可視化する / Depth da...
Search
sotanmochi
April 17, 2018
Technology
210
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
Research modeで取得した深度(Depth)データを可視化する / Depth data visualization for Hololens RS4 Research mode
sotanmochi
April 17, 2018
More Decks by sotanmochi
See All by sotanmochi
URP/HDRPを使ったVRM対応アプリの開発方法 / VRM Importer Extension
sotanmochi
0
1.8k
画像処理から始めるコンピュートシェーダ / Introduction to Image Processing using Compute Shader
sotanmochi
2
2.8k
Diminished Reality 入門 / Introduction to Diminished Reality
sotanmochi
2
9.6k
Unityでテクスチャにお絵描きするための線分描画アルゴリズムの話 / Line drawing algorithm using fragment shader
sotanmochi
2
4k
MagicOnionでマルチプレイゲームを作ってみる / Introduction to developing multiplayer games using MagicOnion
sotanmochi
1
2.6k
SmartRig Bipedを使ってみよう / Introduction to SmartRig Biped
sotanmochi
0
3.5k
VRMを使ったAR/MR撮影ツールを試作開発してみた話 / Prototype of Mobile Mixed Capture
sotanmochi
0
1.8k
リアルとバーチャルの融合によって越えられない壁を壊す / TechCafe vol.8 LT
sotanmochi
0
300
ユニティちゃんと鬼ごっこができるMRゲームと戦術位置解析システム / Mixed reality game and tactical position analysis
sotanmochi
0
740
Other Decks in Technology
See All in Technology
Code4Lib JAPANカンファレンス2026 開会挨拶 / Code4Lib JAPAN Conference 2026: Opening Remarks
ykiyota
0
340
2026/09/10 Spring Bootから Jakarta EE/MicroProfileへの移行
megascus
0
350
Claude Code本って、 読む必要あるの?
oikon48
2
420
Snowflakeで実現する全社横断の顧客の声(VOC)分析・活用基盤@Snowflake World Tour Tokyo 2026
yuto16
0
200
omasushiというライブラリを作った
polidog
PRO
0
210
ペアプロの価値はコードを書くことだけじゃない
codmoninc
PRO
0
200
Oracle Cloud Infrastructure IaaS 新機能アップデート 2026/6 - 2026/8
oracle4engineer
PRO
0
170
Multica × 長期記憶:40個のミニプロジェクト管理
eiei114
1
260
山手線を徒歩で一周してわかった、 位置情報アプリは「足」が最強のデバッガー
hinakko
0
110
すぐできる衛星通信対応 あとは山奥に行くだけ
tatetate55
0
110
AI 駆動 Terraform 開発/SRE_BizReach_MIXI_2
visional_engineering_and_design
5
2.1k
研究開発部の紹介 / Sansan R&D Profile
sansan33
PRO
5
25k
Featured
See All Featured
WENDY [Excerpt]
tessaabrams
13
39k
Measuring Dark Social's Impact On Conversion and Attribution
stephenakadiri
2
270
Measuring & Analyzing Core Web Vitals
bluesmoon
9
990
Product Roadmaps are Hard
iamctodd
55
13k
Evolving SEO for Evolving Search Engines
ryanjones
0
280
The B2B funnel & how to create a winning content strategy
katarinadahlin
PRO
1
510
The #1 spot is gone: here's how to win anyway
tamaranovitovic
3
1.2k
職位にかかわらず全員がリーダーシップを発揮するチーム作り / Building a team where everyone can demonstrate leadership regardless of position
madoxten
69
65k
Code Reviewing Like a Champion
maltzj
528
40k
XXLCSS - How to scale CSS and keep your sanity
sugarenia
249
1.3M
What Being in a Rock Band Can Teach Us About Real World SEO
427marketing
0
1.1k
Ethics towards AI in product and experience design
skipperchong
2
370
Transcript
Research modeで取得した 深度(Depth)データを可視化する 2018/04/17 Soichiro Sugimoto sotan(@sotanmochi)
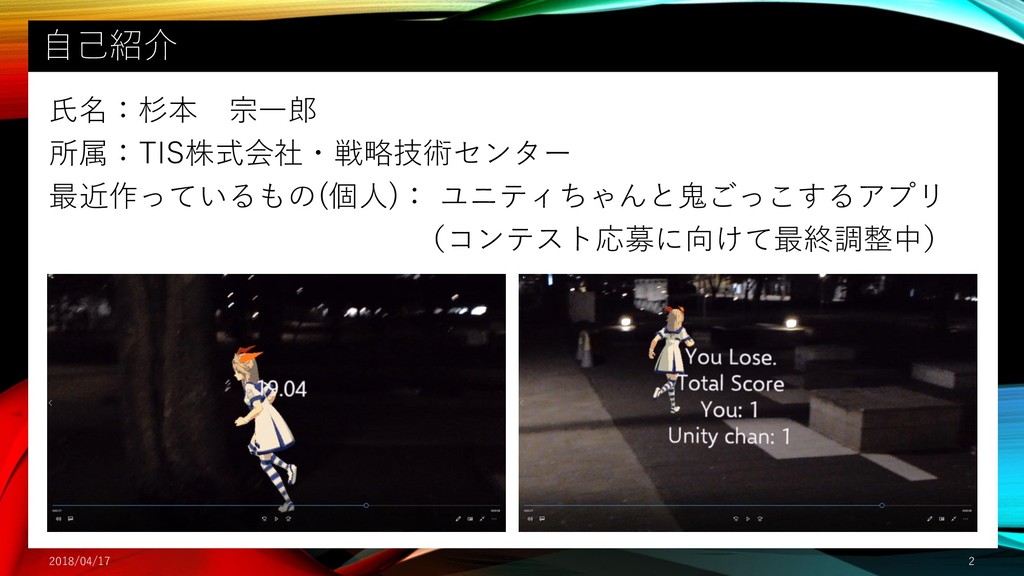
自己紹介 氏名:杉本 宗一郎 所属:TIS株式会社・戦略技術センター 最近作っているもの(個人): ユニティちゃんと鬼ごっこするアプリ (コンテスト応募に向けて最終調整中) 2018/04/17 2
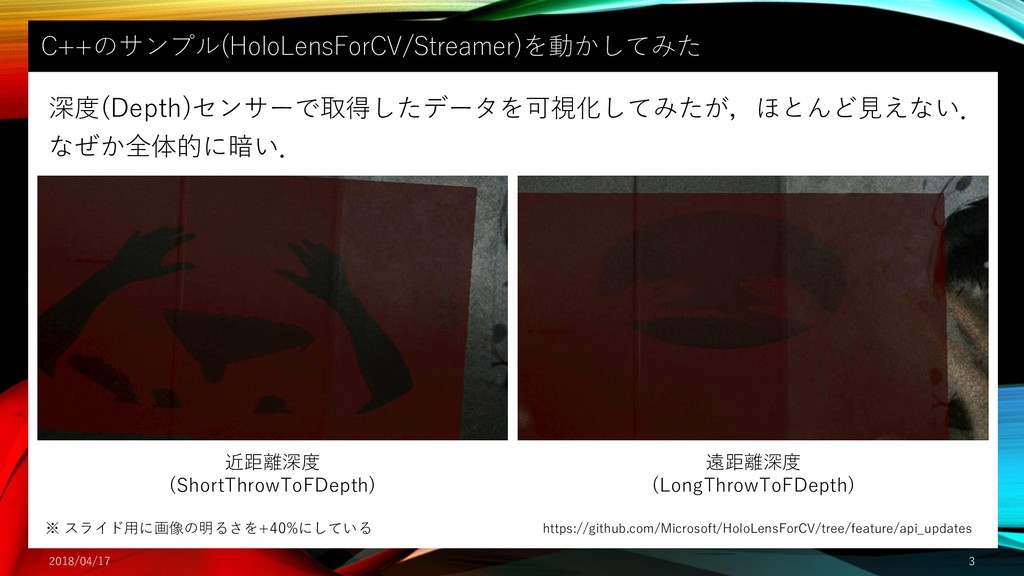
C++のサンプル(HoloLensForCV/Streamer)を動かしてみた 2018/04/17 3 深度(Depth)センサーで取得したデータを可視化してみたが,ほとんど見えない. なぜか全体的に暗い. ※ スライド用に画像の明るさを+40%にしている 近距離深度 (ShortThrowToFDepth) 遠距離深度
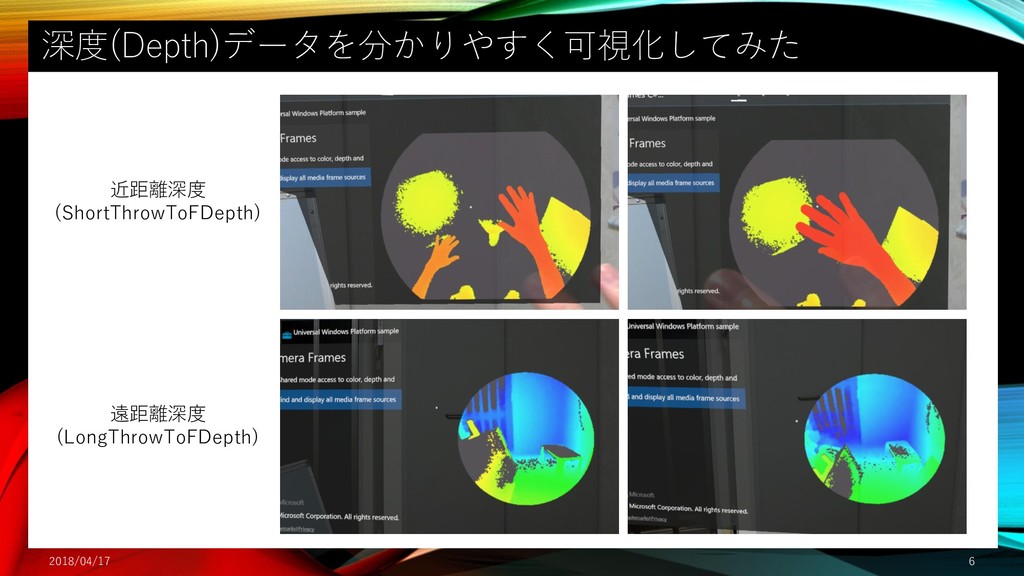
(LongThrowToFDepth) https://github.com/Microsoft/HoloLensForCV/tree/feature/api_updates
C++のサンプル(HoloLensForCV/Streamer)を動かしてみた 2018/04/17 4 テクスチャのフォーマットを変えてみたら,全体的に明るくなった. 深度に差分はあるはずだが,違いが分からない. 近距離深度 (ShortThrowToFDepth) 遠距離深度 (LongThrowToFDepth) https://github.com/Microsoft/HoloLensForCV/tree/feature/api_updates
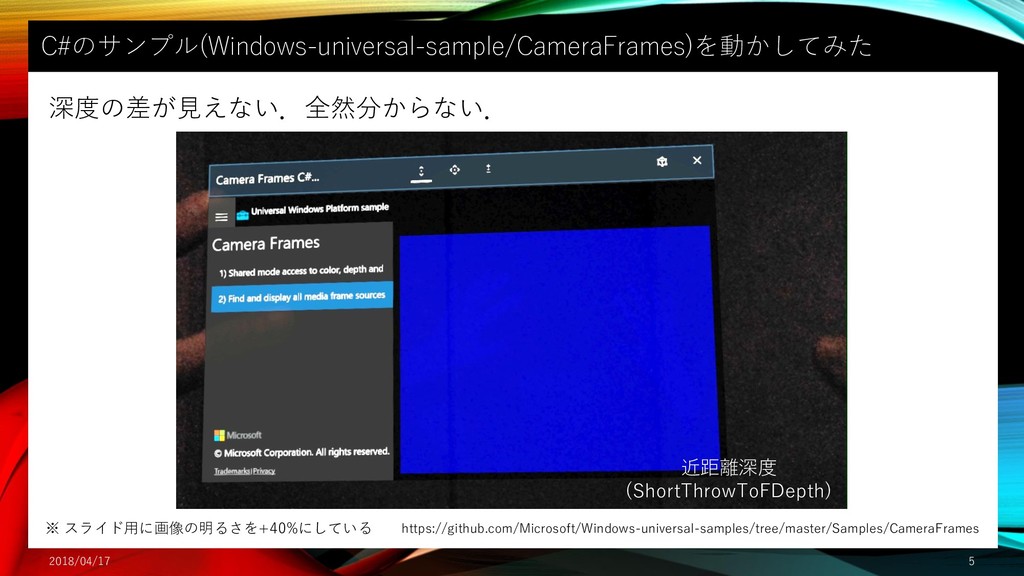
C#のサンプル(Windows-universal-sample/CameraFrames)を動かしてみた 2018/04/17 5 深度の差が見えない.全然分からない. ※ スライド用に画像の明るさを+40%にしている 近距離深度 (ShortThrowToFDepth) https://github.com/Microsoft/Windows-universal-samples/tree/master/Samples/CameraFrames
深度(Depth)データを分かりやすく可視化してみた 2018/04/17 6 近距離深度 (ShortThrowToFDepth) 遠距離深度 (LongThrowToFDepth)
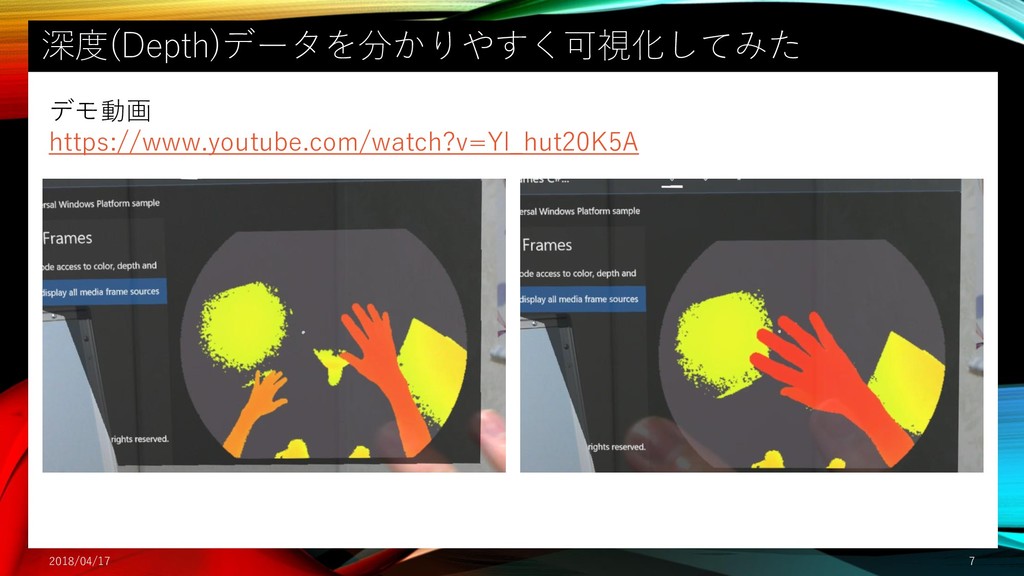
深度(Depth)データを分かりやすく可視化してみた 2018/04/17 7 デモ動画 https://www.youtube.com/watch?v=Yl_hut20K5A
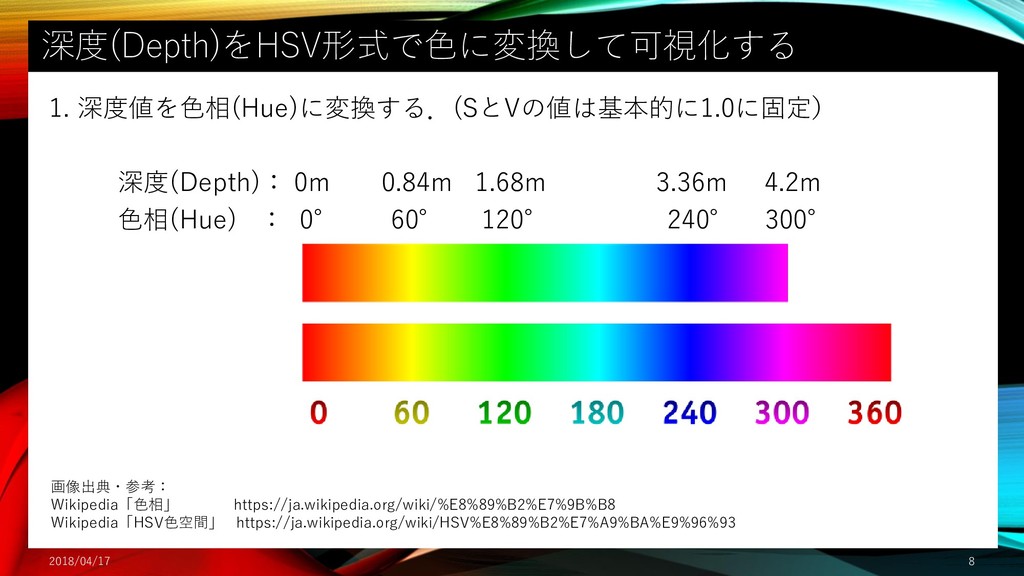
深度(Depth)をHSV形式で色に変換して可視化する 2018/04/17 8 画像出典・参考: Wikipedia「色相」 https://ja.wikipedia.org/wiki/%E8%89%B2%E7%9B%B8 Wikipedia「HSV色空間」 https://ja.wikipedia.org/wiki/HSV%E8%89%B2%E7%A9%BA%E9%96%93 1. 深度値を色相(Hue)に変換する.(SとVの値は基本的に1.0に固定)
深度(Depth): 0m 0.84m 1.68m 3.36m 4.2m 色相(Hue) : 0° 60° 120° 240° 300°
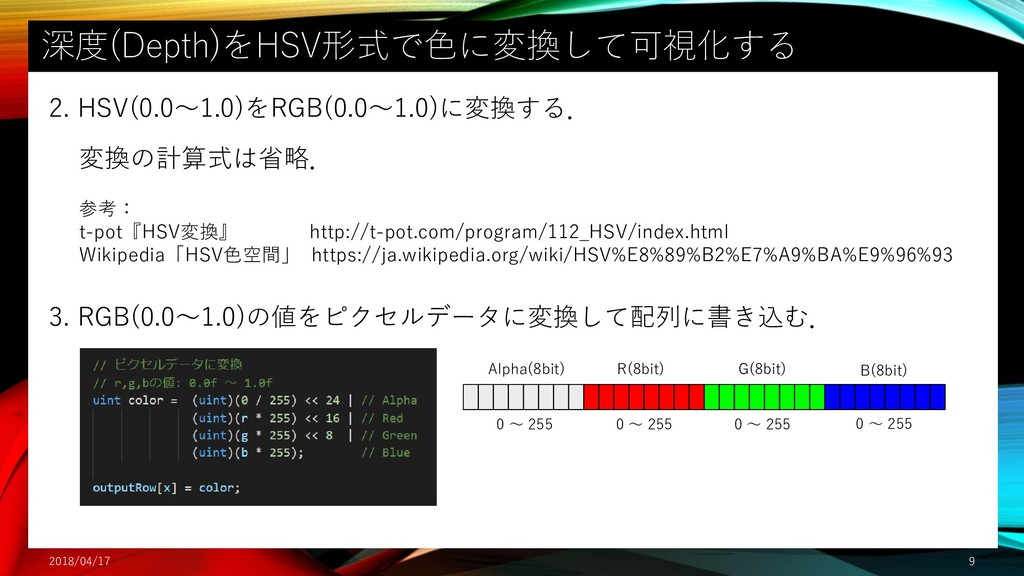
深度(Depth)をHSV形式で色に変換して可視化する 2018/04/17 9 2. HSV(0.0~1.0)をRGB(0.0~1.0)に変換する. Alpha(8bit) R(8bit) G(8bit) B(8bit) 3.
RGB(0.0~1.0)の値をピクセルデータに変換して配列に書き込む. 0 ~ 255 0 ~ 255 0 ~ 255 0 ~ 255 参考: t-pot『HSV変換』 http://t-pot.com/program/112_HSV/index.html Wikipedia「HSV色空間」 https://ja.wikipedia.org/wiki/HSV%E8%89%B2%E7%A9%BA%E9%96%93 変換の計算式は省略.
可視化するために試行錯誤して分かったこと 2018/04/17 10 下記の値から計算した深度値の有効範囲は 0.001 ~ 65.535mだが, 実際の有効範囲より大きすぎるため,可視化にはあまり使えない. DepthMediaFrame.DepthFormat.DepthScaleInMeters: 0.001
DepthMediaFrame.MinReliableDepth: 1 DepthMediaFrame.MaxReliableDepth: 65535 MinReliableDepthとMaxReliableDepthは固定値であり,実行時の 変化は特にない.
可視化するために試行錯誤して分かったこと 2018/04/17 11 深度情報のフォーマット: - 16bit 符号なし整数 (0 ~ 65535)
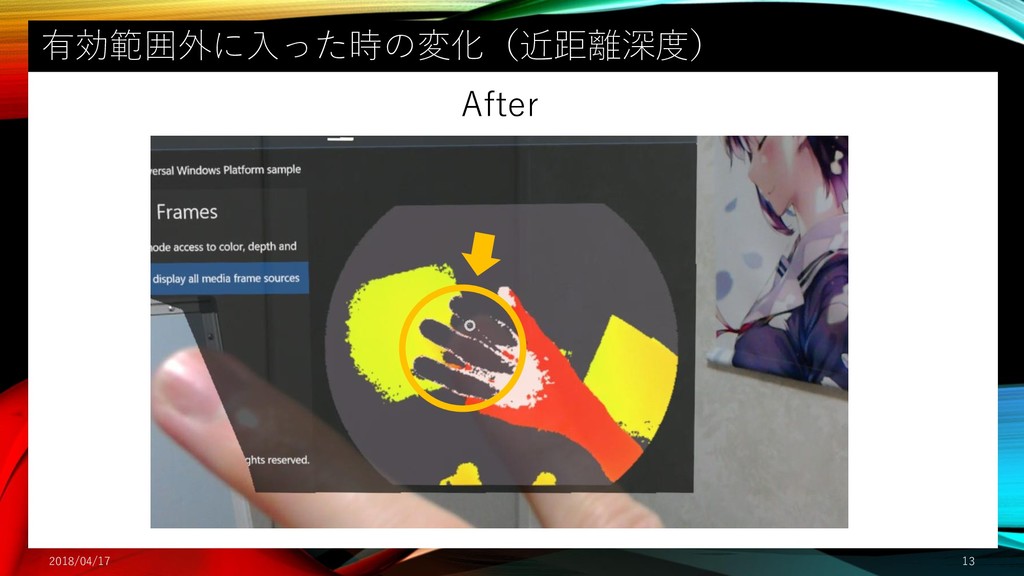
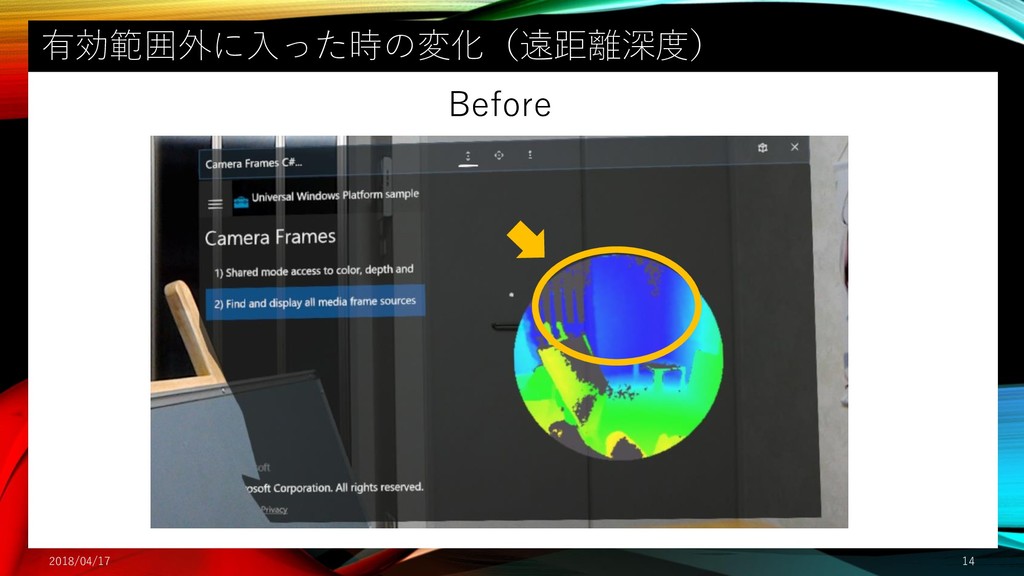
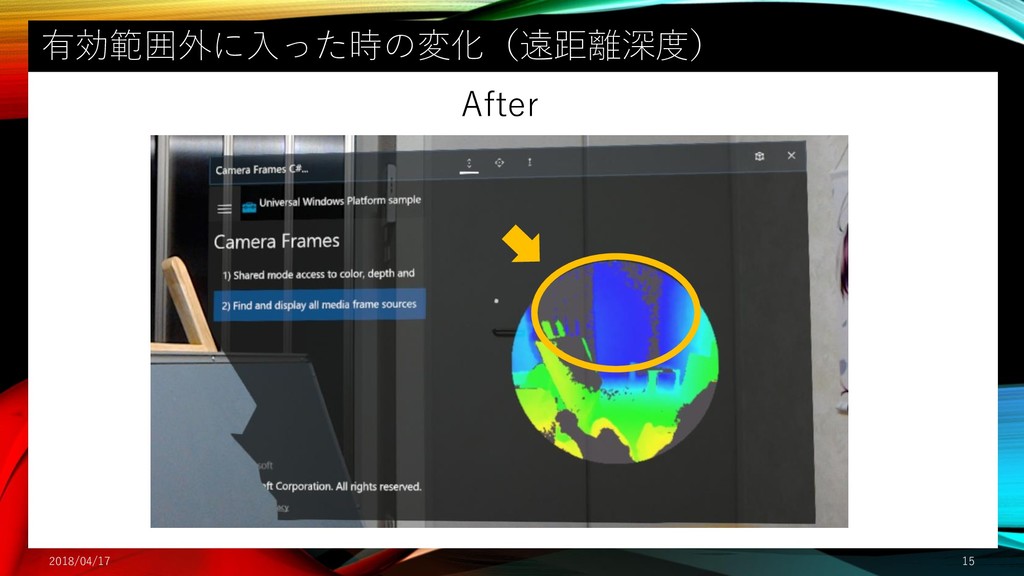
- 単位: ミリメートル (mm) 深度値の有効範囲(検証結果から推定): - 近距離(ShortThrowToFDepth):0.156 ~ 0.95 m - 遠距離(LongThrowToFDepth) : 0.95 ~ 3.52 m 有効範囲外の深度値を持つピクセルには最大深度値(?)として 4.091~4.095 m が設定される.
有効範囲外に入った時の変化(近距離深度) 2018/04/17 12 Before
有効範囲外に入った時の変化(近距離深度) 2018/04/17 13 After
有効範囲外に入った時の変化(遠距離深度) 2018/04/17 14 Before
有効範囲外に入った時の変化(遠距離深度) 2018/04/17 15 After
まとめ • Research modeで取得した深度情報を分かりやすく可視化できた • 明暗の違いよりも色の違いの方が識別しやすい • 深度情報の形式と値の有効範囲が分かった • 深度値の有効範囲については追加検証した方が良いかもしれない
(or 公式情報を待つ) 2018/04/17 16
ありがとうございました


 sotanmochi
 ykiyota
 megascus
 oikon48
 yuto16
 polidog
 codmoninc
 oracle4engineer
 eiei114
 hinakko
 tatetate55
 visional_engineering_and_design
 sansan33
 tessaabrams
 stephenakadiri
 bluesmoon
 iamctodd
 ryanjones
 katarinadahlin
 tamaranovitovic
 madoxten
 maltzj
 sugarenia
 427marketing
 skipperchong