Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
290円のマイコンでRubyを動かす ― UIAPrubyと缶サットへの挑戦
Search
Tarosa
November 03, 2026
Science
49
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
290円のマイコンでRubyを動かす ― UIAPrubyと缶サットへの挑戦
PicoRubyKaigi 2026 Assemble の発表資料です
Tarosa
November 03, 2026
More Decks by Tarosa
See All by Tarosa
UIAPduinoの説明
tarosay
0
35
数百円から始めるRuby電子工作
tarosay
0
280
AIで宇宙甲子園 缶サット部門 近畿大会のテーマソングを作る
tarosay
0
51
mrubyとWakayama.rb ~mrubyと共に歩んだ10年~
tarosay
0
170
【THETA撮影会 in 大阪】建築・照明デザイナーとエンジニアのための視環境設計 #4
tarosay
0
270
評価画像変換の簡単な説明
tarosay
0
230
建築・照明デザイナーとエンジニアのための視環境設計
tarosay
0
300
模擬人工衛星DangoSatプロジェクト
tarosay
0
320
全方位色彩解析ソフト REALAPS Omni Colorのマニュアル
tarosay
0
220
Other Decks in Science
See All in Science
データベース04: SQL (1/3) 単純質問 & 集約演算
trycycle
PRO
0
1.8k
明治薬科大学講義_ビッグデータ解析を支えるデータベース技術とクラウドコンピューティング
ktatsuya
1
210
20260820_アウトカムが二値のデータに対するCausal Impact@LINEヤフー Data Science Share #2 / Causal Impact for Binary Outcomes
brainpadpr
3
1.6k
「表象」を再定義するー潜在表現解析の落とし穴
ykamit
0
1.2k
CAD / B-rep の ML 解析と DreamCAD — ECCV 2026 読み会
daigo0927
0
370
人工知能のための哲学塾 ニューロフィロソフィ篇 第一夜 「無著、世親と唯識のはじまり、ニューラルネットワークのはじまり」
miyayou
0
150
Utiliser Bitcoin sans Internet
rlifchitz
0
460
AI(人工知能)の過去・現在・未来 ~AIは人類を越えるのか~
tagtag
PRO
0
190
データベース08: 実体関連モデルとは?
trycycle
PRO
0
1.7k
医療 LLM ベンチマークの現在地:多面的評価 と日本ローカライズ
analokmaus
1
790
20260722【JAWS-UG東京 ランチタイムLT会 #37④】AWS Well-Architectedフレームワークに沿った回答をするAIエージェントを作ってみた
nozakijcom
1
170
機械学習 - K近傍法 & 機械学習のお作法
trycycle
PRO
1
1.7k
Featured
See All Featured
Responsive Adventures: Dirty Tricks From The Dark Corners of Front-End
smashingmag
254
23k
We Are The Robots
honzajavorek
0
440
Designing Experiences People Love
moore
143
24k
"I'm Feeling Lucky" - Building Great Search Experiences for Today's Users (#IAC19)
danielanewman
230
23k
Context Engineering - Making Every Token Count
addyosmani
9
1.3k
Future Trends and Review - Lecture 12 - Web Technologies (1019888BNR)
signer
PRO
0
3.8k
Efficient Content Optimization with Google Search Console & Apps Script
katarinadahlin
PRO
1
980
Sam Torres - BigQuery for SEOs
techseoconnect
PRO
0
610
Tell your own story through comics
letsgokoyo
1
1.1k
Jamie Indigo - Trashchat’s Guide to Black Boxes: Technical SEO Tactics for LLMs
techseoconnect
PRO
0
740
A better future with KSS
kneath
240
18k
Taking LLMs out of the black box: A practical guide to human-in-the-loop distillation
inesmontani
PRO
3
2.5k
Transcript
PicoRubyKaigi 2026 Assemble PicoRubyKaigi 2026 Assemble LeanSat 二九丸 290 円のマイコンで
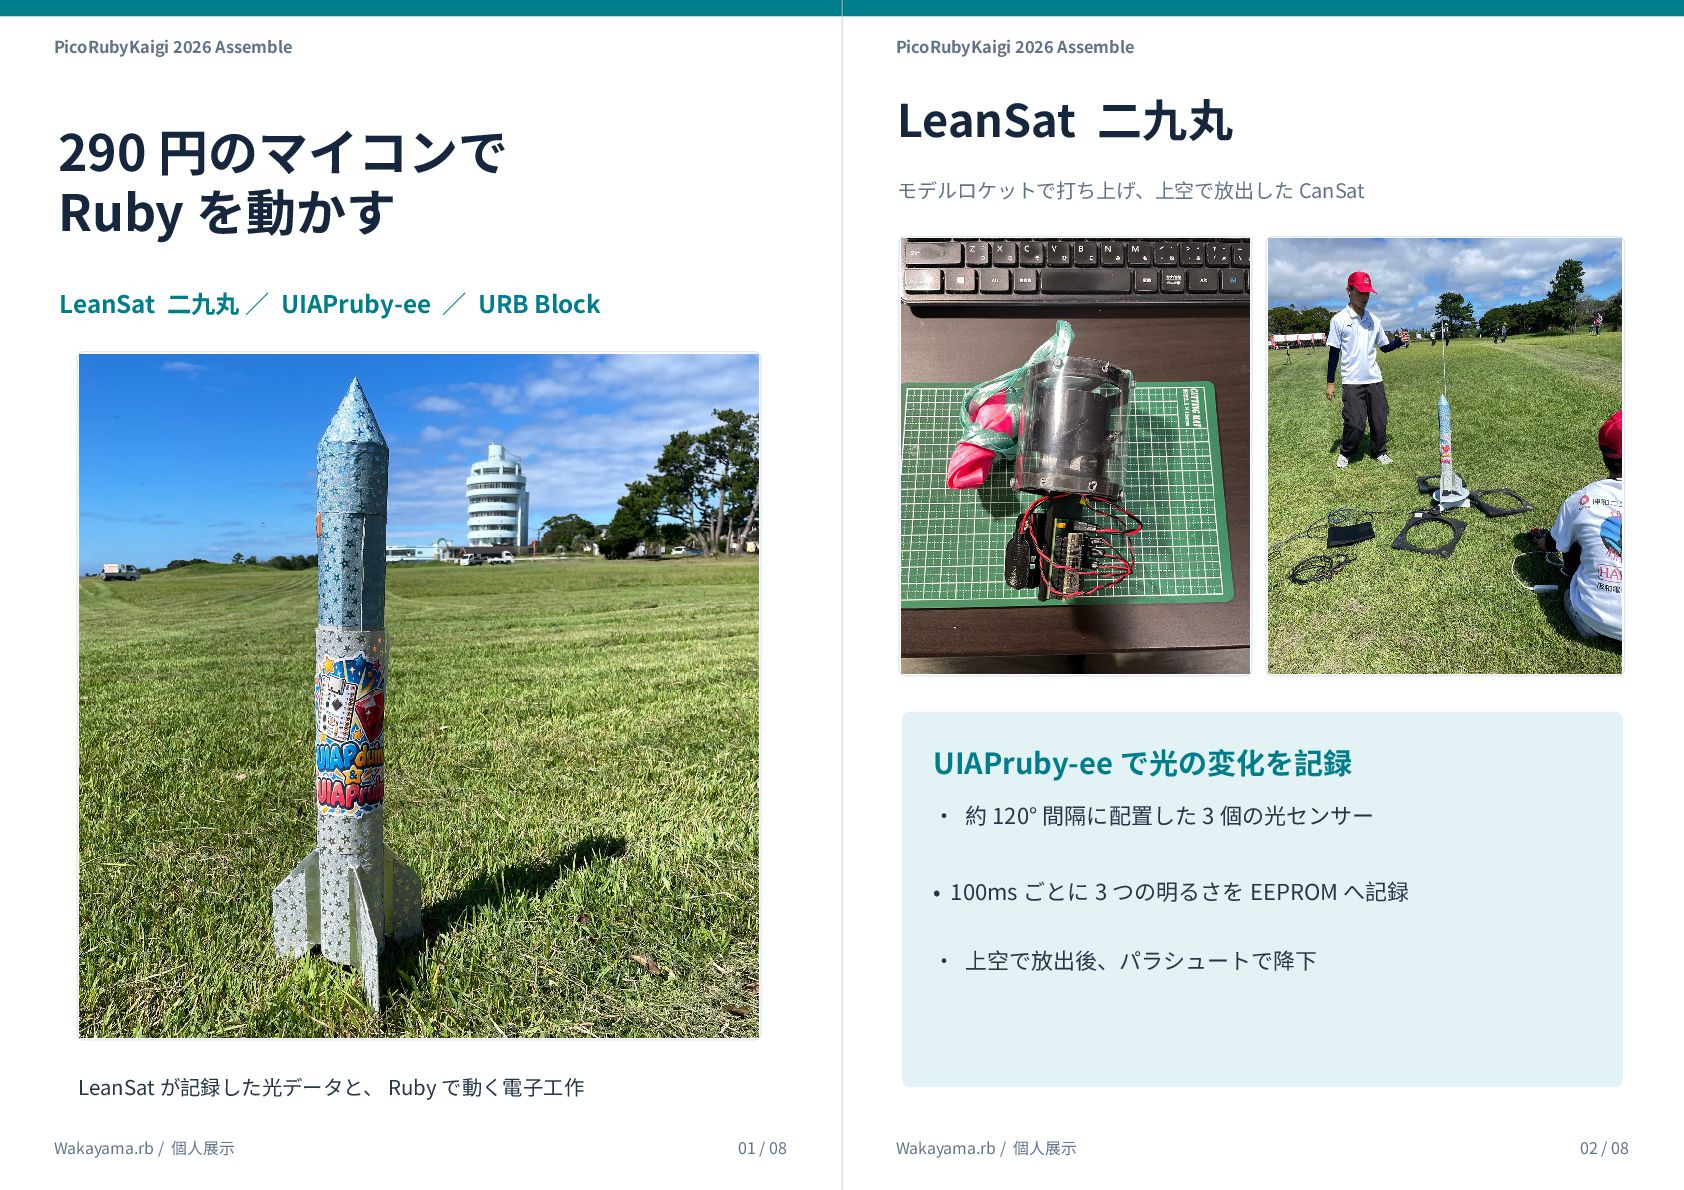
Ruby を動かす モデルロケットで打ち上げ、上空で放出した CanSat LeanSat 二九丸 / UIAPruby-ee / URB Block UIAPruby-ee で光の変化を記録 • 約 120° 間隔に配置した 3 個の光センサー • 100ms ごとに 3 つの明るさを EEPROM へ記録 • 上空で放出後、パラシュートで降下 LeanSat が記録した光データと、 Ruby で動く電子工作 Wakayama.rb / 個人展示 01 / 08 Wakayama.rb / 個人展示 02 / 08
PicoRubyKaigi 2026 Assemble PicoRubyKaigi 2026 Assemble 実際に記録できた光データ 光データから分かったこと 2026 年
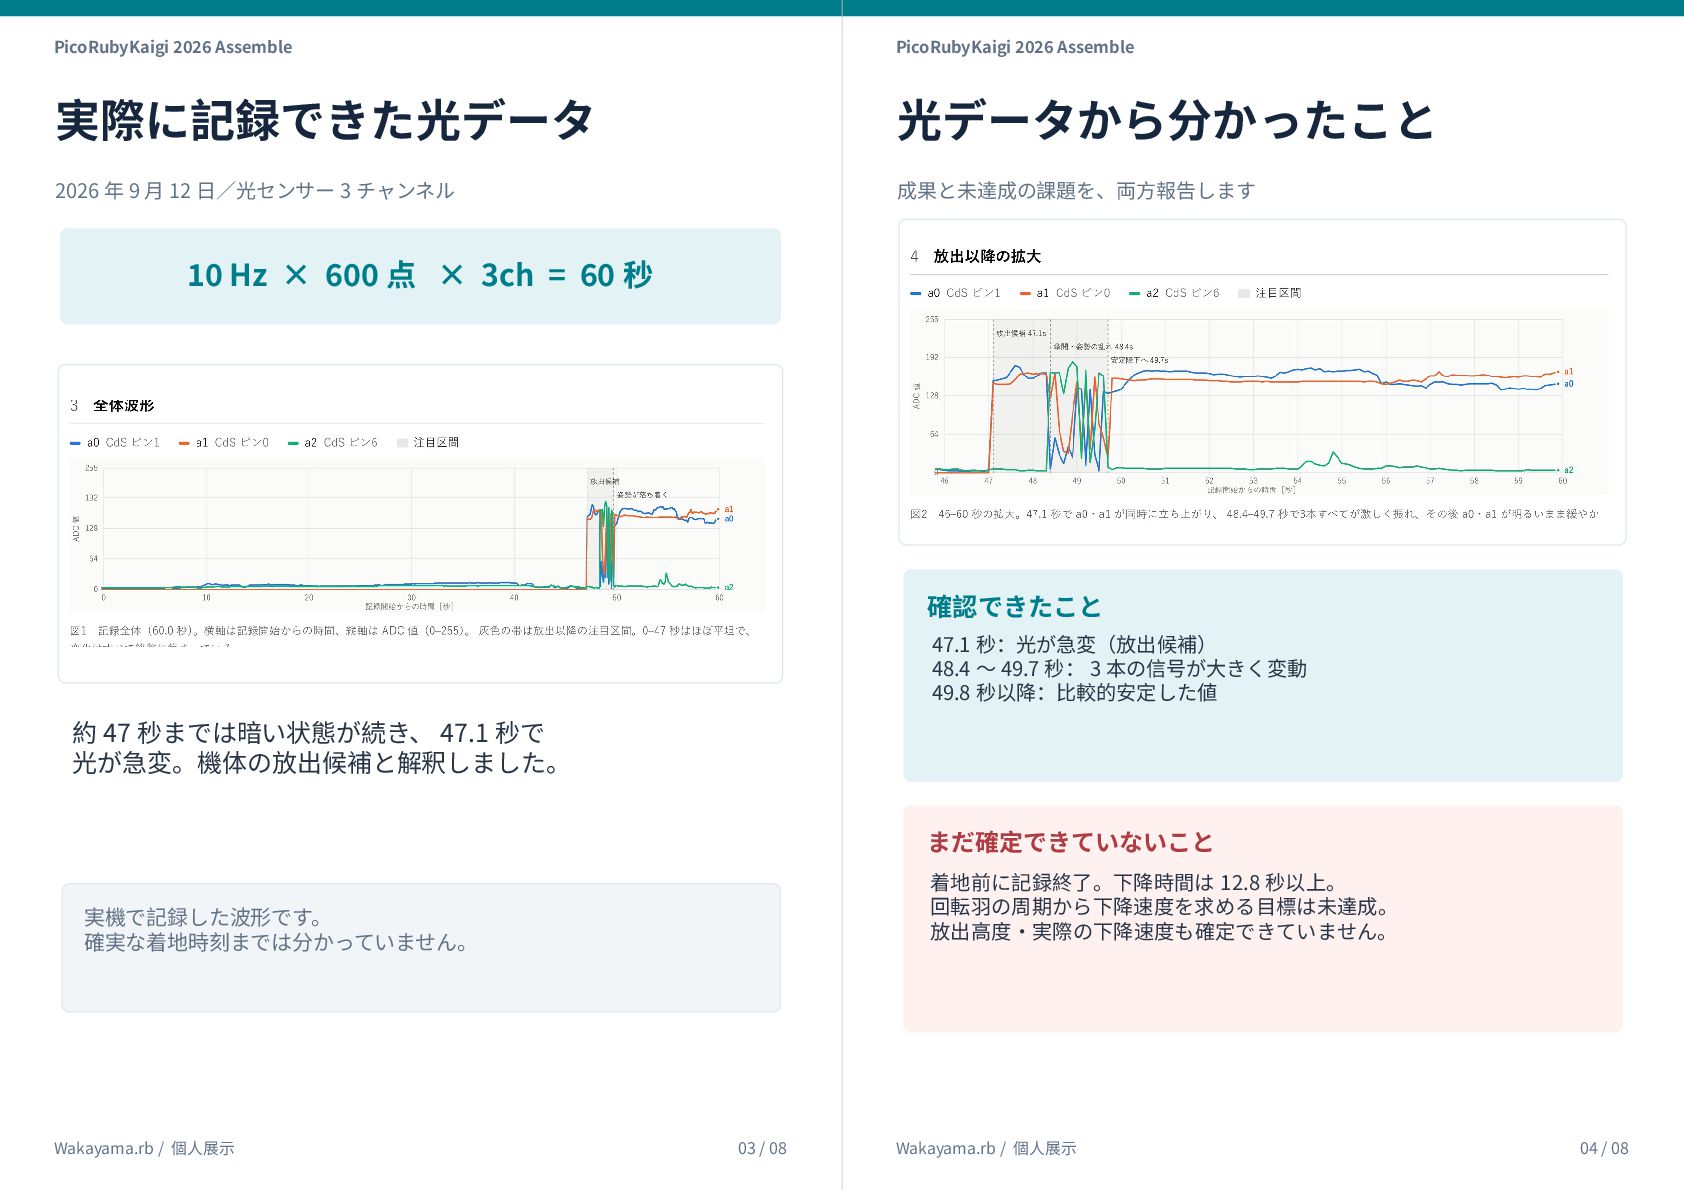
9 月 12 日/光センサー 3 チャンネル 成果と未達成の課題を、両方報告します 10 Hz × 600 点 × 3ch = 60 秒 確認できたこと 47.1 秒:光が急変(放出候補) 48.4 ~ 49.7 秒: 3 本の信号が大きく変動 49.8 秒以降:比較的安定した値 約 47 秒までは暗い状態が続き、 47.1 秒で 光が急変。機体の放出候補と解釈しました。 まだ確定できていないこと 着地前に記録終了。下降時間は 12.8 秒以上。 回転羽の周期から下降速度を求める目標は未達成。 放出高度・実際の下降速度も確定できていません。 実機で記録した波形です。 確実な着地時刻までは分かっていません。 Wakayama.rb / 個人展示 03 / 08 Wakayama.rb / 個人展示 04 / 08
PicoRubyKaigi 2026 Assemble PicoRubyKaigi 2026 Assemble UIAPruby-ee URB Block 小さな
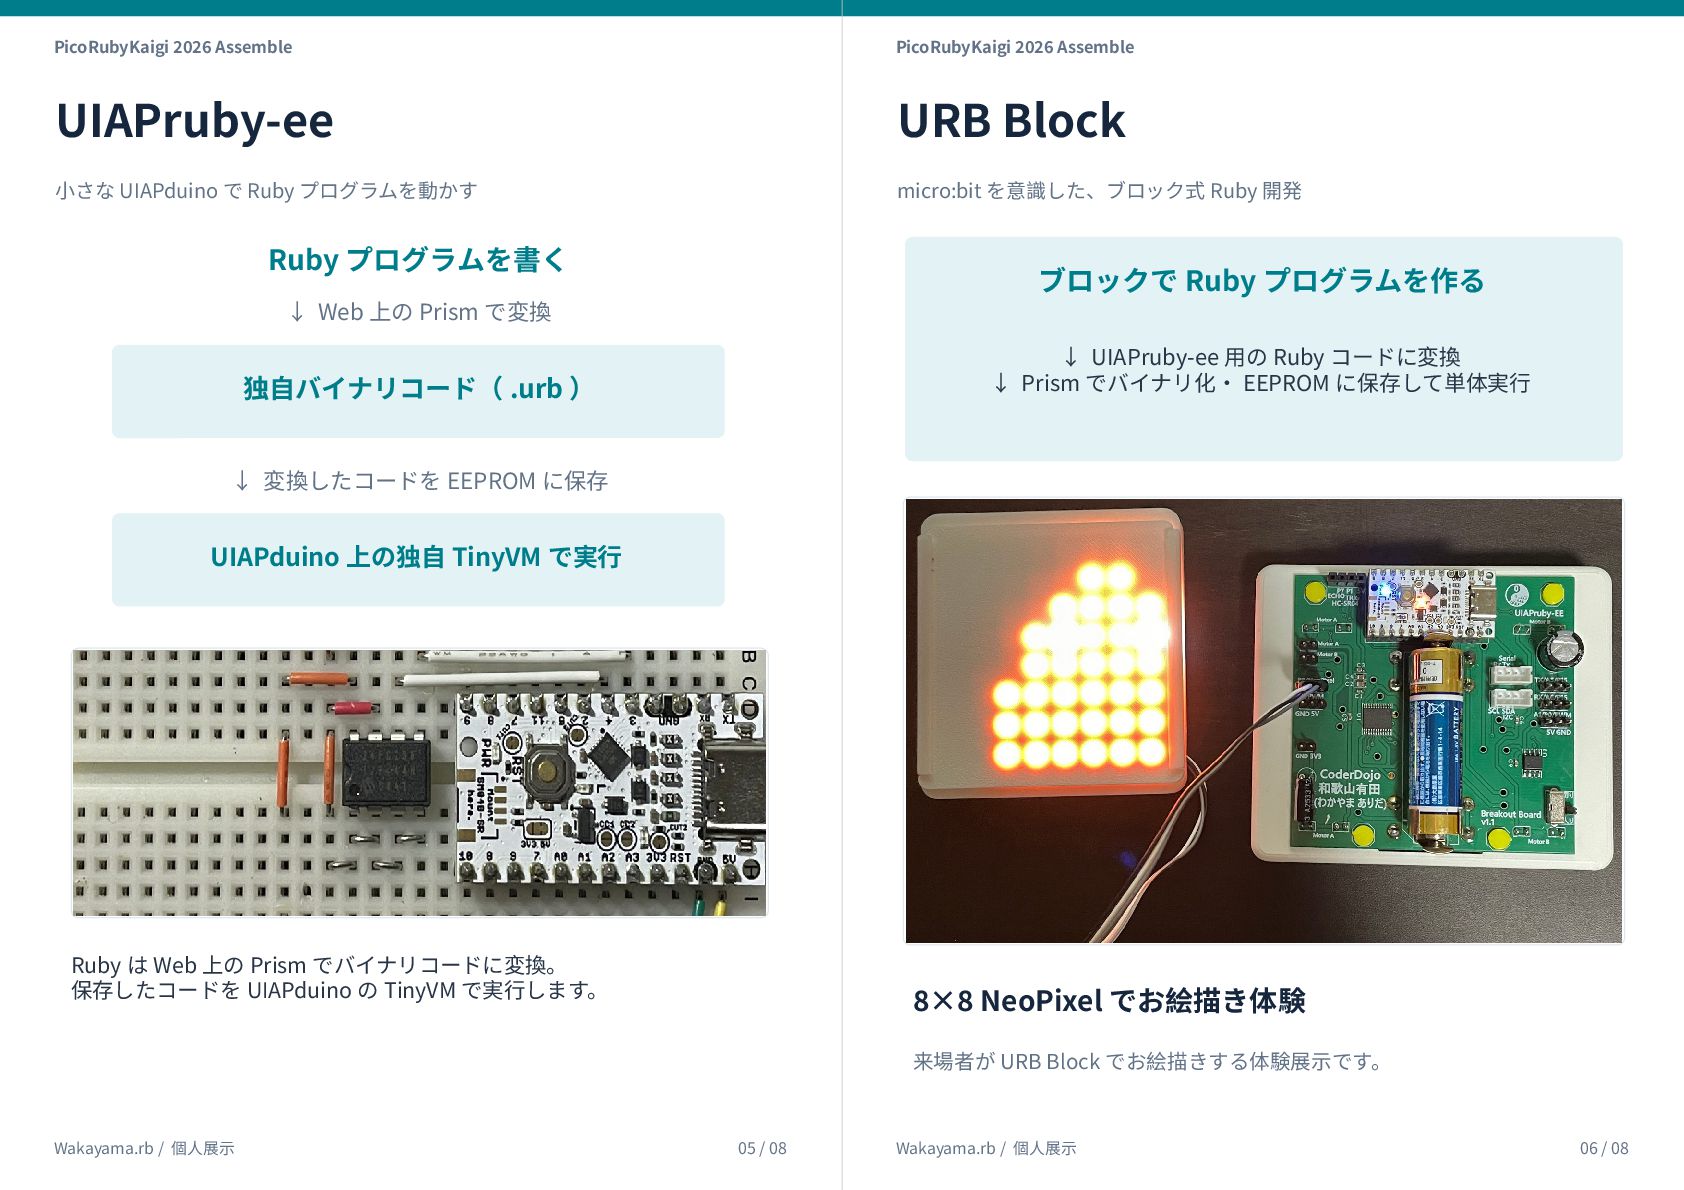
UIAPduino で Ruby プログラムを動かす micro:bit を意識した、ブロック式 Ruby 開発 Ruby プログラムを書く ブロックで Ruby プログラムを作る ↓ Web 上の Prism で変換 ↓ UIAPruby-ee 用の Ruby コードに変換 ↓ Prism でバイナリ化・ EEPROM に保存して単体実行 独自バイナリコード( .urb ) ↓ 変換したコードを EEPROM に保存 UIAPduino 上の独自 TinyVM で実行 Ruby は Web 上の Prism でバイナリコードに変換。 保存したコードを UIAPduino の TinyVM で実行します。 8×8 NeoPixel でお絵描き体験 来場者が URB Block でお絵描きする体験展示です。 Wakayama.rb / 個人展示 05 / 08 Wakayama.rb / 個人展示 06 / 08
PicoRubyKaigi 2026 Assemble PicoRubyKaigi 2026 Assemble URB Block で動く作品 UIAPruby-ee
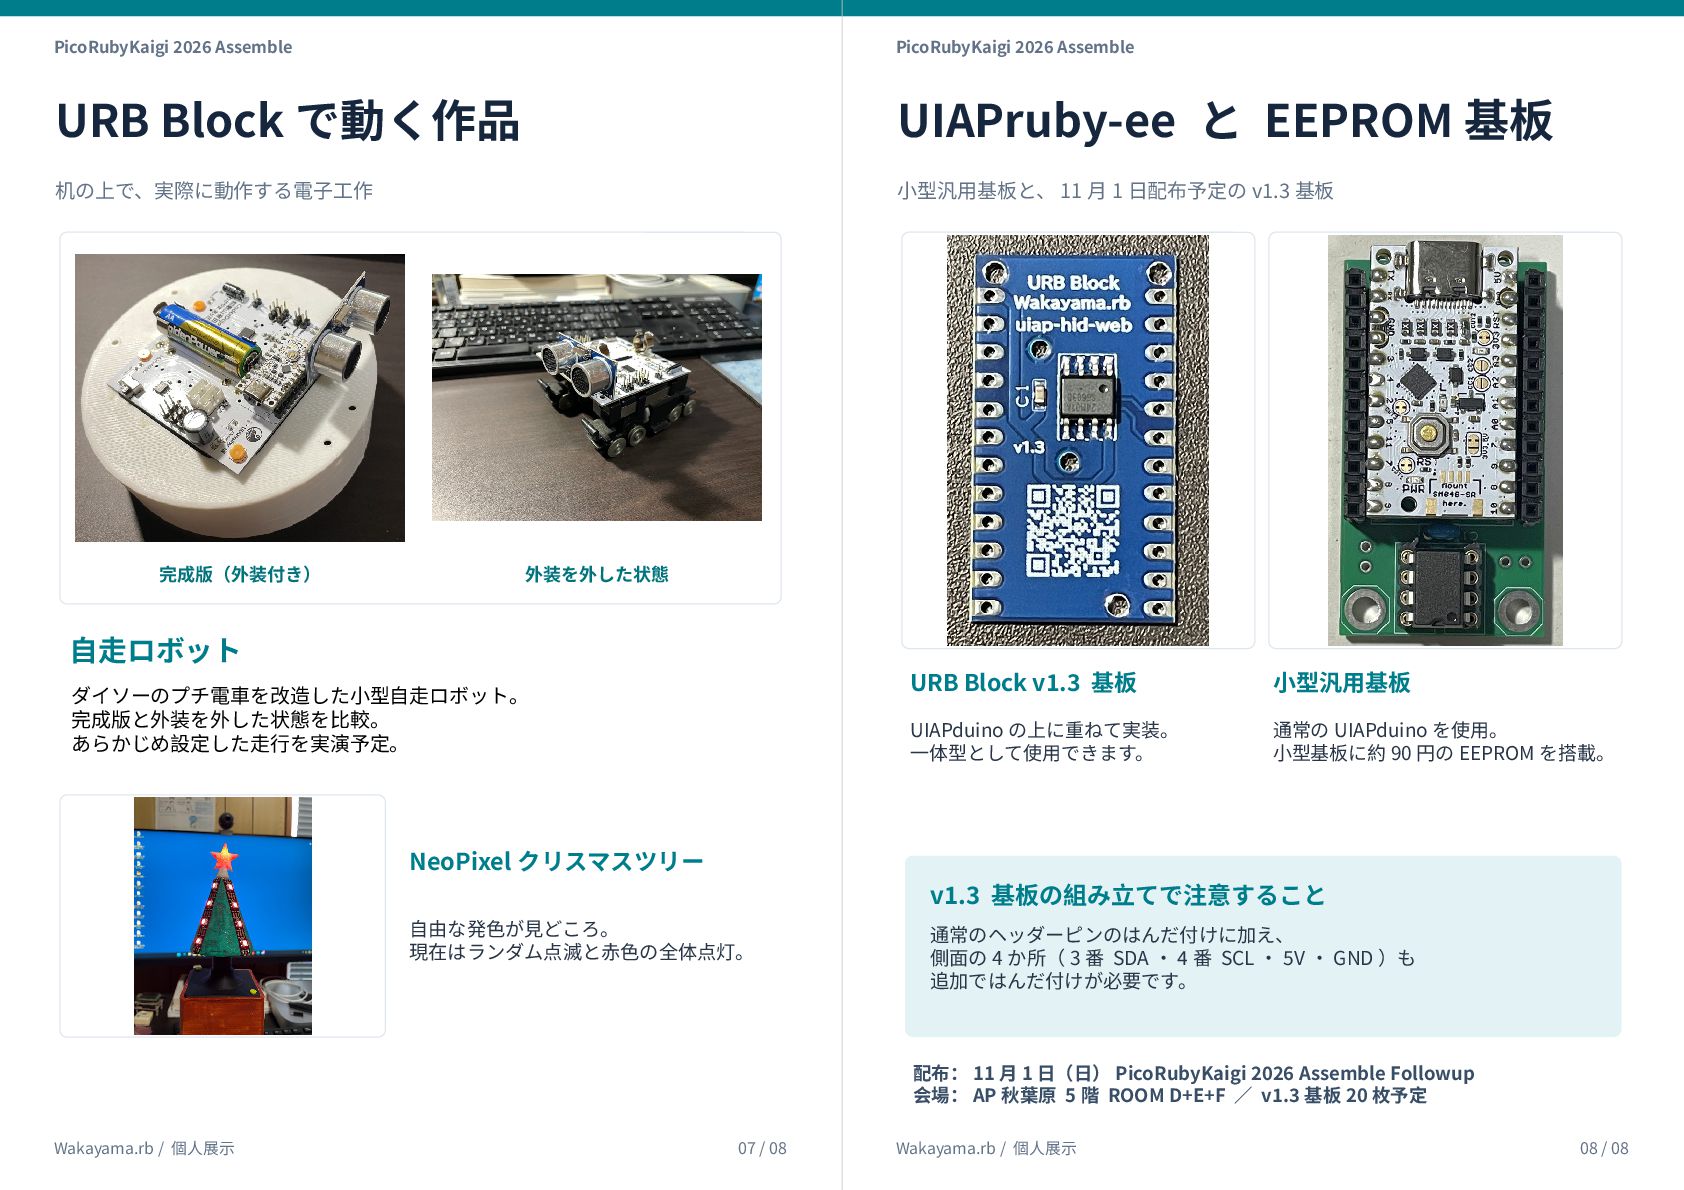
と EEPROM 基板 机の上で、実際に動作する電子工作 小型汎用基板と、 11 月 1 日配布予定の v1.3 基板 完成版(外装付き) 外装を外した状態 自走ロボット ダイソーのプチ電車を改造した小型自走ロボット。 完成版と外装を外した状態を比較。 あらかじめ設定した走行を実演予定。 NeoPixel クリスマスツリー URB Block v1.3 基板 小型汎用基板 UIAPduino の上に重ねて実装。 一体型として使用できます。 通常の UIAPduino を使用。 小型基板に約 90 円の EEPROM を搭載。 v1.3 基板の組み立てで注意すること 自由な発色が見どころ。 現在はランダム点滅と赤色の全体点灯。 通常のヘッダーピンのはんだ付けに加え、 側面の 4 か所( 3 番 SDA ・ 4 番 SCL ・ 5V ・ GND )も 追加ではんだ付けが必要です。 配布: 11 月 1 日(日) PicoRubyKaigi 2026 Assemble Followup 会場: AP 秋葉原 5 階 ROOM D+E+F / v1.3 基板 20 枚予定 Wakayama.rb / 個人展示 07 / 08 Wakayama.rb / 個人展示 08 / 08


 tarosay
 trycycle
 ktatsuya
 brainpadpr
 ykamit
 daigo0927
 miyayou
 rlifchitz
 tagtag
 analokmaus
 nozakijcom
 smashingmag
 honzajavorek
 moore
 danielanewman
 addyosmani
 signer
 katarinadahlin
 techseoconnect
 letsgokoyo
 kneath
 inesmontani