Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
YOLOv10~v12
Search
TakatoYoshikawa
April 16, 2025
Technology
2.1k
6
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
YOLOv10~v12
DeNA/Go CV輪講の発表時の資料です。
YOLOv10~v12の改良点を調査し、まとめました。
TakatoYoshikawa
April 16, 2025
More Decks by TakatoYoshikawa
See All by TakatoYoshikawa
論文紹介:Pixal3D (SIGGRAPH 2026)
tenten0727
0
1.1k
Segment Anything Modelの最新動向:SAM2とその発展系
tenten0727
0
3k
DETR手法の変遷と最新動向(CVPR2025)
tenten0727
4
5.5k
Segment Anything Model 2 (SAM2)
tenten0727
4
2.9k
Other Decks in Technology
See All in Technology
[JAWS-UG彩の国埼玉#12]そろそろ準備する?re:Invent2026をやさしく解説 / reinvent2026-sainokuni
sh_fk2
1
370
Running Kotlin + Quarkus with Lambda
nealle
1
4.1k
AIにシークレットを見せない、WSL2で安全な開発環境
yazm
0
330
React改造してみた
tsukina_7mochi
0
140
Gemini Intelligence 入門 ― AppFunctions と Gemini Nano
takuroabe
0
330
LLM Content Moderationを支える評価・改善ループの実践
suikabar
1
250
大型犬好きによるPugの紹介
yamanoku
1
160
古い指輪から広がった JAVA コミュニティ とのつながり
yamad
0
130
Tofu-Controller lightning talk @ Containerday 2026
gionn
0
150
⾮構造化データを価値に変える AI エージェント基盤とその組織
ivry_presentationmaterials
0
210
sue445's proposals 2026
sue445
0
120
夫婦で子育てするための育児標準化
codmoninc
PRO
0
530
Featured
See All Featured
Optimising Largest Contentful Paint
csswizardry
37
4k
AI: The stuff that nobody shows you
jnunemaker
PRO
10
1.2k
The Organizational Zoo: Understanding Human Behavior Agility Through Metaphoric Constructive Conversations (based on the works of Arthur Shelley, Ph.D)
kimpetersen
PRO
0
500
Refactoring Trust on Your Teams (GOTO; Chicago 2020)
rmw
35
3.9k
Primal Persuasion: How to Engage the Brain for Learning That Lasts
tmiket
0
500
Product Roadmaps are Hard
iamctodd
55
13k
Neural Spatial Audio Processing for Sound Field Analysis and Control
skoyamalab
0
570
Making the Leap to Tech Lead
cromwellryan
135
10k
Facilitating Awesome Meetings
lara
57
7.2k
Learning to Love Humans: Emotional Interface Design
aarron
275
41k
Side Projects
sachag
456
43k
Performance Is Good for Brains [We Love Speed 2024]
tammyeverts
12
1.9k
Transcript
AI 2025.3.21 Takato Yoshikawa 株式会社ディー・エヌ・エー + GO株式会社 YOLOv10~v12
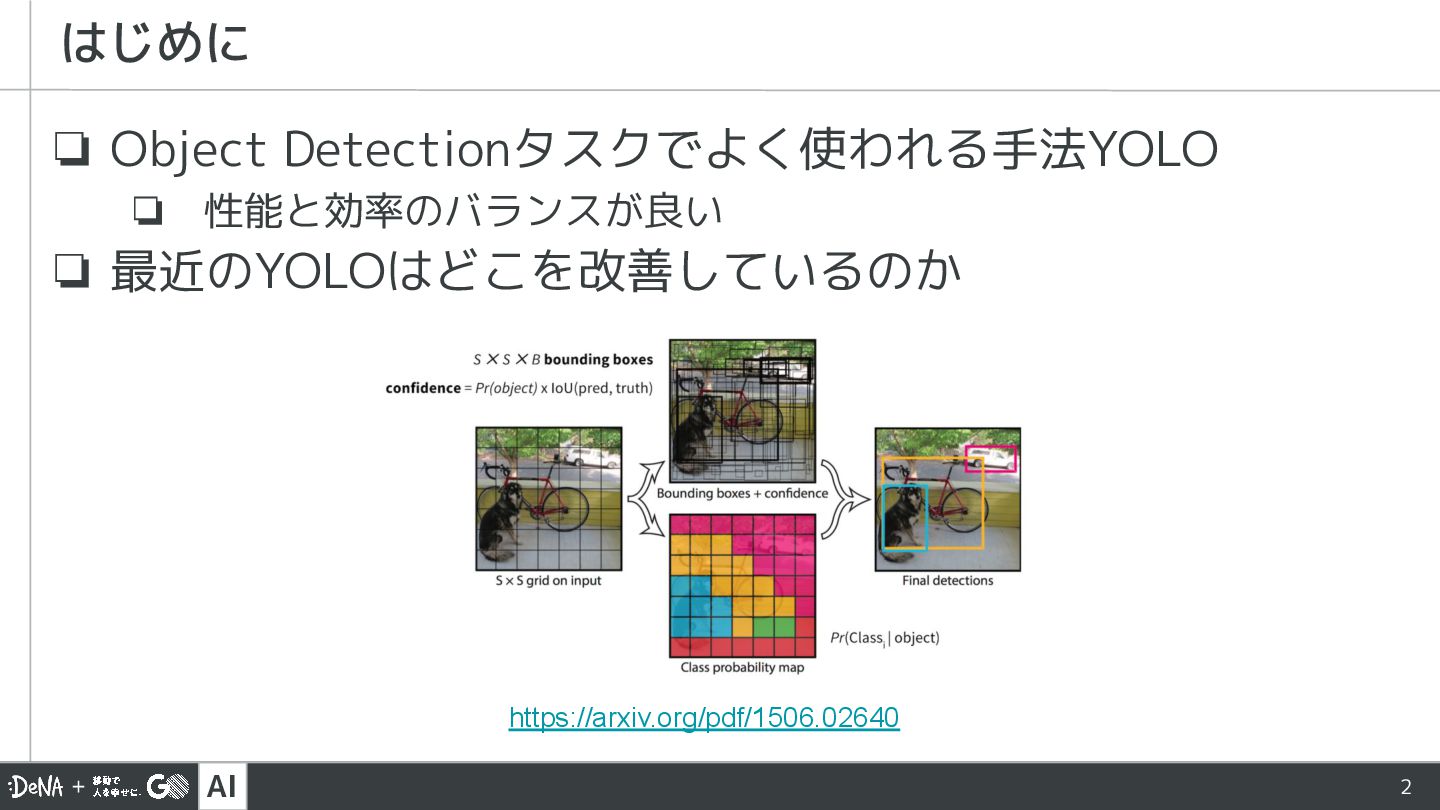
AI 2 ❏ Object Detectionタスクでよく使われる手法YOLO ❏ 性能と効率のバランスが良い ❏ 最近のYOLOはどこを改善しているのか はじめに
https://arxiv.org/pdf/1506.02640
AI 3 01 YOLOv10
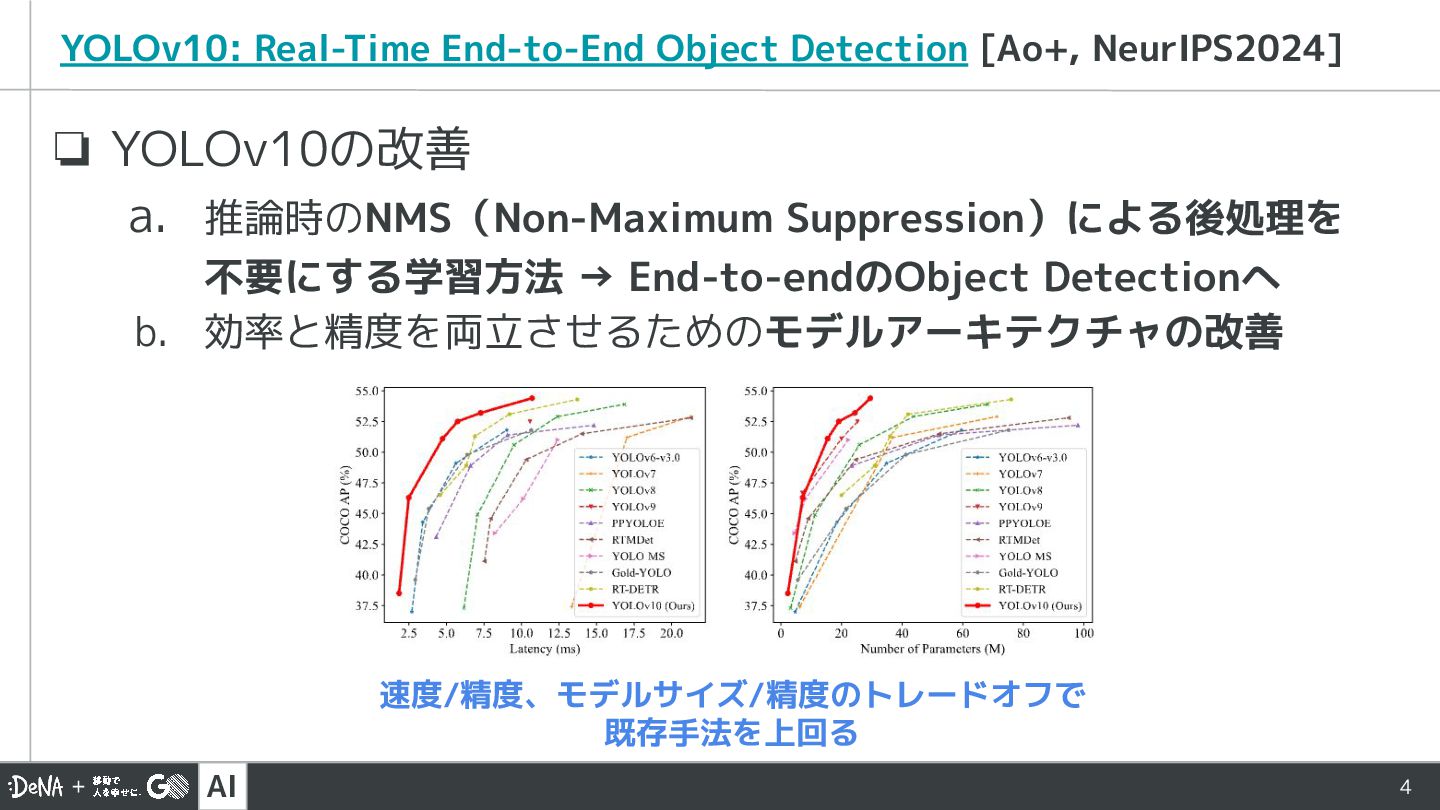
AI 4 ❏ YOLOv10の改善 a. 推論時のNMS(Non-Maximum Suppression)による後処理を 不要にする学習方法 → End-to-endのObject
Detectionへ b. 効率と精度を両立させるためのモデルアーキテクチャの改善 YOLOv10: Real-Time End-to-End Object Detection [Ao+, NeurIPS2024] 速度/精度、モデルサイズ/精度のトレードオフで 既存手法を上回る
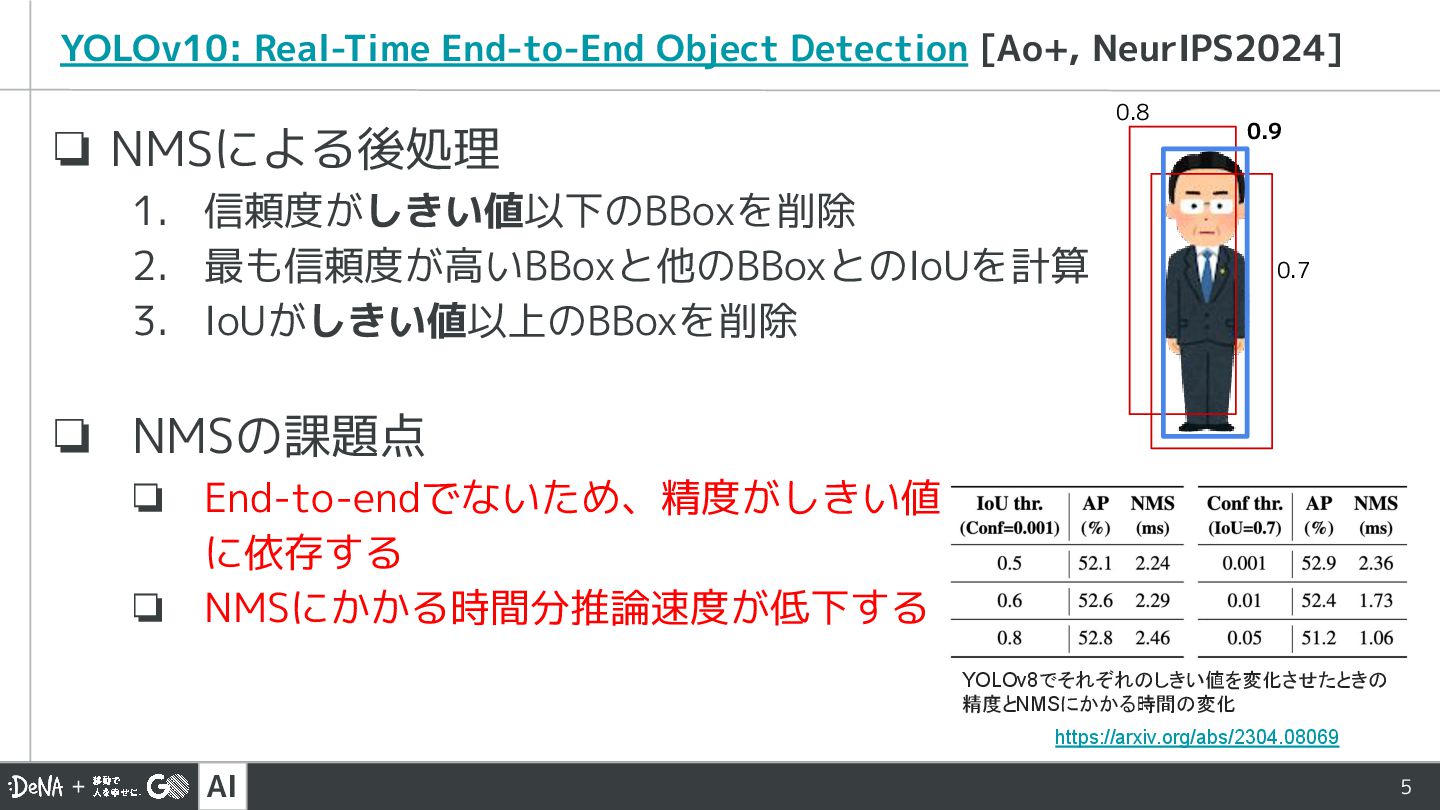
AI 5 ❏ NMSによる後処理 1. 信頼度がしきい値以下のBBoxを削除 2. 最も信頼度が高いBBoxと他のBBoxとのIoUを計算 3. IoUがしきい値以上のBBoxを削除
❏ NMSの課題点 ❏ End-to-endでないため、精度がしきい値 に依存する ❏ NMSにかかる時間分推論速度が低下する 0.8 0.9 0.7 https://arxiv.org/abs/2304.08069 YOLOv8でそれぞれのしきい値を変化させたときの 精度とNMSにかかる時間の変化 YOLOv10: Real-Time End-to-End Object Detection [Ao+, NeurIPS2024]
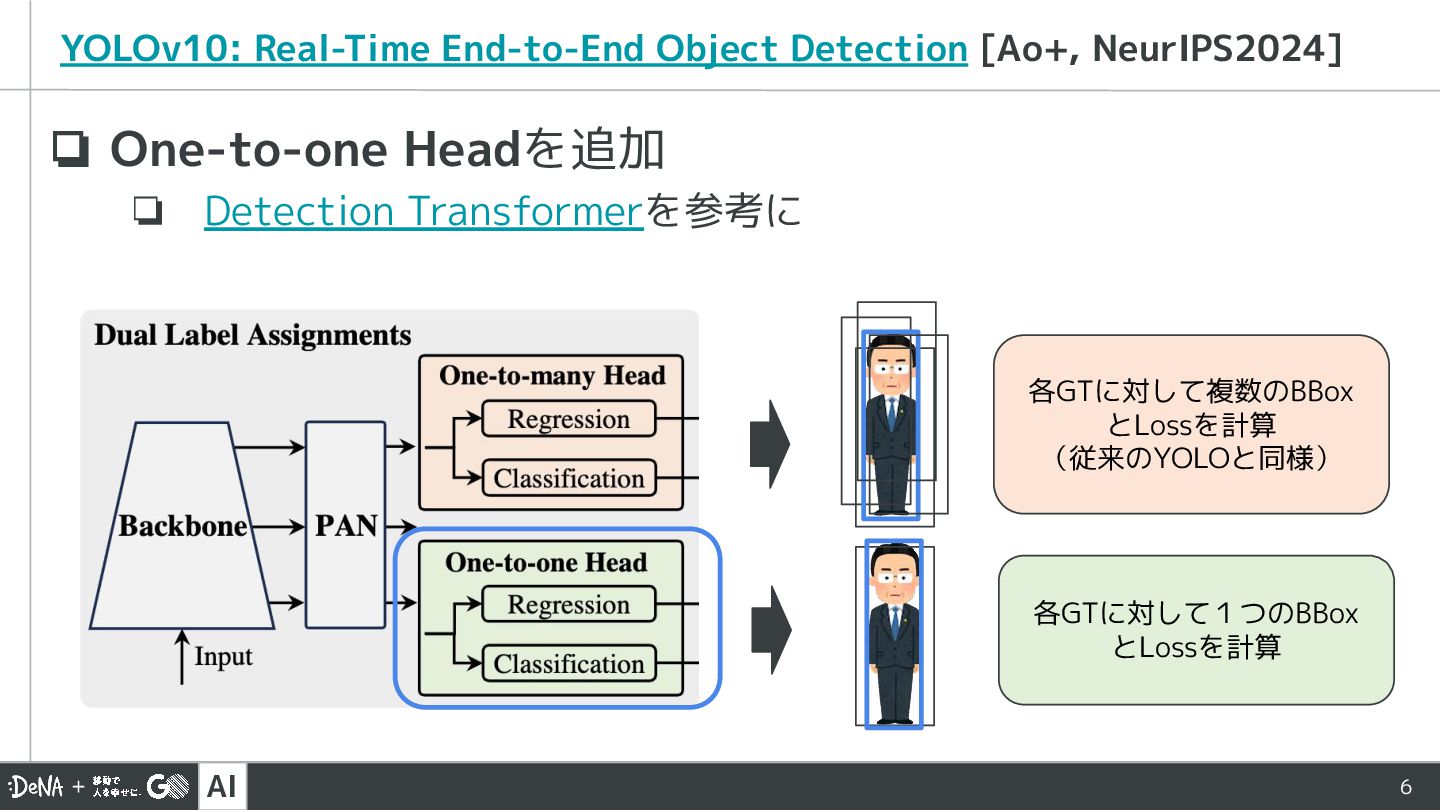
AI 6 ❏ One-to-one Headを追加 ❏ Detection Transformerを参考に 各GTに対して複数のBBox とLossを計算
(従来のYOLOと同様) 各GTに対して1つのBBox とLossを計算 YOLOv10: Real-Time End-to-End Object Detection [Ao+, NeurIPS2024]
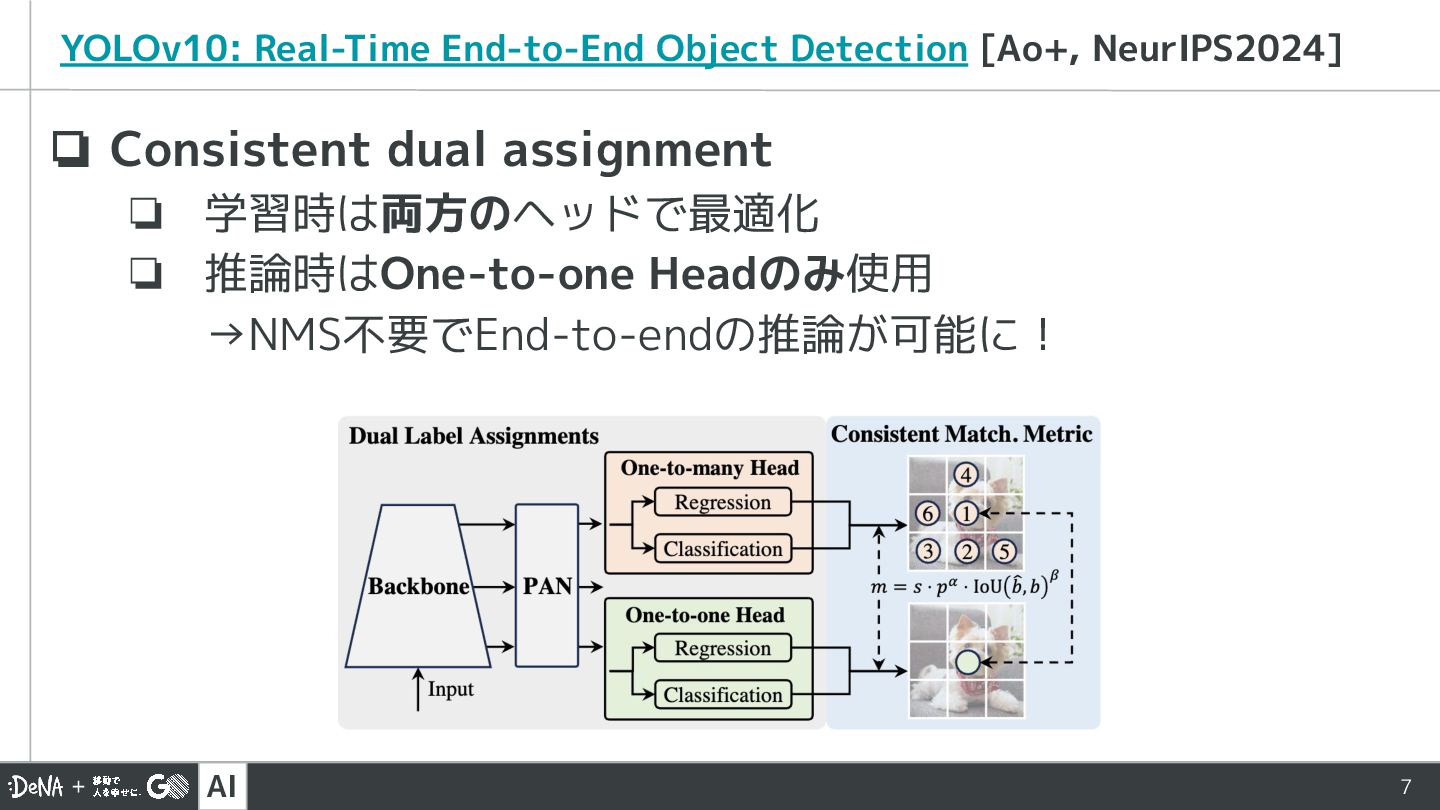
AI 7 ❏ Consistent dual assignment ❏ 学習時は両方のヘッドで最適化 ❏ 推論時はOne-to-one
Headのみ使用 →NMS不要でEnd-to-endの推論が可能に! YOLOv10: Real-Time End-to-End Object Detection [Ao+, NeurIPS2024]
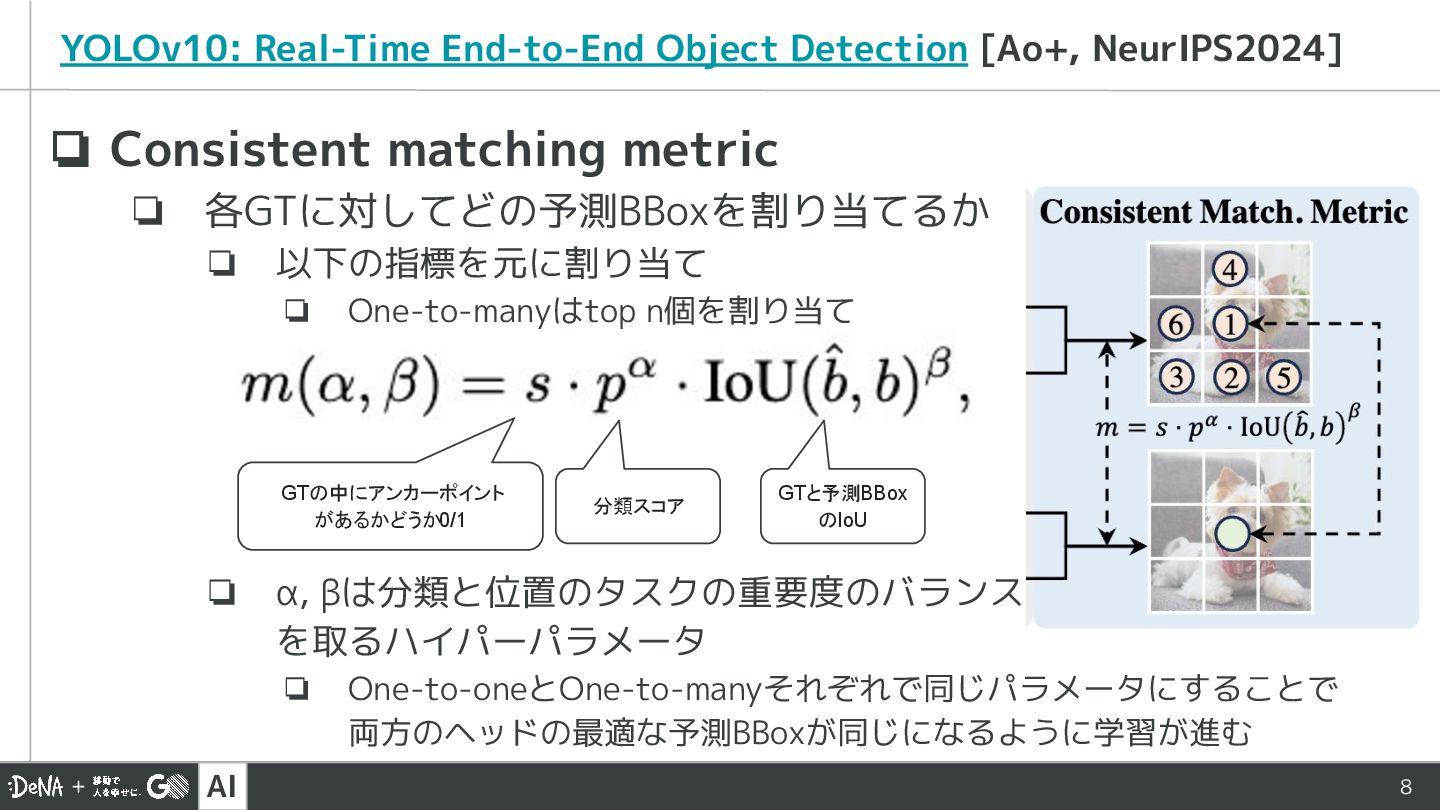
AI 8 ❏ Consistent matching metric ❏ 各GTに対してどの予測BBoxを割り当てるか ❏ 以下の指標を元に割り当て
❏ One-to-manyはtop n個を割り当て ❏ α, βは分類と位置のタスクの重要度のバランス を取るハイパーパラメータ ❏ One-to-oneとOne-to-manyそれぞれで同じパラメータにすることで 両方のヘッドの最適な予測BBoxが同じになるように学習が進む GTの中にアンカーポイント があるかどうか0/1 分類スコア GTと予測BBox のIoU YOLOv10: Real-Time End-to-End Object Detection [Ao+, NeurIPS2024]
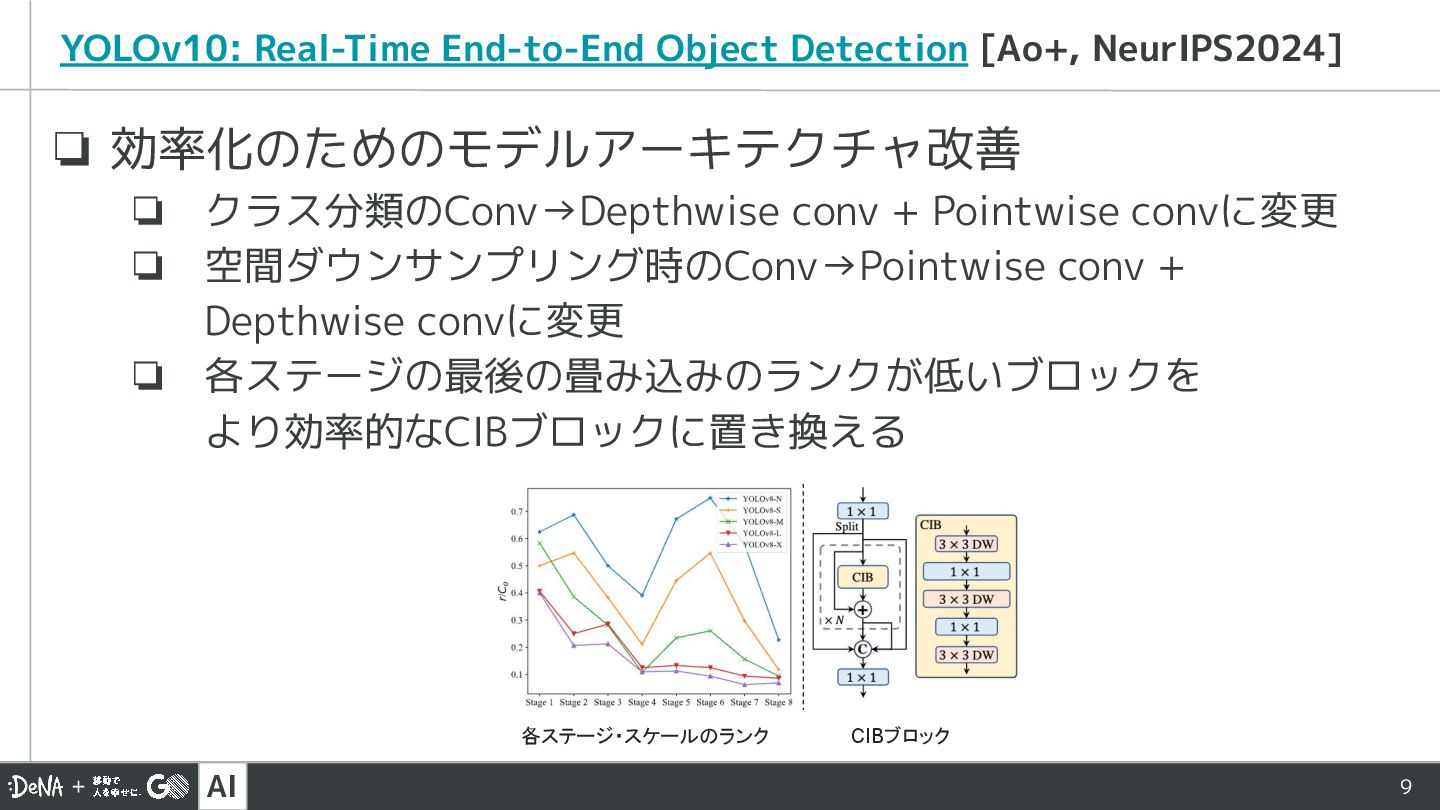
AI 9 ❏ 効率化のためのモデルアーキテクチャ改善 ❏ クラス分類のConv→Depthwise conv + Pointwise convに変更
❏ 空間ダウンサンプリング時のConv→Pointwise conv + Depthwise convに変更 ❏ 各ステージの最後の畳み込みのランクが低いブロックを より効率的なCIBブロックに置き換える 各ステージ・スケールのランク CIBブロック YOLOv10: Real-Time End-to-End Object Detection [Ao+, NeurIPS2024]
AI 10 ❏ 精度向上のためのモデルアーキテクチャ改善 ❏ 大きいカーネルによる畳み込みの導入 ❏ 一部にMulti-head self-attentionを導入 YOLOv10:
Real-Time End-to-End Object Detection [Ao+, NeurIPS2024]
AI 11 02 YOLOv11
AI 12 ❏ YOLOv8同様論文はない ❏ 別の人がまとめた資料やgithubのissueを参照 ❏ 公式の名前はYOLOv11ではなくYOLO11? YOLOv11
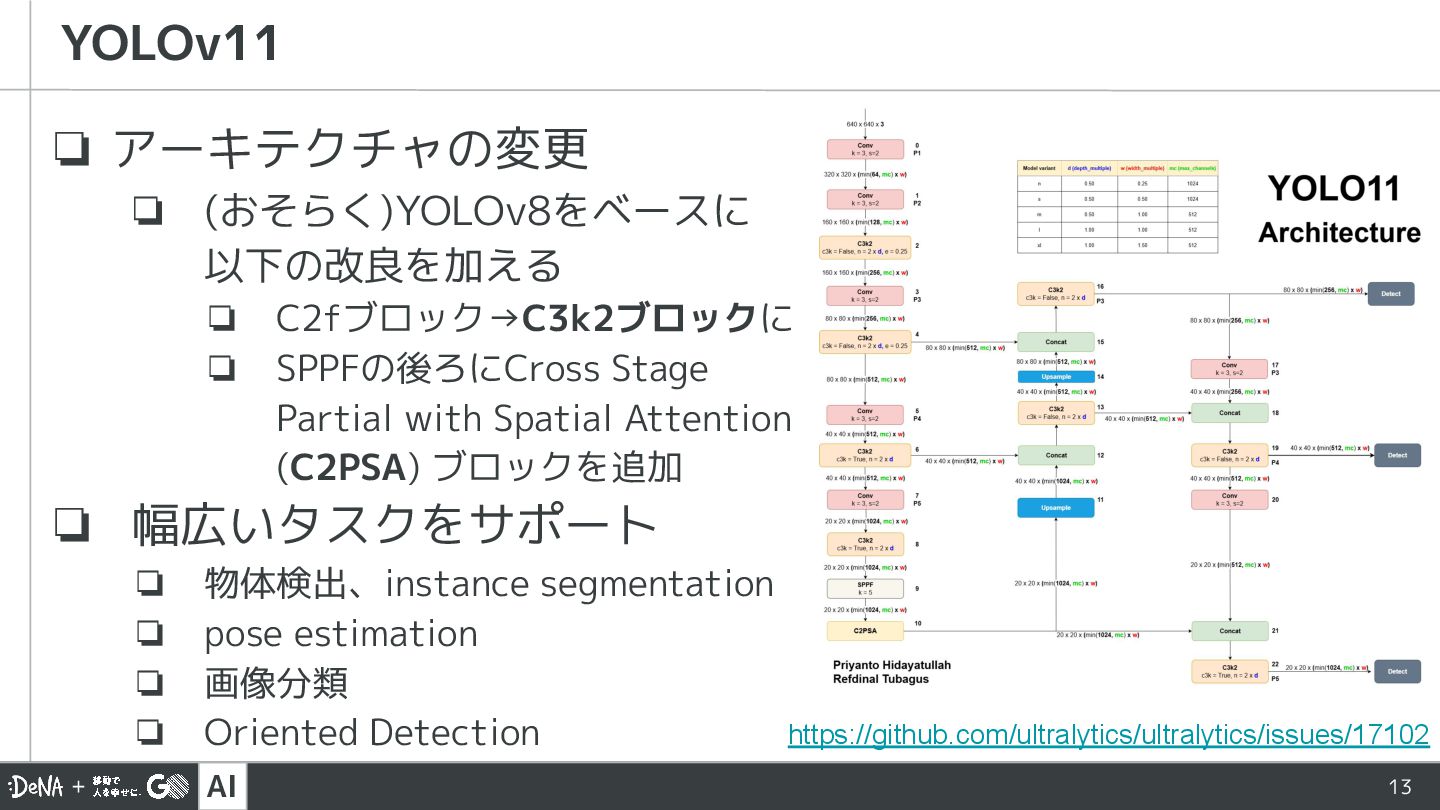
AI 13 ❏ アーキテクチャの変更 ❏ (おそらく)YOLOv8をベースに 以下の改良を加える ❏ C2fブロック→C3k2ブロックに ❏
SPPFの後ろにCross Stage Partial with Spatial Attention (C2PSA) ブロックを追加 ❏ 幅広いタスクをサポート ❏ 物体検出、instance segmentation ❏ pose estimation ❏ 画像分類 ❏ Oriented Detection YOLOv11 https://github.com/ultralytics/ultralytics/issues/17102
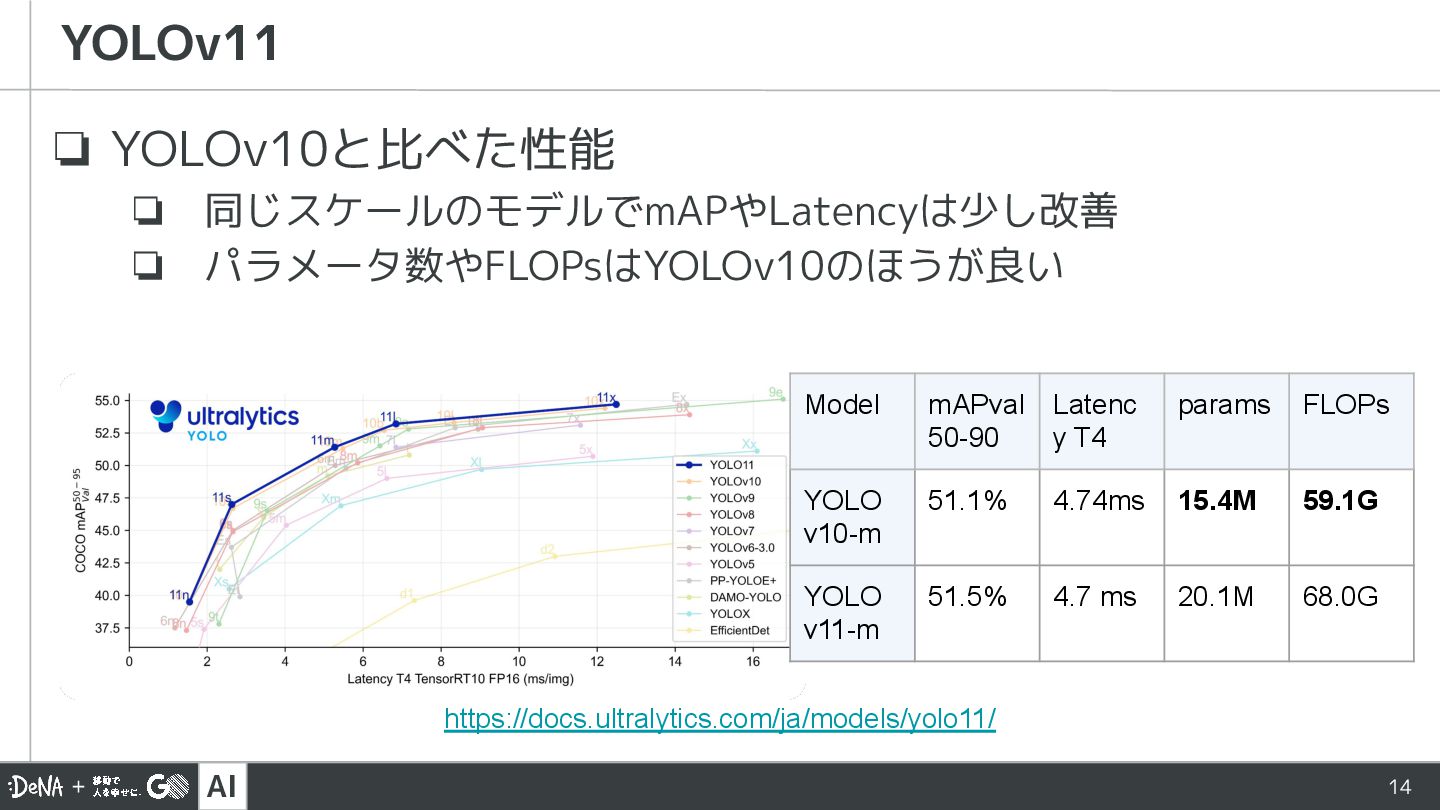
AI 14 ❏ YOLOv10と比べた性能 ❏ 同じスケールのモデルでmAPやLatencyは少し改善 ❏ パラメータ数やFLOPsはYOLOv10のほうが良い YOLOv11 https://docs.ultralytics.com/ja/models/yolo11/
Model mAPval 50-90 Latenc y T4 params FLOPs YOLO v10-m 51.1% 4.74ms 15.4M 59.1G YOLO v11-m 51.5% 4.7 ms 20.1M 68.0G
AI 15 03 YOLOv12
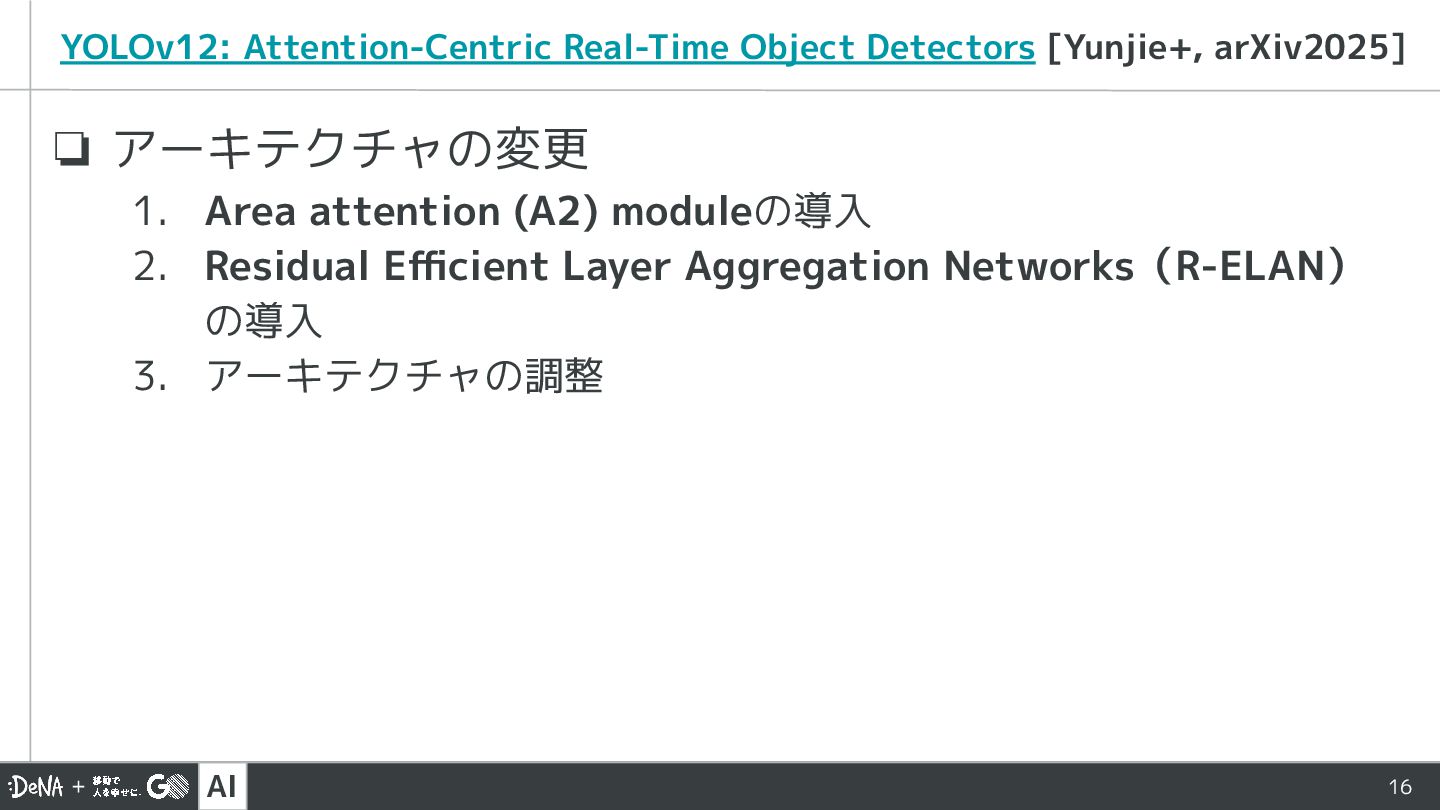
AI 16 ❏ アーキテクチャの変更 1. Area attention (A2) moduleの導入 2.
Residual Efficient Layer Aggregation Networks(R-ELAN) の導入 3. アーキテクチャの調整 YOLOv12: Attention-Centric Real-Time Object Detectors [Yunjie+, arXiv2025]
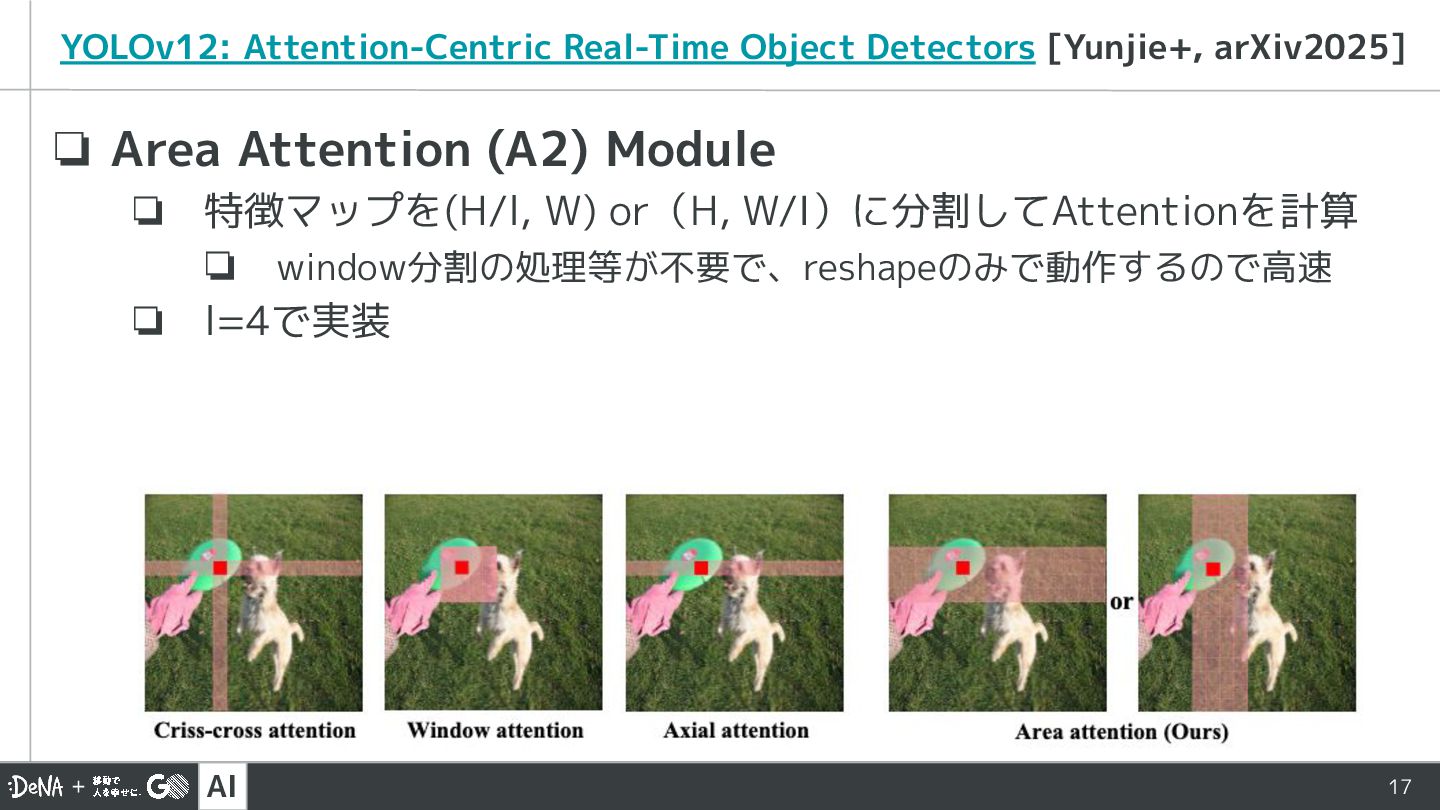
AI 17 ❏ Area Attention (A2) Module ❏ 特徴マップを(H/l, W)
or(H, W/I)に分割してAttentionを計算 ❏ window分割の処理等が不要で、reshapeのみで動作するので高速 ❏ l=4で実装 YOLOv12: Attention-Centric Real-Time Object Detectors [Yunjie+, arXiv2025]
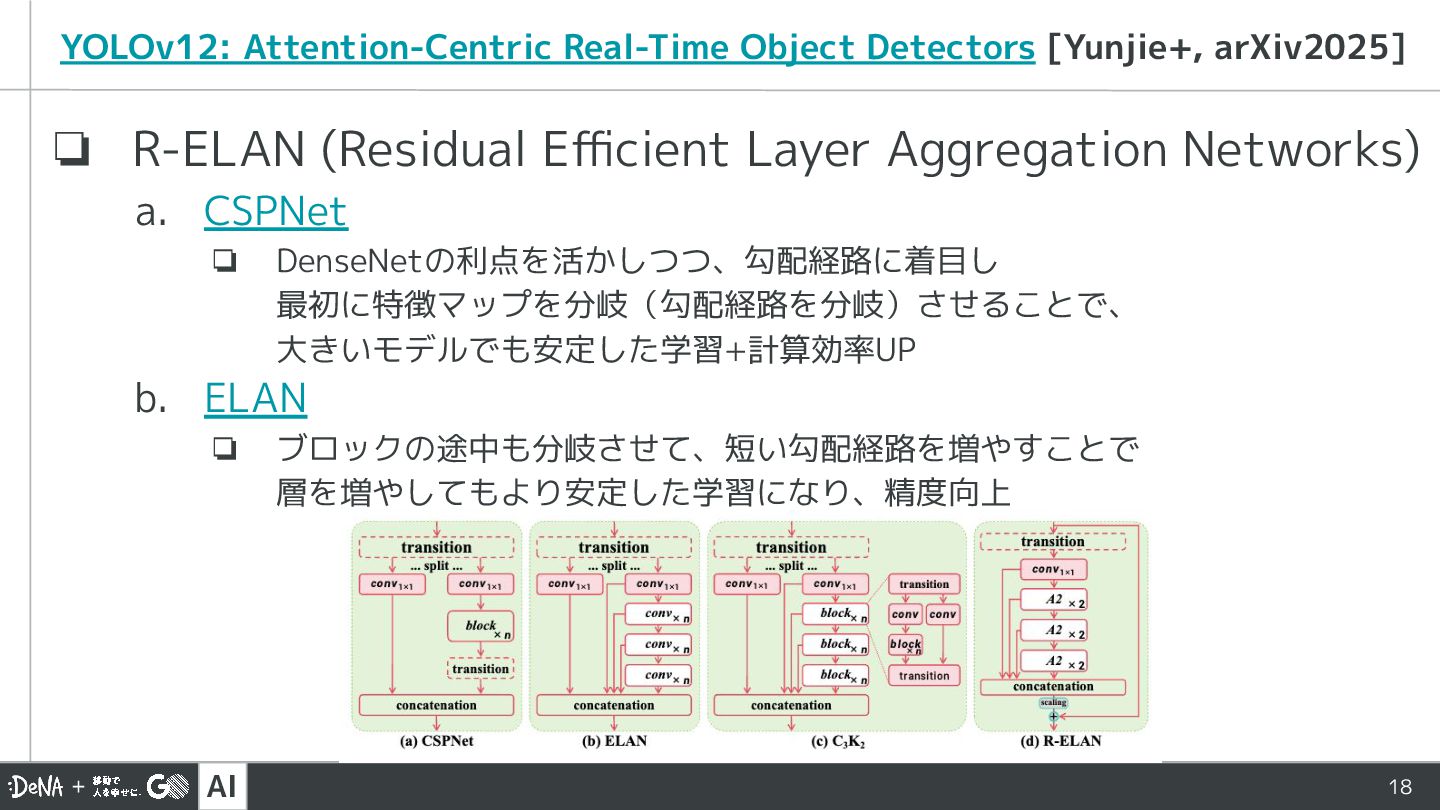
AI 18 ❏ R-ELAN (Residual Efficient Layer Aggregation Networks) a.
CSPNet ❏ DenseNetの利点を活かしつつ、勾配経路に着目し 最初に特徴マップを分岐(勾配経路を分岐)させることで、 大きいモデルでも安定した学習+計算効率UP b. ELAN ❏ ブロックの途中も分岐させて、短い勾配経路を増やすことで 層を増やしてもより安定した学習になり、精度向上 YOLOv12: Attention-Centric Real-Time Object Detectors [Yunjie+, arXiv2025]
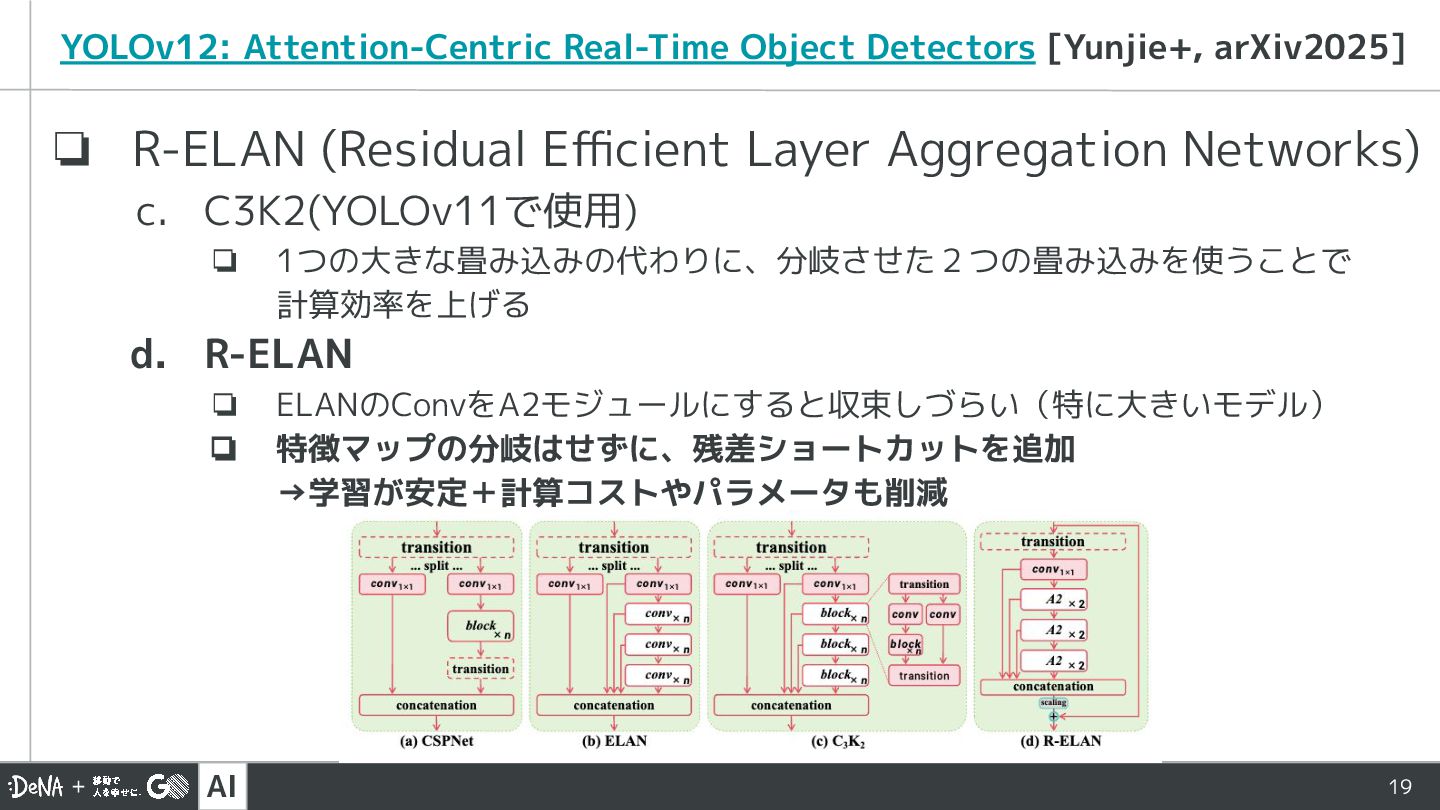
AI 19 ❏ R-ELAN (Residual Efficient Layer Aggregation Networks) c.
C3K2(YOLOv11で使用) ❏ 1つの大きな畳み込みの代わりに、分岐させた2つの畳み込みを使うことで 計算効率を上げる d. R-ELAN ❏ ELANのConvをA2モジュールにすると収束しづらい(特に大きいモデル) ❏ 特徴マップの分岐はせずに、残差ショートカットを追加 →学習が安定+計算コストやパラメータも削減 YOLOv12: Attention-Centric Real-Time Object Detectors [Yunjie+, arXiv2025]
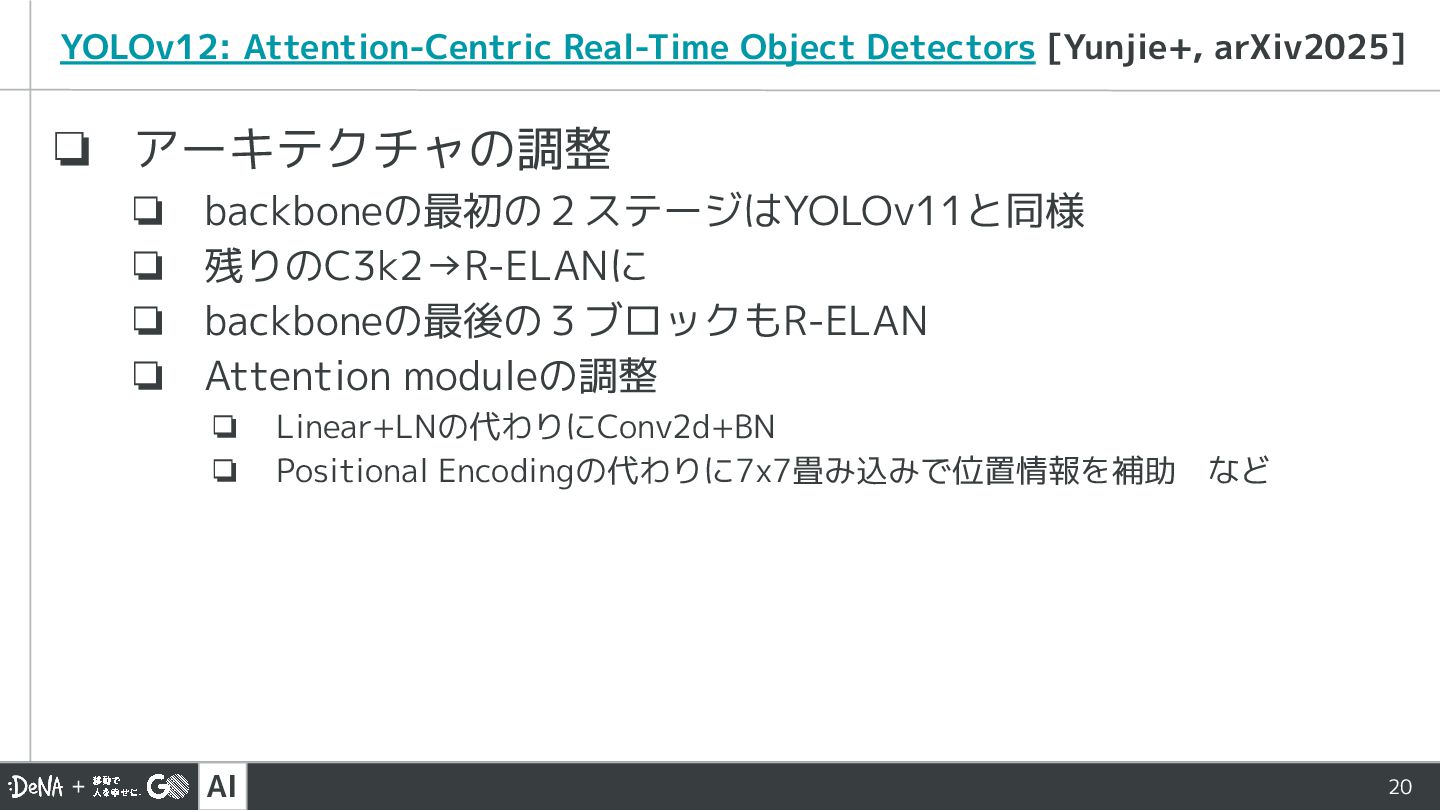
AI 20 ❏ アーキテクチャの調整 ❏ backboneの最初の2ステージはYOLOv11と同様 ❏ 残りのC3k2→R-ELANに ❏ backboneの最後の3ブロックもR-ELAN
❏ Attention moduleの調整 ❏ Linear+LNの代わりにConv2d+BN ❏ Positional Encodingの代わりに7x7畳み込みで位置情報を補助 など YOLOv12: Attention-Centric Real-Time Object Detectors [Yunjie+, arXiv2025]
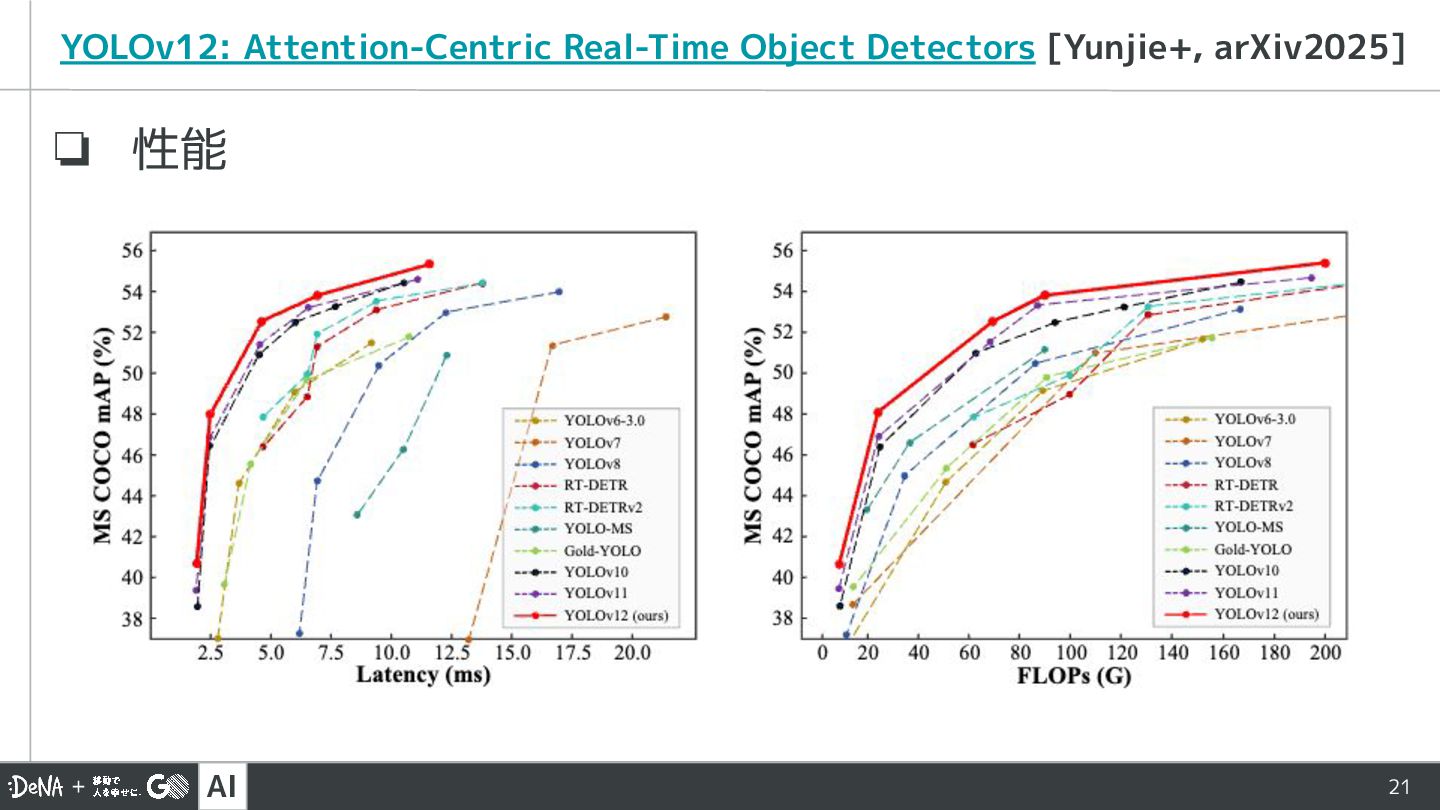
AI 21 ❏ 性能 YOLOv12: Attention-Centric Real-Time Object Detectors [Yunjie+,
arXiv2025]
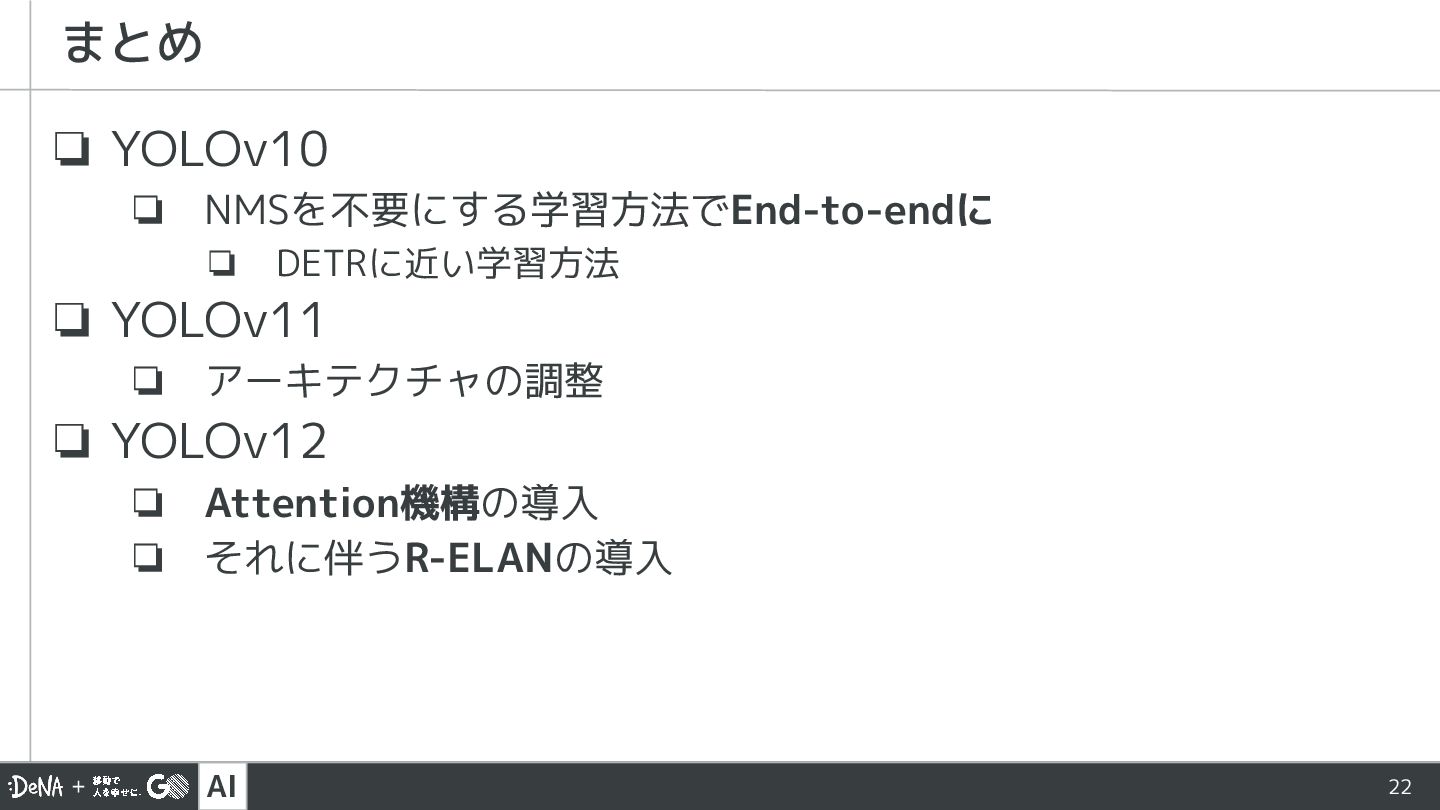
AI 22 まとめ ❏ YOLOv10 ❏ NMSを不要にする学習方法でEnd-to-endに ❏ DETRに近い学習方法 ❏
YOLOv11 ❏ アーキテクチャの調整 ❏ YOLOv12 ❏ Attention機構の導入 ❏ それに伴うR-ELANの導入


 tenten0727
 sh_fk2
 nealle
 yazm
 tsukina_7mochi
 takuroabe
 suikabar
 yamanoku
 yamad
 gionn
 ivry_presentationmaterials
 sue445
 codmoninc
 csswizardry
 jnunemaker
 kimpetersen
 rmw
 tmiket
 iamctodd
 skoyamalab
 cromwellryan
 lara
 aarron
 sachag
 tammyeverts