Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
コンピュータビジョン2.1節
Search
Takahiro Kawashima
May 14, 2018
Science
540
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
コンピュータビジョン2.1節
研究室のゼミで発表したRichard Szeliski 著,玉木徹ら訳の『コンピュータビジョン − アルゴリズムと応用』2.1節のスライド
Takahiro Kawashima
May 14, 2018
Transcript
37 slides
第1回 画像ゼミ 2018/05/09 庄野研B4 1510173 川島貴大
2 / 37 2.1.1 - 幾何プリミティブ 2.1.2 - 2次元変換 2.1.3
- 3次元変換 2.1.4 - 3次元回転 2.1.5 - 3次元から2次元への射影 2.1.6 - レンズ歪み もくじ
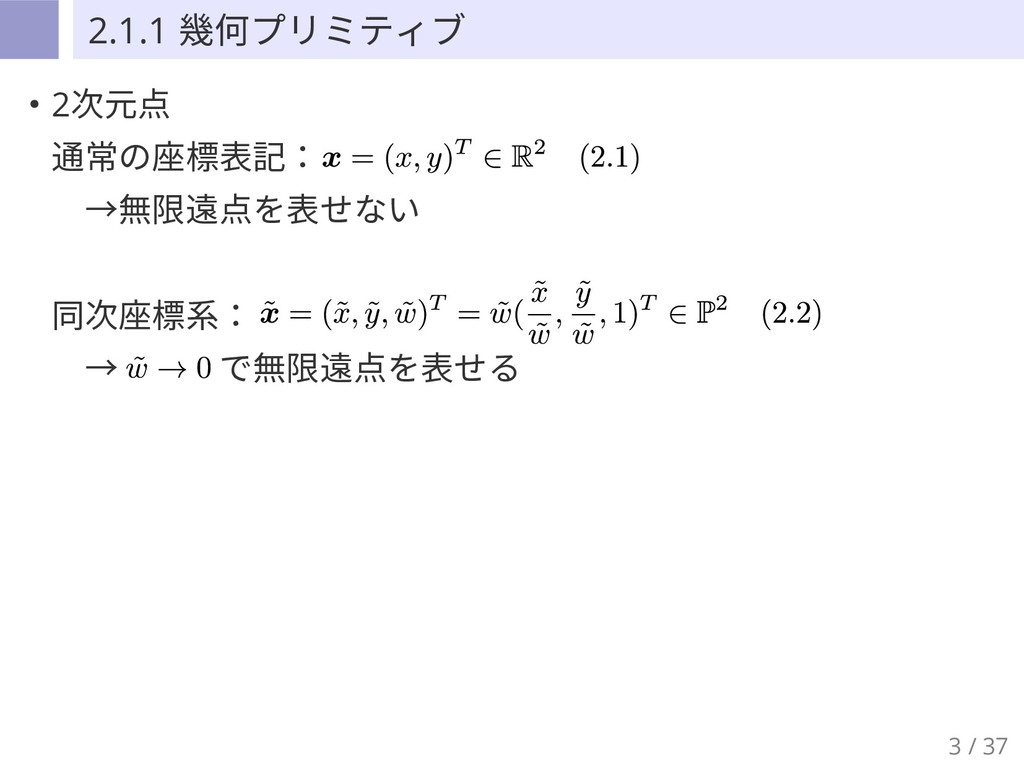
3 / 37 2.1.1 幾何プリミティブ • 2次元点 通常の座標表記: →無限遠点を表せない 同次座標系:
→ で無限遠点を表せる
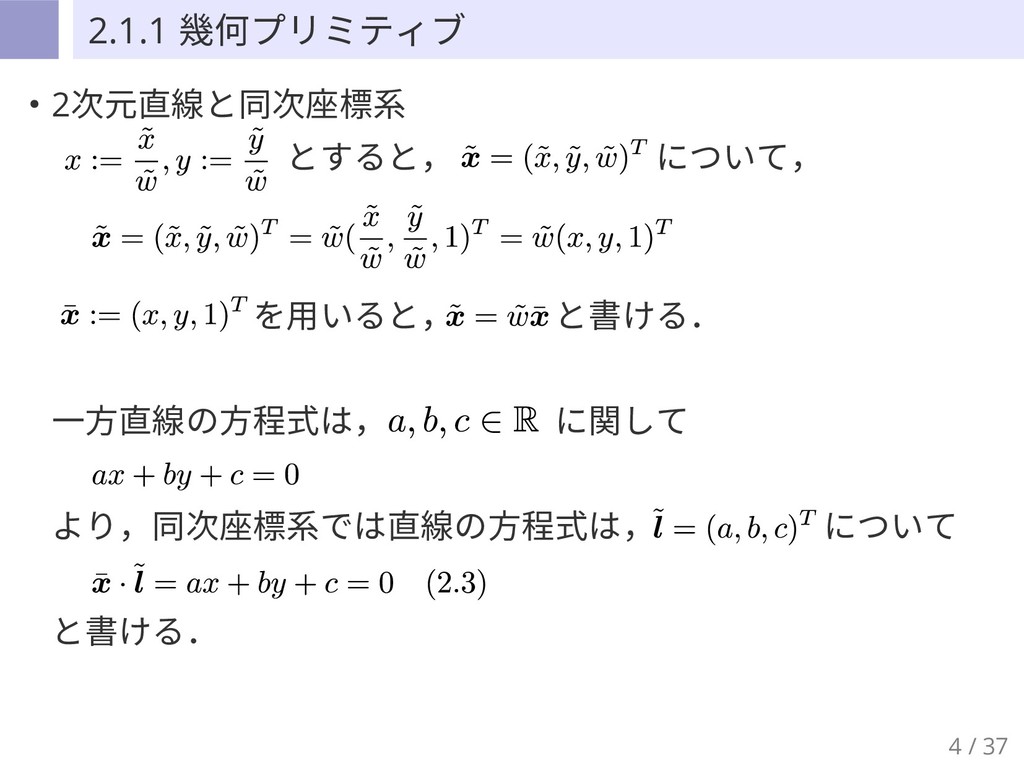
4 / 37 • 2次元直線と同次座標系 とすると, について, を用いると, と書ける. 一方直線の方程式は, に関して より,同次座標系では直線の方程式は, について
と書ける. 2.1.1 幾何プリミティブ
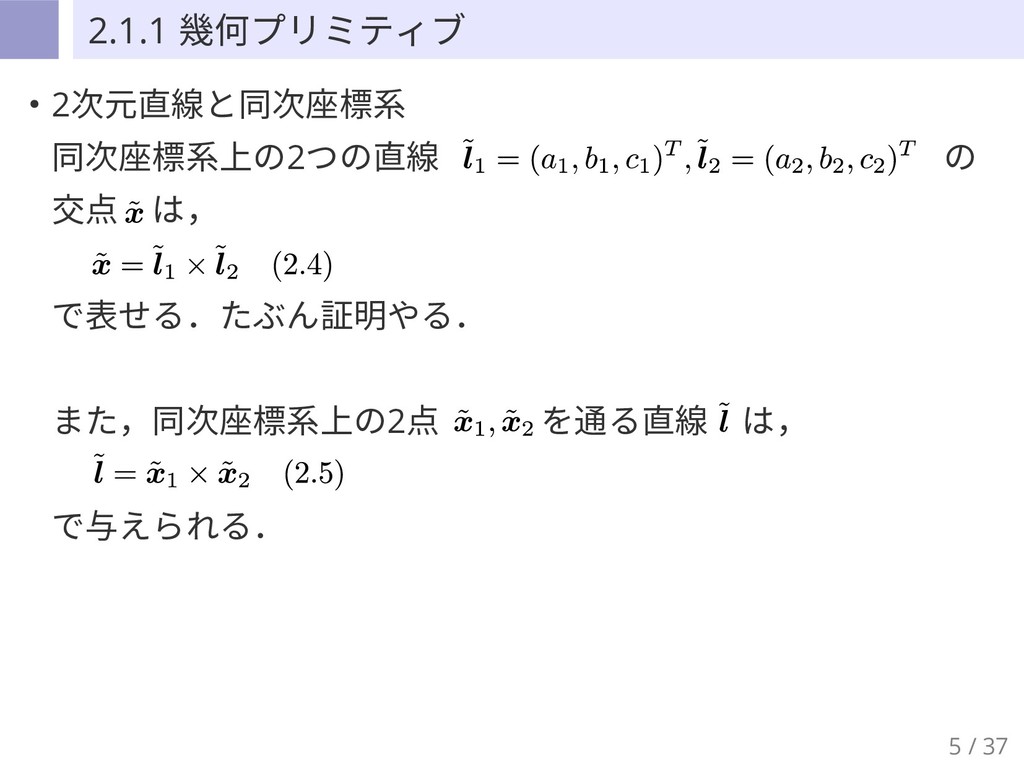
5 / 37 • 2次元直線と同次座標系 同次座標系上の2つの直線 の 交点 は, で表せる.たぶん証明やる. また,同次座標系上の2点 を通る直線 は, で与えられる.
2.1.1 幾何プリミティブ
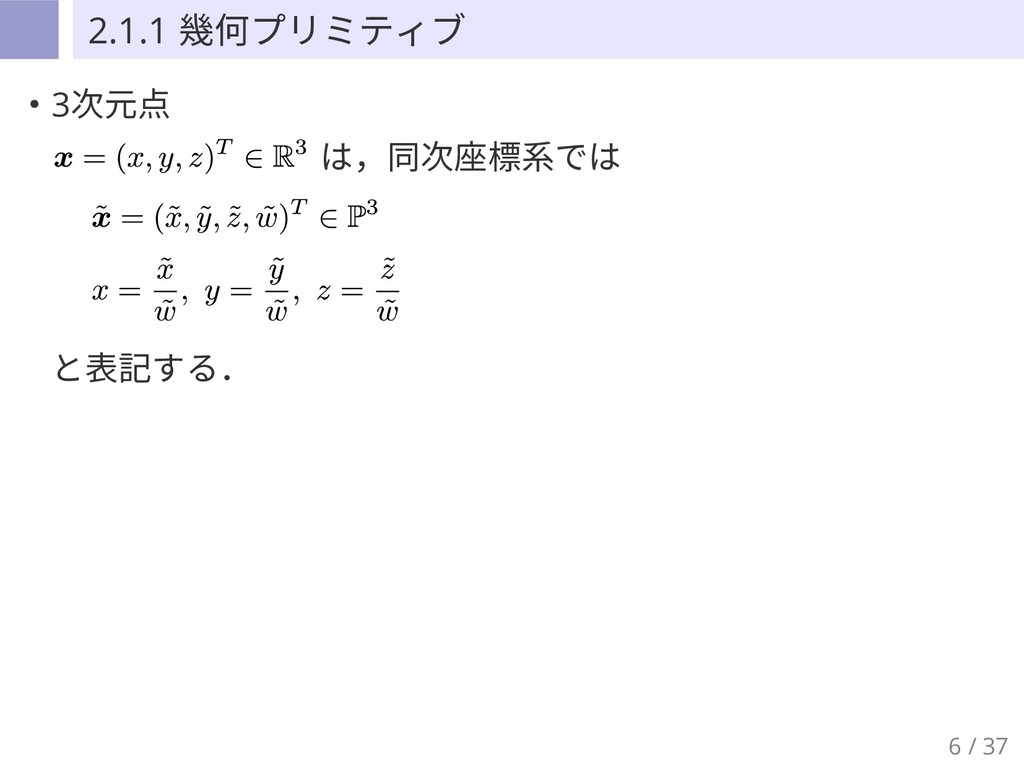
6 / 37 2.1.1 幾何プリミティブ • 3次元点 は,同次座標系では と表記する.
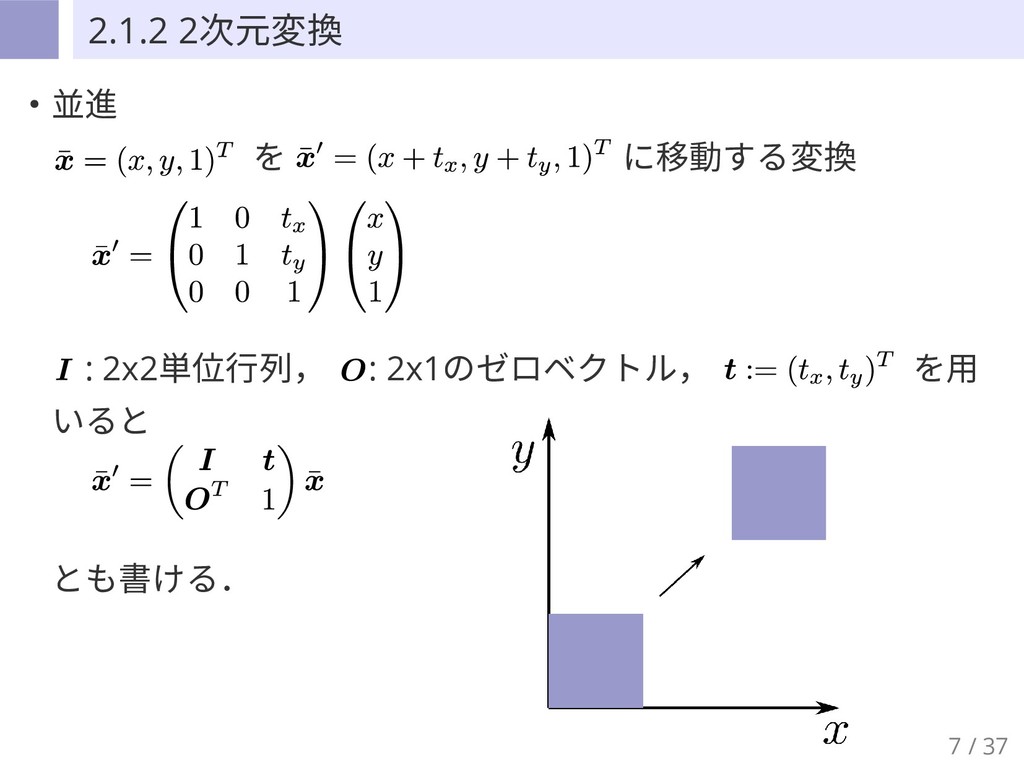
7 / 37 2.1.2 2次元変換 • 並進 を に移動する変換 : 2x2単位行列,
: 2x1のゼロベクトル, を用 いると とも書ける.
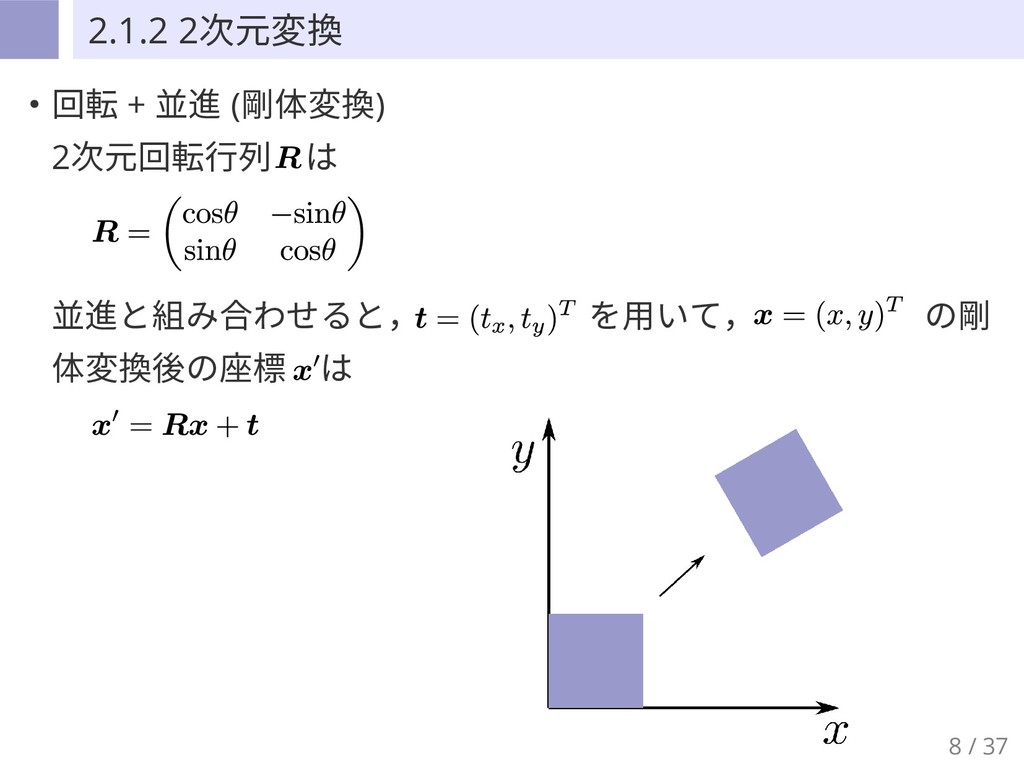
8 / 37 2.1.2 2次元変換 • 回転 + 並進 (剛体変換)
2次元回転行列 は 並進と組み合わせると, を用いて, の剛 体変換後の座標 は
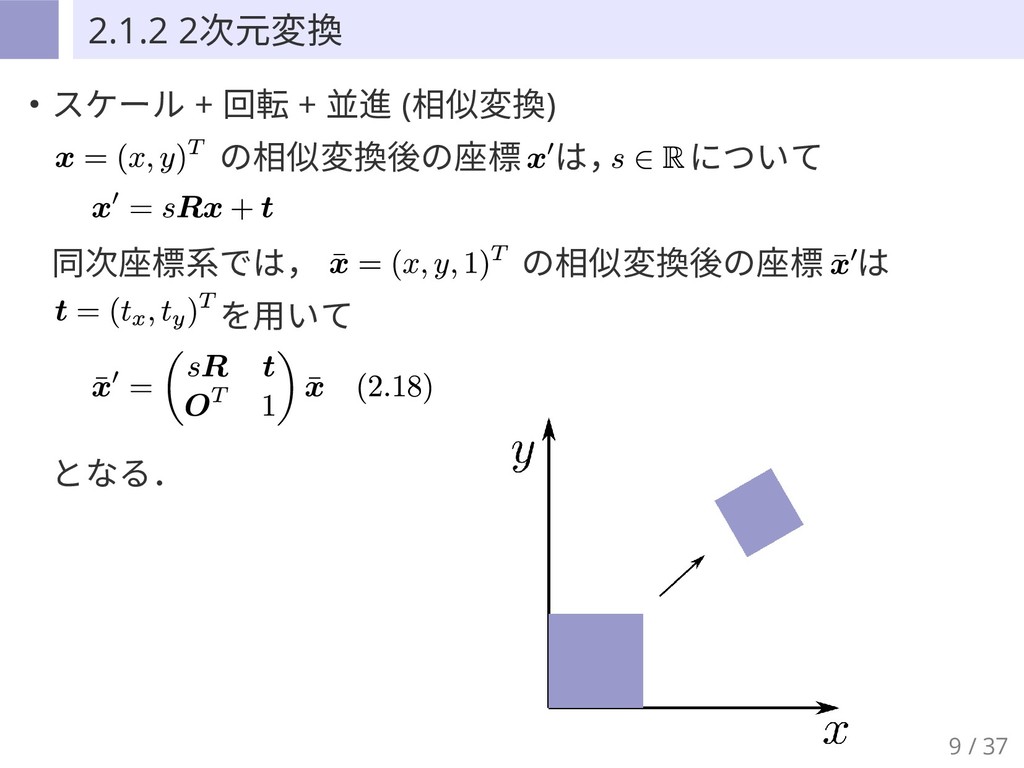
9 / 37 2.1.2 2次元変換 • スケール + 回転 +
並進 (相似変換) の相似変換後の座標 は, について 同次座標系では, の相似変換後の座標 は を用いて となる.
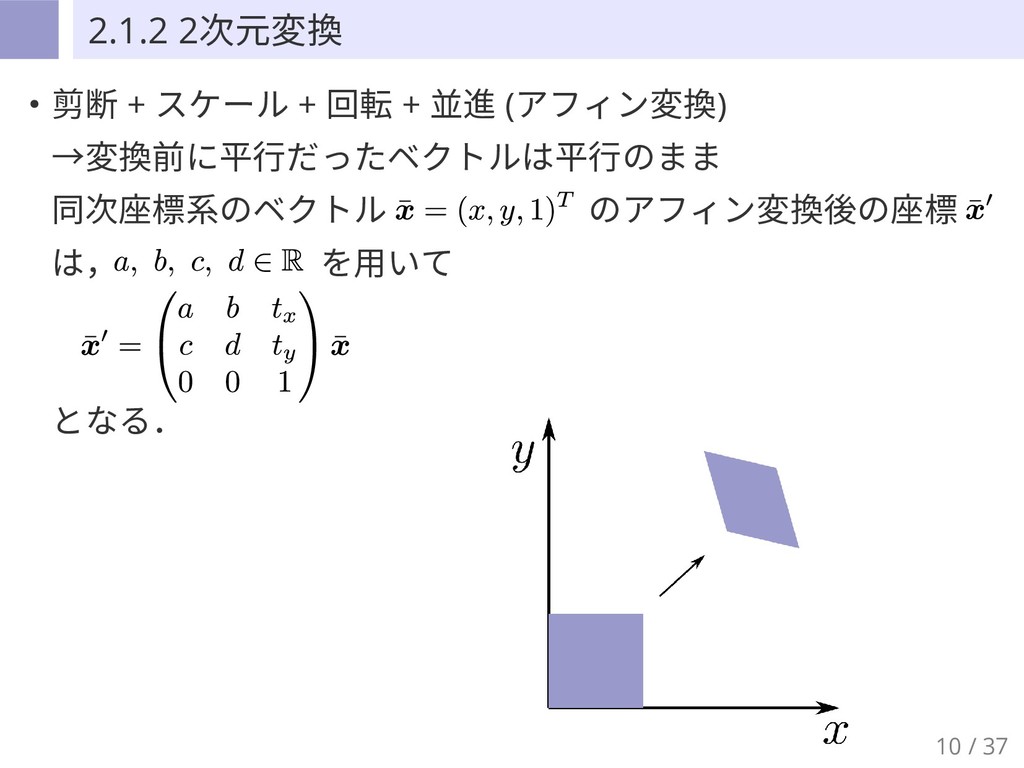
10 / 37 2.1.2 2次元変換 • 剪断 + スケール +
回転 + 並進 (アフィン変換) →変換前に平行だったベクトルは平行のまま 同次座標系のベクトル のアフィン変換後の座標 は, を用いて となる.
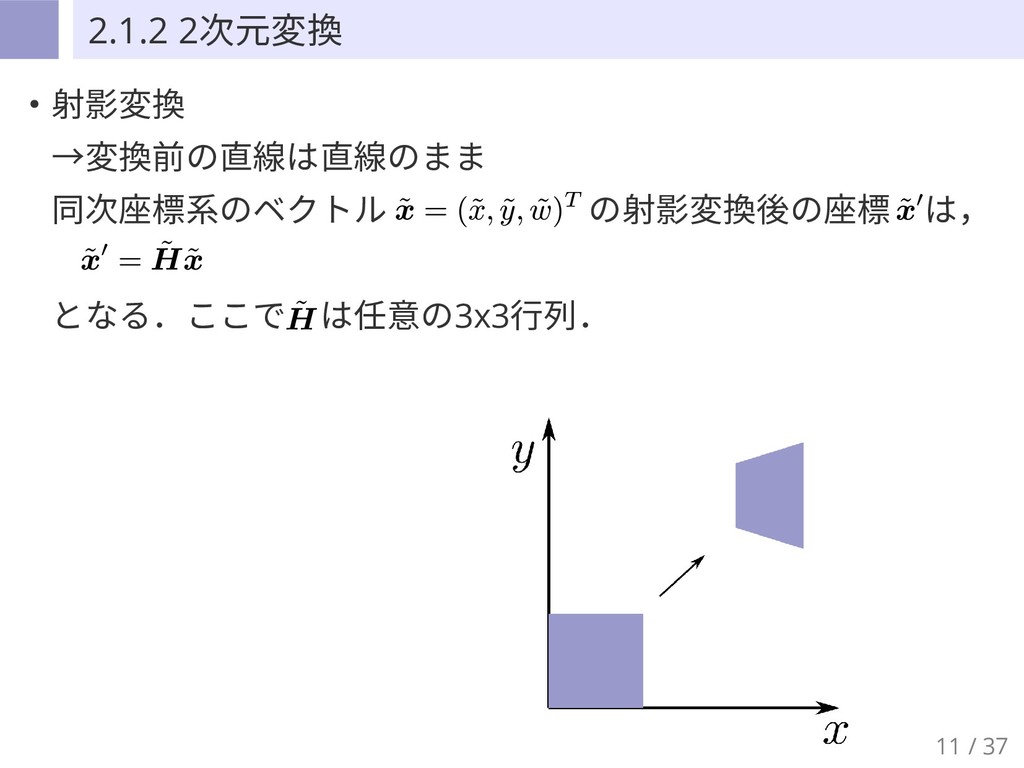
11 / 37 2.1.2 2次元変換 • 射影変換 →変換前の直線は直線のまま 同次座標系のベクトル の射影変換後の座標 は, となる.ここで は任意の3x3行列.
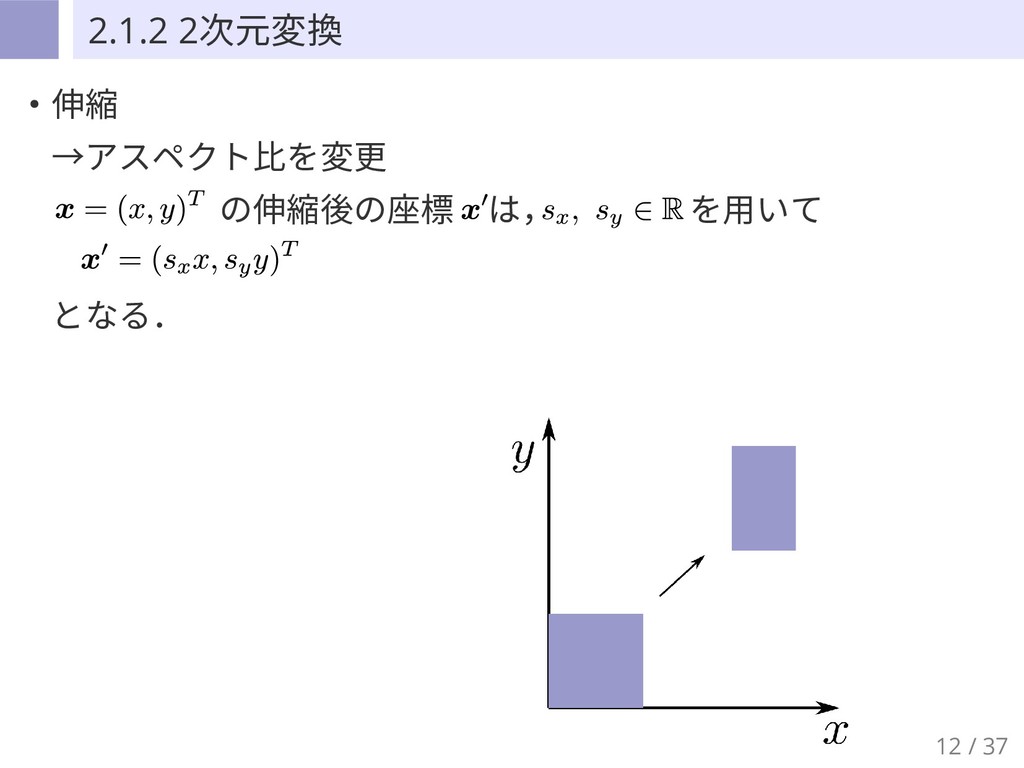
12 / 37 2.1.2 2次元変換 • 伸縮 →アスペクト比を変更 の伸縮後の座標 は, を用いて となる.
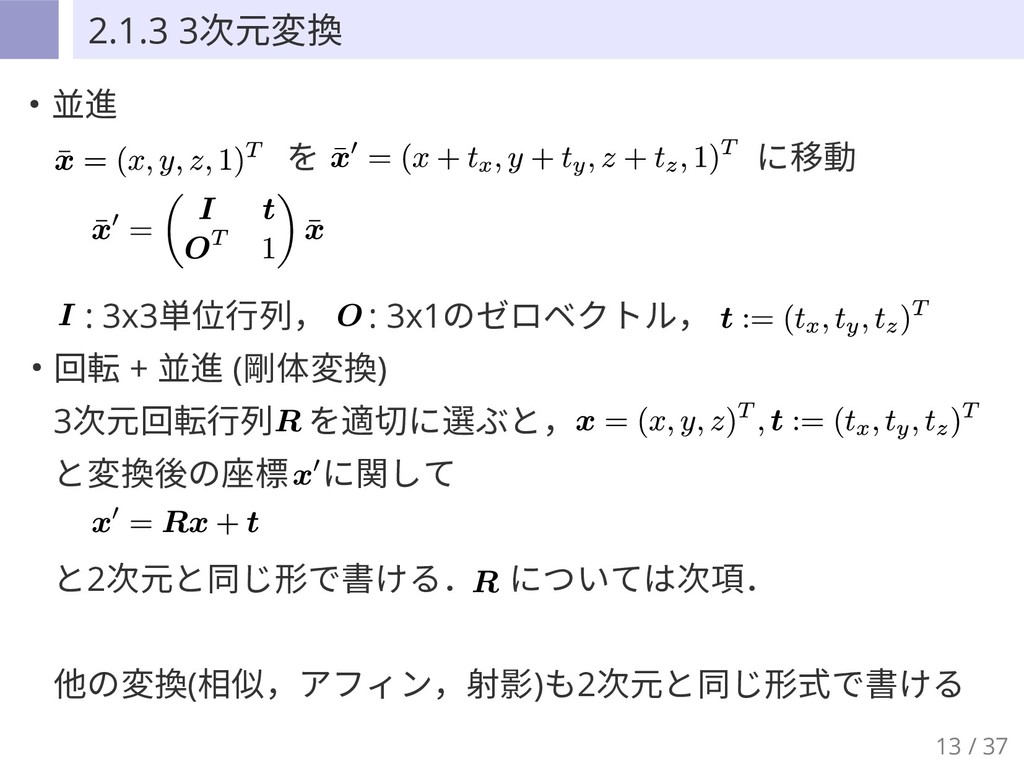
13 / 37 2.1.3 3次元変換 • 並進 を に移動 : 3x3単位行列,
: 3x1のゼロベクトル, • 回転 + 並進 (剛体変換) 3次元回転行列 を適切に選ぶと, と変換後の座標 に関して と2次元と同じ形で書ける. については次項. 他の変換(相似,アフィン,射影)も2次元と同じ形式で書ける
14 / 37 2.1.4 3次元回転 3次元回転行列 は複数の表現がある ・オイラー角 ・回転軸・回転座標表現 ・単位四元数
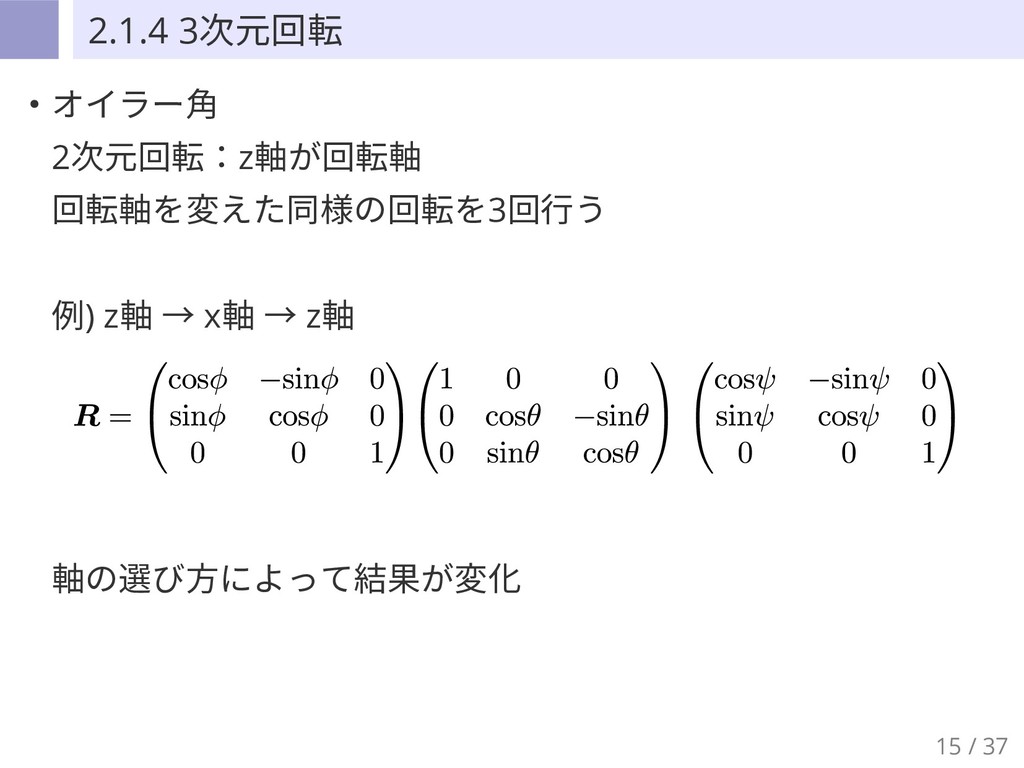
15 / 37 2.1.4 3次元回転 • オイラー角 2次元回転:z軸が回転軸 回転軸を変えた同様の回転を3回行う 例)
z軸 → x軸 → z軸 軸の選び方によって結果が変化
16 / 37 2.1.4 3次元回転 • オイラー角 デモをやれ http://irobutsu.a.la9.jp/mybook/ykwkrAM/sim/EulerAngle.html
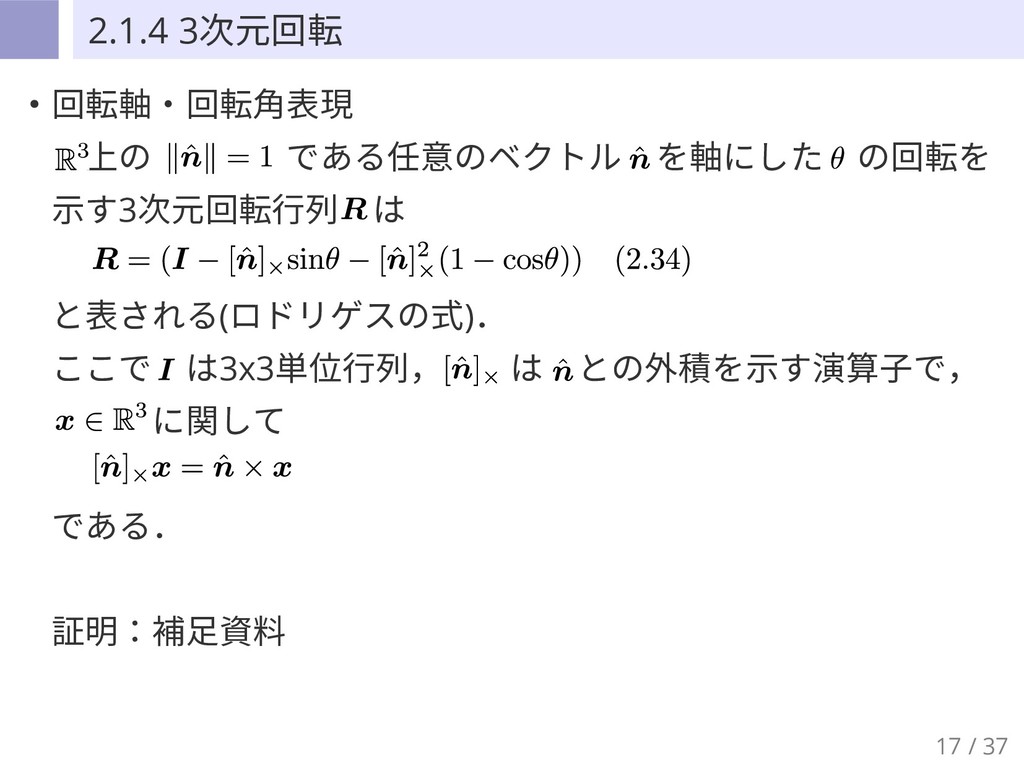
17 / 37 2.1.4 3次元回転 • 回転軸・回転角表現 上の である任意のベクトル を軸にした の回転を 示す3次元回転行列 は と表される(ロドリゲスの式).
ここで は3x3単位行列, は との外積を示す演算子で, に関して である. 証明:補足資料
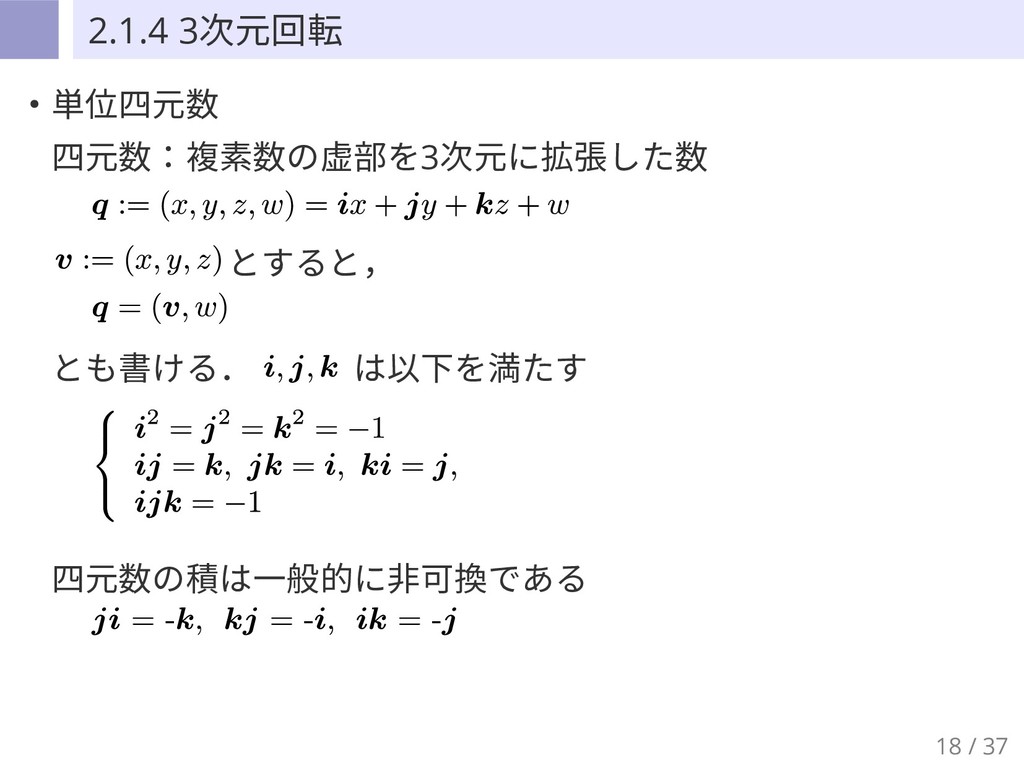
18 / 37 2.1.4 3次元回転 • 単位四元数 四元数:複素数の虚部を3次元に拡張した数 とすると,
とも書ける. は以下を満たす 四元数の積は一般的に非可換である
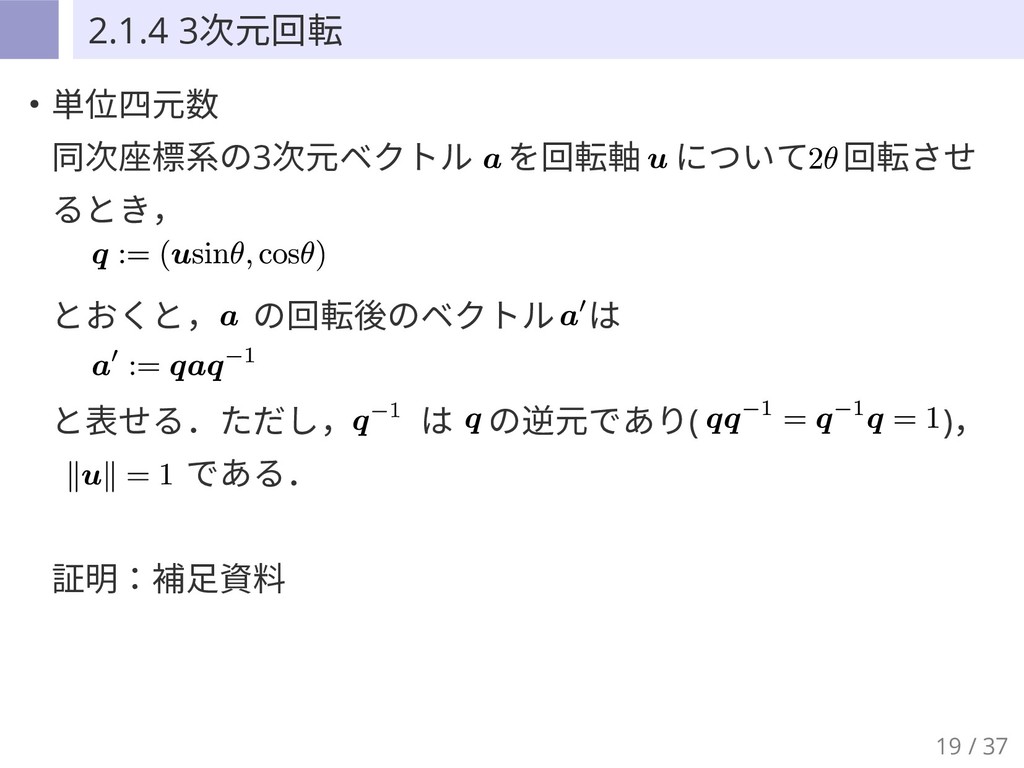
19 / 37 2.1.4 3次元回転 • 単位四元数 同次座標系の3次元ベクトル を回転軸 について 回転させ るとき, とおくと, の回転後のベクトル は
と表せる.ただし, は の逆元であり( ), である. 証明:補足資料
20 / 37 2.1.5 3次元から2次元への射影 3次元の物体を2次元座標上に投影したい ・正射影 ・擬似透視投影 ・弱透視投影 ・透視投影
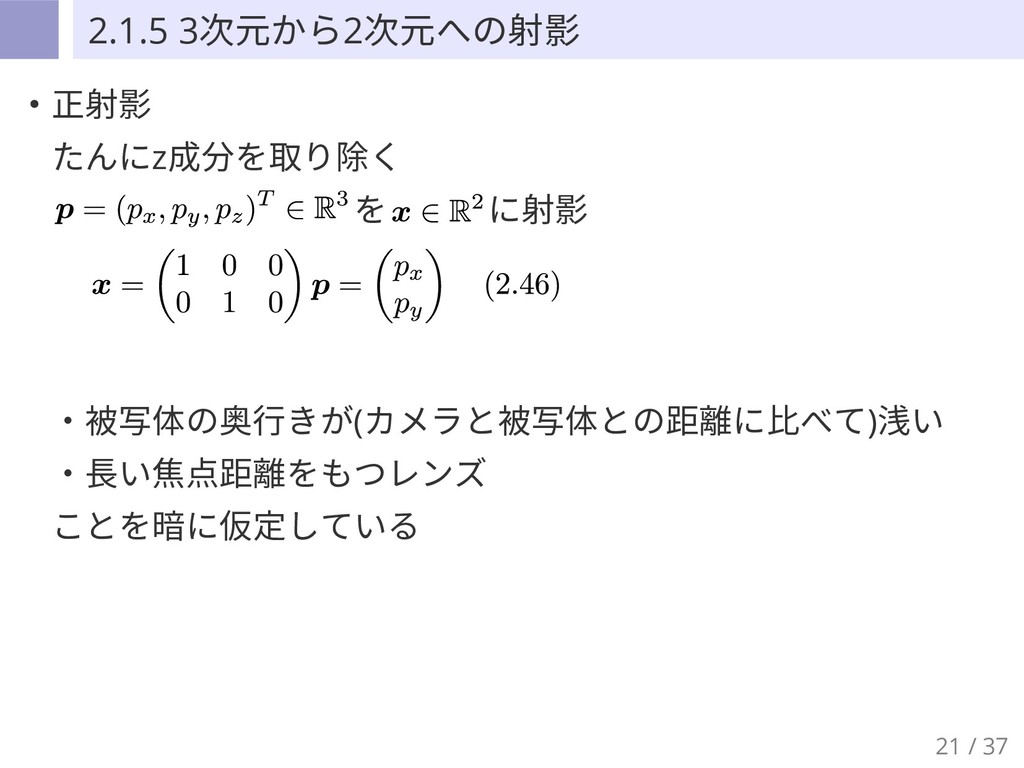
21 / 37 2.1.5 3次元から2次元への射影 • 正射影 たんにz成分を取り除く を に射影 ・被写体の奥行きが(カメラと被写体との距離に比べて)浅い
・長い焦点距離をもつレンズ ことを暗に仮定している
22 / 37 2.1.5 3次元から2次元への射影 • 正射影 (画像: 文献[2]より)
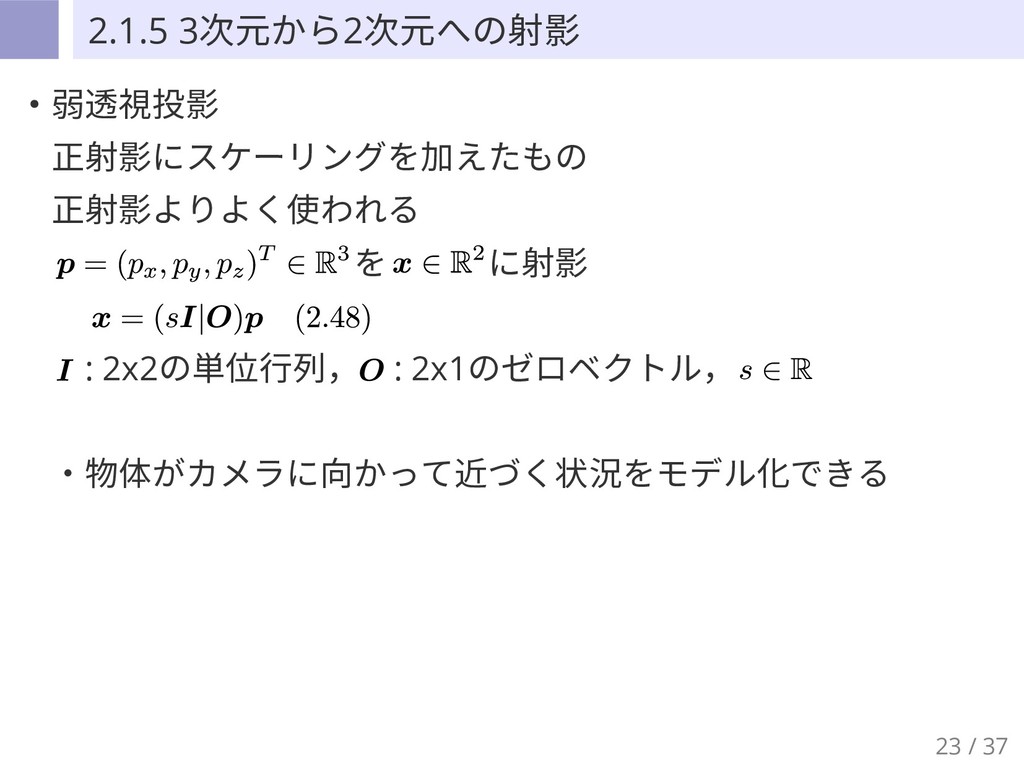
23 / 37 2.1.5 3次元から2次元への射影 • 弱透視投影 正射影にスケーリングを加えたもの 正射影よりよく使われる を に射影
: 2x2の単位行列, : 2x1のゼロベクトル, ・物体がカメラに向かって近づく状況をモデル化できる
24 / 37 2.1.5 3次元から2次元への射影 • 弱透視投影 (画像: 文献[2]より)
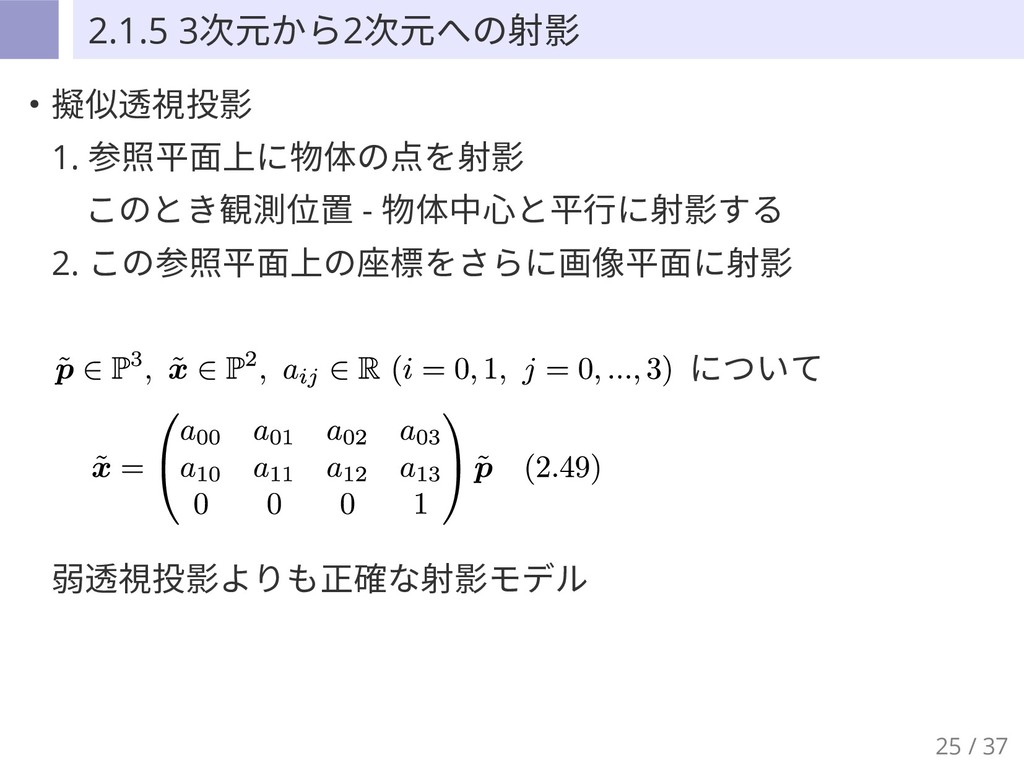
25 / 37 2.1.5 3次元から2次元への射影 • 擬似透視投影 1. 参照平面上に物体の点を射影 このとき観測位置
- 物体中心と平行に射影する 2. この参照平面上の座標をさらに画像平面に射影 について 弱透視投影よりも正確な射影モデル
26 / 37 2.1.5 3次元から2次元への射影 • 擬似透視投影 (画像: 文献[2]より)
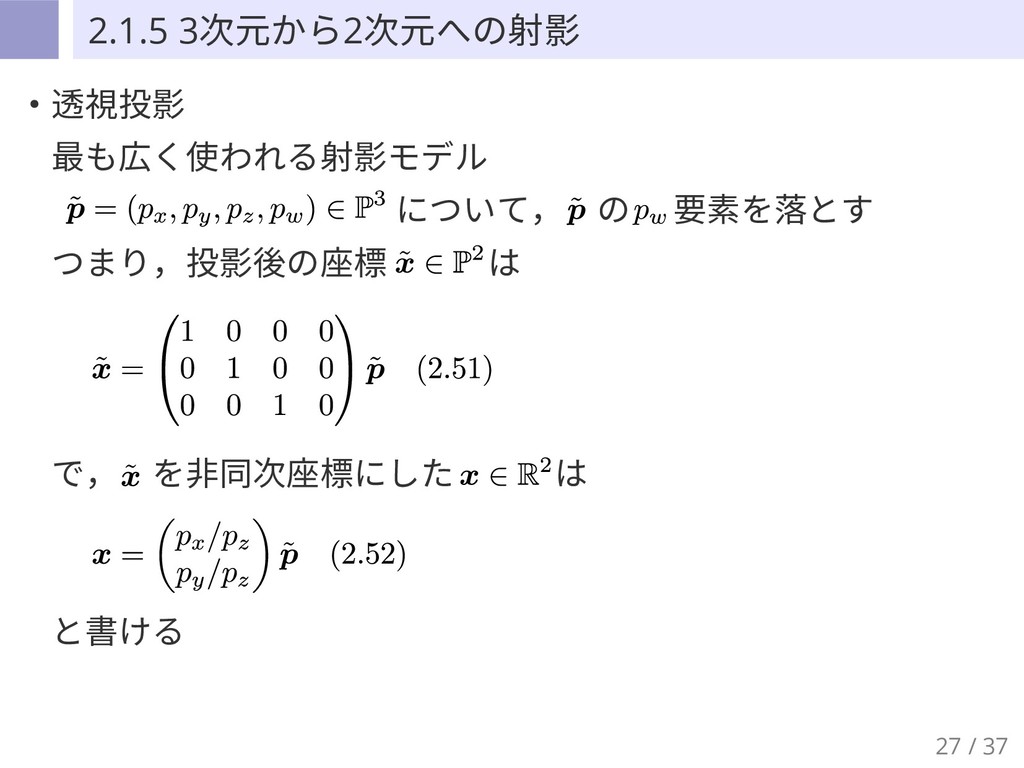
27 / 37 2.1.5 3次元から2次元への射影 • 透視投影 最も広く使われる射影モデル について, の
要素を落とす つまり,投影後の座標 は で, を非同次座標にした は と書ける
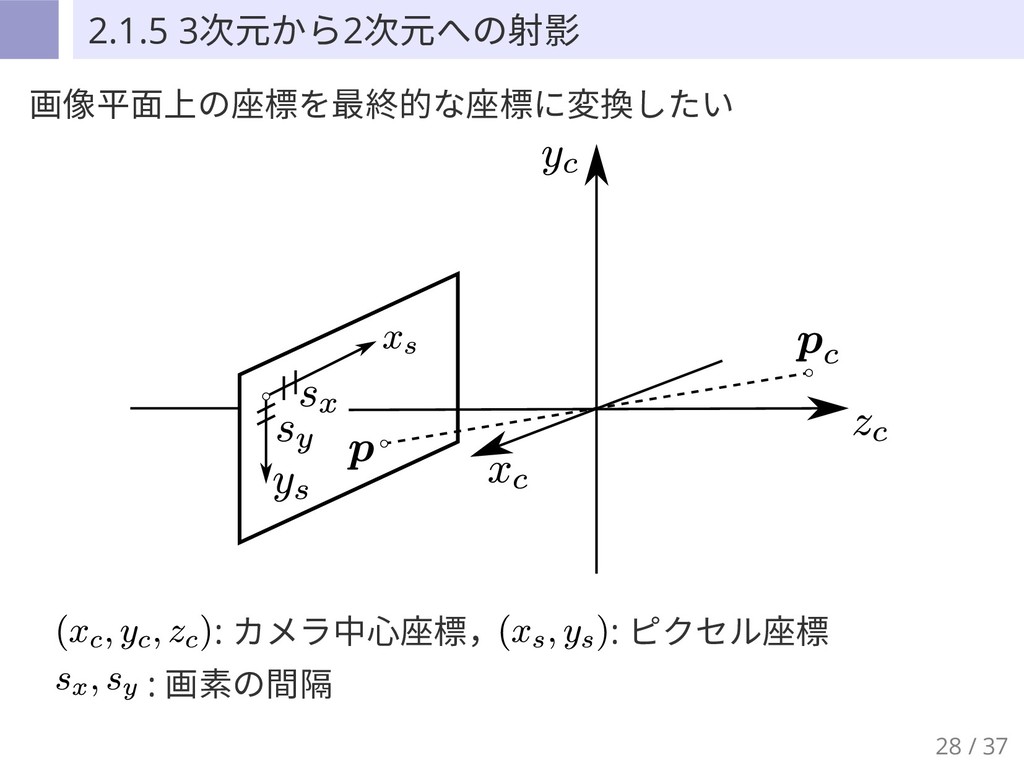
28 / 37 2.1.5 3次元から2次元への射影 画像平面上の座標を最終的な座標に変換したい : カメラ中心座標, :
ピクセル座標 : 画素の間隔
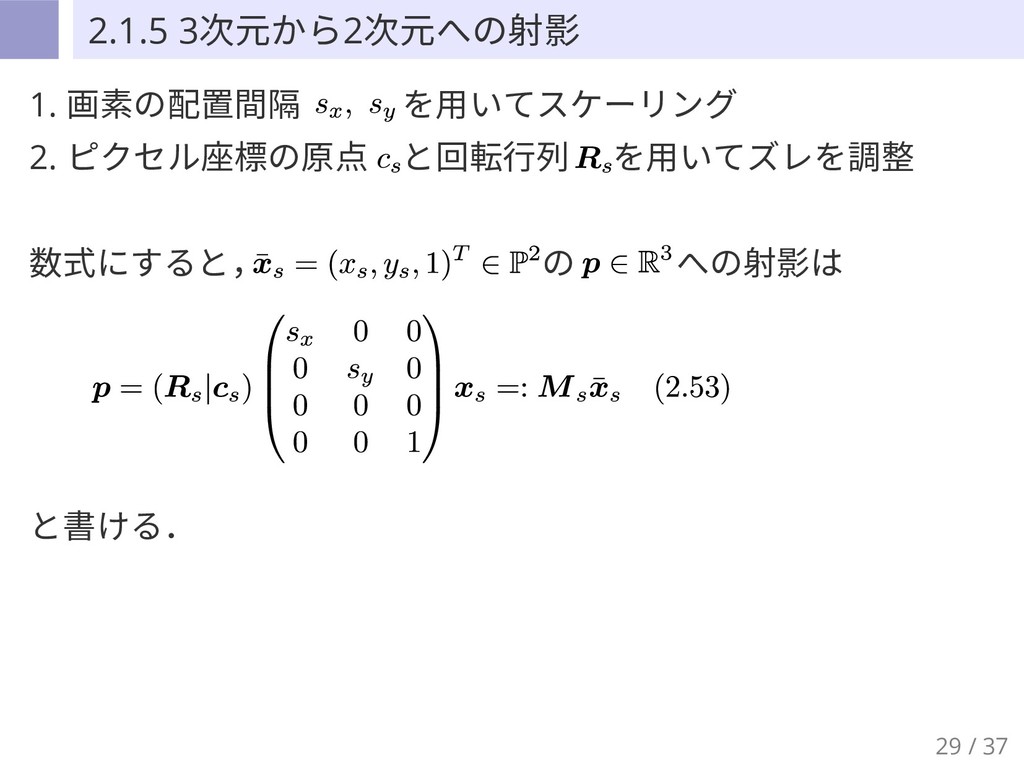
29 / 37 2.1.5 3次元から2次元への射影 1. 画素の配置間隔 を用いてスケーリング 2. ピクセル座標の原点 と回転行列 を用いてズレを調整
数式にすると, の への射影は と書ける.
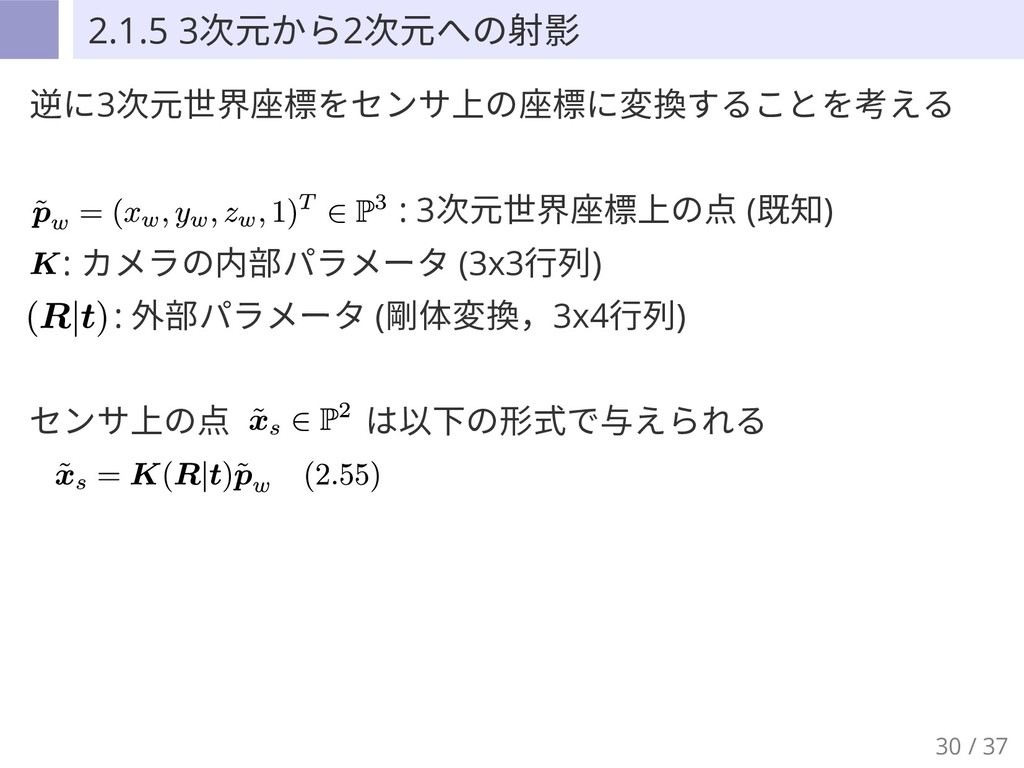
30 / 37 2.1.5 3次元から2次元への射影 逆に3次元世界座標をセンサ上の座標に変換することを考える : 3次元世界座標上の点 (既知) :
カメラの内部パラメータ (3x3行列) : 外部パラメータ (剛体変換,3x4行列) センサ上の点 は以下の形式で与えられる
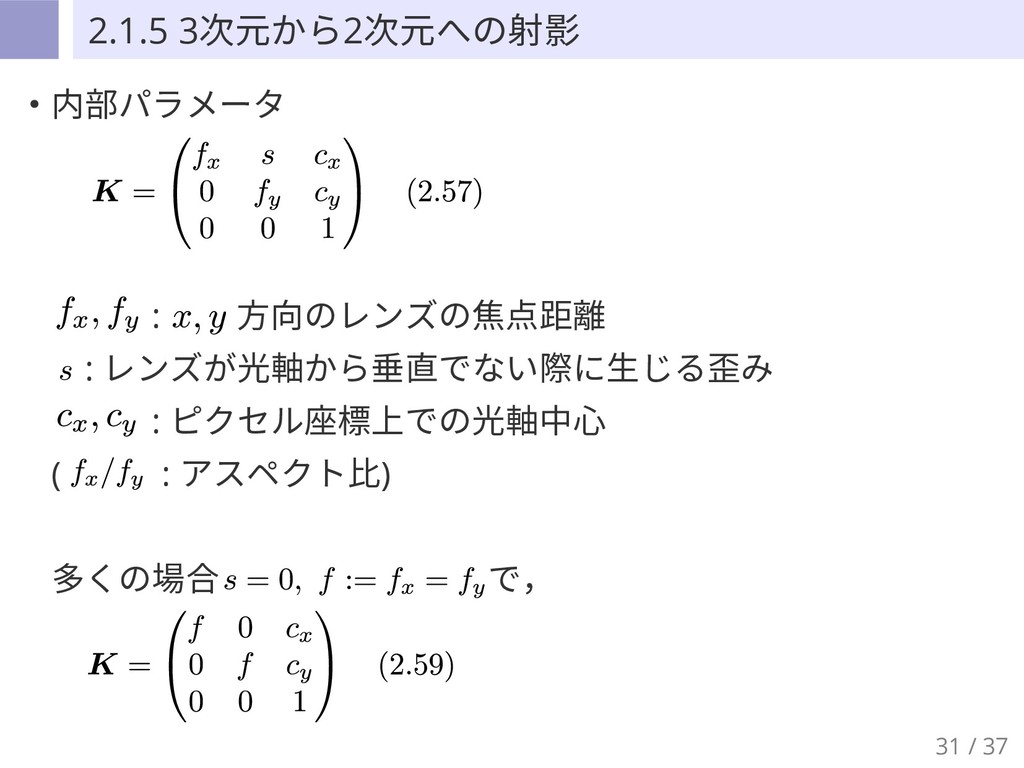
31 / 37 2.1.5 3次元から2次元への射影 • 内部パラメータ : 方向のレンズの焦点距離 :
レンズが光軸から垂直でない際に生じる歪み : ピクセル座標上での光軸中心 ( : アスペクト比) 多くの場合 で,
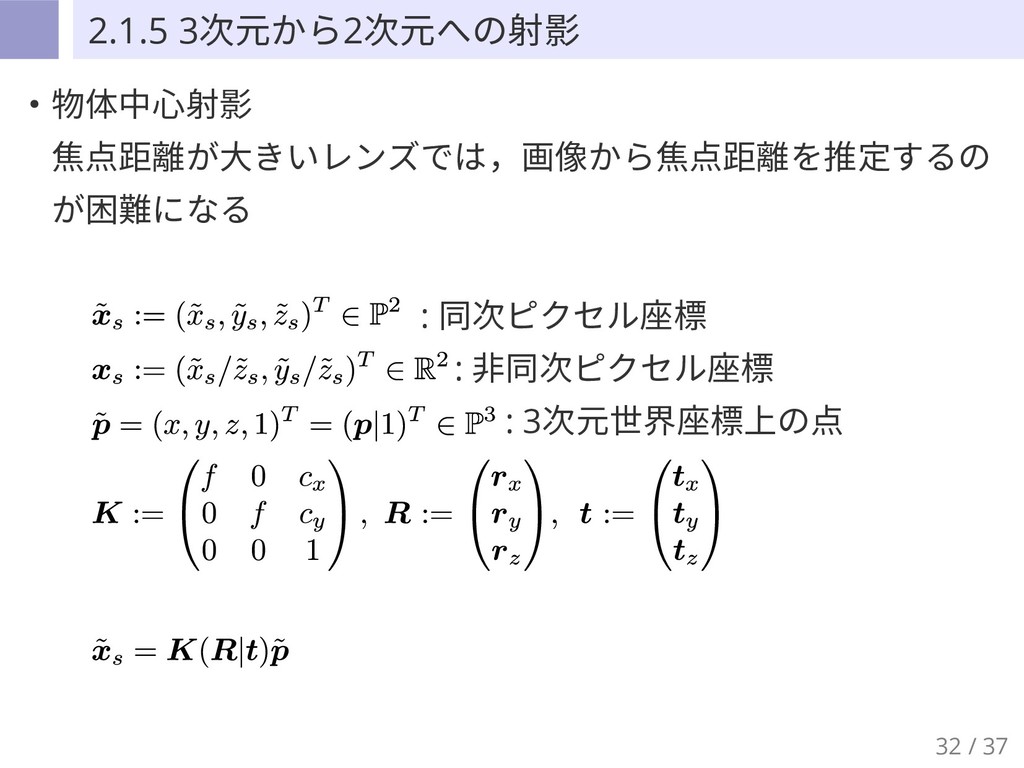
32 / 37 2.1.5 3次元から2次元への射影 • 物体中心射影 焦点距離が大きいレンズでは,画像から焦点距離を推定するの が困難になる :
同次ピクセル座標 : 非同次ピクセル座標 : 3次元世界座標上の点
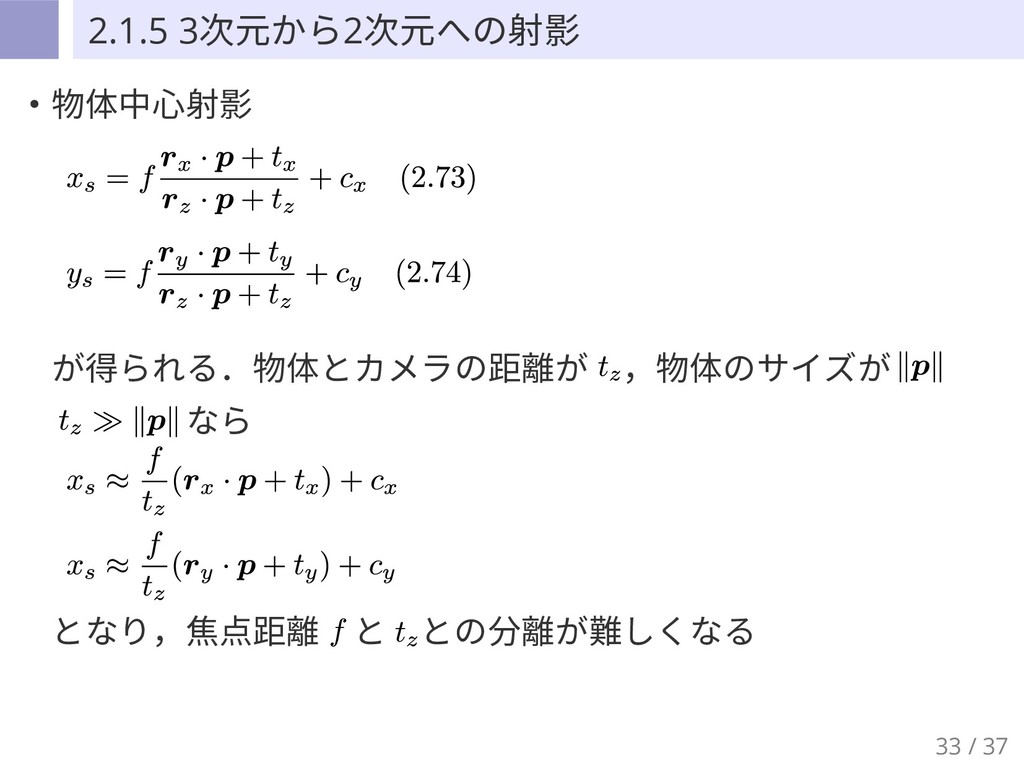
33 / 37 2.1.5 3次元から2次元への射影 • 物体中心射影 が得られる.物体とカメラの距離が ,物体のサイズが なら となり,焦点距離 と との分離が難しくなる
34 / 37 2.1.6 レンズ歪み 広角レンズでは歪曲収差が発生する (画像: 文献[1]より) 樽型歪み 糸巻き型歪み
魚眼レンズ
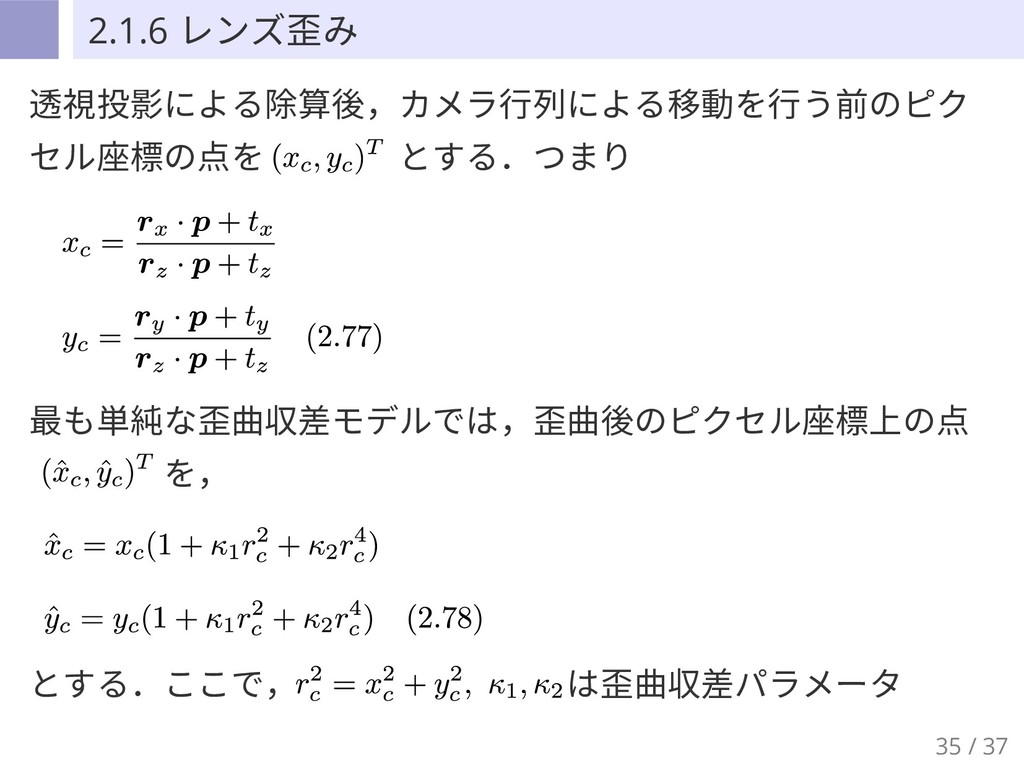
35 / 37 2.1.6 レンズ歪み 透視投影による除算後,カメラ行列による移動を行う前のピク セル座標の点を とする.つまり 最も単純な歪曲収差モデルでは,歪曲後のピクセル座標上の点 を, とする.ここで, は歪曲収差パラメータ
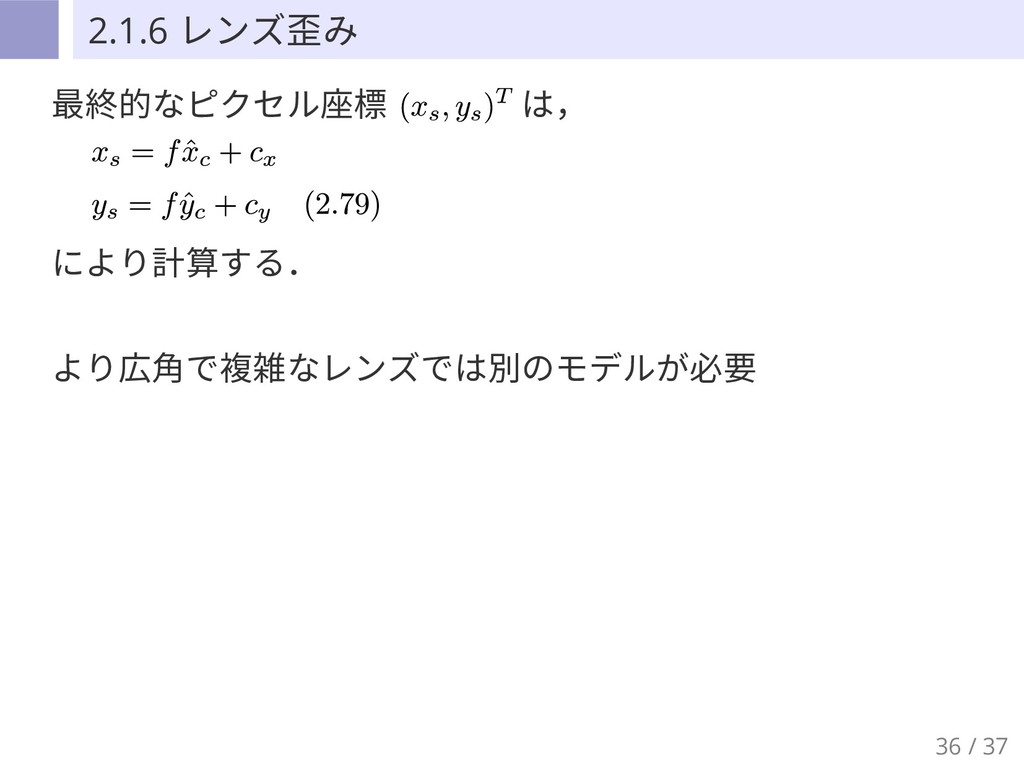
36 / 37 2.1.6 レンズ歪み 最終的なピクセル座標 は, により計算する. より広角で複雑なレンズでは別のモデルが必要
37 / 37 参考 [1] Computer Vision: Algorithms and Appliucations,
Richard Szeliski, http://szeliski.org/Book/drafts/SzeliskiBook_20100903_draft.pdf (2018/05/02 閲覧) [2] Camera Models,杉本晃宏, http://research.nii.ac.jp/~sugimoto/lecture/computer_vision/CameraModels.pdf (2018/04/30 閲覧) [3] Quaternionによる3次元の回転変換,平鍋健児, https://qiita.com/kenjihiranabe/items/945232fbde58fab45681 (2018/04/29 閲覧)
More Decks by Takahiro Kawashima
See All by Takahiro Kawashima
論文紹介:HalluCitation Matters
wasyro
0
210
引力・斥力を制御可能なランダム部分集合の確率分布
wasyro
0
560
集合間Bregmanダイバージェンスと置換不変NNによるその学習
wasyro
0
430
論文紹介:Precise Expressions for Random Projections
wasyro
1
690
ガウス過程入門
wasyro
0
1.2k
論文紹介:Inter-domain Gaussian Processes
wasyro
0
230
論文紹介:Proximity Variational Inference (近接性変分推論)
wasyro
0
430
機械学習のための行列式点過程:概説
wasyro
0
2.3k
SOLVE-GP: ガウス過程の新しいスパース変分推論法
wasyro
1
1.7k
Other Decks in Science
See All in Science
Note agro-climatique et prairies - Numéro 7
institutdelelevage
PRO
0
750
Massey Ratings for Match Outcome Prediction in Table Tennis: Evidence of Greater Stability than the ITTF World Ranking
konakalab
0
200
機械学習 - SVM
trycycle
PRO
2
1.3k
「念のためのログ保存」を組織全体でやめるためのポリシーと仕組み作り
i2tsuki
4
430
「AIエージェントを作る」とは、何を設計することか
salt2
0
270
言葉をはかる:テキストマイニング入門①講義編
satocos135
0
310
Cognitive Debt - What AI will do to us
martinlippert
1
150
「表象」を再定義するー潜在表現解析の落とし穴
ykamit
0
1.2k
知能とはなにか -ヒトとAIのあいだ-
tagtag
PRO
0
200
JSAI2026企画セッションKS-14 インタビュー集『⼈⼯知能と哲学と四つの問い』が提起する⼈⼯知能のこれからの課題 趣旨説明 / JSAI2026 Special Session: A Collection of Interviews, “Artificial Intelligence, Philosophy, and Four Questions”
ykiyota
0
500
O(log n)-Approximation Algorithms for Bipartiteness Ratio
tasusu
0
320
Visual Linear Algebra - Lecture at Shosen Grande
hiranabe
0
730
Featured
See All Featured
End of SEO as We Know It (SMX Advanced Version)
ipullrank
3
4.5k
Deep Space Network (abreviated)
tonyrice
0
420
Crafting Experiences
bethany
1
440
Ethics towards AI in product and experience design
skipperchong
2
470
DBのスキルで生き残る技術 - AI時代におけるテーブル設計の勘所
soudai
PRO
68
60k
Digital Projects Gone Horribly Wrong (And the UX Pros Who Still Save the Day) - Dean Schuster
uxyall
2
3.9k
jQuery: Nuts, Bolts and Bling
dougneiner
66
8.7k
How to make the Groovebox
asonas
2
2.6k
Java REST API Framework Comparison - PWX 2021
mraible
34
9.8k
Exploring the relationship between traditional SERPs and Gen AI search
raygrieselhuber
PRO
4
4.4k
WCS-LA-2024
lcolladotor
0
1k
Navigating Algorithm Shifts & AI Overviews - #SMXNext
aleyda
1
1.7k