Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
RLSP2021資料
Search
Ryunosuke-Ikeda
April 14, 2021
Research
240
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
RLSP2021資料
東京大学松尾研究室が主催する強化学習のセミナーの最終課題発表資料.
Ryunosuke-Ikeda
April 14, 2021
More Decks by Ryunosuke-Ikeda
See All by Ryunosuke-Ikeda
映像情報を活用した次世代のAIアシスタントシステム"Salieri" 資料
imr0305
0
240
Open Hack U 発表資料(チームうどん)
imr0305
0
73
JPHacks2021 発表資料(チームうどん)
imr0305
0
66
自己紹介スライド
imr0305
1
2.2k
技育展2021 発表資料(チームうどん)
imr0305
0
60
RPNを完全に理解しよう
imr0305
1
390
技育展2020 登壇資料(チームうどん)
imr0305
0
220
Other Decks in Research
See All in Research
Evaluating LLM Reliability Across Facts, Evidence, and Cultures
yukiar
0
240
Détection des lésions podales par thermographie infrarouge chez les bovins et les ovins
institutdelelevage
PRO
0
120
ros2-perf-multihost: 分散システムにおける客観的なアーキテクチャ評価フレームワーク
takasehideki
0
330
Empreinte carbone des ovins : une approche globale (technique, économique, environnementale) – 4 années de résultats avec LIFE GREEN SHEEP
institutdelelevage
PRO
0
150
Physical AIでモデリングはどう変わるか/How Physical AI Will Change Modeling
stktu
0
340
Kunai: Toward a Verifier-Safe Layered DSL for Nested Encapsulation Packet Filtering on eBPF
takehaya
1
200
Easy to Guess, Hard to Verify: Lessons from AIMO 3 for Olympiad-Level AI Mathematics
corochann
0
150
Byzantine Eventual Consistency for Reliable Local-First Software
ept
0
380
Top 4セキュリティ会議に一通り論文が採択されるまでの道のりと展望 / Top 4 Security Grand Slam
takaomurakami
0
1.1k
論文紹介:Doc-to-LoRA: Learning to Instantly Internalize Contexts
yukako_nakano
0
230
Adapter les bergeries aux fortes chaleurs
institutdelelevage
PRO
0
170
SPACE 2026 - Renforcer l’attractivité des métiers des productions animales dans les établissements d'enseignement agricole
institutdelelevage
PRO
0
120
Featured
See All Featured
職位にかかわらず全員がリーダーシップを発揮するチーム作り / Building a team where everyone can demonstrate leadership regardless of position
madoxten
70
68k
Crafting Experiences
bethany
1
430
Ecommerce SEO: The Keys for Success Now & Beyond - #SERPConf2024
aleyda
1
2.2k
AI in Enterprises - Java and Open Source to the Rescue
ivargrimstad
0
1.6k
Building the Perfect Custom Keyboard
takai
2
950
Paper Plane
katiecoart
PRO
5
55k
B2B Lead Gen: Tactics, Traps & Triumph
marketingsoph
1
300
HTML-Aware ERB: The Path to Reactive Rendering @ RubyCon 2026, Rimini, Italy
marcoroth
5
910
So, you think you're a good person
axbom
PRO
2
2.3k
The Language of Interfaces
destraynor
162
27k
How to Talk to Developers About Accessibility
jct
2
620
Game over? The fight for quality and originality in the time of robots
wayneb77
1
330
Transcript
深層強化学習 小型AIロボットカー実装 東京電機大学 M1 長野 紘士朗 東京電機大学 B4 池田柳之介 京都大学
B1 中尾友紀 RLSP2021 最終課題
目次 (Table of Contents) 1. 問題設定 2. 手法 3. 実験結果
4. 結論 5. 参考サイト・URL
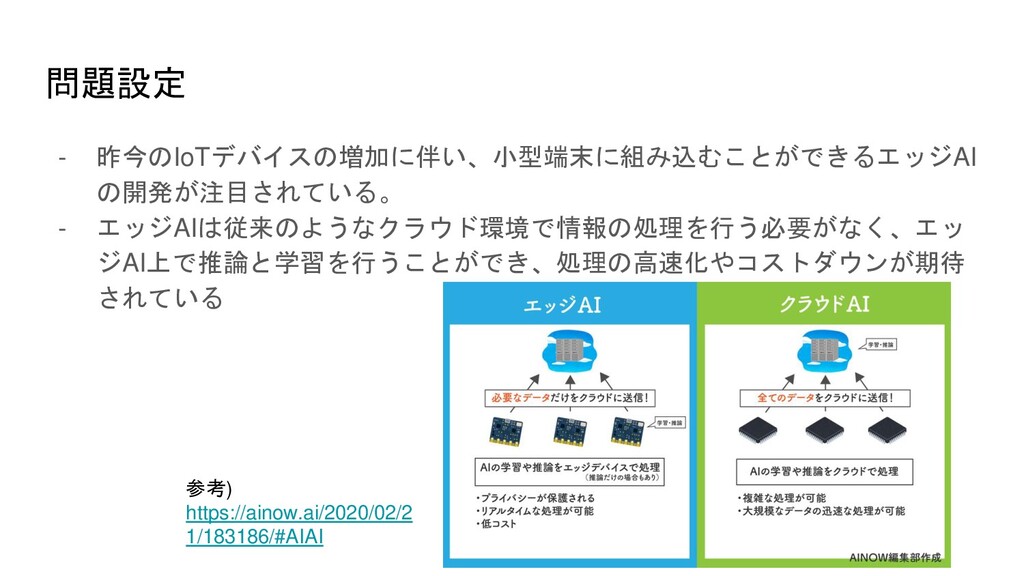
問題設定 - 昨今のIoTデバイスの増加に伴い、小型端末に組み込むことができるエッジAI の開発が注目されている。 - エッジAIは従来のようなクラウド環境で情報の処理を行う必要がなく、エッ ジAI上で推論と学習を行うことができ、処理の高速化やコストダウンが期待 されている 参考) https://ainow.ai/2020/02/2
1/183186/#AIAI
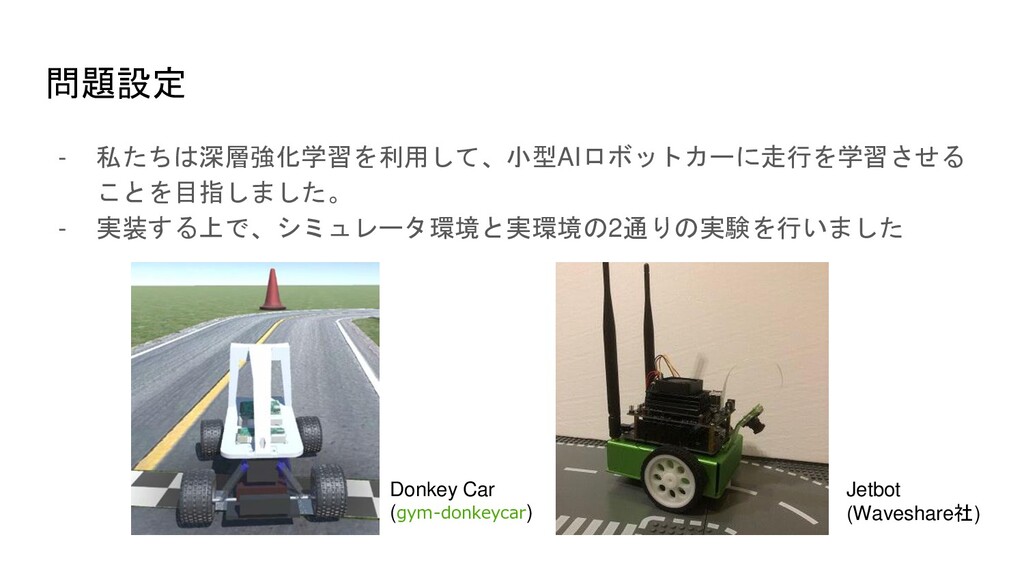
問題設定 - 私たちは深層強化学習を利用して、小型AIロボットカーに走行を学習させる ことを目指しました。 - 実装する上で、シミュレータ環境と実環境の2通りの実験を行いました Jetbot (Waveshare社) Donkey Car
(gym-donkeycar)
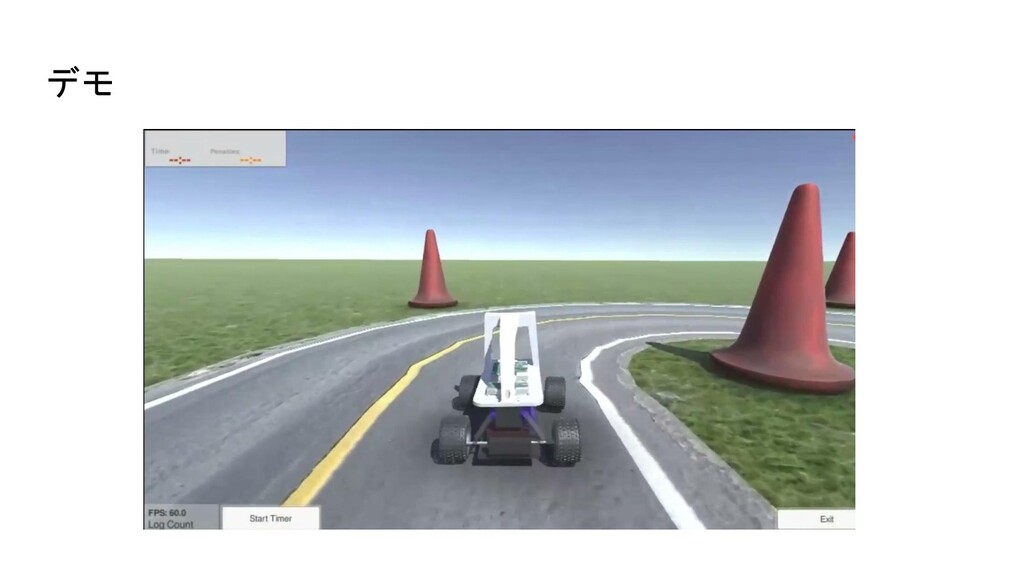
シミュレータ環境
デモ
手法 ・SAC自体について 観測するStateには画像から得られる物のみを用いている. 学習コードにはエントロピー最適化も含めて実装. ※細かいパラメータはScrapbox上のリンクからコードを見てください.
手法 ・SAC いくつか環境に工夫をしている 1. 報酬関数の変更 2. 環境から観測された画像(State)に対するVAEによる事前処理 3. 環境のReset時に一定間隔の間,ランダムな行動を入力する事で初期状態に変 化を与えている
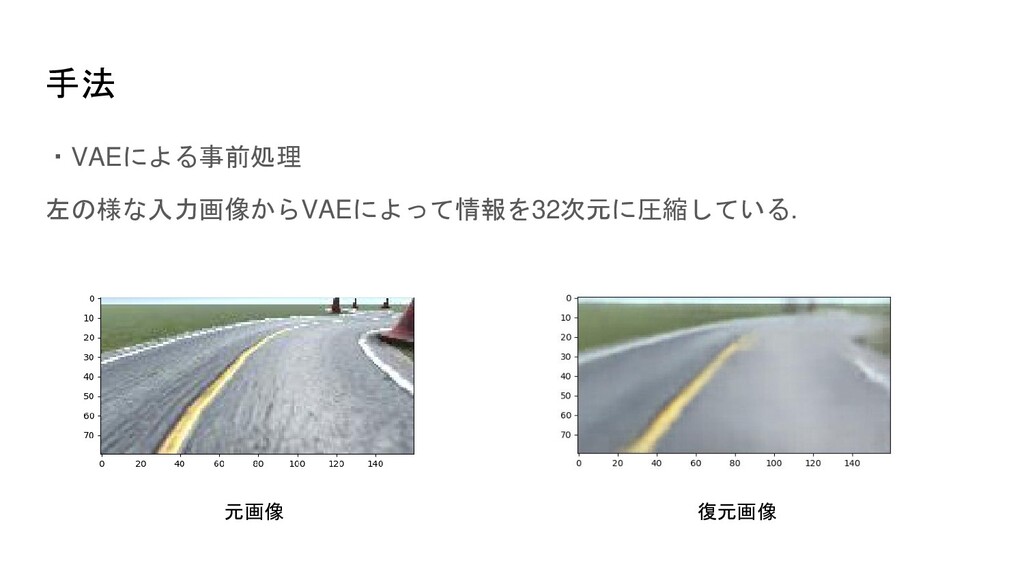
手法 ・VAEによる事前処理 左の様な入力画像からVAEによって情報を32次元に圧縮している. 元画像 復元画像
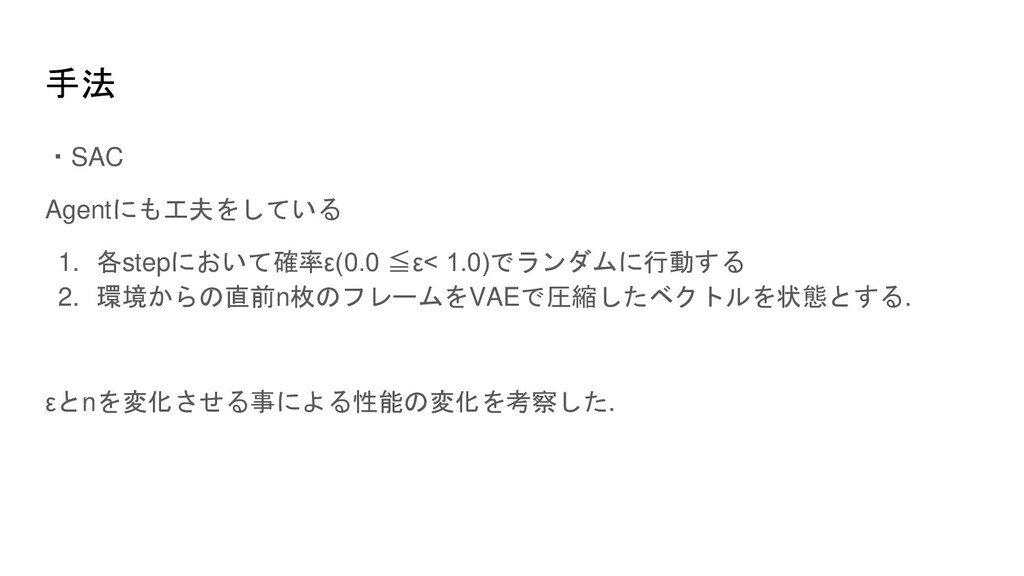
手法 ・SAC Agentにも工夫をしている 1. 各stepにおいて確率ε(0.0 ≦ε< 1.0)でランダムに行動する 2. 環境からの直前n枚のフレームをVAEで圧縮したベクトルを状態とする. εとnを変化させる事による性能の変化を考察した.
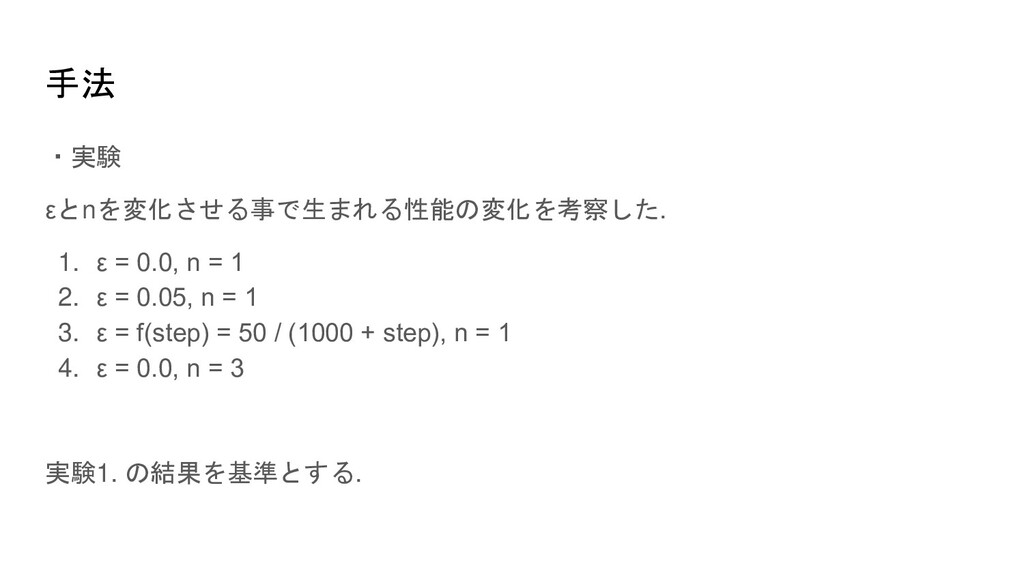
手法 ・実験 εとnを変化させる事で生まれる性能の変化を考察した. 1. ε = 0.0, n = 1
2. ε = 0.05, n = 1 3. ε = f(step) = 50 / (1000 + step), n = 1 4. ε = 0.0, n = 3 実験1. の結果を基準とする.
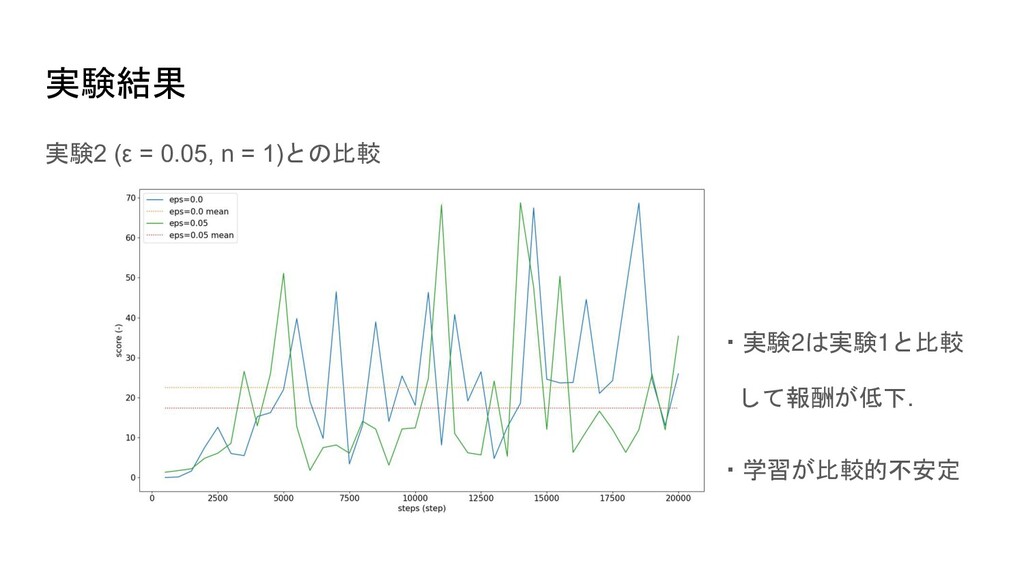
実験結果 実験2 (ε = 0.05, n = 1)との比較 ・実験2は実験1と比較 して報酬が低下.
・学習が比較的不安定
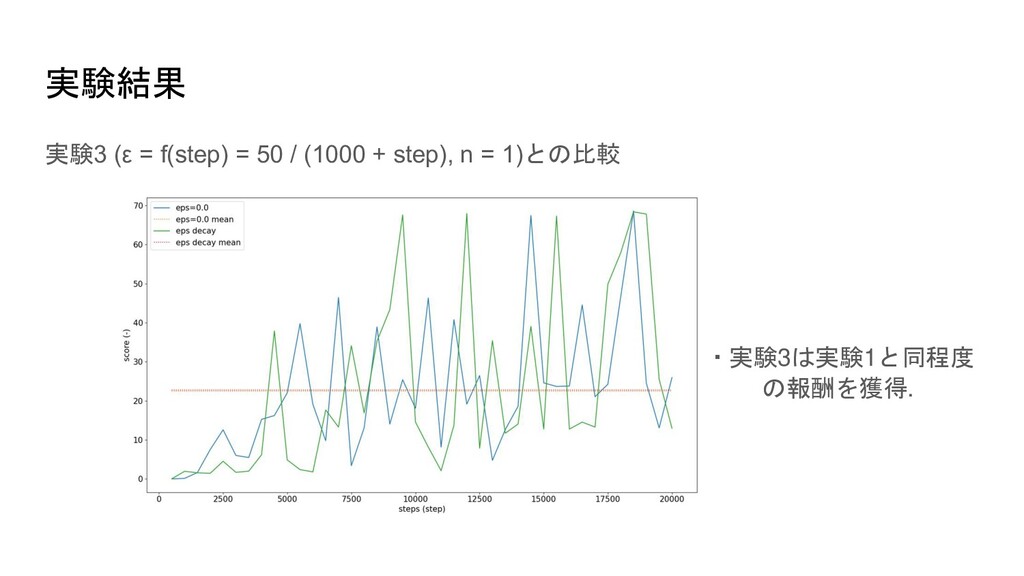
実験結果 実験3 (ε = f(step) = 50 / (1000 +
step), n = 1)との比較 ・実験3は実験1と同程度 の報酬を獲得.
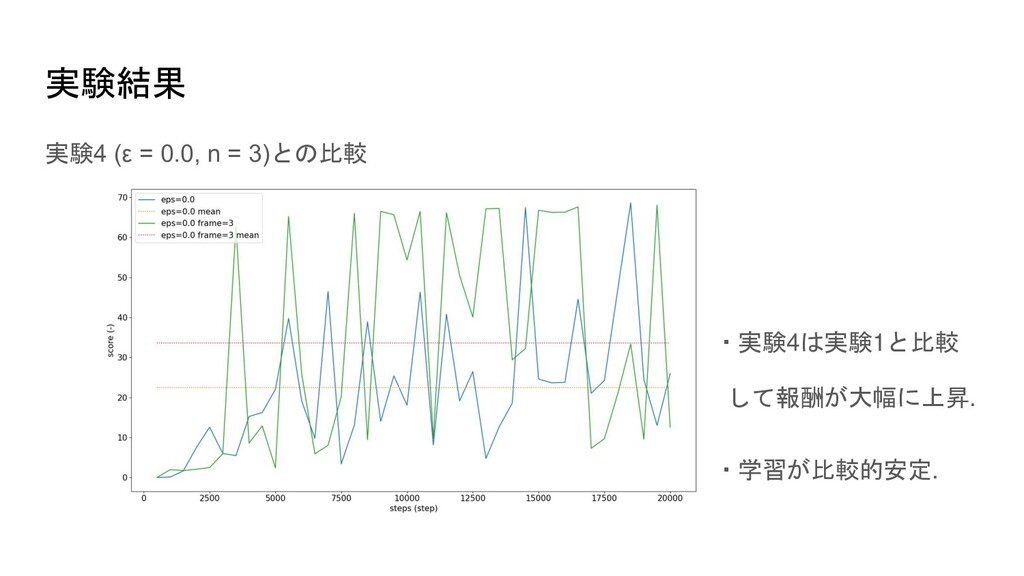
実験結果 実験4 (ε = 0.0, n = 3)との比較 ・実験4は実験1と比較 して報酬が大幅に上昇.
・学習が比較的安定.
結論 ・単純なランダム行動(実験2)だけでは方策の大幅な性能向上は見込めない ・入力に持つ画像フレーム数を増やす事で飛躍的に性能が上がる ・入力に持つ画像フレーム数を増やす事で方策の安定性が上昇する ※詳細はScrapboxを見てください.
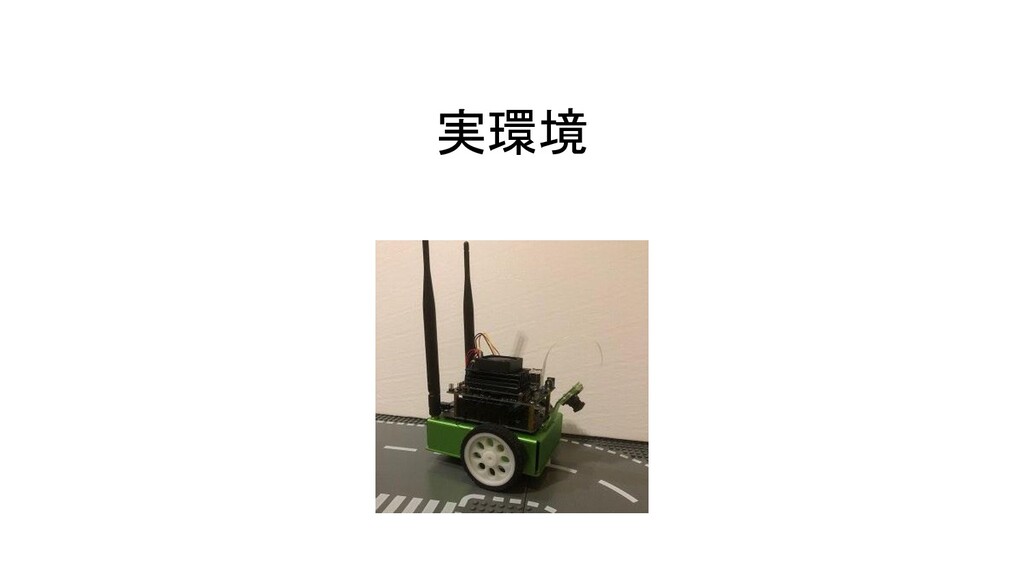
実環境
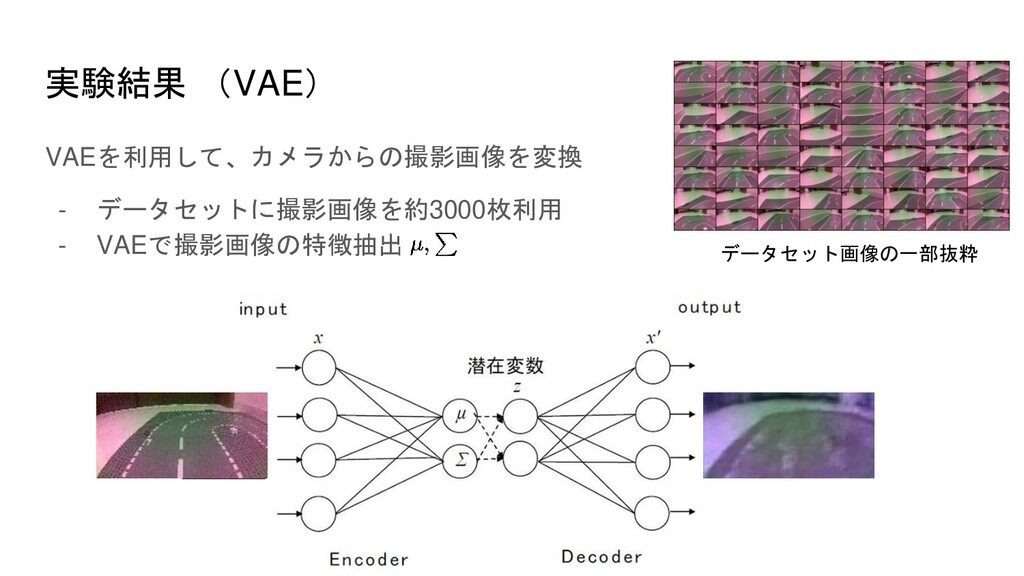
実験結果 (VAE) VAEを利用して、カメラからの撮影画像を変換 - データセットに撮影画像を約3000枚利用 - VAEで撮影画像の特徴抽出 データセット画像の一部抜粋
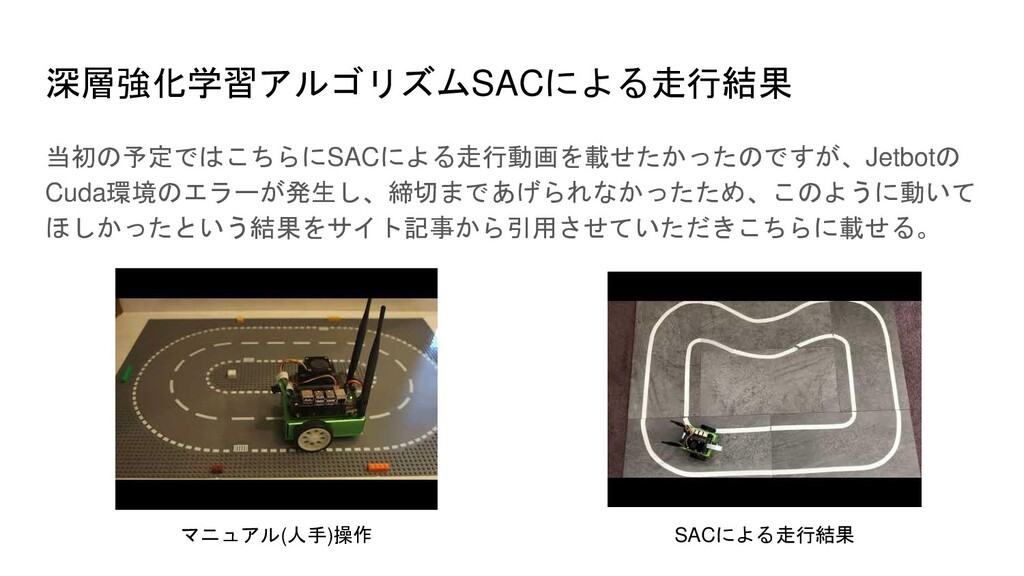
深層強化学習アルゴリズムSACによる走行結果 当初の予定ではこちらにSACによる走行動画を載せたかったのですが、Jetbotの Cuda環境のエラーが発生し、締切まであげられなかったため、このように動いて ほしかったという結果をサイト記事から引用させていただきこちらに載せる。 マニュアル(人手)操作 SACによる走行結果
結論 ・実環境ではVAEは学習しやすかったが、動作環境を整えるのが大変 原因 - Colabratoryで作成したVAEの重みをロードするのに実環境のロボットの 動作を行うパッケージがtorch1.3に依存しているためロードできなかっ た >> Jetson nano
の環境をアップデートしてtorchのバージョンを1.6 以上にして実験を行う
参考記事・サイト • Jetson Nanoで動く深層強化学習を使ったラジコン向け自動運転ソフトウェアの 紹介 • Learning_RacerをWaveshare製Jetbotで試した。 • Donkey Carを組み立てる前にシミュレーターで楽しんでみる
Donkey Car 3.1.0編 • https://towardsdatascience.com/learning-to-drive-smoothly-in-minutes- 450a7cdb35f4 まとめ 私たちは深層強化学習を利用して、シミュレータ環境と実環境の2通りで実験を 行いました。 - 実環境ではロボット本体に組み込むときの動作環境を整えることができず実 験まで行えなかったが、シミュレータ環境では学習を行うことができ、ロボ ットカーでコースを何週も周れることができた。


 imr0305
 yukiar
 institutdelelevage
 takasehideki
 stktu
 takehaya
 corochann
 ept
 takaomurakami
 yukako_nakano
 madoxten
 bethany
 aleyda
 ivargrimstad
 takai
 katiecoart
 marketingsoph
 marcoroth
 axbom
 destraynor
 jct
 wayneb77