Upgrade to Pro — share decks privately, control downloads, hide ads and more …

Algebra Linear Computacional I

Sponsored · Your Podcast. Everywhere. Effortlessly. Share. Educate. Inspire. Entertain. You do you. We'll handle the rest. →

Algebra Linear Computacional I

Por efetuar

Paulo Bordoni

July 09, 2015

Transcript

86 slides
  1. Aulas atrás, exibimos aplicações gráficas da classe ndarrays do NumPy

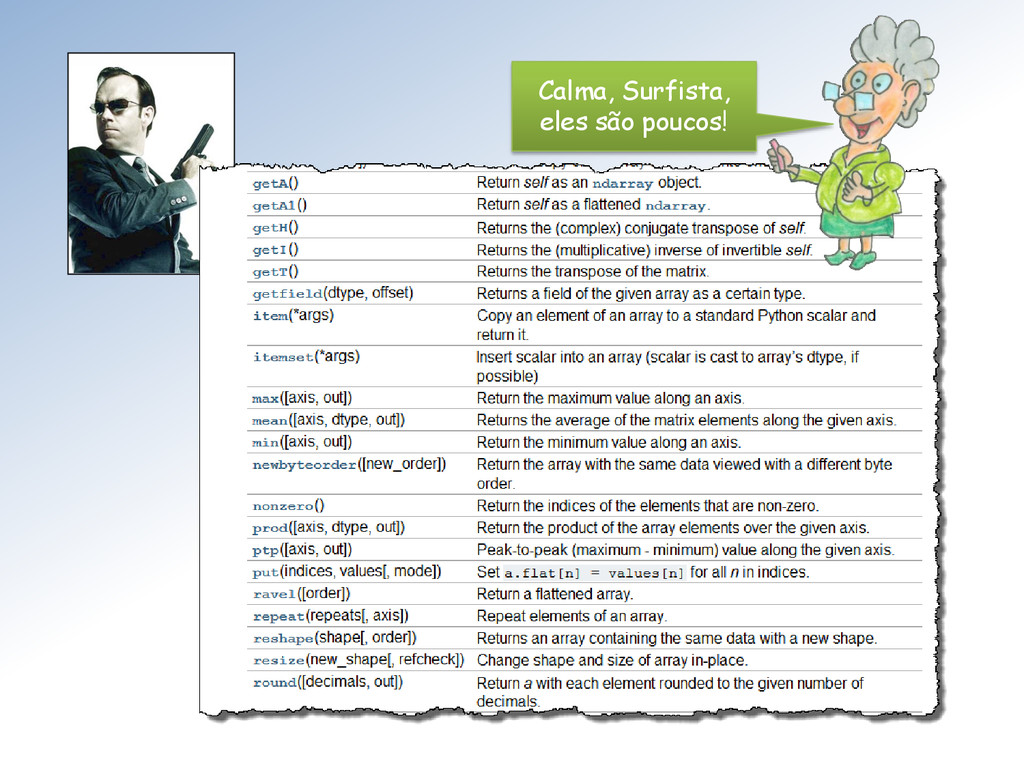
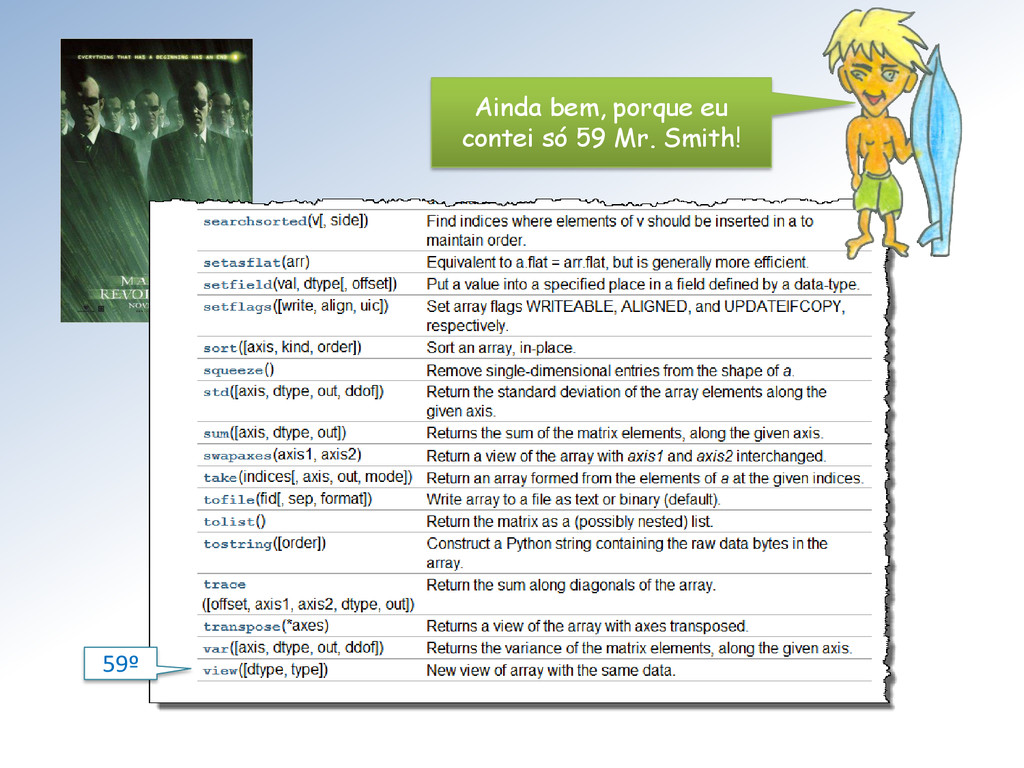
    Vamos iniciar a aula de hoje olhando para outra classe, a classe matrix.
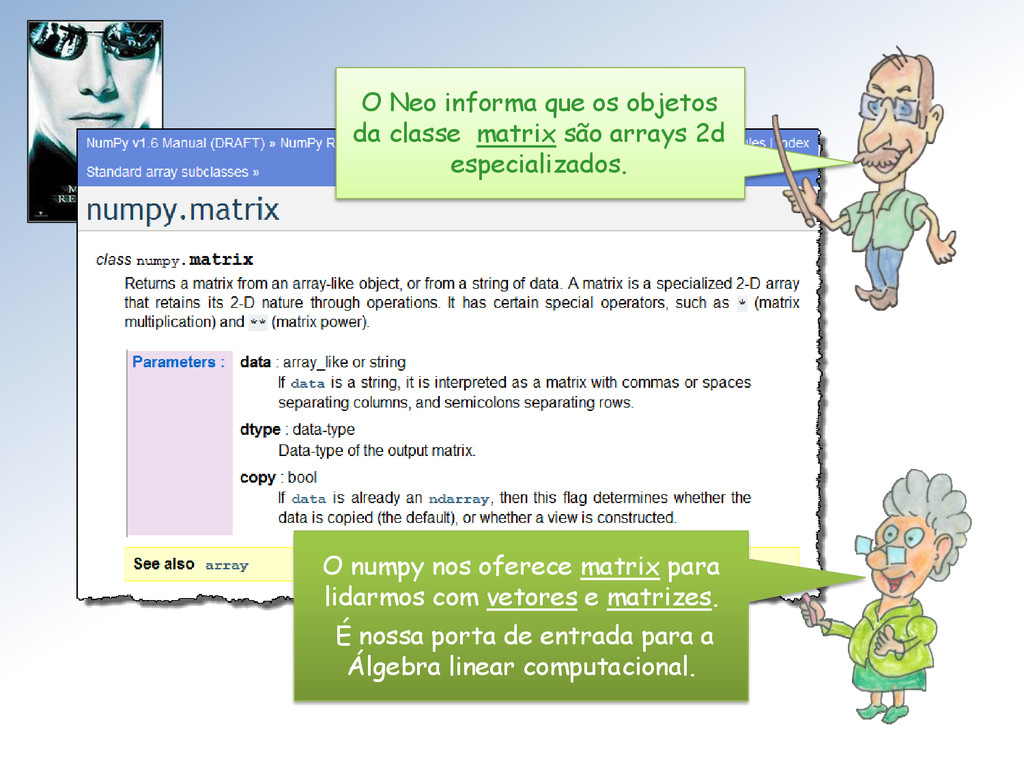
  2. O Neo informa que os objetos da classe matrix são

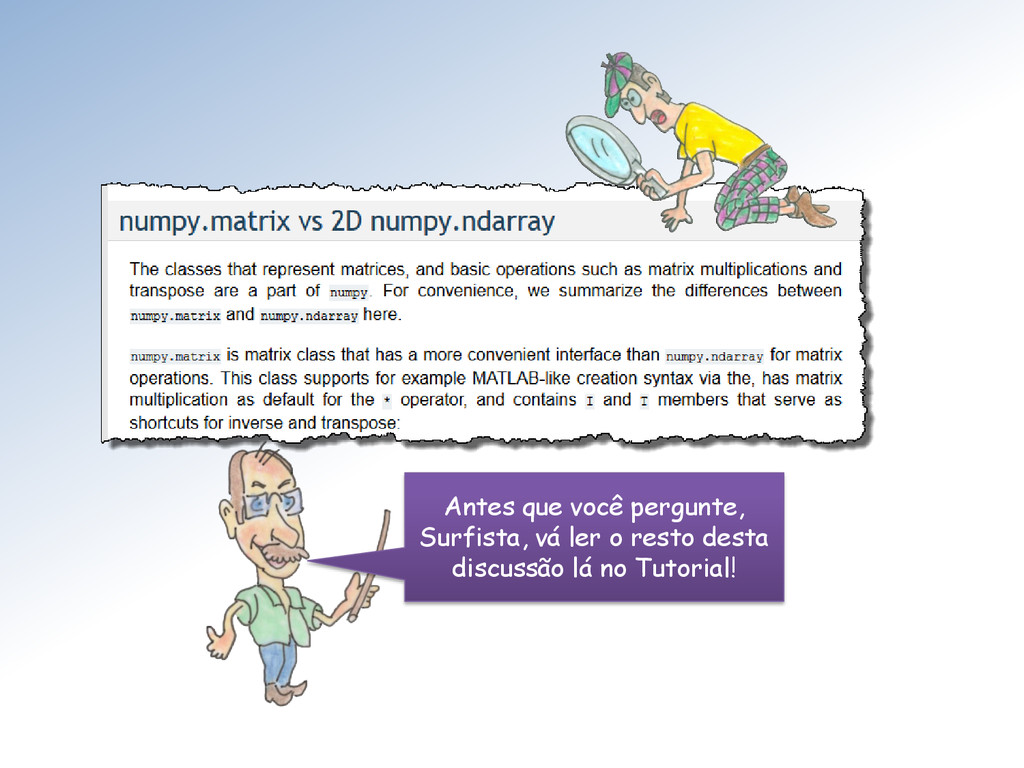
    arrays 2d especializados. O numpy nos oferece matrix para lidarmos com vetores e matrizes. É nossa porta de entrada para a Álgebra linear computacional.
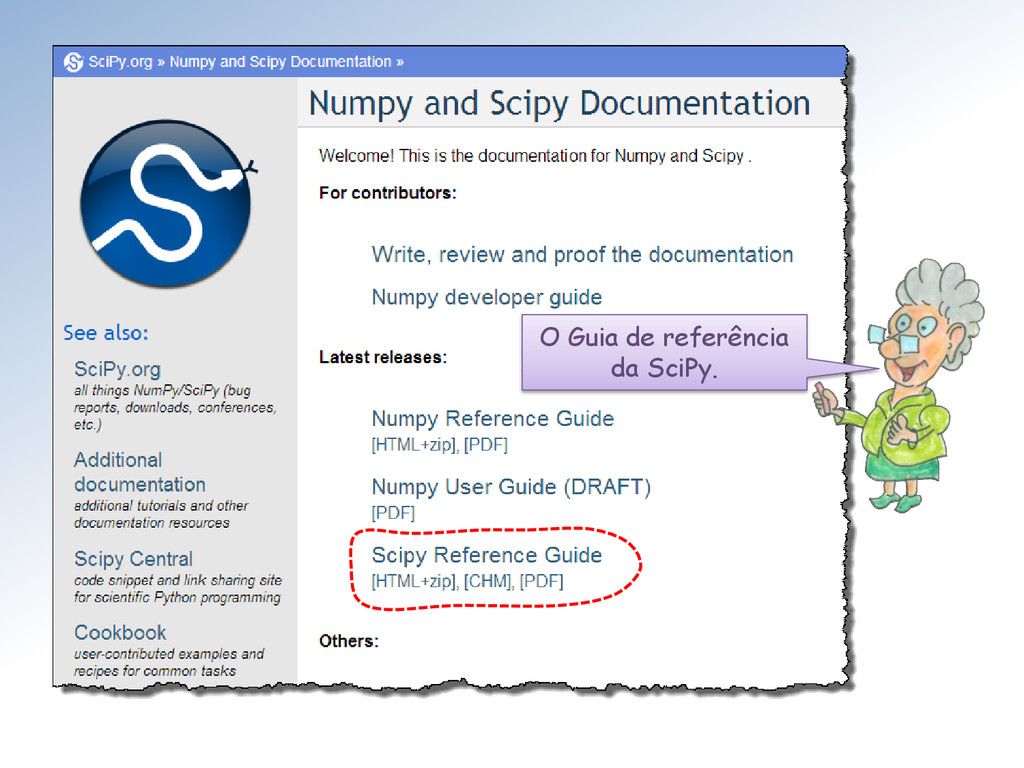
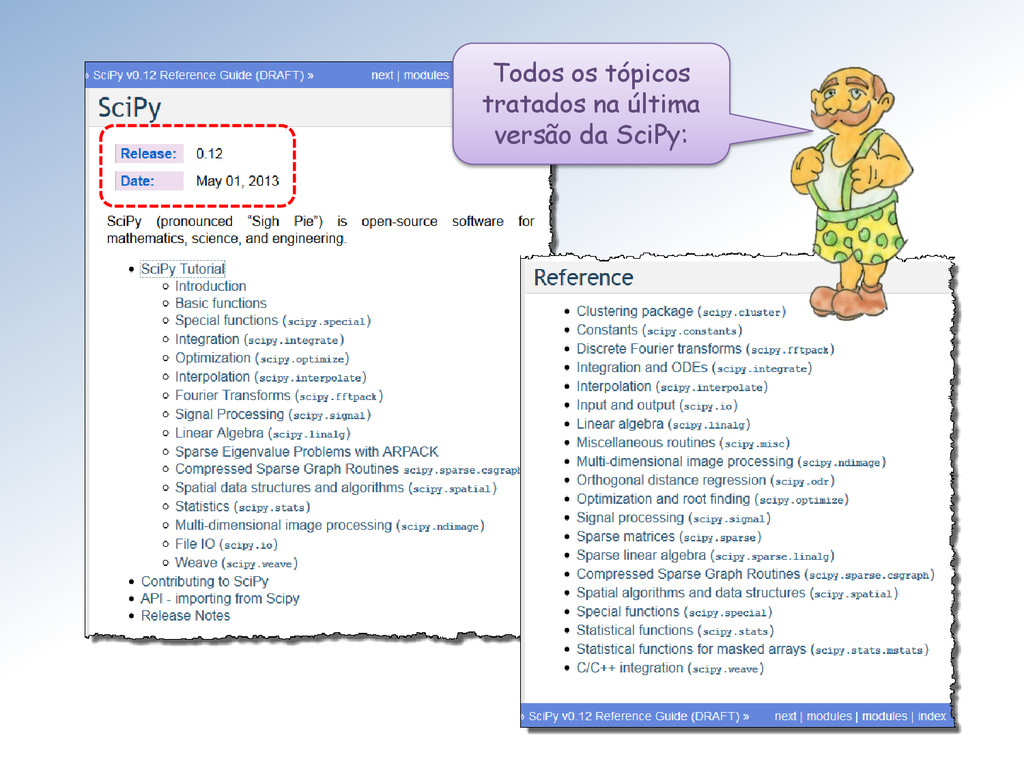
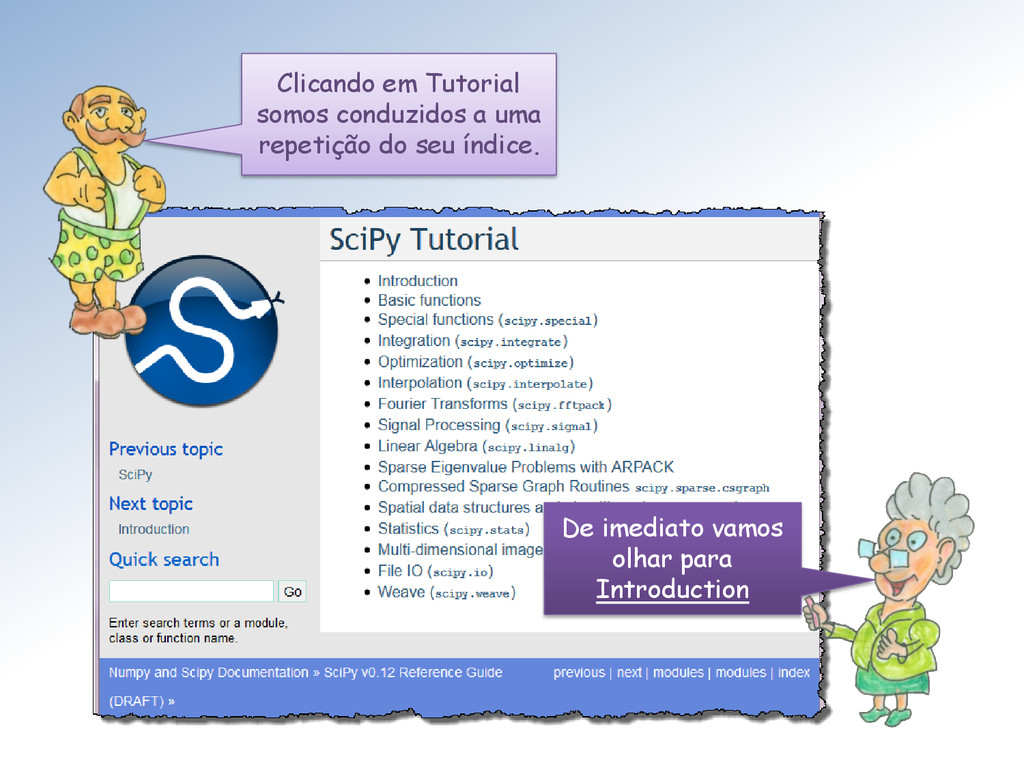
  3. Clicando em Tutorial somos conduzidos a uma repetição do seu

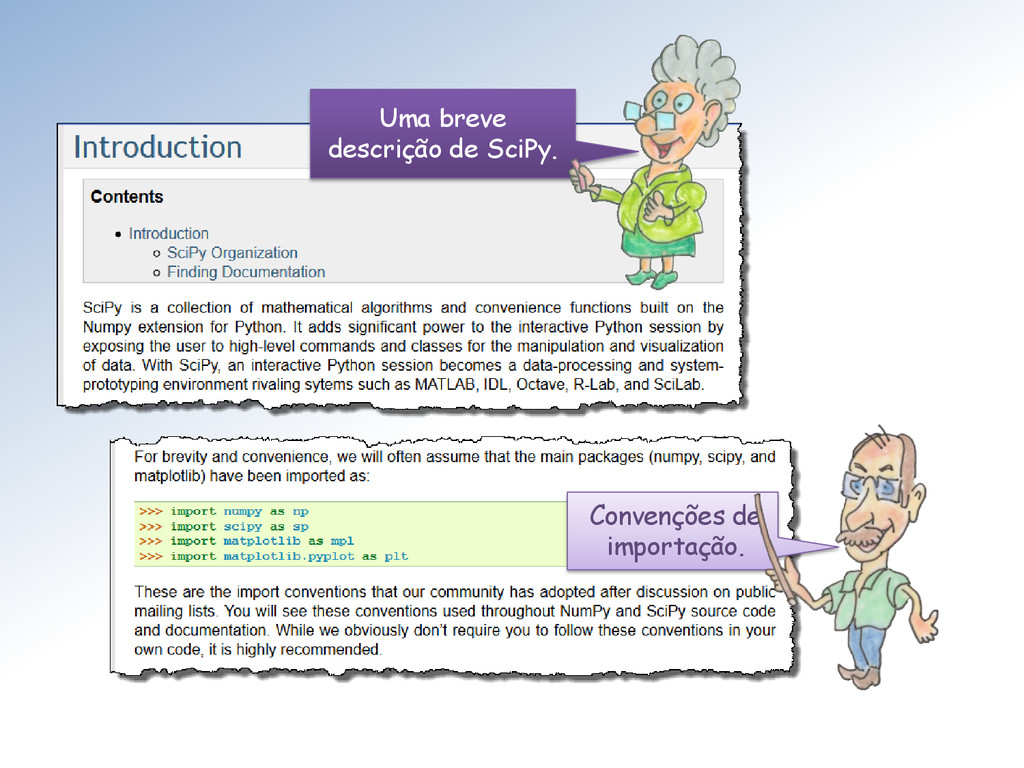
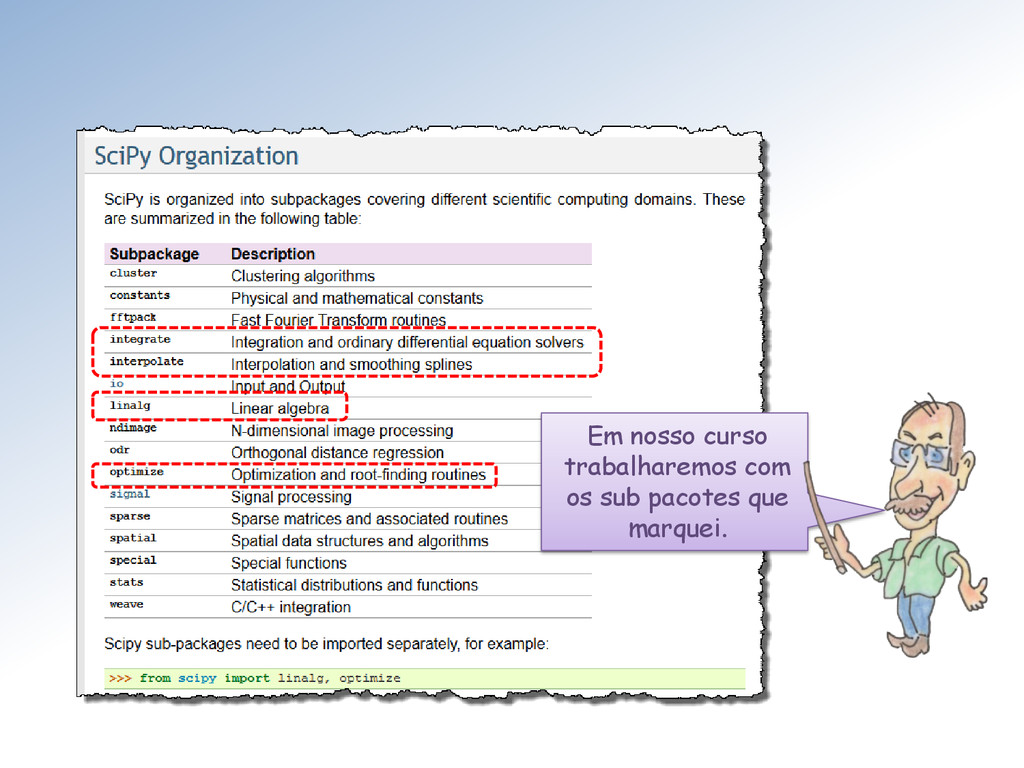
    índice. De imediato vamos olhar para Introduction
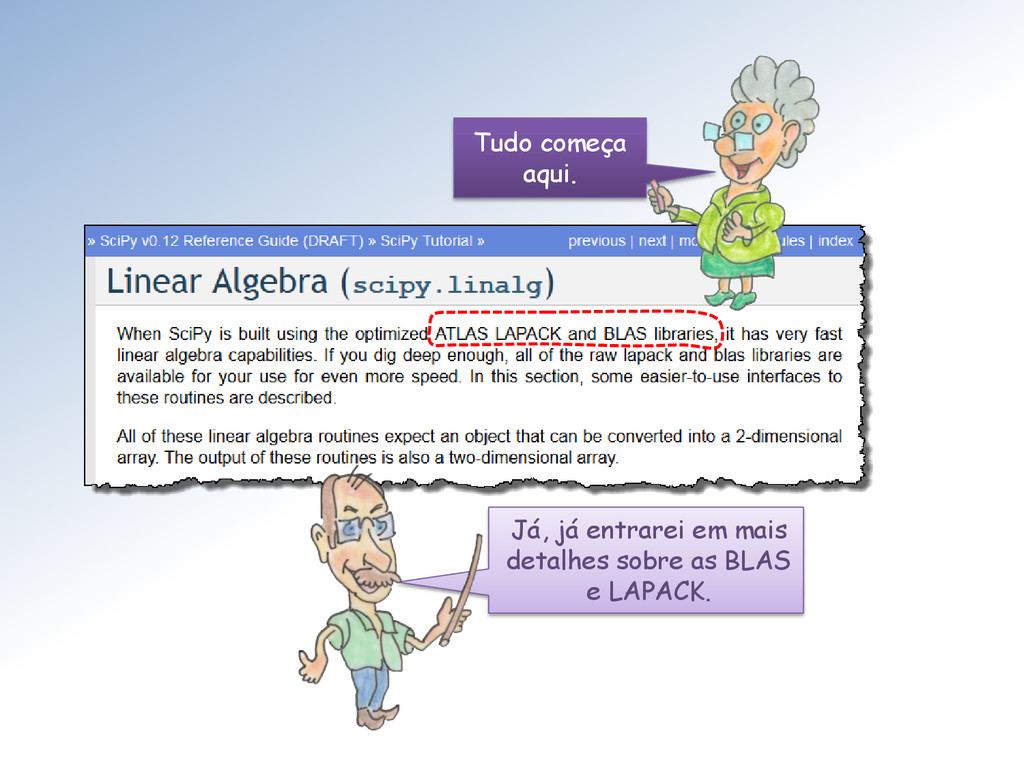
  4. É hora de embarcar no pacote scipy.linalg. Ele possui a

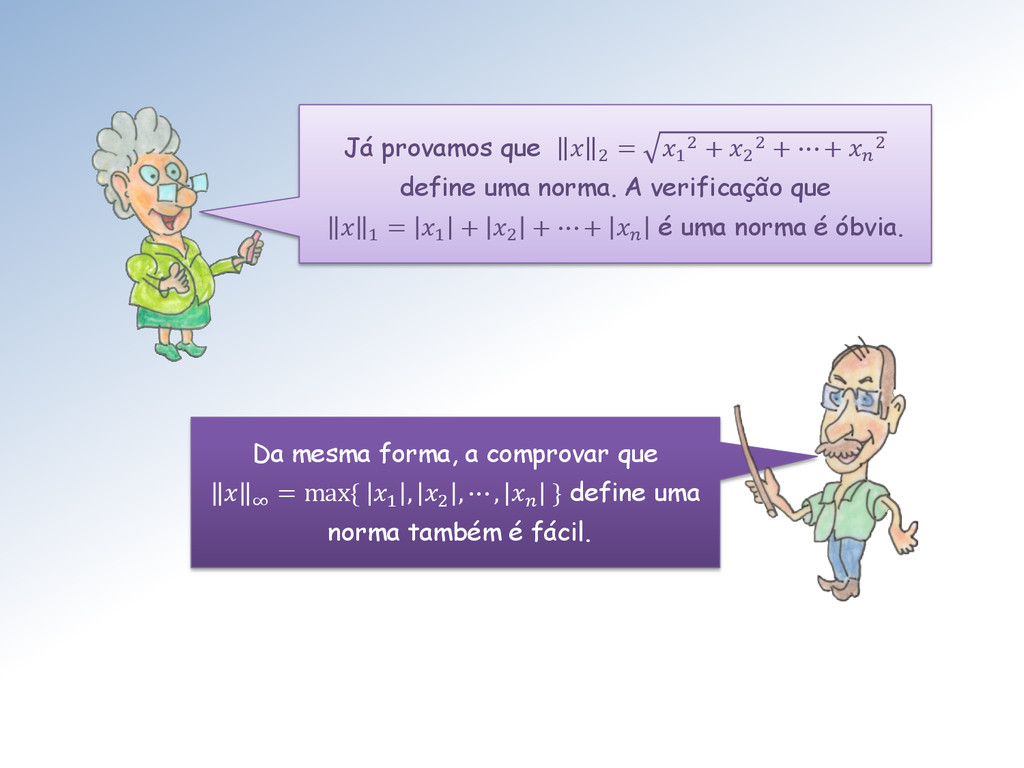
    álgebra linear computacional tão anunciada.
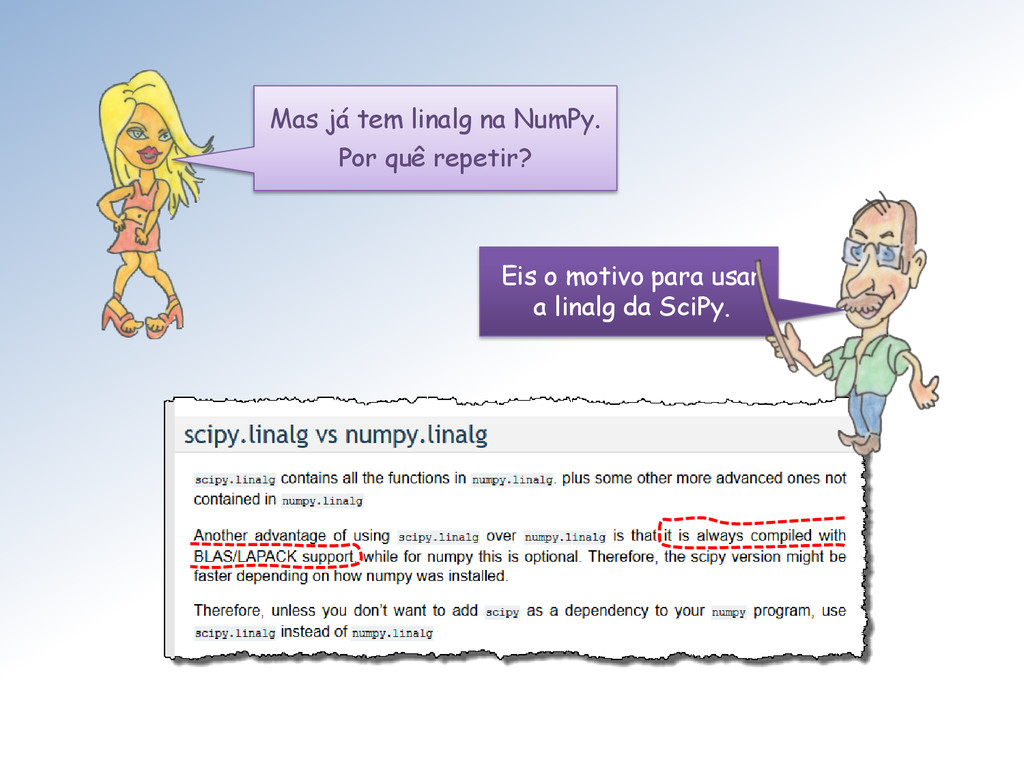
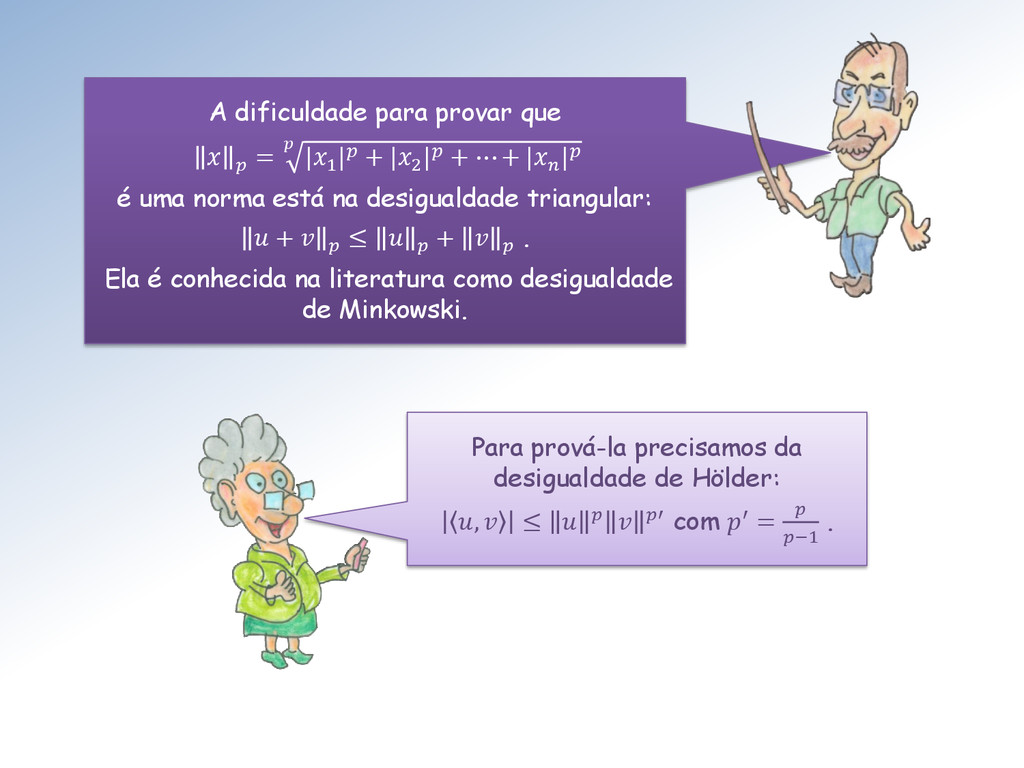
  5. Eis o motivo para usar a linalg da SciPy. Mas

    já tem linalg na NumPy. Por quê repetir?
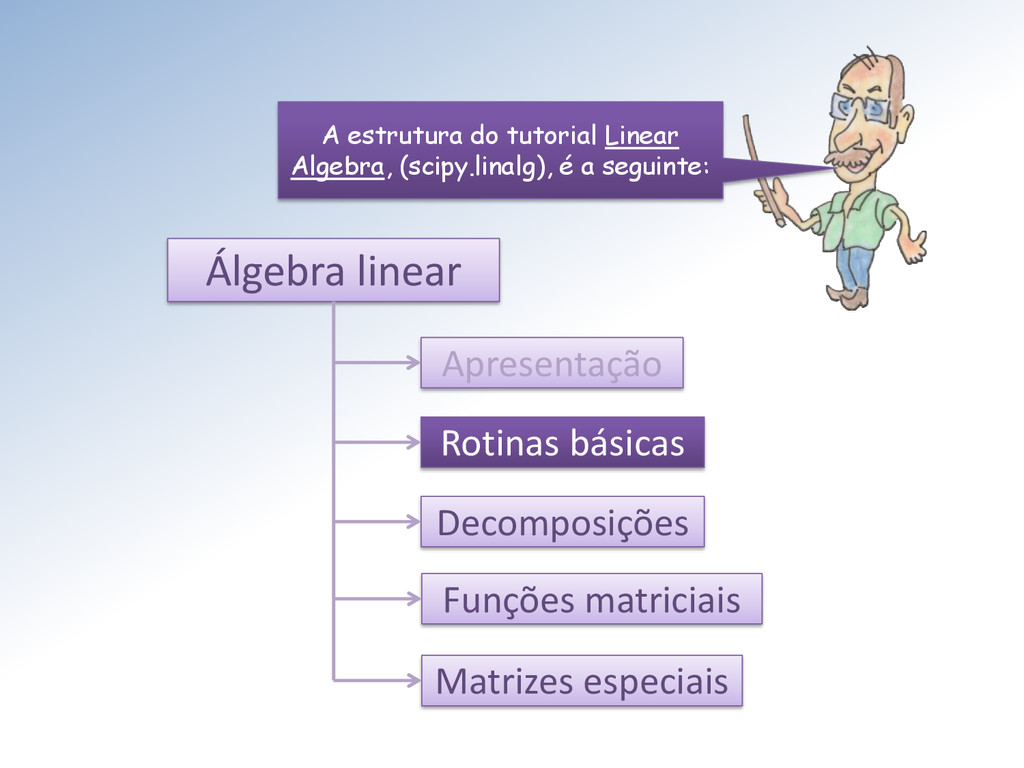
  6. A estrutura do tutorial Linear Algebra, (scipy.linalg), é a seguinte:

    Álgebra linear Apresentação Rotinas básicas Decomposições Funções matriciais Matrizes especiais
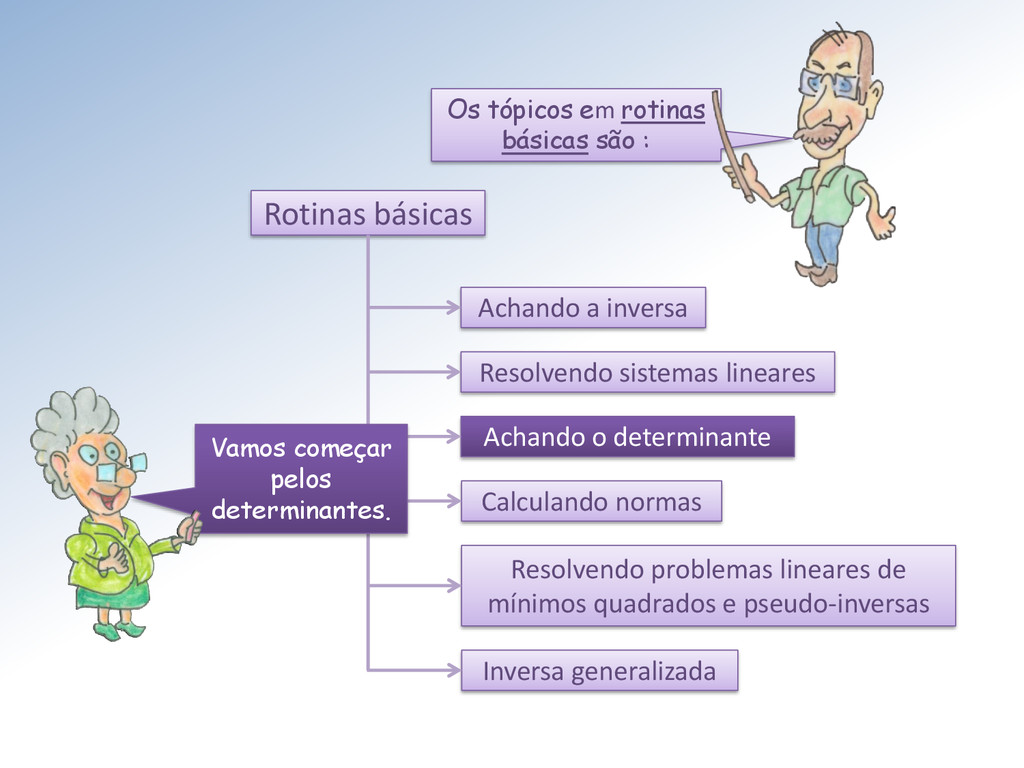
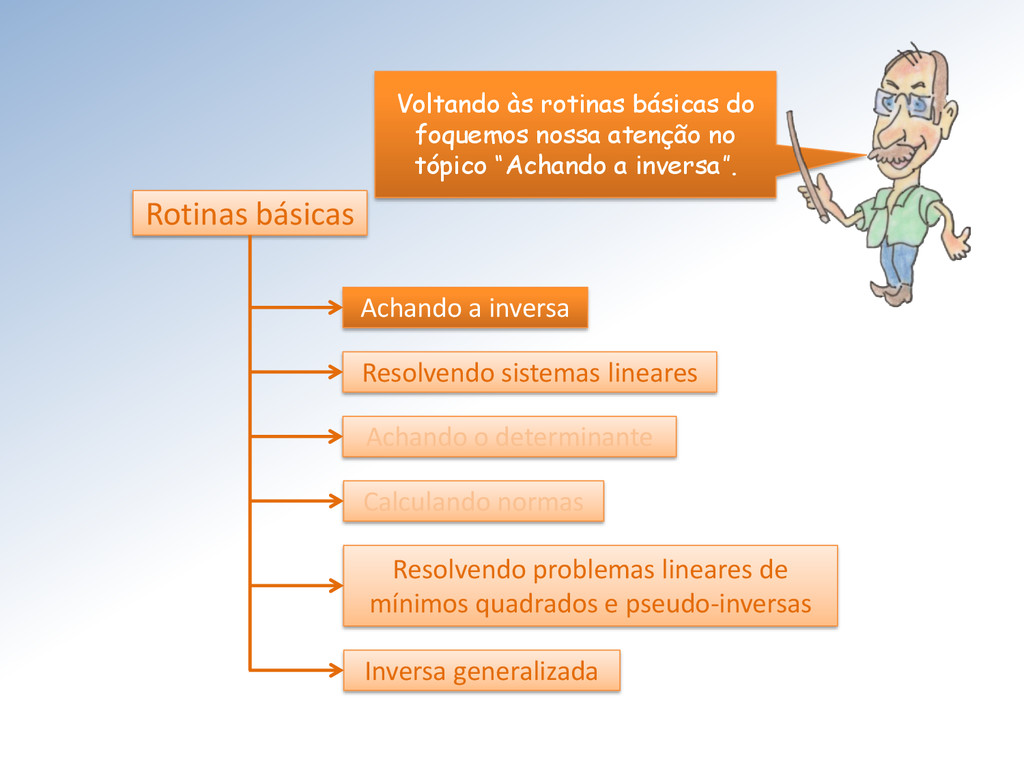
  7. Os tópicos em rotinas básicas são : Rotinas básicas Achando

    a inversa Resolvendo sistemas lineares Achando o determinante Calculando normas Resolvendo problemas lineares de mínimos quadrados e pseudo-inversas Inversa generalizada Vamos começar pelos determinantes.
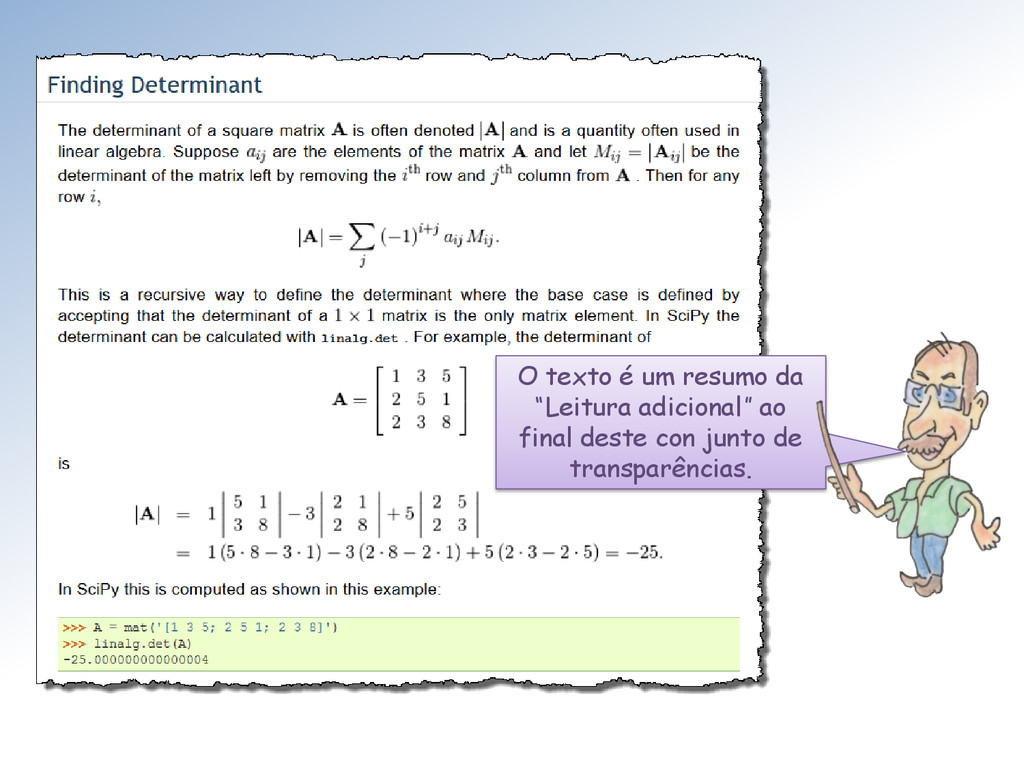
  8. O texto é um resumo da “Leitura adicional” ao final

    deste con junto de transparências.
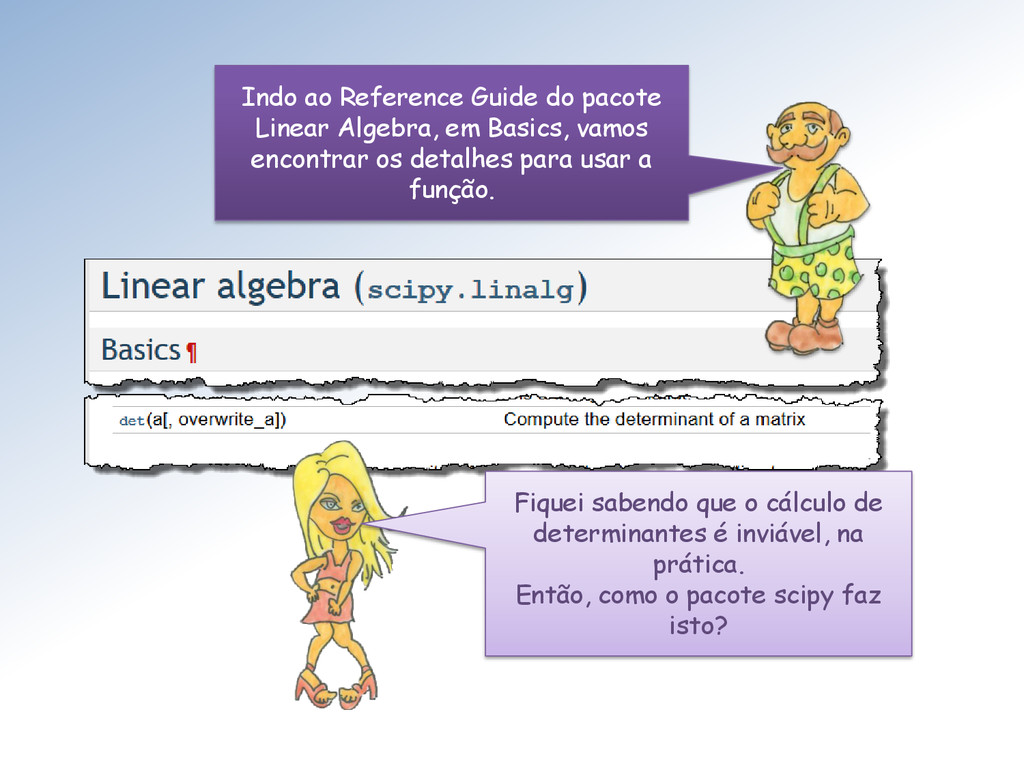
  9. Indo ao Reference Guide do pacote Linear Algebra, em Basics,

    vamos encontrar os detalhes para usar a função. Fiquei sabendo que o cálculo de determinantes é inviável, na prática. Então, como o pacote scipy faz isto?
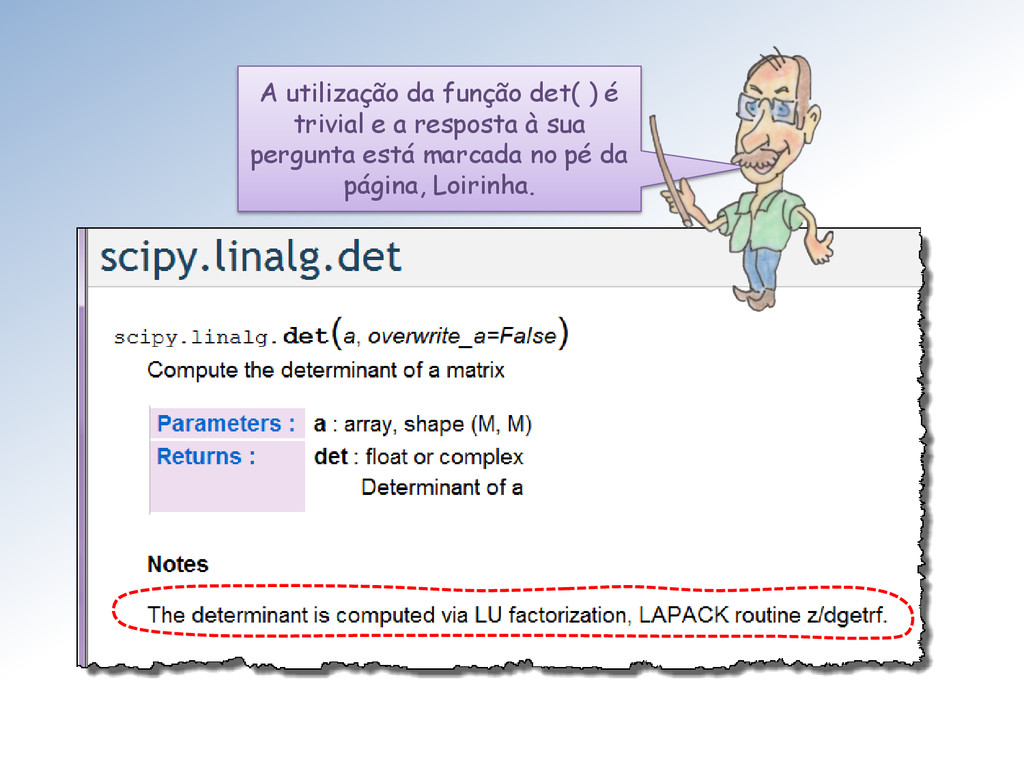
  10. A utilização da função det( ) é trivial e a

    resposta à sua pergunta está marcada no pé da página, Loirinha.
  11. E o que é fatoração LU? É algo tão importante

    e fundamental em Álgebra linear computacional como respirar é para a vida! O Mestre informou que será o assunto da próxima aula.
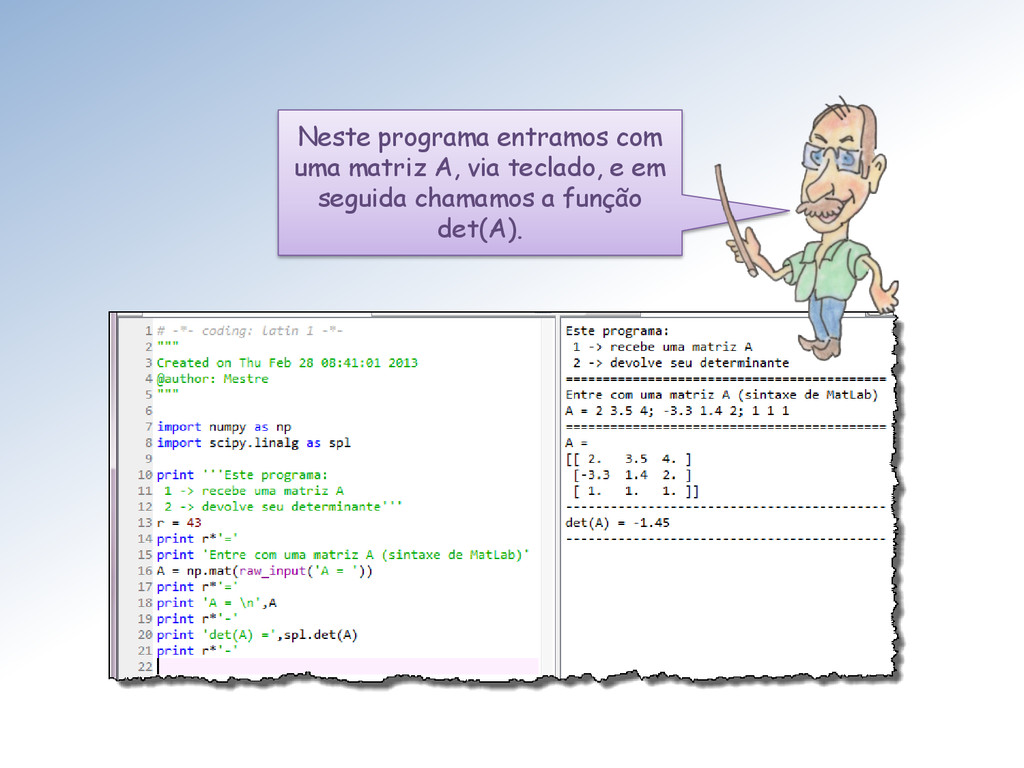
  12. Neste programa entramos com uma matriz A, via teclado, e

    em seguida chamamos a função det(A).
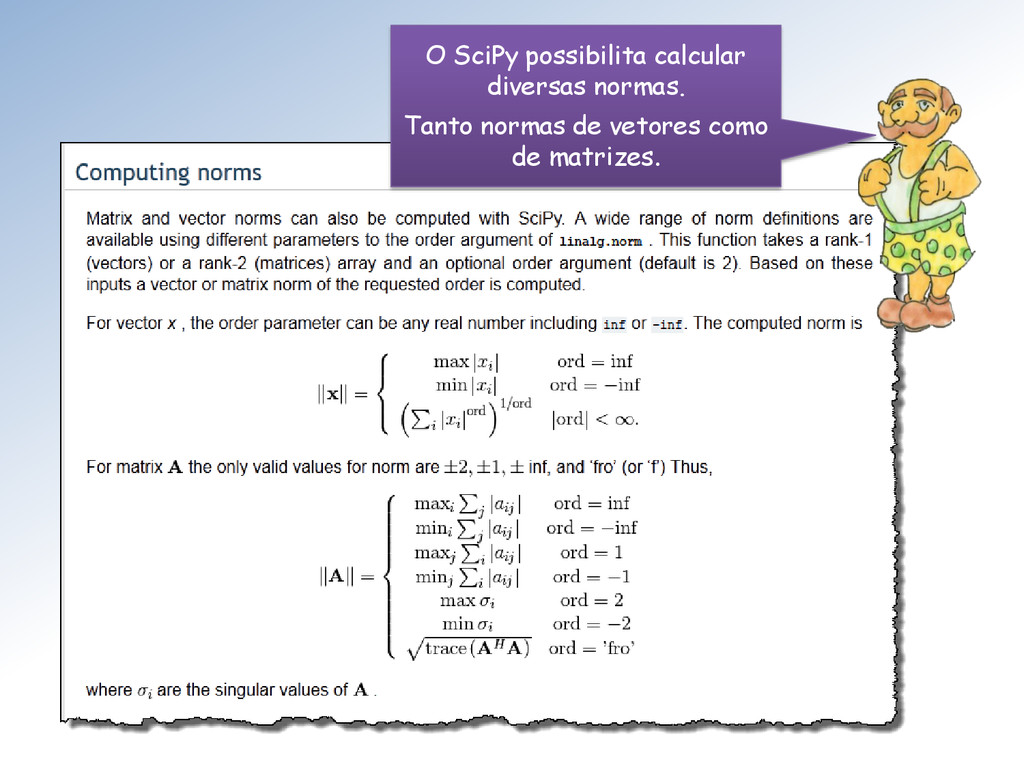
  13. Voltando às rotinas básicas do Scipy, vejamos o que há

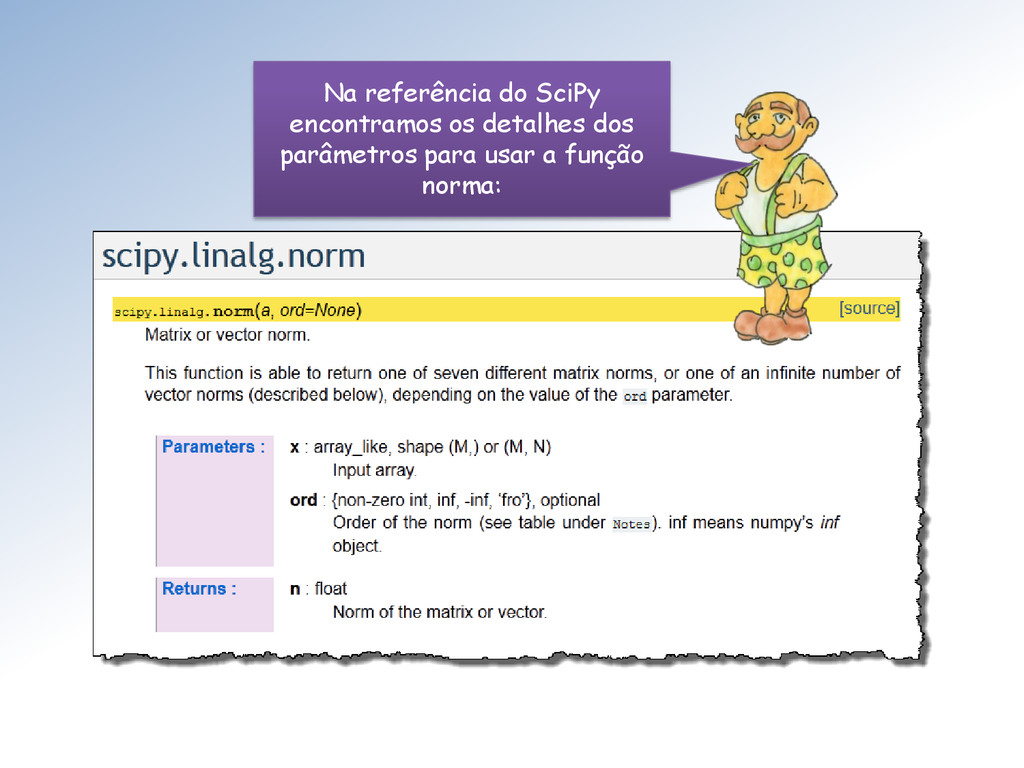
    no tópico “Calculando normas”. Rotinas básicas Achando a inversa Resolvendo sistemas lineares Achando o determinante Calculando normas Resolvendo problemas lineares de mínimos quadrados e pseudo-inversas Inversa generalizada
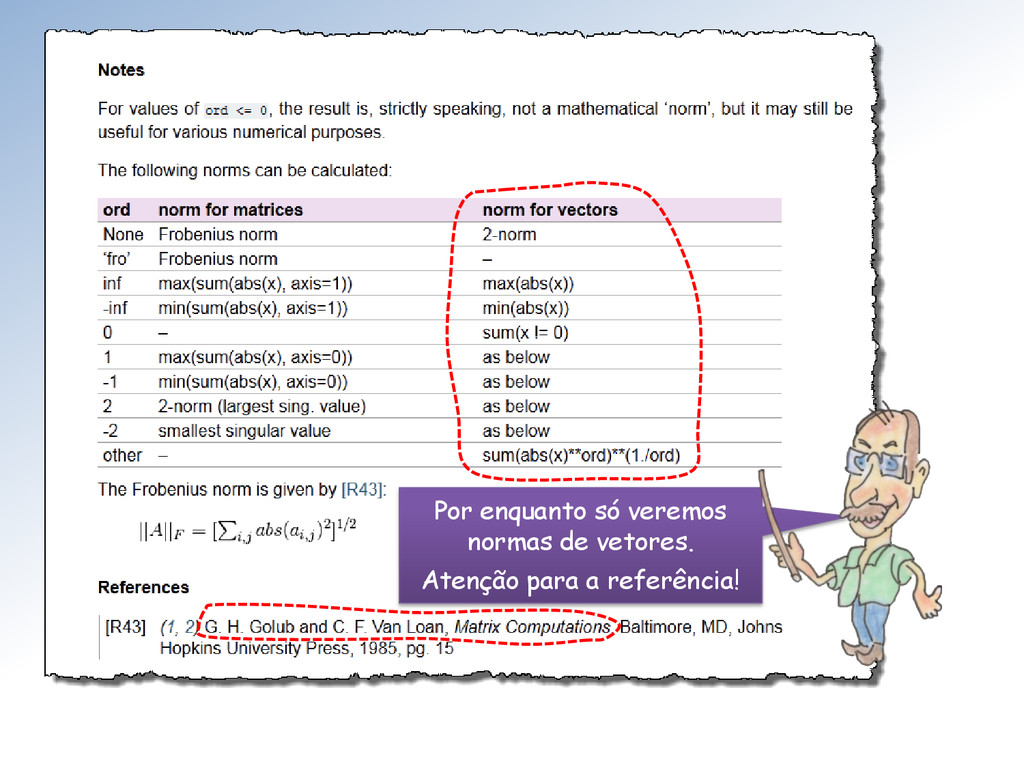
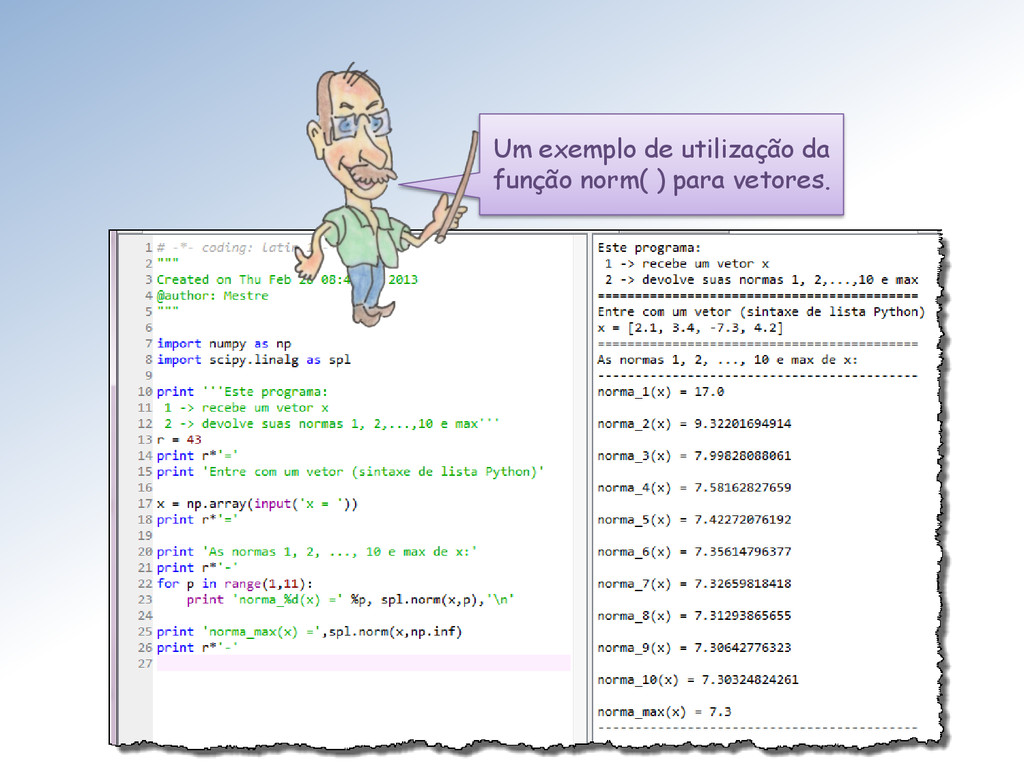
  14. Por enquanto, vamos examinar apenas as normas vetoriais. Veremos as

    normas matriciais mais adiante. Para elas precisaremos de um pouco mais de teoria. É importantíssimo observar que todas aquelas cujo parâmetro ord é negativo não são normas.
  15. Surfista, apresente alguns contra-exemplos que justifiquem a última afirmação do

    Mestre! Quando ord = inf temos a norma do máximo. Para ord = 1 temos a norma da soma e para ord = 2 temos norma euclidiana. Elas são anotadas ∞ , 1 e 2 respectivamente. As outras são anotadas , ( = ).
  16. Já provamos que 2 = 1 2 + 2 2

    + ⋯ + 2 define uma norma. A verificação que 1 = 1 + 2 + ⋯ + é uma norma é óbvia. Da mesma forma, a comprovar que ∞ = max{ 1 , 2 , ⋯ , } define uma norma também é fácil.
  17. Para prová-la precisamos da desigualdade de Hölder: , ≤ ′

    com ′ = −1 . A dificuldade para provar que = |1 | + |2 | + ⋯ + | | é uma norma está na desigualdade triangular: + ≤ + . Ela é conhecida na literatura como desigualdade de Minkowski.
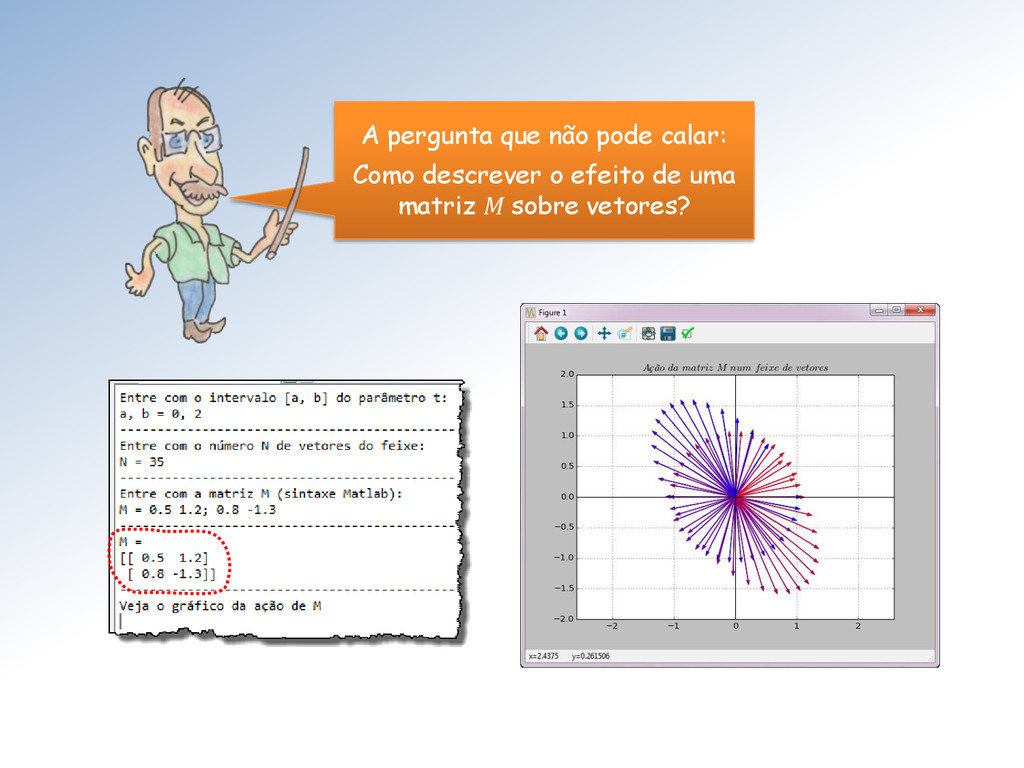
  18. Observem que a desigualdade de Hölder desempenha um papel análogo

    ao da desigualdade de Cauchy-Schwarz. Não vamos provar nenhuma das duas. Porém, se você estiver interessado, Surfista, já sabe as palavras-chave para buscar as demonstrações.
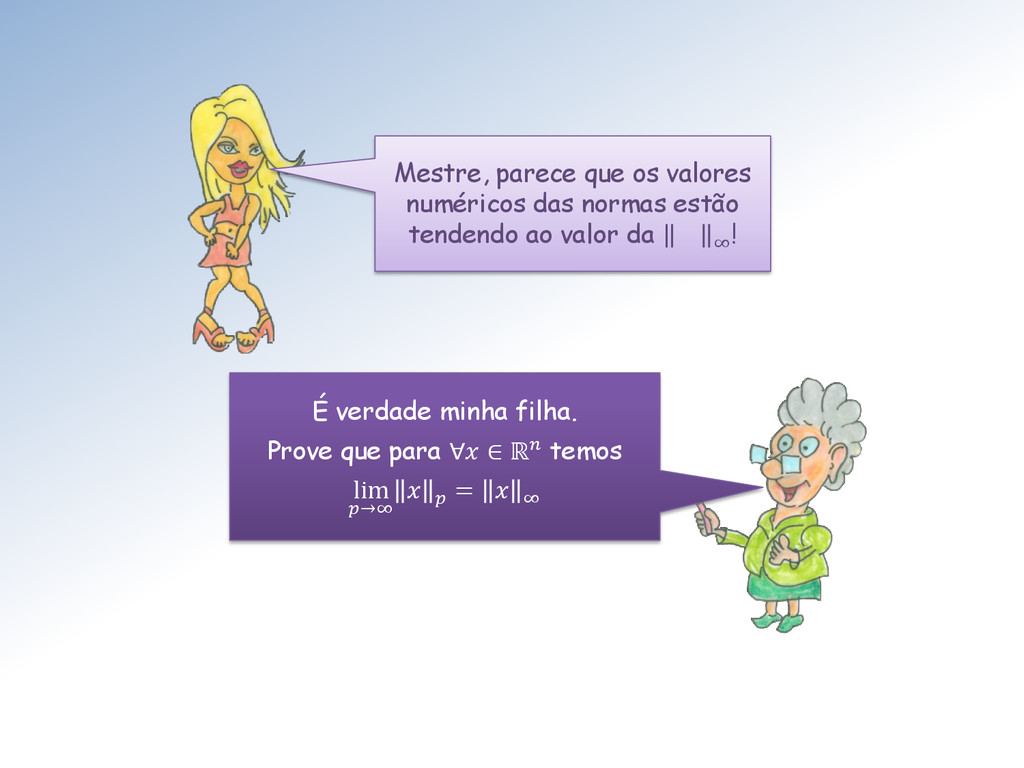
  19. Mestre, parece que os valores numéricos das normas estão tendendo

    ao valor da ∞ ! É verdade minha filha. Prove que para ∀ ∈ ℝ temos lim →∞ = ∞
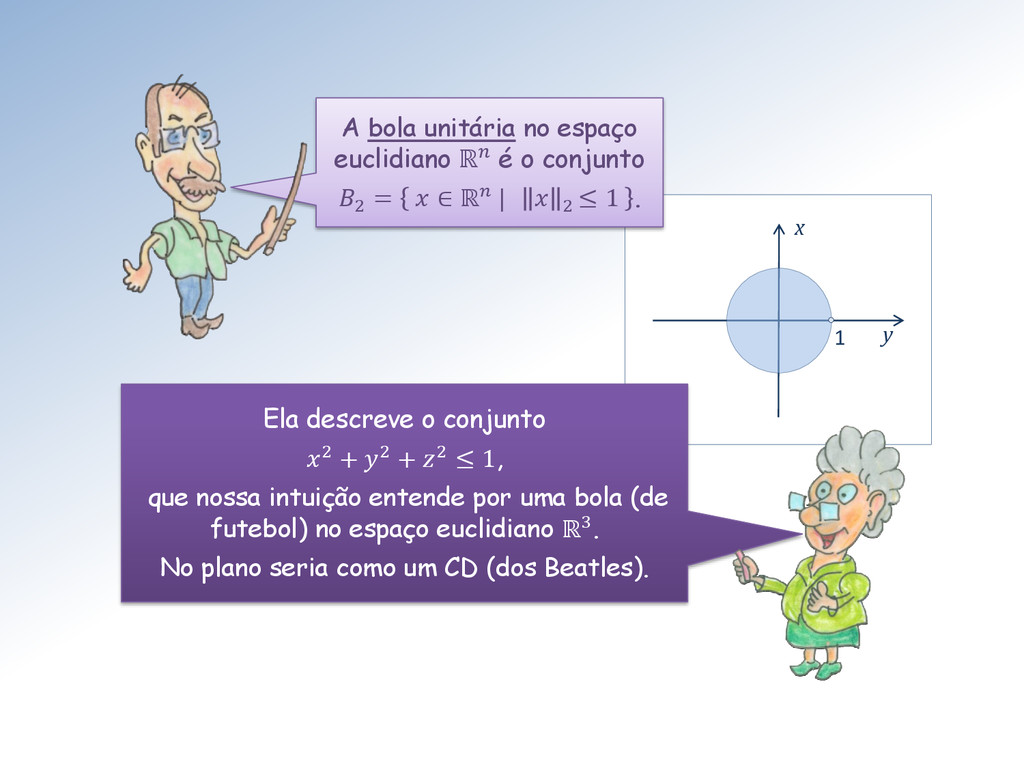
  20. 1 y x A bola unitária no espaço euclidiano ℝ

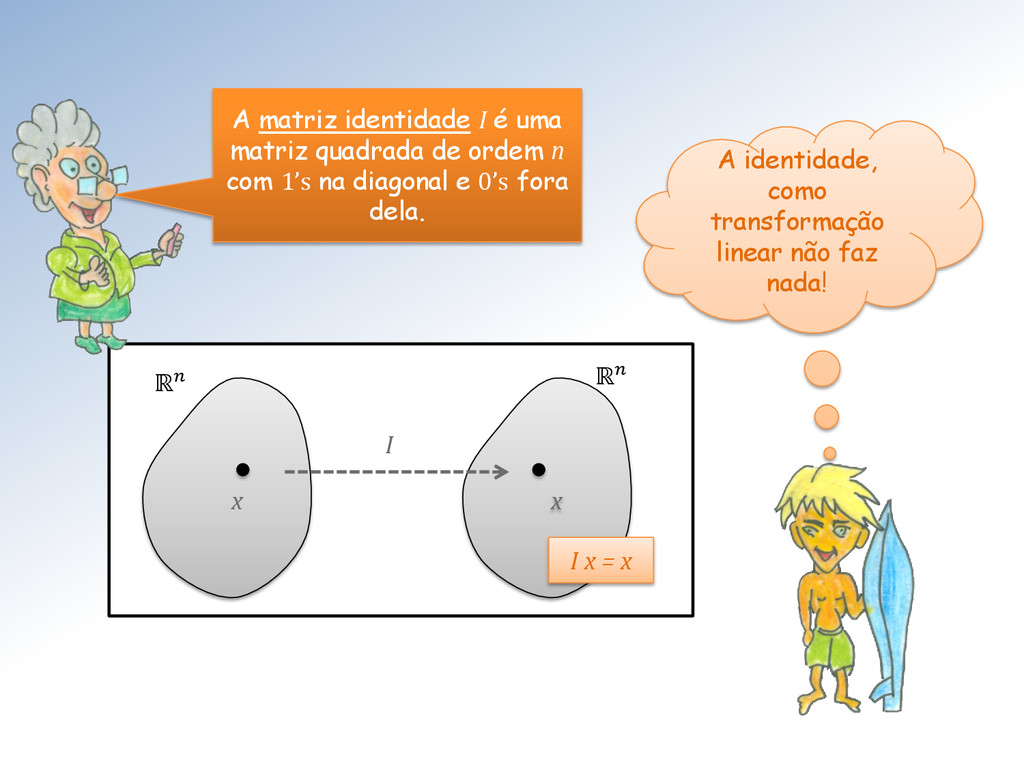
    é o conjunto 2 = ∈ ℝ | 2 ≤ 1 . Ela descreve o conjunto 2 + 2 + 2 ≤ 1, que nossa intuição entende por uma bola (de futebol) no espaço euclidiano ℝ3. No plano seria como um CD (dos Beatles).
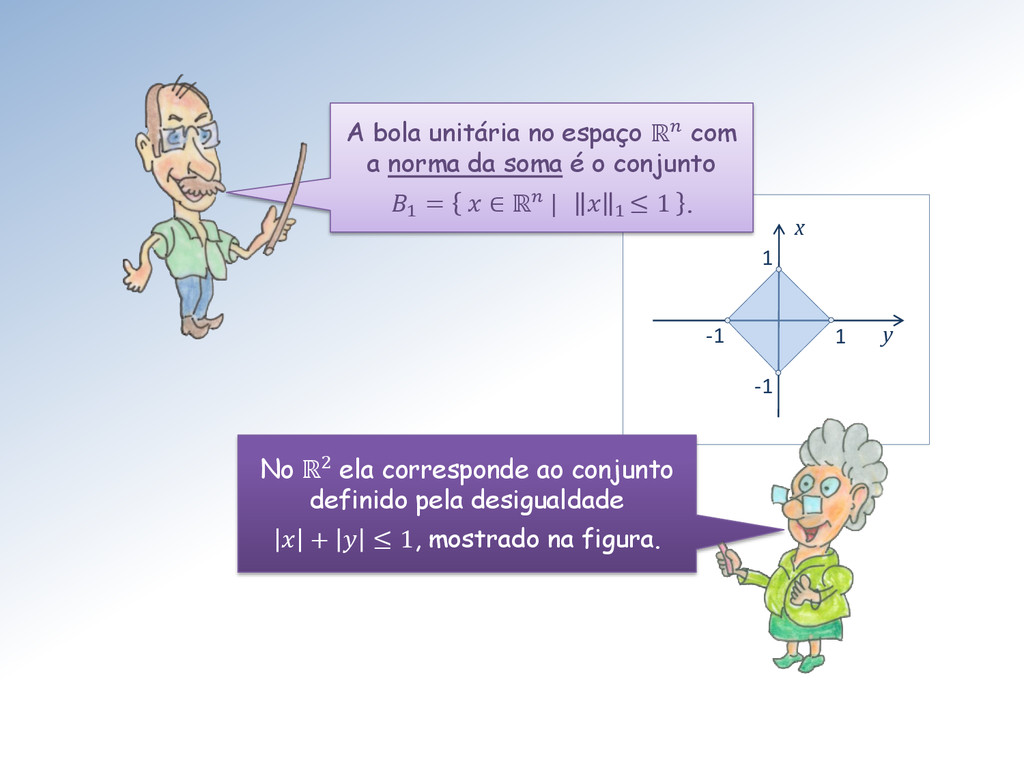
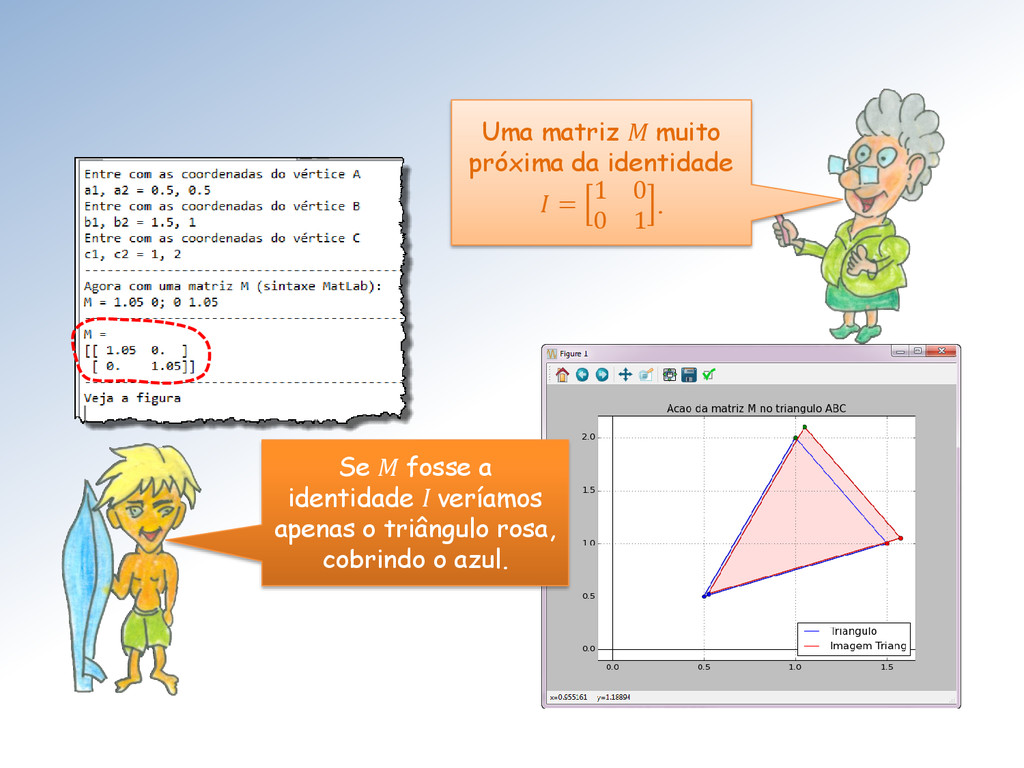
  21. 1 1 -1 -1 y x A bola unitária no

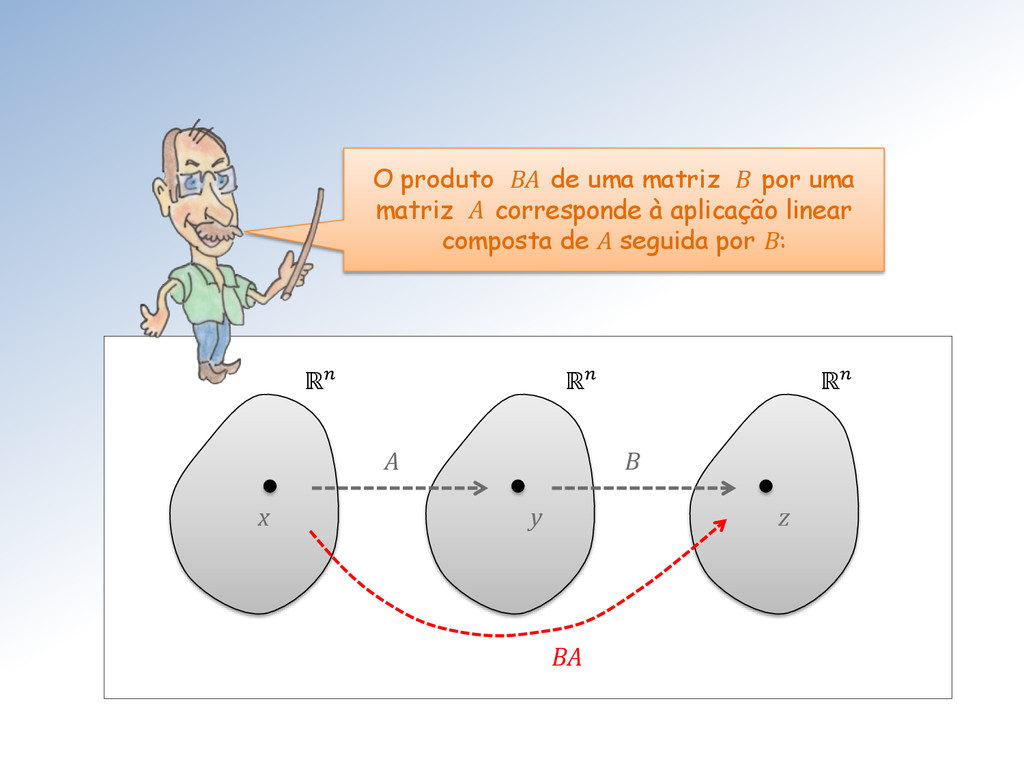
    espaço ℝ com a norma da soma é o conjunto 1 = ∈ ℝ | 1 ≤ 1 . No ℝ2 ela corresponde ao conjunto definido pela desigualdade + ≤ 1, mostrado na figura.
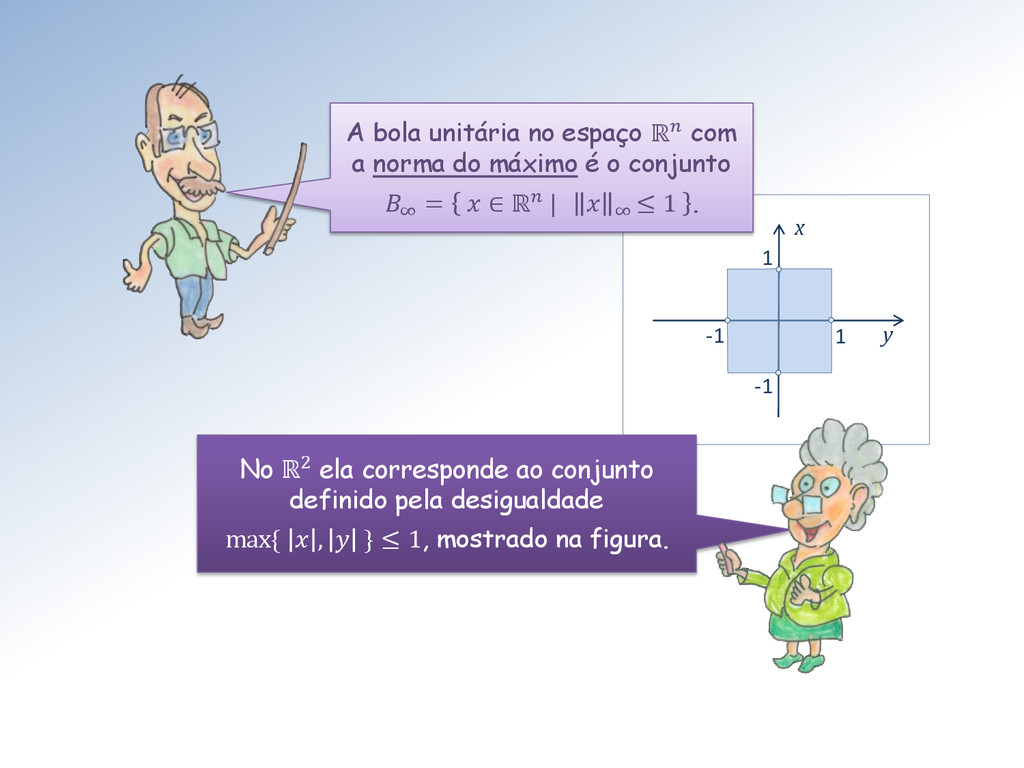
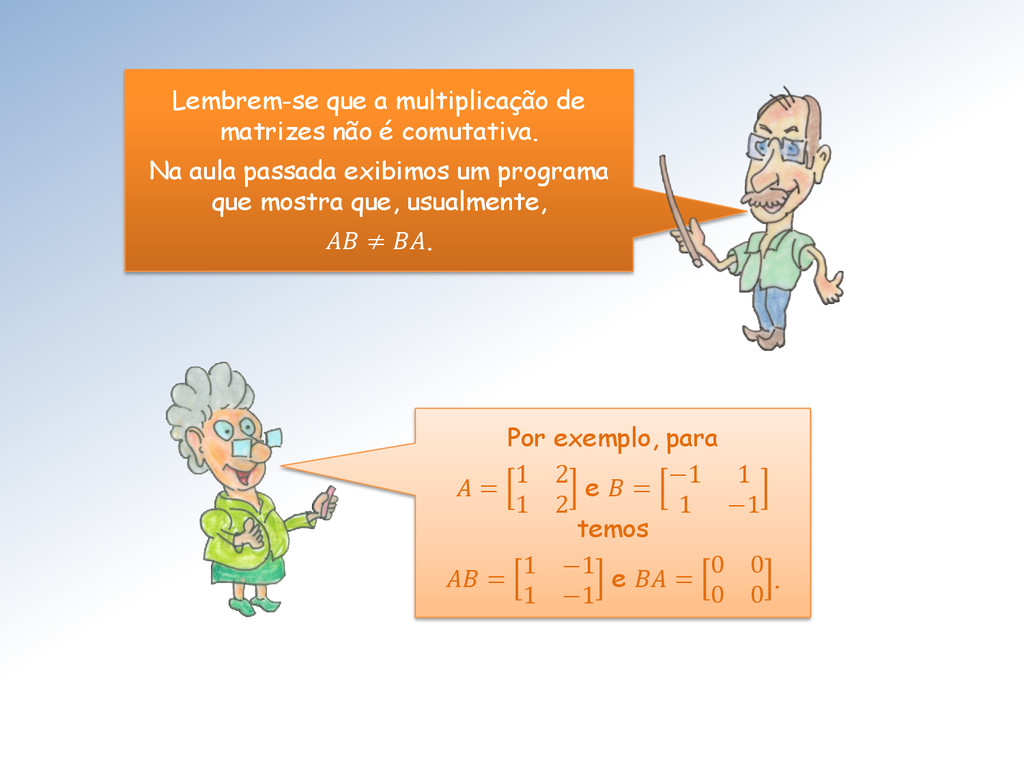
  22. 1 1 -1 -1 y x A bola unitária no

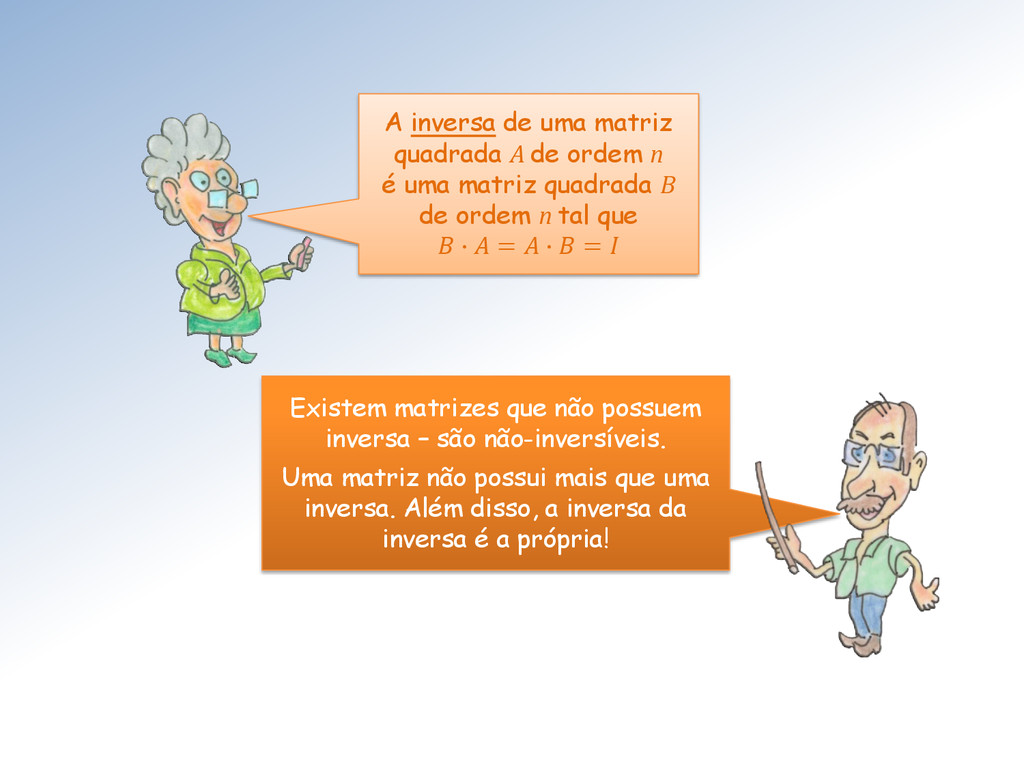
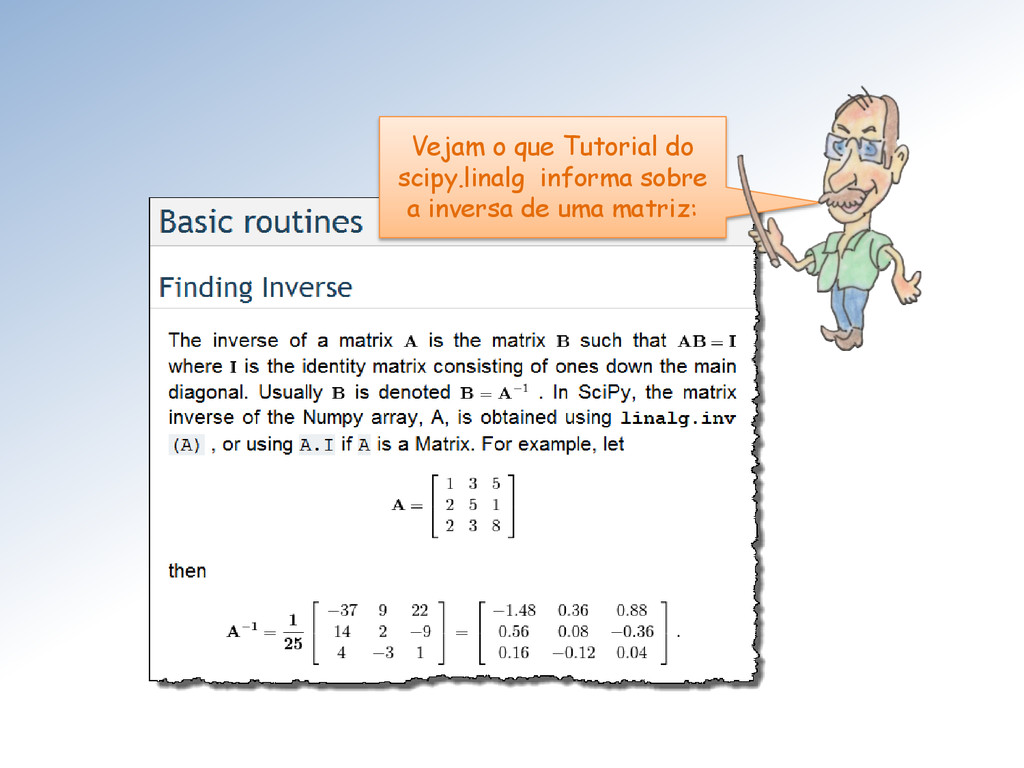
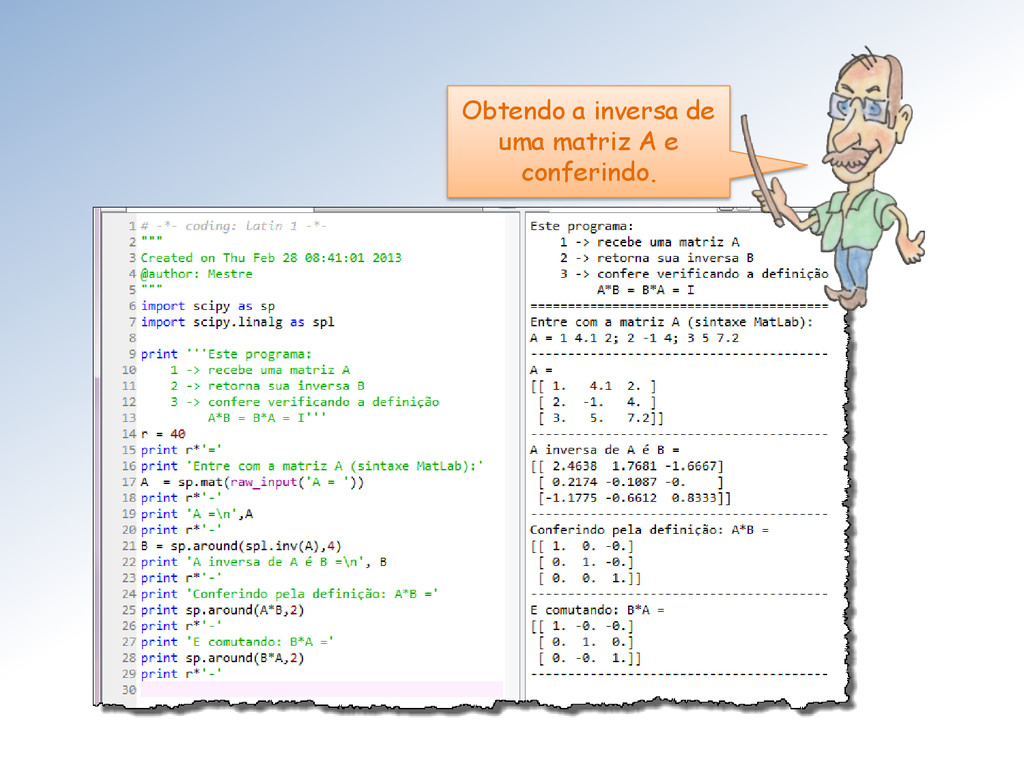
    espaço ℝ com a norma do máximo é o conjunto ∞ = ∈ ℝ | ∞ ≤ 1 . No ℝ2 ela corresponde ao conjunto definido pela desigualdade max{ , } ≤ 1, mostrado na figura.
  23. Surfista, não vá jogar bola com 1 ou ∞ .

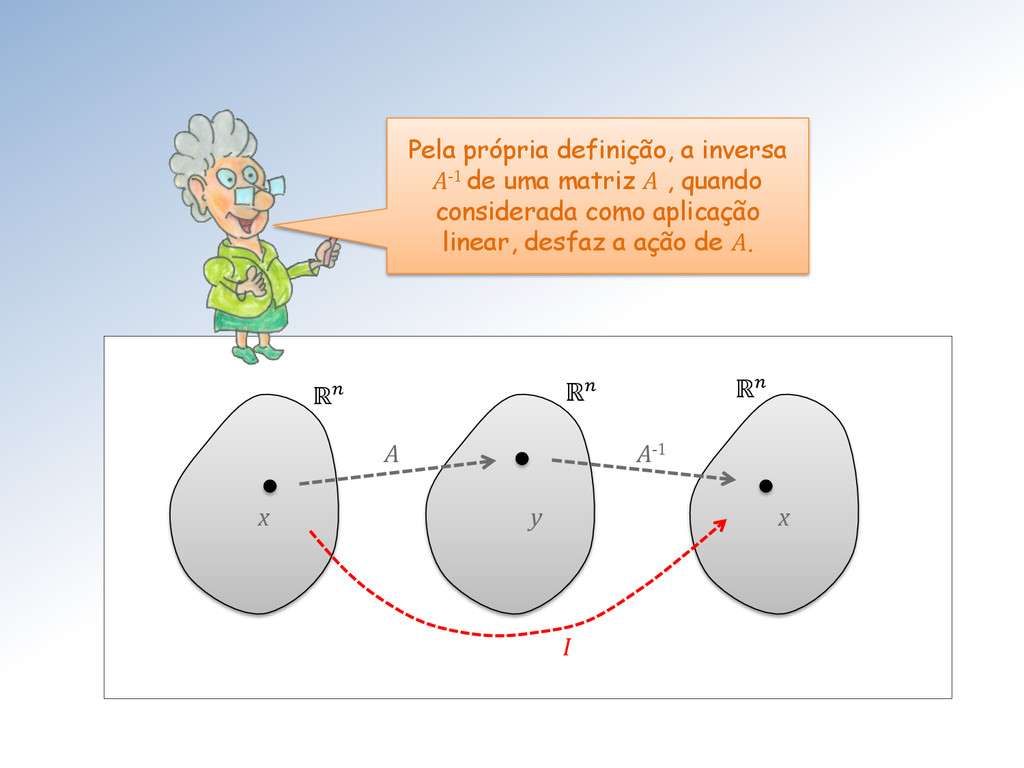
    Você pode se machucar! É, são bolas que escapam da nossa intuição euclidiana.
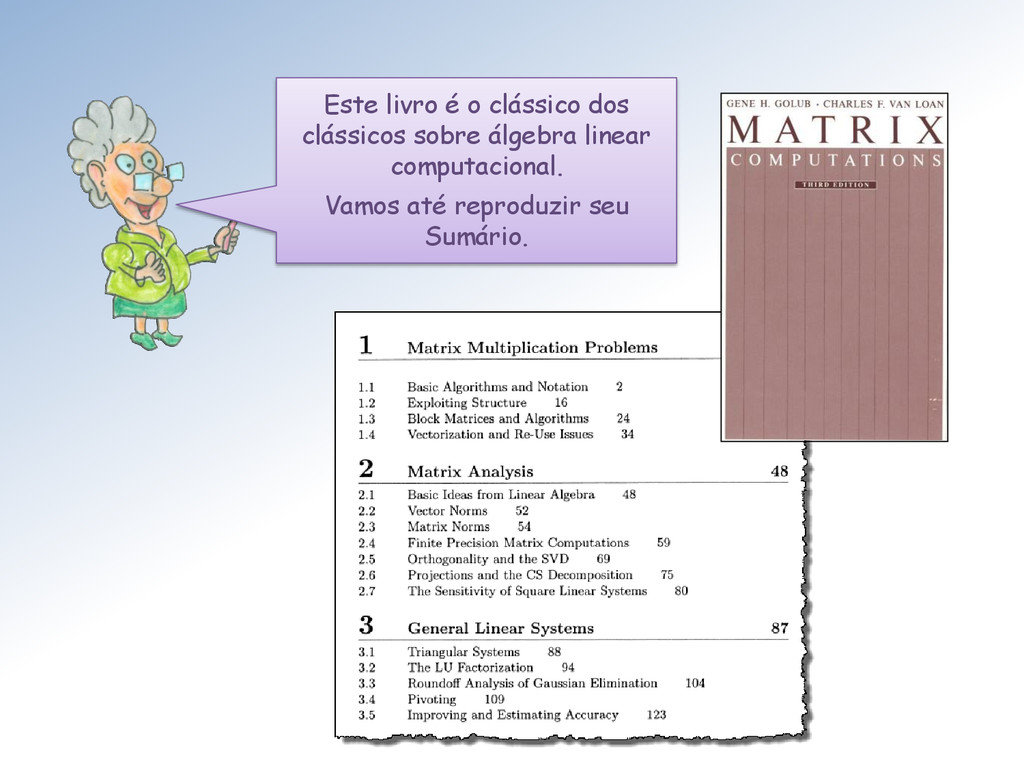
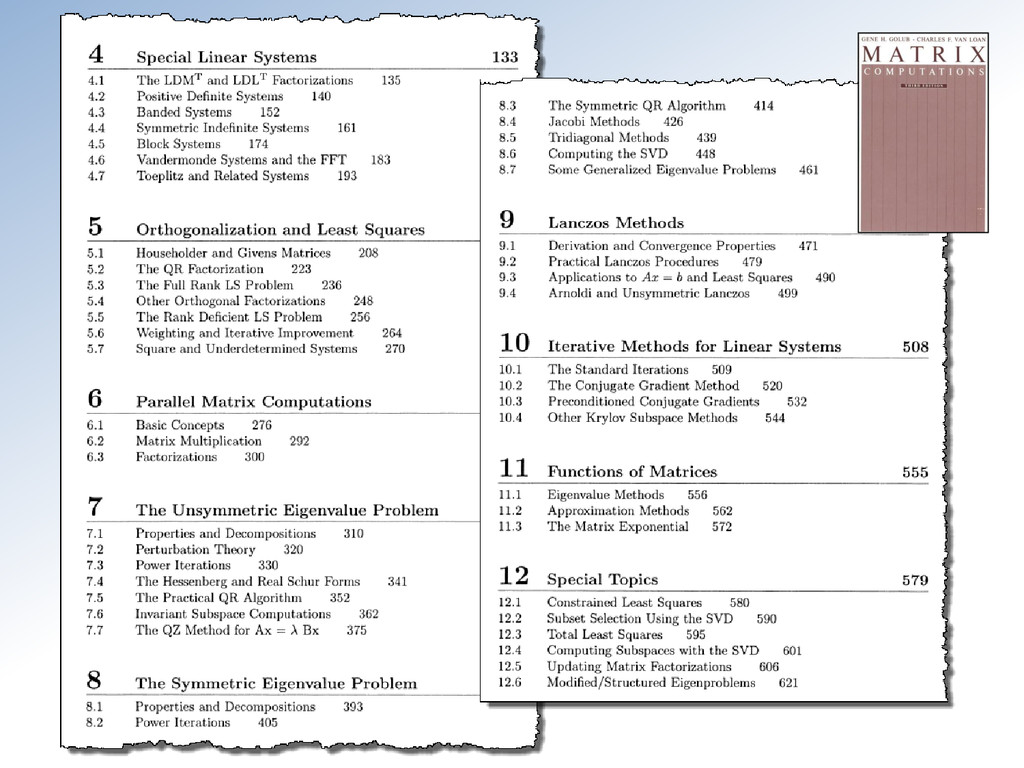
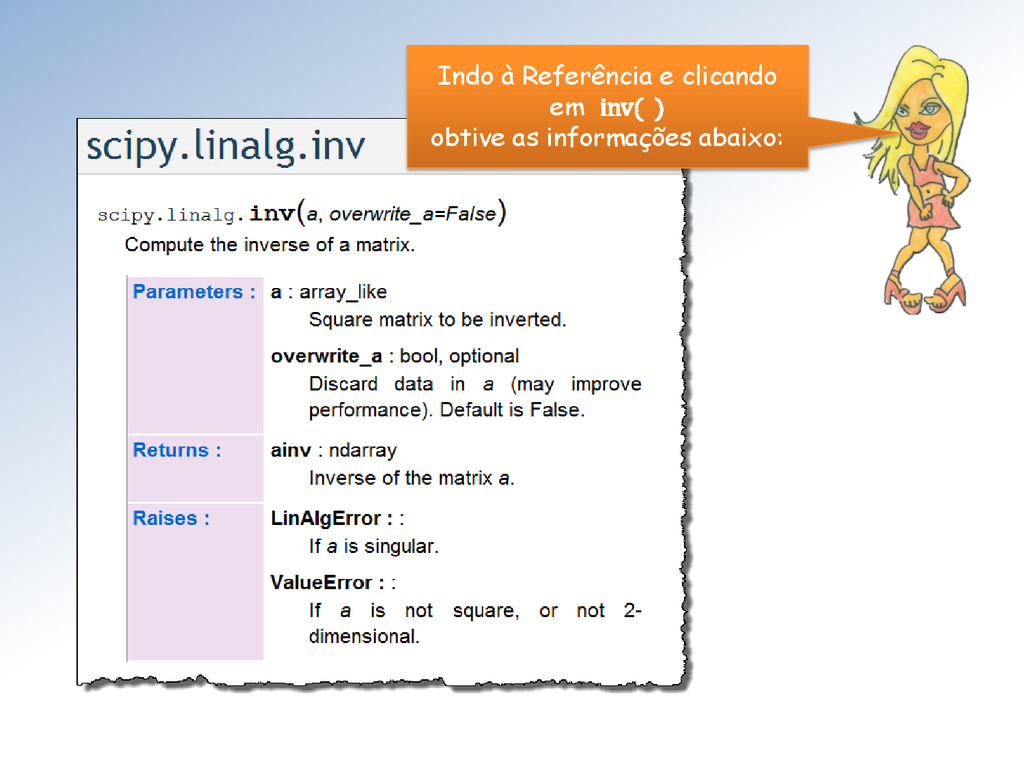
  24. Este livro é o clássico dos clássicos sobre álgebra linear

    computacional. Vamos até reproduzir seu Sumário.
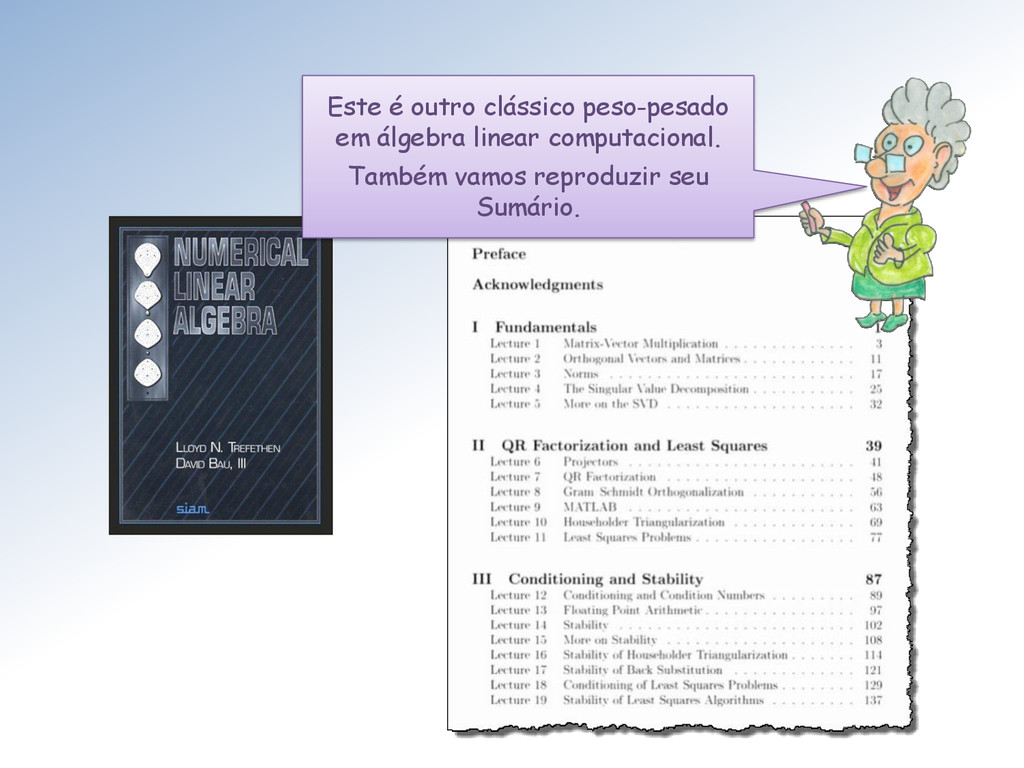
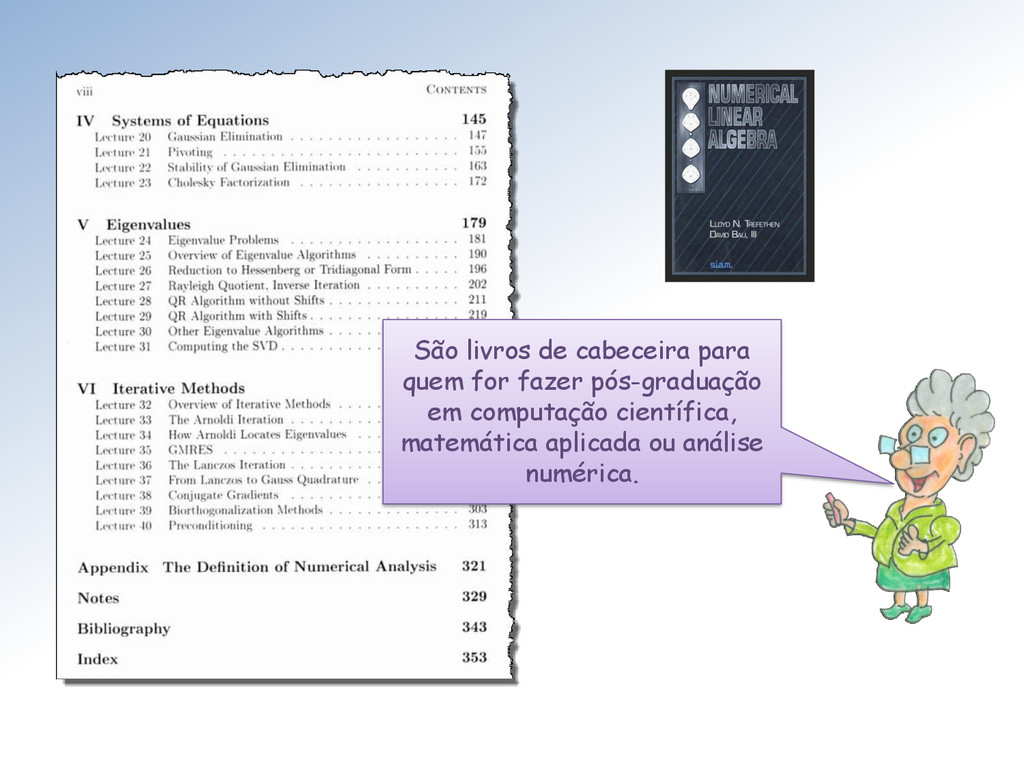
  25. São livros de cabeceira para quem for fazer pós-graduação em

    computação científica, matemática aplicada ou análise numérica.
  26. O conteúdo desses dois livros é a definição mais apropriada

    de Álgebra linear computacional. Invista em você. Adquira os dois livros!
  27. O conceito de função é, com certeza, o mais importante

    da matemática. Elas são o objeto do Cálculo diferencial e integral. Em particular, vamos considerar funções de um espaço vetorial U em um outro espaço vetorial V : : → , ∈ ⟼ = () ∈ .
  28. Em outras palavras, funções : → tais que: • +

    ⟼ ( + ) = + , • ⟼ = (). Tais funções recebem o nome especial de transformações lineares. Particularizando ainda mais: funções : → de um espaço vetorial U para outro V que preservam as operações nativas de U e V.
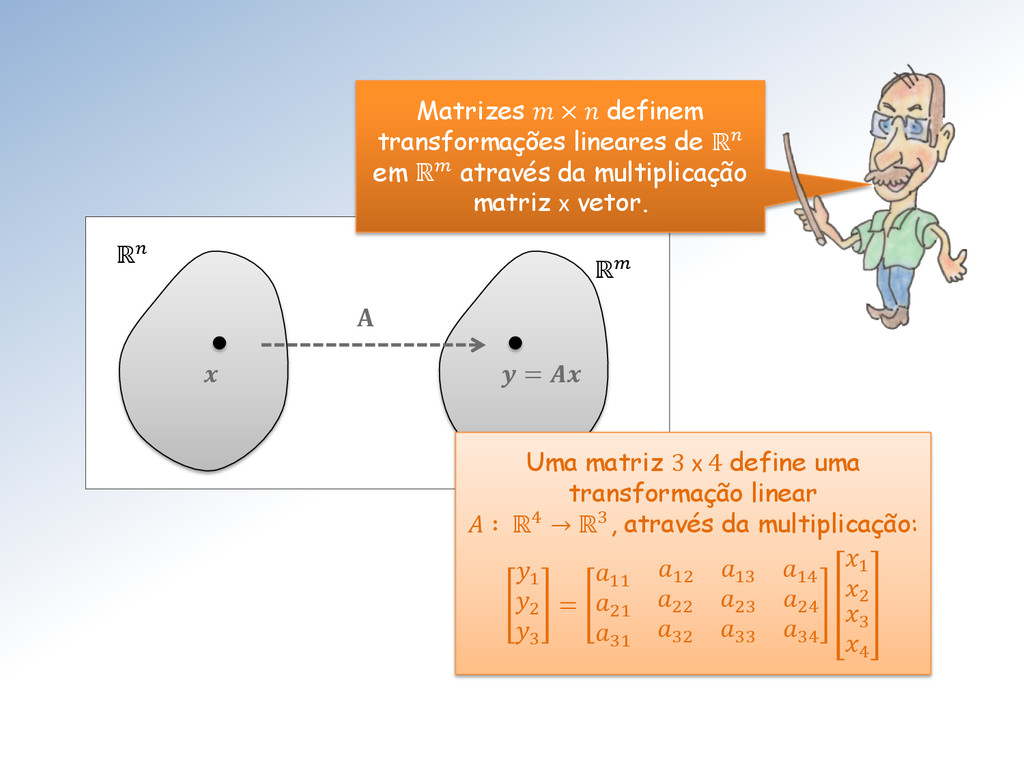
  29. = A ℝ ℝ Matrizes × definem transformações lineares de

    ℝ em ℝ através da multiplicação matriz x vetor. Uma matriz 3 x 4 define uma transformação linear ∶ ℝ4 → ℝ3, através da multiplicação: 1 2 3 = 11 12 13 14 21 22 23 24 31 32 33 34 1 2 3 4
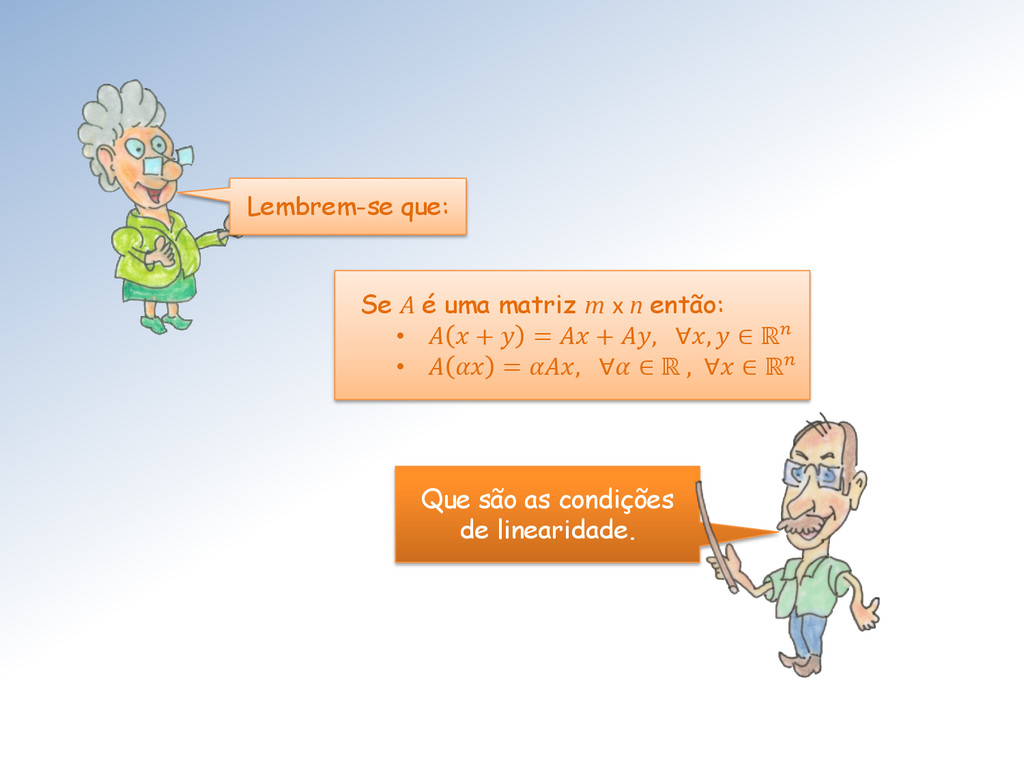
  30. Lembrem-se que: Se A é uma matriz m x n

    então: • + = + , ∀, ∈ ℝ • = , ∀ ∈ ℝ , ∀ ∈ ℝ Que são as condições de linearidade.
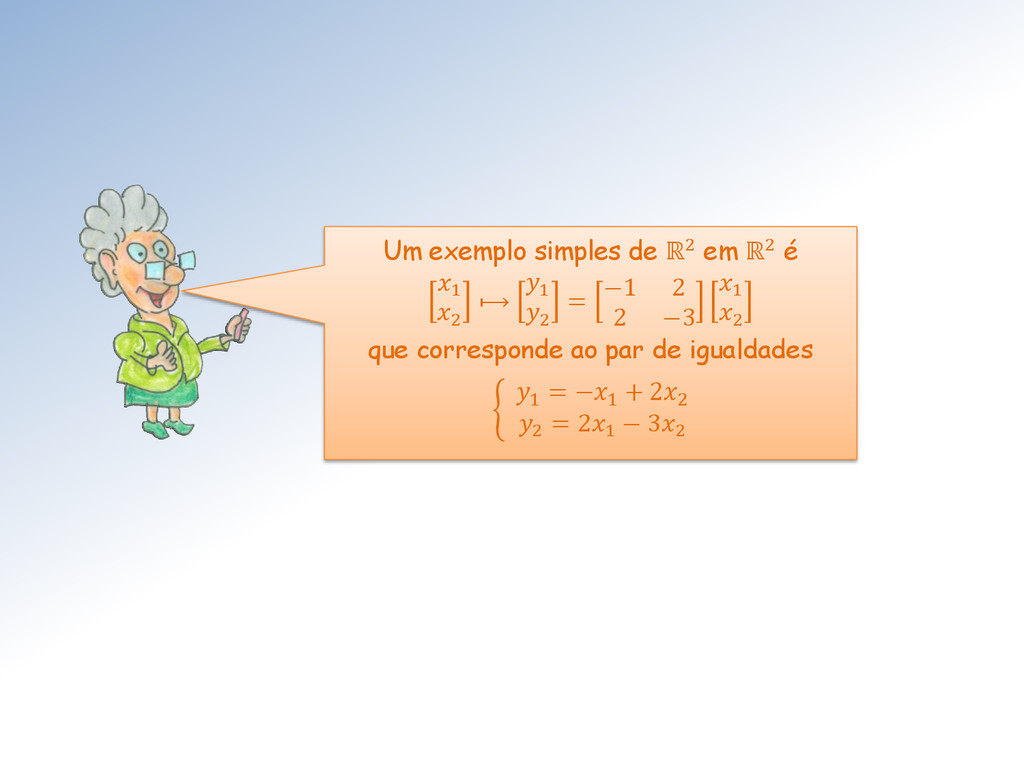
  31. Um exemplo simples de ℝ2 em ℝ2 é 1 2

    ⟼ 1 2 = −1 2 2 −3 1 2 que corresponde ao par de igualdades 1 = −1 + 22 2 = 21 − 32
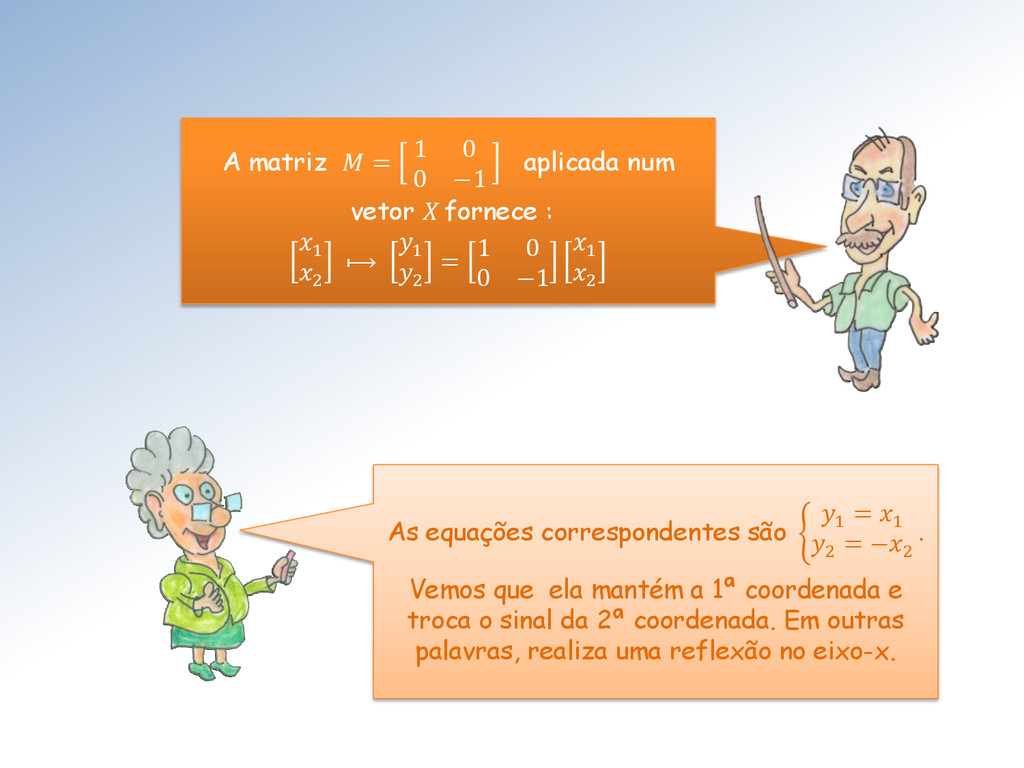
  32. As equações correspondentes são 1 = 1 2 = −2

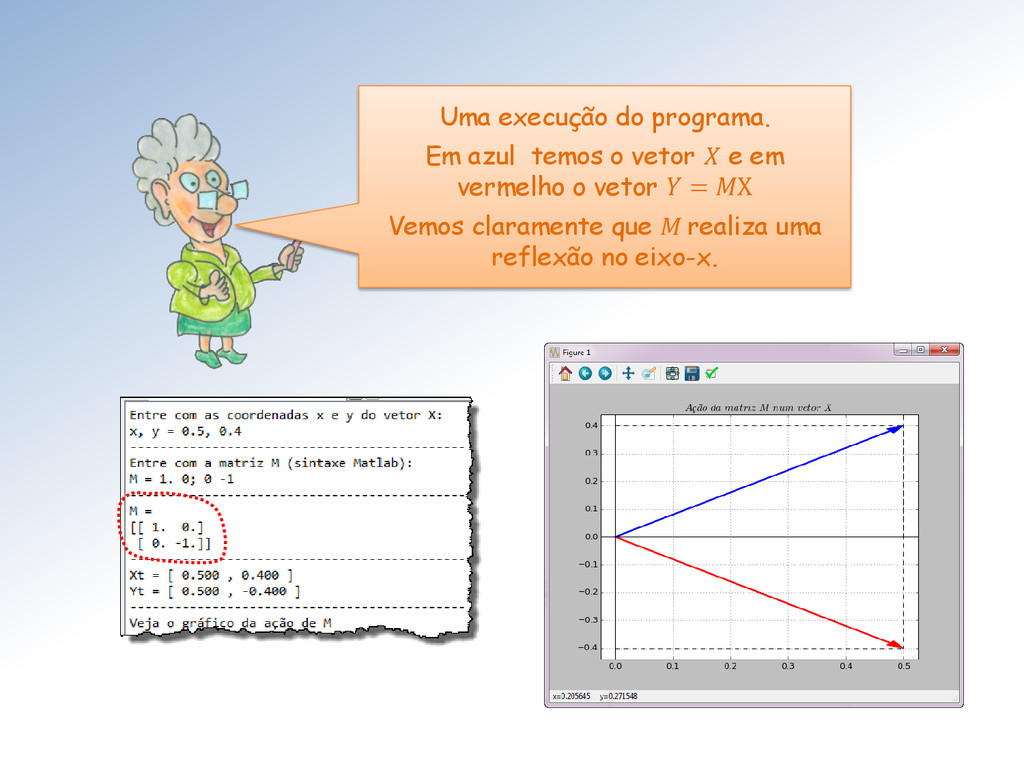
    . Vemos que ela mantém a 1ª coordenada e troca o sinal da 2ª coordenada. Em outras palavras, realiza uma reflexão no eixo-x. A matriz = 1 0 0 −1 aplicada num vetor X fornece : 1 2 ⟼ 1 2 = 1 0 0 −1 1 2
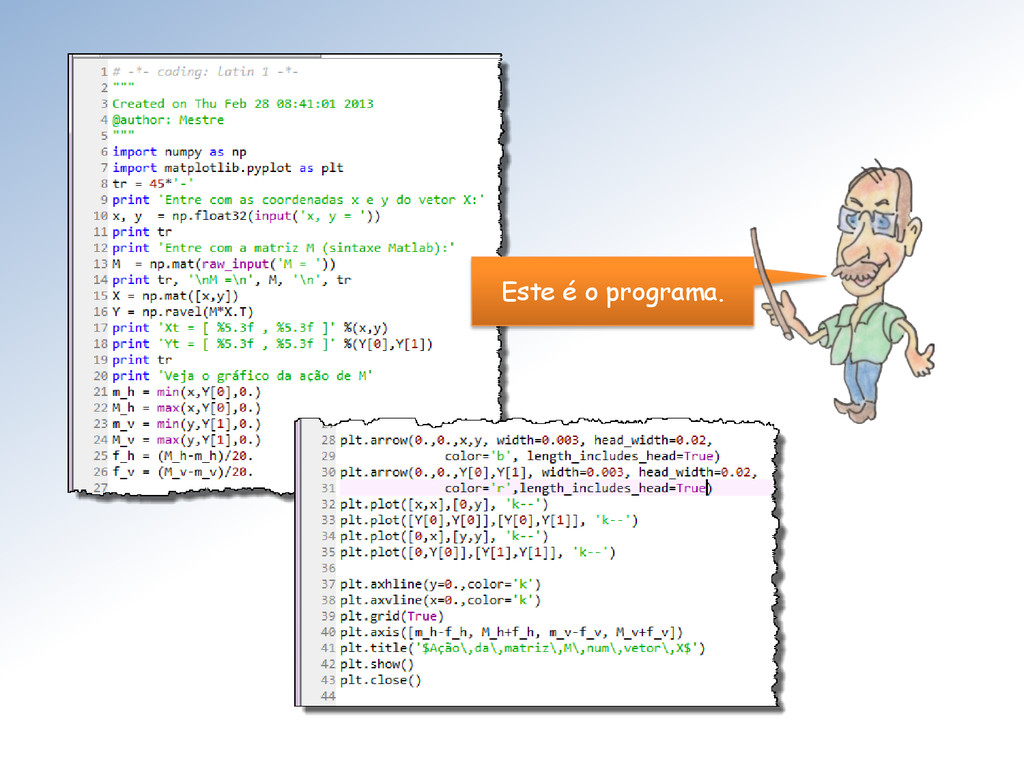
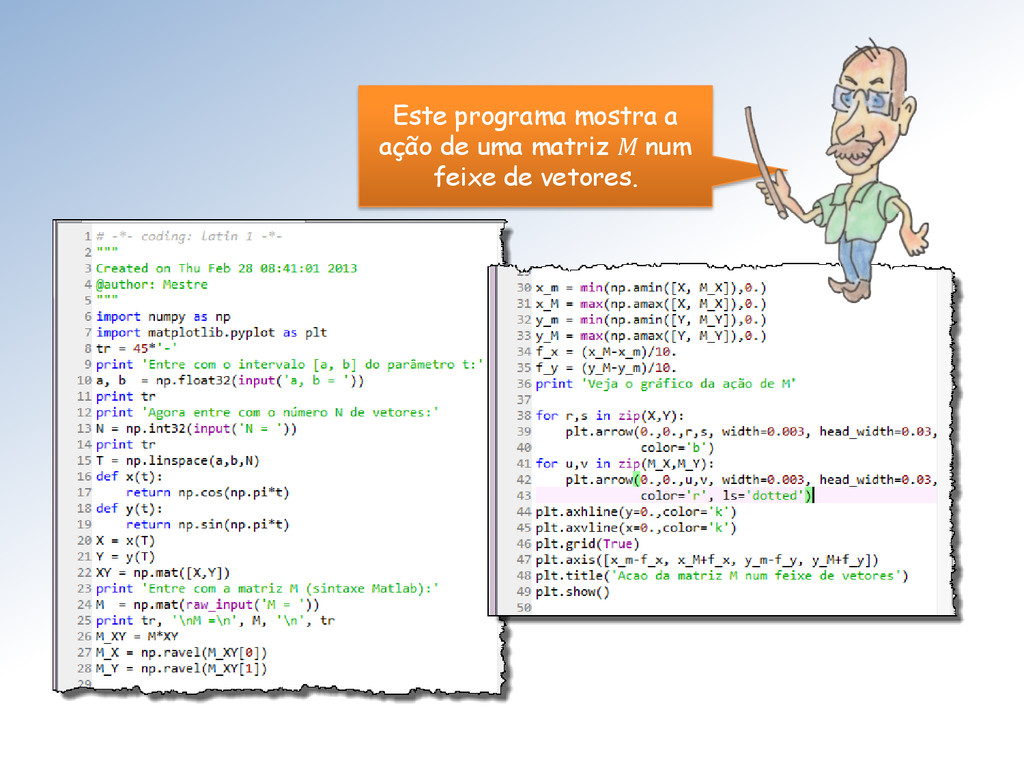
  33. O programa a seguir mostra a ação de uma matriz

    M sobre um vetor . Ele permite escolher a matriz M e o vetor .
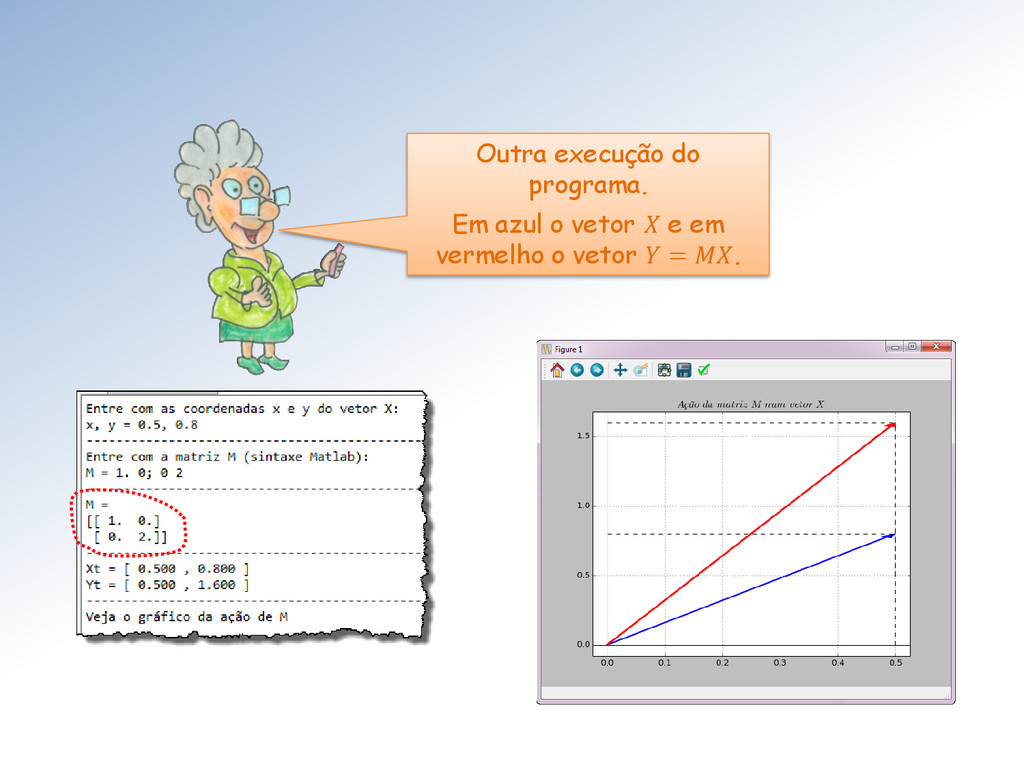
  34. Uma execução do programa. Em azul temos o vetor e

    em vermelho o vetor = X Vemos claramente que M realiza uma reflexão no eixo-x.
  35. O programa da próxima transparência permitirá a visualização da ação

    de uma matriz M qualquer sobre um triângulo ABC escolhido livremente. Mostraremos alguns exemplos com diferentes matrizes M. Surfista, faça outros exemplos exploratórios.
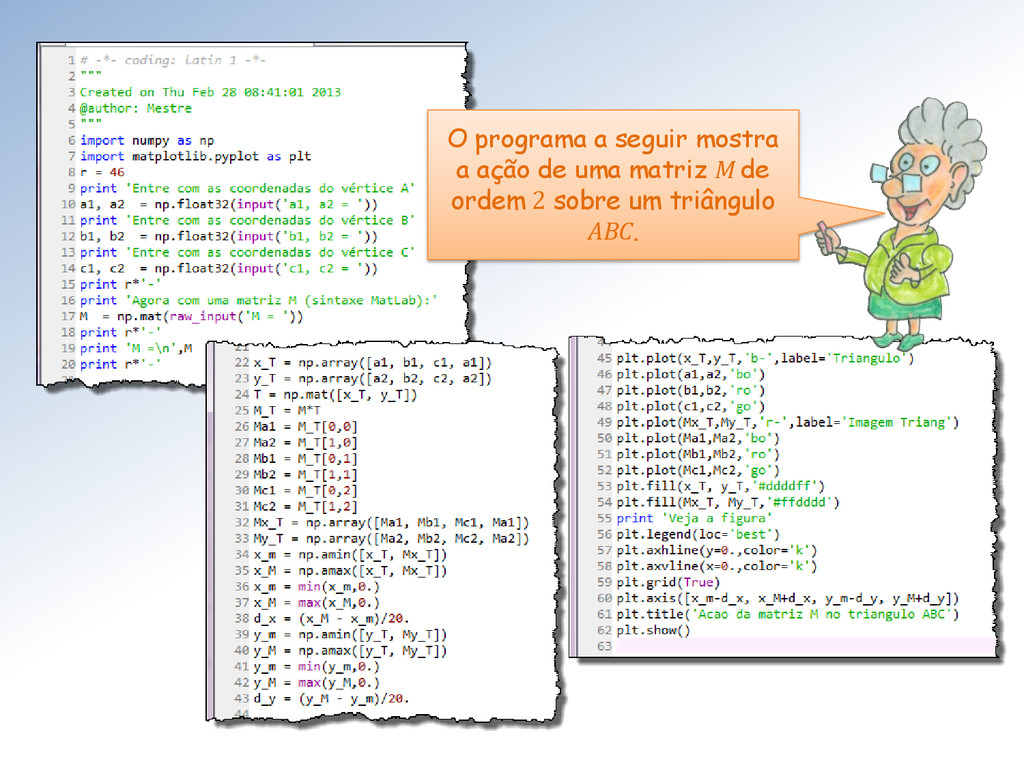
  36. O programa a seguir mostra a ação de uma matriz

    M de ordem 2 sobre um triângulo ABC.
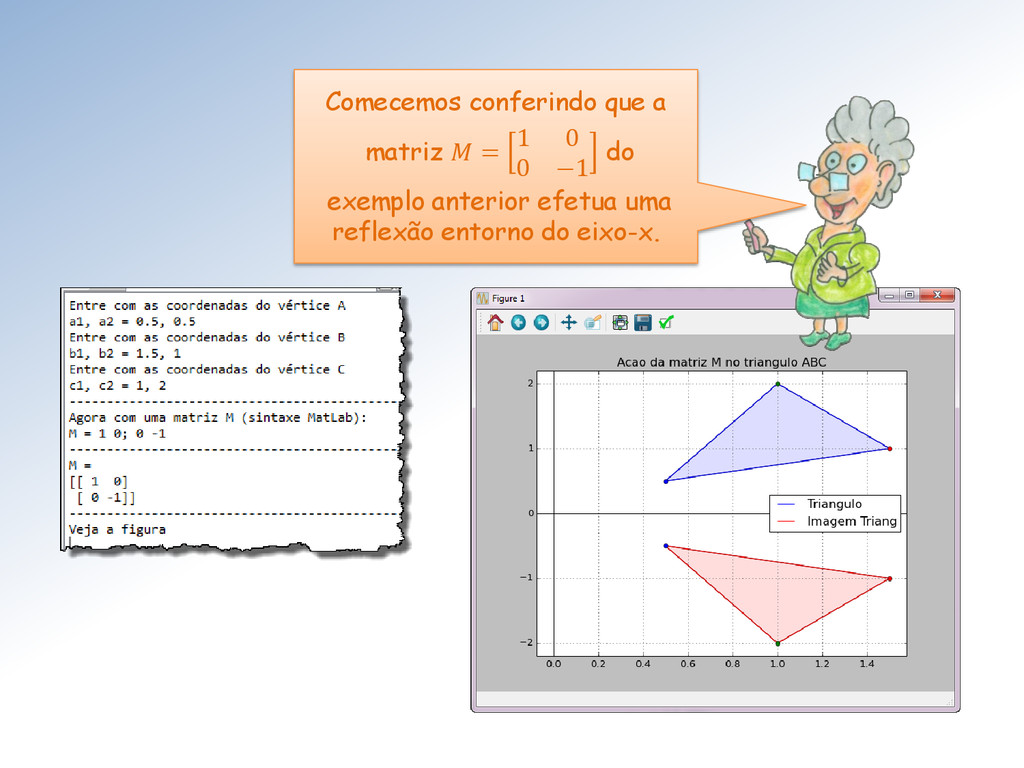
  37. Comecemos conferindo que a matriz = 1 0 0 −1

    do exemplo anterior efetua uma reflexão entorno do eixo-x.
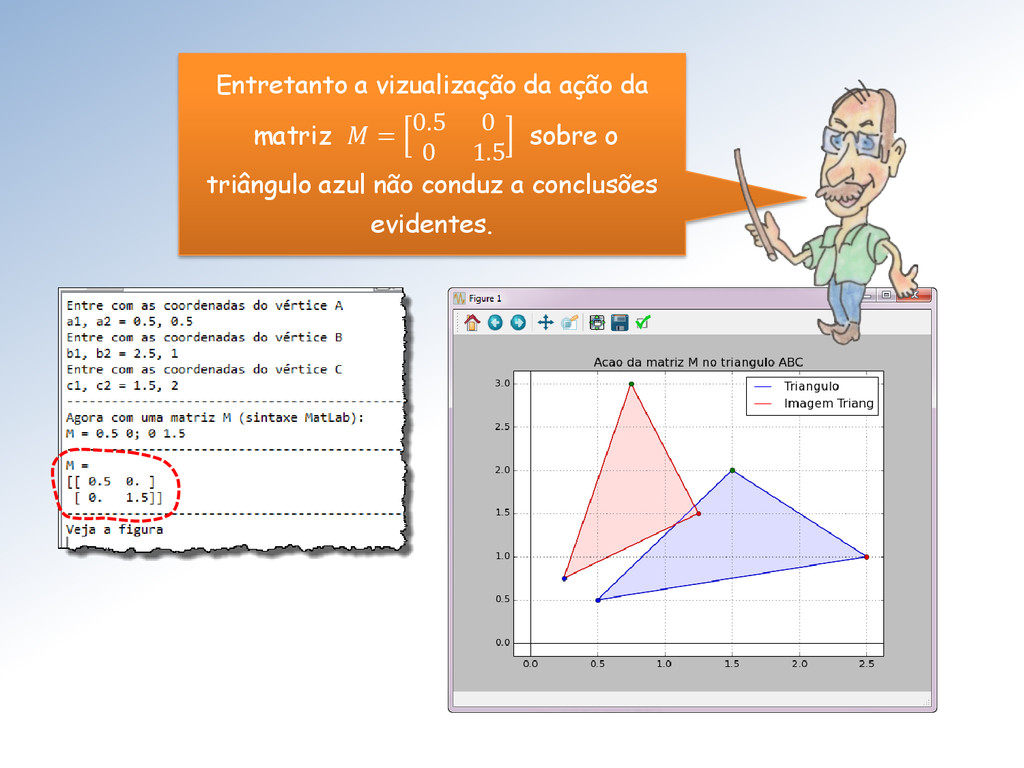
  38. Entretanto a vizualização da ação da matriz = 0.5 0

    0 1.5 sobre o triângulo azul não conduz a conclusões evidentes.
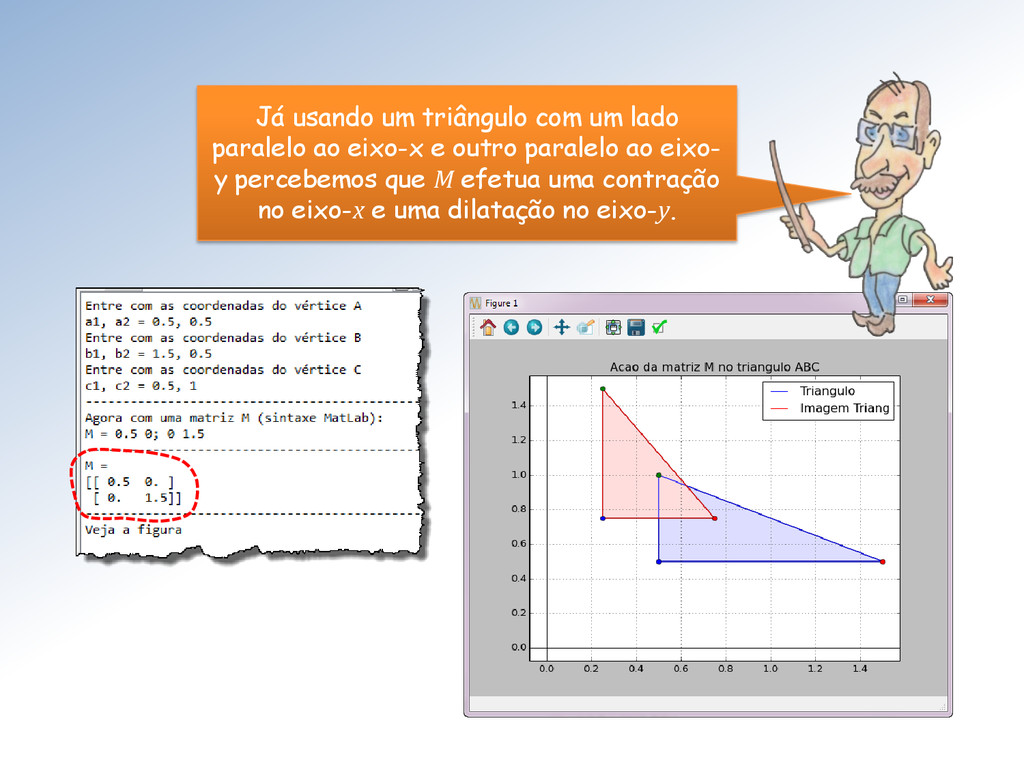
  39. Já usando um triângulo com um lado paralelo ao eixo-x

    e outro paralelo ao eixo- y percebemos que M efetua uma contração no eixo-x e uma dilatação no eixo-y.
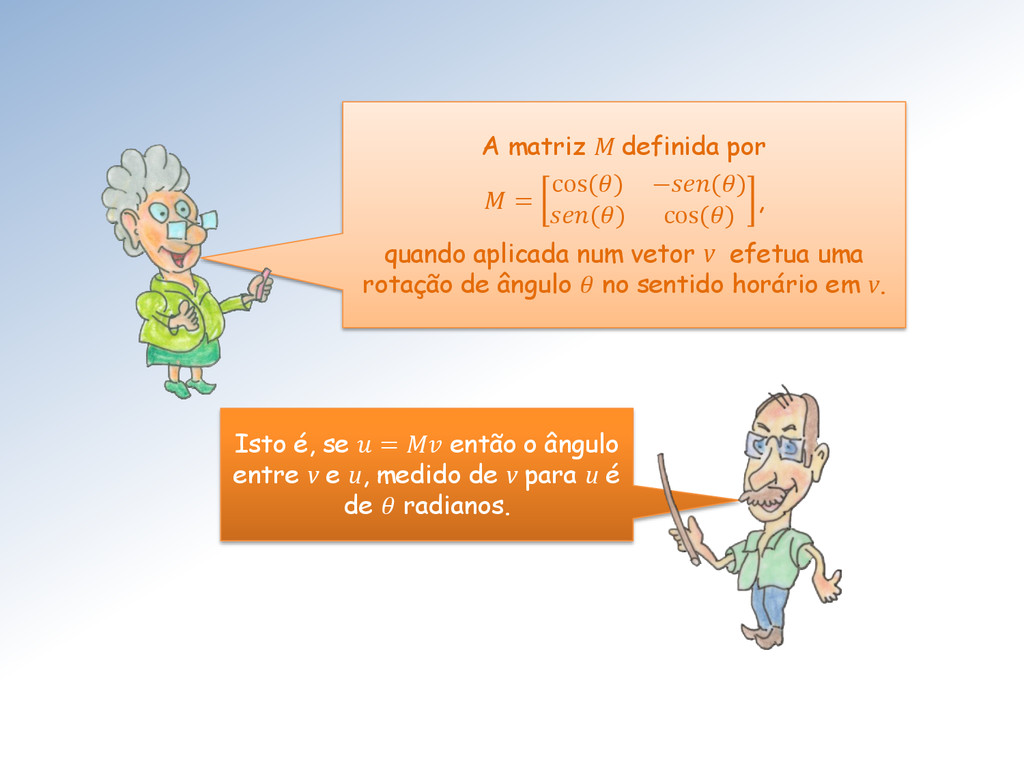
  40. A matriz M definida por = cos() −() () cos()

    , quando aplicada num vetor v efetua uma rotação de ângulo no sentido horário em v. Isto é, se = então o ângulo entre v e u, medido de v para u é de radianos.
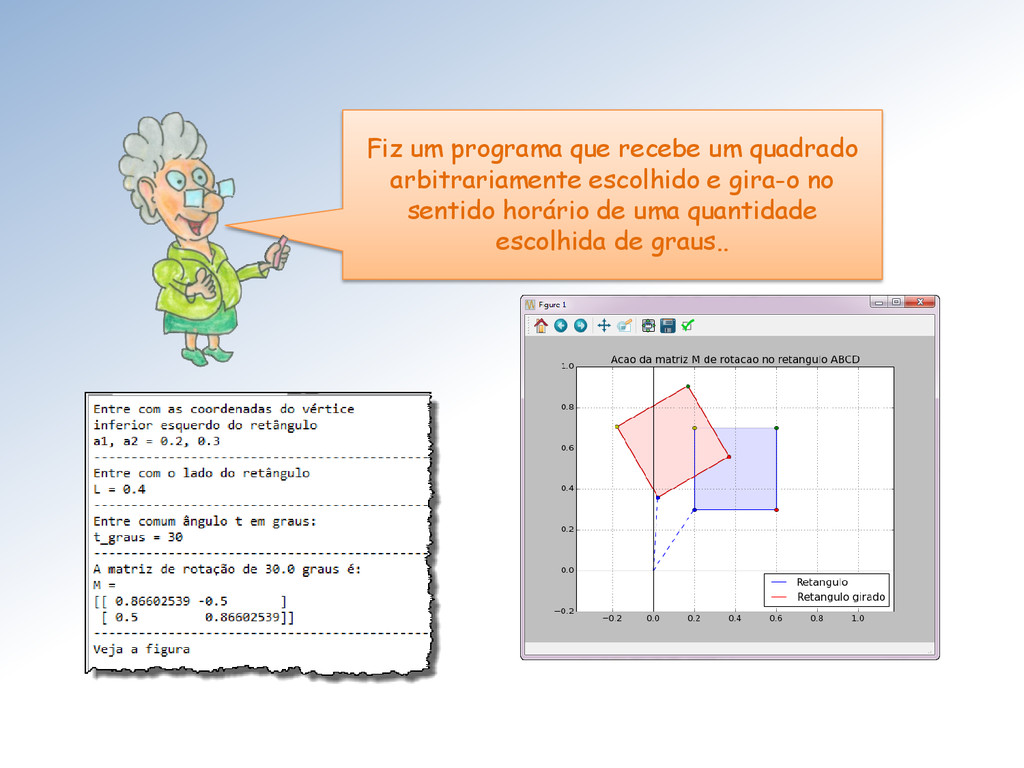
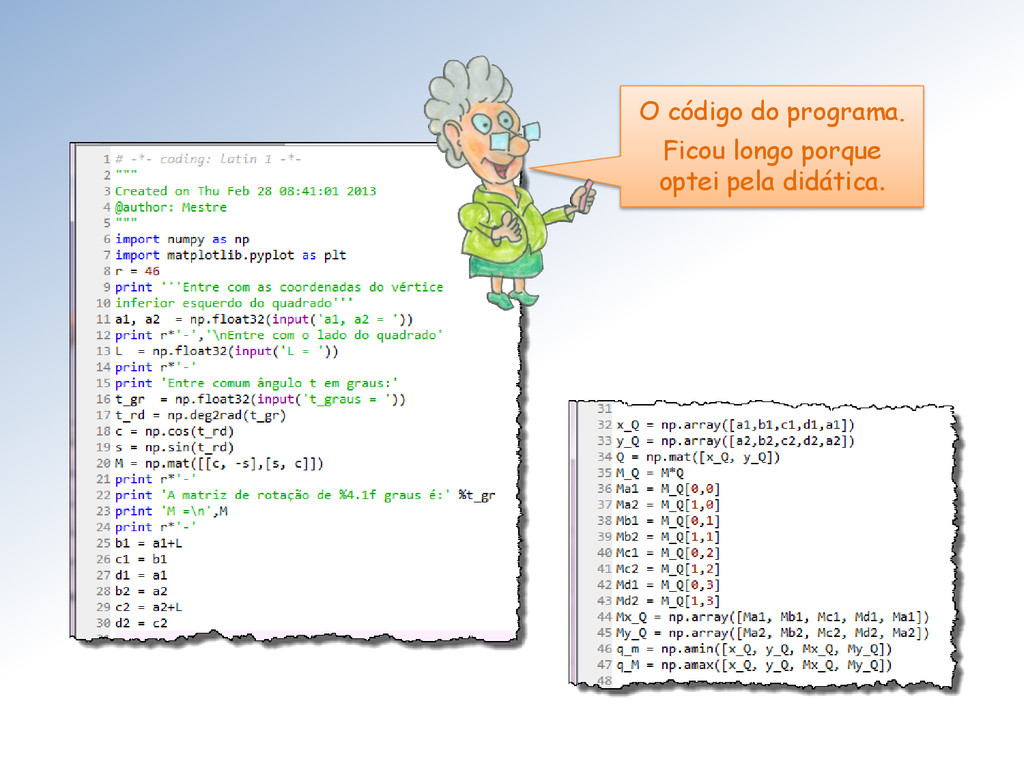
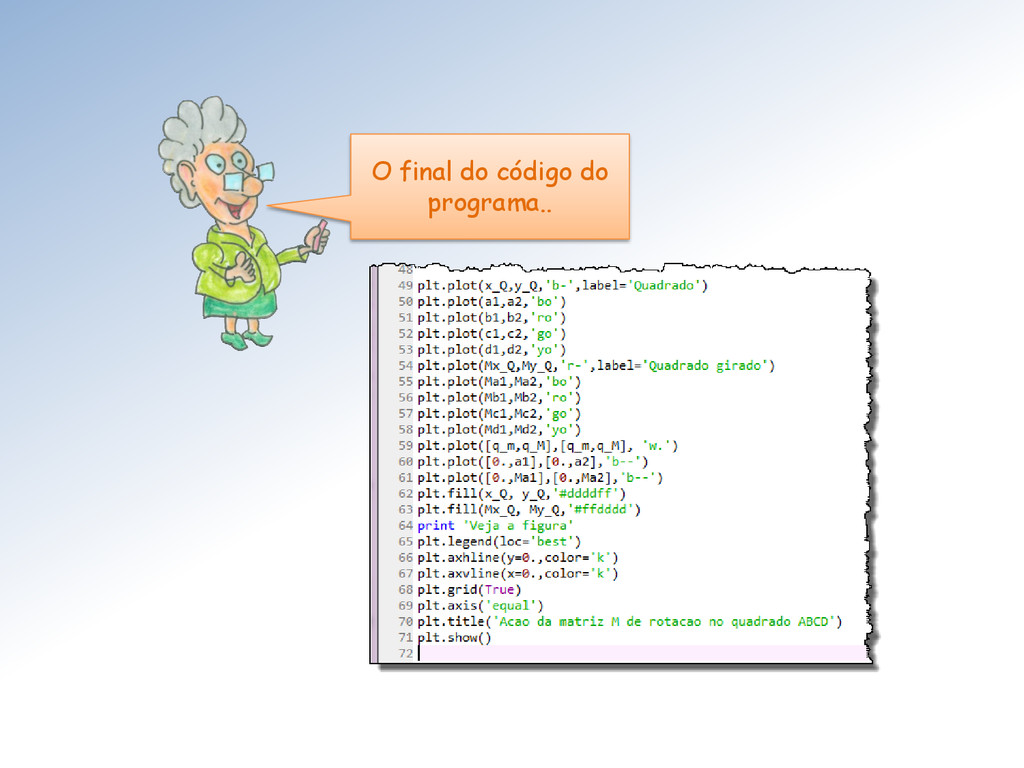
  41. Fiz um programa que recebe um quadrado arbitrariamente escolhido e

    gira-o no sentido horário de uma quantidade escolhida de graus..
  42. Uma rotação de 45º e outra de 90º. Notem que

    na rotação a norma dos vetores (e portanto dos objetos construídos com eles) permanece inalterada.
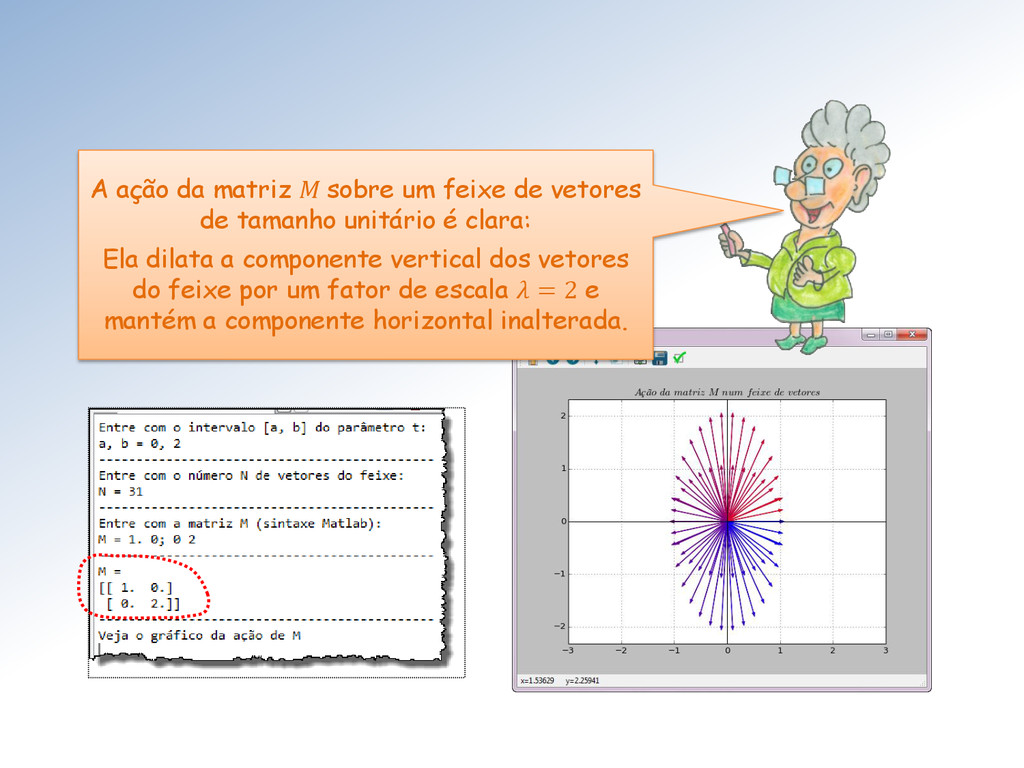
  43. A ação da matriz M sobre um feixe de vetores

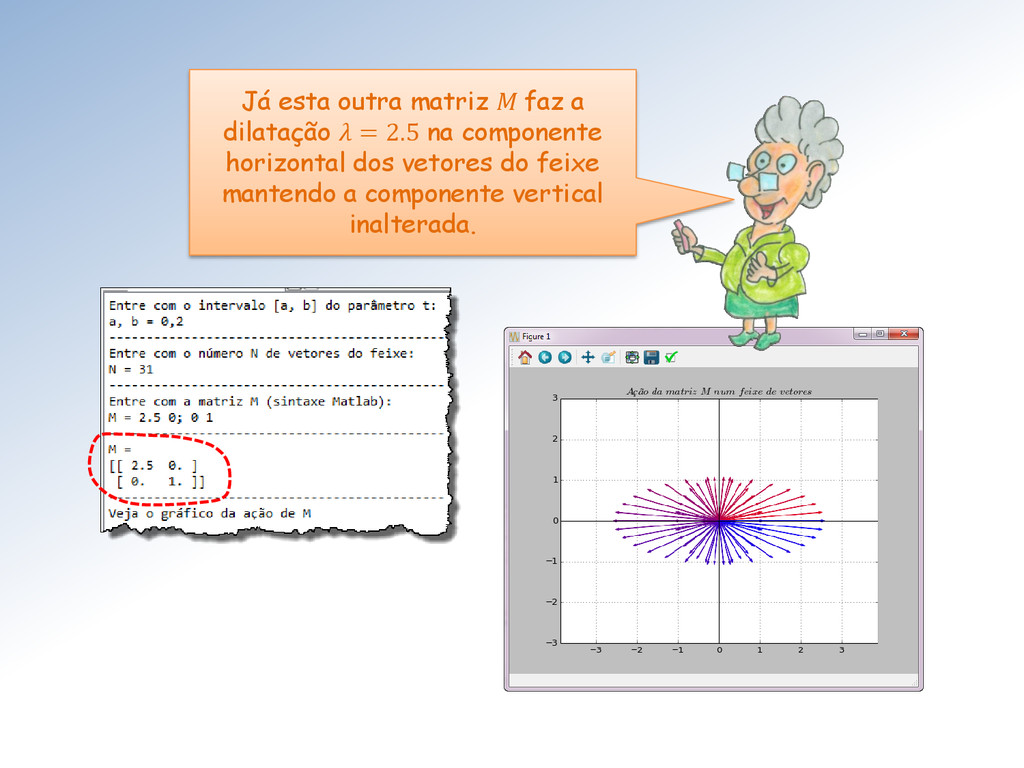
    de tamanho unitário é clara: Ela dilata a componente vertical dos vetores do feixe por um fator de escala = 2 e mantém a componente horizontal inalterada.
  44. Já esta outra matriz M faz a dilatação = 2.5

    na componente horizontal dos vetores do feixe mantendo a componente vertical inalterada.
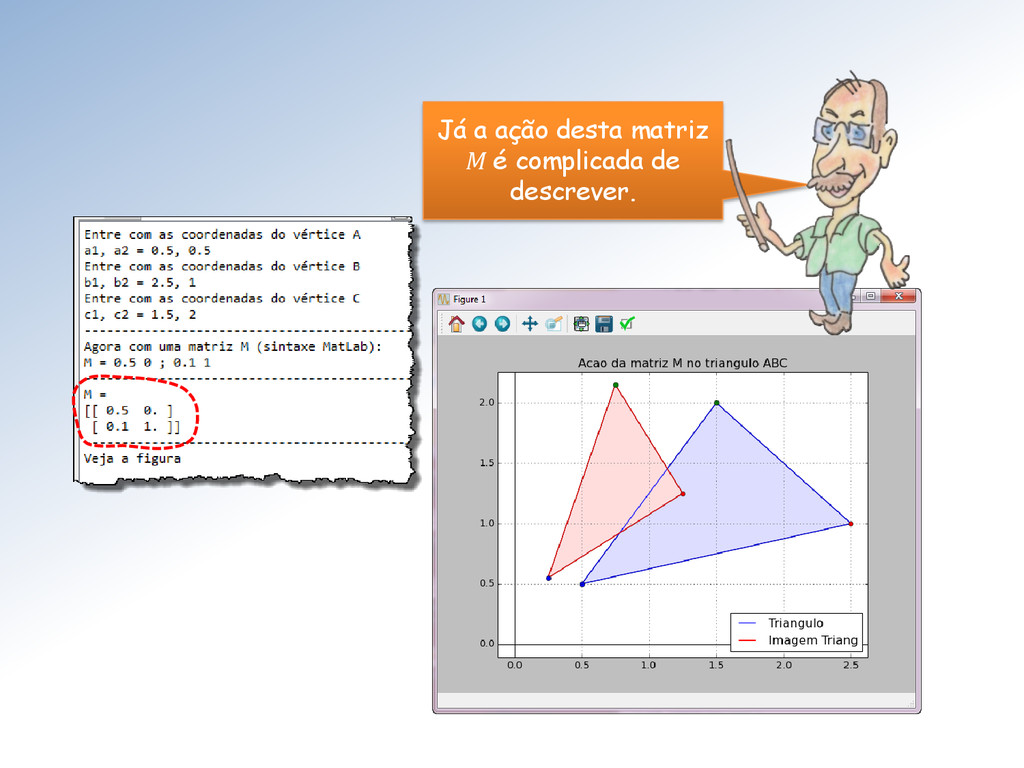
  45. Já a ação desta outra matriz M sobre um feixe

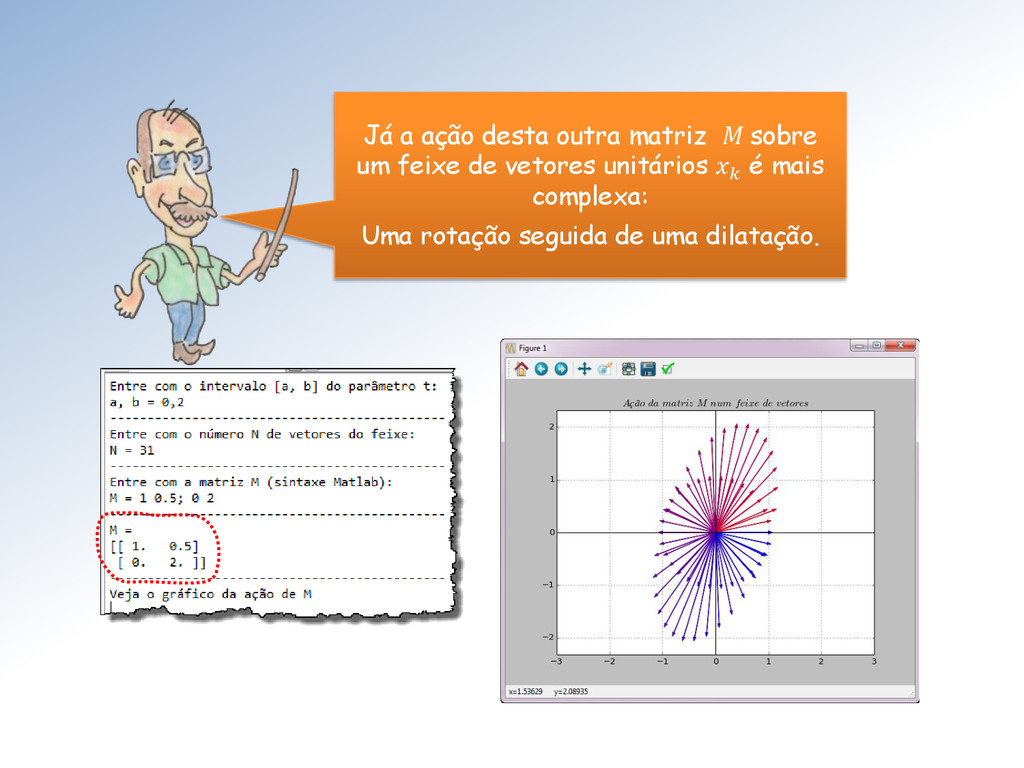
    de vetores unitários é mais complexa: Uma rotação seguida de uma dilatação.
  46. Esta 4ª matriz M, além da rotação e dilatação também

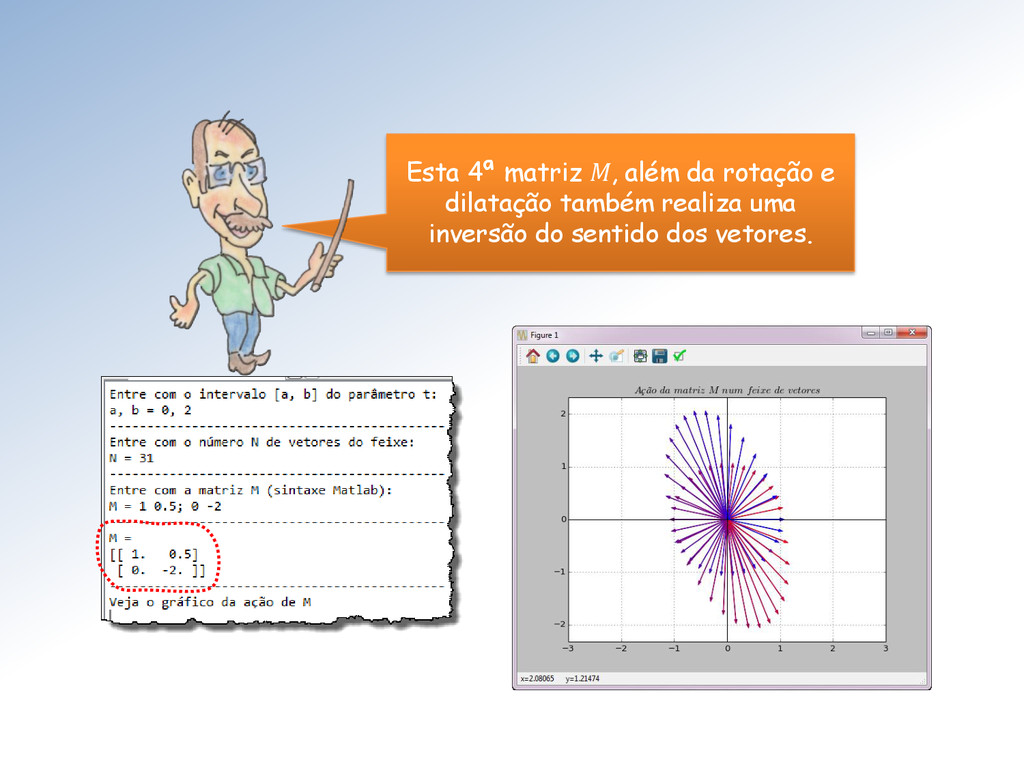
    realiza uma inversão do sentido dos vetores.
  47. Agora sim temos uma boa descrição do efeito de deformação

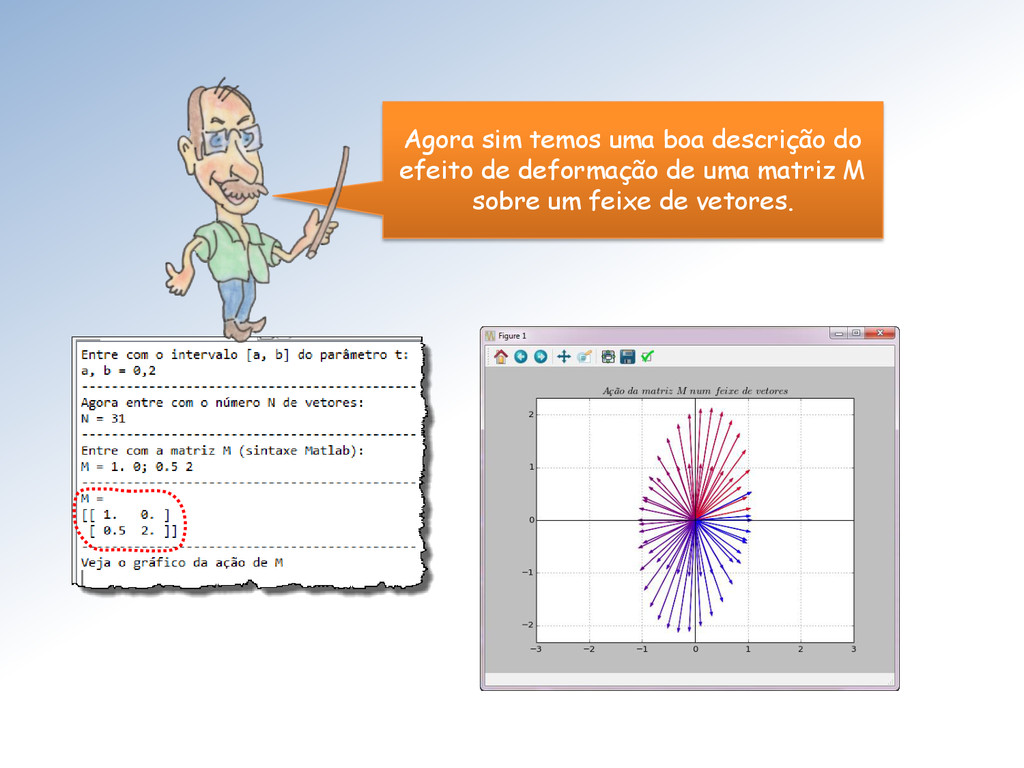
    de uma matriz M sobre um feixe de vetores.
  48. x x I A matriz identidade I é uma matriz

    quadrada de ordem n com 1’s na diagonal e 0’s fora dela. A identidade, como transformação linear não faz nada! ℝ ℝ I x = x
  49. Uma matriz M muito próxima da identidade = 1 0

    0 1 . Se M fosse a identidade I veríamos apenas o triângulo rosa, cobrindo o azul.
  50. x y A z B ℝ ℝ ℝ BA O

    produto BA de uma matriz B por uma matriz A corresponde à aplicação linear composta de A seguida por B:
  51. Lembrem-se que a multiplicação de matrizes não é comutativa. Na

    aula passada exibimos um programa que mostra que, usualmente, ≠ . Por exemplo, para = 1 2 1 2 e = −1 1 1 −1 temos = 1 −1 1 −1 e = 0 0 0 0 .
  52. A inversa de uma matriz quadrada A de ordem n

    é uma matriz quadrada B de ordem n tal que ∙ = ∙ = Existem matrizes que não possuem inversa – são não-inversíveis. Uma matriz não possui mais que uma inversa. Além disso, a inversa da inversa é a própria!
  53. Prova-se que A é inversível quando, e apenas quando, é

    não-singular, i.é, det() ≠ 0 Entretanto, verificar se det() ≠ 0 para saber se A é inversível é uma técnica nunca utilizada em Álgebra linear computacional.
  54. x y A A-1 ℝ ℝ x y A x

    A-1 ℝ ℝ ℝ I Pela própria definição, a inversa A-1 de uma matriz A , quando considerada como aplicação linear, desfaz a ação de A.
  55. Voltando às rotinas básicas do foquemos nossa atenção no tópico

    “Achando a inversa”. Rotinas básicas Achando a inversa Resolvendo sistemas lineares Achando o determinante Calculando normas Resolvendo problemas lineares de mínimos quadrados e pseudo-inversas Inversa generalizada
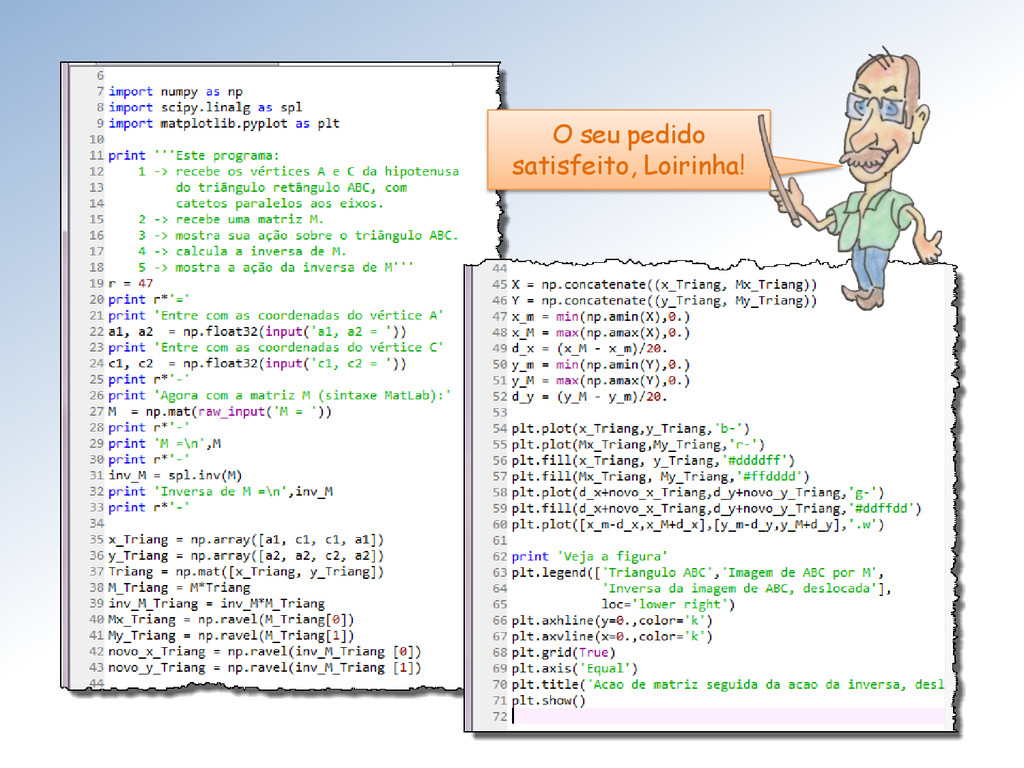
  56. Pedi ao Mestre para fazer um programa parecido àquele que

    mostra o efeito visual da ação de uma matriz num triângulo. Mas para a matriz inversa! Ele fará Loirinha, você é a queridinha dele!
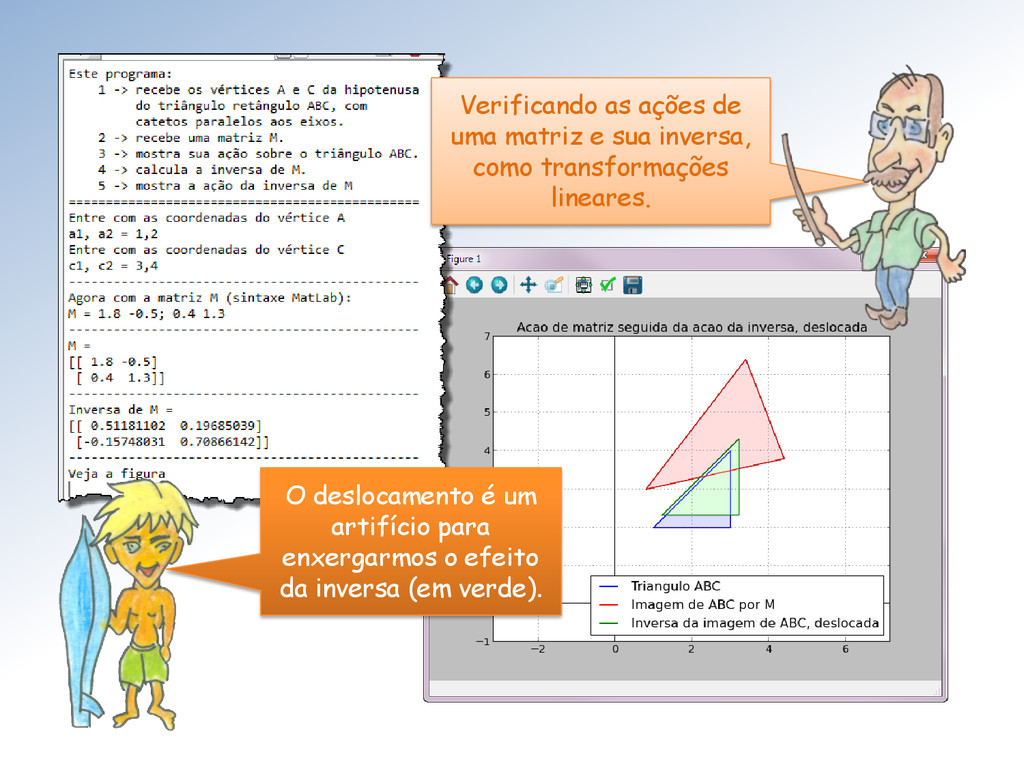
  57. Verificando as ações de uma matriz e sua inversa, como

    transformações lineares. O deslocamento é um artifício para enxergarmos o efeito da inversa (em verde).

More Decks by Paulo Bordoni

Other Decks in Education