Share
Embed
Transcript
130 slides
-
Se tudo sobre espaços vetoriais se resumisse ℝ, ℂ e
ℳ×, o mundo seria pobre. As mais belas instâncias de espaços vetoriais serão apresentados pela Mestra, que se vestiu apropriadamente para mostrá-los! -
São os espaços de funções : → ℝ, cujo domínio
é um conjunto qualquer X e a valores reais, anotado ℱ(, ℝ). -
Algumas funções do conjunto ℱ(, ℝ), quando = [−1,1]. São
vetores abstratos Loirinha! -
Sim, minha filha! Podemos somar funções e também multiplicá-las por
números. Esqueça as flechas, Loirinha! -
E a soma e a multiplicação por fator de escala
são definidas ponto-a-ponto. Repetindo: podemos somar e escalar funções de ℱ(, ℝ). -
Ponto-a-ponto como? Para , ∈ ℱ , ℝ , a
soma + e a escalada de , ∙ , são as novas funções definidas por: + = + (), ∙ = ∙ , para cada ponto ∈ -
Esse é o caráter dual das funções: são vetores de
ℱ , ℝ definidos ponto a ponto. Never forget it! -
Vou tentar ! Alem disso essas duas operações satisfazem as
nove condições da definição de espaço vetorial. Prove isto Loirinha ! -
Numericamente, podemos ver a soma e a multiplicação por fator
de escala através de tabelas, para uns poucos valores de . É preciso olhar linha por linha, isto é, ponto a ponto! -
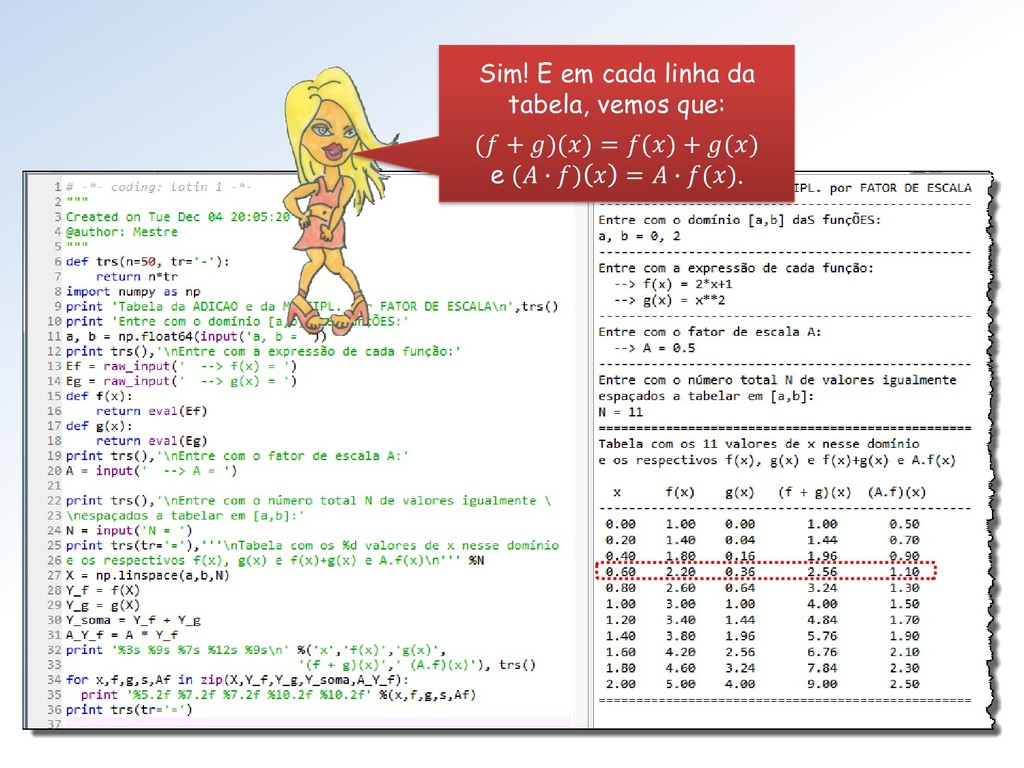
Sim! E em cada linha da tabela, vemos que: (
+ )() = () + () e ( ∙ ) = ∙ (). -
Observem o caráter dual: para cada ponto ∈ [−1,1], a
coordenada y em vermelho é a soma das coordenadas y em azul e verde: + = + (). E fazendo isso para cada ponto ∈ [−1,1] obtemos + . -
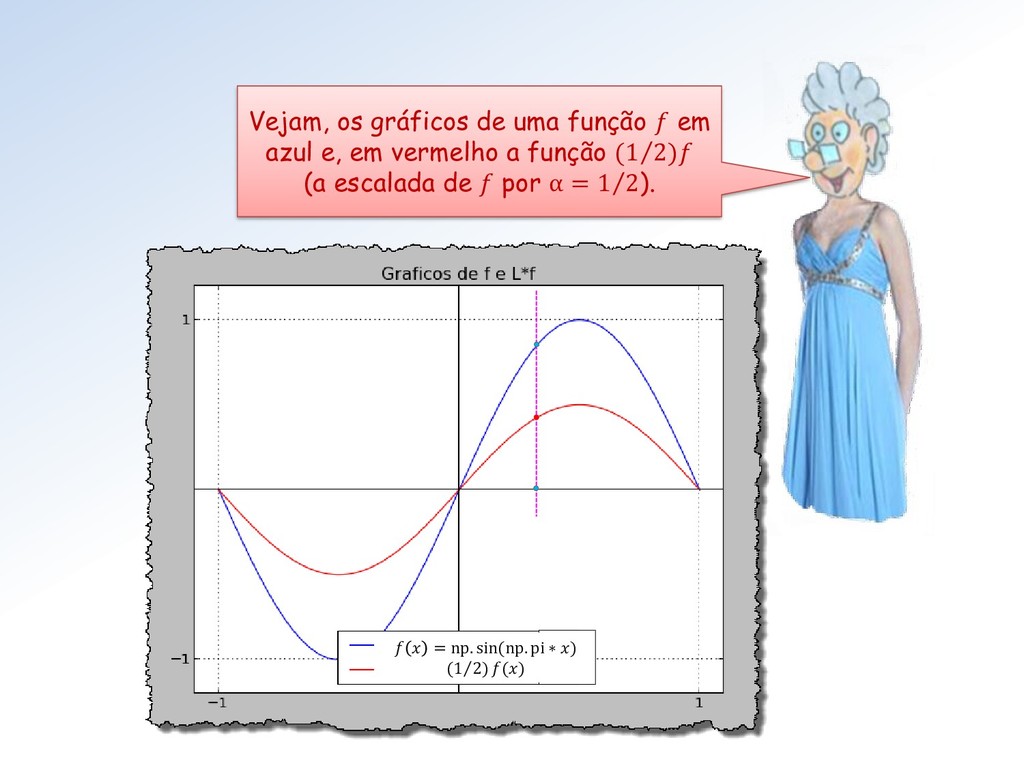
Vejam, os gráficos de uma função em azul e, em
vermelho a função ( Τ 1 2) (a escalada de por α = Τ 1 2). = np. sin(np. pi ∗ ) ( Τ 1 2) () -
Olhando esses exemplos, percebemos que a prova é realmente fácil
! É mesmo, colega ! -
Conjuntos permitem agrupar coisas mediante propriedades. Algumas delas permitem sub-classificar
seus elementos. Subespaços vetoriais incorporam essa ideia. -
As funções polinomiais em ℝ constituem um subespaço de ℱ.
E ele é anotado . Sim: • A soma de polinomiais também é uma função polinomial. • A múltipla de uma função polinomial não perde a sua qualidade. -
O conceito de base de um espaço vetorial desempenha um
papel fundamental para operar com as polinomiais. -
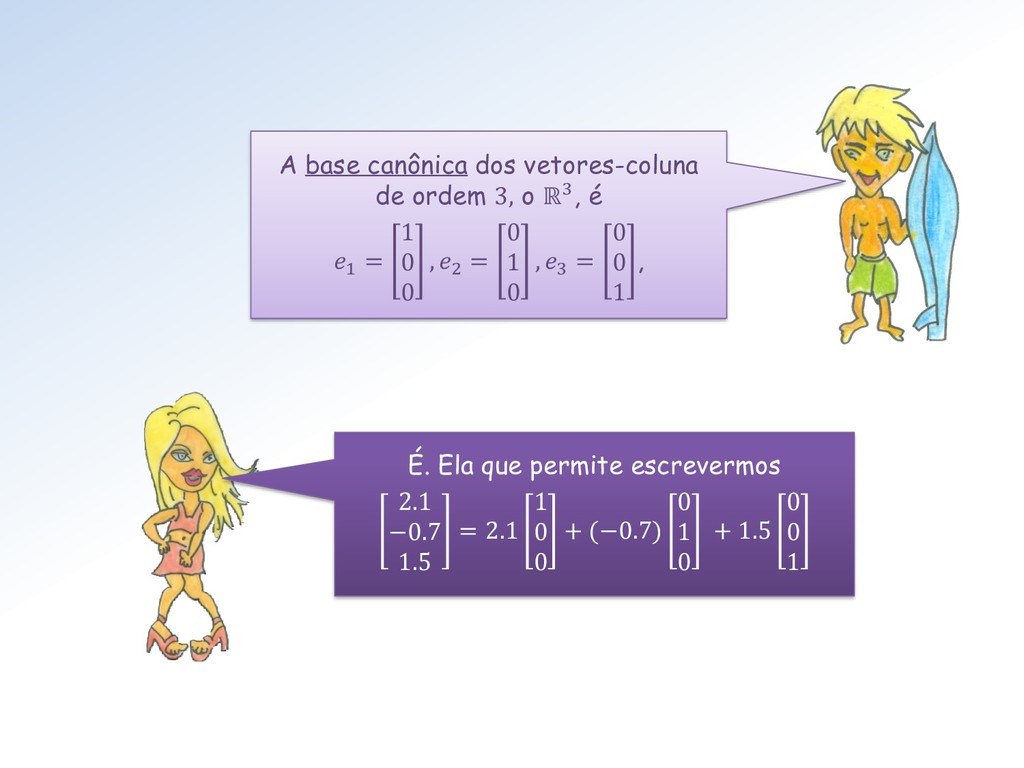
A base canônica dos vetores-coluna de ordem 3, o ℝ3,
é 1 = 1 0 0 , 2 = 0 1 0 , 3 = 0 0 1 , É. Ela que permite escrevermos 2.1 −0.7 1.5 = 2.1 1 0 0 + (−0.7) 0 1 0 + 1.5 0 0 1 -
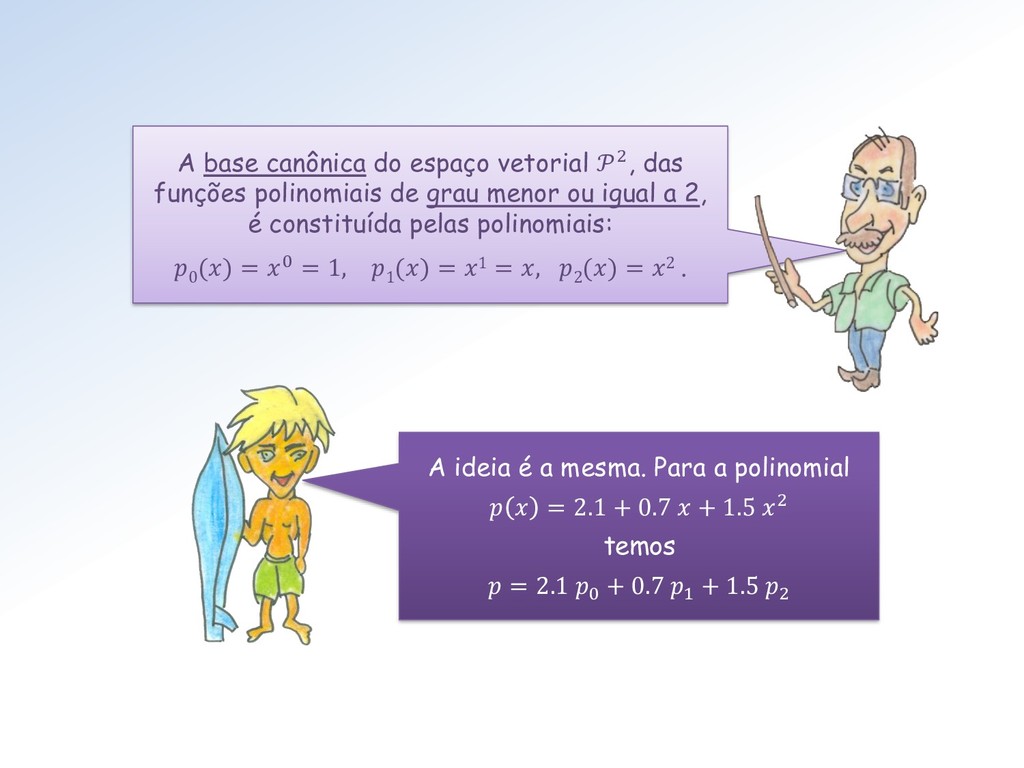
A base canônica do espaço vetorial 2, das funções polinomiais
de grau menor ou igual a 2, é constituída pelas polinomiais: 0 () = 0 = 1, 1 () = 1 = , 2 () = 2 . A ideia é a mesma. Para a polinomial = 2.1 + 0.7 + 1.5 2 temos = 2.1 0 + 0.7 1 + 1.5 2 -
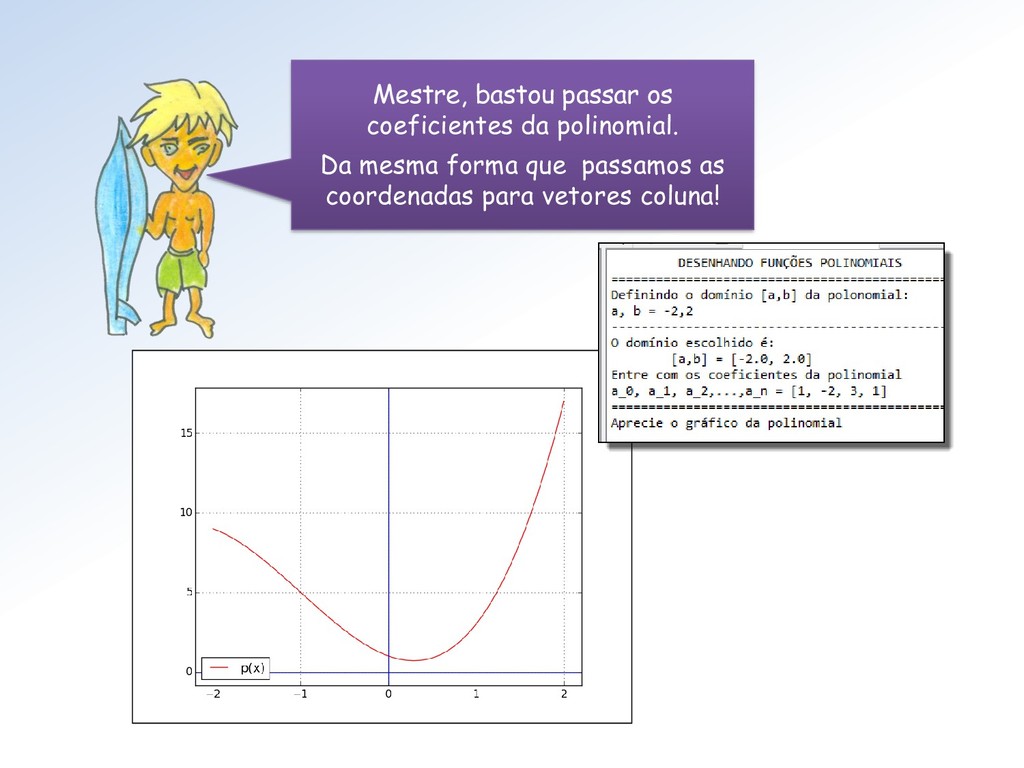
Mestre, bastou passar os coeficientes da polinomial. Da mesma forma
que passamos as coordenadas para vetores coluna! -
Vamos tornar a utilizar a NumPy para fazer Cálculo Numérico.
Pois é, Mestre, já estava demorando! -
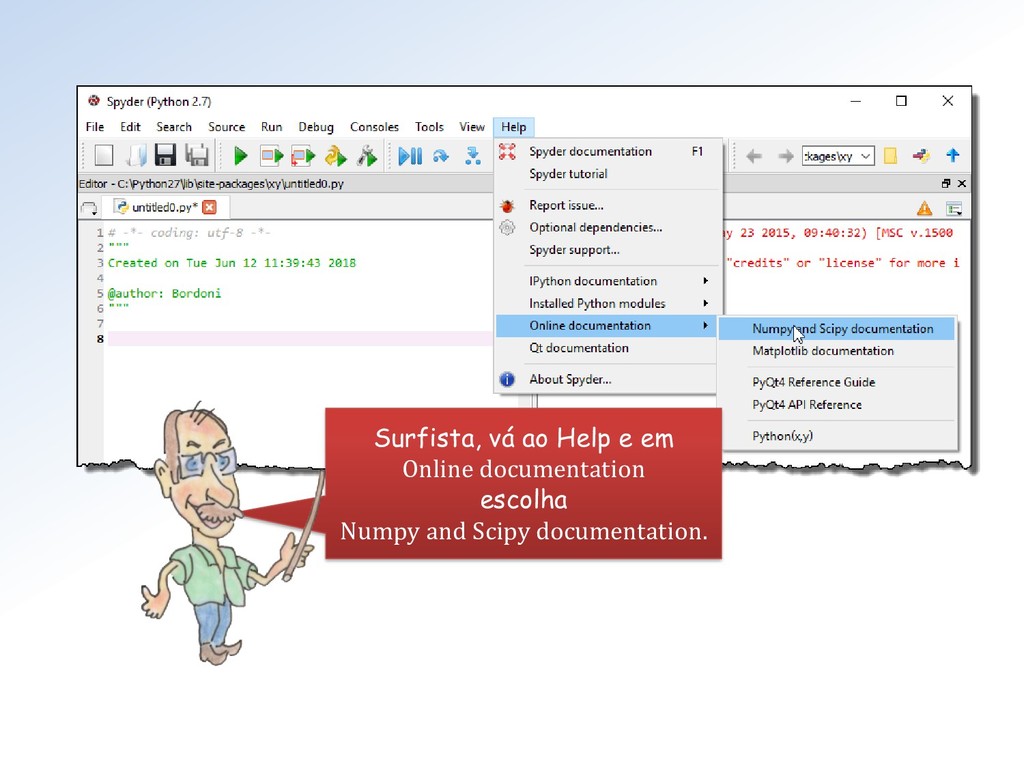
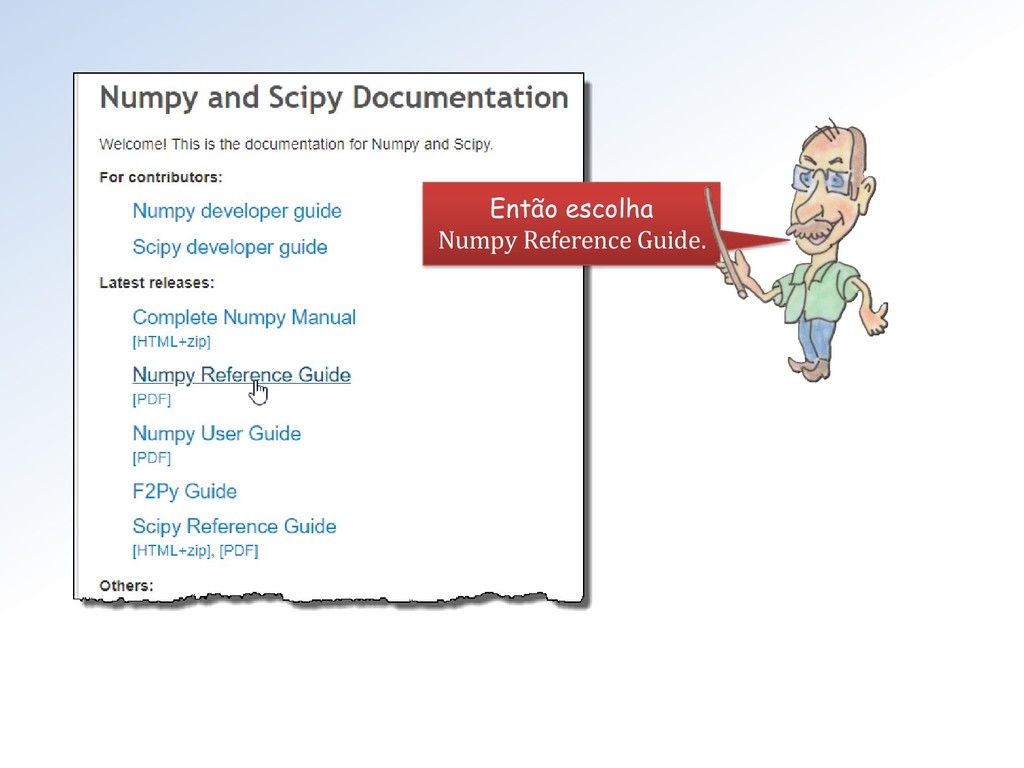
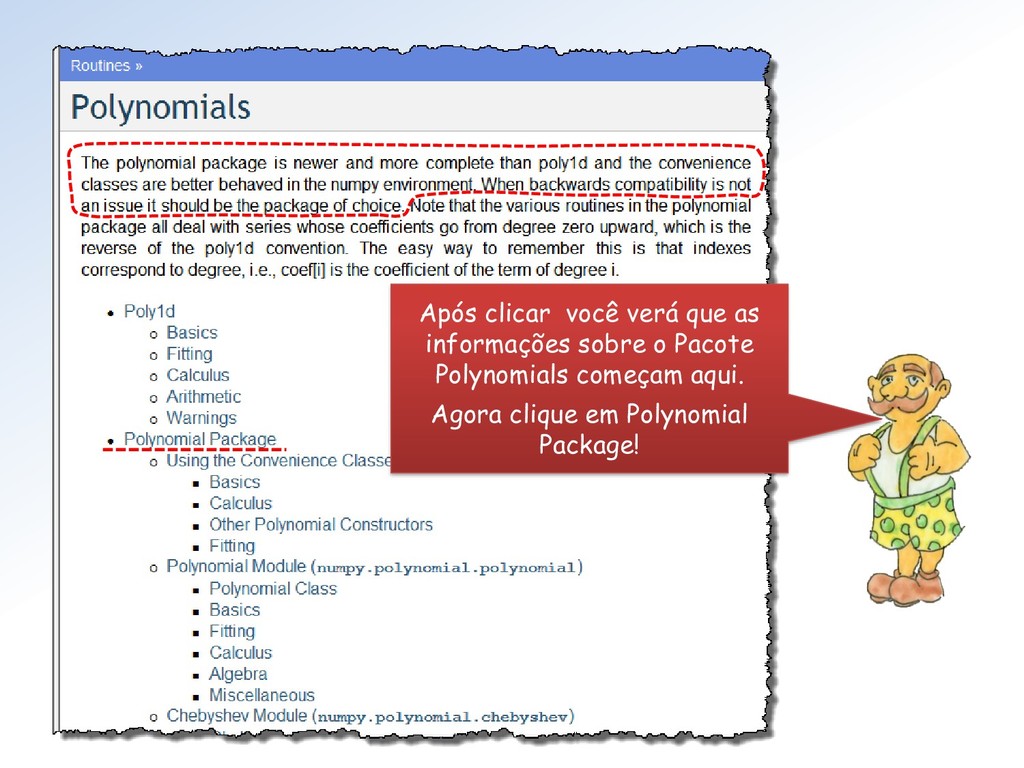
Surfista, vá ao Help e em Online documentation escolha Numpy
and Scipy documentation. -
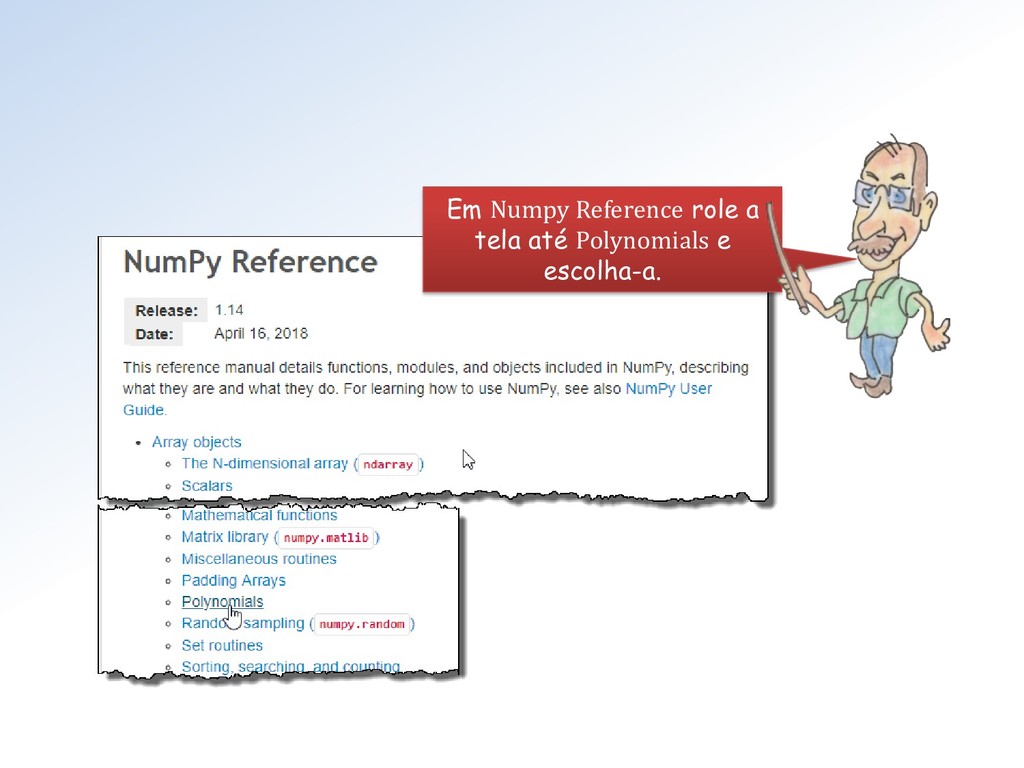
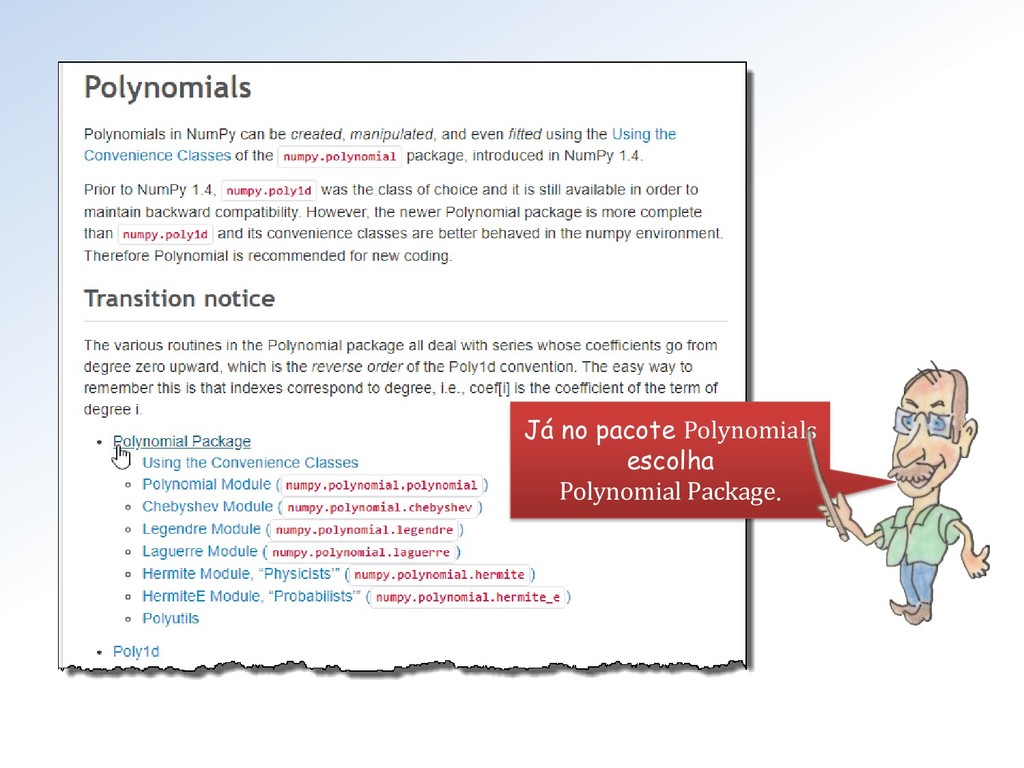
Após clicar você verá que as informações sobre o Pacote
Polynomials começam aqui. Agora clique em Polynomial Package! -
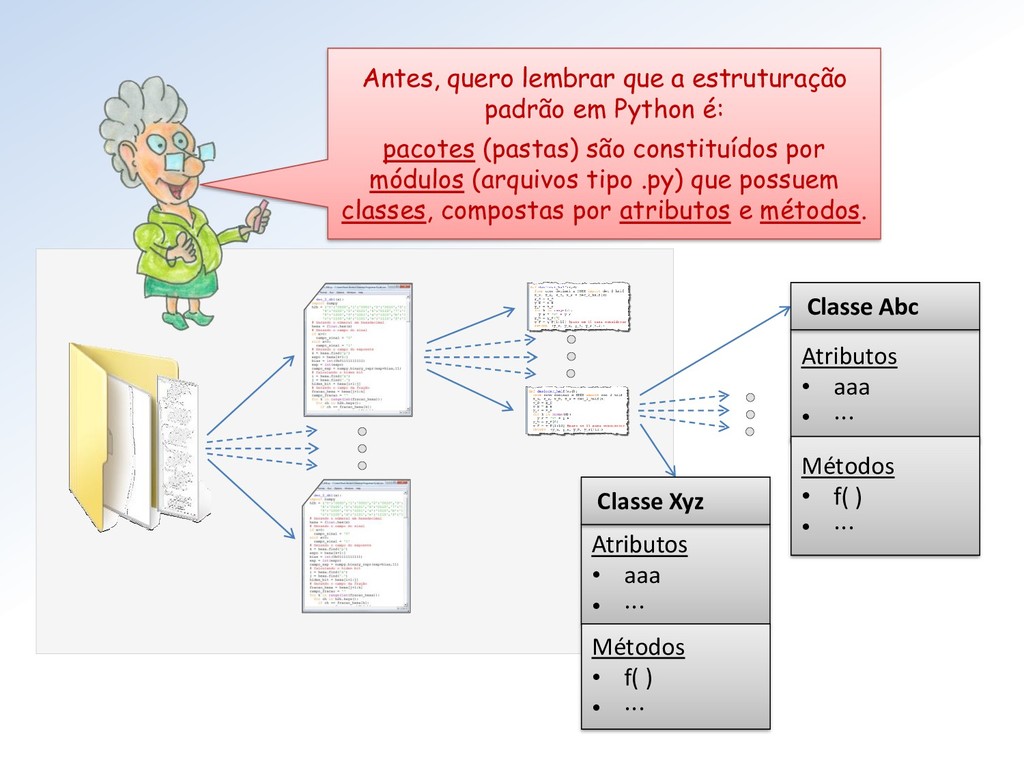
Antes, quero lembrar que a estruturação padrão em Python é:
pacotes (pastas) são constituídos por módulos (arquivos tipo .py) que possuem classes, compostas por atributos e métodos. Atributos • aaa • ⋅⋅⋅ Métodos • f( ) • ⋅⋅⋅ Classe Xyz Atributos • aaa • ⋅⋅⋅ Métodos • f( ) • ⋅⋅⋅ Classe Abc -
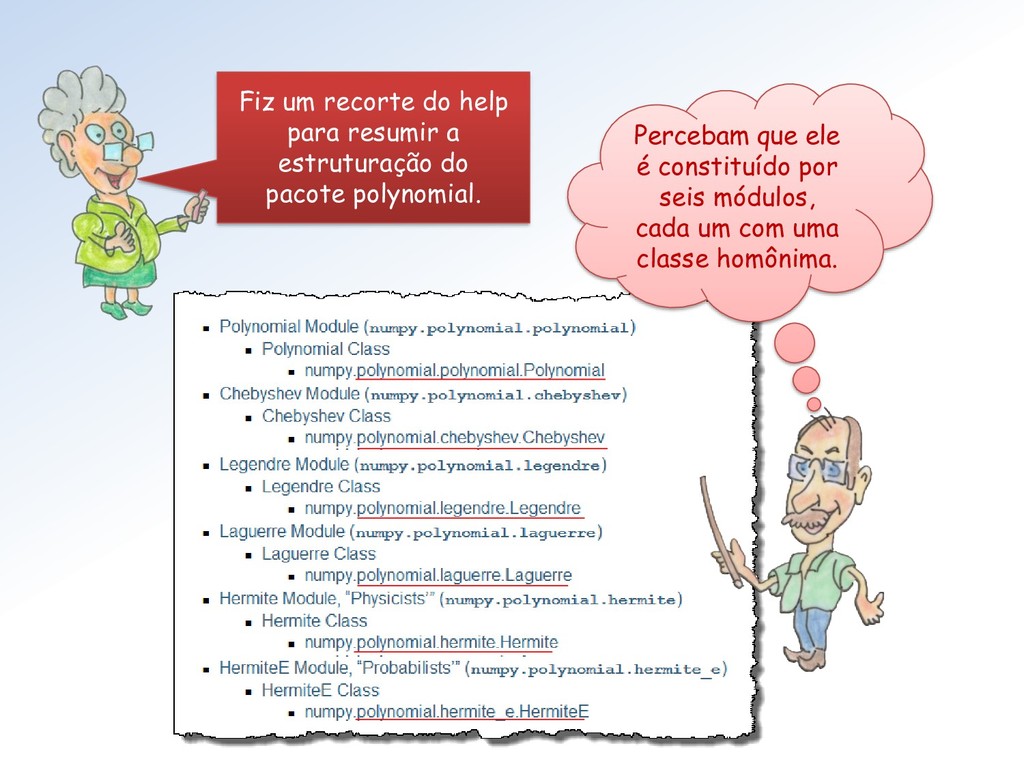
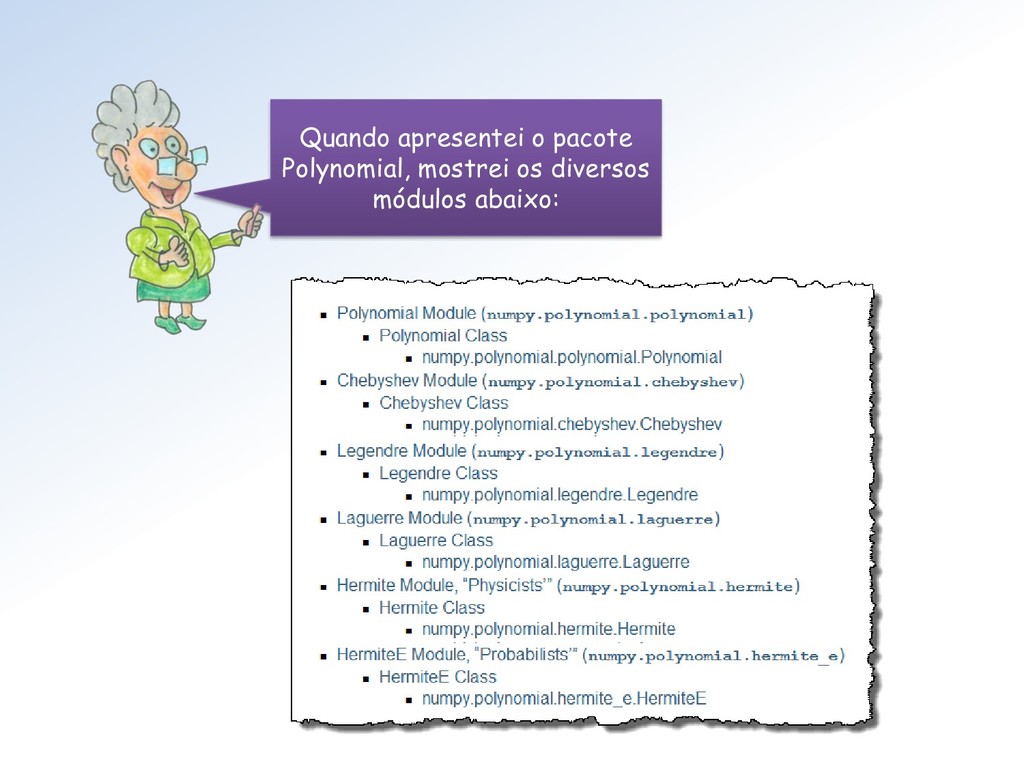
Fiz um recorte do help para resumir a estruturação do
pacote polynomial. Percebam que ele é constituído por seis módulos, cada um com uma classe homônima. -
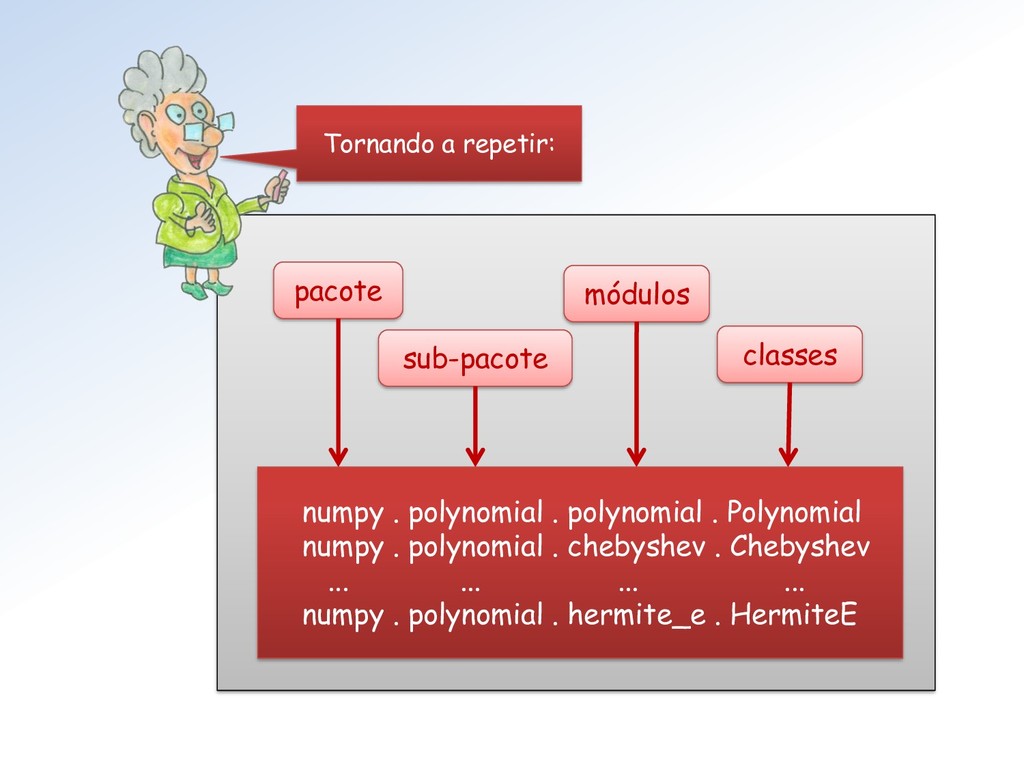
numpy . polynomial . polynomial . Polynomial numpy . polynomial
. chebyshev . Chebyshev ... ... ... ... numpy . polynomial . hermite_e . HermiteE pacote sub-pacote módulos classes Tornando a repetir: -
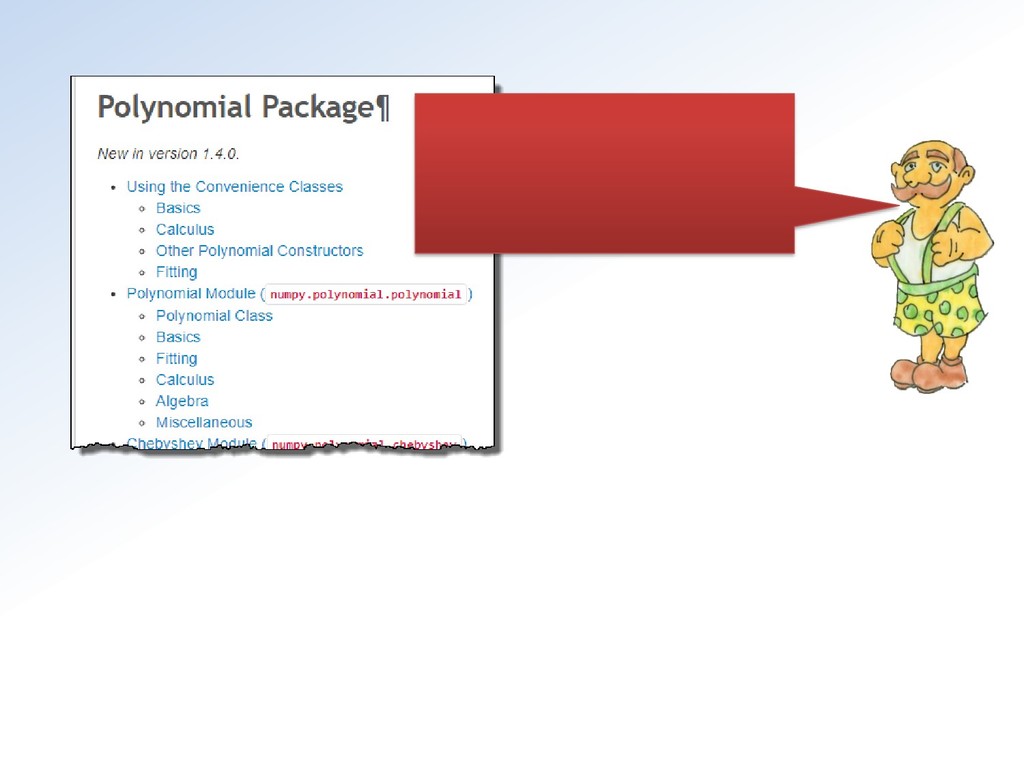
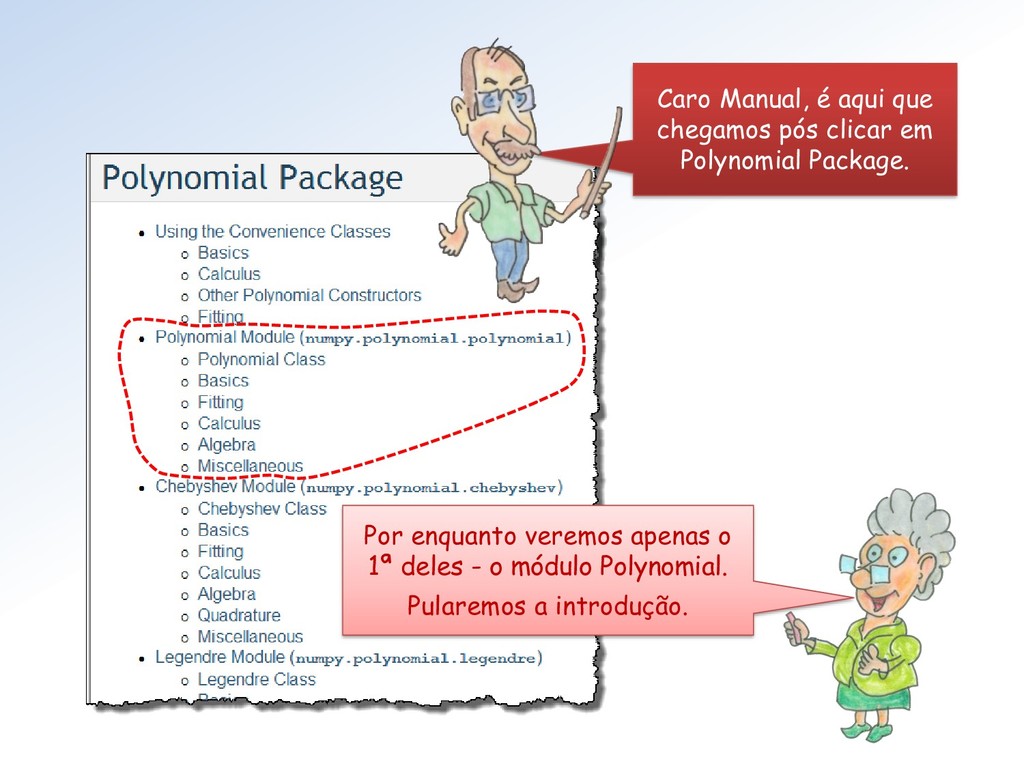
Caro Manual, é aqui que chegamos pós clicar em Polynomial
Package. Por enquanto veremos apenas o 1ª deles - o módulo Polynomial. Pularemos a introdução. -
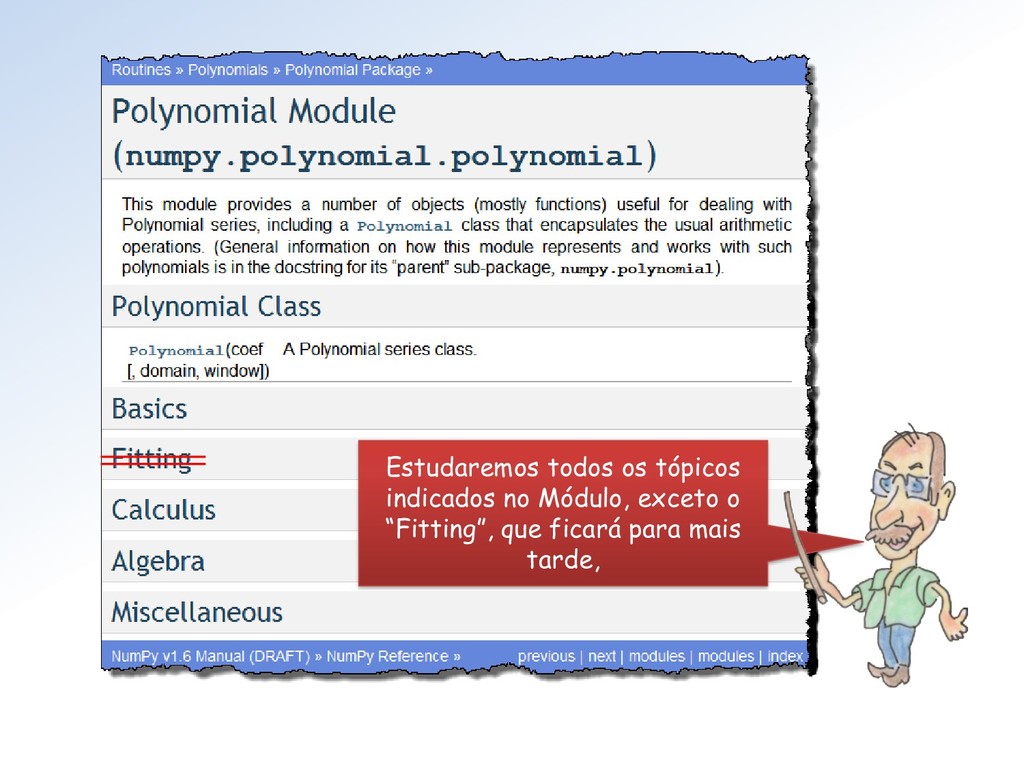
Estudaremos todos os tópicos indicados no Módulo, exceto o “Fitting”,
que ficará para mais tarde, -
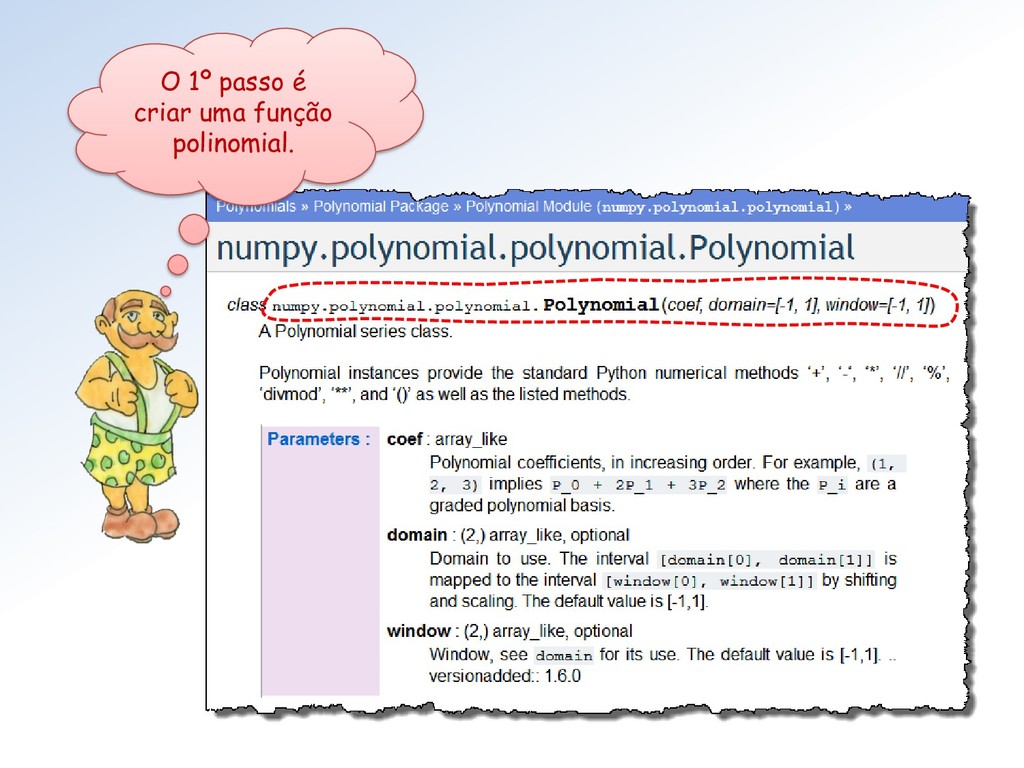
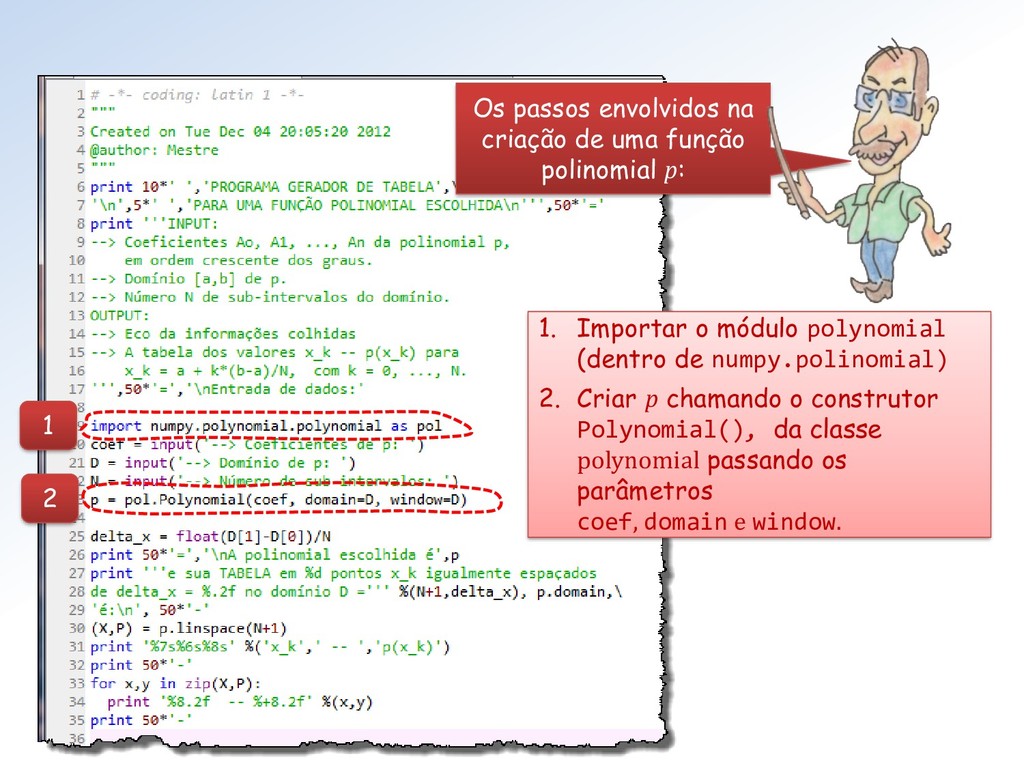
1. Importar o módulo polynomial (dentro de numpy.polinomial) 2. Criar
p chamando o construtor Polynomial(), da classe polynomial passando os parâmetros coef, domain e window. Os passos envolvidos na criação de uma função polinomial p: 1 2 -
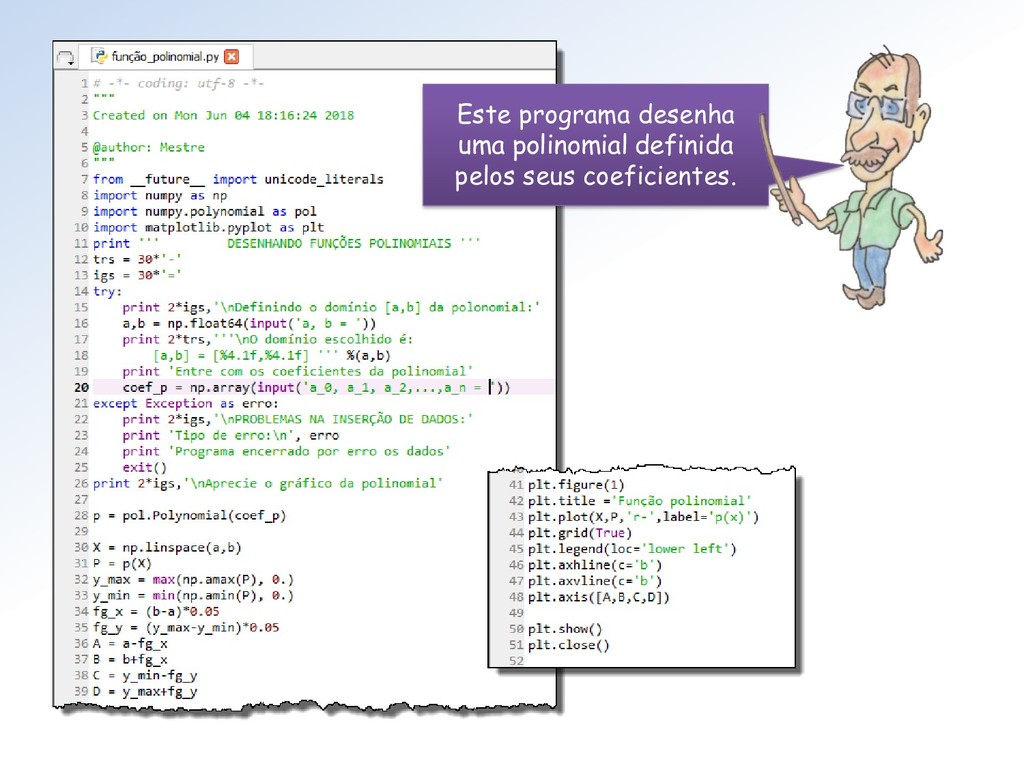
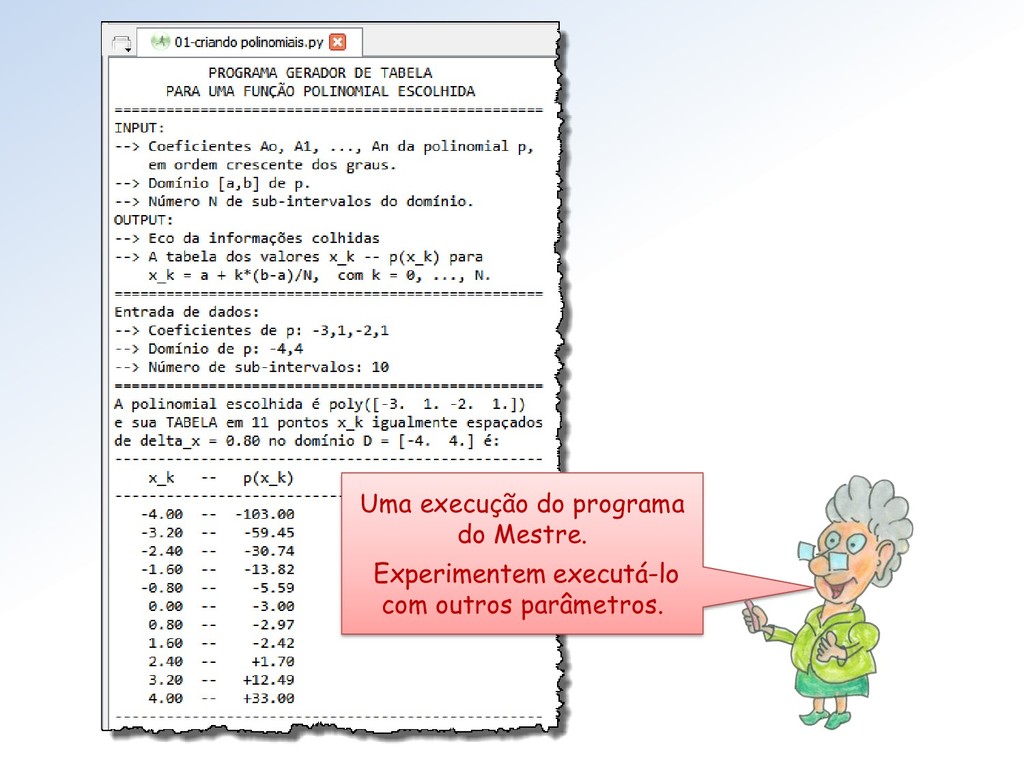
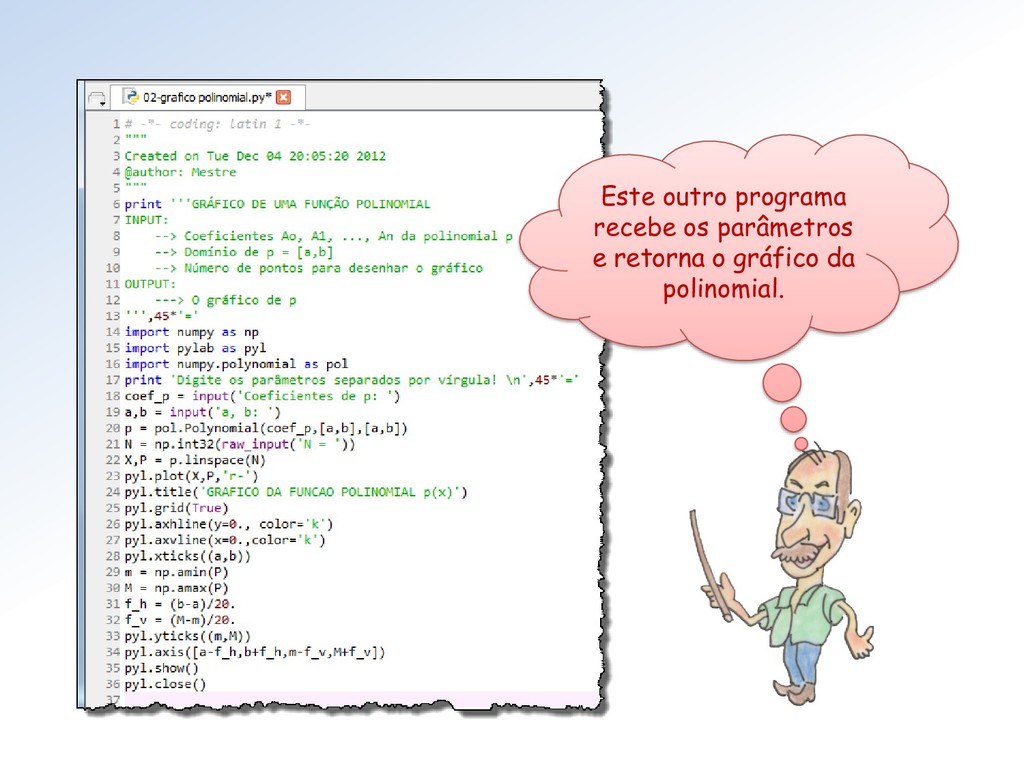
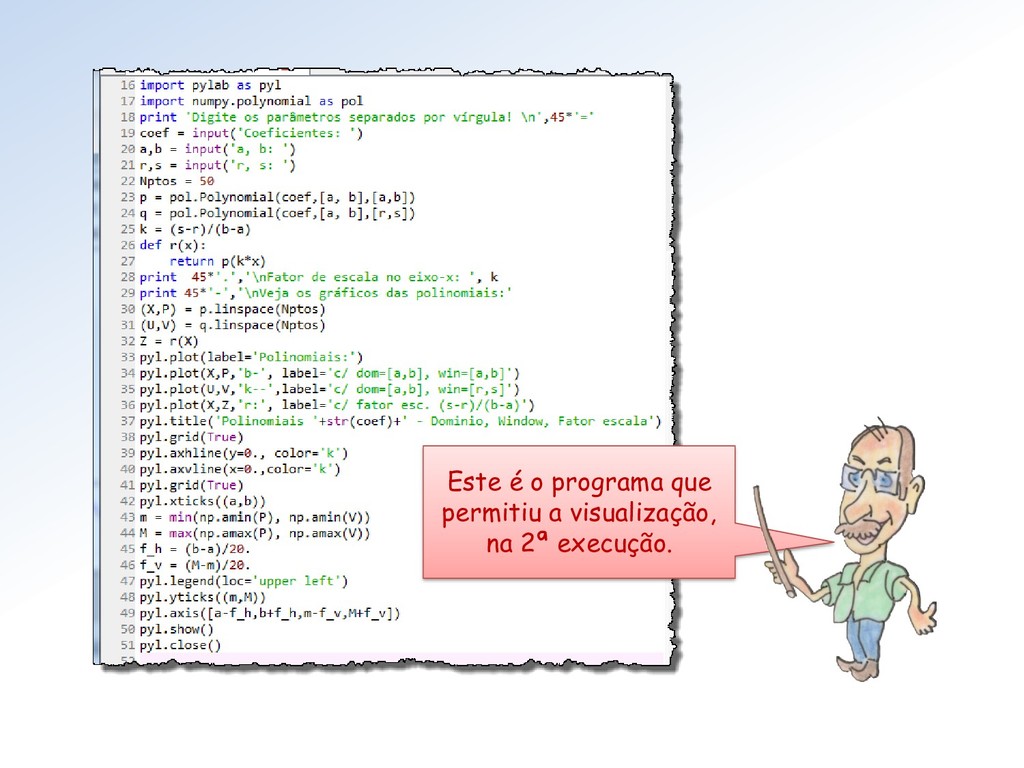
Este outro programa recebe os parâmetros e retorna o gráfico
da polinomial. -
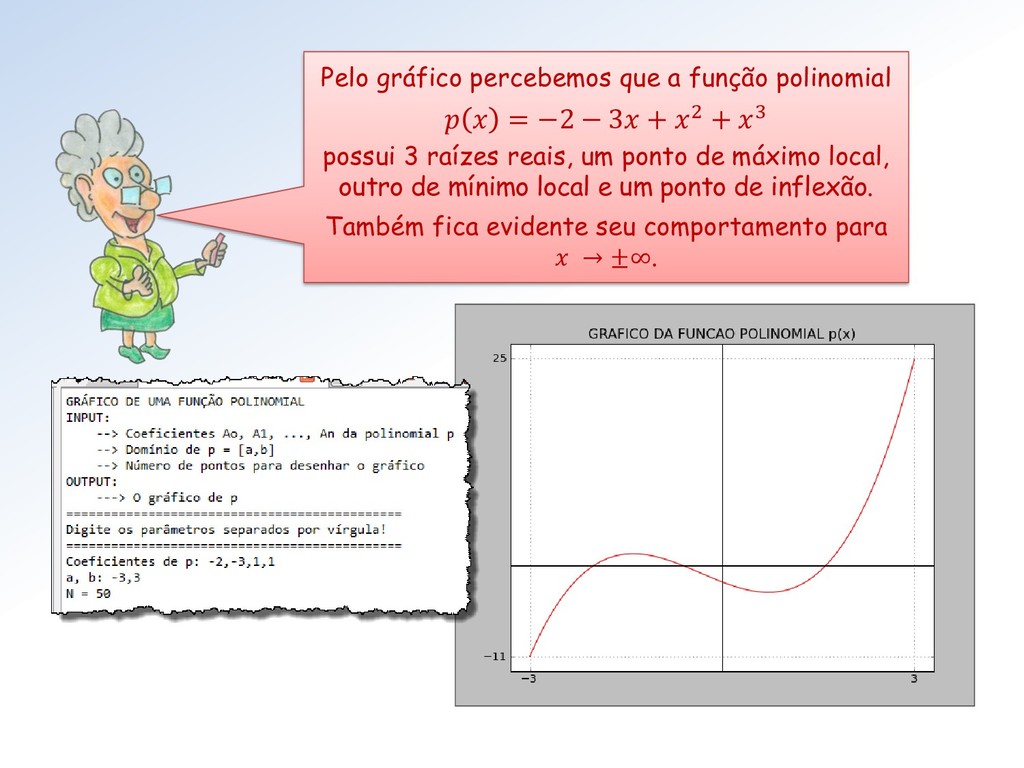
Pelo gráfico percebemos que a função polinomial possui 3 raízes
reais, um ponto de máximo local, outro de mínimo local e um ponto de inflexão. Também fica evidente seu comportamento para → ±∞. = −2 − 3 + 2 + 3 -
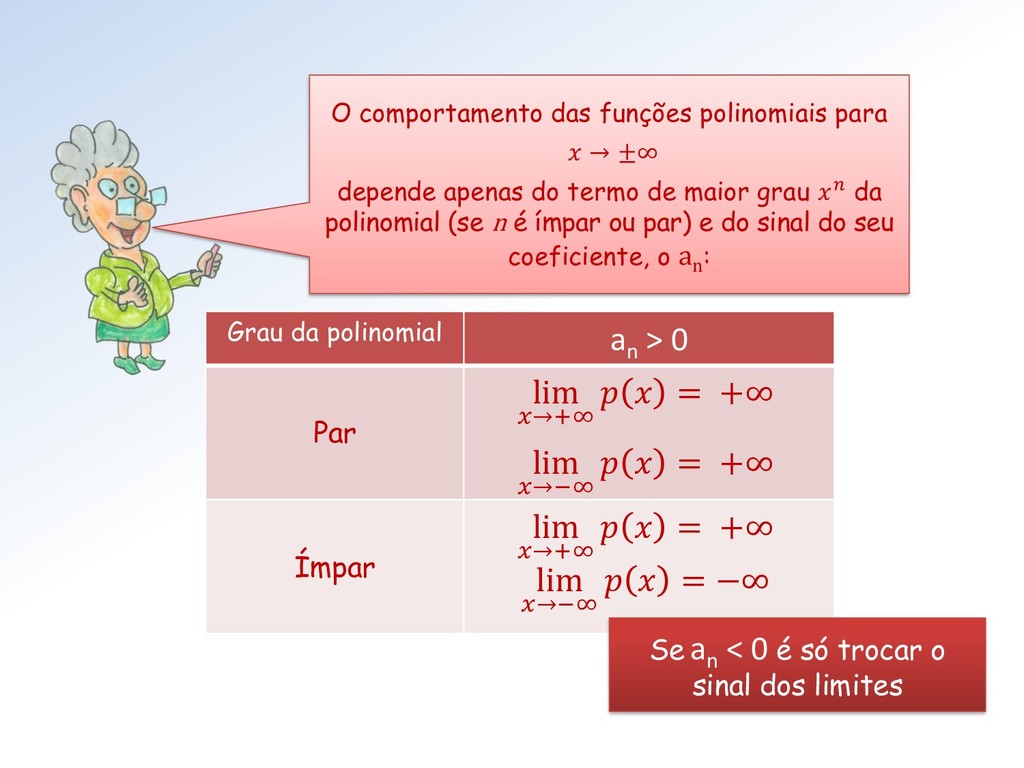
Grau da polinomial an > 0 Par lim →+∞ =
+∞ lim →−∞ = +∞ Ímpar lim →+∞ = +∞ lim →−∞ = −∞ O comportamento das funções polinomiais para → ±∞ depende apenas do termo de maior grau da polinomial (se n é ímpar ou par) e do sinal do seu coeficiente, o a n : Se an < 0 é só trocar o sinal dos limites -
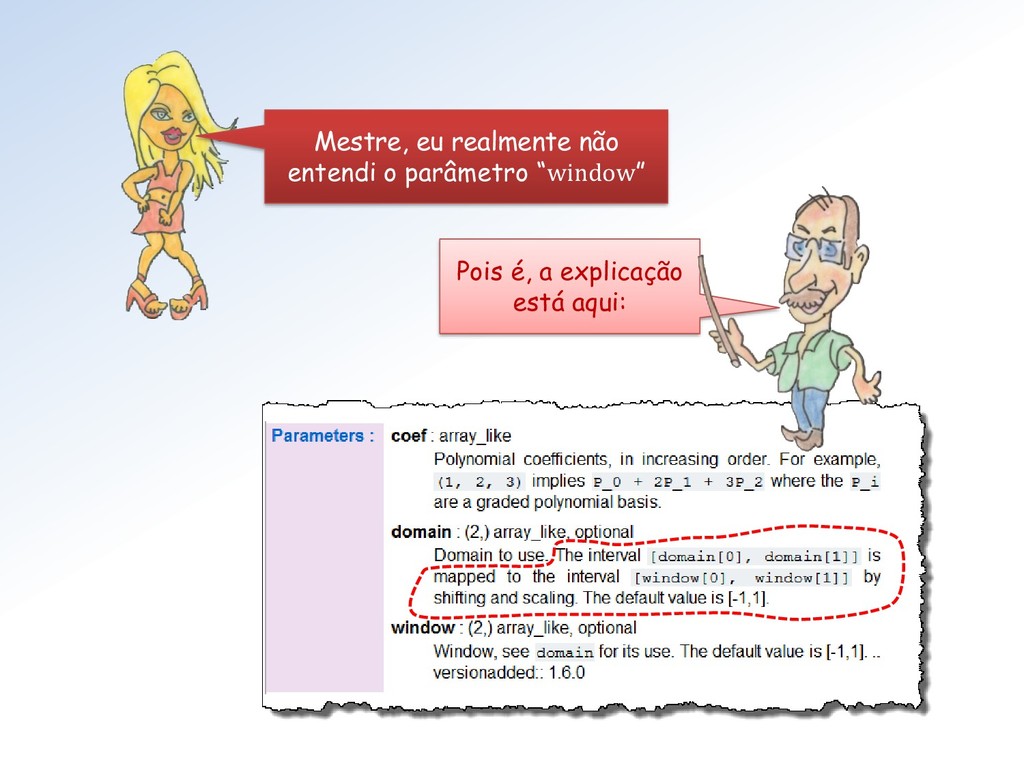
Mestre, eu realmente não entendi o parâmetro “window” Pois é,
a explicação está aqui: -
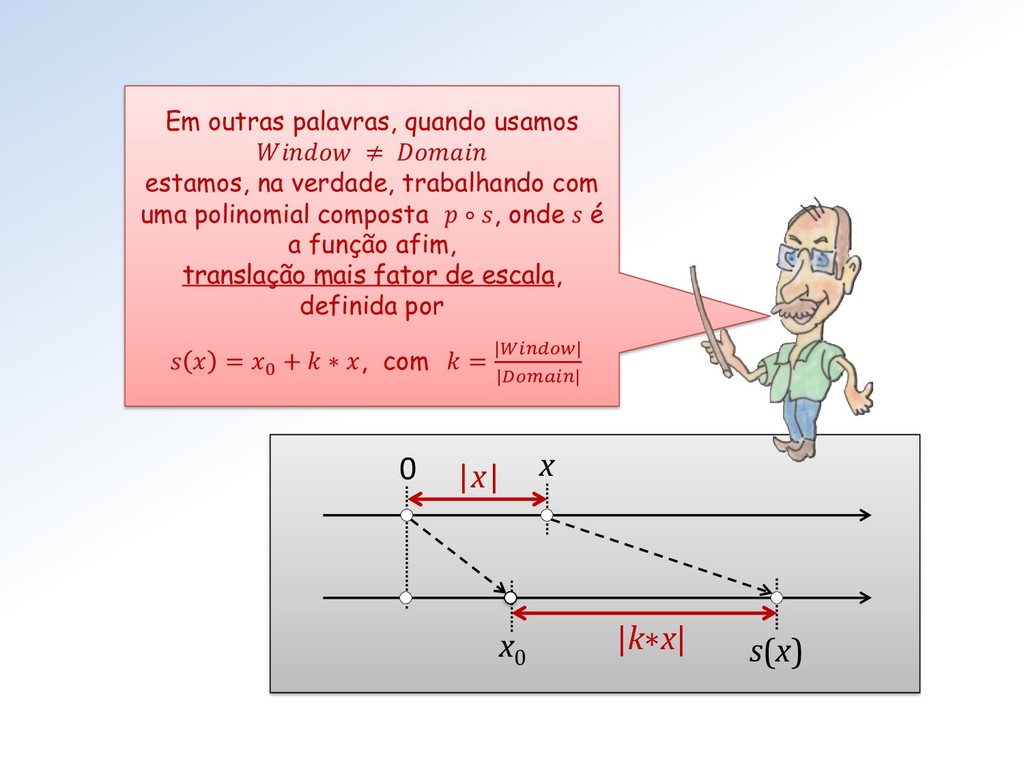
0 x 0 |x| s(x) |k∗x| x Em outras palavras,
quando usamos ≠ estamos, na verdade, trabalhando com uma polinomial composta ∘ , onde s é a função afim, translação mais fator de escala, definida por = 0 + ∗ , com = || || -
1. Quando = o 2º e 3º gráficos se superpõe.
2. Para outros valores de k, isto não acontece. Confiram nas duas próximas transparências. Fizemos um programa que mostra 3 gráficos: 1. O de uma polinomial p com Window = Domain, 2. O da mesma polinomial p, mas com Window ≠ Domain, 3. Um 3º da mesma polinomial p, com o mesmo Domain, mas substituindo a variável x por ∗ , onde k um fator de escala para a variável x. -
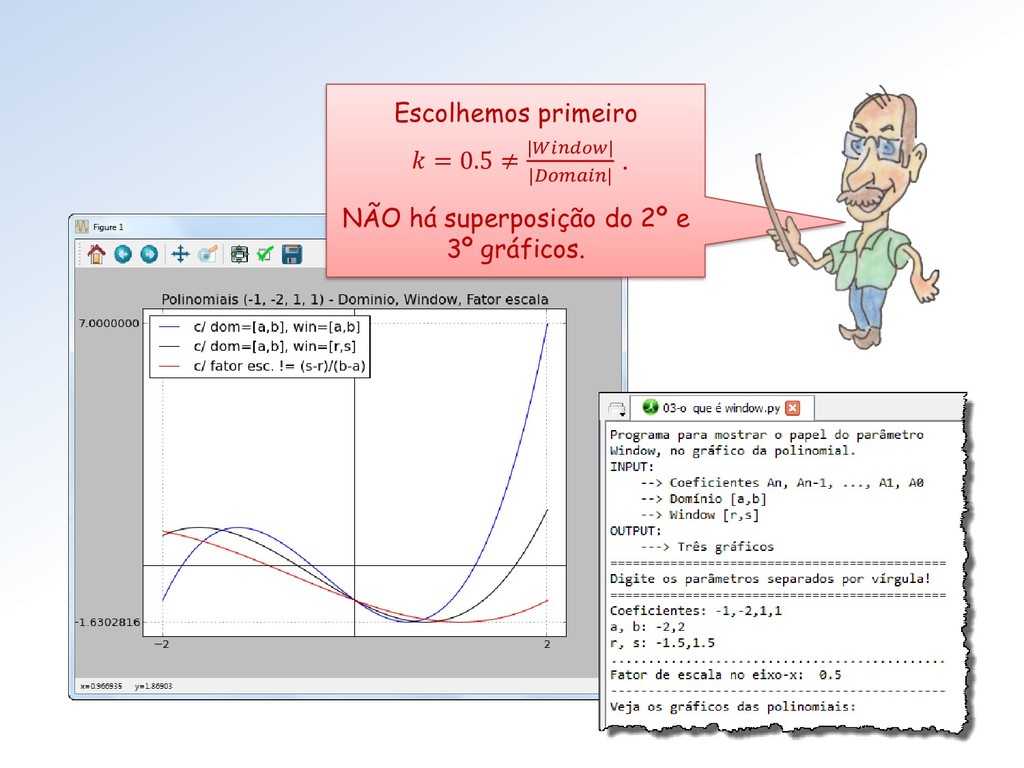
Escolhemos primeiro = 0.5 ≠ || || . NÃO há
superposição do 2º e 3º gráficos. -
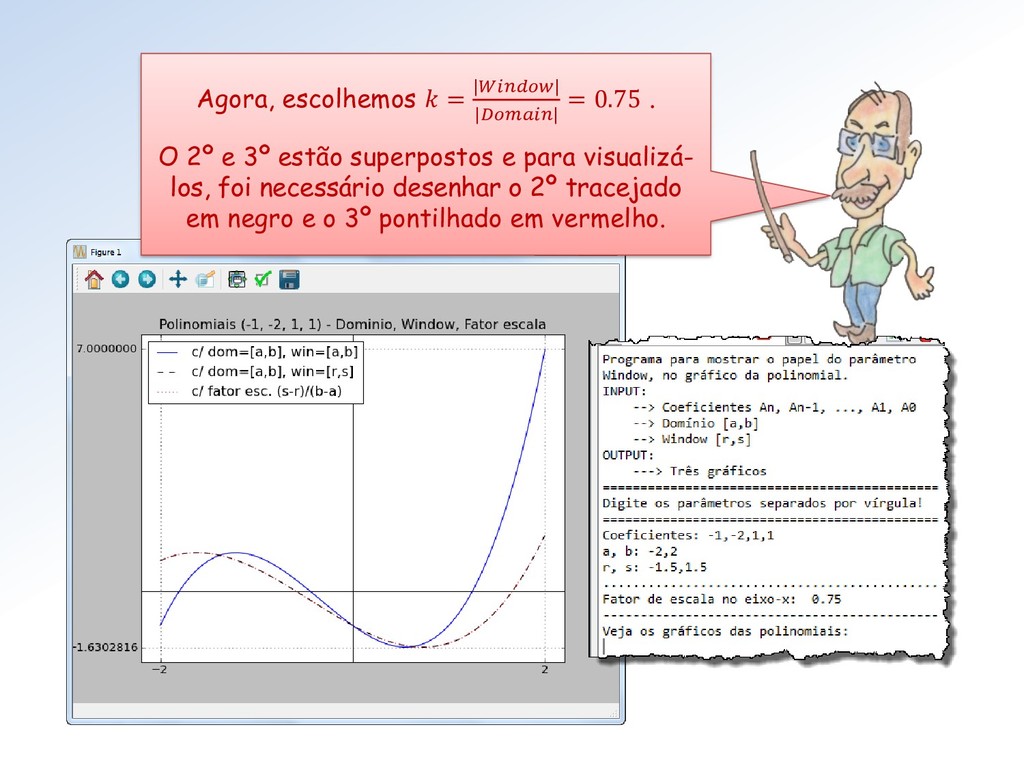
Agora, escolhemos = || || = 0.75 . O 2º
e 3º estão superpostos e para visualizá- los, foi necessário desenhar o 2º tracejado em negro e o 3º pontilhado em vermelho. -
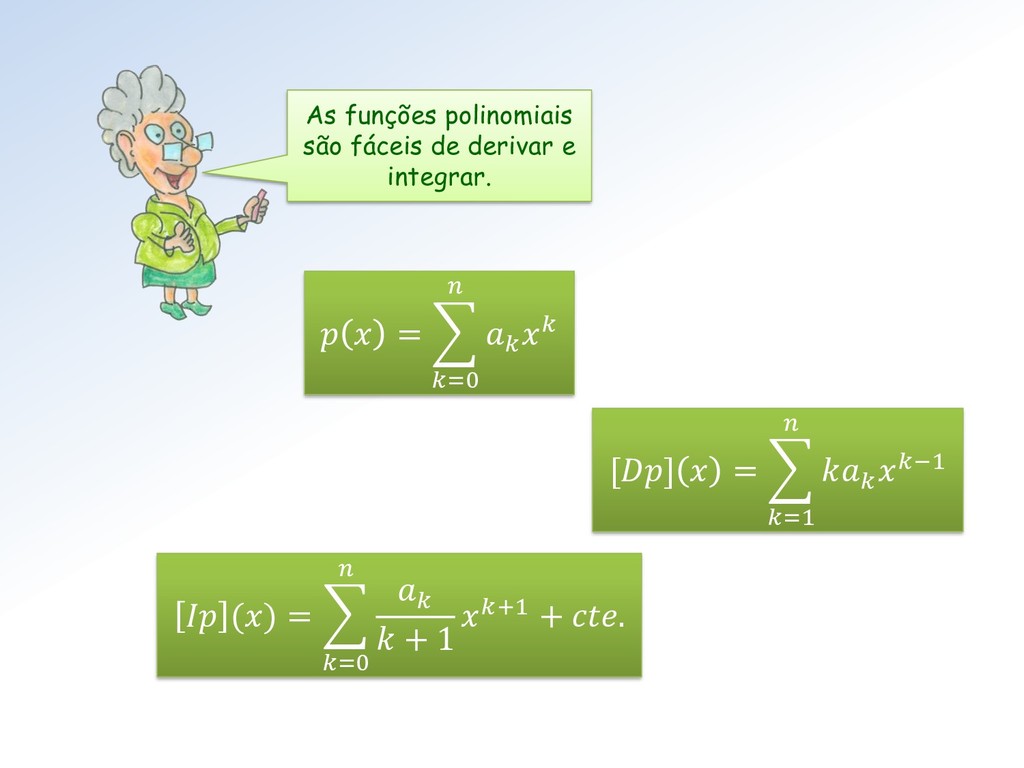
As funções polinomiais são fáceis de derivar e integrar. =
=0 [] = =1 −1 () = =0 + 1 +1 + . -
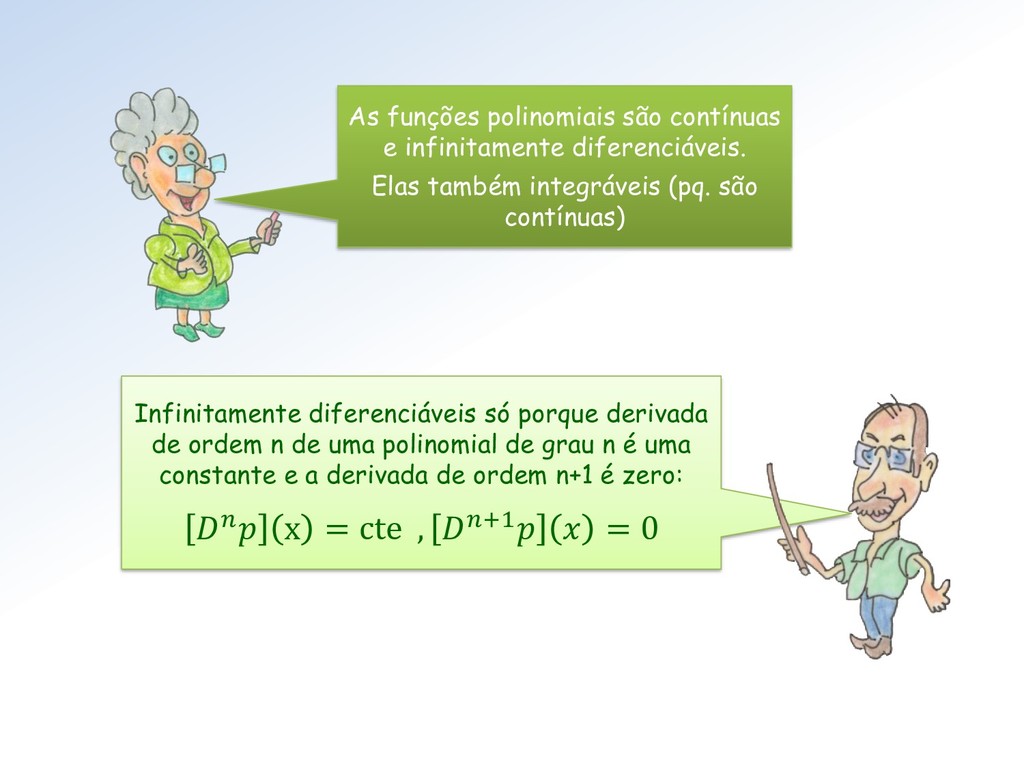
As funções polinomiais são contínuas e infinitamente diferenciáveis. Elas também
integráveis (pq. são contínuas) Infinitamente diferenciáveis só porque derivada de ordem n de uma polinomial de grau n é uma constante e a derivada de ordem n+1 é zero: x = cte , +1 = 0 -
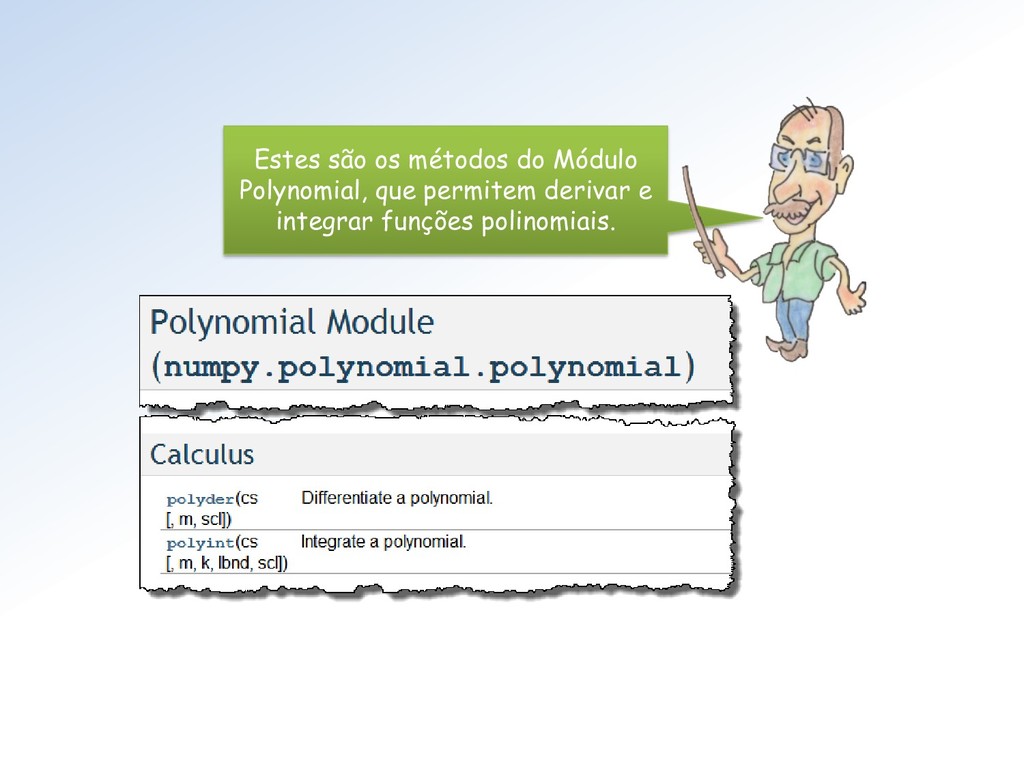
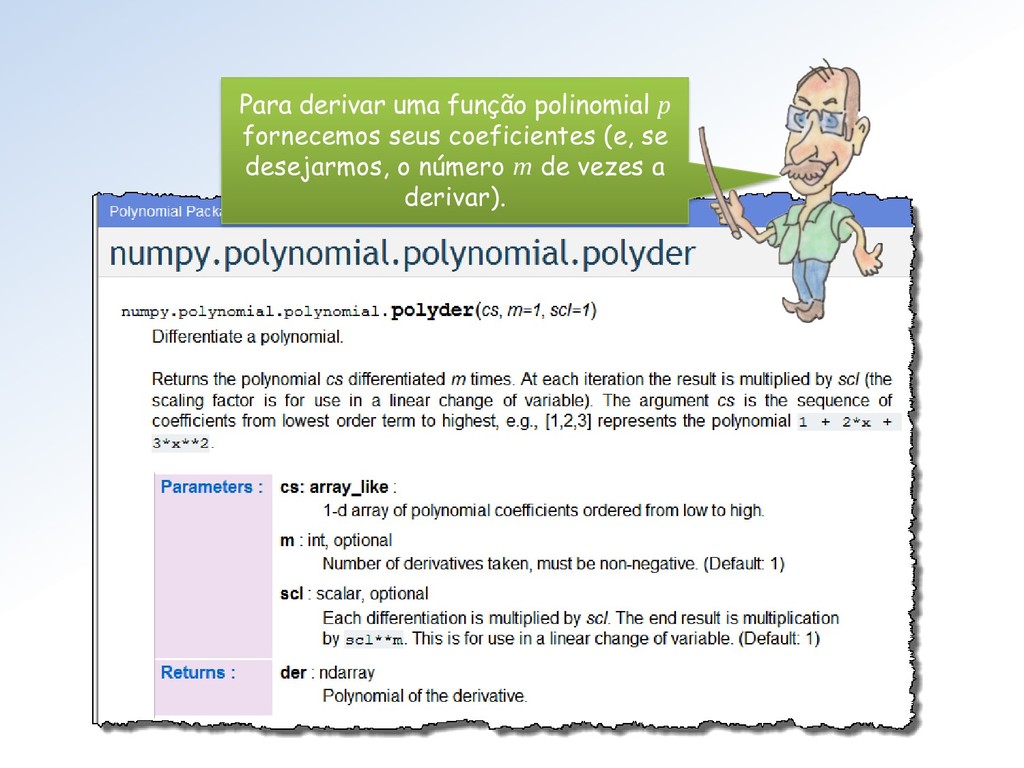
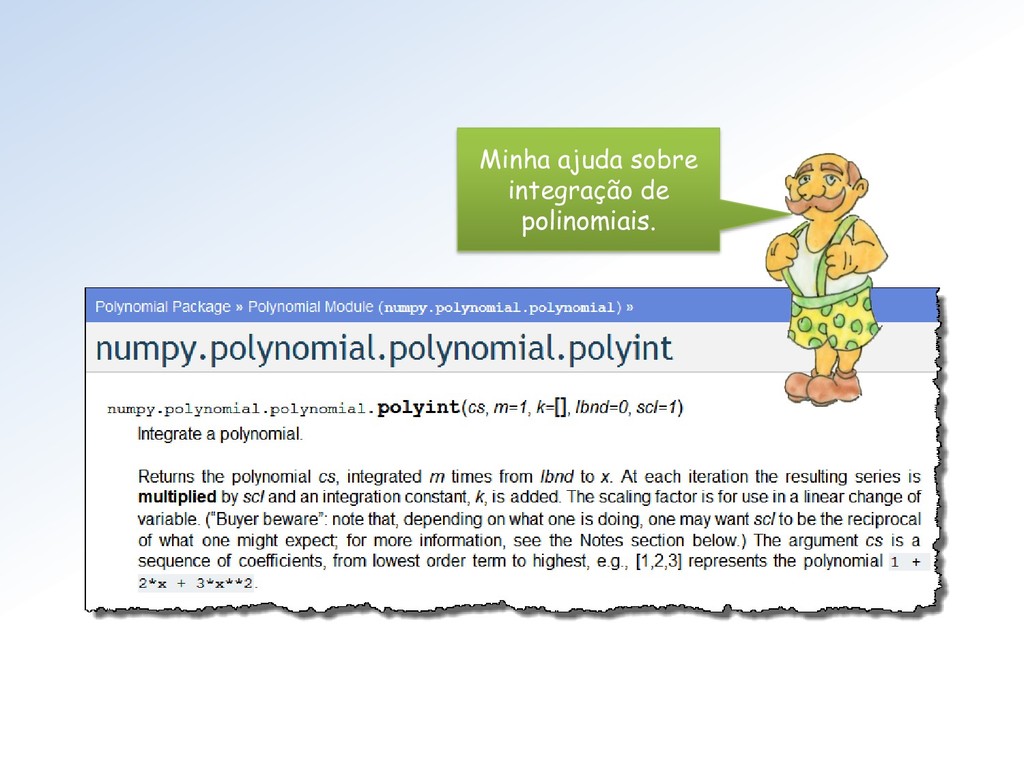
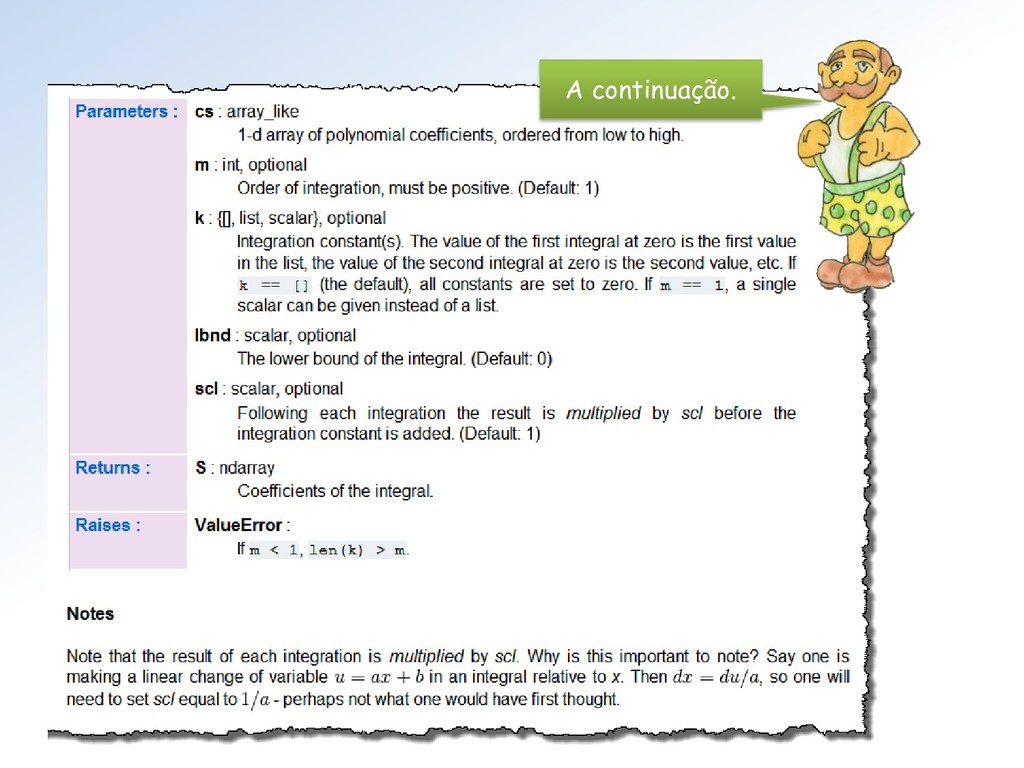
Estes são os métodos do Módulo Polynomial, que permitem derivar
e integrar funções polinomiais. -
Para derivar uma função polinomial p fornecemos seus coeficientes (e,
se desejarmos, o número m de vezes a derivar). -
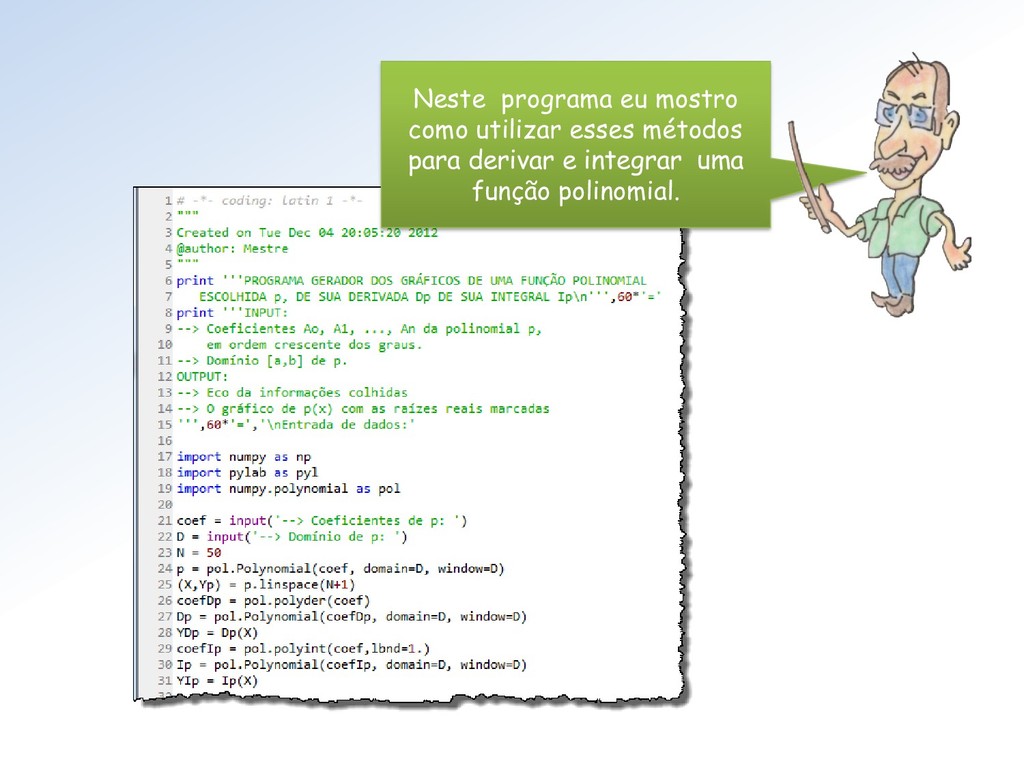
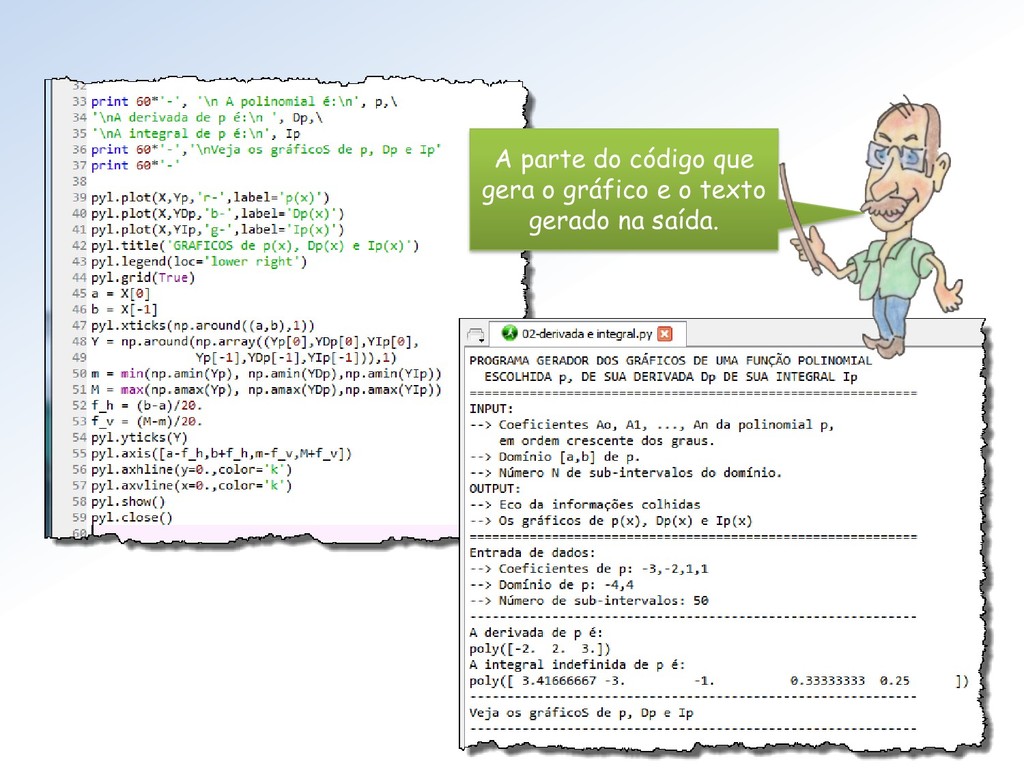
Neste programa eu mostro como utilizar esses métodos para derivar
e integrar uma função polinomial. -
A parte do código que gera o gráfico e o
texto gerado na saída. -
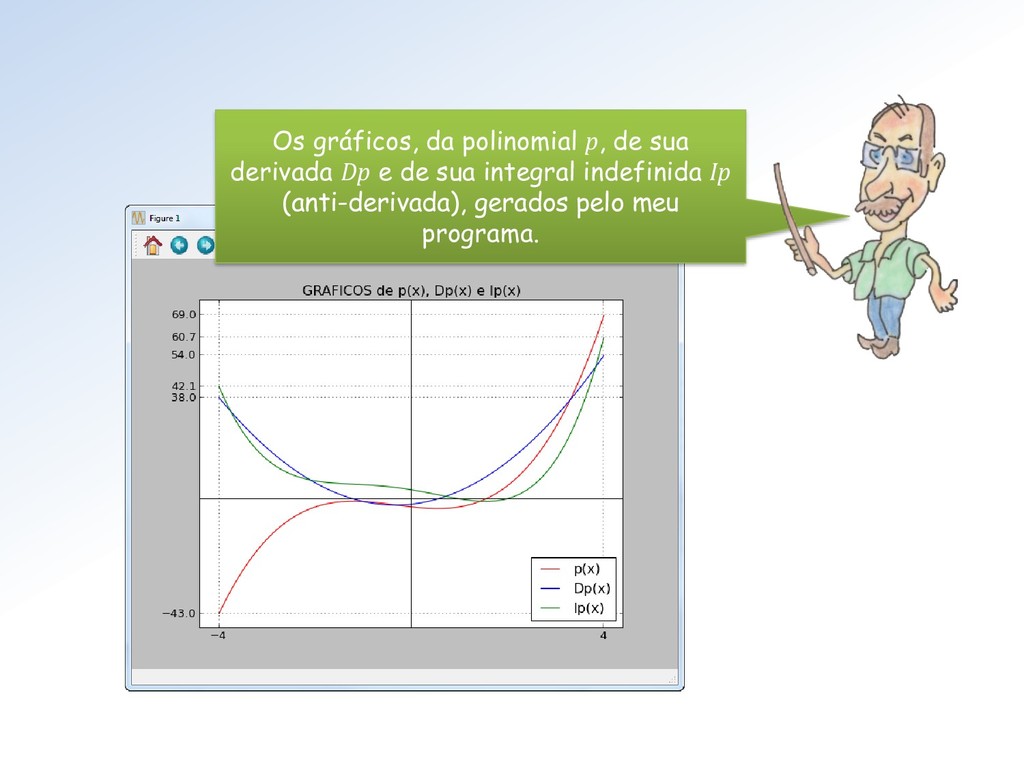
Os gráficos, da polinomial p, de sua derivada Dp e
de sua integral indefinida Ip (anti-derivada), gerados pelo meu programa. -
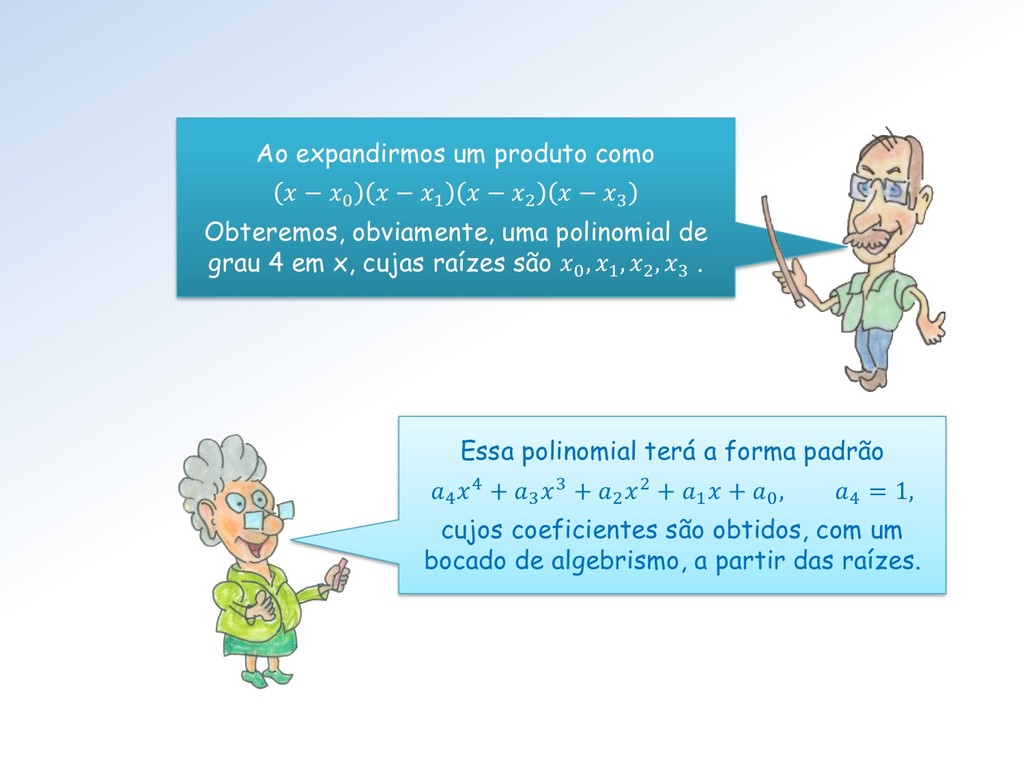
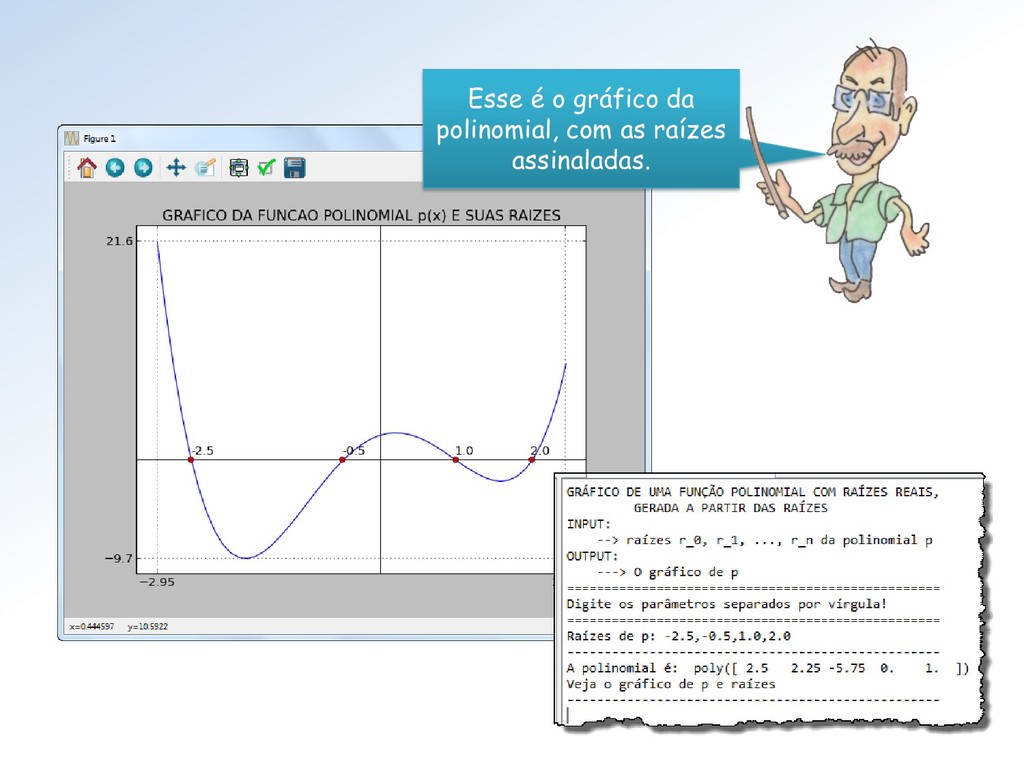
Ao expandirmos um produto como − 0 − 1 −
2 − 3 Obteremos, obviamente, uma polinomial de grau 4 em x, cujas raízes são 0 , 1 , 2 , 3 . Essa polinomial terá a forma padrão 4 4 + 3 3 + 2 2 + 1 + 0 , 4 = 1, cujos coeficientes são obtidos, com um bocado de algebrismo, a partir das raízes. -
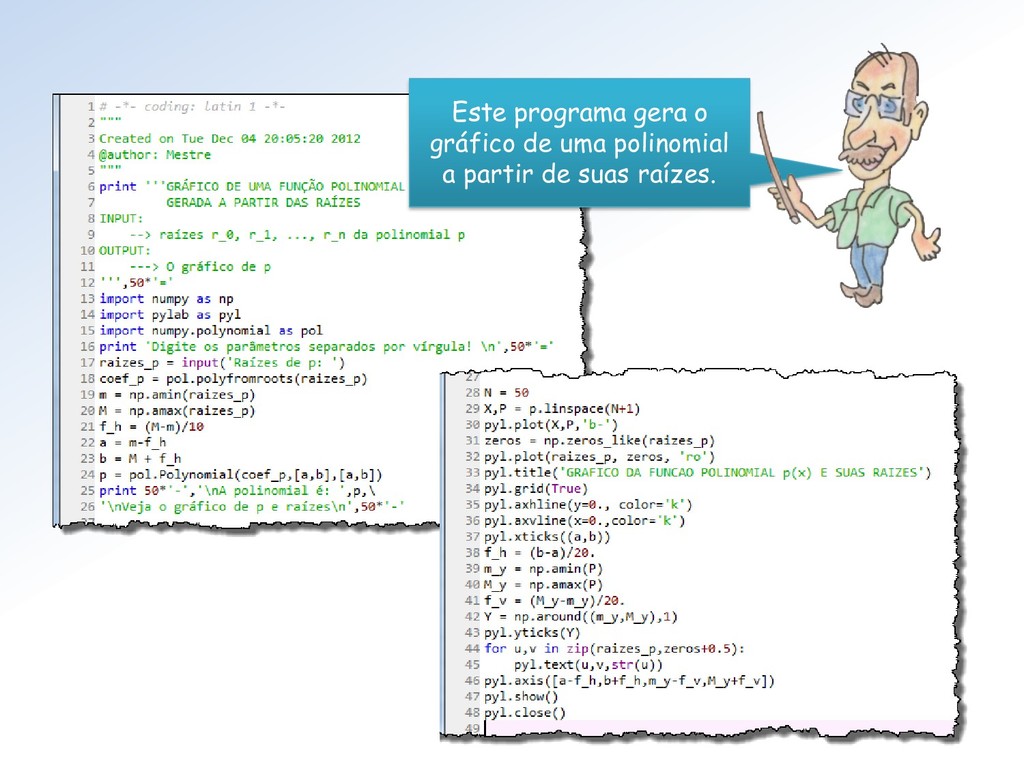
Este programa gera o gráfico de uma polinomial a partir
de suas raízes. -
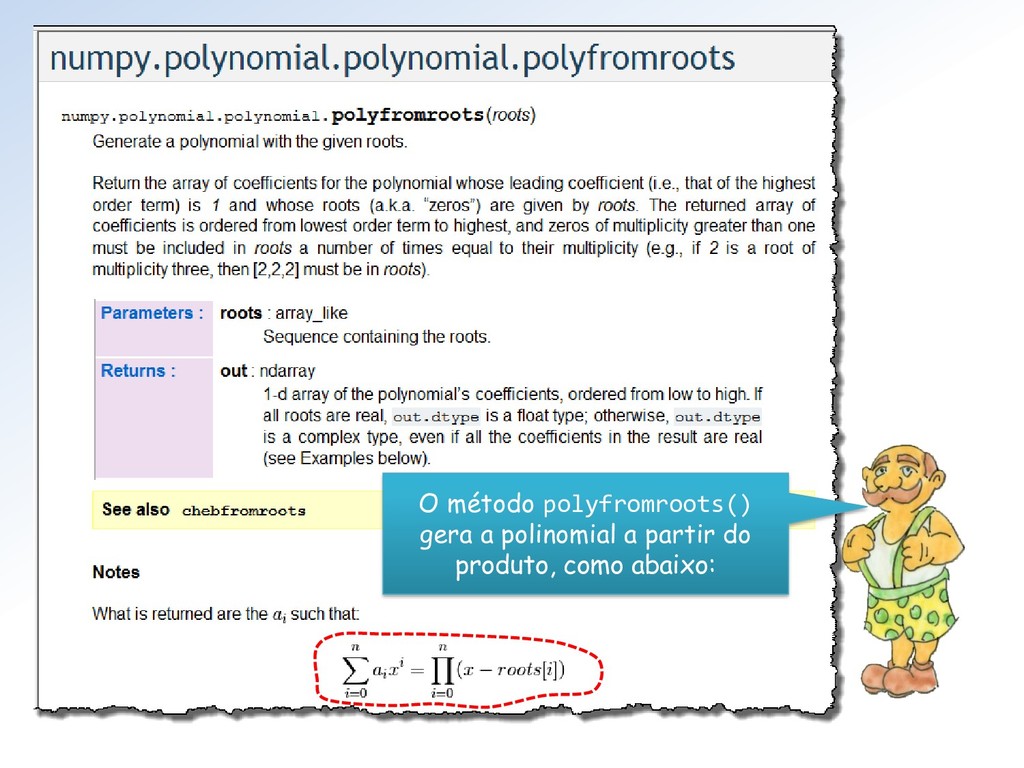
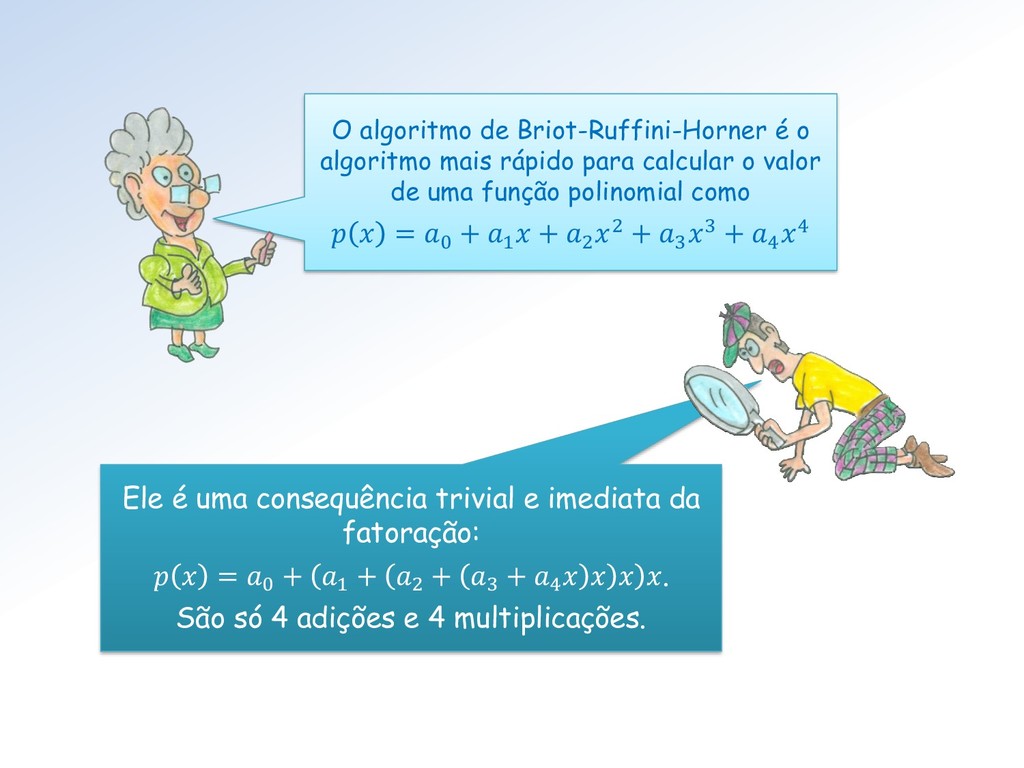
Ele é uma consequência trivial e imediata da fatoração: =
0 + 1 + 2 + 3 + 4 . São só 4 adições e 4 multiplicações. O algoritmo de Briot-Ruffini-Horner é o algoritmo mais rápido para calcular o valor de uma função polinomial como = 0 + 1 + 2 2 + 3 3 + 4 4 -
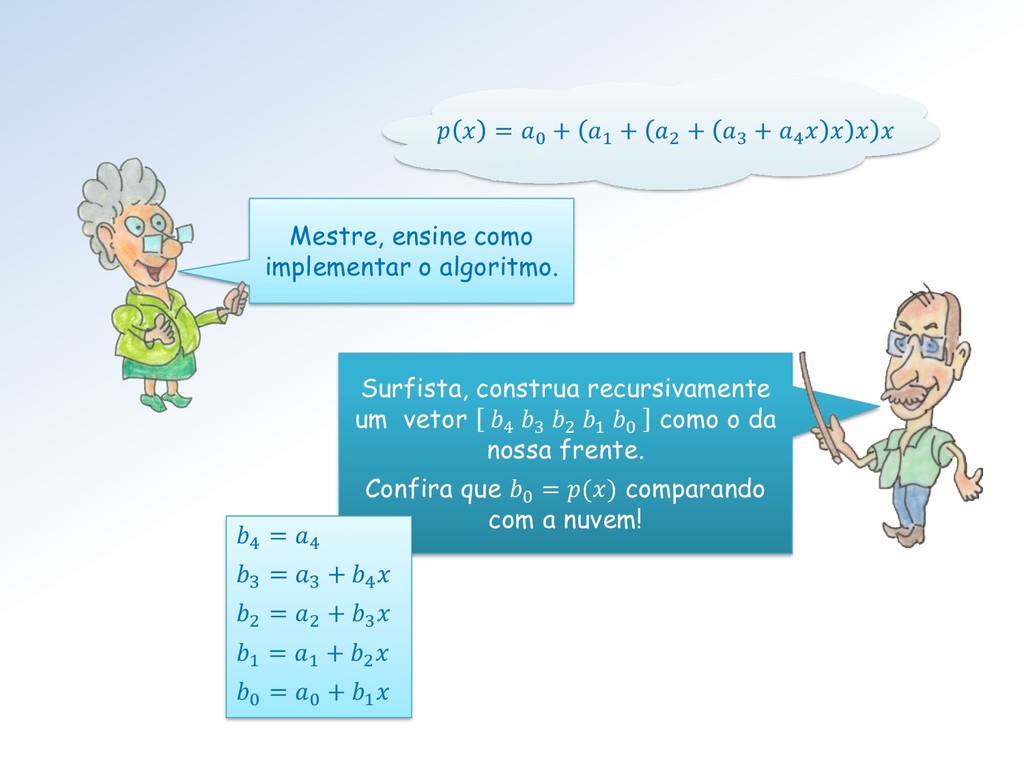
Mestre, ensine como implementar o algoritmo. Surfista, construa recursivamente um
vetor 4 3 2 1 0 como o da nossa frente. Confira que 0 = () comparando com a nuvem! 4 = 4 3 = 3 + 4 2 = 2 + 3 1 = 1 + 2 0 = 0 + 1 = 0 + 1 + 2 + 3 + 4 -
Se () é uma função polinomial de grau ≥ 1,
então a equação () = 0 Possui pelo menos uma raiz (real ou complexa). Teorema fundamental da Álgebra Carl Friedrich Gauss demonstrou o seguinte resultado em sua tese de doutorado: -
Como as raízes complexas ocorrem aos pares (a raiz e
sua complexa conjugada), se o grau da polinomial é ímpar com certeza ela possui uma raiz real. Segue do Teorema fundamental da Álgebra que: uma função polinomial = () de grau n possui n raízes reais ou complexas. -
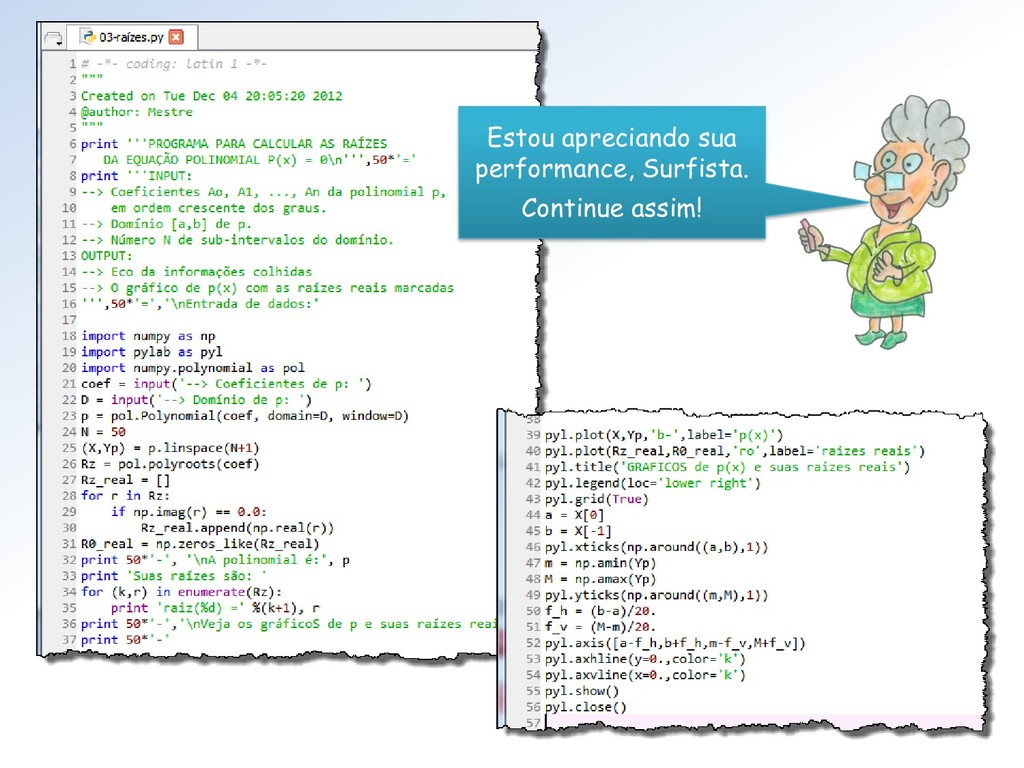
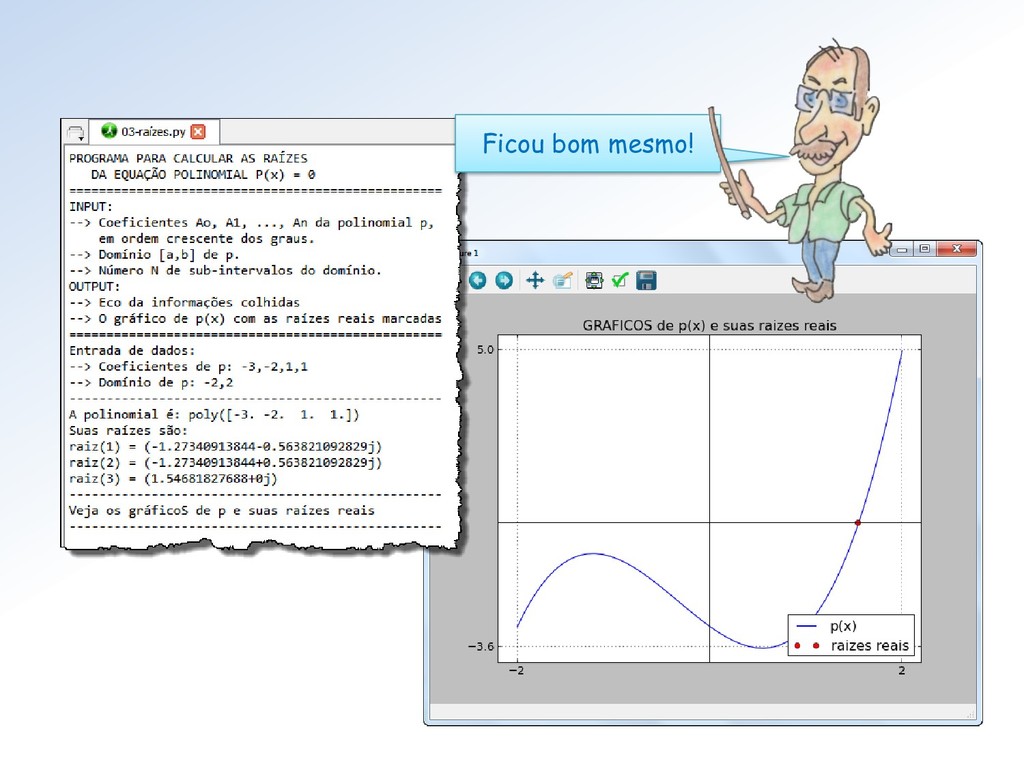
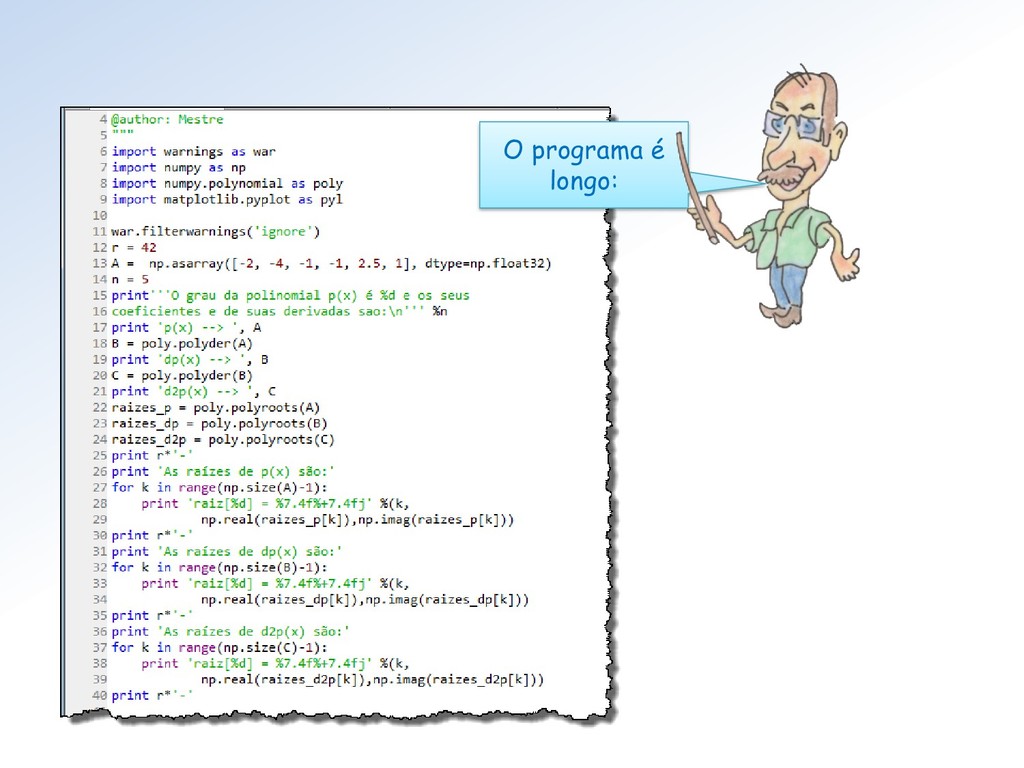
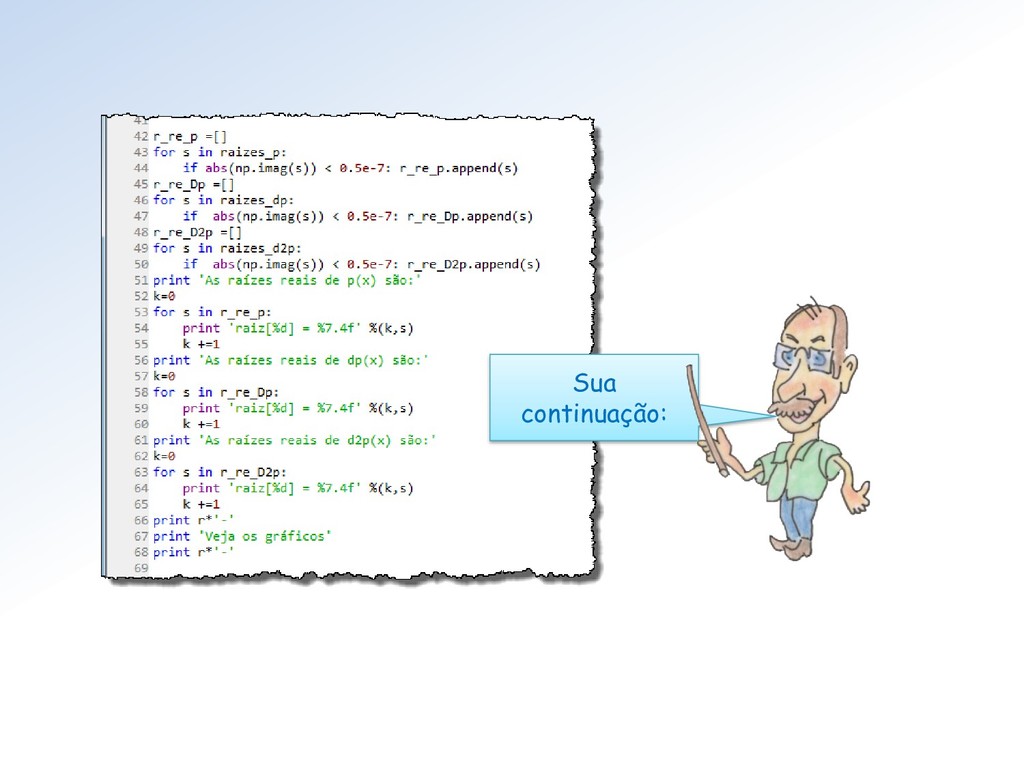
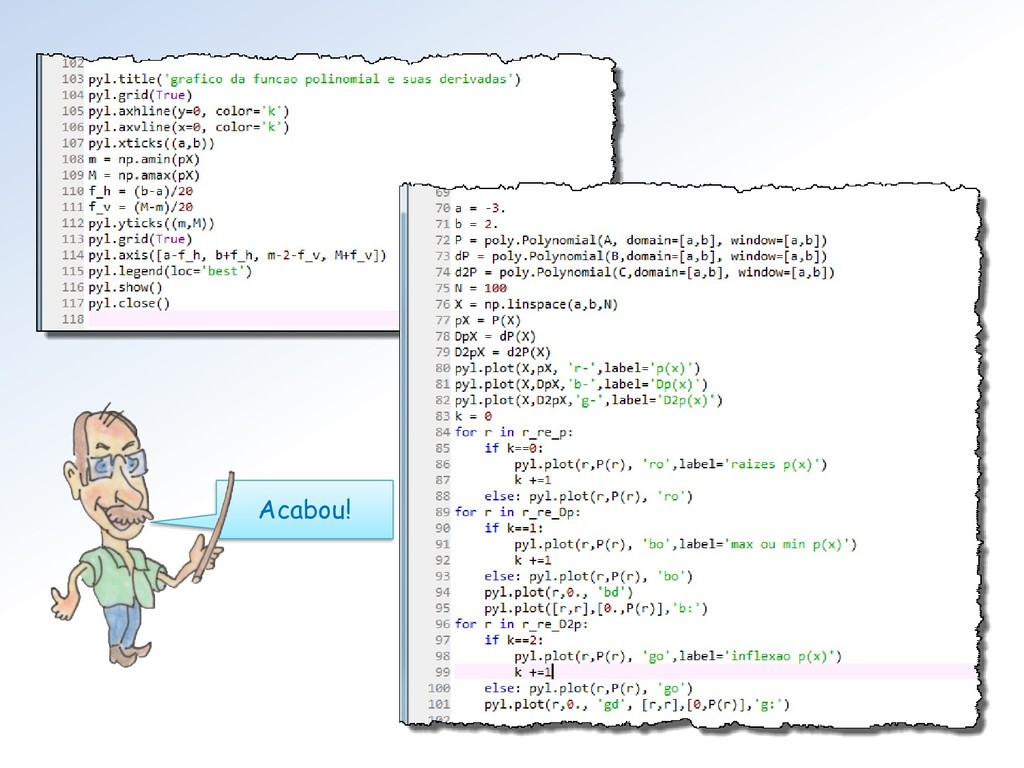
Surfista, faremos um programa que permite determinar as raízes de
uma equação polinomial () = 0. Loirinha, faça outro programa que permita achar os pontos de inflexão dessa mesma polinomial. -
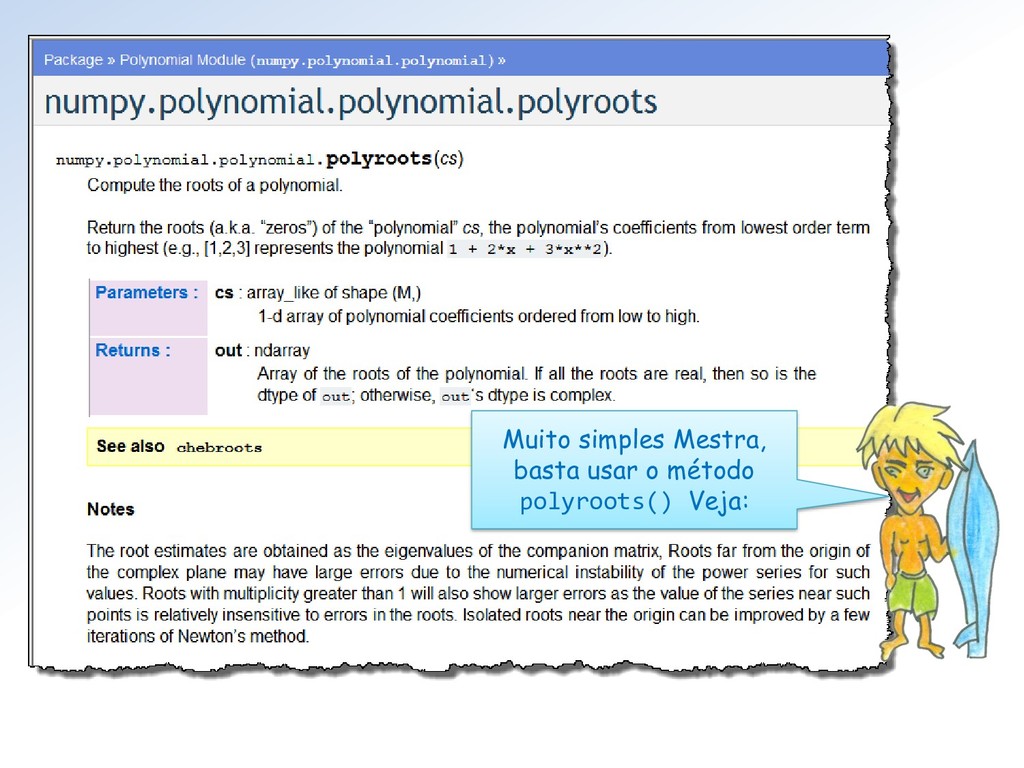
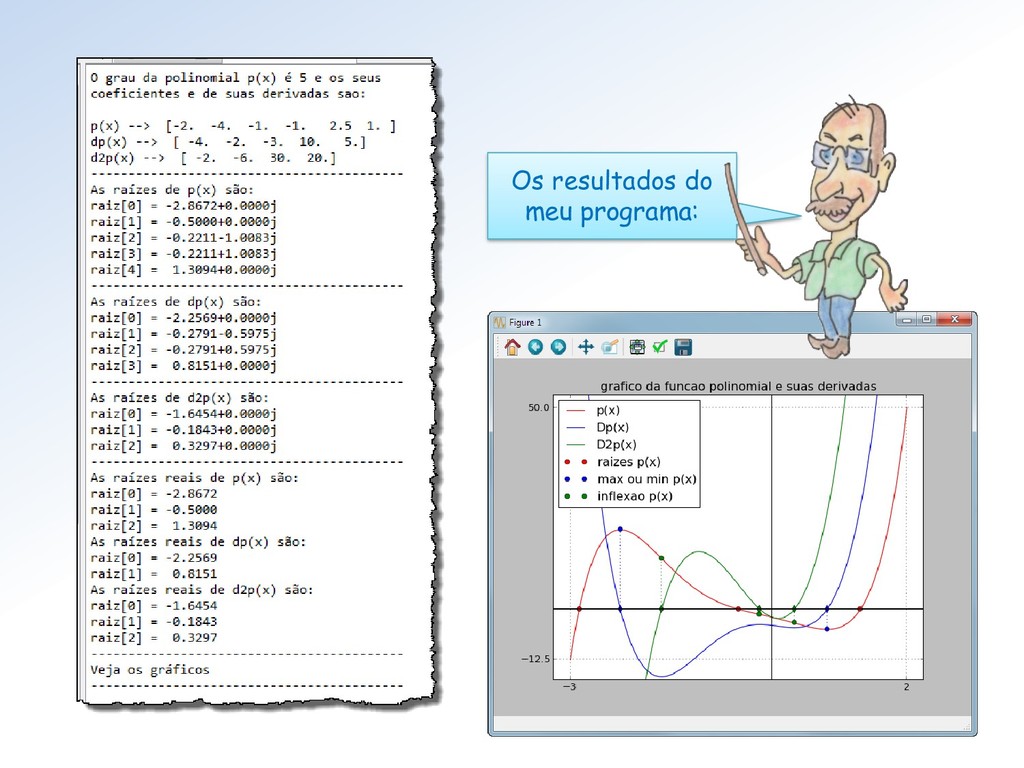
Já vimos vários métodos para obter raízes aproximadas de equações,
não apenas para equações polinomiais. O polyroots() é específico para polinomiais. O Mestre fez um programa para mostrar o gráfico de uma polinomial () e assinalar seus pontos de máximo, mínimo e inflexão. Mostra também os gráficos das derivadas de ordem 1 e 2 da (). -
As polinomiais permitem visualizar o conceito de ordem de aproximação
nas vizinhanças de zero. -
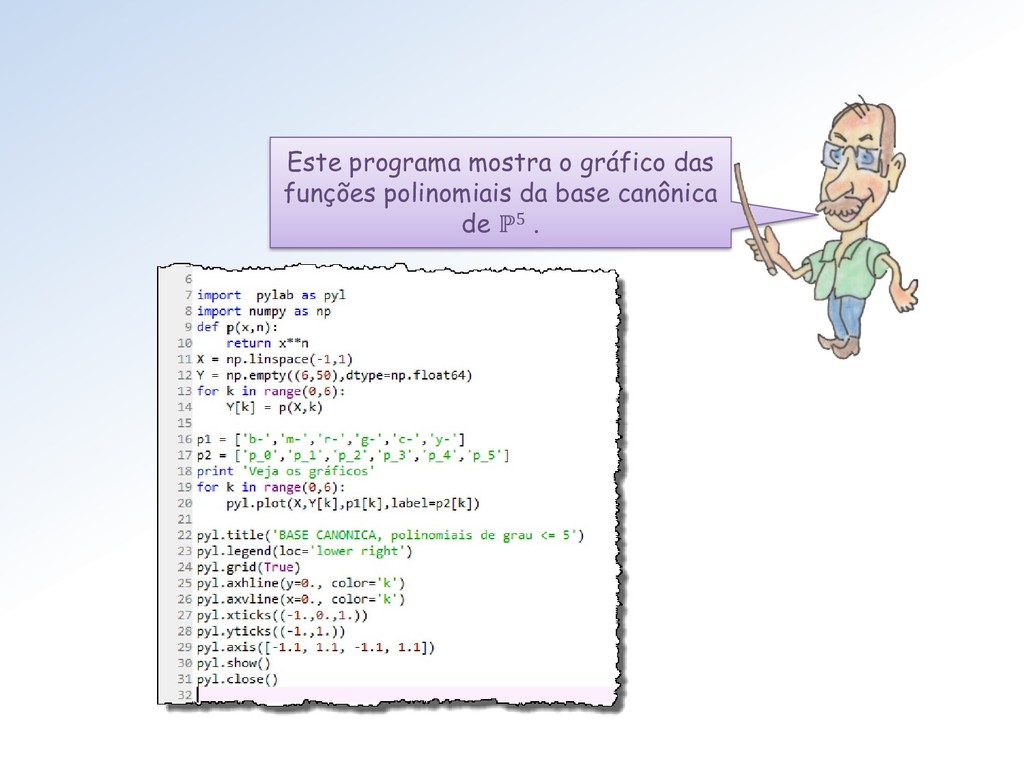
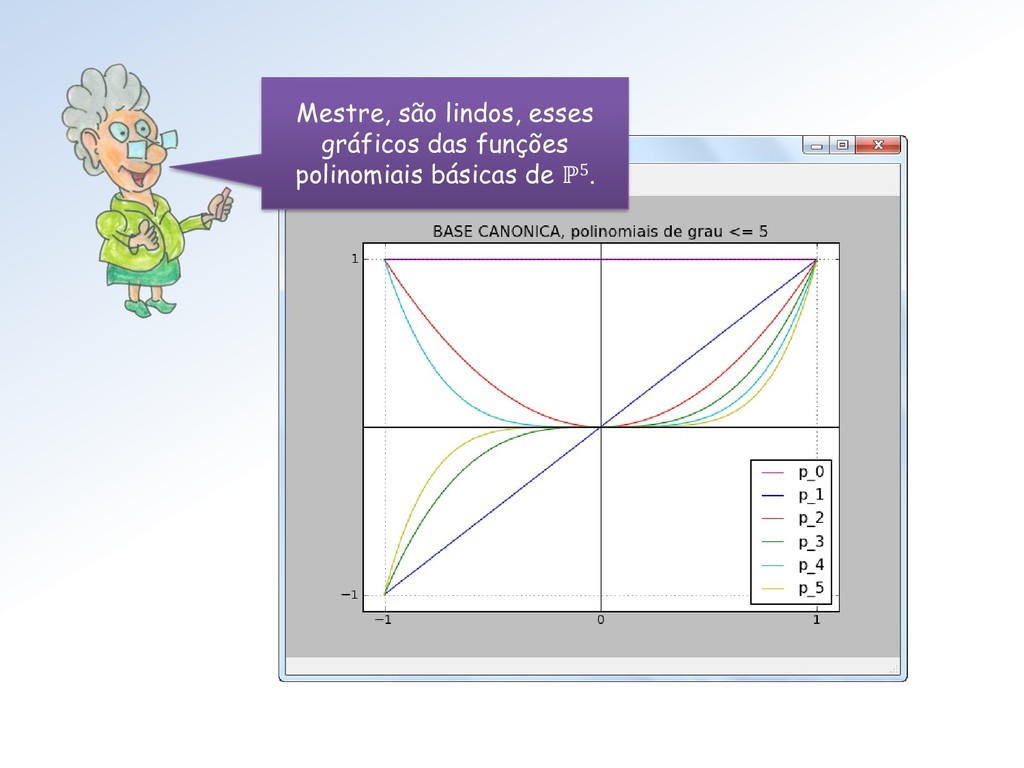
Este programa mostra o gráfico das funções polinomiais da base
canônica de ℙ5 . -
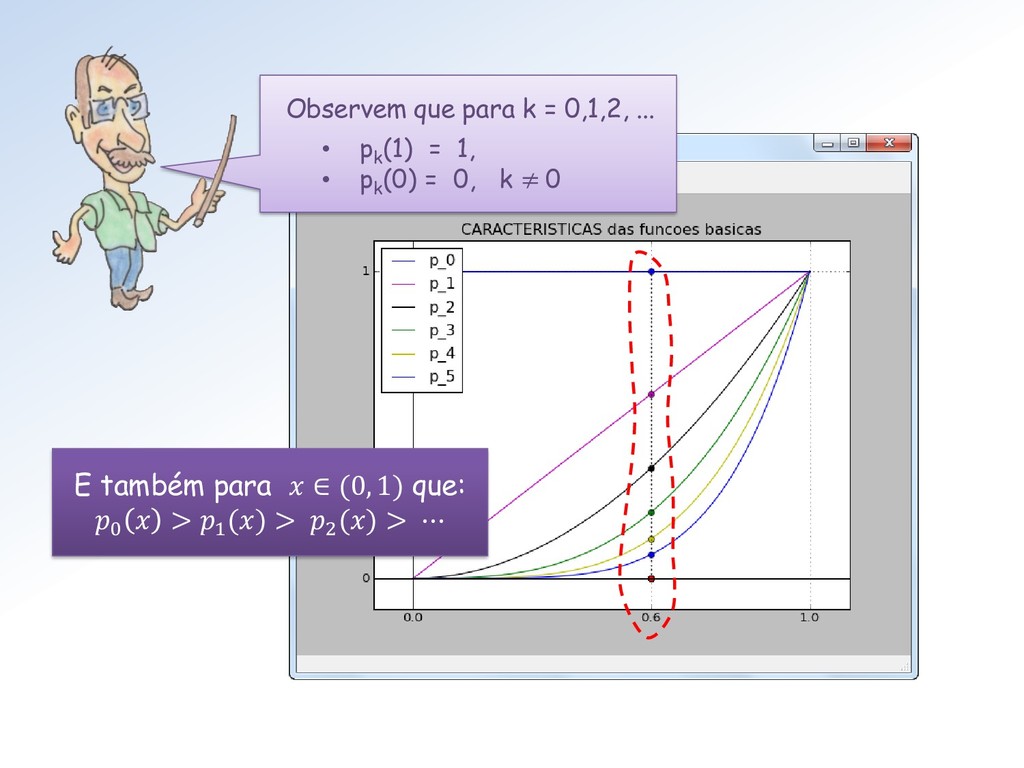
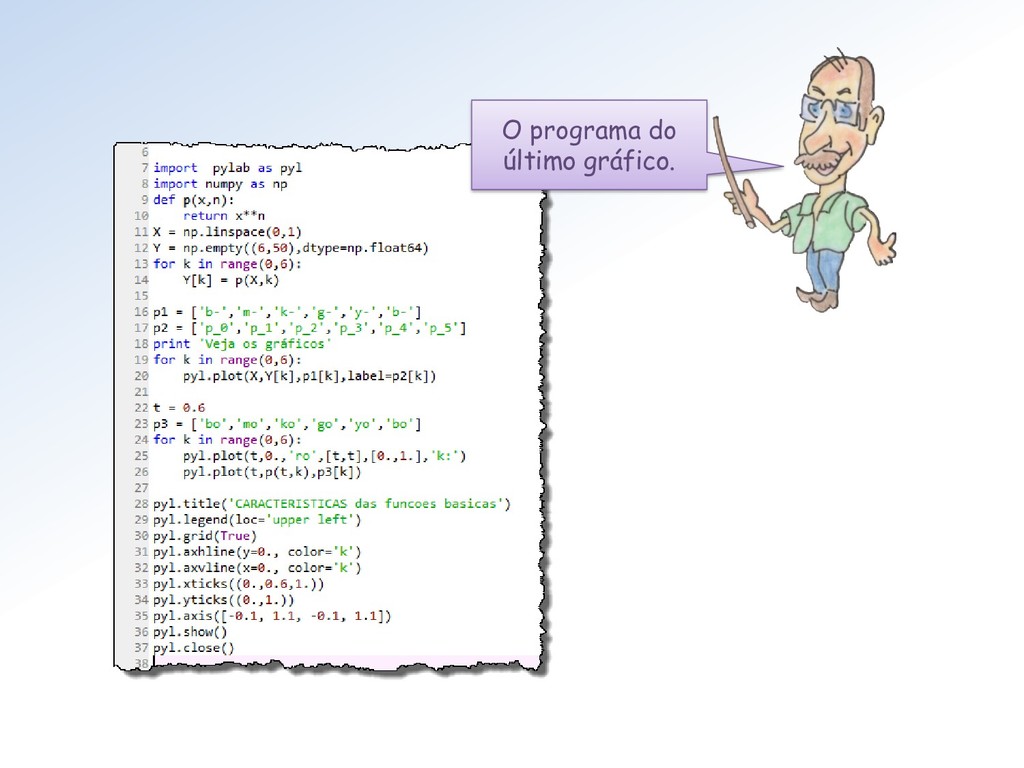
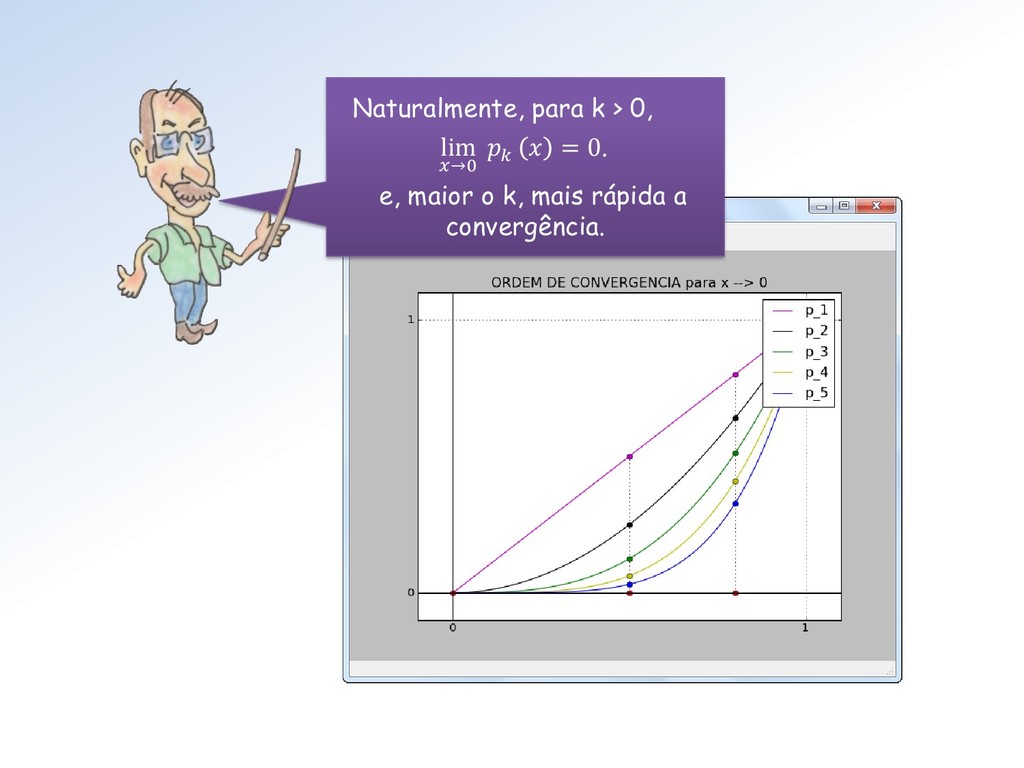
Observem que para k = 0,1,2, ... • p k
(1) = 1, • p k (0) = 0, k ≠ 0 E também para ∈ (0, 1) que: 0 > 1 () > 2 () > ⋯ -
Naturalmente, para k > 0, lim →0 = 0. e,
maior o k, mais rápida a convergência. -
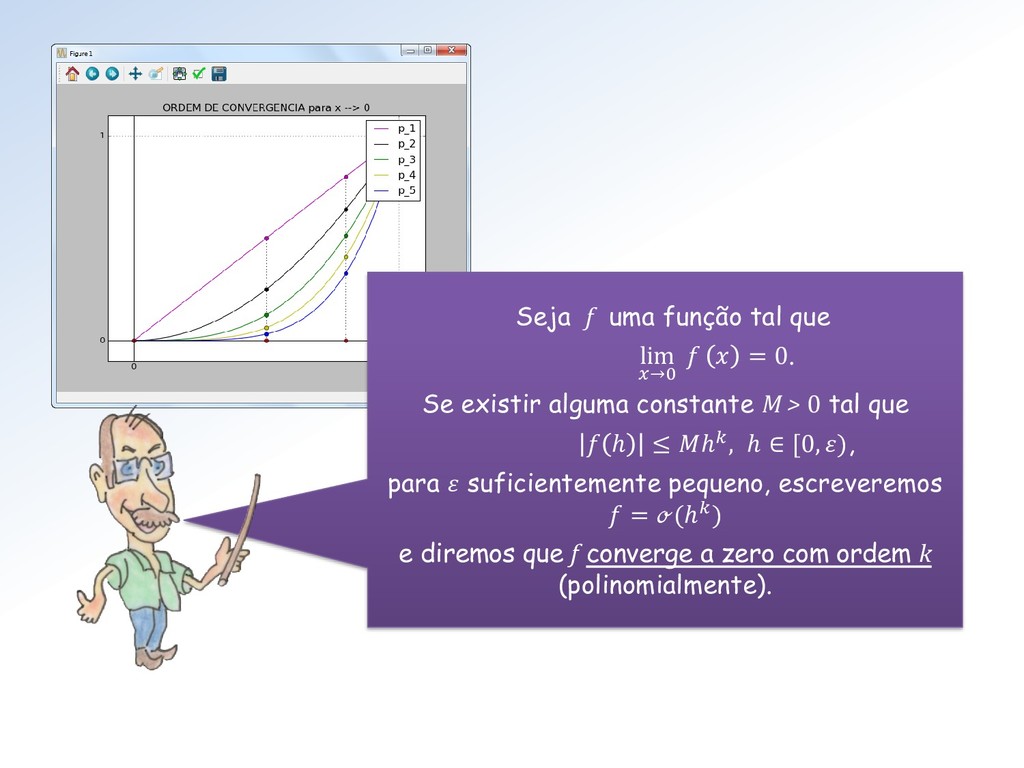
Seja f uma função tal que lim →0 = 0.
Se existir alguma constante M > 0 tal que ℎ ≤ ℎ, ℎ ∈ [0, ), para suficientemente pequeno, escreveremos = ℴ(ℎ) e diremos que f converge a zero com ordem k (polinomialmente). -
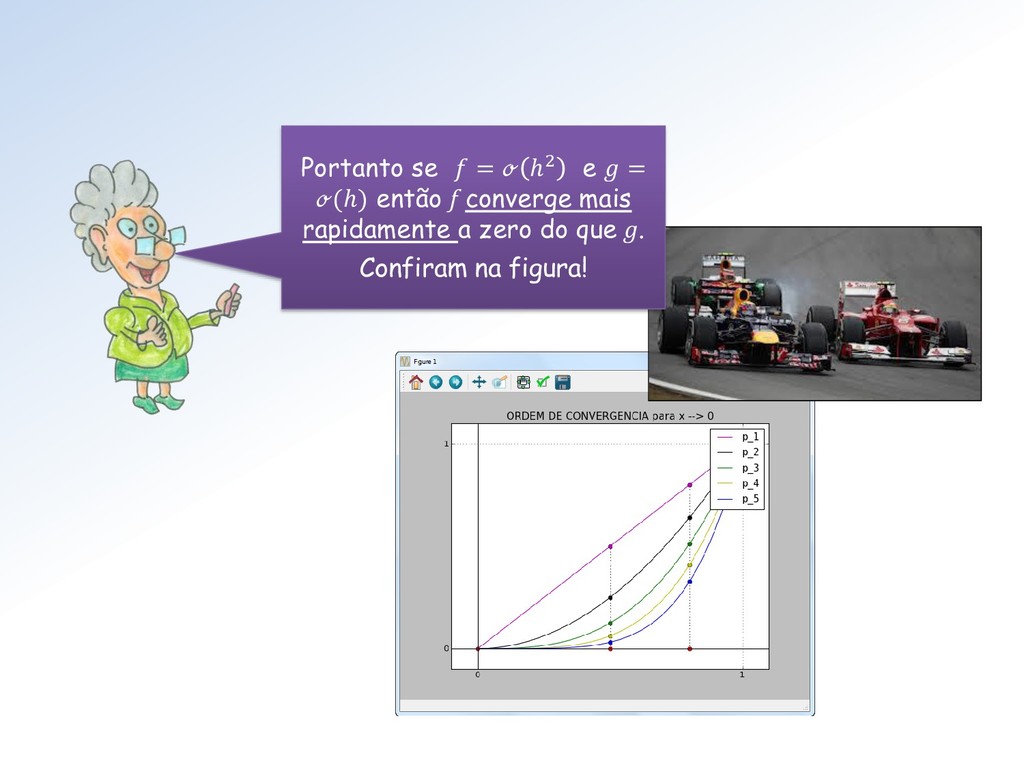
Portanto se = ℴ ℎ2 e = ℴ(ℎ) então f
converge mais rapidamente a zero do que g. Confiram na figura! -
Esses módulos/classes, em última análise, apresentam outras bases do espaço
das polinomiais. Elas surgem de forma natural na resolução, por separação de variáveis, de problemas de valor de contorno onde o domínio apresenta algum tipo de simetria. Infelizmente, em nosso curso, não teremos oportunidade de trabalhar com esses problemas. -
Funções dessas classes de polinomiais serão utilizadas como funções peso
nas fórmulas de “integração gaussiana”. -
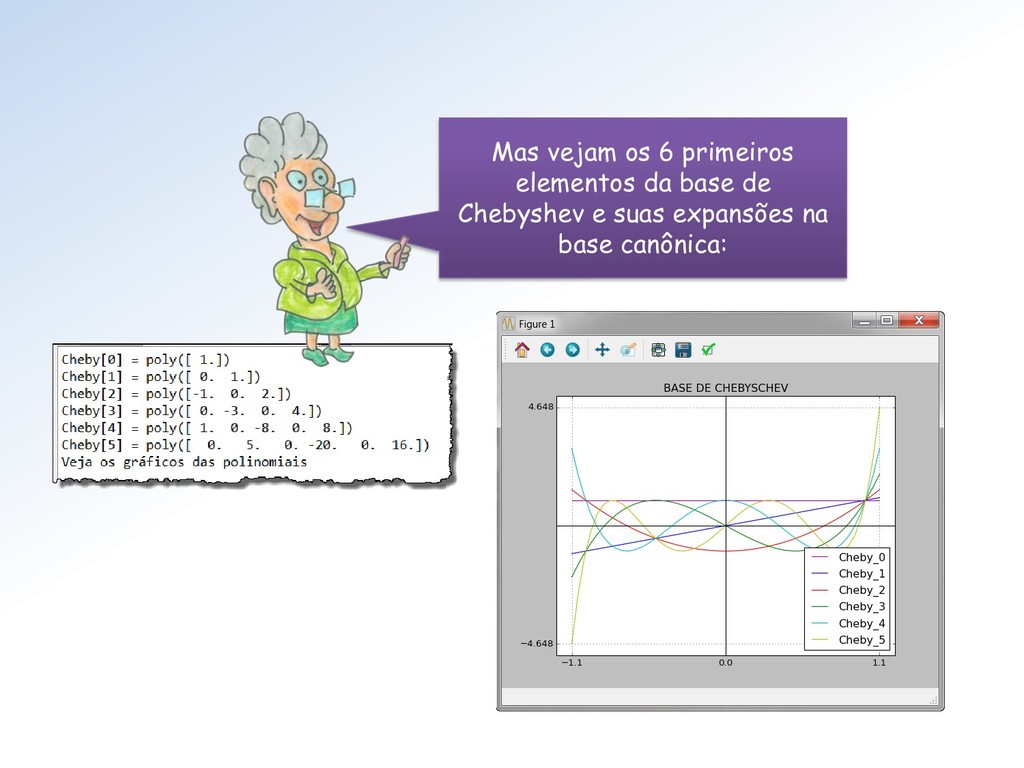
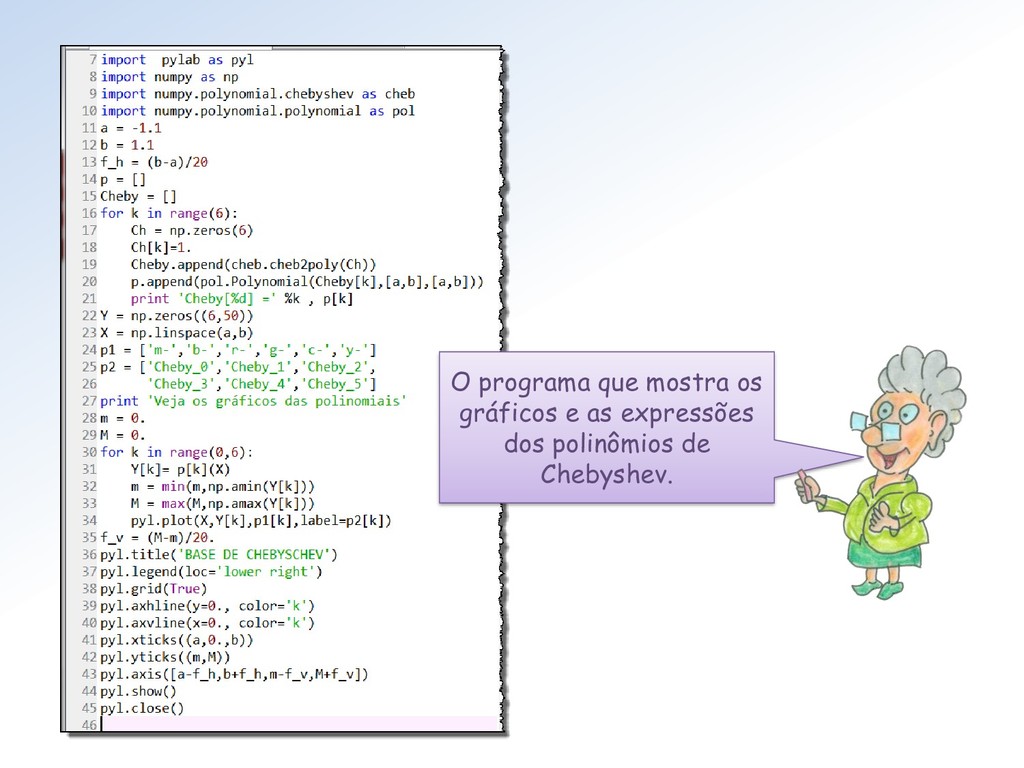
Mas vejam os 6 primeiros elementos da base de Chebyshev
e suas expansões na base canônica: -
O programa que mostra os gráficos e as expressões dos
polinômios de Chebyshev. -
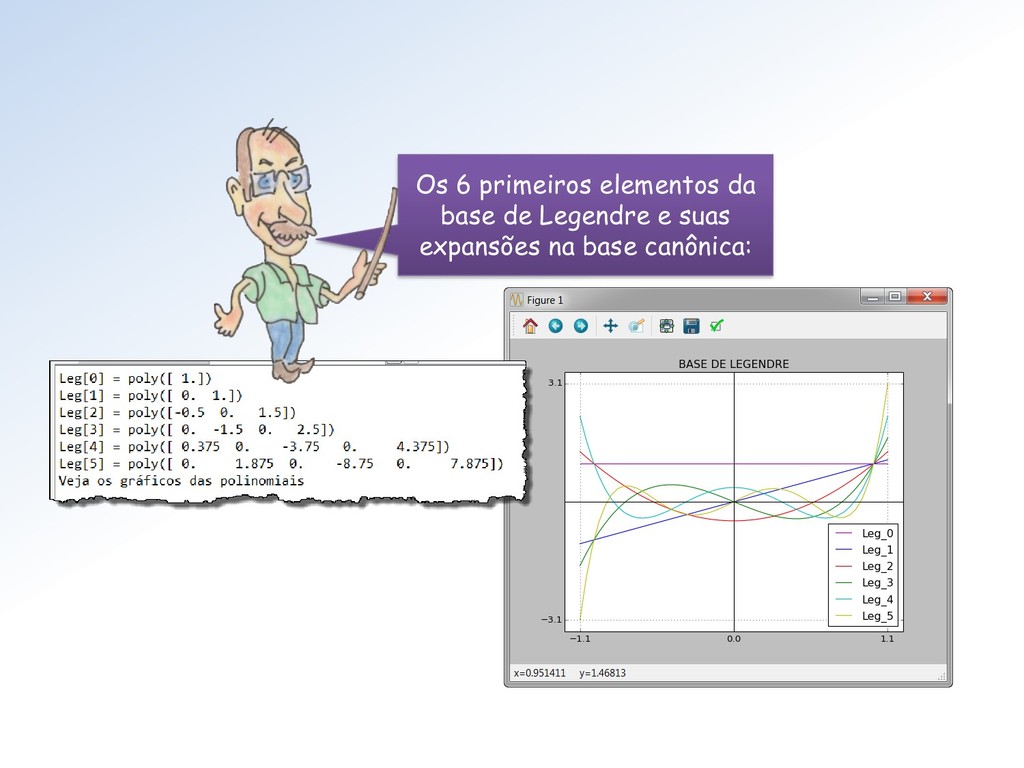
Os 6 primeiros elementos da base de Legendre e suas
expansões na base canônica: -
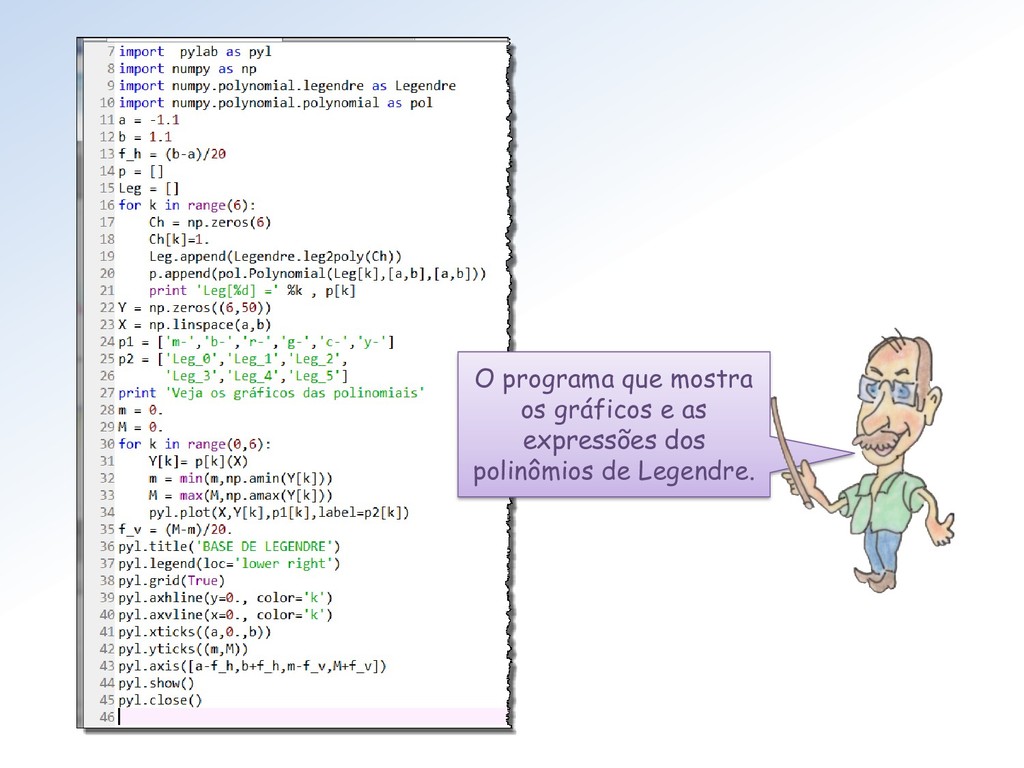
O programa que mostra os gráficos e as expressões dos
polinômios de Legendre. -
Destacaremos os aspectos fundamentais da medição de tamanho de vetores
“flechinha” e os transportaremos para as funções. Lembre-se das flechinhas, Loirinha! -
Como para as flechinhas, Loirinha! O tamanho de qualquer vetor
de um espaço vetorial será indicado por . -
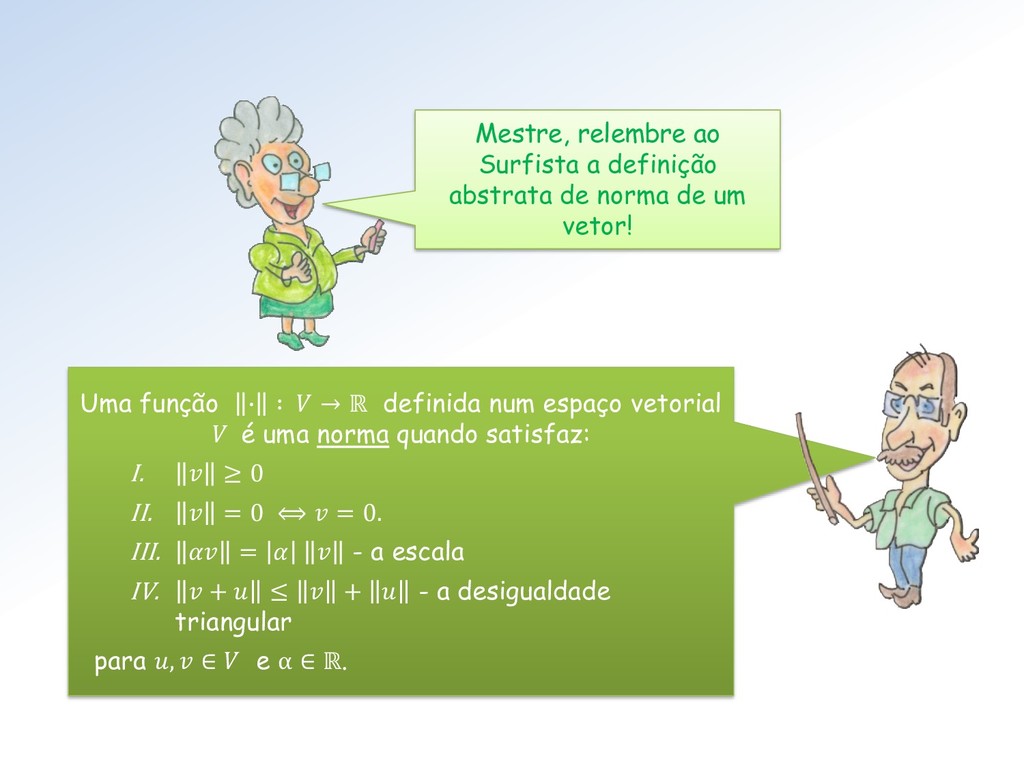
Uma função ∙ ∶ → ℝ definida num espaço vetorial
V é uma norma quando satisfaz: I. ≥ 0 II. = 0 ⟺ = 0. III. = - a escala IV. + ≤ + - a desigualdade triangular para , ∈ e α ∈ ℝ. Mestre, relembre ao Surfista a definição abstrata de norma de um vetor! -
Sim colega, elas definem diversas formas de medir tamanho dos
vetores flechinha e de matrizes. Inclusive aprendemos a calculá-las usando a NumPy. Já vimos que nos espaços ℝ, ℂ e para as matrizes ℳ× existem diversas normas: 1 , 2 , , ∞ . -
Espaços em que é possível definir uma norma são chamados
espaços normados. Portanto os espaços ℝ, ℂ e ℳ× são exemplos de espaços normados. -
Os espaços normados completos são chamados de espaços de Banach.
Um espaço normado é completo quando toda sequência de Cauchy é convergente (para um vetor do próprio espaço). É o caso dos ℝ , ℂ e ℳ× com qualquer uma das normas. -
E como eu posso calcular o tamanho de uma função
: [, ] → ℝ ? Como já vimos nos ℝ, ℂ e em ℳ× existem diversas formas de medir o tamanho de uma vetor. O mesmo se dará para funções! -
Lembre-se, Loirinha, uma função de ℱ , ℝ é limitada
num conjunto quando existe algum número > 0 tal que () < , ∀ ∈ . É o caráter dual atacando mais uma vez! -
É muito fácil confirmar que ℬ(, ℝ) é um espaço
vetorial pois: • a soma de funções limitadas é uma função limitada, • o produto de uma função limitada por qualquer número real resulta numa função limitada. -
Bem Mestres, respondam a pergunta da Loirinha! Em geral, como
faremos para descobrir o tamanho de uma função : [, ] → ℝ ? Mestres, estou curiosíssima em saber qual será tamanho de = 2cos( ) ? -
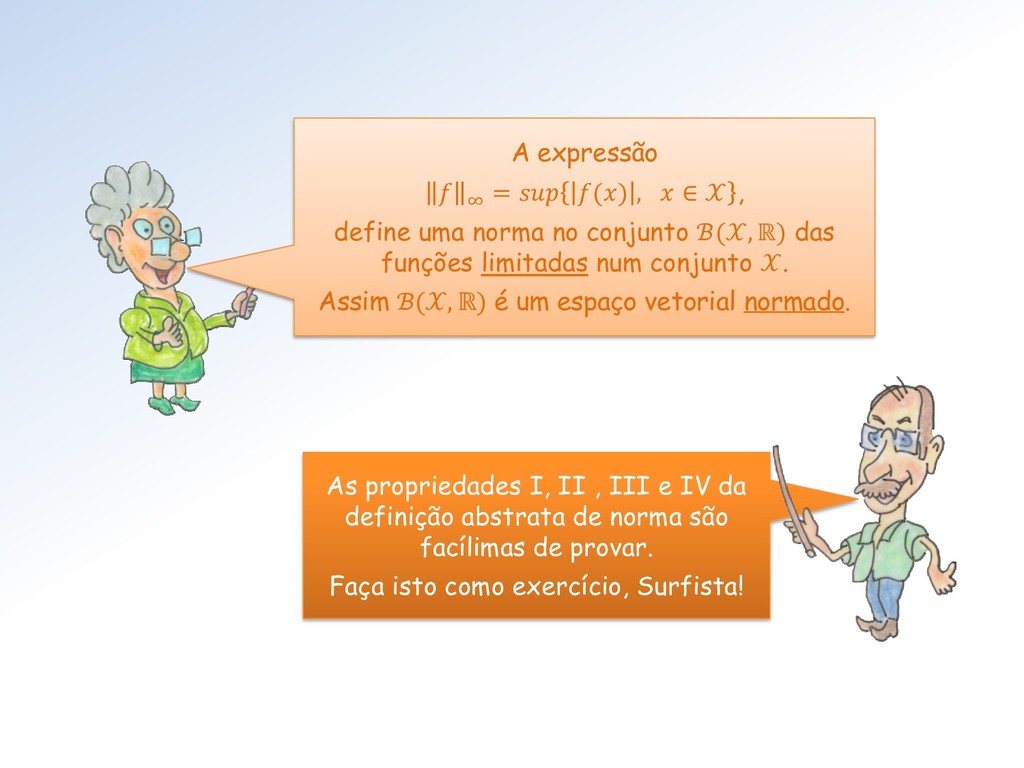
A expressão ∞ = () , ∈ , define uma
norma no conjunto ℬ(, ℝ) das funções limitadas num conjunto . Assim ℬ(, ℝ) é um espaço vetorial normado. As propriedades I, II , III e IV da definição abstrata de norma são facílimas de provar. Faça isto como exercício, Surfista! -
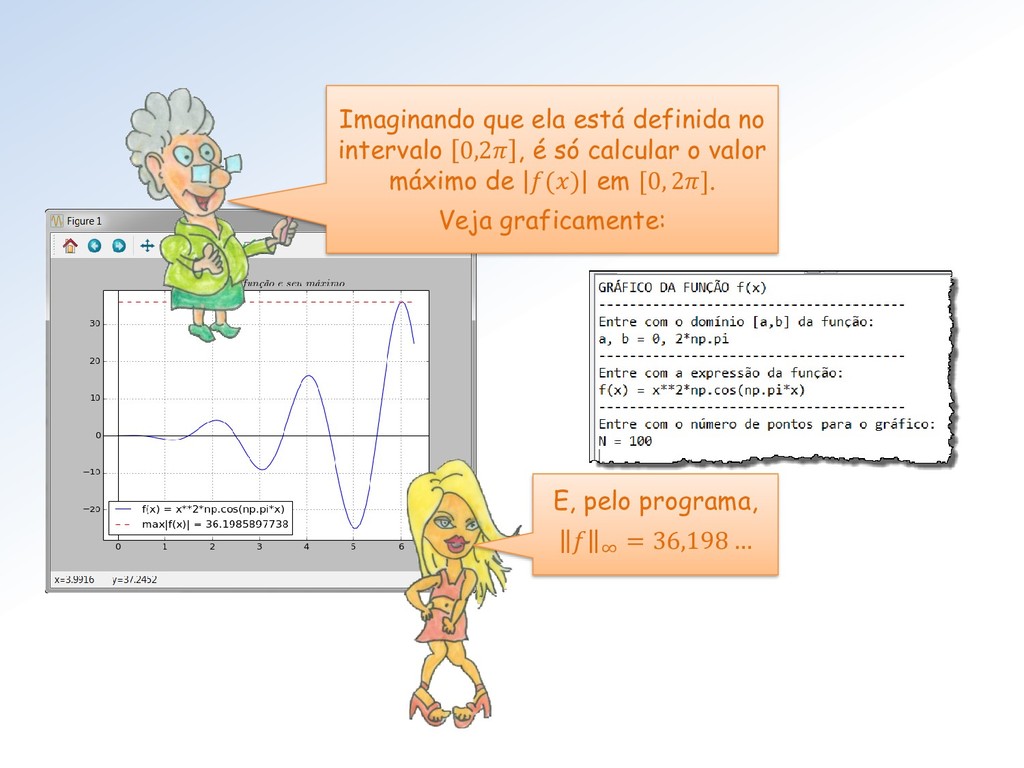
Imaginando que ela está definida no intervalo 0,2 , é
só calcular o valor máximo de () em [0, 2]. Veja graficamente: E, pelo programa, ∞ = 36,198 … -
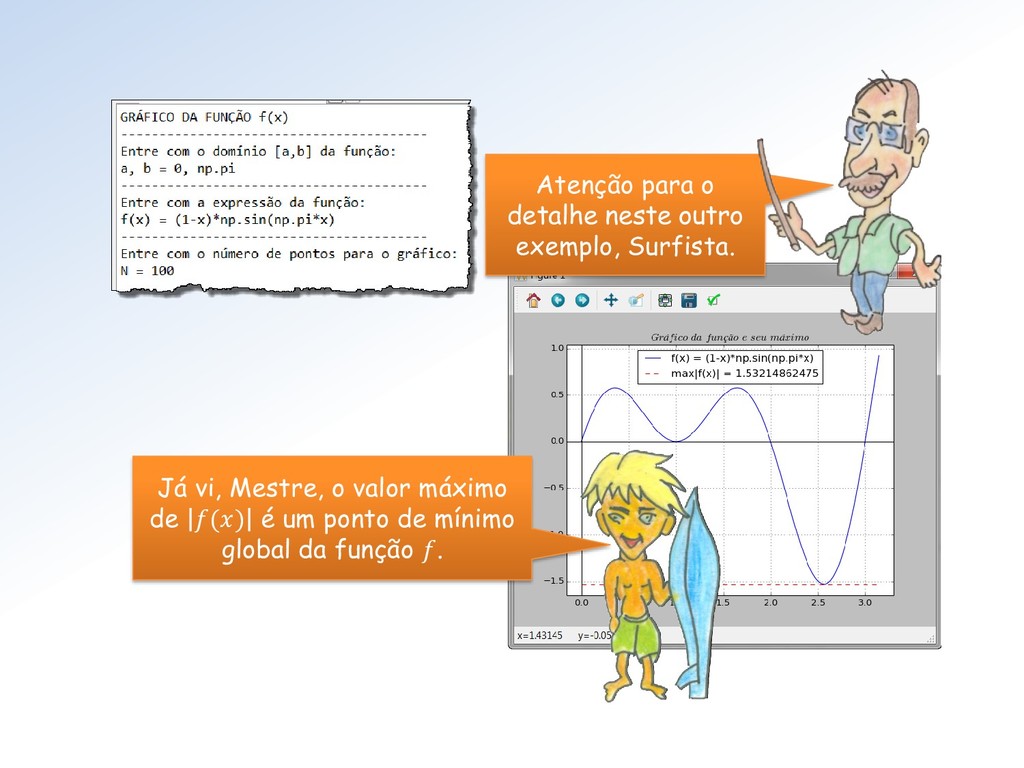
Atenção para o detalhe neste outro exemplo, Surfista. Já vi,
Mestre, o valor máximo de () é um ponto de mínimo global da função . -
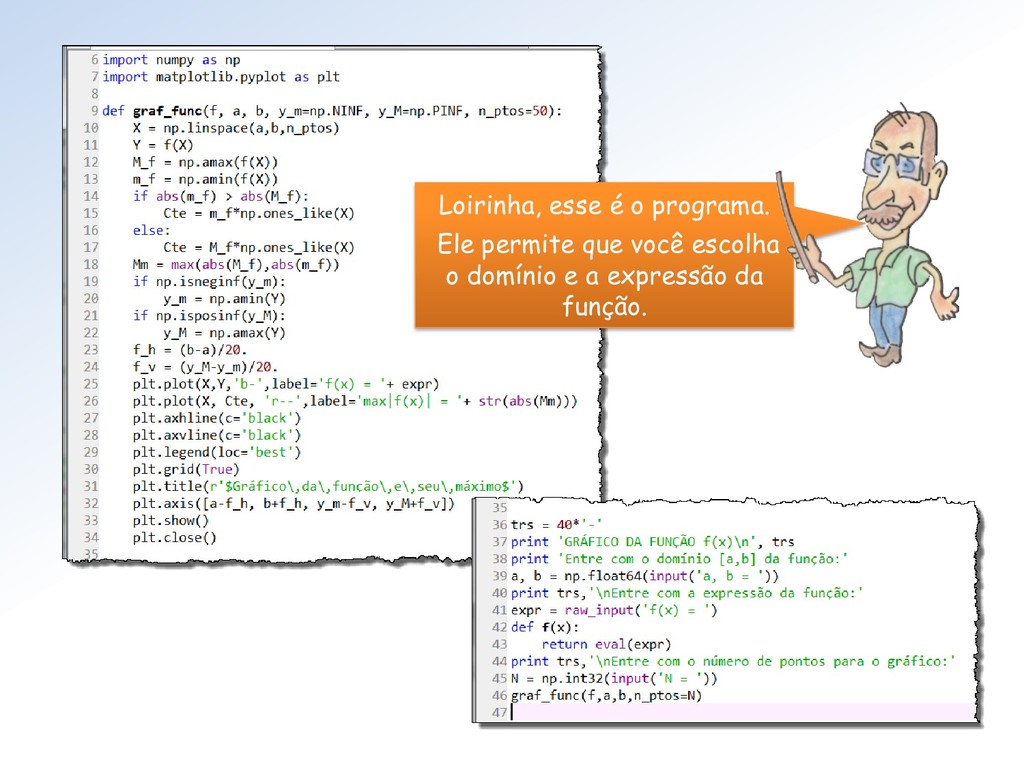
Loirinha, esse é o programa. Ele permite que você escolha
o domínio e a expressão da função. -
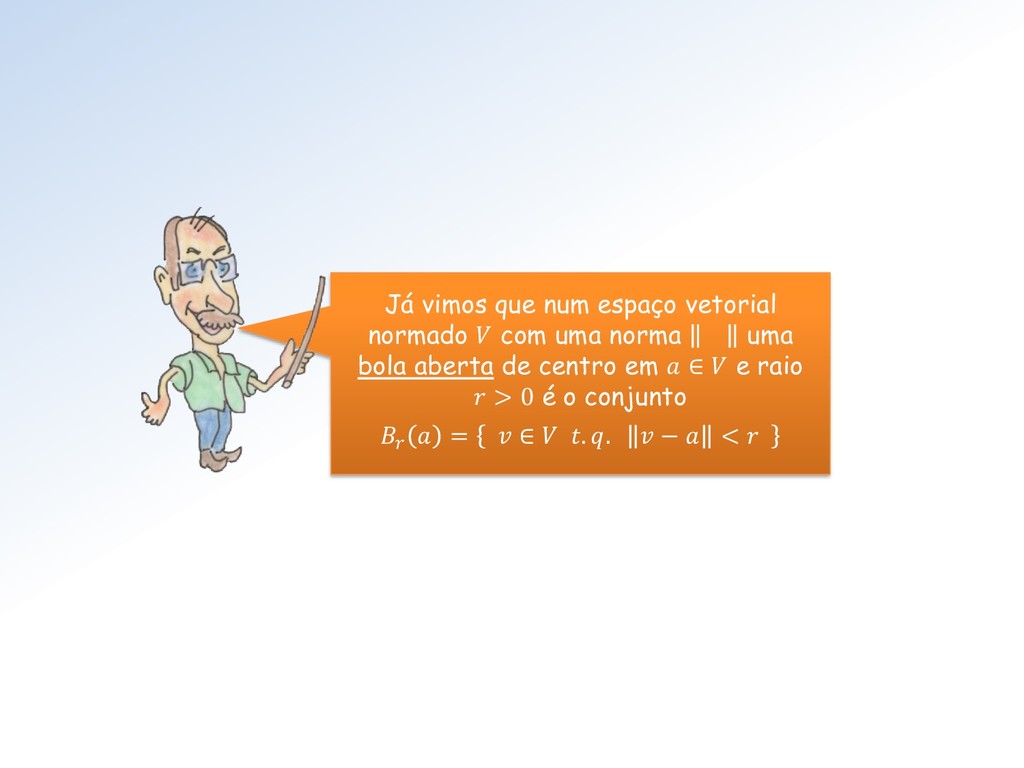
Já vimos que num espaço vetorial normado com uma norma
uma bola aberta de centro em ∈ e raio > 0 é o conjunto = ∈ . . − < -
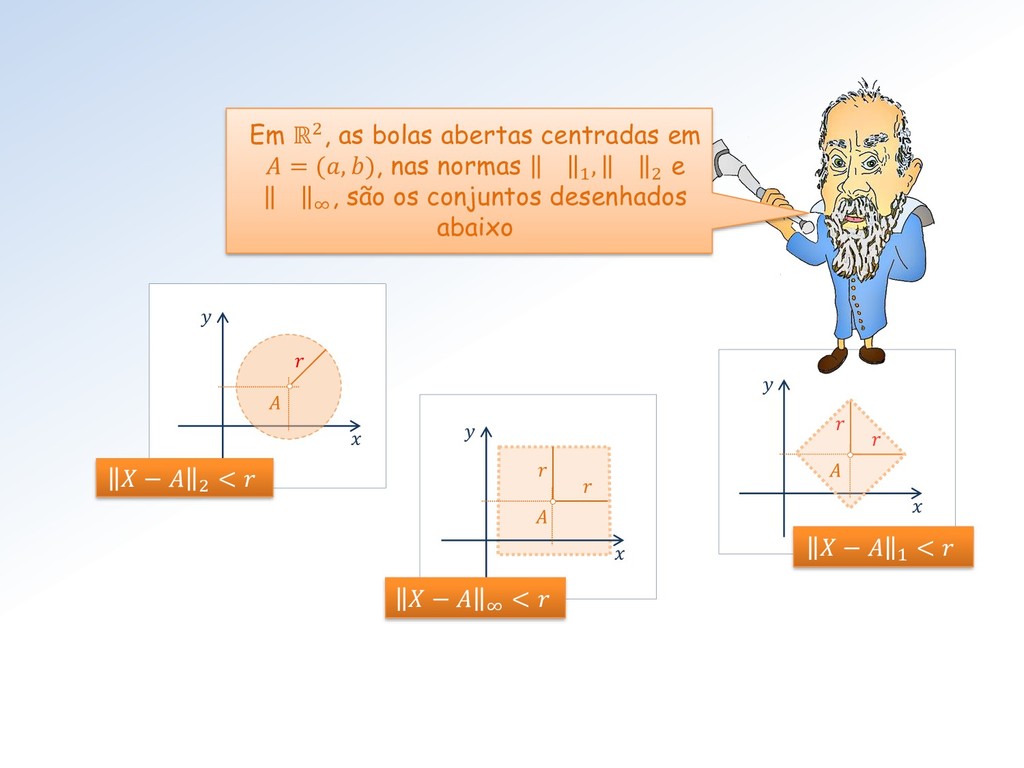
A − 2 < − ∞ < − 1 <
Em ℝ2, as bolas abertas centradas em = (, ), nas normas 1 , 2 e ∞ , são os conjuntos desenhados abaixo -
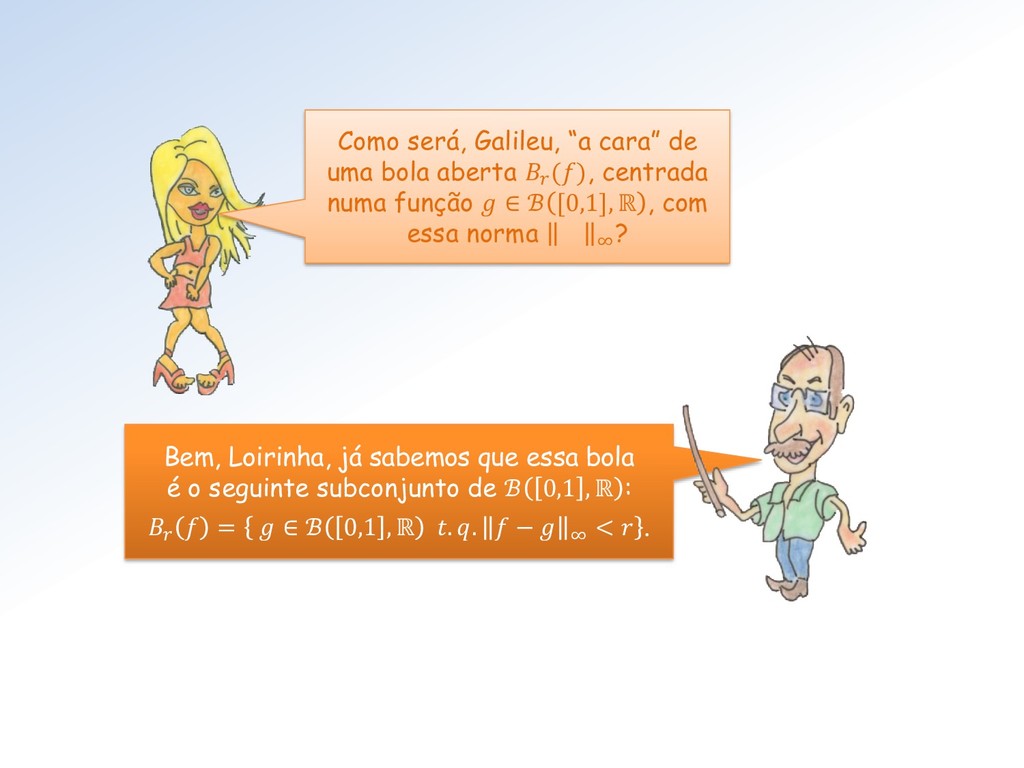
Bem, Loirinha, já sabemos que essa bola é o seguinte
subconjunto de ℬ 0,1 , ℝ : = ∈ ℬ 0,1 , ℝ . . − ∞ < . Como será, Galileu, “a cara” de uma bola aberta (), centrada numa função ∈ ℬ [0,1], ℝ , com essa norma ∞ ? -
Pensando no caráter dual, significa impor que − () <
para variando no intervalo [0,1]. Mestra, para , ∈ ℬ( 0,1 , ℝ) o que significa − ∞ < ? -
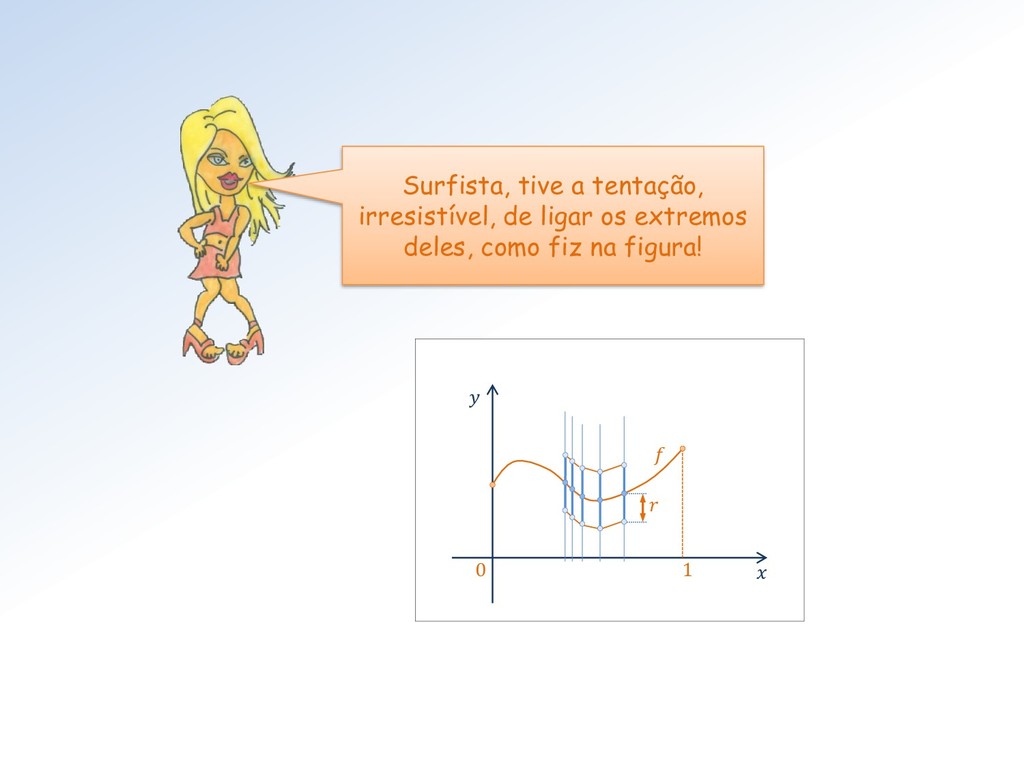
() Loirinha, fixe um valor de ∈ [0,1] e marque
o ponto (, ) no plano cartesiano × . Então qualquer valor = () assumido pela em obrigatoriamente terá que satisfazer − () < . Que é um intervalo de raio centrado nesse ponto sobre a reta vertical por . Confira no meu desenho -
Escolhi alguns valores de ∈ [0,1] e desenhei os intervalos
verticais de raio centrados no ponto de coordenadas (x, ) correspondentes: 1 0 -
Surfista, tive a tentação, irresistível, de ligar os extremos deles,
como fiz na figura! 1 0 -
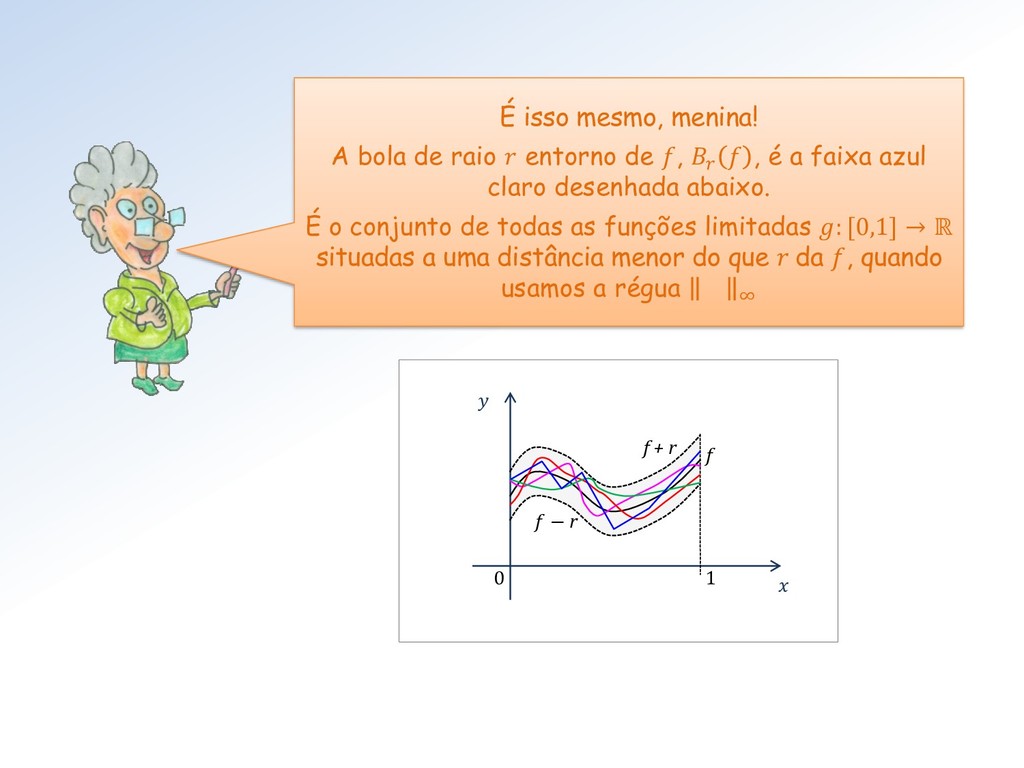
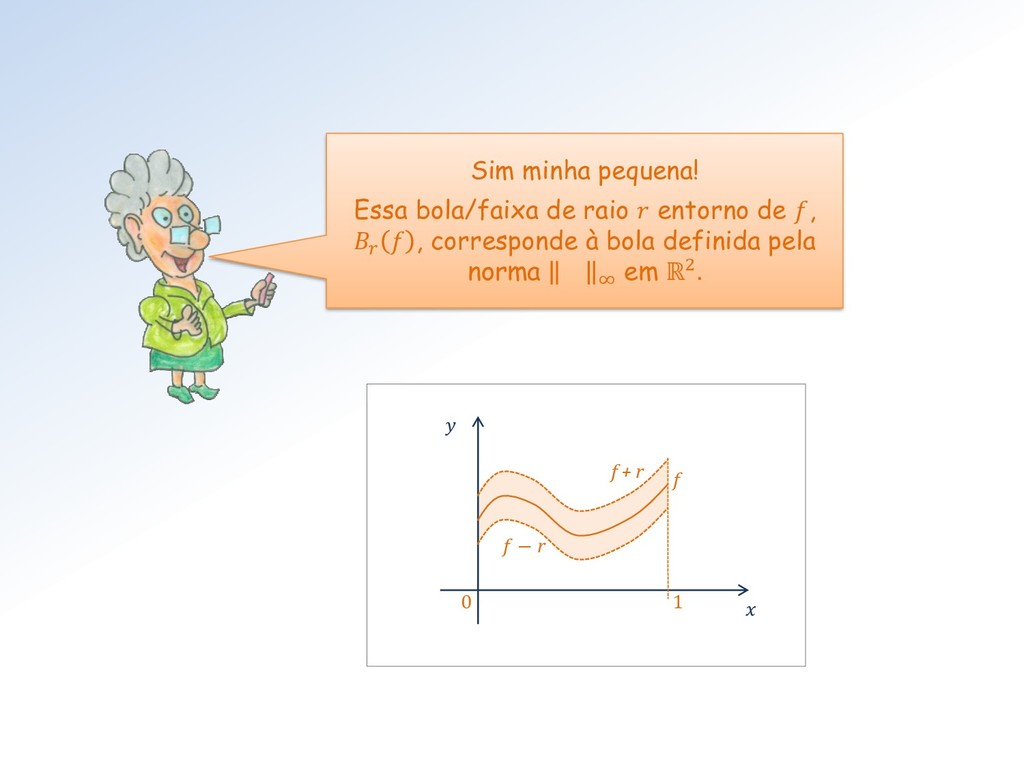
É isso mesmo, menina! A bola de raio entorno de
, , é a faixa azul claro desenhada abaixo. É o conjunto de todas as funções limitadas : [0,1] → ℝ situadas a uma distância menor do que da , quando usamos a régua ∞ 1 0 + r − r -
Mestra, além da bola redondinha de raio r em ℝ2,
vimos outras bolas, quadradas. E a pergunta inevitável é: Existirão outras bolas esquisitas nos espaços de funções? -
Sim minha pequena! Essa bola/faixa de raio entorno de ,
, corresponde à bola definida pela norma ∞ em ℝ2. 1 0 + r − r -
Aliás, Mestres como posso calcular a norma da soma, 1
, a 2 e as de uma função ? Elas envolvem uma soma. Use aquele S longo para somas contínuas no lugar de σ . -
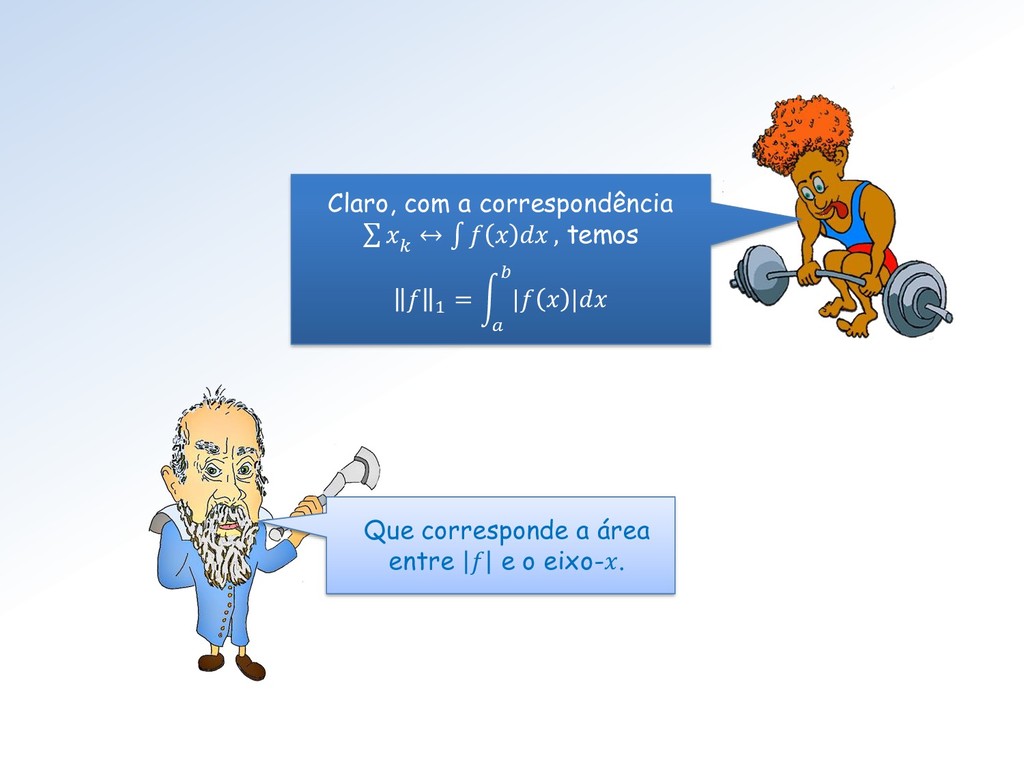
Que corresponde a área entre e o eixo-. Claro, com
a correspondência σ ↔ , temos 1 = න | | -
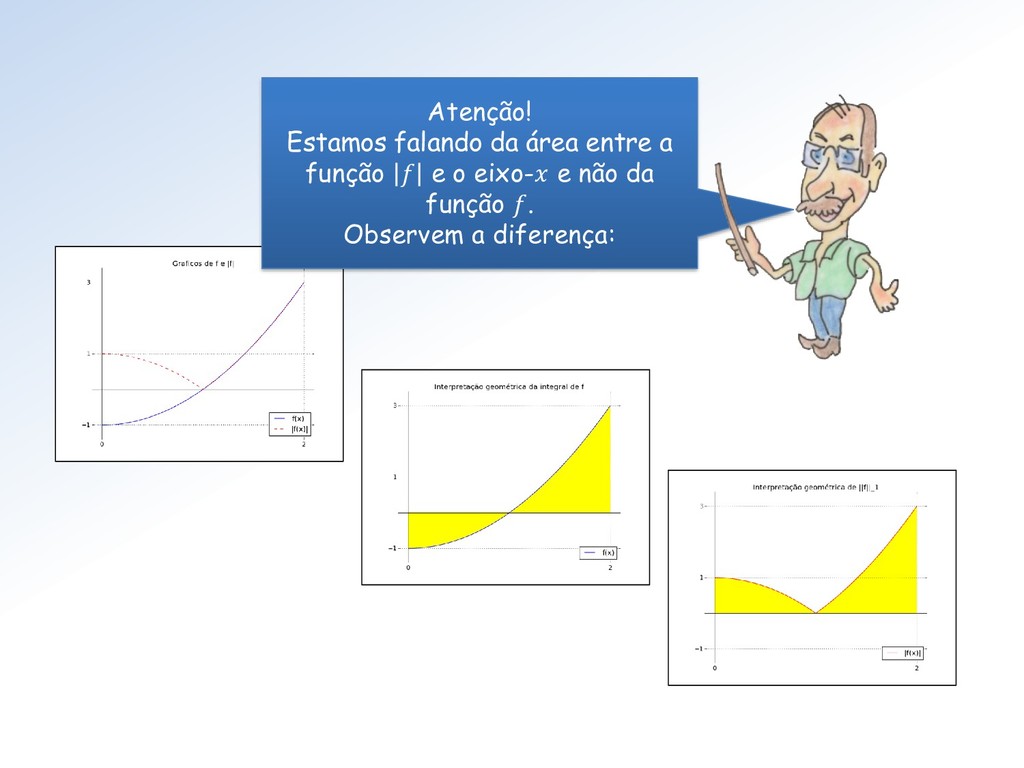
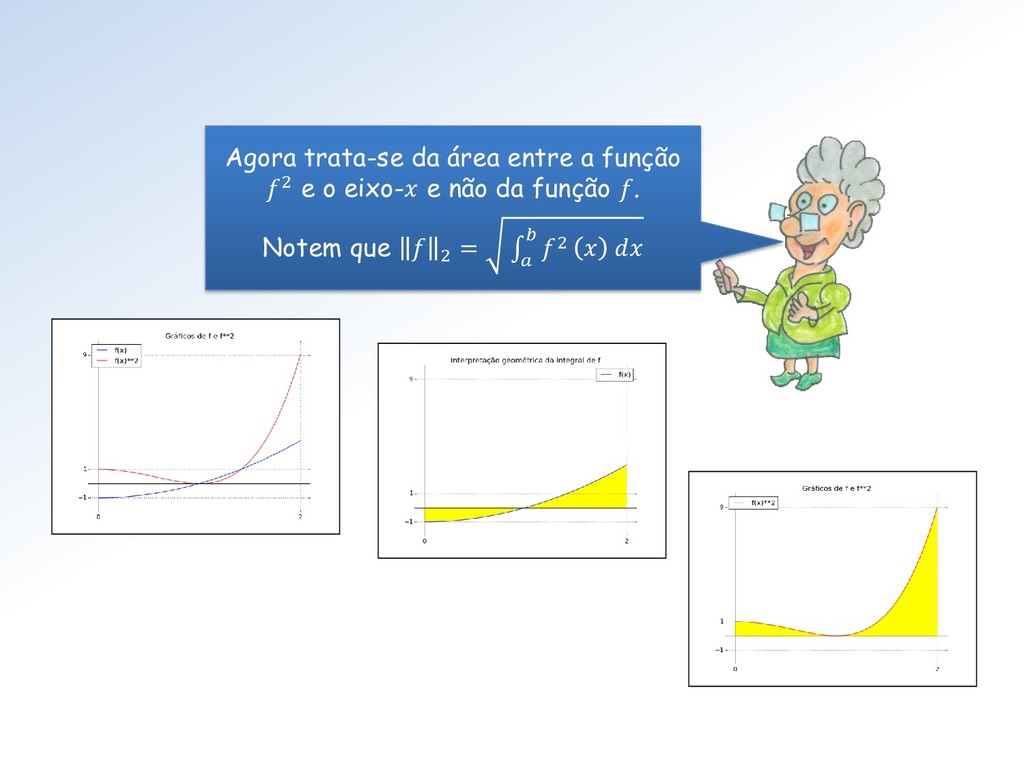
Atenção! Estamos falando da área entre a função e o
eixo- e não da função . Observem a diferença: -
De forma semelhante, temos 2 = න 2 Que, por
sua vez, corresponde a área entre 2 e o eixo-. -
Agora trata-se da área entre a função 2 e o
eixo- e não da função . Notem que 2 = 2 -
Eis uma pergunta que eu também quero saber a resposta!
E como eu desenho as bolas de raio centradas numa função : [, ] → ℝ? -
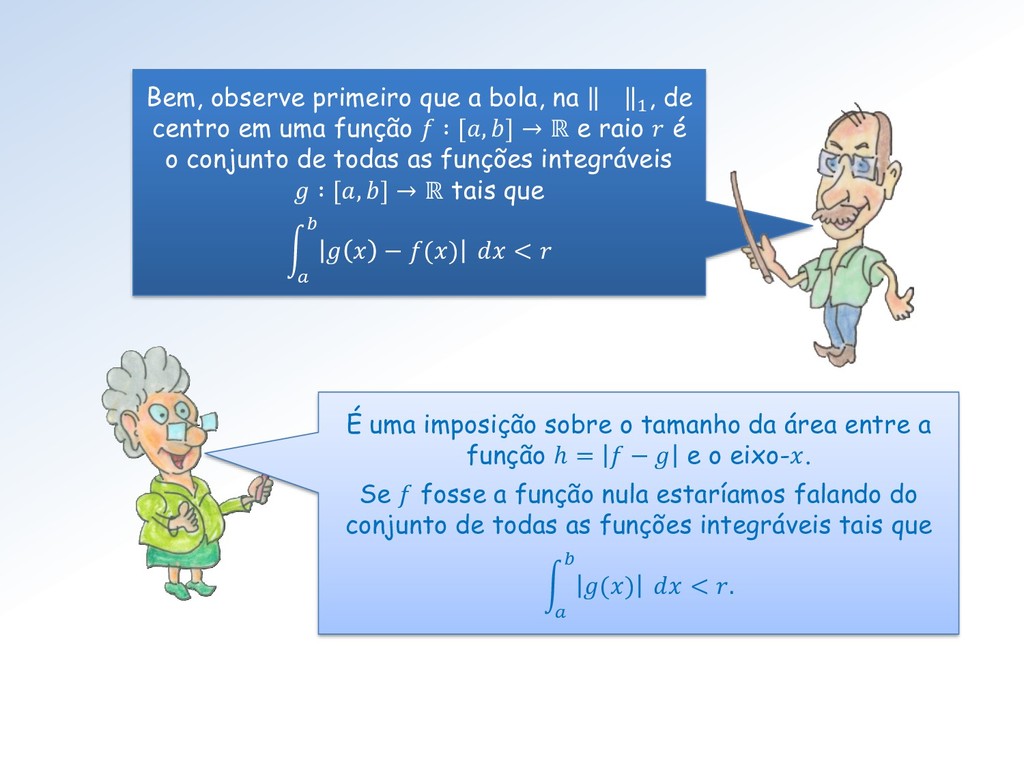
Bem, observe primeiro que a bola, na 1 , de
centro em uma função ∶ [, ] → ℝ e raio é o conjunto de todas as funções integráveis ∶ [, ] → ℝ tais que න − () < É uma imposição sobre o tamanho da área entre a função ℎ = − e o eixo-. Se fosse a função nula estaríamos falando do conjunto de todas as funções integráveis tais que න () < . -
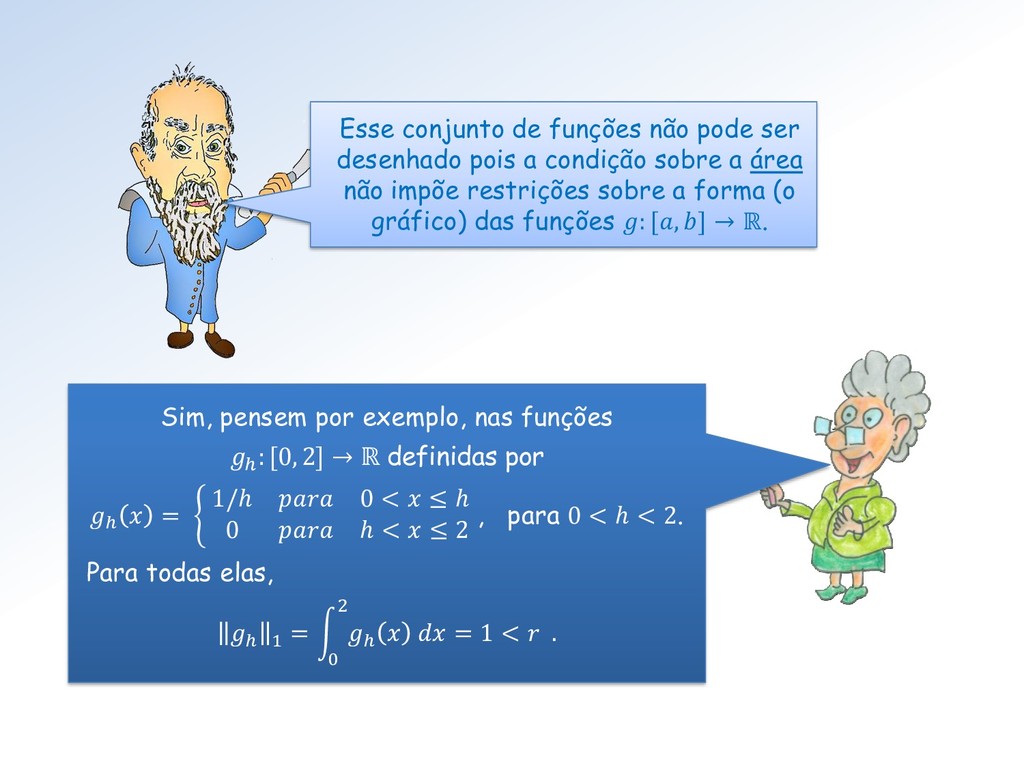
Esse conjunto de funções não pode ser desenhado pois a
condição sobre a área não impõe restrições sobre a forma (o gráfico) das funções : [, ] → ℝ. Sim, pensem por exemplo, nas funções ℎ : [0, 2] → ℝ definidas por ℎ = ቊ 1/ℎ 0 < ≤ ℎ 0 ℎ < ≤ 2 , para 0 < ℎ < 2. Para todas elas, ℎ 1 = න 0 2 ℎ = 1 < . -
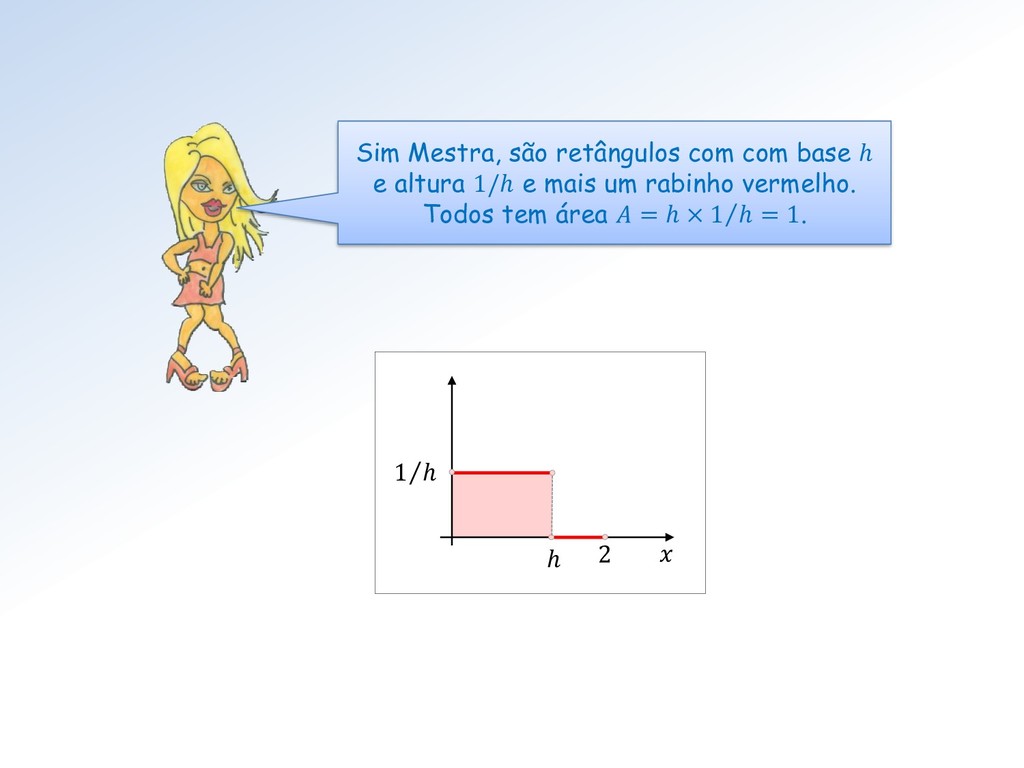
ℎ Τ 1 ℎ 2 Sim Mestra, são retângulos com
com base ℎ e altura 1/ℎ e mais um rabinho vermelho. Todos tem área = ℎ × Τ 1 ℎ = 1. -
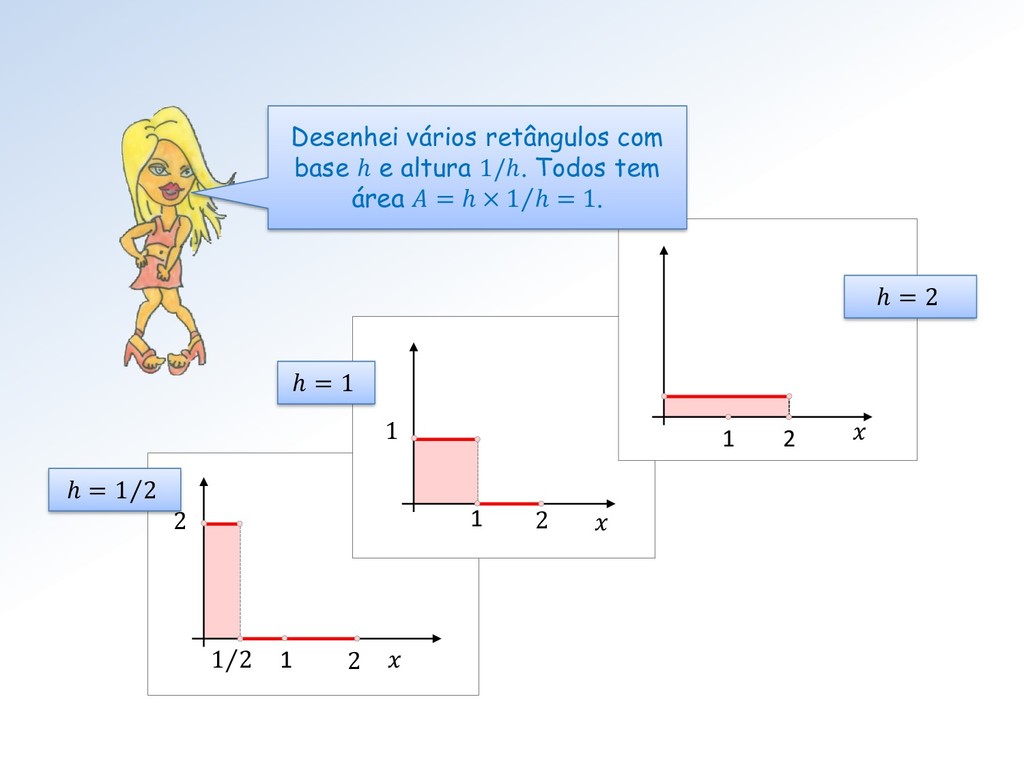
2 Τ 1 2 2 ℎ = Τ 1 2
1 1 1 ℎ = 1 2 1 2 ℎ = 2 Desenhei vários retângulos com base ℎ e altura 1/ℎ. Todos tem área = ℎ × Τ 1 ℎ = 1. -
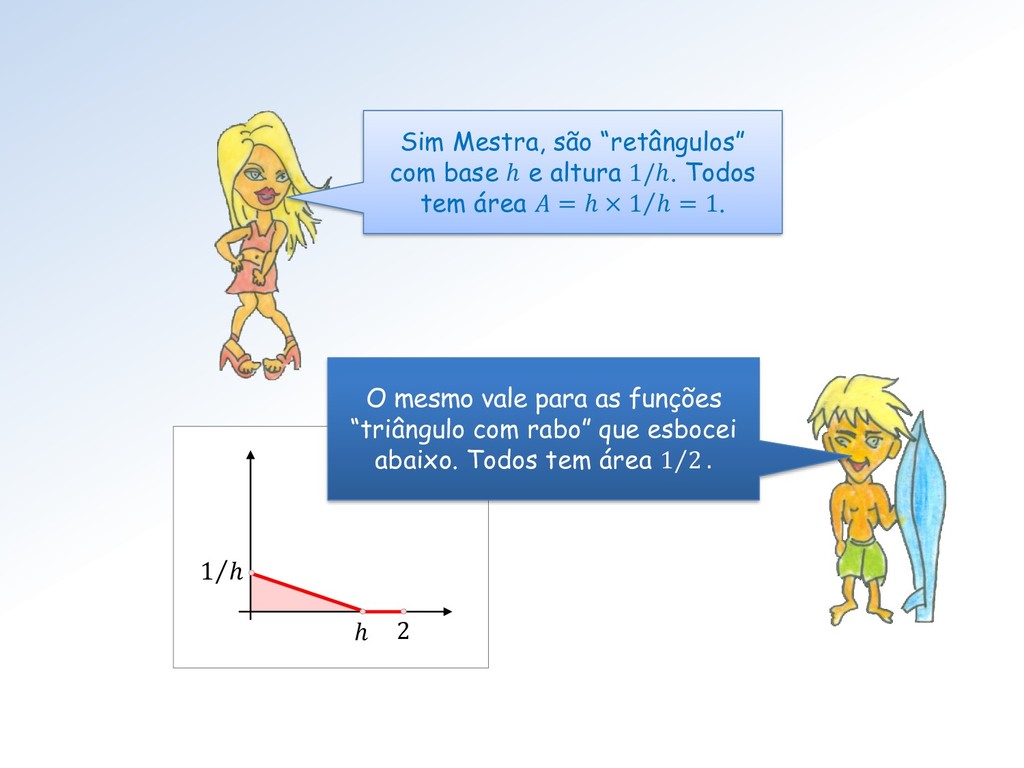
ℎ Τ 1 ℎ 2 O mesmo vale para as
funções “triângulo com rabo” que esbocei abaixo. Todos tem área Τ 1 2 . Sim Mestra, são “retângulos” com base ℎ e altura 1/ℎ. Todos tem área = ℎ × Τ 1 ℎ = 1. -
Sim. Além dessas, qualquer função : [, ] → ℝ
com o gráfico como abaixo também estaria nessa bola de raio 1, desde que | | ≤ 1. Todas essas funções elas estariam numa bola de raio = 1 centrada na função nula. -
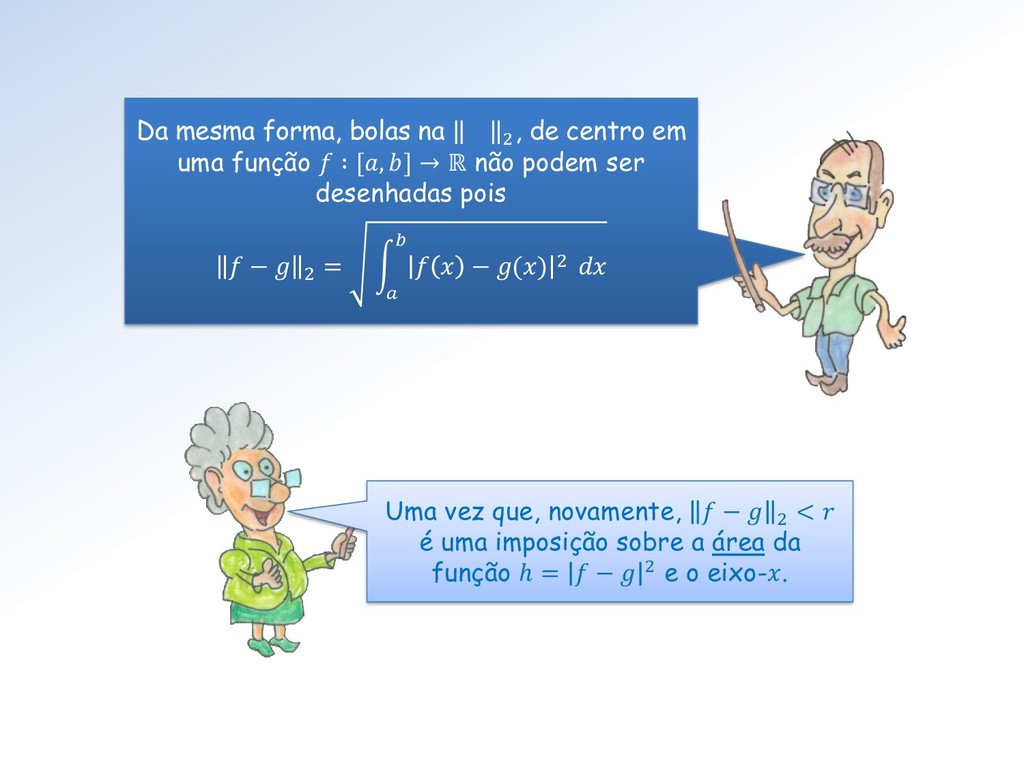
Da mesma forma, bolas na 2 , de centro em
uma função ∶ [, ] → ℝ não podem ser desenhadas pois − 2 = න − () 2 Uma vez que, novamente, − 2 < é uma imposição sobre a área da função ℎ = − 2 e o eixo-.