Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
3D Prior is All You Need: Cross-Task Few-shot 2...
Search
Spatial AI Network
November 04, 2025
Technology
130
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
3D Prior is All You Need: Cross-Task Few-shot 2D Gaze Estimation
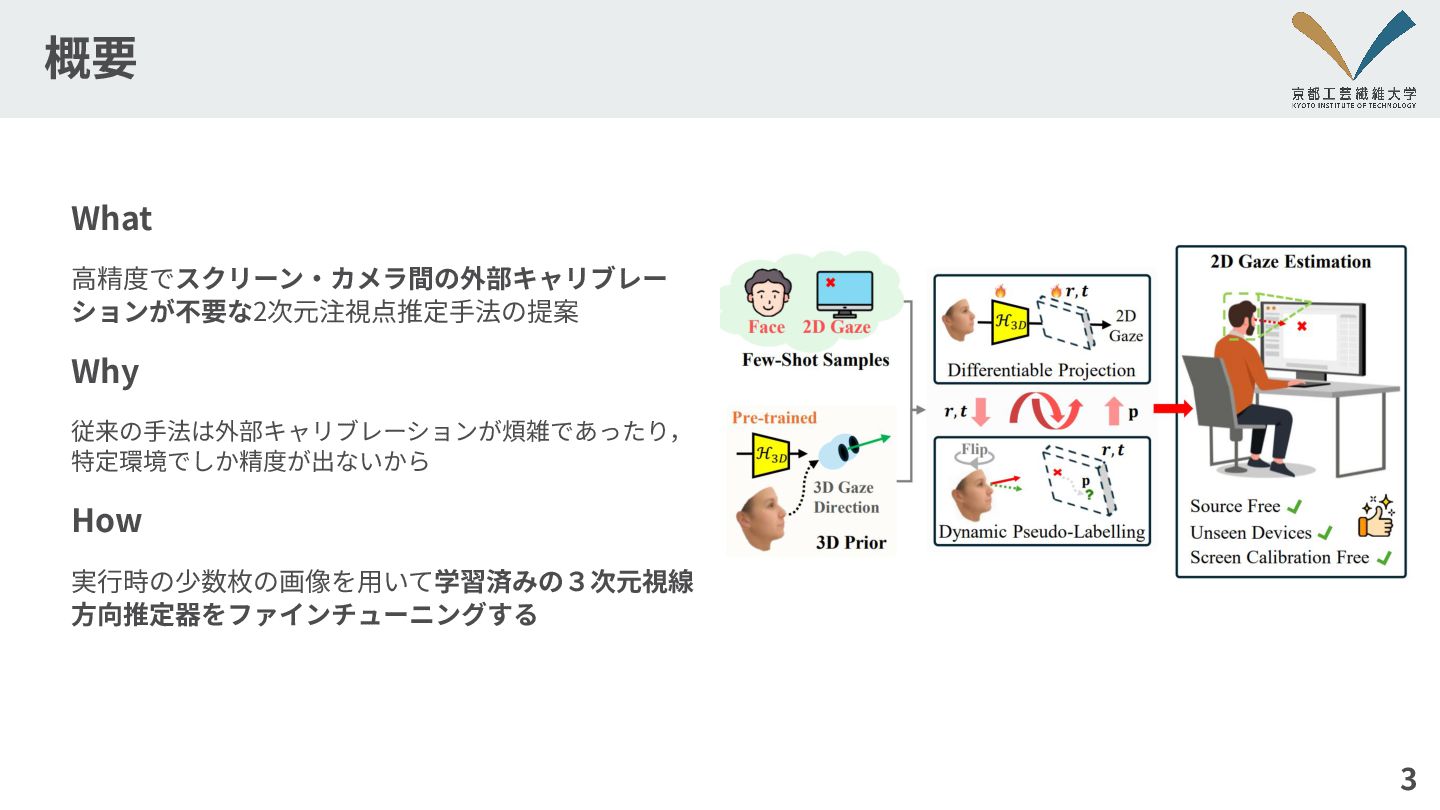
学習済みの3次元視線方向推定モデルを少数枚の画像でファインチューニングすることで、スクリーンとカメラ間の外部キャリブレーションを行わずに高精度な2次元注視点推定を実現する
Spatial AI Network
November 04, 2025
More Decks by Spatial AI Network
See All by Spatial AI Network
Dropping Anchor and Spherical Harmonics for Sparse-view Gaussian Splatting (CVPR 2026)
spatial_ai_network
0
9
MAGICIAN: Efficient Long-Term Planning with Imagined Gaussians for Active Mapping
spatial_ai_network
0
10
Gen3R: 3D Scene Generation Meets Feed-Forward Reconstruction
spatial_ai_network
0
210
MeshFlow : Efficient Artistic Mesh Generation via MeshVAE and Flow-based Diffusion Transformer
spatial_ai_network
0
120
EcoSplat: Efficiency-controllable Feed-forward 3D Gaussian Splatting from Multi-view Images
spatial_ai_network
1
87
3DCodeBench: Benchmarking Agentic Procedural 3D Modeling Via Code
spatial_ai_network
0
140
Differentiable Adaptive 4D Structured Illumination for Joint Capture of Shape and Reflectance
spatial_ai_network
0
120
FastGS: Training 3D Gaussian Splatting in 100 Seconds (CVPR2026 Highlight)
spatial_ai_network
0
170
Uncalibrated Structure from Motion on a Sphere (ICCV 2025)
spatial_ai_network
0
250
Other Decks in Technology
See All in Technology
Railsのように考える: See through the Master
snoozer05
PRO
4
990
白金鉱業Meetup Vol.25 アウトカムが二値のデータに対するCausal Impact
brainpadpr
0
220
TinyGo 開発サイクルを高速化する:Go で作るエミュレータ入門
zozotech
PRO
1
740
ソフトウェアDNAとクラウドエージェントのススメ
cloudace
0
110
LLMに渡さなかった仕事
nanaism
0
520
バイブコーディング時代のWebアプリ開発入門~Cloud Runで学ぶセキュアなビルドとデプロイ
waiwai2111
1
130
顧客に向き合う開発組織へ。リアーキテクチャとフィーチャーチーム化で挑む組織改革
safie
0
2k
DEFCON_CHV_CTF_Write-up.pdf
bata_24
0
150
Minecraft JavaのMODをSwiftで作る
1mash0
0
170
OpenTelemetry eBPF Instrumentationの舞台裏 / Behind the Scenes of OpenTelemetry eBPF Instrumentation
ymotongpoo
4
1.3k
Azure Serverless 2026:Production-ready な AI エージェント基盤 / Azure Serverless 2026: Production-Ready AI Agent Platform
miyake
2
170
AgentCore Runtime上にAgentic Coding基盤を構築・展開する際の設計ポイントと限界点 / Design considerations and limitations when building an agentic coding platform on AgentCore Runtime
har1101
4
230
Featured
See All Featured
Building Flexible Design Systems
yeseniaperezcruz
330
41k
Put a Button on it: Removing Barriers to Going Fast.
kastner
60
4.6k
Writing Fast Ruby
sferik
630
63k
Designing for Timeless Needs
cassininazir
1
480
The World Runs on Bad Software
bkeepers
PRO
72
12k
Have SEOs Ruined the Internet? - User Awareness of SEO in 2025
akashhashmi
0
500
Claude Code どこまでも/ Claude Code Everywhere
nwiizo
67
58k
Tips & Tricks on How to Get Your First Job In Tech
honzajavorek
1
750
Facilitating Awesome Meetings
lara
57
7.1k
Reality Check: Gamification 10 Years Later
codingconduct
0
2.3k
The SEO Collaboration Effect
kristinabergwall1
1
570
Java REST API Framework Comparison - PWX 2021
mraible
34
9.7k
Transcript
3D Prior is All You Need: Cross-Task Few-shot 2D Gaze
Estimation 2025/10/14 Spatial AI Network勉強会 京都⼯芸繊維⼤学 橋本和希 Authors: Yihua Cheng, Hengfei Wang, Zhongqun Zhang, Yang Yue,Boeun Kim, Feng Lu, Hyung Jin Chang Venue: CVPR 2025 Web: https://www.yihua.zone/work/gaze322/
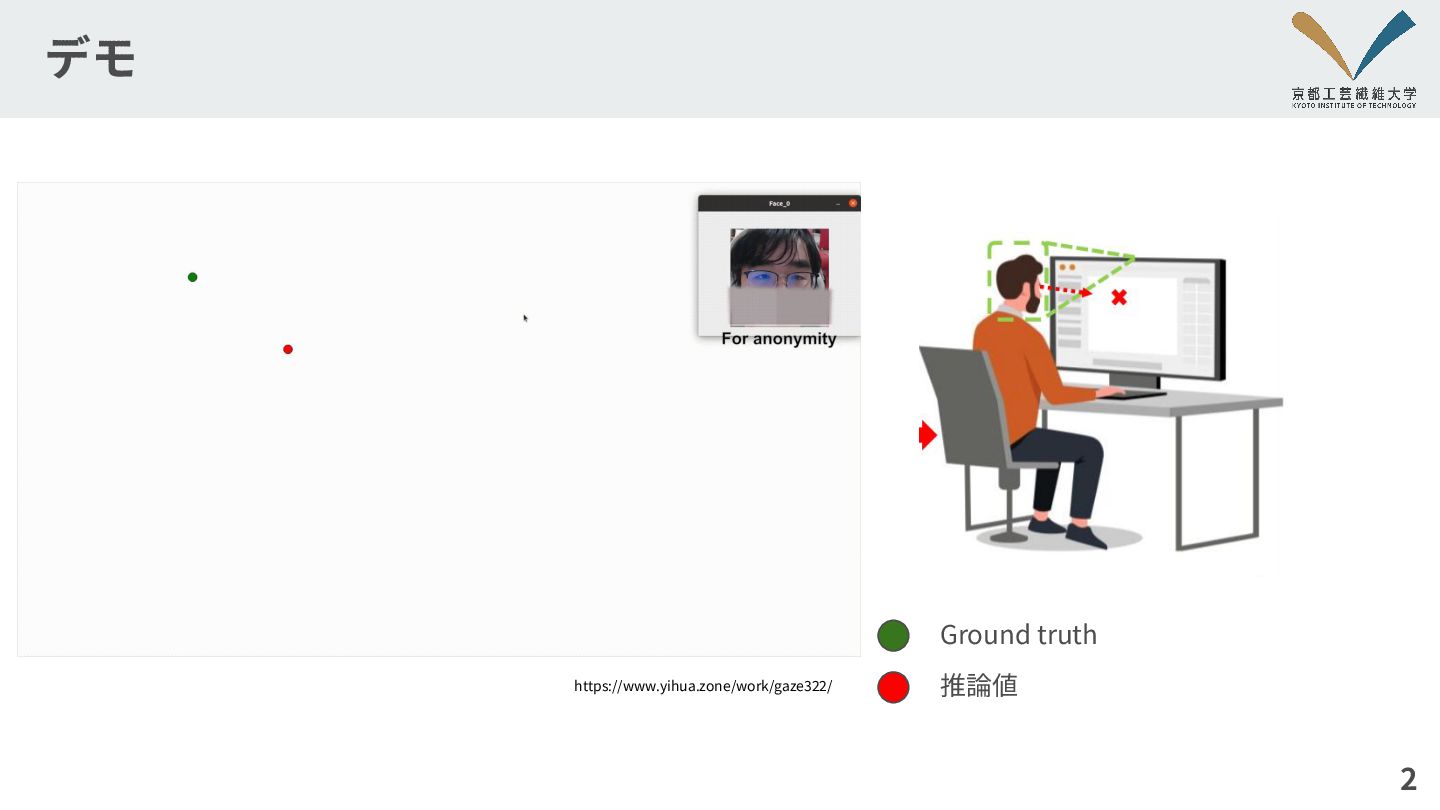
デモ 2 Ground truth 推論値 https://www.yihua.zone/work/gaze322/
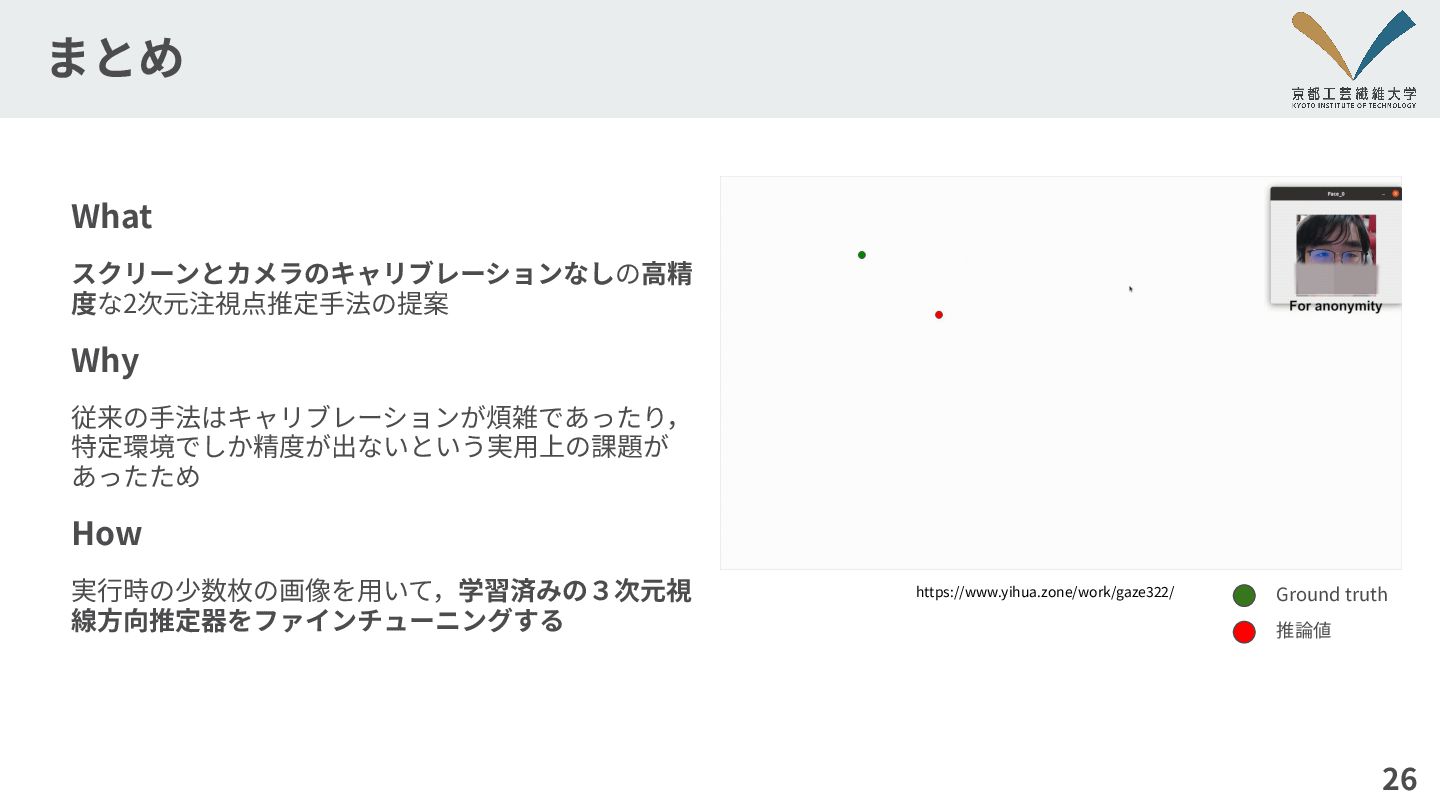
概要 3 What ⾼精度でスクリーン‧カメラ間の外部キャリブレー ションが不要な2次元注視点推定⼿法の提案 Why 従来の⼿法は外部キャリブレーションが煩雑であったり, 特定環境でしか精度が出ないから How 実⾏時の少数枚の画像を⽤いて学習済みの3次元視線
⽅向推定器をファインチューニングする
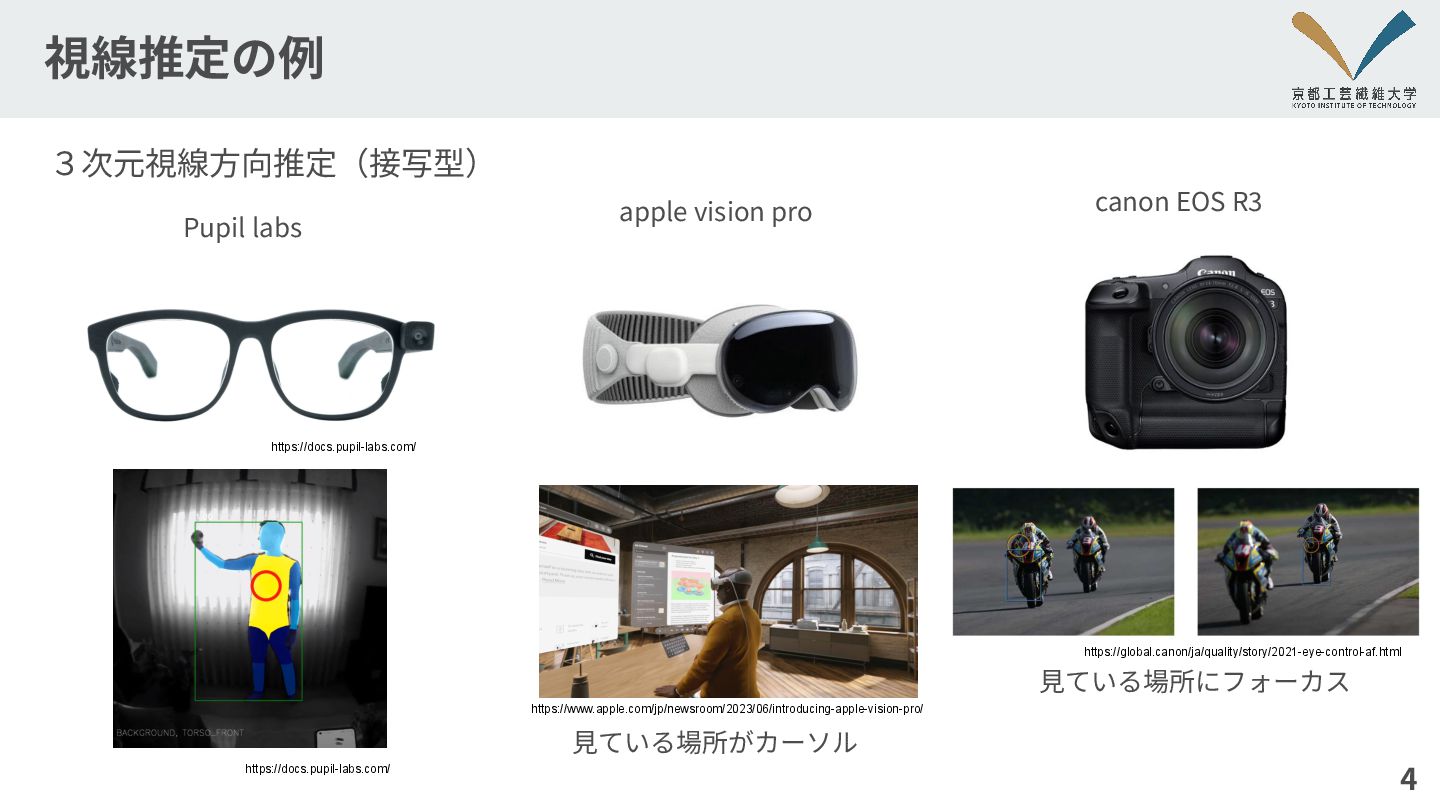
視線推定の例 4 3次元視線⽅向推定(接写型) Pupil labs apple vision pro canon EOS
R3 ⾒ている場所にフォーカス ⾒ている場所がカーソル https://global.canon/ja/quality/story/2021-eye-control-af.html https://www.apple.com/jp/newsroom/2023/06/introducing-apple-vision-pro/ https://docs.pupil-labs.com/ https://docs.pupil-labs.com/
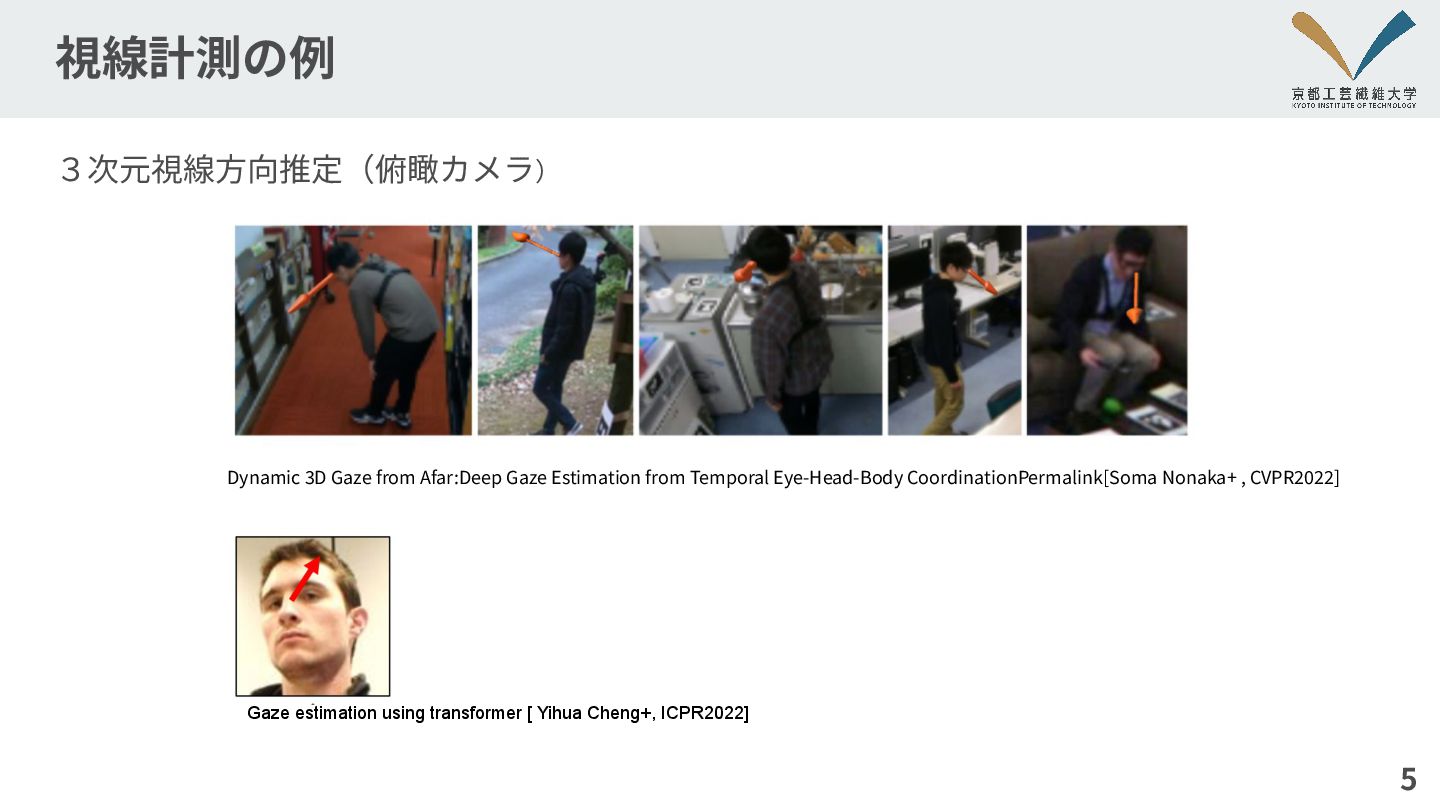
視線計測の例 3次元視線⽅向推定(俯瞰カメラ) 5 Dynamic 3D Gaze from Afar:Deep Gaze Estimation
from Temporal Eye-Head-Body CoordinationPermalink[Soma Nonaka+ , CVPR2022] Gaze estimation using transformer [ Yihua Cheng+, ICPR2022]
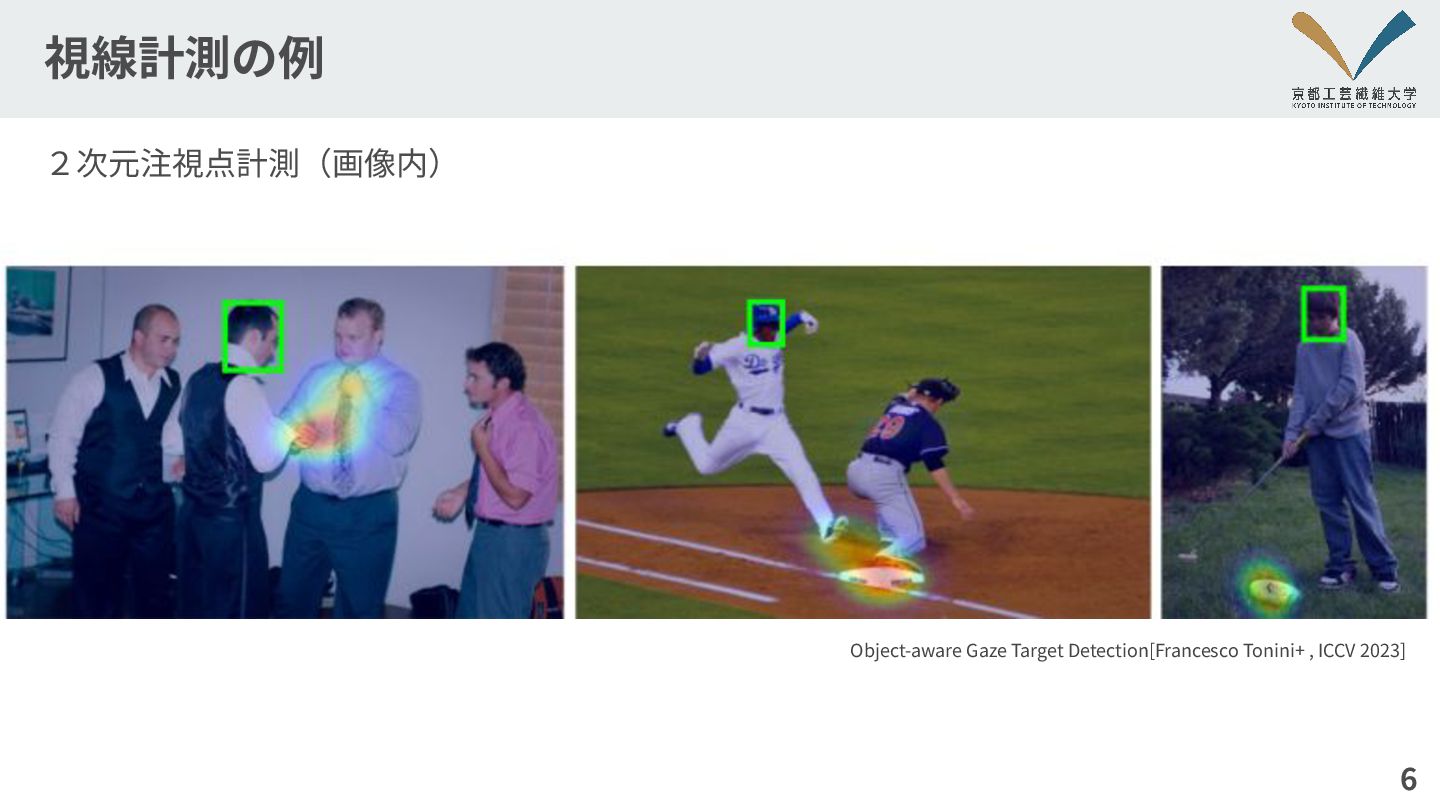
視線計測の例 6 2次元注視点計測(画像内) Object-aware Gaze Target Detection[Francesco Tonini+ , ICCV
2023]
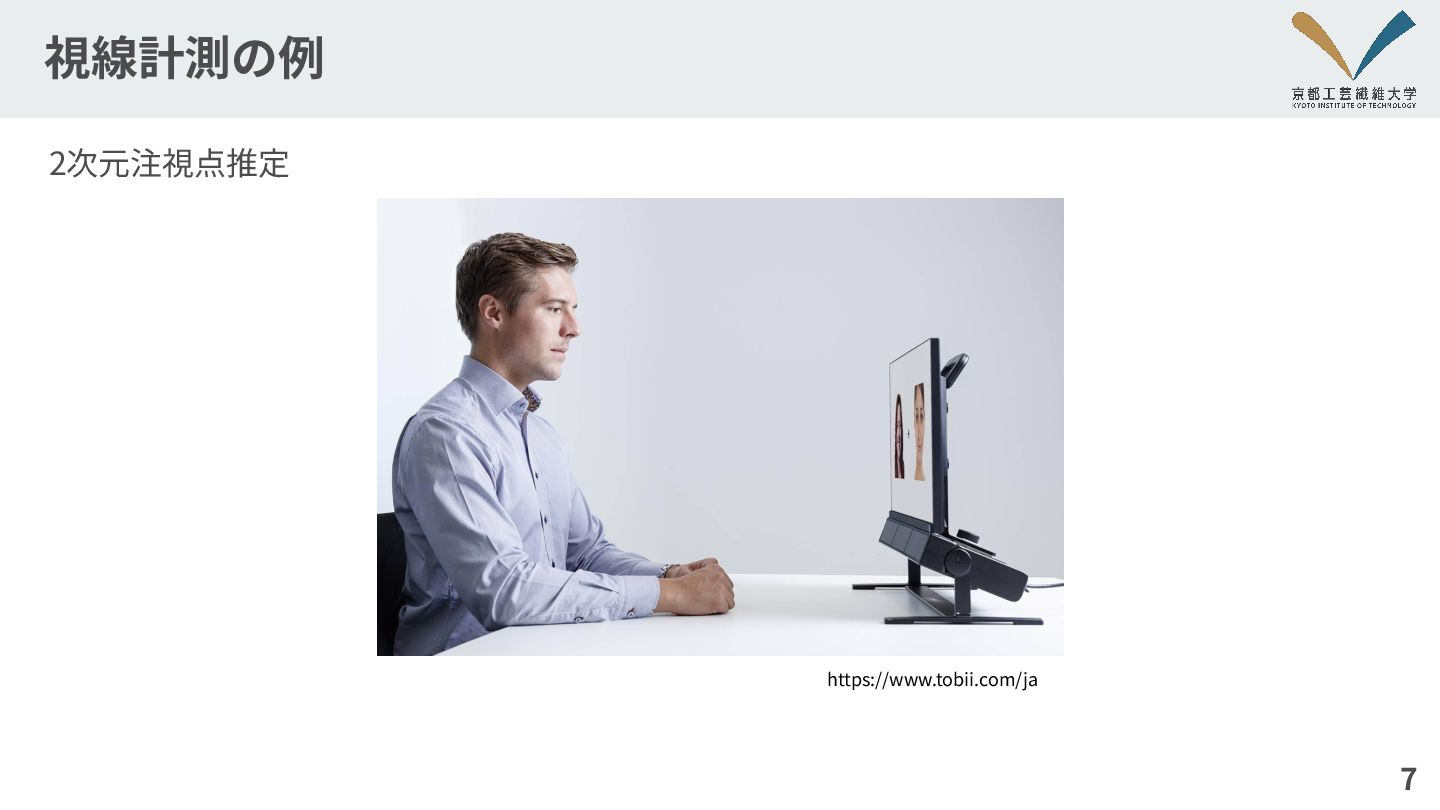
視線計測の例 7 2次元注視点推定 https://www.tobii.com/ja
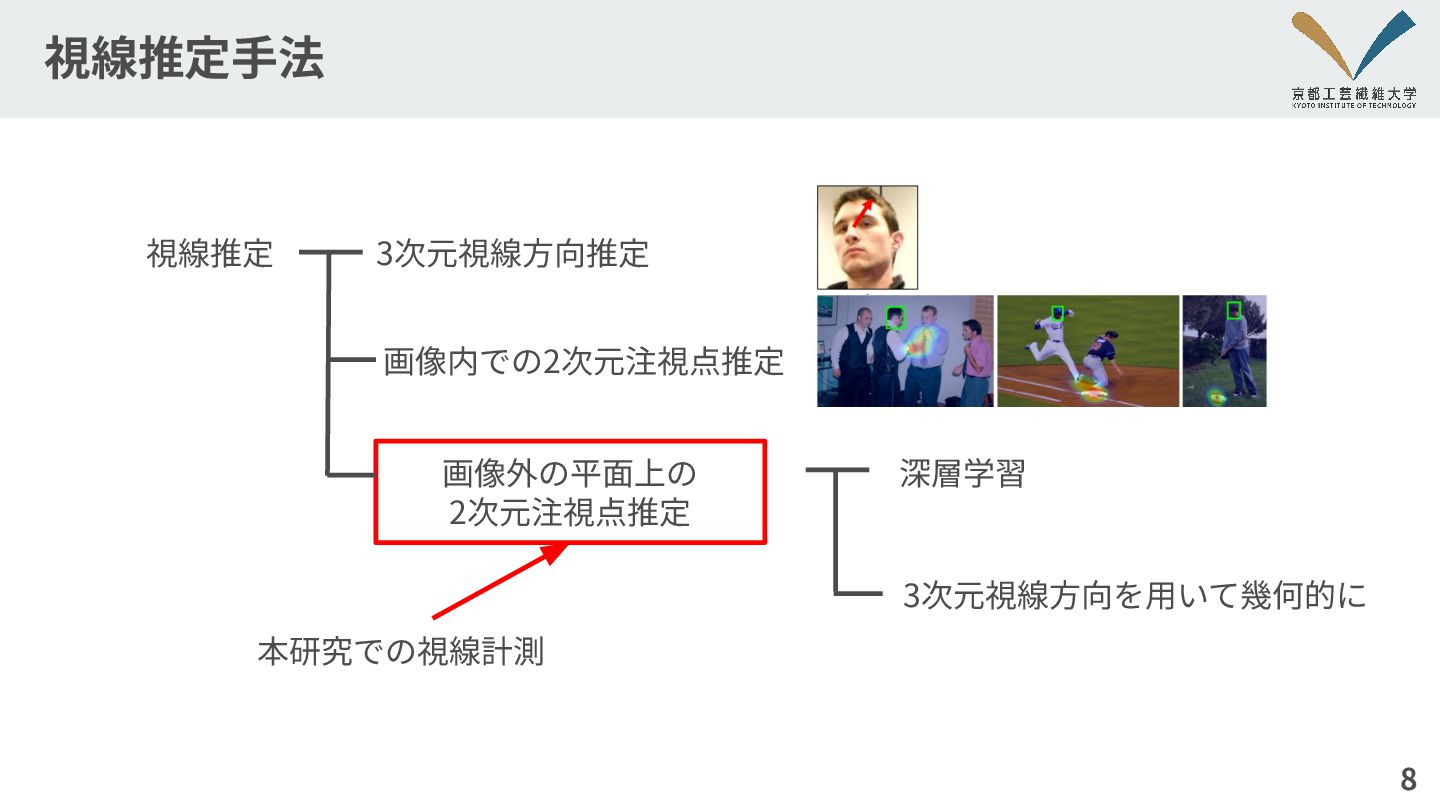
視線推定⼿法 8 3次元視線⽅向推定 視線推定 画像内での2次元注視点推定 深層学習 3次元視線⽅向を⽤いて幾何的に 本研究での視線計測 画像外の平⾯上の 2次元注視点推定
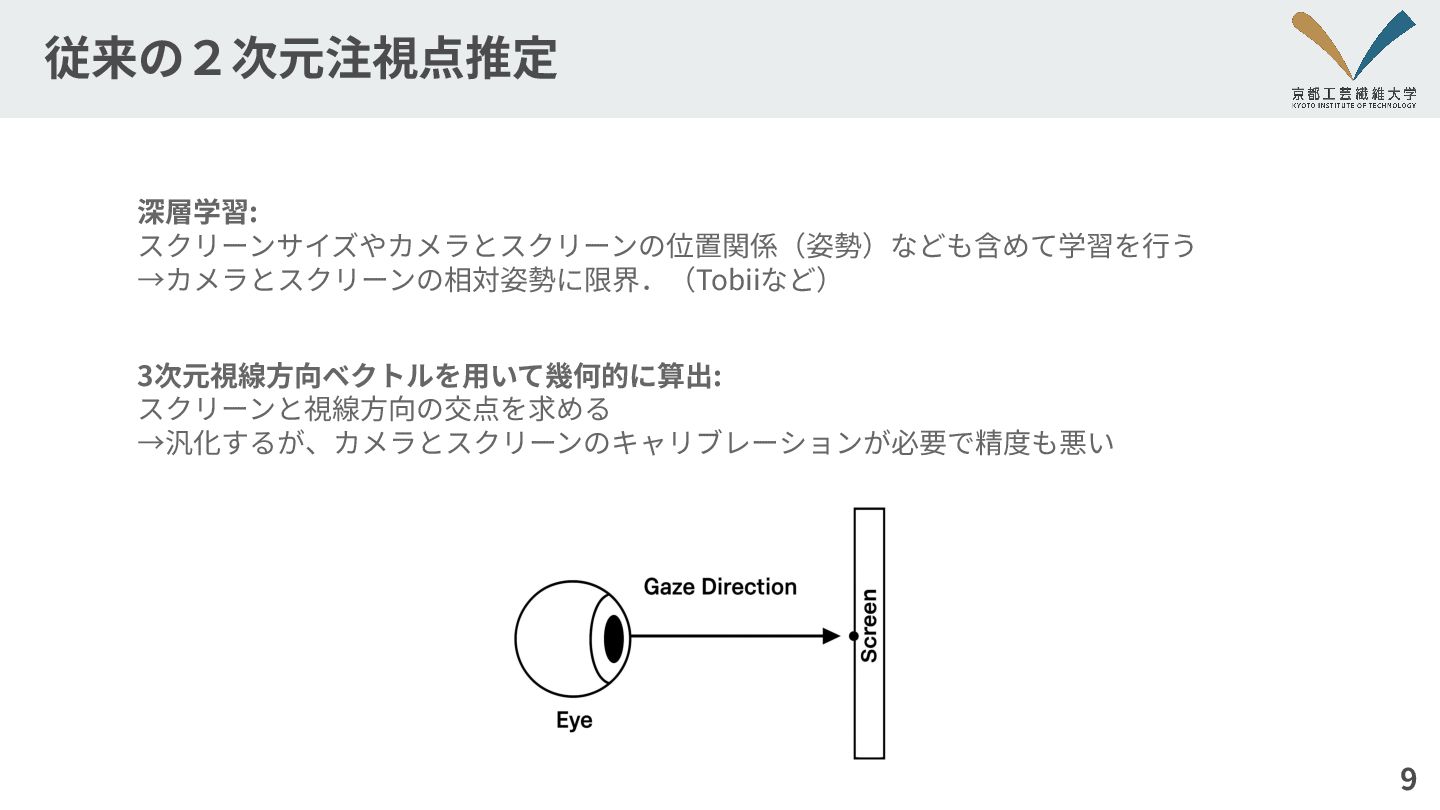
従来の2次元注視点推定 9 深層学習: スクリーンサイズやカメラとスクリーンの位置関係(姿勢)なども含めて学習を⾏う →カメラとスクリーンの相対姿勢に限界.(Tobiiなど) 3次元視線⽅向ベクトルを⽤いて幾何的に算出: スクリーンと視線⽅向の交点を求める →汎化するが、カメラとスクリーンのキャリブレーションが必要で精度も悪い
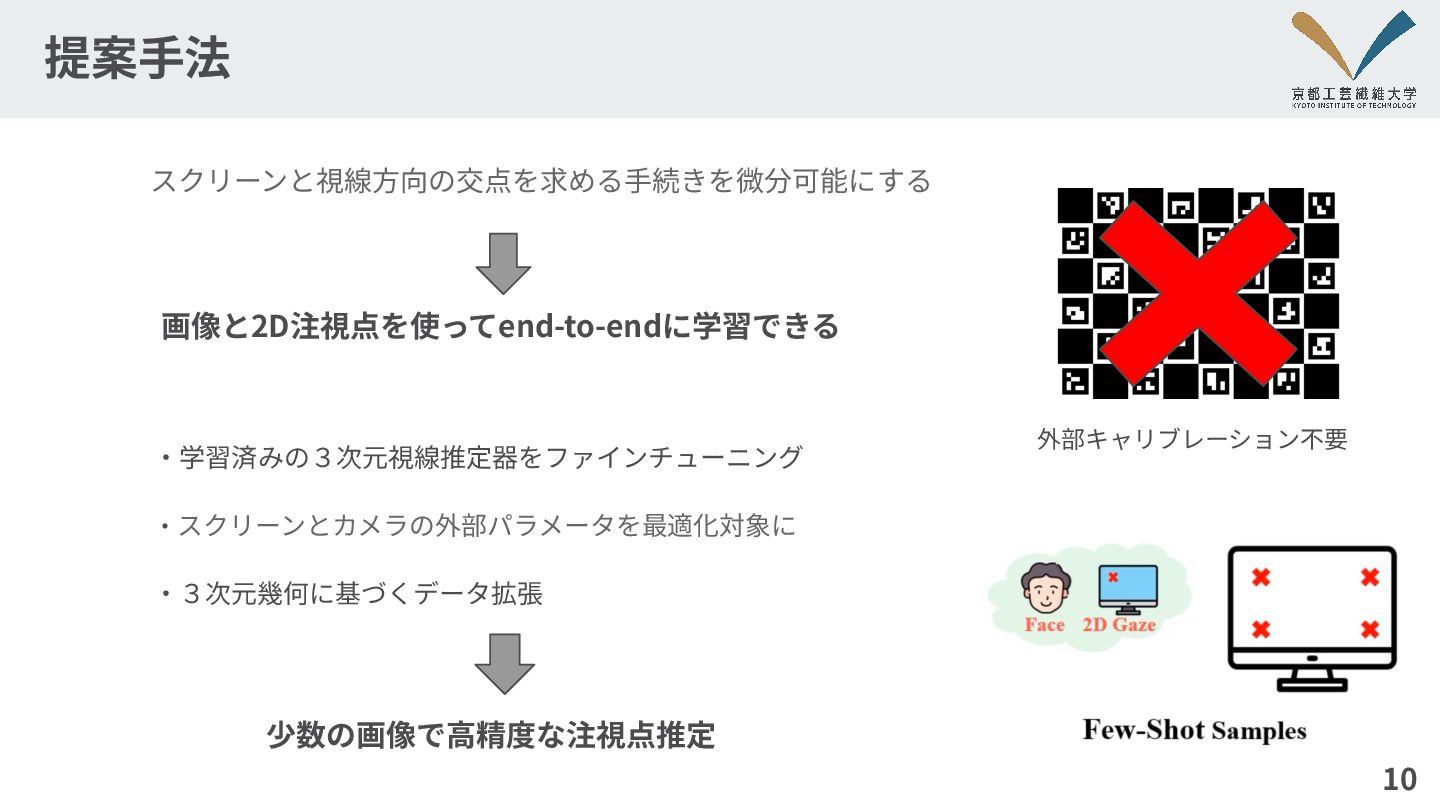
提案⼿法 スクリーンと視線⽅向の交点を求める⼿続きを微分可能にする 10 画像と2D注視点を使ってend-to-endに学習できる 外部キャリブレーション不要 ‧学習済みの3次元視線推定器をファインチューニング ‧スクリーンとカメラの外部パラメータを最適化対象に ‧3次元幾何に基づくデータ拡張 少数の画像で⾼精度な注視点推定
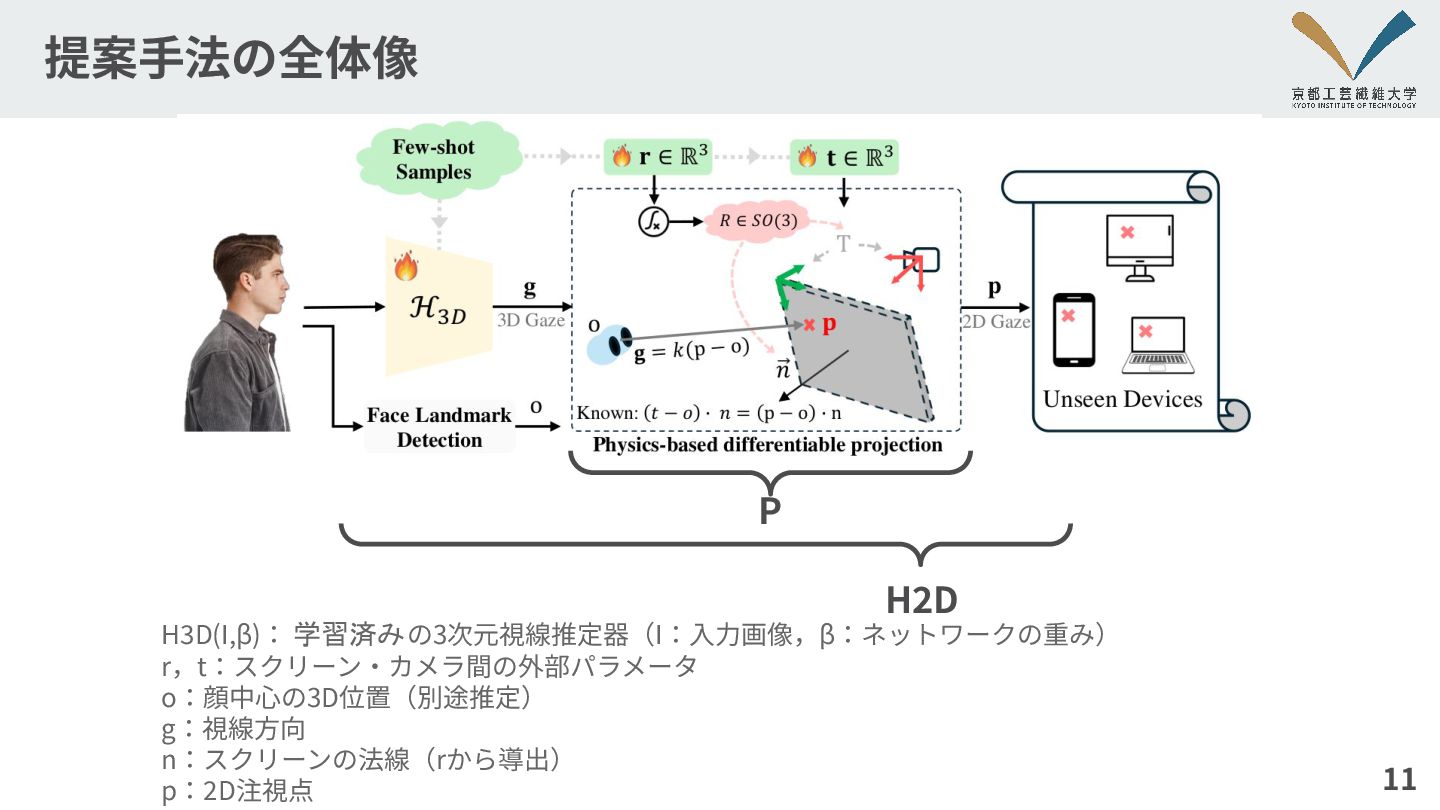
提案⼿法の全体像 11 H3D(I,β): 学習済みの3次元視線推定器(I:⼊⼒画像,β:ネットワークの重み) r,t:スクリーン‧カメラ間の外部パラメータ o:顔中⼼の3D位置(別途推定) g:視線⽅向 n:スクリーンの法線(rから導出) p:2D注視点 P
H2D
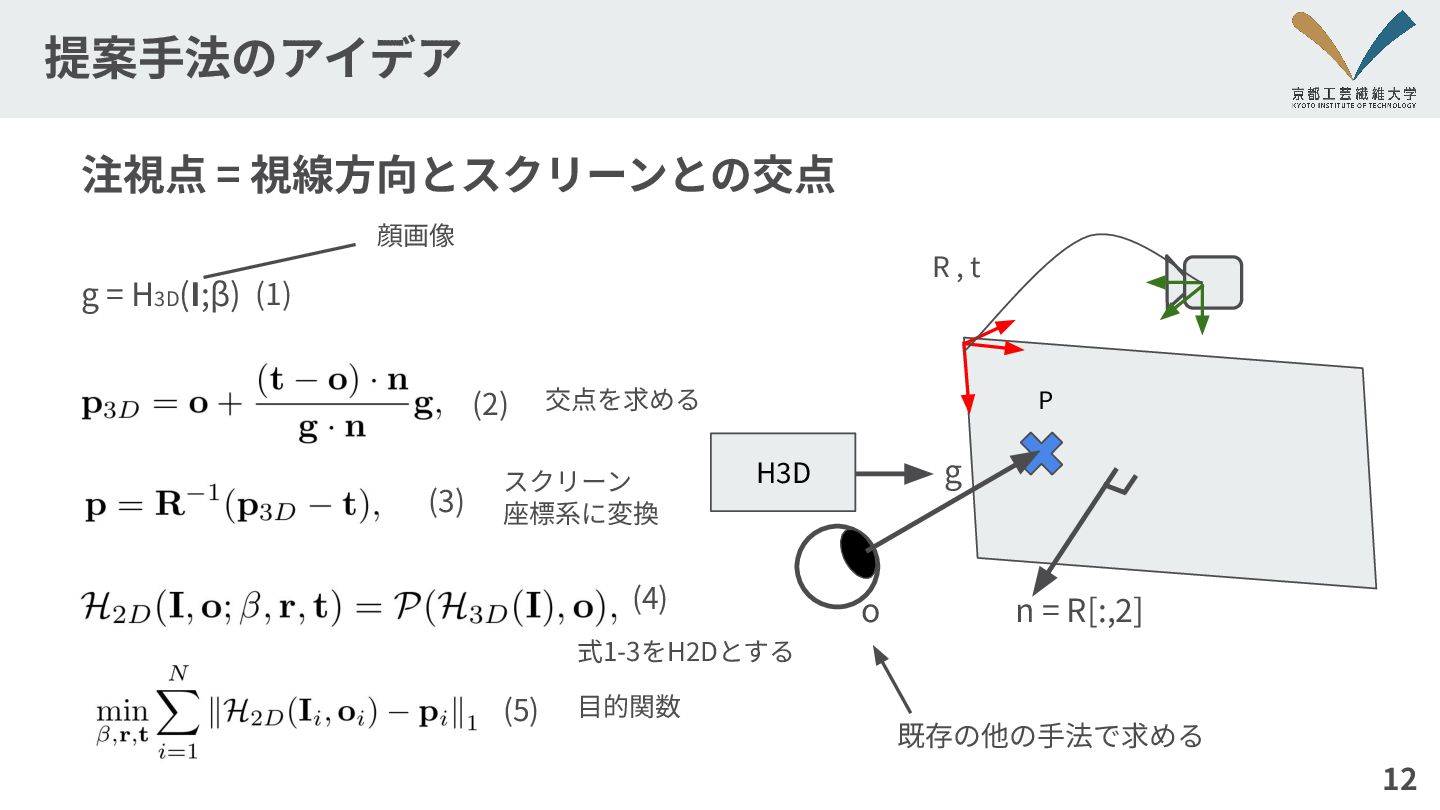
提案⼿法のアイデア 12 g = H3D(I;β) 注視点 = 視線⽅向とスクリーンとの交点 P g
o n = R[:,2] R , t H3D (1) (2) (3) (4) (5) 既存の他の⼿法で求める 交点を求める スクリーン 座標系に変換 式1-3をH2Dとする ⽬的関数 顔画像
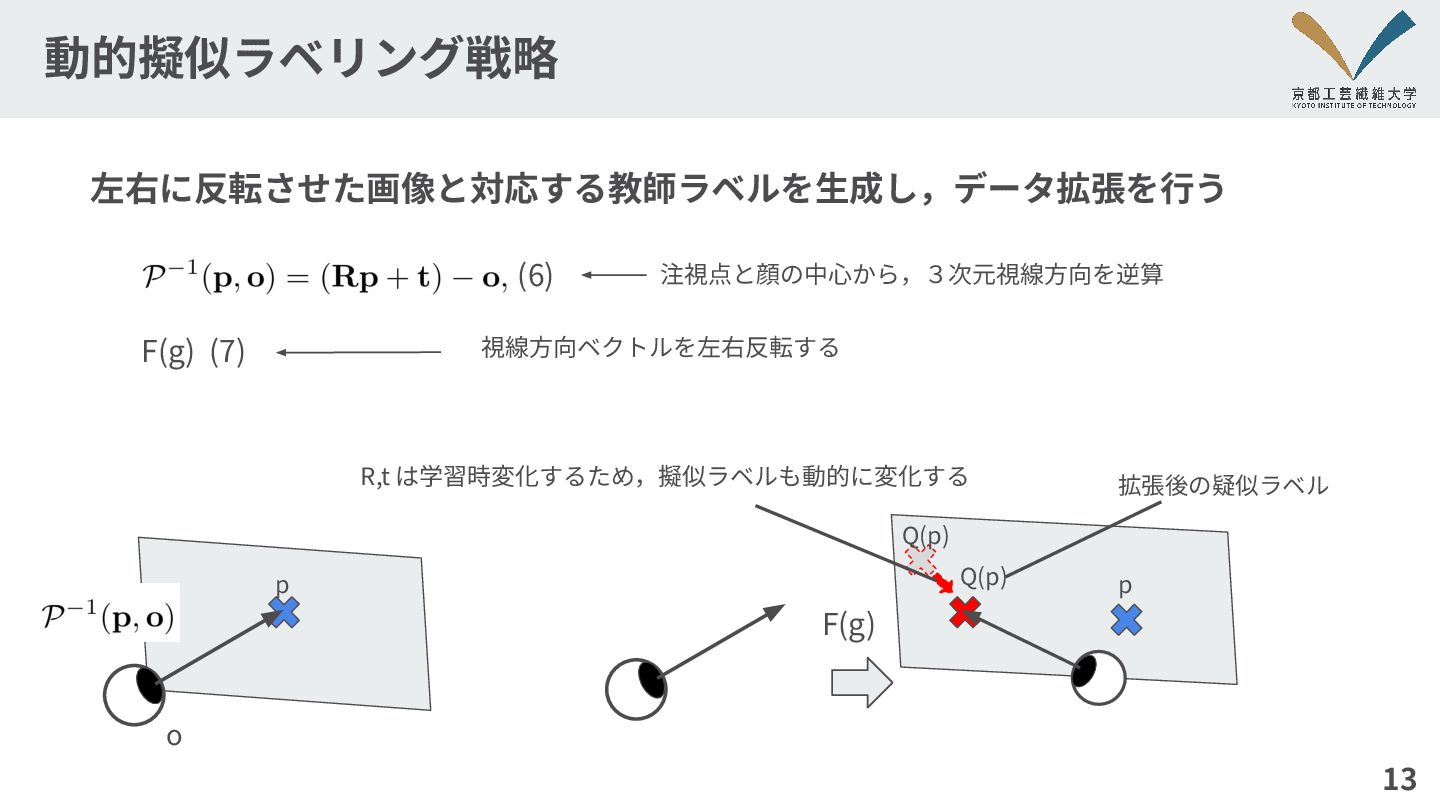
動的擬似ラベリング戦略 左右に反転させた画像と対応する教師ラベルを⽣成し,データ拡張を⾏う 13 F(g) 注視点と顔の中⼼から,3次元視線⽅向を逆算 o p 視線⽅向ベクトルを左右反転する F(g) (6)
(7) p Q(p) 拡張後の疑似ラベル Q(p) R,t は学習時変化するため,擬似ラベルも動的に変化する
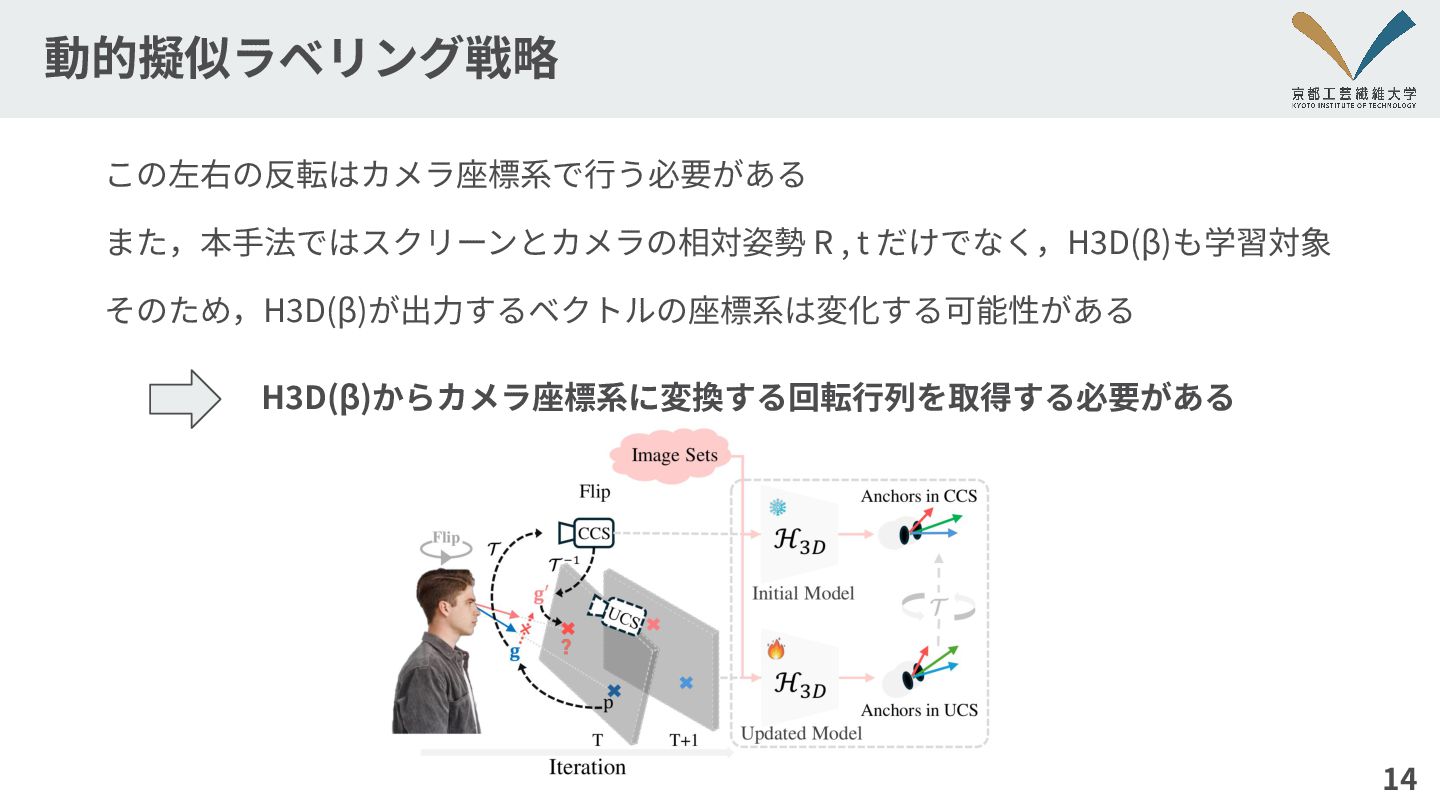
動的擬似ラベリング戦略 この左右の反転はカメラ座標系で⾏う必要がある また,本⼿法ではスクリーンとカメラの相対姿勢 R , t だけでなく,H3D(β)も学習対象 そのため,H3D(β)が出⼒するベクトルの座標系は変化する可能性がある 14 H3D(β)からカメラ座標系に変換する回転⾏列を取得する必要がある
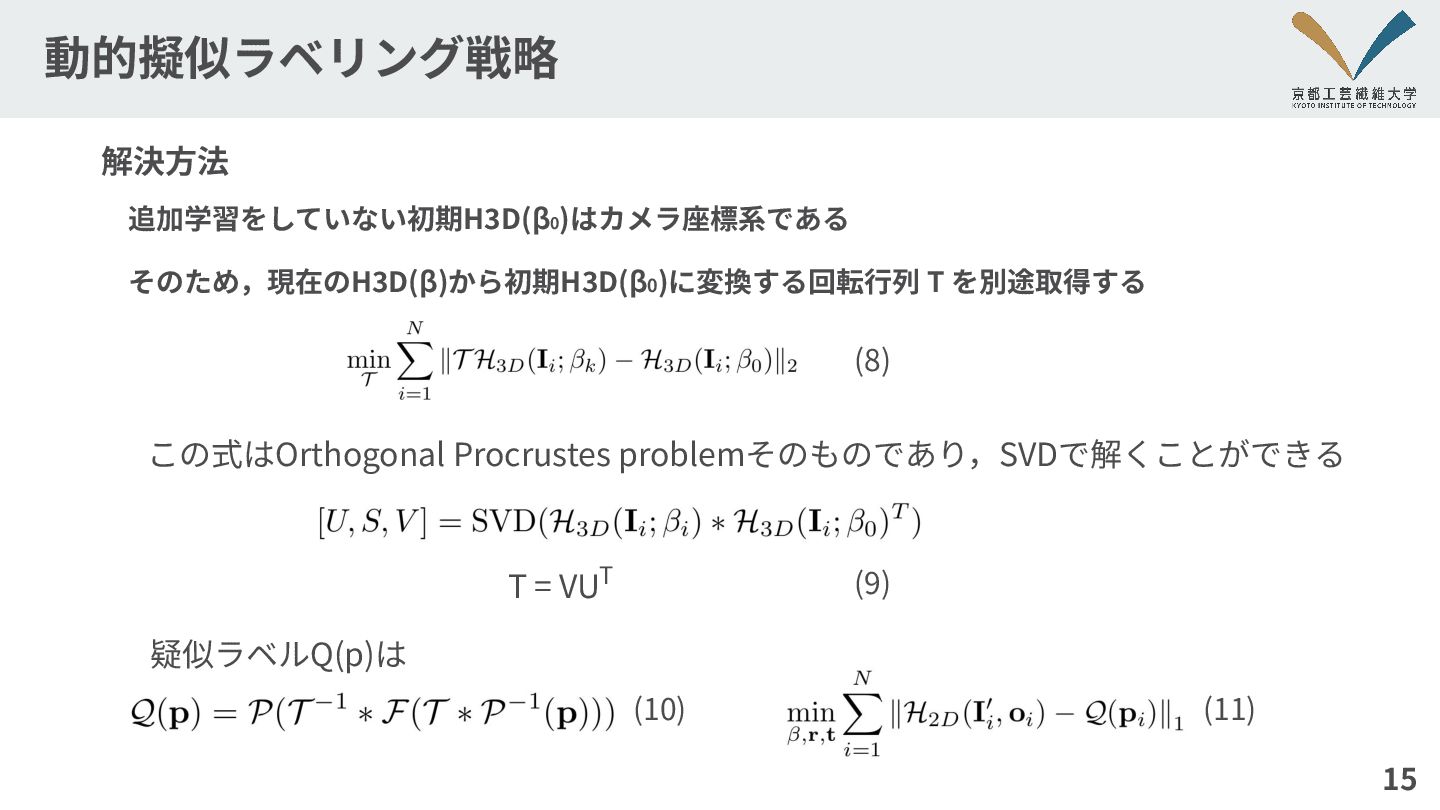
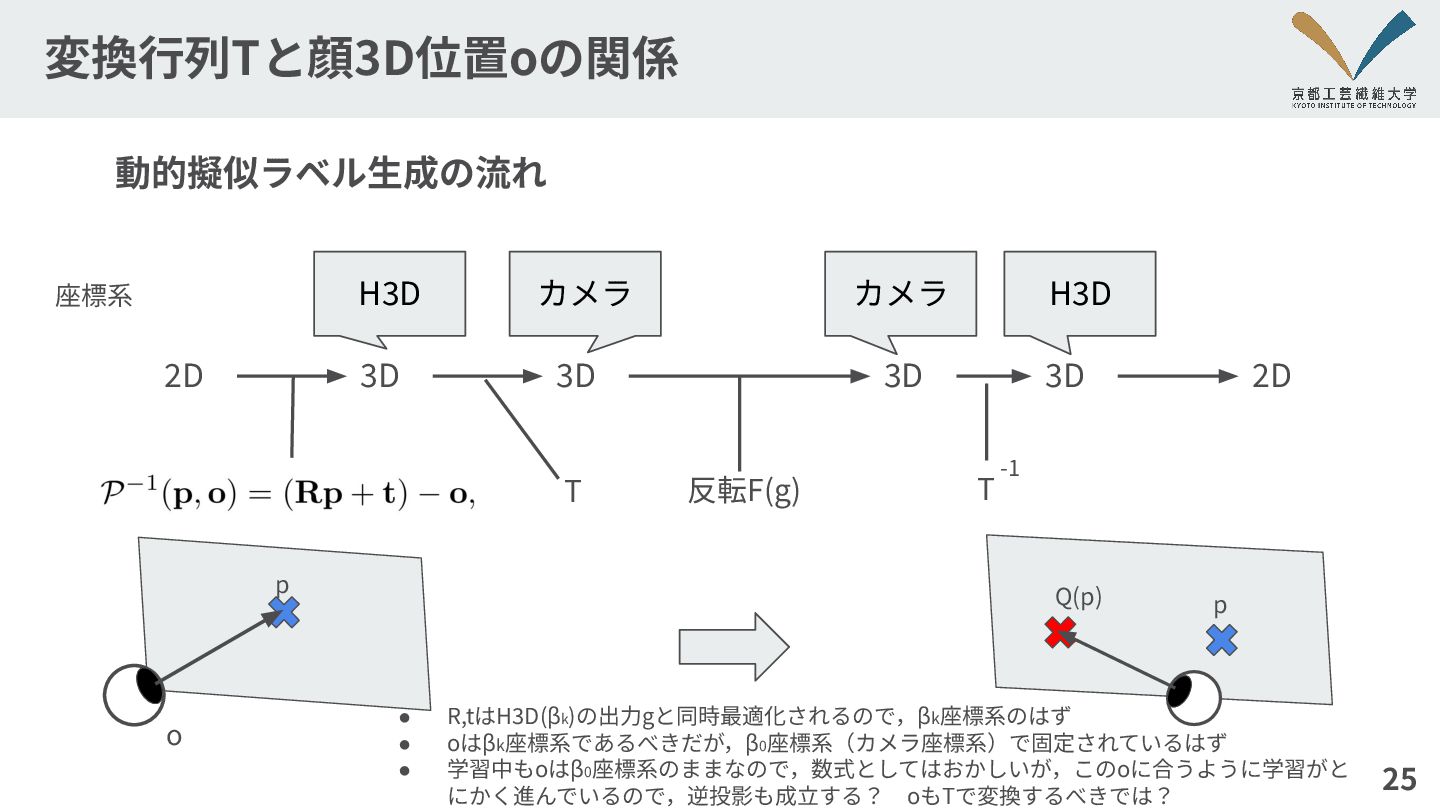
動的擬似ラベリング戦略 追加学習をしていない初期H3D(β0 )はカメラ座標系である そのため,現在のH3D(β)から初期H3D(β0)に変換する回転⾏列 T を別途取得する 15 この式はOrthogonal Procrustes problemそのものであり,SVDで解くことができる
T = VUT 疑似ラベルQ(p)は (8) (9) (10) (11) 解決⽅法
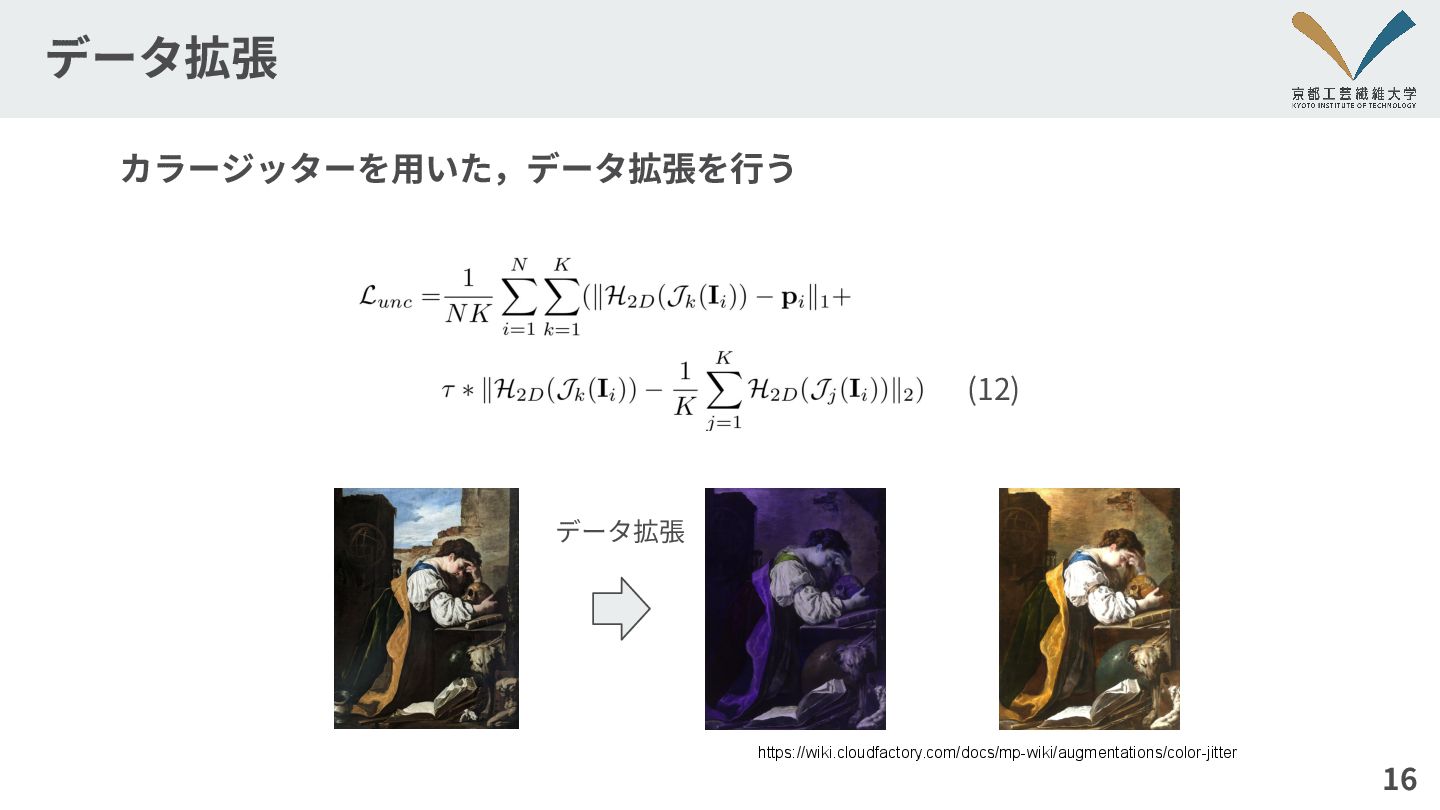
データ拡張 16 カラージッターを⽤いた,データ拡張を⾏う (12) https://wiki.cloudfactory.com/docs/mp-wiki/augmentations/color-jitter データ拡張
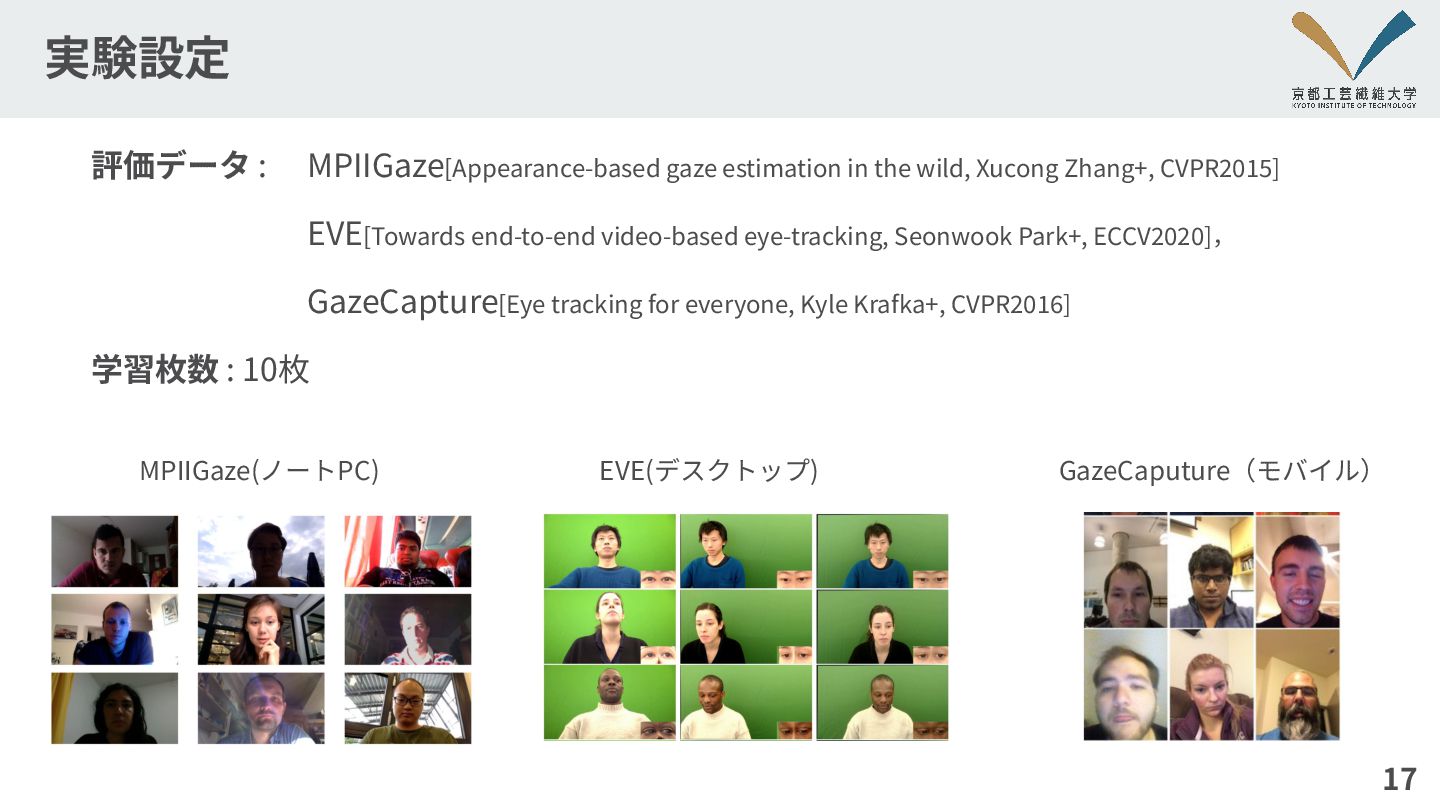
実験設定 評価データ : MPIIGaze[Appearance-based gaze estimation in the wild, Xucong
Zhang+, CVPR2015] EVE[Towards end-to-end video-based eye-tracking, Seonwook Park+, ECCV2020], GazeCapture[Eye tracking for everyone, Kyle Krafka+, CVPR2016] 学習枚数 : 10枚 17 MPIIGaze(ノートPC) EVE(デスクトップ) GazeCaputure(モバイル)
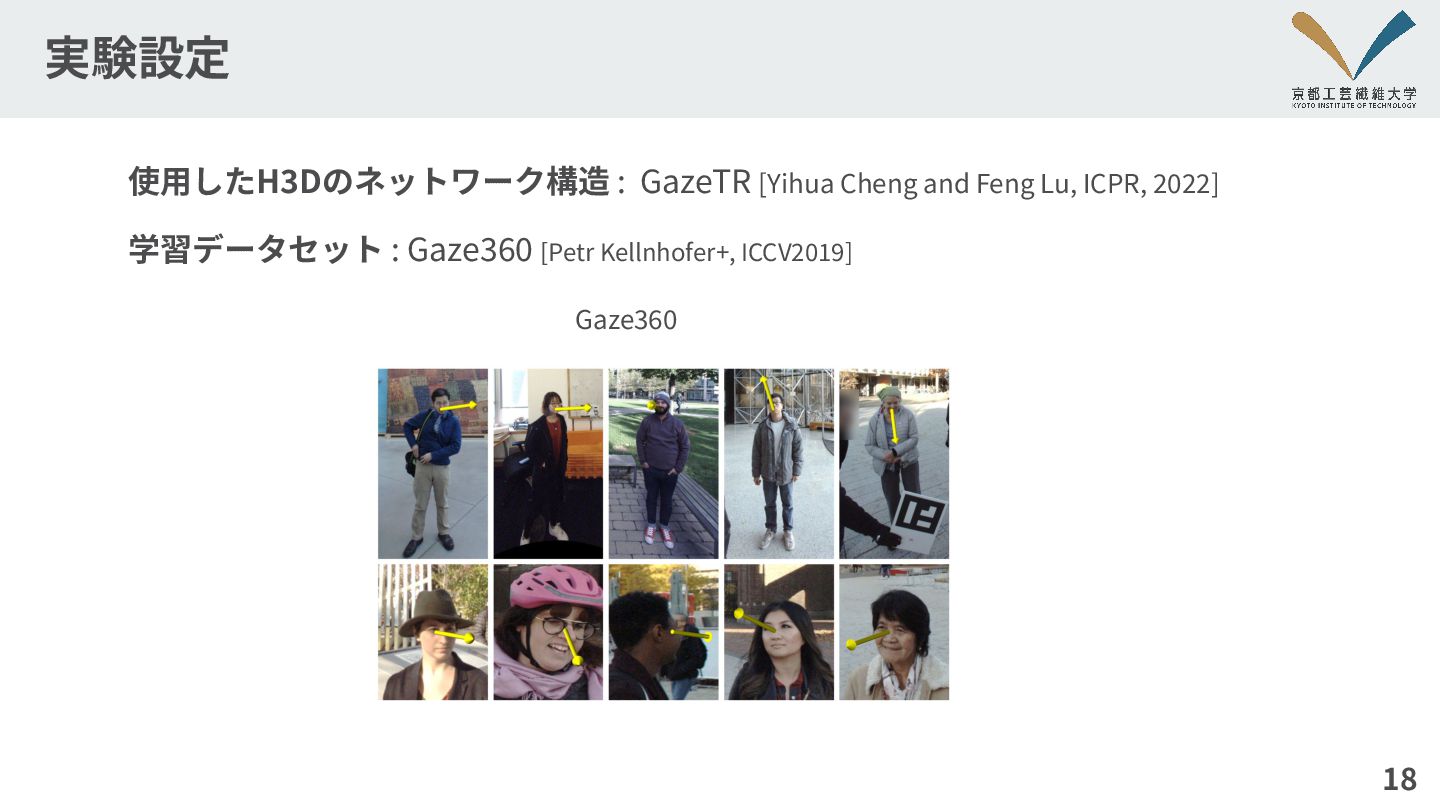
実験設定 使⽤したH3Dのネットワーク構造 : GazeTR [Yihua Cheng and Feng Lu, ICPR,
2022] 学習データセット : Gaze360 [Petr Kellnhofer+, ICCV2019] 18 Gaze360
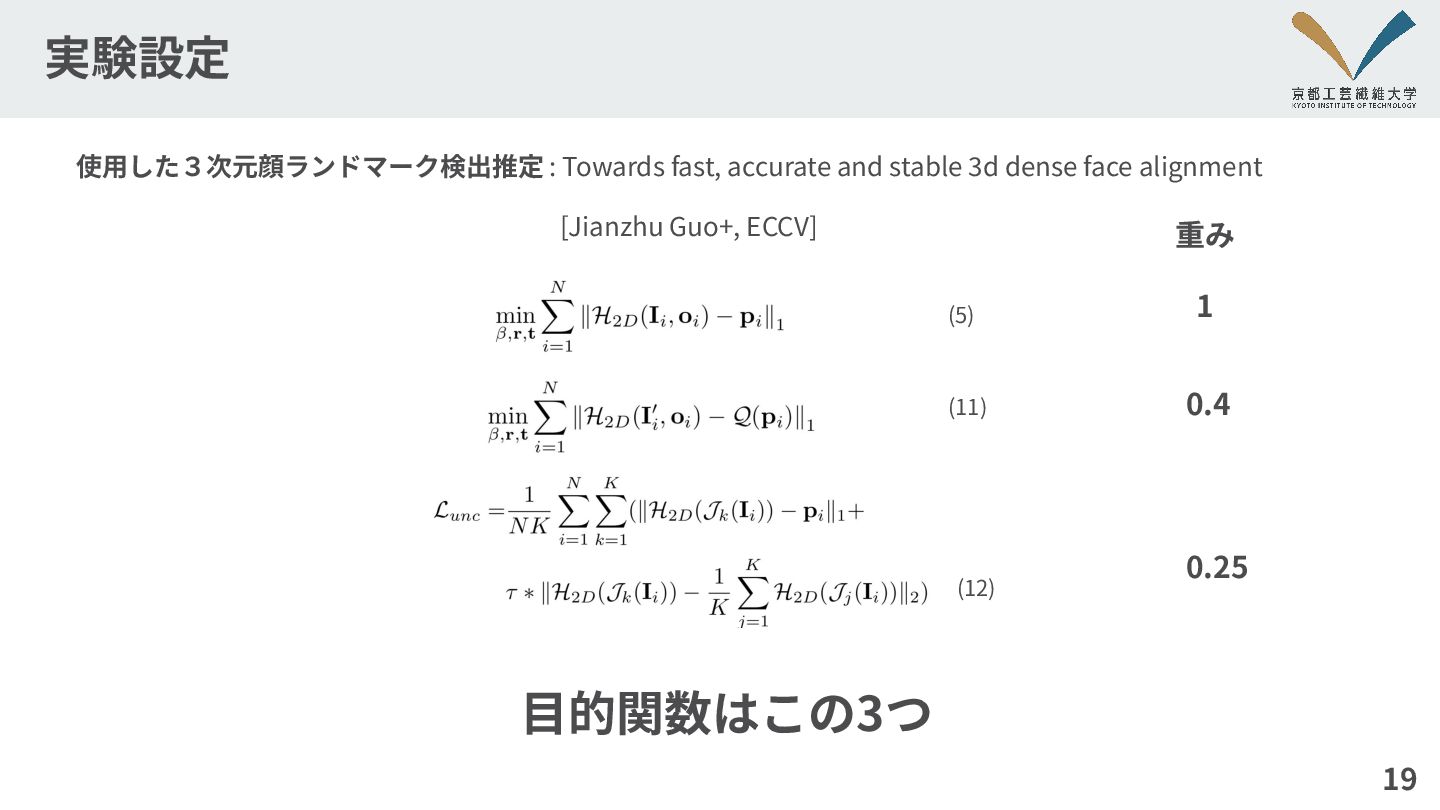
実験設定 使⽤した3次元顔ランドマーク検出推定 : Towards fast, accurate and stable 3d dense
face alignment [Jianzhu Guo+, ECCV] 19 (5) (11) (12) ⽬的関数はこの3つ 1 0.4 0.25 重み
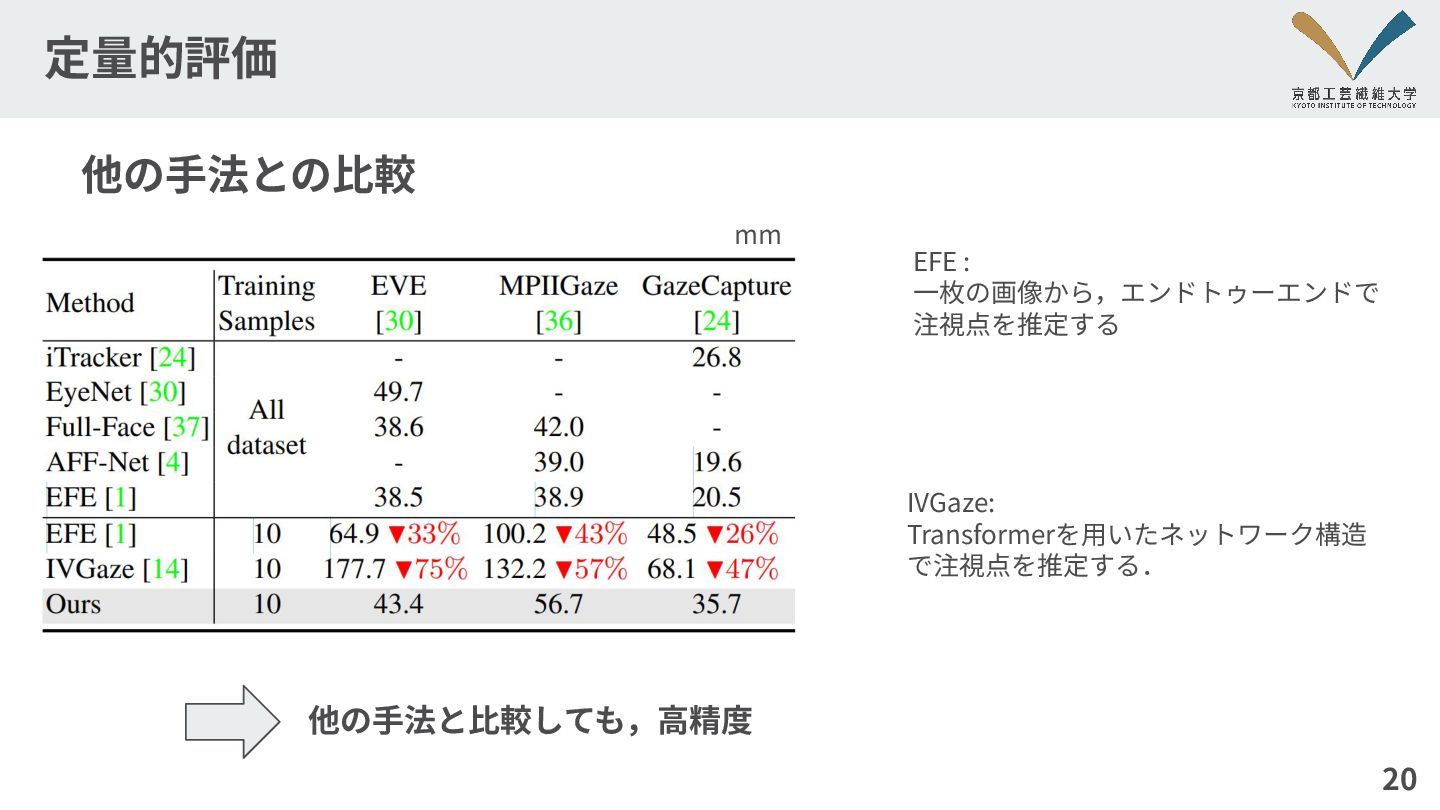
定量的評価 20 他の⼿法との⽐較 EFE : ⼀枚の画像から,エンドトゥーエンドで 注視点を推定する 他の⼿法と⽐較しても,⾼精度 mm IVGaze:
Transformerを⽤いたネットワーク構造 で注視点を推定する.
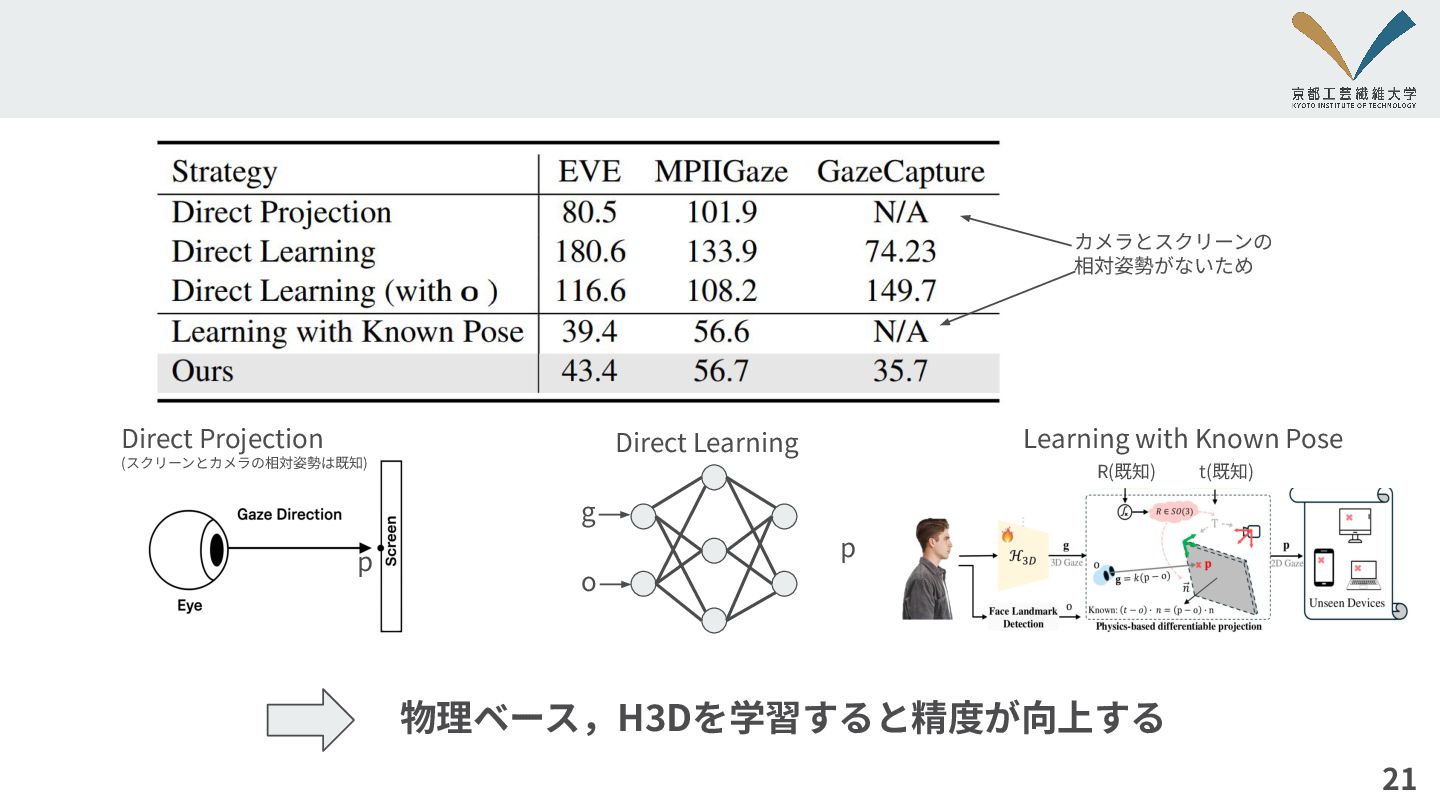
21 g o p カメラとスクリーンの 相対姿勢がないため Direct Projection (スクリーンとカメラの相対姿勢は既知) Direct
Learning p R(既知) t(既知) 物理ベース,H3Dを学習すると精度が向上する Learning with Known Pose
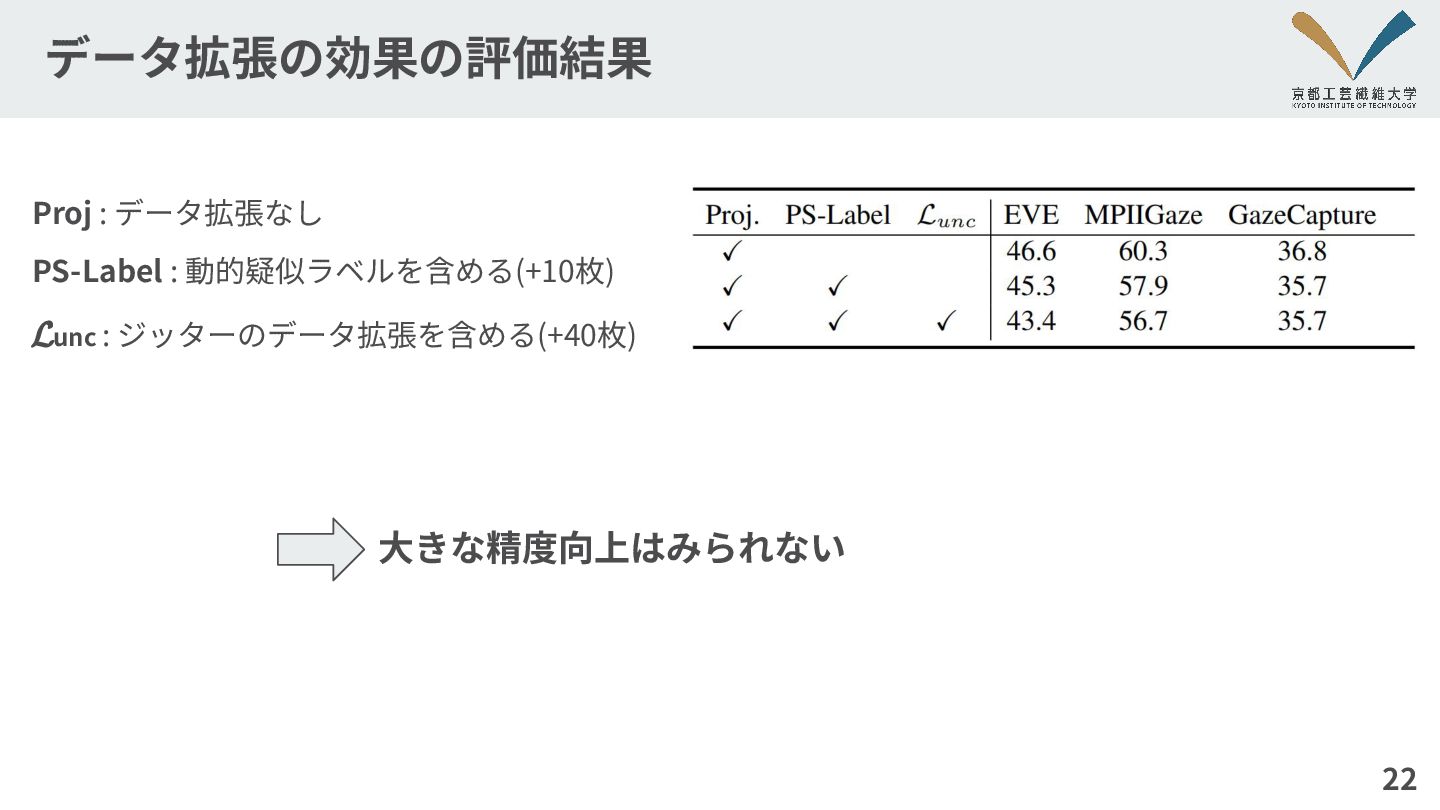
データ拡張の効果の評価結果 22 Proj : データ拡張なし PS-Label : 動的疑似ラベルを含める(+10枚) 𝓛unc :
ジッターのデータ拡張を含める(+40枚) ⼤きな精度向上はみられない
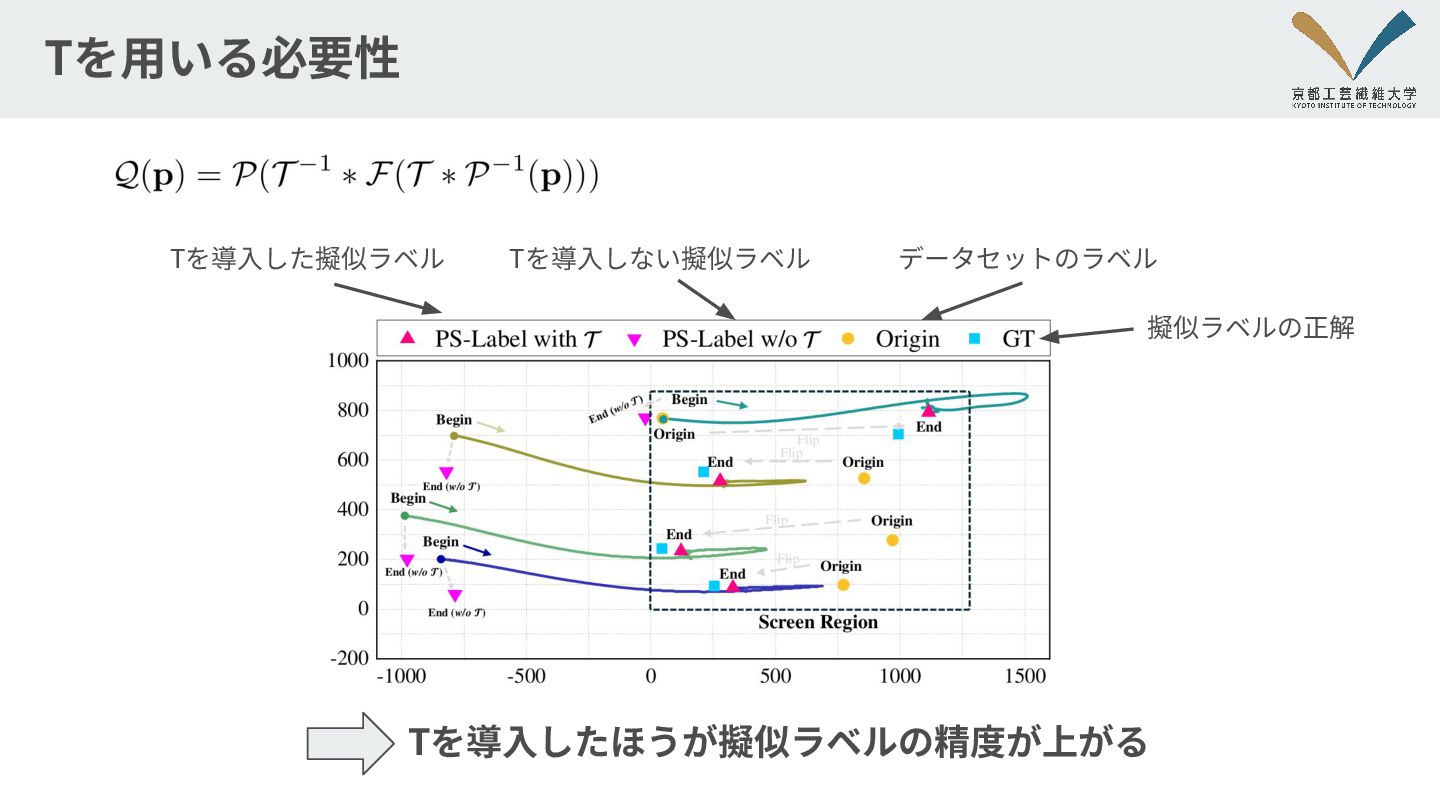
Tを⽤いる必要性 Tを導⼊した擬似ラベル Tを導⼊しない擬似ラベル データセットのラベル 擬似ラベルの正解 Tを導⼊したほうが擬似ラベルの精度が上がる
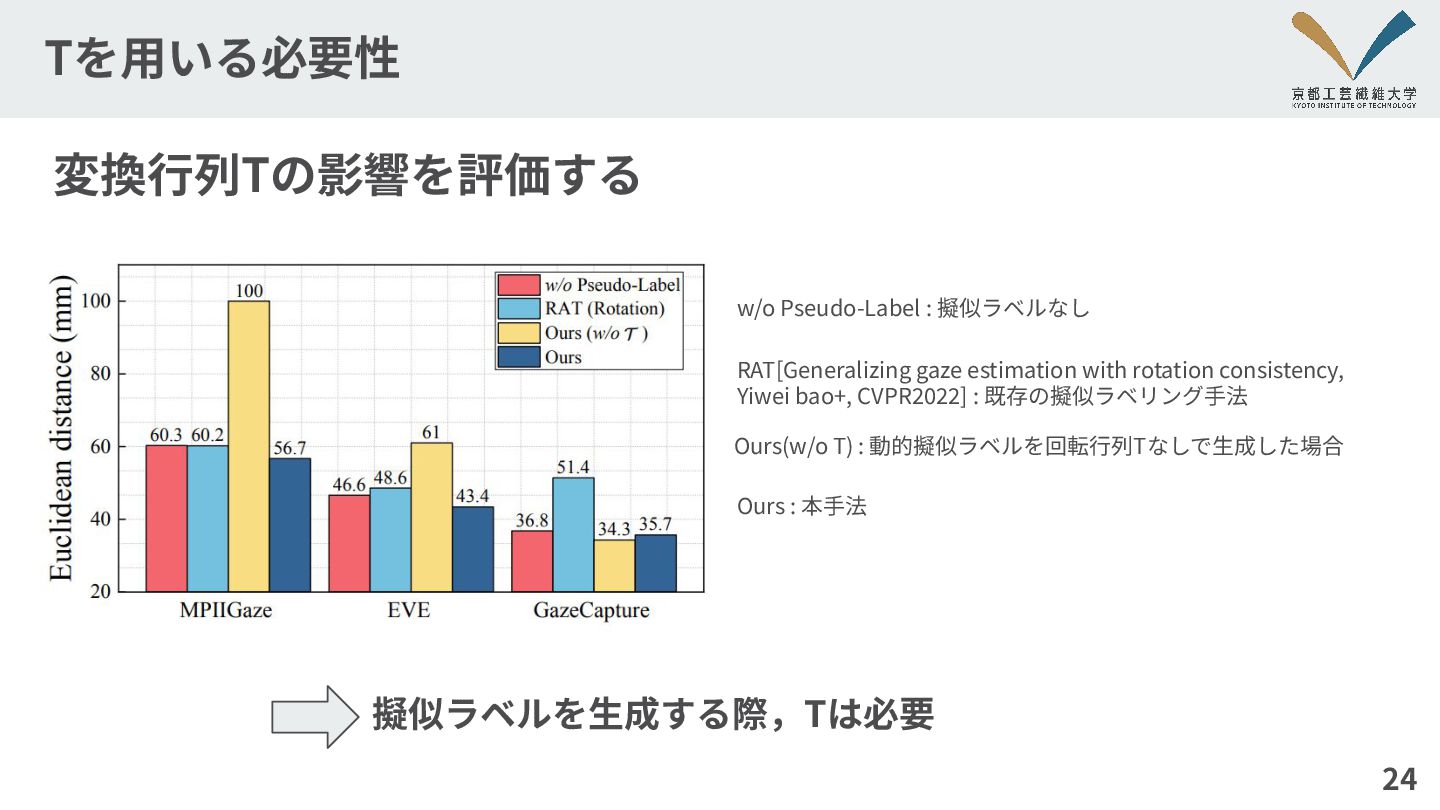
Tを⽤いる必要性 24 変換⾏列Tの影響を評価する RAT[Generalizing gaze estimation with rotation consistency, Yiwei
bao+, CVPR2022] : 既存の擬似ラベリング⼿法 w/o Pseudo-Label : 擬似ラベルなし Ours(w/o T) : 動的擬似ラベルを回転⾏列Tなしで⽣成した場合 Ours : 本⼿法 擬似ラベルを⽣成する際,Tは必要
変換⾏列Tと顔3D位置oの関係 25 2D 2D 3D 3D 3D 3D 動的擬似ラベル⽣成の流れ 座標系
カメラ カメラ H3D H3D 反転F(g) T T -1 H3D カメラ カメラ H3D o p p Q(p) • R,tはH3D(βk)の出⼒gと同時最適化されるので,βk座標系のはず • oはβk座標系であるべきだが,β0座標系(カメラ座標系)で固定されているはず • 学習中もoはβ0座標系のままなので,数式としてはおかしいが,このoに合うように学習がと にかく進んでいるので,逆投影も成⽴する? oもTで変換するべきでは?
まとめ 26 What スクリーンとカメラのキャリブレーションなしの⾼精 度な2次元注視点推定⼿法の提案 Why 従来の⼿法はキャリブレーションが煩雑であったり, 特定環境でしか精度が出ないという実⽤上の課題が あったため How
実⾏時の少数枚の画像を⽤いて,学習済みの3次元視 線⽅向推定器をファインチューニングする Ground truth 推論値 https://www.yihua.zone/work/gaze322/


 spatial_ai_network
 snoozer05
 brainpadpr
 zozotech
 cloudace
 nanaism
 waiwai2111
 safie
 bata_24
 1mash0
 ymotongpoo
 miyake
 har1101
 yeseniaperezcruz
 kastner
 sferik
 cassininazir
 bkeepers
 akashhashmi
 nwiizo
 honzajavorek
 lara
 codingconduct
 kristinabergwall1
 mraible