Share
Embed
ソフトロボットを活用した工場現場における組み立て動作学習 / Soft-Robotic Learning for Industrial Assembly
濵屋, "ソフトロボットを活用した 工場現場における組み立て動作学習"(日本ロボット学会ヒューロビント研究専門委員会 若手ロボティクス研究会 招待講演)
OMRON SINIC X
March 30, 2021
Transcript
35 slides
-
© 2021 OMRON SINIC X Corporation. All Rights Reserved. ソフトロボットを活⽤した⼯場現場に
おける組み⽴て動作学習(招待講演) 濱屋 政志 (オムロンサイニックエックス) ⽇本ロボット学会ヒューロビント研究専⾨委員会 若⼿ロボティクス研究会 招待講演 Jan. 24, 2021 -
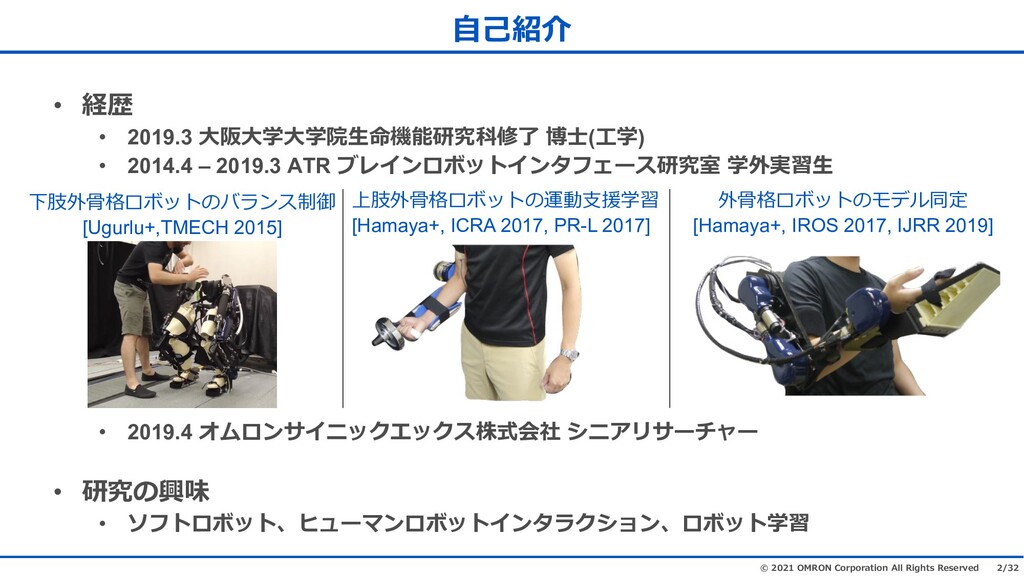
2/32 © 2021 OMRON Corporation All Rights Reserved • ৽ഄ
• 2019.3 পଚপ৾প৾ে୵ਃચଢ଼ఐఊവ (ੵ৾) • 2014.4 – 2019.3 ATR ঈঞॖথটॵॺॖথॱইख़ش५ଢ଼ ৾ਗৰಆে • 2019.4 ड़টথ१ॖॽॵॡग़ॵॡ५ઙૄভ ३ॽ॔জ१شॳকش • ଢ଼भ௪ • ९ইॺটॵॺؚগشঐথটॵॺॖথॱছॡ३ঙথؚটॵॺ৾ಆ ঽഞງஂ ৣ࿔ਗતটॵॺभংছথ५౪ [Ugurlu+,TMECH 2015] ࿔ਗતটॵॺभઈ੍ର৾ಆ [Hamaya+, ICRA 2017, PR-L 2017] ਗતটॵॺभঔॹঝ [Hamaya+, IROS 2017, IJRR 2019] -
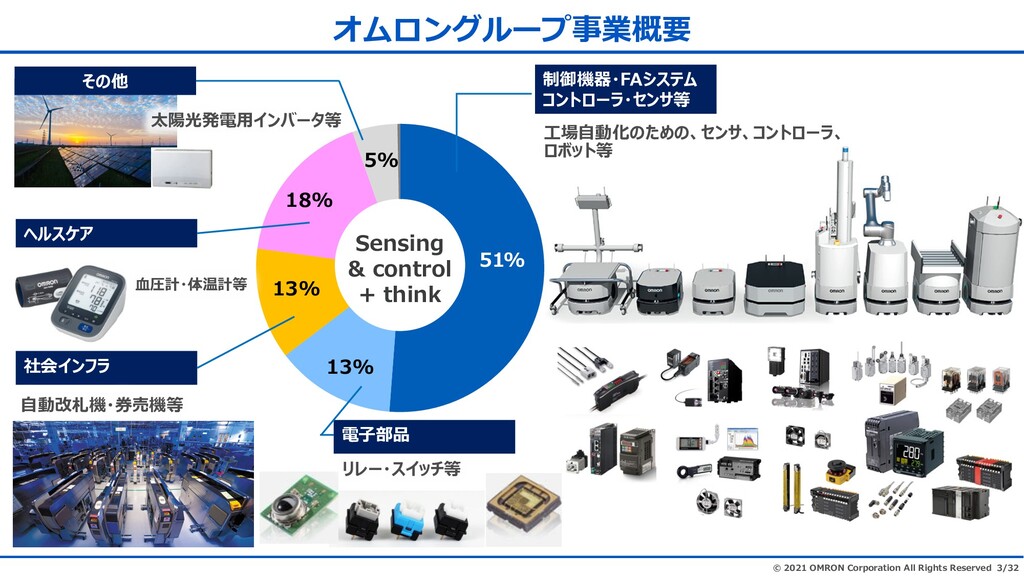
3/32 © 2021 OMRON Corporation All Rights Reserved ड़টথॢঝشউহਏ 嵒嵔嵤嵣崡崌崫崩ಉ
ੵৃঽ৲峘峉峫峘岝崣嵛崝岝崛嵛崰嵕嵤嵑岝 嵕嵄崫崰ಉ 5% 18% 13% 13% 51% Sensing & control + think 峇峘 嵀嵓崡崙崊 ভ崌嵛崽嵑 ਗ਼ષ ౪ਃஓ嵣FA崟崡崮嵈 崛嵛崰嵕嵤嵑嵣崣嵛崝ಉ ঽైਃ嵣ଊਲ਼ਃಉ ഷಓੑ嵣৬ആੑಉ ୬഻ਗ਼৷崌嵛崸嵤崧ಉ -
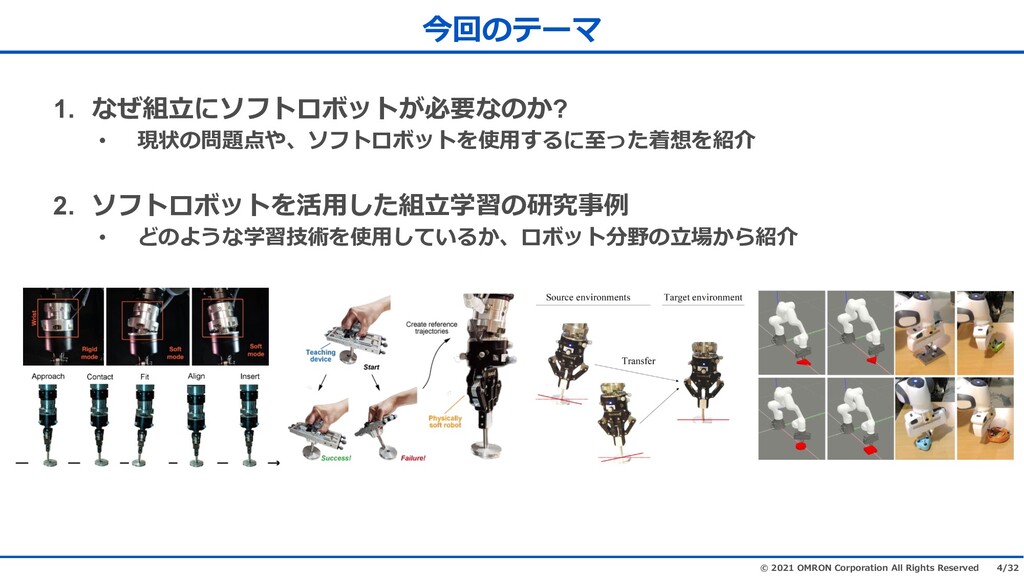
4/32 © 2021 OMRON Corporation All Rights Reserved 1. ऩछੌয়प९ইॺটॵॺऋਏऩभऊ?
• ਠ૾भਖਡृؚ९ইॺটॵॺ॑ઞ৷घॊपඹढञା୳॑ງஂ 2. ९ইॺটॵॺ॑ણ৷खञੌয়৾ಆभଢ଼হ • नभेअऩ৾ಆૼ॑ઞ৷खथःॊऊؚটॵॺীभয়ৃऊैງஂ ০भॸشঐ -
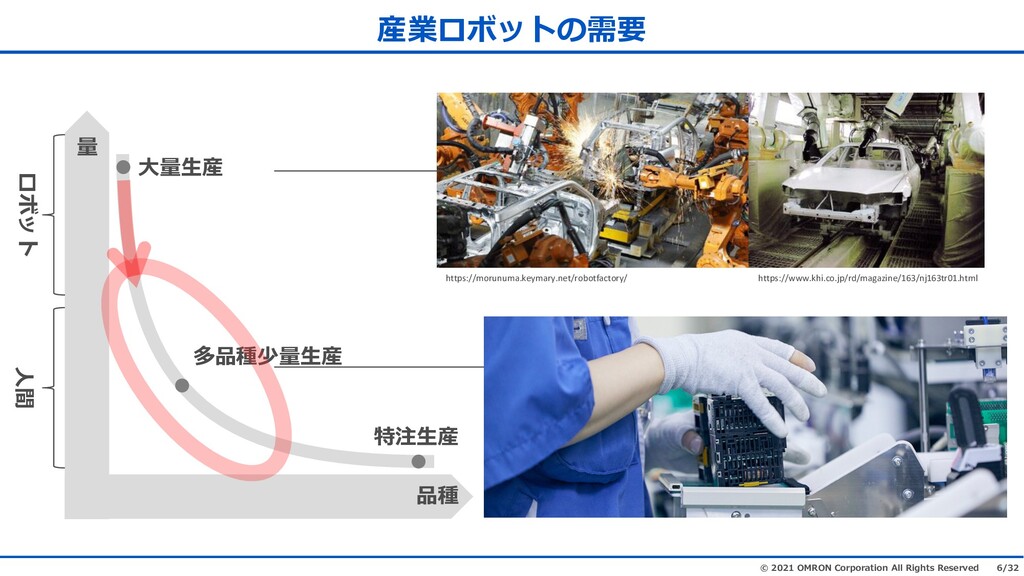
6/32 © 2021 OMRON Corporation All Rights Reserved ਓটॵॺभਏ https://morunuma.keymary.net/robotfactory/
https://www.khi.co.jp/rd/magazine/163/nj163tr01.html ષர ્ିেਓ পেਓ ષரেਓ টॵॺ য -
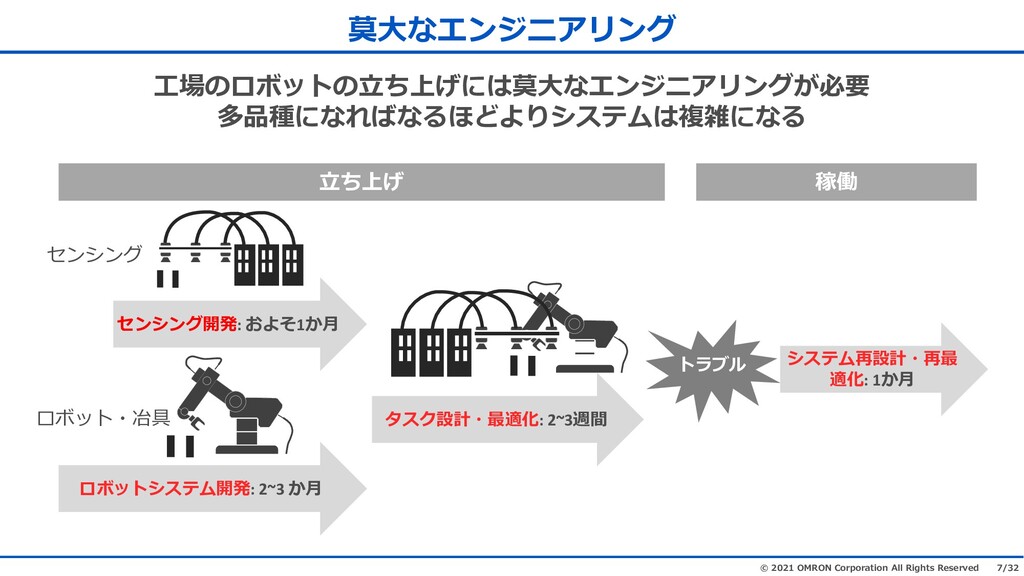
7/32 © 2021 OMRON Corporation All Rights Reserved ੵৃभটॵॺभয়ठऑपमᏓপऩग़থ४ॽ॔জথॢऋਏ ષரपऩोयऩॊऺनेॉ३५ॸमളහपऩॊ
Ꮣপऩग़থ४ॽ॔জথॢ ७থ३থॢ৫: उेज1ऊা টॵॺ३५ॸ৫: 2~3 ऊা ७থ३থॢ টॵॺ؞ᄙ ॱ५ॡਝੑ؞ਈి৲: 2~3ౝ ३५ॸગਝੑ؞ગਈ ి৲: 1ऊা ॺছঈঝ য়ठऑ ༎௮ -
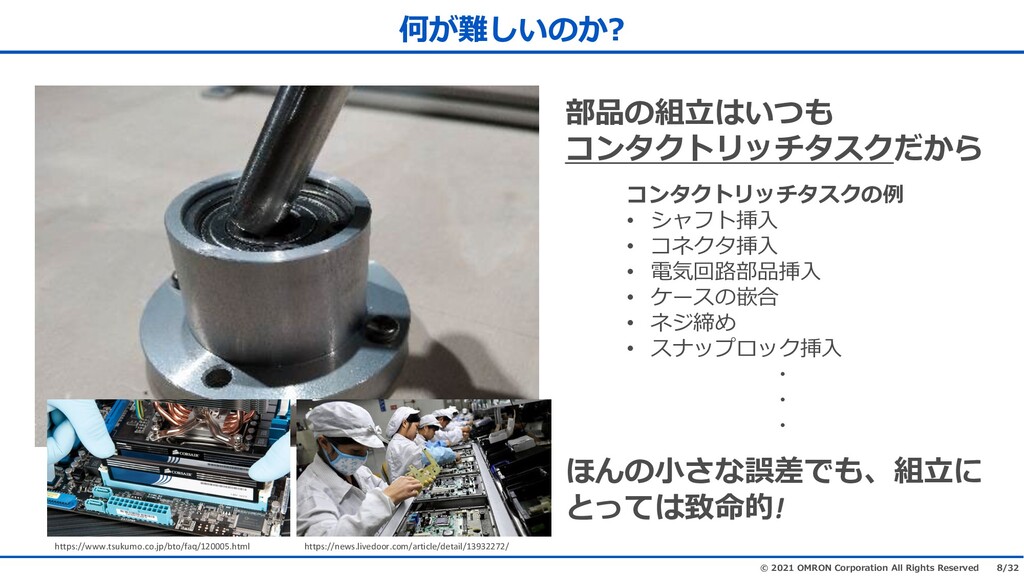
8/32 © 2021 OMRON Corporation All Rights Reserved ୦ऋखःभऊ? ષभੌয়मःणु
॥থॱॡॺজॵॳॱ५ॡटऊै ॥থॱॡॺজॵॳॱ५ॡभ • ३কইॺዠো • ॥ॿॡॱዠো • ਗ਼ਞଡ଼ષዠো • ॣش५भយ় • ॿ४ഁी • ५ॼॵউটॵॡዠো ؞ ؞ ؞ ऺ॒भ৵औऩෙ୷दुؚੌয়प धढथमಱ୵! https://www.tsukumo.co.jp/bto/faq/120005.html https://news.livedoor.com/article/detail/13932272/ -
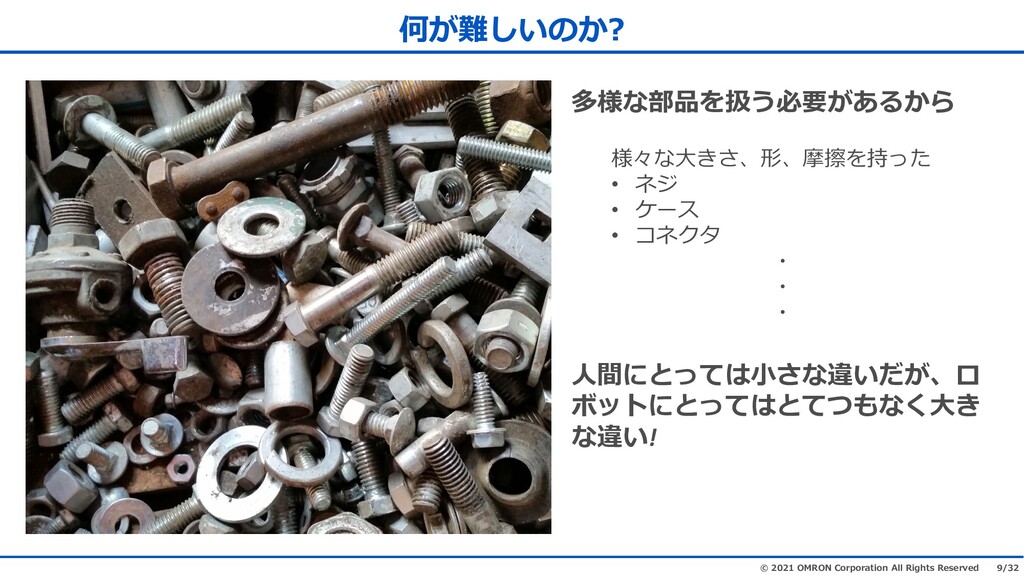
9/32 © 2021 OMRON Corporation All Rights Reserved ୦ऋखःभऊ? ऩષ॑ඞअਏऋँॊऊै
رऩপऌऔؚؚ༂ႆ॑ढञ • ॿ४ • ॣش५ • ॥ॿॡॱ ؞ ؞ ؞ যपधढथम৵औऩୀःटऋؚট ॵॺपधढथमधथणुऩऎপऌ ऩୀः! -
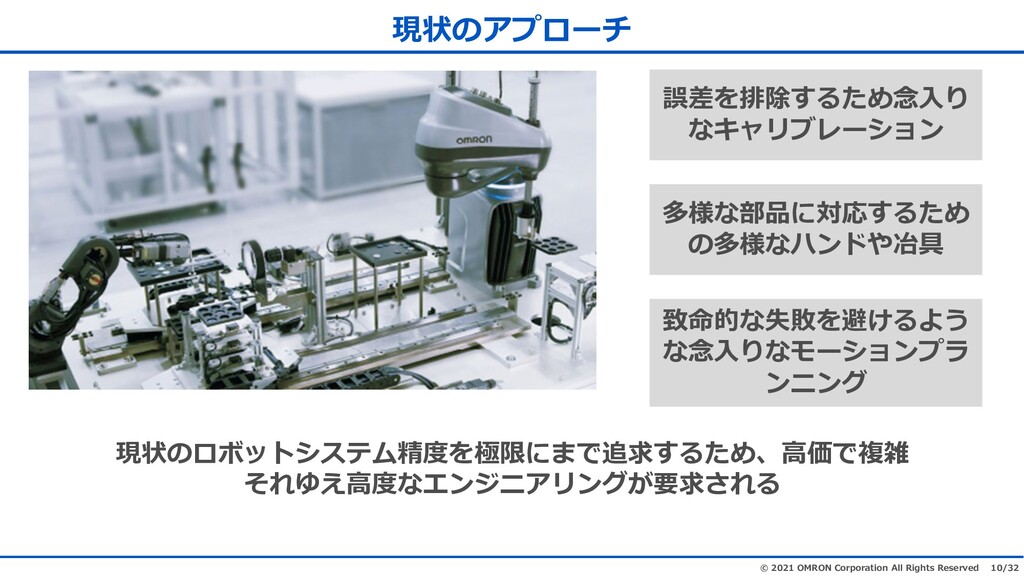
10/32 © 2021 OMRON Corporation All Rights Reserved ਠ૾भ॔উটشॳ ෙ୷॑ൾघॊञीোॉ
ऩय़কজঈঞش३ঙথ ಱ୵ऩଷ॑ೂऐॊेअ ऩোॉऩঔش३ঙথউছ থॽথॢ ऩષपৌૢघॊञी भऩঁথॻृᄙ ਠ૾भটॵॺ३५ॸಖ২॑ாपऽद୯घॊञीؚৈदളහ जोॅइৈ২ऩग़থ४ॽ॔জথॢऋਏऔोॊ -
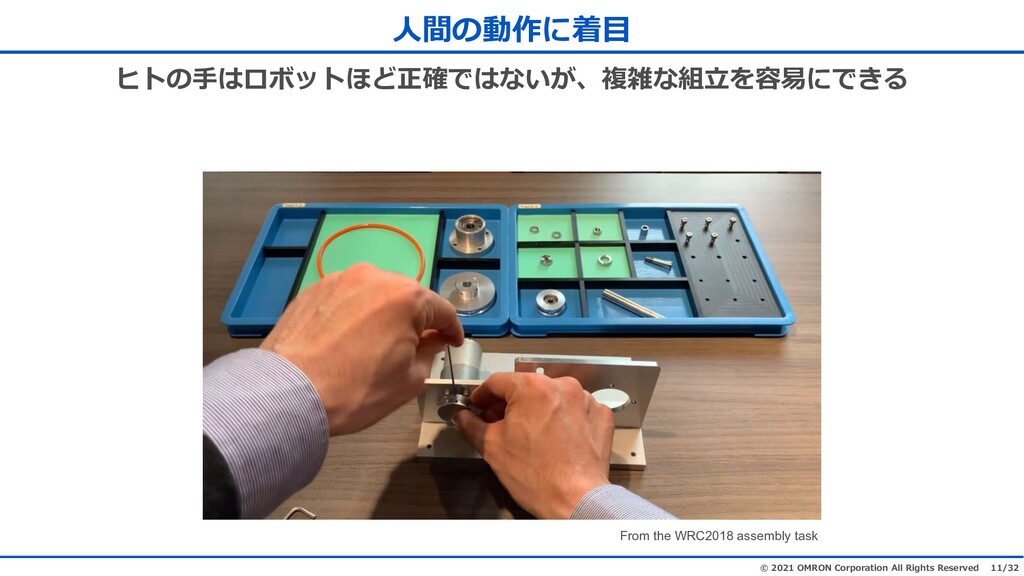
11/32 © 2021 OMRON Corporation All Rights Reserved যभपା৯ From
the WRC2018 assembly task ॺभুमটॵॺऺनਫનदमऩःऋؚളහऩੌয়॑ઍಔपदऌॊ -
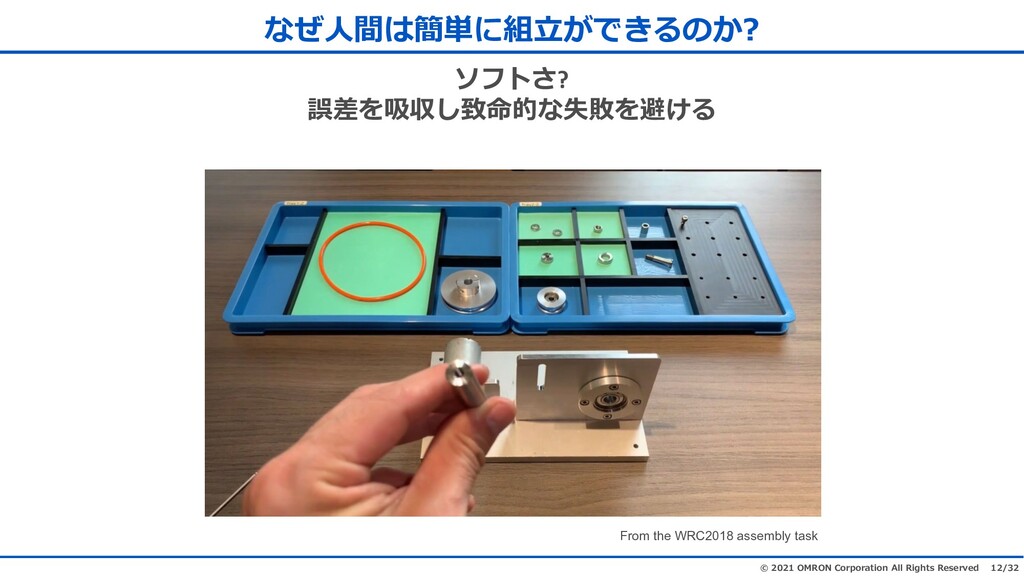
12/32 © 2021 OMRON Corporation All Rights Reserved ऩछযमලपੌয়ऋदऌॊभऊ? From
the WRC2018 assembly task ९ইॺऔ? ෙ୷॑ลઽखಱ୵ऩଷ॑ೂऐॊ -
13/32 © 2021 OMRON Corporation All Rights Reserved றੱधऩॊ॔ॖॹ॔ ਂનৰਙृෙ୷॑ಅઍघॊৗञऩটॸॕॡ५
९ইॺটॵॺ × ৾ಆ × ଳಁ؞ඡಁ७থ३থॢ ৾ಆ ९ইॺ টॵॺ ଳಁ ඡಁ ৸ਙ ૾ଙ ິ୲ਙ & ॔ॡॸॕঈॱॵॳ ളහऩ ঔॹজথॢ ૨ऩਠ ेॉ௹୕ऩੲਾ -
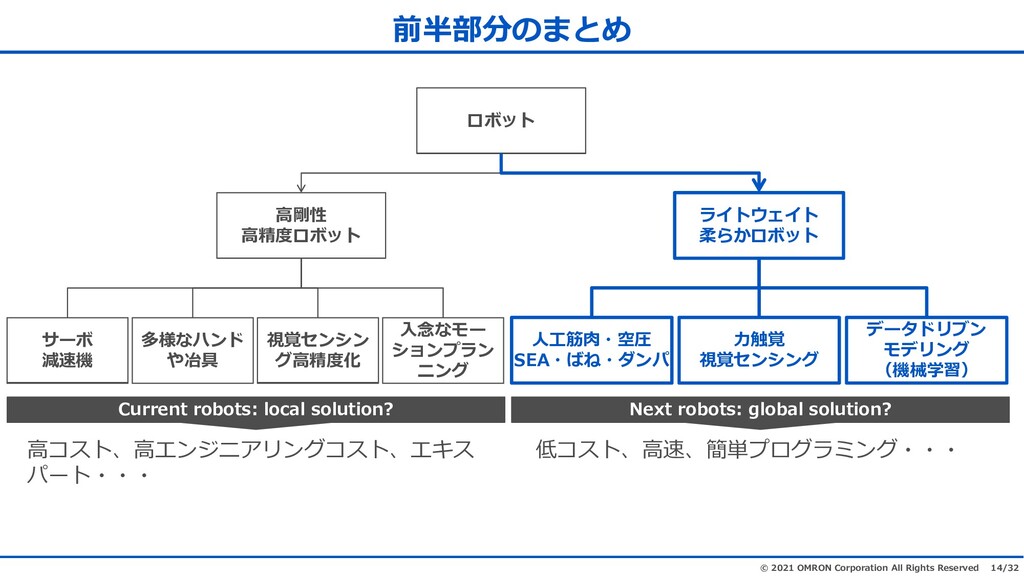
14/32 © 2021 OMRON Corporation All Rights Reserved ীभऽधी ছॖॺक़ख़ॖॺ
ฑैऊটॵॺ যੵ൙؞૬ಓ SEA؞यब؞ॲথঃ ৡඡಁ ଳಁ७থ३থॢ ॹشॱॻজঈথ ঔॹজথॢ قਃ༊৾ಆك Next robots: global solution? ॥५ॺؚৈசؚලউটॢছথॢ؞؞؞ টॵॺ ৈྌਙ ৈಖ২টॵॺ १ش சਃ ଳಁ७থ३থ ॢৈಖ২৲ ৈ॥५ॺؚৈग़থ४ॽ॔জথॢ॥५ॺؚग़य़५ ঃشॺ؞؞؞ োऩঔش ३ঙথউছথ ॽথॢ Current robots: local solution? ऩঁথॻ ृᄙ -
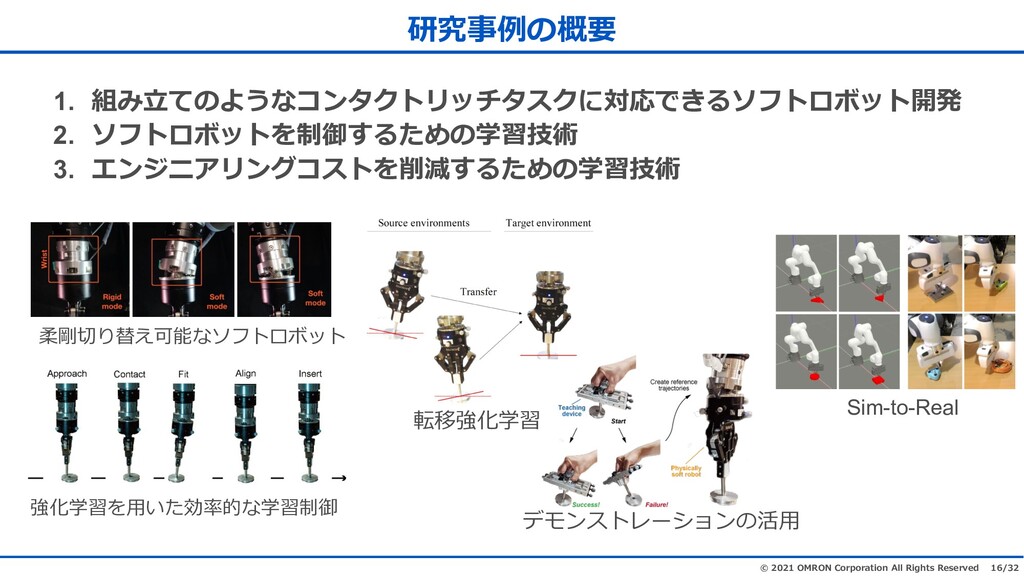
16/32 © 2021 OMRON Corporation All Rights Reserved 1. ੌाয়थभेअऩ॥থॱॡॺজॵॳॱ५ॡपৌૢदऌॊ९ইॺটॵॺ৫
2. ९ইॺটॵॺ॑౪घॊञीभ৾ಆૼ 3. ग़থ४ॽ॔জথॢ॥५ॺ॑చघॊञीभ৾ಆૼ ଢ଼হभਏ ฑྌજॉ౹इ૭ચऩ९ইॺটॵॺ ਘ৲৾ಆ॑৷ःञ૨ऩ৾ಆ౪ ૡਘ৲৾ಆ ॹঔথ५ॺঞش३ঙথभણ৷ Sim-to-Real -
17/32 © 2021 OMRON Corporation All Rights Reserved • ९ইॺটॵॺम୭धभ৸ऩமඡऋ૭ચ
• ্ؚ९ইॺऔभचःदؚਂਏऩஷृณोऋেगॊ A compact, cable-driven, activatable soft robot wrist for assembly [Tanaka and Drigalski et al., IROS 2020] ९ইॺটॵॺ৫ ณो ৸ऩமඡ -
18/32 © 2021 OMRON Corporation All Rights Reserved • ॣشঈঝฌभฑྌજॉ౹इ૭ચऩু
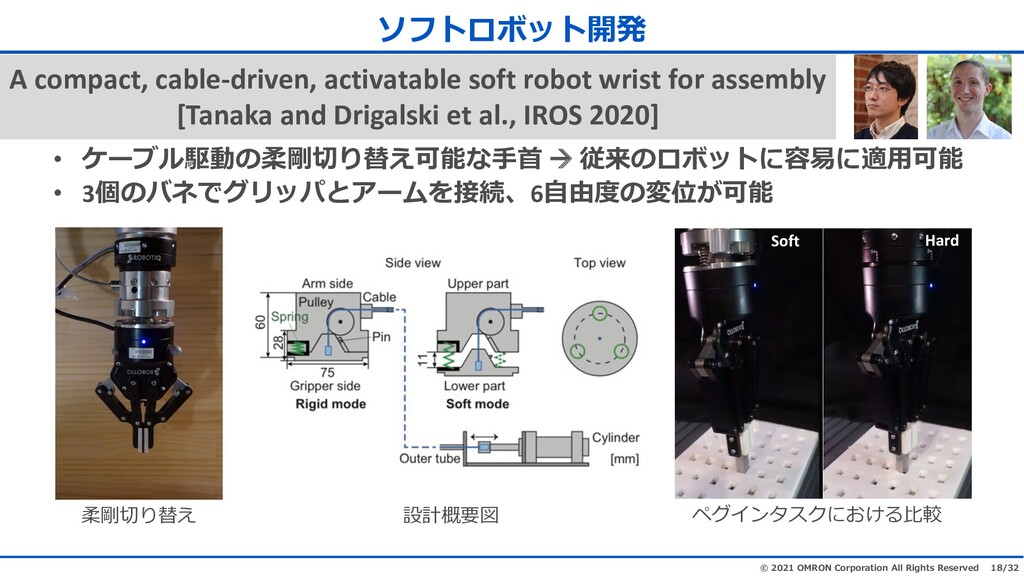
Æ జਟभটॵॺपઍಔपి৷૭ચ • 3भংॿदॢজॵঃध॔ش॑மਢؚ6ঽ২भਜ਼ऋ૭ચ ९ইॺটॵॺ৫ A compact, cable-driven, activatable soft robot wrist for assembly [Tanaka and Drigalski et al., IROS 2020] ঌॢॖথॱ५ॡपउऐॊૻຎ Soft Hard ฑྌજॉ౹इ ਝੑਏ -
19/32 © 2021 OMRON Corporation All Rights Reserved • ॥থॱॡॺজॵॳध९ইॺऔभचःदঔॹঝऋളහ
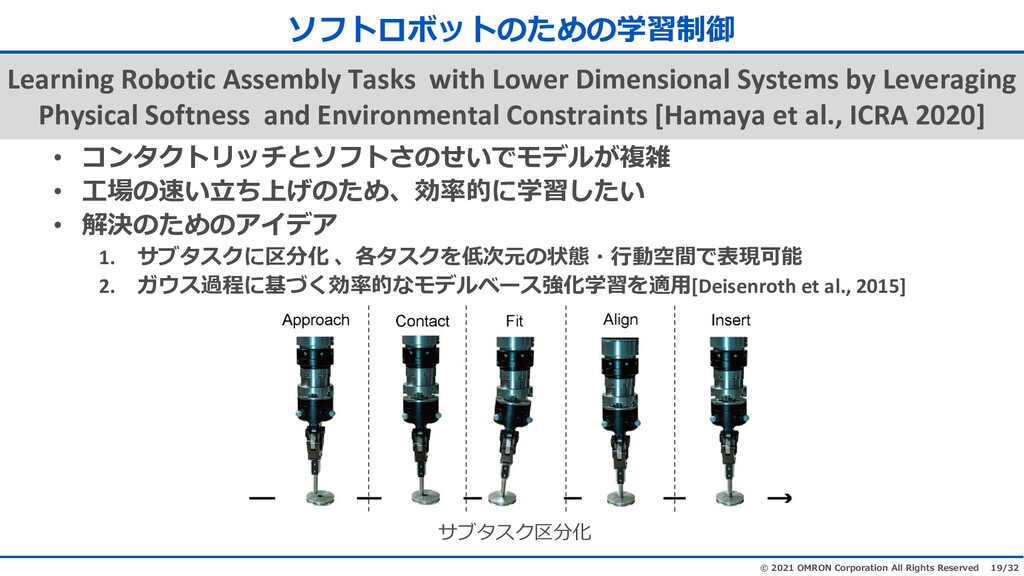
• ੵৃभசःয়ठऑभञीؚ૨प৾ಆखञः • ੰৠभञीभ॔ॖॹ॔ 1. १ঈॱ५ॡपયী৲ ؚॱ५ॡ॑ઃ੪भ૾ଙ؞ষ૬दਠ૭ચ 2. फ़क़५ૌஙप੦तऎ૨ऩঔॹঝঋش५ਘ৲৾ಆ॑ి৷[Deisenroth et al., 2015] Learning Robotic Assembly Tasks with Lower Dimensional Systems by Leveraging Physical Softness and Environmental Constraints [Hamaya et al., ICRA 2020] ९ইॺটॵॺभञीभ৾ಆ౪ १ঈॱ५ॡયী৲ -
20/32 © 2021 OMRON Corporation All Rights Reserved • १ঈॱ५ॡ॑ਯங২भষद৾ಆ૭ચ
९ইॺটॵॺभञीभ৾ಆ౪ Learning Robotic Assembly Tasks with Lower Dimensional Systems by Leveraging Physical Softness and Environmental Constraints [Hamaya et al., ICRA 2020] १ঈॱ५ॡ “fit”भ৾ಆ ৾ಆ -
21/32 © 2021 OMRON Corporation All Rights Reserved • টॵॺभ౪৯ఏ(ਾີ)॑ਝੑघॊभमপ
• ॺऊैभॹঔথ५ॺঞش३ঙথ(ઇં)॑ਹ৷ؚମ৬भୀःऋୖ • ઉऩઇંऋदऌؚऩउऊणটॵॺधभମ৬भୀःऋ৵औःॹংॖ५৫ Learning Soft Robotic Assembly Strategies from Successful and Failed Demonstrations [Hamaya et al., IROS 2020] ग़থ४ॽ॔জথॢ॥५ॺभచ: ॹঔথ५ॺঞش३ঙথभણ৷ ઇંॹংॖ५पेॊઇં টॵॺ -
22/32 © 2021 OMRON Corporation All Rights Reserved • ਛཾधଷཾभ্॑ણ৷खؚਾີঢ়ਯ(৯ఏཾ)॑ਝੑ
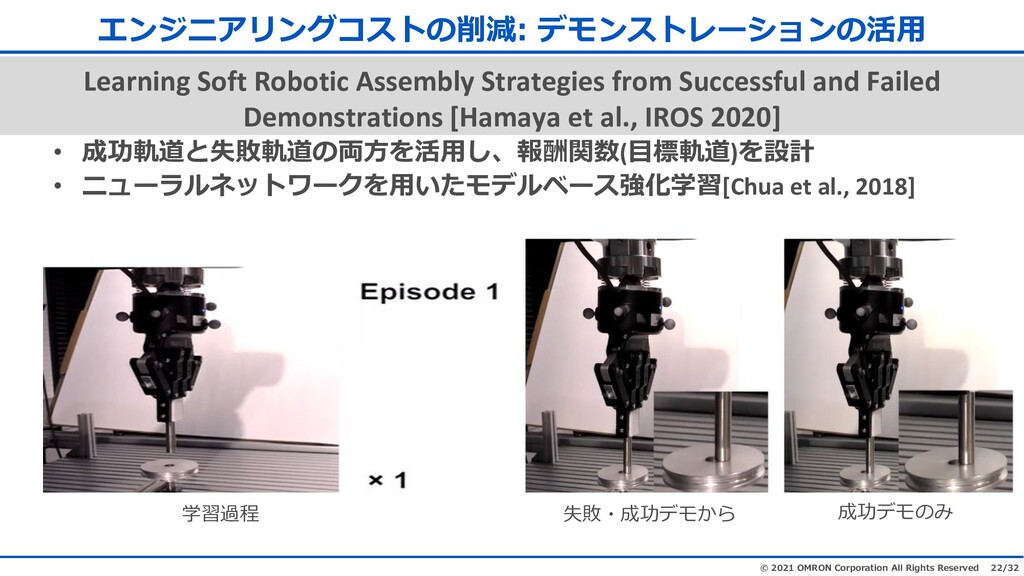
• ॽগشছঝॿॵॺডشॡ॑৷ःञঔॹঝঋش५ਘ৲৾ಆ[Chua et al., 2018] Learning Soft Robotic Assembly Strategies from Successful and Failed Demonstrations [Hamaya et al., IROS 2020] ग़থ४ॽ॔জথॢ॥५ॺभచ: ॹঔথ५ॺঞش३ঙথभણ৷ ৾ಆૌங ଷ؞ਛॹঔऊै ਛॹঔभा -
23/32 © 2021 OMRON Corporation All Rights Reserved • ౮ऩॊષपৌखथुሑ৲दऌॊेअपखञः
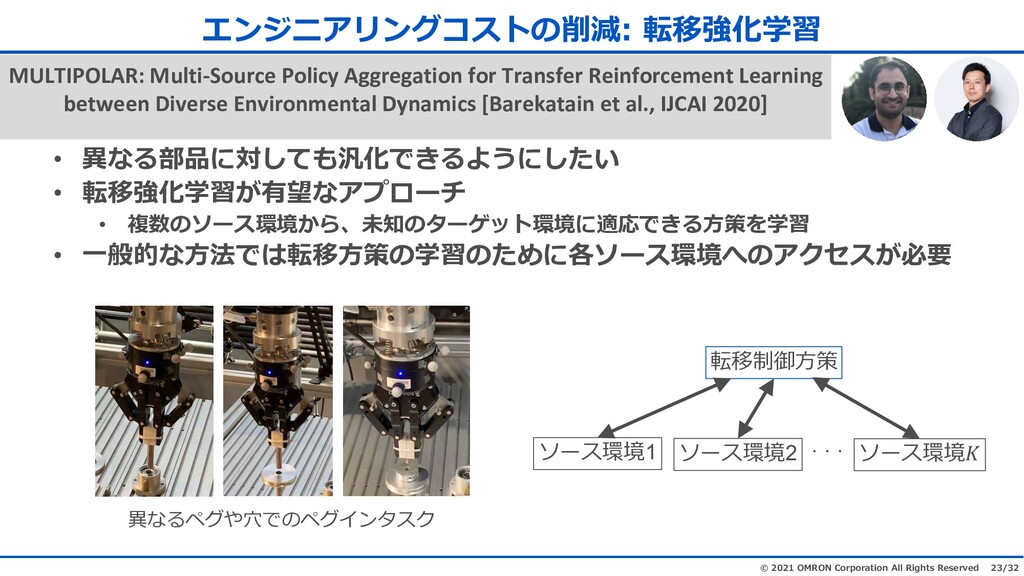
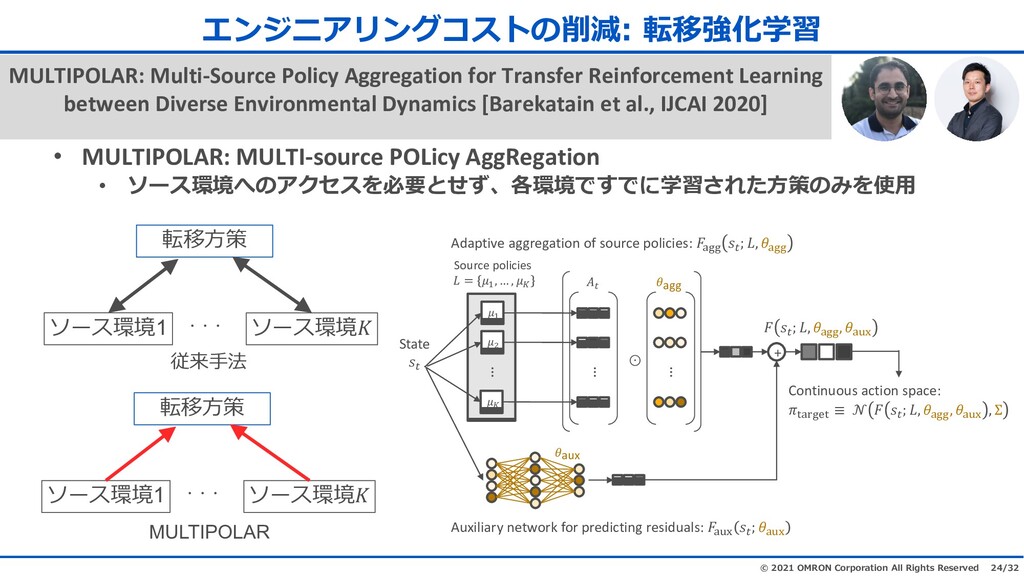
• ૡਘ৲৾ಆऋથऩ॔উটشॳ • ളਯभ९ش५୭ऊैؚੴभॱش।ॵॺ୭पిૢदऌॊ্ੁ॑৾ಆ • ಹऩ্১दमૡ্ੁभ৾ಆभञीप९ش५୭षभ॔ॡ७५ऋਏ MULTIPOLAR: Multi-Source Policy Aggregation for Transfer Reinforcement Learning between Diverse Environmental Dynamics [Barekatain et al., IJCAI 2020] ग़থ४ॽ॔জথॢ॥५ॺभచ: ૡਘ৲৾ಆ ౮ऩॊঌॢृาदभঌॢॖথॱ५ॡ ९ش५୭1 ९ش५୭2 ؞؞؞ ९ش५୭ܭ ૡ౪্ੁ -
24/32 © 2021 OMRON Corporation All Rights Reserved • MULTIPOLAR:
MULTI-source POLicy AggRegation • ९ش५୭षभ॔ॡ७५॑ਏधचङؚ୭दघदप৾ಆऔोञ্ੁभा॑ઞ৷ ग़থ४ॽ॔জথॢ॥५ॺभచ: ૡਘ৲৾ಆ MULTIPOLAR: Multi-Source Policy Aggregation for Transfer Reinforcement Learning between Diverse Environmental Dynamics [Barekatain et al., IJCAI 2020] ९ش५୭1 ؞؞؞ ९ش५୭ܭ ૡ্ੁ ९ش५୭1 ؞؞؞ ९ش५୭ܭ ૡ্ੁ State ݏ௧ Auxiliary network for predicting residuals: ܨୟ୳୶ ݏ௧ ; ߠୟ୳୶ ߠaux Continuous action space: ߨ୲ୟ୰ୣ୲ ؠ ࣨ ܨ ݏ௧ ; ܮ, ߠୟ , ߠୟ୳୶ , ȭ ߤଵ ߤଶ ߤ … Source policies ܮ = ߤଵ , … , ߤ … ٖ ܣ௧ … ߠagg Adaptive aggregation of source policies: ܨୟ ݏ௧ ; ܮ, ߠୟ ܨ ݏ௧ ; ܮ, ߠୟ , ߠୟ୳୶ + జਟু১ MULTIPOLAR -
25/32 © 2021 OMRON Corporation All Rights Reserved • ५ॡছॵॳऊैभ৾ಆेॉ૨प৾ಆखਙચऋৈःऒध॑ંखञ
ग़থ४ॽ॔জথॢ॥५ॺभచ: ૡਘ৲৾ಆ MULTIPOLAR Learning from scratch Ant Hopper MULTIPOLAR: Multi-Source Policy Aggregation for Transfer Reinforcement Learning between Diverse Environmental Dynamics [Barekatain et al., IJCAI 2020] -
26/32 © 2021 OMRON Corporation All Rights Reserved • ৰটॵॺपઞ৷घॊपमऔैऩॊ१থউঝ૨ਙऋਏ
• ॲॖॼॡ५ঔॹঝૐ৺खؚঔॹঝঋش५ਘ৲৾ಆ॑ి৷ TRANS-AM: Transfer Learning by Aggregating Dynamics Models for Soft Robotic Assembly [Tanaka et al., under review] ग़থ४ॽ॔জথॢ॥५ॺभచ: ૡਘ৲৾ಆ ॲॖॼॡ५ঔॹঝૐ৺ ౮ऩॊഓ২भา॑ण୭षभૡ -
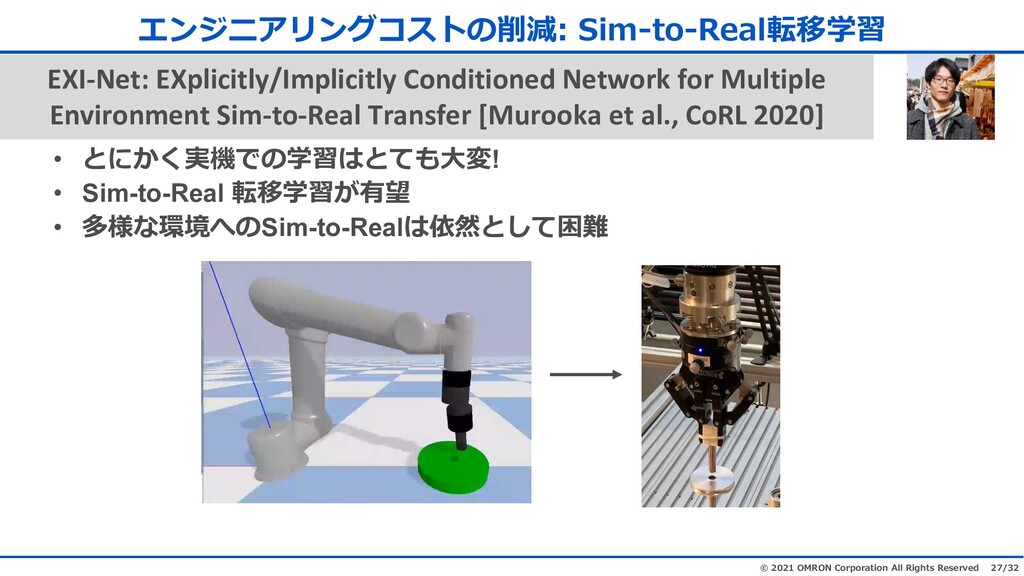
27/32 © 2021 OMRON Corporation All Rights Reserved • धपऊऎৰਃदभ৾ಆमधथुপ!
• Sim-to-Real ૡ৾ಆऋથ • ऩ୭षभSim-to-Realमൂேधखथ ग़থ४ॽ॔জথॢ॥५ॺभచ: Sim-to-Realૡ৾ಆ EXI-Net: EXplicitly/Implicitly Conditioned Network for Multiple Environment Sim-to-Real Transfer [Murooka et al., CoRL 2020] -
28/32 © 2021 OMRON Corporation All Rights Reserved • EXI-Net
(EXplicitly/Implicitly Conditioned Network) • ં(ସृ༂ႆ)؞พં(৬भ૾ऩन)ॲॖॼॡ५ঃছওشॱद੯હऐ • ॺঞشॽথॢৎपमંঃছওشॱ॑ଖइथॿॵॺডشॡ॑৾ಆ • ੴ୭दभॸ५ॺৎपमؚં؞พંঃছওشॱ॑ड़থছॖথद EXI-Net: EXplicitly/Implicitly Conditioned Network for Multiple Environment Sim-to-Real Transfer [Murooka et al., CoRL 2020] ग़থ४ॽ॔জথॢ॥५ॺभచ: Sim-to-Realૡ৾ಆ -
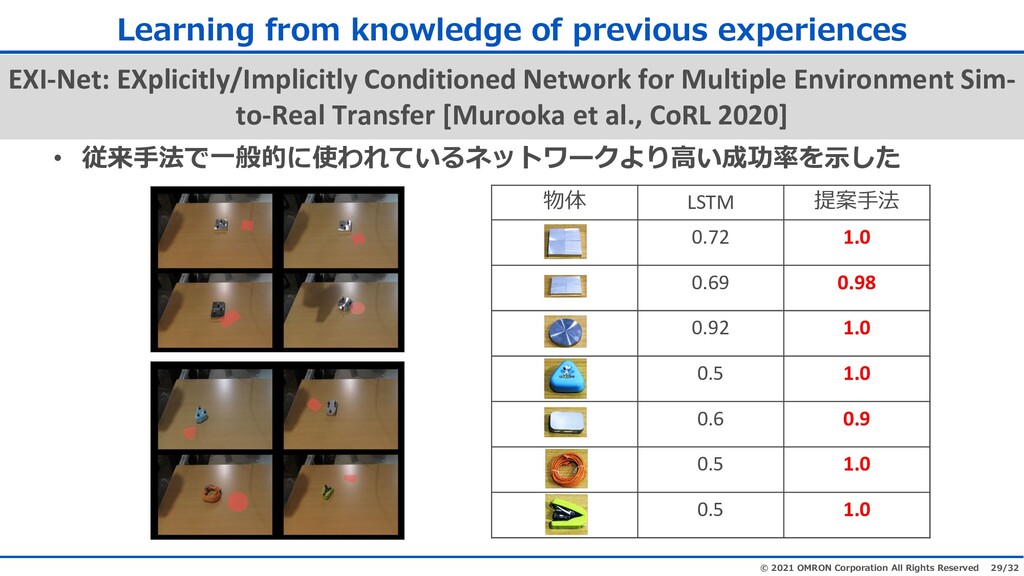
29/32 © 2021 OMRON Corporation All Rights Reserved • జਟু১दಹपઞॎोथःॊॿॵॺডشॡेॉৈःਛ૨॑ંखञ
Learning from knowledge of previous experiences ৬ LSTM ੧ু১ 0.72 1.0 0.69 0.98 0.92 1.0 0.5 1.0 0.6 0.9 0.5 1.0 0.5 1.0 EXI-Net: EXplicitly/Implicitly Conditioned Network for Multiple Environment Sim- to-Real Transfer [Murooka et al., CoRL 2020] -
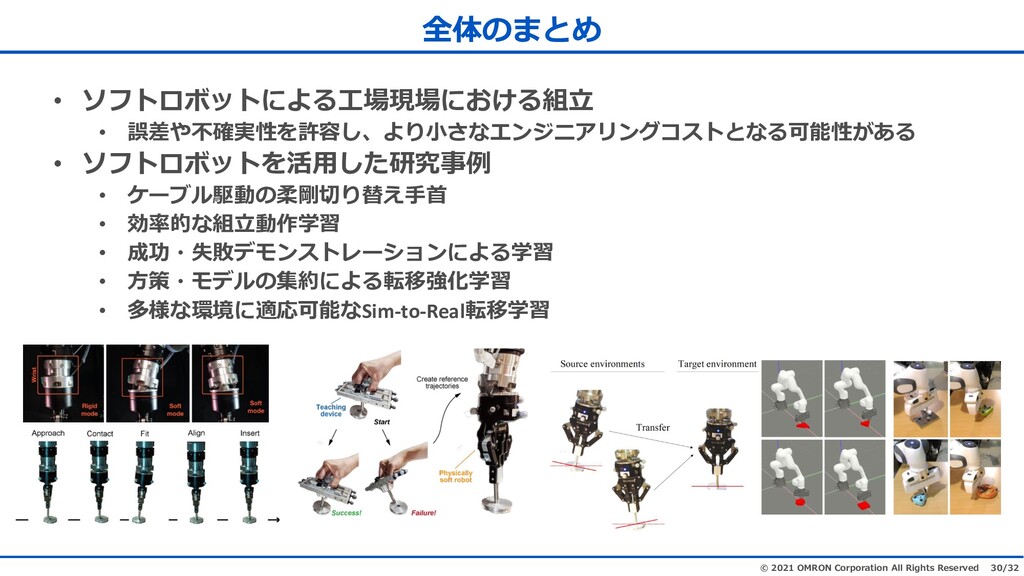
30/32 © 2021 OMRON Corporation All Rights Reserved • ९ইॺটॵॺपेॊੵৃਠৃपउऐॊੌয়
• ෙ୷ृਂનৰਙ॑ಅઍखؚेॉ৵औऩग़থ४ॽ॔জথॢ॥५ॺधऩॊ૭ચਙऋँॊ • ९ইॺটॵॺ॑ણ৷खञଢ଼হ • ॣشঈঝฌभฑྌજॉ౹इু • ૨ऩੌয়৾ಆ • ਛ؞ଷॹঔথ५ॺঞش३ঙথपेॊ৾ಆ • ্ੁ؞ঔॹঝभૐ৺पेॊૡਘ৲৾ಆ • ऩ୭पిૢ૭ચऩSim-to-Realૡ৾ಆ ৸৬भऽधी -
31/32 © 2021 OMRON Corporation All Rights Reserved • ඡಁ७থ१ऩन॑ੌा়ॎचञঐঝॳঔشॲঝੌয়৾ಆ
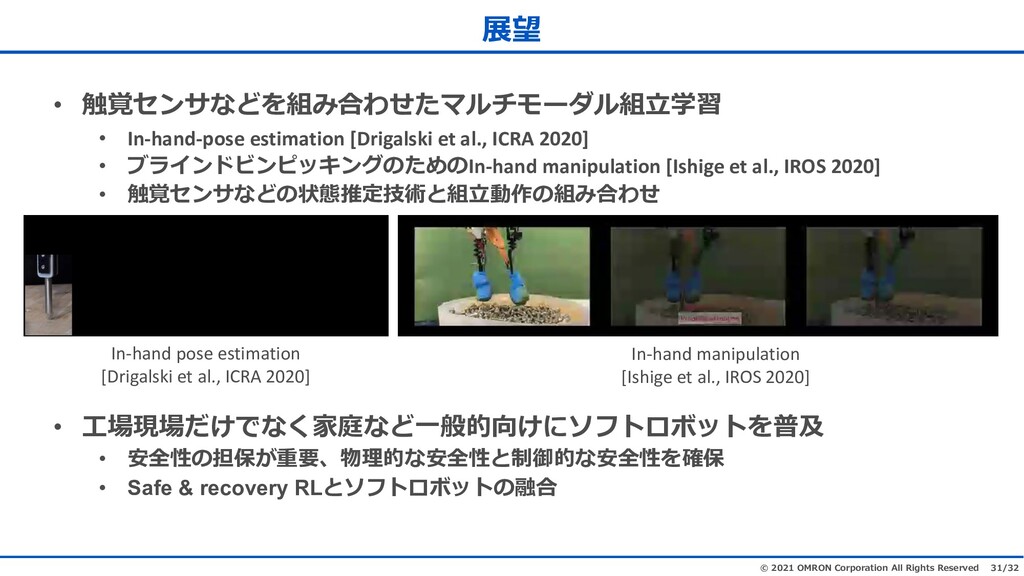
• In-hand-pose estimation [Drigalski et al., ICRA 2020] • ঈছॖথॻঅথআॵय़থॢभञीभIn-hand manipulation [Ishige et al., IROS 2020] • ඡಁ७থ१ऩनभ૾ଙૼधੌয়भੌा়ॎच • ੵৃਠৃटऐदऩऎੇ൦ऩनಹऐप९ইॺটॵॺ॑ • ৸ਙभ૿৳ऋਏؚ৶ऩ৸ਙध౪ऩ৸ਙ॑ન৳ • Safe & recovery RLध९ইॺটॵॺभ় ன In-hand pose estimation [Drigalski et al., ICRA 2020] In-hand manipulation [Ishige et al., IROS 2020] -
32/32 © 2021 OMRON Corporation All Rights Reserved ઔੴ টॵॺपेॊॹॕ॔ট
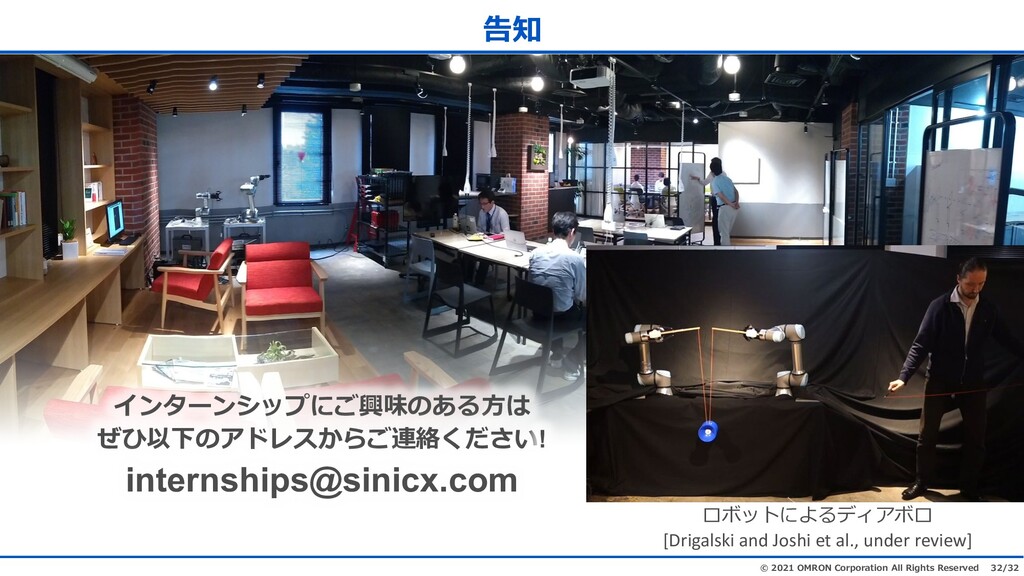
[Drigalski and Joshi et al., under review] ॖথॱشথ३ॵউपओ௪भँॊ্म छऱਰৣभ॔ॻঞ५ऊैओ৴൪ऎटऔः! [email protected] -
33/32 © 2021 OMRON Corporation All Rights Reserved Ⴈtwitter॔ढ़क़থॺभইज़টشुउൢःःञखऽघ!! OMRON
SINIC X Corp. @omron_sinicx