Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
[論文紹介] Extrovert or Introvert? GAN-Based Humano...
Search
shiba4839
March 29, 2026
Research
32
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
[論文紹介] Extrovert or Introvert? GAN-Based Humanoid Upper-Body Gesture Generation for Different Impressions
修士2年11月の頃に行った研究紹介の資料です。私の研究で、個性に基づく対話動作生成について取り組んでいるので、その関連研究としてこの論文を読みました。
shiba4839
March 29, 2026
More Decks by shiba4839
See All by shiba4839
[論文紹介] iTransformer: Inverted Transformers Are Effective for Time Series Forecasting
shiba4839
0
720
[輪講] Foundations of Cryptography 2.4章
shiba4839
0
87
[論文紹介] MoFusion: A Frame for Denoising-Diffusion-based Motion Synthesis
shiba4839
0
120
[論文紹介] Attention Is All You Need
shiba4839
0
180
Other Decks in Research
See All in Research
SOTAのさらに先へ:厳しい推論制約下での高性能モデルのPost-Training
analokmaus
0
1.6k
大規模言語モデルは誰を覚えているか / Who Do Large Language Models Memorize?
upura
0
210
[CV勉強会@関東 CVPR2026] PSDesigner: Automated Graphic Design with a Human-Like Creative Workflow / kantocv 67th CVPR 2026
shunk031
0
360
実例から見るLLMのマンガ理解:実務VQAタスクによる長期的文脈と視覚情報の定性評価
kzmssk
0
180
NLP colloquium: AI Safety Survey
kanekomasahiro
2
1.1k
VRID: View-Invariant Representation through Dual-Axis Transformation for Cross-iew Pose Estimation
satai
3
120
Language and AI
ayaniwa
0
320
超効率化への挑戦:1bit LLMの現状と展望
yumaichikawa
0
810
[WebDB2026]セレンディピティ指向推薦システム再考 ―セレンディピティの原義・類型・発生過程に基づく設計指針―
recsyslab
PRO
0
190
COMETAを用いたデータ民主化運動の歴史
sazimai
0
270
最先端NLP勉強会2026 論文紹介:Reasoning with Sampling: Your Base Model is Smarter Than You Think (ICLR 2026 paper)
kogoro
4
680
Fukui Shibiten 39 - AI Art
butchi
0
260
Featured
See All Featured
The Curse of the Amulet
leimatthew05
3
15k
Leveraging Curiosity to Care for An Aging Population
cassininazir
1
530
The Psychology of Web Performance [Beyond Tellerrand 2023]
tammyeverts
49
3.6k
Side Projects
sachag
456
43k
HTML-Aware ERB: The Path to Reactive Rendering @ RubyCon 2026, Rimini, Italy
marcoroth
5
770
JavaScript: Past, Present, and Future - NDC Porto 2020
reverentgeek
52
6.1k
Bootstrapping a Software Product
garrettdimon
PRO
306
120k
Keith and Marios Guide to Fast Websites
keithpitt
413
23k
Design and Strategy: How to Deal with People Who Don’t "Get" Design
morganepeng
133
20k
Unsuck your backbone
ammeep
672
58k
Creating an realtime collaboration tool: Agile Flush - .NET Oxford
marcduiker
35
2.6k
Rails Girls Zürich Keynote
gr2m
96
14k
Transcript
[論文紹介] Extrovert or Introvert? GAN-Based Humanoid Upper-Body Gesture Generation for
Different Impressions Bowen Wu, Chaoran Liu, Carlos Toshinori Ishi, Jiaqi Shi, Hiroshi Ishiguro International Journal of Social Robotics (2023 published)
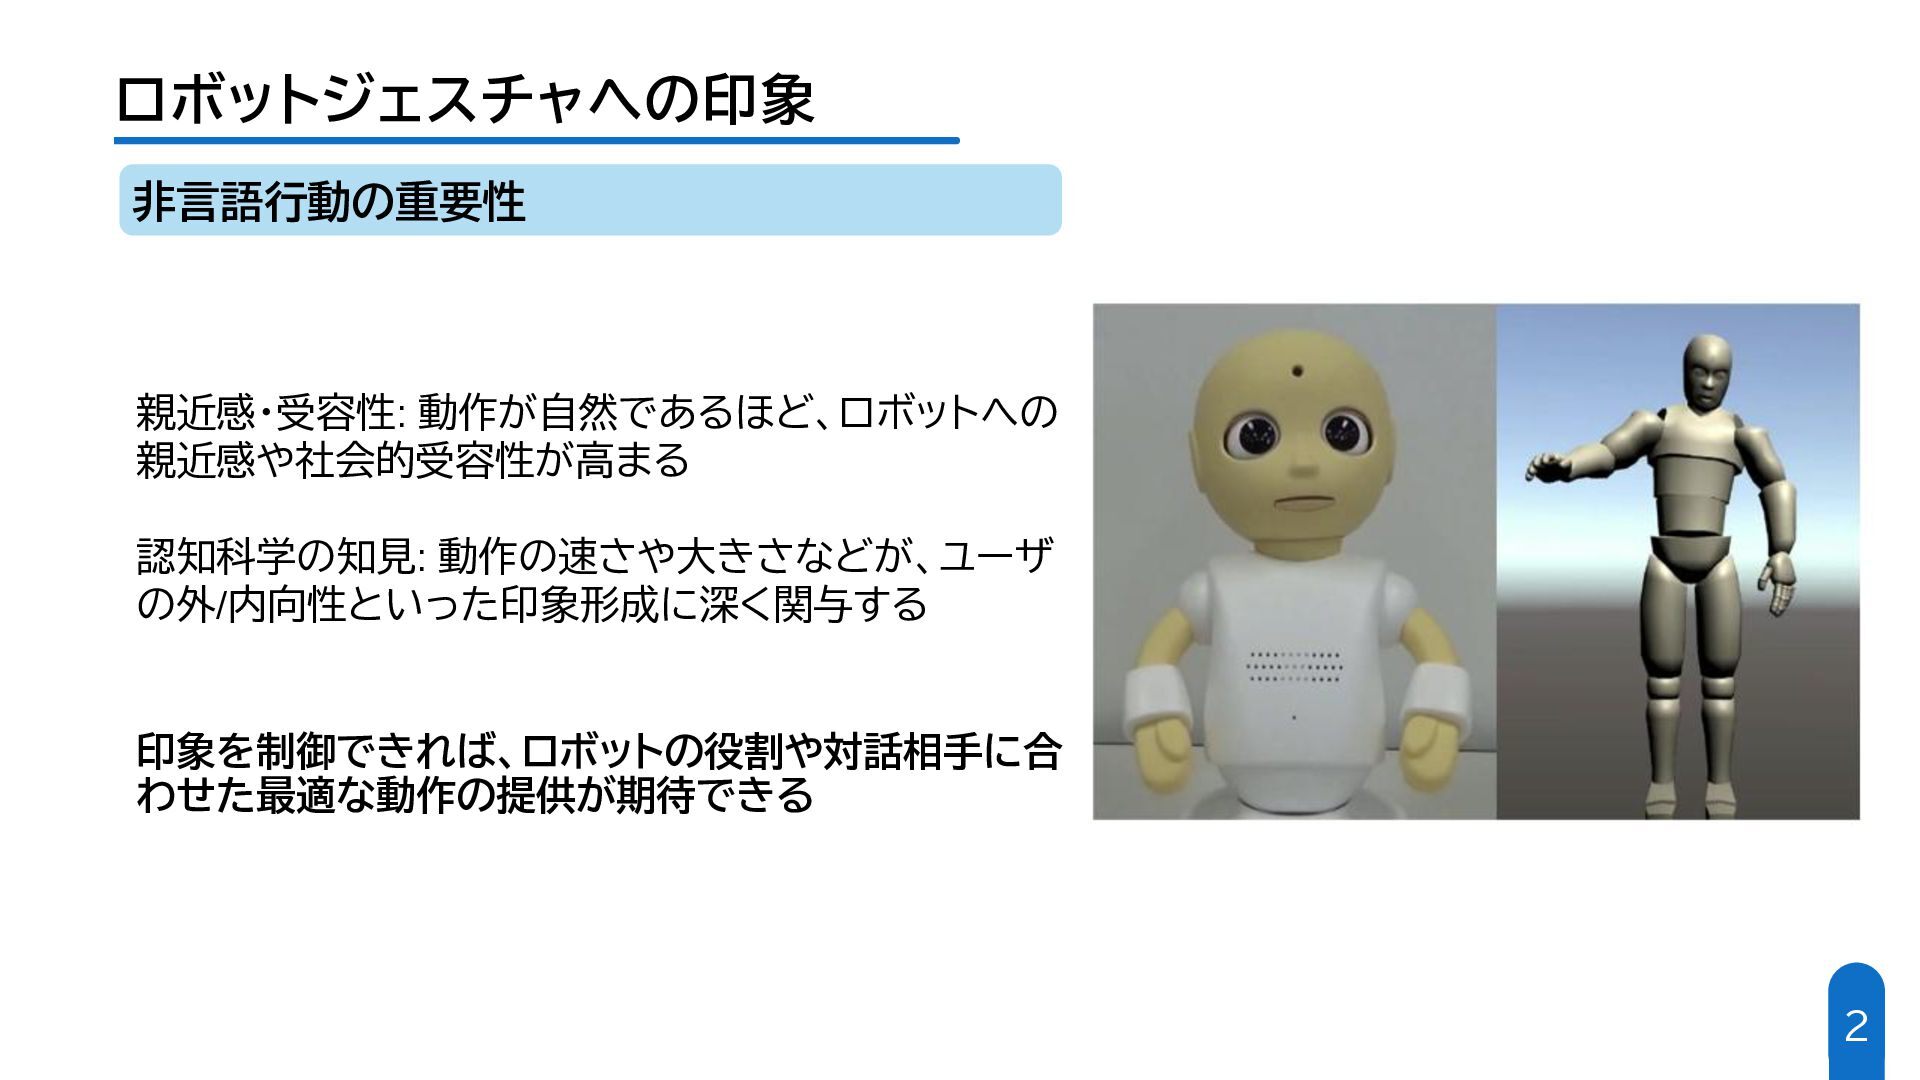
2 ロボットジェスチャへの印象 非言語行動の重要性 親近感・受容性: 動作が自然であるほど、ロボットへの 親近感や社会的受容性が高まる 認知科学の知見: 動作の速さや大きさなどが、ユーザ の外/内向性といった印象形成に深く関与する 印象を制御できれば、ロボットの役割や対話相手に合
わせた最適な動作の提供が期待できる
3 ジェスチャ生成技術の発展 Speech-driven ジェスチャ生成手法 LSTM, VAE, GANベースのモデルが提案されており、ルールベースと比較して動作の 自然さが向上し、未知の音声入力に対する汎用性も向上 既存手法の課題 •
印象制御の欠如: ユーザーがロボットに抱く印象(外向性など)を直接・意図的に制御する機能がない • ラベル付きデータ収集の困難さ: 抽条件付き学習を行うための多様な印象ラベルが必要であるが、あらゆる性格の組み 合わせ(Big Five等)を網羅するデータ収集はコストがかかる
4 研究目的 音声入力+ 外向的といった印象 ラベルを条件として与え、生成される ジェスチャの個性を制御する 印象制御の実現 動作特徴からラベルを自動生成する 「疑似ラベル付け」手法を提案する ラベル付き動作データの構築
最終的に、提案システムで生成したジェスチャをヒューマノイドロボット (CommU)に実装し、その有効性を検証する
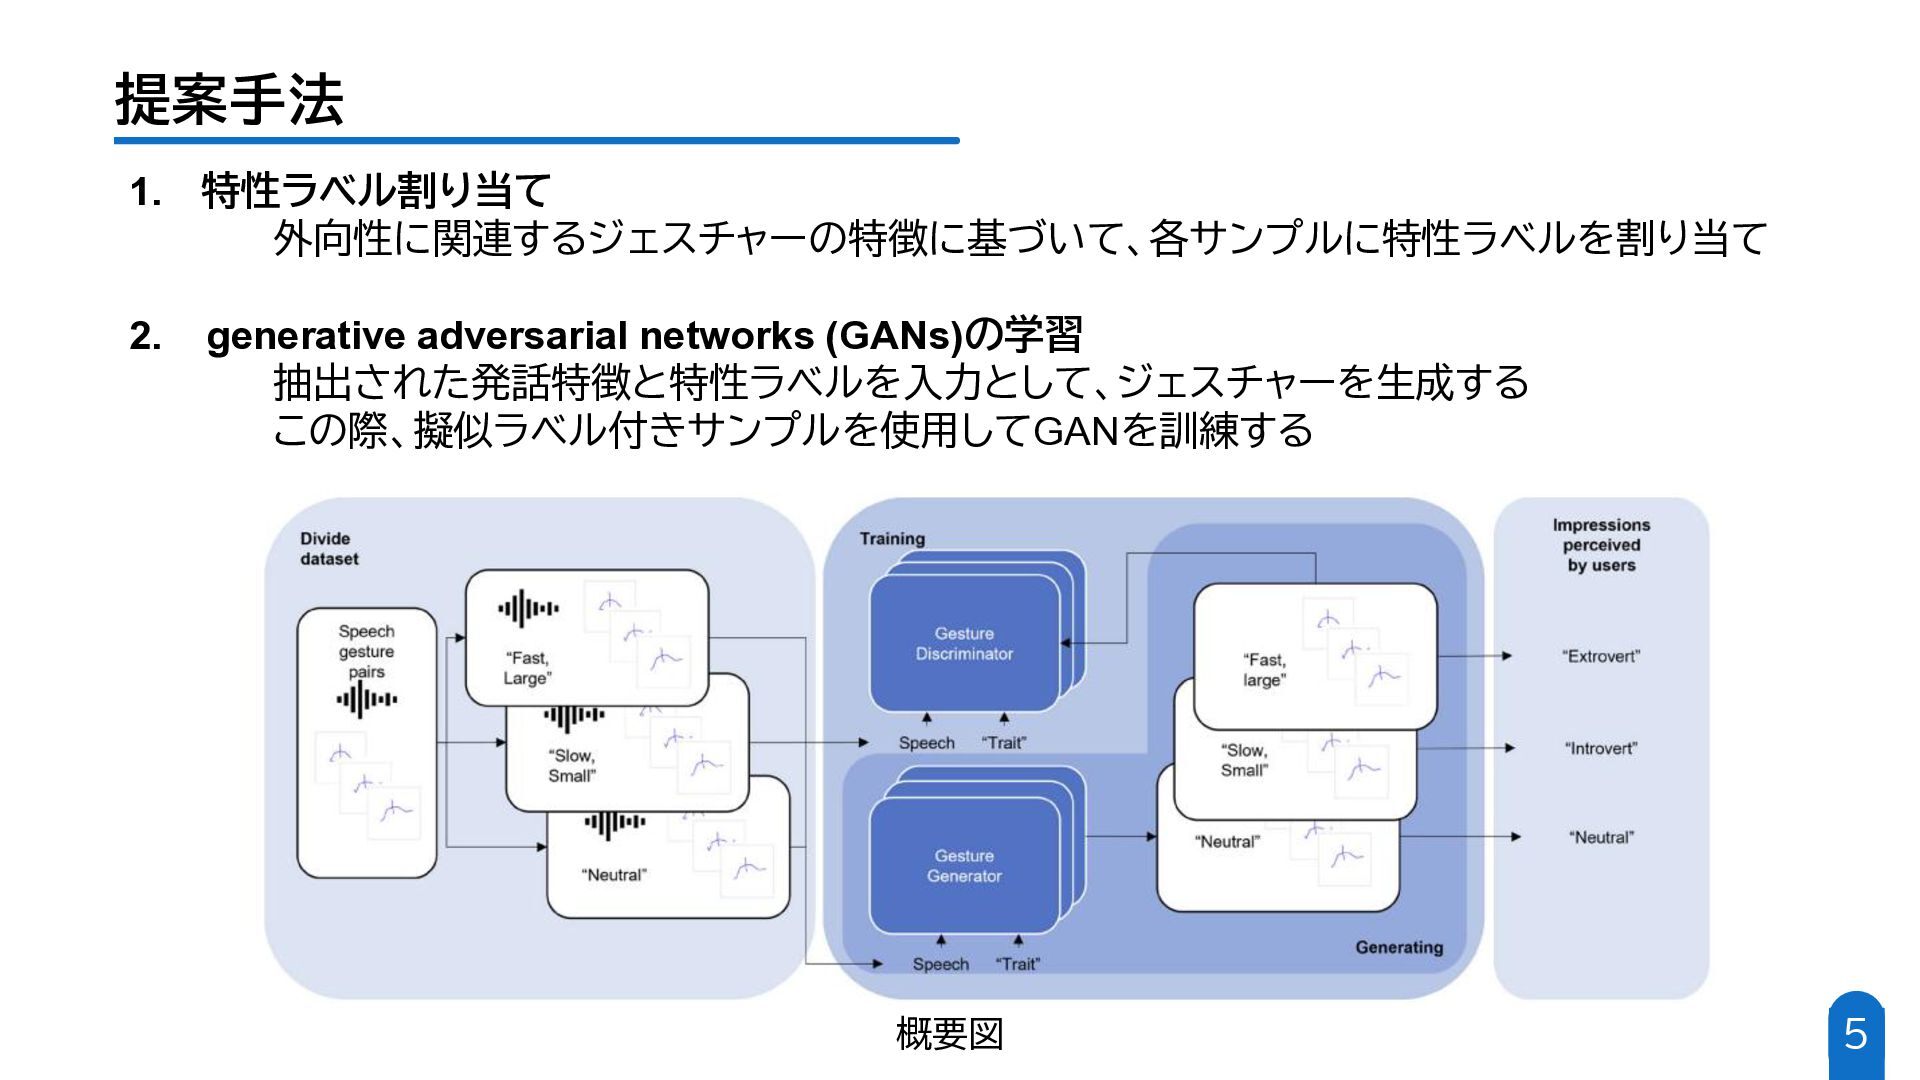
5 提案手法 1. 特性ラベル割り当て 外向性に関連するジェスチャーの特徴に基づいて、各サンプルに特性ラベルを割り当て 2. generative adversarial networks (GANs)の学習
抽出された発話特徴と特性ラベルを入力として、ジェスチャーを生成する この際、擬似ラベル付きサンプルを使用してGANを訓練する 概要図
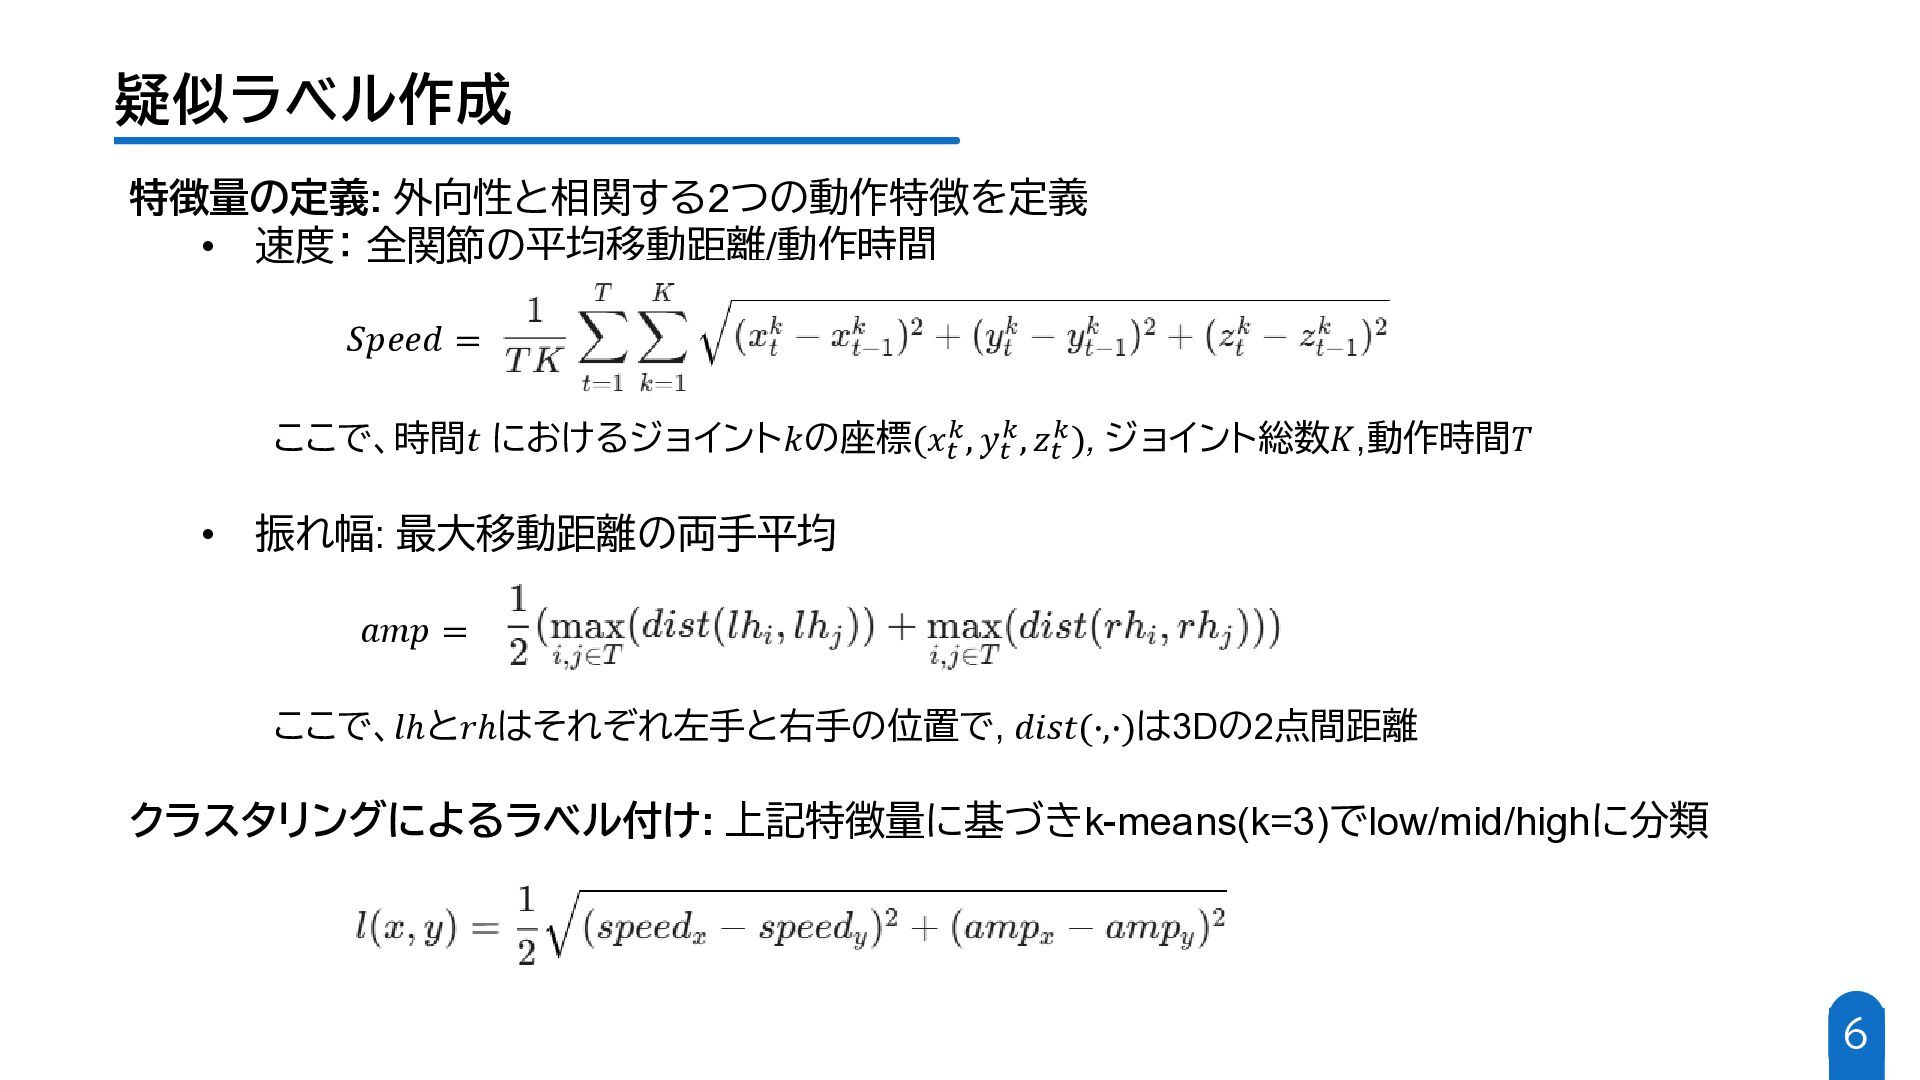
6 疑似ラベル作成 特徴量の定義: 外向性と相関する2つの動作特徴を定義 • 速度: 全関節の平均移動距離/動作時間 ここで、時間𝑡 におけるジョイント𝑘の座標(𝑥𝑡 𝑘,
𝑦𝑡 𝑘, 𝑧𝑡 𝑘), ジョイント総数𝐾,動作時間𝑇 • 振れ幅: 最大移動距離の両手平均 ここで、𝑙ℎと𝑟ℎはそれぞれ左手と右手の位置で, 𝑑𝑖𝑠𝑡(∙,∙)は3Dの2点間距離 クラスタリングによるラベル付け: 上記特徴量に基づきk-means(k=3)でlow/mid/highに分類 𝑆𝑝𝑒𝑒𝑑 = 𝑎𝑚𝑝 =
7 発話特徴抽出 「いつ話しているか」「抑揚」に着目 特徴量の定義: 2つの特徴量を抽出 • 基本周波数(F0) • 大きさ(db単位)
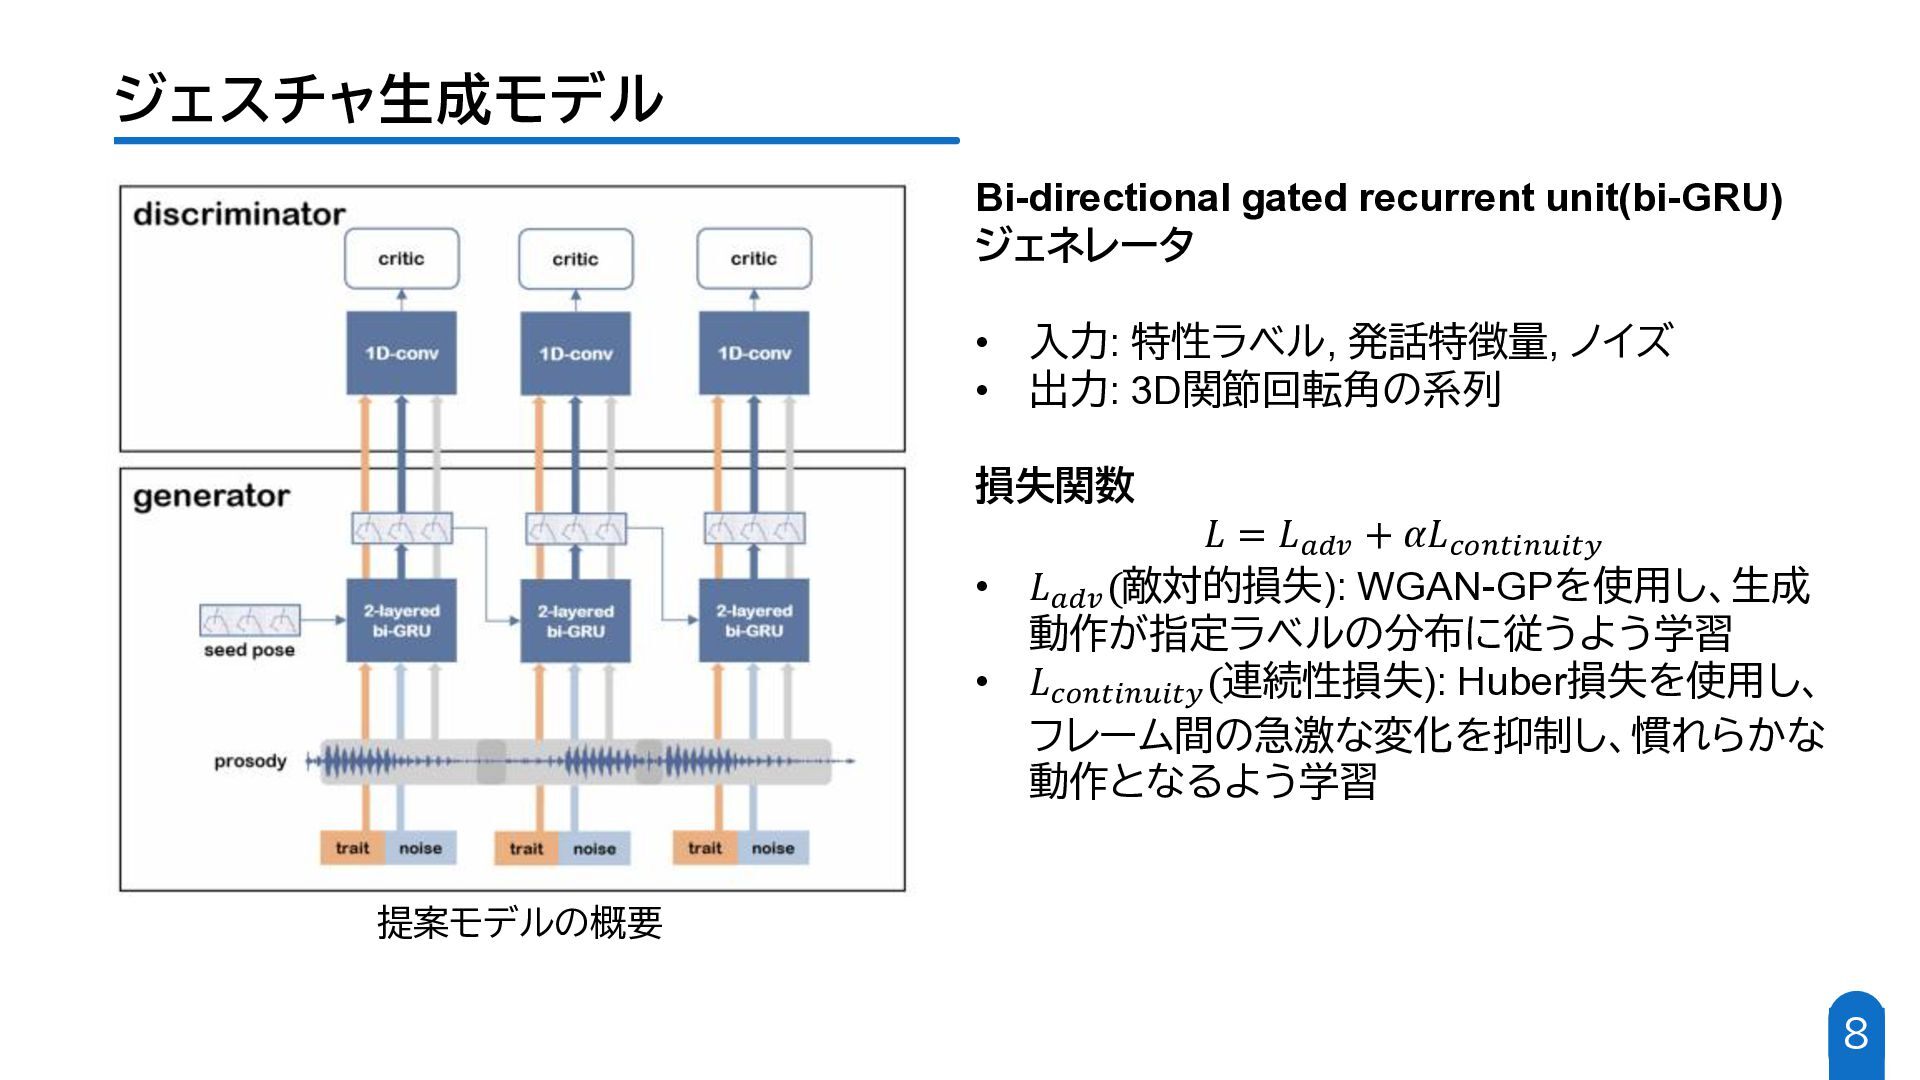
8 ジェスチャ生成モデル Bi-directional gated recurrent unit(bi-GRU) ジェネレータ • 入力: 特性ラベル,
発話特徴量, ノイズ • 出力: 3D関節回転角の系列 損失関数 𝐿 = 𝐿𝑎𝑑𝑣 + 𝛼𝐿𝑐𝑜𝑛𝑡𝑖𝑛𝑢𝑖𝑡𝑦 • 𝐿𝑎𝑑𝑣 (敵対的損失): WGAN-GPを使用し、生成 動作が指定ラベルの分布に従うよう学習 • 𝐿𝑐𝑜𝑛𝑡𝑖𝑛𝑢𝑖𝑡𝑦 (連続性損失): Huber損失を使用し、 フレーム間の急激な変化を抑制し、慣れらかな 動作となるよう学習 提案モデルの概要
9 実験設定 データセット • 発話・ジェスチャのデータセット (1047発話) [Takeuchi et al., 2017]
• インタビュー形式 • Train:957, validation: 45, Test: 45 • 音声特徴量(F0、パワー)と上半身の関節12点 • 背骨2点、首、頭、肩、上腕、前腕、掌 比較手法 • Gg: 正解データ(人間の動作) • Gb: ベースライン(ラベルなしの通常のGAN) 提案手法 • Gl: “Low”ラベルで生成 • Gm: “Mid”ラベルで生成 • Gh: “High”ラベルで生成 Takeuchi K, Kubota S, Suzuki K, Hasegawa D, Sakuta H (2017) Creating a gesture-speech dataset for speech-based automatic gesture generation. In: International conference on human- computer interaction. Springer, pp 198–202
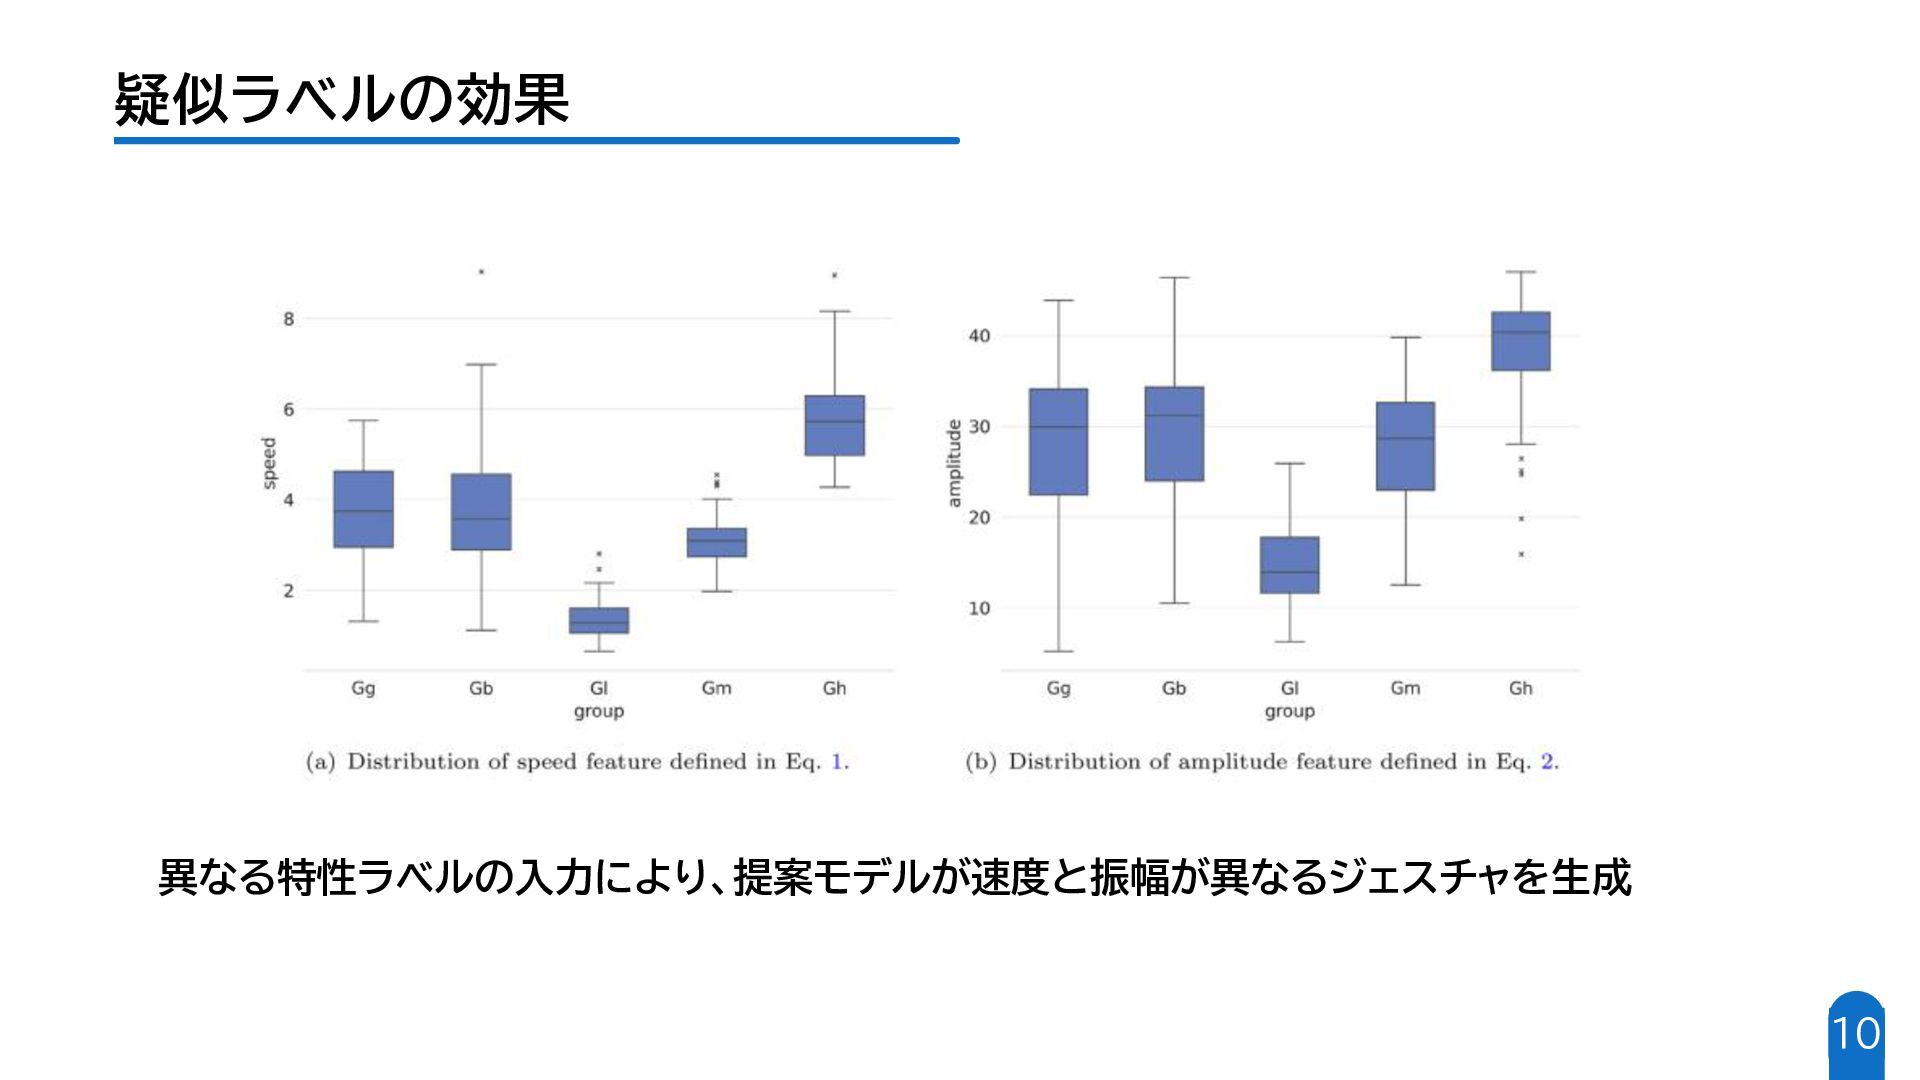
10 疑似ラベルの効果 異なる特性ラベルの入力により、提案モデルが速度と振幅が異なるジェスチャを生成
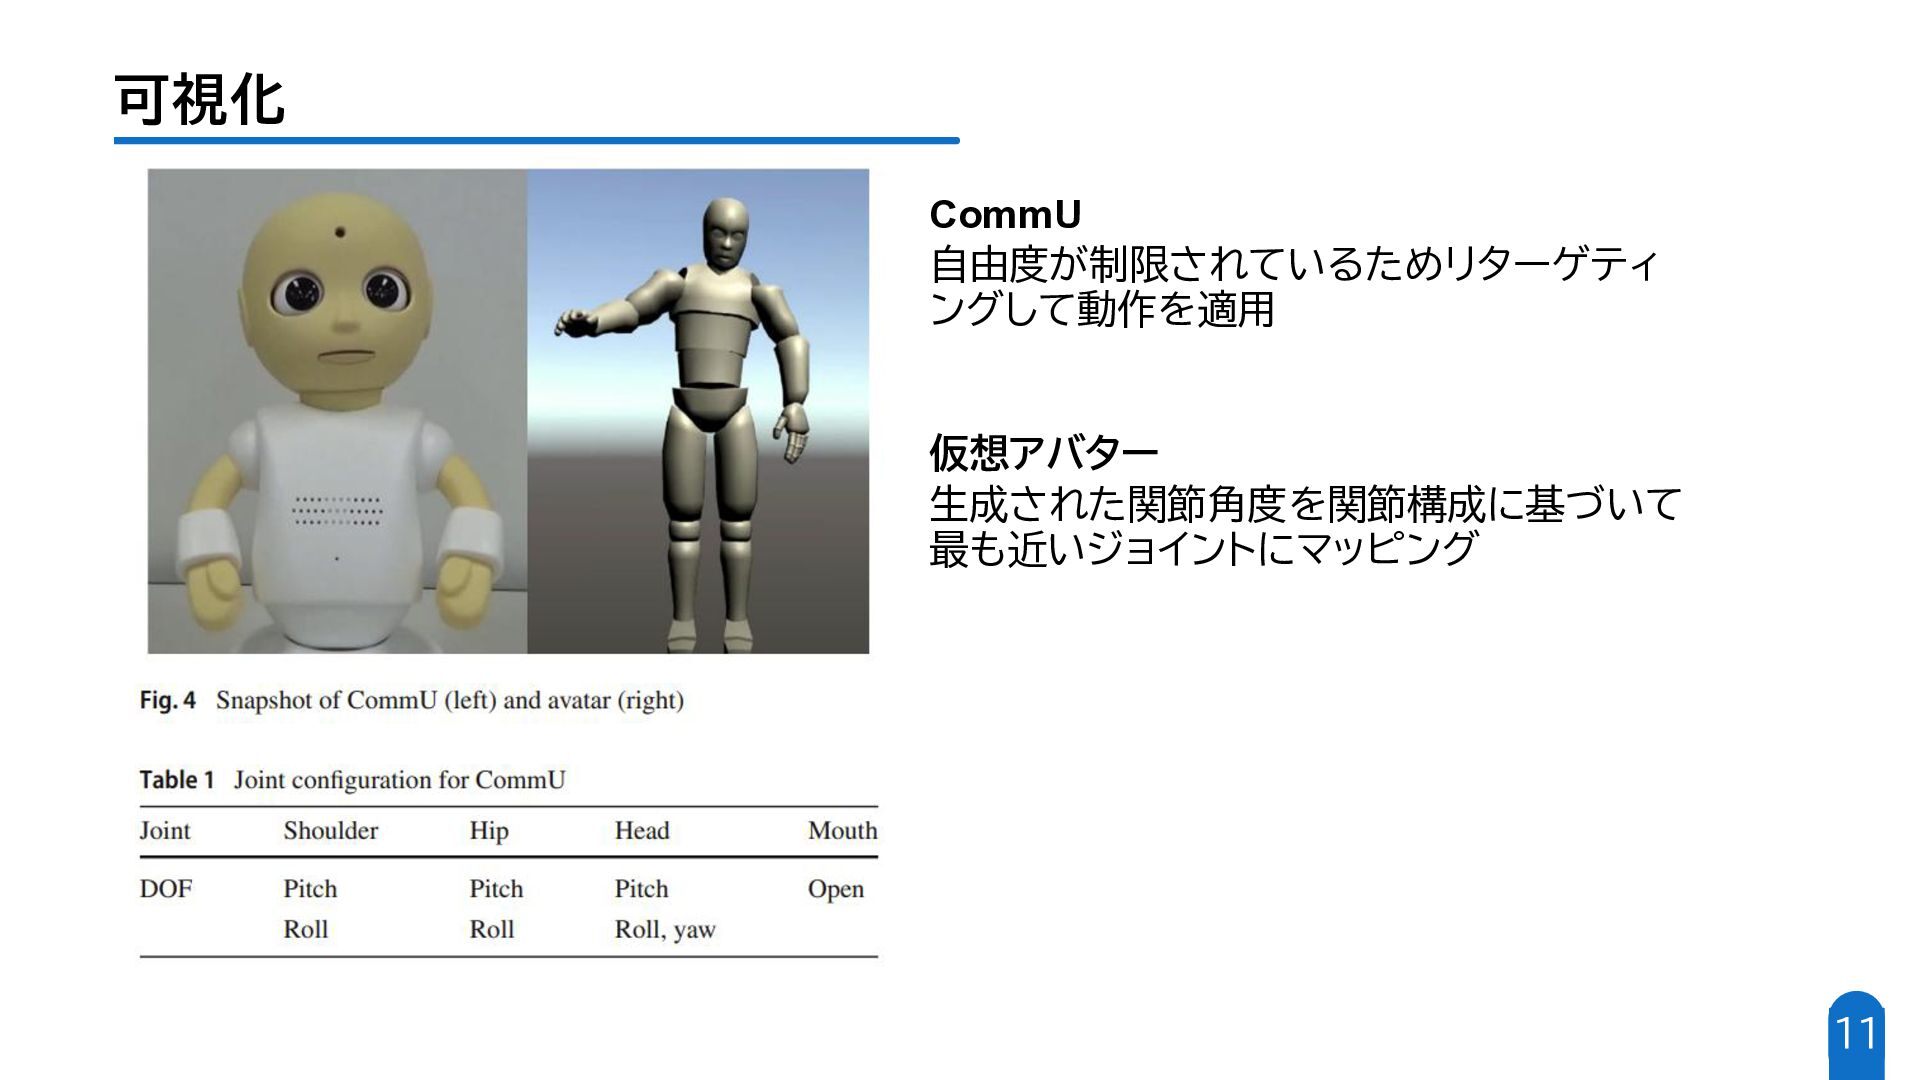
11 可視化 CommU 自由度が制限されているためリターゲティ ングして動作を適用 仮想アバター 生成された関節角度を関節構成に基づいて 最も近いジョイントにマッピング
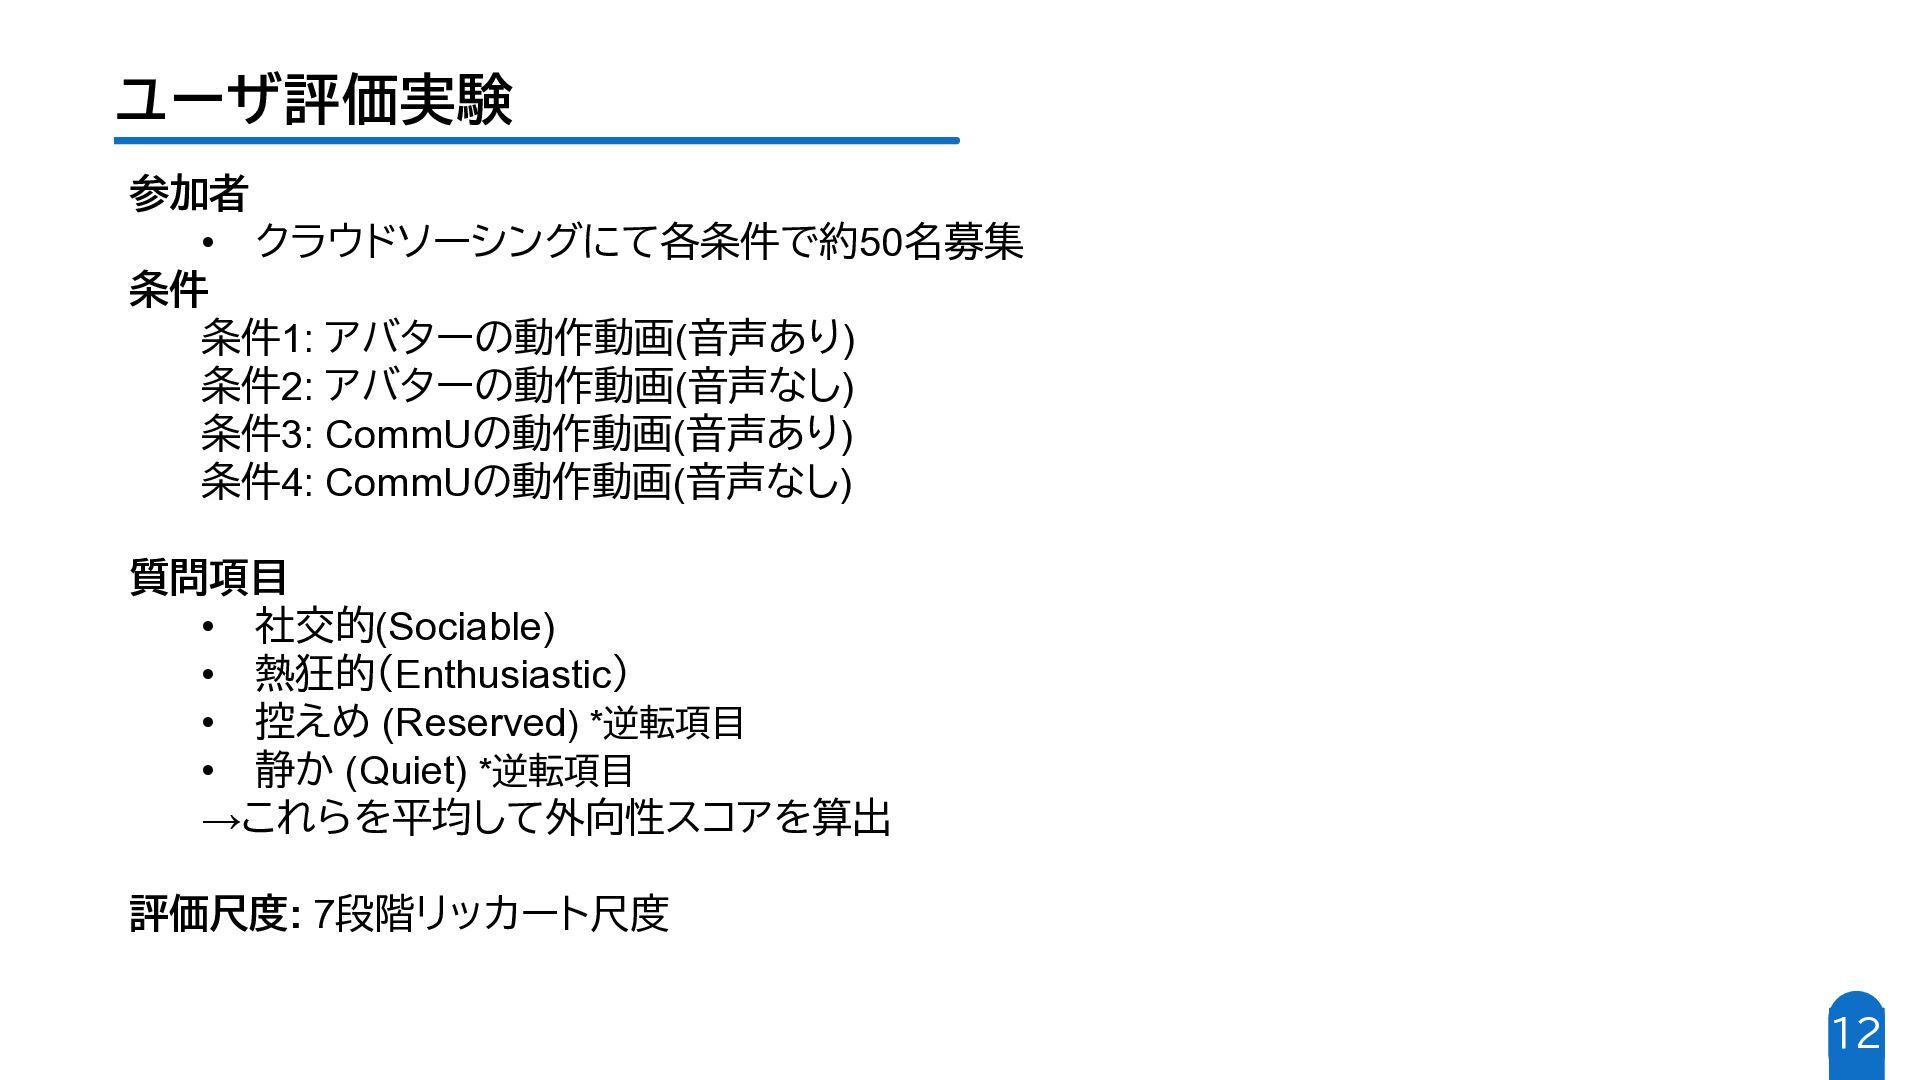
12 ユーザ評価実験 参加者 • クラウドソーシングにて各条件で約50名募集 条件 条件1: アバターの動作動画(音声あり) 条件2: アバターの動作動画(音声なし)
条件3: CommUの動作動画(音声あり) 条件4: CommUの動作動画(音声なし) 質問項目 • 社交的(Sociable) • 熱狂的(Enthusiastic) • 控えめ (Reserved) *逆転項目 • 静か (Quiet) *逆転項目 →これらを平均して外向性スコアを算出 評価尺度: 7段階リッカート尺度
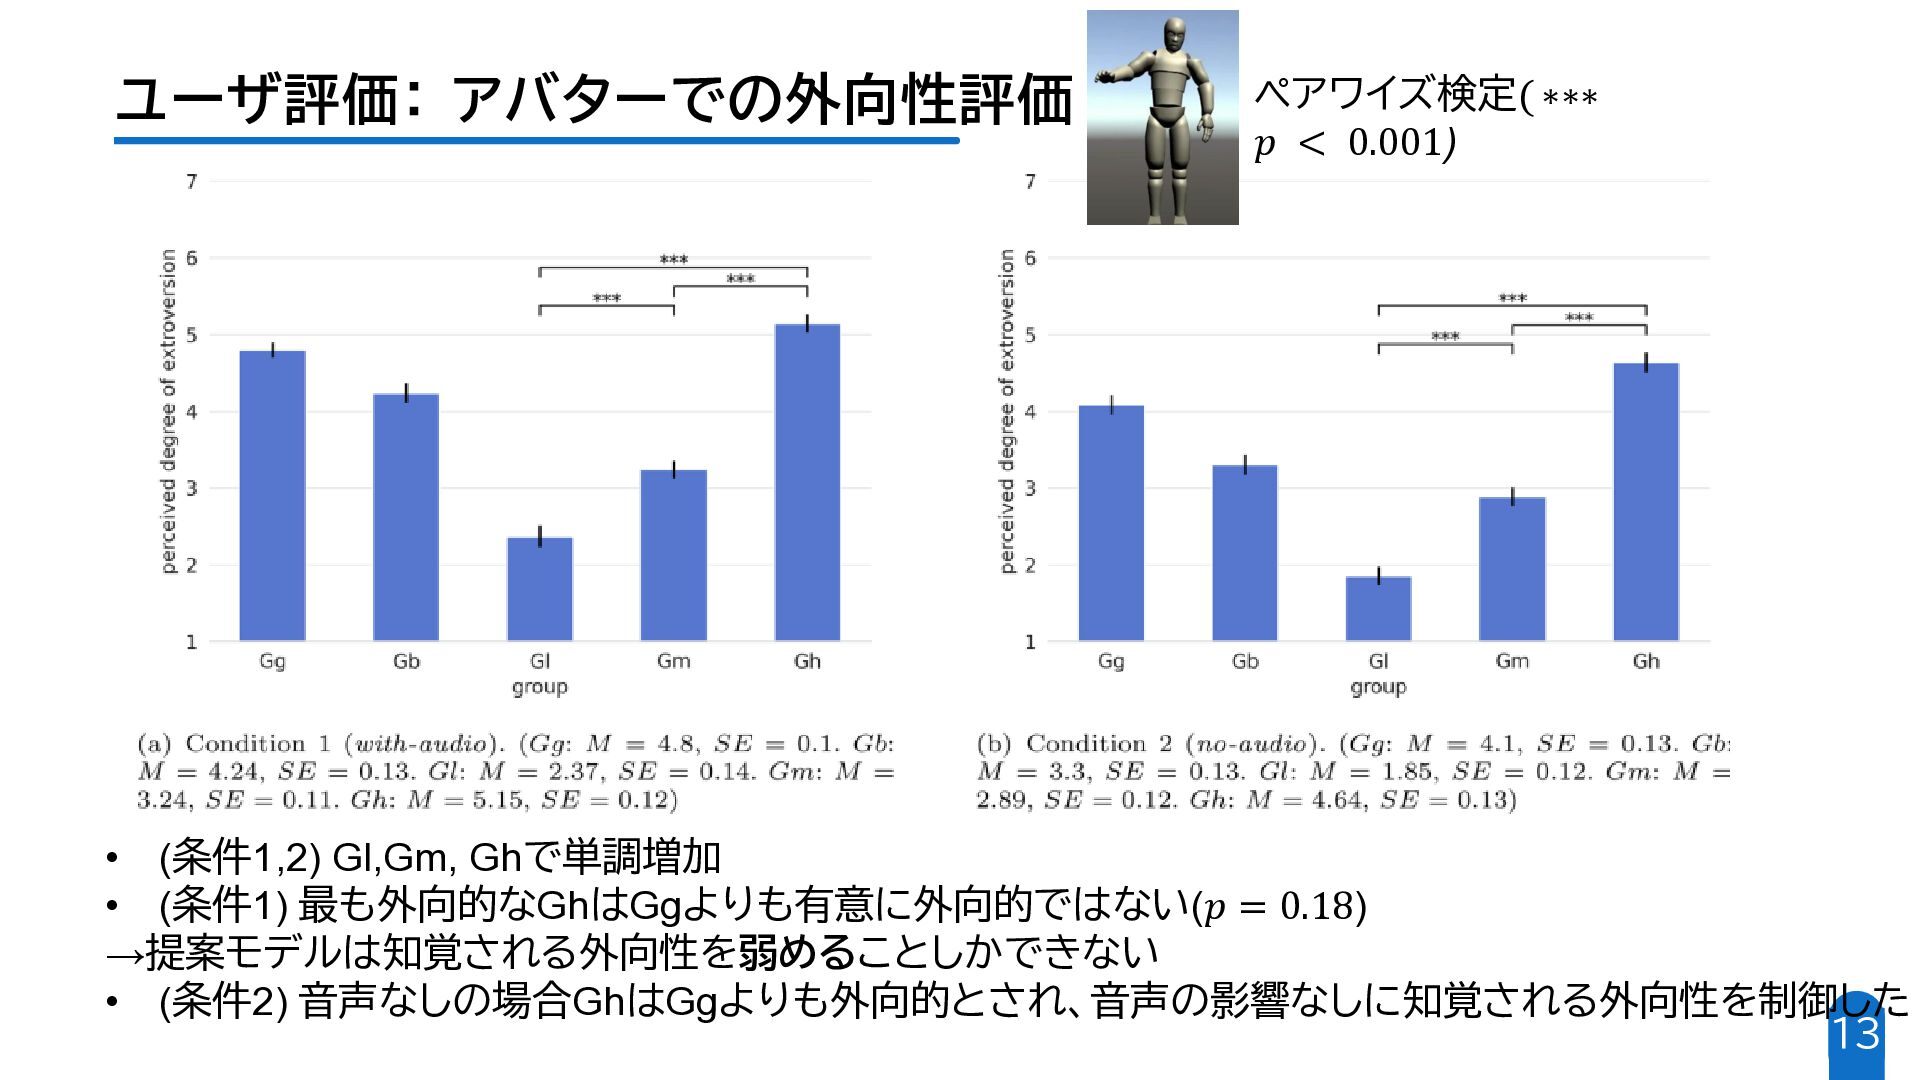
13 ユーザ評価: アバターでの外向性評価 • (条件1,2) Gl,Gm, Ghで単調増加 • (条件1) 最も外向的なGhはGgよりも有意に外向的ではない(𝑝
= 0.18) →提案モデルは知覚される外向性を弱めることしかできない • (条件2) 音声なしの場合GhはGgよりも外向的とされ、音声の影響なしに知覚される外向性を制御した ペアワイズ検定( ∗∗∗ 𝑝 < 0.001)
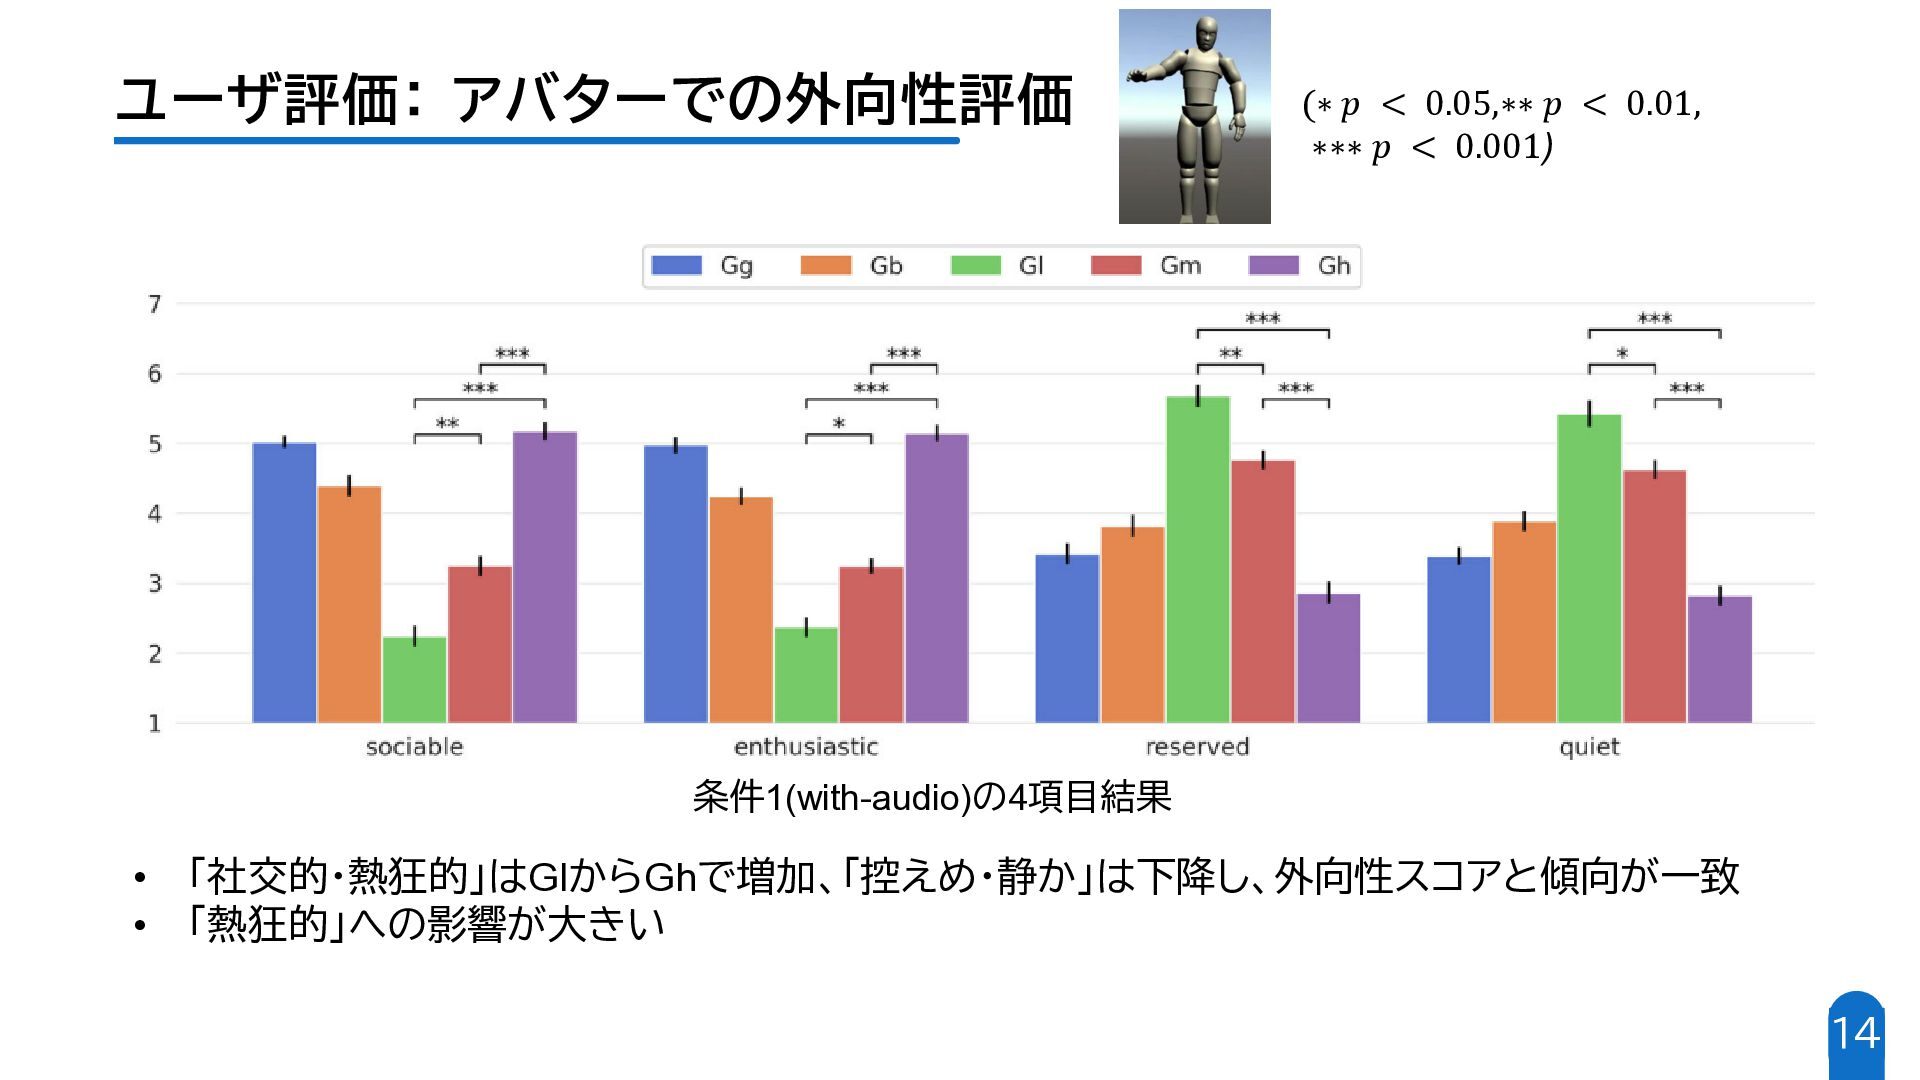
14 ユーザ評価: アバターでの外向性評価 • 「社交的・熱狂的」はGlからGhで増加、「控えめ・静か」は下降し、外向性スコアと傾向が一致 • 「熱狂的」への影響が大きい 条件1(with-audio)の4項目結果 (∗ 𝑝
< 0.05,∗∗ 𝑝 < 0.01, ∗∗∗ 𝑝 < 0.001)
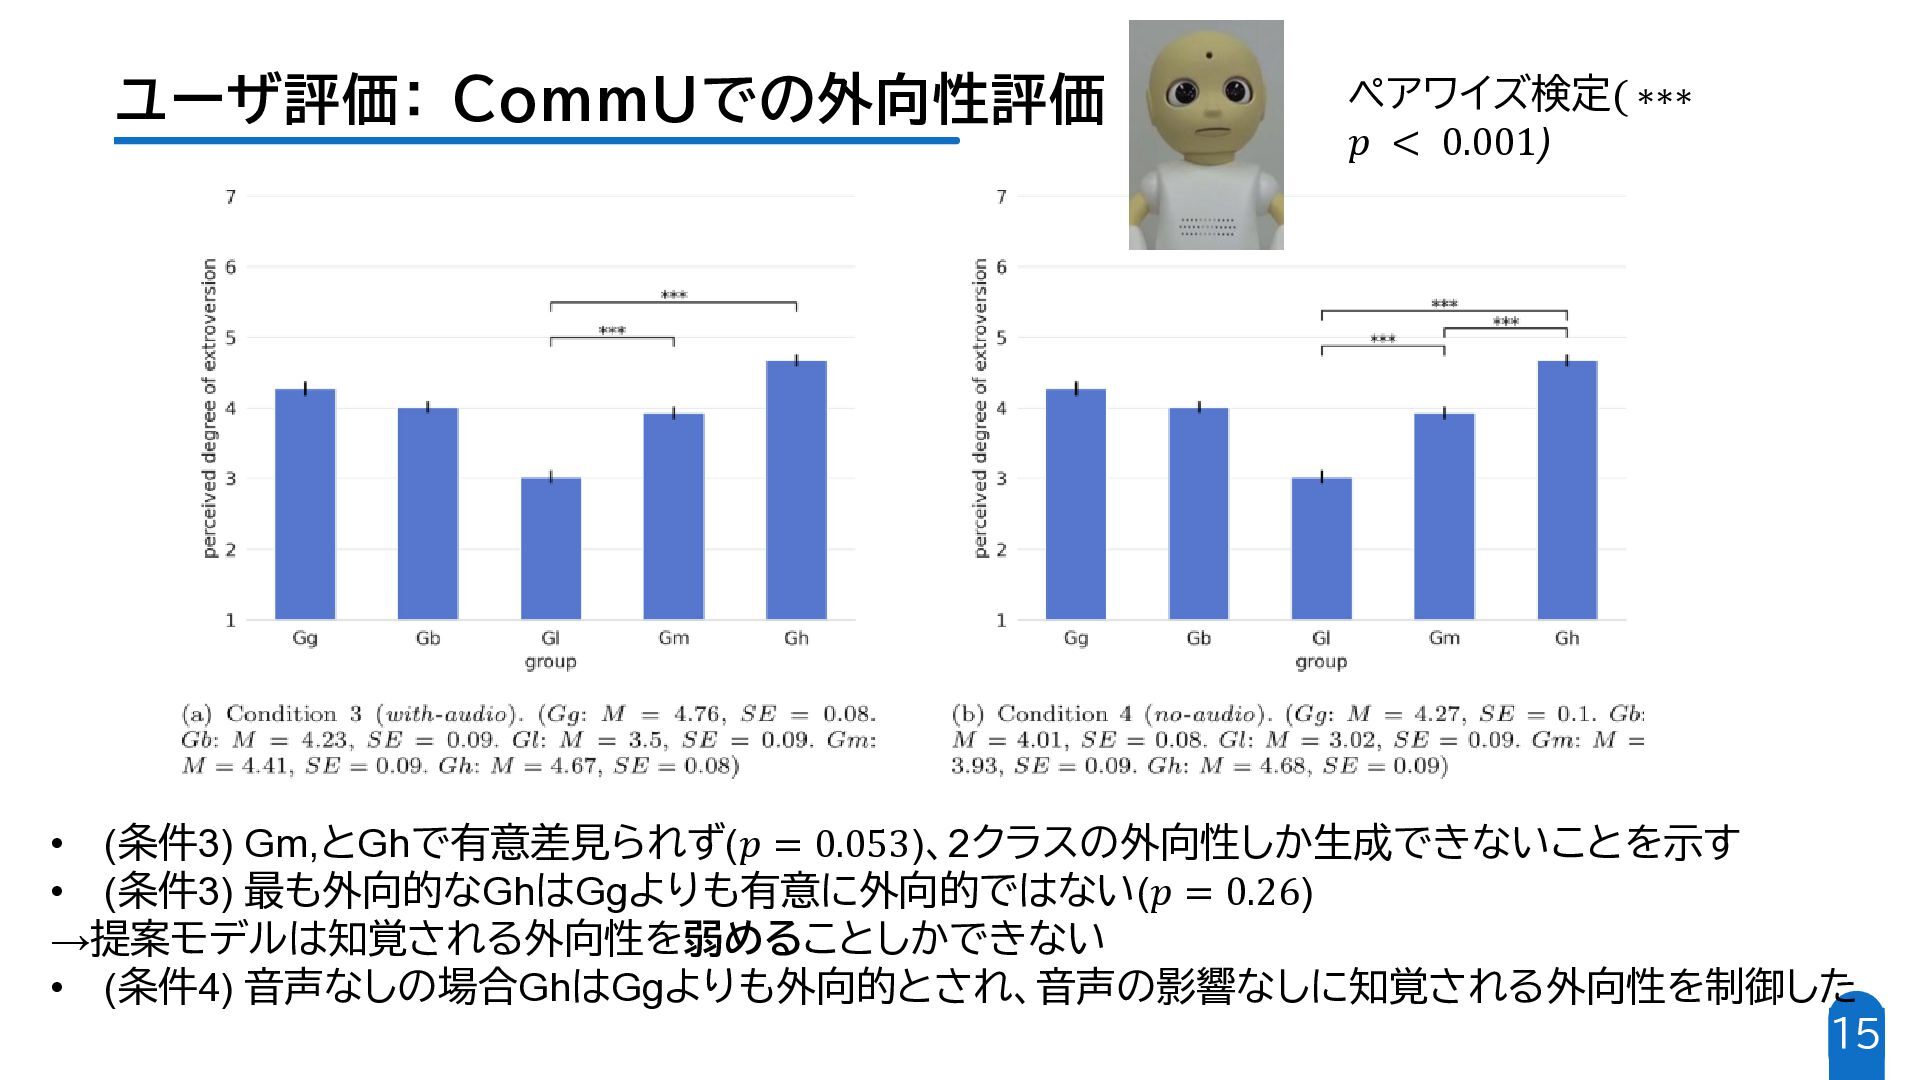
15 ユーザ評価: CommUでの外向性評価 • (条件3) Gm,とGhで有意差見られず(𝑝 = 0.053)、2クラスの外向性しか生成できないことを示す • (条件3)
最も外向的なGhはGgよりも有意に外向的ではない(𝑝 = 0.26) →提案モデルは知覚される外向性を弱めることしかできない • (条件4) 音声なしの場合GhはGgよりも外向的とされ、音声の影響なしに知覚される外向性を制御した ペアワイズ検定( ∗∗∗ 𝑝 < 0.001)
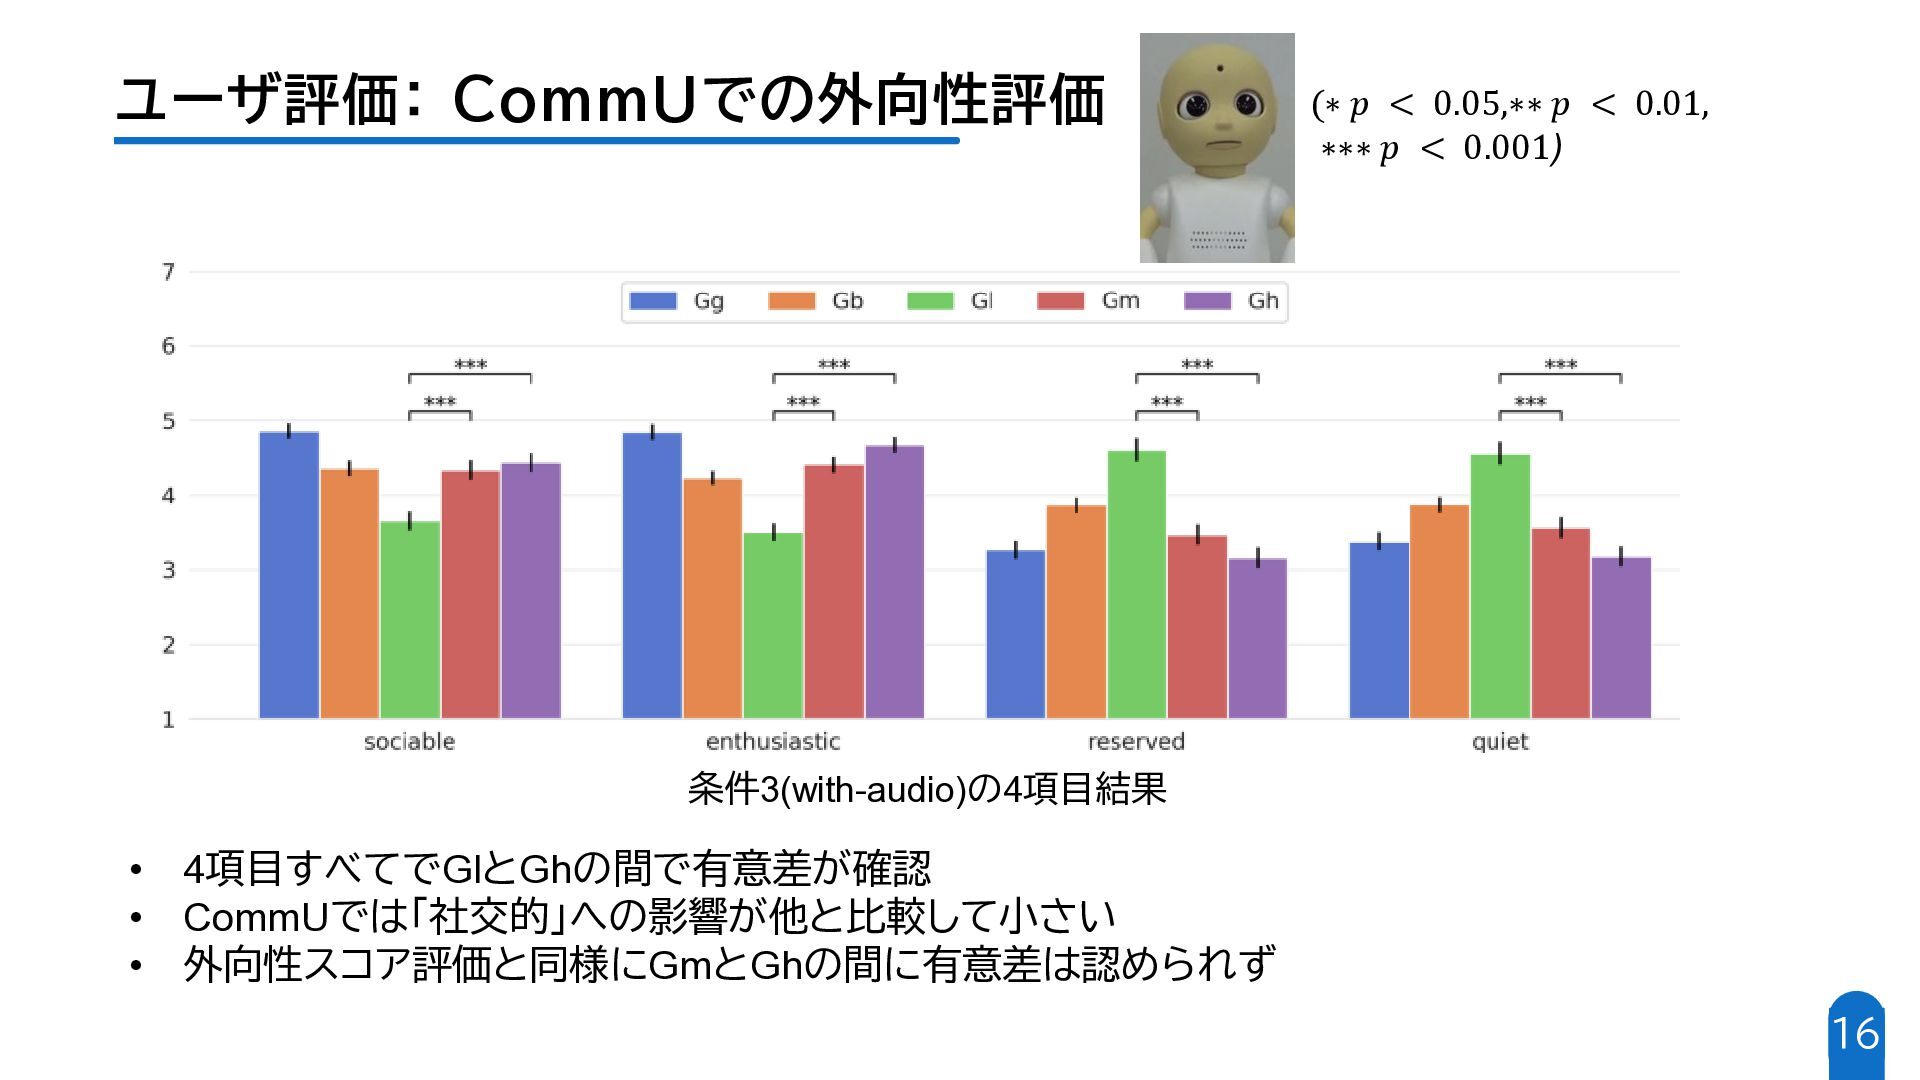
16 ユーザ評価: CommUでの外向性評価 • 4項目すべてでGlとGhの間で有意差が確認 • CommUでは「社交的」への影響が他と比較して小さい • 外向性スコア評価と同様にGmとGhの間に有意差は認められず 条件3(with-audio)の4項目結果
(∗ 𝑝 < 0.05,∗∗ 𝑝 < 0.01, ∗∗∗ 𝑝 < 0.001)
17 考察 物理的制約の影響 CommUは仮想アバタに比べて自由度やモータの最大速度が低く設定されている →この上限が”High”ラベルによる外向性表現を抑制した可能性 外向性における様々な観点 動作特徴量(速度、振れ幅)と外向性に関する項目の関係が、異なるスケールを持つか、 特定の項目にのみ影響を与える可能性がある


 shiba4839
 analokmaus
 upura
 shunk031
 kzmssk
 kanekomasahiro
 satai
 ayaniwa
 yumaichikawa
 recsyslab
 sazimai
 kogoro
 butchi
 leimatthew05
 cassininazir
 tammyeverts
 sachag
 marcoroth
 reverentgeek
 garrettdimon
 keithpitt
 morganepeng
 ammeep
 marcduiker
 gr2m