Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
第64回コンピュータビジョン勉強会@関東(後編)
Search
Sponsored
·
Ship Features Fearlessly
Turn features on and off without deploys. Used by thousands of Ruby developers.
→
TSUKAMOTO Kenji
August 20, 2025
Technology
360
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
第64回コンピュータビジョン勉強会@関東(後編)
TSUKAMOTO Kenji
August 20, 2025
More Decks by TSUKAMOTO Kenji
See All by TSUKAMOTO Kenji
第67回コンピュータビジョン勉強会CVPR2026読会前編
tsukamotokenji
0
240
第65回コンピュータビジョン勉強会
tsukamotokenji
0
290
DynIBaR (第60回CV勉強会@関東)
tsukamotokenji
0
280
DeepSFM: Structure from Motion Via Deep Bundle Adjustment
tsukamotokenji
2
670
第三回 全日本コンピュータビジョン勉強会(後編)
tsukamotokenji
1
1k
Other Decks in Technology
See All in Technology
デザインレビューは自動化できるのか?─ Flutter × Figma で UI 品質保証を考える
techiro
2
680
キヨさん67歳 AIコーディングエージェント物語
happysamurai294
0
140
cdk deployとcdkd deploy、実際にデプロイして5倍速近くの差を実測した
yama3133
1
150
[General] 개발자로 해외 기업에서 일하기
skydoves
1
200
SLOを阻む不安
sraku2159
0
190
Don't write the architecture only in the prompt.
neohsu
0
280
2拠点SRE活動始めてみた | sogaoh's LT @ ホンマでっかSRE勉強会 #3
sogaoh
PRO
0
220
Flutter Widget Previewerで始めるUIプレビューとVRTの自動化
sakusaku3939
0
190
AIエージェントに 権限と鍵をどこまで渡すか
nrinetcom
PRO
2
160
Lint の層を組み直した話
bengo4com
1
270
仕様駆動開発の、その先へ。決める力と確かめる仕組み
inariku
1
150
20261031_IoTLT_vol140_kitazaki_v1.pdf
kitazaki
0
140
Featured
See All Featured
Why Mistakes Are the Best Teachers: Turning Failure into a Pathway for Growth
auna
0
340
GraphQLとの向き合い方2022年版
quramy
50
15k
Fireside Chat
paigeccino
43
4.1k
A Modern Web Designer's Workflow
chriscoyier
699
190k
Claude Code どこまでも/ Claude Code Everywhere
nwiizo
68
59k
Speed Design
sergeychernyshev
33
2.2k
Heart Work Chapter 1 - Part 1
lfama
PRO
10
37k
How Software Deployment tools have changed in the past 20 years
geshan
2
35k
Stop Working from a Prison Cell
hatefulcrawdad
274
21k
brightonSEO & MeasureFest 2025 - Winning Strategies for Black Friday CRO & PPC - Christian Goodrich
cargoodrich
3
880
Agile Leadership in an Agile Organization
kimpetersen
PRO
0
300
Accessibility Awareness
sabderemane
1
280
Transcript
第64回コンピュータビジョン勉強会@関東(後編) 2025/08/24
発表論文 ロボットが空間理解するためのタスクに対するデータセットの提案 • Github
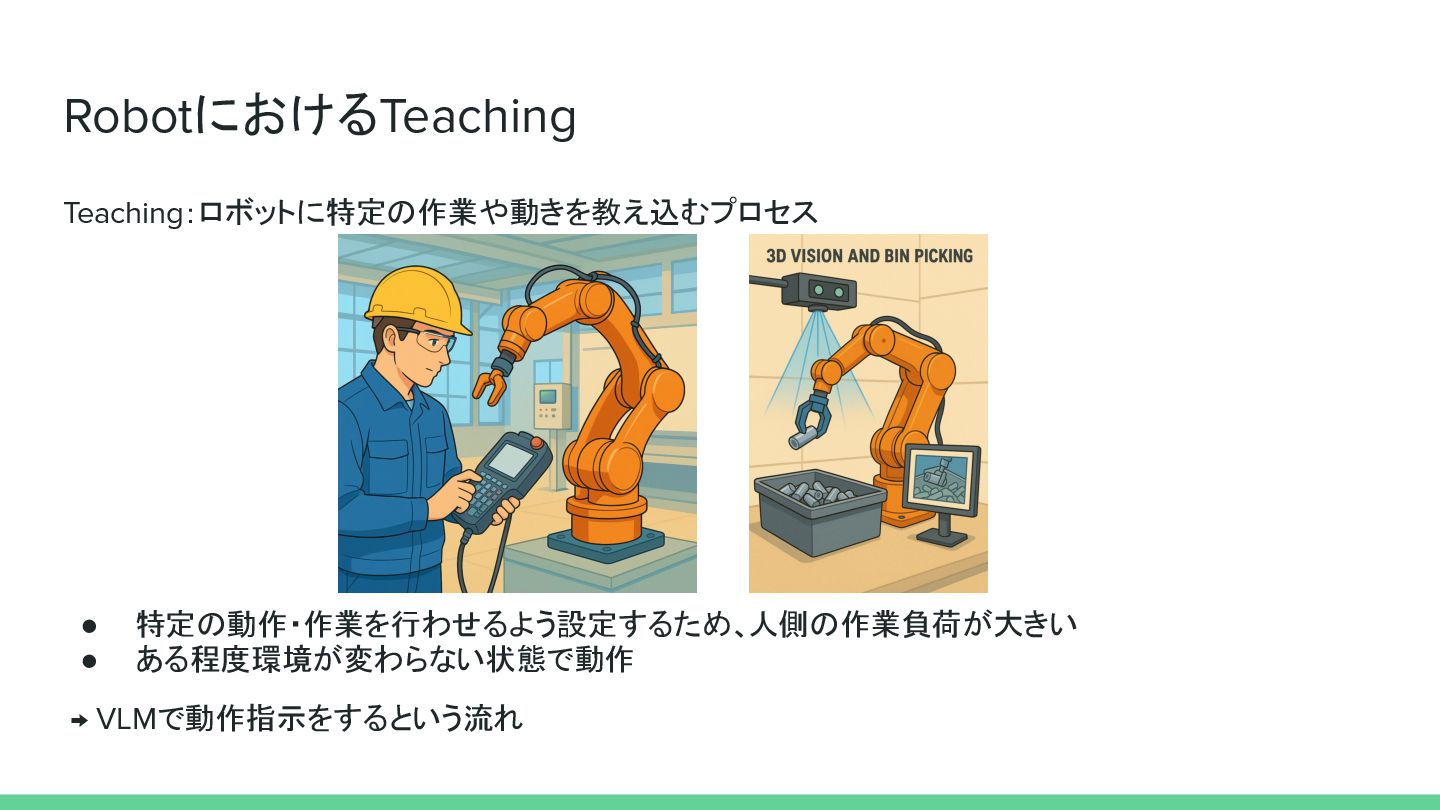
RobotにおけるTeaching Teaching:ロボットに特定の作業や動きを教え込むプロセス • 特定の動作・作業を行わせるよう設定するため、 人側の作業負荷が大きい • ある程度環境が変わらない状態で動作 → VLMで動作指示をするという流れ
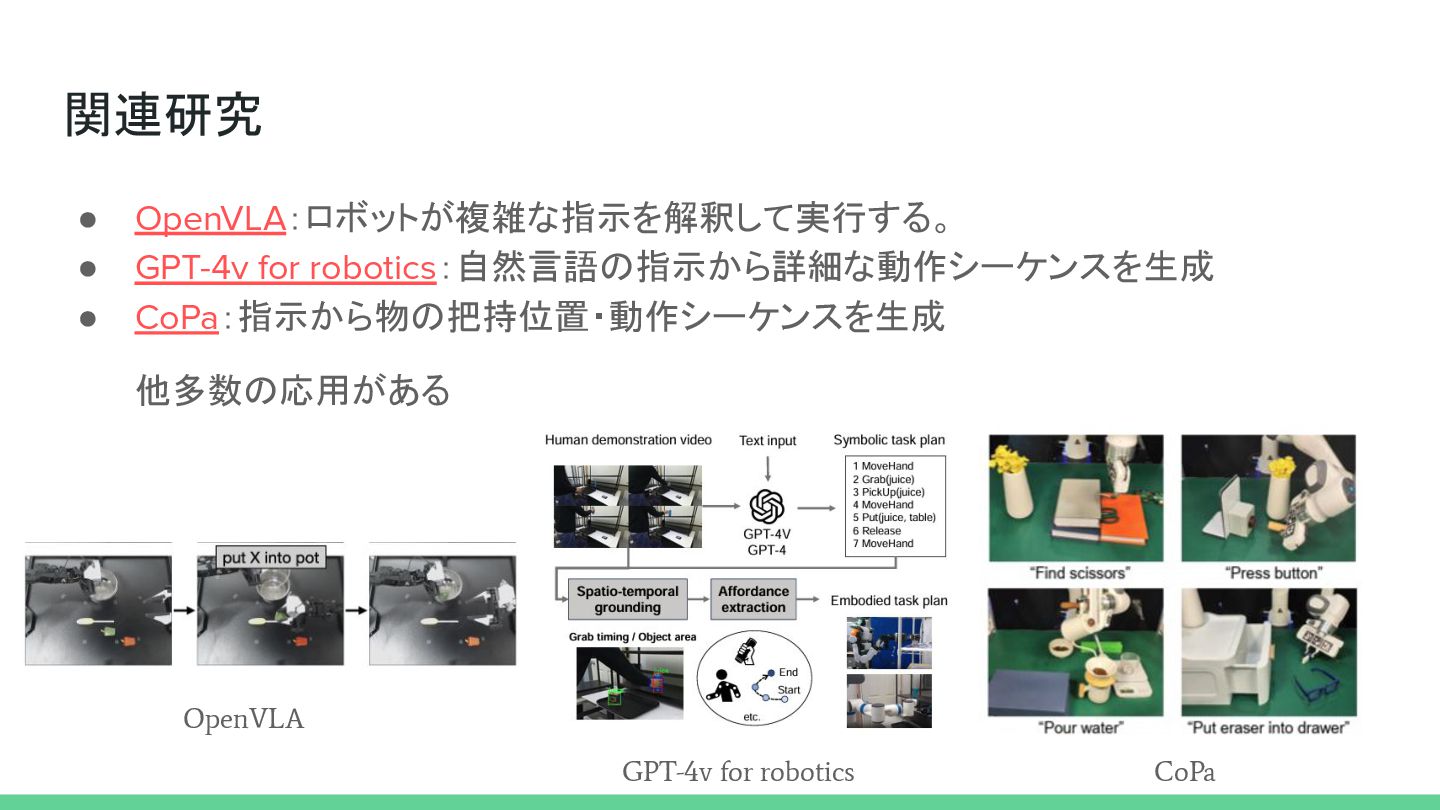
関連研究 • OpenVLA:ロボットが複雑な指示を解釈して実行する。 • GPT-4v for robotics:自然言語の指示から詳細な動作シーケンスを生成 • CoPa:指示から物の把持位置・動作シーケンスを生成 他多数の応用がある
OpenVLA GPT-4v for robotics CoPa
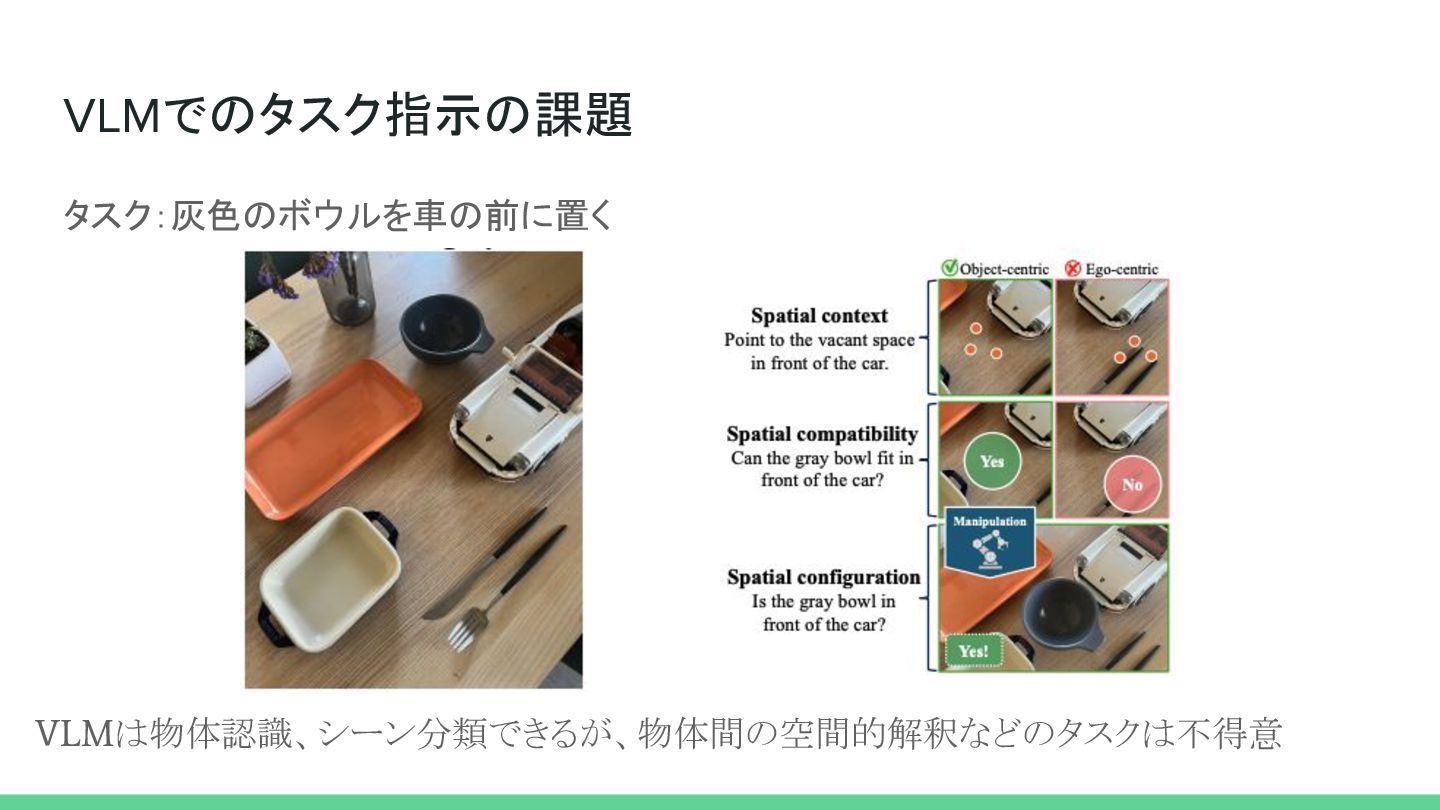
VLMでのタスク指示の課題 タスク:灰色のボウルを車の前に置く VLMは物体認識、シーン分類できるが、物体間の空間的解釈などのタスクは不得意
位置関係の解釈に関する取り組み • SpatialVLMやSpatialRGPT ◦ 物体間の距離や空間関係に関する質問に答えられよう VLMを学習して空間理解の向上 ▪ ネット上の画像・データセットで学習、実空間での利用に差異がある • RoboPointやMolmoなどのPointing
Model ◦ VLMsをシーン内の物体の位置や空きスペースを特定する接地された 2次元座標を生成するように 訓練 ▪ 現実世界の制約の理解に課題:ボウルは車の前におけるサイズなのか? • 位置関係を課題にしたデータセットは現状ない ◦ 汎用的な画像、少ない 3Dスキャンデータ ◦ アノテーション(Question・Answer)が自由形式 ▪ 空間関係は言及されていない
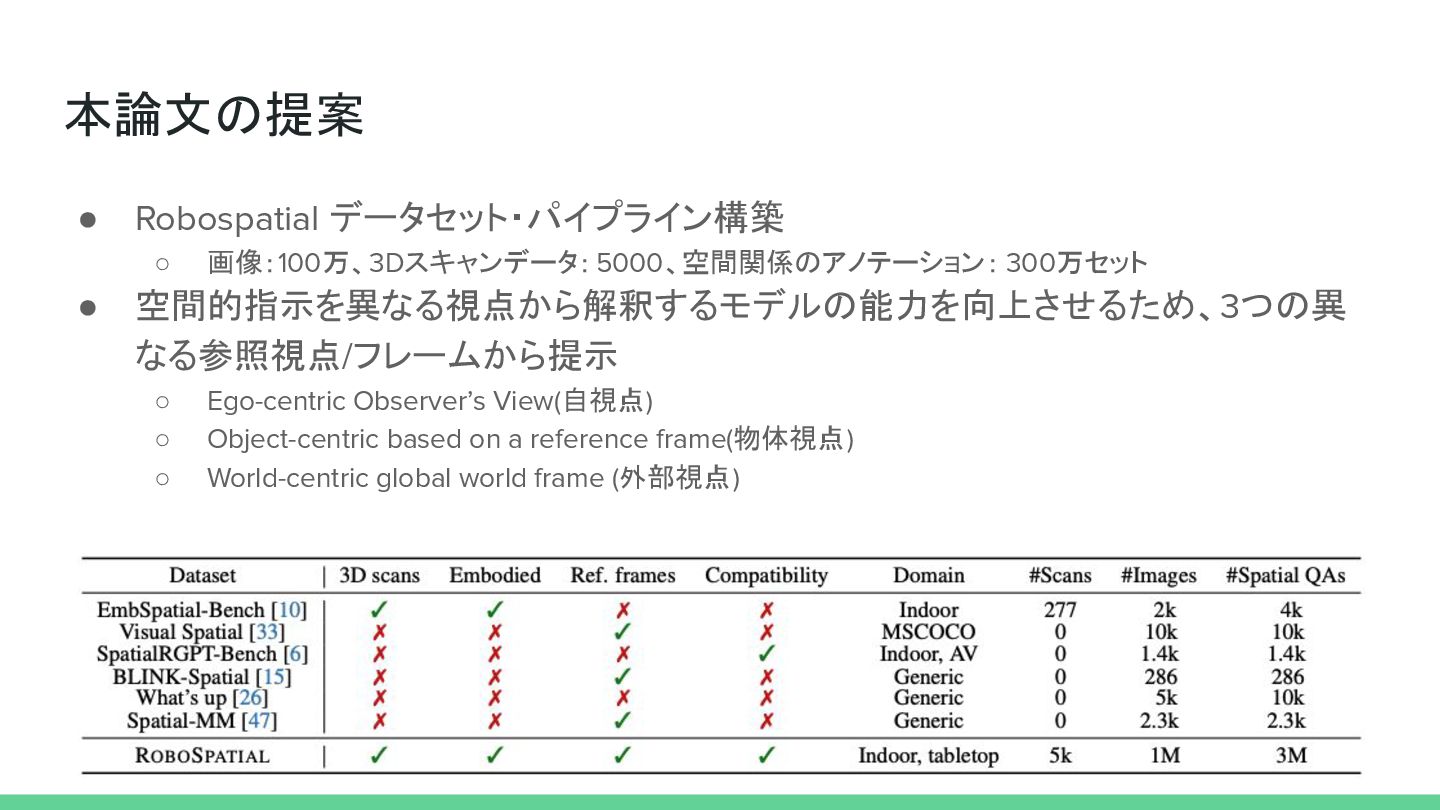
本論文の提案 • Robospatial データセット・パイプライン構築 ◦ 画像:100万、3Dスキャンデータ:5000、空間関係のアノテーション: 300万セット • 空間的指示を異なる視点から解釈するモデルの能力を向上させるため、3つの異 なる参照視点/フレームから提示
◦ Ego-centric Observer’s View(自視点) ◦ Object-centric based on a reference frame(物体視点) ◦ World-centric global world frame (外部視点)
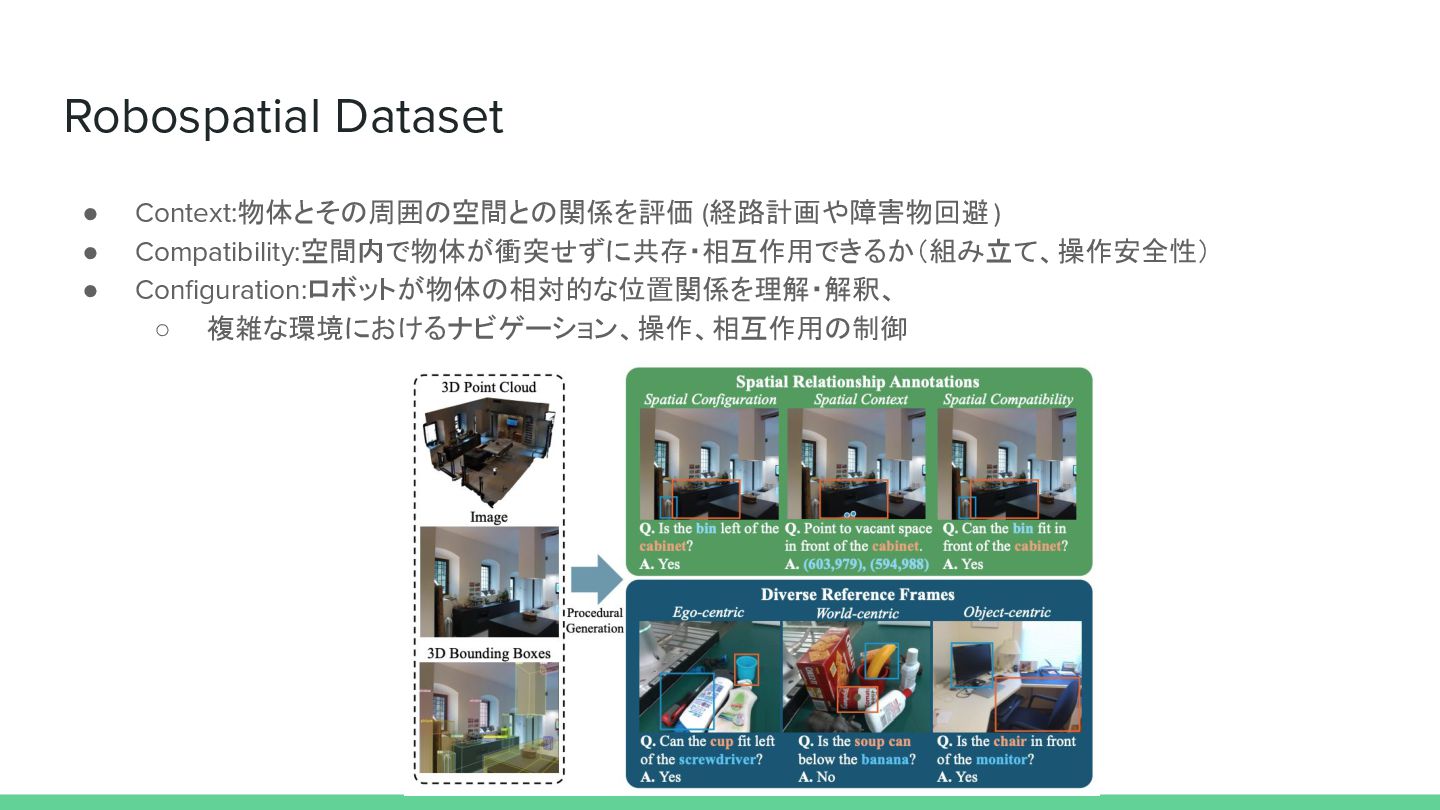
Robospatial Dataset • Context:物体とその周囲の空間との関係を評価 (経路計画や障害物回避 ) • Compatibility:空間内で物体が衝突せずに共存・相互作用できるか(組み立て、操作安全性) • Configuration:ロボットが物体の相対的な位置関係を理解・解釈、
◦ 複雑な環境におけるナビゲーション、操作、相互作用の制御
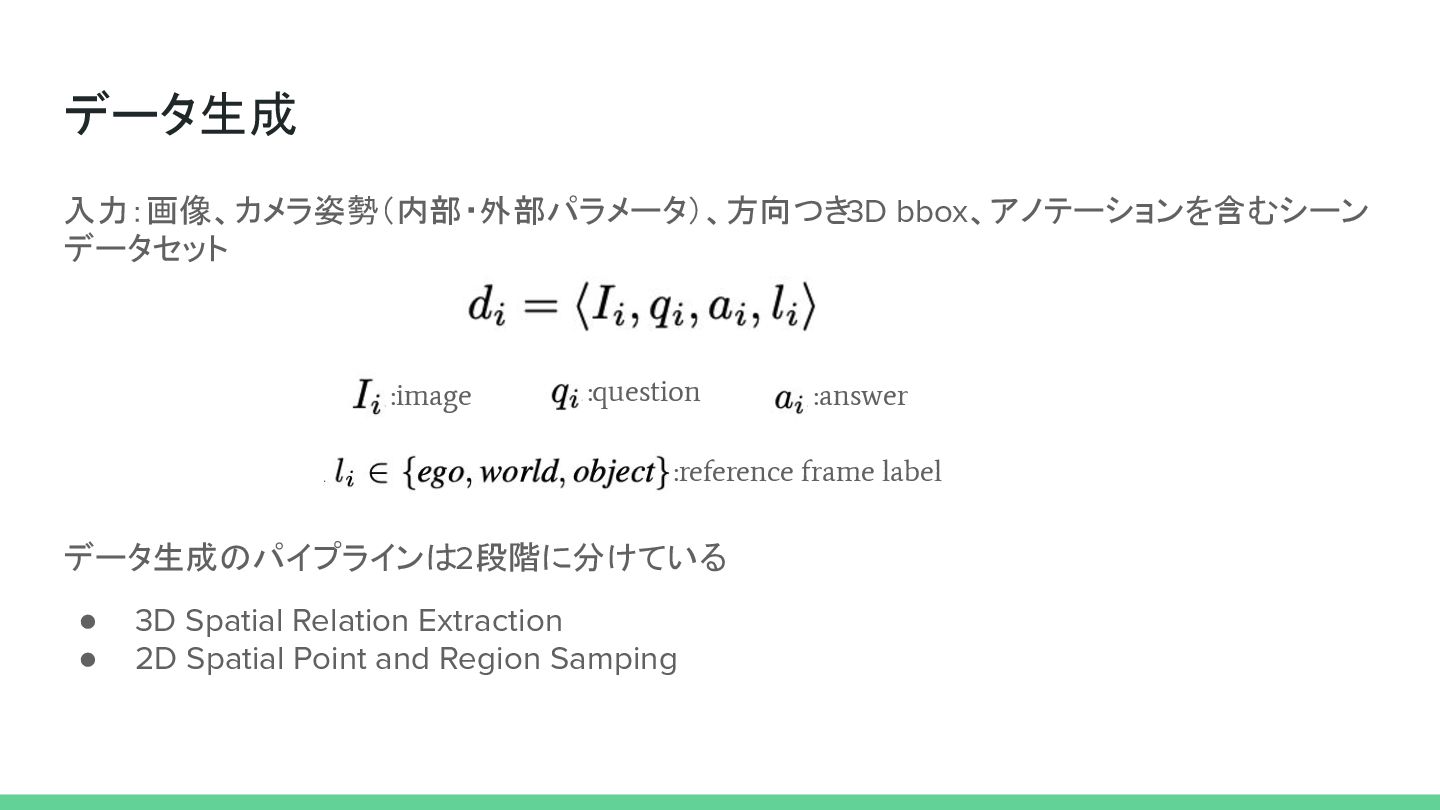
データ生成 入力:画像、カメラ姿勢(内部・外部パラメータ)、方向つき 3D bbox、アノテーションを含むシーン データセット データ生成のパイプラインは2段階に分けている • 3D Spatial Relation
Extraction • 2D Spatial Point and Region Samping :reference frame label :answer :question :image
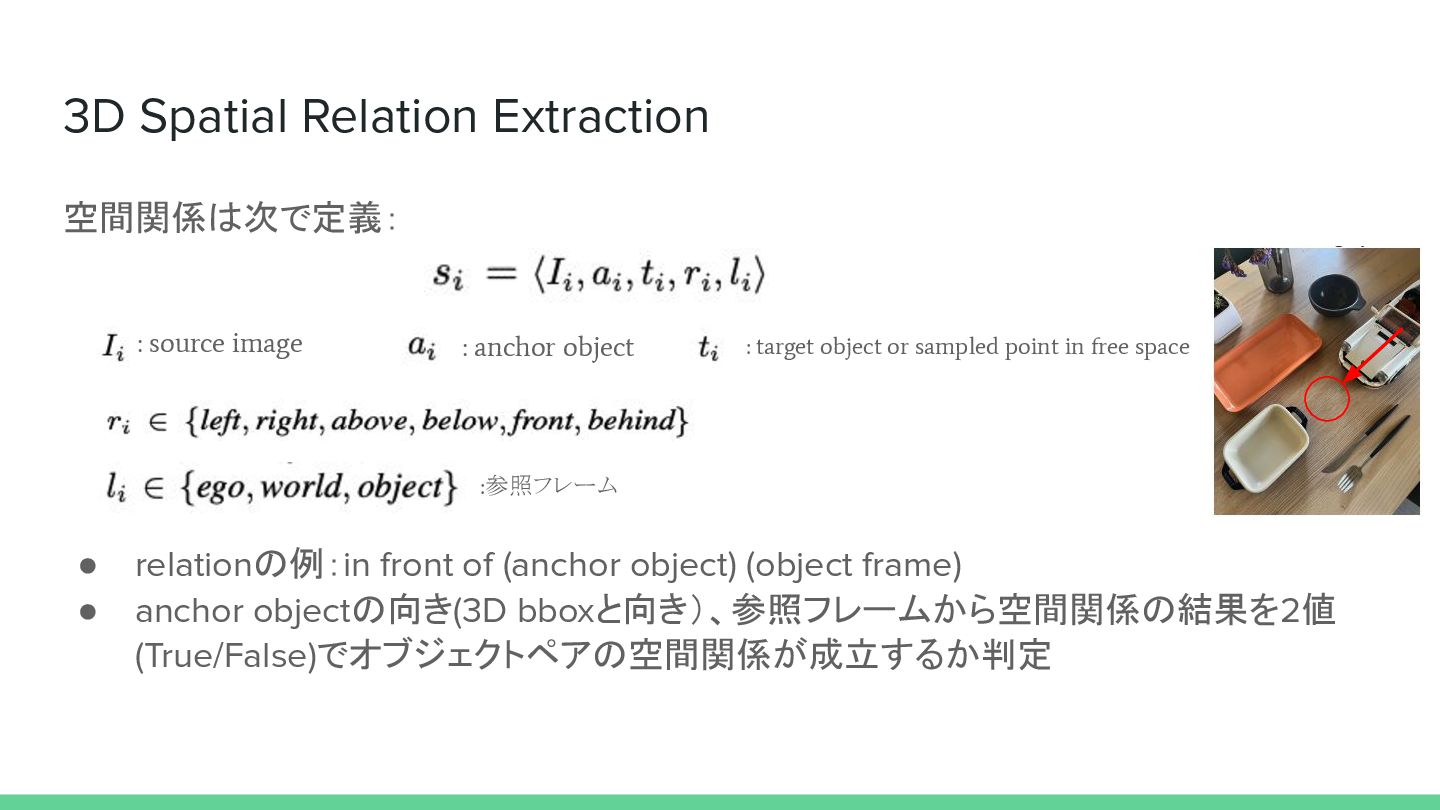
3D Spatial Relation Extraction 空間関係は次で定義: • relationの例:in front of (anchor
object) (object frame) • anchor objectの向き(3D bboxと向き)、参照フレームから空間関係の結果を2値 (True/False)でオブジェクトペアの空間関係が成立するか判定 : source image : anchor object : target object or sampled point in free space :参照フレーム
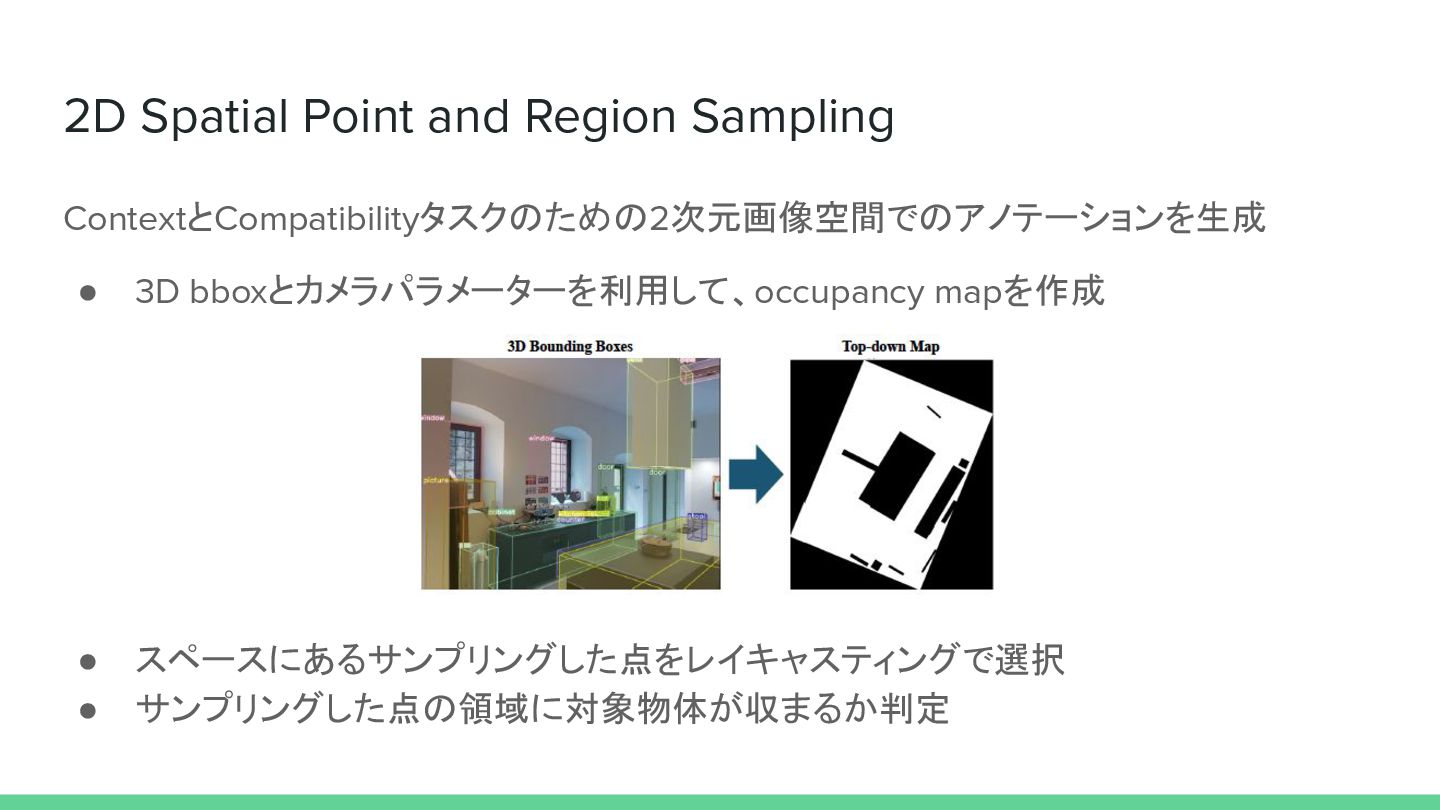
2D Spatial Point and Region Sampling ContextとCompatibilityタスクのための2次元画像空間でのアノテーションを生成 • 3D bboxとカメラパラメーターを利用して、occupancy
mapを作成 • スペースにあるサンプリングした点をレイキャスティングで選択 • サンプリングした点の領域に対象物体が収まるか判定
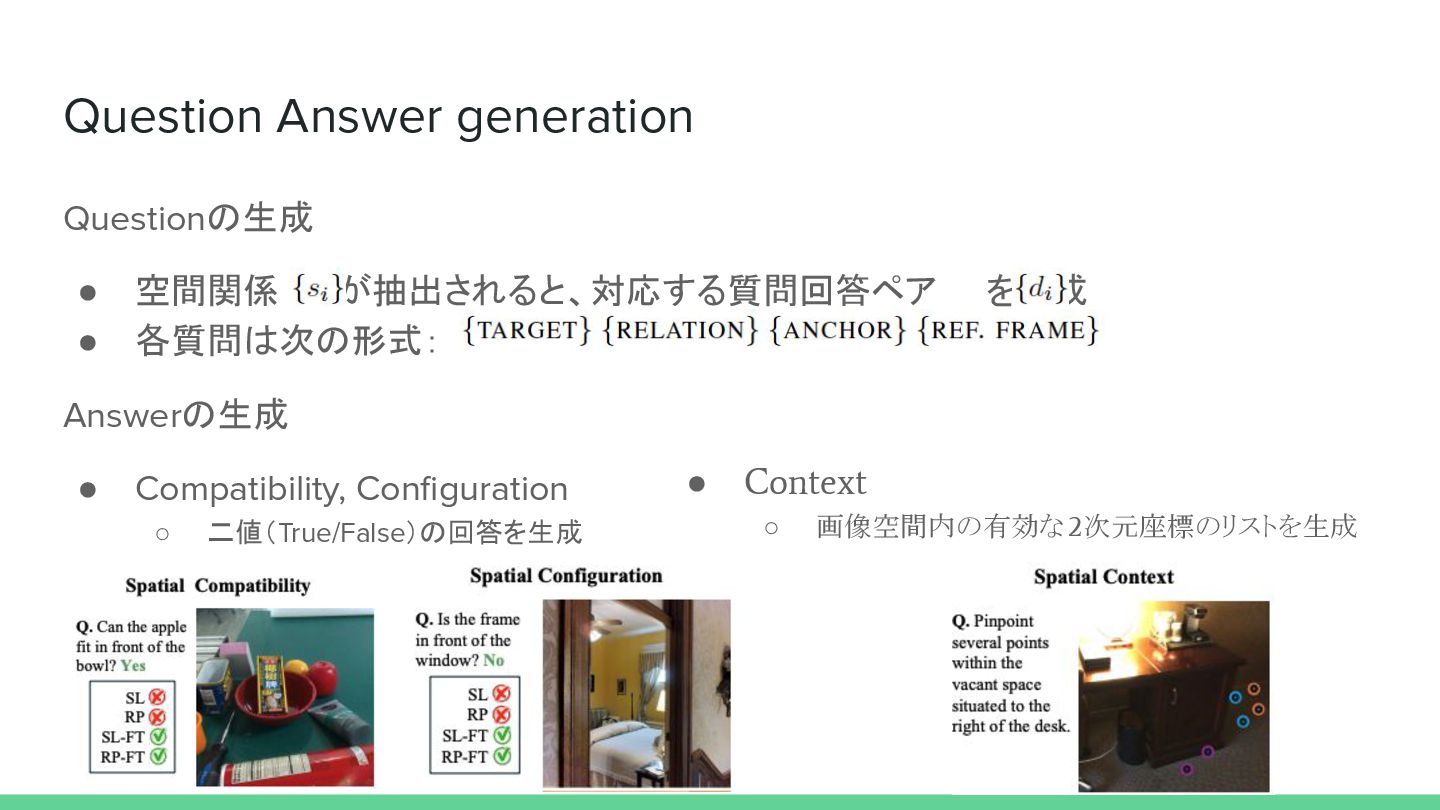
Question Answer generation Questionの生成 • 空間関係 が抽出されると、対応する質問回答ペア を生成 • 各質問は次の形式: Answerの生成
• Compatibility, Configuration ◦ 二値(True/False)の回答を生成 • Context ◦ 画像空間内の有効な 2次元座標のリストを生成
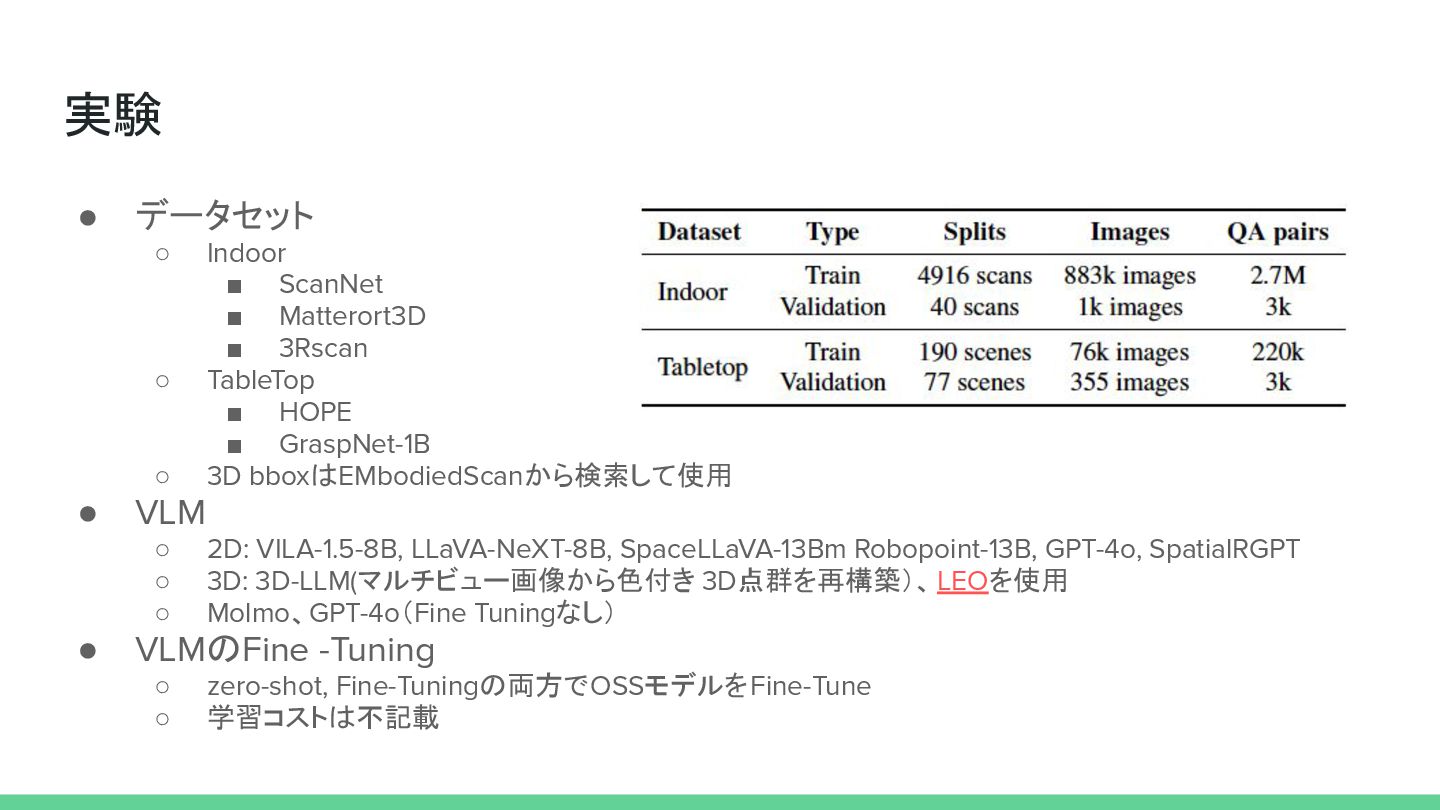
実験 • データセット ◦ Indoor ▪ ScanNet ▪ Matterort3D ▪
3Rscan ◦ TableTop ▪ HOPE ▪ GraspNet-1B ◦ 3D bboxはEMbodiedScanから検索して使用 • VLM ◦ 2D: VILA-1.5-8B, LLaVA-NeXT-8B, SpaceLLaVA-13Bm Robopoint-13B, GPT-4o, SpatialRGPT ◦ 3D: 3D-LLM(マルチビュー画像から色付き 3D点群を再構築)、LEOを使用 ◦ Molmo、GPT-4o(Fine Tuningなし) • VLMのFine -Tuning ◦ zero-shot, Fine-Tuningの両方でOSSモデルをFine-Tune ◦ 学習コストは不記載
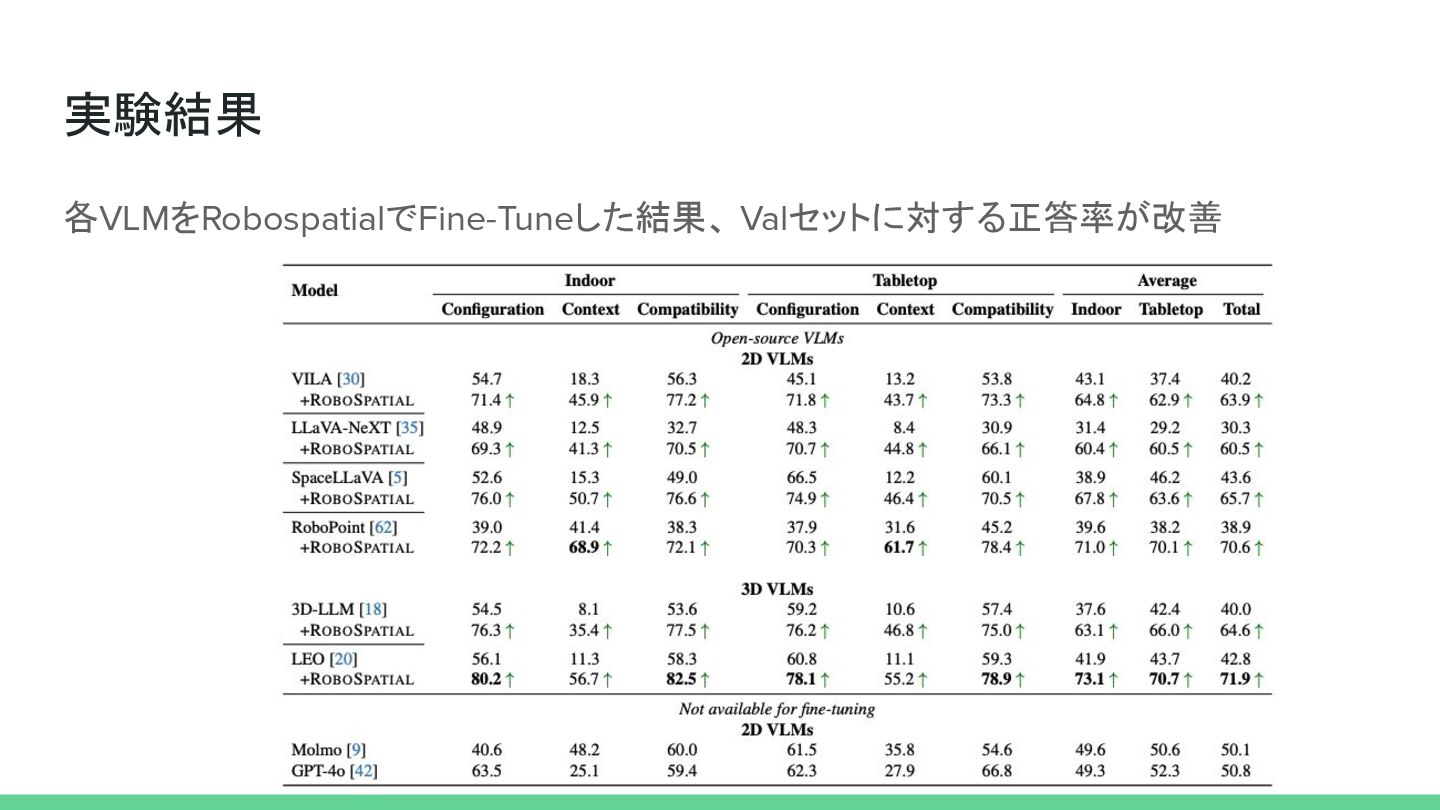
実験結果 各VLMをRobospatialでFine-Tuneした結果、 Valセットに対する正答率が改善
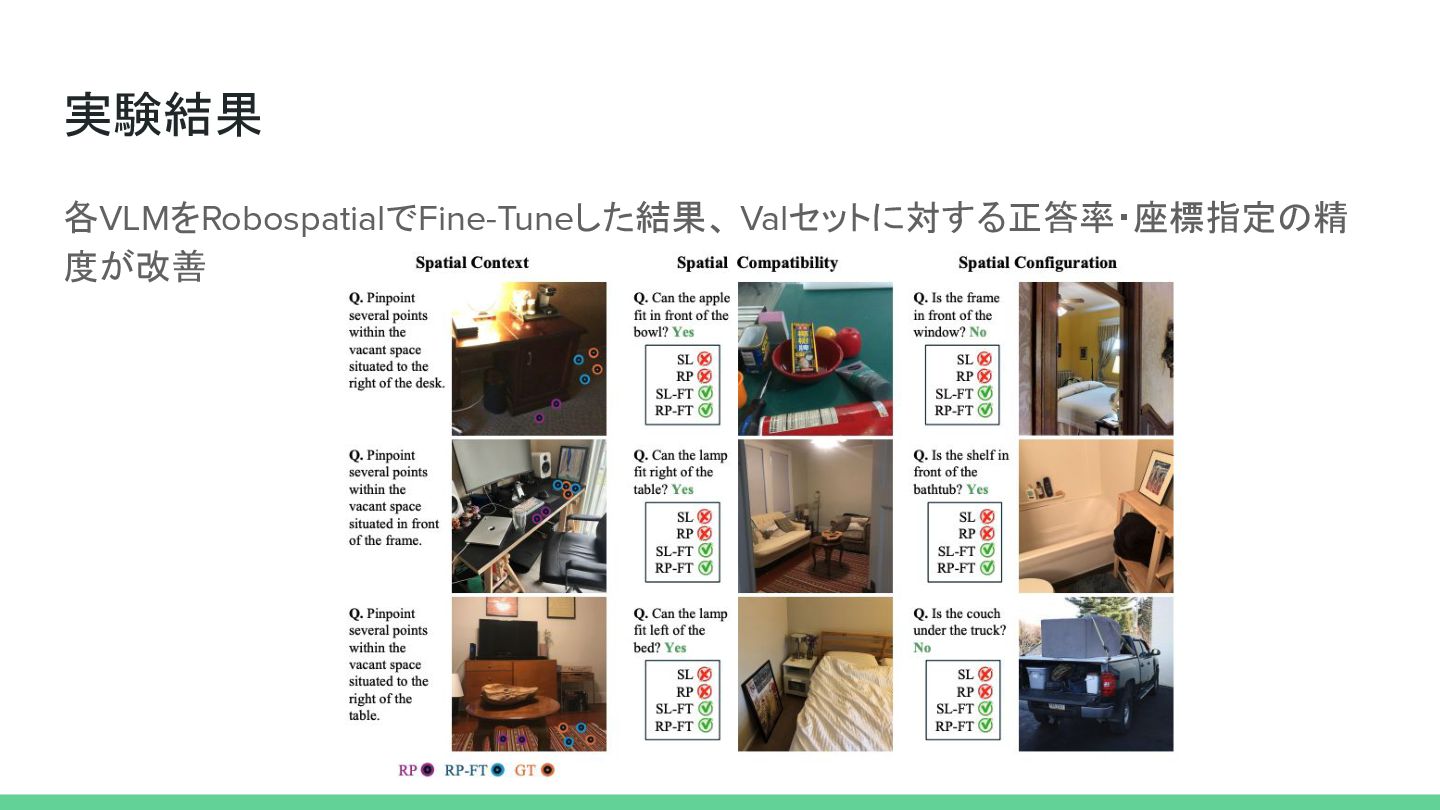
実験結果 各VLMをRobospatialでFine-Tuneした結果、 Valセットに対する正答率・座標指定の精 度が改善
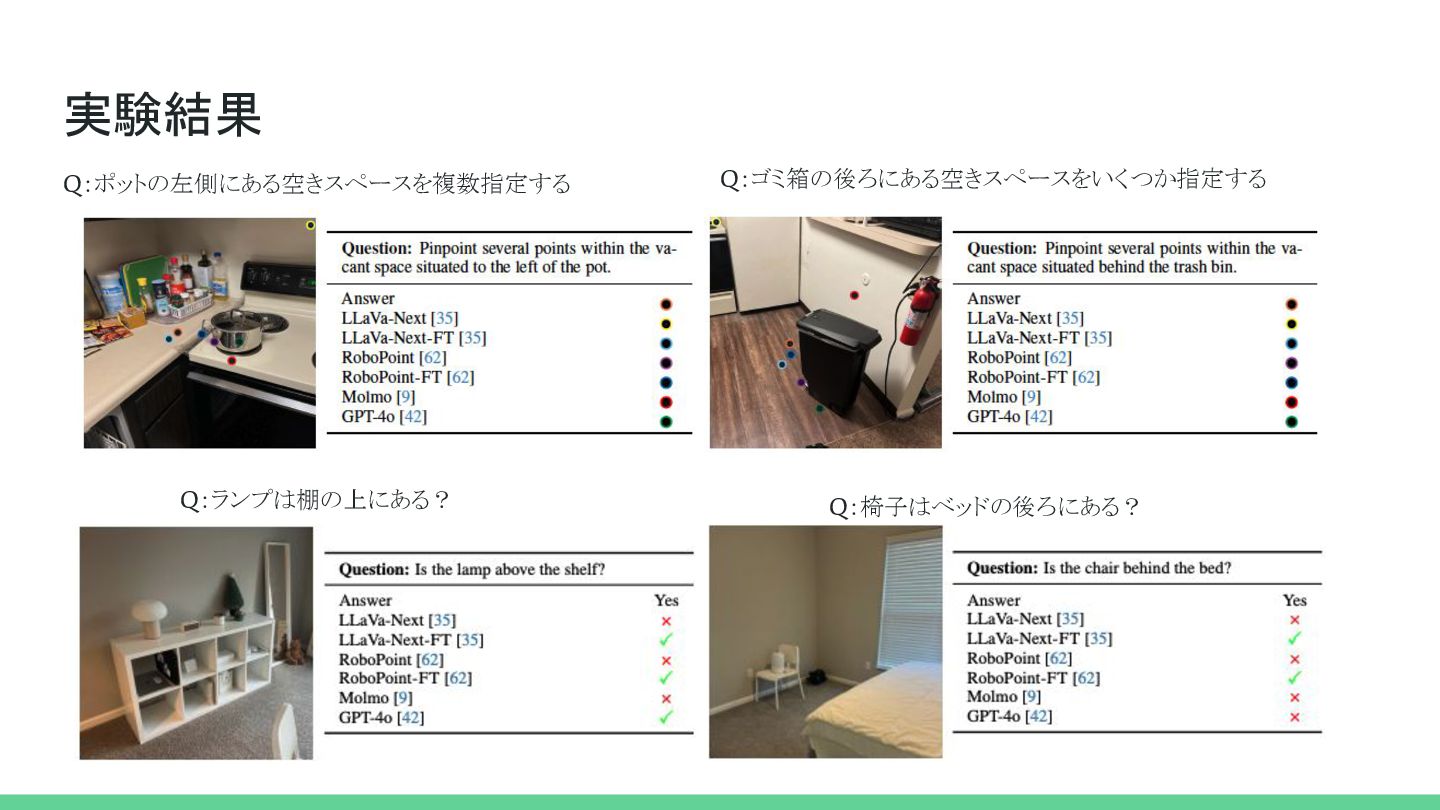
実験結果 Q:ゴミ箱の後ろにある空きスペースをいくつか指定する Q:ポットの左側にある空きスペースを複数指定する Q:椅子はベッドの後ろにある? Q:ランプは棚の上にある?
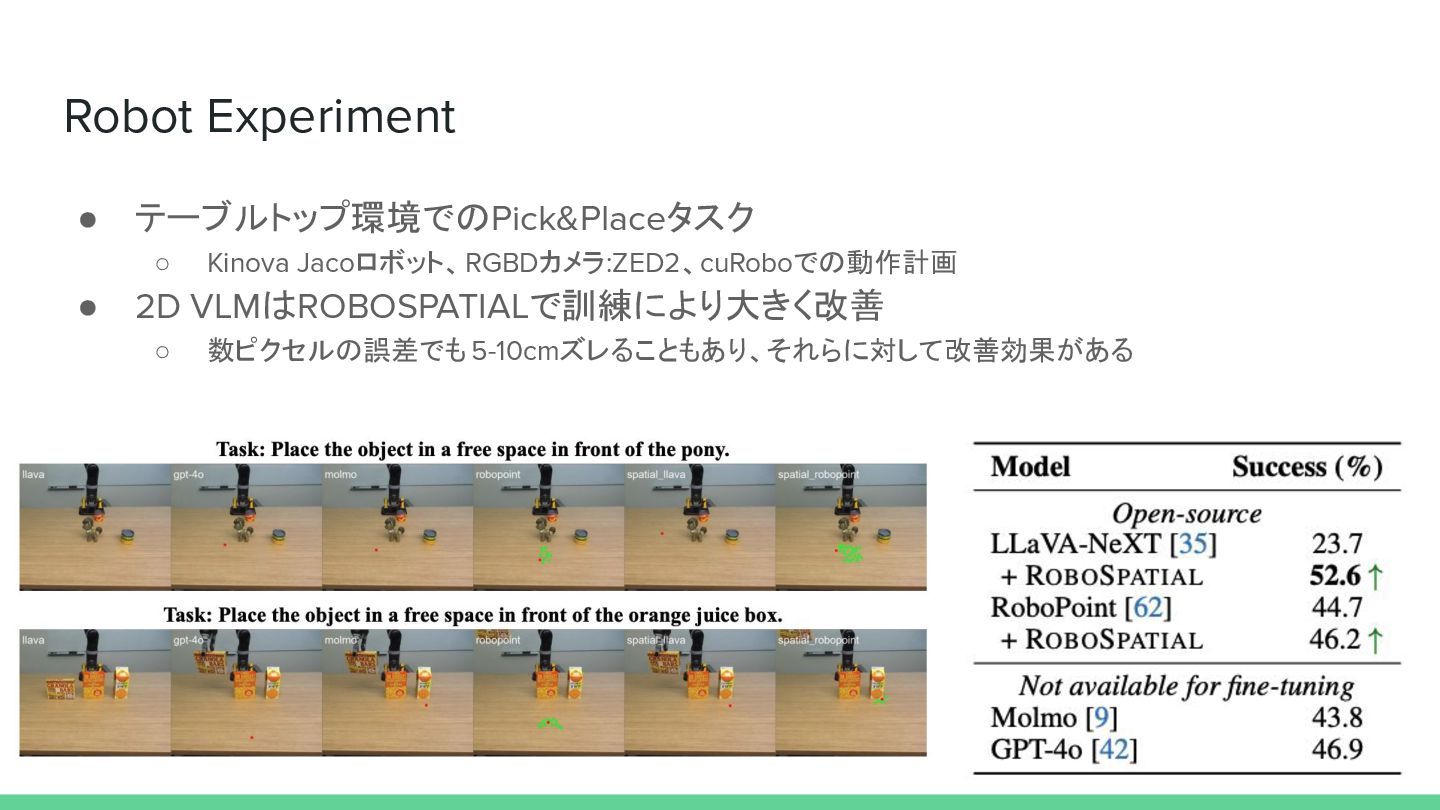
Robot Experiment • テーブルトップ環境でのPick&Placeタスク ◦ Kinova Jacoロボット、RGBDカメラ:ZED2、cuRoboでの動作計画 • 2D VLMはROBOSPATIALで訓練により大きく改善
◦ 数ピクセルの誤差でも 5-10cmズレることもあり、それらに対して改善効果がある
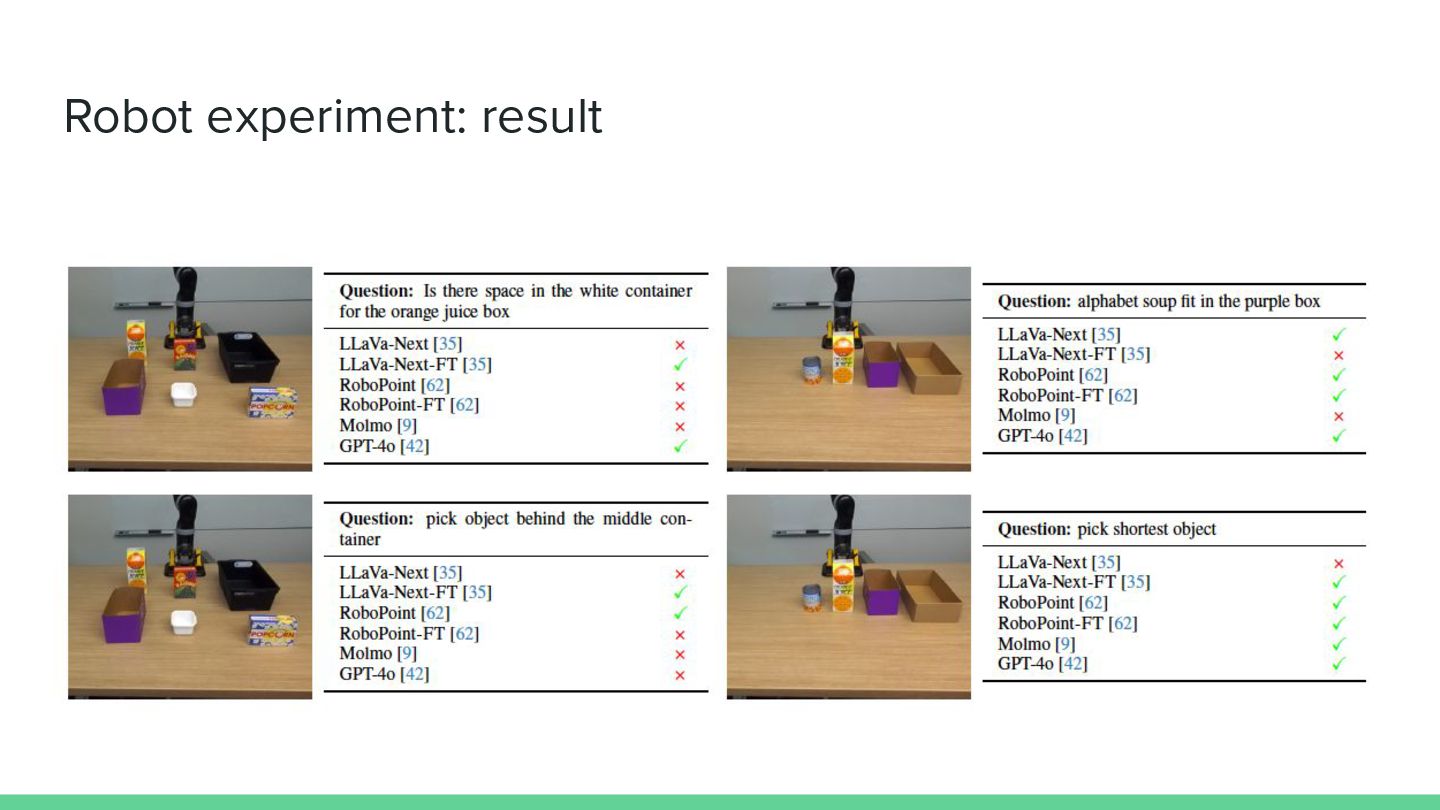
Robot experiment: result
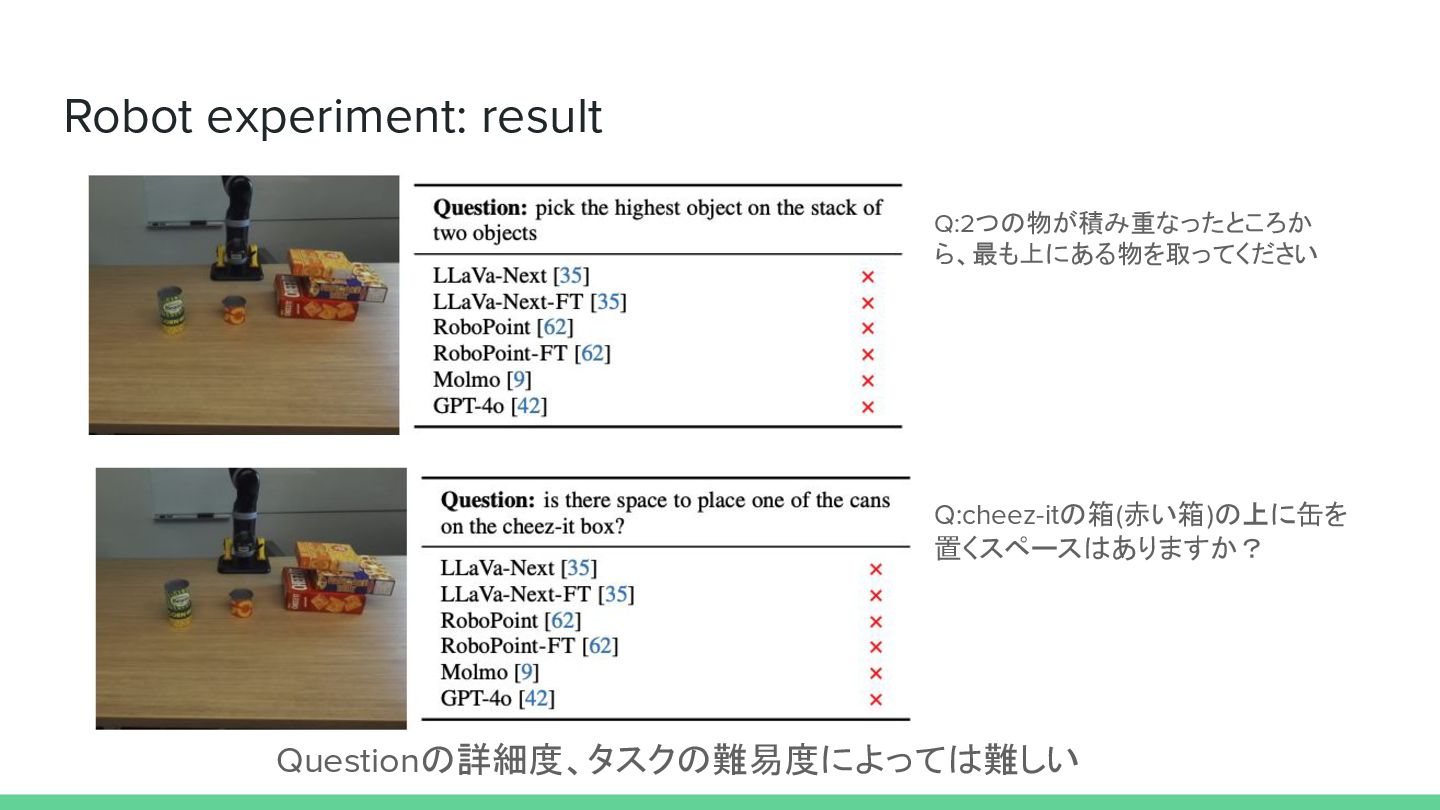
Robot experiment: result Q:2つの物が積み重なったところか ら、最も上にある物を取ってください Q:cheez-itの箱(赤い箱)の上に缶を 置くスペースはありますか? Questionの詳細度、タスクの難易度によっては難しい
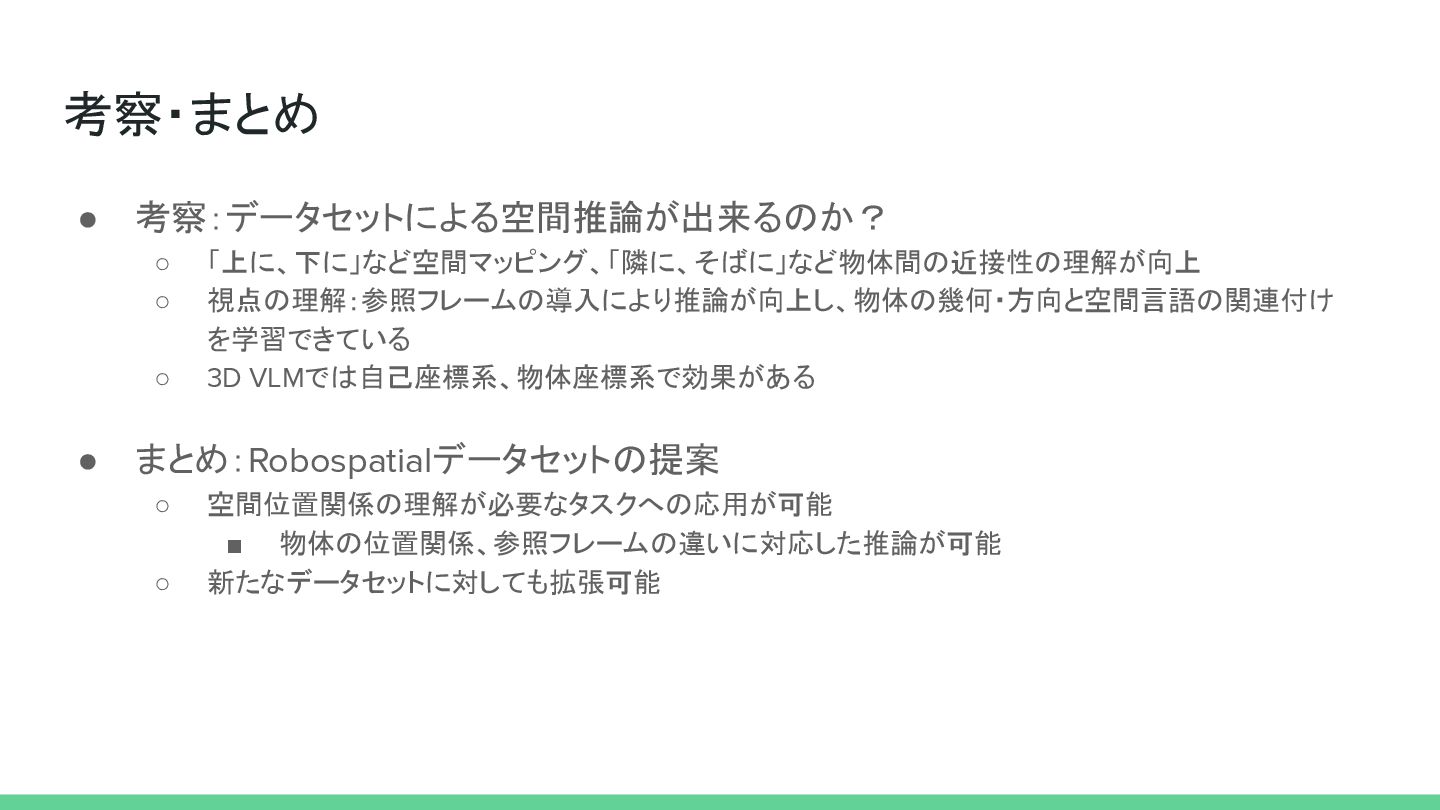
考察・まとめ • 考察:データセットによる空間推論が出来るのか? ◦ 「上に、下に」など空間マッピング、「隣に、そばに」など物体間の近接性の理解が向上 ◦ 視点の理解:参照フレームの導入により推論が向上し、物体の幾何・方向と空間言語の関連付け を学習できている ◦ 3D
VLMでは自己座標系、物体座標系で効果がある • まとめ:Robospatialデータセットの提案 ◦ 空間位置関係の理解が必要なタスクへの応用が可能 ▪ 物体の位置関係、参照フレームの違いに対応した推論が可能 ◦ 新たなデータセットに対しても拡張可能


 tsukamotokenji
 techiro
 happysamurai294
 yama3133
 skydoves
 sraku2159
 neohsu
 sogaoh
 sakusaku3939
 nrinetcom
 bengo4com
 inariku
 kitazaki
 auna
 quramy
 paigeccino
 chriscoyier
 nwiizo
 sergeychernyshev
 lfama
 geshan
 hatefulcrawdad
 cargoodrich
 kimpetersen
 sabderemane