Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
チャッドローン:LLMによる画像認識を用いた自律型ドローンシステムの開発と実験 / ec75-...
Search
yumulab
March 18, 2025
Research
1.7k
1
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
チャッドローン:LLMによる画像認識を用いた自律型ドローンシステムの開発と実験 / ec75-morisaki
2025年3月18日(火)の情報処理学会エンタテインメントコンピューティング(EC)研究発表会 発表スライド
yumulab
March 18, 2025
More Decks by yumulab
See All by yumulab
湯村研究室の紹介2026 / yumulab2026
yumulab
0
120
オープンキャンパス模擬講義 Webカメラを使ったインタラクティブWebアプリの開発 / oc2026
yumulab
0
74
非試合日の野球場を楽しむためのARホームランボールキャッチ体験システムの開発 / EC79-miyazaki
yumulab
0
470
MR流体を用いたセルフセンシング可能な触覚デバイスの提案 / haptics36-kamimura
yumulab
0
170
歌詞駆動パーティクルライブ制作支援ツールの提案 / wiss2025-kamimura
yumulab
0
21
人の移動を通信媒介とする電子ペーパーサイネージのための圧電素子を用いた近接駆動方式の提案 / wiss2025-akiba
yumulab
0
24
ASMR耳かき動画のための音と触覚の同時提示システムの提案 / wiss2025-shimizu
yumulab
0
19
地産地消型センシングに向けた植物の葉への電子回路形成の検討 / wiss2025-yumura
yumulab
0
19
Bluetooth Low Energyの海に潜る / Dive to Bluetooth Low Energy
yumulab
0
160
Other Decks in Research
See All in Research
ふとした出会いで生まれたSkillが、 社内利用1位になるまで
mikimhk
22
25k
The Conductor Pattern -Multi-Granularity Feedback for Creative Agents-
shibuiwilliam
2
110
20260624 NLP colloquium: 単一のhubテキストがCLIPを壊す:hubnessによる埋め込みの脆弱性特定
de9uch1
2
290
【ローカルAIに向き合う展示会vol.2】液体時間定数型モジュールを用いた オリジナルの双方向エンコーダーモデルNexteraBERT 推論速度向上検討並びにダウンストリーム評価
rikkabotan7
0
230
VRID: View-Invariant Representation through Dual-Axis Transformation for Cross-iew Pose Estimation
satai
3
120
フィジカルAIの社会実装に向けて -AIエージェントからAgentic Roboticsへ-
hf149
1
2k
【Zozo Research 技術共有会】三次元領域の現在と展望
mickey_0226
3
680
[最先端NLP勉強会2026] Agentic Rubrics as Contextual Verifiers for SWE Agents
rfujii
1
390
Bilan travail en élevage : première restitution des enquêtes 2025-2026
institutdelelevage
PRO
0
220
Pretrain Where? Investigating How Pretraining Data Diversity Impacts Geospatial Foundation Model Performance
satai
3
180
Sleuthcon Keynote - How Cybercriminals (ab)use AI
fr0gger
0
390
HAKARI-Bench - 実運用視点での情報検索モデル評価ベンチマーク
hotchpotch
1
810
Featured
See All Featured
Conquering PDFs: document understanding beyond plain text
inesmontani
PRO
4
3.2k
Site-Speed That Sticks
csswizardry
13
1.6k
RailsConf 2023
tenderlove
30
1.6k
Lightning Talk: Beautiful Slides for Beginners
inesmontani
PRO
2
730
Typedesign – Prime Four
hannesfritz
42
3.2k
Bash Introduction
62gerente
615
220k
Optimising Largest Contentful Paint
csswizardry
37
4k
Dealing with People You Can't Stand - Big Design 2015
cassininazir
367
27k
Winning Ecommerce Organic Search in an AI Era - #searchnstuff2025
aleyda
2
2.2k
Learning to Love Humans: Emotional Interface Design
aarron
275
41k
How to Think Like a Performance Engineer
csswizardry
28
2.9k
No one is an island. Learnings from fostering a developers community.
thoeni
21
3.9k
Transcript
チャッドローン LLMによる画像認識を用いた 自律型ドローンシステムの開発と実験 森崎 一歩,湯村 翼 北海道情報大学
研究背景 2 • 災害、物流、エンタテインメントなどの様々な 分野でドローンが活用 • ドローンの有効活用には熟練した操縦士が必要 • 自律飛行に注目
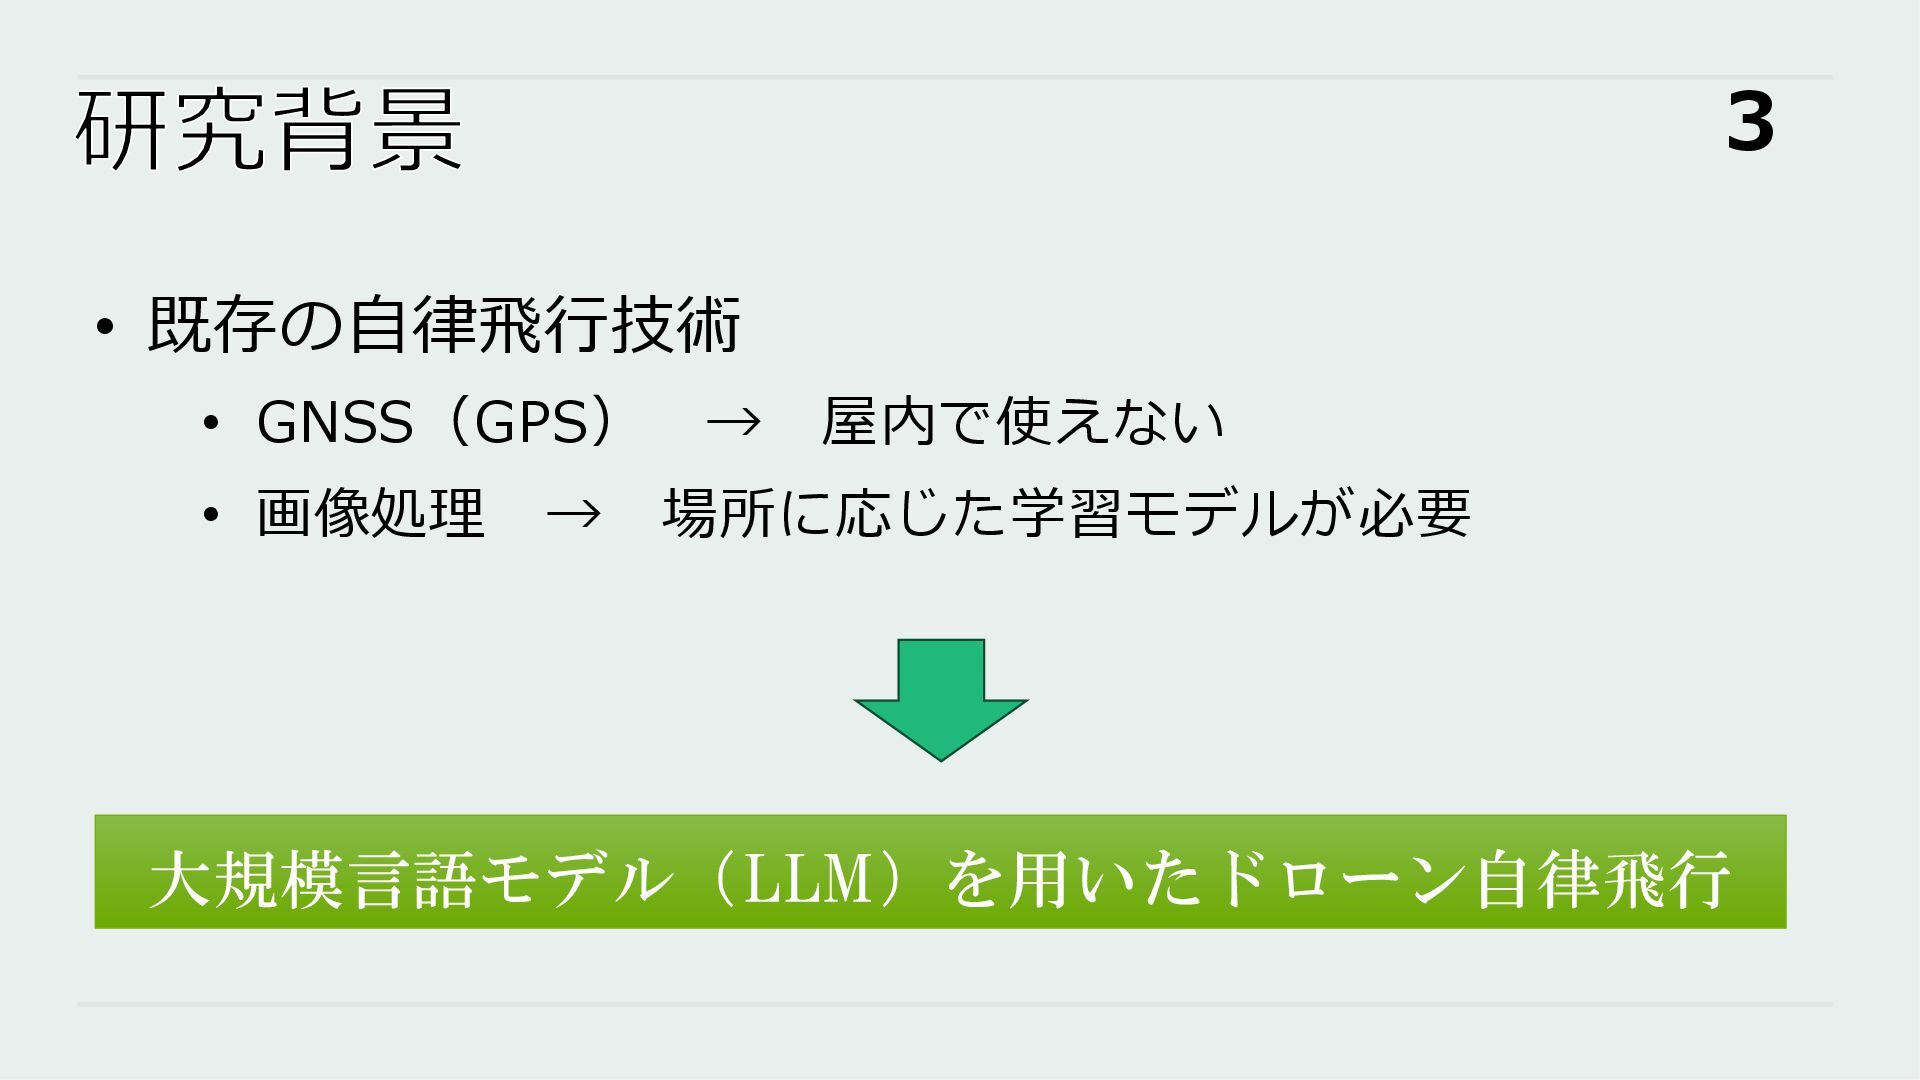
研究背景 3 • 既存の自律飛行技術 • GNSS(GPS) → 屋内で使えない • 画像処理
→ 場所に応じた学習モデルが必要 大規模言語モデル(LLM)を用いたドローン自律飛行
関連研究 4 • 池山安杜里, 山内翔,鈴木恵二: 大規模言語モデルによるドローンの 広域景観撮影システムの提案 (2023) [1] •
自律飛行のウェイポイント(通過点)の設定にLLMを活用 • 屋内を対象としていない • Vemprala, S. H., Bonatti, R., Bucker, A. and Kapoor, A.: Chatgpt for robotics: Design principles and model abilities (2024) [2] • ロボティクス制御へのLLM適用に関する設計原則を提示 • 対話的な制御を想定
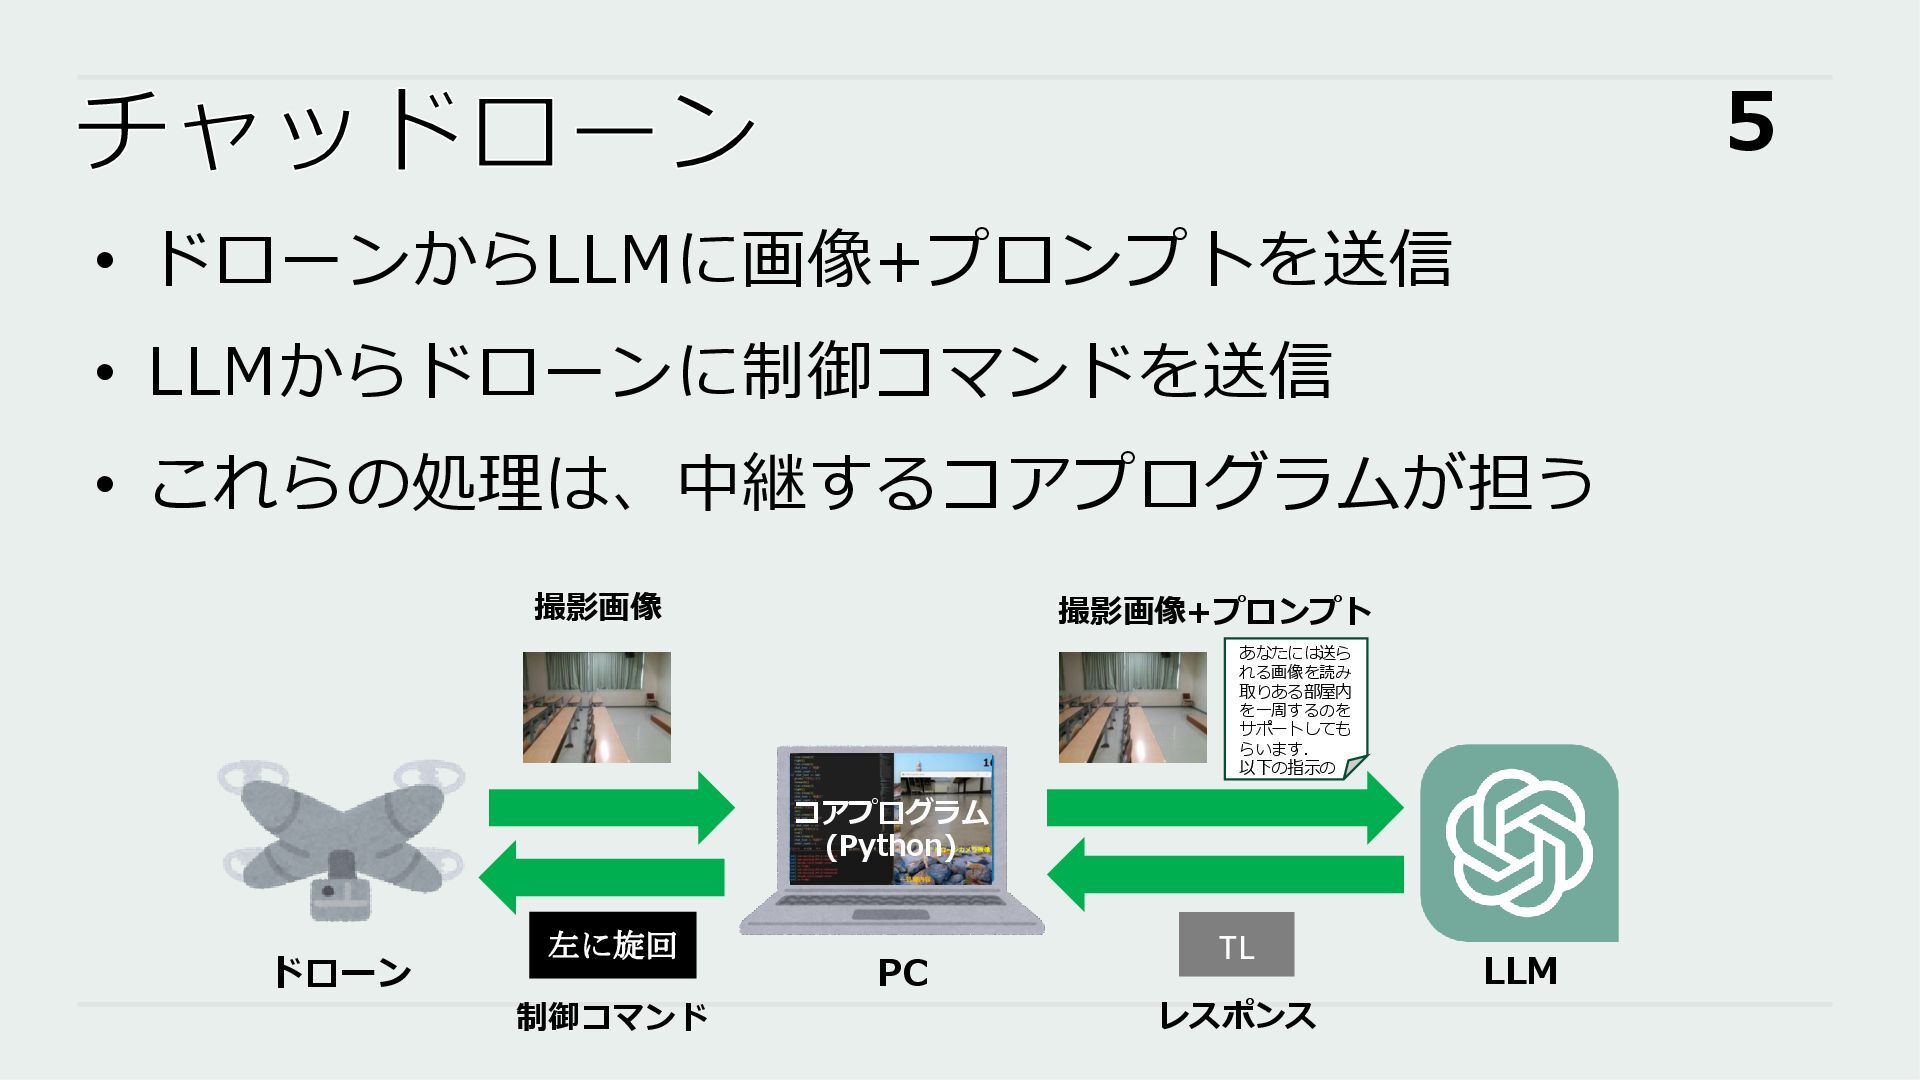
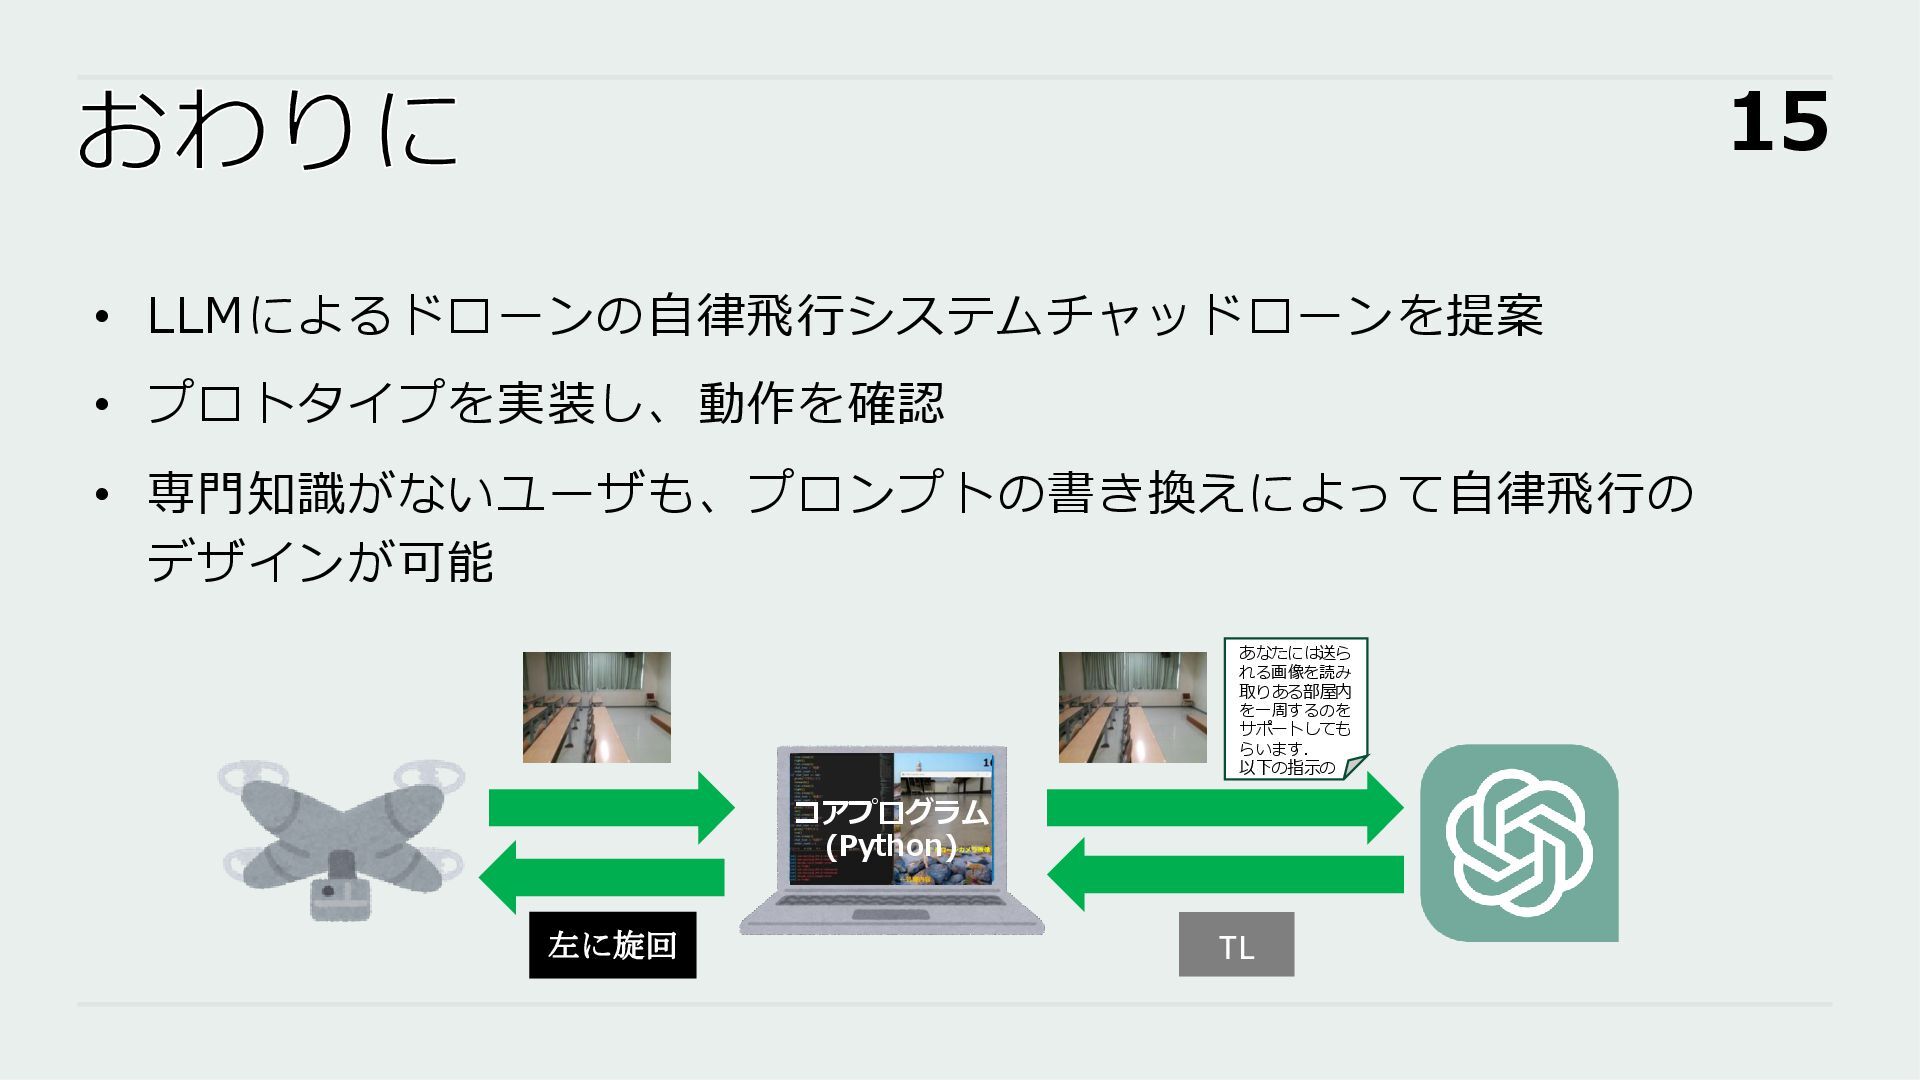
チャッドローン 5 • ドローンからLLMに画像+プロンプトを送信 • LLMからドローンに制御コマンドを送信 • これらの処理は、中継するコアプログラムが担う ドローン PC
LLM コアプログラム (Python) 撮影画像 撮影画像+プロンプト あなたには送ら れる画像を読み 取りある部屋内 を一周するのを サポートしても らいます. 以下の指示の TL 左に旋回 レスポンス 制御コマンド
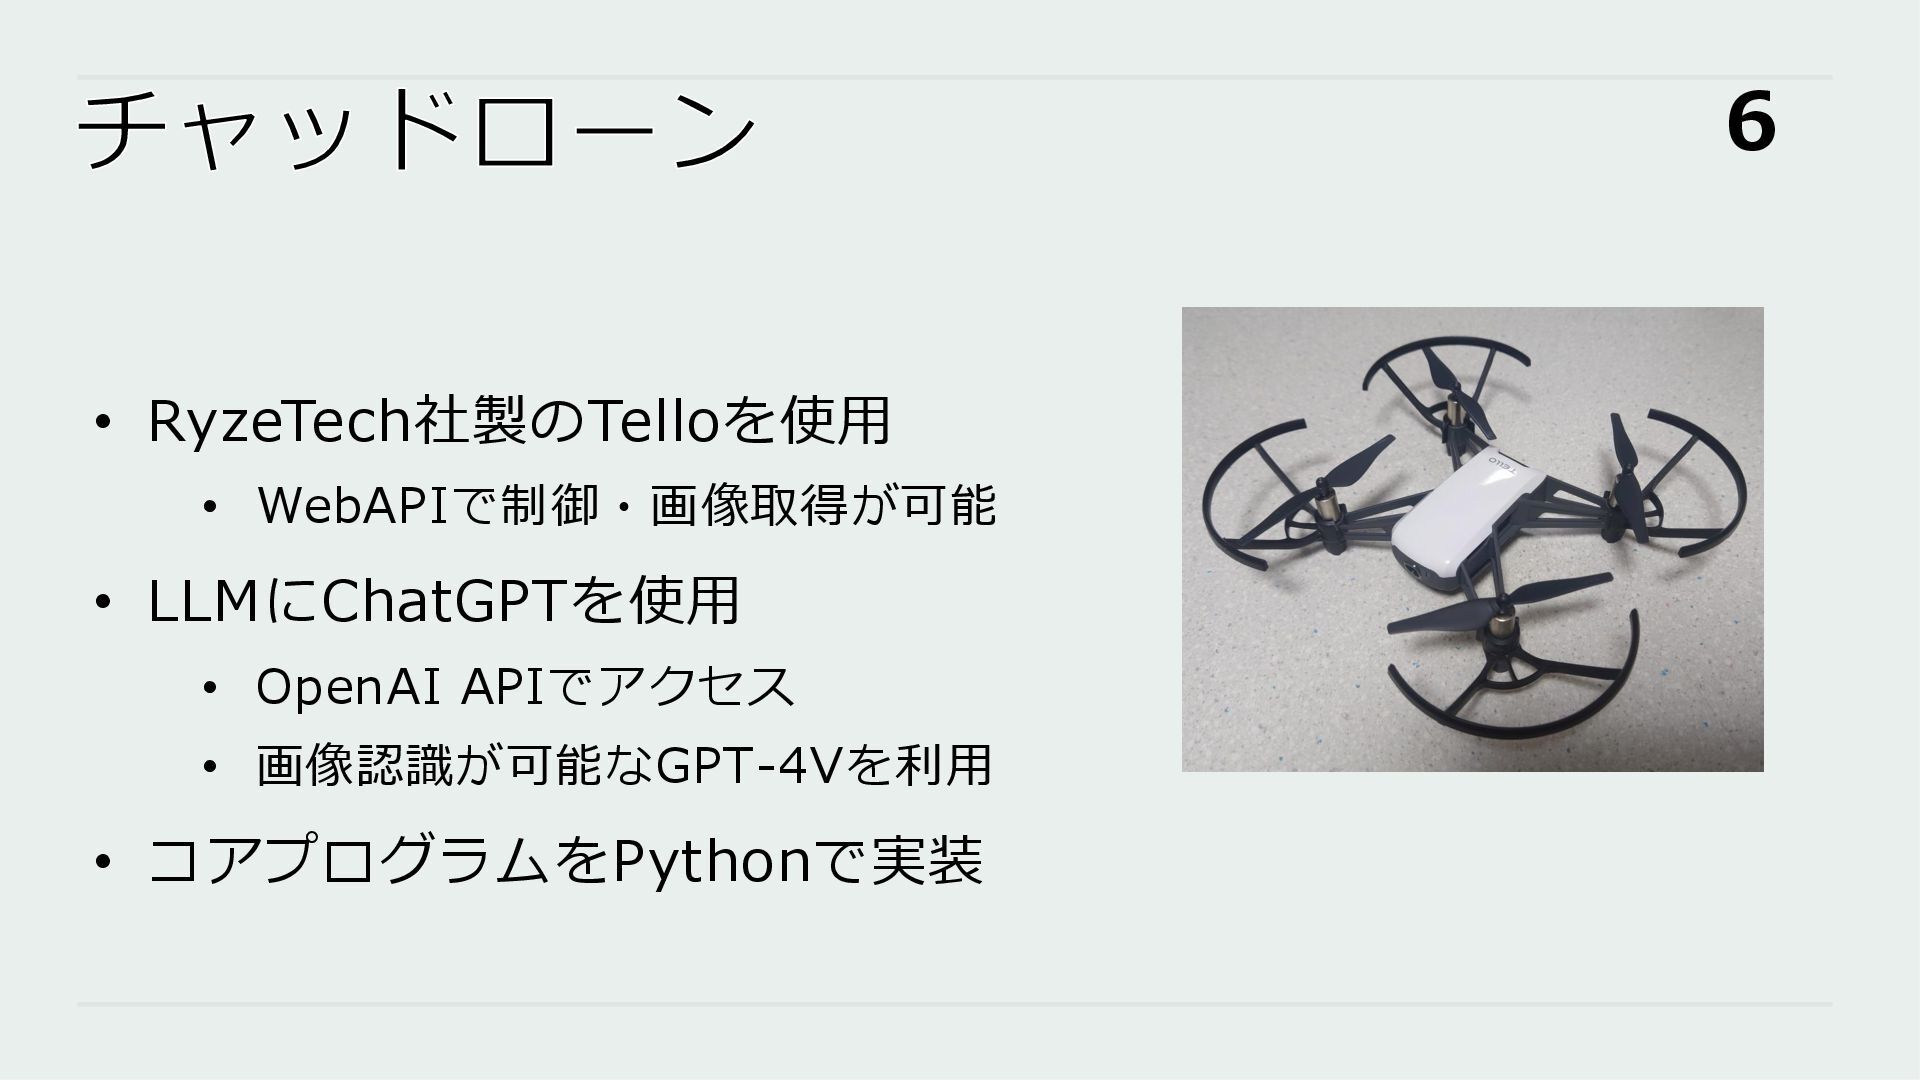
チャッドローン 6 • RyzeTech社製のTelloを使用 • WebAPIで制御・画像取得が可能 • LLMにChatGPTを使用 • OpenAI
APIでアクセス • 画像認識が可能なGPT-4Vを利用 • コアプログラムをPythonで実装
プロンプト 7 • 矩形の部屋内の壁沿いを巡回するプロンプトを作成 • 以下のルールのもとでプロンプトを作成 • 冒頭に概要を記述 • 画像を読み取り,当てはまる状況を選択肢から選択して
返答する旨を記述 • 状況の選択肢を記述 • どの選択肢も当てはまらない場合の指示を記述 (Ver.2 に追加)
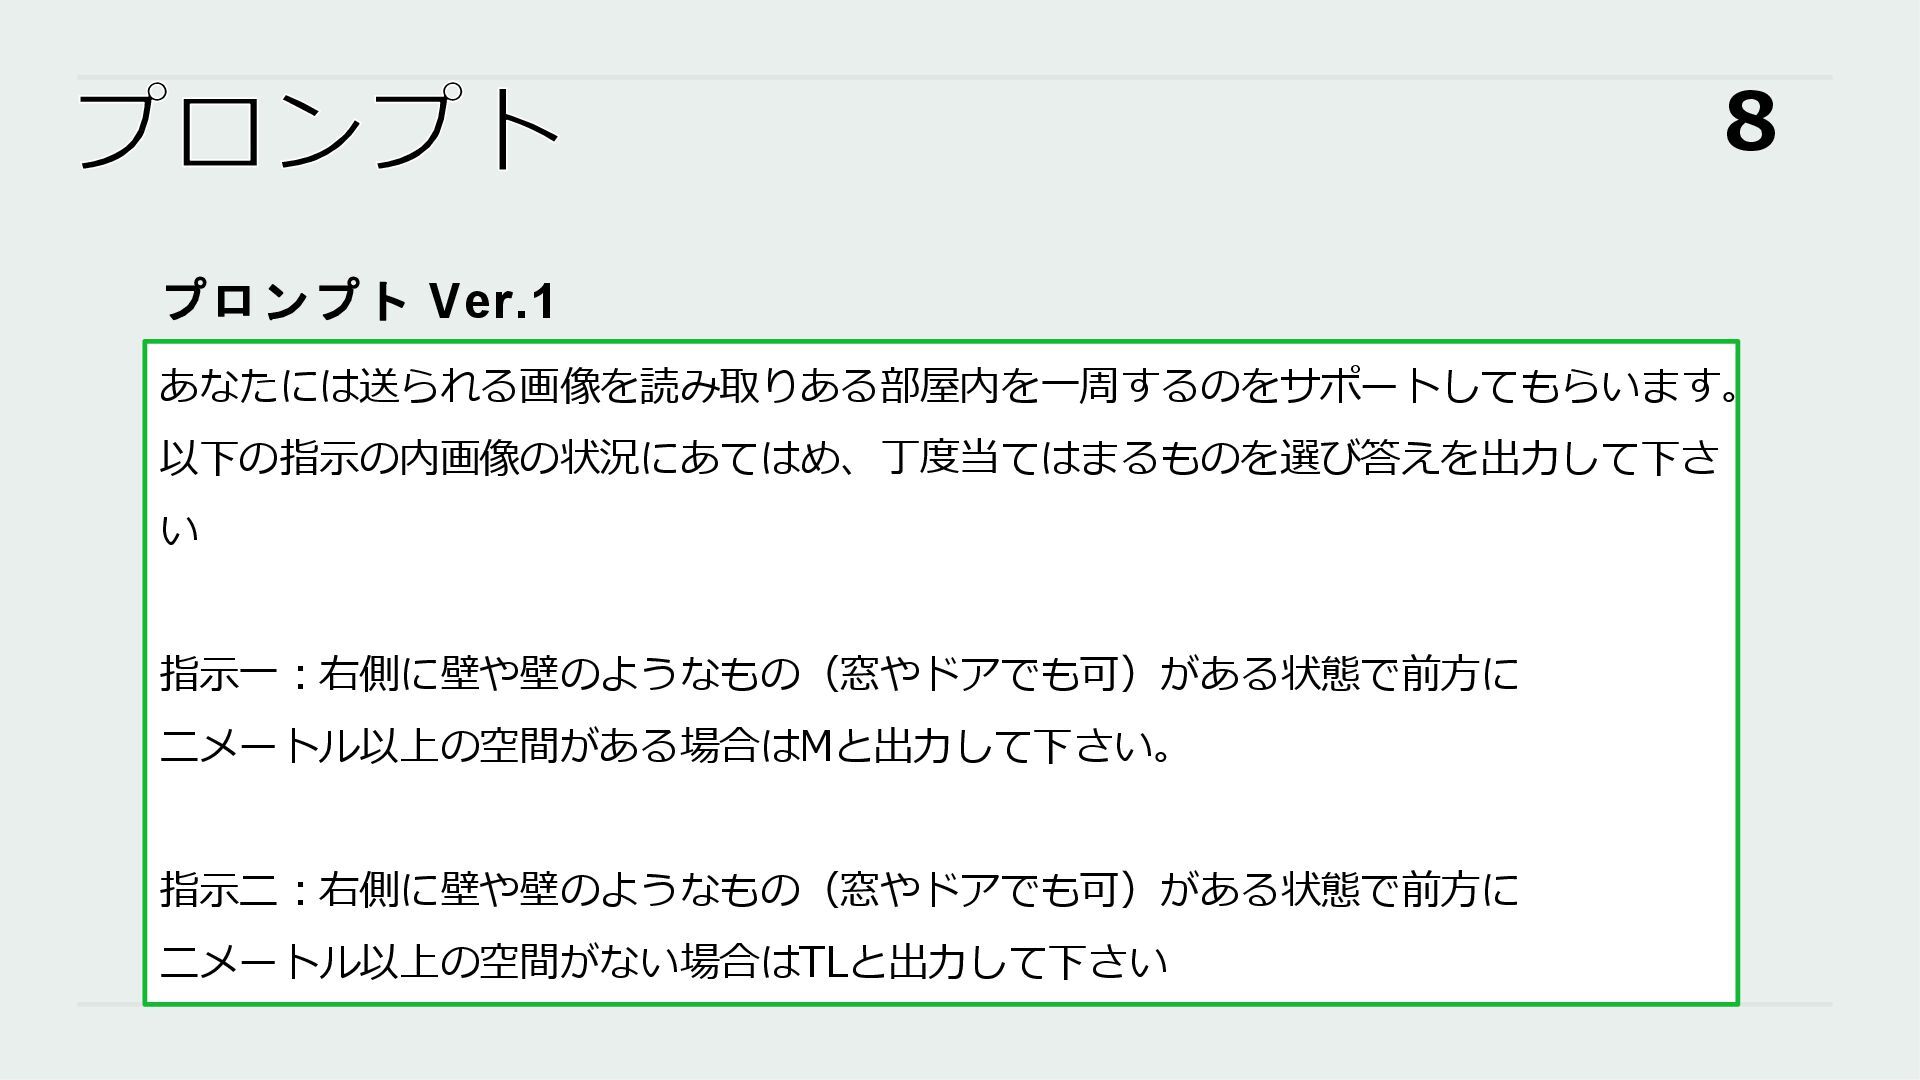
プロンプト 8 あなたには送られる画像を読み取りある部屋内を一周するのをサポートしてもらいます。 以下の指示の内画像の状況にあてはめ、丁度当てはまるものを選び答えを出力して下さ い 指示一:右側に壁や壁のようなもの(窓やドアでも可)がある状態で前方に 二メートル以上の空間がある場合はMと出力して下さい。 指示二:右側に壁や壁のようなもの(窓やドアでも可)がある状態で前方に 二メートル以上の空間がない場合はTLと出力して下さい プロンプト
Ver.1
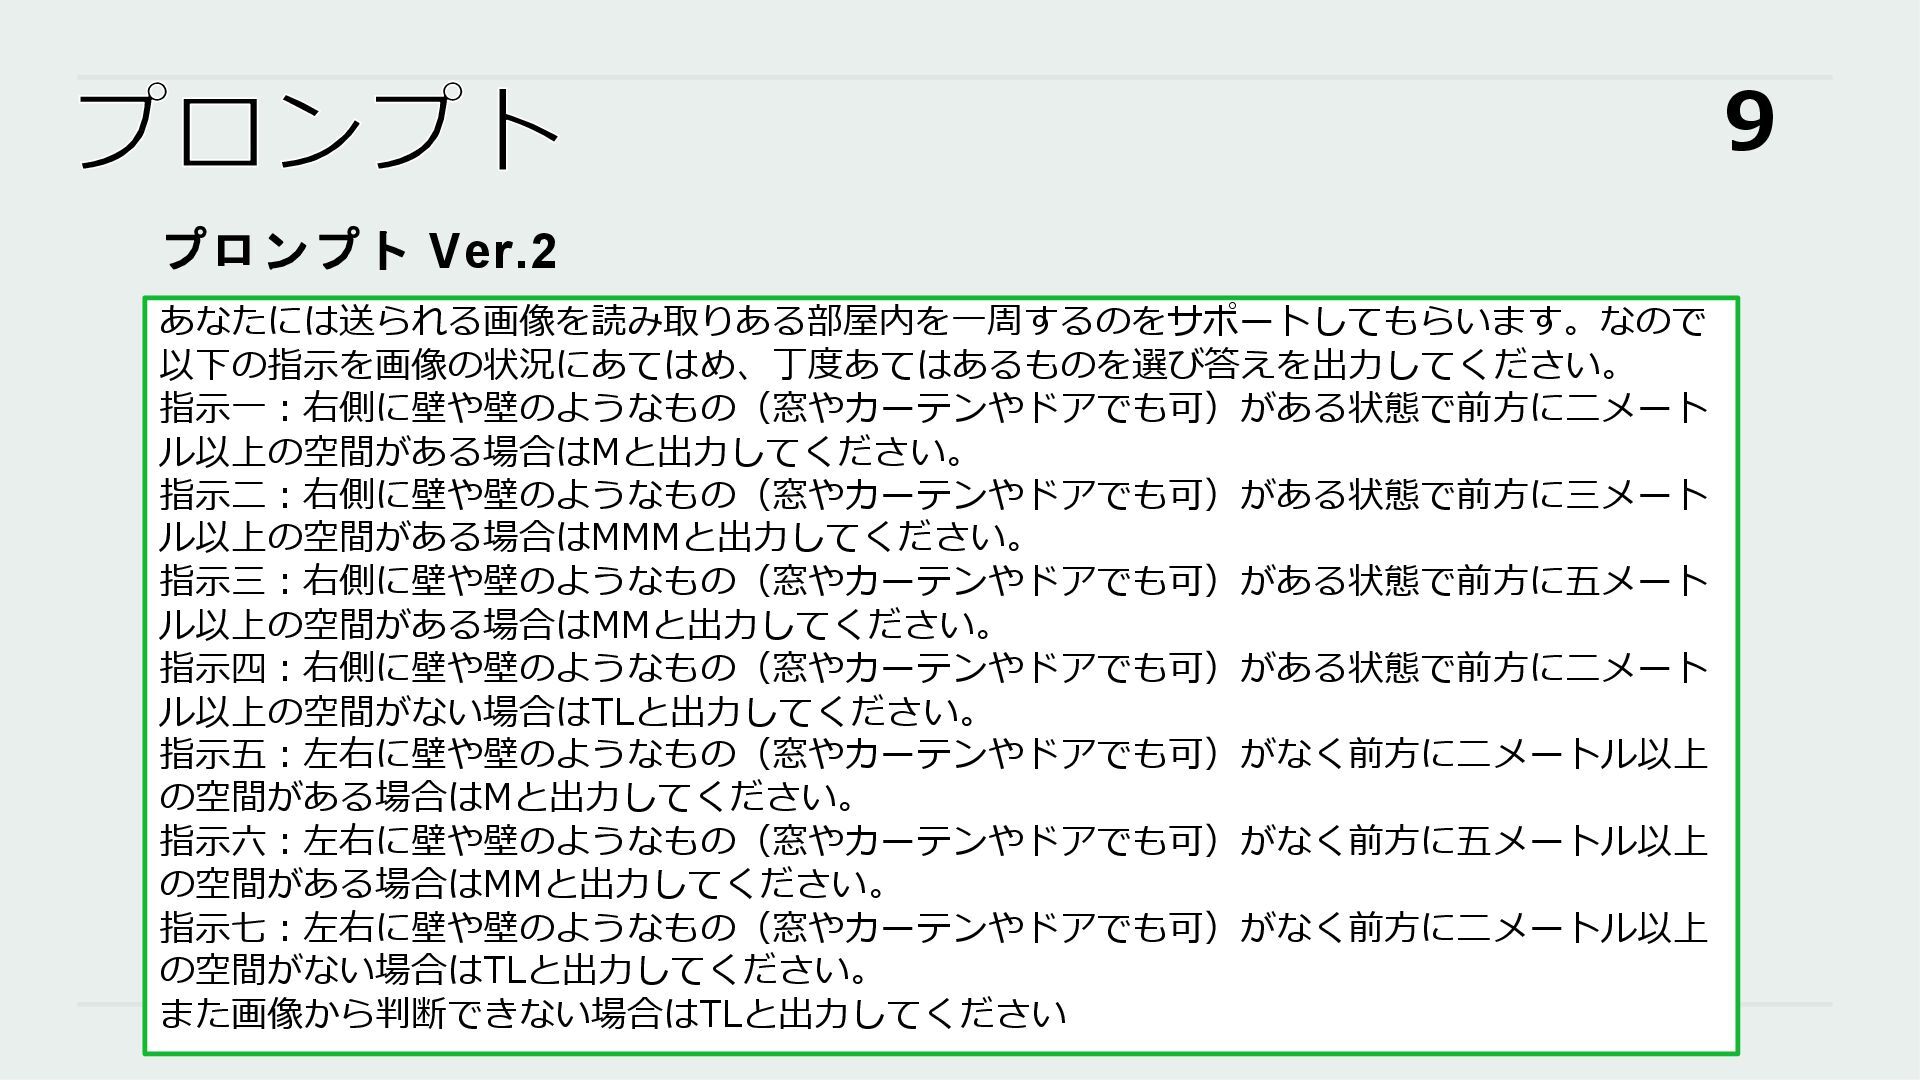
プロンプト 9 あなたには送られる画像を読み取りある部屋内を一周するのをサポートしてもらいます。なので 以下の指示を画像の状況にあてはめ、丁度あてはあるものを選び答えを出力してください。 指示一:右側に壁や壁のようなもの(窓やカーテンやドアでも可)がある状態で前方に二メート ル以上の空間がある場合はMと出力してください。 指示二:右側に壁や壁のようなもの(窓やカーテンやドアでも可)がある状態で前方に三メート ル以上の空間がある場合はMMMと出力してください。 指示三:右側に壁や壁のようなもの(窓やカーテンやドアでも可)がある状態で前方に五メート ル以上の空間がある場合はMMと出力してください。
指示四:右側に壁や壁のようなもの(窓やカーテンやドアでも可)がある状態で前方に二メート ル以上の空間がない場合はTLと出力してください。 指示五:左右に壁や壁のようなもの(窓やカーテンやドアでも可)がなく前方に二メートル以上 の空間がある場合はMと出力してください。 指示六:左右に壁や壁のようなもの(窓やカーテンやドアでも可)がなく前方に五メートル以上 の空間がある場合はMMと出力してください。 指示七:左右に壁や壁のようなもの(窓やカーテンやドアでも可)がなく前方に二メートル以上 の空間がない場合はTLと出力してください。 また画像から判断できない場合はTLと出力してください プロンプト Ver.2
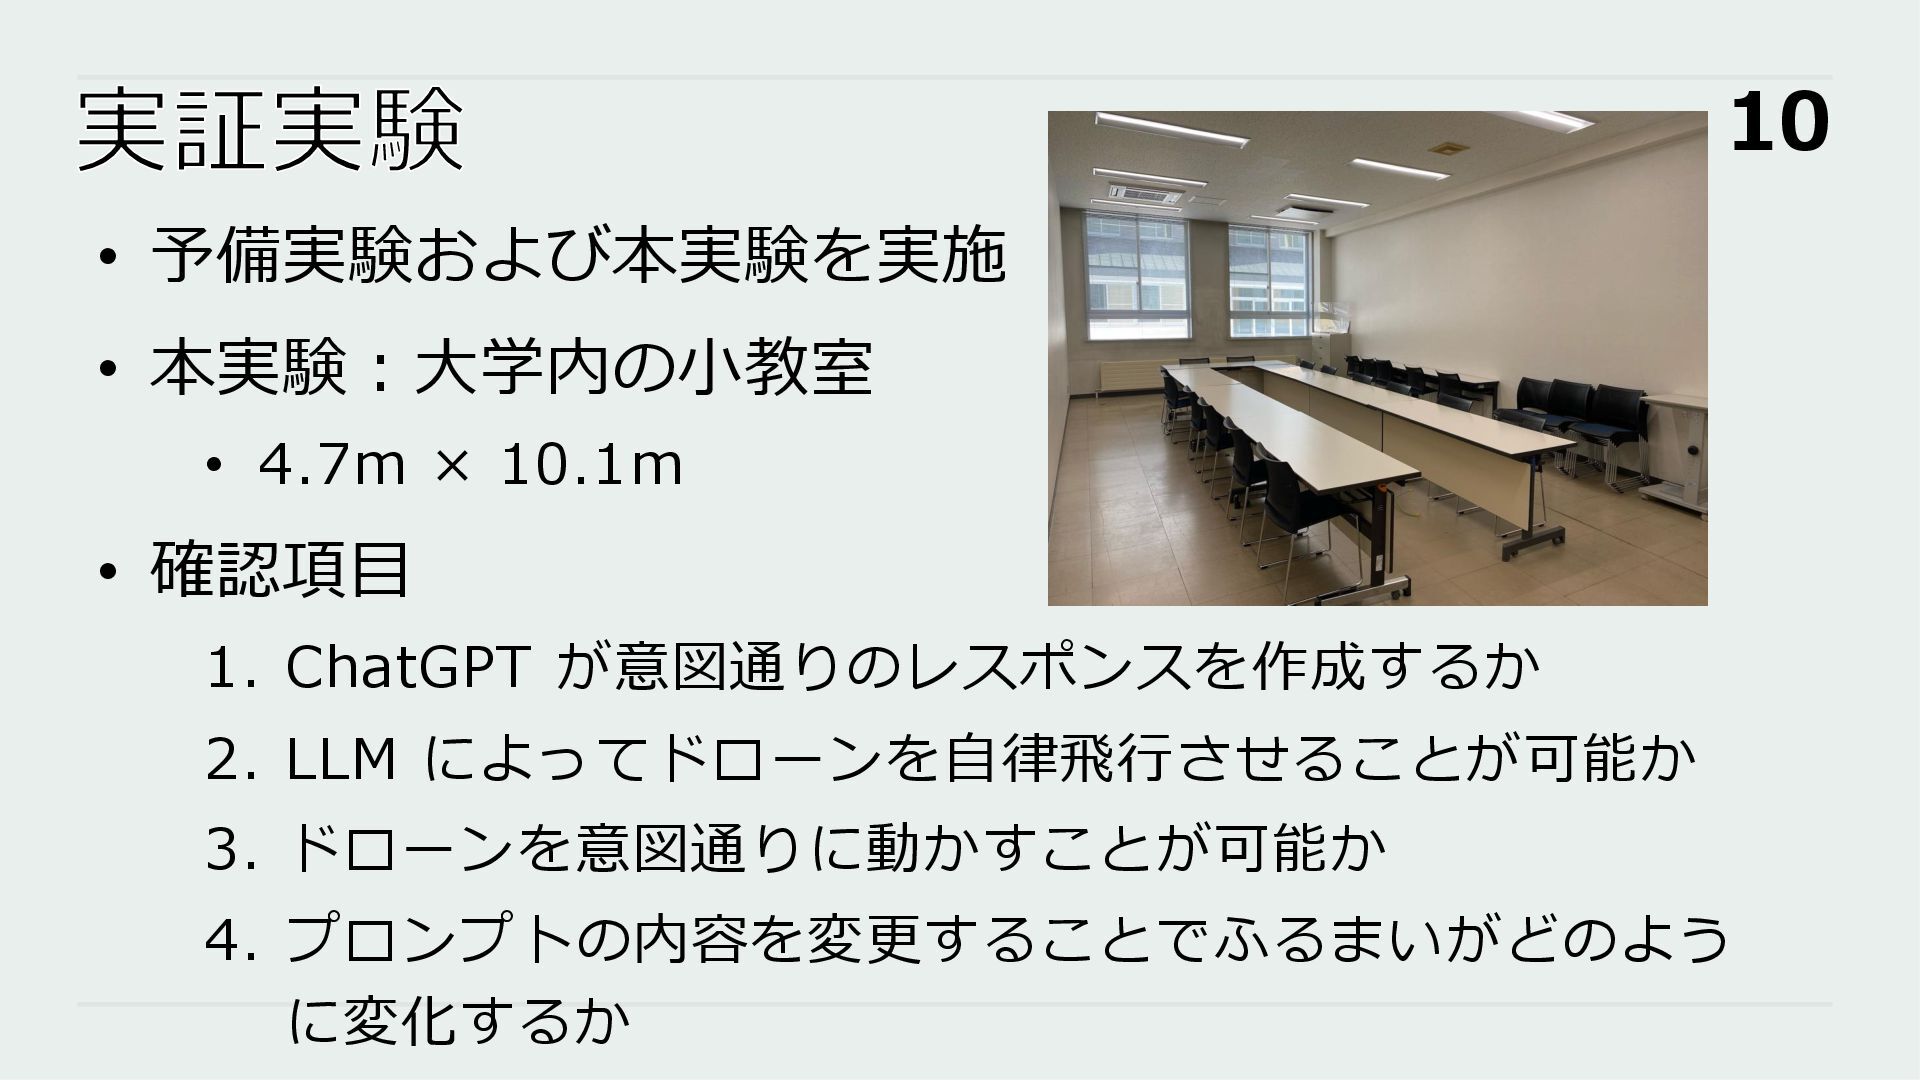
実証実験 10 • 予備実験および本実験を実施 • 本実験:大学内の小教室 • 4.7m × 10.1m
• 確認項目 1. ChatGPT が意図通りのレスポンスを作成するか 2. LLM によってドローンを自律飛行させることが可能か 3. ドローンを意図通りに動かすことが可能か 4. プロンプトの内容を変更することでふるまいがどのよう に変化するか
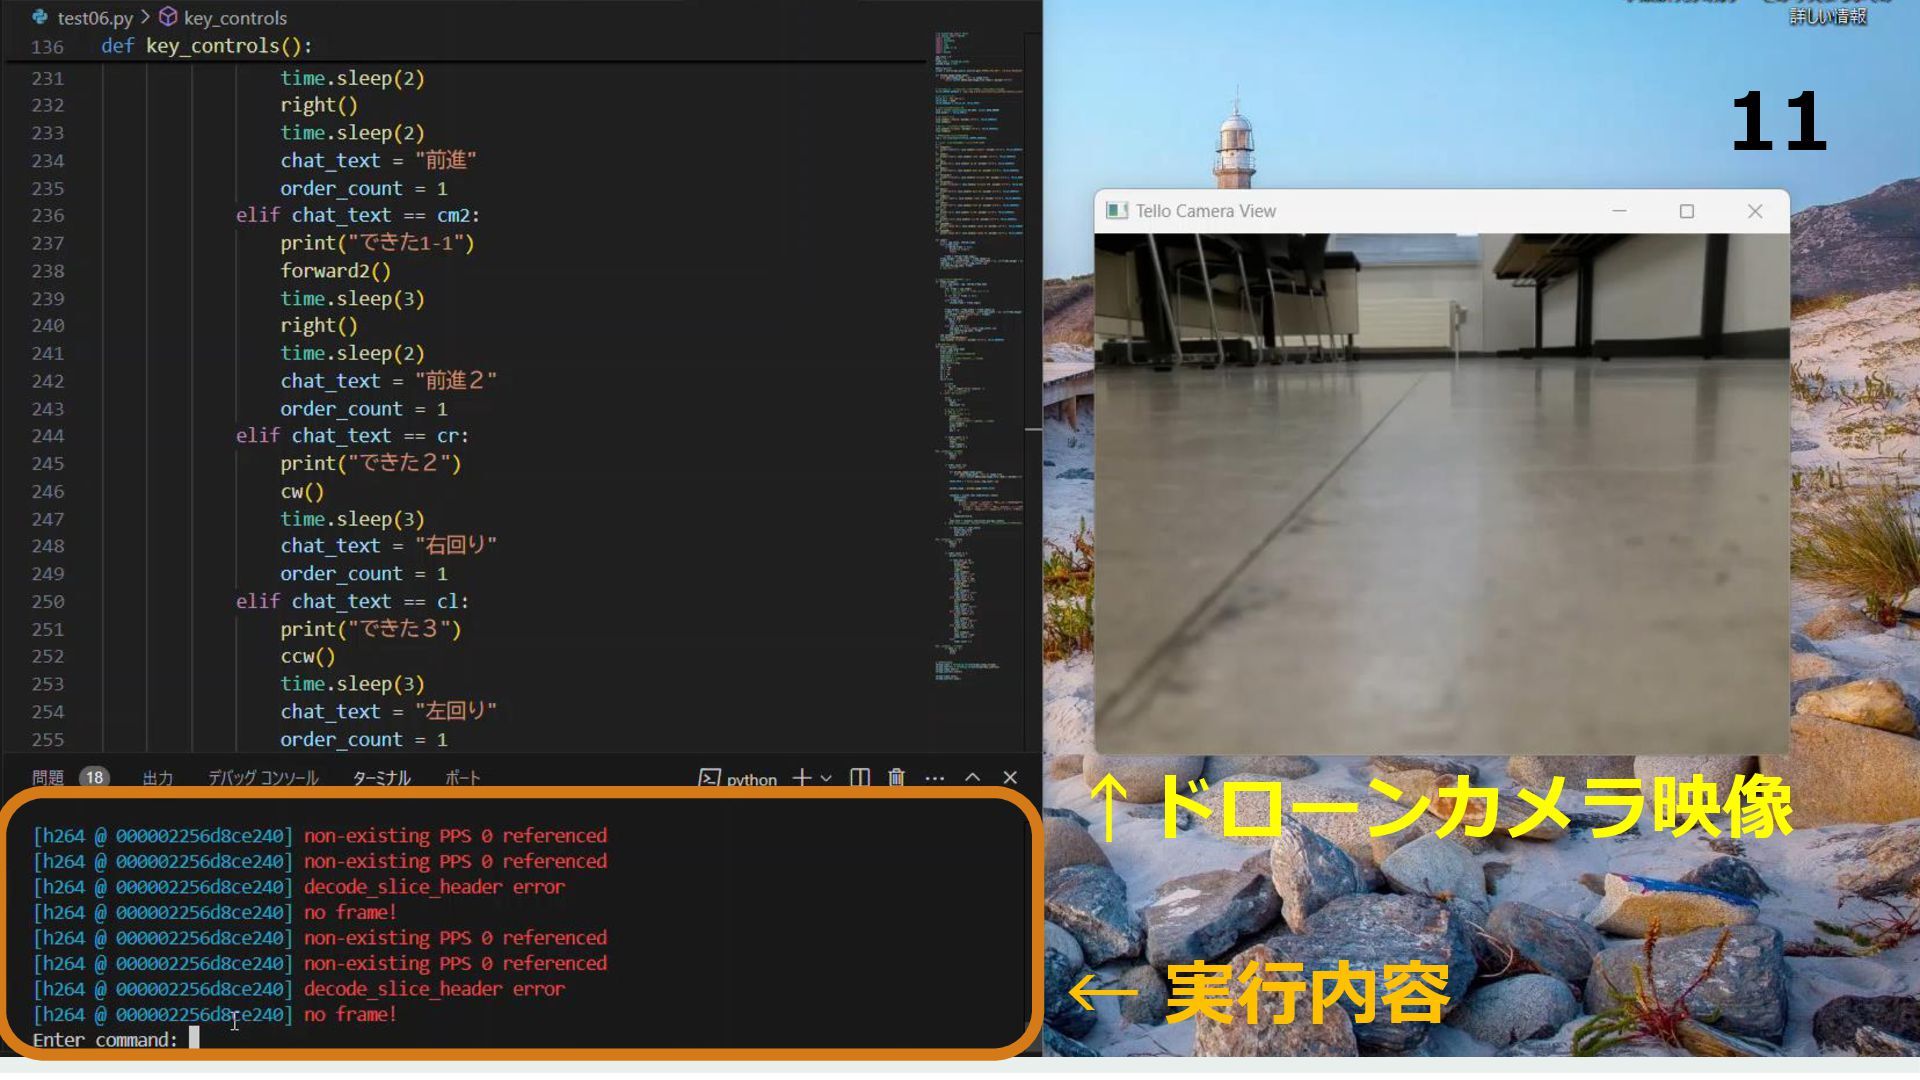
← 実行内容 ↑ドローンカメラ映像 11
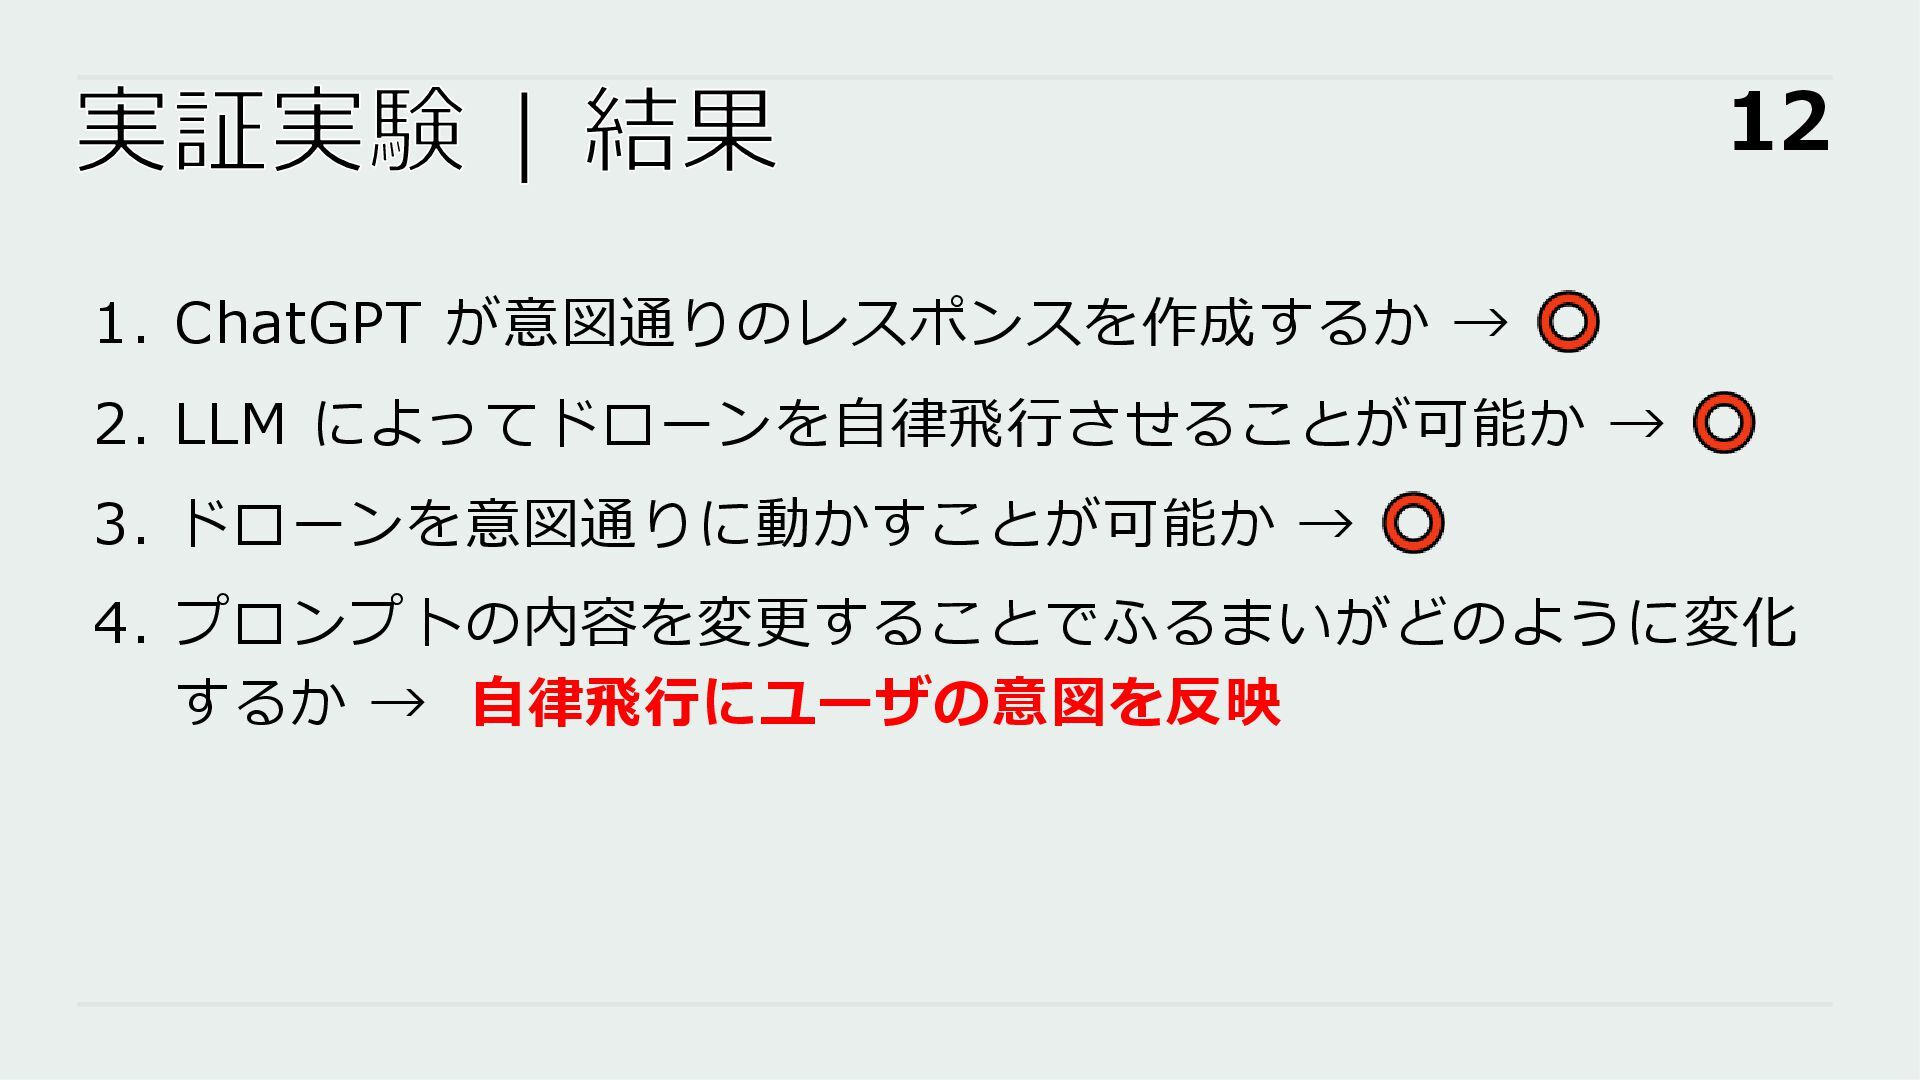
実証実験 | 結果 12 1. ChatGPT が意図通りのレスポンスを作成するか → 2. LLM
によってドローンを自律飛行させることが可能か → 3. ドローンを意図通りに動かすことが可能か → 4. プロンプトの内容を変更することでふるまいがどのように変化 するか → 自律飛行にユーザの意図を反映
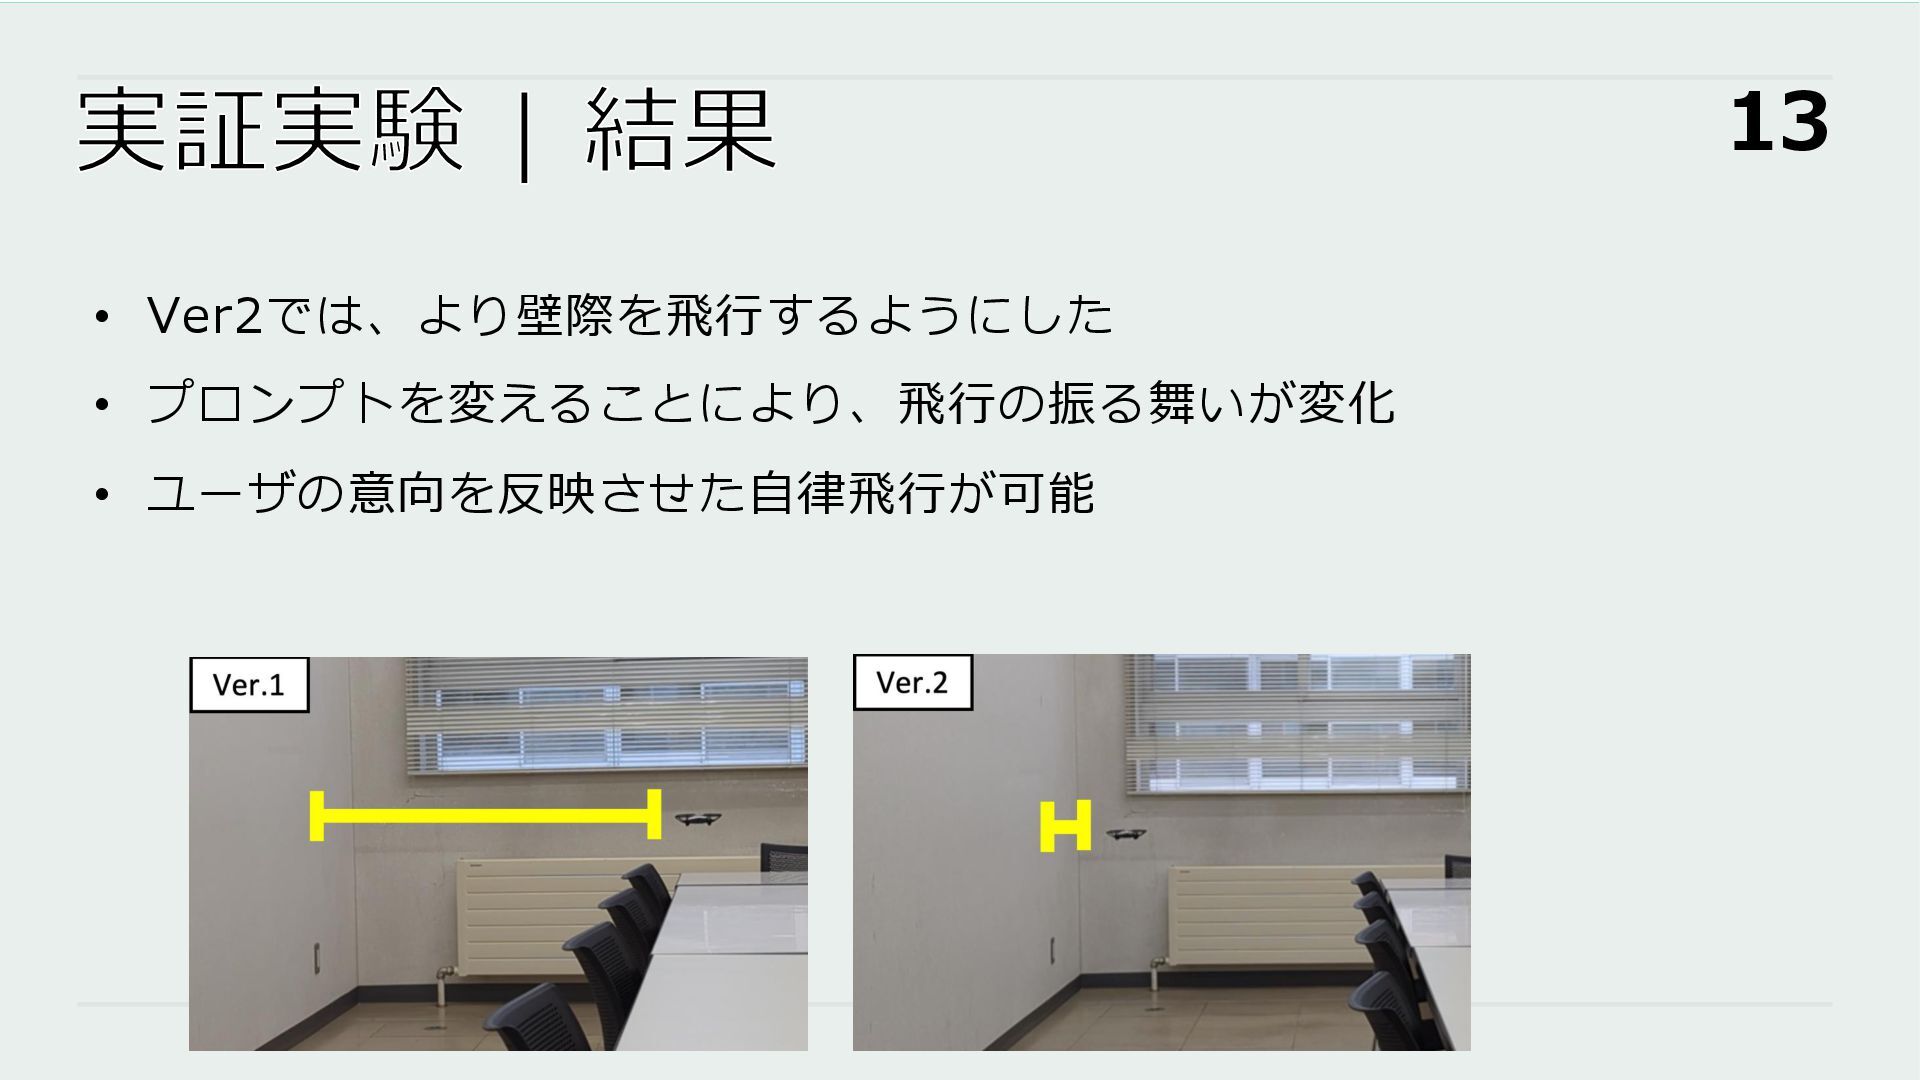
実証実験 | 結果 13 • Ver2では、より壁際を飛行するようにした • プロンプトを変えることにより、飛行の振る舞いが変化 • ユーザの意向を反映させた自律飛行が可能
課題 14 • 割り込み制御の仕組みの必要性 • 本研究では、撮影と制御コマンドを周期的に実行 • 急激な環境変化に対応できない • プロンプトの詳細化にともなう応答の遅延
• Ver.1と比べてVer.2のプロンプトでは応答時間が3倍以 上となる場合もあった • 飛行精度とのトレードオフ
おわりに 15 • LLMによるドローンの自律飛行システムチャッドローンを提案 • プロトタイプを実装し、動作を確認 • 専門知識がないユーザも、プロンプトの書き換えによって自律飛行の デザインが可能 コアプログラム
(Python) あなたには送ら れる画像を読み 取りある部屋内 を一周するのを サポートしても らいます. 以下の指示の TL 左に旋回


 yumulab
 mikimhk
 shibuiwilliam
 de9uch1
 rikkabotan7
 satai
 hf149
 mickey_0226
 rfujii
 institutdelelevage
 fr0gger
 hotchpotch
 inesmontani
 csswizardry
 tenderlove
 hannesfritz
 62gerente
 cassininazir
 aleyda
 aarron
 thoeni