Share
Embed
Transcript
115 slides
-
Conjuntos permitem agrupar coisas mediante propriedades. Algumas delas permitem sub-classificar
seus elementos. Subespaços vetoriais incorporam essa ideia. -
As funções polinomiais em ℝ constituem um subespaço de ℱ.
E ele é anotado . Sim: • A soma de polinomiais também é uma função polinomial. • A múltipla de uma função polinomial não perde a sua qualidade. -
O conceito de base de um espaço vetorial desempenha um
papel fundamental para operar com as polinomiais. -
Lembrem-se, uma base B de um espaço vetorial V é
um subconjunto linearmente independente maximal. Maximal significa: se ∉ então ∪ será LD. -
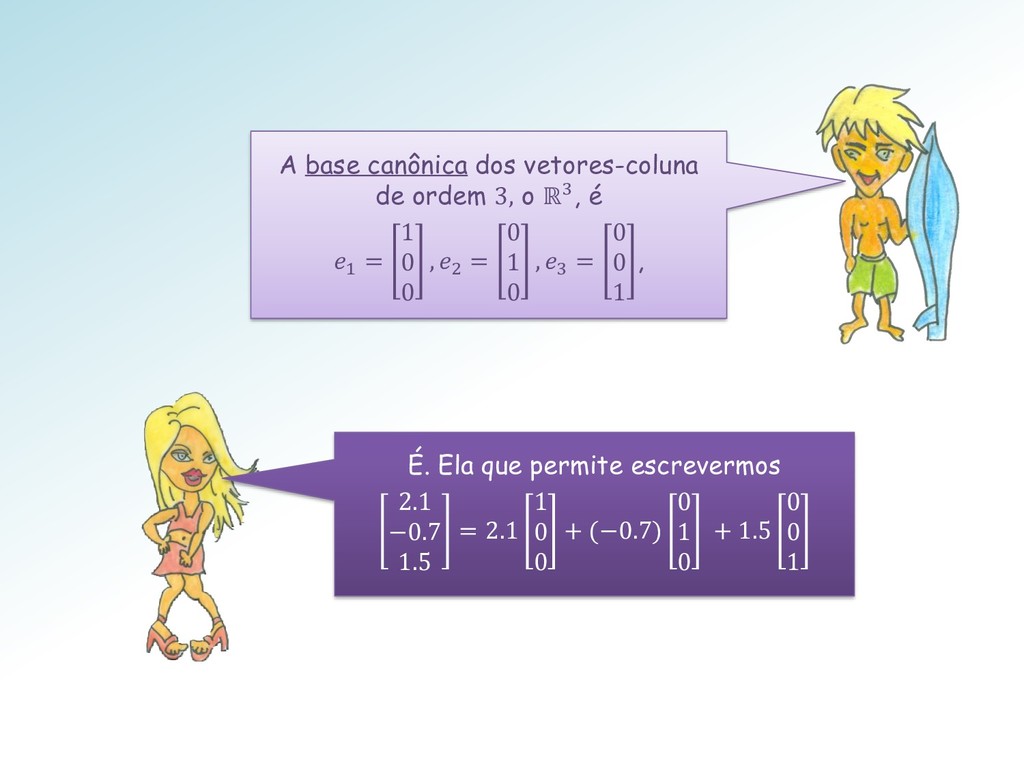
A base canônica dos vetores-coluna de ordem 3, o ℝ3,
é 1 = 1 0 0 , 2 = 0 1 0 , 3 = 0 0 1 , É. Ela que permite escrevermos 2.1 −0.7 1.5 = 2.1 1 0 0 + (−0.7) 0 1 0 + 1.5 0 0 1 -
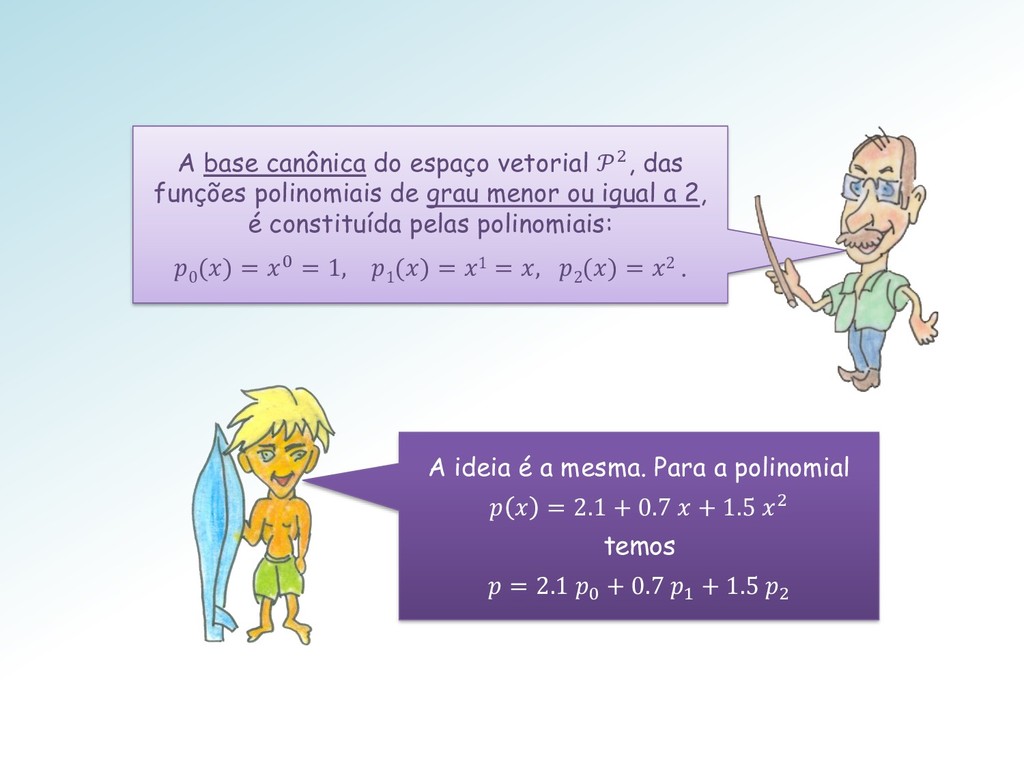
A base canônica do espaço vetorial 2, das funções polinomiais
de grau menor ou igual a 2, é constituída pelas polinomiais: 0 () = 0 = 1, 1 () = 1 = , 2 () = 2 . A ideia é a mesma. Para a polinomial = 2.1 + 0.7 + 1.5 2 temos = 2.1 0 + 0.7 1 + 1.5 2 -
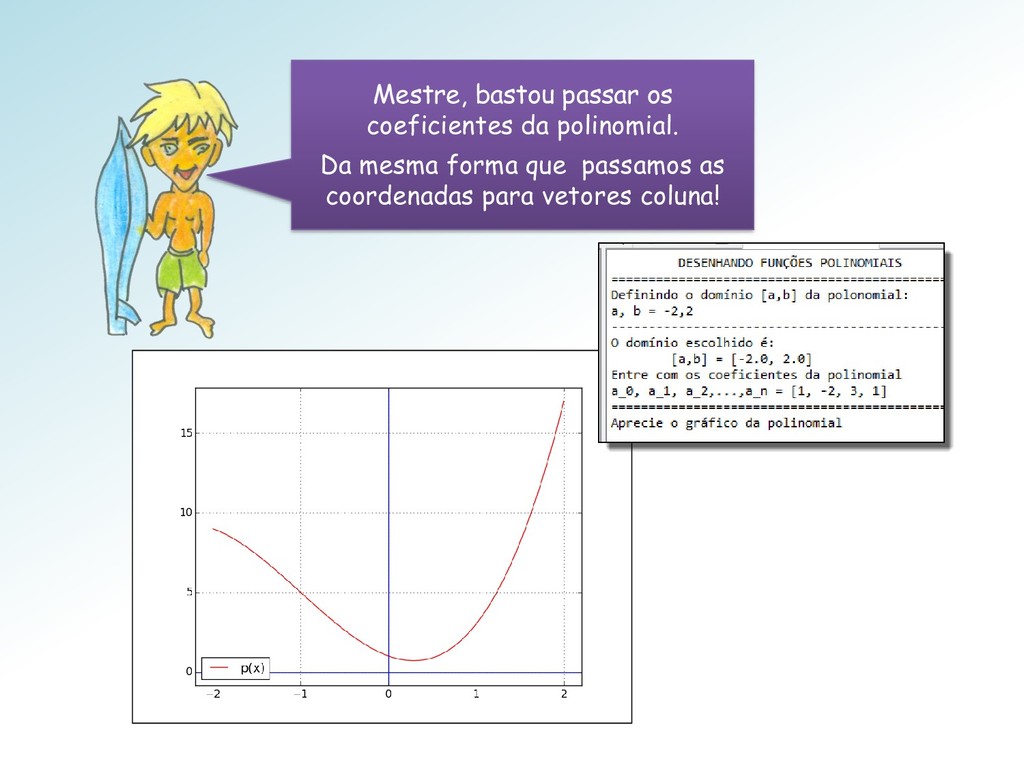
Mestre, bastou passar os coeficientes da polinomial. Da mesma forma
que passamos as coordenadas para vetores coluna! -
Vamos examinar um outro tipo de base para o espaço
das polinomiais. -
Uma forma alternativa é usar a “base de Lagrange” Em
ℙ1[, ], que tem dimensão 2, as funções básicas de Lagrange serão nomeadas 0 1 e são polinomiais de grau 1. -
A 0 é a polinomial de grau 1 que satisfaz:
0 (0 ) = 1 0 ( 1 ) = 0. A 1 por sua vez satisfaz: 1 ( 0 ) = 0 1 ( 1 ) = 1. Torno a lembrar o aspecto dual das funções. Definiremos 0 , 1 , ponto-a-ponto. -
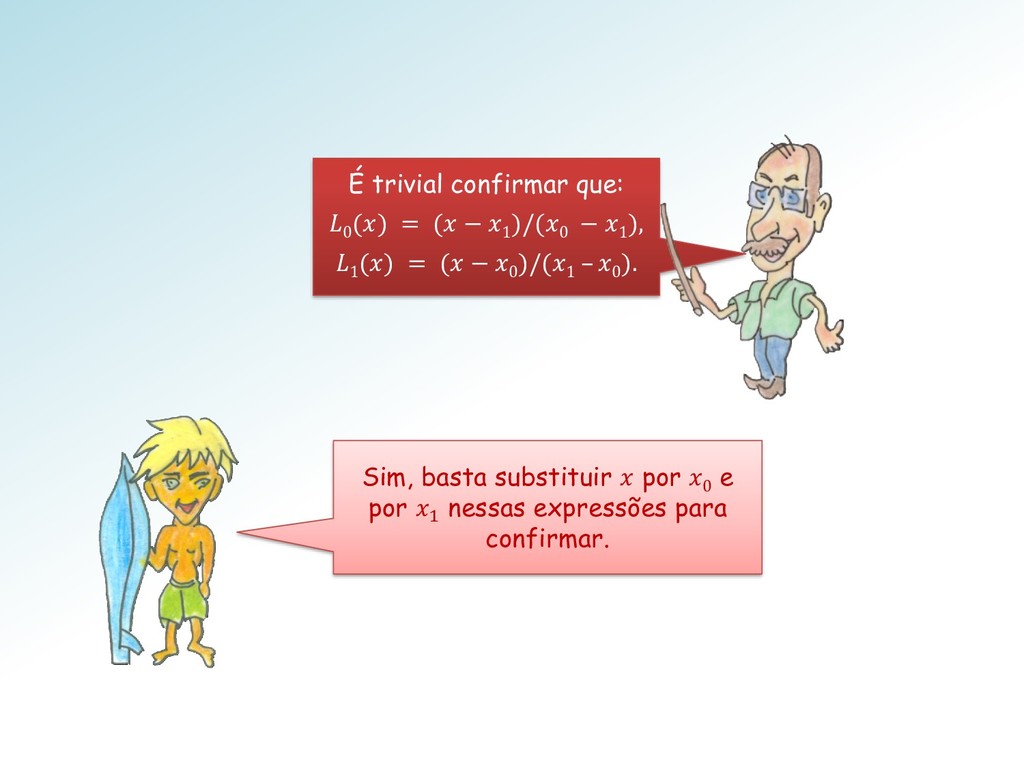
É trivial confirmar que: 0 () = ( − 1
)/( 0 − 1 ), 1 () = ( − 0 )/( 1 – 0 ). Sim, basta substituir por 0 e por 1 nessas expressões para confirmar. -
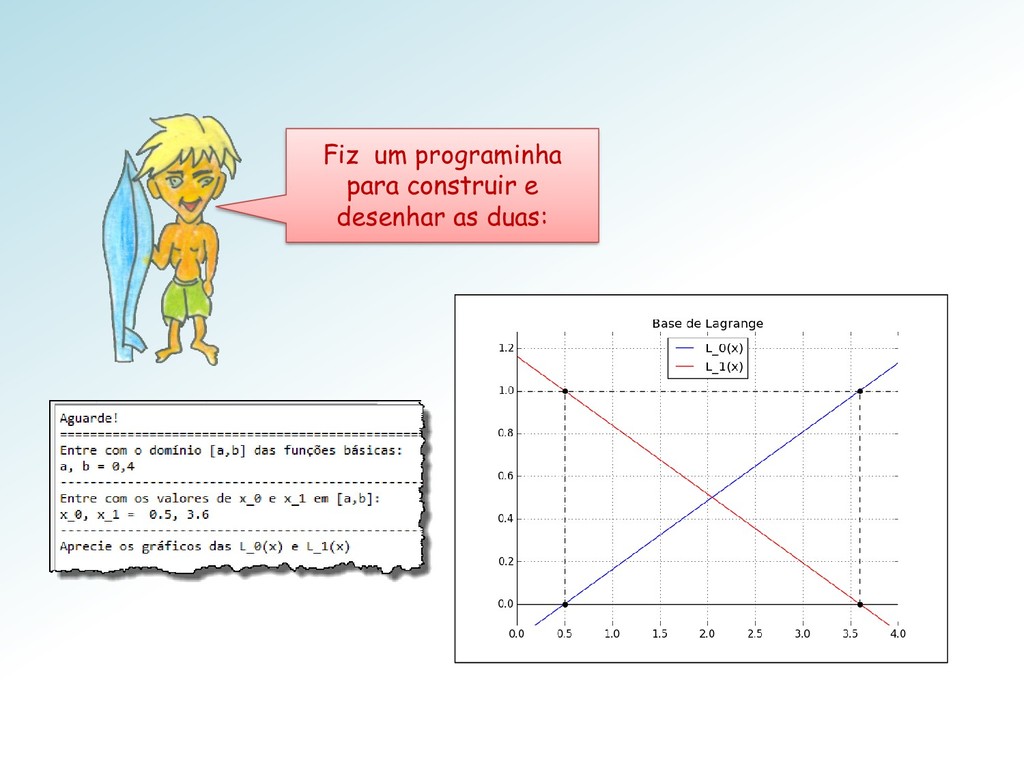
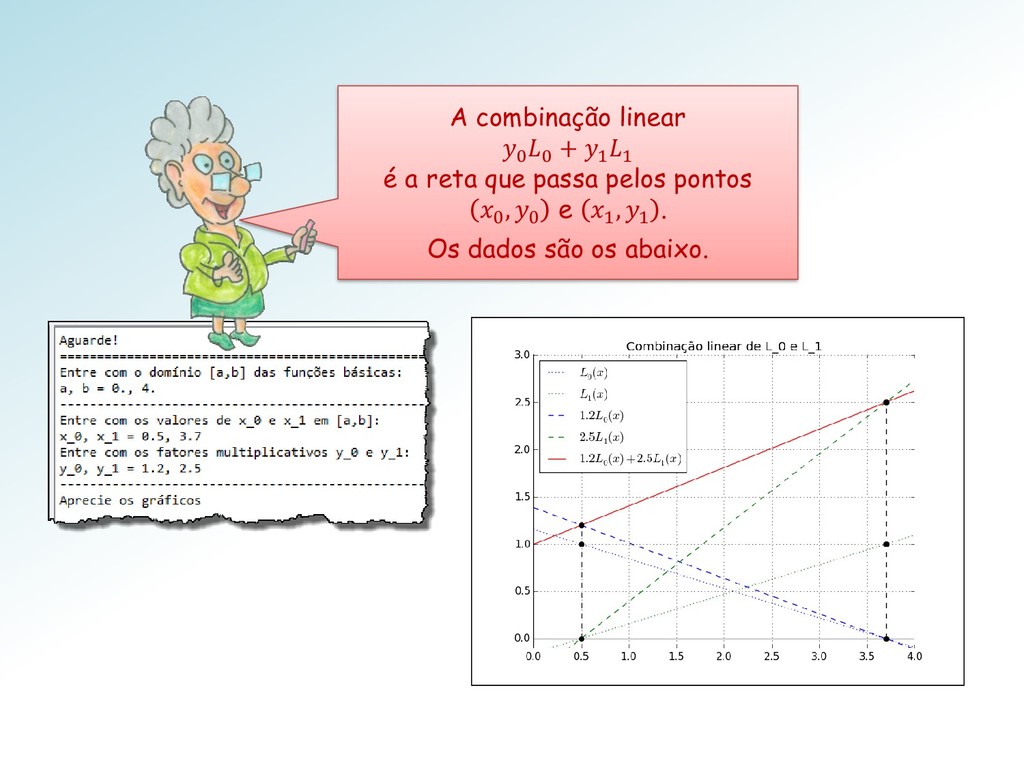
A combinação linear 0 0 + 1 1 é a
reta que passa pelos pontos 0 , 0 e 1 , 1 . Os dados são os abaixo. -
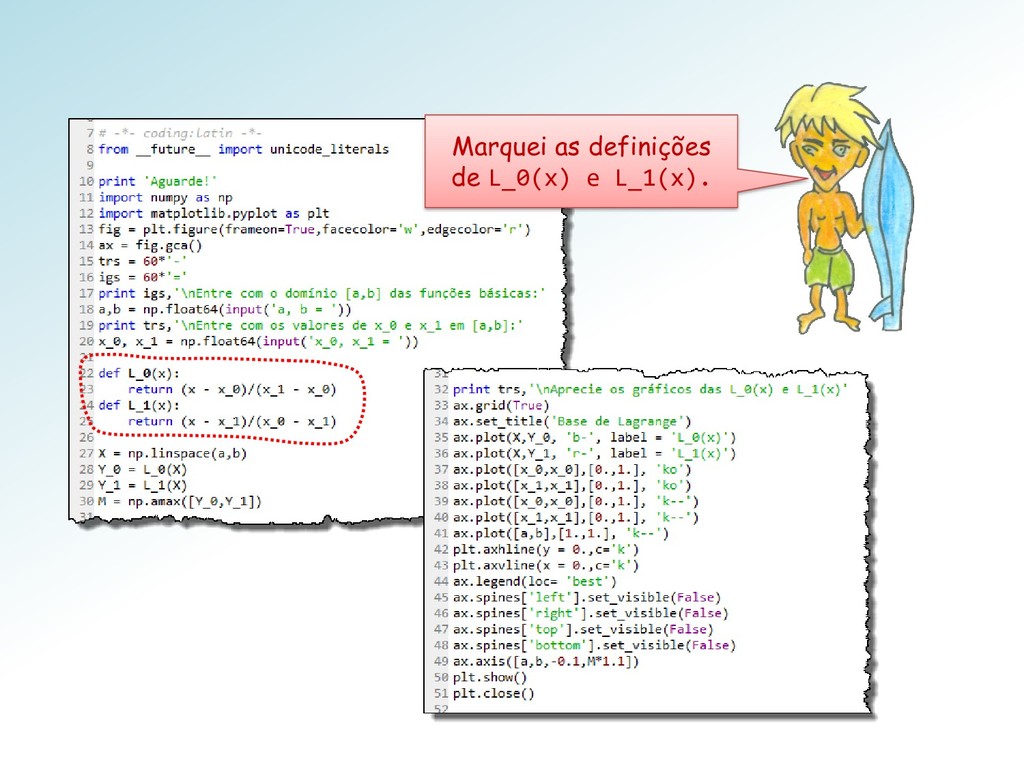
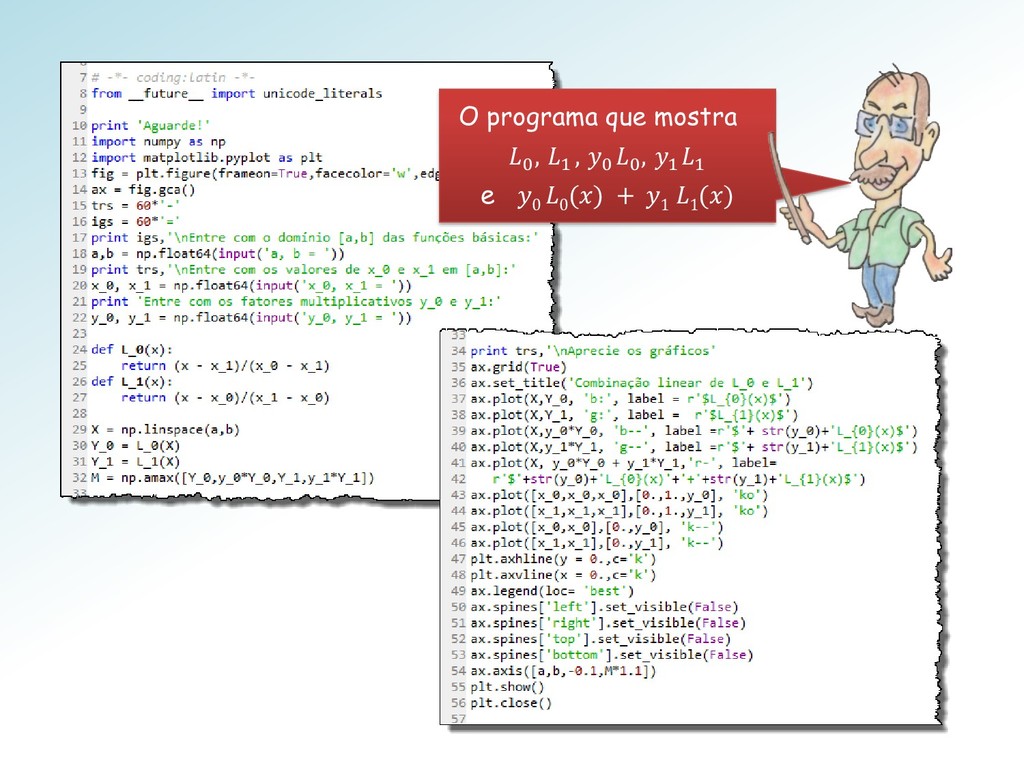
O programa que mostra 0 , 1 , 0 0
, 1 1 e 0 0 () + 1 1 () -
Bem, uma função polinomial de grau dois, responde tua pergunta.
Isto se os pontos já não estiverem alinhados. Mestra, qual a função que passa por três pontos dados? -
Em ℙ2[, ], que tem dimensão três, as funções básicas
(também) serão nomeadas 0 (), 1 () 2 (). Elas são polinomiais de grau 2. Elas são definidas pelas 9 condições: • 0 ( 0 ) = 1, 0 ( 1 ) = 0, 0 ( 2 ) = 0 • 1 ( 0 ) = 0, 1 ( 1 ) = 1, 1 ( 2 ) = 0 • 2 ( 2 ) = 0, 2 ( 1 ) = 0, 2 ( 2 ) = 1 -
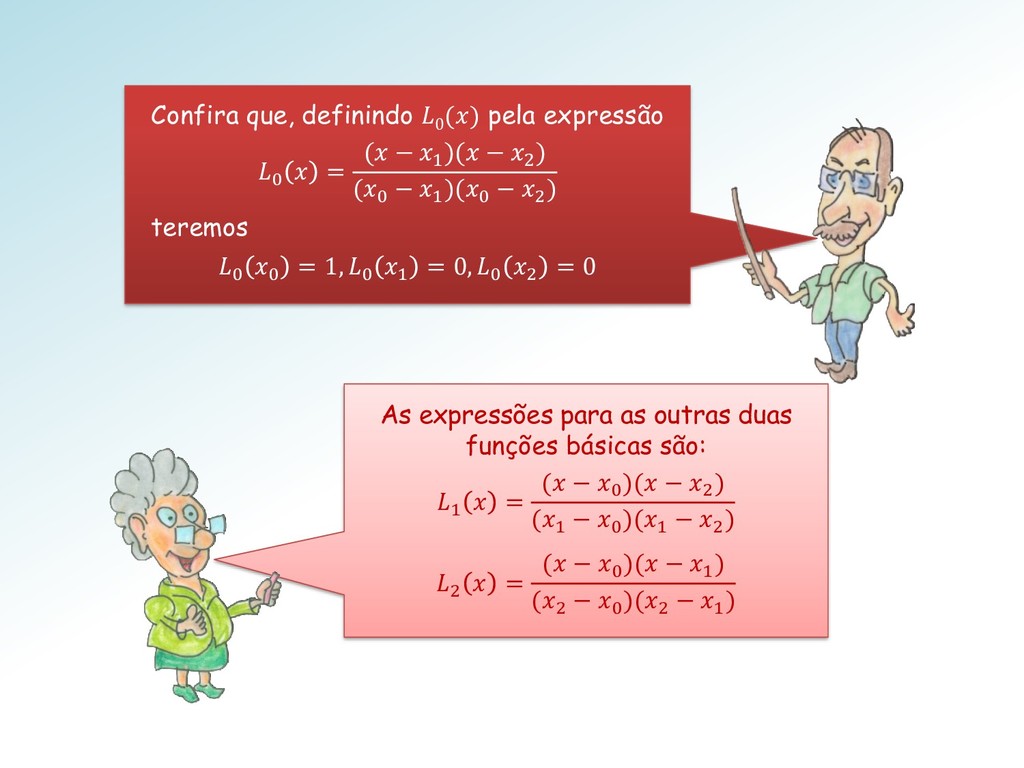
As expressões para as outras duas funções básicas são: 1
= ( − 0 )( − 2 ) (1 − 0 )(1 − 2 ) 2 = ( − 0 )( − 1 ) (2 − 0 )(2 − 1 ) Confira que, definindo 0 () pela expressão 0 = ( − 1 )( − 2 ) (0 − 1 )(0 − 2 ) teremos 0 0 = 1, 0 1 = 0, 0 2 = 0 -
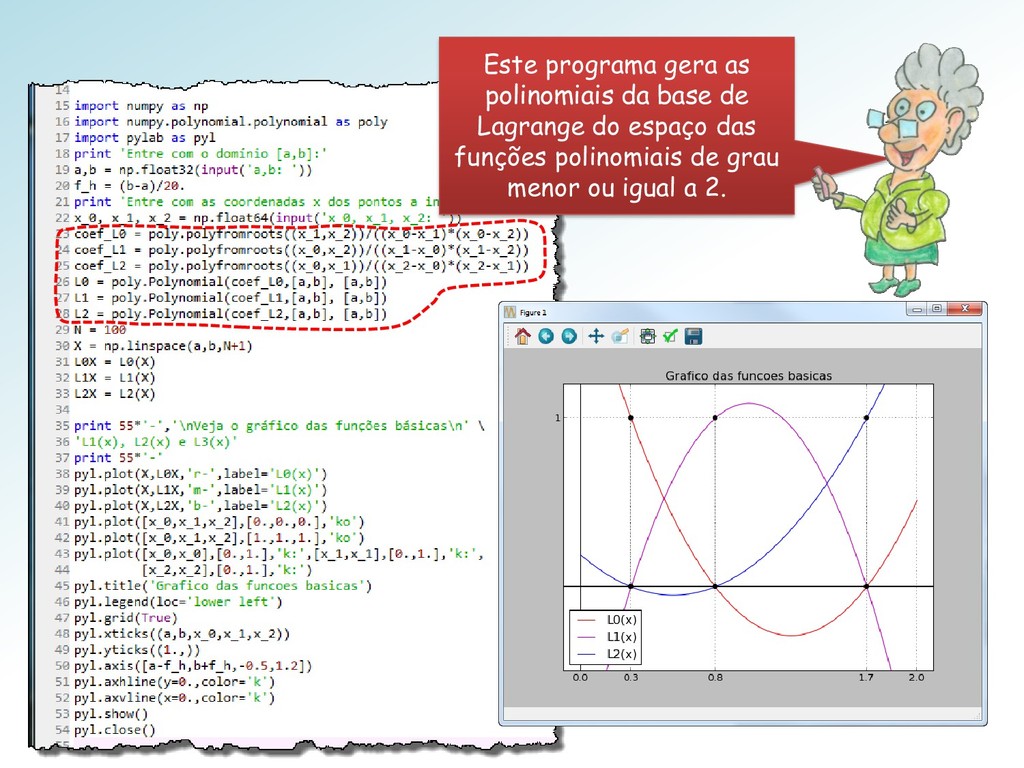
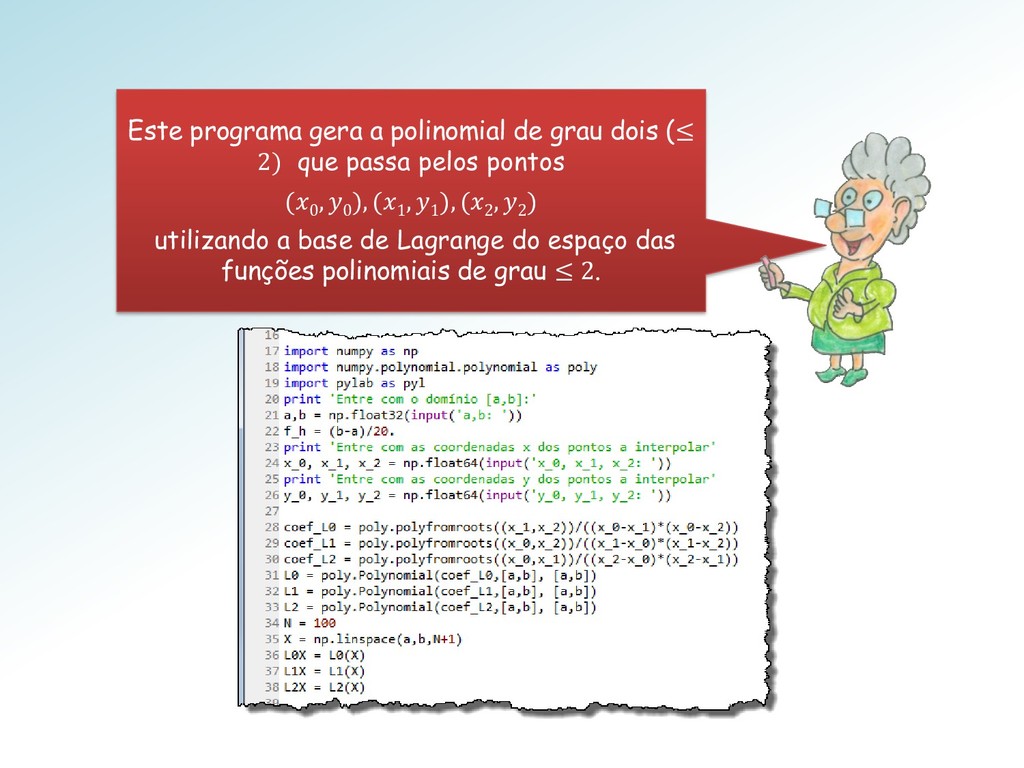
Este programa gera as polinomiais da base de Lagrange do
espaço das funções polinomiais de grau menor ou igual a 2. -
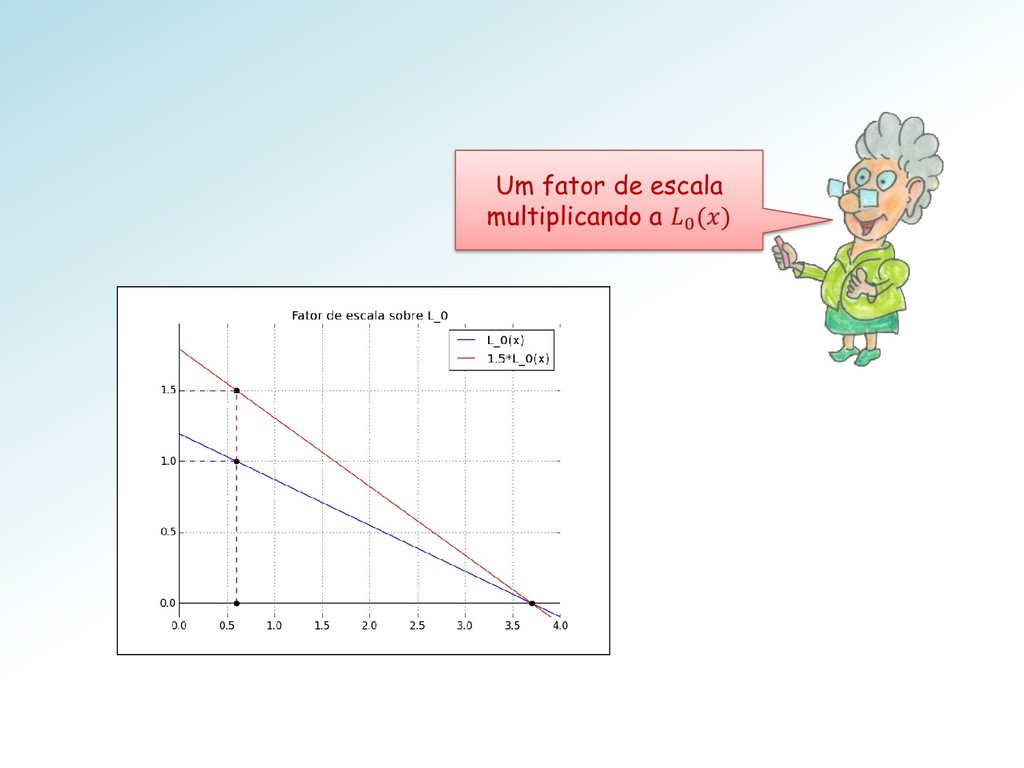
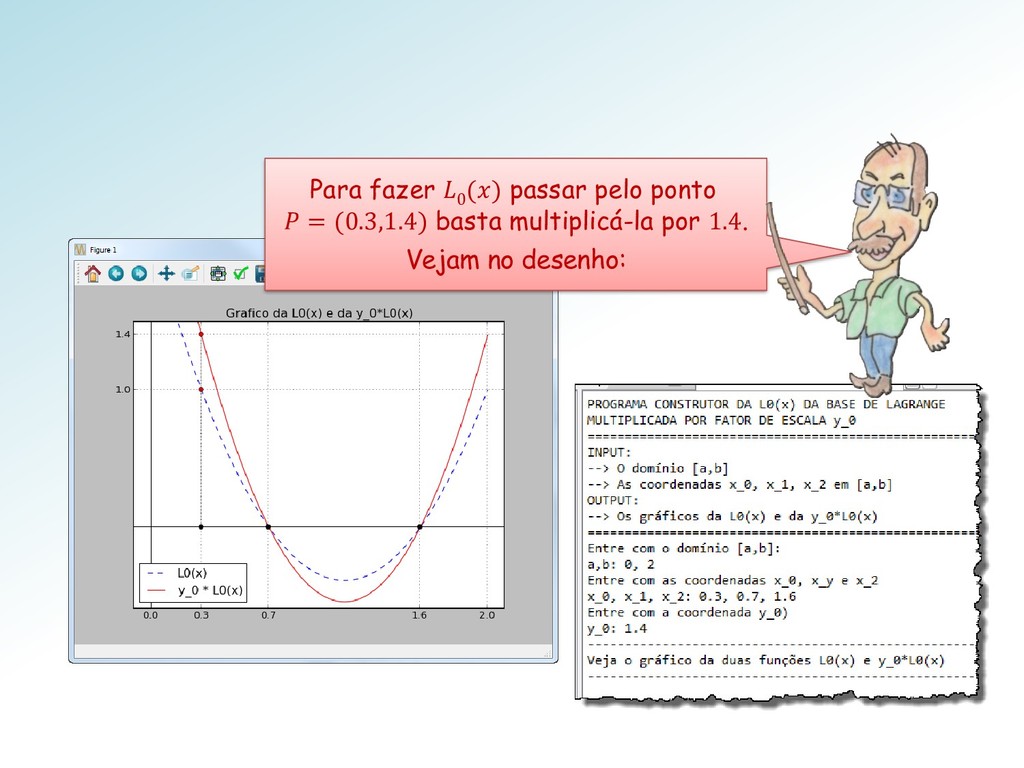
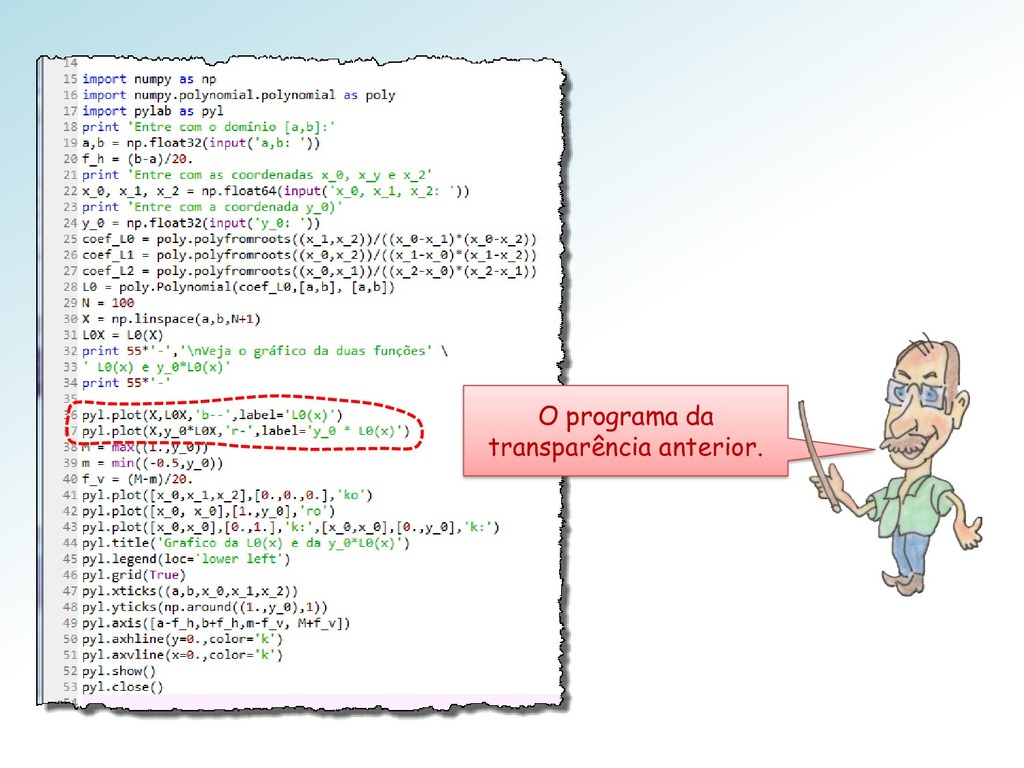
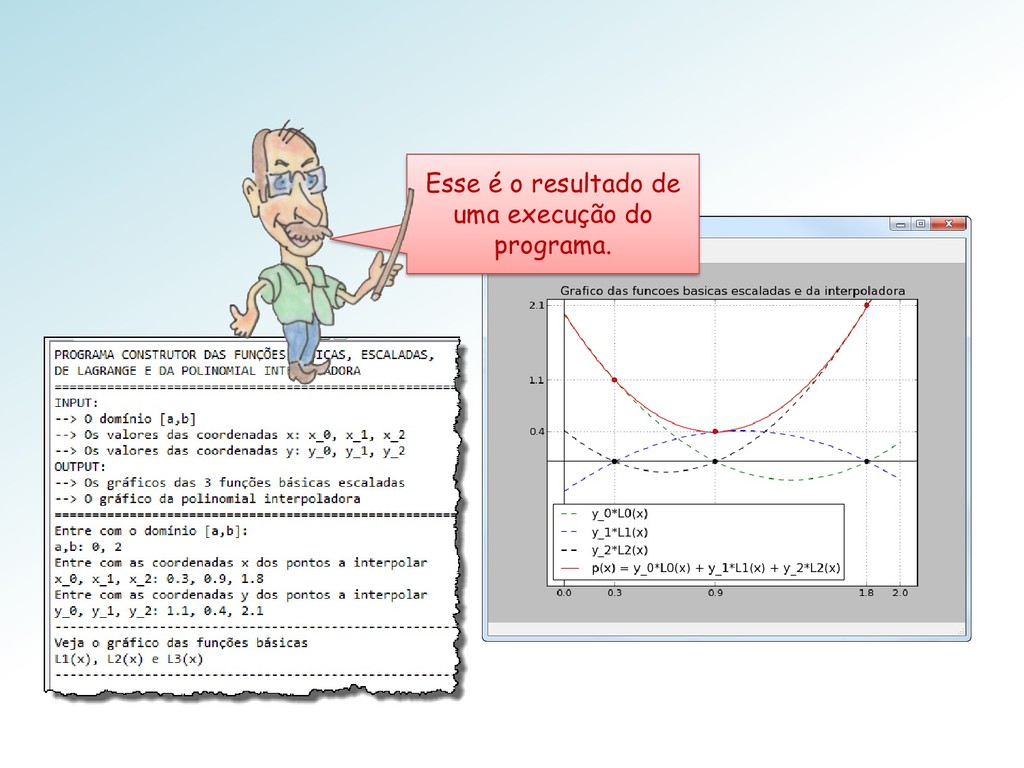
Para fazer 0 () passar pelo ponto = (0.3,1.4) basta
multiplicá-la por 1.4. Vejam no desenho: -
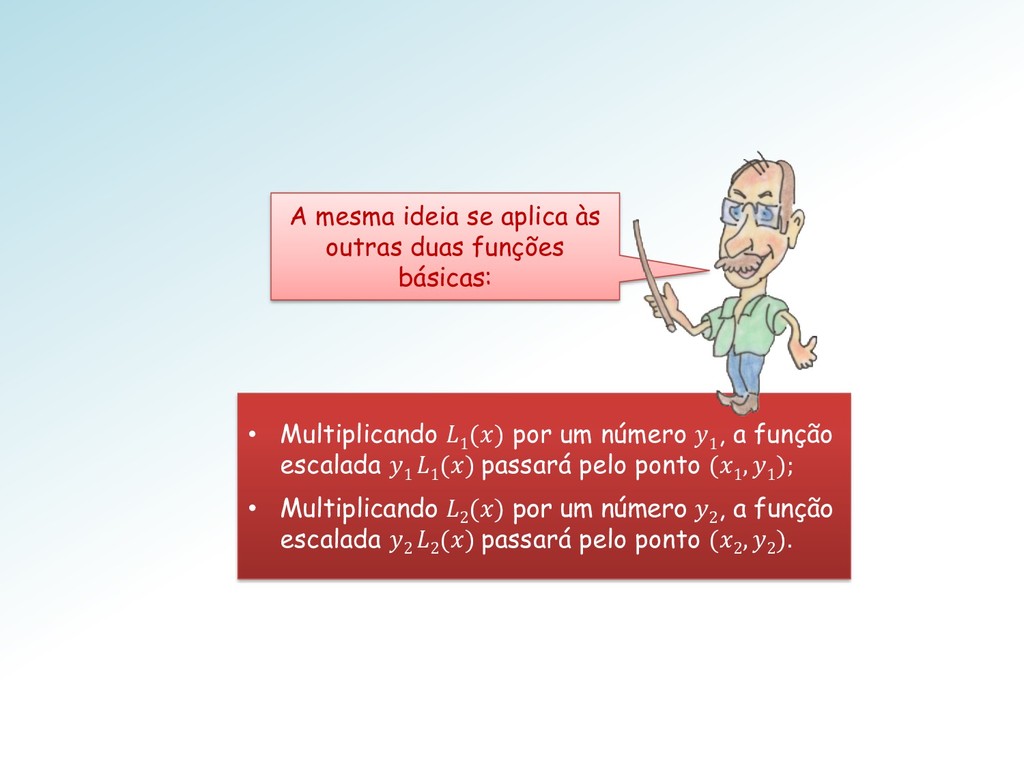
• Multiplicando 1 () por um número 1 , a
função escalada 1 1 () passará pelo ponto ( 1 , 1 ); • Multiplicando 2 () por um número 2 , a função escalada 2 2 () passará pelo ponto ( 2 , 2 ). A mesma ideia se aplica às outras duas funções básicas: -
Este programa gera a polinomial de grau dois (≤ 2)
que passa pelos pontos ( 0 , 0 ), ( 1 , 1 ), ( 2 , 2 ) utilizando a base de Lagrange do espaço das funções polinomiais de grau ≤ 2. -
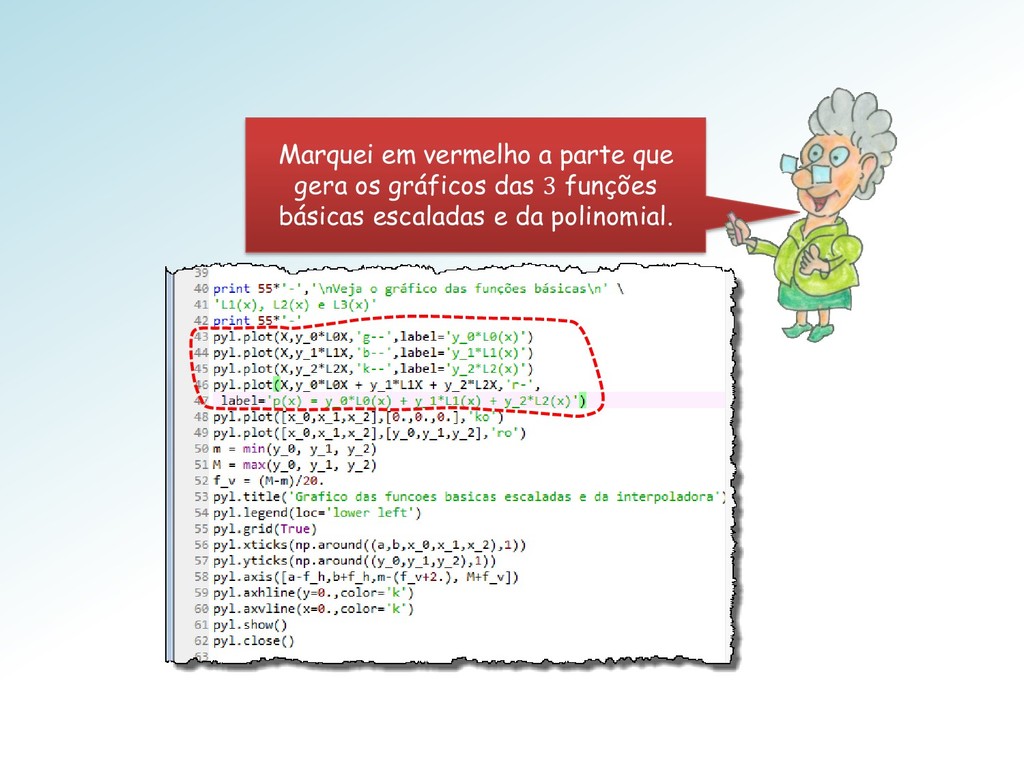
Marquei em vermelho a parte que gera os gráficos das
3 funções básicas escaladas e da polinomial. -
Estas ideias tem sido usadas, a séculos, para aproximar funções
por retas e por parábolas. Vou passear um pouco pela história. -
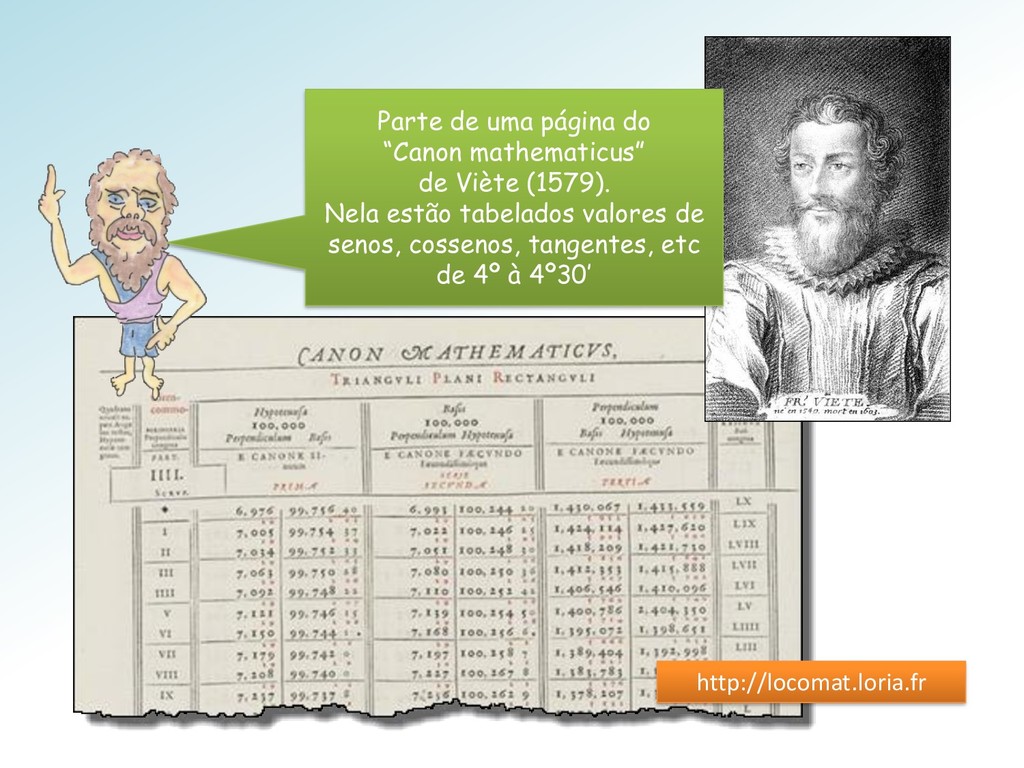
http://locomat.loria.fr Parte de uma página do “Canon mathematicus” de Viète
(1579). Nela estão tabelados valores de senos, cossenos, tangentes, etc de 4º à 4º30’ -
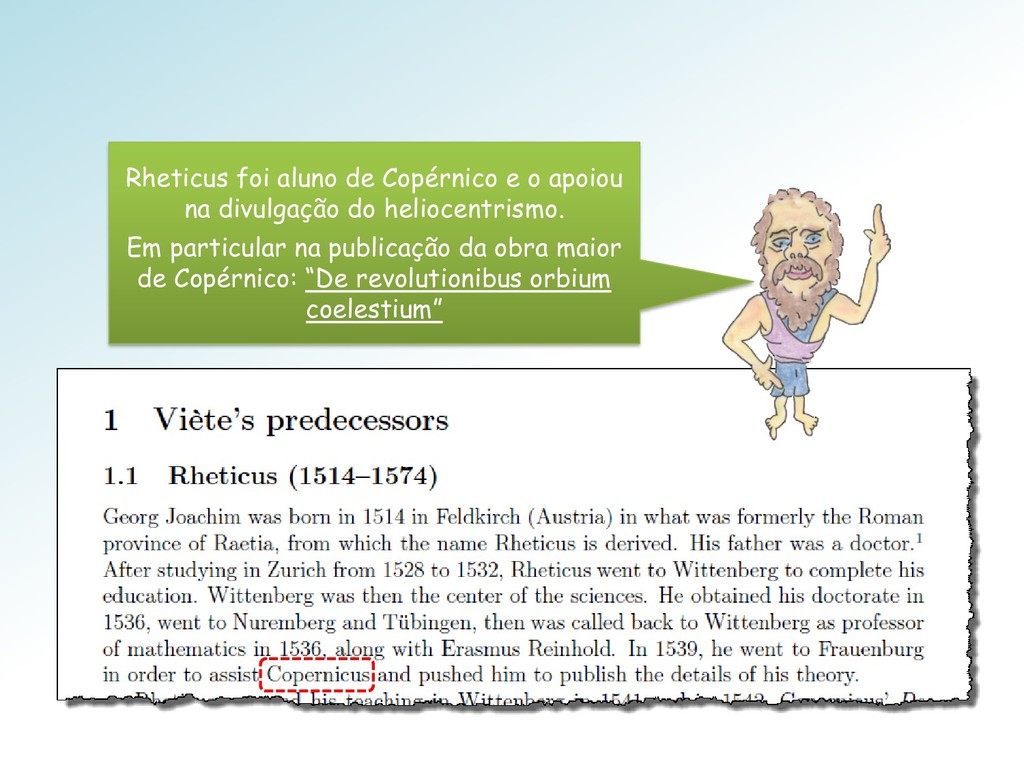
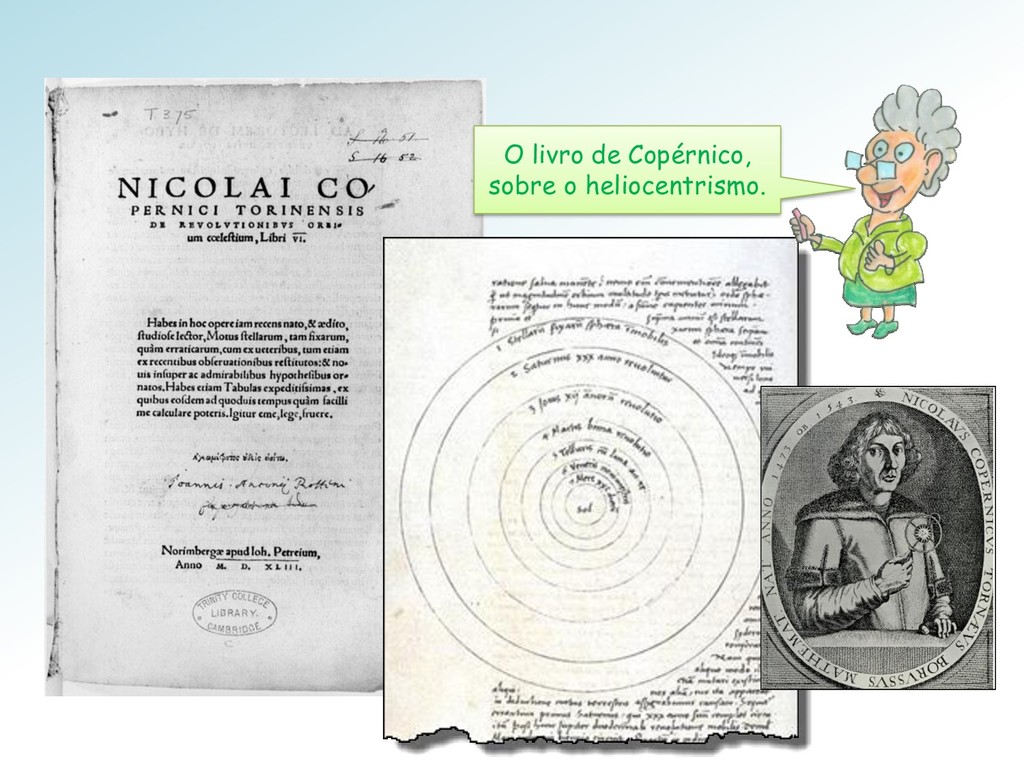
Rheticus foi aluno de Copérnico e o apoiou na divulgação
do heliocentrismo. Em particular na publicação da obra maior de Copérnico: “De revolutionibus orbium coelestium” -
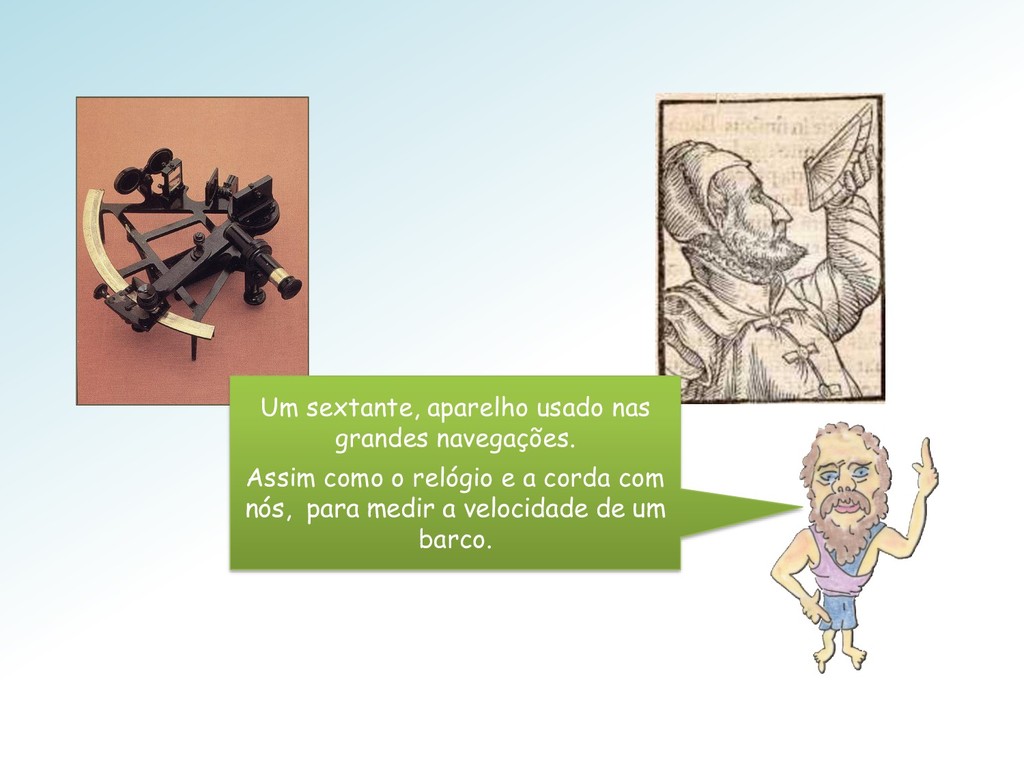
Um sextante, aparelho usado nas grandes navegações. Assim como o
relógio e a corda com nós, para medir a velocidade de um barco. -
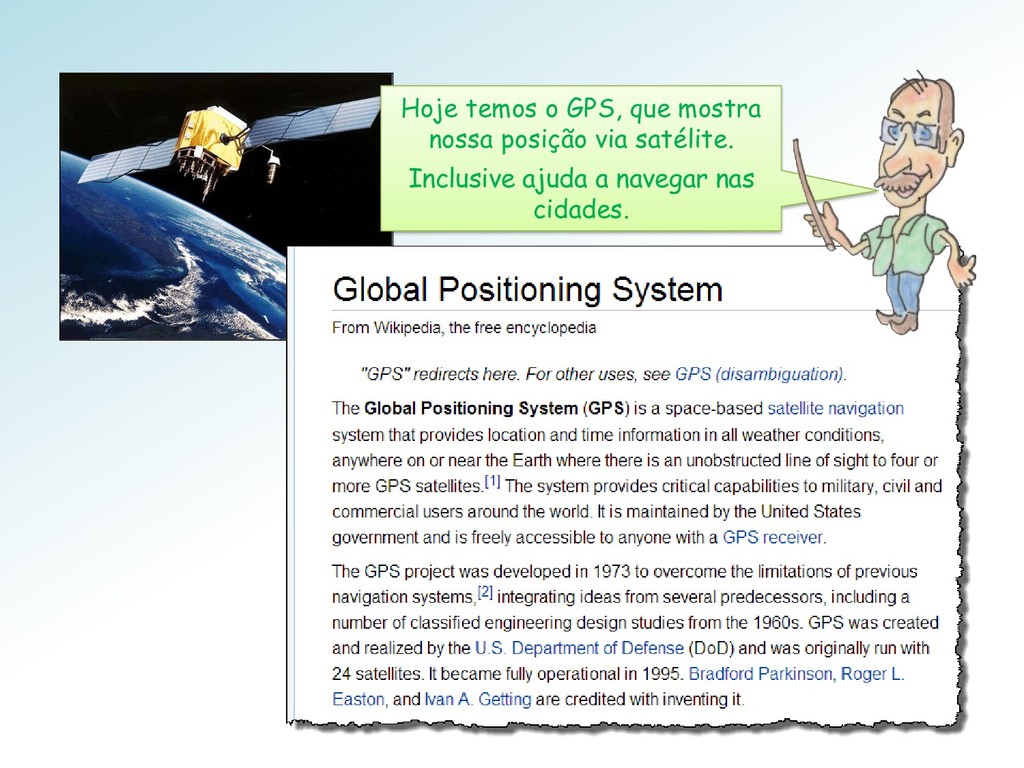
Hoje temos o GPS, que mostra nossa posição via satélite.
Inclusive ajuda a navegar nas cidades. -
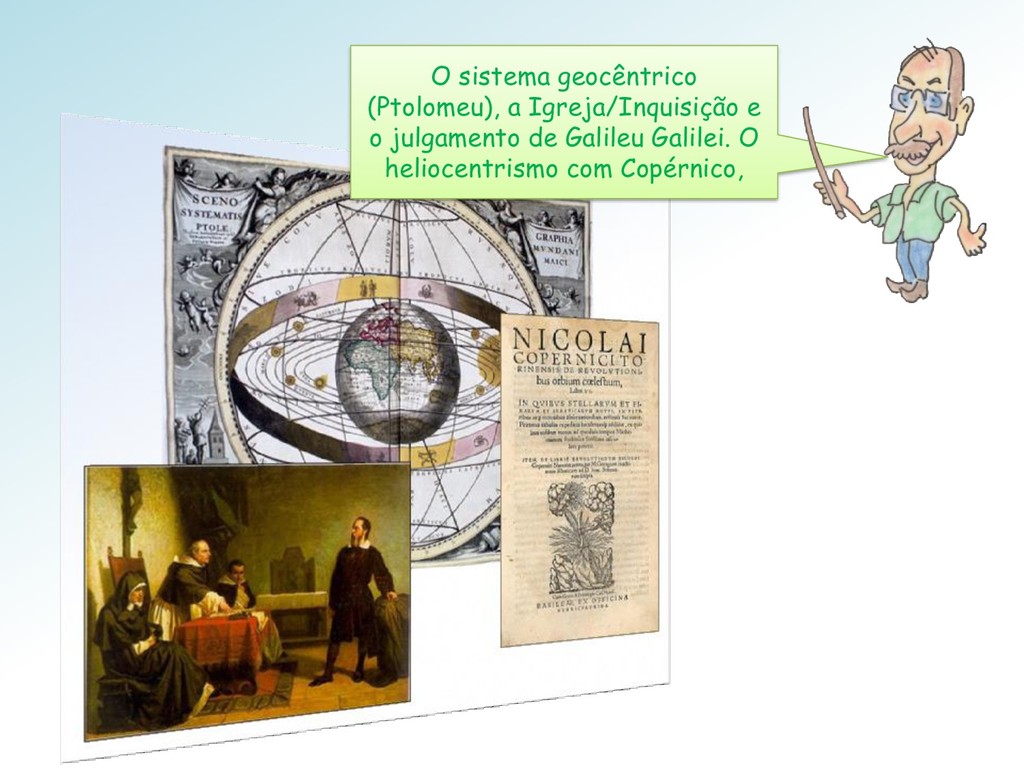
O sistema geocêntrico (Ptolomeu), a Igreja/Inquisição e o julgamento de
Galileu Galilei. O heliocentrismo com Copérnico, -
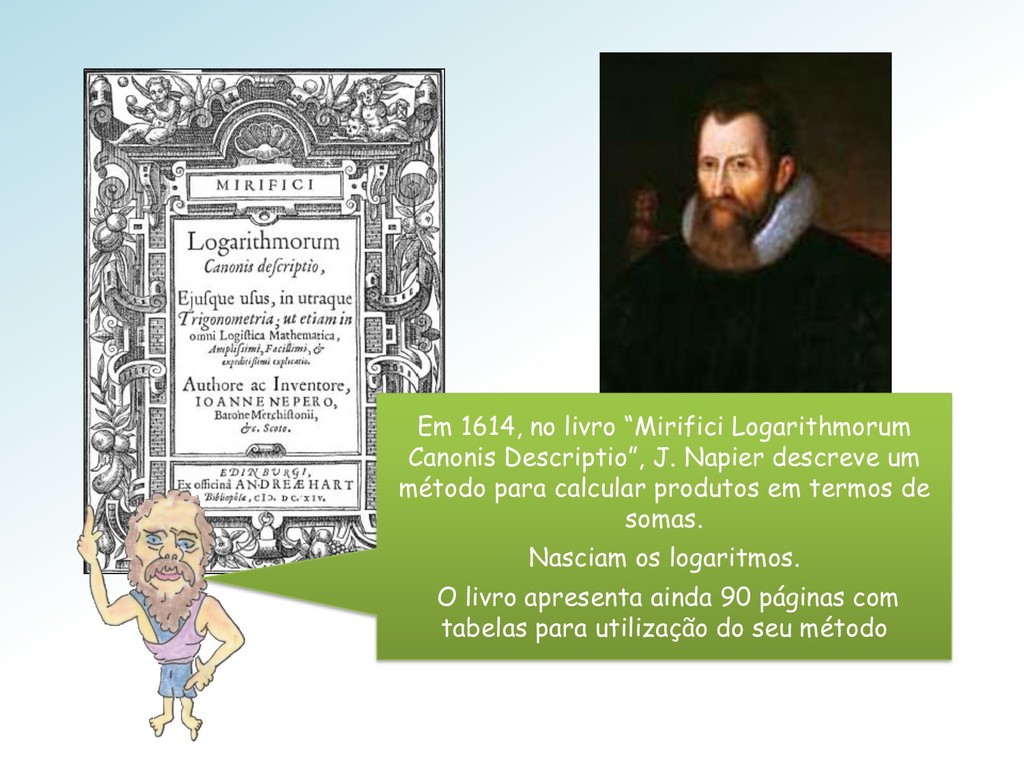
Em 1614, no livro “Mirifici Logarithmorum Canonis Descriptio”, J. Napier
descreve um método para calcular produtos em termos de somas. Nasciam os logaritmos. O livro apresenta ainda 90 páginas com tabelas para utilização do seu método -
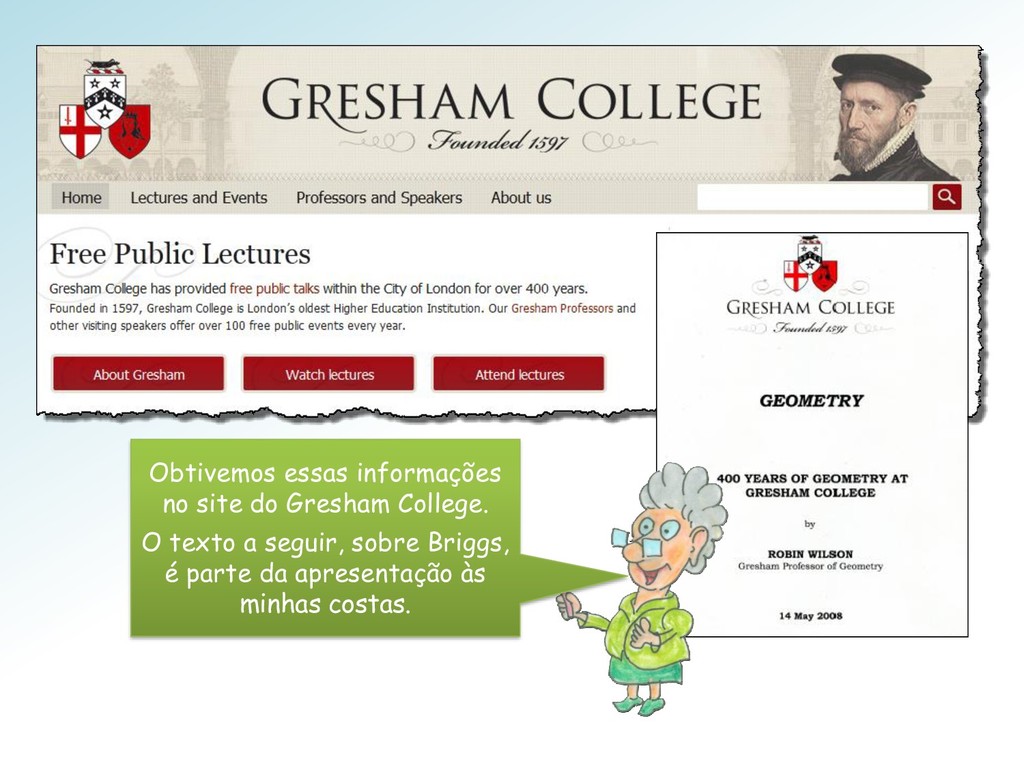
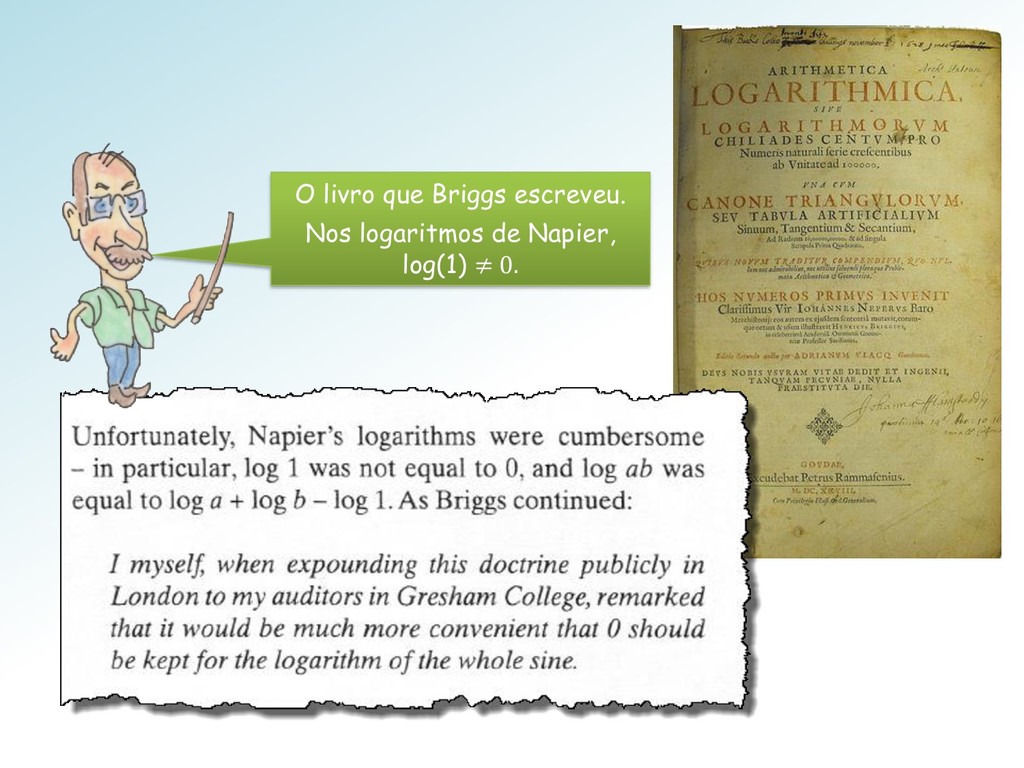
Obtivemos essas informações no site do Gresham College. O texto
a seguir, sobre Briggs, é parte da apresentação às minhas costas. -
Briggs foi um grande matemático. Foi o 1º Professor Saviliano
de Geometria em Oxford! -
Que encadeamento fantástico! Percebam a importância de boas escolas e
bons Professores! Briggs convenceu Johann Kepler sobre as vantagens da invenção de Napier. Kepler usou logaritmos para calcular as posições de Marte, o que conduziu-o a descobrir as leis do movimento planetário. A reputação de Kepler foi fundamental na disseminação do uso de logaritmos em toda a Europa. Isaac Newton usou as leis de Kepler para descobrir a lei da gravidade. -
Elas eram usadas para efetuar multiplicações e divisões, de forma
rápida, num tempo em que não haviam computadores, nem máquinas de calcular. Mestres, afinal de contas, para que eram utilizadas as tábuas de logaritmo? -
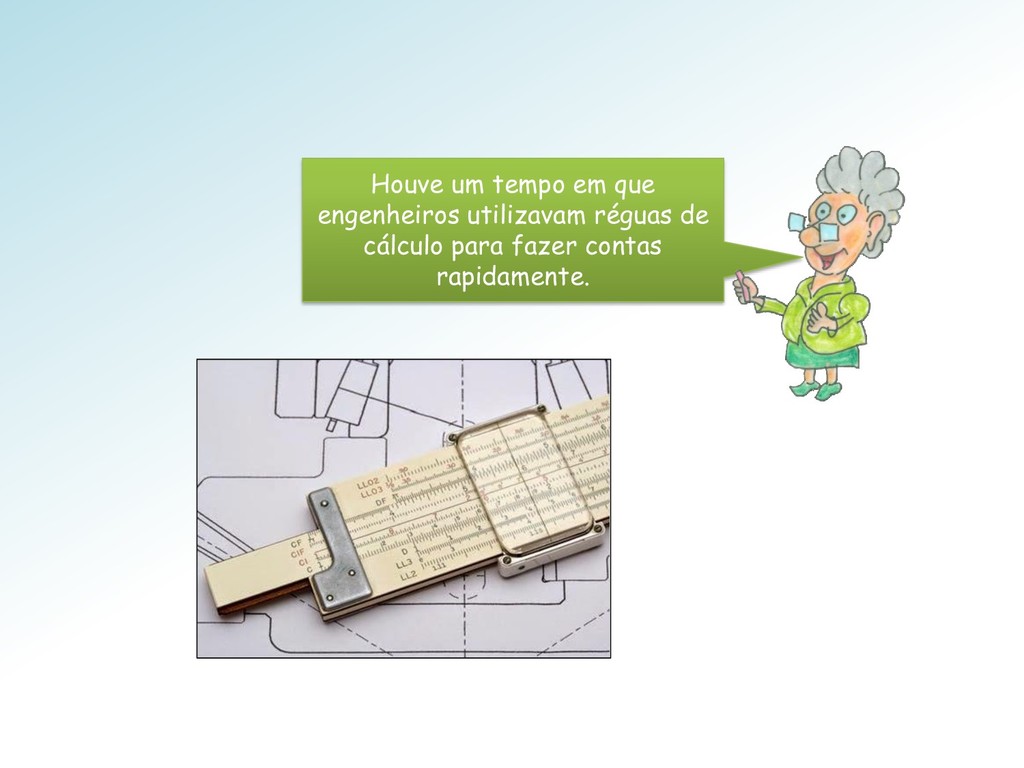
Houve um tempo em que engenheiros utilizavam réguas de cálculo
para fazer contas rapidamente. -
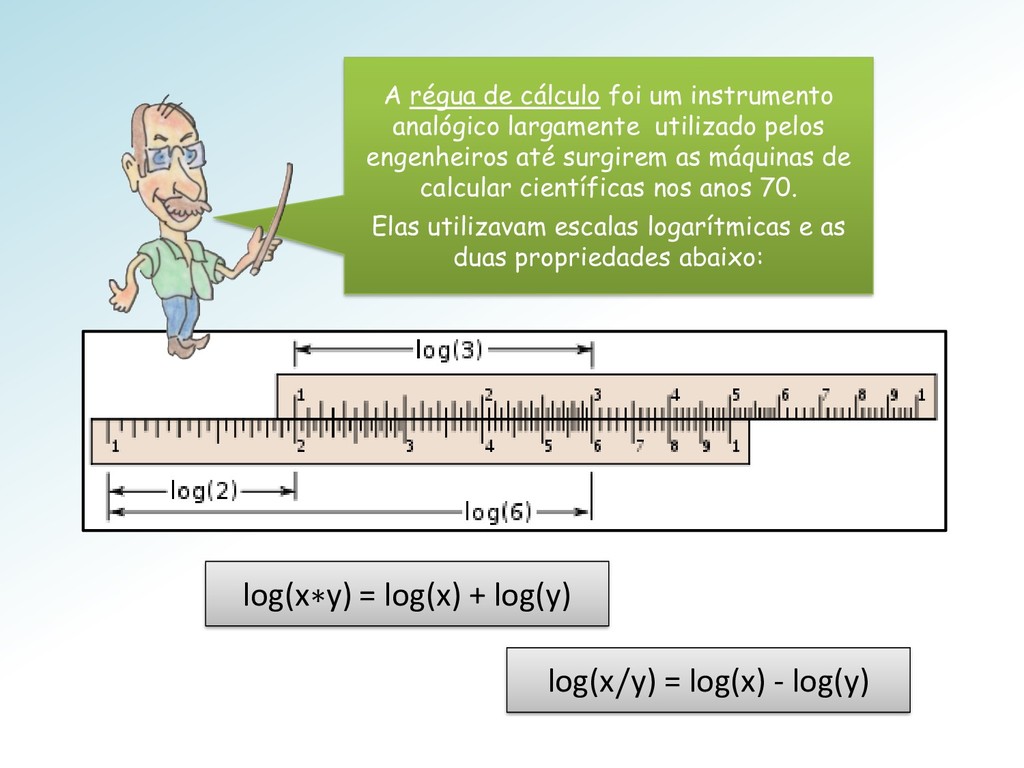
log(x∗y) = log(x) + log(y) log(x/y) = log(x) - log(y)
A régua de cálculo foi um instrumento analógico largamente utilizado pelos engenheiros até surgirem as máquinas de calcular científicas nos anos 70. Elas utilizavam escalas logarítmicas e as duas propriedades abaixo: -
O foco da aula de hoje é aproximar funções por
polinomiais, mas de forma global e não local, como a série de Taylor. -
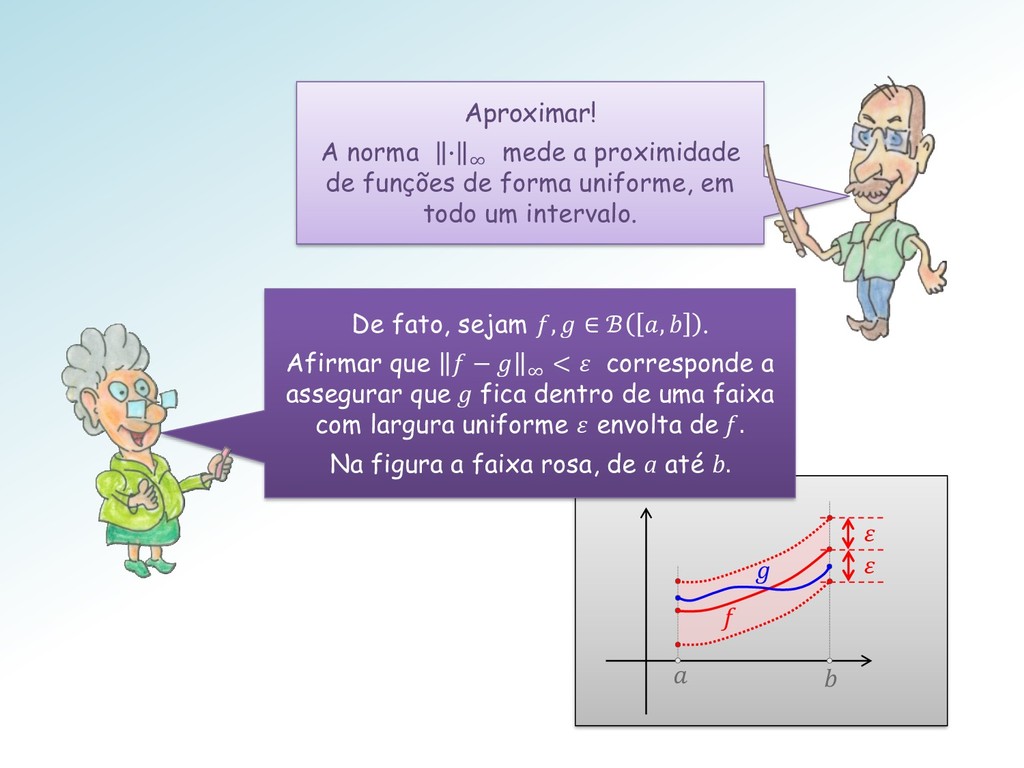
f Aproximar! A norma ∙ ∞ mede a proximidade de
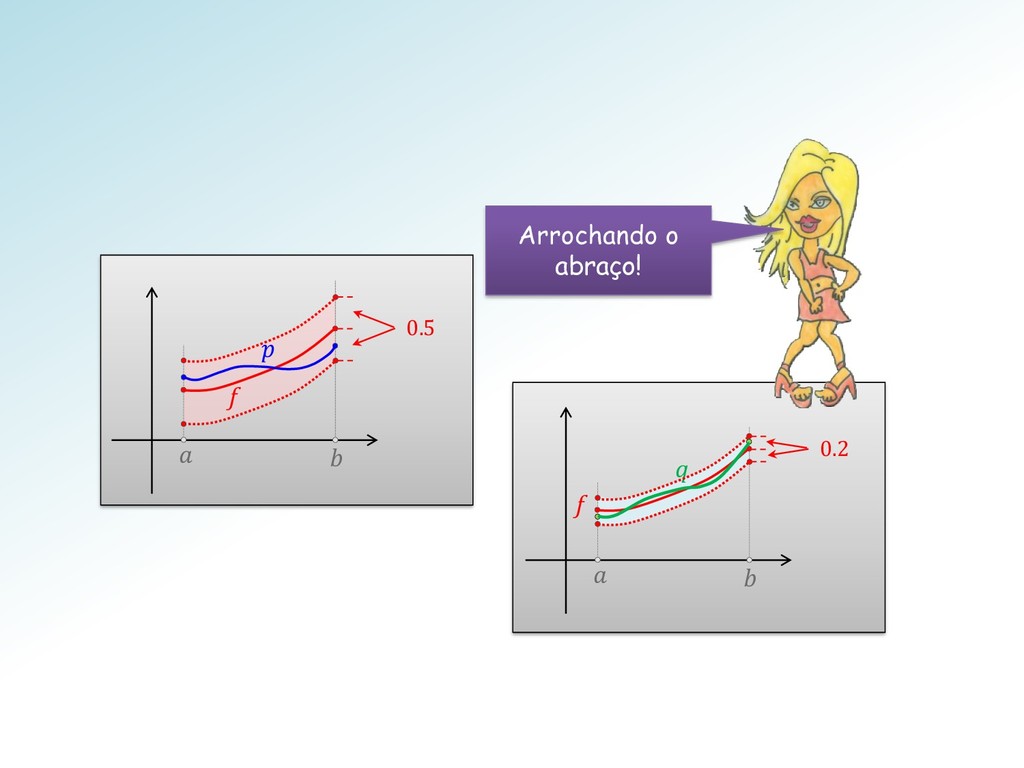
funções de forma uniforme, em todo um intervalo. De fato, sejam , ∈ ℬ , . Afirmar que − ∞ < corresponde a assegurar que g fica dentro de uma faixa com largura uniforme envolta de f . Na figura a faixa rosa, de a até b. -
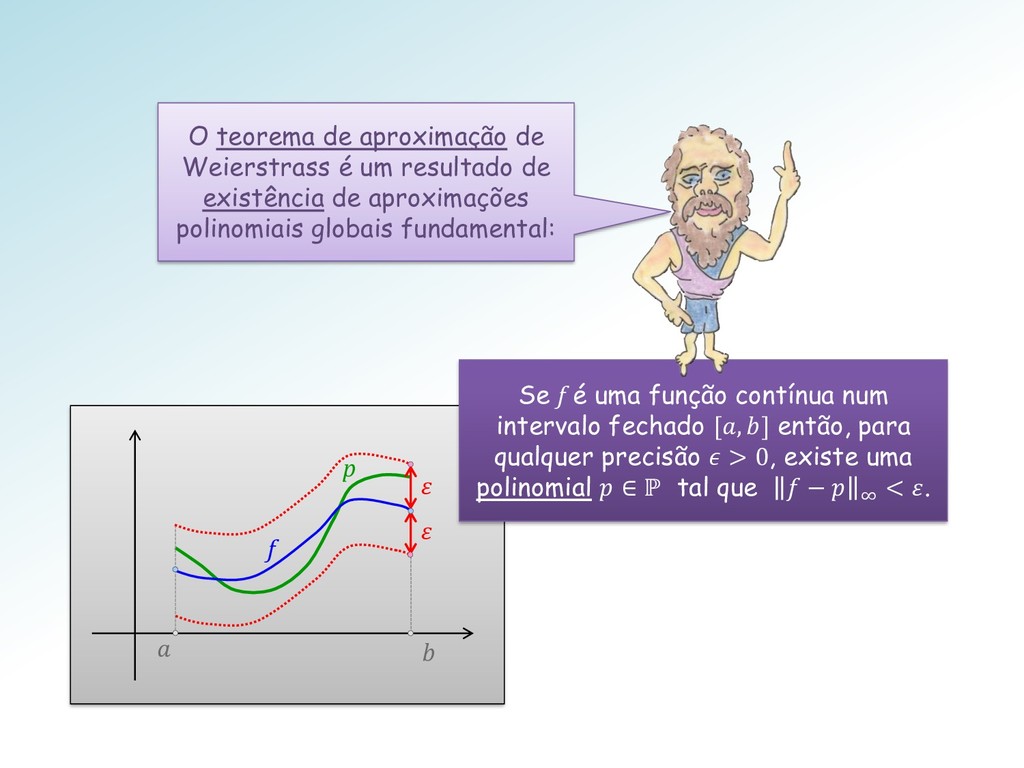
f p Se f é uma função contínua num intervalo
fechado [, ] então, para qualquer precisão > 0, existe uma polinomial ∈ ℙ tal que − ∞ < . O teorema de aproximação de Weierstrass é um resultado de existência de aproximações polinomiais globais fundamental: -
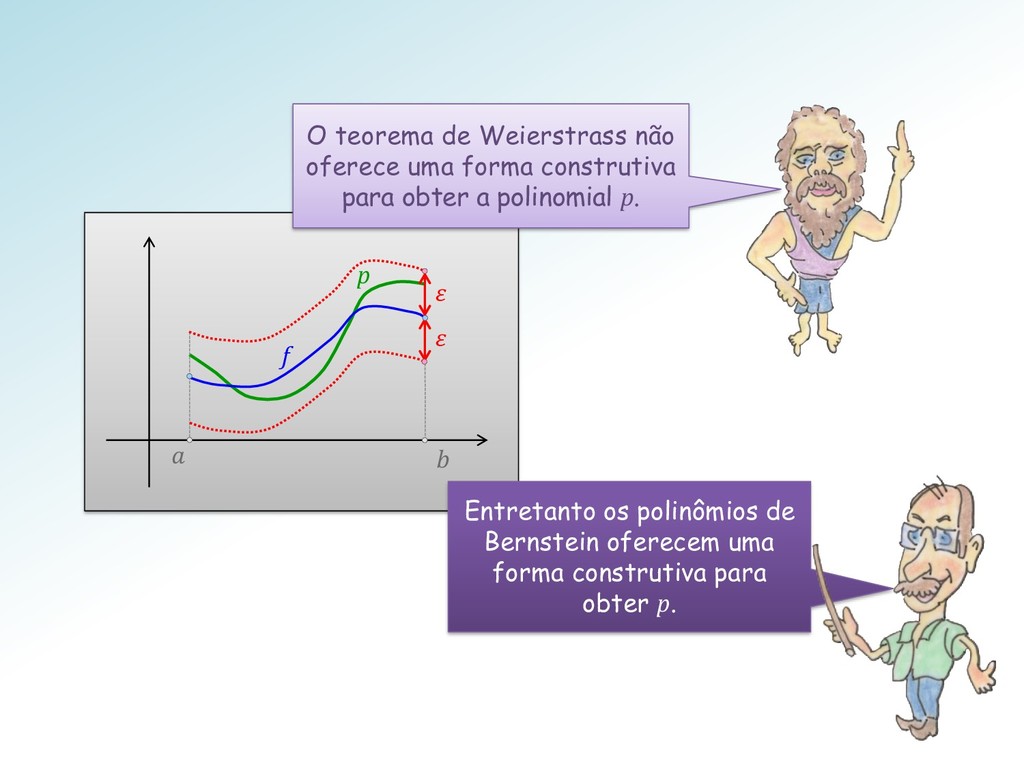
f p O teorema de Weierstrass não oferece uma forma
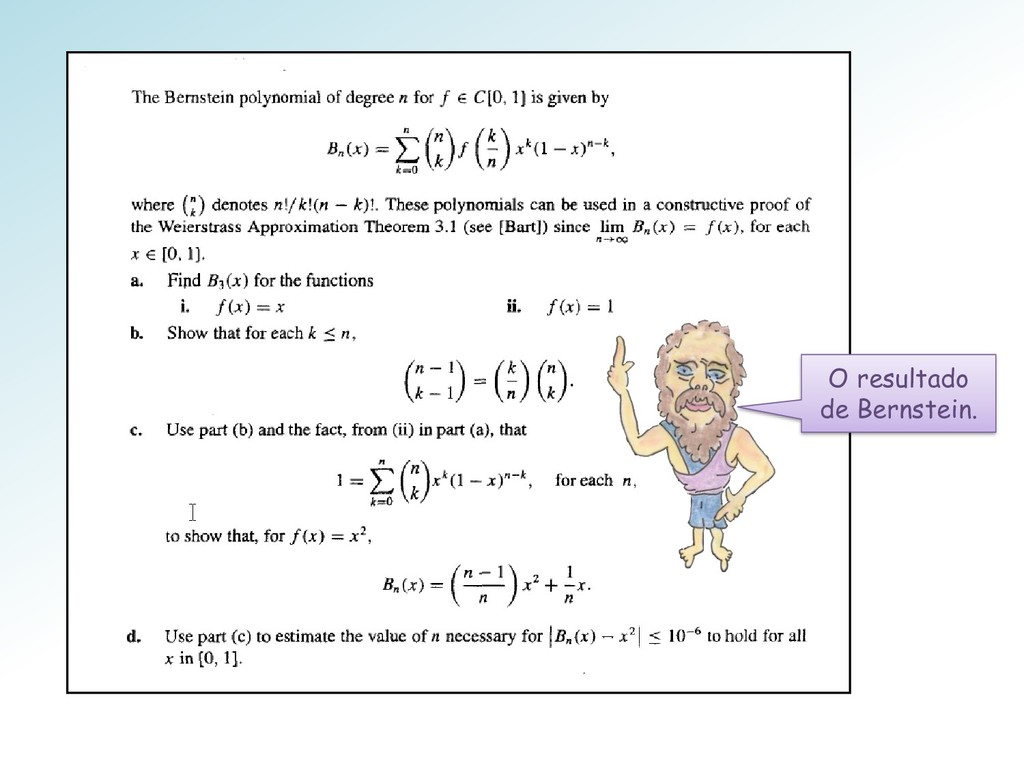
construtiva para obter a polinomial p. Entretanto os polinômios de Bernstein oferecem uma forma construtiva para obter p. -
Esse teorema de Weierstrass informa que ℙ[, ] é denso
em [, ]. Ah, sim! Da mesma forma que ℚ é denso em ℝ . -
Surfista, você acabou de dizer que: “Podemos aproximar um número
real (como π, p/ex.) com qualquer número de casas decimais (i.é, com qualquer precisão ε > 0)”. Parafraseando o Mestre: “Podemos aproximar uma função contínua por uma polinomial com qualquer precisão ε > 0.” -
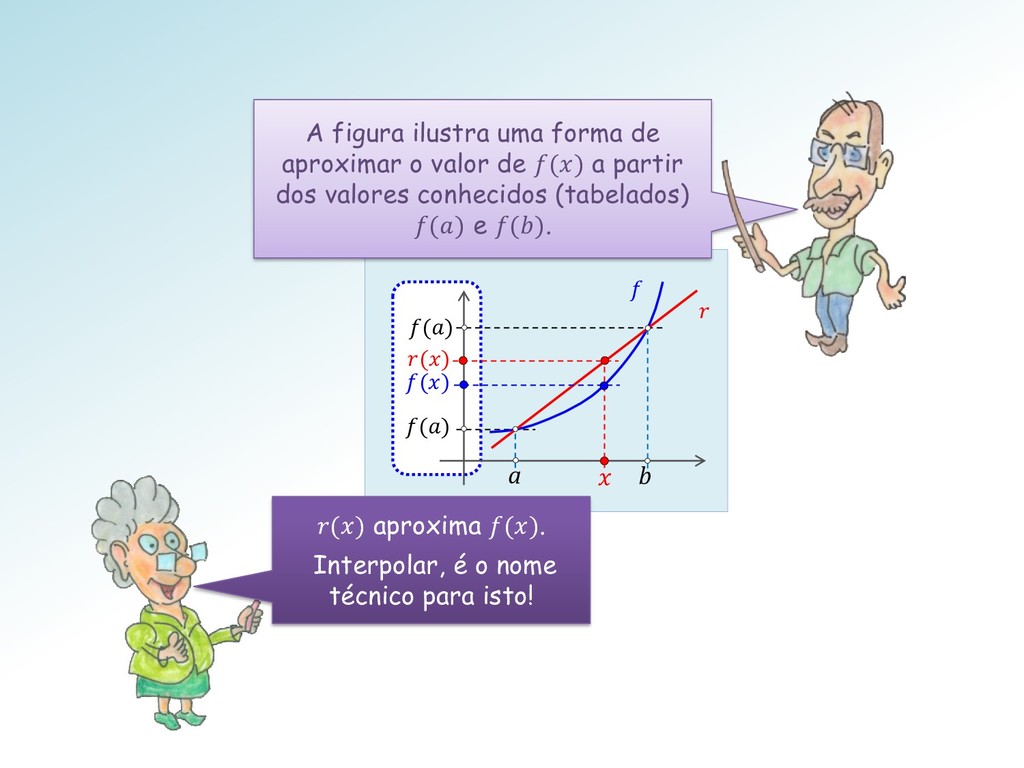
Começaremos por entender aproximação via interpolação polinomial. A interpolação é
uma técnica para calcular resultados numéricos aproximados de dados não tabelados, a partir de dados funcionais de valores vizinhos tabelados. -
() () a b () () () aproxima (). Interpolar,
é o nome técnico para isto! A figura ilustra uma forma de aproximar o valor de () a partir dos valores conhecidos (tabelados) () e (). -
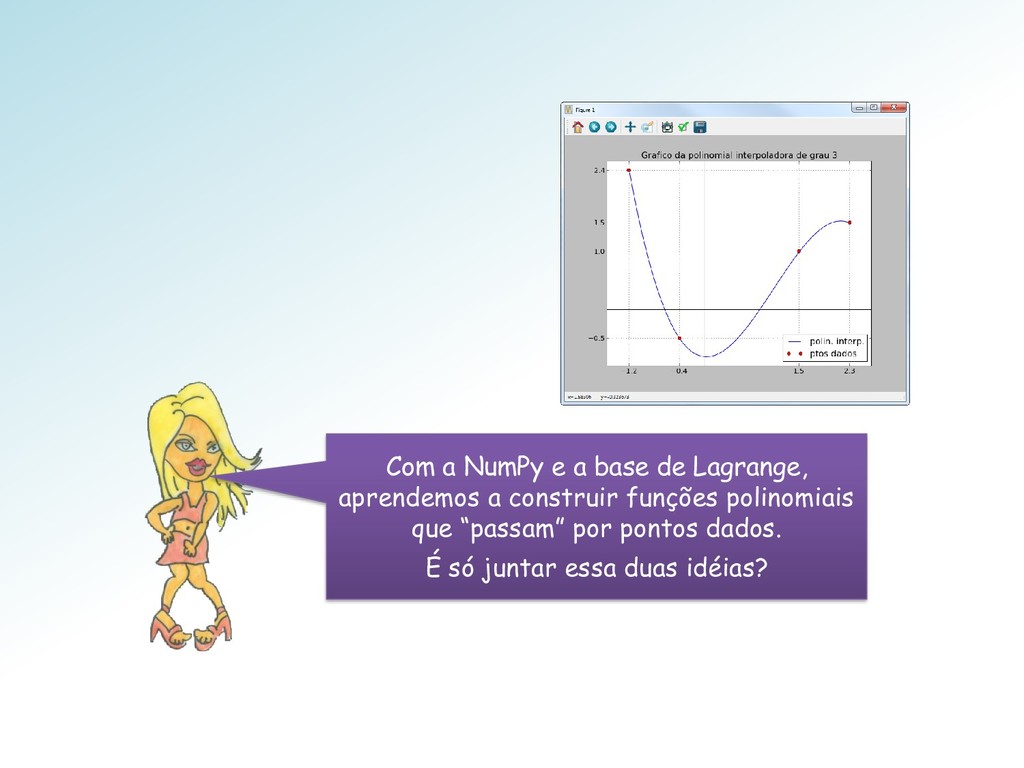
Com a NumPy e a base de Lagrange, aprendemos a
construir funções polinomiais que “passam” por pontos dados. É só juntar essa duas idéias? -
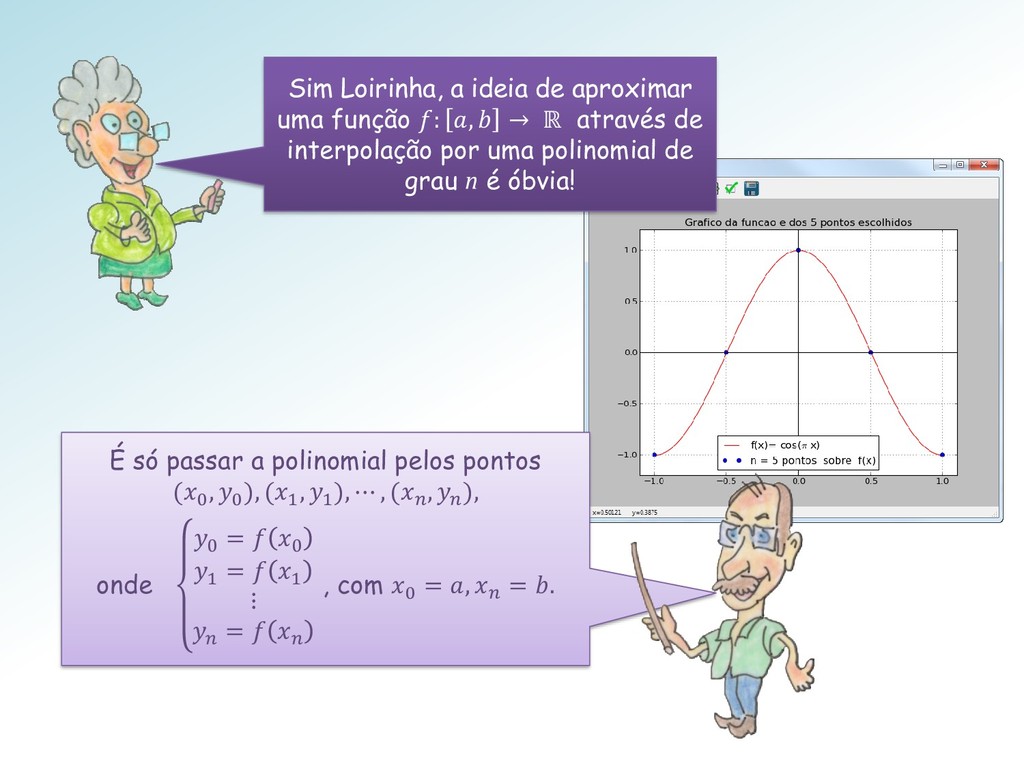
Sim Loirinha, a ideia de aproximar uma função : ,
→ ℝ através de interpolação por uma polinomial de grau n é óbvia! É só passar a polinomial pelos pontos (0 , 0 ), (1 , 1 ), ⋯ , ( , ), onde 0 = 0 1 = 1 ⋮ = , com 0 = , = . -
• Recebe: 1. Um intervalo [, ], 2. A expressão
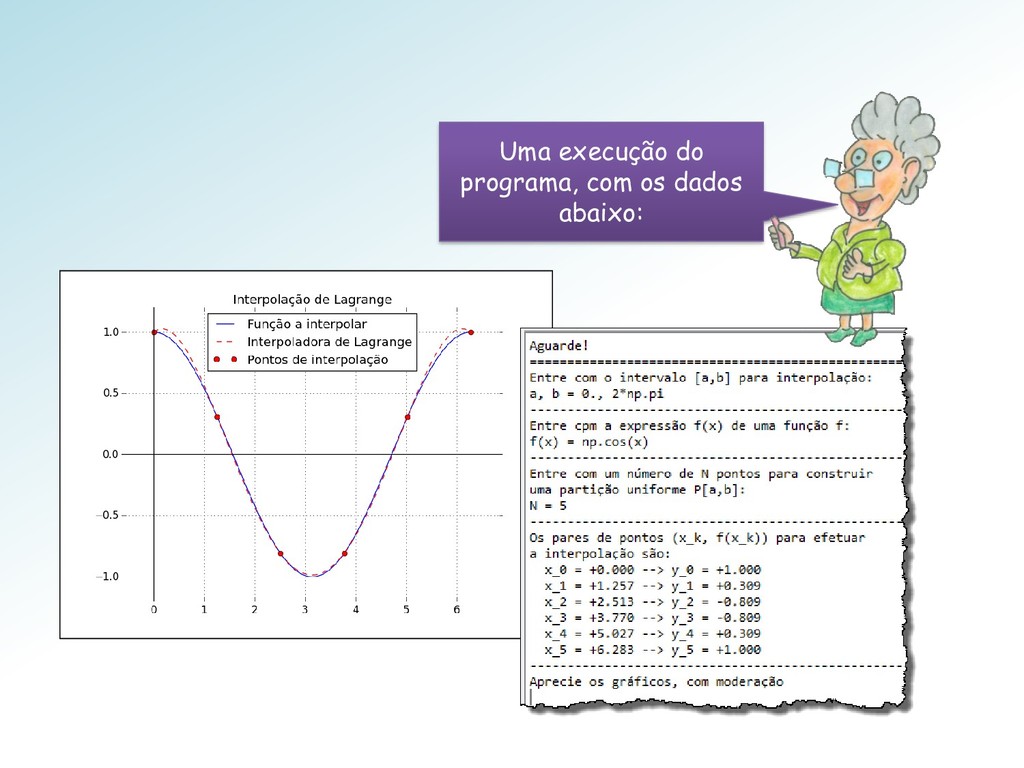
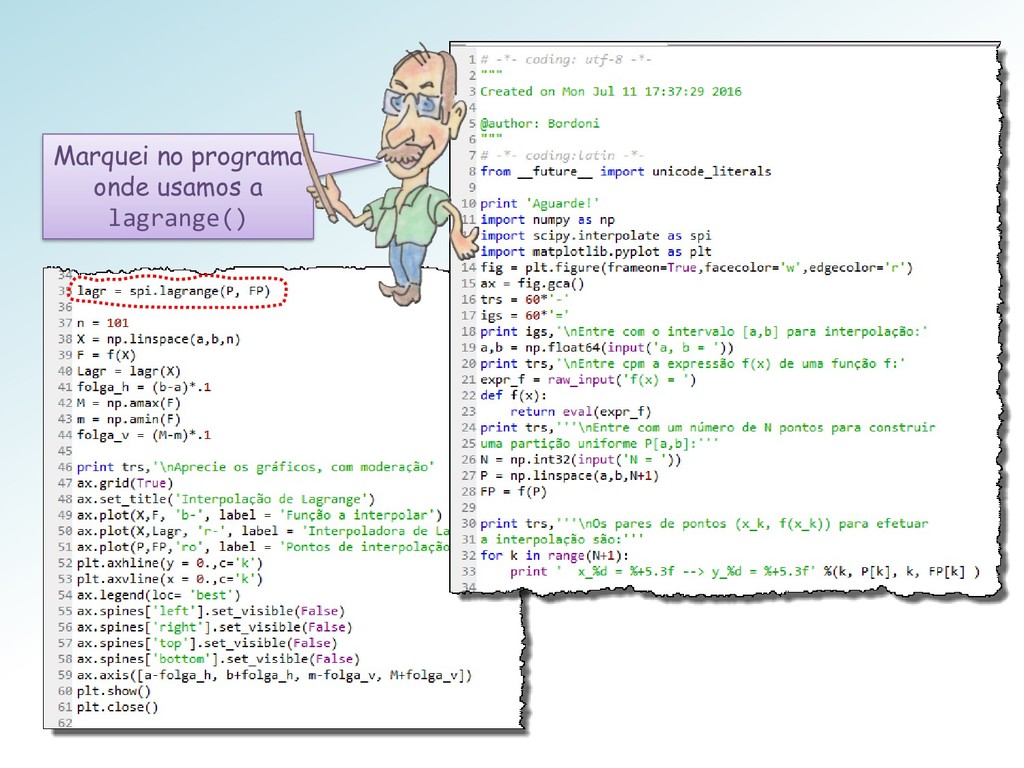
() de uma função, 3. Um número de pontos para criar uma partição uniforme de , . • Constrói a interpoladora de Lagrange da função usando a rotina lagrange() da SciPy. • E devolve: 1. Uma tabela dos pares dos pares , ( ) , 2. Os gráficos de e da interpoladora de Lagrange da função sobre a partição , . Faremos um programa que: -
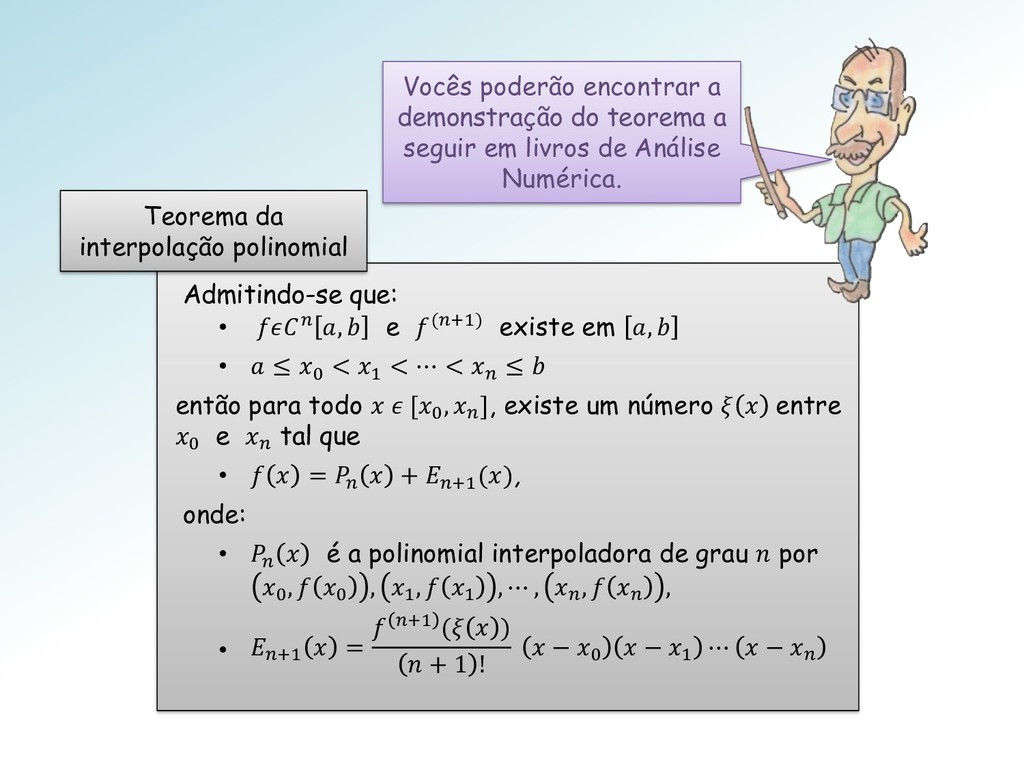
Admitindo-se que: • , e (+1) existe em , •
≤ 0 < 1 < ⋯ < ≤ então para todo [0 , ], existe um número entre 0 e tal que • = + +1 (), onde: • é a polinomial interpoladora de grau por 0 , 0 , 1 , 1 , ⋯ , , , • +1 = +1 ( ) + 1 ! − 0 − 1 ⋯ − Teorema da interpolação polinomial Vocês poderão encontrar a demonstração do teorema a seguir em livros de Análise Numérica. -
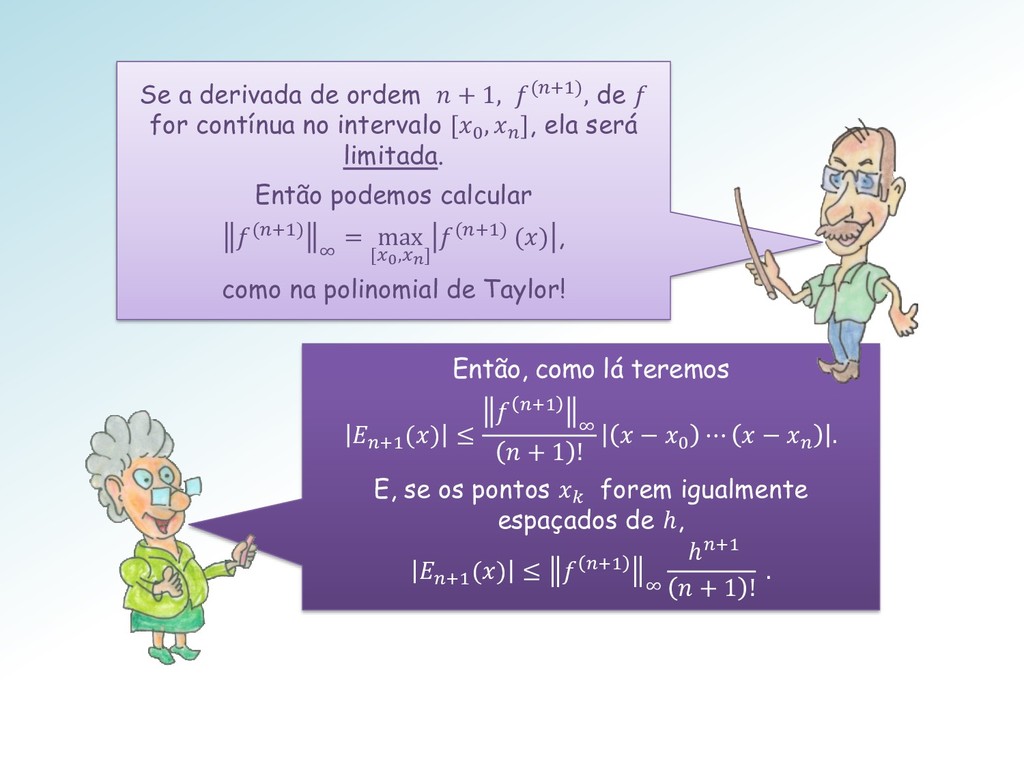
Então, como lá teremos +1 () ≤ +1 ∞ +
1 ! − 0 ⋯ − . E, se os pontos forem igualmente espaçados de ℎ, +1 () ≤ +1 ∞ ℎ+1 + 1 ! . Se a derivada de ordem + 1, (+1), de for contínua no intervalo [0 , ], ela será limitada. Então podemos calcular (+1) ∞ = max [0,] (+1) () , como na polinomial de Taylor! -
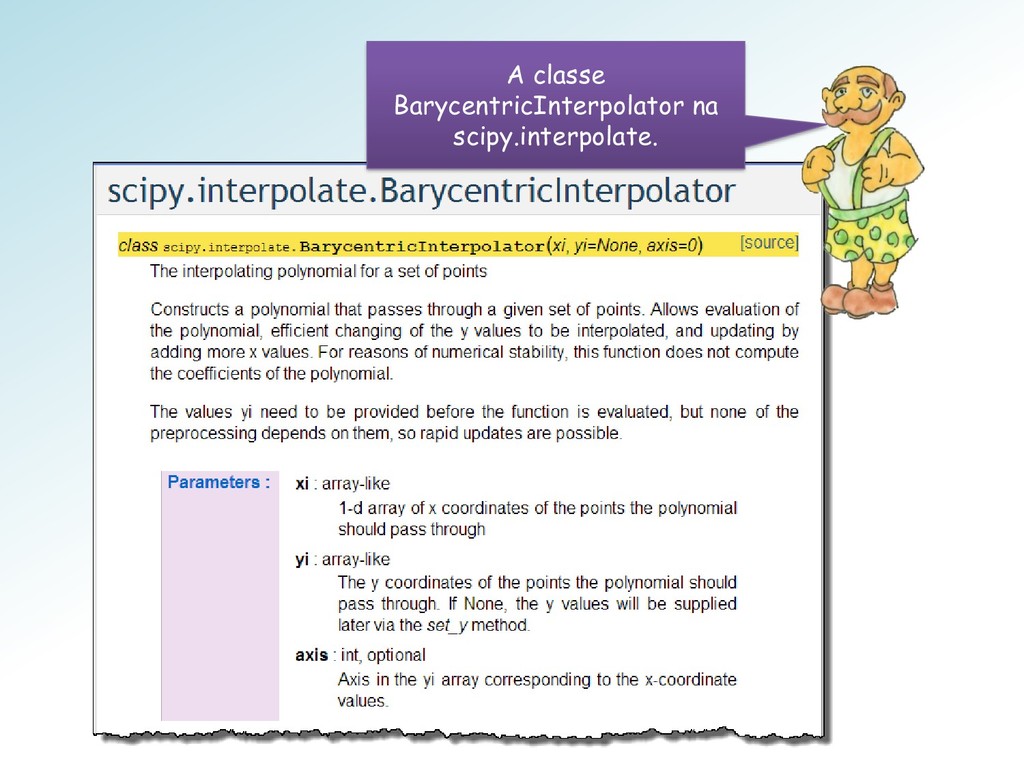
Mestres, está na hora de mergulhar mais fundo no conteúdo
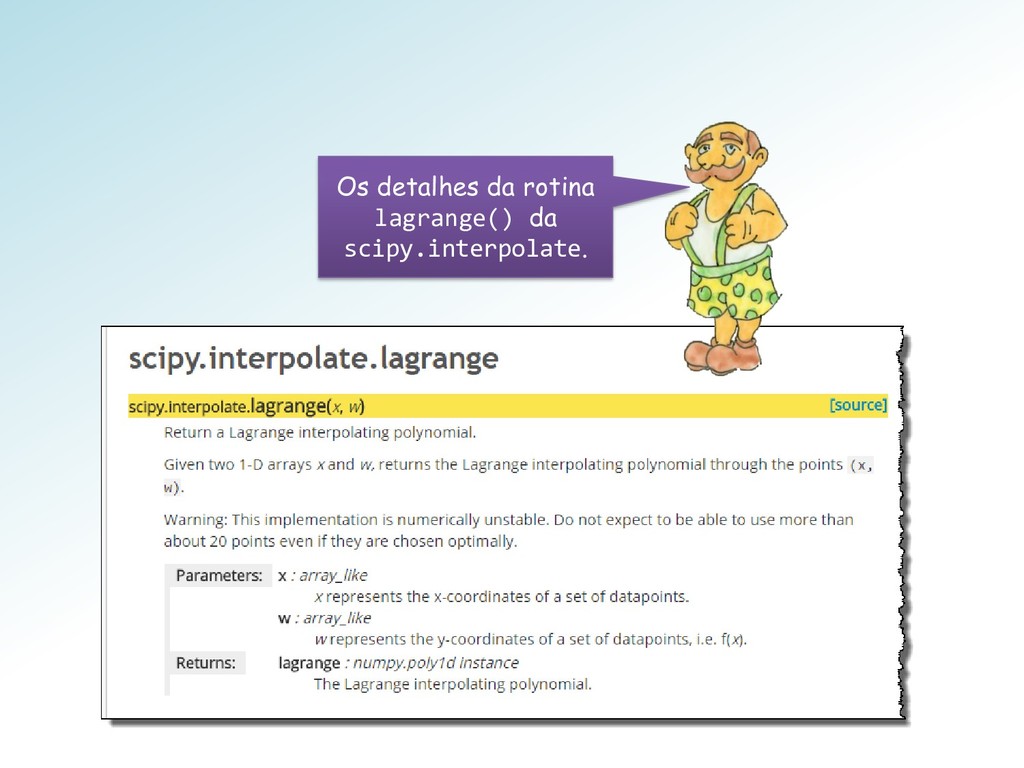
da scipy.interpolate! -
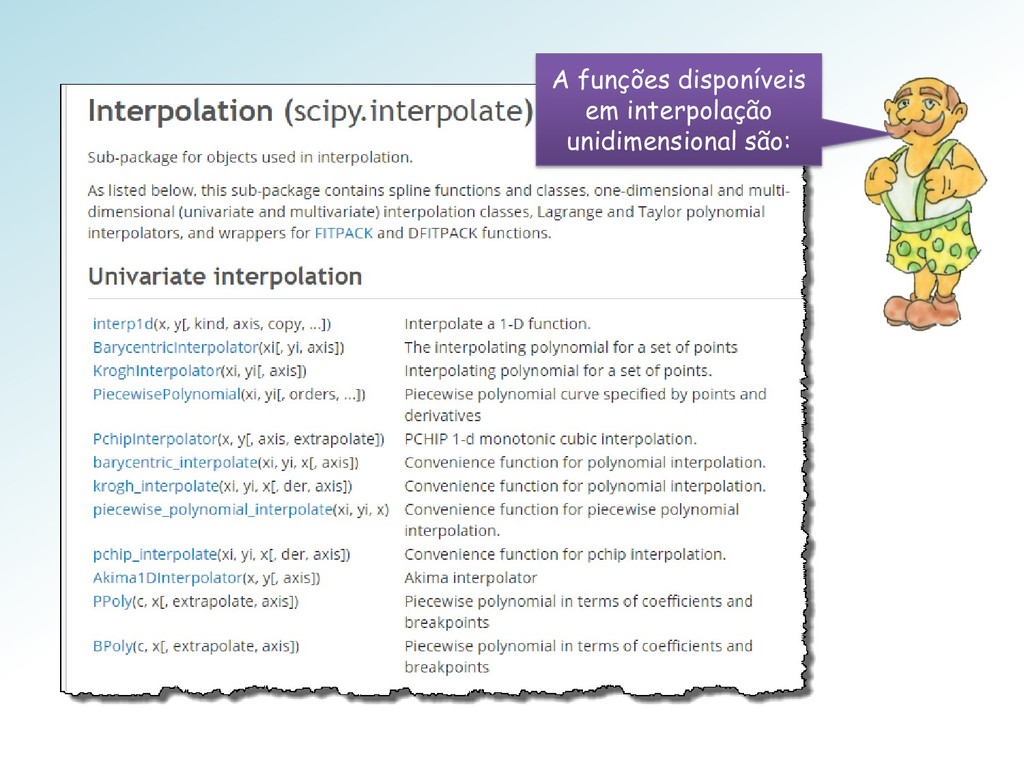
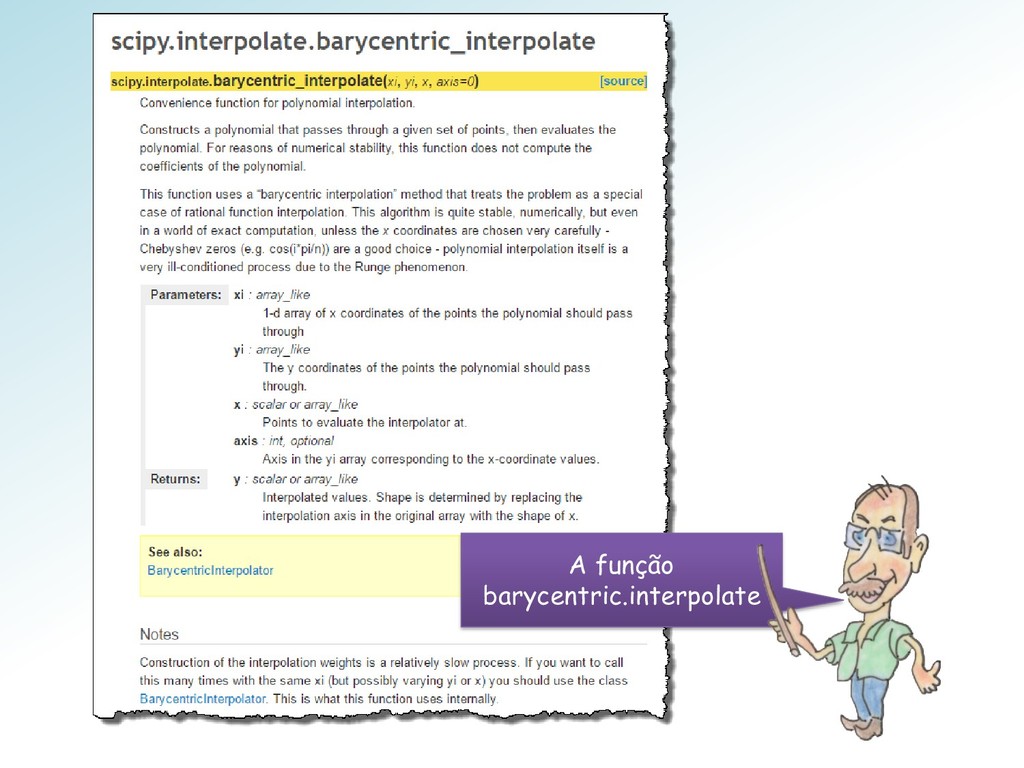
O pacote de interpolação da SciPy é grande. Precisaríamos de
várias aulas explorá-lo por completo. -
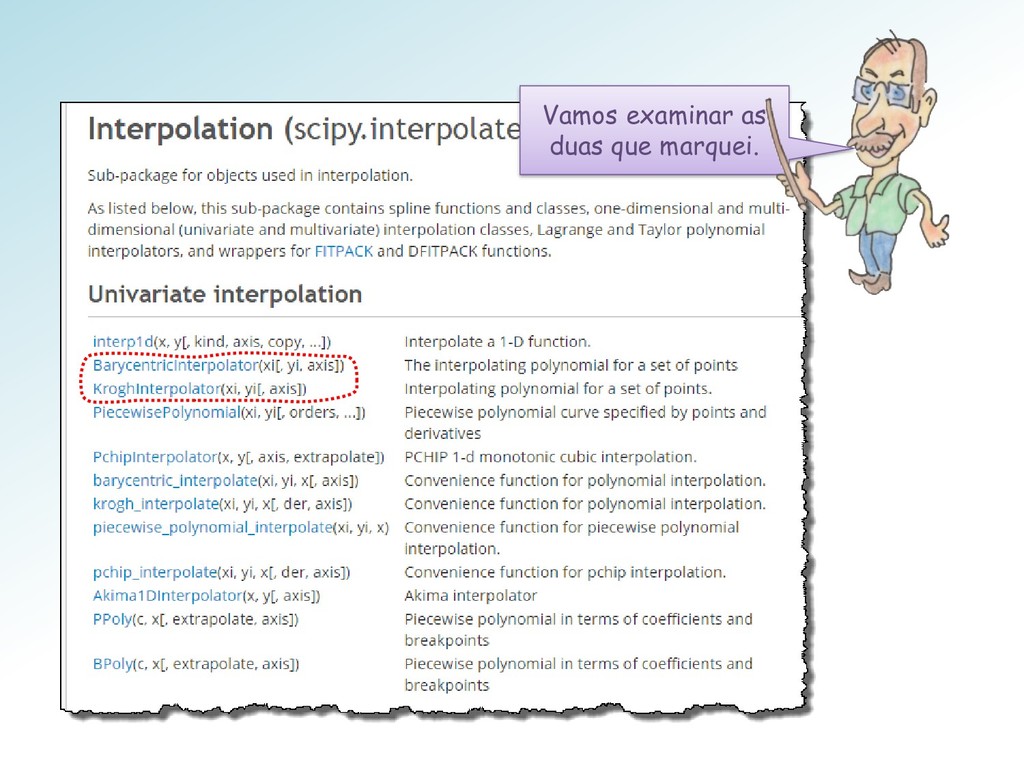
Mestres! Por que a interpolação de Lagrange não aparece nessa
lista? Ela está escondida nas duas que o Mestre marcou! -
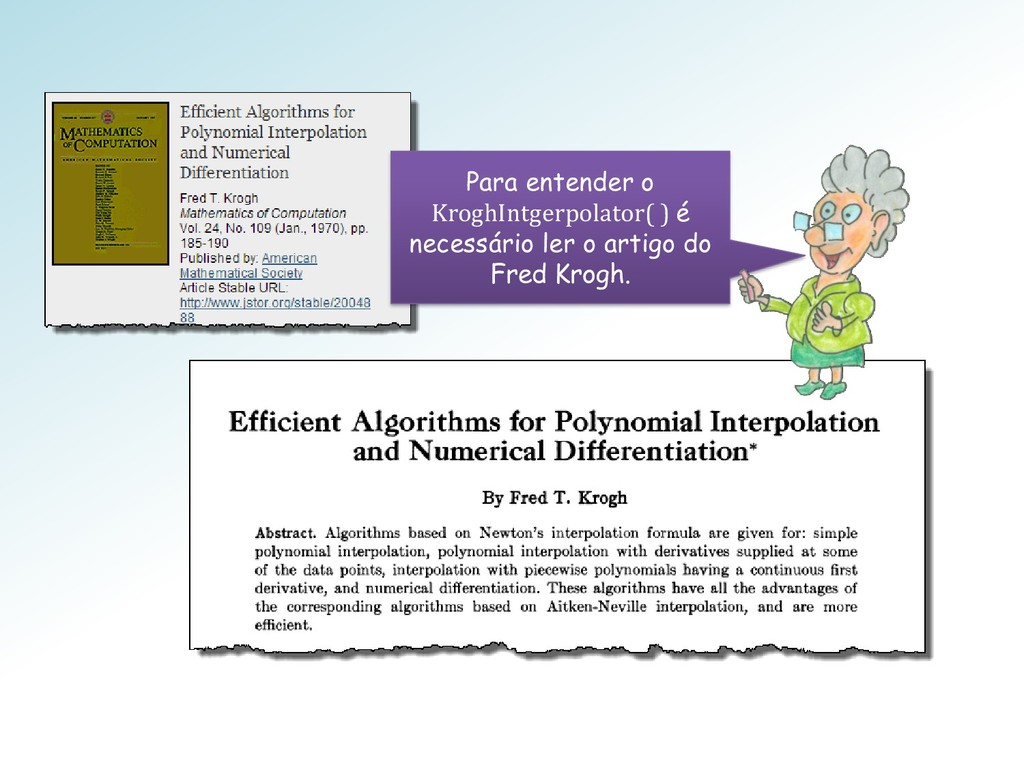
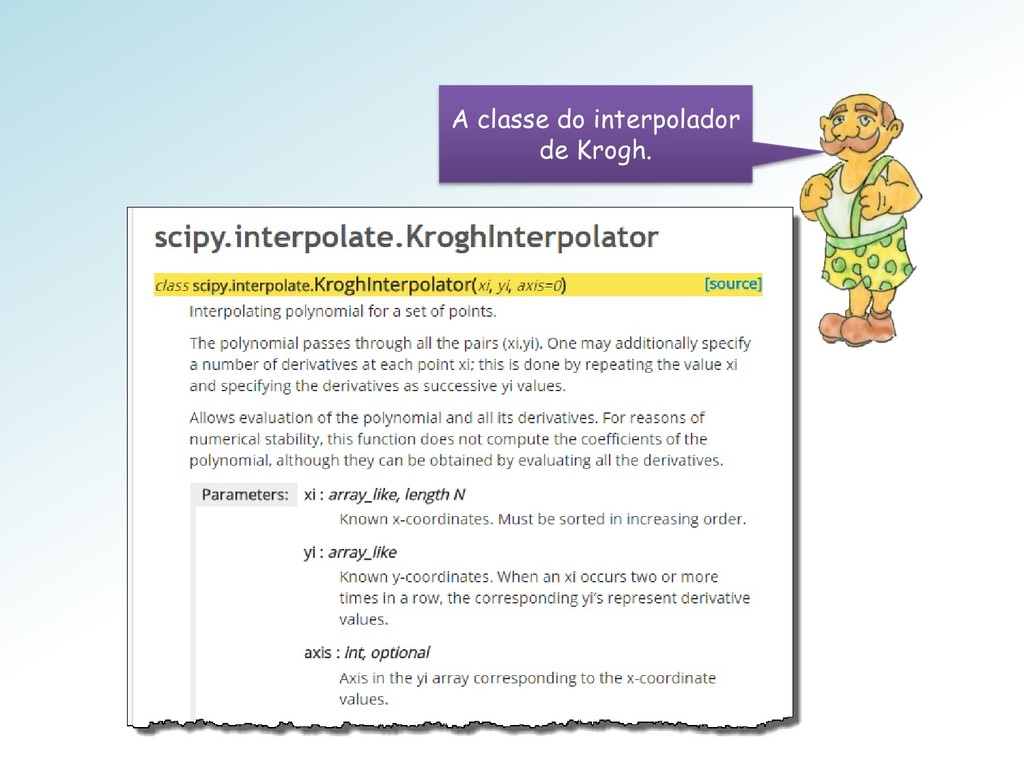
Não deixem de acessar e ler o artigo. Lá estão
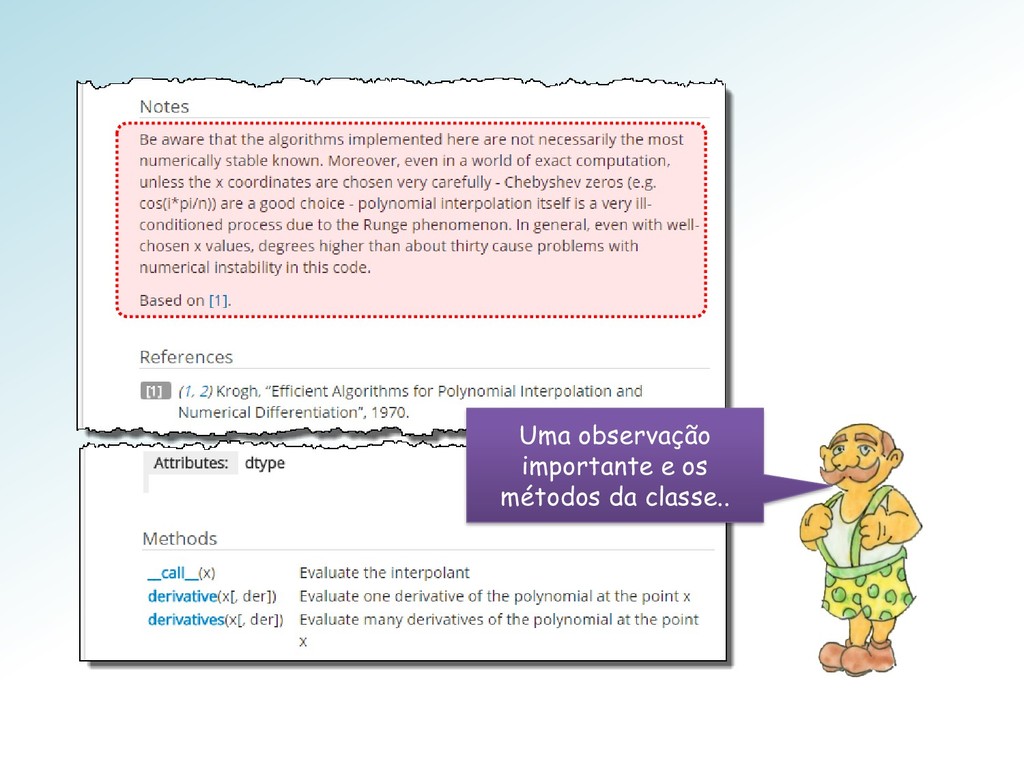
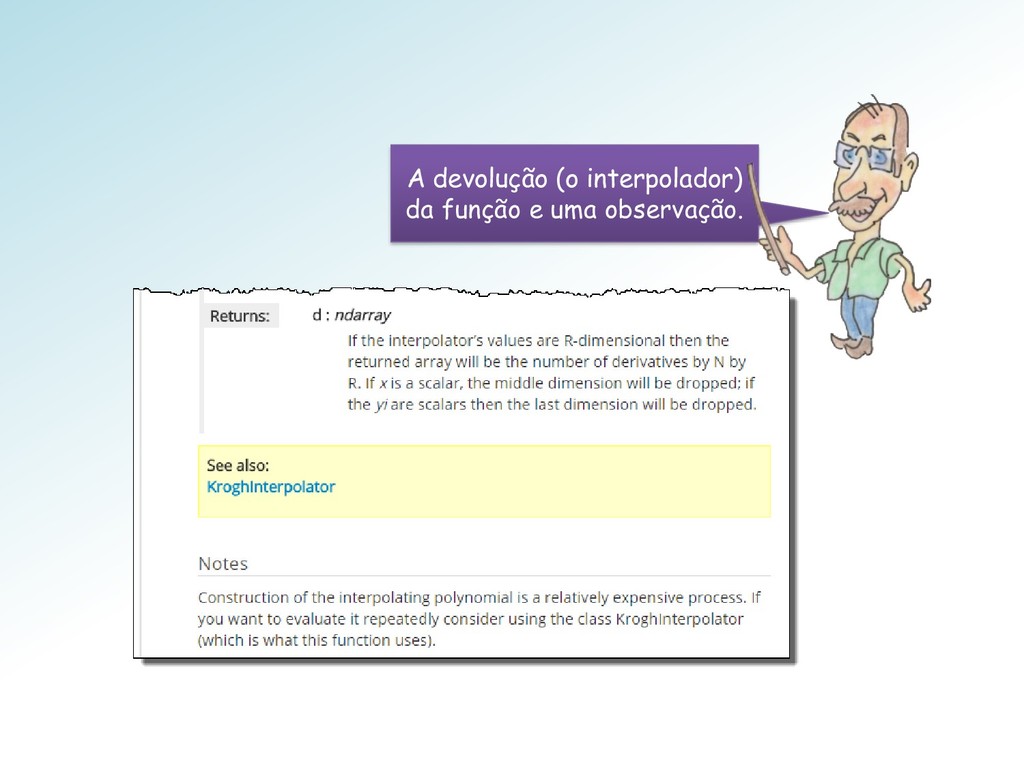
detalhados os algoritmos de Krogh empregados pela scipy.interpolate Inclusive o artigo compara número de operações com os algoritmos de Lagrange e Aitken/Neville, mostrando que os propostos por Krogh tem melhor performance. -
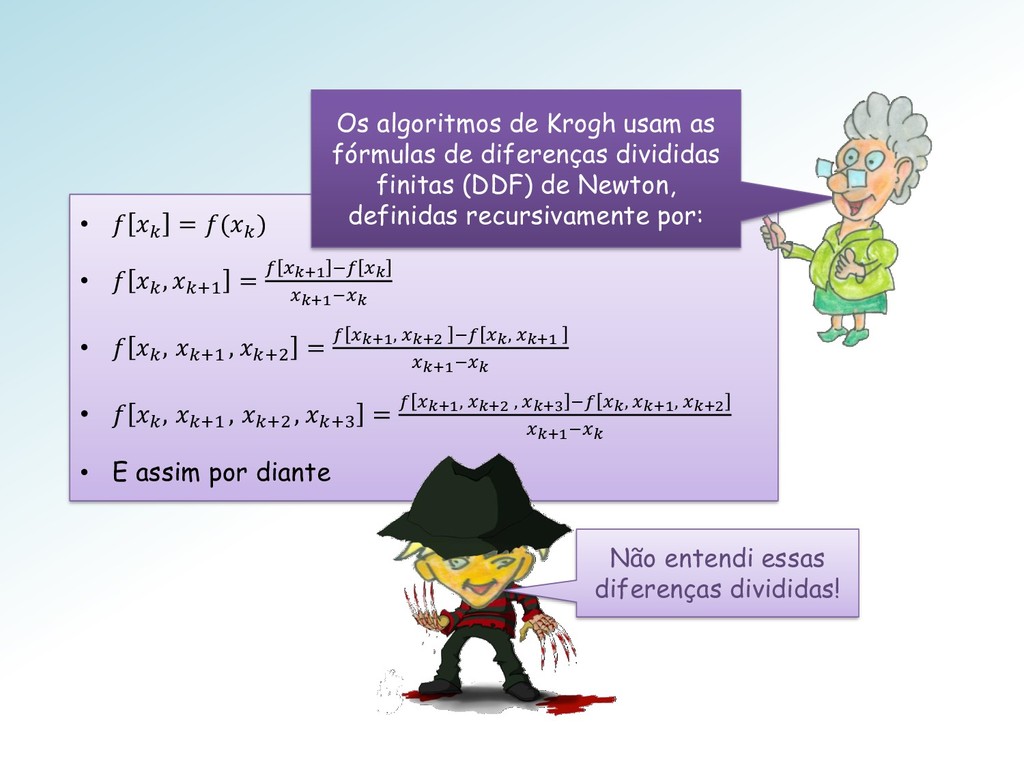
• = ( ) • , +1 = +1 −
+1− • , +1 , +2 = +1, +2 − , +1 +1− • , +1 , +2 , +3 = +1, +2 , +3 − , +1, +2 +1− • E assim por diante Os algoritmos de Krogh usam as fórmulas de diferenças divididas finitas (DDF) de Newton, definidas recursivamente por: Não entendi essas diferenças divididas! -
Repito, não entendi! Vai explicar ou não ?!...?! Morri de
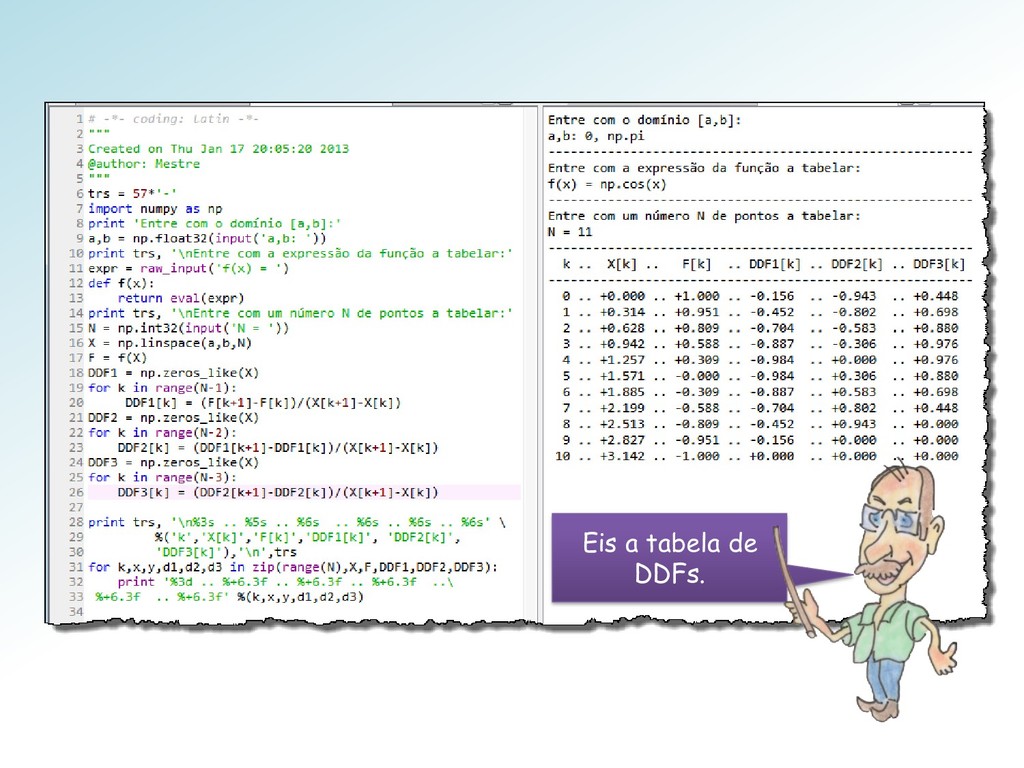
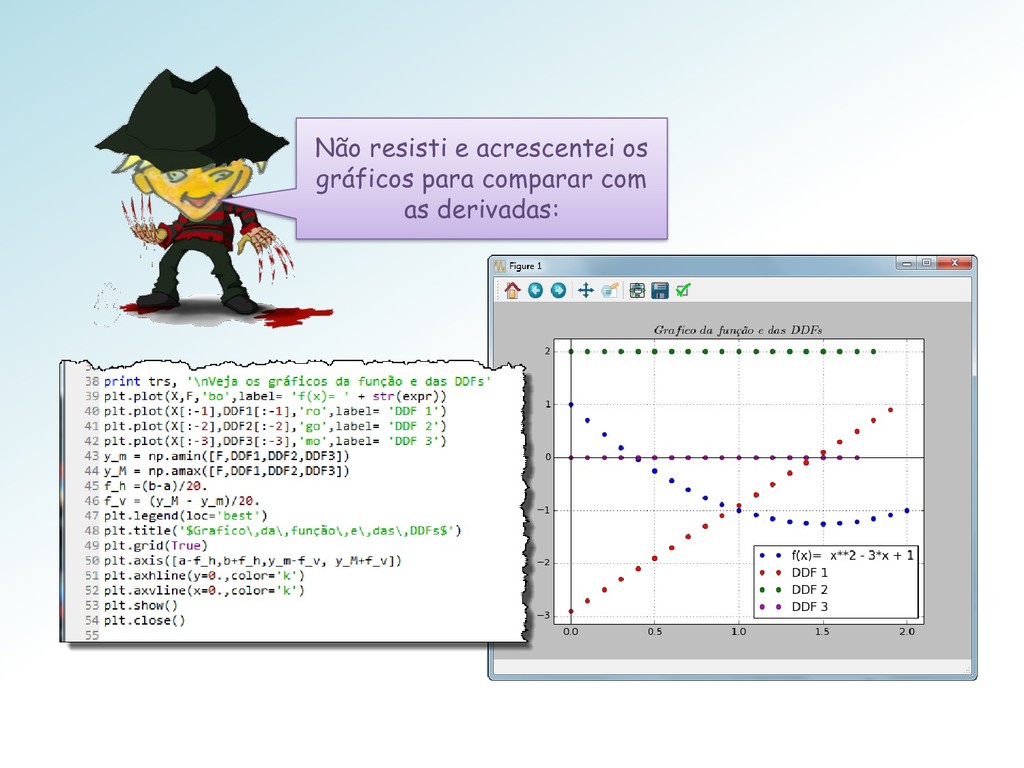
medo, meu Kruguinho querido! Mestre, faça um programa que constrói uma tabela de diferenças divididas finitas. -
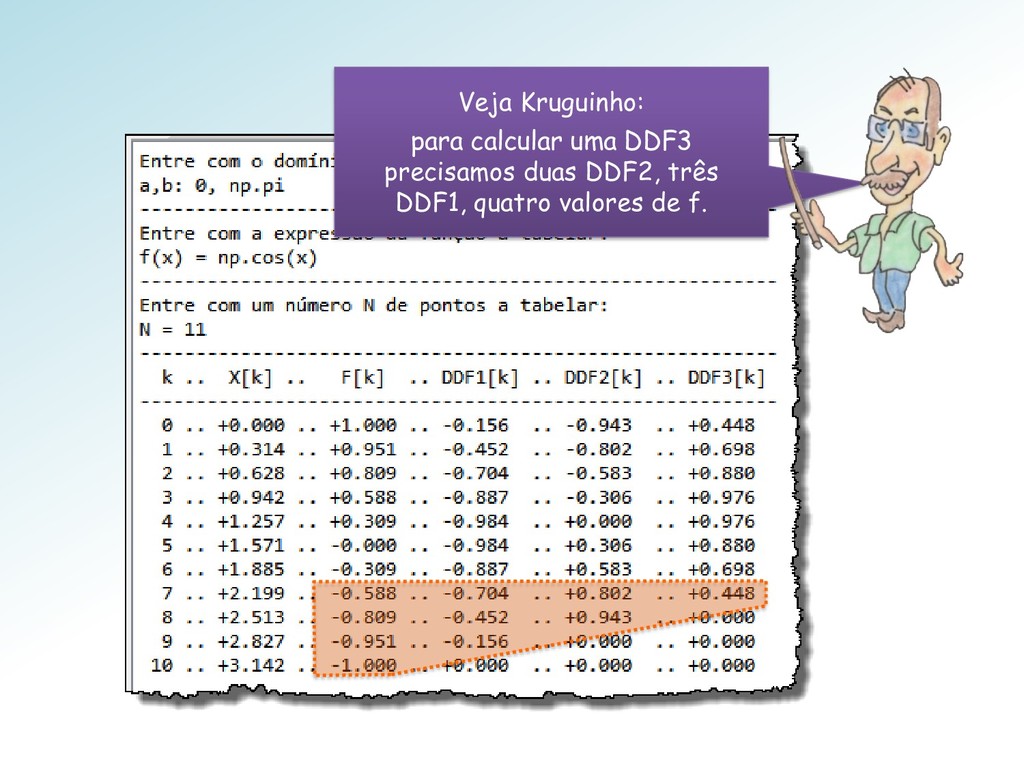
Veja Kruguinho: para calcular uma DDF3 precisamos duas DDF2, três
DDF1, quatro valores de f. -
Uma colega que não foi aprovada em Cálculo Numérico no
período anterior disse que o professor exigia que essas tabelas de DDF fossem feitas à mão. Já ouvi falar dessa besteira. São mestres da idade da pedra. -
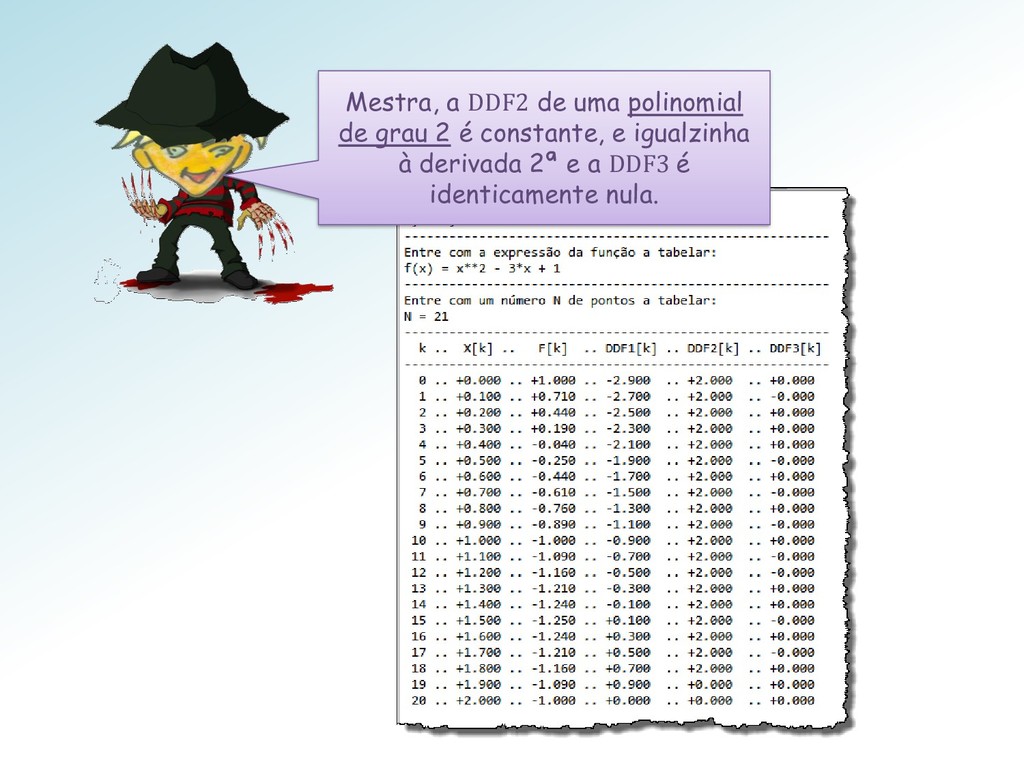
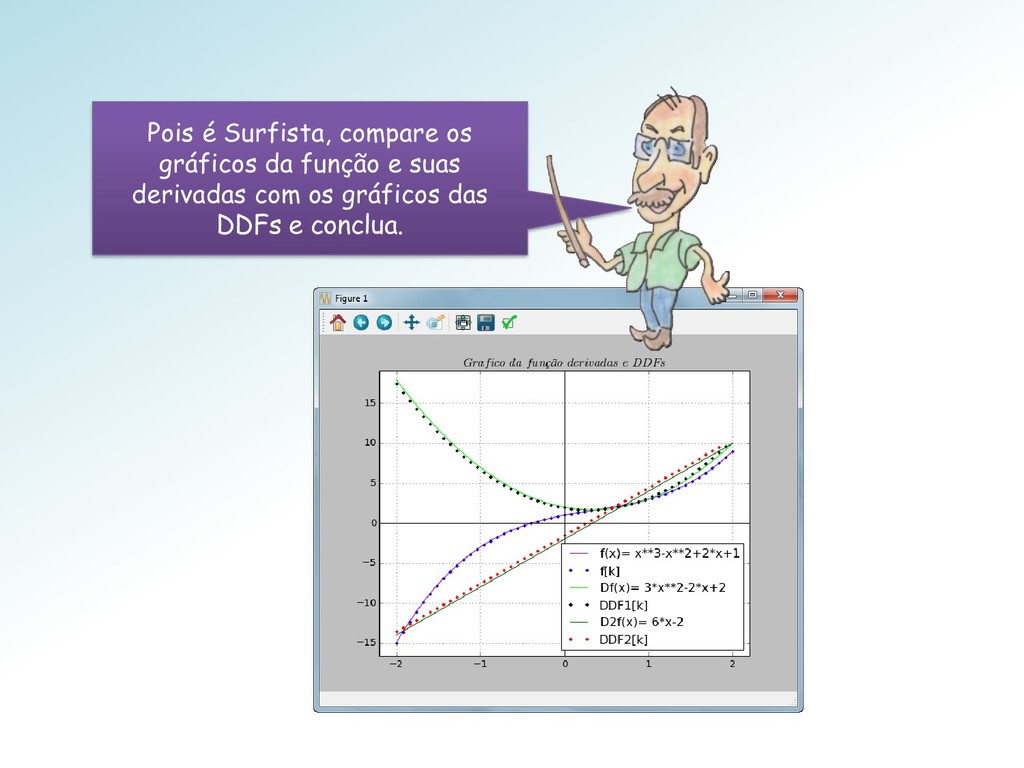
Mestra, a DDF2 de uma polinomial de grau 2 é
constante, e igualzinha à derivada 2ª e a DDF3 é identicamente nula. -
Pois é Surfista, compare os gráficos da função e suas
derivadas com os gráficos das DDFs e conclua. -
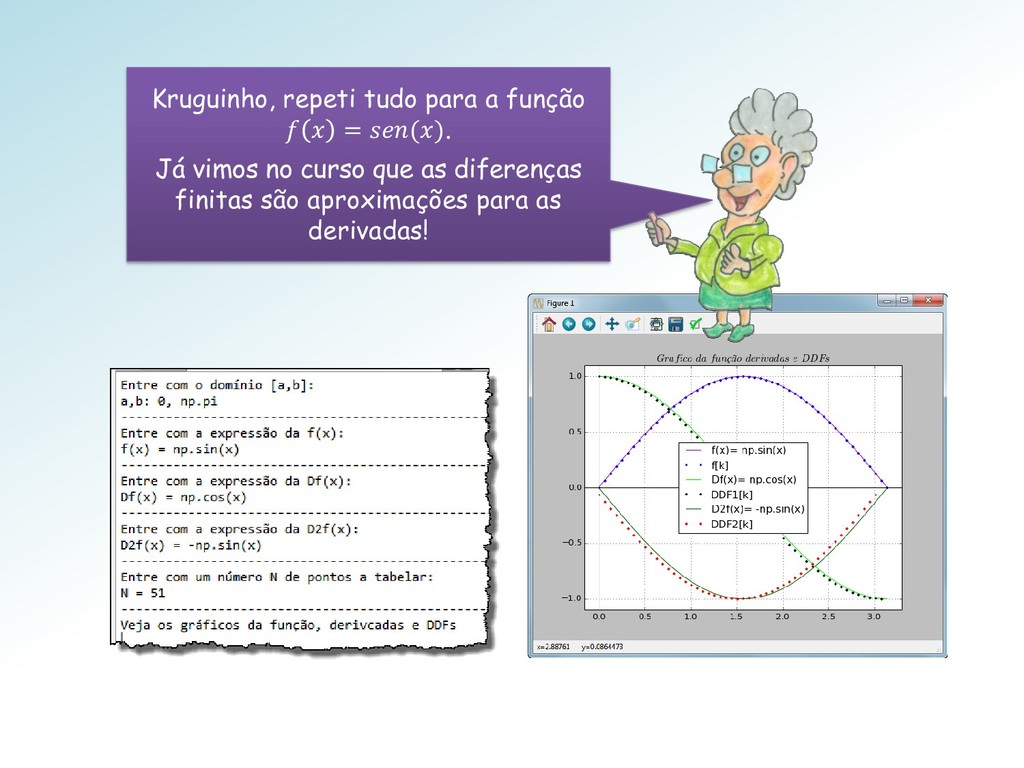
Kruguinho, repeti tudo para a função = (). Já vimos
no curso que as diferenças finitas são aproximações para as derivadas! -
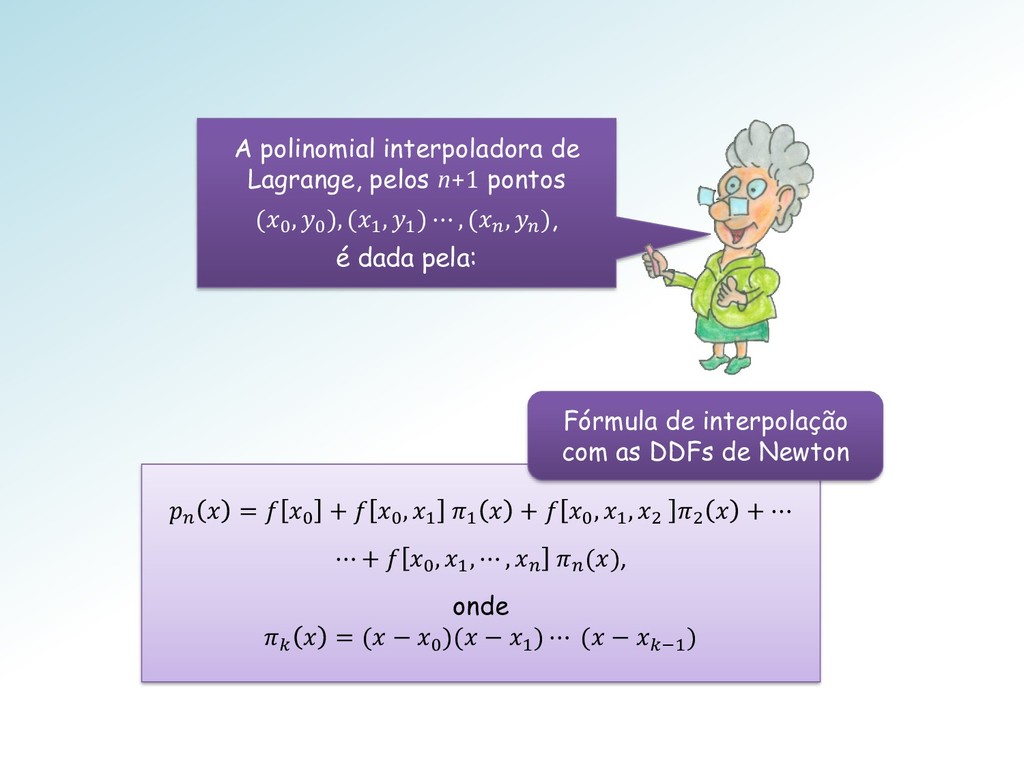
A polinomial interpoladora de Lagrange, pelos n+1 pontos (0 ,
0 ), (1 , 1 ) ⋯ , ( , ), é dada pela: = 0 + 0 , 1 1 + 0 , 1 , 2 2 + ⋯ ⋯ + 0 , 1 , ⋯ , (), onde = ( − 0 )( − 1 ) ⋯ ( − −1 ) Fórmula de interpolação com as DDFs de Newton -
Com alguma manipulação algébrica é possível mostrar que as fórmulas
de Newton e de Lagrange são iguais. Loirinha e Surfista, façam essas continhas para as interpoladoras de grau 1 e 2. -
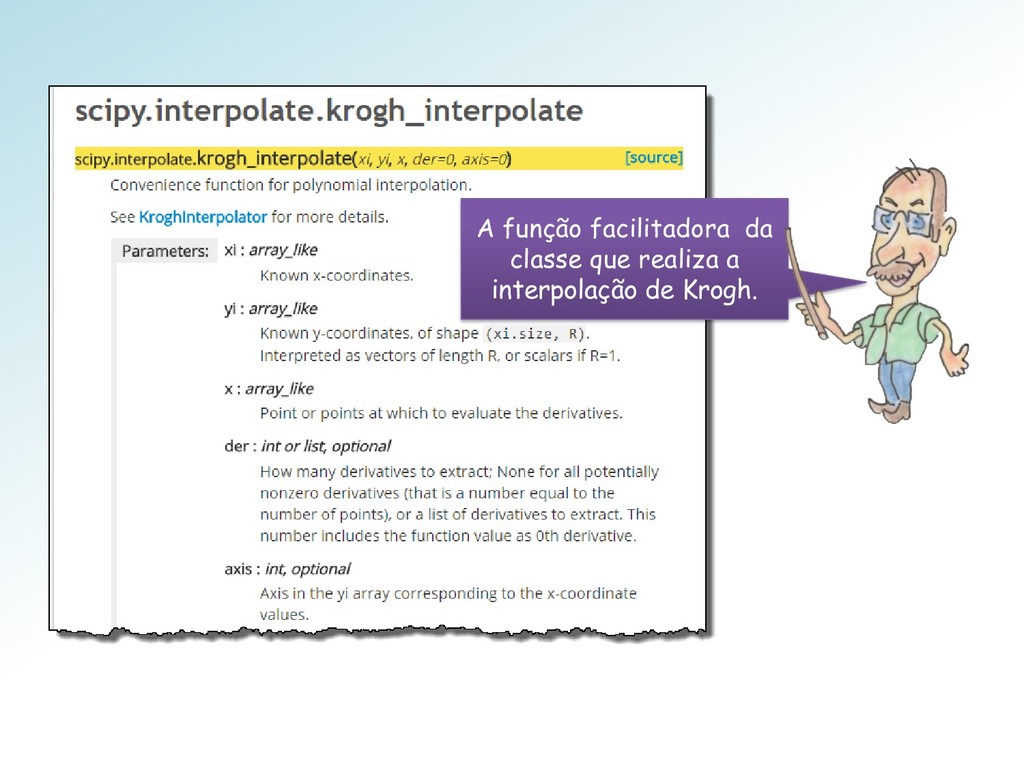
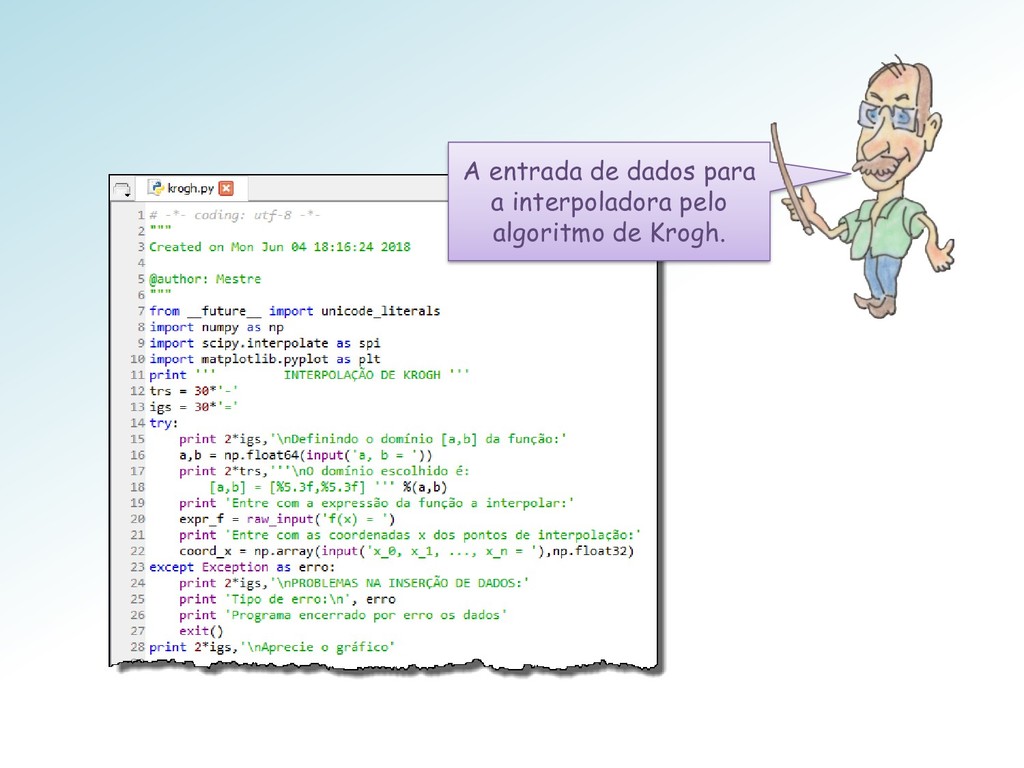
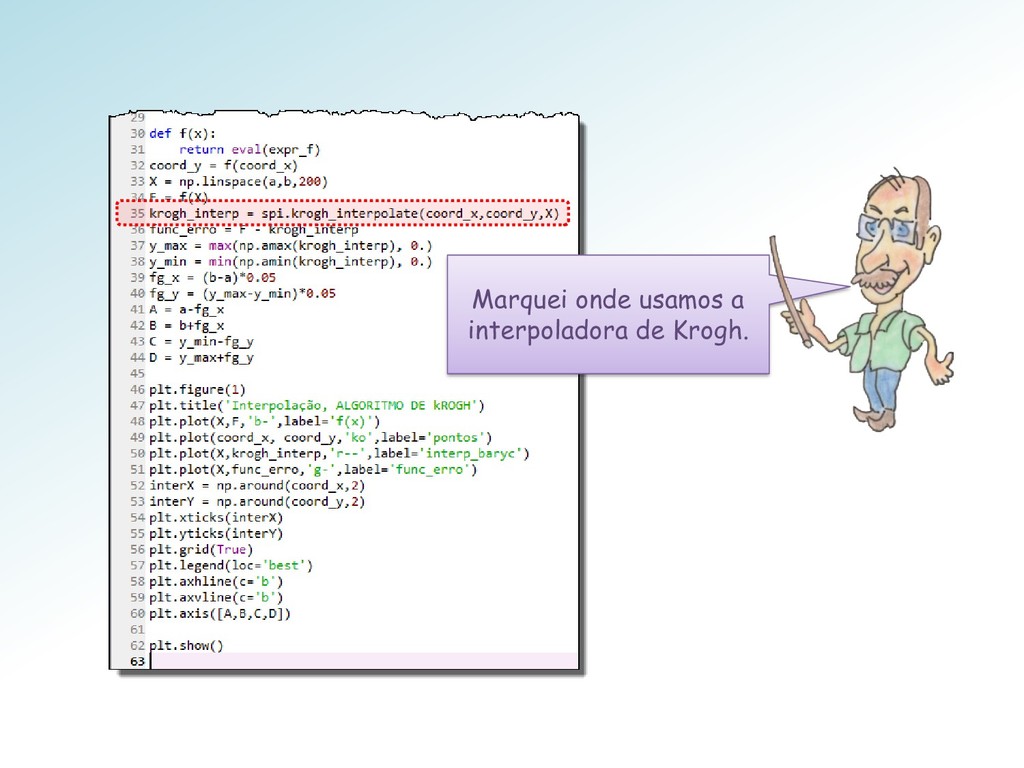
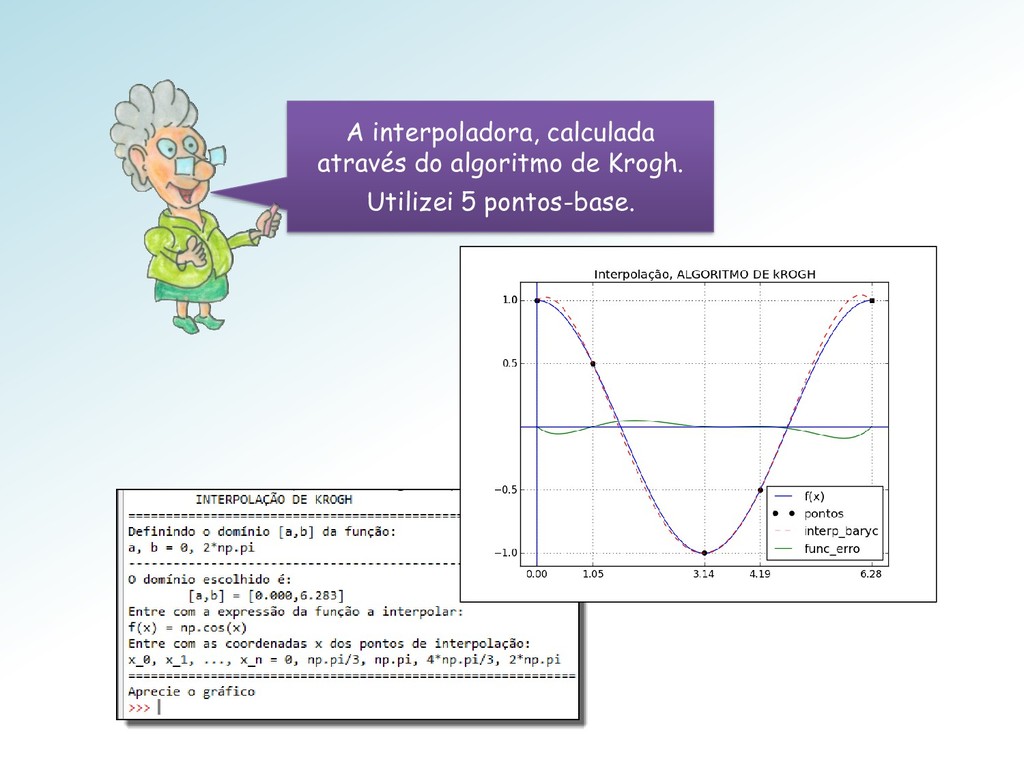
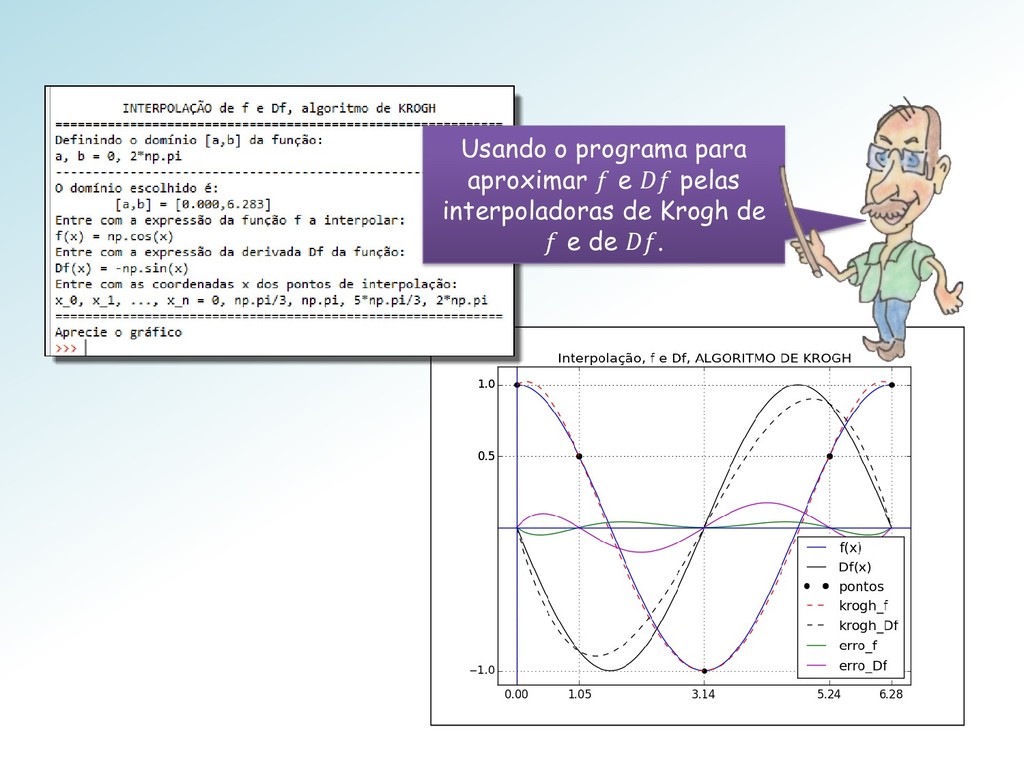
Um programa para interpolar uma função : [, ] →
ℝ e sua derivada usando o algoritmo de Krogh. -
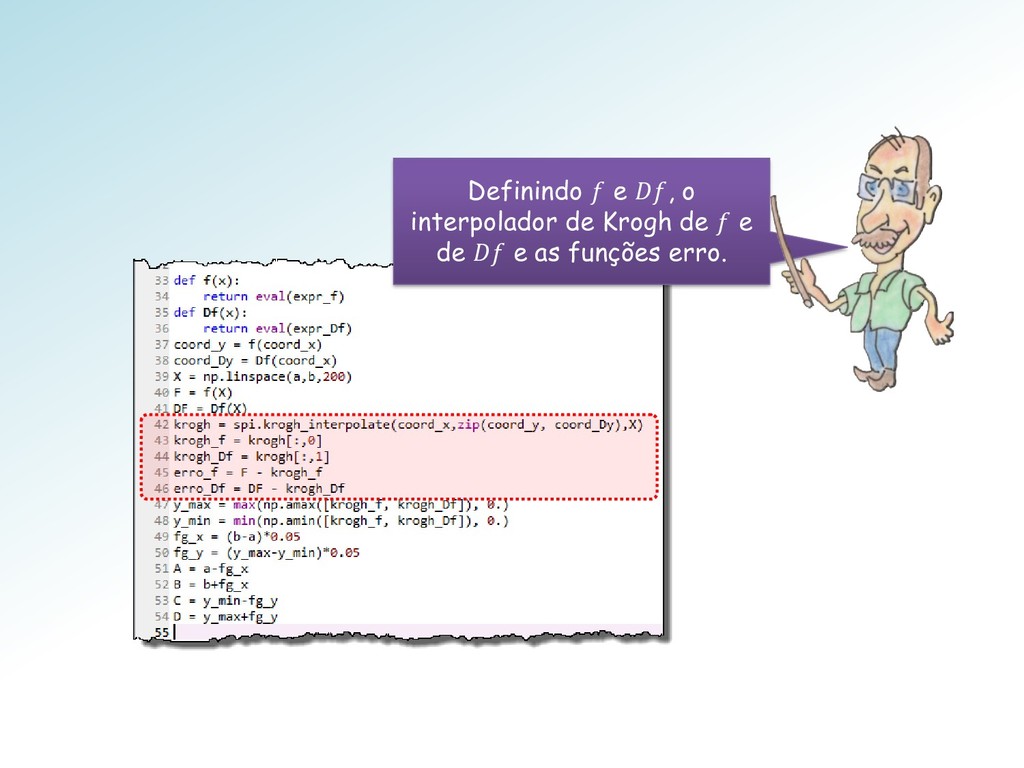
Definindo e , o interpolador de Krogh de e de
e as funções erro. -
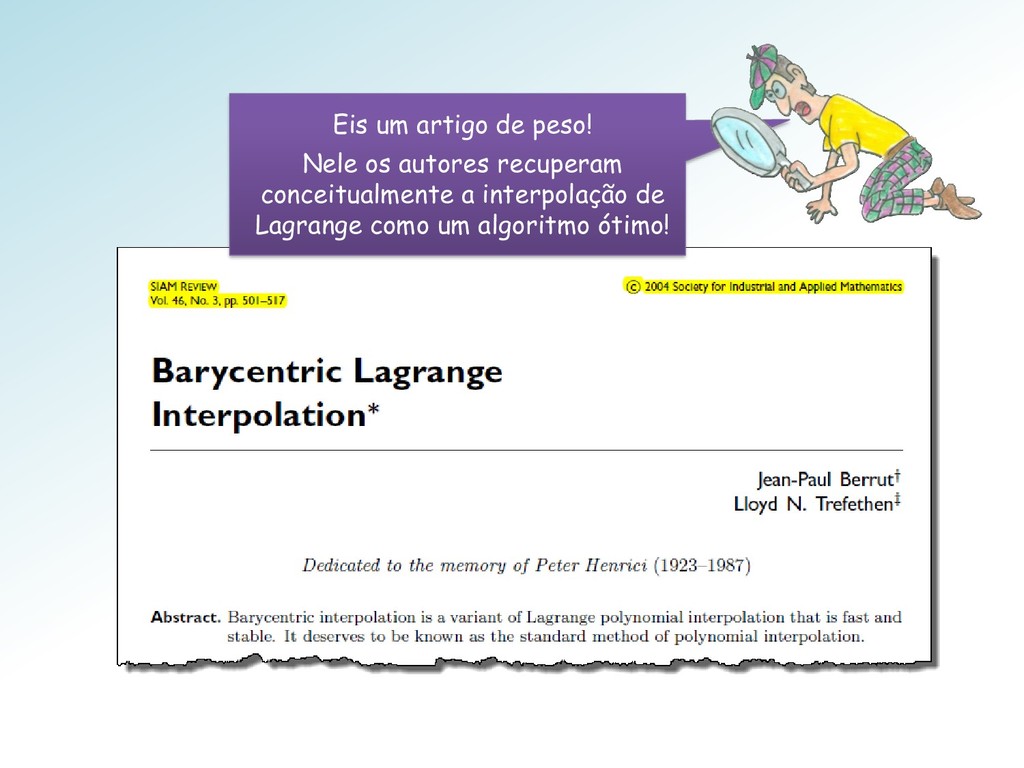
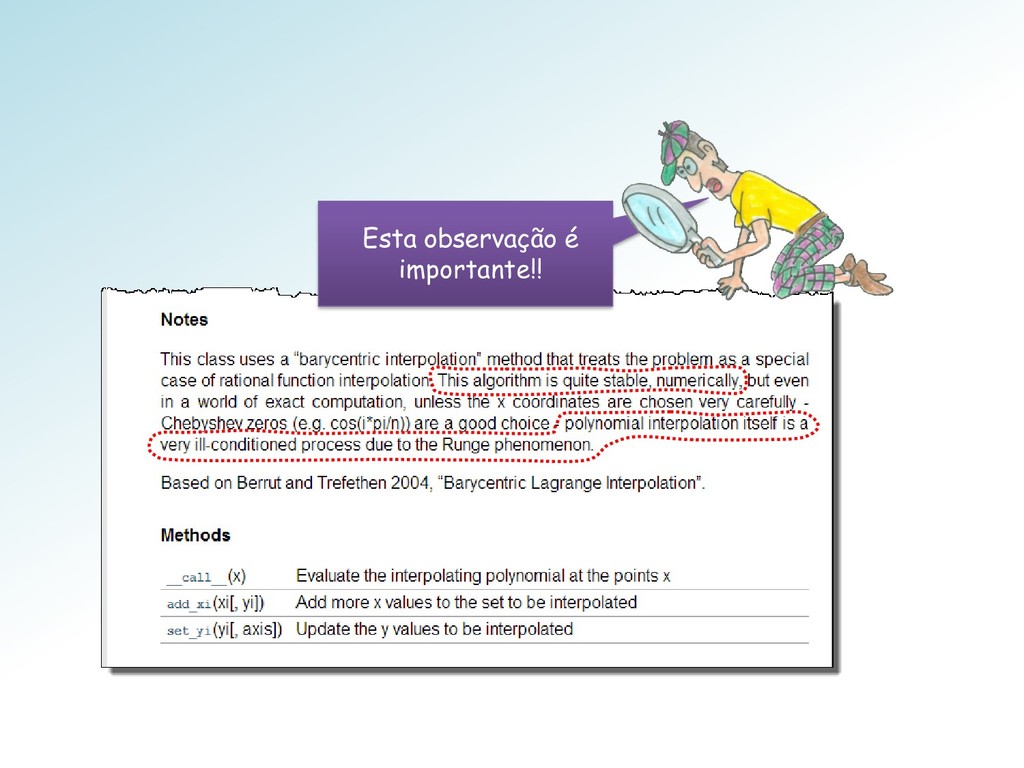
Eis um artigo de peso! Nele os autores recuperam conceitualmente
a interpolação de Lagrange como um algoritmo ótimo! -
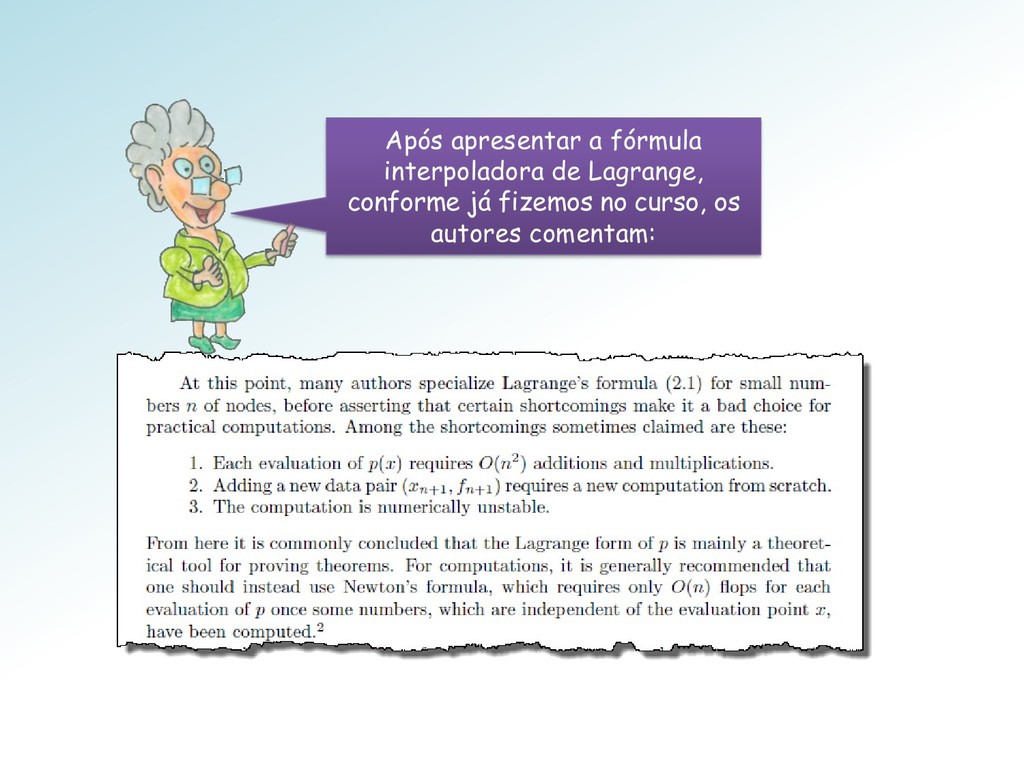
Após apresentar a fórmula interpoladora de Lagrange, conforme já fizemos
no curso, os autores comentam: -
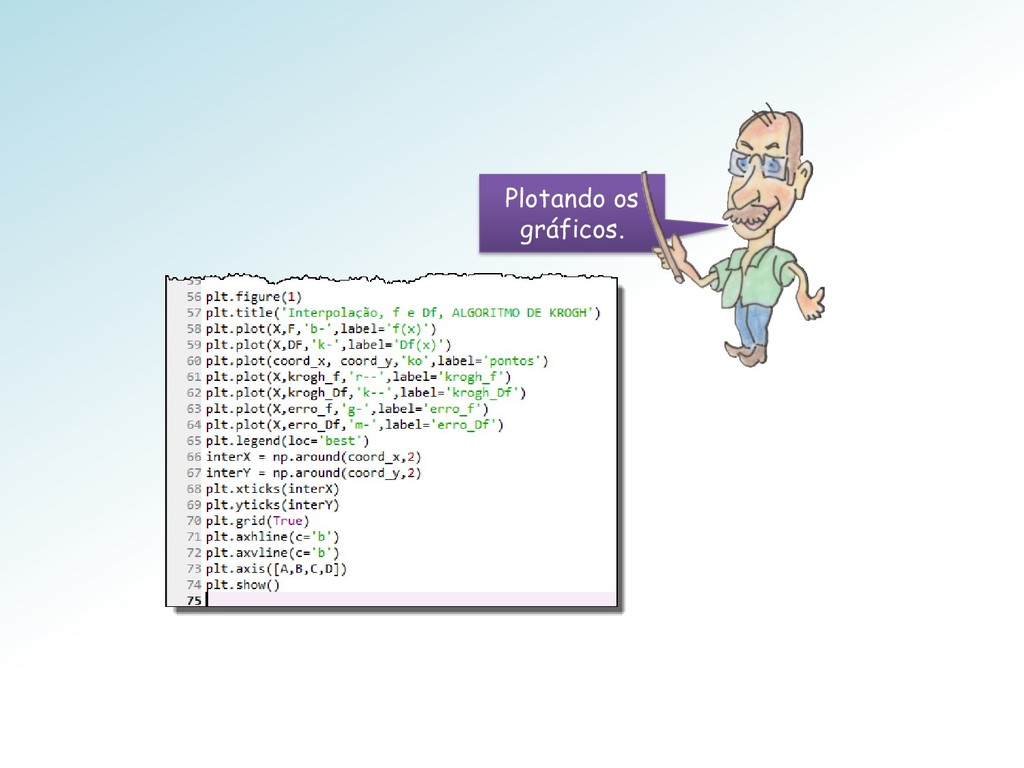
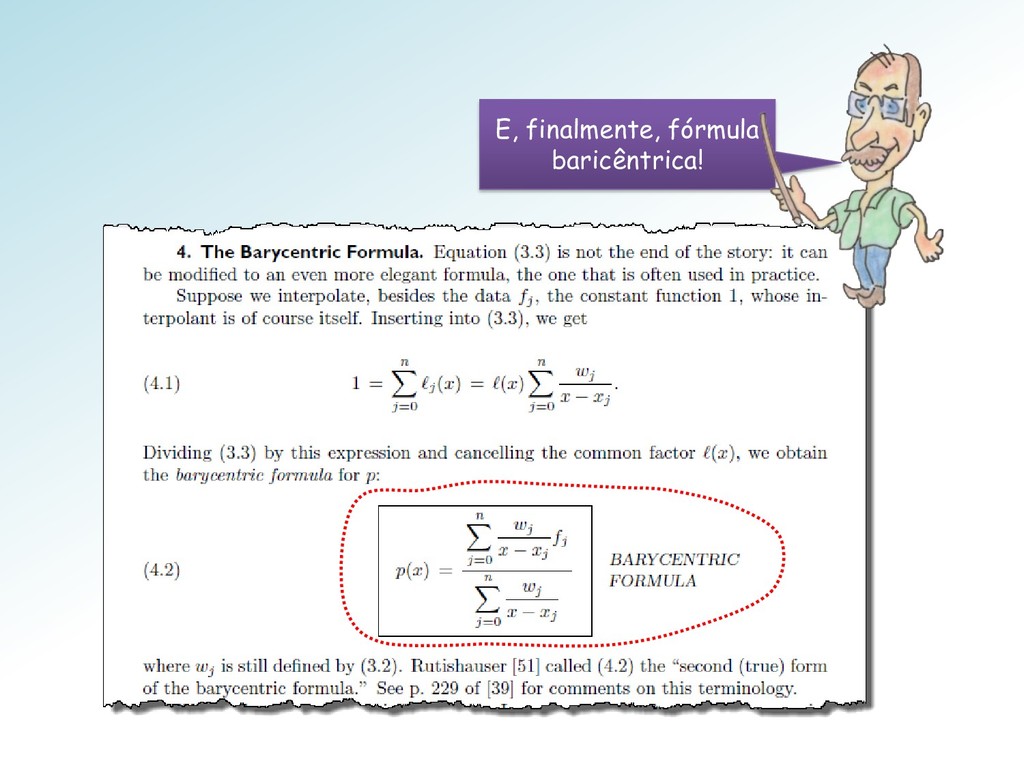
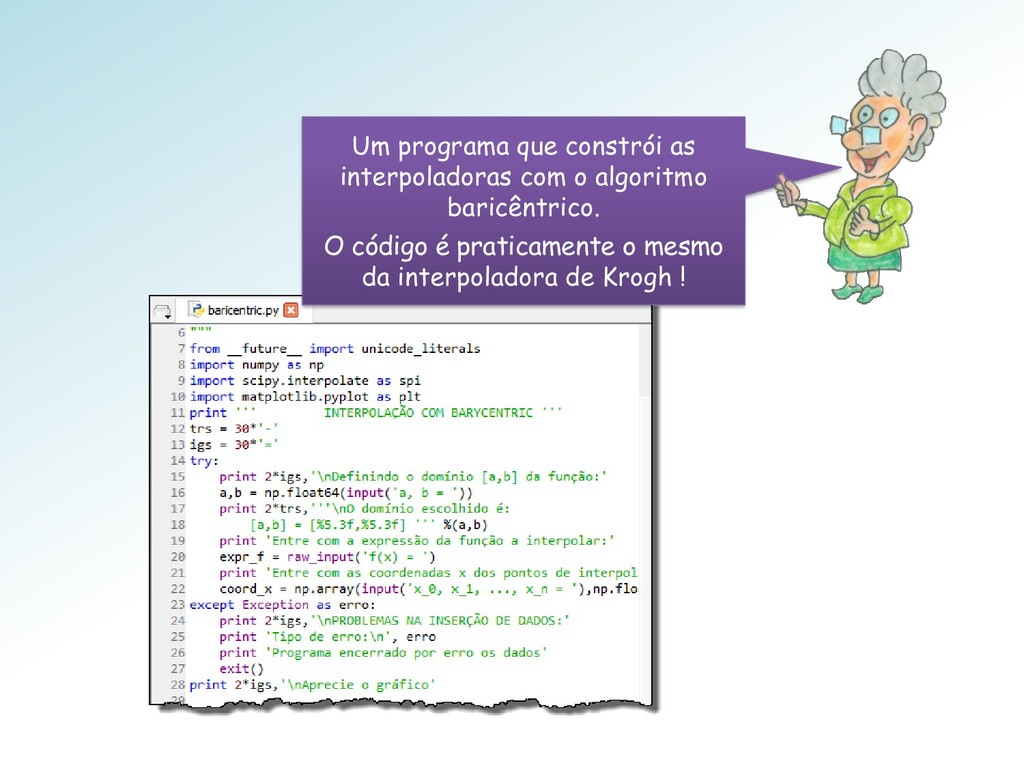
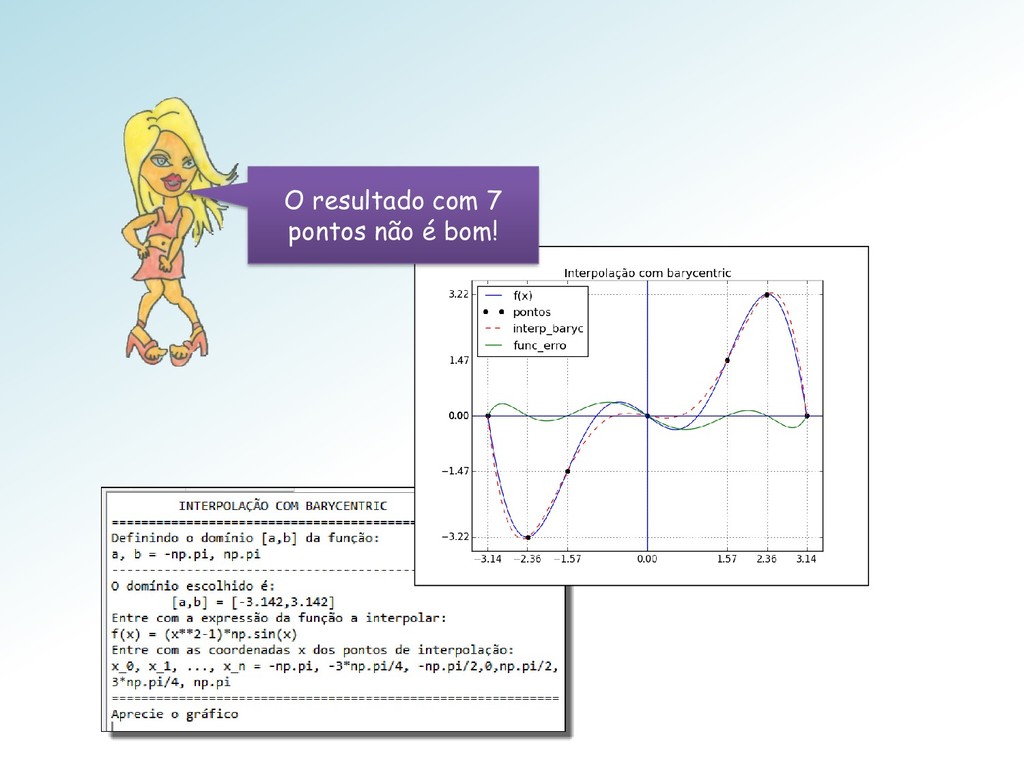
Um programa que constrói as interpoladoras com o algoritmo baricêntrico.
O código é praticamente o mesmo da interpoladora de Krogh ! -
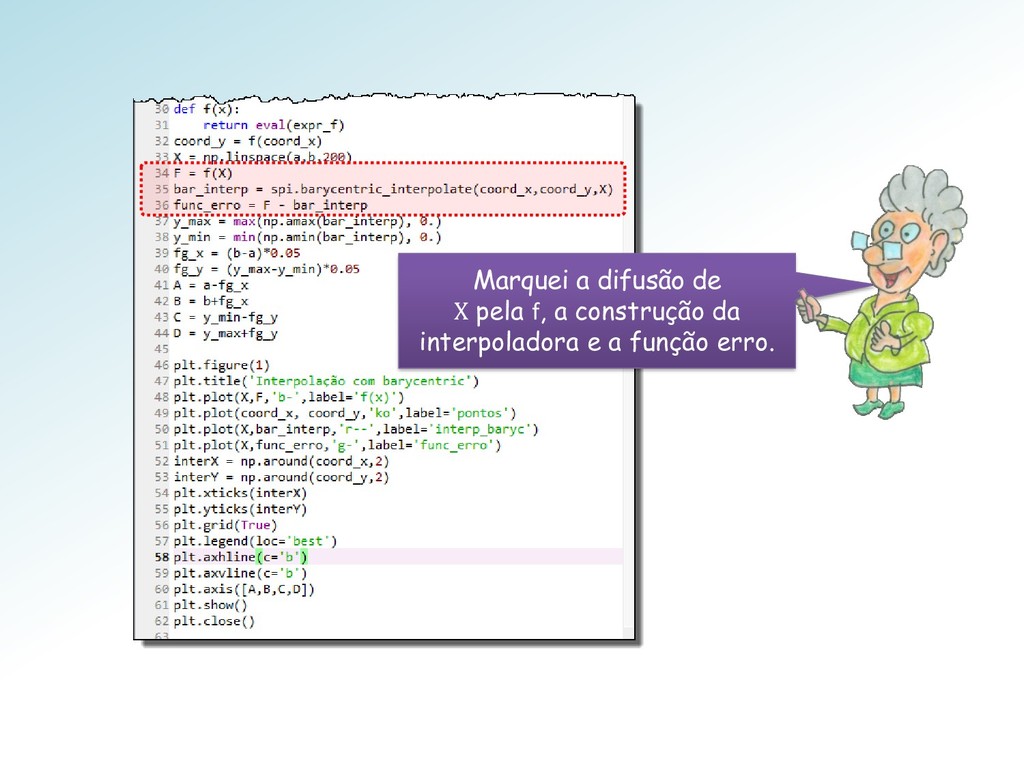
Marquei a difusão de X pela f, a construção da
interpoladora e a função erro. -
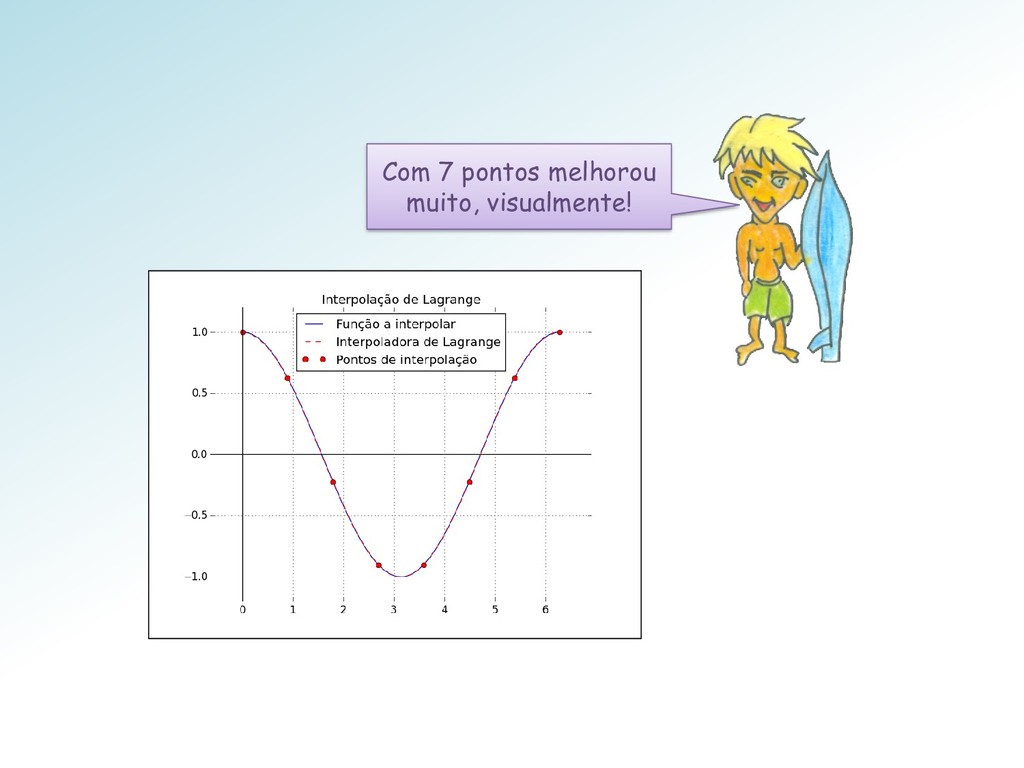
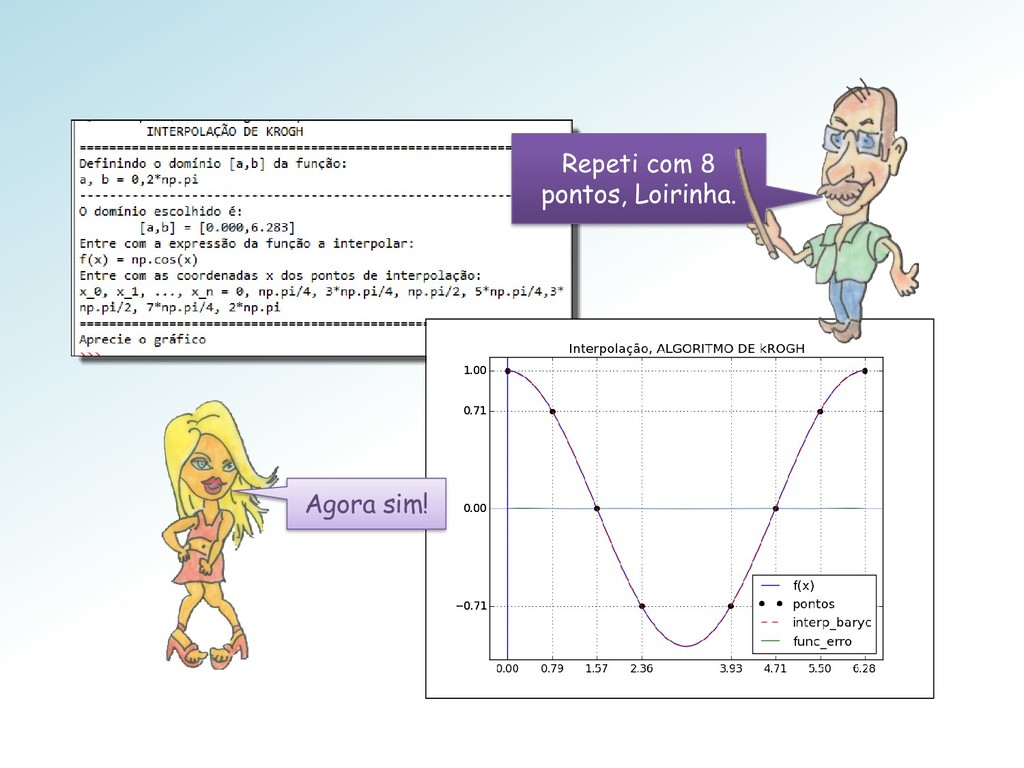
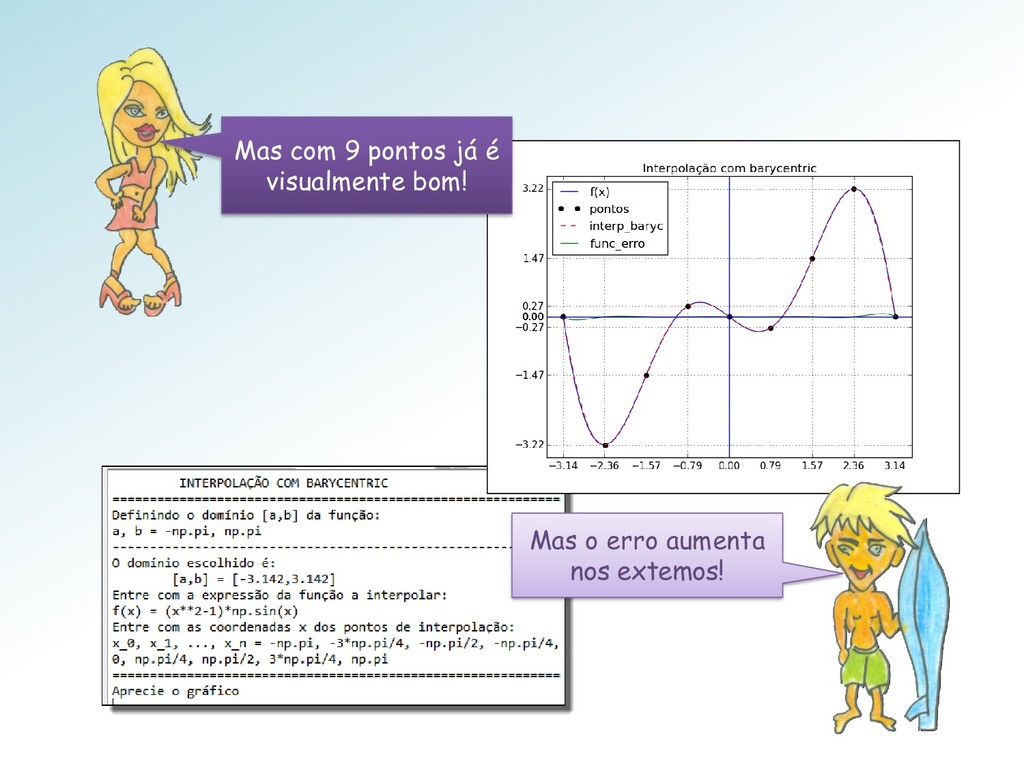
Mas com 9 pontos já é visualmente bom! Mas o
erro aumenta nos extemos! -
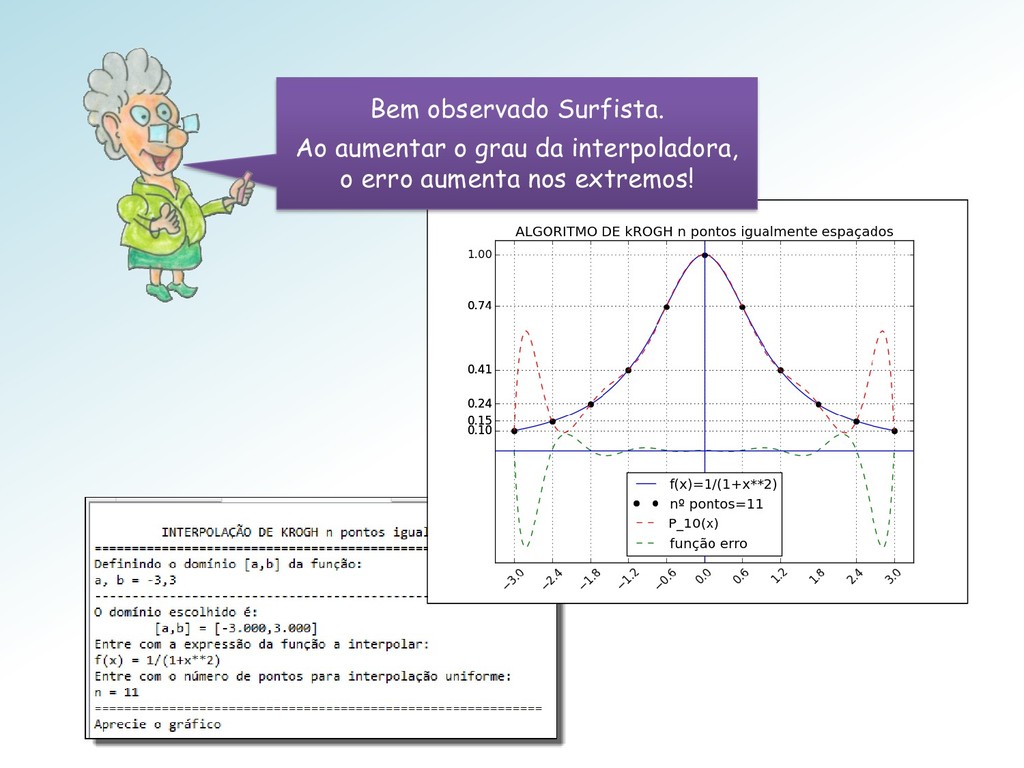
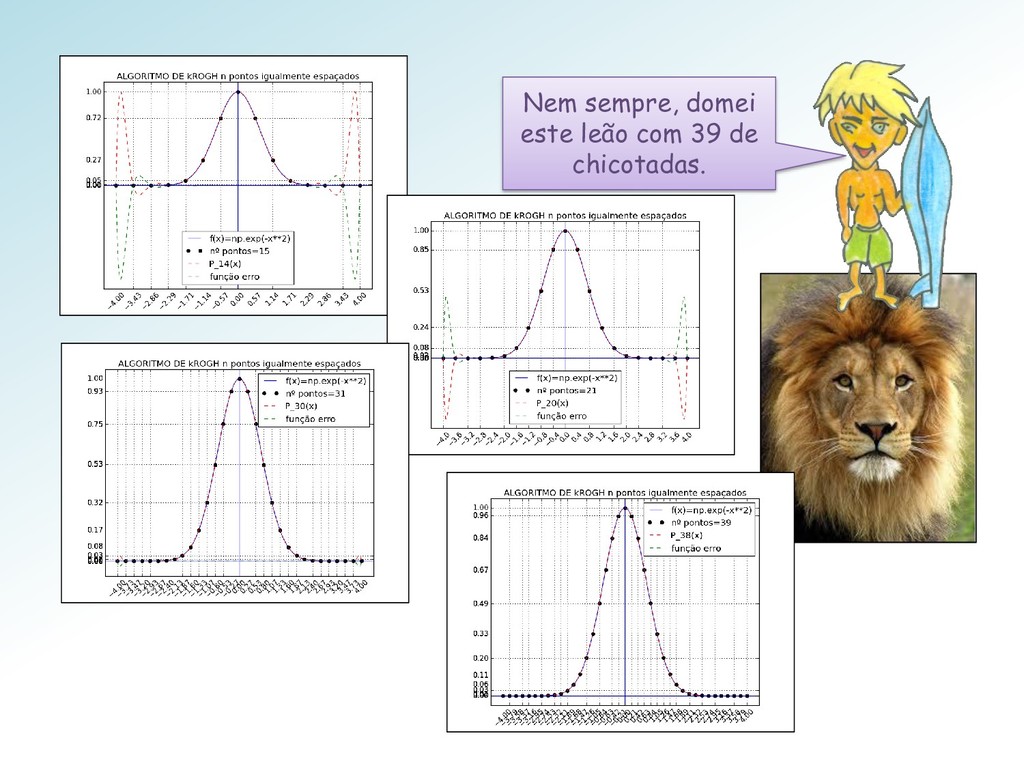
Bem observado Surfista. Ao aumentar o grau da interpoladora, o
erro aumenta nos extremos! -
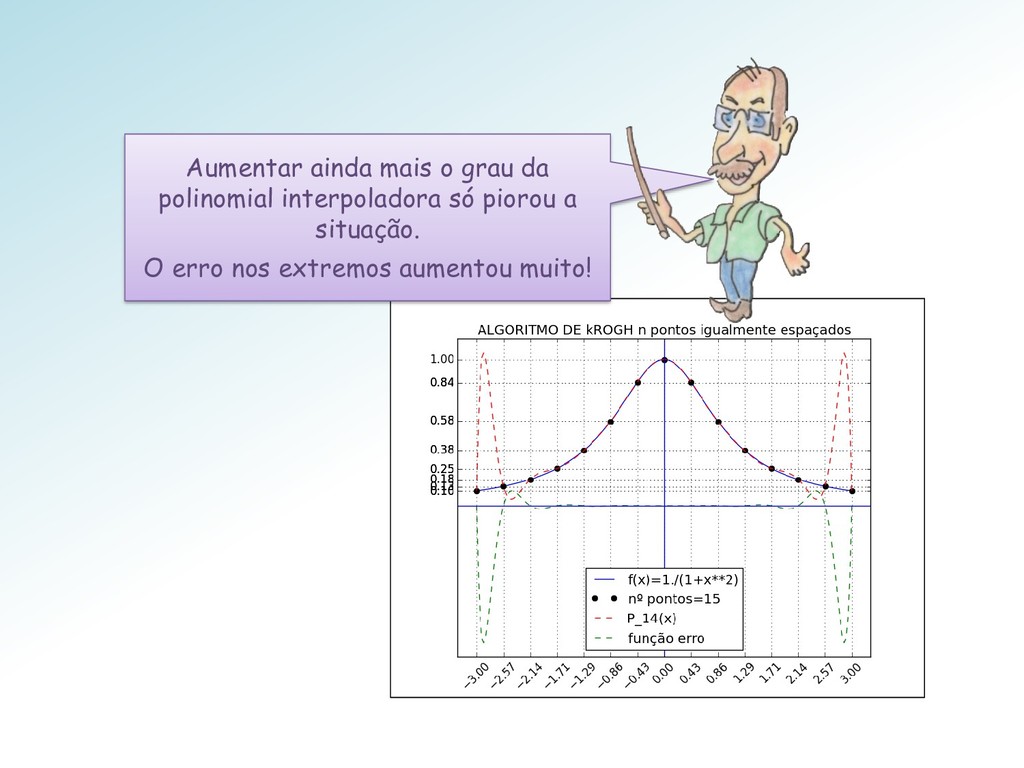
Aumentar ainda mais o grau da polinomial interpoladora só piorou
a situação. O erro nos extremos aumentou muito! -
Loirinha, você tocou num ponto crucial. Para valores igualmente espaçados,
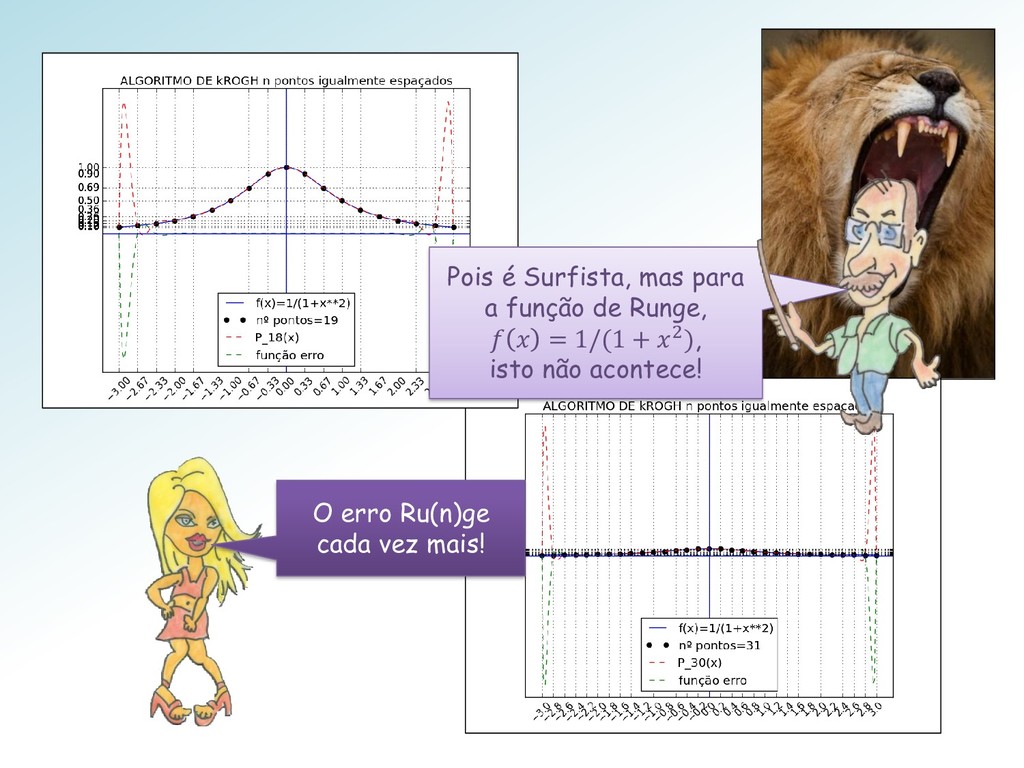
ao aumentarmos o grau da interpoladora, surge o fenômeno de Runge! Mestres, parece que aumentar o grau da polinomial interpoladora não melhora a precisão da interpolação. -
Pois é Surfista, mas para a função de Runge, =
1/(1 + 2), isto não acontece! O erro Ru(n)ge cada vez mais!