Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
[Journal club] DIRL:Domain-Invariant Representa...
Search
Semantic Machine Intelligence Lab., Keio Univ.
PRO
May 19, 2022
Technology
1.6k
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
[Journal club] DIRL:Domain-Invariant Representation Learning for Sim-to-Real Transfer
Semantic Machine Intelligence Lab., Keio Univ.
PRO
May 19, 2022
More Decks by Semantic Machine Intelligence Lab., Keio Univ.
See All by Semantic Machine Intelligence Lab., Keio Univ.
[EMNLP26] RIGEL: Self-Distilled Score Adaptation for Image and Video Captioning Evaluation
keio_smilab
PRO
0
67
[RSJ26] Building a VLA Model Based on Self-Distilled Classification
keio_smilab
PRO
0
210
[RSJ26] AnoleVLA: Lightweight Vision-Language-Action Model with Deep State Space Models for Mobile Manipulation
keio_smilab
PRO
0
180
[RSJ26] NarrativeFlow: Flow-Based Vision-Language-Action Model Using Robot Velocity Fields
keio_smilab
PRO
0
250
[RSJ26] Flow as Flow: Modeling Robot Velocity Fields as Probability Velocity Fields
keio_smilab
PRO
1
240
[RSJ26] Hierarchy-Aware Multimodal Retrieval-Augmented Generation for Embodied Question Answering
keio_smilab
PRO
1
200
[MIRU26] Open-Vocabulary Intention-Guided Object Detection in Diverse Scenes
keio_smilab
PRO
0
250
[Journal club] Evo-1: Lightweight Vision-Language-Action Model with Preserved Semantic Alignment
keio_smilab
PRO
0
74
[MIRU26] To What Extent Does MLLM-as-a-Judge Exhibit Cross-Model Preference Bias?
keio_smilab
PRO
0
330
Other Decks in Technology
See All in Technology
hackers_champloo_2026_tidb
makocchi
0
170
フロントエンドカンファレンス関西2026 - 速すぎるUIに、待ち時間を
teamlab
PRO
0
190
M5Stackで作る BLEマウス GPSログの世界
tomokusaba
PRO
0
440
TinyGoでオブザーバビリティ?OpenTelemetryはTinyGoで使えるのか / Is OpenTelemetry available in TinyGo environment?
ymotongpoo
2
140
Classmethod Company Deck
satoshi7
1
740
AI × アーキテクト 第1・2章|生成AIの課題とアーキテクトの素養
daidaidai
0
190
DGX Spark でどこまでハッキングができるのか?
kash1064
3
1.4k
CloudWatch Logsのコスト最適化:どこまでAIに任せてどこから人間が承認すべきか
yama3133
0
110
僕のハーネスを紹介します
watany
3
350
sue445's proposals 2026
sue445
0
110
トークン化預金DCJPYの取り組みと活用ユースケース
finengine
0
180
「Docker Desktop不要の時代」は 来たのか?
ueponx
0
840
Featured
See All Featured
Gemini Prompt Engineering: Practical Techniques for Tangible AI Outcomes
mfonobong
2
590
Money Talks: Using Revenue to Get Sh*t Done
nikkihalliwell
0
520
What does AI have to do with Human Rights?
axbom
PRO
1
2.5k
Build The Right Thing And Hit Your Dates
maggiecrowley
39
3.5k
How GitHub (no longer) Works
holman
316
150k
The Director’s Chair: Orchestrating AI for Truly Effective Learning
tmiket
1
330
Music & Morning Musume
bryan
48
7.4k
<Decoding/> the Language of Devs - We Love SEO 2024
nikkihalliwell
1
360
Discover your Explorer Soul
emna__ayadi
2
1.3k
Information Architects: The Missing Link in Design Systems
soysaucechin
1
1.2k
Abbi's Birthday
coloredviolet
4
10k
Documentation Writing (for coders)
carmenintech
77
5.6k
Transcript
Ajay Kumer Tanwai ( University of California, Berkeley ) DIRL
: Domain-Invariant Representation Learning for Sim-to-Real Transfer Tanwani, Ajay Kumar. "DIRL: Domain-Invariant Representation Learning for Sim-to-Real Transfer." CoRL (2020). 慶應義塾大学 杉浦孔明研究室 畑中駿平
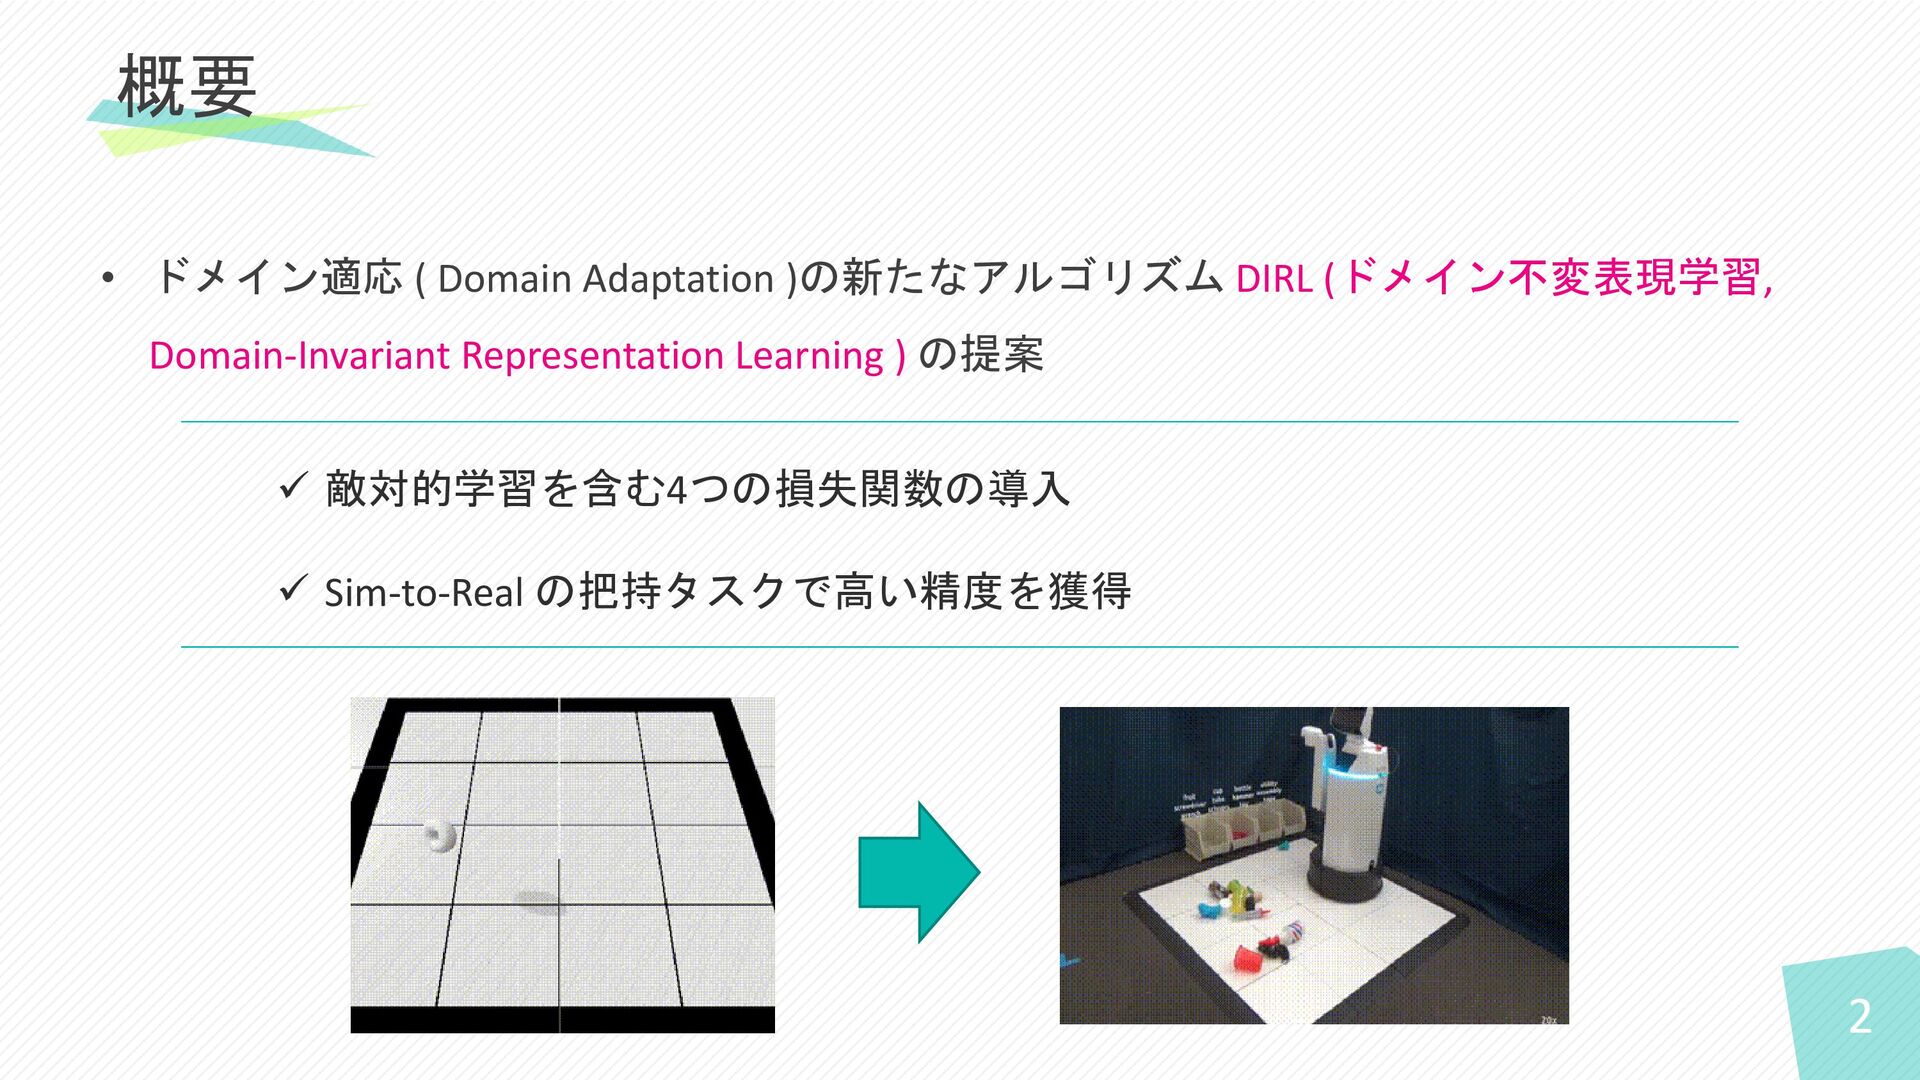
2 • ドメイン適応 ( Domain Adaptation )の新たなアルゴリズム DIRL (ドメイン不変表現学習, Domain-Invariant
Representation Learning ) の提案 概要 ✓ 敵対的学習を含む4つの損失関数の導入 ✓ Sim-to-Real の把持タスクで高い精度を獲得
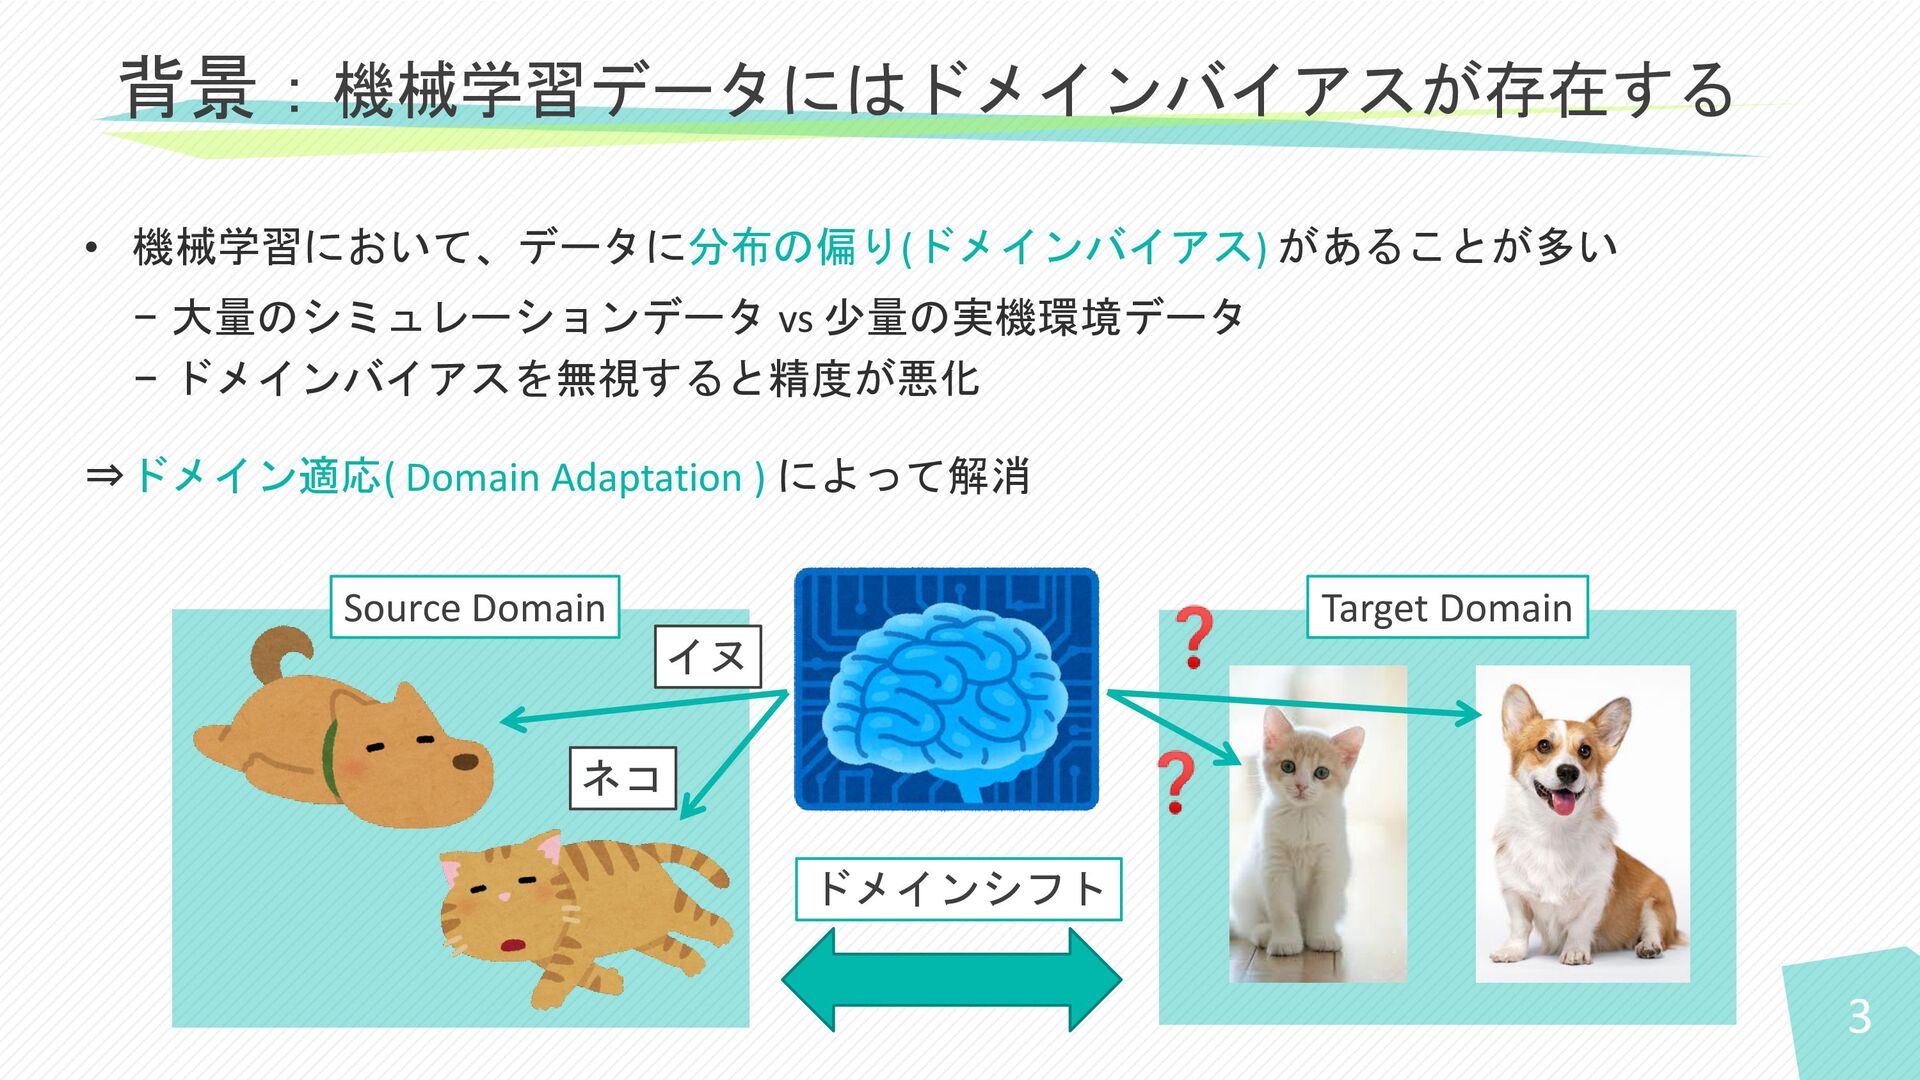
3 • 機械学習において、データに分布の偏り(ドメインバイアス) があることが多い − 大量のシミュレーションデータ vs 少量の実機環境データ − ドメインバイアスを無視すると精度が悪化
⇒ドメイン適応( Domain Adaptation ) によって解消 背景:機械学習データにはドメインバイアスが存在する Source Domain Target Domain イヌ ネコ ドメインシフト
4 既存研究:様々なアプローチからのドメイン適応 既存手法 特徴 DANN [Ganin+, 2016] • 敵対的学習によるドメイン適応 •
Source Domain か Target Domainを識別させる [Saito+, CVPR2018] • ラベルおよび条件付きドメイン適応 • 2つのクラス識別器それぞれの推定結果の不一致(discrepancy)に注目 [Seita+, IROS2020] • Sim-to-Real Transfer の手法・ドメインランダム法 • ドメイン間の不一致をシミュレーションパラメータの変動として扱う [Saito+, CVPR18] DANN[Ganin+, 2016]
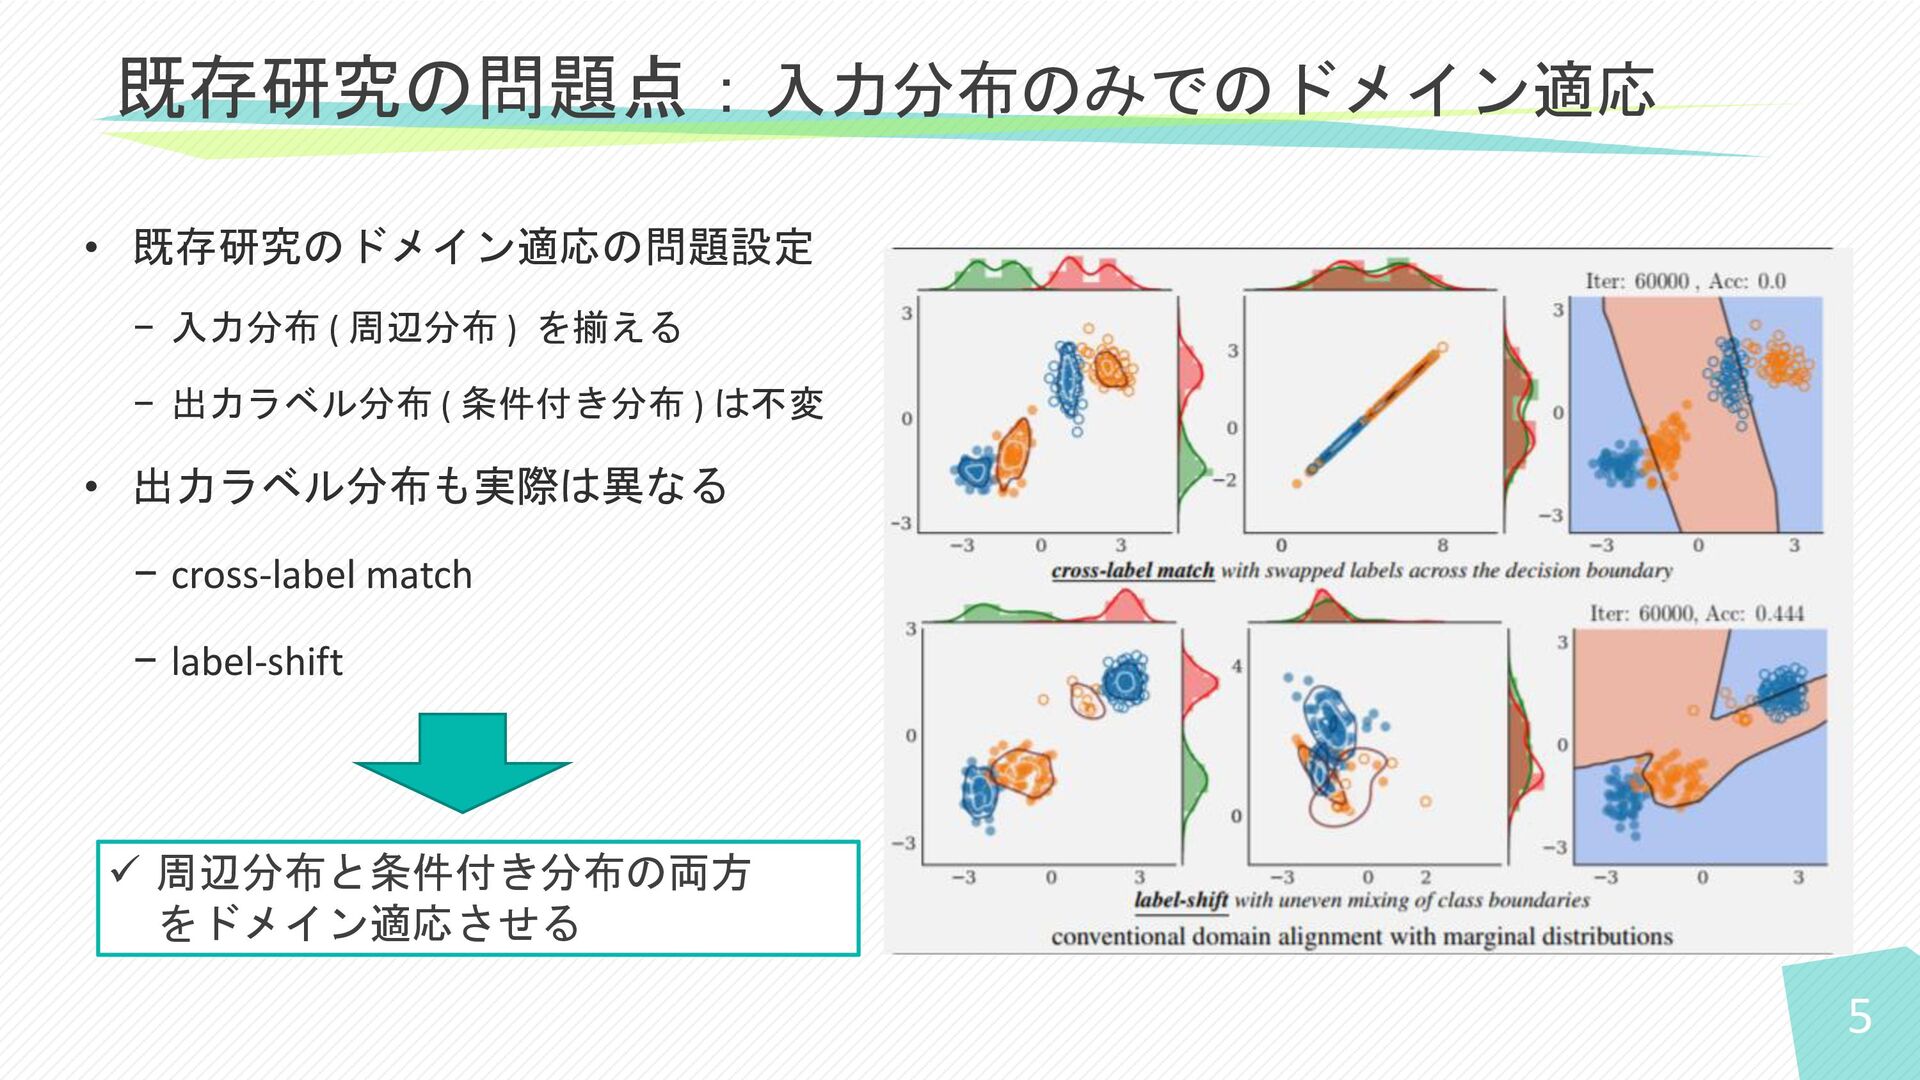
5 • 既存研究のドメイン適応の問題設定 − 入力分布 ( 周辺分布 ) を揃える −
出力ラベル分布 ( 条件付き分布 ) は不変 • 出力ラベル分布も実際は異なる − cross-label match − label-shift 既存研究の問題点:入力分布のみでのドメイン適応 ✓ 周辺分布と条件付き分布の両方 をドメイン適応させる
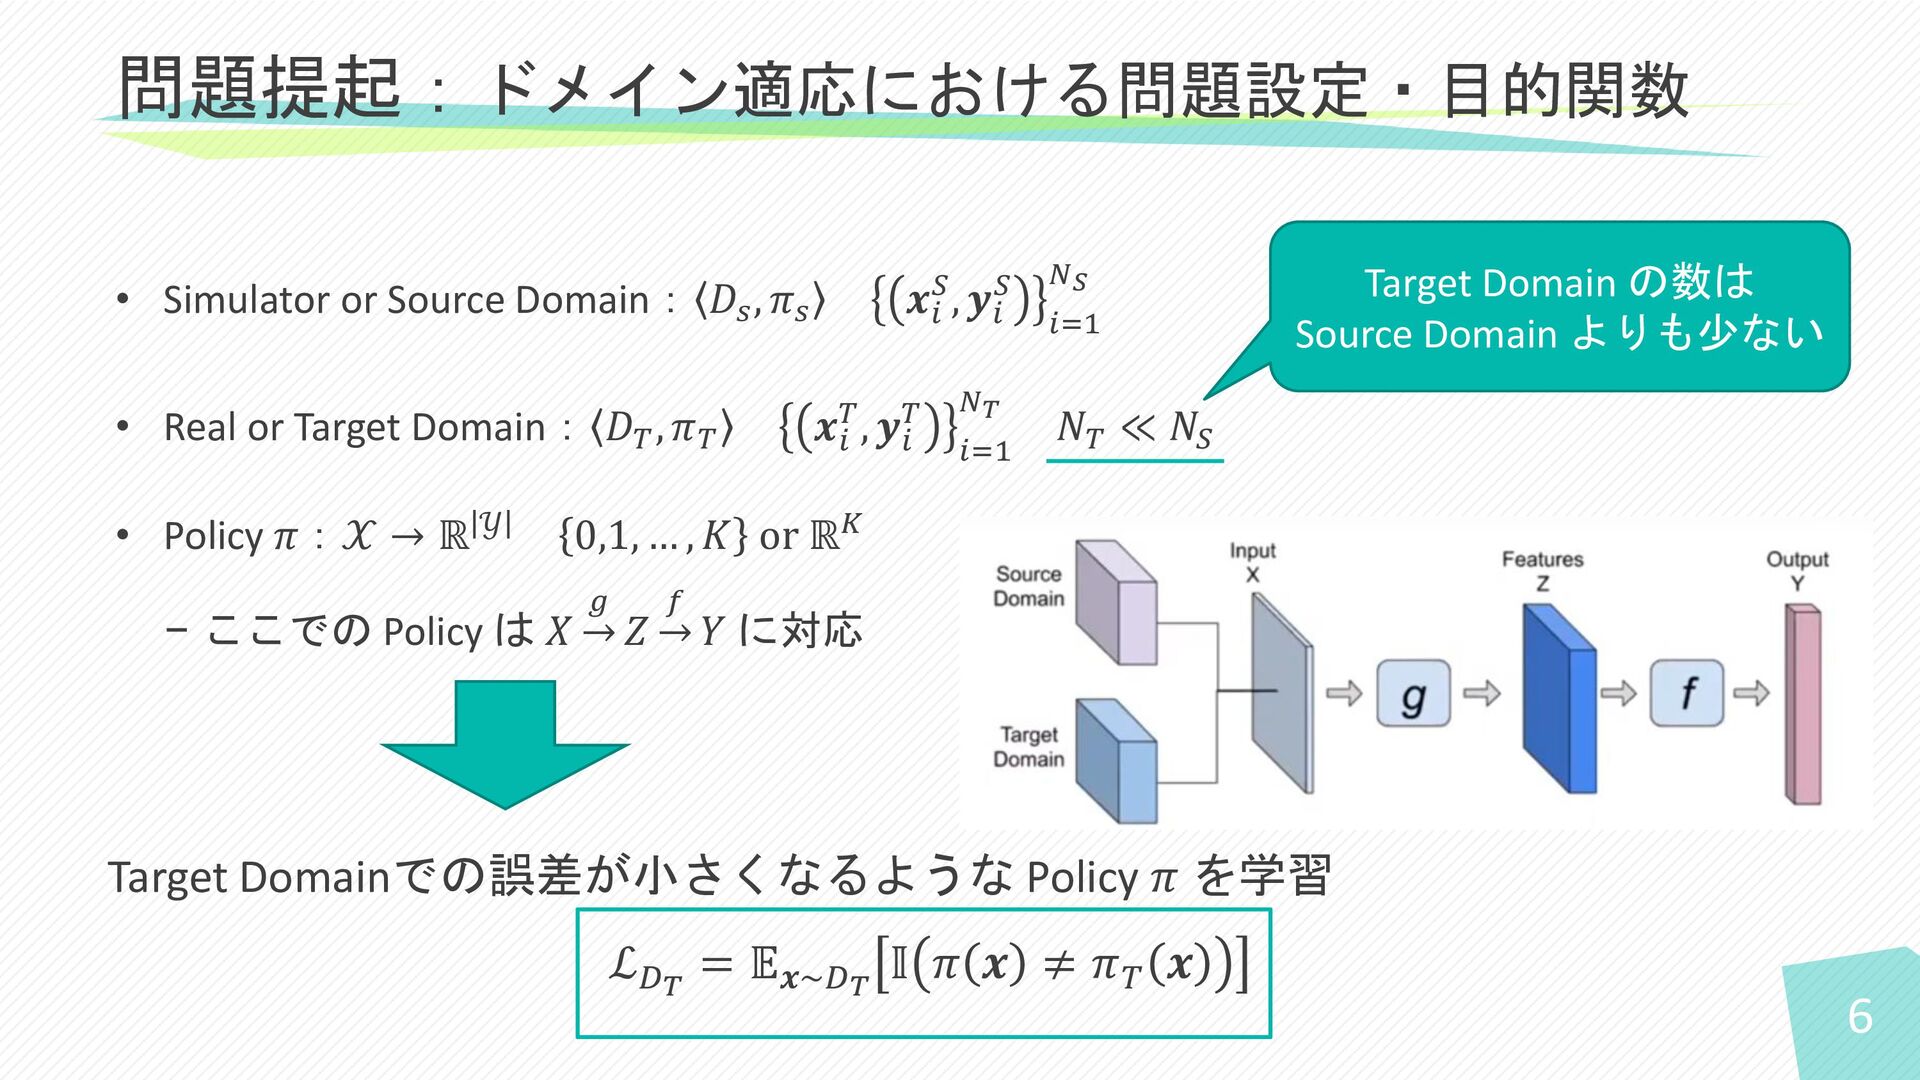
6 • Simulator or Source Domain: 𝐷𝑠 , 𝜋𝑠 𝒙𝑖
𝑆, 𝒚𝑖 𝑆 𝑖=1 𝑁𝑆 • Real or Target Domain: 𝐷𝑇 , 𝜋𝑇 𝒙𝑖 𝑇, 𝒚𝑖 𝑇 𝑖=1 𝑁𝑇 𝑁𝑇 ≪ 𝑁𝑆 • Policy 𝜋:𝒳 → ℝ 𝒴 0,1, … , 𝐾 or ℝ𝐾 − ここでの Policy は 𝑋 → 𝑔 𝑍 → 𝑓 𝑌 に対応 問題提起:ドメイン適応における問題設定・目的関数 Target Domainでの誤差が小さくなるような Policy 𝜋 を学習 ℒ𝐷𝑇 = 𝔼𝒙~𝐷𝑇 𝕀 𝜋 𝒙 ≠ 𝜋𝑇 𝒙 Target Domain の数は Source Domain よりも少ない
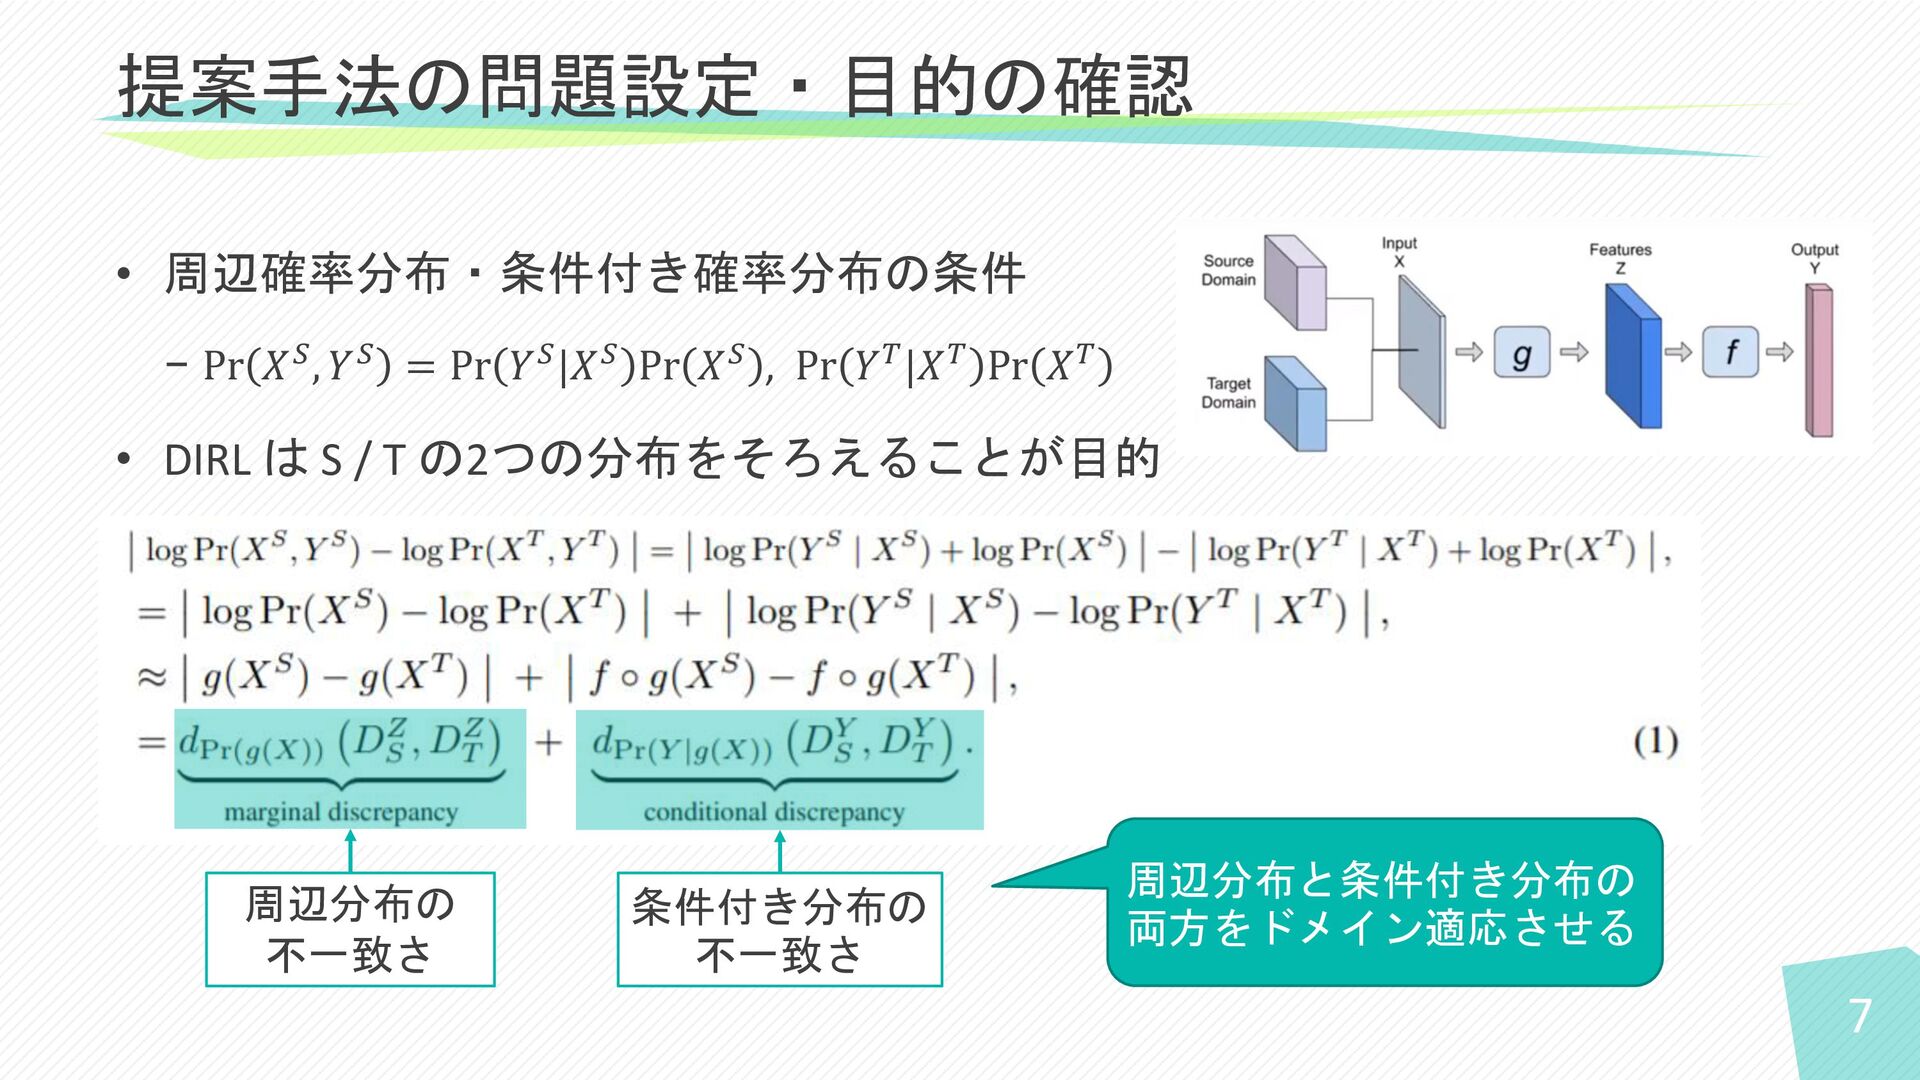
7 • 周辺確率分布・条件付き確率分布の条件 − Pr 𝑋𝑆, 𝑌𝑆 = Pr 𝑌𝑆|𝑋𝑆
Pr 𝑋𝑆 , Pr 𝑌𝑇|𝑋𝑇 Pr 𝑋𝑇 • DIRL は S / T の2つの分布をそろえることが目的 提案手法の問題設定・目的の確認 周辺分布の 不一致さ 条件付き分布の 不一致さ 周辺分布と条件付き分布の 両方をドメイン適応させる
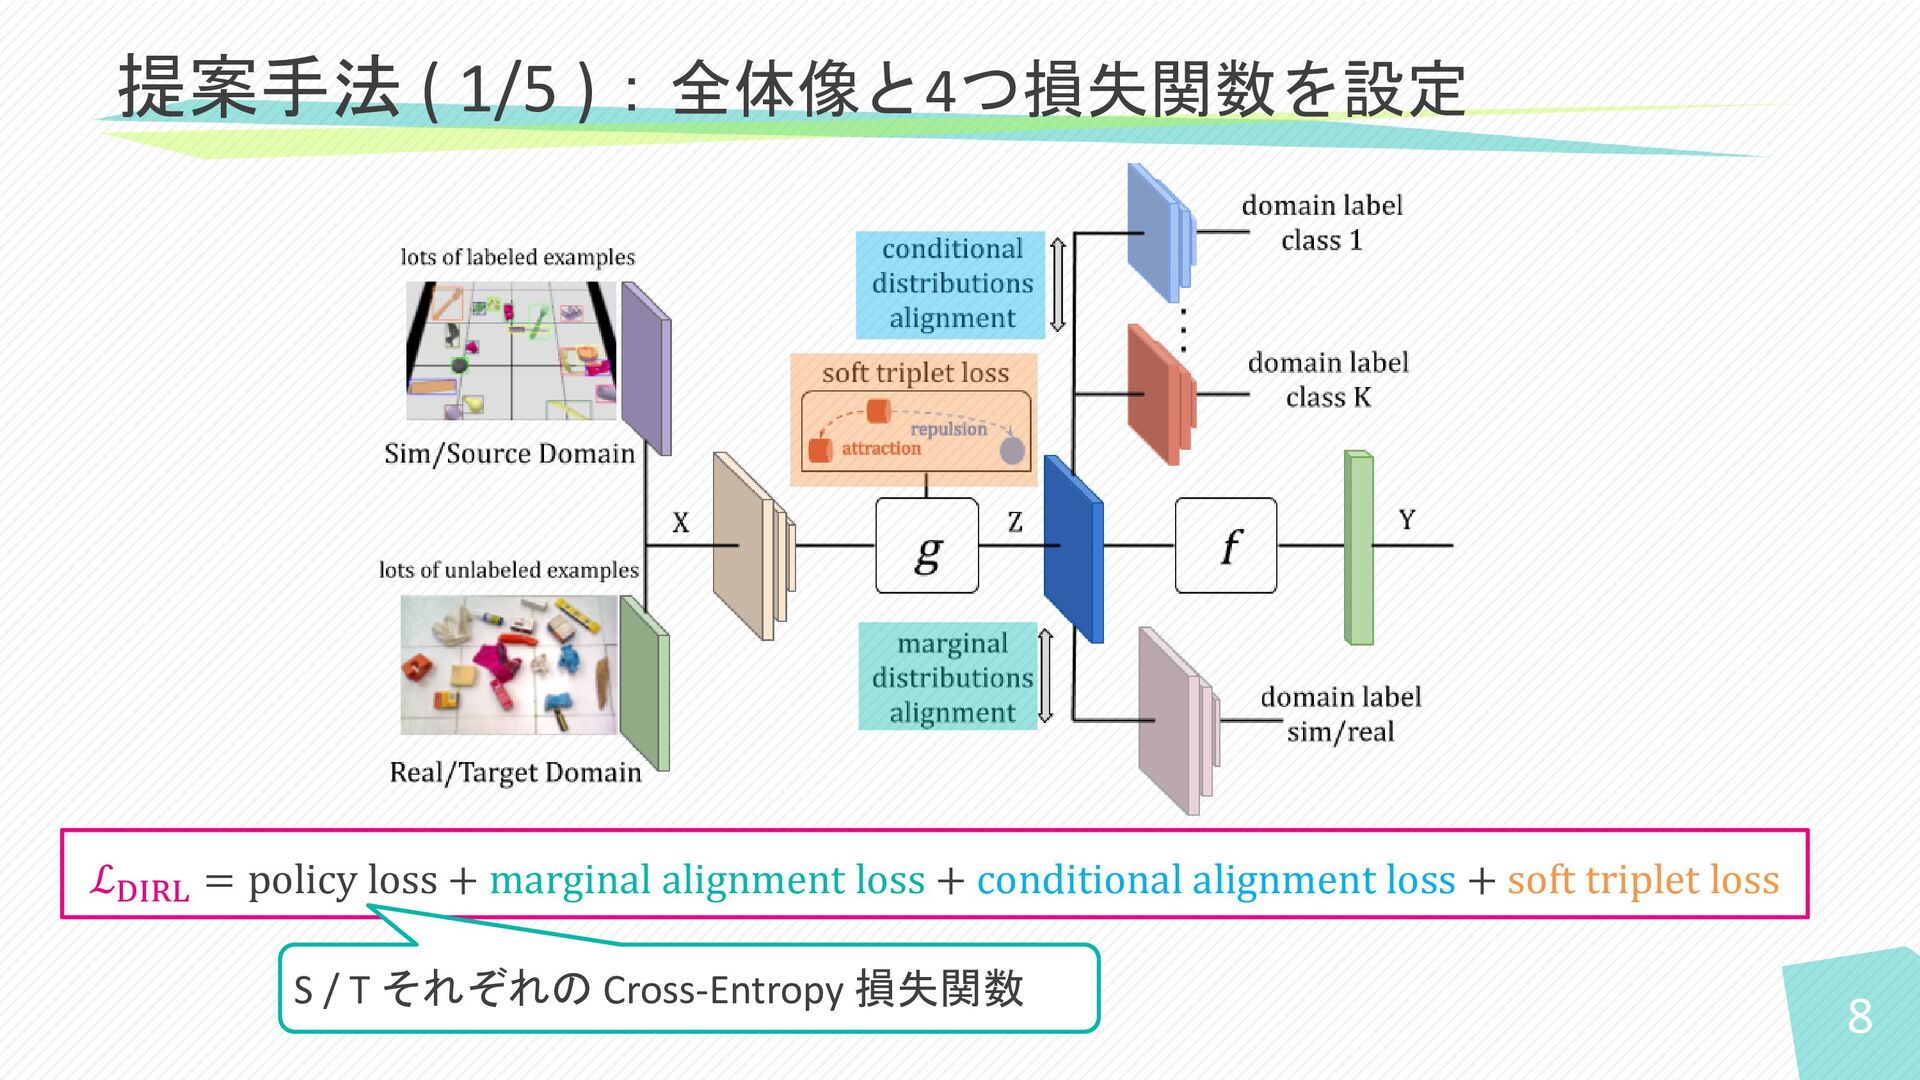
8 提案手法 ( 1/5 ):全体像と4つ損失関数を設定 ℒDIRL = policy loss +
marginal alignment loss + conditional alignment loss + soft triplet loss S / T それぞれの Cross-Entropy 損失関数
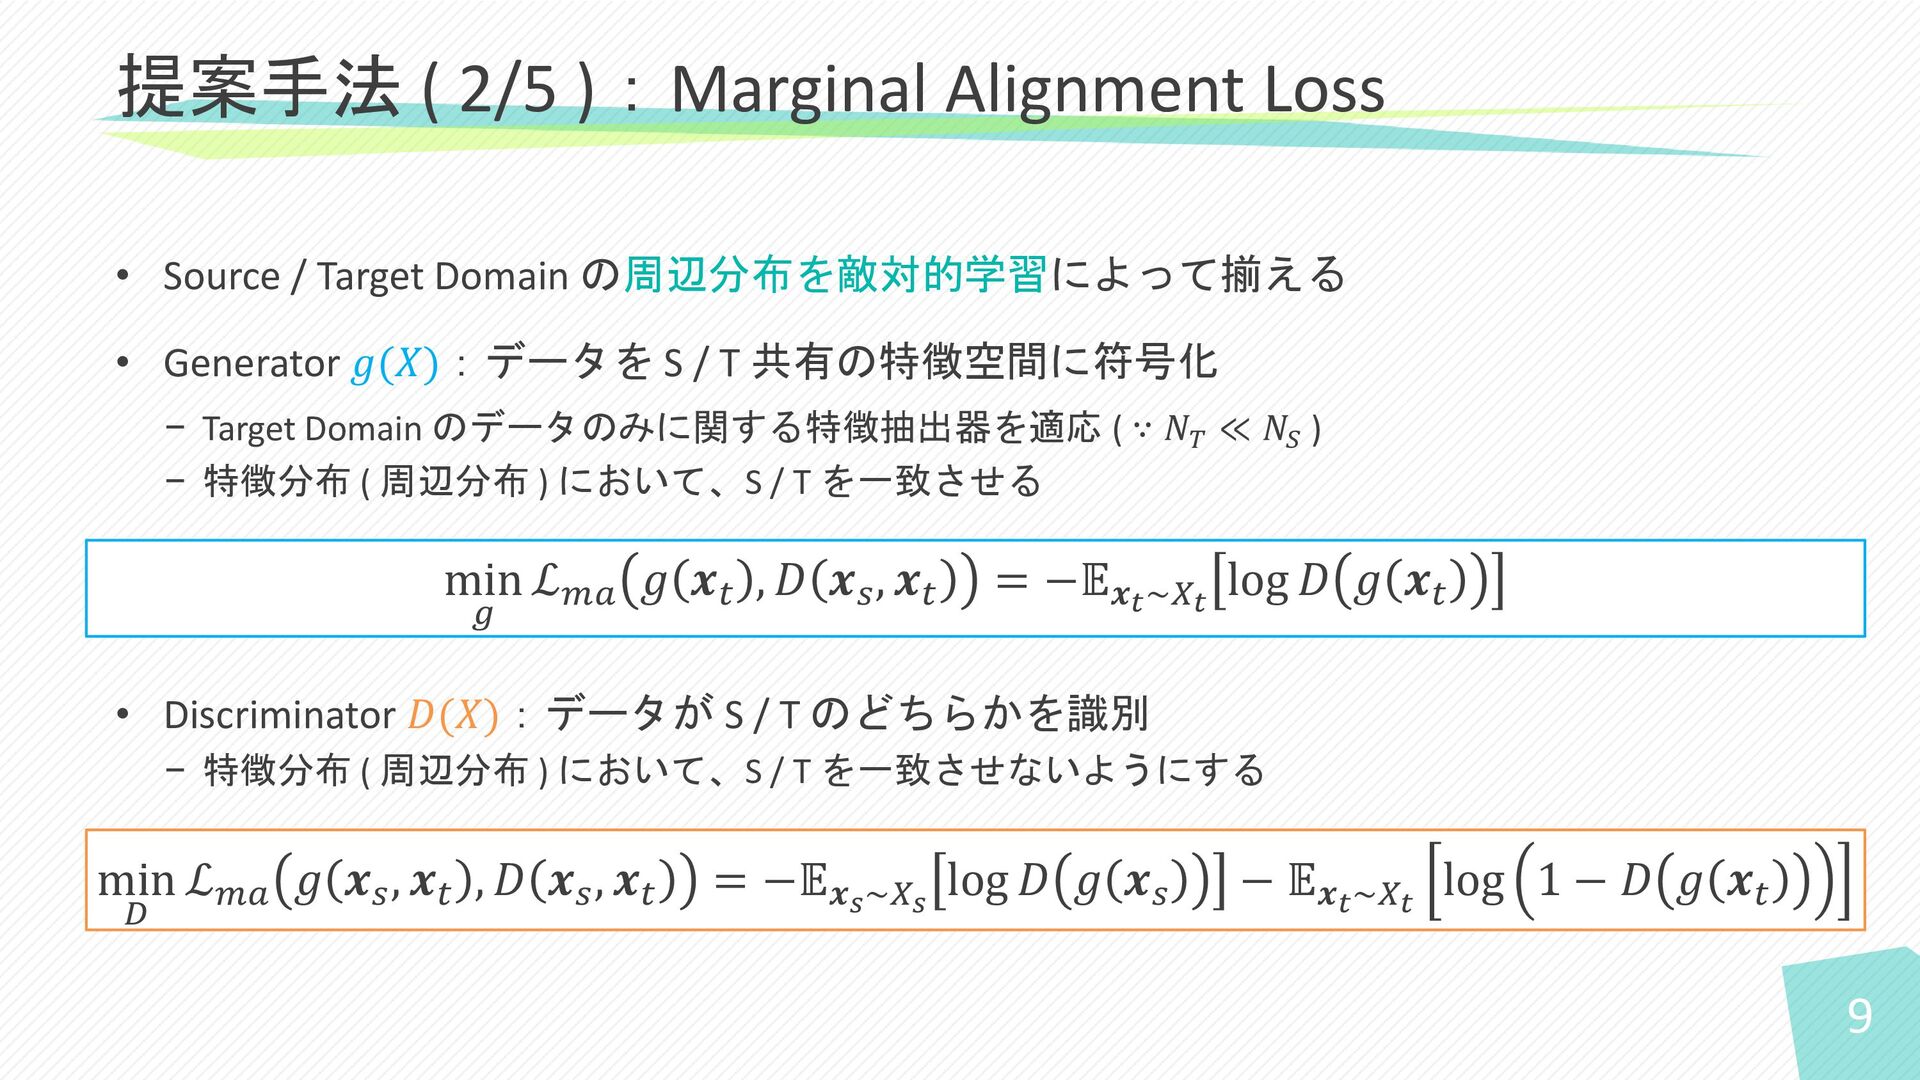
9 • Source / Target Domain の周辺分布を敵対的学習によって揃える • Generator 𝑔(𝑋):データを
S / T 共有の特徴空間に符号化 − Target Domain のデータのみに関する特徴抽出器を適応 ( ∵ 𝑁𝑇 ≪ 𝑁𝑆 ) − 特徴分布 ( 周辺分布 ) において、S / T を一致させる • Discriminator 𝐷(𝑋):データが S / T のどちらかを識別 − 特徴分布 ( 周辺分布 ) において、S / T を一致させないようにする 提案手法 ( 2/5 ):Marginal Alignment Loss min 𝐷 ℒ𝑚𝑎 𝑔 𝒙𝑠 , 𝒙𝑡 , 𝐷 𝒙𝑠 , 𝒙𝑡 = −𝔼𝒙𝑠~𝑋𝑠 log 𝐷 𝑔 𝒙𝑠 − 𝔼𝒙𝑡~𝑋𝑡 log 1 − 𝐷 𝑔 𝒙𝑡 min 𝑔 ℒ𝑚𝑎 𝑔 𝒙𝑡 , 𝐷 𝒙𝑠 , 𝒙𝑡 = −𝔼𝒙𝑡~𝑋𝑡 log 𝐷 𝑔 𝒙𝑡
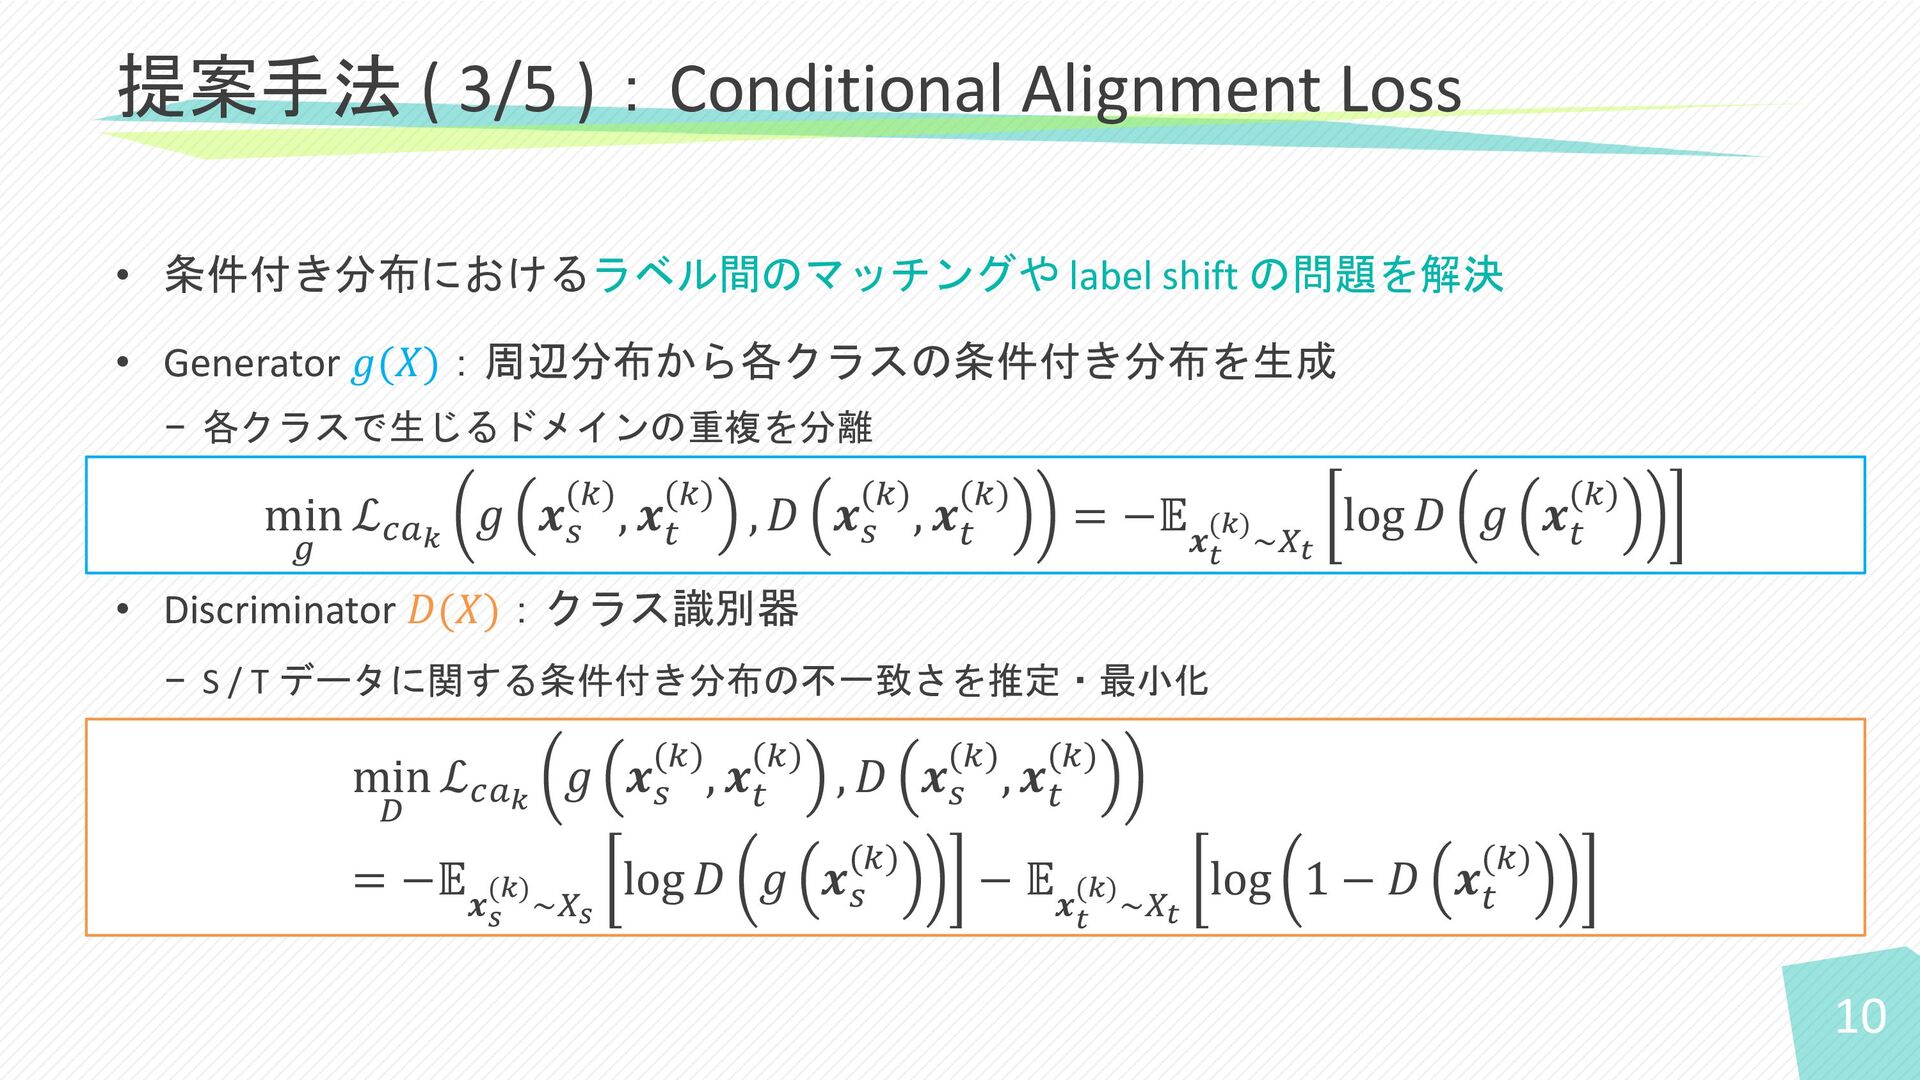
10 • 条件付き分布におけるラベル間のマッチングや label shift の問題を解決 • Generator 𝑔(𝑋):周辺分布から各クラスの条件付き分布を生成 −
各クラスで生じるドメインの重複を分離 • Discriminator 𝐷(𝑋):クラス識別器 − S / T データに関する条件付き分布の不一致さを推定・最小化 提案手法 ( 3/5 ):Conditional Alignment Loss min 𝐷 ℒ𝑐𝑎𝑘 𝑔 𝒙𝑠 (𝑘), 𝒙 𝑡 (𝑘) , 𝐷 𝒙𝑠 (𝑘), 𝒙 𝑡 (𝑘) = −𝔼 𝒙𝑠 (𝑘) ~𝑋𝑠 log 𝐷 𝑔 𝒙𝑠 (𝑘) − 𝔼 𝒙𝑡 (𝑘) ~𝑋𝑡 log 1 − 𝐷 𝒙 𝑡 (𝑘) min 𝑔 ℒ𝑐𝑎𝑘 𝑔 𝒙𝑠 (𝑘), 𝒙 𝑡 (𝑘) , 𝐷 𝒙𝑠 (𝑘), 𝒙 𝑡 (𝑘) = −𝔼 𝒙𝑡 (𝑘) ~𝑋𝑡 log 𝐷 𝑔 𝒙 𝑡 (𝑘)
11 • Triplet Loss [Schroff+, CoRR2015] の変形を導入 − クラス間の分散を大きく・クラス内の分散を小さくさせる −
ミニバッチ内からアンカー・正例・負例それぞれの特徴量の KL 距離を計算 • 𝒩 ҧ 𝑔 𝒙𝑎 , 𝜎2 はガウシアン分布に従う 提案手法 ( 4/5 ):Soft Triplet Loss 𝒩 ҧ 𝑔 𝒙𝑖 ; ҧ 𝑔 𝒙𝑎 , 𝜎2 = exp( −1 𝜎2 ҧ 𝑔 𝒙𝑖 − ҧ 𝑔 𝒙𝑎 2 2) σ 𝑗=1 𝐾 exp( −1 𝜎2 ҧ 𝑔 𝒙𝑗 − ҧ 𝑔 𝒙𝑎 2 2 ) 𝑖=1 𝐾 ℒ𝑡𝑙 = 𝑎=1 𝑀 1 𝑀𝑝 − 1 𝑝=1 𝑝≠𝑎 𝑀𝑝 KL 𝒩 ҧ 𝑔 𝒙𝑎 , 𝜎2 ||𝒩 ҧ 𝑔 𝒙𝑝 , 𝜎2 − 1 𝑀𝑛 𝑛=1 𝑀𝑛 KL 𝒩 ҧ 𝑔 𝒙𝑎 , 𝜎2 ||𝒩 ҧ 𝑔 𝒙𝑛 , 𝜎2 + α𝑡𝑙 + anchors positives negatives
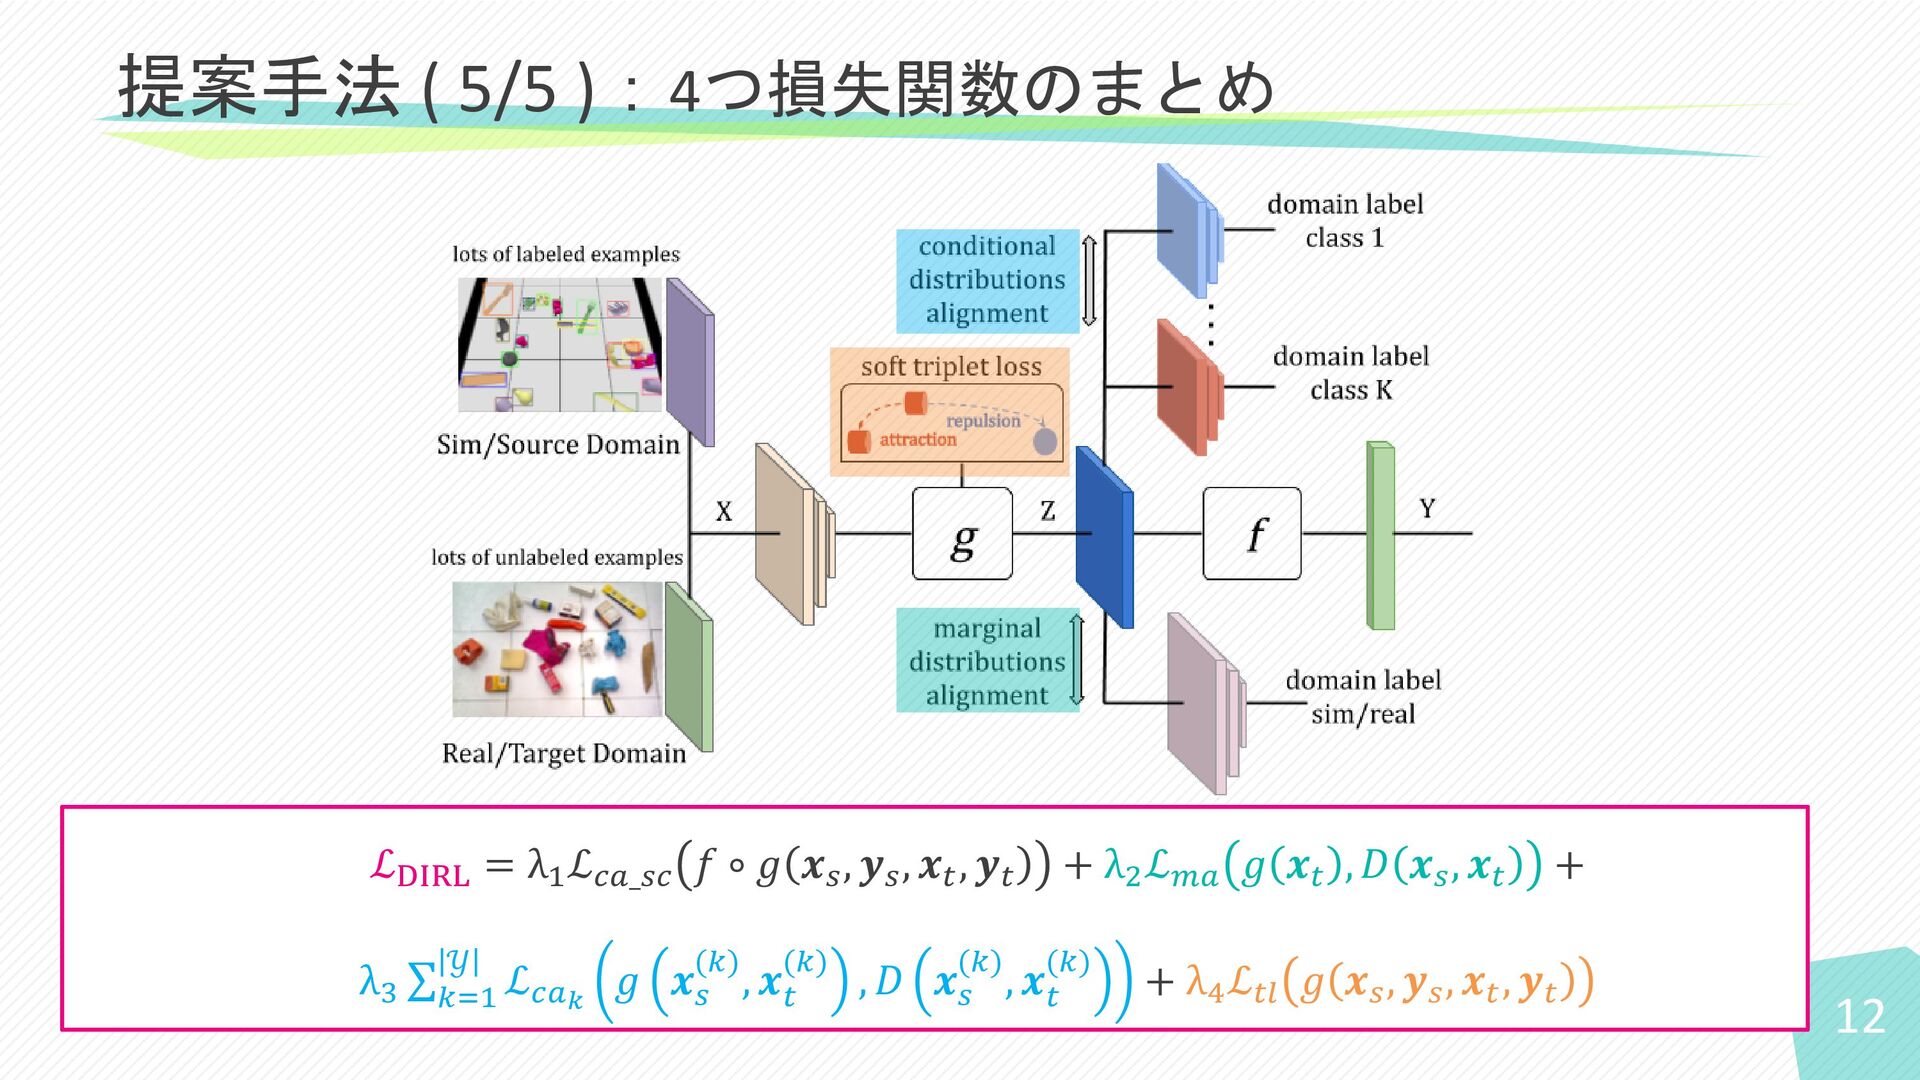
12 提案手法 ( 5/5 ):4つ損失関数のまとめ ℒDIRL = λ1 ℒ𝑐𝑎_𝑠𝑐 𝑓
∘ 𝑔 𝒙𝑠 , 𝒚𝑠 , 𝒙𝑡 , 𝒚𝑡 + λ2 ℒ𝑚𝑎 𝑔 𝒙𝑡 , 𝐷 𝒙𝑠 , 𝒙𝑡 + λ3 σ 𝑘=1 𝒴 ℒ𝑐𝑎𝑘 𝑔 𝒙𝑠 (𝑘), 𝒙 𝑡 (𝑘) , 𝐷 𝒙𝑠 (𝑘), 𝒙 𝑡 (𝑘) + λ4 ℒ𝑡𝑙 𝑔 𝒙𝑠 , 𝒚𝑠 , 𝒙𝑡 , 𝒚𝑡
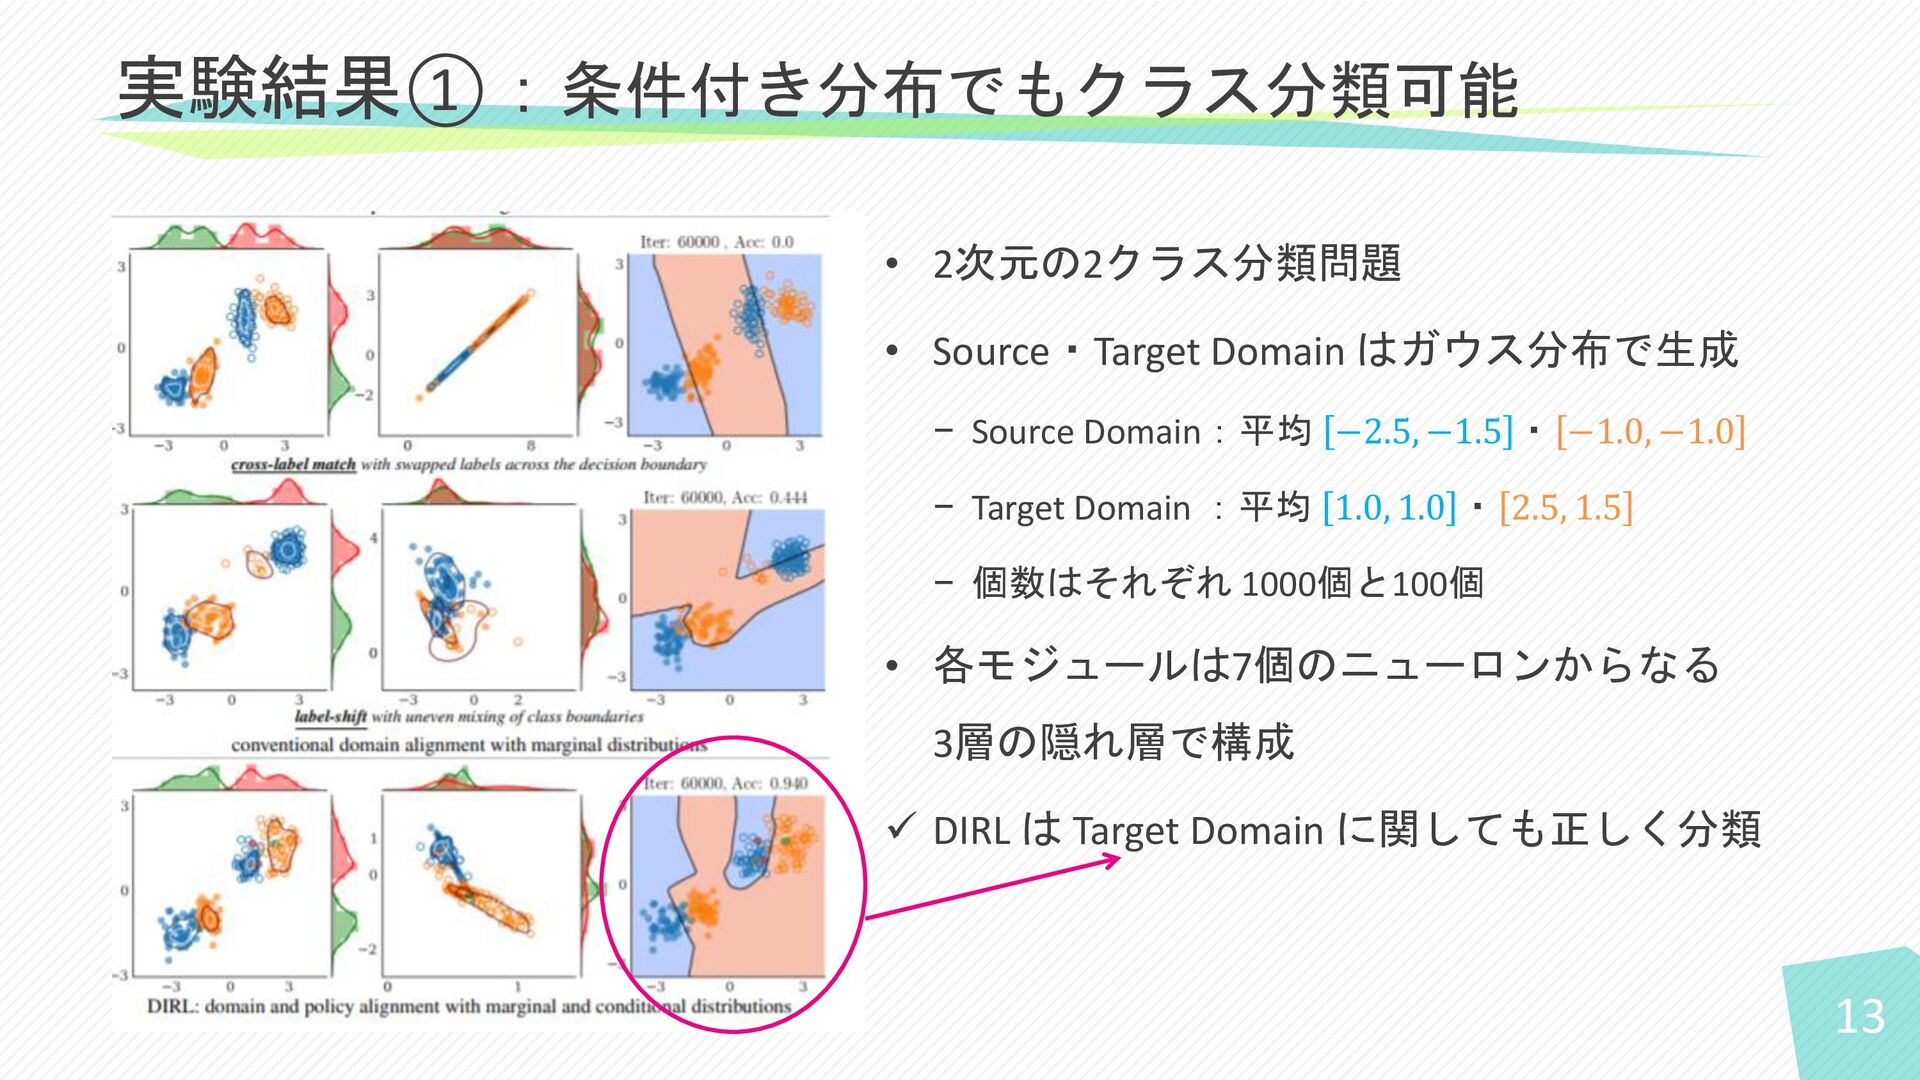
13 • 2次元の2クラス分類問題 • Source・Target Domain はガウス分布で生成 − Source Domain:平均
−2.5, −1.5 ・ −1.0, −1.0 − Target Domain :平均 1.0, 1.0 ・ 2.5, 1.5 − 個数はそれぞれ 1000個と100個 • 各モジュールは7個のニューロンからなる 3層の隠れ層で構成 ✓ DIRL は Target Domain に関しても正しく分類 実験結果①:条件付き分布でもクラス分類可能
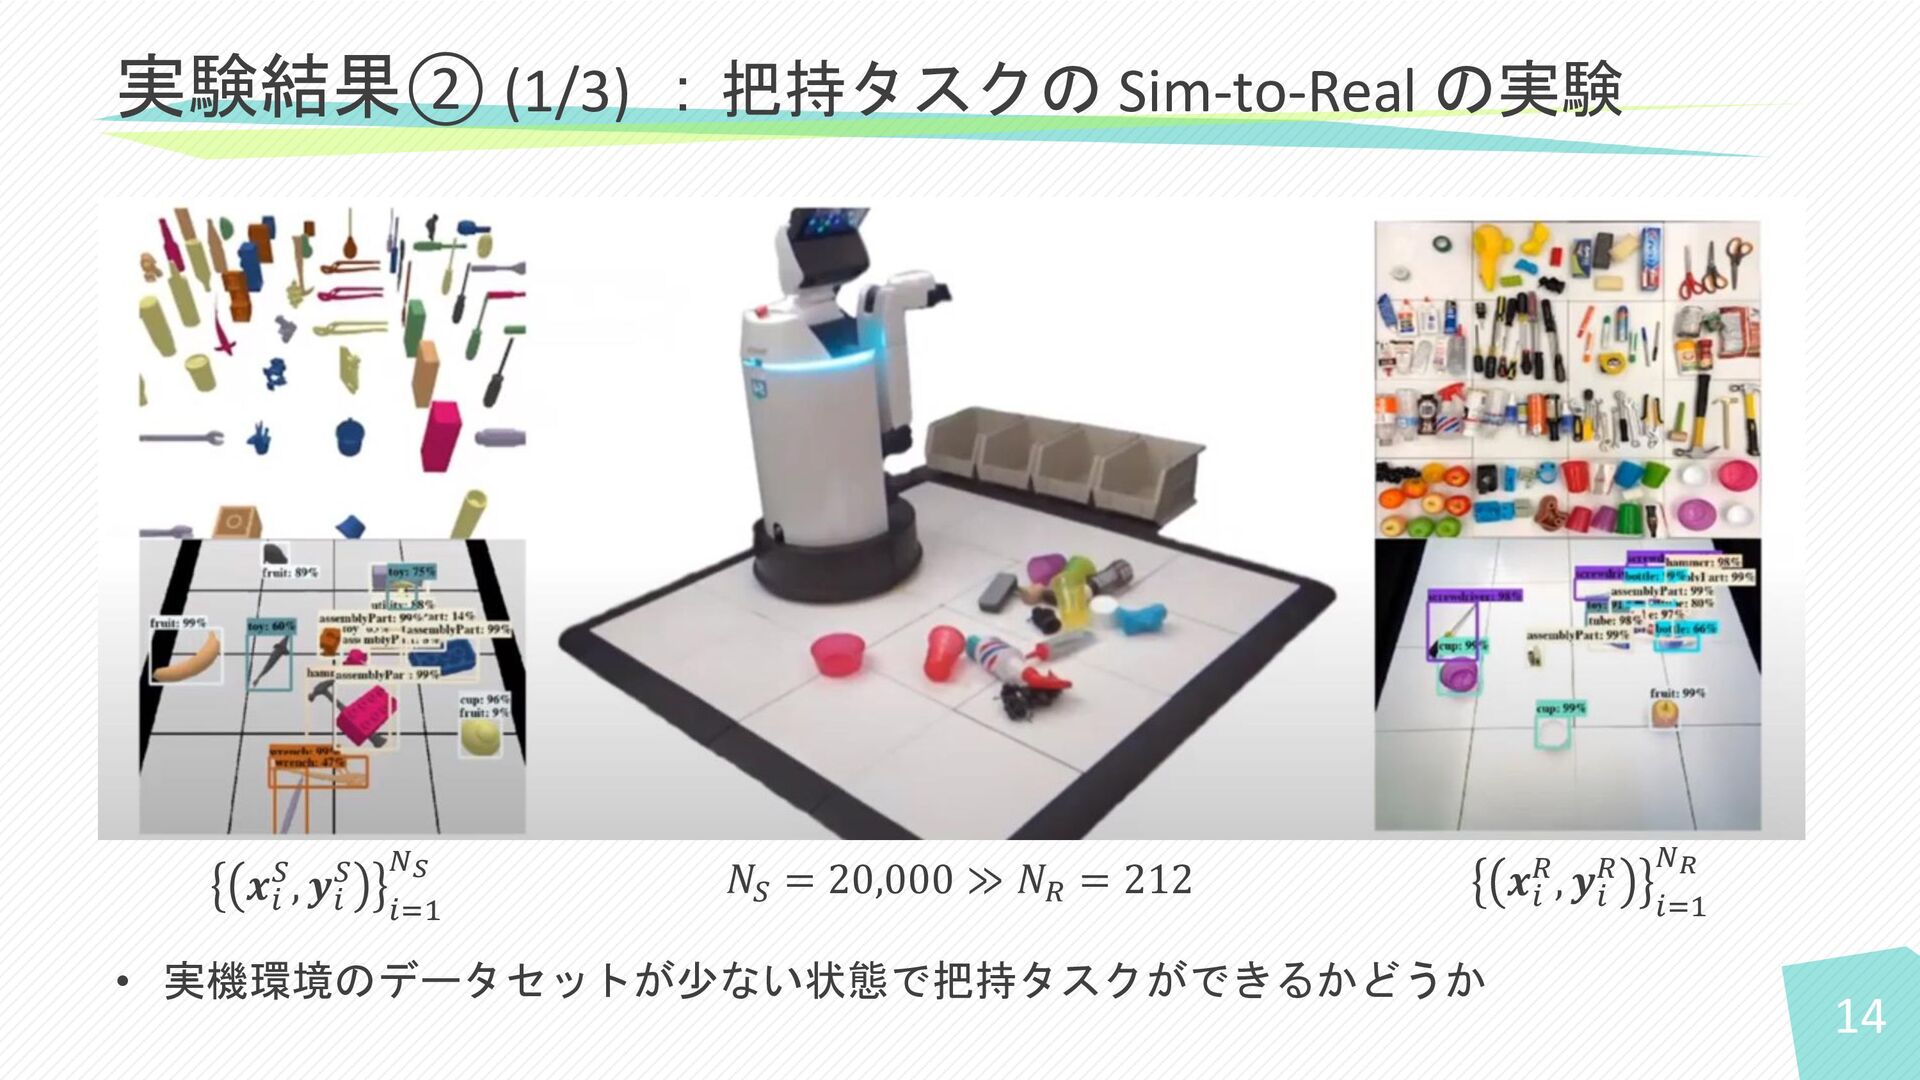
14 • 実機環境のデータセットが少ない状態で把持タスクができるかどうか 実験結果② (1/3) :把持タスクの Sim-to-Real の実験 𝒙𝑖 𝑆,
𝒚𝑖 𝑆 𝑖=1 𝑁𝑆 𝑁𝑆 = 20,000 ≫ 𝑁𝑅 = 212 𝒙𝑖 𝑅, 𝒚𝑖 𝑅 𝑖=1 𝑁𝑅
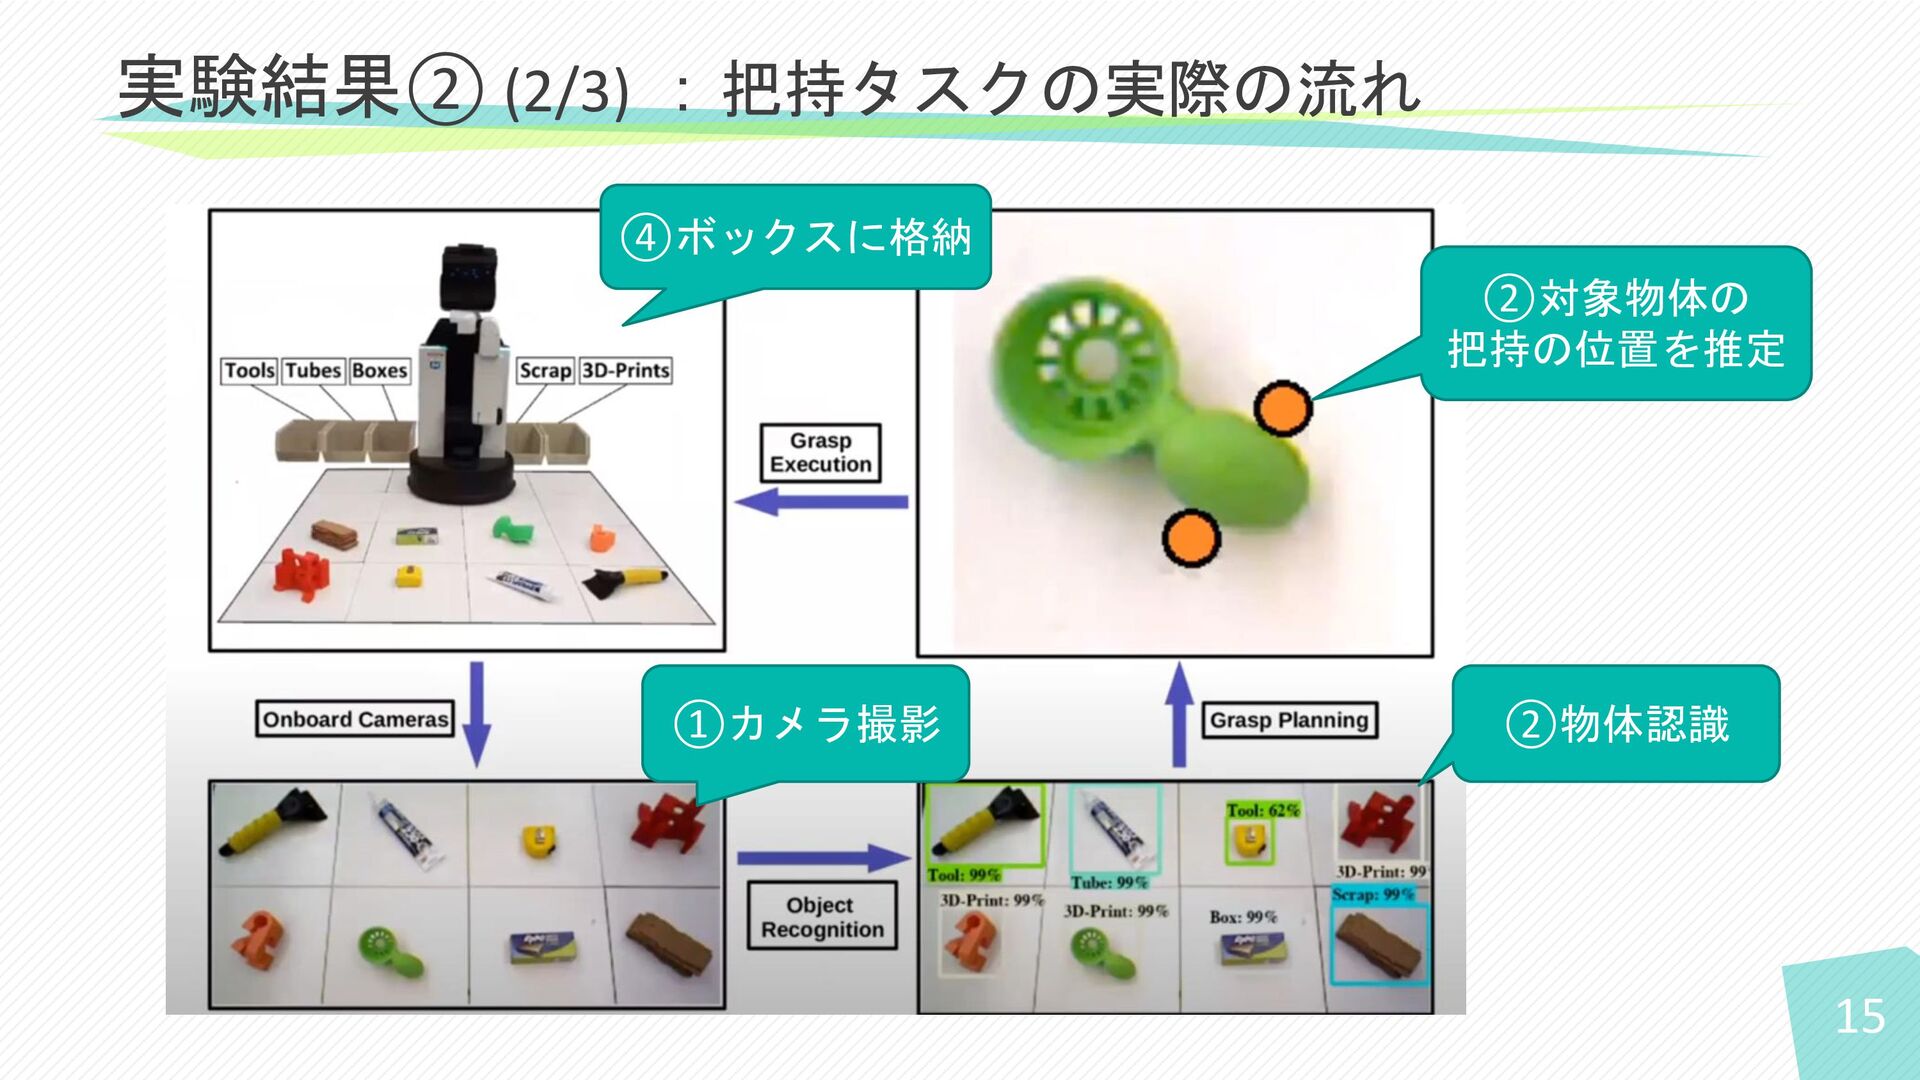
15 実験結果② (2/3) :把持タスクの実際の流れ ②物体認識 ②対象物体の 把持の位置を推定 ①カメラ撮影 ④ボックスに格納
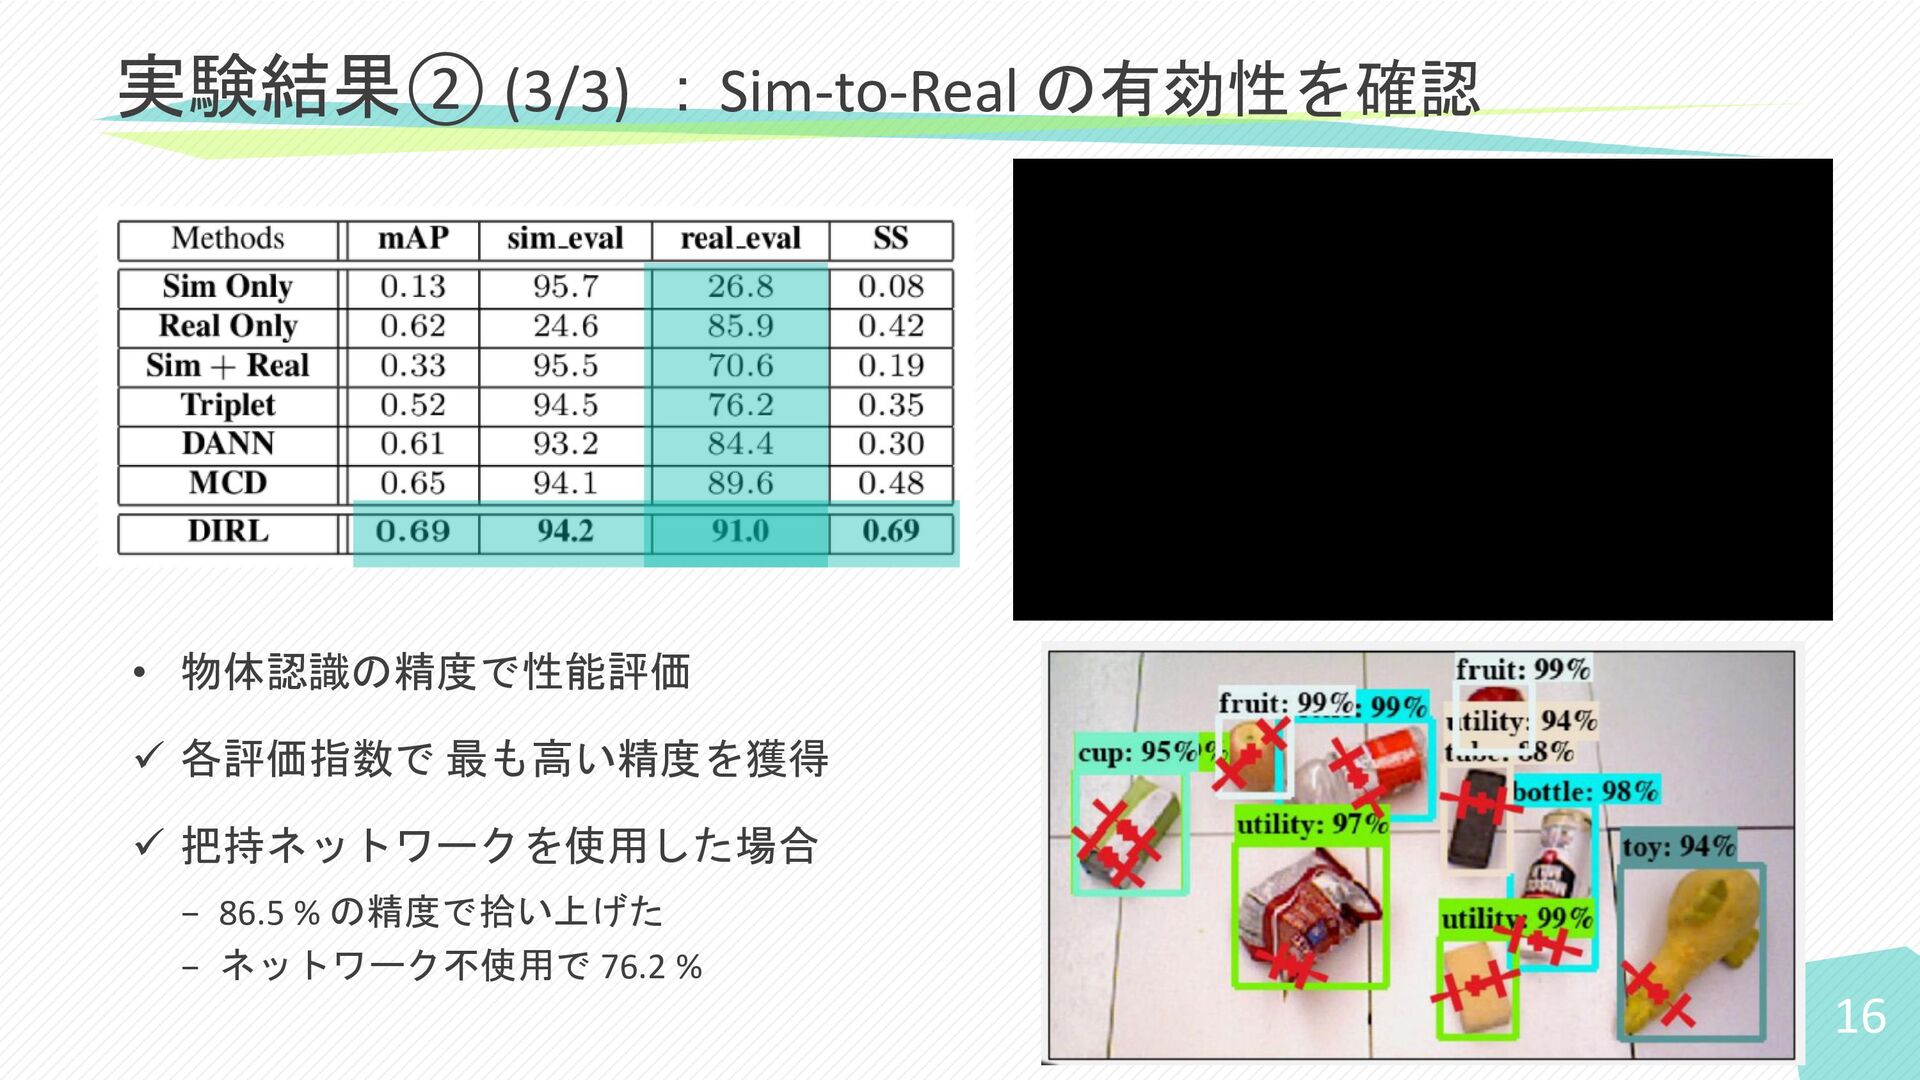
16 実験結果② (3/3) :Sim-to-Real の有効性を確認 • 物体認識の精度で性能評価 ✓ 各評価指数で 最も高い精度を獲得
✓ 把持ネットワークを使用した場合 − 86.5 % の精度で拾い上げた − ネットワーク不使用で 76.2 %
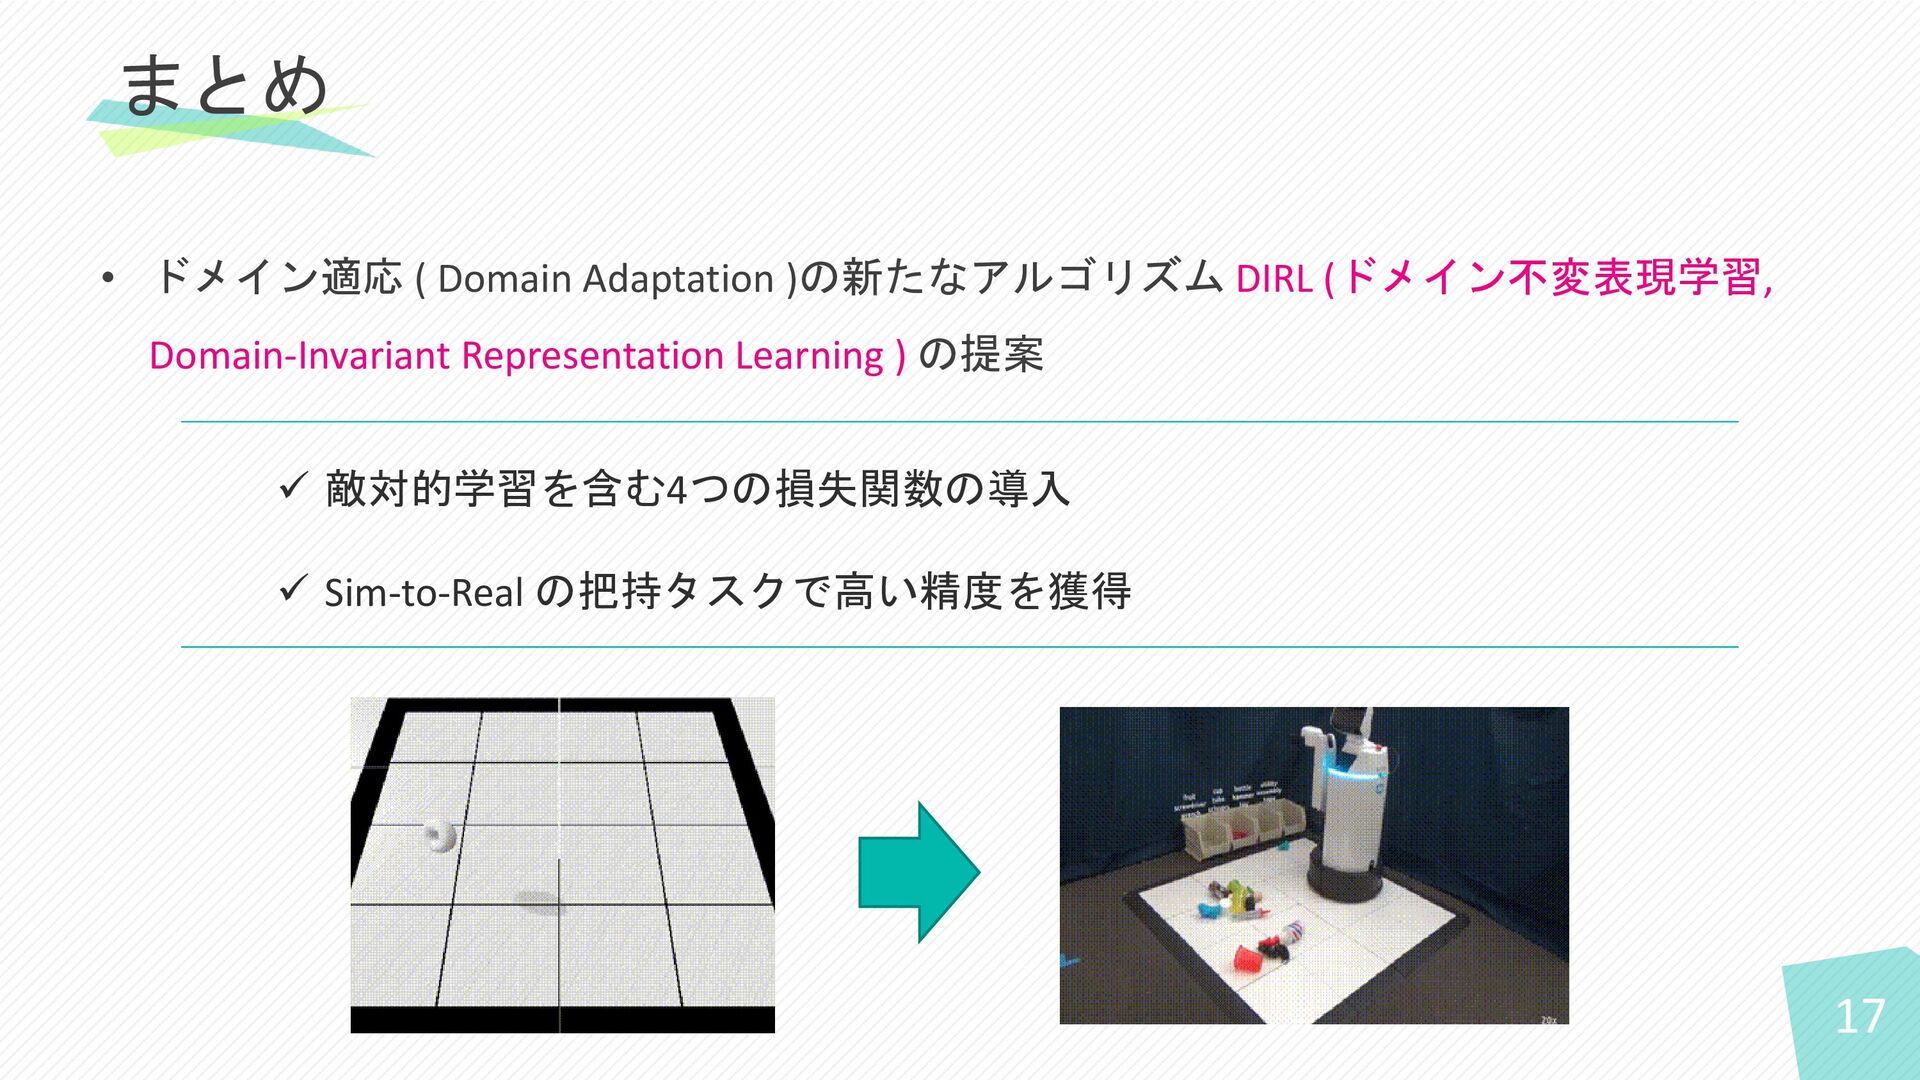
17 • ドメイン適応 ( Domain Adaptation )の新たなアルゴリズム DIRL (ドメイン不変表現学習, Domain-Invariant
Representation Learning ) の提案 まとめ ✓ 敵対的学習を含む4つの損失関数の導入 ✓ Sim-to-Real の把持タスクで高い精度を獲得


 keio_smilab
 makocchi
 teamlab
 tomokusaba
 ymotongpoo
 satoshi7
 daidaidai
 kash1064
 yama3133
 watany
 sue445
 finengine
 ueponx
 mfonobong
 nikkihalliwell
 axbom
 maggiecrowley
 holman
 tmiket
 bryan
 emna__ayadi
 soysaucechin
 coloredviolet
 carmenintech