Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
[RSJ25] LILAC: Language‑Conditioned Object‑Cent...
Search
Sponsored
·
Your Podcast. Everywhere. Effortlessly.
Share. Educate. Inspire. Entertain. You do you. We'll handle the rest.
→
Semantic Machine Intelligence Lab., Keio Univ.
PRO
September 02, 2025
Technology
220
0
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
[RSJ25] LILAC: Language‑Conditioned Object‑Centric Optical Flow for Open‑Loop Trajectory Generation
Semantic Machine Intelligence Lab., Keio Univ.
PRO
September 02, 2025
Transcript
12 slides
神原元就1, 妹尾幸樹1, 鶏内朋也2, 王亜楠2, 杉浦孔明1 物体中心オプティカルフローによる 言語条件付きOpen-Loop軌道生成 1慶應義塾大学 2KDDI総合研究所
Motivation: VLAを少量のロボットデータで訓練したい - 1 - 課題:既存VLAは大量のロボットデータでfine-tuning 5-100 h/task [Black+, RSS25]
[Kim+, CoRL24] ~150 demos/task [Bjorck+, 25] ~3 h/task 本研究:ロボットデータをembodiment学習のみに用いることで省データ ☺ 実験では~20 demos/taskのみ使用 ロボットデータでactionとembodimentを学習する
関連研究: 省データ化への取り組み - 2 - 手法 概要 Track2Act [Bharadhwaj+, ECCV24]
• 1段階目でFlowを生成、2段階目でアームの軌道に変換 • 言語指示は扱わない Im2Flow2Act [Xu+, CoRL24] • 言語指示に基づくflowベース軌道生成 • flowについても各タスクにfittingさせないと性能が不十分 Phantom [Lepert+, CoRL25] • 人間の動作動画のみで訓練 Track2Act Phantom
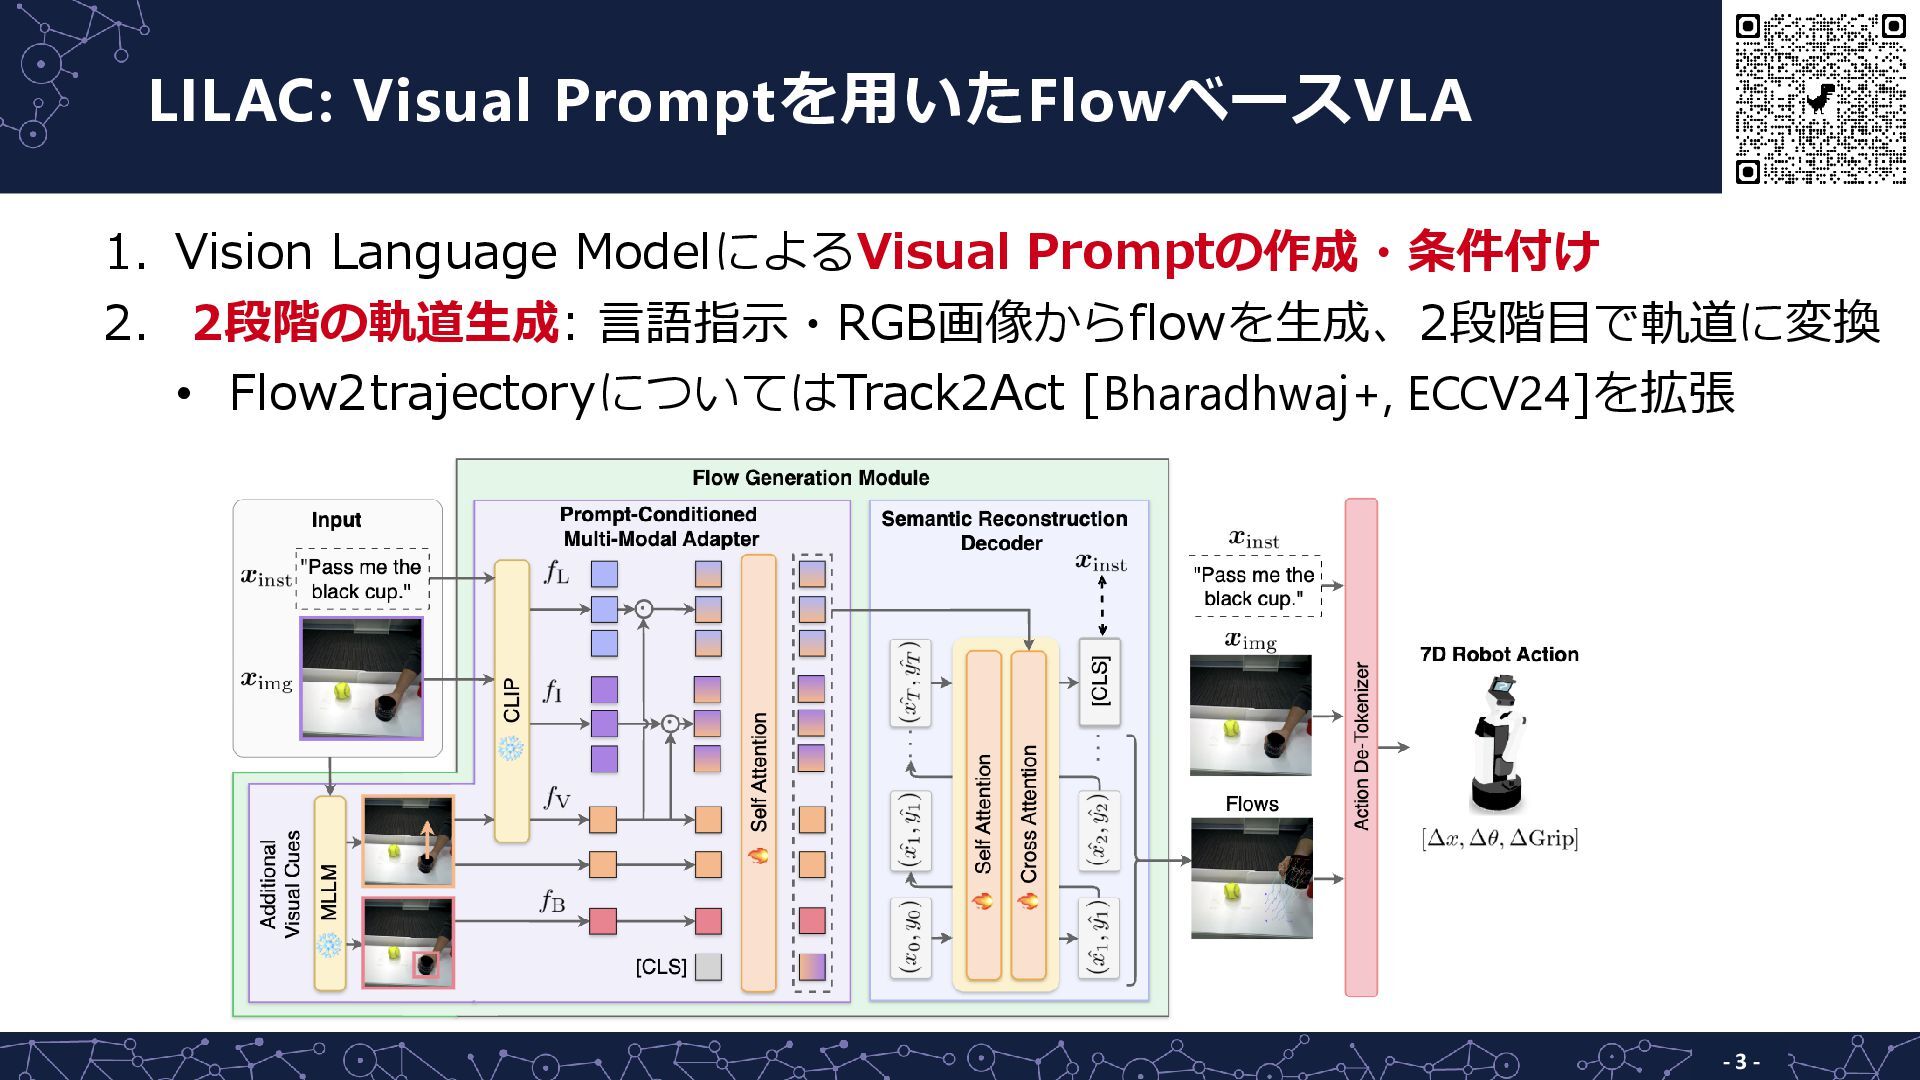
LILAC: Visual Promptを用いたFlowベースVLA - 3 - 1. Vision Language ModelによるVisual
Promptの作成・条件付け 2. 2段階の軌道生成: 言語指示・RGB画像からflowを生成、2段階目で軌道に変換 • Flow2trajectoryについてはTrack2Act [Bharadhwaj+, ECCV24]を拡張
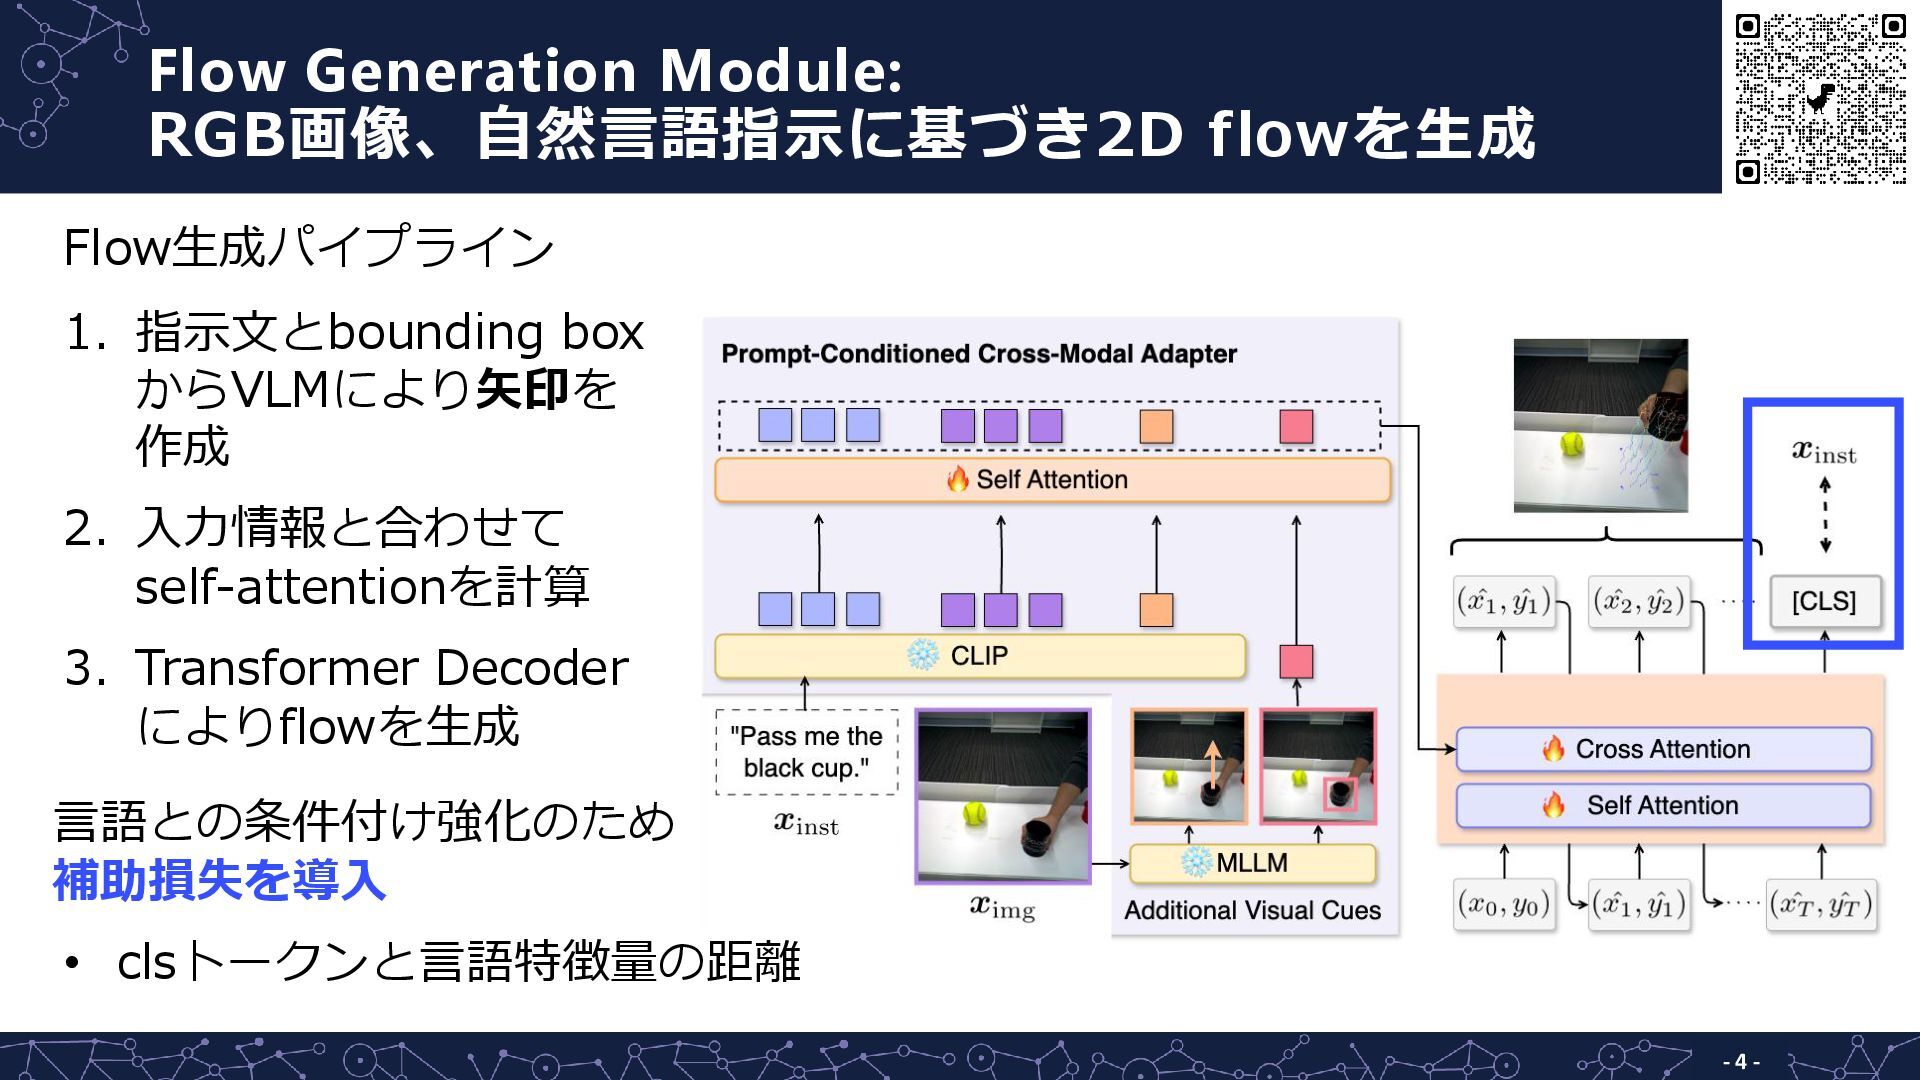
Flow Generation Module: RGB画像、自然言語指示に基づき2D flowを生成 - 4 - 1. 指示文とbounding
box からVLMにより矢印を 作成 2. 入力情報と合わせて self-attentionを計算 3. Transformer Decoder によりflowを生成 言語との条件付け強化のため 補助損失を導入 Flow生成パイプライン • clsトークンと言語特徴量の距離
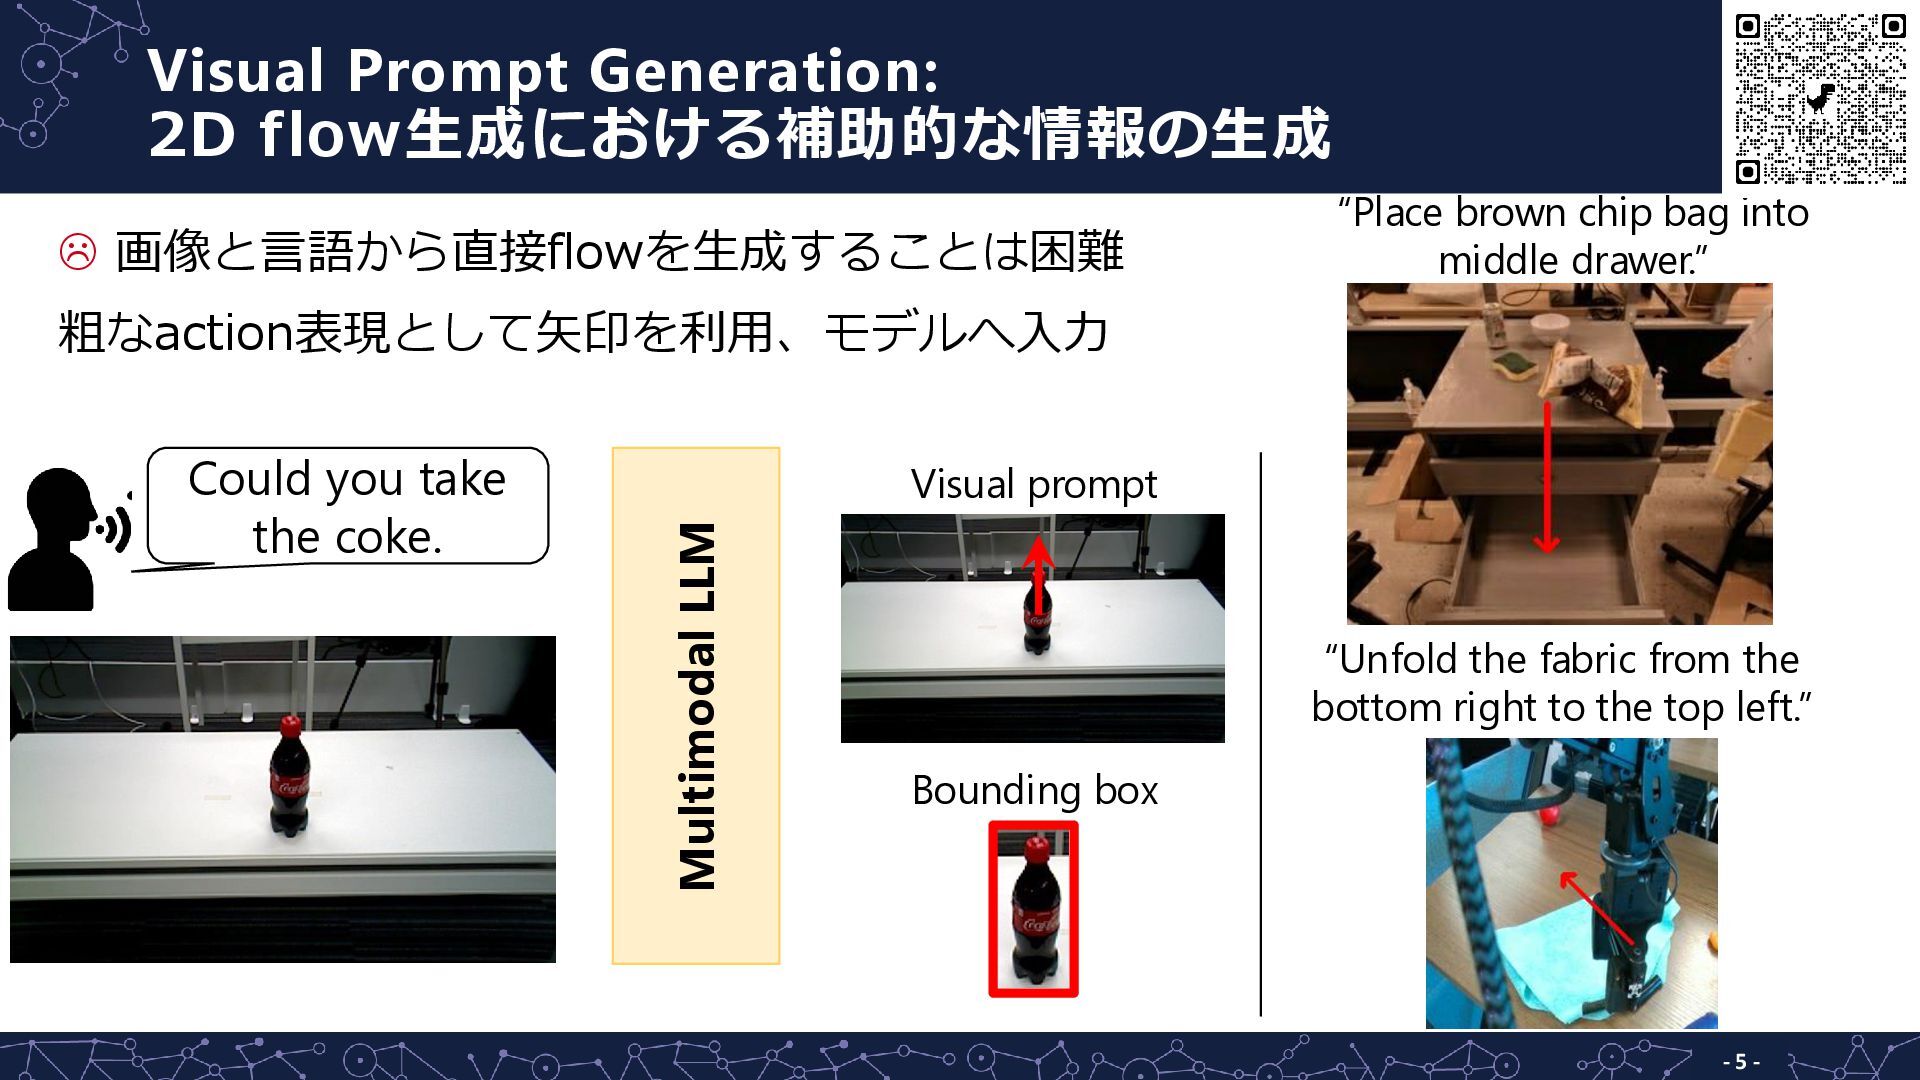
Visual Prompt Generation: 2D flow生成における補助的な情報の生成 - 5 - Could you
take the coke. Multimodal LLM Visual prompt Bounding box “Place brown chip bag into middle drawer.” “Unfold the fabric from the bottom right to the top left.” 画像と言語から直接flowを生成することは困難 粗なaction表現として矢印を利用、モデルへ入力
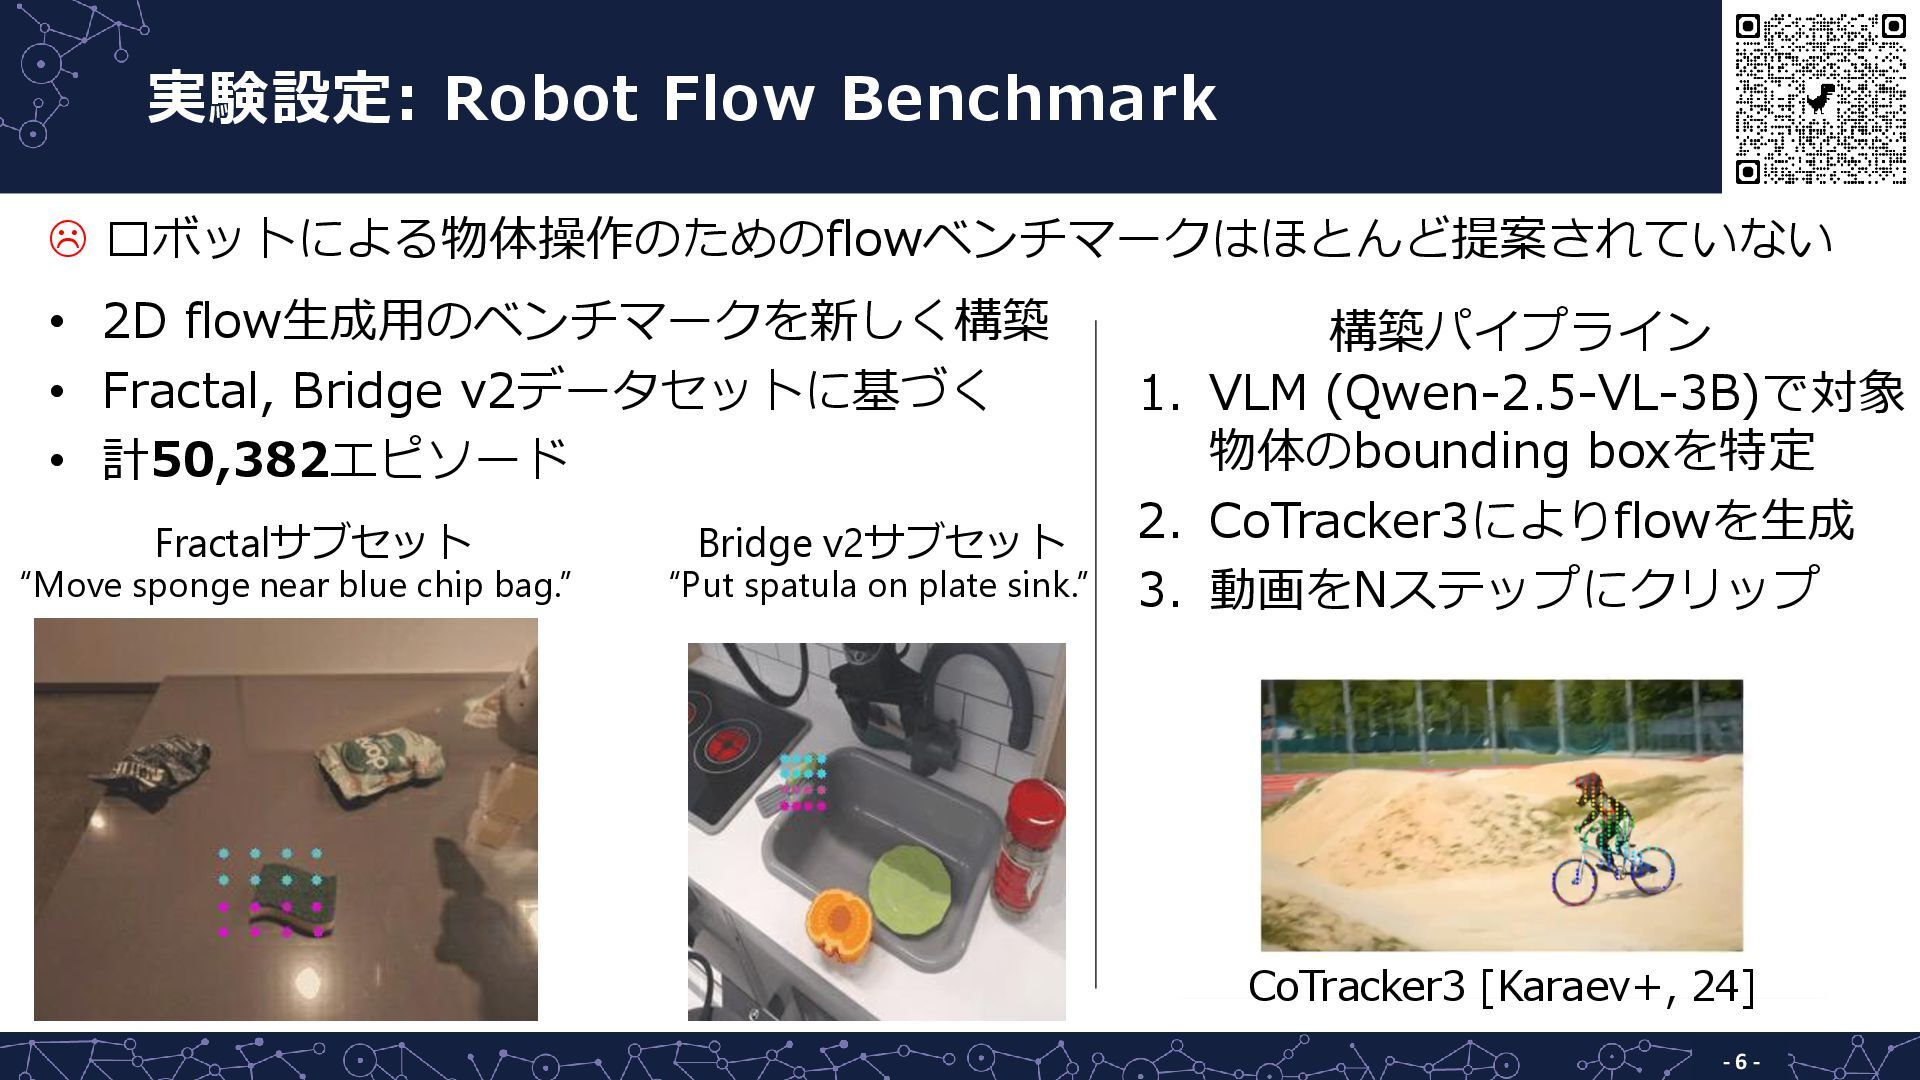
実験設定: Robot Flow Benchmark - 6 - • 2D flow生成用のベンチマークを新しく構築
• Fractal, Bridge v2データセットに基づく • 計50,382エピソード Fractalサブセット Bridge v2サブセット “Move sponge near blue chip bag.” “Put spatula on plate sink.” ロボットによる物体操作のためのflowベンチマークはほとんど提案されていない 構築パイプライン 1. VLM (Qwen-2.5-VL-3B)で対象 物体のbounding boxを特定 2. CoTracker3によりflowを生成 3. 動画をNステップにクリップ CoTracker3 [Karaev+, 24]
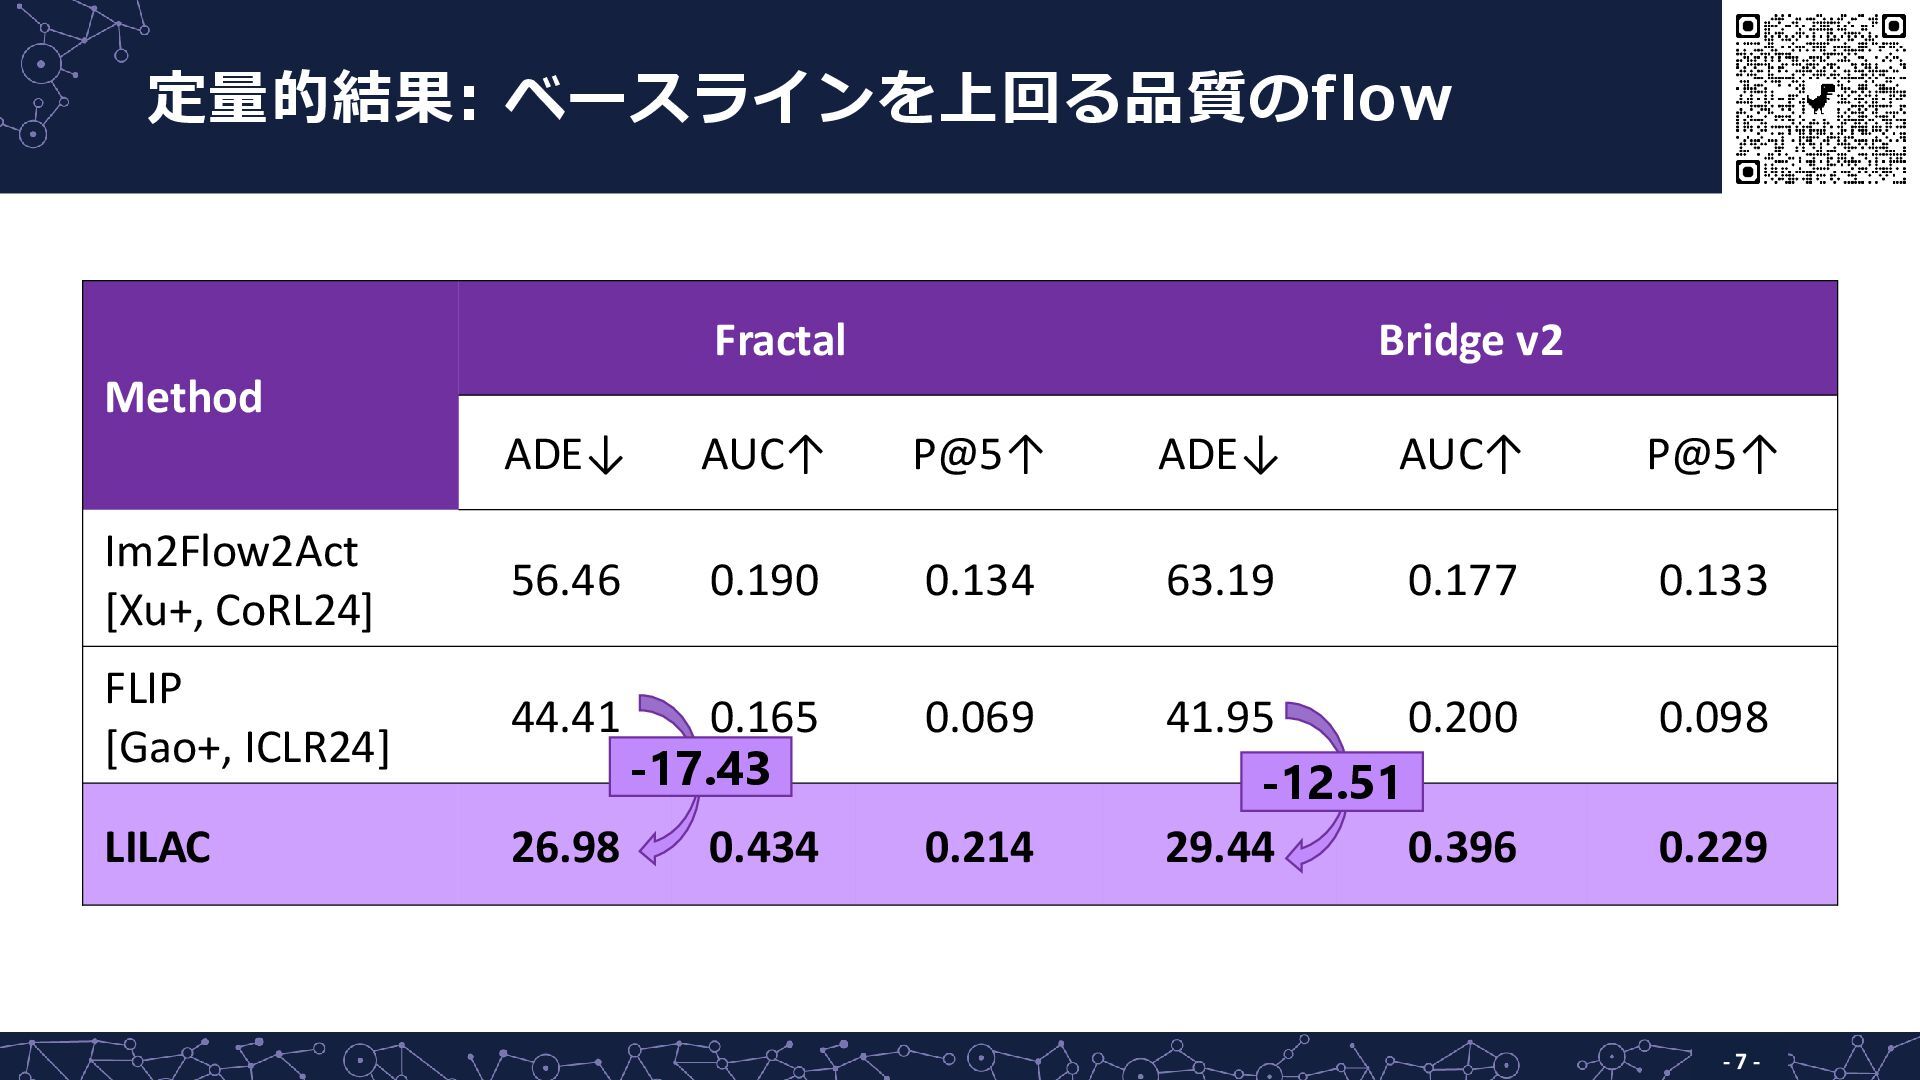
定量的結果: ベースラインを上回る品質のflow - 7 - Method Fractal Bridge v2 ADE↓
AUC↑ P@5↑ ADE↓ AUC↑ P@5↑ Im2Flow2Act [Xu+, CoRL24] 56.46 0.190 0.134 63.19 0.177 0.133 FLIP [Gao+, ICLR24] 44.41 0.165 0.069 41.95 0.200 0.098 LILAC 26.98 0.434 0.214 29.44 0.396 0.229 -17.43 -12.51
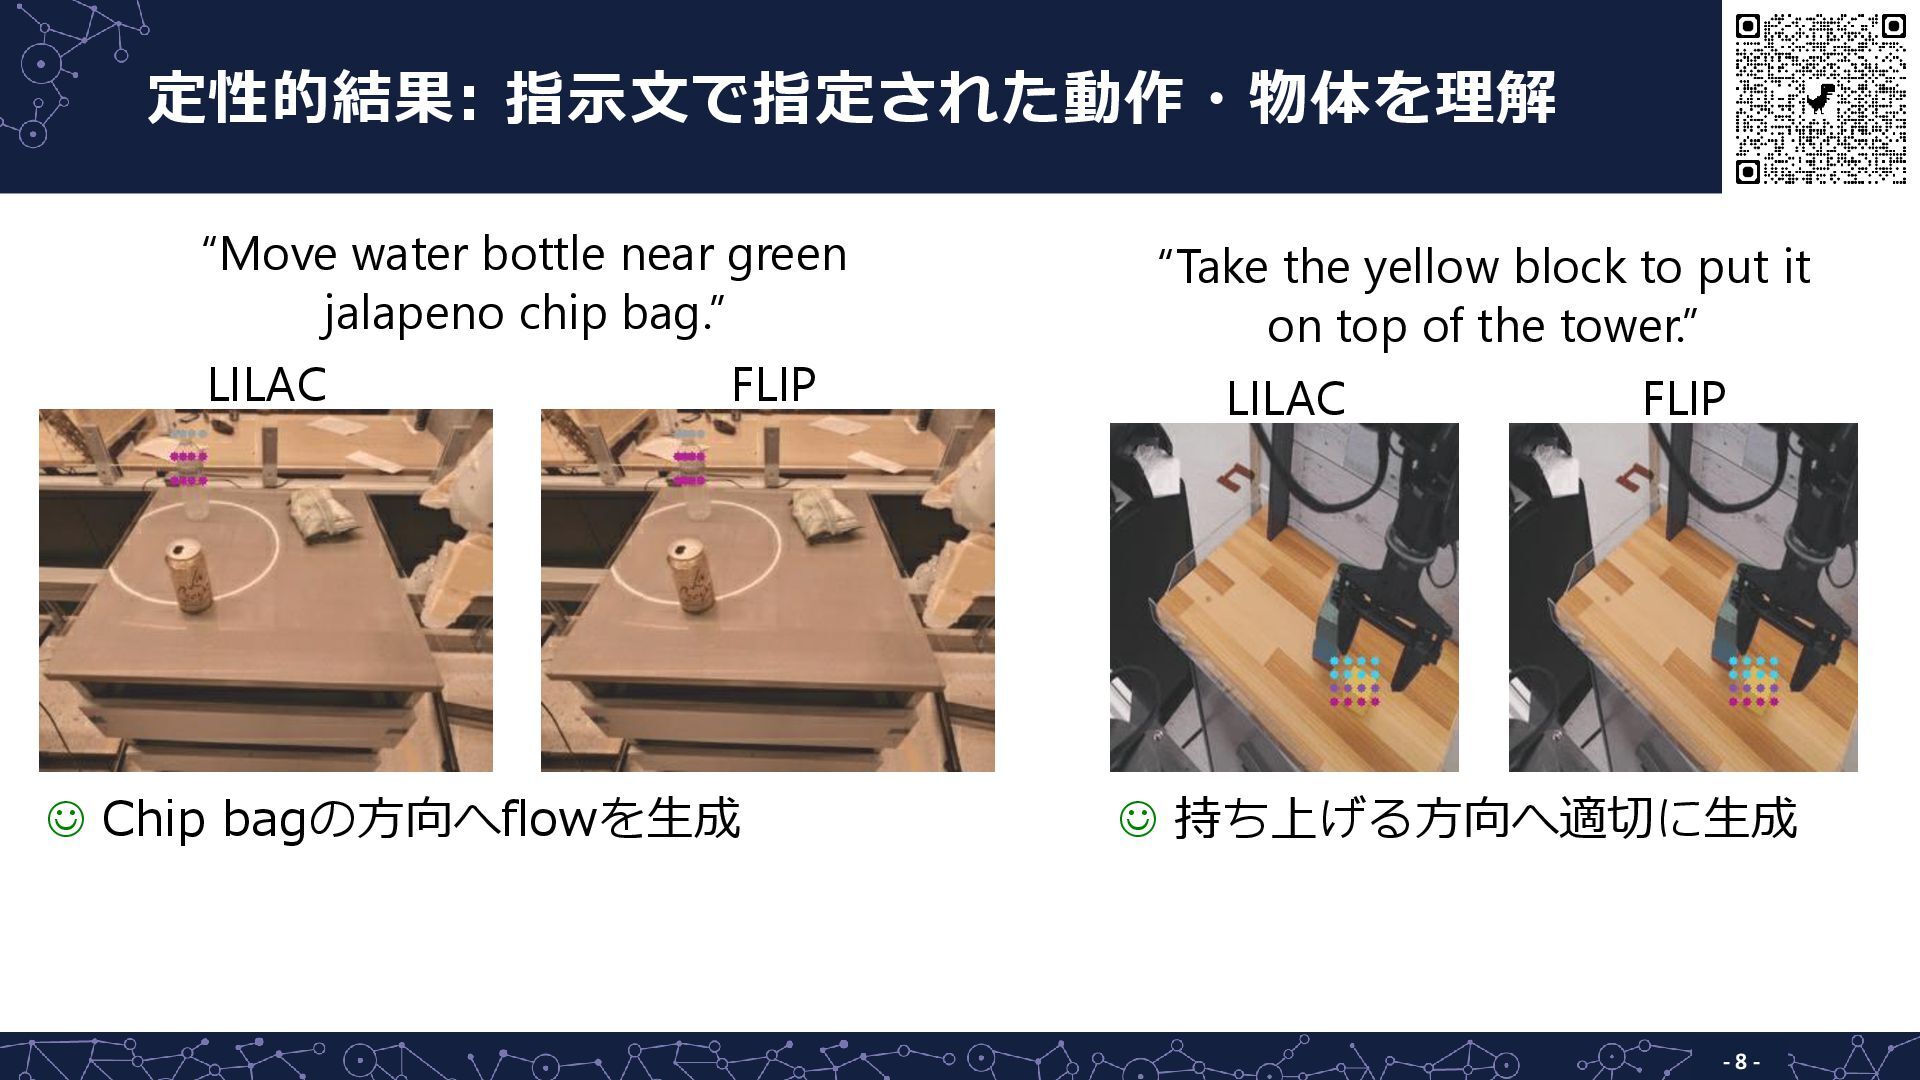
定性的結果: 指示文で指定された動作・物体を理解 - 8 - “Take the yellow block to
put it on top of the tower.” “Move water bottle near green jalapeno chip bag.” LILAC FLIP FLIP LILAC ☺ Chip bagの方向へflowを生成 ☺ 持ち上げる方向へ適切に生成
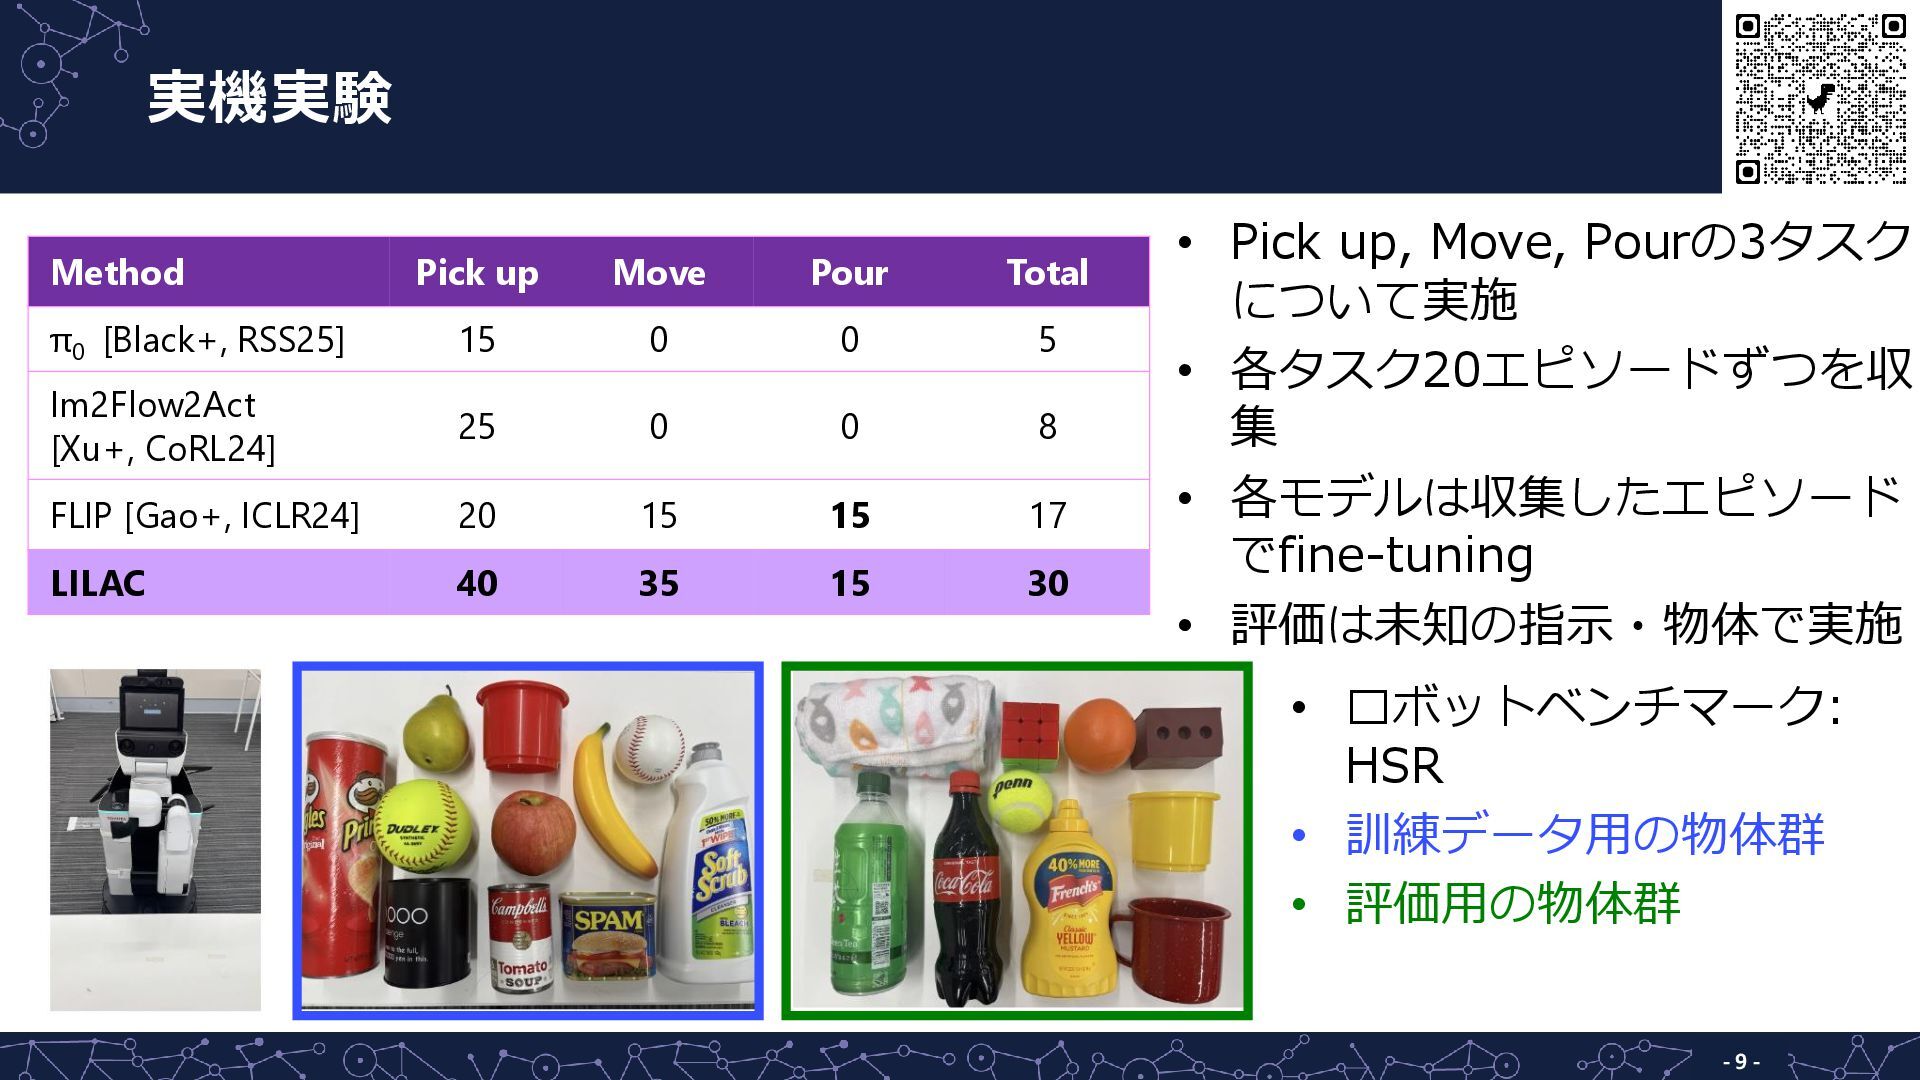
実機実験 - 9 - • Pick up, Move, Pourの3タスク について実施
• 各タスク20エピソードずつを収 集 • 各モデルは収集したエピソード でfine-tuning • 評価は未知の指示・物体で実施 • ロボットベンチマーク: HSR • 訓練データ用の物体群 • 評価用の物体群 Method Pick up Move Pour Total π0 [Black+, RSS25] 15 0 0 5 Im2Flow2Act [Xu+, CoRL24] 25 0 0 8 FLIP [Gao+, ICLR24] 20 15 15 17 LILAC 40 35 15 30
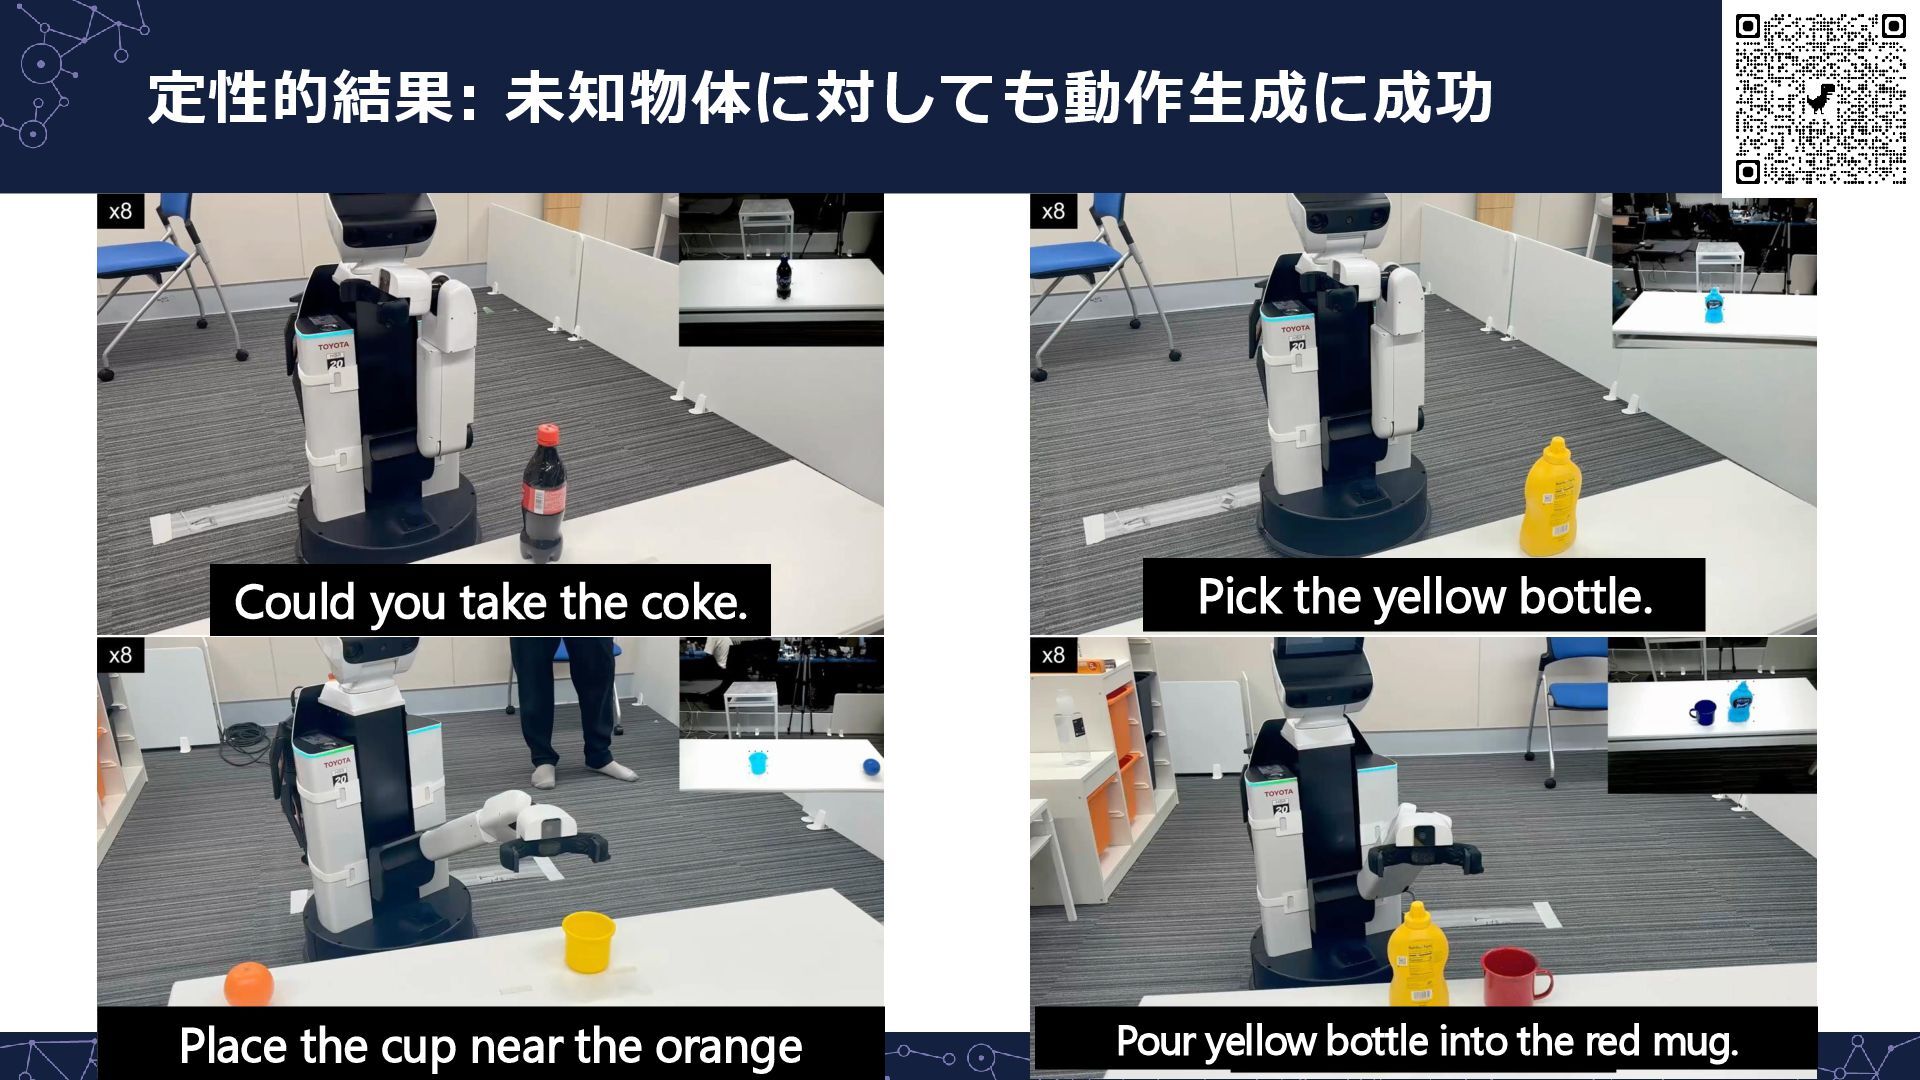
定性的結果: 未知物体に対しても動作生成に成功 - 10 - Could you take the coke.
Pick the yellow bottle. Pour yellow bottle into the red mug. Place the cup near the orange
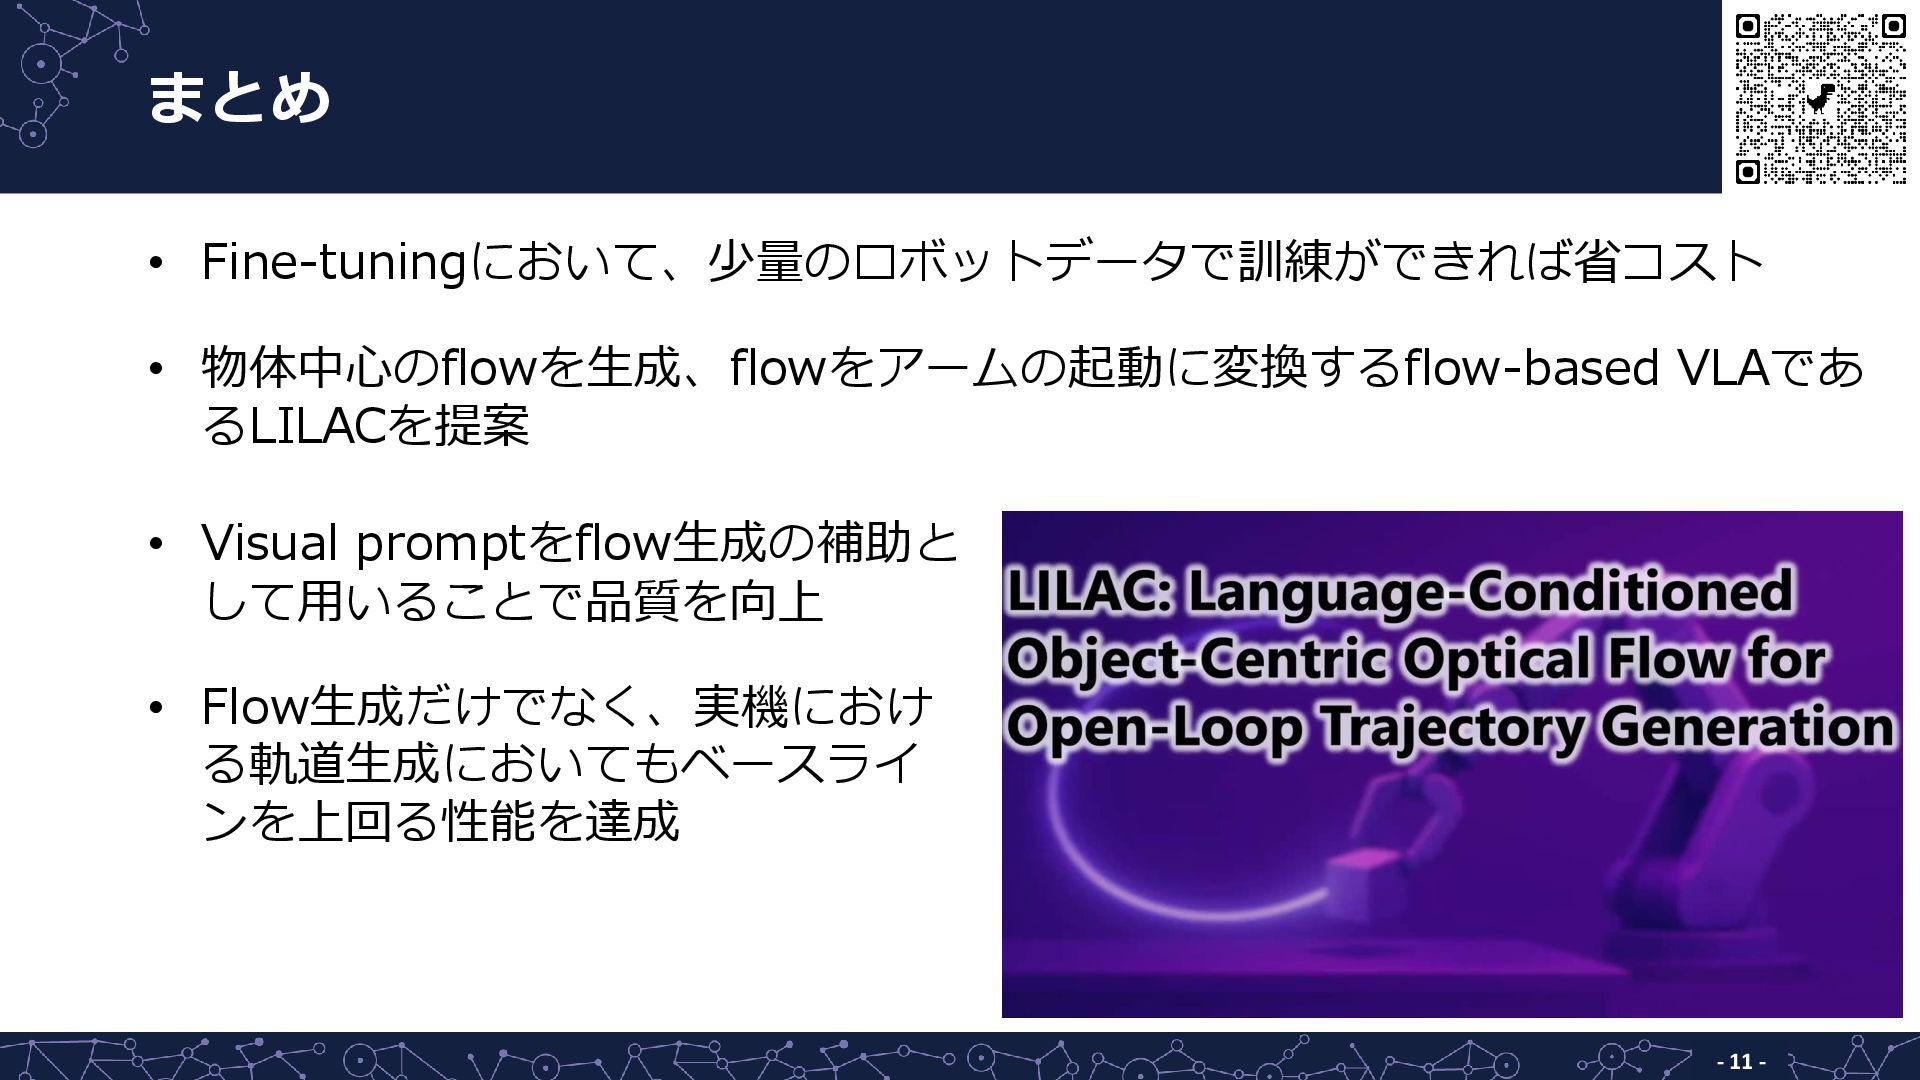
まとめ - 11 - • Fine-tuningにおいて、少量のロボットデータで訓練ができれば省コスト • 物体中心のflowを生成、flowをアームの起動に変換するflow-based VLAであ るLILACを提案
• Visual promptをflow生成の補助と して用いることで品質を向上 • Flow生成だけでなく、実機におけ る軌道生成においてもベースライ ンを上回る性能を達成
More Decks by Semantic Machine Intelligence Lab., Keio Univ.
See All by Semantic Machine Intelligence Lab., Keio Univ.
慶應義塾大学 AI実践05 論文執筆の仕組み化
keio_smilab
PRO
7
3.9k
[EMNLP26] RIGEL: Self-Distilled Score Adaptation for Image and Video Captioning Evaluation
keio_smilab
PRO
0
170
[RSJ26] Building a VLA Model Based on Self-Distilled Classification
keio_smilab
PRO
0
230
[RSJ26] AnoleVLA: Lightweight Vision-Language-Action Model with Deep State Space Models for Mobile Manipulation
keio_smilab
PRO
0
200
[RSJ26] NarrativeFlow: Flow-Based Vision-Language-Action Model Using Robot Velocity Fields
keio_smilab
PRO
0
270
[RSJ26] Flow as Flow: Modeling Robot Velocity Fields as Probability Velocity Fields
keio_smilab
PRO
1
300
[RSJ26] Hierarchy-Aware Multimodal Retrieval-Augmented Generation for Embodied Question Answering
keio_smilab
PRO
1
210
[MIRU26] Open-Vocabulary Intention-Guided Object Detection in Diverse Scenes
keio_smilab
PRO
0
260
[Journal club] Evo-1: Lightweight Vision-Language-Action Model with Preserved Semantic Alignment
keio_smilab
PRO
0
79
Other Decks in Technology
See All in Technology
AIが会計業務の伴走者に。 マネーフォワード クラウド会計MCPサーバーで実現するAI前提の新しい業務プロセス
nobitabashi
0
120
速くなるほど、深く考える AI時代のQAに学ぶ
kobayashiyorimitsu
0
180
AWS Emulator を評価する: 手元で動く AWS の API の仕組み、始め方、確かめ方
inariku
PRO
1
220
異夢同船〜異なる夢でも同じ船でなんとかする〜
fortegp05
0
180
農夫は秘伝のタレを知らない - NOBODY KNOWS THE HIDDEN SOURCE - Kaggriculture 3rd Place Solution
masspeaks
0
290
Go初心者のクラウドエンジニアが、デプロイを通して旨味を知っていく話
ryudai
1
200
Datadog の権限統制 〜Org 統合に向けて調べた注意点 / JDDUG-Meetup_24
visional_engineering_and_design
1
120
BALLAS Technology Deck
ballas_inc
0
590
AI時代の組織作り:チーム開発から「個人×AI」への移行と、持続可能な「開発資本」の築き方
ham0215
3
840
内製アプリとClaudeスキルのセキュリティチェック、 Backlogの課題で回しています。
ayaka_egaaa
0
180
大江戸Ruby会議でデータベース クライアントの話をするのは 間違っているだろうか
yahonda
1
120
小さなエージェントから始めてみよう!実践コンテキストエンジニアリング
iwamot
PRO
0
120
Featured
See All Featured
Taking LLMs out of the black box: A practical guide to human-in-the-loop distillation
inesmontani
PRO
3
2.5k
The Myth of the Modular Monolith - Day 2 Keynote - Rails World 2024
eileencodes
28
3.8k
Six Lessons from altMBA
skipperchong
29
4.6k
Jess Joyce - The Pitfalls of Following Frameworks
techseoconnect
PRO
1
470
How to Build an AI Search Optimization Roadmap - Criteria and Steps to Take #SEOIRL
aleyda
1
2.2k
The Straight Up "How To Draw Better" Workshop
denniskardys
239
140k
GraphQLの誤解/rethinking-graphql
sonatard
75
12k
The Language of Interfaces
destraynor
162
27k
A designer walks into a library…
pauljervisheath
211
25k
Lightning Talk: Beautiful Slides for Beginners
inesmontani
PRO
2
790
Principles of Awesome APIs and How to Build Them.
keavy
128
18k
Writing Fast Ruby
sferik
630
63k


 keio_smilab
 nobitabashi
 kobayashiyorimitsu
 inariku
 fortegp05
 masspeaks
 ryudai
 visional_engineering_and_design
 ballas_inc
 ham0215
 ayaka_egaaa
 yahonda
 iwamot
 inesmontani
 eileencodes
 skipperchong
 techseoconnect
 aleyda
 denniskardys
 sonatard
 destraynor
 pauljervisheath
 keavy
 sferik