Upgrade to Pro
— share decks privately, control downloads, hide ads and more …
Speaker Deck
Sign up for free
Menu
Search
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Features
All features
Private URLs
Password Protection
Custom URLS
Scheduled publishing
Remove Branding
Restrict embedding
Deck Collections
Notes
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Explore
Featured decks
Featured speakers
Programming
Technology
Storyboards
Pricing
Search
Sign in
Sign up for free
[Journal club] Prototypical Contrastive Learnin...
Search
Semantic Machine Intelligence Lab., Keio Univ.
PRO
August 01, 2022
Technology
1.3k
1
Share
Embed
Copy iframe code
Copy JS code
Copy link
Start on current slide
[Journal club] Prototypical Contrastive Learning of Unsupervised Representations
慶應義塾⼤学 杉浦孔明研究室 B4 和田唯我 / Yuiga Wada
Semantic Machine Intelligence Lab., Keio Univ.
PRO
August 01, 2022
More Decks by Semantic Machine Intelligence Lab., Keio Univ.
See All by Semantic Machine Intelligence Lab., Keio Univ.
慶應義塾大学 AI実践05 論文執筆の仕組み化
keio_smilab
PRO
6
3.6k
[EMNLP26] RIGEL: Self-Distilled Score Adaptation for Image and Video Captioning Evaluation
keio_smilab
PRO
0
150
[RSJ26] Building a VLA Model Based on Self-Distilled Classification
keio_smilab
PRO
0
220
[RSJ26] AnoleVLA: Lightweight Vision-Language-Action Model with Deep State Space Models for Mobile Manipulation
keio_smilab
PRO
0
200
[RSJ26] NarrativeFlow: Flow-Based Vision-Language-Action Model Using Robot Velocity Fields
keio_smilab
PRO
0
270
[RSJ26] Flow as Flow: Modeling Robot Velocity Fields as Probability Velocity Fields
keio_smilab
PRO
1
300
[RSJ26] Hierarchy-Aware Multimodal Retrieval-Augmented Generation for Embodied Question Answering
keio_smilab
PRO
1
210
[MIRU26] Open-Vocabulary Intention-Guided Object Detection in Diverse Scenes
keio_smilab
PRO
0
250
[Journal club] Evo-1: Lightweight Vision-Language-Action Model with Preserved Semantic Alignment
keio_smilab
PRO
0
77
Other Decks in Technology
See All in Technology
デザインレビューは自動化できるのか?─ Flutter × Figma で UI 品質保証を考える
techiro
2
780
re:Inventで、人生は変わったのか? / growth-builders-hub-1-reinvent-2026
mhrtech
2
300
AI Agent 時代のデータ基盤: ClickHouse で実現する 超高速分析とコスト削減の両立
jozono
0
110
これだけは抑えておきたい!後悔しない re:Invent の過ごし方 / AWS re:Invent 2026 prestudy
kinunori
2
680
ひとりで始めた AI駆動開発、チームに広げて何が変わったのか
kenichiodo
1
220
In-Context Learning再入門。ICLの勾配降下的解釈の研究動向を追ってみる。
dai08srhg
0
110
Technical Project Manager の役割とやりがい、少しだけ AI
yoshiiryo1
0
590
企画からFlutter実装まで、1つの機能を一貫して開発したプロセスと成果物
khiroyuki1003
0
140
Devin プロモコードの受け取りと適用(2026.10.27)
kinopeee
1
850
視野はAIに、視座は人に / ai-for-breadth-humans-for-perspective
nkzn
6
2.8k
「作れる」と「リリースできる」の間にあったもの── PdMを外して見えた、PdMがやるべき仕事/Buildable ≠ Shippable: What Removing the PM Taught Me About the PM’s Job
yappli_developers
0
440
仕様駆動開発の、その先へ。決める力と確かめる仕組み
inariku
1
170
Featured
See All Featured
SEO for Brand Visibility & Recognition
aleyda
0
4.8k
The Mindset for Success: Future Career Progression
greggifford
PRO
0
550
Leading Effective Engineering Teams in the AI Era
addyosmani
9
2.8k
Rails Girls Zürich Keynote
gr2m
96
14k
Are puppies a ranking factor?
jonoalderson
2
4.1k
Kristin Tynski - Automating Marketing Tasks With AI
techseoconnect
PRO
0
580
Reality Check: Gamification 10 Years Later
codingconduct
0
2.4k
Templates, Plugins, & Blocks: Oh My! Creating the theme that thinks of everything
marktimemedia
31
2.9k
Avoiding the “Bad Training, Faster” Trap in the Age of AI
tmiket
0
300
エンジニアに許された特別な時間の終わり
watany
109
250k
How STYLIGHT went responsive
nonsquared
100
6.3k
[SF Ruby Conf 2025] Rails X
palkan
3
1.5k
Transcript
Prototypical Contrastive Learning of Unsupervised Representations Junnan Li, Pan Zhou,
Caiming Xiong, Steven C.H. Hoi (Salesforce Research) Li, Pan Zhou, Caiming Xiong and Steven C. H. Hoi. Prototypical Contrastive Learning of Unsupervised Representations, ICLR2021 慶應義塾⼤学 杉浦孔明研究室 和⽥唯我 ICLR 2021
和田唯我 / Yuiga Wada
概要 2 ü 教師なし表現学習⼿法 Prototypical Contrastive Learning (PCL) を提案 ü
EM-algorithmに基づき, プロトタイプを基準とした損失 ProtoNCE Loss を提案 ü 様々な画像認識タスクで既存⼿法を超える結果を記録
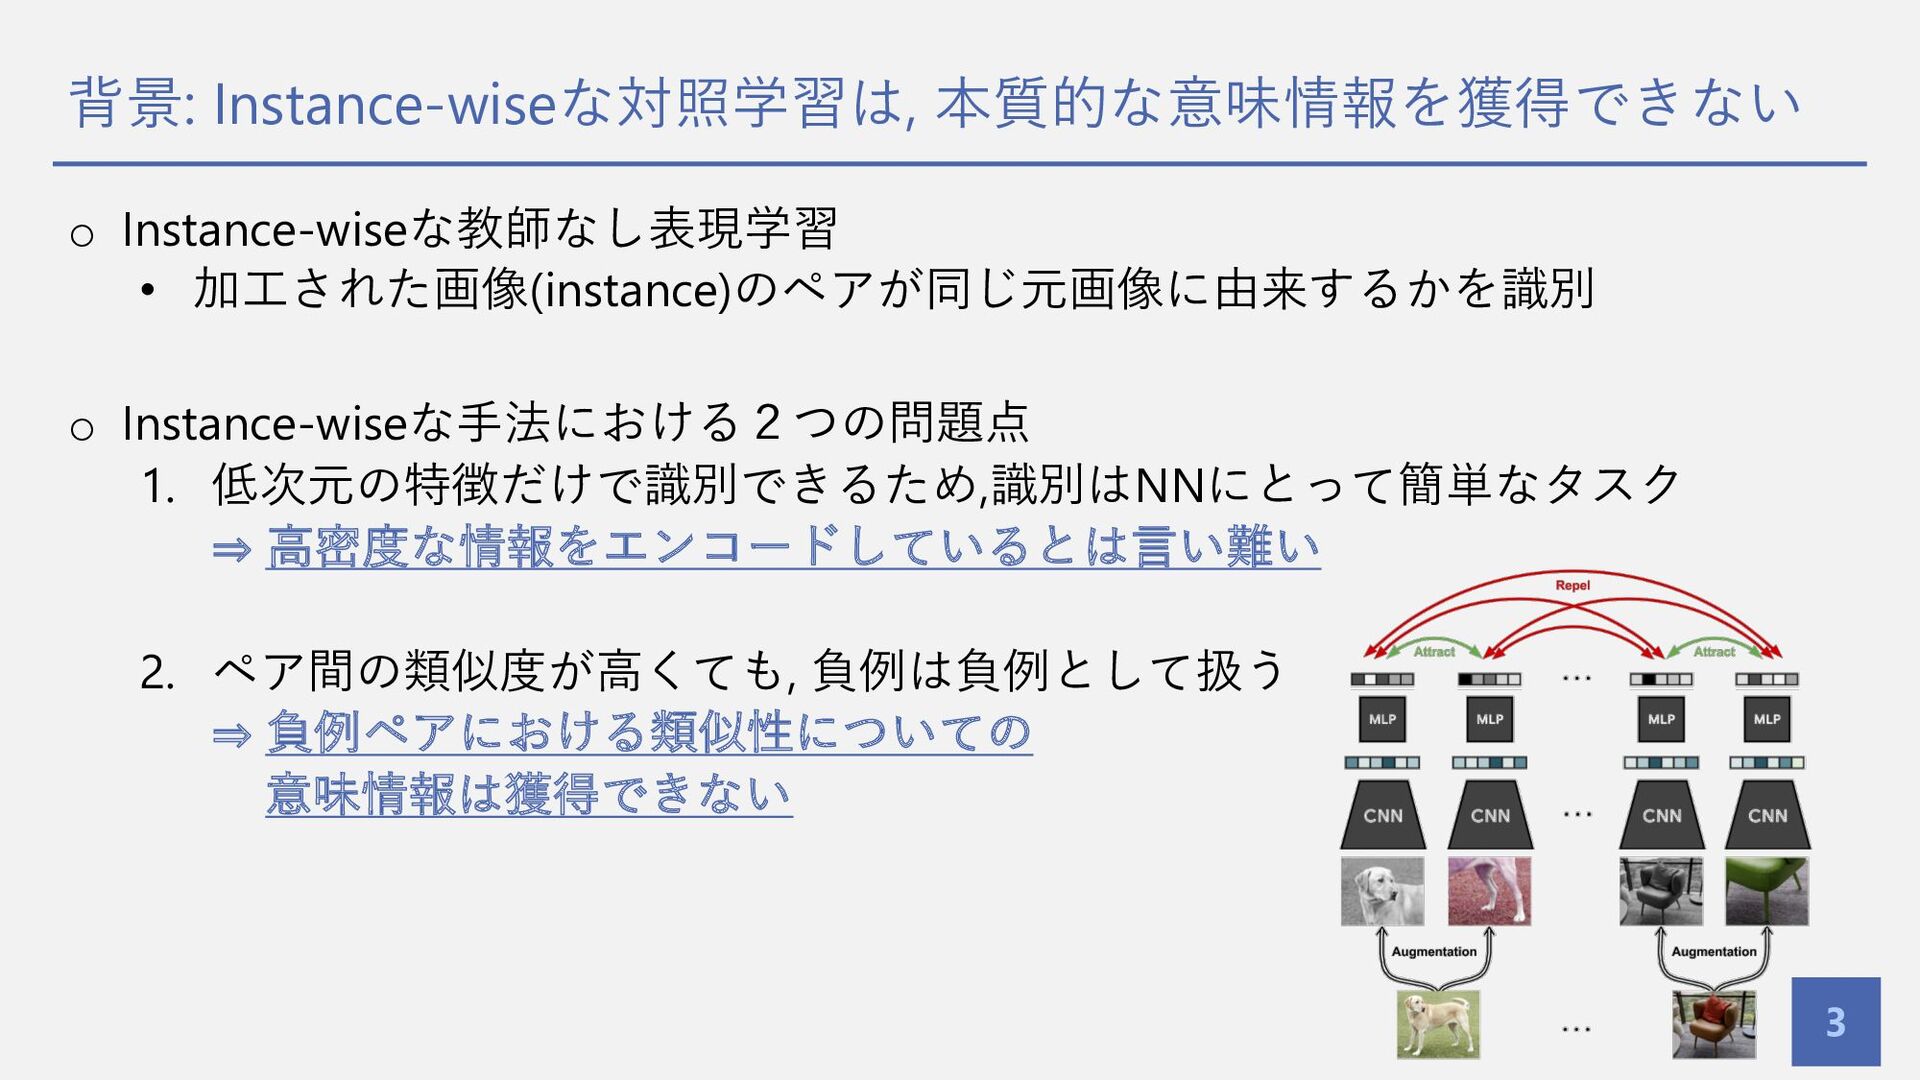
背景: Instance-wiseな対照学習は, 本質的な意味情報を獲得できない 3 o Instance-wiseな教師なし表現学習 • 加⼯された画像(instance)のペアが同じ元画像に由来するかを識別 o Instance-wiseな⼿法における2つの問題点
1. 低次元の特徴だけで識別できるため,識別はNNにとって簡単なタスク ⇒ ⾼密度な情報をエンコードしているとは⾔い難い 2. ペア間の類似度が⾼くても, 負例は負例として扱う ⇒ 負例ペアにおける類似性についての 意味情報は獲得できない
既存⼿法: 対照学習⼿法には改善の余地がある 4 既存⼿法 種類 問題点 • SimCLR[Chen+, ICML20] •
MoCo[He+, CVPR20] Instance-wise Instance-wiseな⼿法であり, 前述の問題点有り • DeepCluster[Caron+, ECCV18] prototype-wise PCAによる次元削減処理を挟む ⇒クラスタリングによる最適化が 直接的でない DeepCluster[Caron+, ECCV18] PCA not good
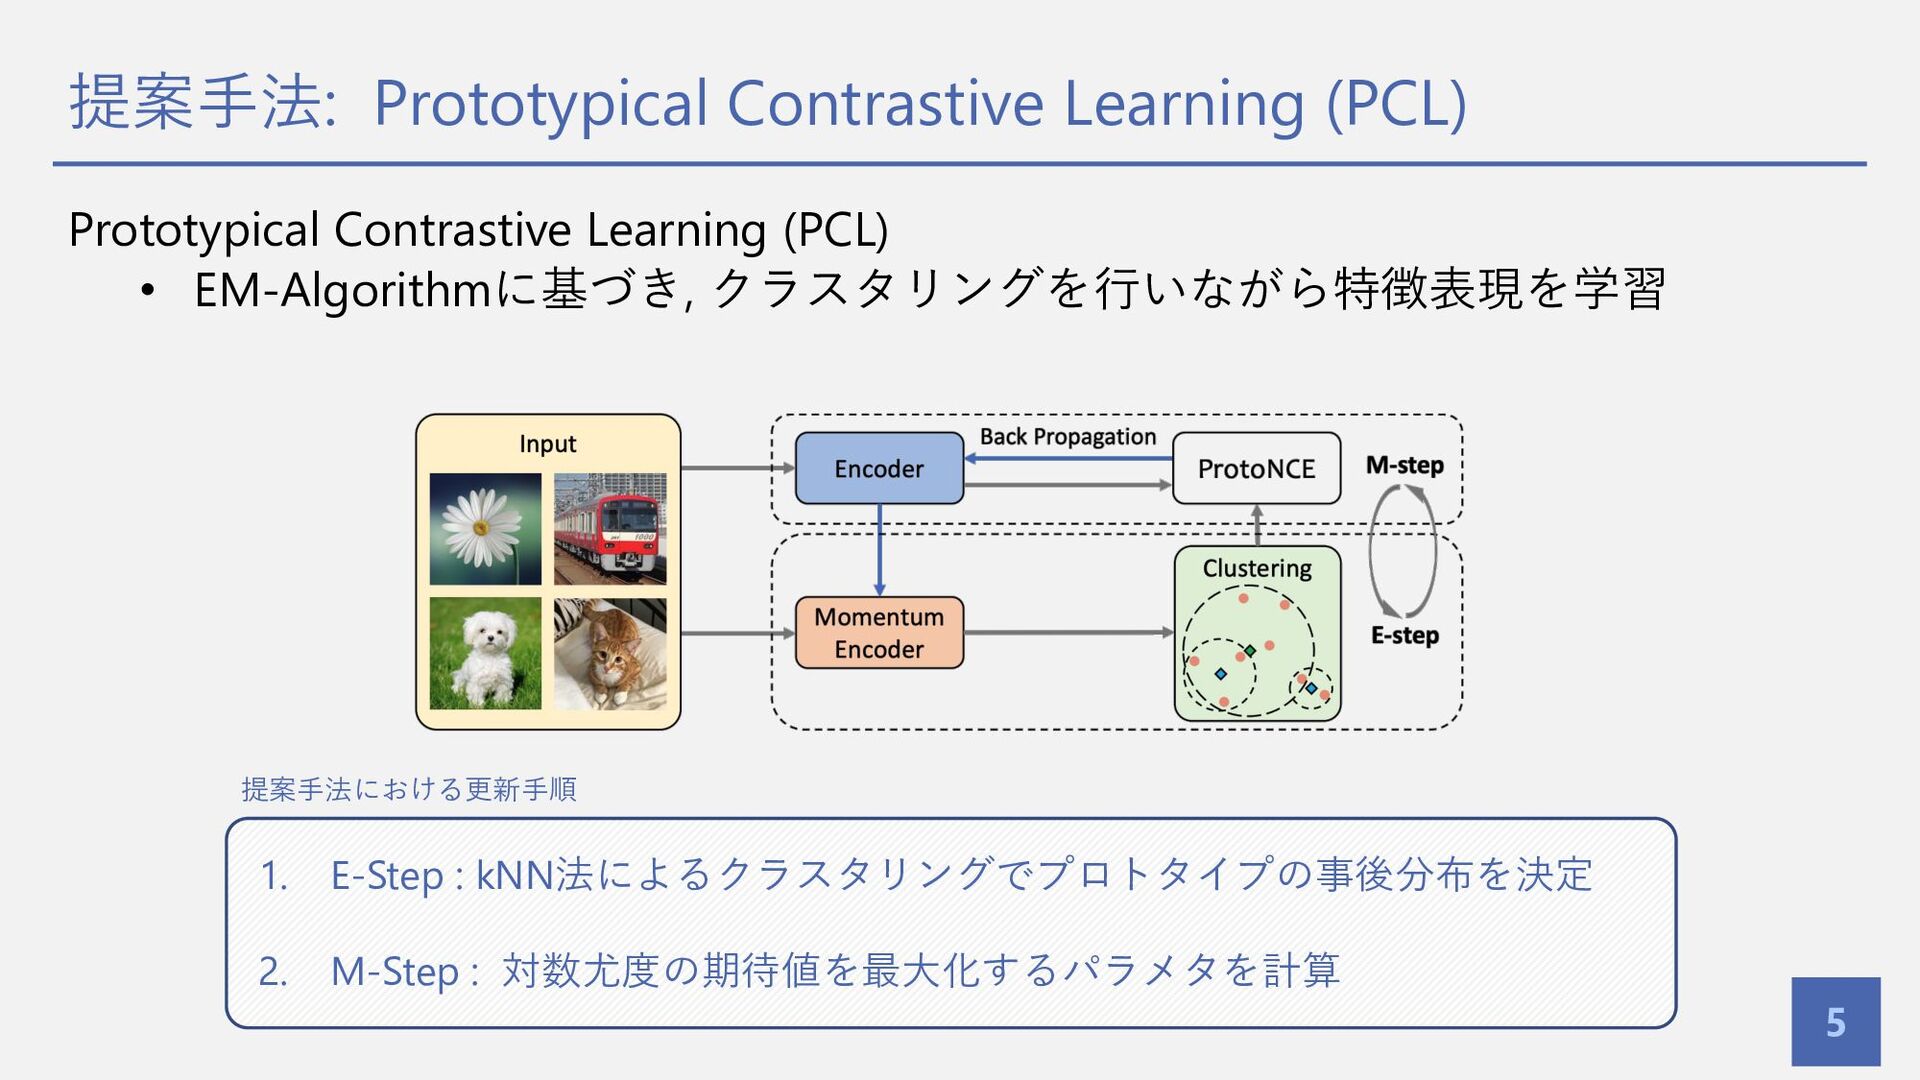
提案⼿法: Prototypical Contrastive Learning (PCL) 5 Prototypical Contrastive Learning (PCL)
• EM-Algorithmに基づき, クラスタリングを⾏いながら特徴表現を学習 1. E-Step : kNN法によるクラスタリングでプロトタイプの事後分布を決定 2. M-Step : 対数尤度の期待値を最⼤化するパラメタを計算 提案⼿法における更新⼿順
EM-Algorithm: PCLでは対数尤度最⼤化のためEMを⽤いる 6 1. E-Step : kNN法によるクラスタリングでプロトタイプの事後分布を決定 2. M-Step :
対数尤度の期待値を最⼤化するパラメタを計算 提案⼿法における更新⼿順 プロトタイプ 𝒄𝒊 を潜在変数として, 対数尤度を最⼤化するモデルのパラメタ 𝜃 を獲得したい (プロトタイプ : クラスタの重⼼のこと) 提案⼿法の⽬標
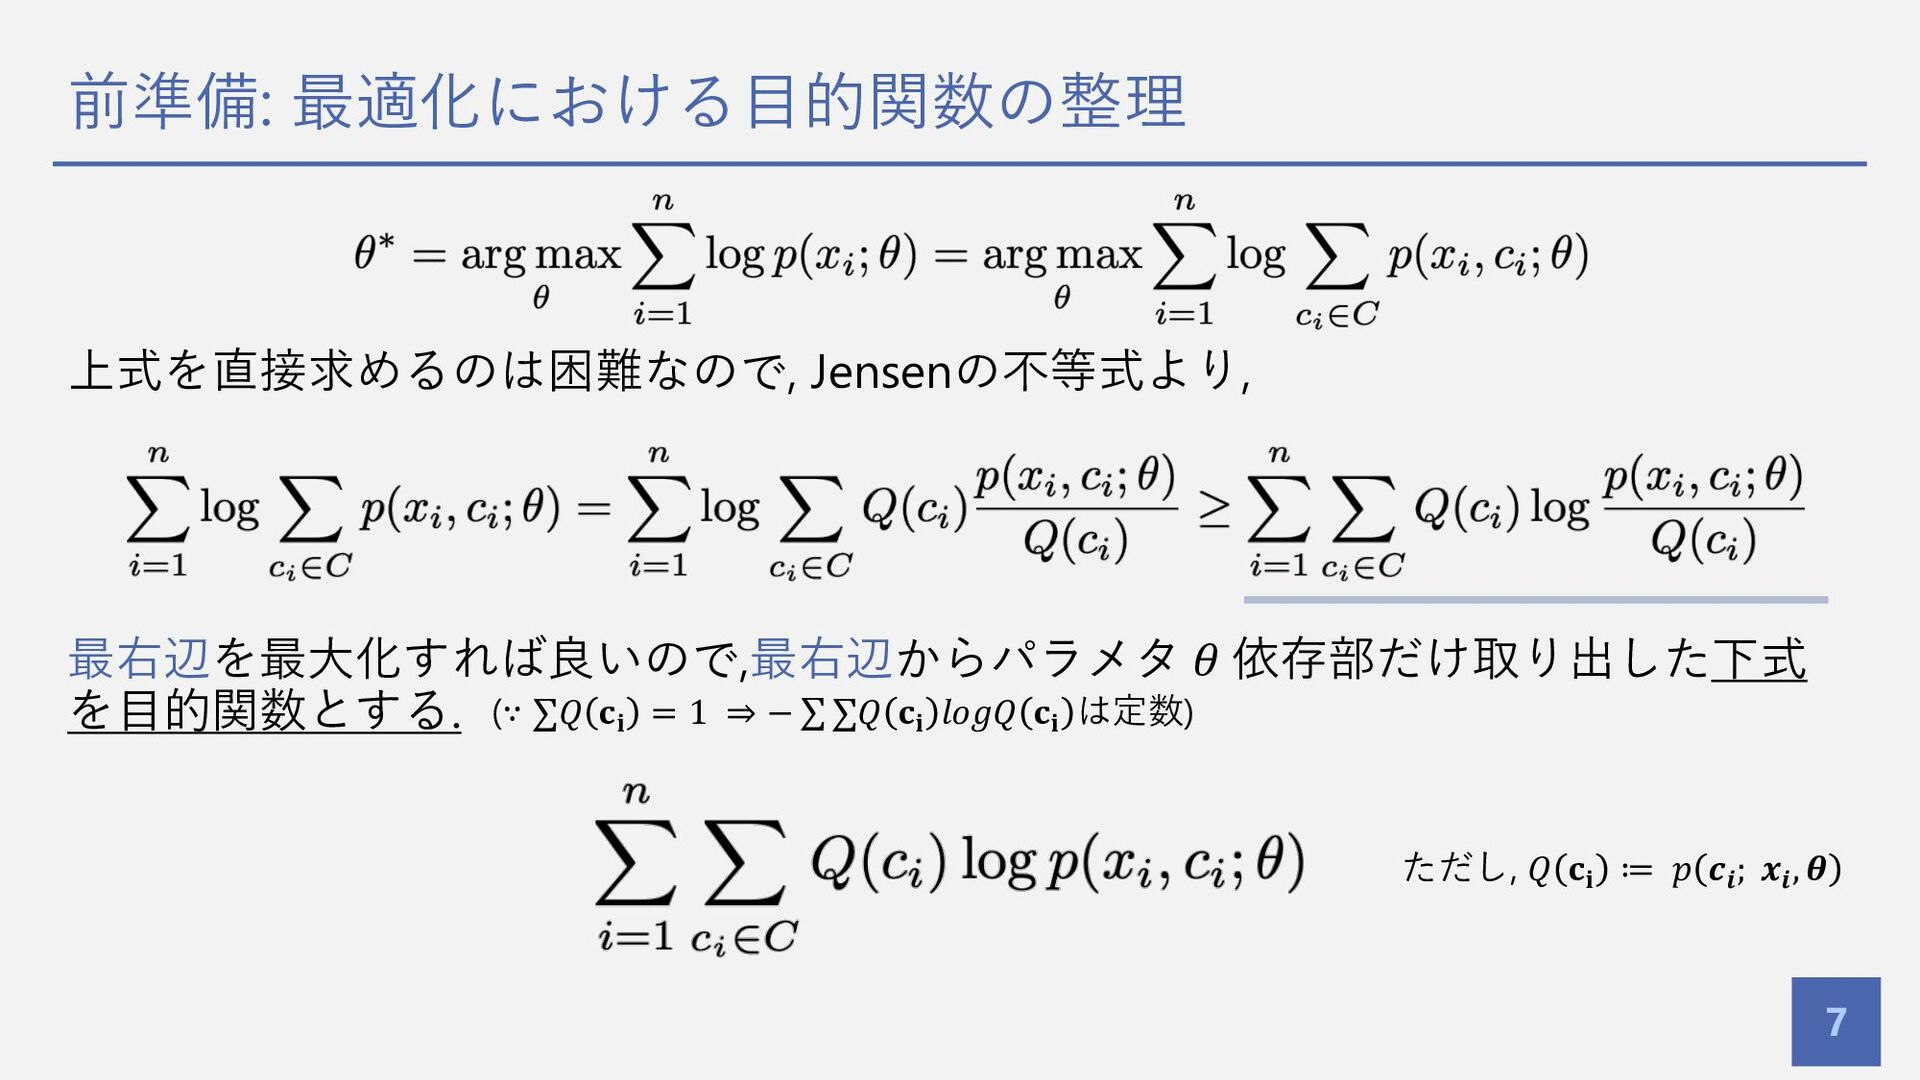
前準備: 最適化における⽬的関数の整理 7 上式を直接求めるのは困難なので, Jensenの不等式より, 最右辺を最⼤化すれば良いので,最右辺からパラメタ 𝜃 依存部だけ取り出した下式 を⽬的関数とする. ただし,
𝑄 𝐜𝐢 ≔ 𝑝 𝒄𝒊 ; 𝒙𝒊 , 𝜽 (∵ ∑𝑄 𝐜𝐢 = 1 ⇒ − ∑ ∑𝑄 𝐜𝐢 𝑙𝑜𝑔𝑄 𝐜𝐢 は定数)
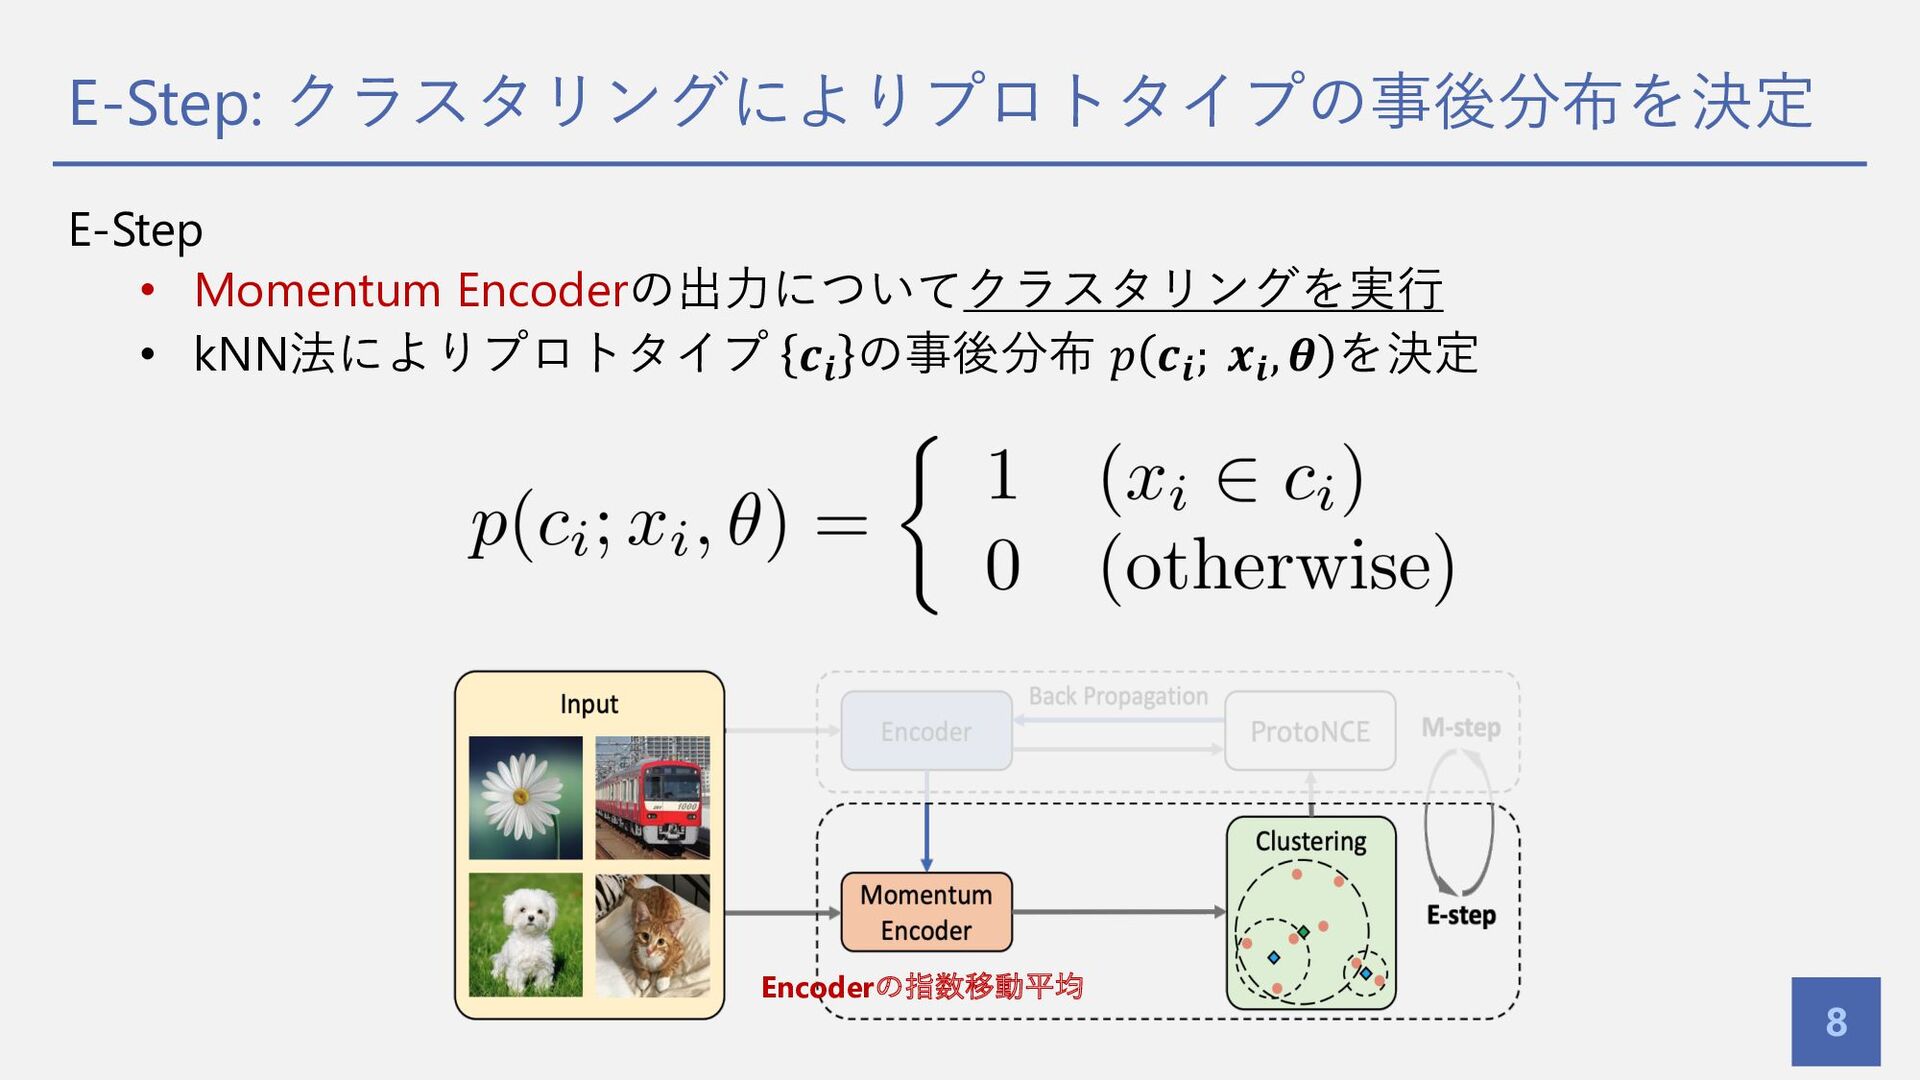
E-Step: クラスタリングによりプロトタイプの事後分布を決定 8 E-Step • Momentum Encoderの出⼒についてクラスタリングを実⾏ • kNN法によりプロトタイプ 𝒄𝒊
の事後分布 𝑝 𝒄𝒊; 𝒙𝒊, 𝜽 を決定 Encoderの指数移動平均
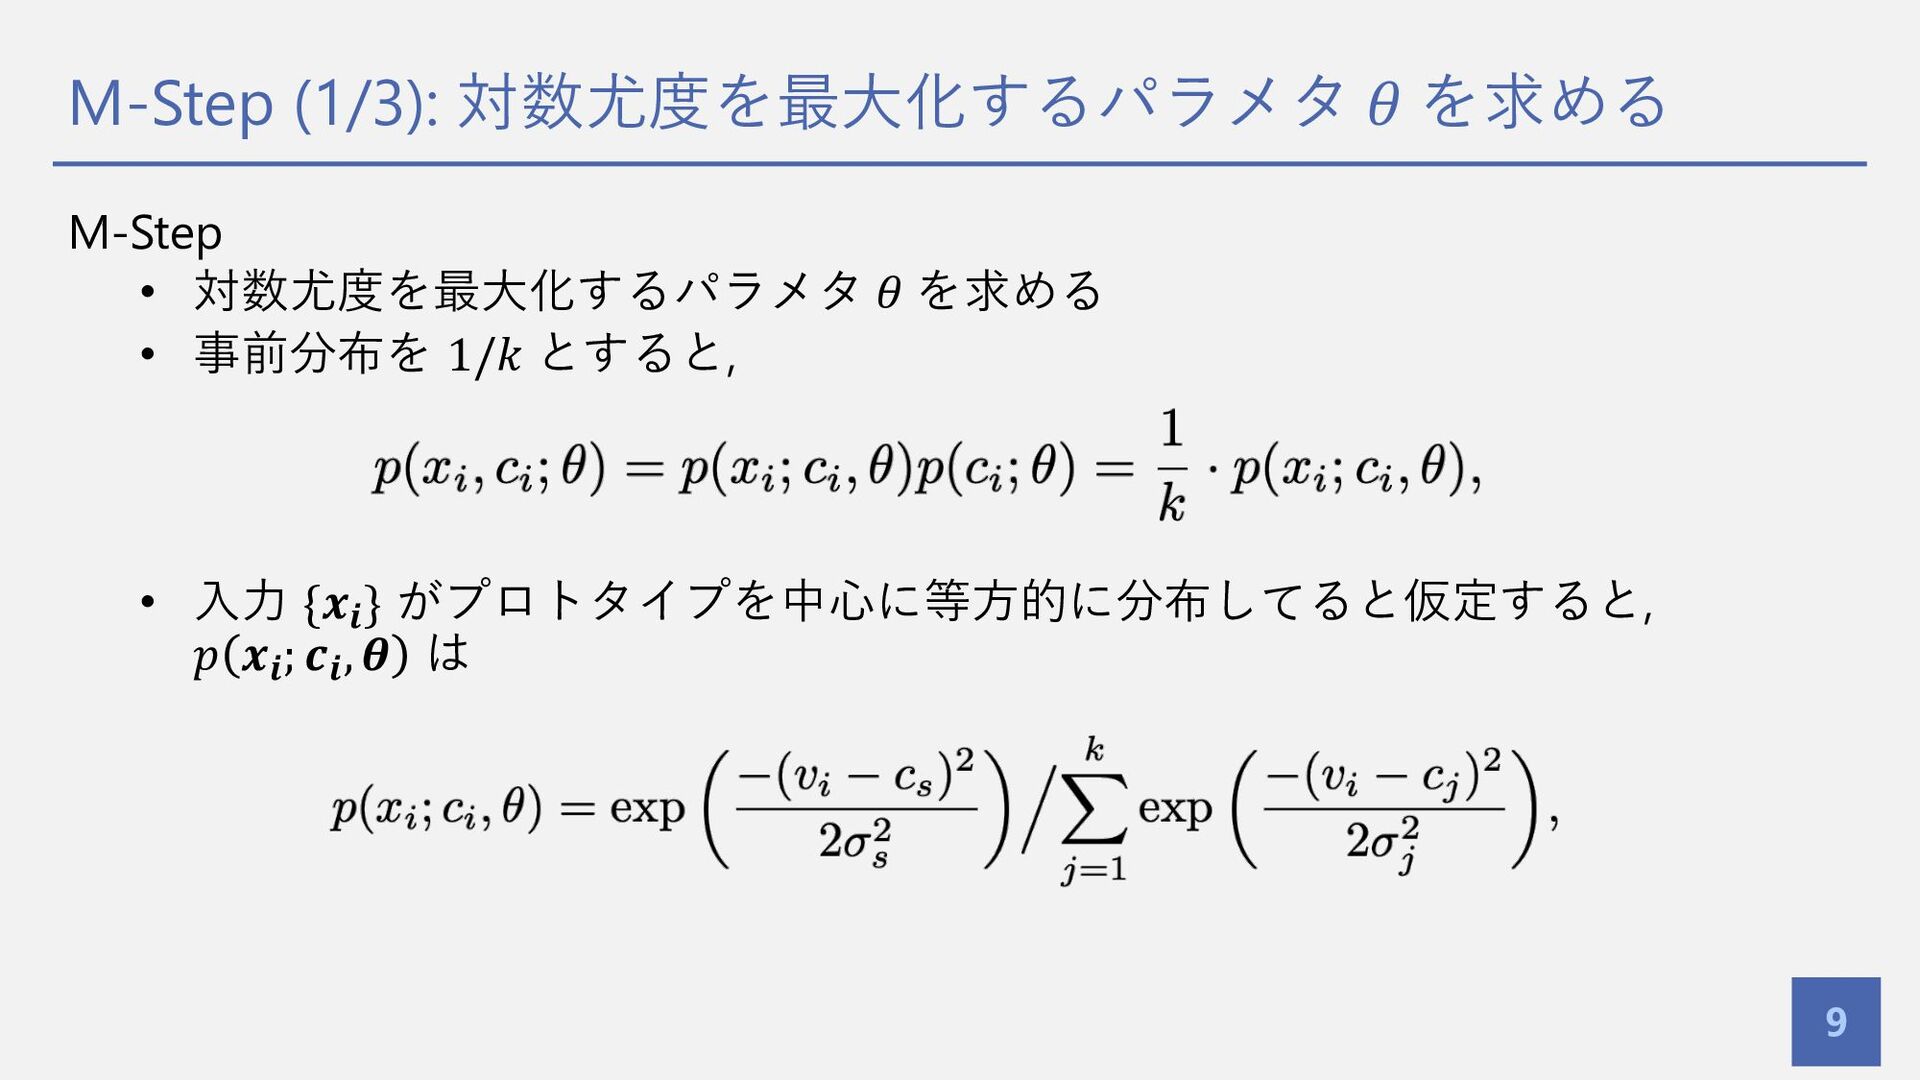
M-Step (1/3): 対数尤度を最⼤化するパラメタ 𝜃 を求める 9 M-Step • 対数尤度を最⼤化するパラメタ 𝜃
を求める • 事前分布を 1/𝑘 とすると, • ⼊⼒ {𝒙𝒊 } がプロトタイプを中⼼に等⽅的に分布してると仮定すると, 𝑝 𝒙𝒊; 𝒄𝒊, 𝜽 は
M-Step (2/3): 対数尤度を最⼤化するパラメタ 𝜃 を求める 10 以上より, 対数尤度を最⼤化するパラメタ 𝜃 は
(具体的な計算過程は省略) ・ ・ ・
M-Step (3/3): 対数尤度を最⼤化する損失関数を提案 11 M-Step • 対数尤度を最⼤化するパラメタ 𝜃 は 損失に組み込む
損失関数 ProtoNCE Loss (提案⼿法)
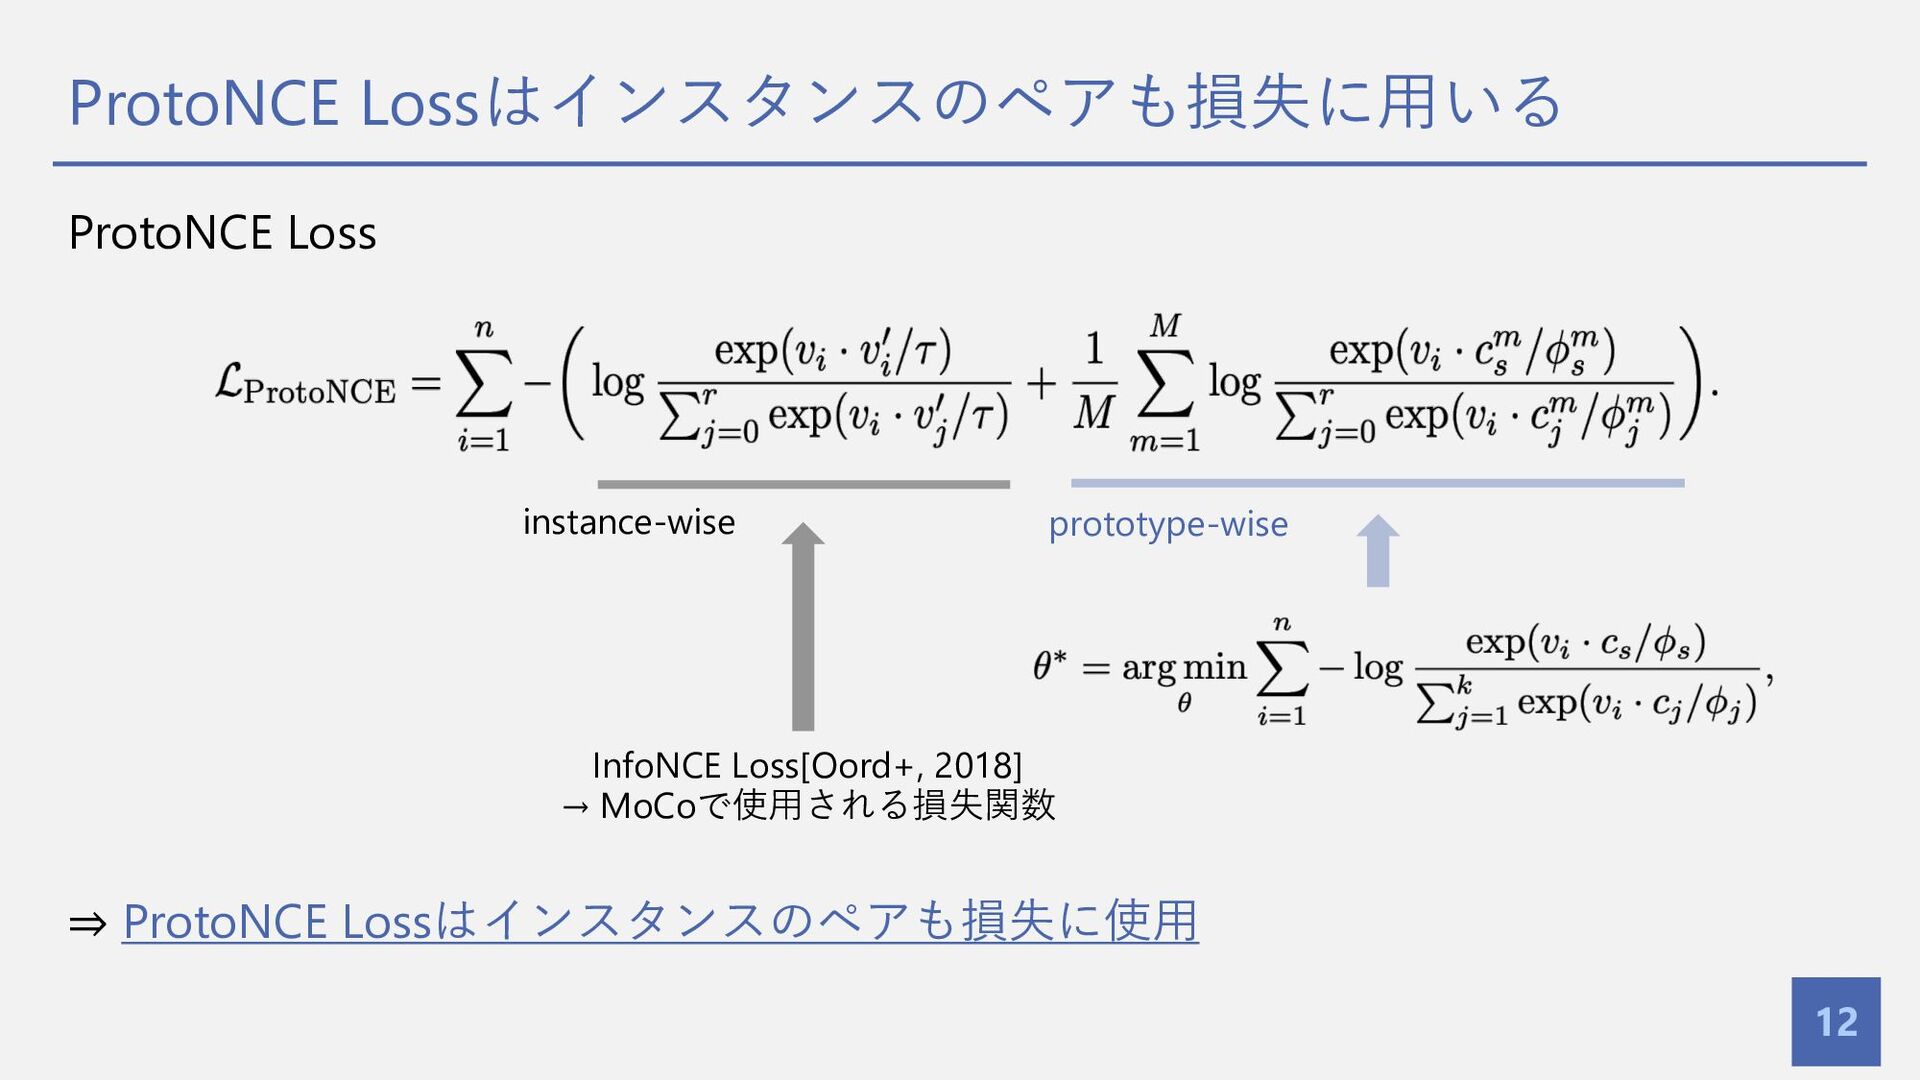
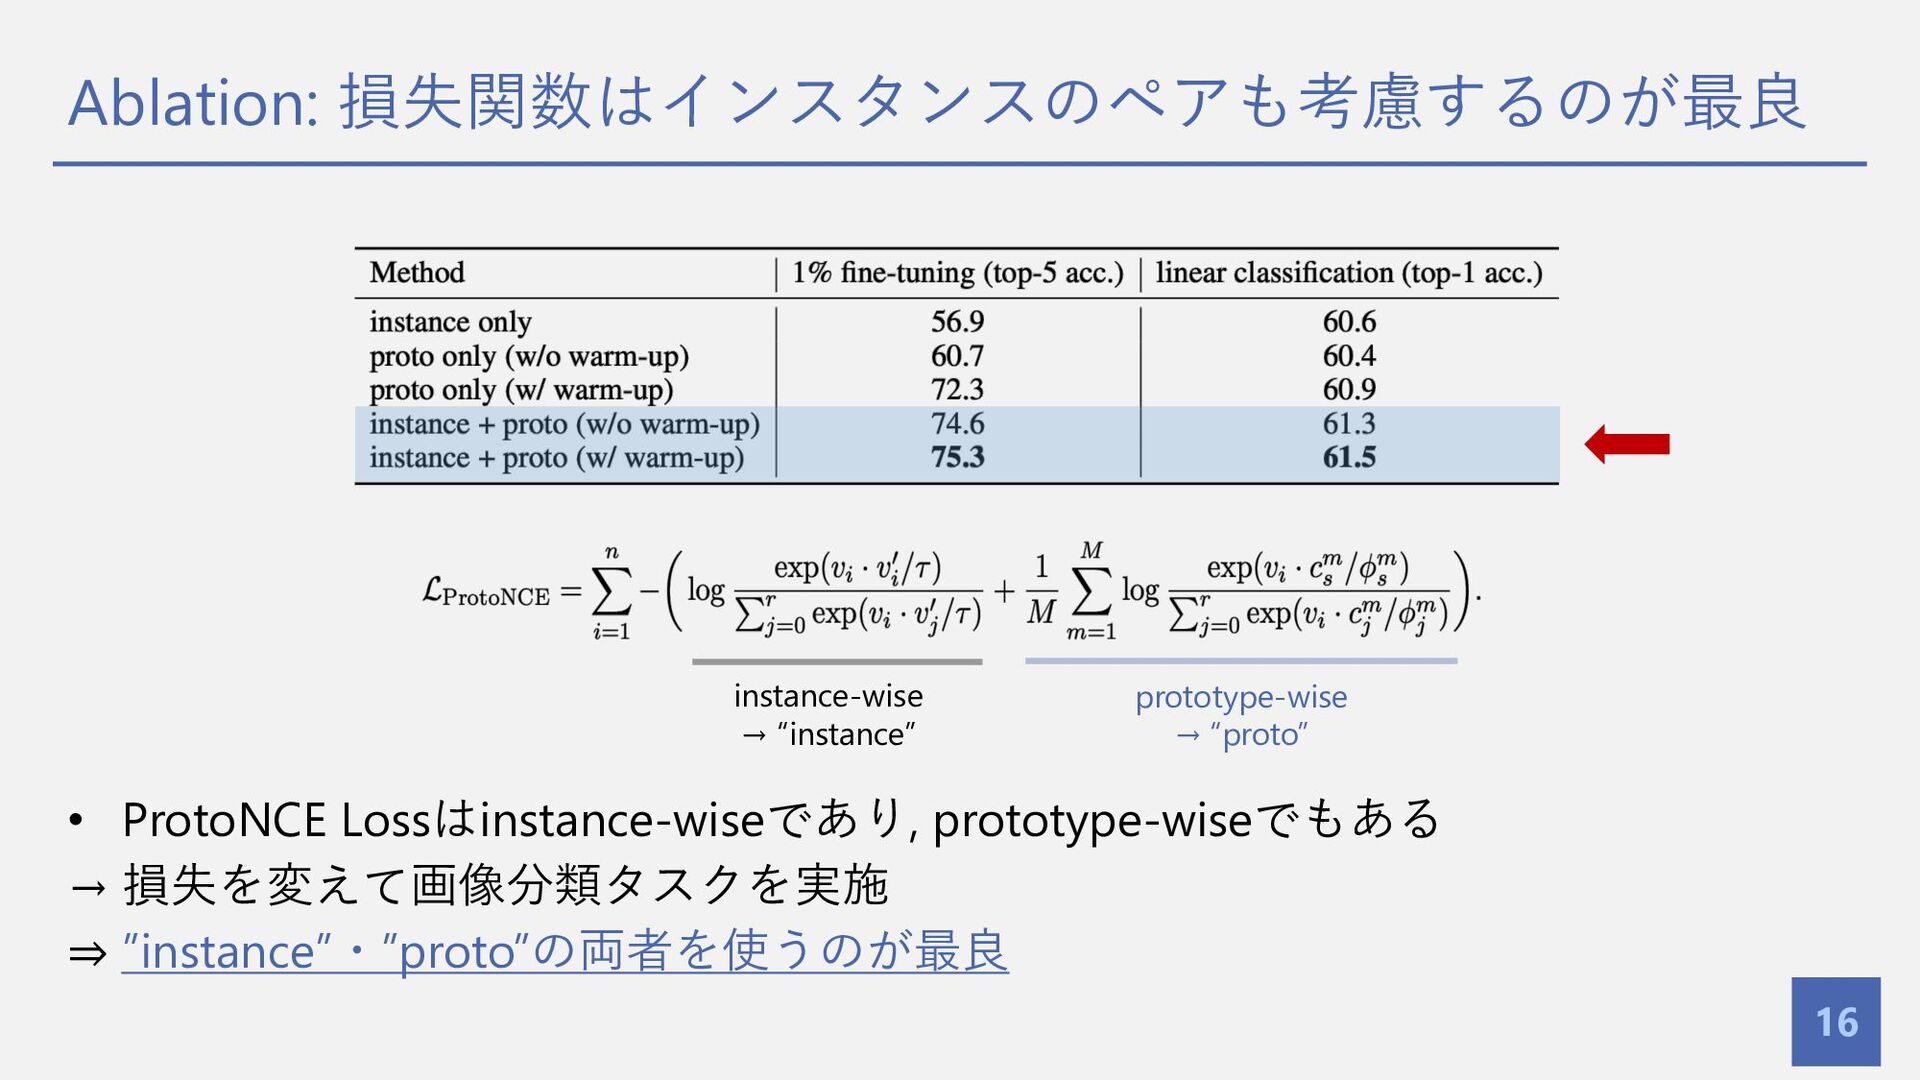
ProtoNCE Lossはインスタンスのペアも損失に⽤いる 12 ProtoNCE Loss ⇒ ProtoNCE Lossはインスタンスのペアも損失に使⽤ InfoNCE Loss[Oord+,
2018] → MoCoで使⽤される損失関数 instance-wise prototype-wise
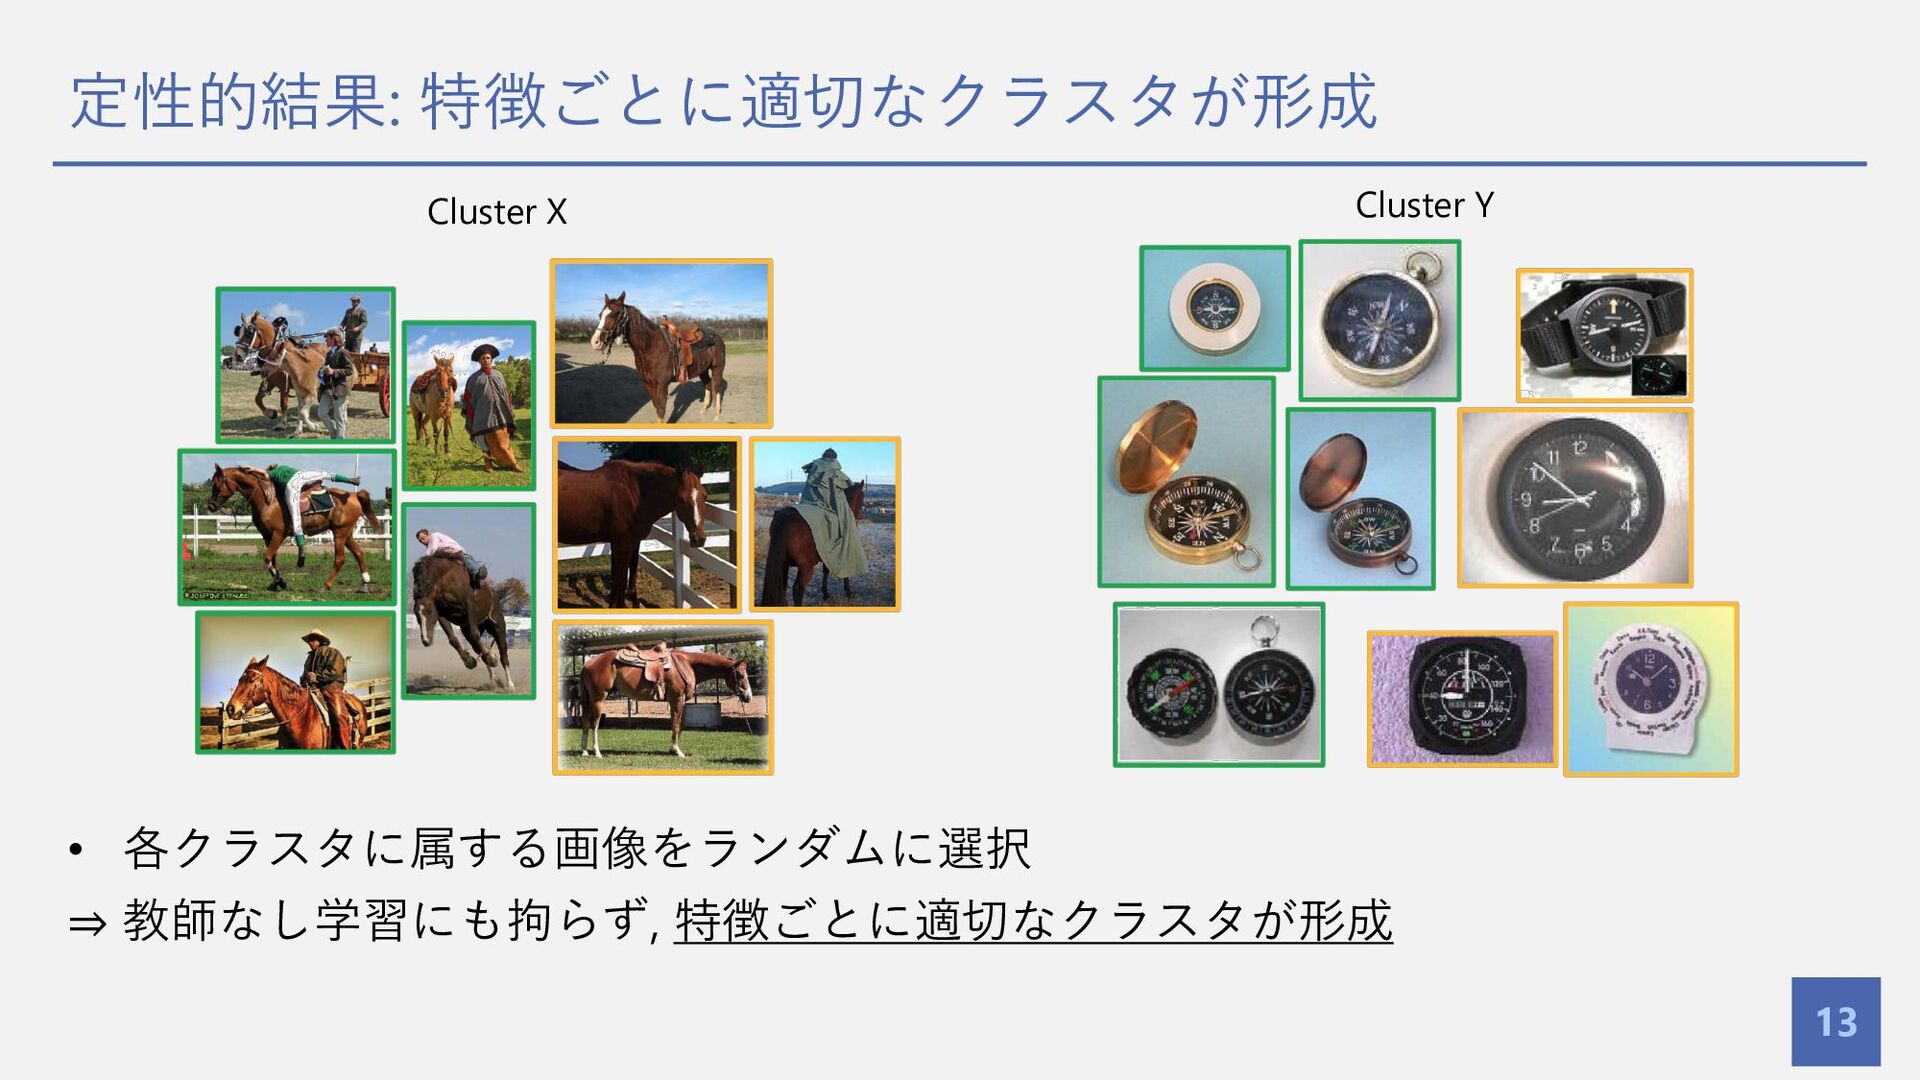
定性的結果: 特徴ごとに適切なクラスタが形成 13 • 各クラスタに属する画像をランダムに選択 ⇒ 教師なし学習にも拘らず, 特徴ごとに適切なクラスタが形成 Cluster X
Cluster Y
定量的結果: 画像分類タスクにおいて既存⼿法を上回る結果 14 • ResNet + 線形分類器による画像分類 ⇒ MoCoやSimCLRといった既存⼿法を上回る結果を記録
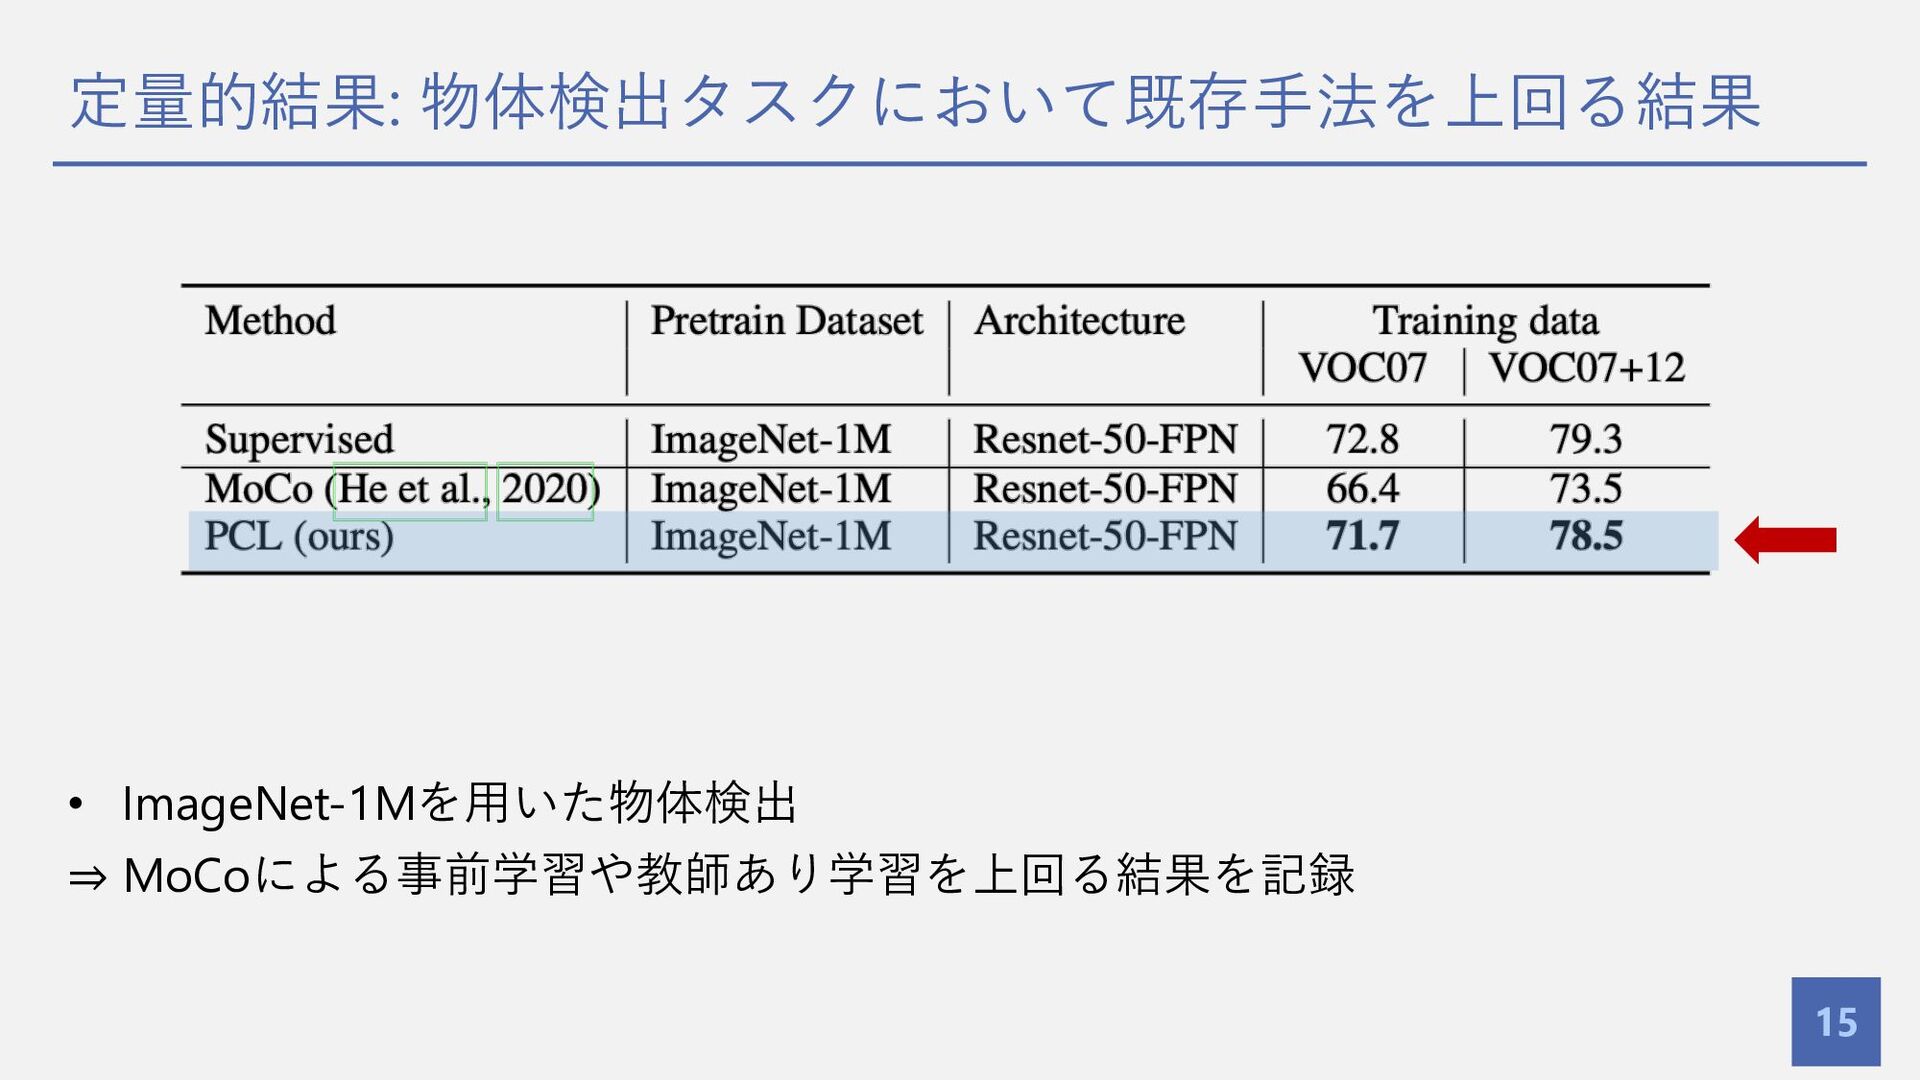
定量的結果: 物体検出タスクにおいて既存⼿法を上回る結果 15 • ImageNet-1Mを⽤いた物体検出 ⇒ MoCoによる事前学習や教師あり学習を上回る結果を記録
Ablation: 損失関数はインスタンスのペアも考慮するのが最良 16 • ProtoNCE Lossはinstance-wiseであり, prototype-wiseでもある → 損失を変えて画像分類タスクを実施 ⇒
”instance”・”proto”の両者を使うのが最良 instance-wise → “instance” prototype-wise → “proto”
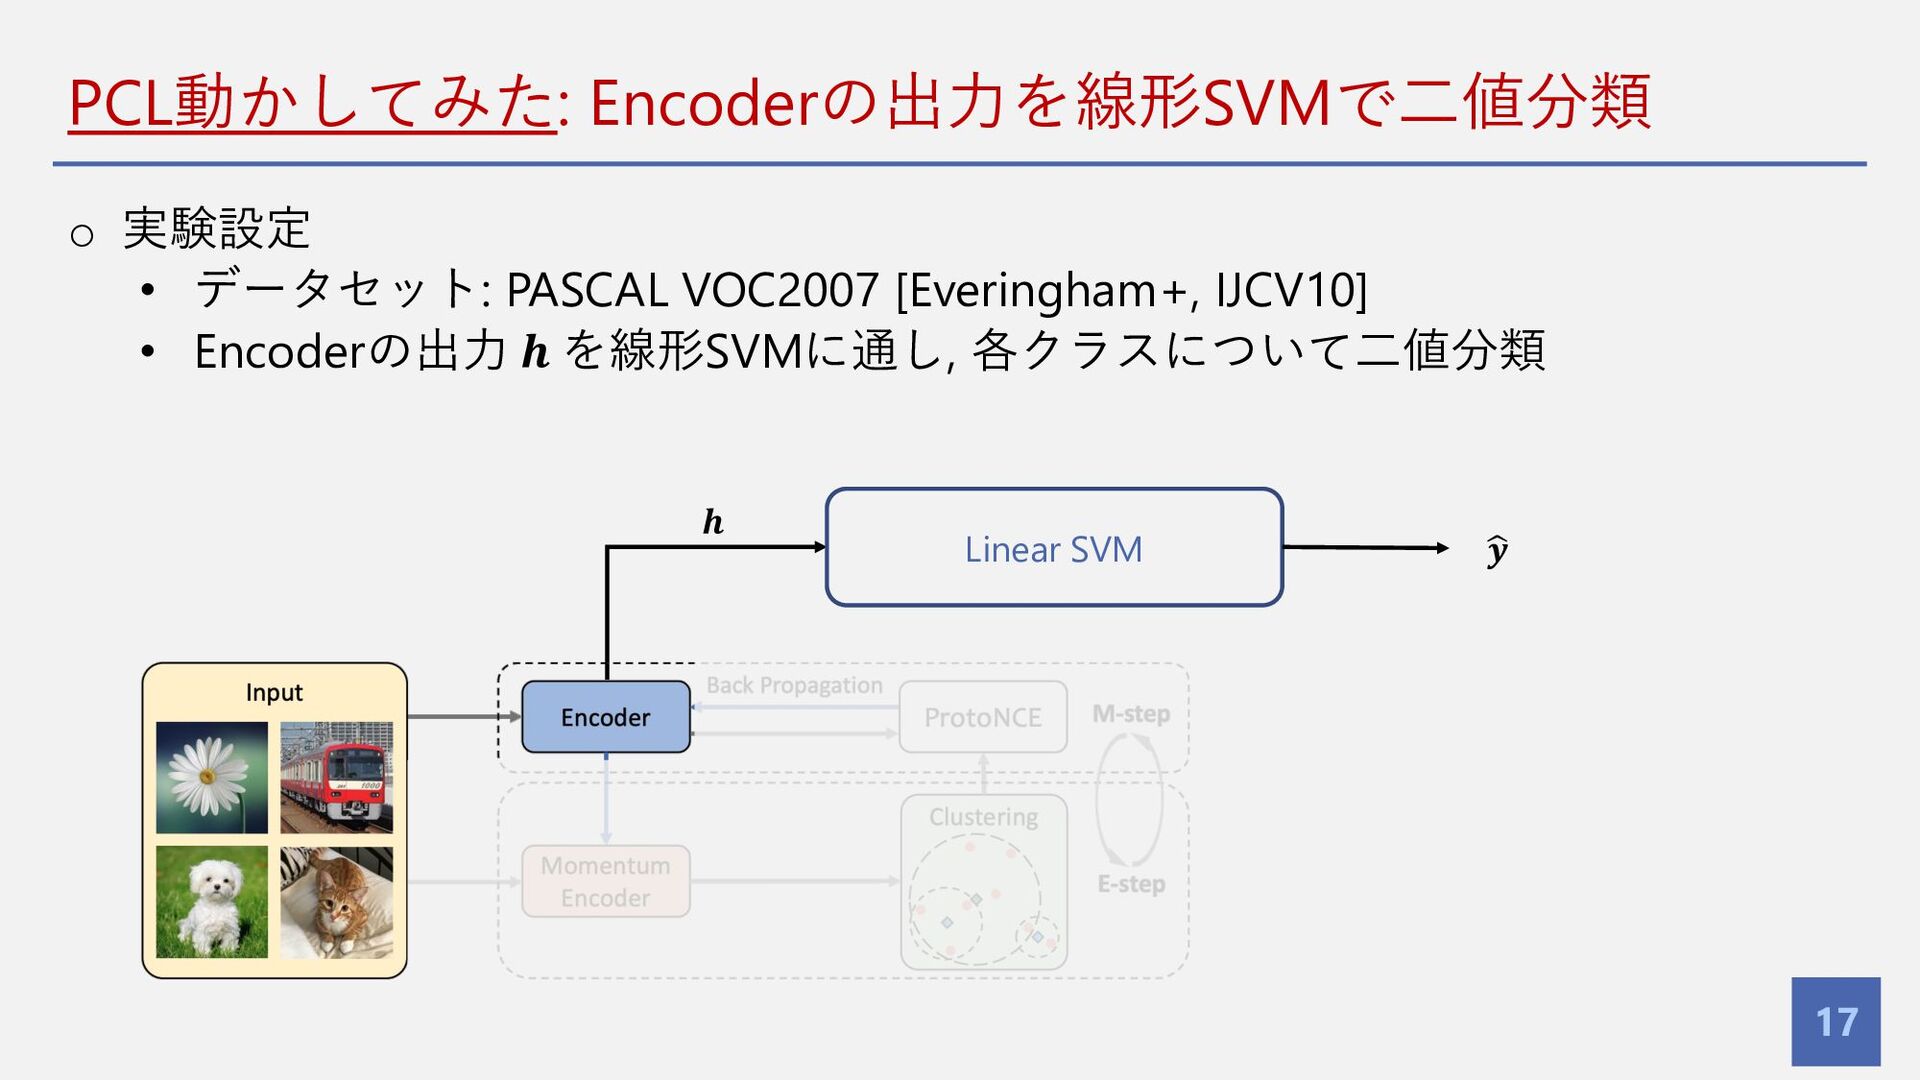
PCL動かしてみた: Encoderの出⼒を線形SVMで⼆値分類 17 o 実験設定 • データセット: PASCAL VOC2007 [Everingham+,
IJCV10] • Encoderの出⼒ 𝒉 を線形SVMに通し, 各クラスについて⼆値分類 Linear SVM 𝒉 5 𝒚
PCL動かしてみた: 極めて単純なモデルでも⾼精度で画像分類可能に 18 • 全クラスにおいて mAP = 85.45を記録 • 例:
“airplain”の⼆値分類結果 (全クラスの画像を⼊⼒) → 線形SVMという⾮常に単純なモデルで極めて良い性能を記録 True Positive False Positive
まとめ 19 ü 教師なし表現学習⼿法 Prototypical Contrastive Learning (PCL) を提案 ü
EM-algorithmに基づき, プロトタイプを基準とした損失 ProtoNCE Loss を提案 • ただし, 純粋にprototype-wiseな損失にすると精度が落ちる ü 様々な画像認識タスクで既存⼿法を超える結果を記録
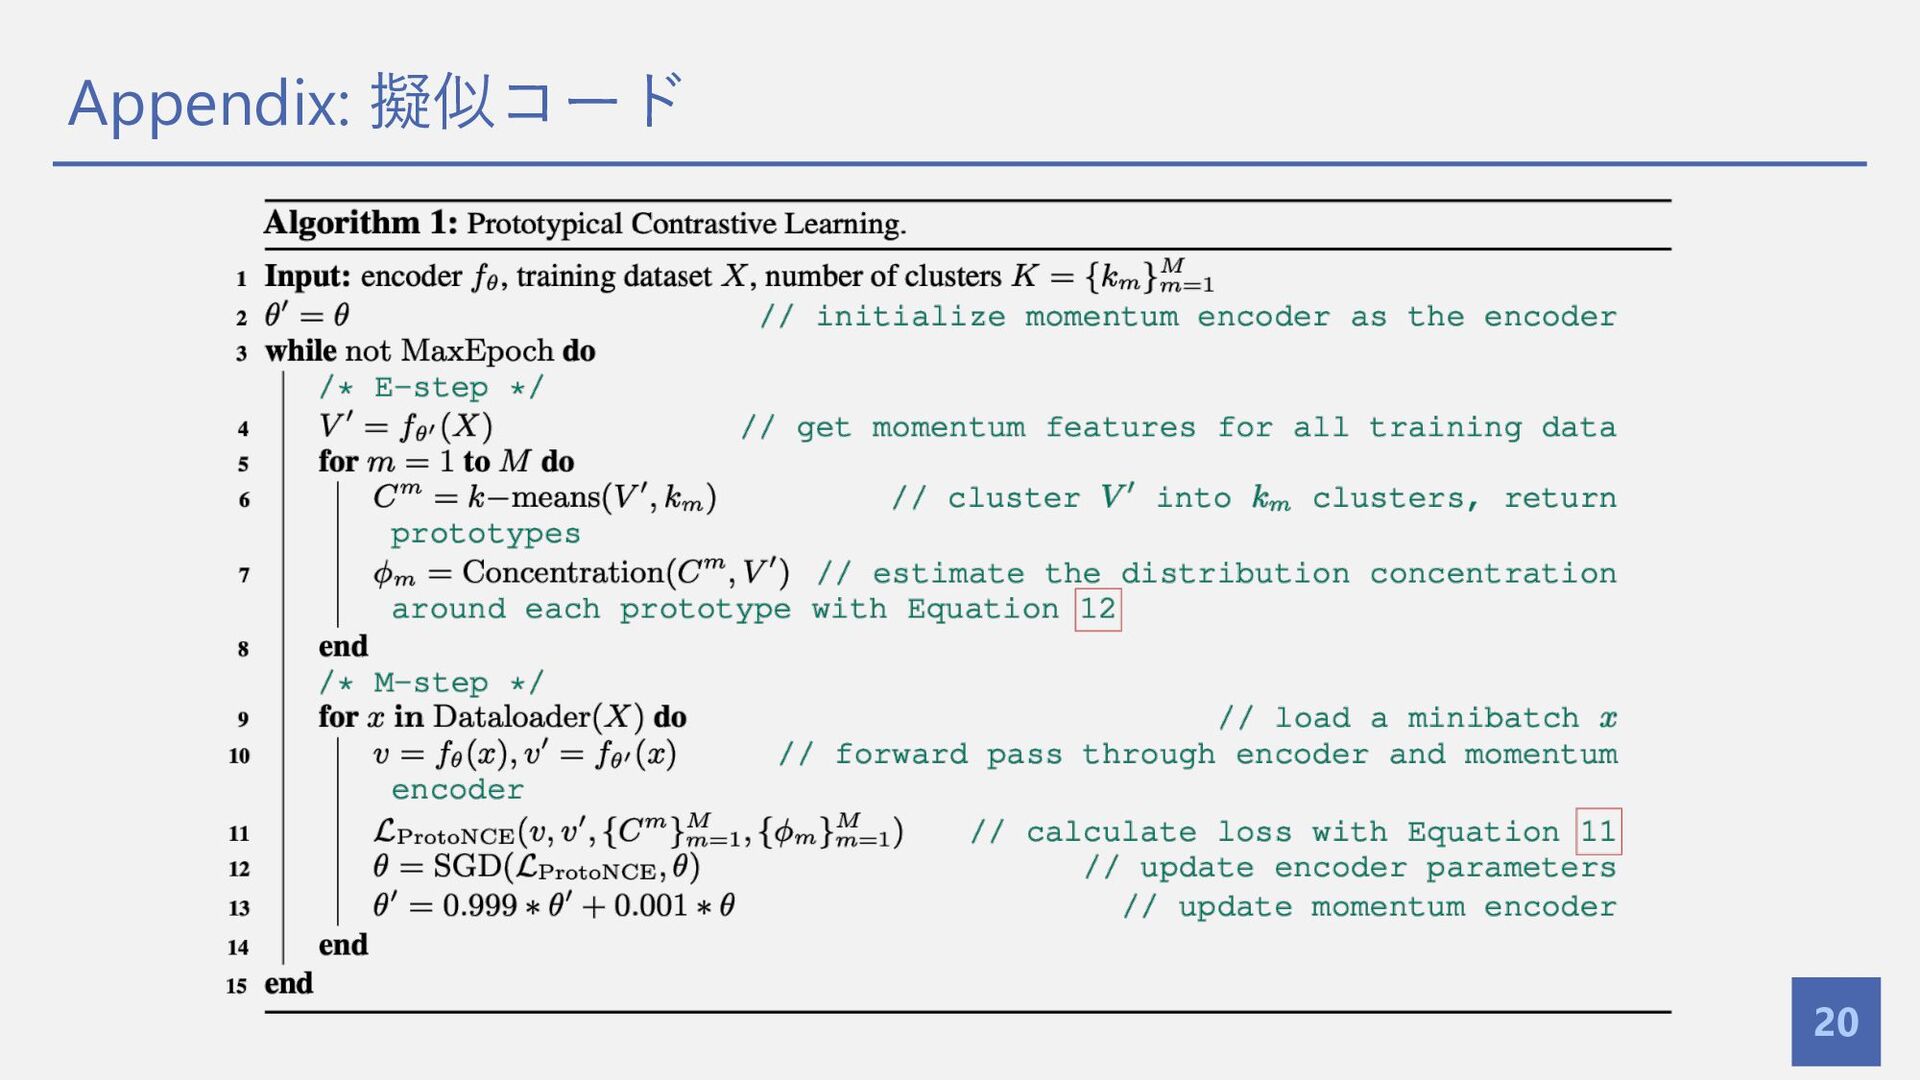
Appendix: 擬似コード 20
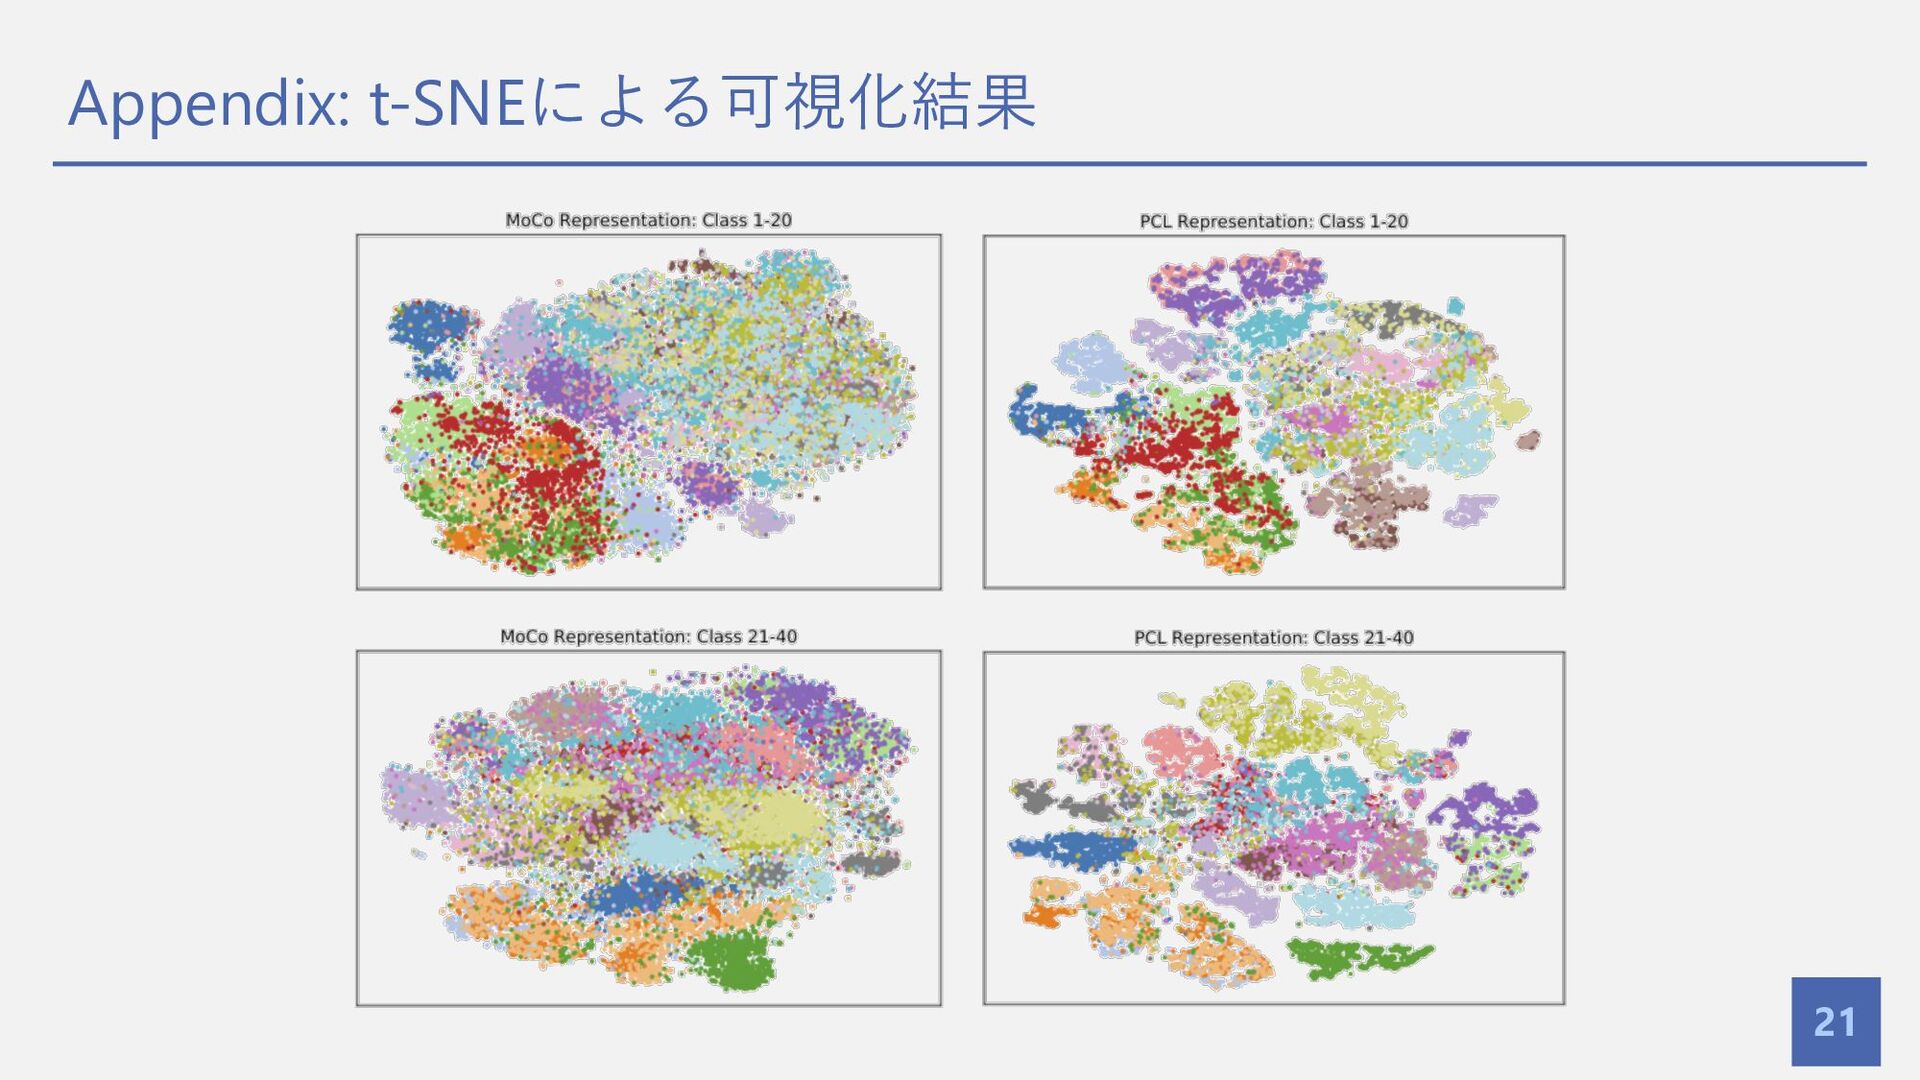
Appendix: t-SNEによる可視化結果 21
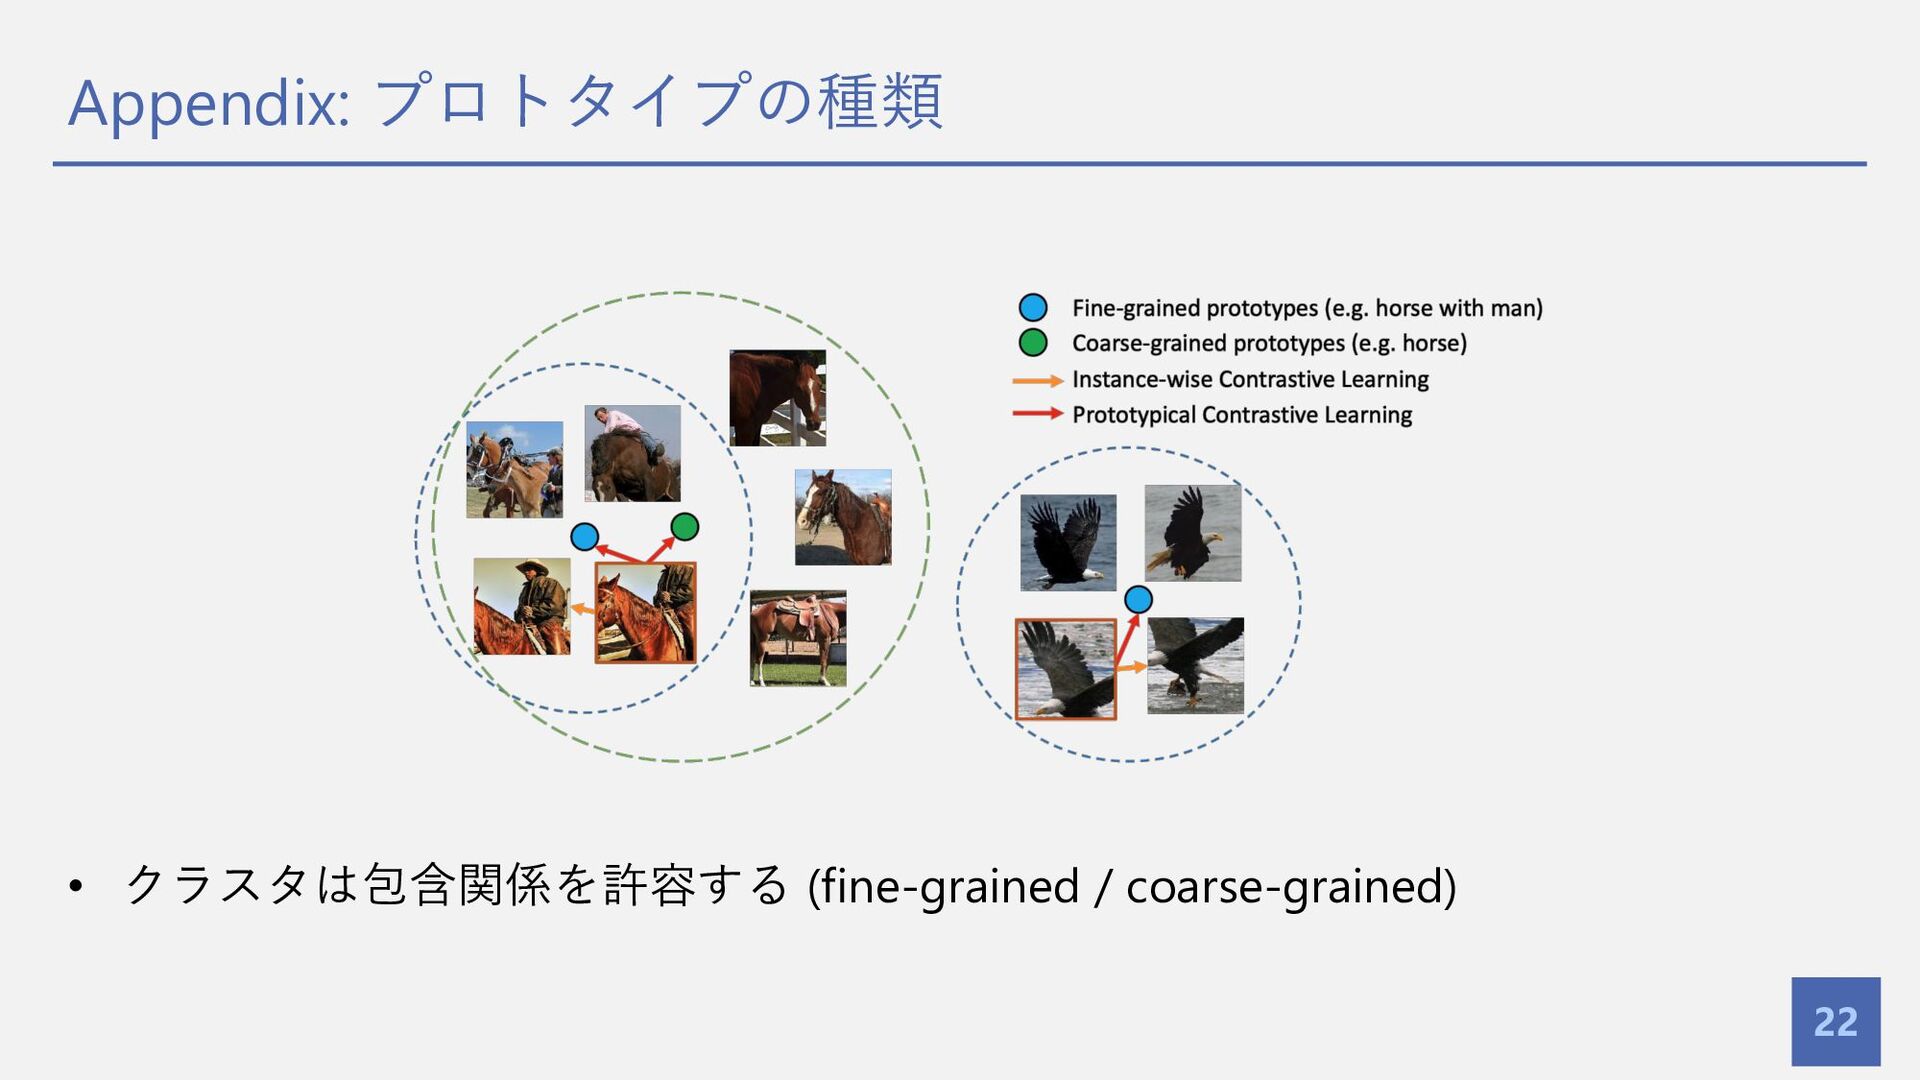
Appendix: プロトタイプの種類 22 • クラスタは包含関係を許容する (fine-grained / coarse-grained)


 keio_smilab
 techiro
 mhrtech
 jozono
 kinunori
 kenichiodo
 dai08srhg
 yoshiiryo1
 khiroyuki1003
 kinopeee
 nkzn
 yappli_developers
 inariku
 aleyda
 greggifford
 addyosmani
 gr2m
 jonoalderson
 techseoconnect
 codingconduct
 marktimemedia
 tmiket
 watany
 nonsquared
 palkan