Upgrade to Pro — share decks privately, control downloads, hide ads and more …

Physical AIでモデリングはどう変わるか/How Physical AI Will C...

Avatar for Shota Kato Shota Kato
September 16, 2026

Physical AIでモデリングはどう変わるか/How Physical AI Will Change Modeling

LA-Bench 2025:実験指示から 実行可能手順を生成するためのデータセット/LA-Bench 2025: A Dataset for Generating Executable Experimental Procedures from Experimental Instructions

2026年9月15日開催 SICE FES「Physical AI Meet Up」セッション4「モデリング科学とPhysical AI」での講演資料です。
https://sicefes26.sice.jp/physical-ai-up-jpn/

Avatar for Shota Kato

Shota Kato

September 16, 2026

More Decks by Shota Kato

Other Decks in Research

Transcript

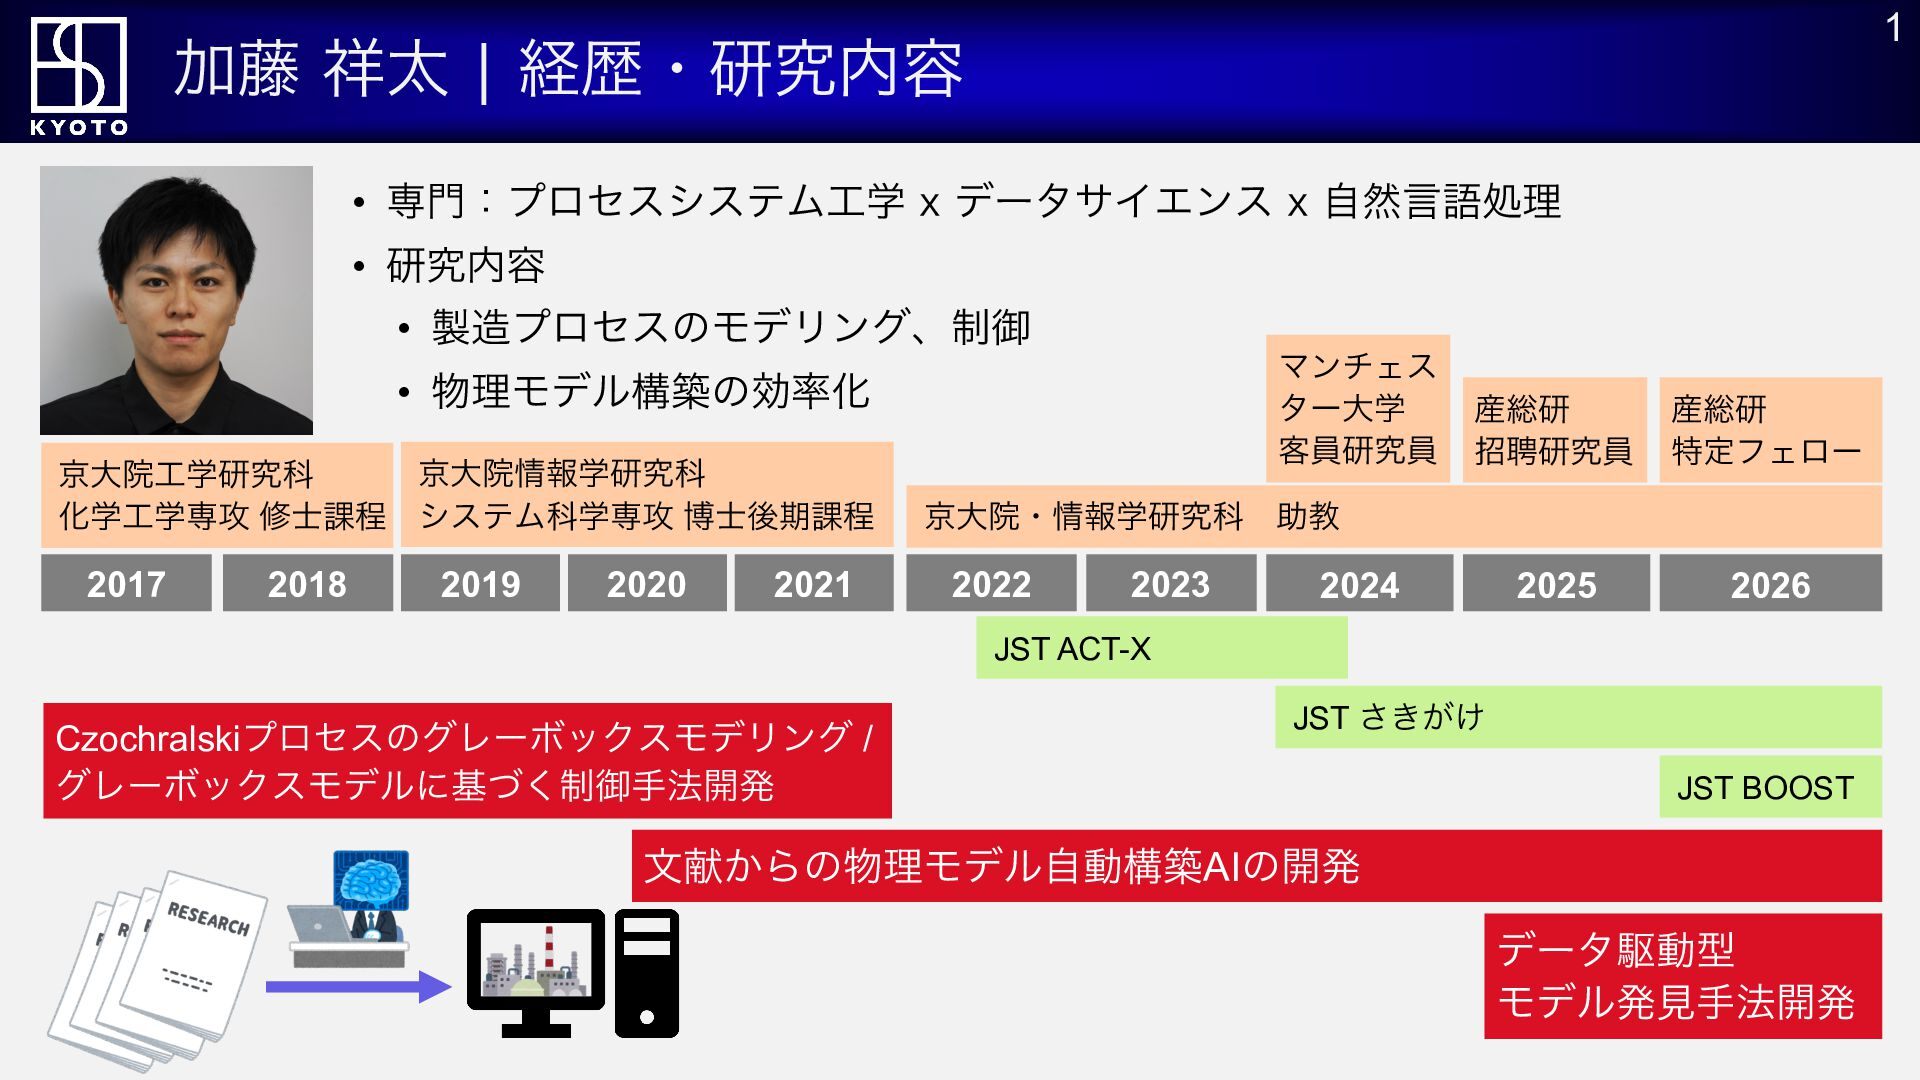
  1. 1 加藤 祥太 | 経歴・研究内容 • 専門:プロセスシステム工学 x データサイエンス x

    自然言語処理 • 研究内容 • 製造プロセスのモデリング、制御 マンチェス ター大学 客員研究員 • 物理モデル構築の効率化 京大院情報学研究科 京大院工学研究科 化学工学専攻 修士課程 システム科学専攻 博士後期課程 2017 2018 2019 2020 2021 京大院・情報学研究科 2022 2023 産総研 招聘研究員 産総研 特定フェロー 2025 2026 助教 2024 JST ACT-X Czochralskiプロセスのグレーボックスモデリング / グレーボックスモデルに基づく制御手法開発 JST さきがけ JST BOOST 文献からの物理モデル自動構築AIの開発 データ駆動型 モデル発見手法開発
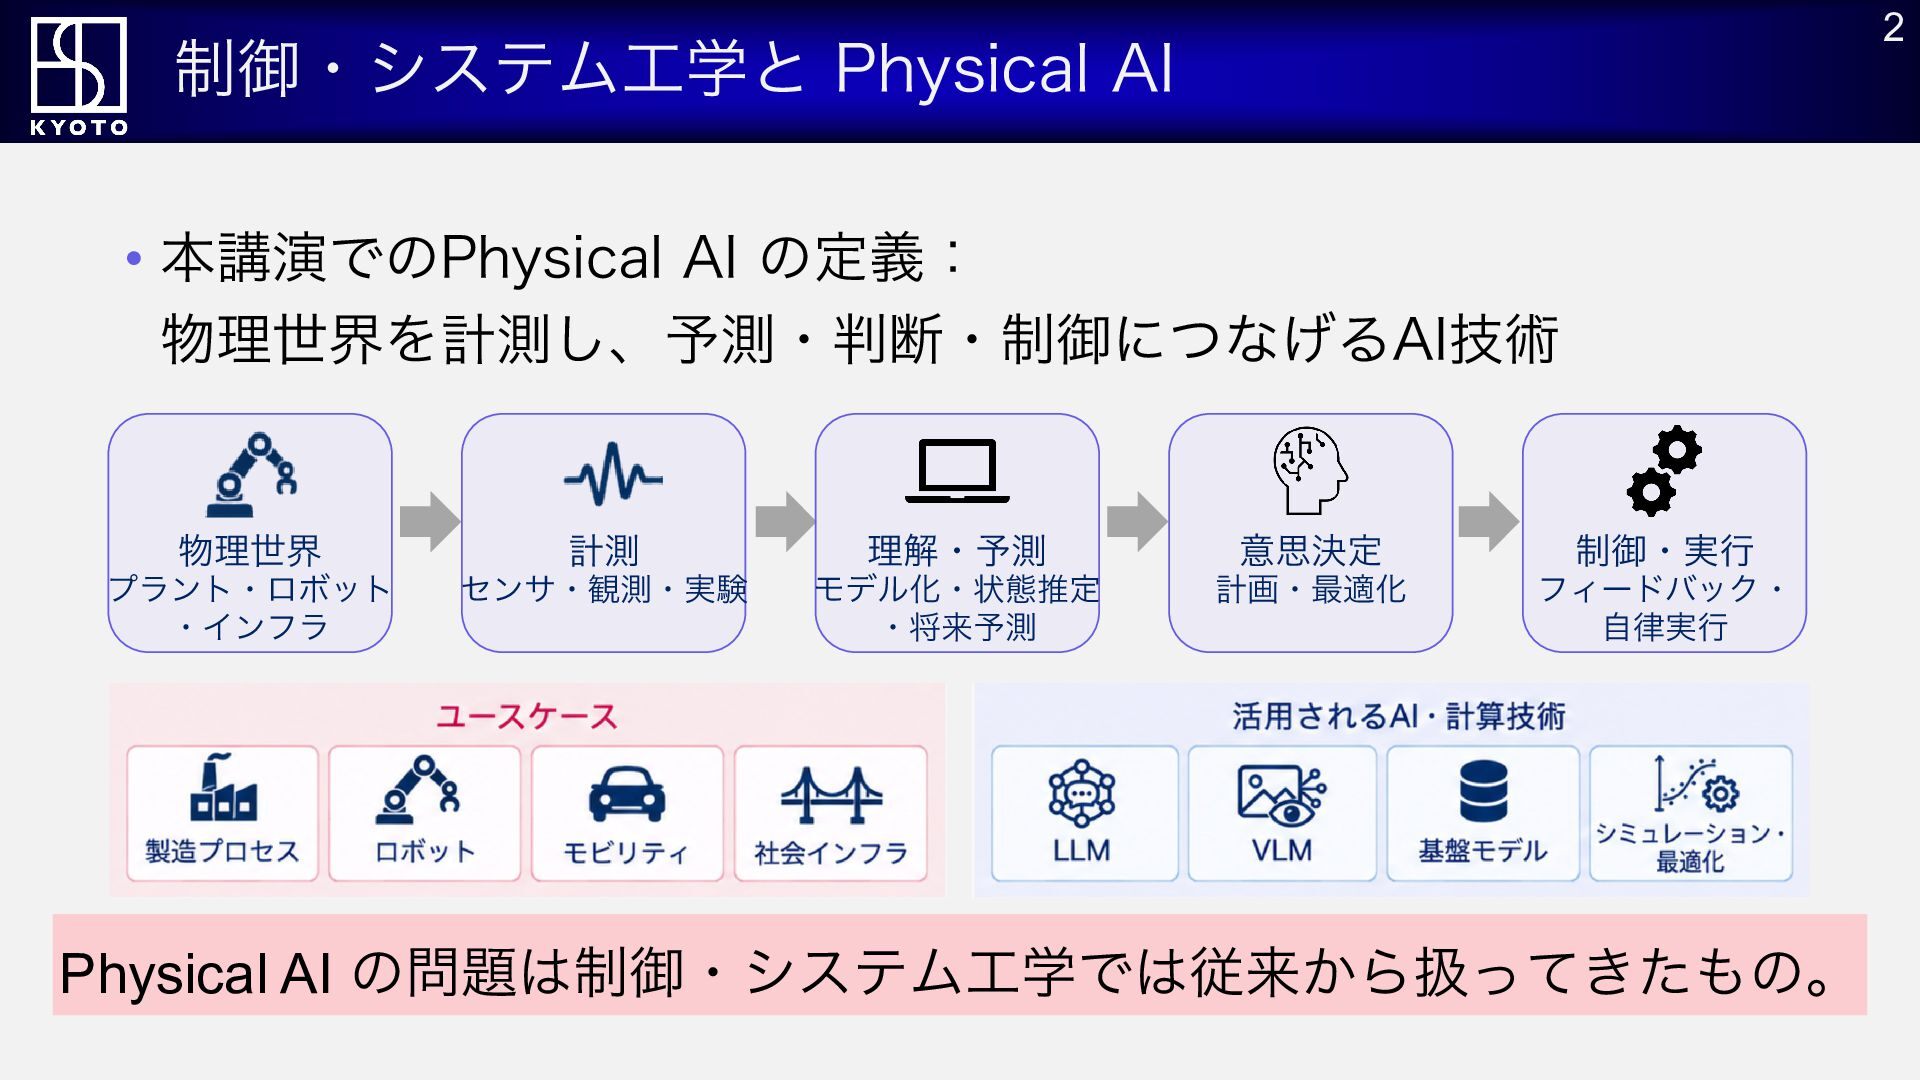
  2. 2 制御・システム工学と Physical AI • 本講演でのPhysical AI の定義: 物理世界を計測し、予測・判断・制御につなげるAI技術 物理世界

    計測 理解・予測 意思決定 制御・実行 プラント・ロボット ・インフラ センサ・観測・実験 モデル化・状態推定 ・将来予測 計画・最適化 フィードバック・ 自律実行 Physical AI の問題は制御・システム工学では従来から扱ってきたもの。
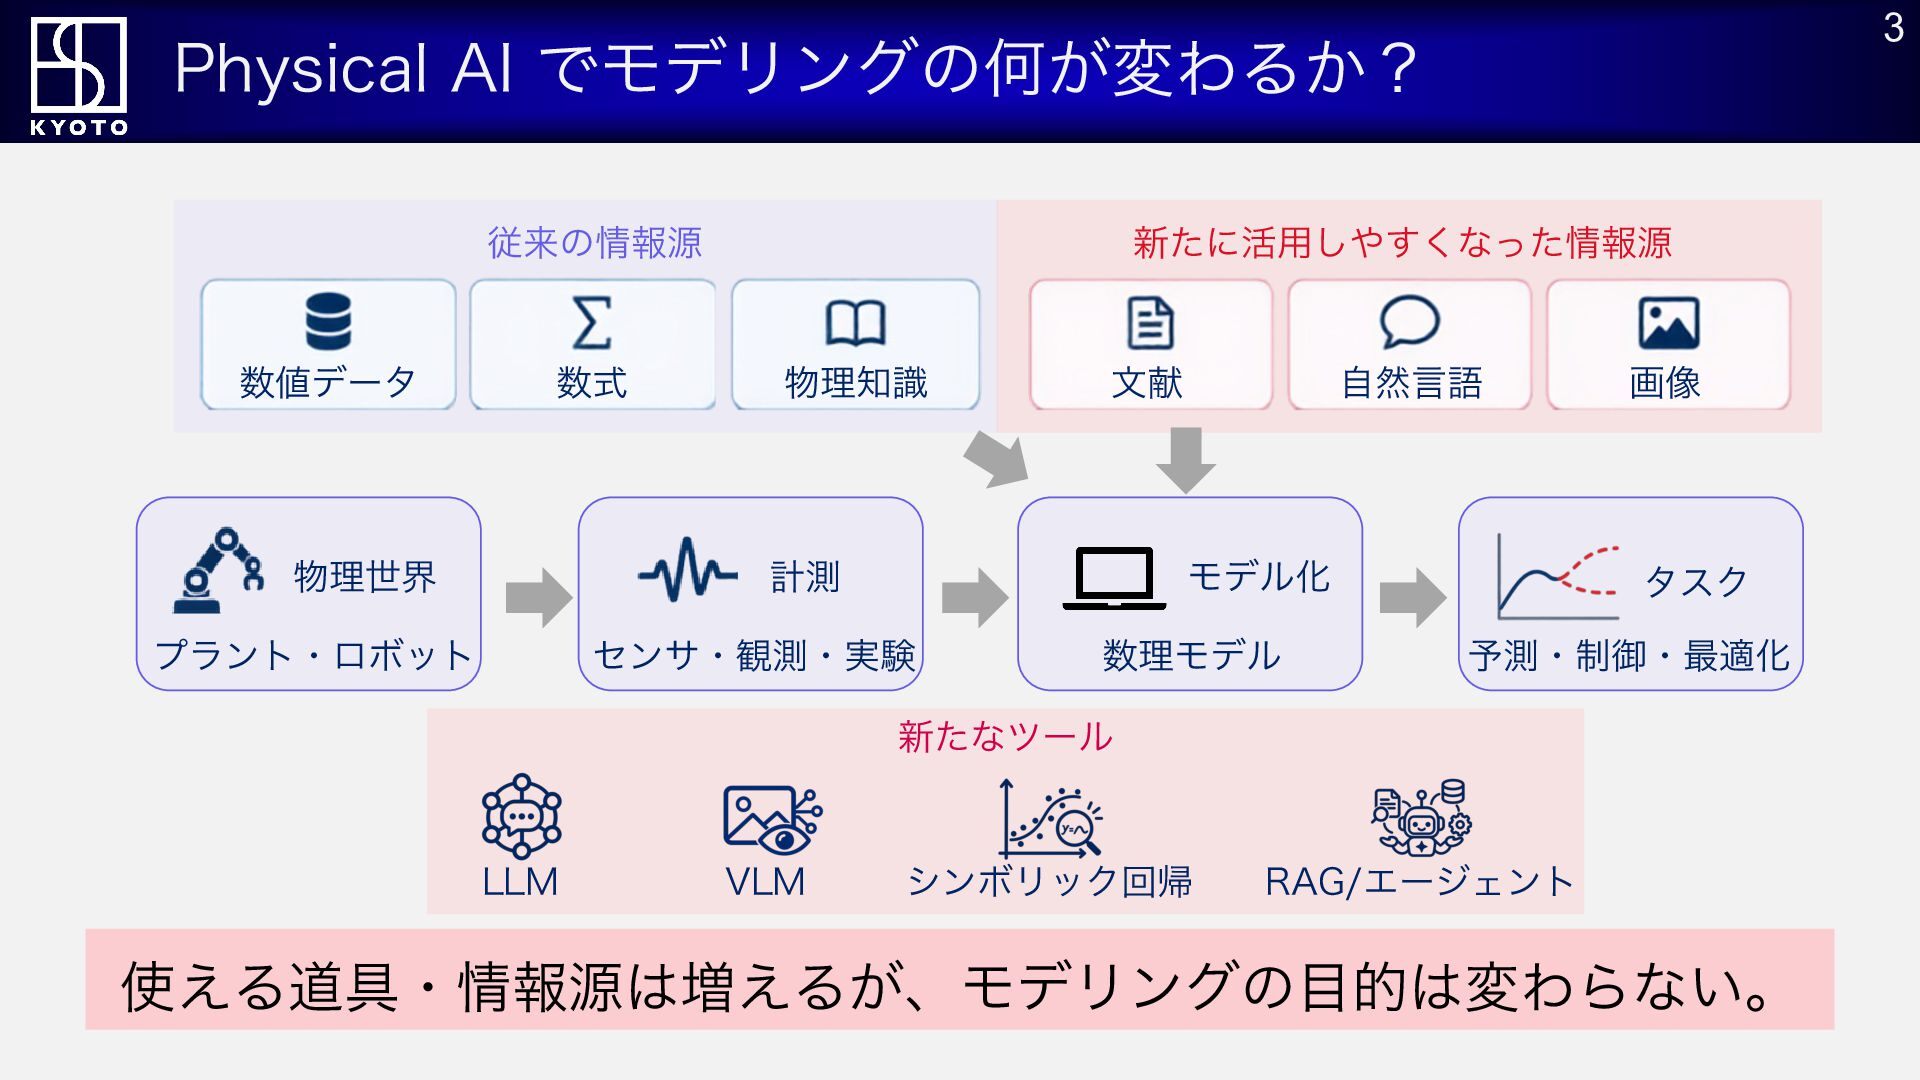
  3. 3 Physical AI でモデリングの何が変わるか? 従来の情報源 数値データ 数式 物理世界 新たに活用しやすくなった情報源 物理知識

    文献 計測 プラント・ロボット 自然言語 モデル化 センサ・観測・実験 数理モデル 画像 タスク 予測・制御・最適化 新たなツール LLM VLM シンボリック回帰 RAG/エージェント 使える道具・情報源は増えるが、モデリングの目的は変わらない。
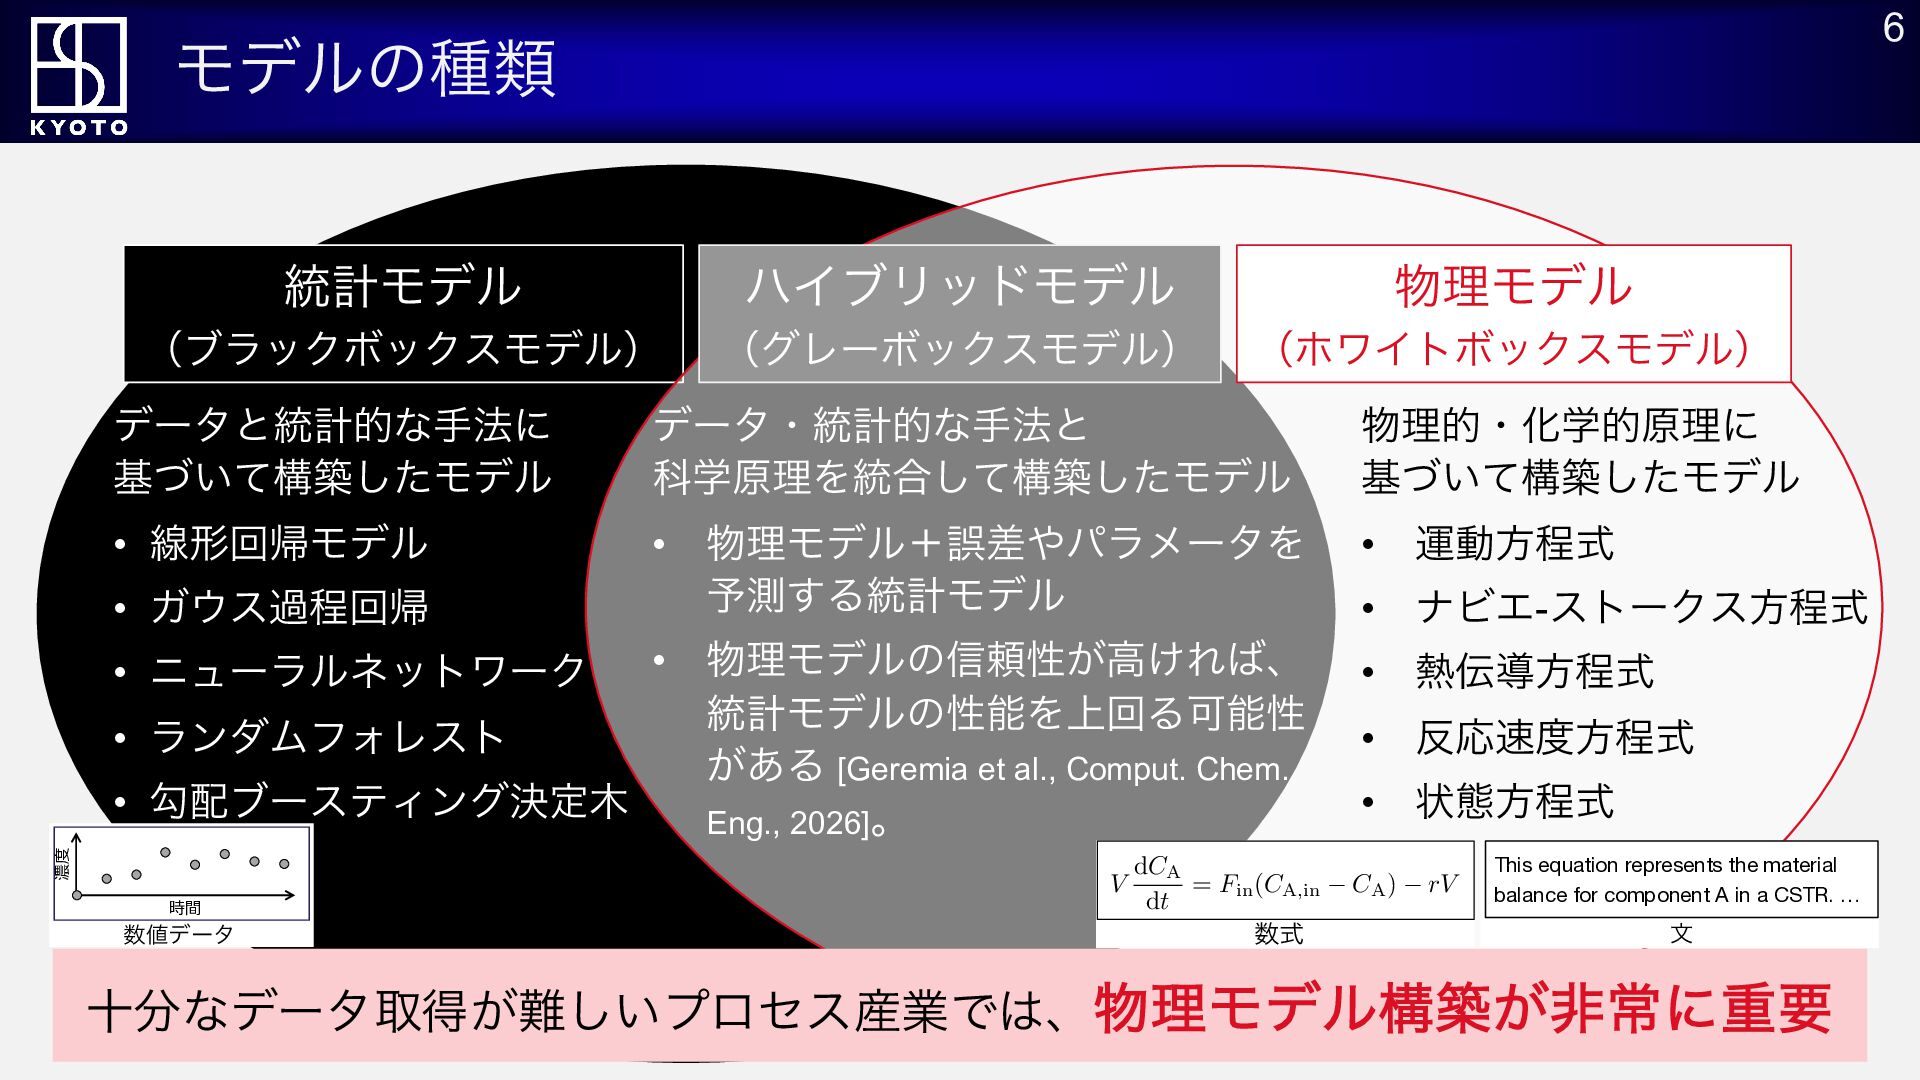
  4. 6 モデルの種類 統計モデル ハイブリッドモデル 物理モデル (ブラックボックスモデル) (グレーボックスモデル) (ホワイトボックスモデル) データと統計的な手法に 基づいて構築したモデル

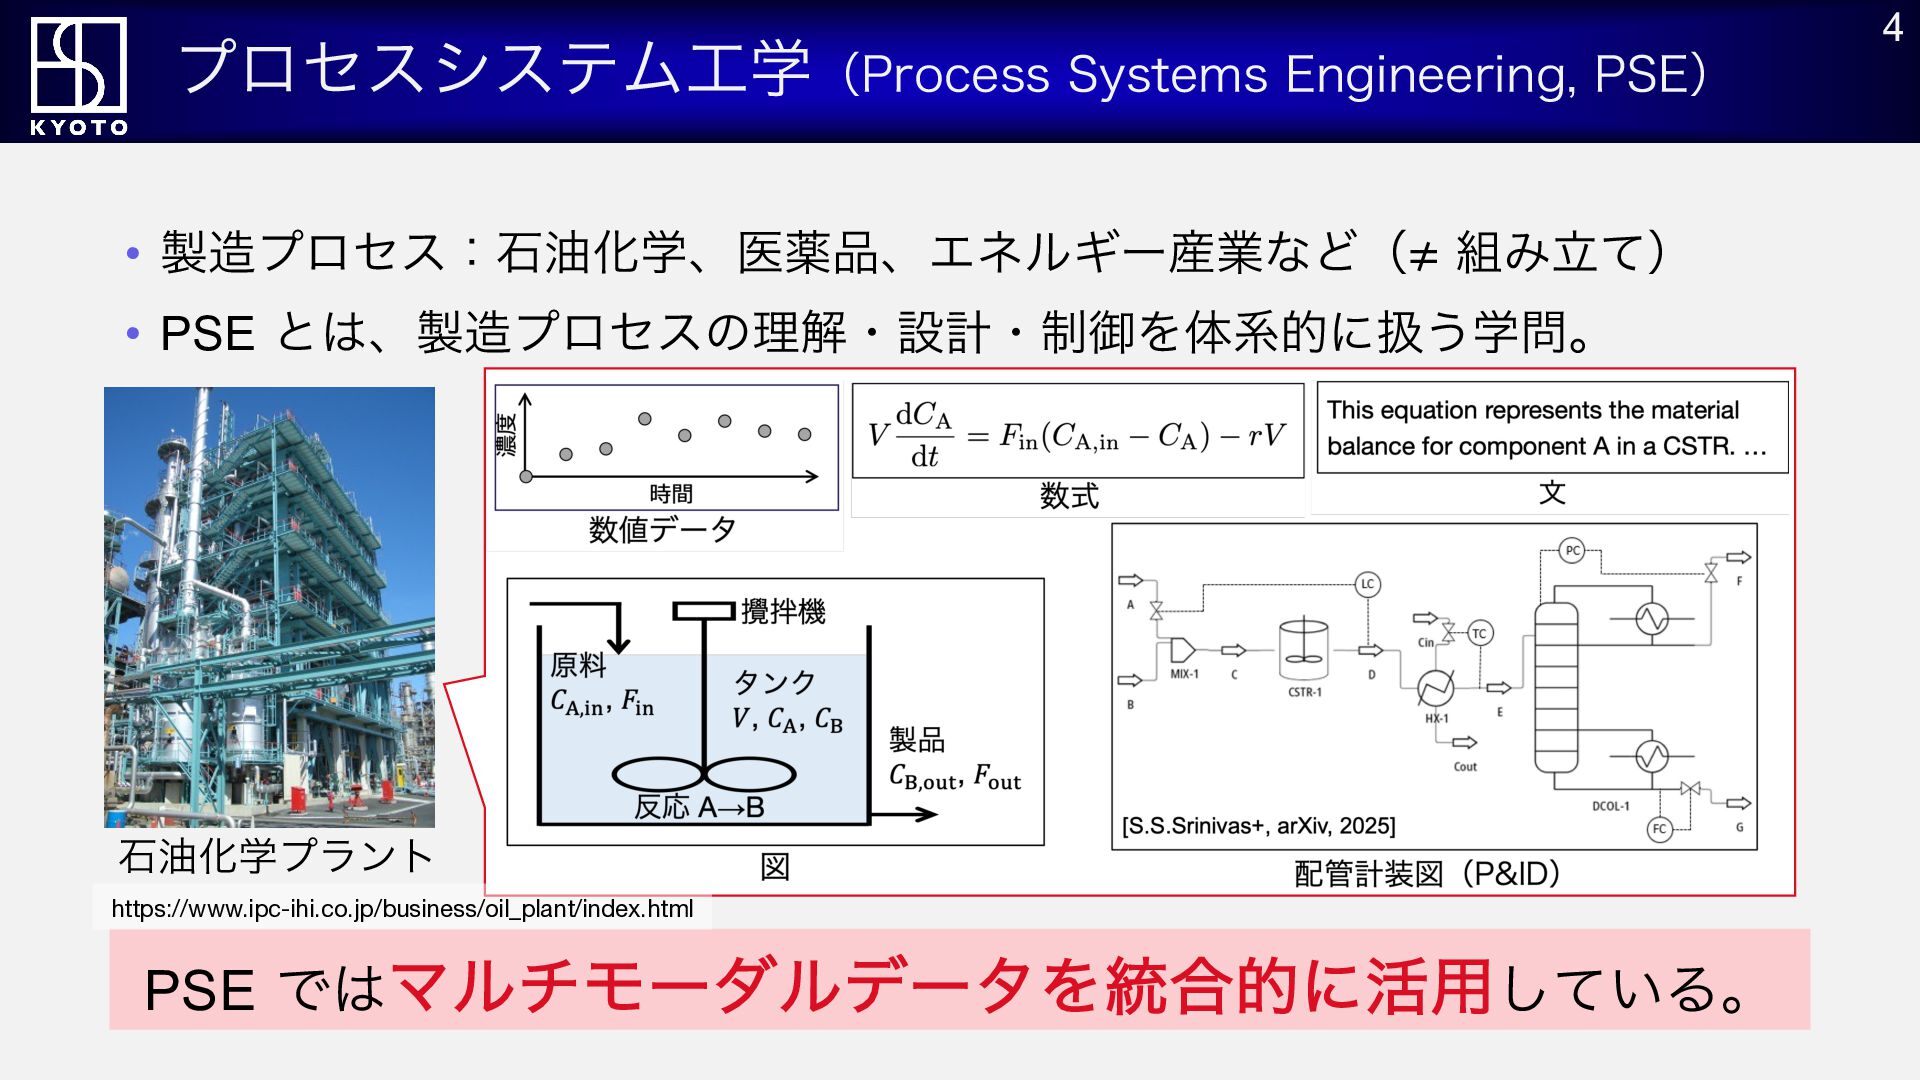
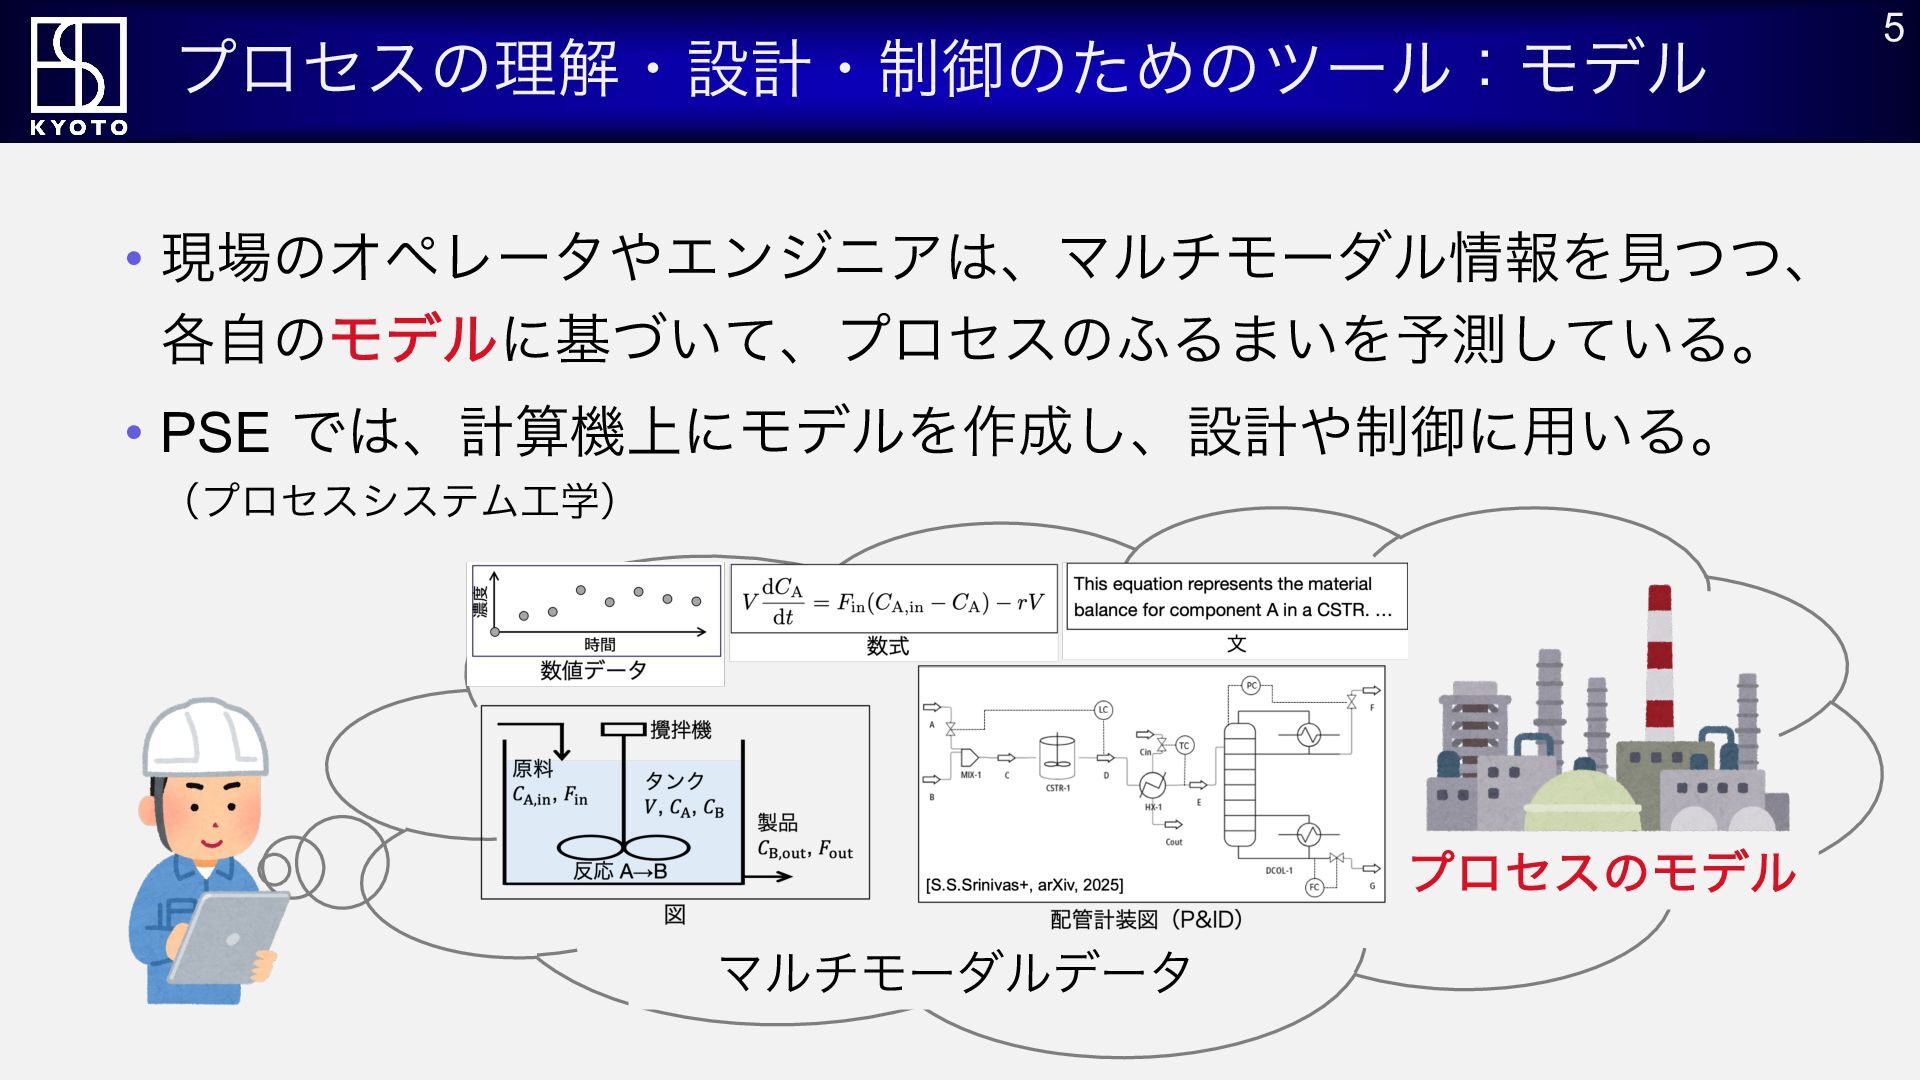
    データ・統計的な手法と 科学原理を統合して構築したモデル 物理的・化学的原理に 基づいて構築したモデル • 線形回帰モデル • 物理モデル+誤差やパラメータを 予測する統計モデル • 運動方程式 • ナビエ-ストークス方程式 物理モデルの信頼性が高ければ、 統計モデルの性能を上回る可能性 がある [Geremia et al., Comput. Chem. Eng., 2026]。 • 熱伝導方程式 • 反応速度方程式 • 状態方程式 • ガウス過程回帰 • ニューラルネットワーク • ランダムフォレスト 濃度 • 勾配ブースティング決定木 • <latexit sha1_base64="qp0s5W2sAmhjWZ0RMnK3lEmgYDE=">AAACYXicbZFLSwMxFIXT8VXra6zLboJFUNAyI1LdCFVBXCrYKjilZNKMDU1mhuSOWIb8Rfdu9S+4VUwfolYvBE7OuZckX8JUcA2e91xwZmbn5heKi6Wl5ZXVNXe93NJJpihr0kQk6jYkmgkesyZwEOw2VYzIULCbsH82zG8emNI8ia9hkLK2JPcxjzglYK2O22vhIFKE5nkgCfSUzLvGnHXyANgj5CfGmF8JGHyMz79iHhuDt7+7d0fGHv45v2P3Crdwx616NW9U+K/wJ6KKJnXZcV+CbkIzyWKggmh953sptHOigFPBTCnINEsJ7ZN7dmdlTCTT7XxExOAt63RxlCi7YsAj9+dETqTWAxnazuHj9HQ2NP/NQjl1MkRHbQsizYDFdHxwlAkMCR7ixl2uGAUxsIJQxe3dMe0RCxzsp5QsFH8awV/R2q/59Vr96qDaOJ3gKaIK2kTbyEeHqIEu0CVqIoqe0Bt6Rx+FV2fRcZ3yuNUpTGY20K9yKp87tLrw</latexit> 時間 数値データ V dCA = Fin (CA,in → CA ) → rV dt 数式 数式(物理モデル) This equation represents the material balance for component A in a CSTR. … 文 十分なデータ取得が難しいプロセス産業では、物理モデル構築が非常に重要
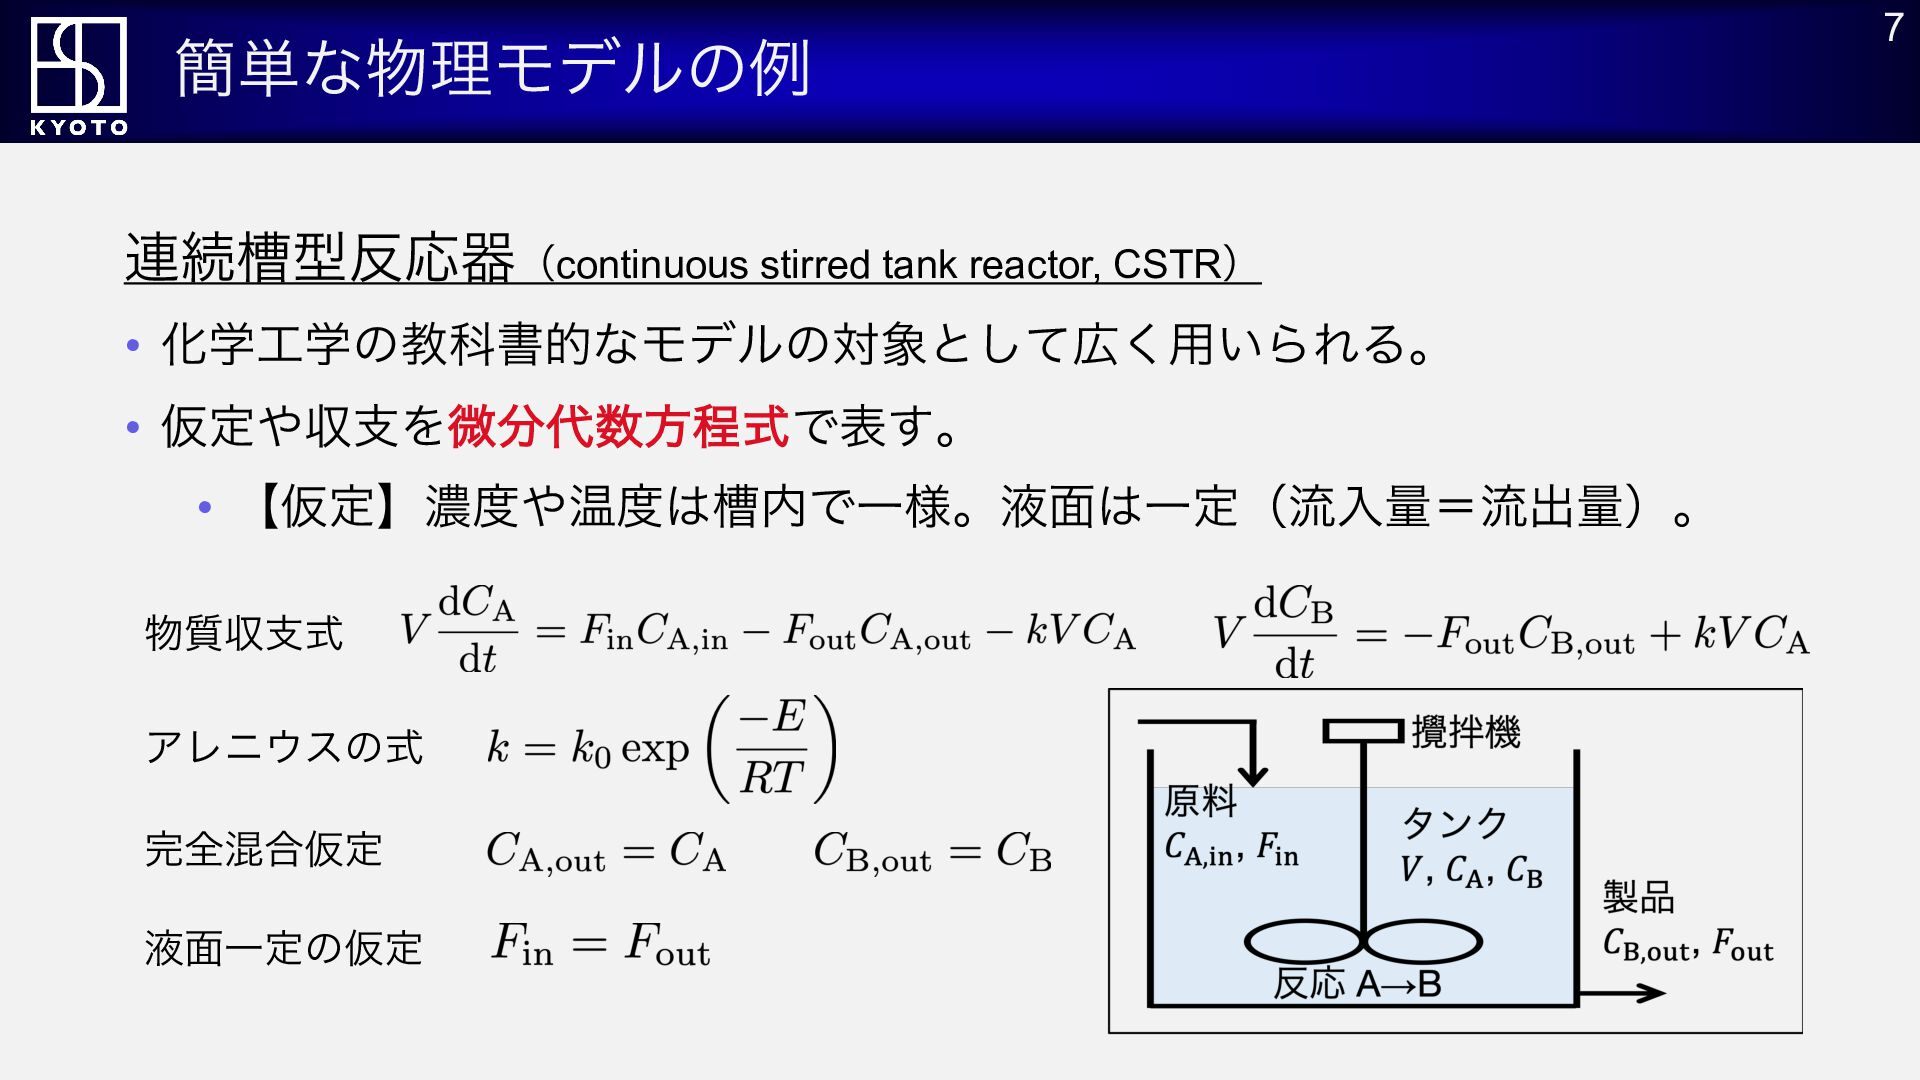
  5. 簡単な物理モデルの例 連続槽型反応器(continuous stirred tank reactor, CSTR) • 化学工学の教科書的なモデルの対象として広く用いられる。 • 仮定や収支を微分代数方程式で表す。

    • 【仮定】濃度や温度は槽内で一様。液面は一定(流入量=流出量)。 物質収支式 アレニウスの式 完全混合仮定 液面一定の仮定 7
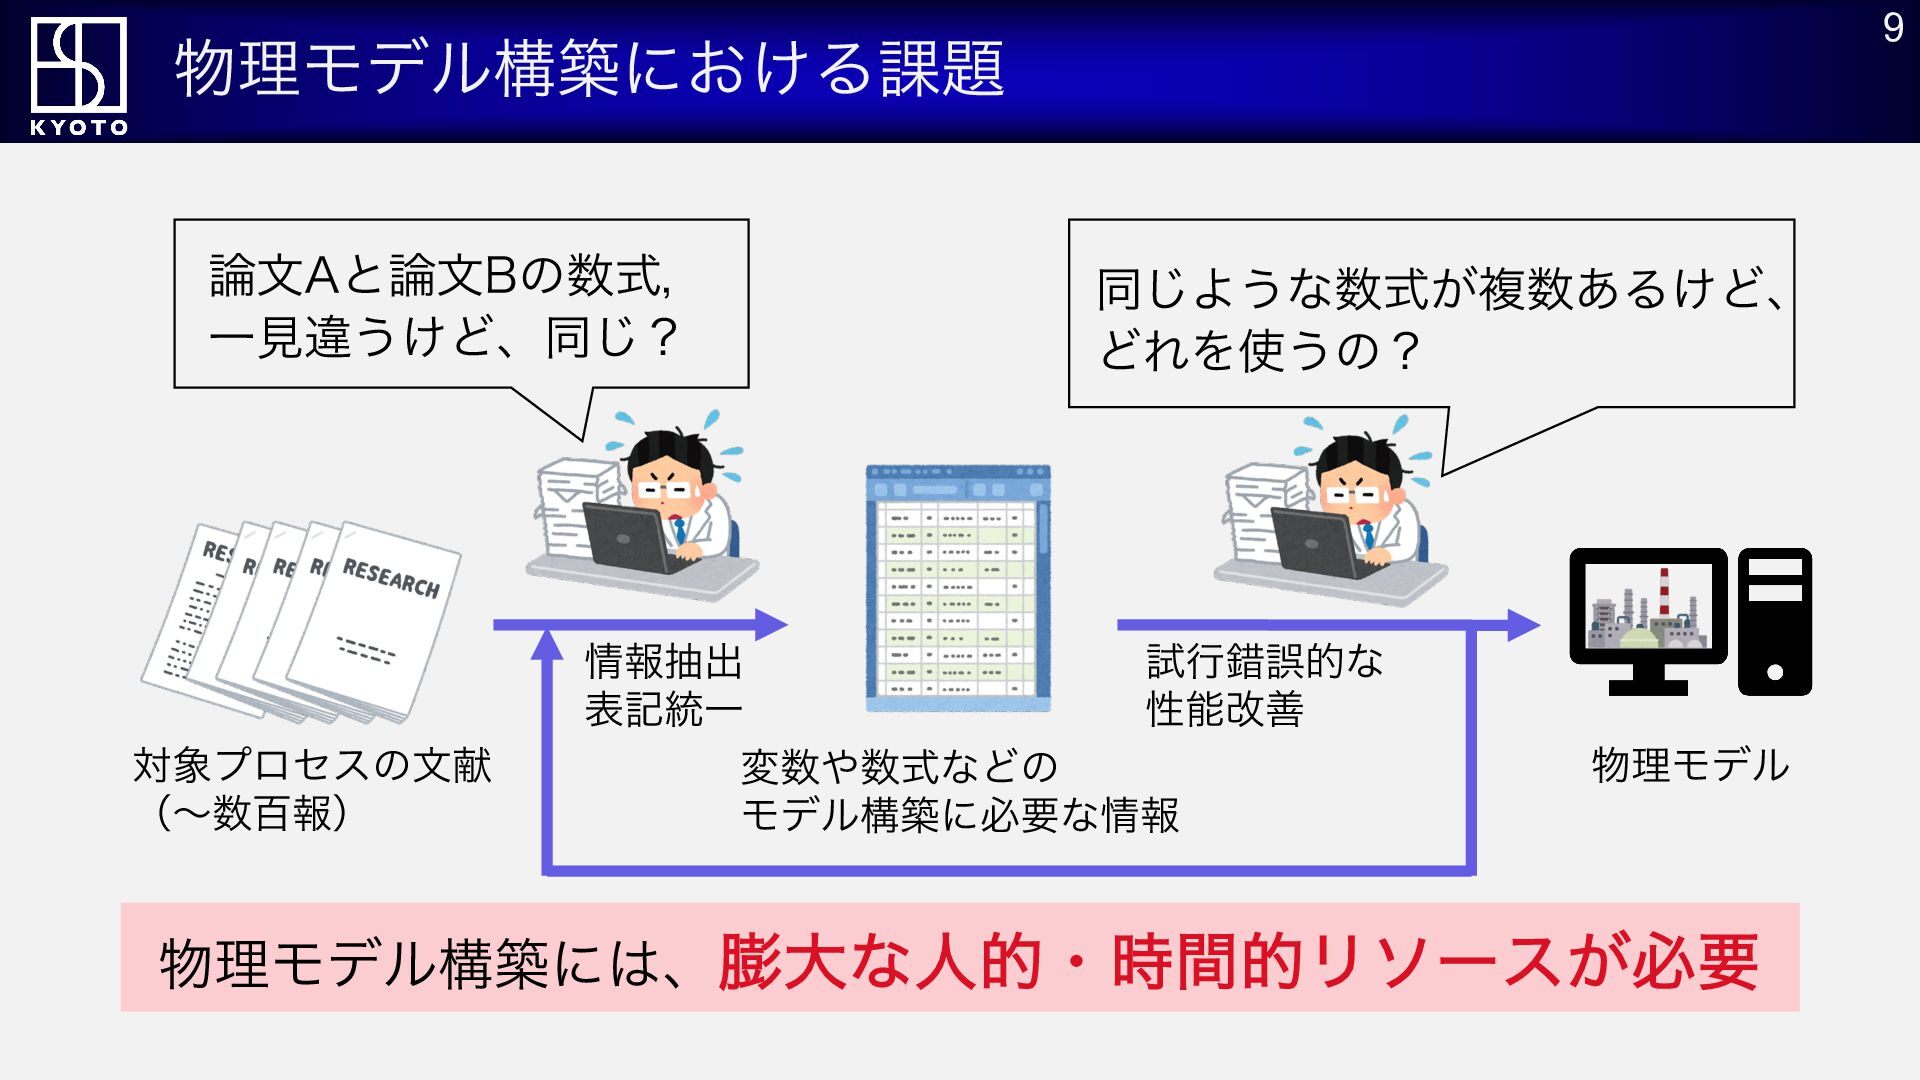
  6. 9 物理モデル構築における課題 論文Aと論文Bの数式, 一見違うけど、同じ? 対象プロセスの文献 (〜数百報) 同じような数式が複数あるけど、 どれを使うの? 情報抽出 試行錯誤的な

    表記統一 性能改善 変数や数式などの モデル構築に必要な情報 物理モデル 物理モデル構築には、膨大な人的・時間的リソースが必要
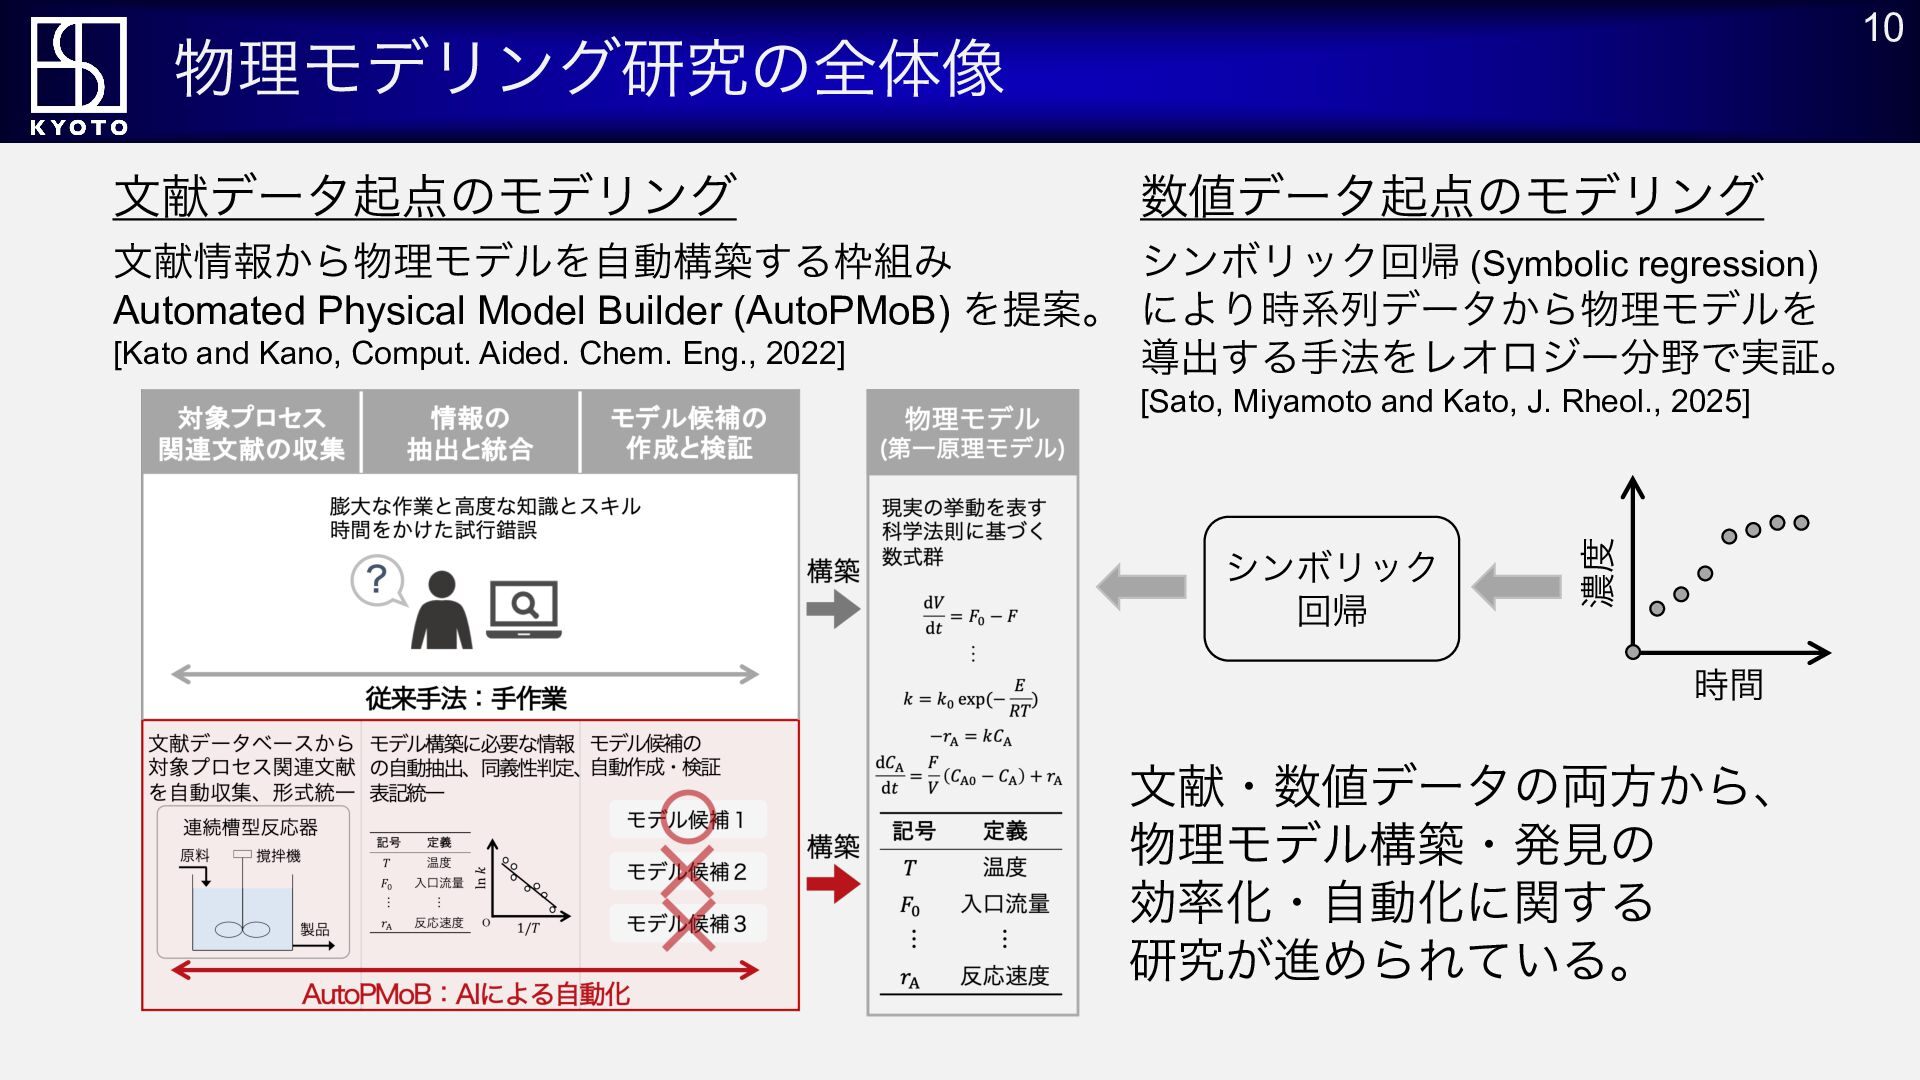
  7. 10 物理モデリング研究の全体像 文献データ起点のモデリング 数値データ起点のモデリング 文献情報から物理モデルを自動構築する枠組み シンボリック回帰 (Symbolic regression) Automated Physical

    Model Builder (AutoPMoB) を提案。 により時系列データから物理モデルを [Kato and Kano, Comput. Aided. Chem. Eng., 2022] 導出する手法をレオロジー分野で実証。 シンボリック 回帰 濃度 [Sato, Miyamoto and Kato, J. Rheol., 2025] 時間 文献・数値データの両方から、 物理モデル構築・発見の 効率化・自動化に関する 研究が進められている。
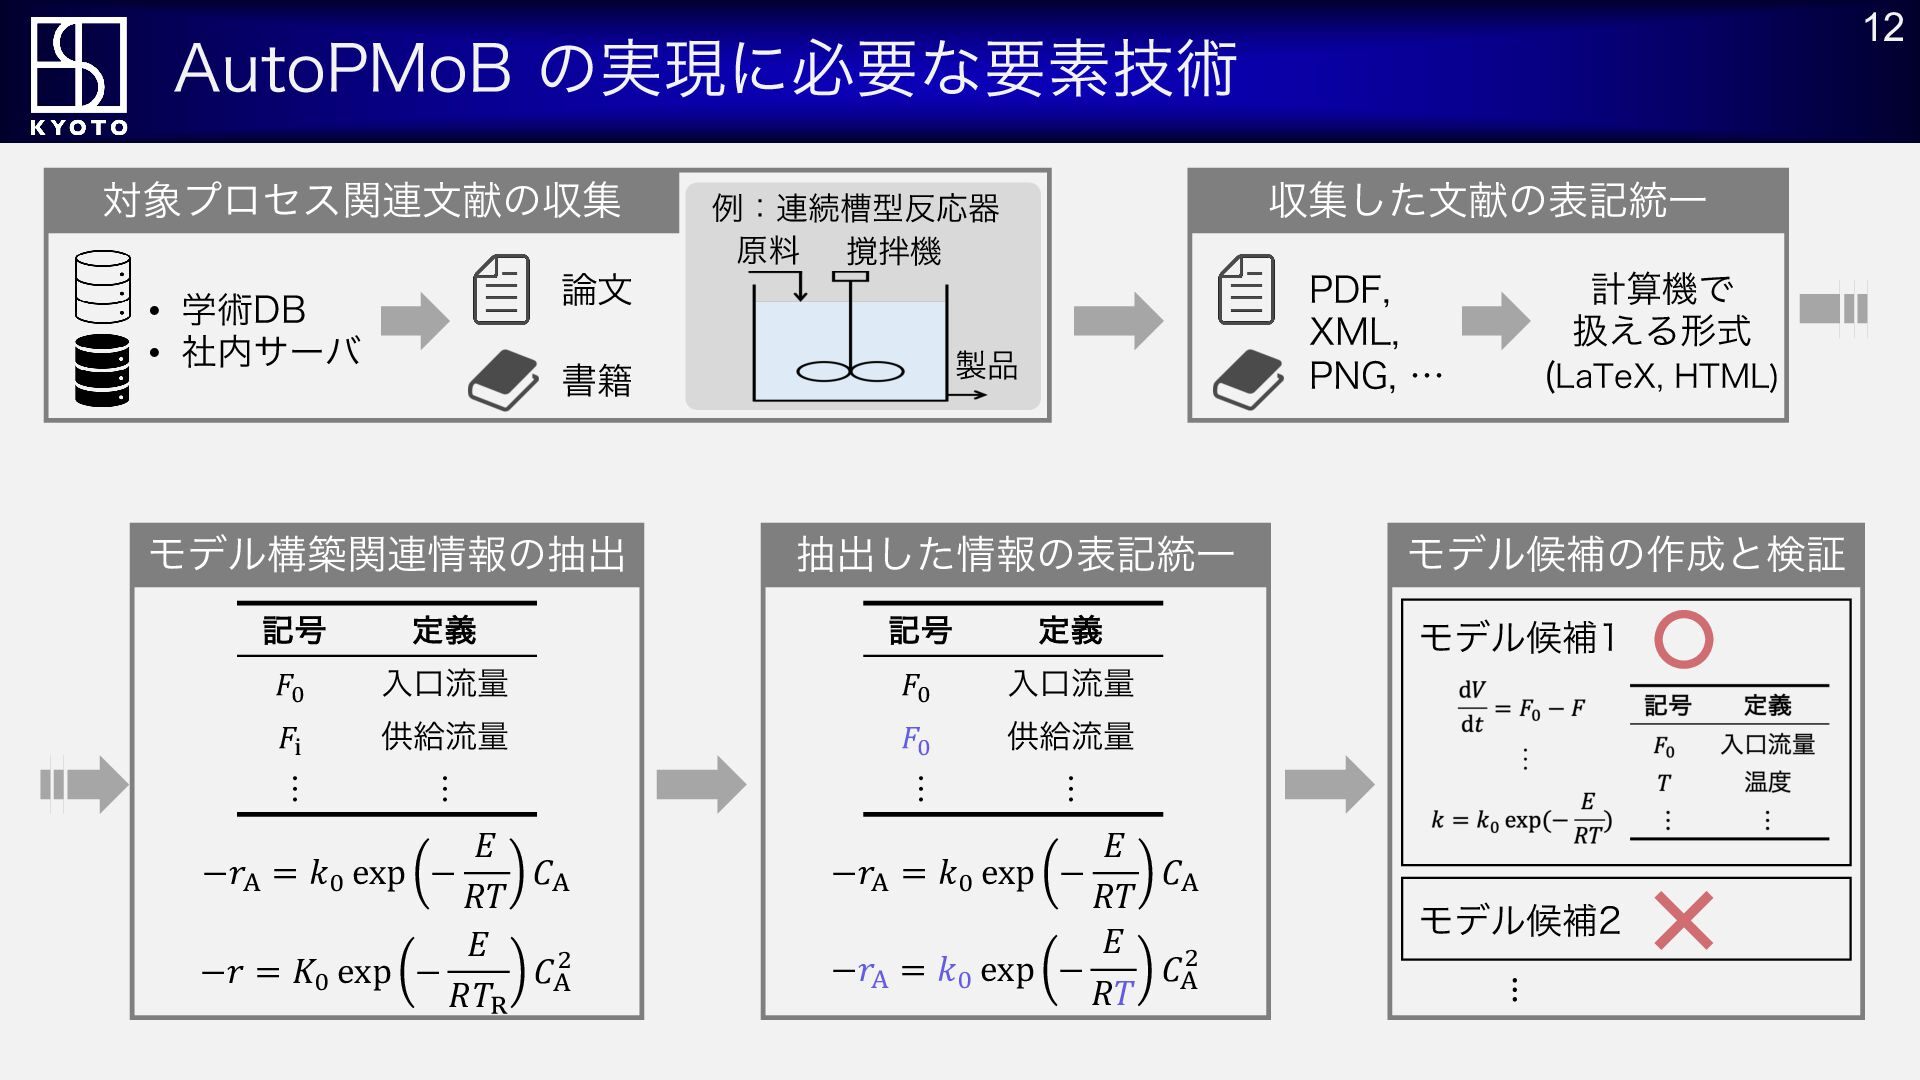
  8. 12 AutoPMoB の実現に必要な要素技術 対象プロセス関連文献の収集 収集した文献の表記統一 例:連続槽型反応器 原料 撹拌機 論文 •

    学術DB • 社内サーバ 製品 書籍 モデル構築関連情報の抽出 抽出した情報の表記統一 記号 定義 記号 定義 𝐹! 入口流量 𝐹! 入口流量 𝐹" 供給流量 𝐹! 供給流量 ⁝ ⁝ ⁝ ⁝ 𝐸 𝐶 𝑅𝑇 # 𝐸 −𝑟 = 𝐾! exp − 𝐶#$ 𝑅𝑇" −𝑟# = 𝑘! exp − 計算機で 扱える形式 PDF, XML, PNG, … 𝐸 𝐶 𝑅𝑇 # 𝐸 −𝑟# = 𝑘! exp − 𝐶#$ 𝑅𝑇 (LaTeX, HTML) モデル候補の作成と検証 モデル候補1 −𝑟# = 𝑘! exp − モデル候補2 ⋮
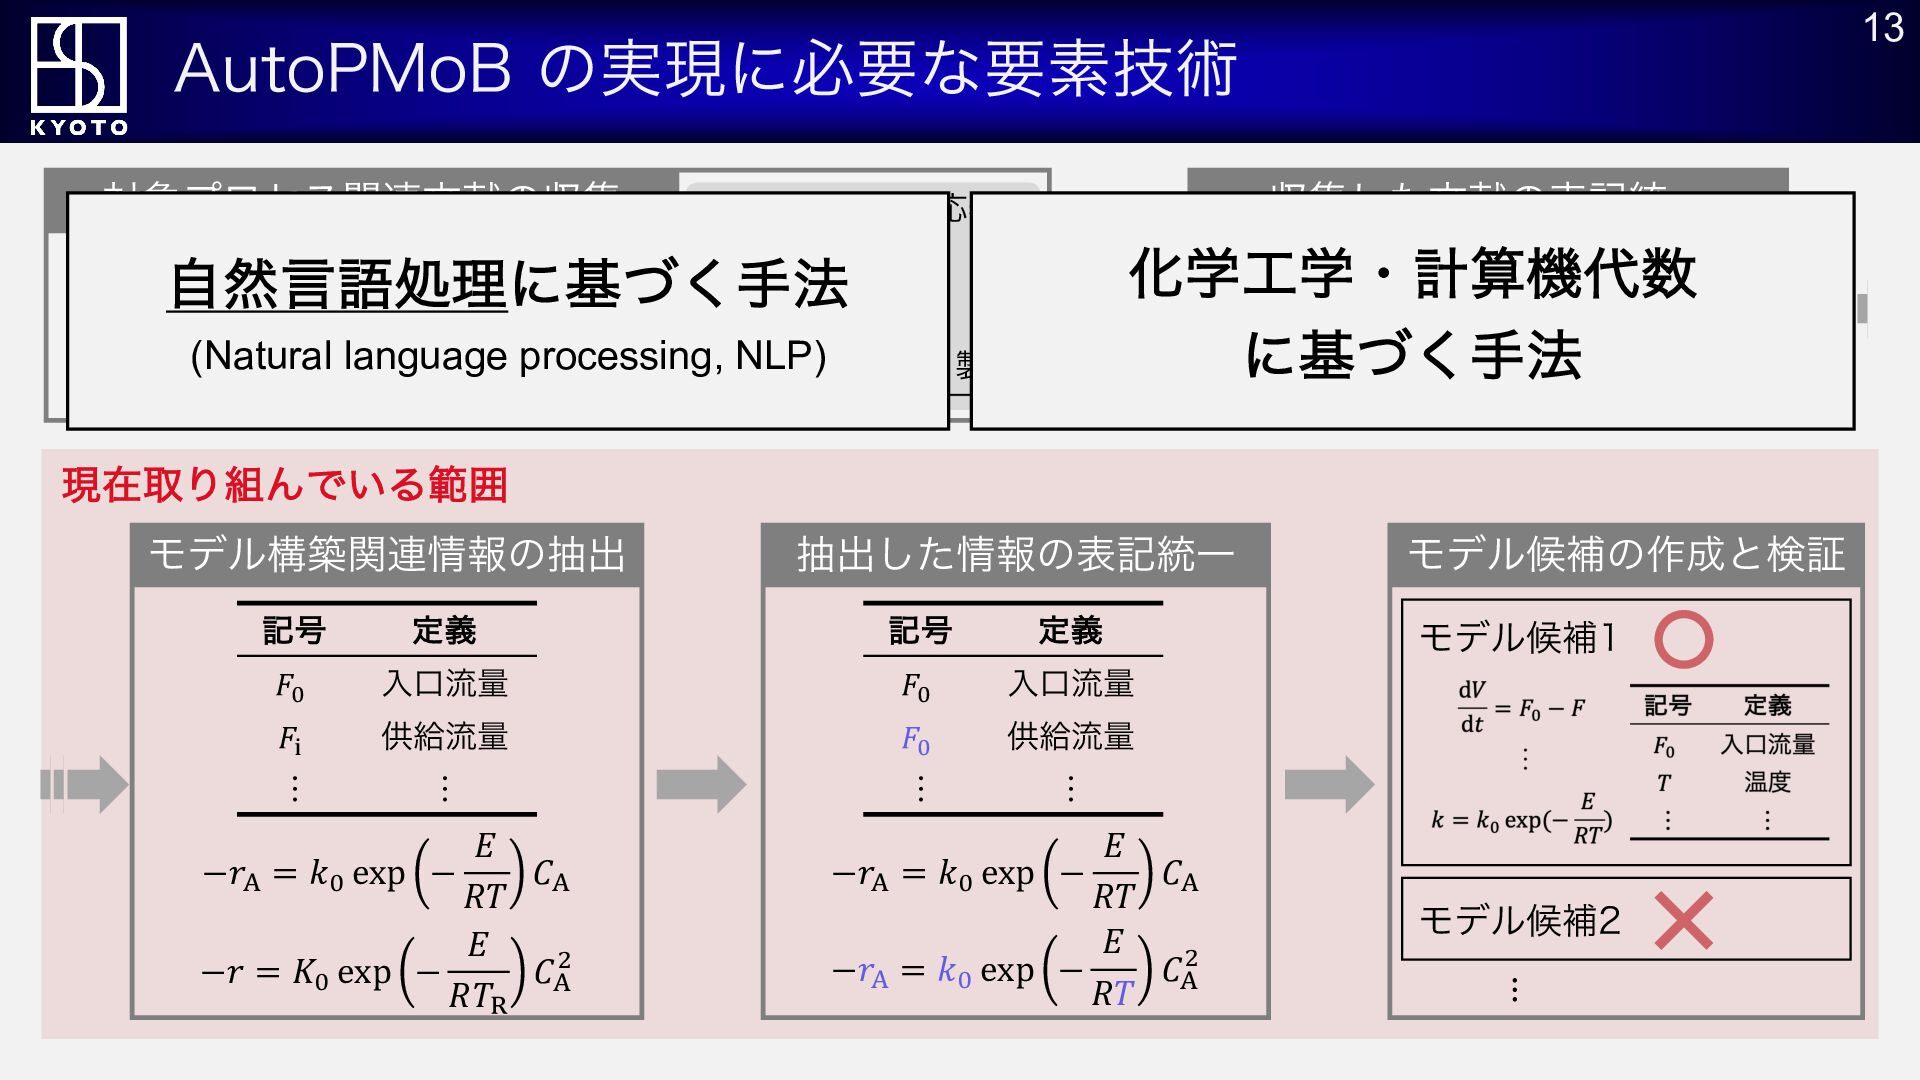
  9. 13 AutoPMoB の実現に必要な要素技術 対象プロセス関連文献の収集 収集した文献の表記統一 例:連続槽型反応器 原料 撹拌機 化学工学・計算機代数 計算機で

    PDF, 扱える形式 XML, に基づく手法 (LaTeX, HTML) PNG, … 論文 自然言語処理に基づく手法 • 学術DB • 社内サーバ (Natural language processing, NLP) 書籍 製品 現在取り組んでいる範囲 モデル構築関連情報の抽出 抽出した情報の表記統一 記号 定義 記号 定義 𝐹! 入口流量 𝐹! 入口流量 𝐹" 供給流量 𝐹! 供給流量 ⁝ ⁝ ⁝ ⁝ 𝐸 𝐶 𝑅𝑇 # 𝐸 −𝑟 = 𝐾! exp − 𝐶#$ 𝑅𝑇" −𝑟# = 𝑘! exp − 𝐸 𝐶 𝑅𝑇 # 𝐸 −𝑟# = 𝑘! exp − 𝐶#$ 𝑅𝑇 モデル候補の作成と検証 モデル候補1 −𝑟# = 𝑘! exp − モデル候補2 ⋮
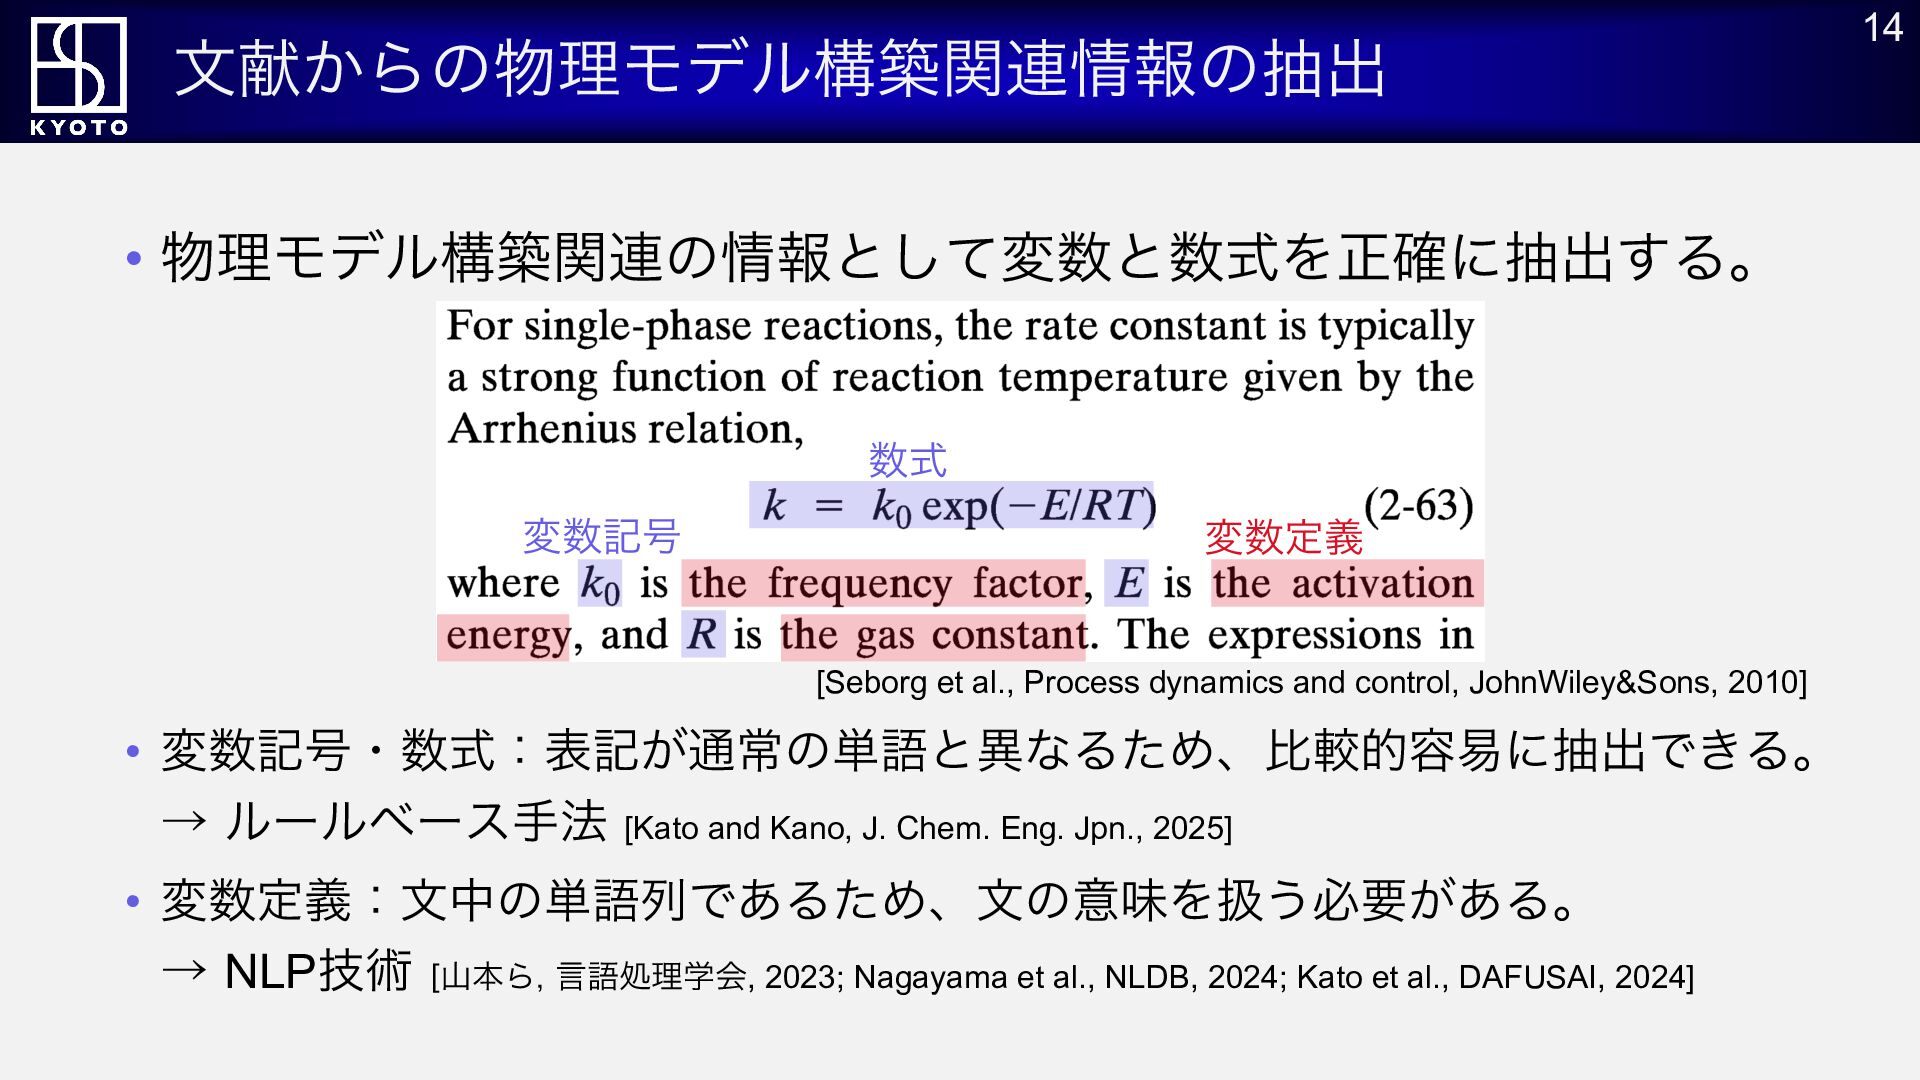
  10. 文献からの物理モデル構築関連情報の抽出 • 物理モデル構築関連の情報として変数と数式を正確に抽出する。 数式 変数記号 変数定義 [Seborg et al., Process

    dynamics and control, JohnWiley&Sons, 2010] • 変数記号・数式:表記が通常の単語と異なるため、比較的容易に抽出できる。 → ルールベース手法 [Kato and Kano, J. Chem. Eng. Jpn., 2025] • 変数定義:文中の単語列であるため、文の意味を扱う必要がある。 → NLP技術 [山本ら, 言語処理学会, 2023; Nagayama et al., NLDB, 2024; Kato et al., DAFUSAI, 2024] 14
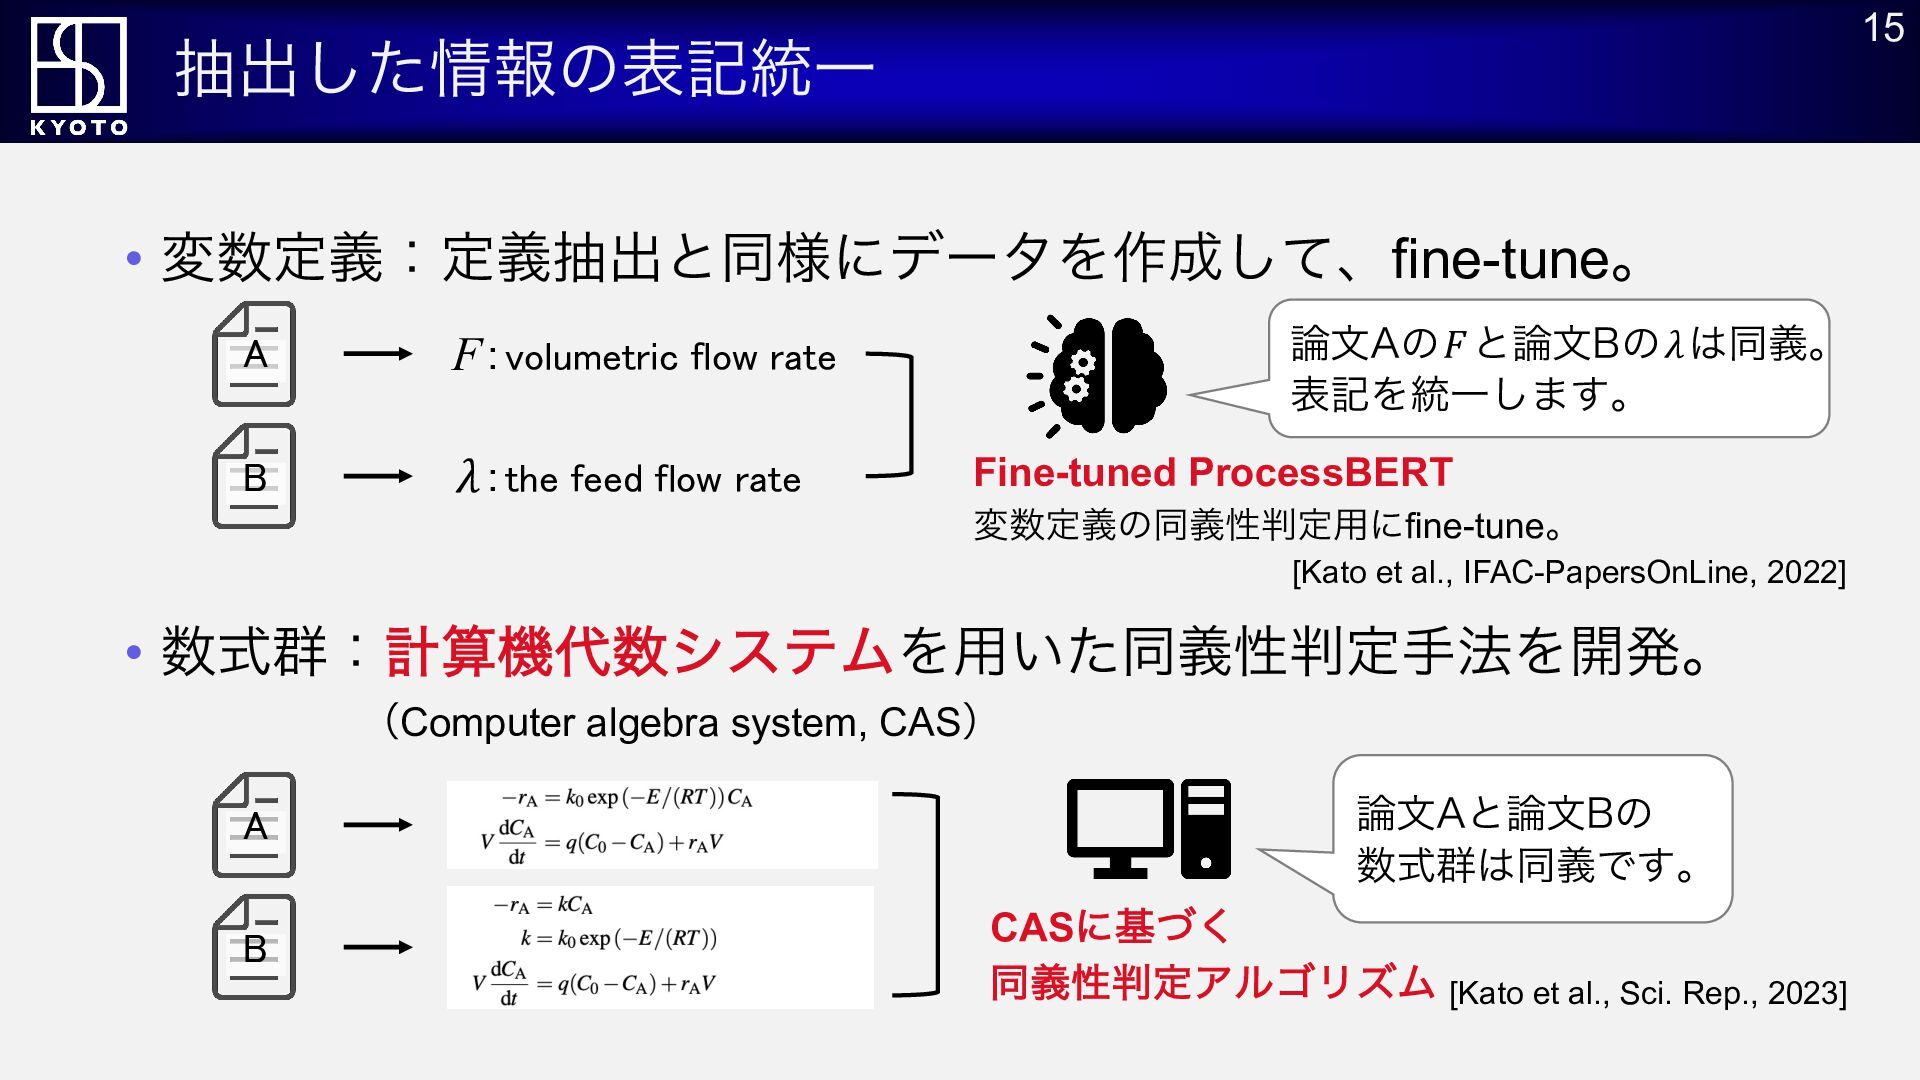
  11. 15 抽出した情報の表記統一 • 変数定義:定義抽出と同様にデータを作成して、fine-tune。 A F:volumetric flow rate B 𝜆:the

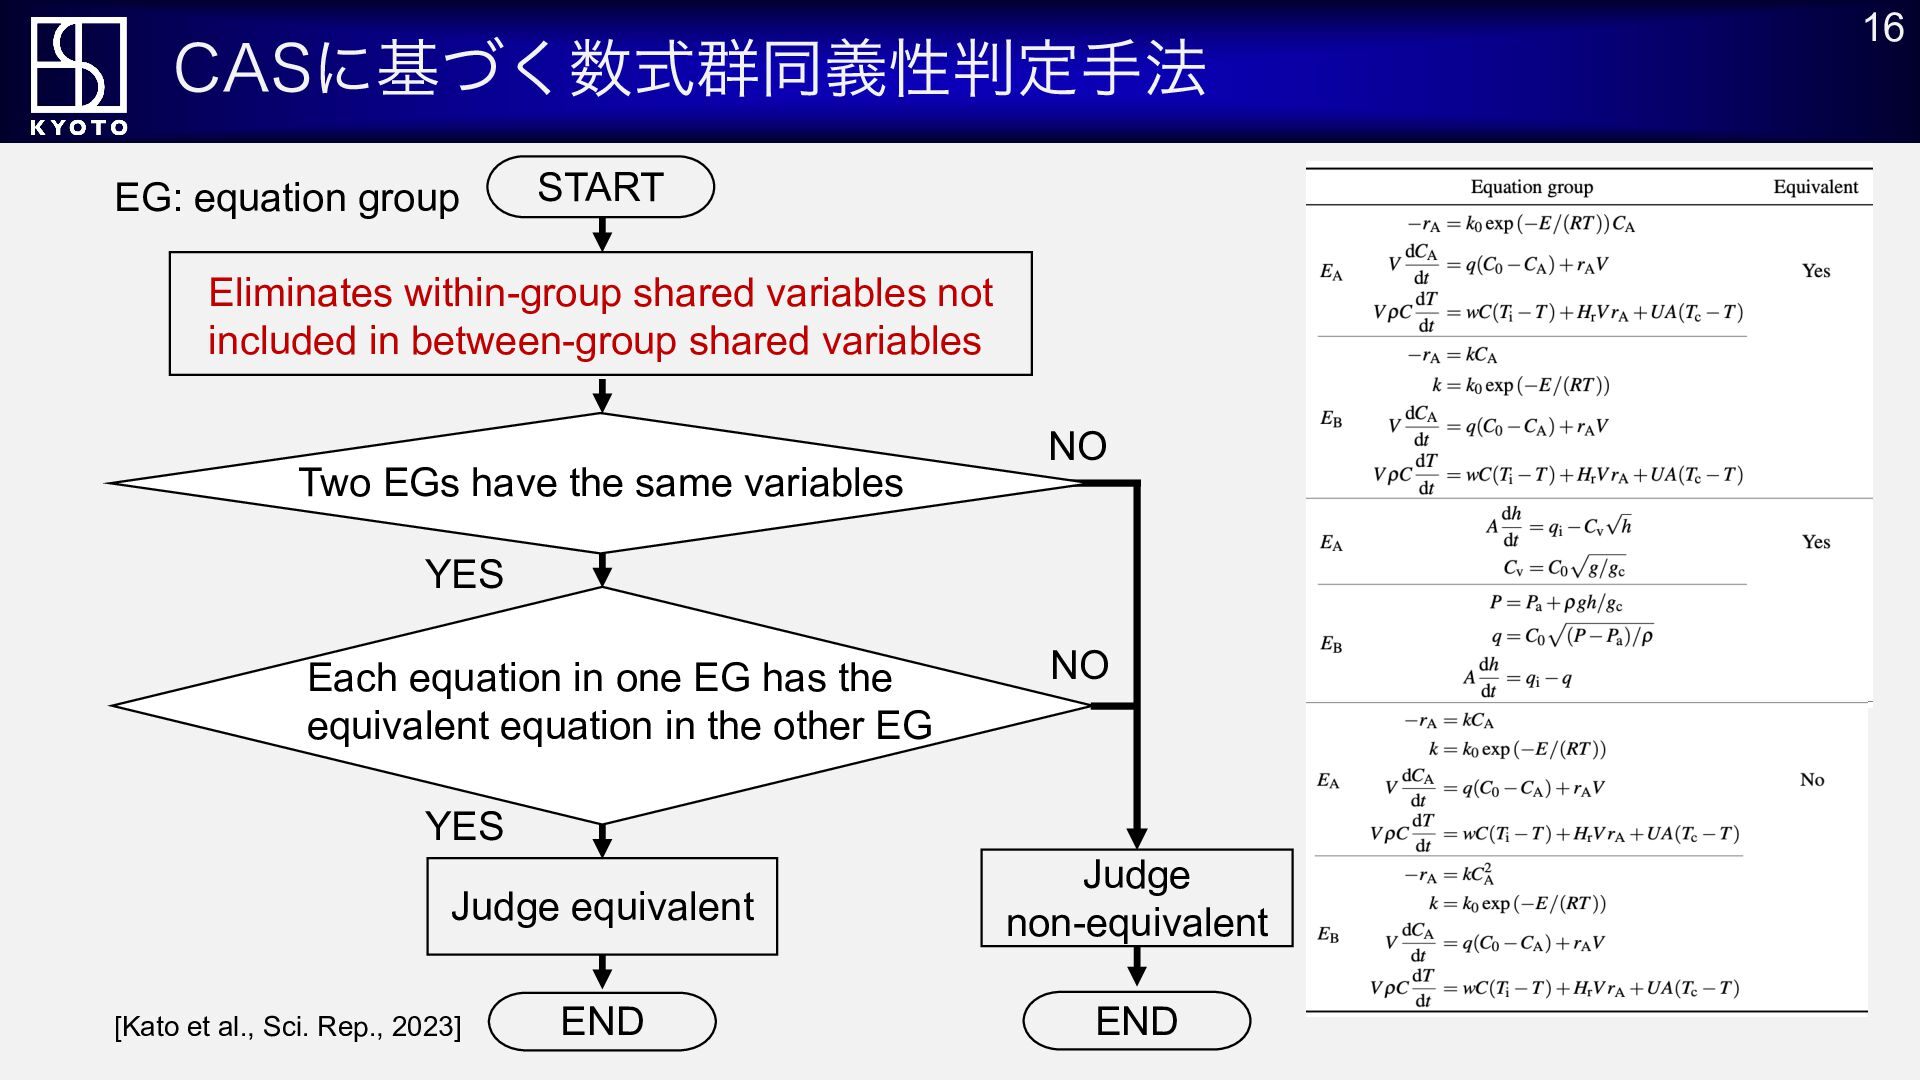
    feed flow rate 論文Aの𝐹 と論文Bの𝜆は同義。 表記を統一します。 Fine-tuned ProcessBERT 変数定義の同義性判定用にfine-tune。 [Kato et al., IFAC-PapersOnLine, 2022] • 数式群:計算機代数システムを用いた同義性判定手法を開発。 (Computer algebra system, CAS) A B 論文Aと論文Bの 数式群は同義です。 CASに基づく 同義性判定アルゴリズム [Kato et al., Sci. Rep., 2023]
  12. CASに基づく数式群同義性判定手法 EG: equation group START Eliminates within-group shared variables not

    included in between-group shared variables Two EGs have the same variables NO YES Each equation in one EG has the equivalent equation in the other EG NO YES Judge equivalent Judge non-equivalent END END [Kato et al., Sci. Rep., 2023] 16
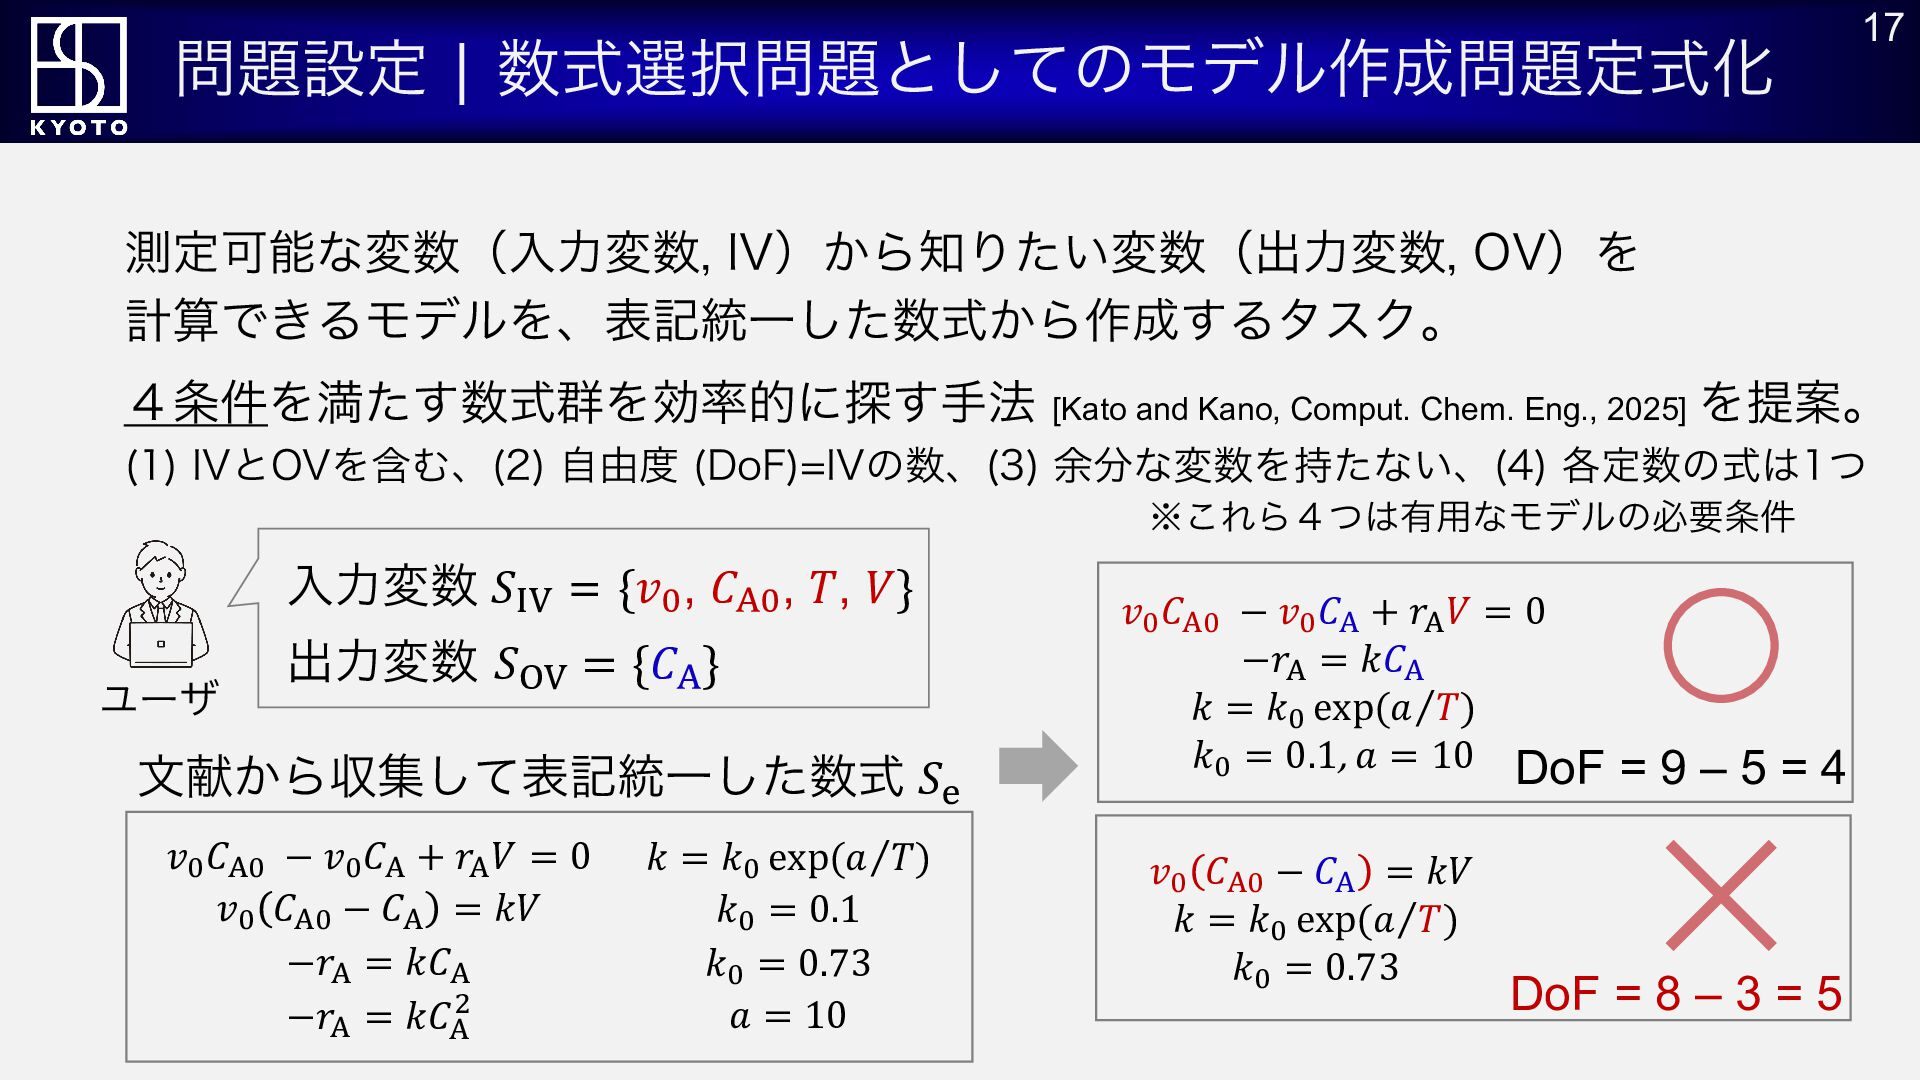
  13. 問題設定 | 数式選択問題としてのモデル作成問題定式化 17 測定可能な変数(入力変数, IV)から知りたい変数(出力変数, OV)を 計算できるモデルを、表記統一した数式から作成するタスク。 4条件を満たす数式群を効率的に探す手法 [Kato

    and Kano, Comput. Chem. Eng., 2025] を提案。 (1) IVとOVを含む、(2) 自由度 (DoF)=IVの数、(3) 余分な変数を持たない、(4) 各定数の式は1つ ※これら4つは有用なモデルの必要条件 入力変数 𝑆/0 = {𝑣1, 𝐶21, 𝑇, 𝑉} ユーザ 出力変数 𝑆30 = {𝐶2} 文献から収集して表記統一した数式 𝑆. 𝑣! 𝐶"! − 𝑣! 𝐶" + 𝑟"𝑉 = 0 𝑣! 𝐶"! − 𝐶" = 𝑘𝑉 −𝑟" = 𝑘𝐶" −𝑟" = 𝑘𝐶"# 𝑘 = 𝑘! exp(𝑎⁄𝑇) 𝑘! = 0.1 𝑘! = 0.73 𝑎 = 10 𝑣! 𝐶"! − 𝑣! 𝐶" + 𝑟"𝑉 = 0 −𝑟" = 𝑘𝐶" 𝑘 = 𝑘! exp(𝑎⁄𝑇) 𝑘! = 0.1, 𝑎 = 10 DoF = 9 – 5 = 4 𝑣! 𝐶"! − 𝐶" = 𝑘𝑉 𝑘 = 𝑘! exp(𝑎⁄𝑇) 𝑘! = 0.73 DoF = 8 – 3 = 5
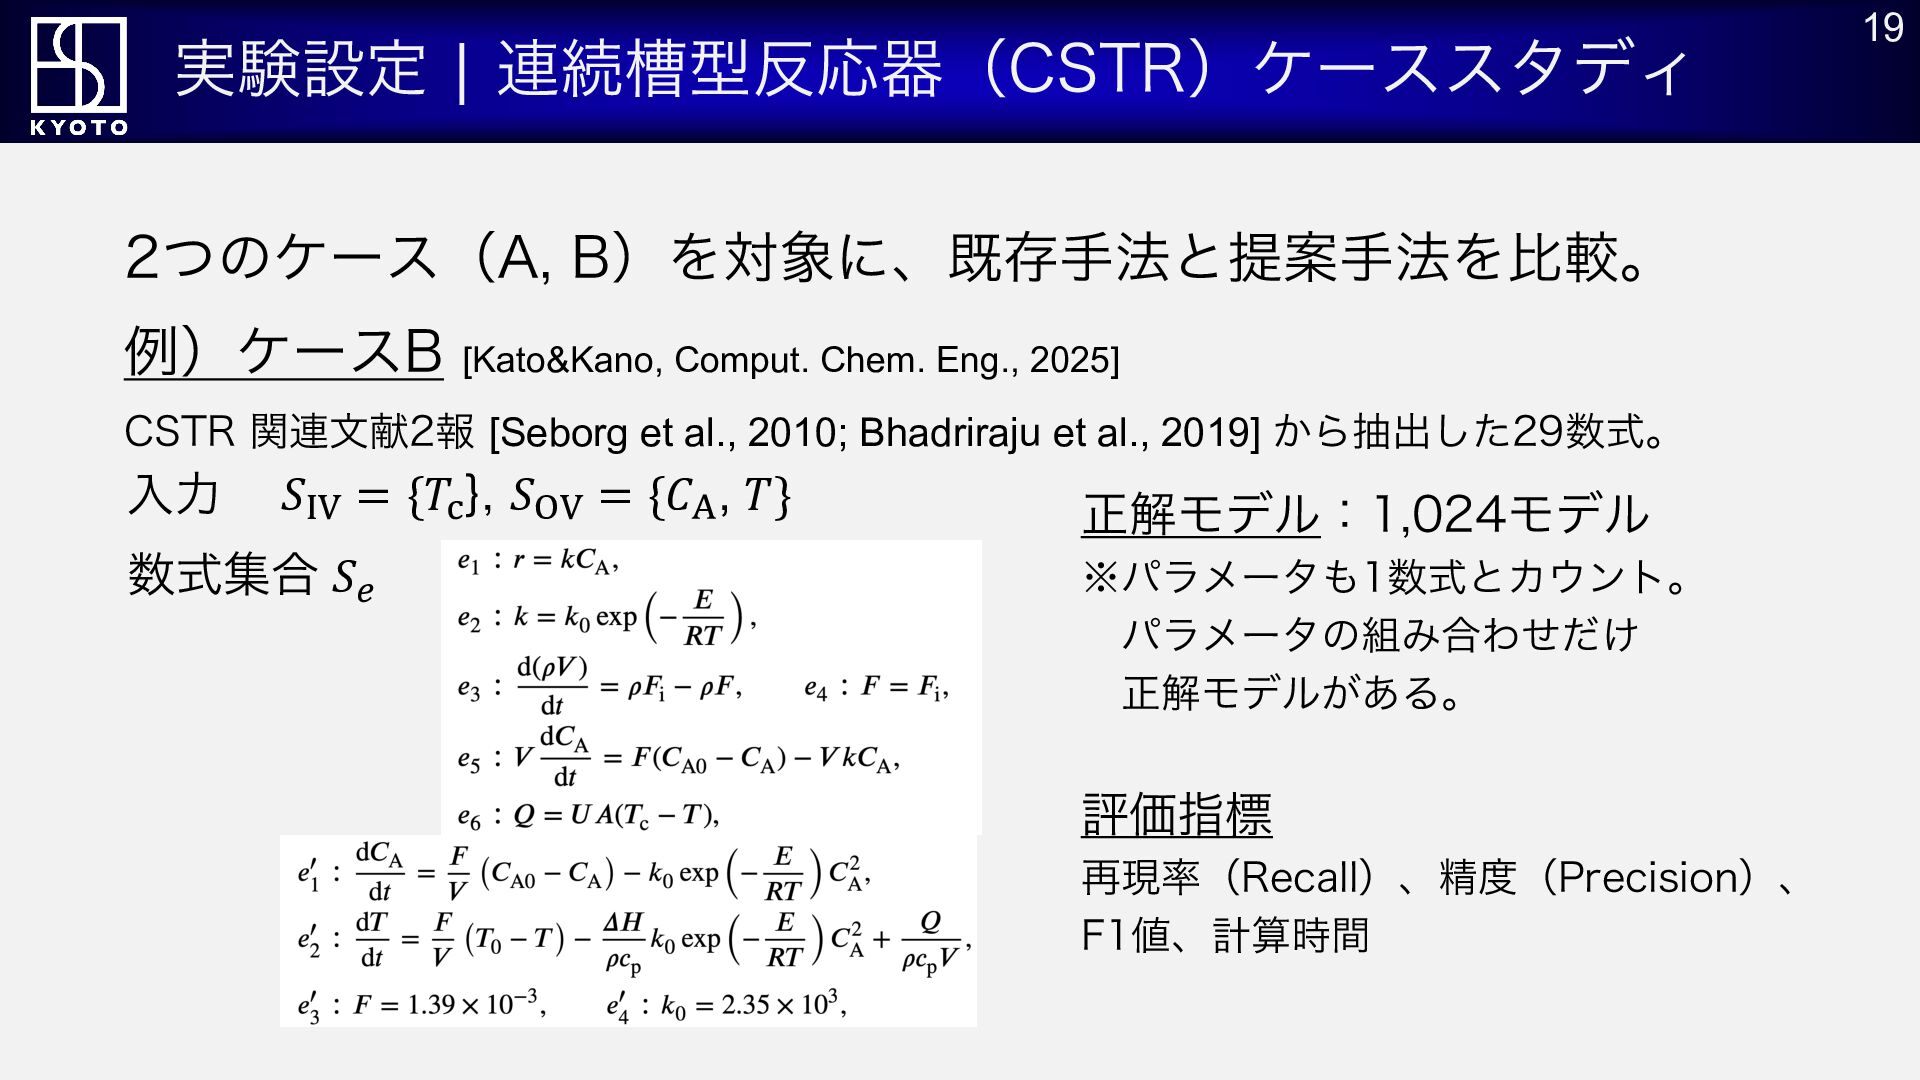
  14. 実験設定 | 連続槽型反応器(CSTR)ケーススタディ 2つのケース(A, B)を対象に、既存手法と提案手法を比較。 例)ケースB [Kato&Kano, Comput. Chem. Eng.,

    2025] CSTR 関連文献2報 [Seborg et al., 2010; Bhadriraju et al., 2019] から抽出した29数式。 入力 𝑆/0 = {𝑇5 }, 𝑆30 = {𝐶2, 𝑇} 数式集合 𝑆4 正解モデル:1,024モデル ※パラメータも1数式とカウント。 パラメータの組み合わせだけ 正解モデルがある。 評価指標 再現率(Recall)、精度(Precision)、 F1値、計算時間 19
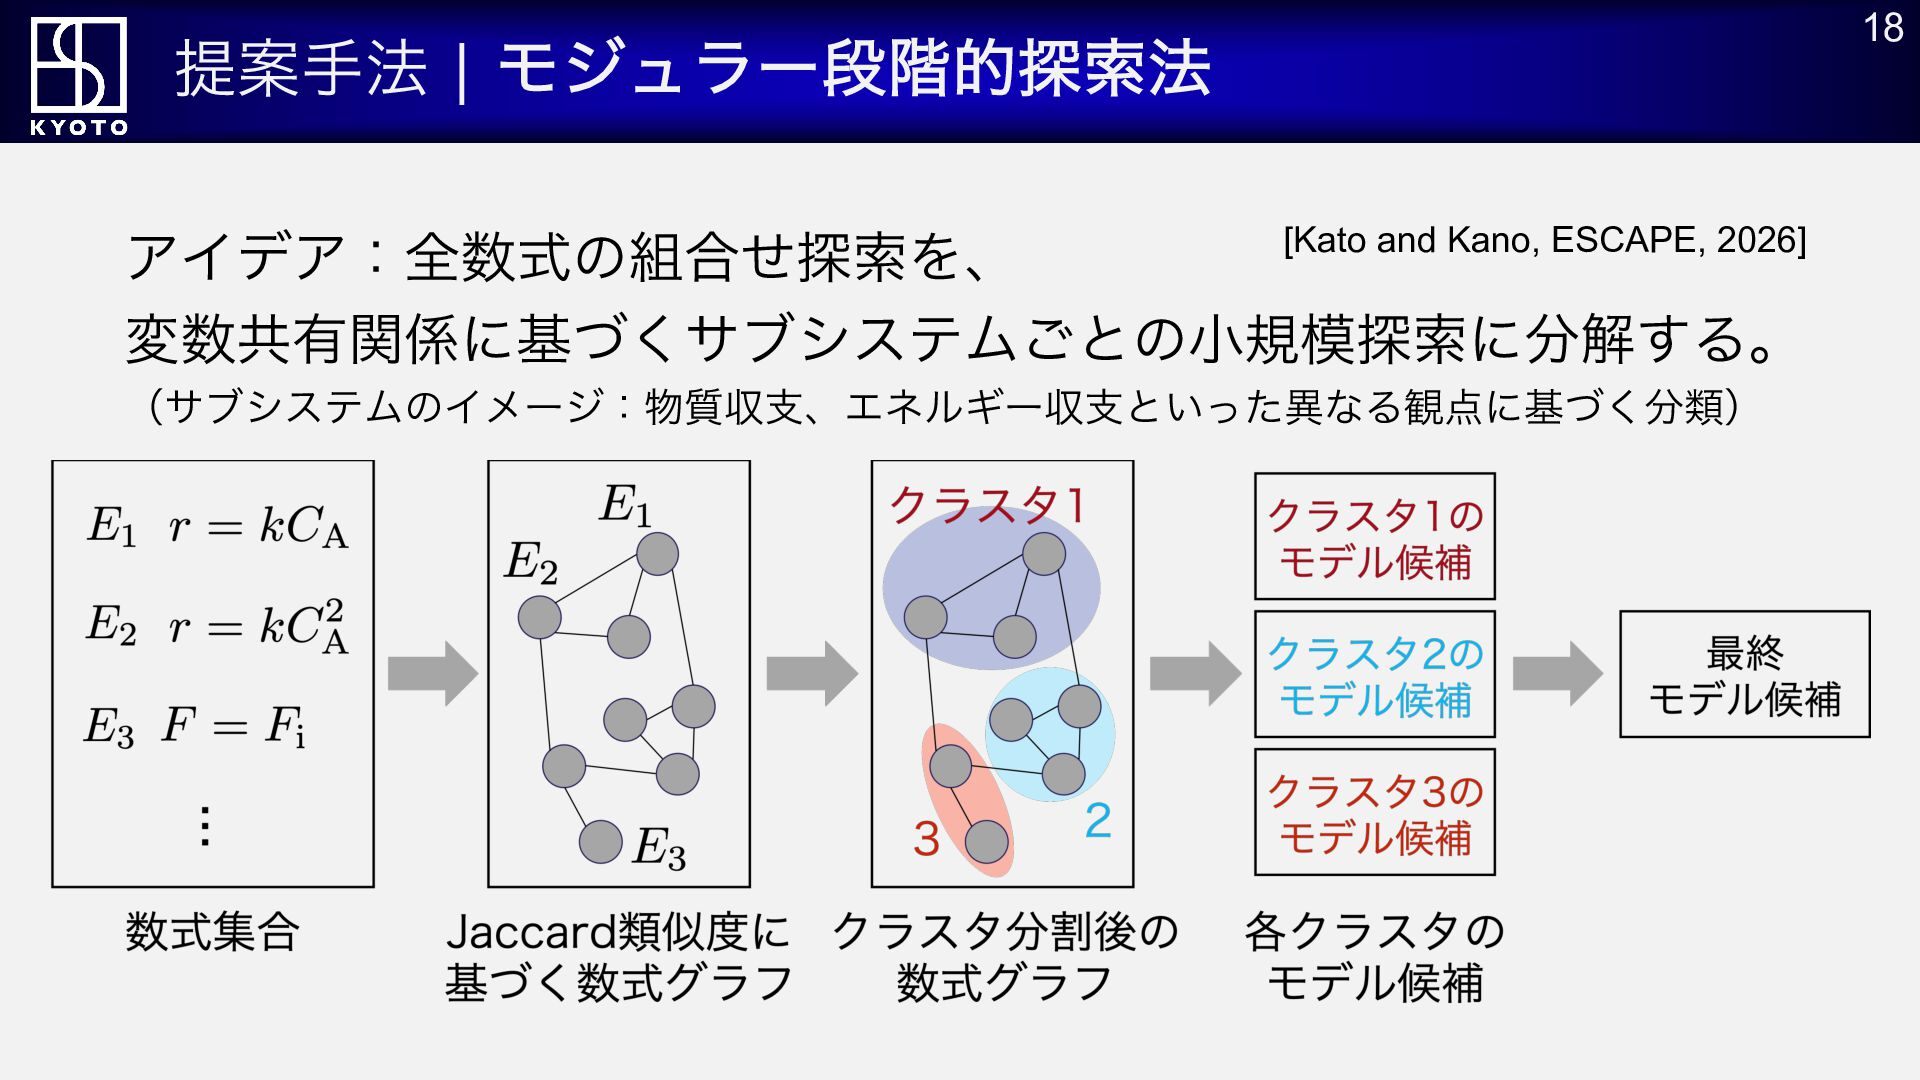
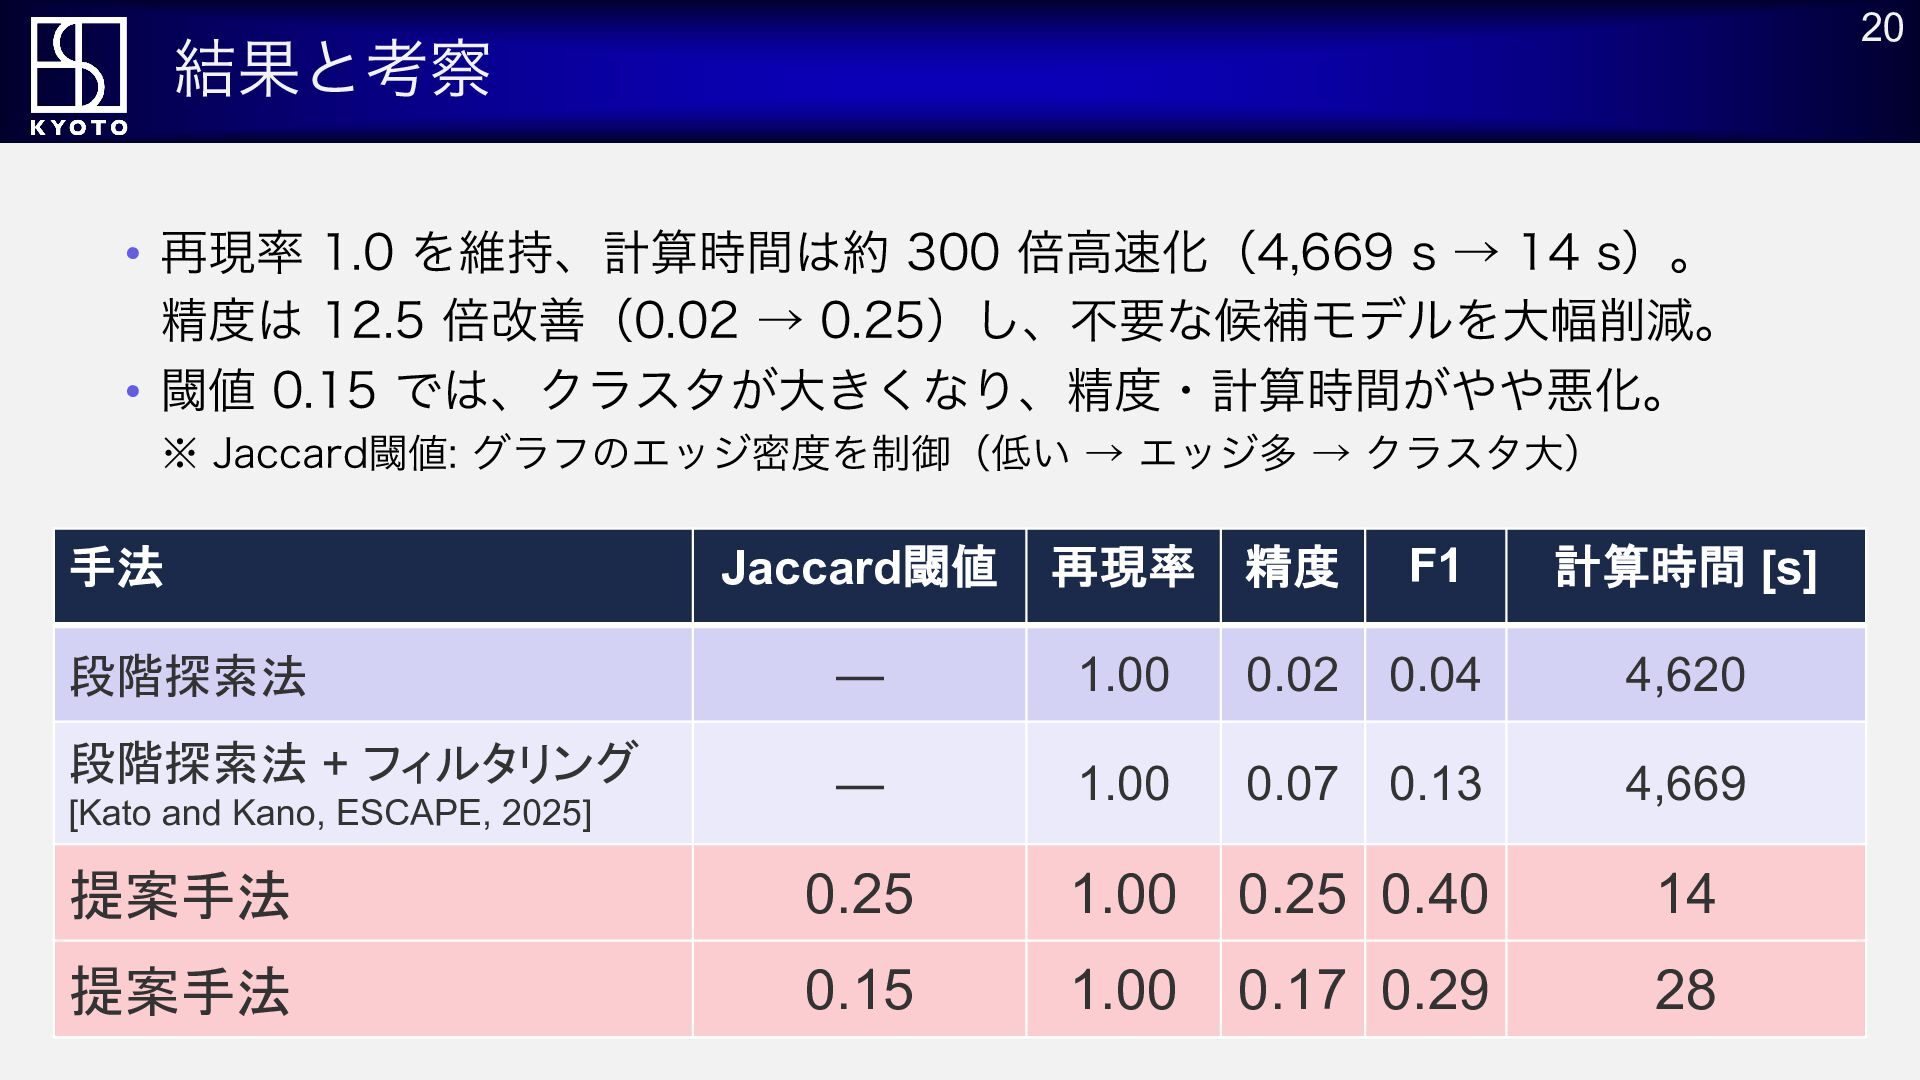
  15. 20 結果と考察 • 再現率 1.0 を維持、計算時間は約 300 倍高速化(4,669 s →

    14 s)。 精度は 12.5 倍改善(0.02 → 0.25)し、不要な候補モデルを大幅削減。 • 閾値 0.15 では、クラスタが大きくなり、精度・計算時間がやや悪化。 ※ Jaccard閾値: グラフのエッジ密度を制御(低い → エッジ多 → クラスタ大) Jaccard閾値 再現率 精度 F1 計算時間 [s] 段階探索法 — 1.00 0.02 0.04 4,620 段階探索法 + フィルタリング — 1.00 0.07 0.13 4,669 提案手法 0.25 1.00 0.25 0.40 14 提案手法 0.15 1.00 0.17 0.29 28 手法 [Kato and Kano, ESCAPE, 2025]
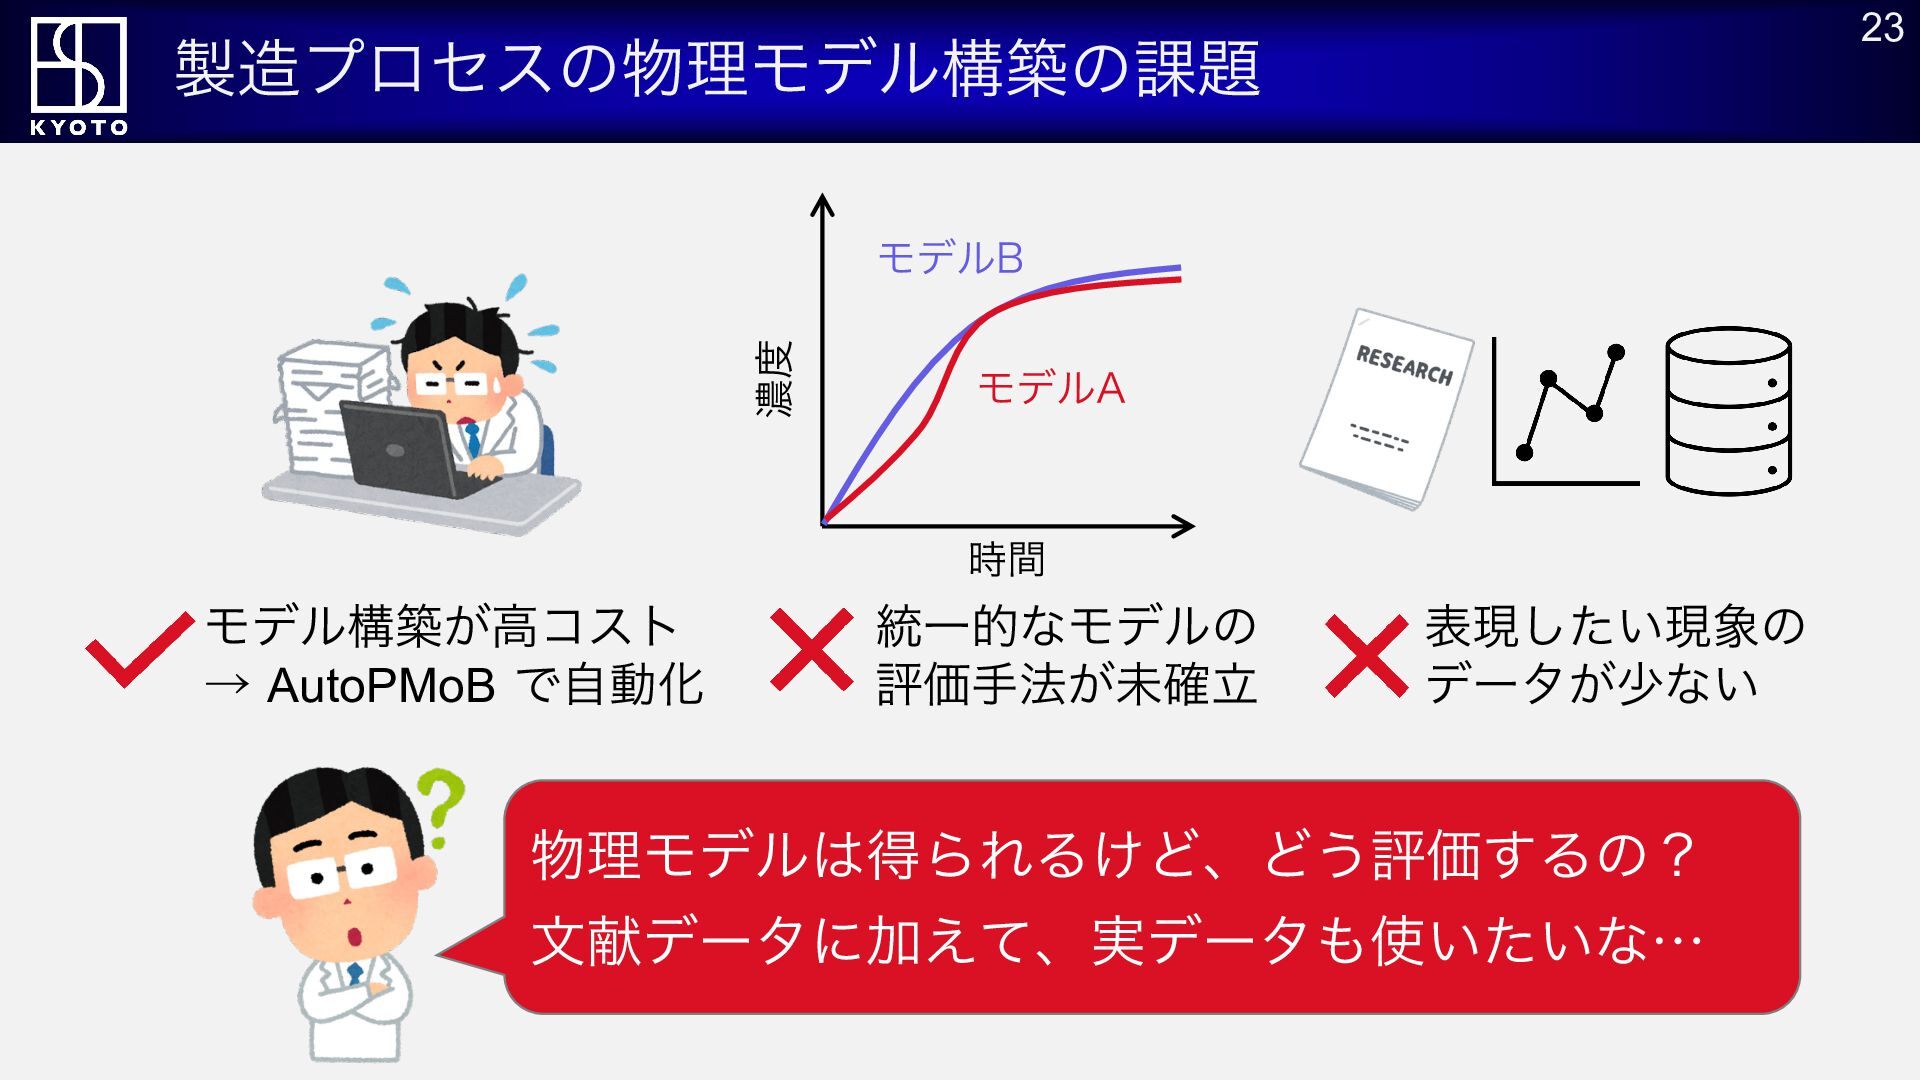
  16. 23 製造プロセスの物理モデル構築の課題 濃度 モデルB モデルA 時間 モデル構築が高コスト → AutoPMoB で自動化

    統一的なモデルの 評価手法が未確立 表現したい現象の データが少ない 物理モデルは得られるけど、どう評価するの? 文献データに加えて、実データも使いたいな…
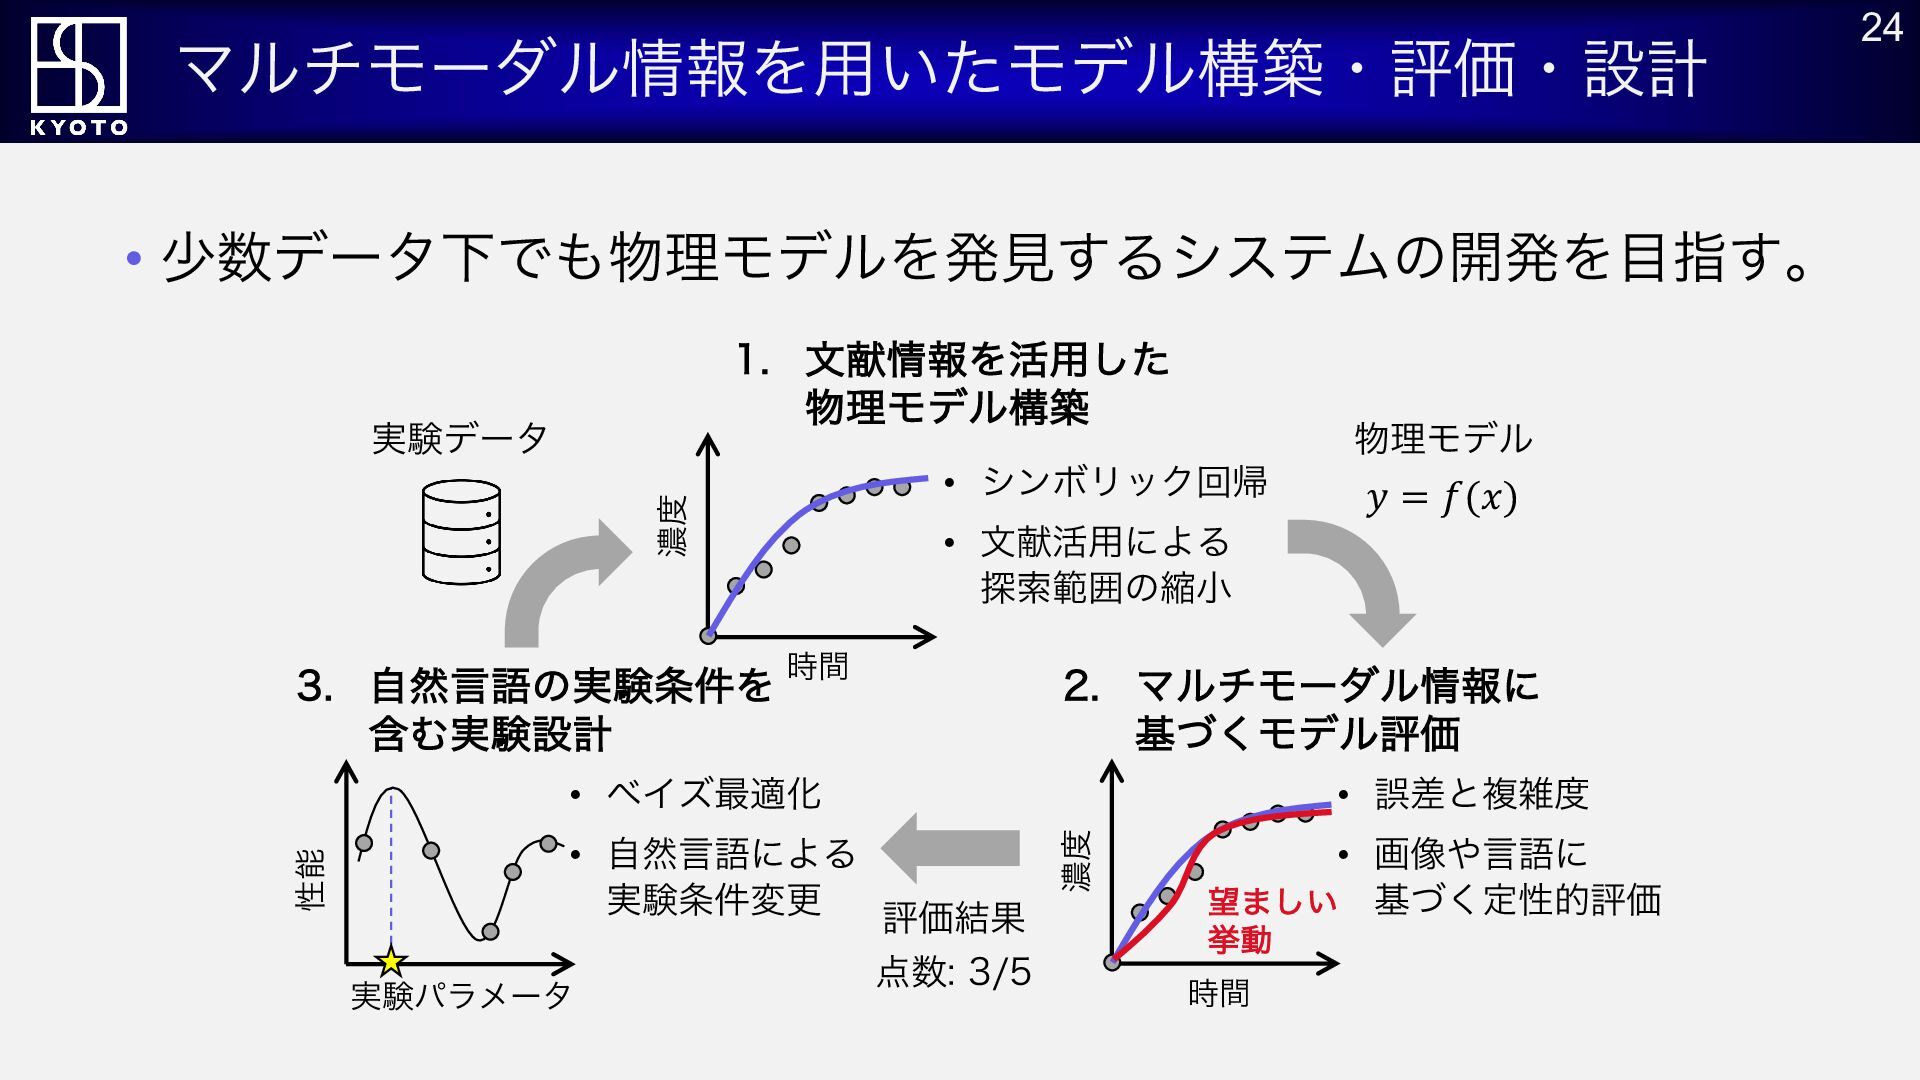
  17. マルチモーダル情報を用いたモデル構築・評価・設計 • 少数データ下でも物理モデルを発見するシステムの開発を目指す。 1. 文献情報を活用した 物理モデル構築 3. 自然言語の実験条件を 含む実験設計 物理モデル

    • シンボリック回帰 濃度 実験データ • 文献活用による 探索範囲の縮小 時間 2. マルチモーダル情報に 基づくモデル評価 • 自然言語による 実験条件変更 • 誤差と複雑度 濃度 性能 • ベイズ最適化 実験パラメータ 𝑦 = 𝑓(𝑥) 評価結果 点数: 3/5 • 画像や言語に 望ましい 基づく定性的評価 挙動 時間 24
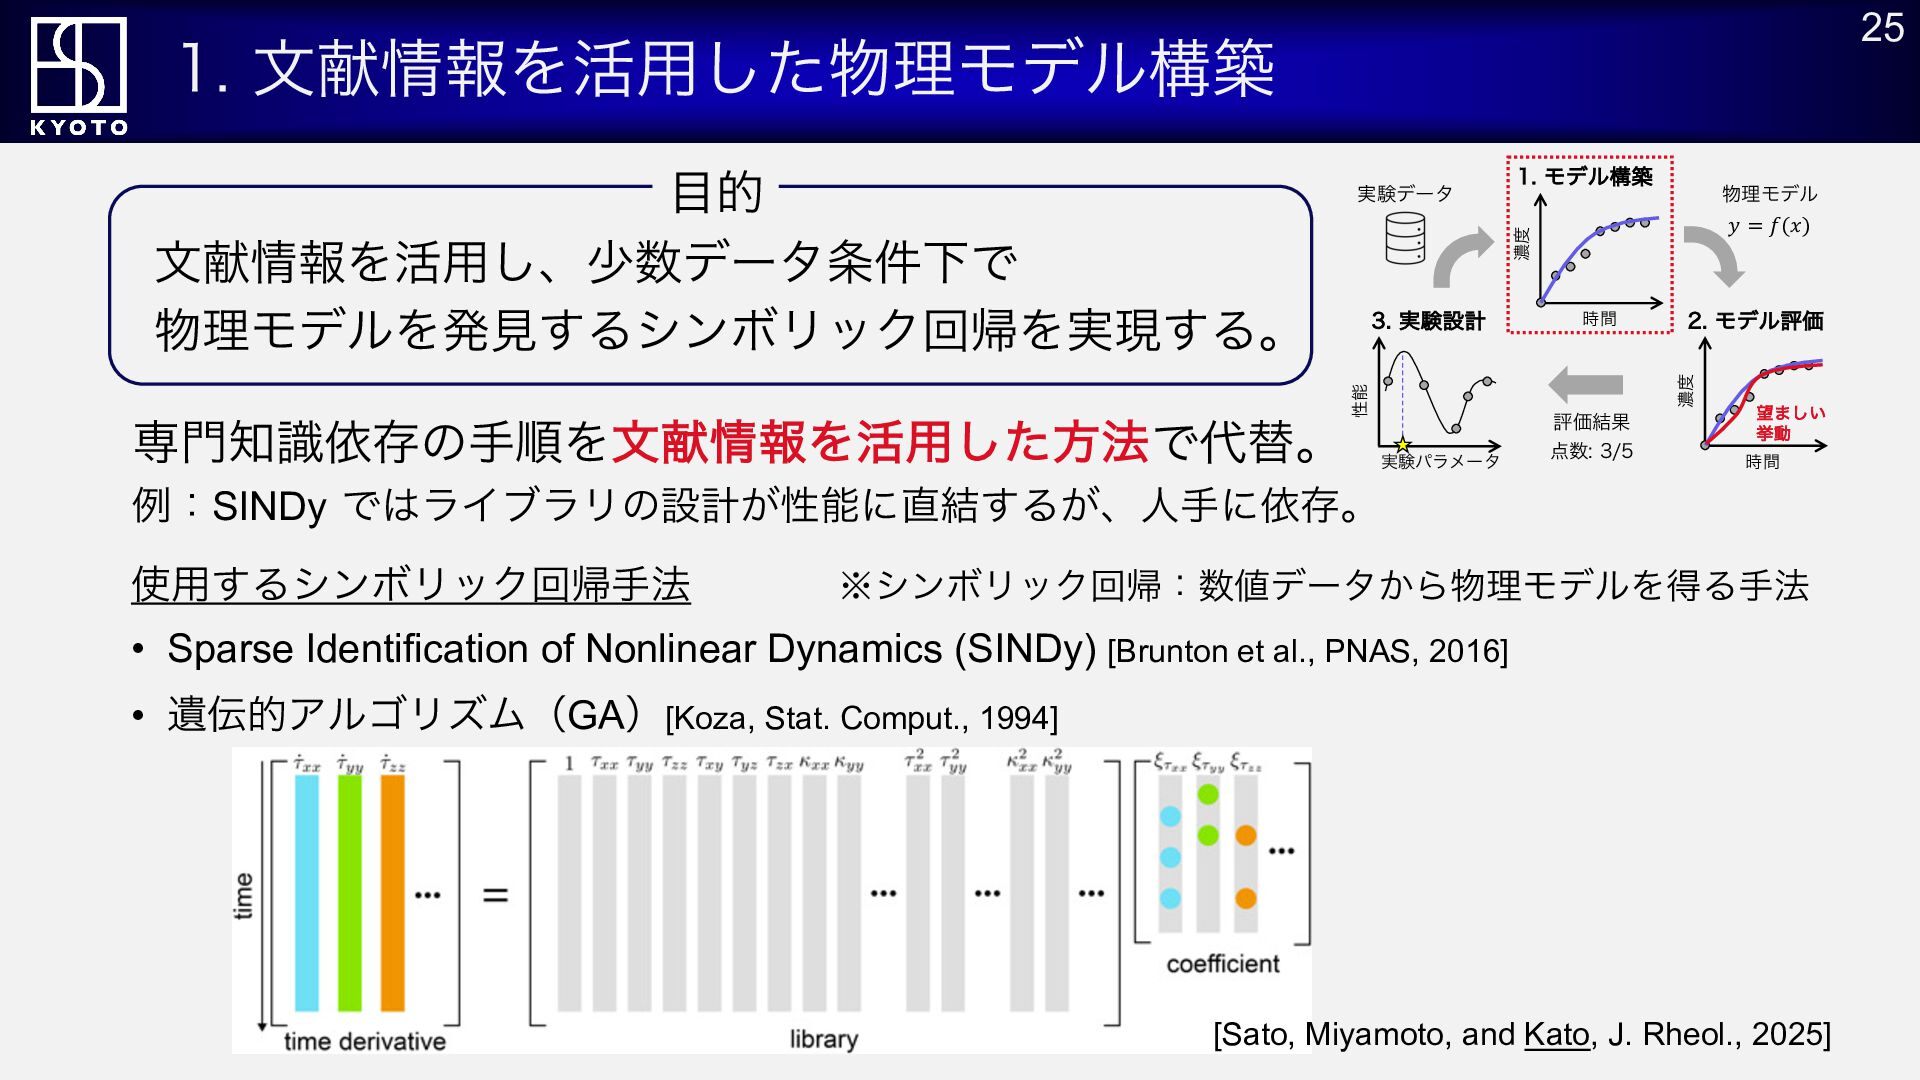
  18. 25 1. 文献情報を活用した物理モデル構築 専門知識依存の手順を文献情報を活用した方法で代替。 1. モデル構築 物理モデル ! = #(%)

    濃度 実験データ 実験パラメータ 時間 評価結果 点数: 3/5 2. モデル評価 濃度 3. 実験設計 性能 目的 文献情報を活用し、少数データ条件下で 物理モデルを発見するシンボリック回帰を実現する。 望ましい 挙動 時間 例:SINDy ではライブラリの設計が性能に直結するが、人手に依存。 使用するシンボリック回帰手法 ※シンボリック回帰:数値データから物理モデルを得る手法 • Sparse Identification of Nonlinear Dynamics (SINDy) [Brunton et al., PNAS, 2016] • 遺伝的アルゴリズム(GA)[Koza, Stat. Comput., 1994] [Sato, Miyamoto, and Kato, J. Rheol., 2025]
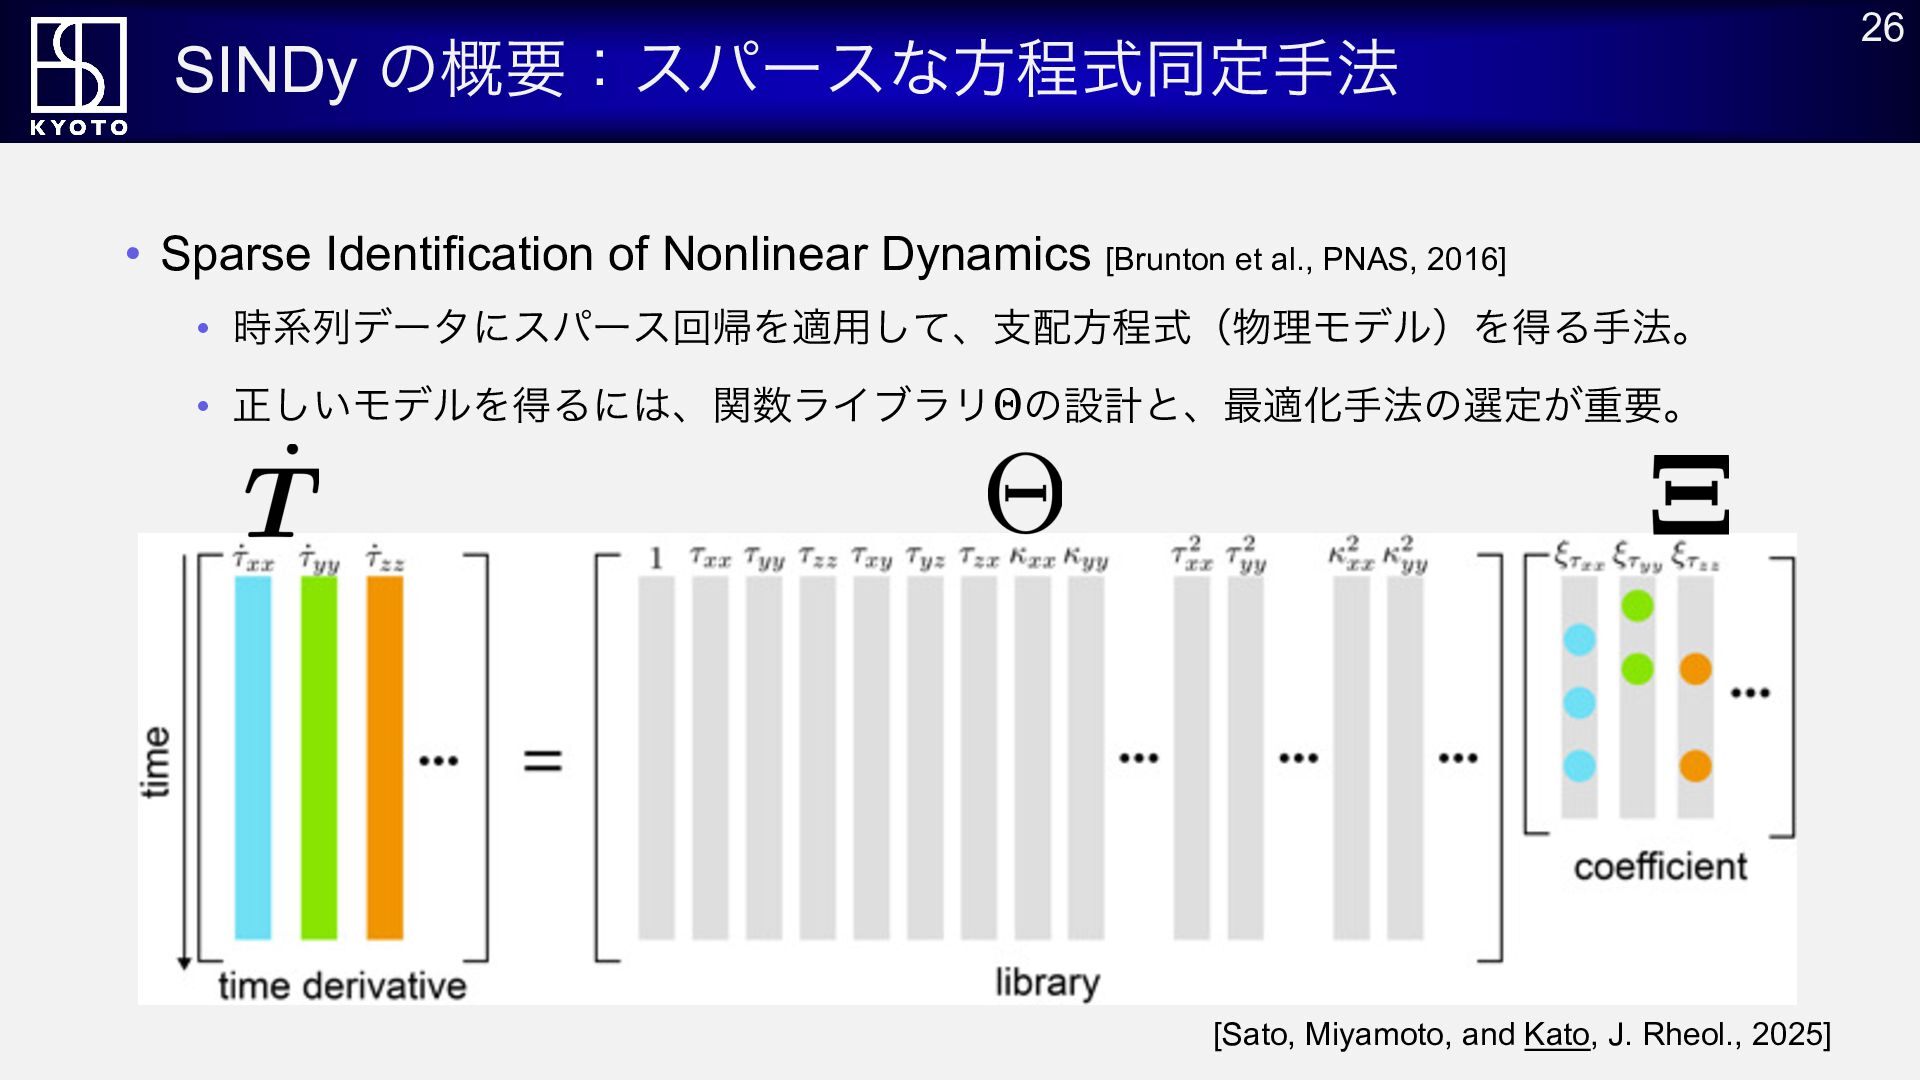
  19. SINDy の概要:スパースな方程式同定手法 • Sparse Identification of Nonlinear Dynamics [Brunton et

    al., PNAS, 2016] • 時系列データにスパース回帰を適用して、支配方程式(物理モデル)を得る手法。 • 正しいモデルを得るには、関数ライブラリΘの設計と、最適化手法の選定が重要。 [Sato, Miyamoto, and Kato, J. Rheol., 2025] 26
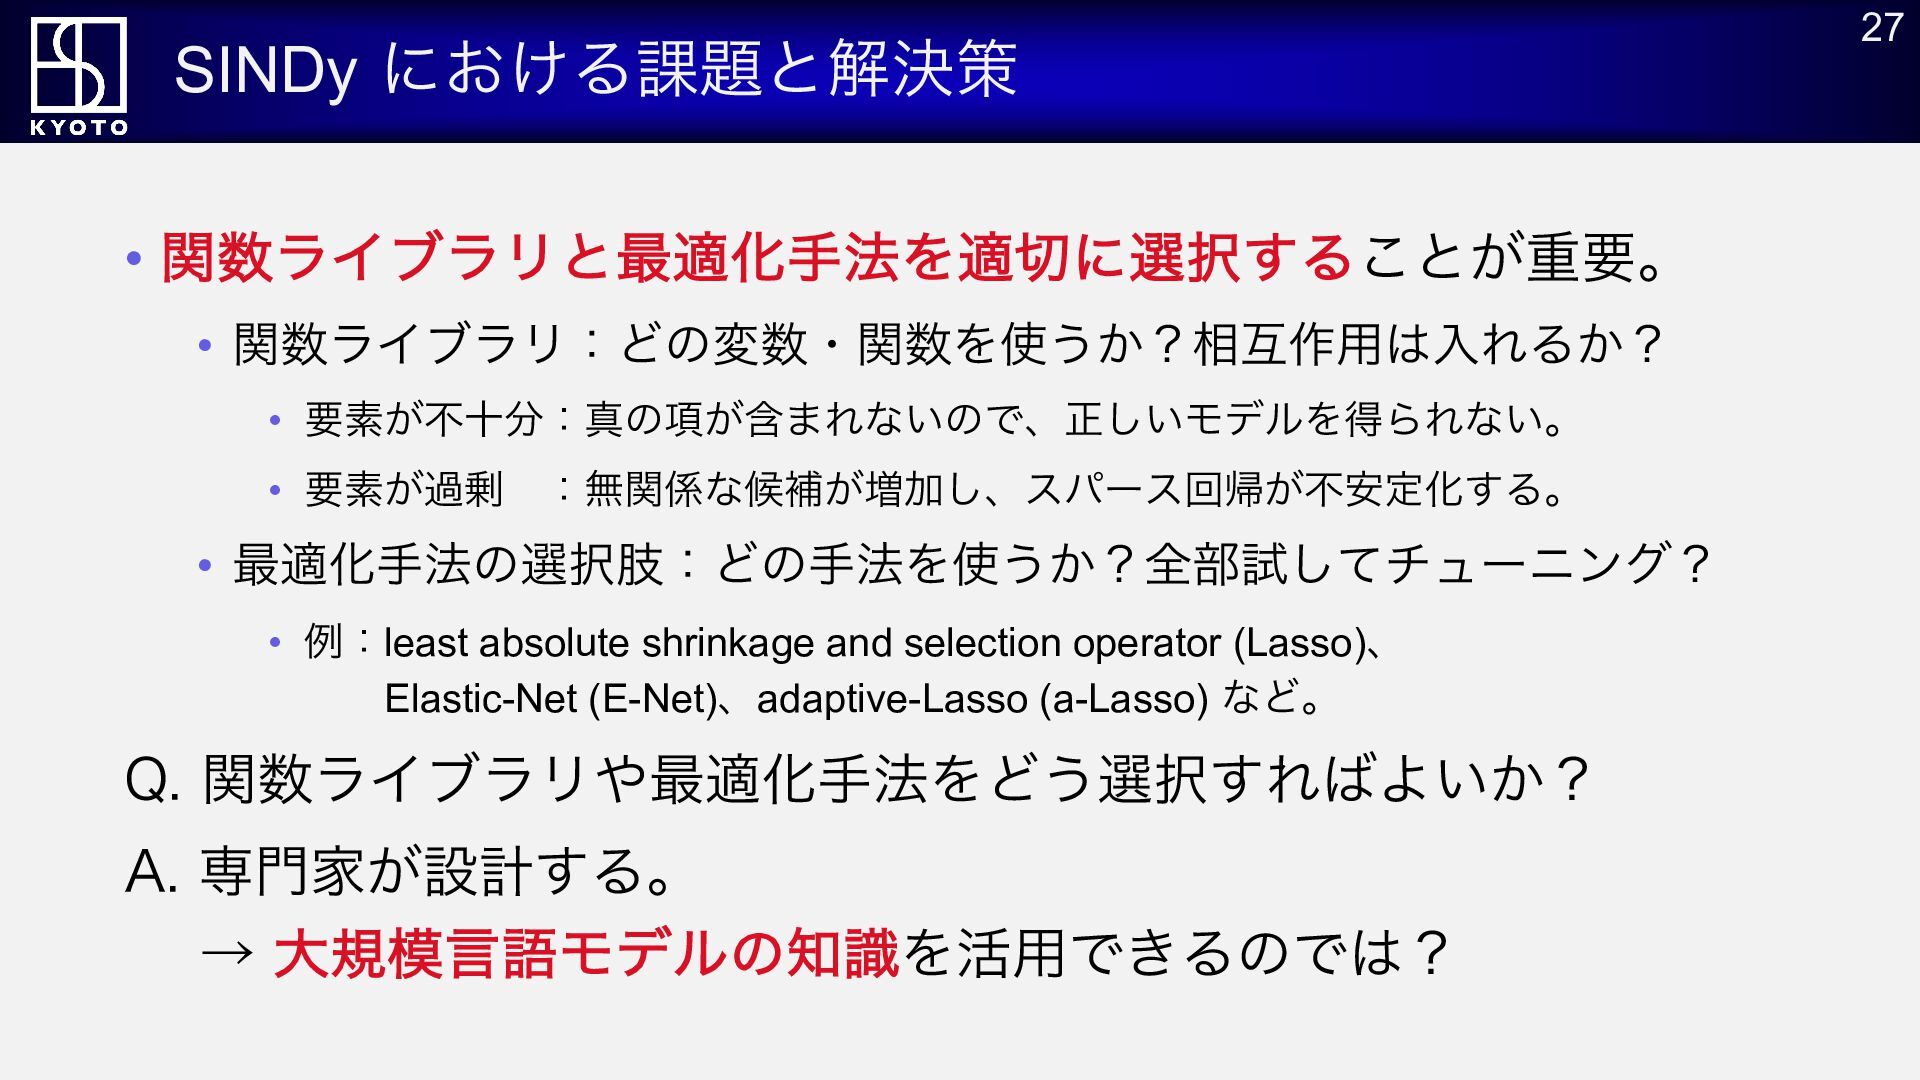
  20. SINDy における課題と解決策 • 関数ライブラリと最適化手法を適切に選択することが重要。 • 関数ライブラリ:どの変数・関数を使うか?相互作用は入れるか? • 要素が不十分:真の項が含まれないので、正しいモデルを得られない。 • 要素が過剰

    :無関係な候補が増加し、スパース回帰が不安定化する。 • 最適化手法の選択肢:どの手法を使うか?全部試してチューニング? • 例:least absolute shrinkage and selection operator (Lasso)、 Elastic-Net (E-Net)、adaptive-Lasso (a-Lasso) など。 Q. 関数ライブラリや最適化手法をどう選択すればよいか? A. 専門家が設計する。 → 大規模言語モデルの知識を活用できるのでは? 27
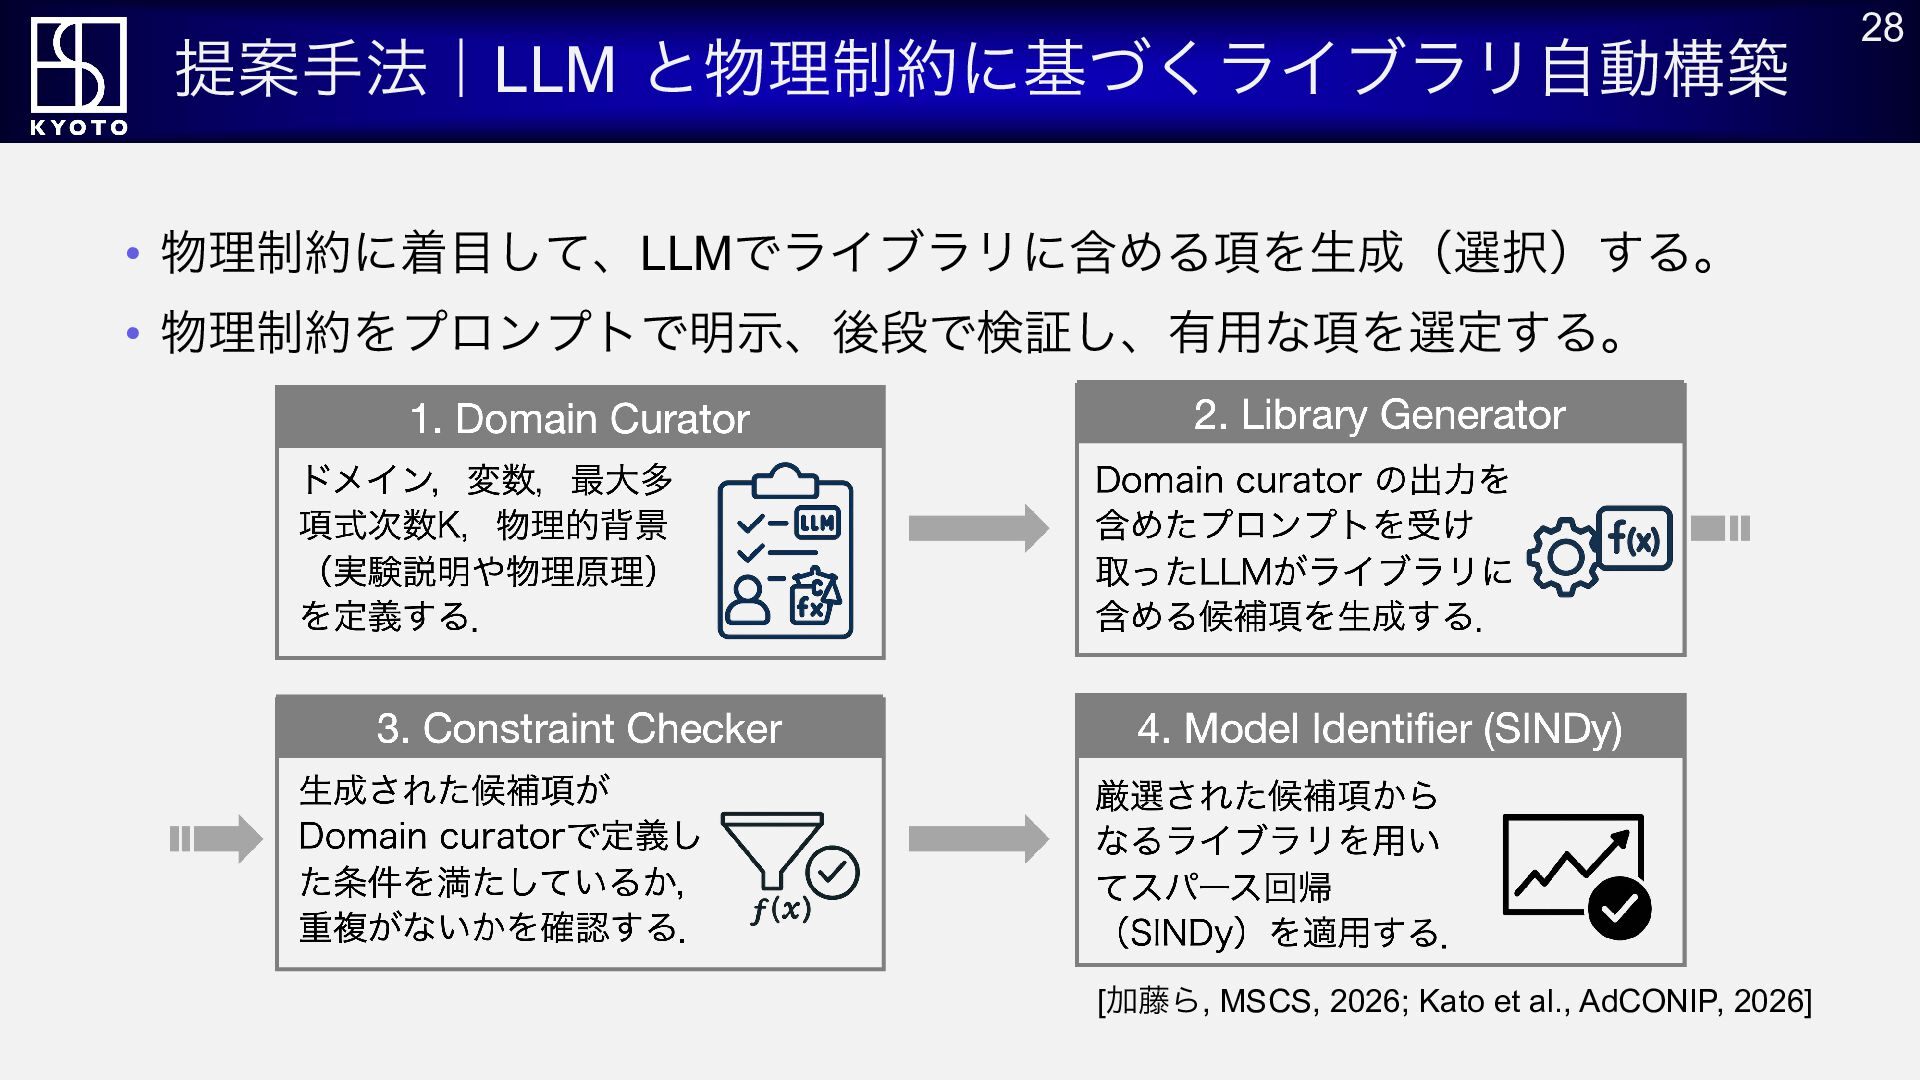
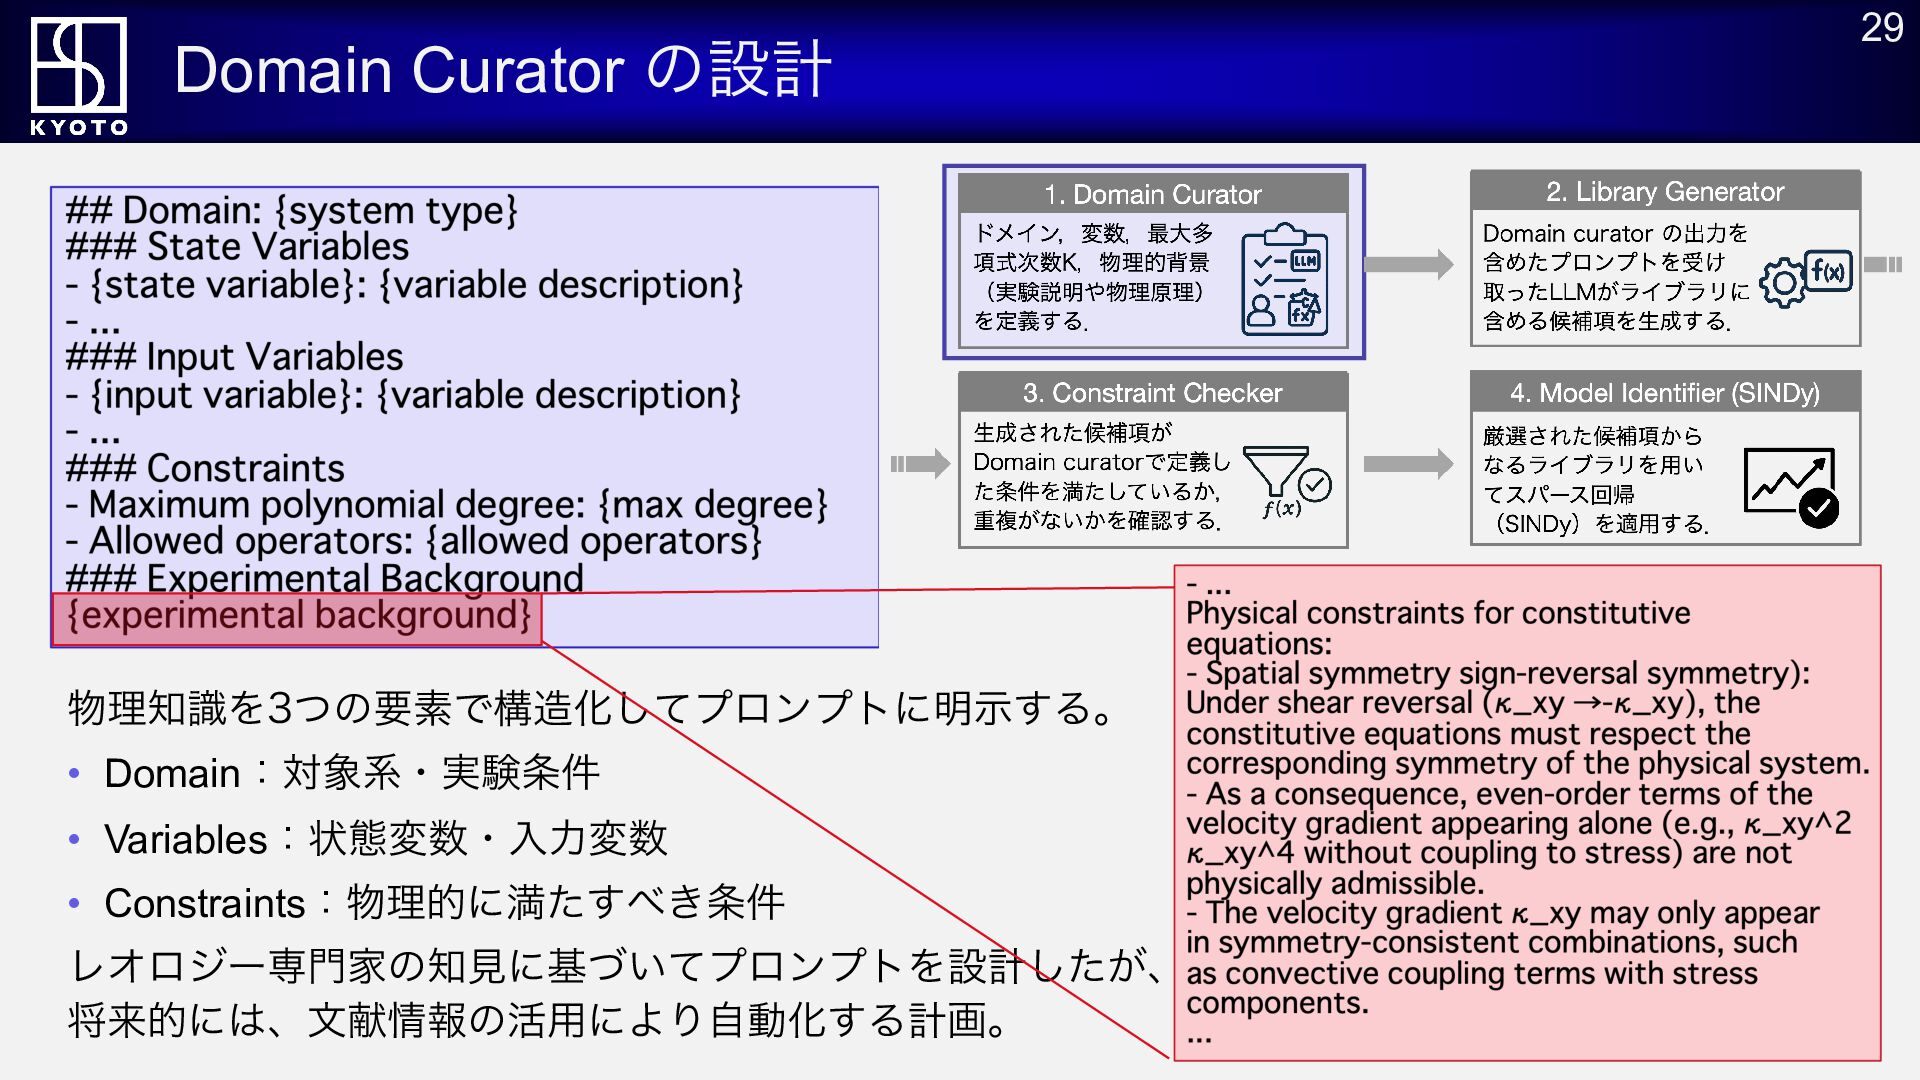
  21. Domain Curator の設計 物理知識を3つの要素で構造化してプロンプトに明示する。 • Domain:対象系・実験条件 • Variables:状態変数・入力変数 • Constraints:物理的に満たすべき条件

    レオロジー専門家の知見に基づいてプロンプトを設計したが、 将来的には、文献情報の活用により自動化する計画。 29
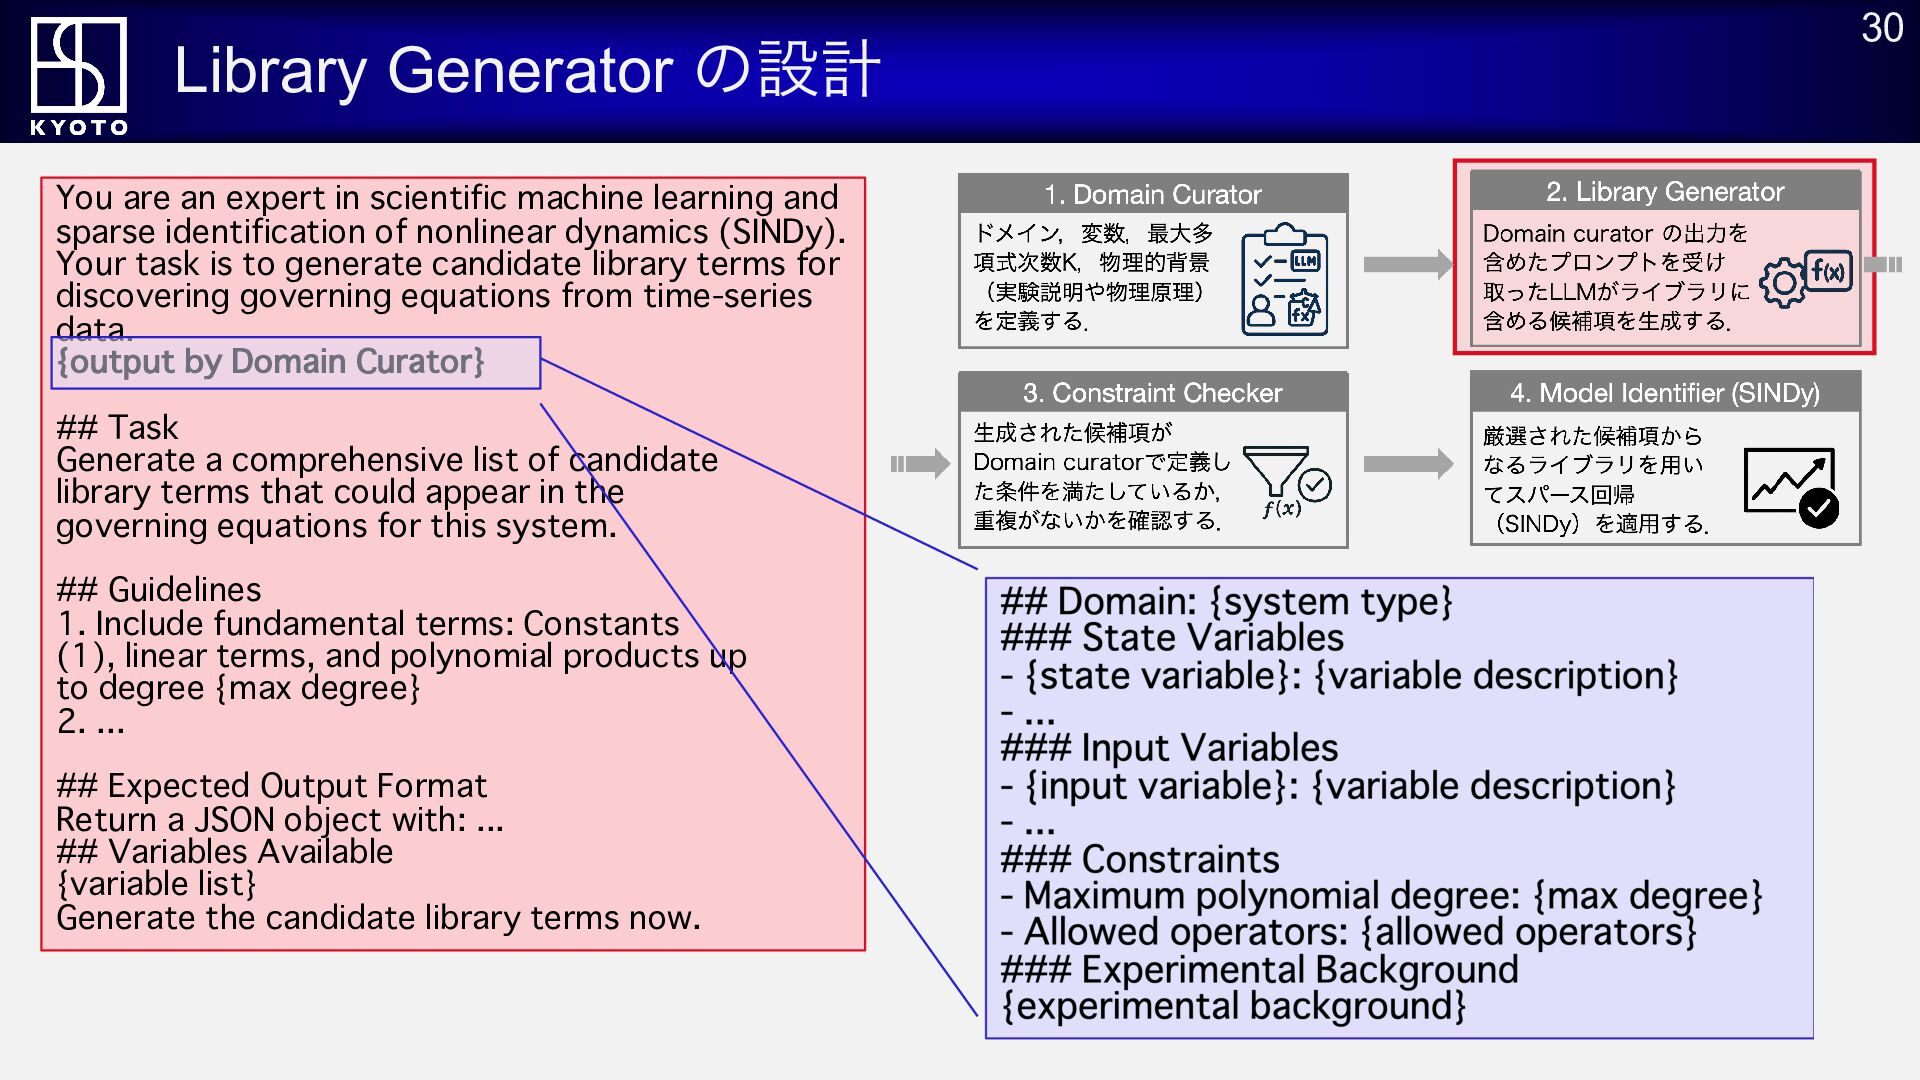
  22. Library Generator の設計 You are an expert in scientific machine

    learning and sparse identification of nonlinear dynamics (SINDy). Your task is to generate candidate library terms for discovering governing equations from time-series data. {output by Domain Curator} ## Task Generate a comprehensive list of candidate library terms that could appear in the governing equations for this system. ## Guidelines 1. Include fundamental terms: Constants (1), linear terms, and polynomial products up to degree {max degree} 2. ... ## Expected Output Format Return a JSON object with: ... ## Variables Available {variable list} Generate the candidate library terms now. 30
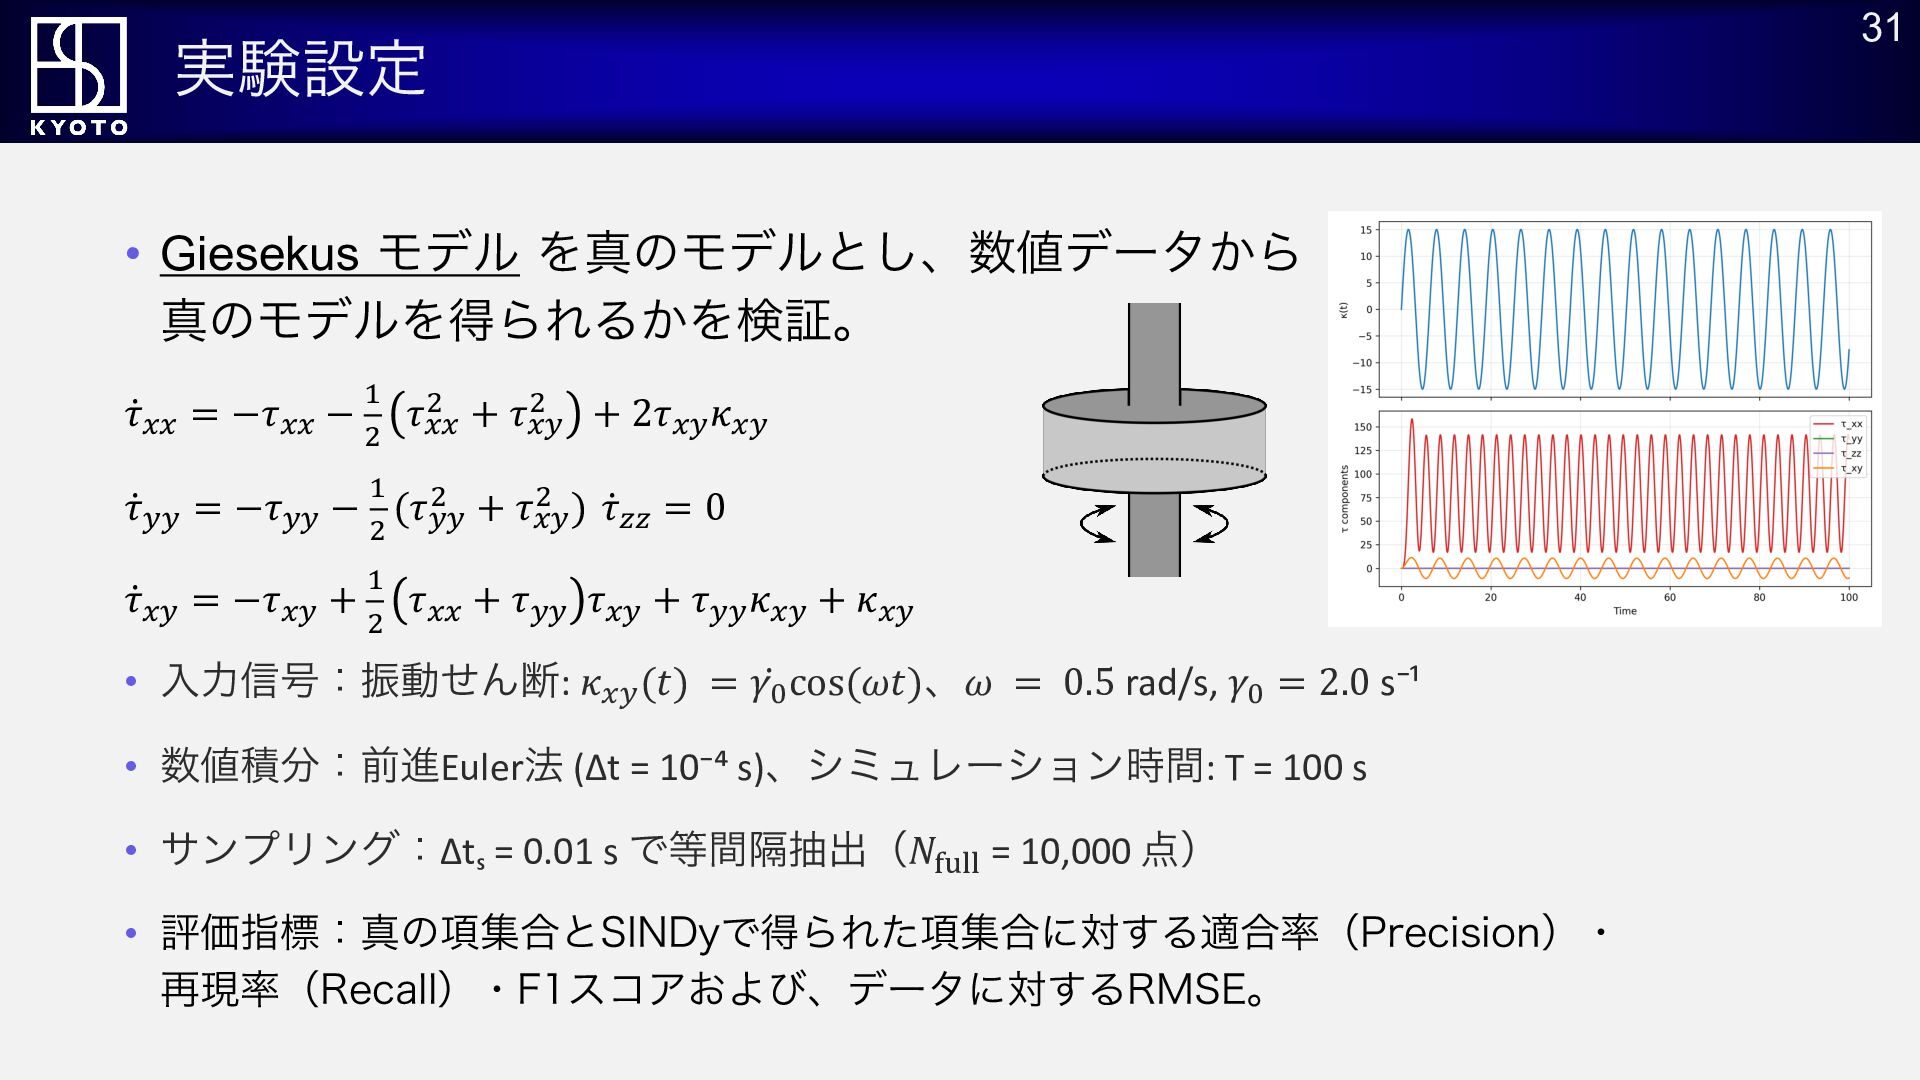
  23. 実験設定 • Giesekus モデル を真のモデルとし、数値データから 真のモデルを得られるかを検証。 𝜏̇ $$ = −𝜏$$

    − % # # + 𝜏# 𝜏$$ $& + 2𝜏$& 𝜅$& % # # + 𝜏 # ) 𝜏̇ 𝜏̇ && = −𝜏&& − (𝜏&& $& '' = 0 𝜏̇ $& = −𝜏$& + % # 𝜏$$ + 𝜏&& 𝜏$& + 𝜏&& 𝜅$& + 𝜅$& • 入力信号:振動せん断: 𝜅$& (𝑡) = 𝛾!̇ cos(𝜔𝑡)、𝜔 = 0.5 rad/s, 𝛾! = 2.0 s⁻¹ • 数値積分:前進Euler法 (Δt = 10⁻⁴ s)、シミュレーション時間: T = 100 s • サンプリング:Δtₛ = 0.01 s で等間隔抽出(𝑁()** = 10,000 点) • 評価指標:真の項集合とSINDyで得られた項集合に対する適合率(Precision)・ 再現率(Recall)・F1スコアおよび、データに対するRMSE。 31
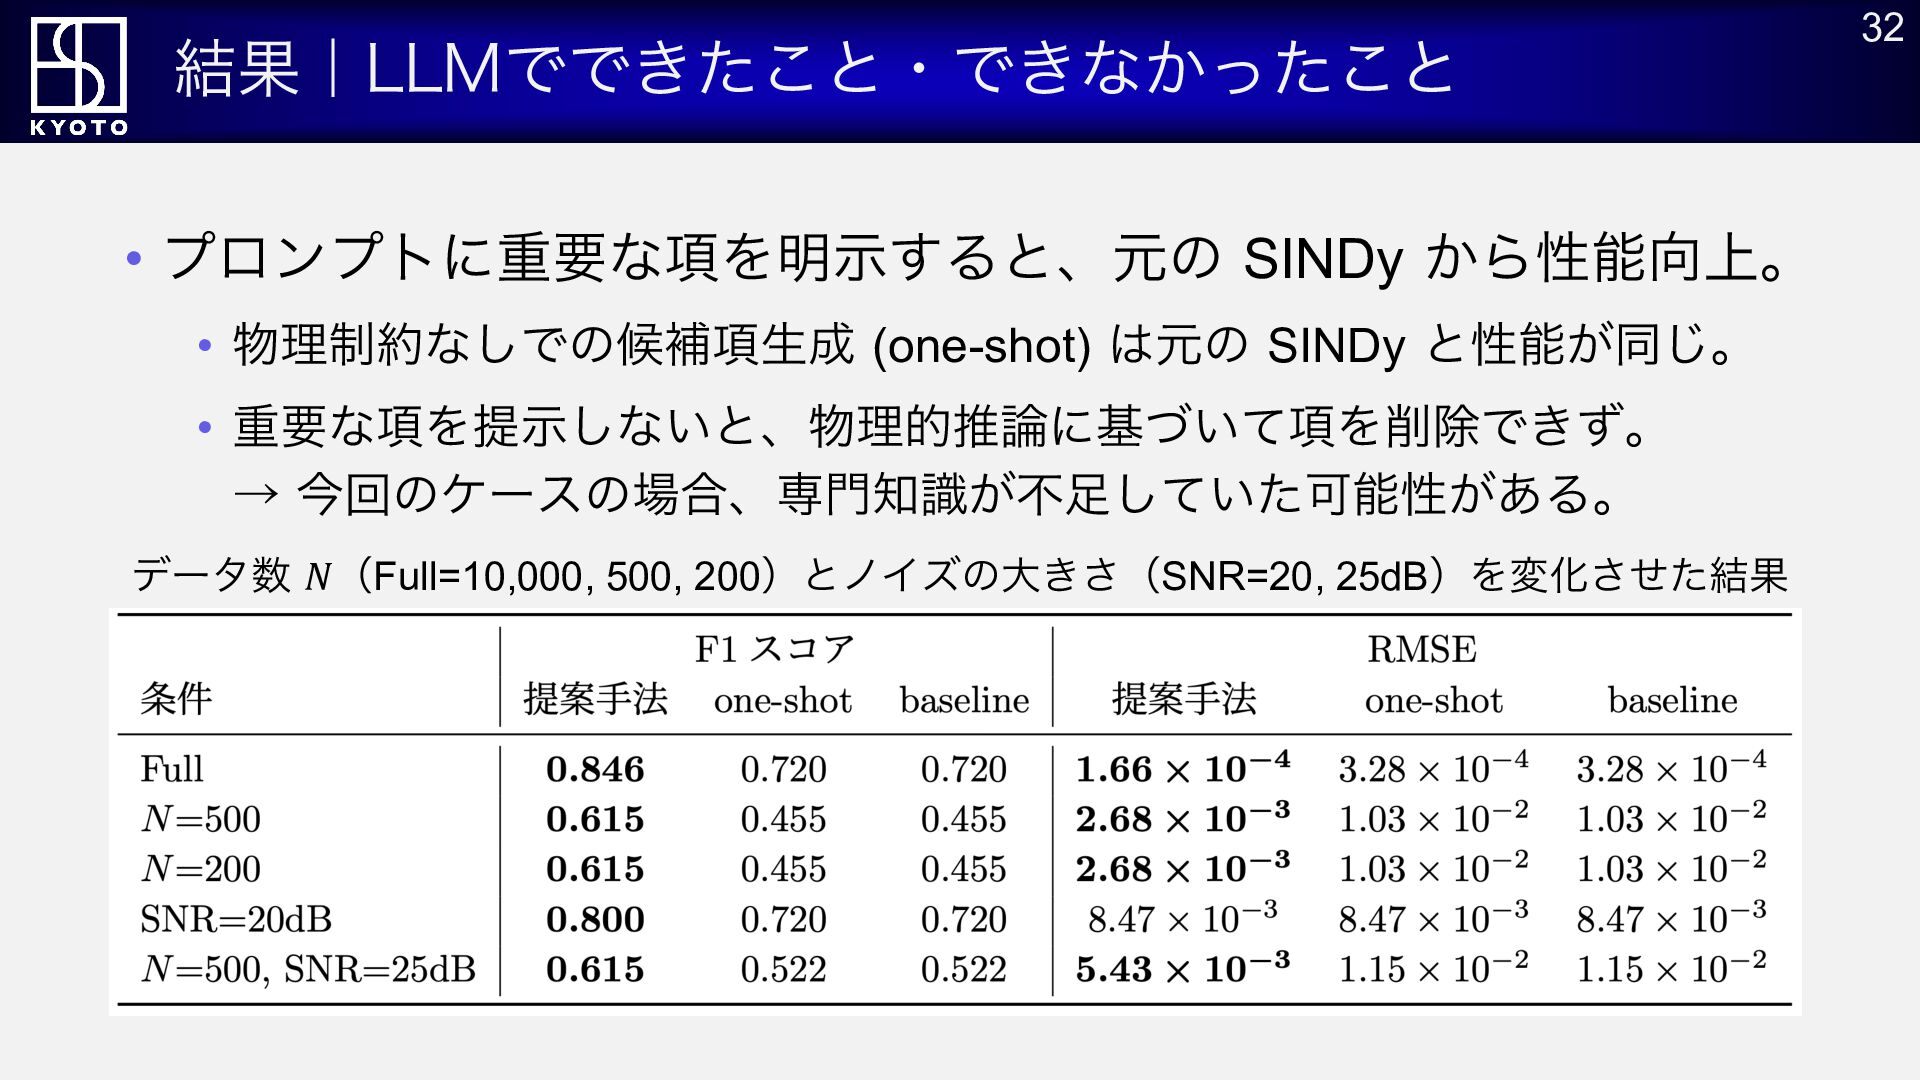
  24. 結果|LLMでできたこと・できなかったこと • プロンプトに重要な項を明示すると、元の SINDy から性能向上。 • 物理制約なしでの候補項生成 (one-shot) は元の SINDy

    と性能が同じ。 • 重要な項を提示しないと、物理的推論に基づいて項を削除できず。 → 今回のケースの場合、専門知識が不足していた可能性がある。 データ数 𝑁(Full=10,000, 500, 200)とノイズの大きさ(SNR=20, 25dB)を変化させた結果 32
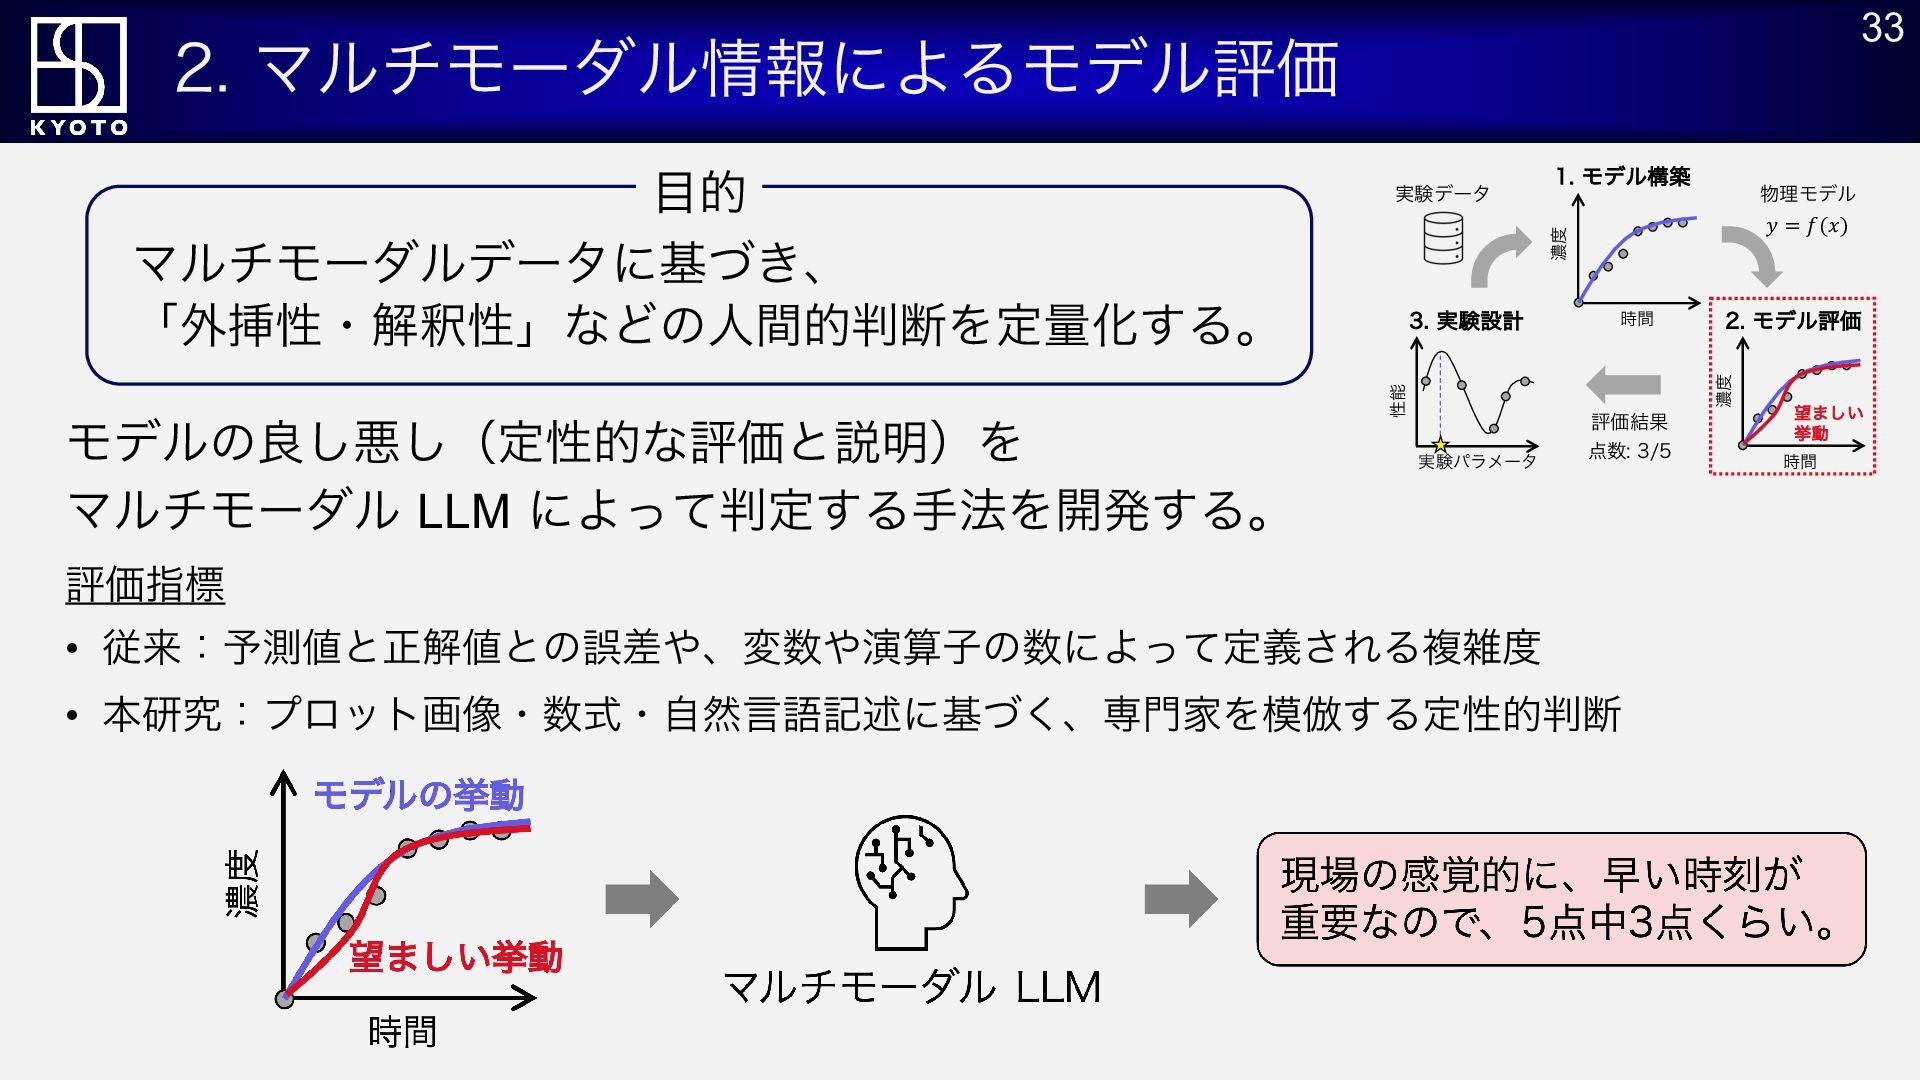
  25. 33 2. マルチモーダル情報によるモデル評価 モデルの良し悪し(定性的な評価と説明)を マルチモーダル LLM によって判定する手法を開発する。 1. モデル構築 物理モデル

    ! = #(%) 濃度 実験データ 実験パラメータ 時間 評価結果 点数: 3/5 評価指標 • 従来:予測値と正解値との誤差や、変数や演算子の数によって定義される複雑度 • 本研究:プロット画像・数式・自然言語記述に基づく、専門家を模倣する定性的判断 2. モデル評価 濃度 3. 実験設計 性能 目的 マルチモーダルデータに基づき、 「外挿性・解釈性」などの人間的判断を定量化する。 望ましい 挙動 時間
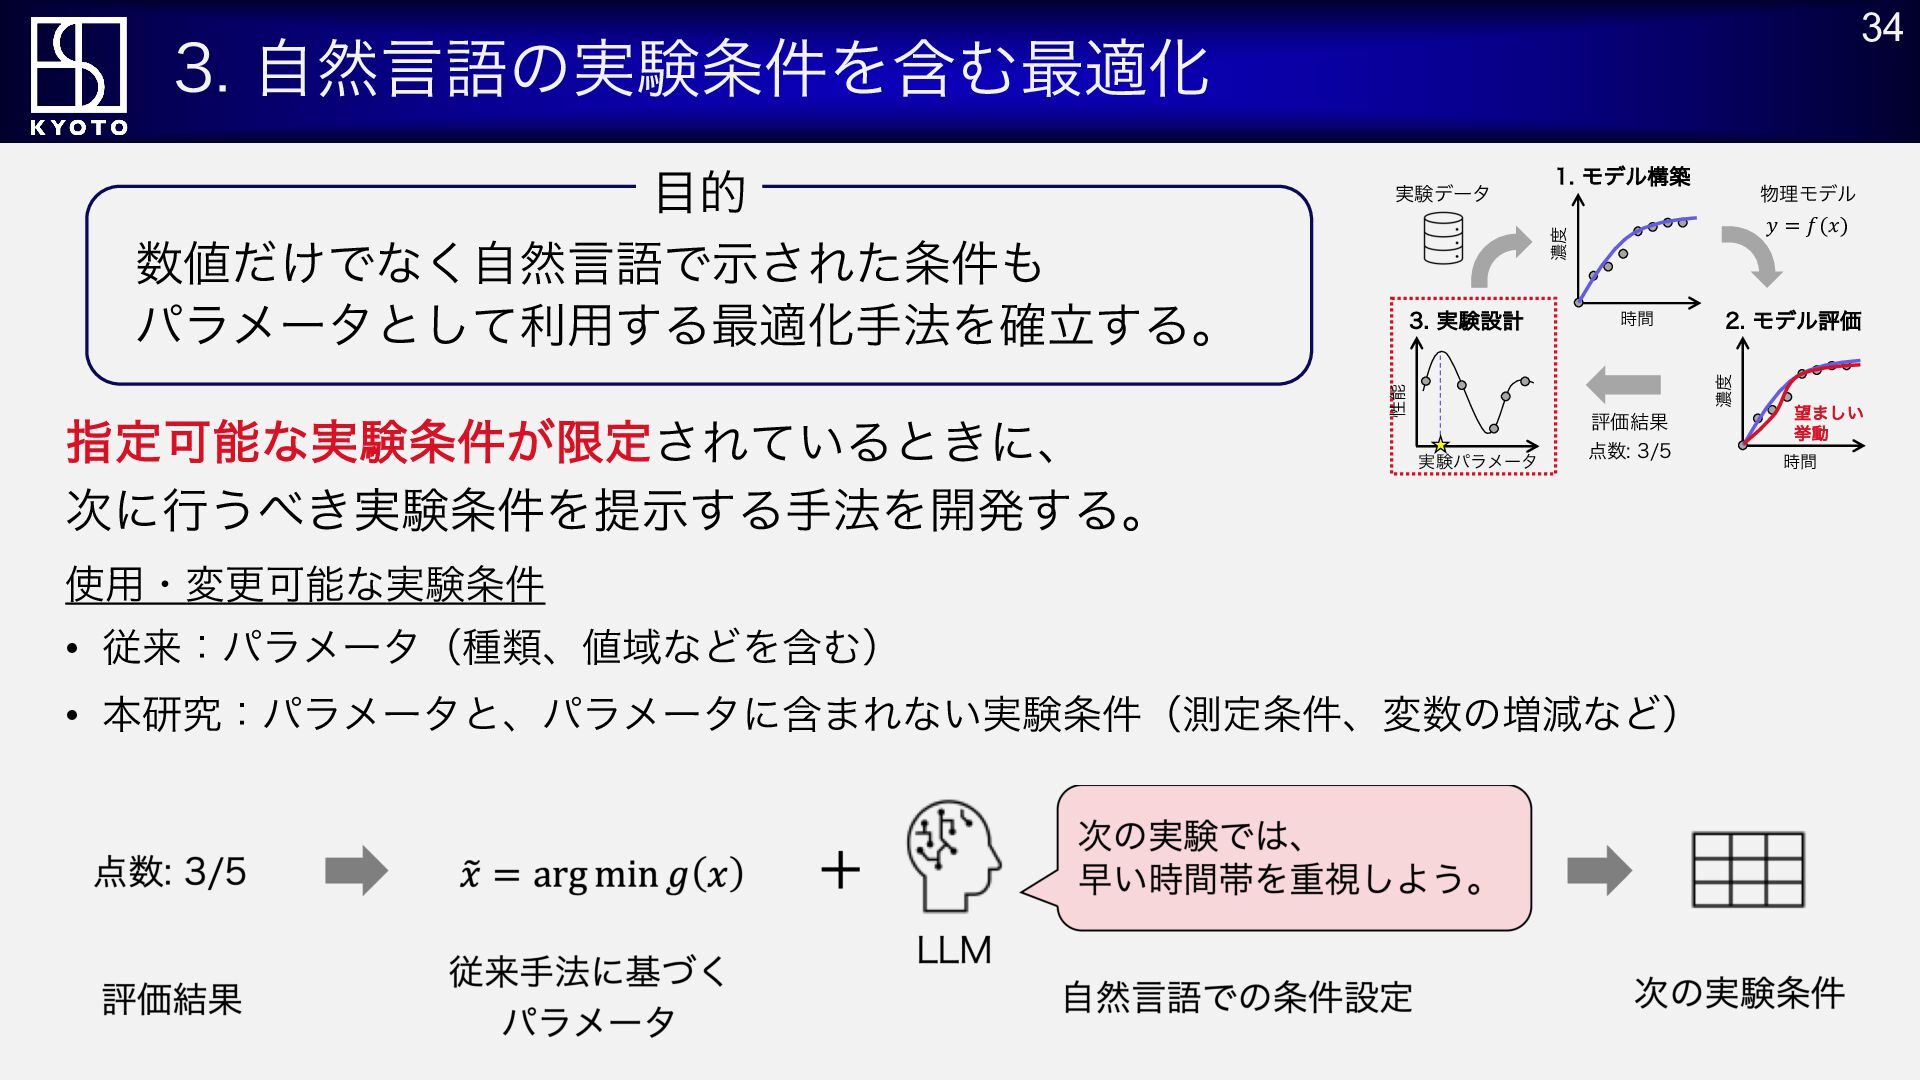
  26. 34 3. 自然言語の実験条件を含む最適化 指定可能な実験条件が限定されているときに、 次に行うべき実験条件を提示する手法を開発する。 1. モデル構築 物理モデル ! =

    #(%) 濃度 実験データ 実験パラメータ 時間 評価結果 点数: 3/5 使用・変更可能な実験条件 • 従来:パラメータ(種類、値域などを含む) • 本研究:パラメータと、パラメータに含まれない実験条件(測定条件、変数の増減など) 2. モデル評価 濃度 3. 実験設計 性能 目的 数値だけでなく自然言語で示された条件も パラメータとして利用する最適化手法を確立する。 望ましい 挙動 時間
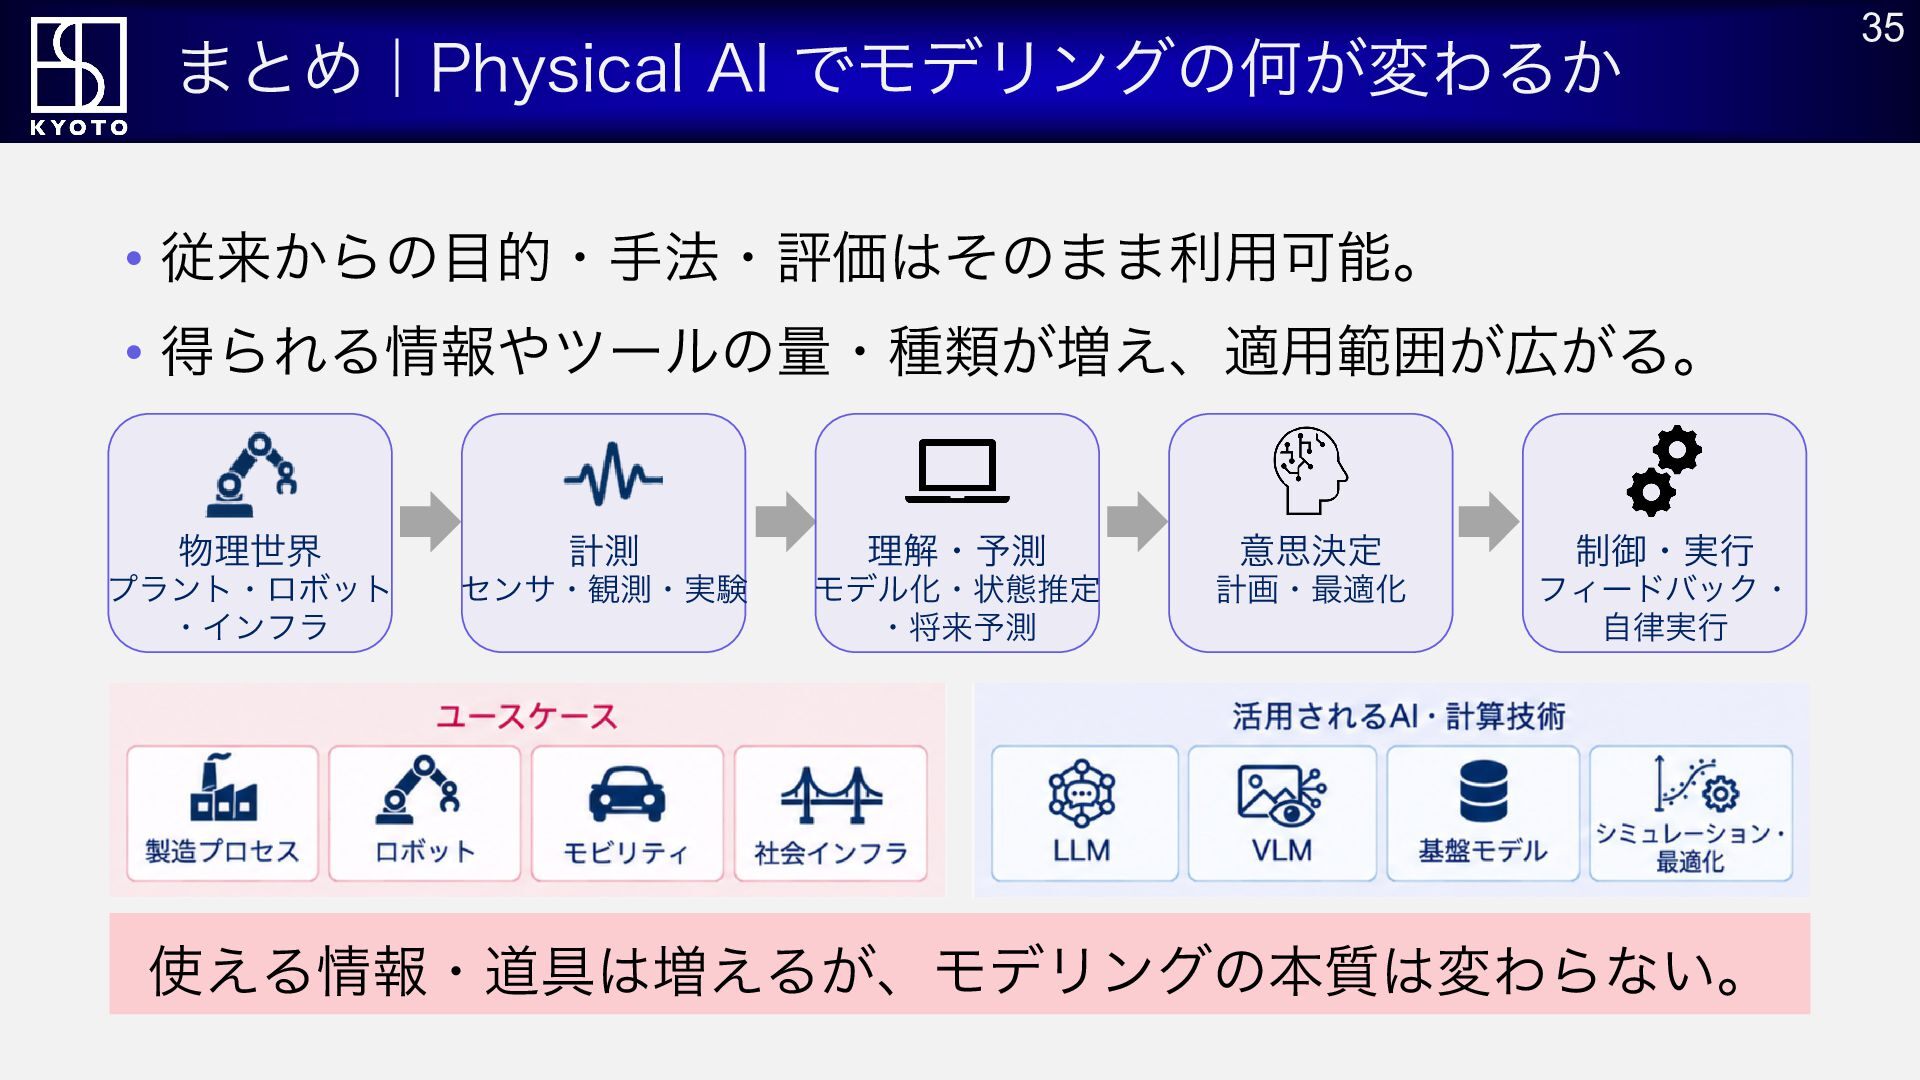
  27. まとめ|Physical AI でモデリングの何が変わるか • 従来からの目的・手法・評価はそのまま利用可能。 • 得られる情報やツールの量・種類が増え、適用範囲が広がる。 物理世界 計測 理解・予測

    意思決定 制御・実行 プラント・ロボット ・インフラ センサ・観測・実験 モデル化・状態推定 ・将来予測 計画・最適化 フィードバック・ 自律実行 使える情報・道具は増えるが、モデリングの本質は変わらない。 35