Share
Embed
Transcript
118 slides
-
Mestres, como devemos resolver sistemas lineares tipo = ? A
tradição ensina a utilizar o método de eliminação de Gauss, Loirinha! -
Entretanto, Loirinhas, Surfistas e Cabelos de Fogo, não vamos começar
pelo método de eliminação de Gauss. -
Se é tradição, se todos os cursos e livros de
Cálculo Numérico começam por aí, porque faremos diferente? Nem todos! Mas a resposta real é: “O método de eliminação de Gauss não acrescenta conceitos novos à Álgebra Linear Computacional”. -
É verdade Mestra, apenas as enfadonhas operações elementares com as
linhas da matriz. Vi num livro tradicional! Sim, e um colega do semestre anterior disse: “O método de eliminação de Gauss é uma chateação, só contas! ” -
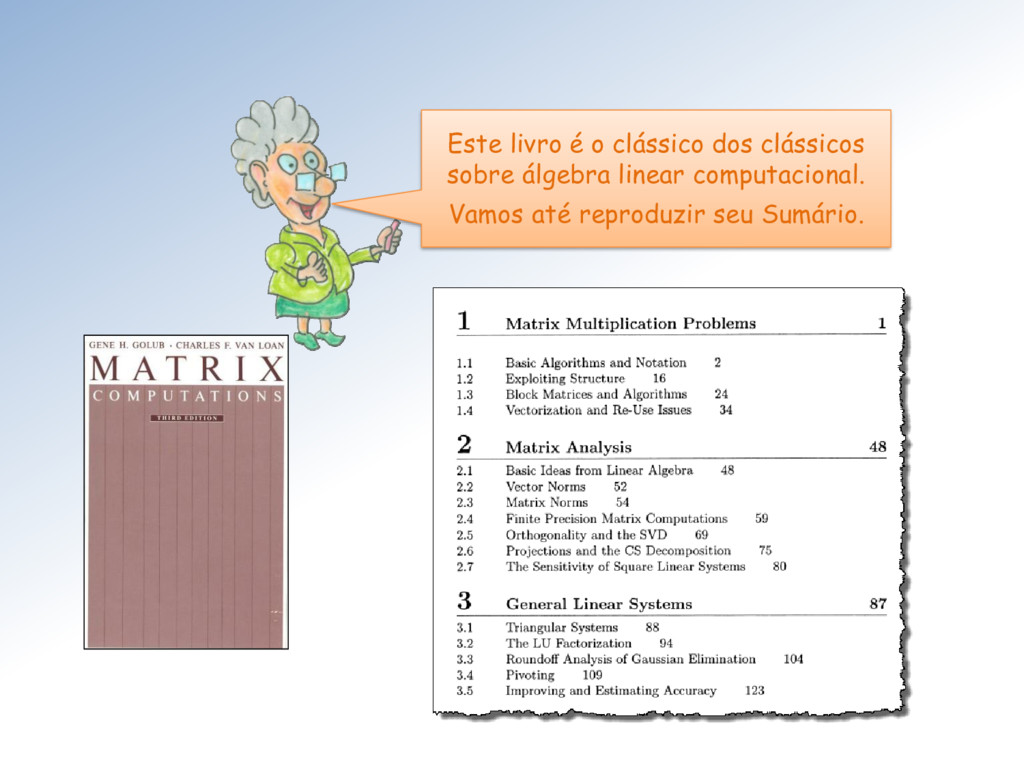
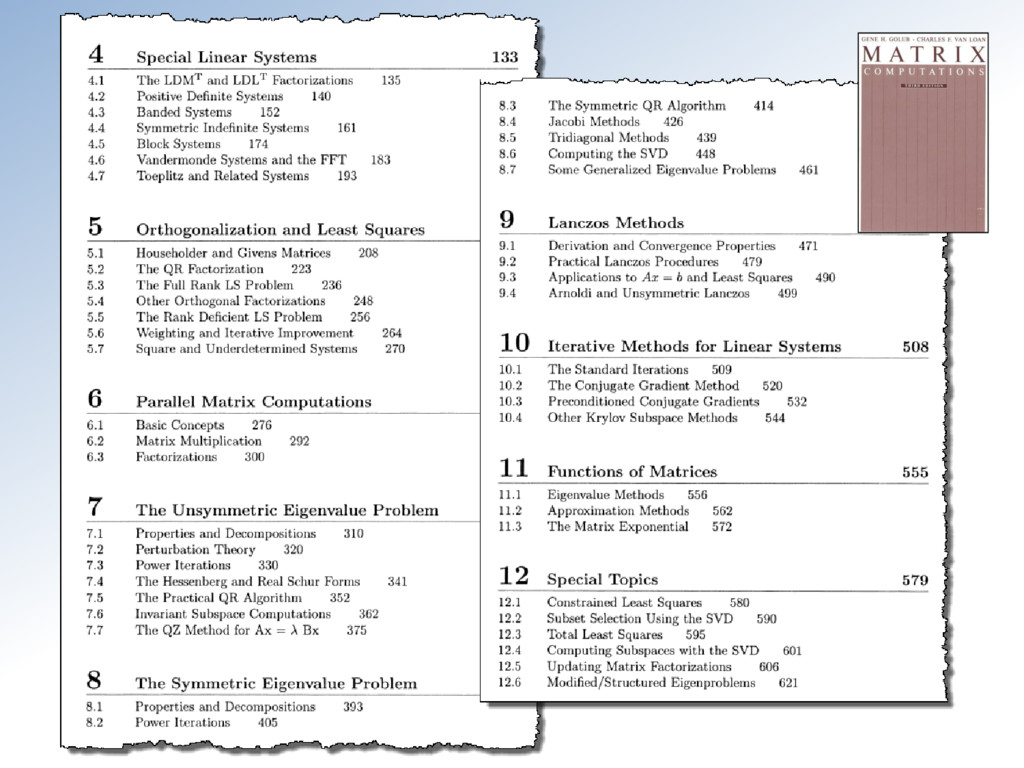
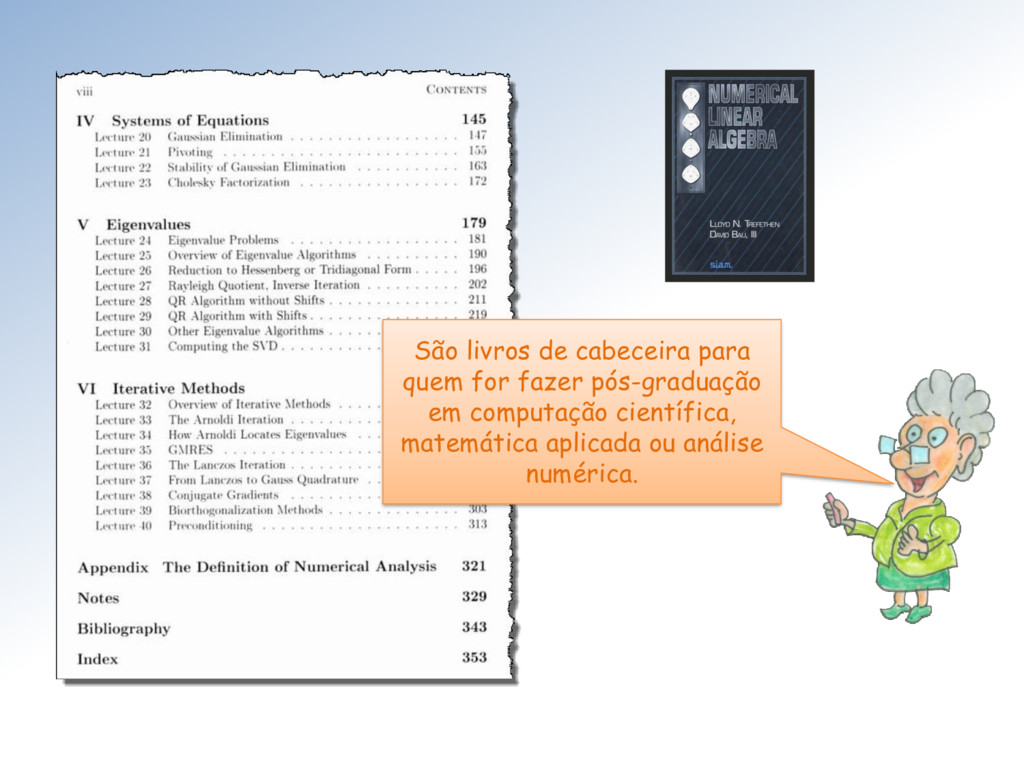
Este livro é o clássico dos clássicos sobre álgebra linear
computacional. Vamos até reproduzir seu Sumário. -
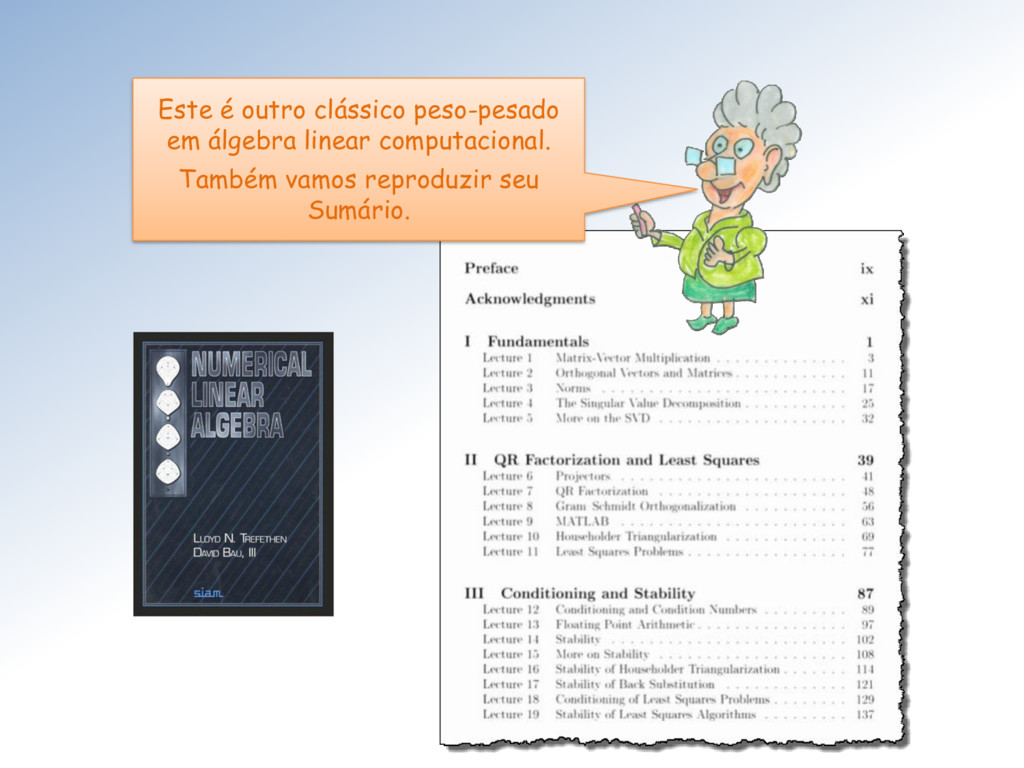
Este é outro clássico peso-pesado em álgebra linear computacional. Também
vamos reproduzir seu Sumário. -
São livros de cabeceira para quem for fazer pós-graduação em
computação científica, matemática aplicada ou análise numérica. -
O conteúdo desses dois livros é a definição mais apropriada
de Álgebra linear computacional. Invista em você. Adquira os dois livros! -
Observem que os dois livros iniciam com a decomposição SVD
e só depois vão tratar do método de eliminação de Gauss: Gauss só no capítulo 3. Gauss só no capítulo 4. -
Matrizes e transformações lineares estão intimamente associadas – um casamento!
Transformações lineares são funções. -
O conceito de função é, com certeza, o mais importante
da matemática. Elas são o objeto de todo o Cálculo Diferencial e Integral. Em particular, vamos considerar funções de um espaço vetorial U em um outro espaço vetorial V : : → , ∈ ⟼ = () ∈ . -
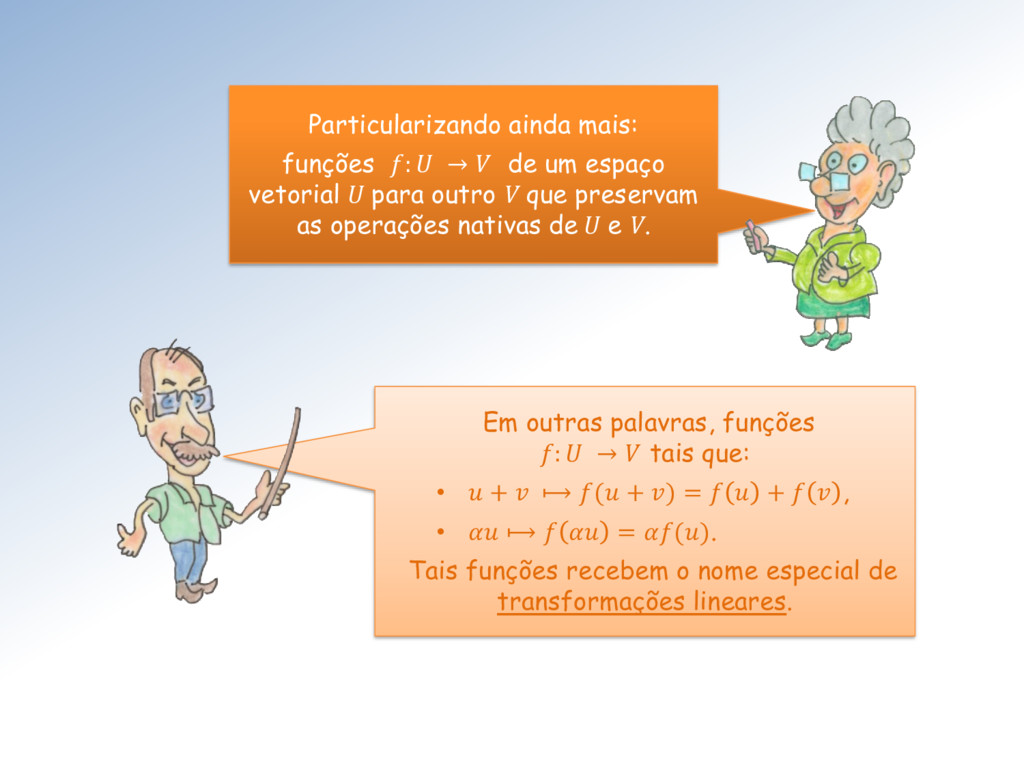
Em outras palavras, funções : → tais que: • +
⟼ ( + ) = + , • ⟼ = (). Tais funções recebem o nome especial de transformações lineares. Particularizando ainda mais: funções : → de um espaço vetorial U para outro V que preservam as operações nativas de U e V. -
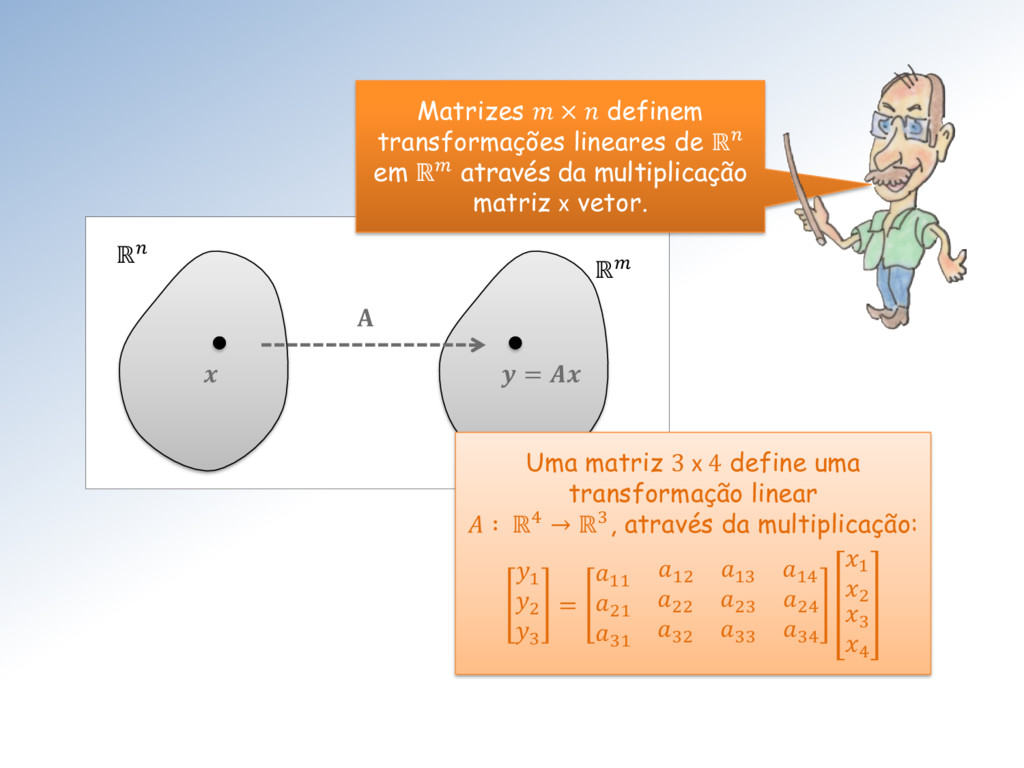
= A ℝ ℝ Matrizes × definem transformações lineares de
ℝ em ℝ através da multiplicação matriz x vetor. Uma matriz 3 x 4 define uma transformação linear ∶ ℝ4 → ℝ3, através da multiplicação: 1 2 3 = 11 12 13 14 21 22 23 24 31 32 33 34 1 2 3 4 -
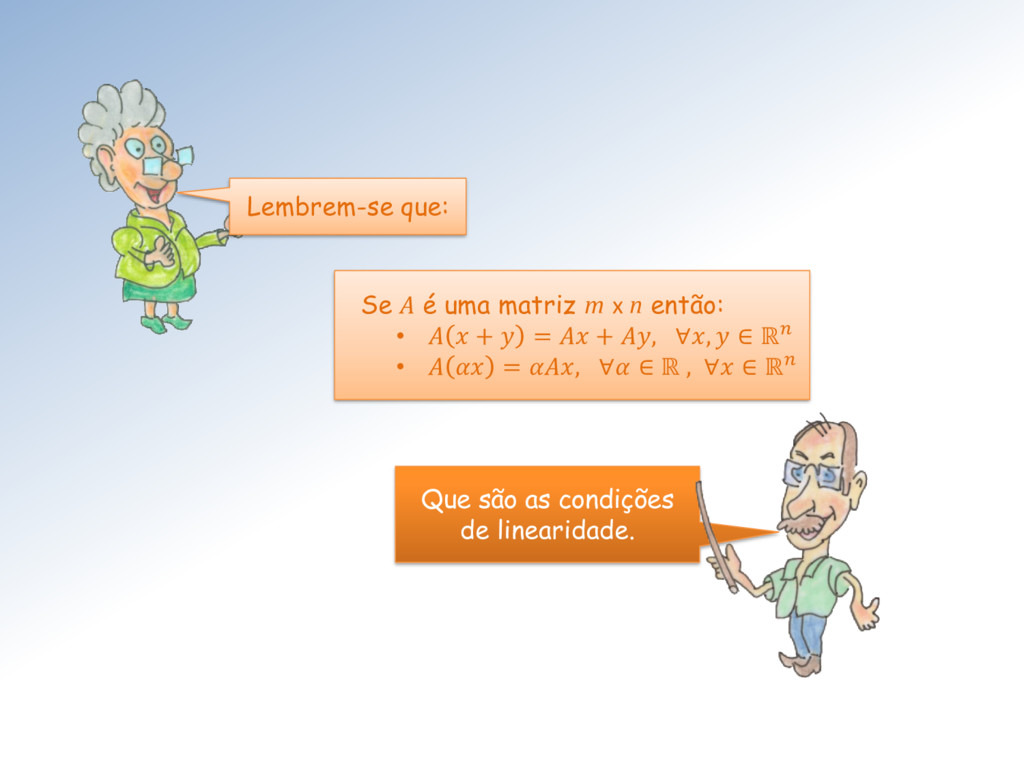
Lembrem-se que: Se A é uma matriz m x n
então: • + = + , ∀, ∈ ℝ • = , ∀ ∈ ℝ , ∀ ∈ ℝ Que são as condições de linearidade. -
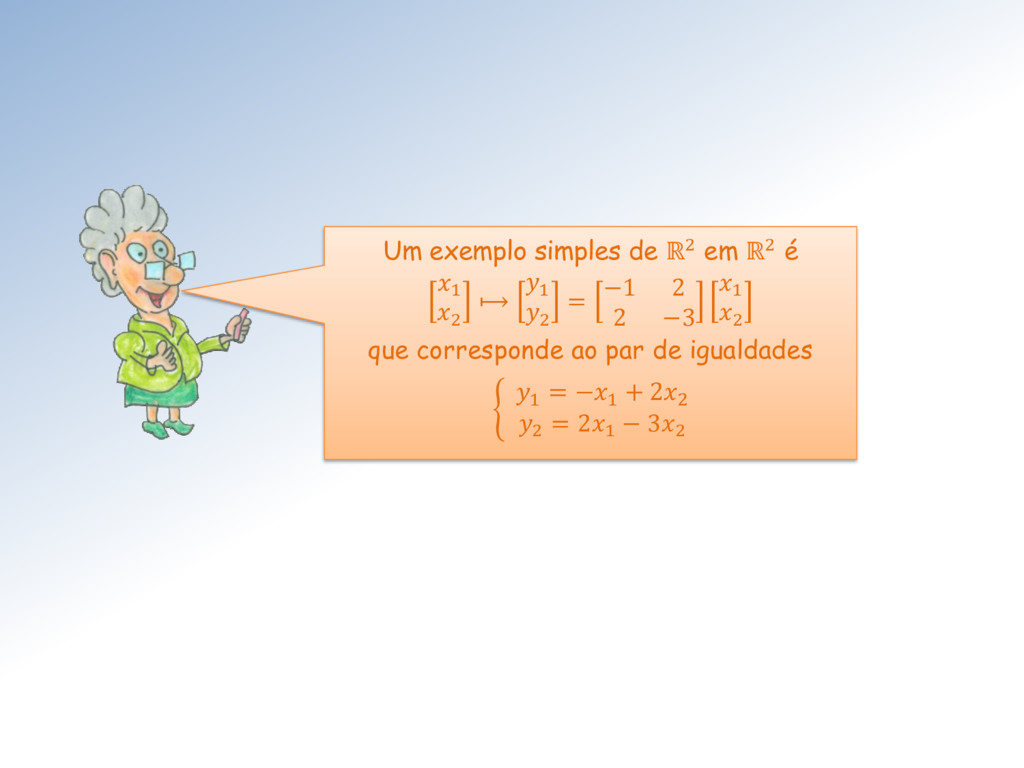
Um exemplo simples de ℝ2 em ℝ2 é 1 2
⟼ 1 2 = −1 2 2 −3 1 2 que corresponde ao par de igualdades ቊ 1 = −1 + 22 2 = 21 − 32 -
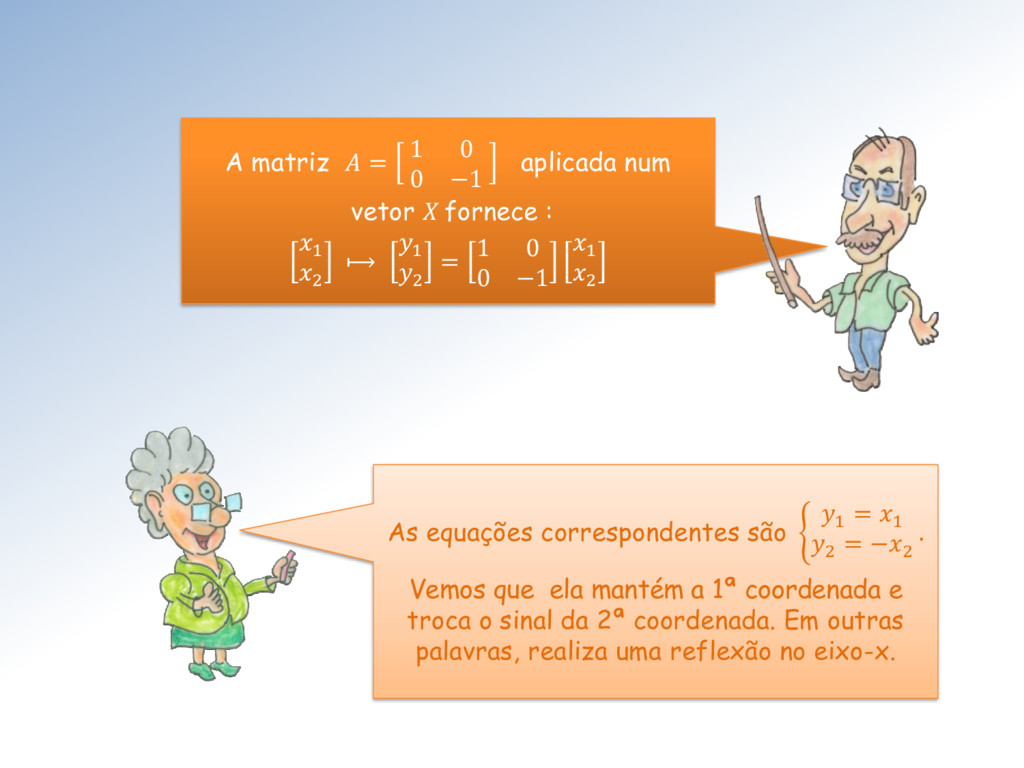
As equações correspondentes são ቊ 1 = 1 2 =
−2 . Vemos que ela mantém a 1ª coordenada e troca o sinal da 2ª coordenada. Em outras palavras, realiza uma reflexão no eixo-x. A matriz = 1 0 0 −1 aplicada num vetor X fornece : 1 2 ⟼ 1 2 = 1 0 0 −1 1 2 -
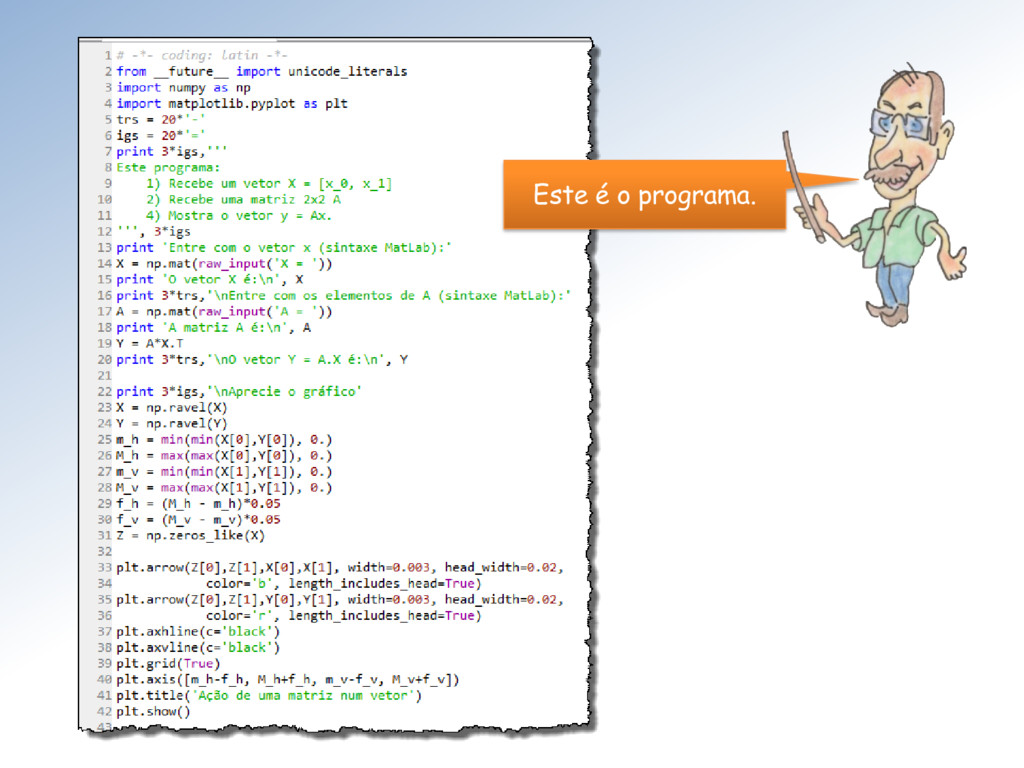
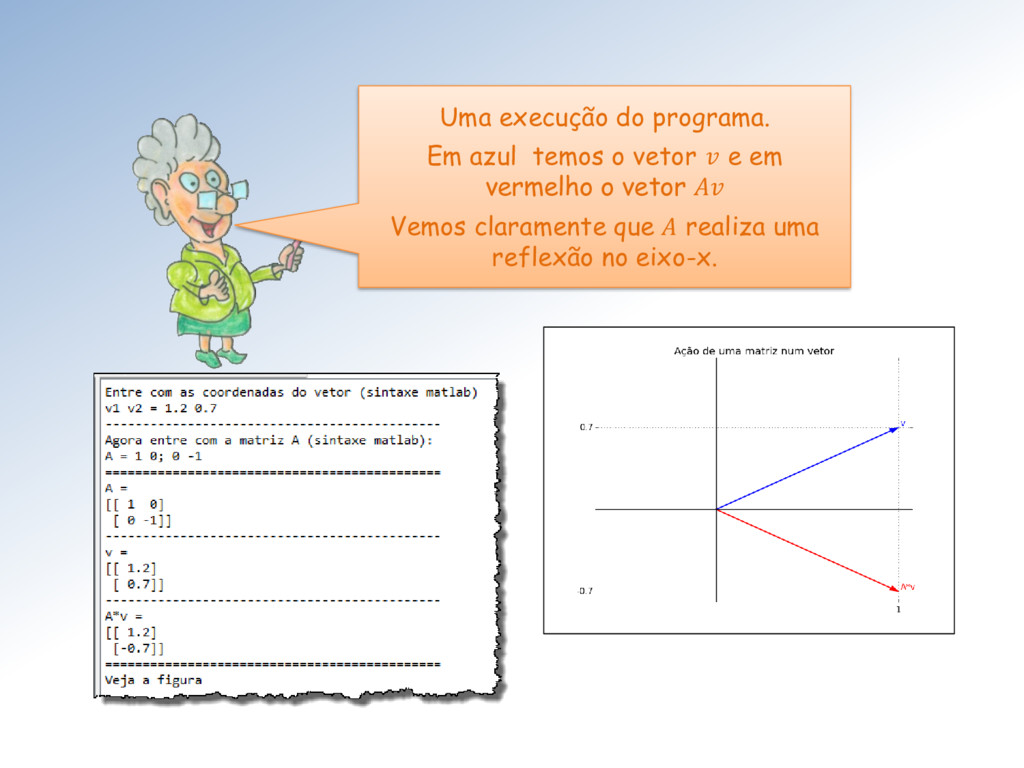
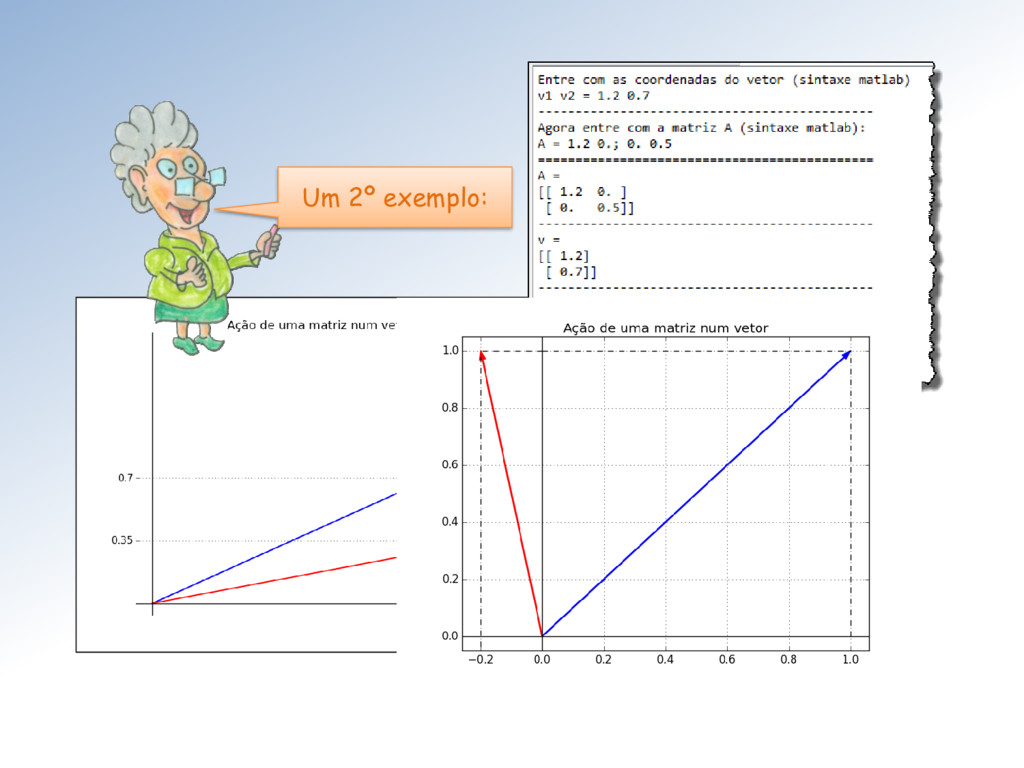
O programa a seguir mostra a ação de uma matriz
A sobre um vetor . Ele permite escolher tanto a matriz A como o vetor . -
Uma execução do programa. Em azul temos o vetor e
em vermelho o vetor Vemos claramente que A realiza uma reflexão no eixo-x. -
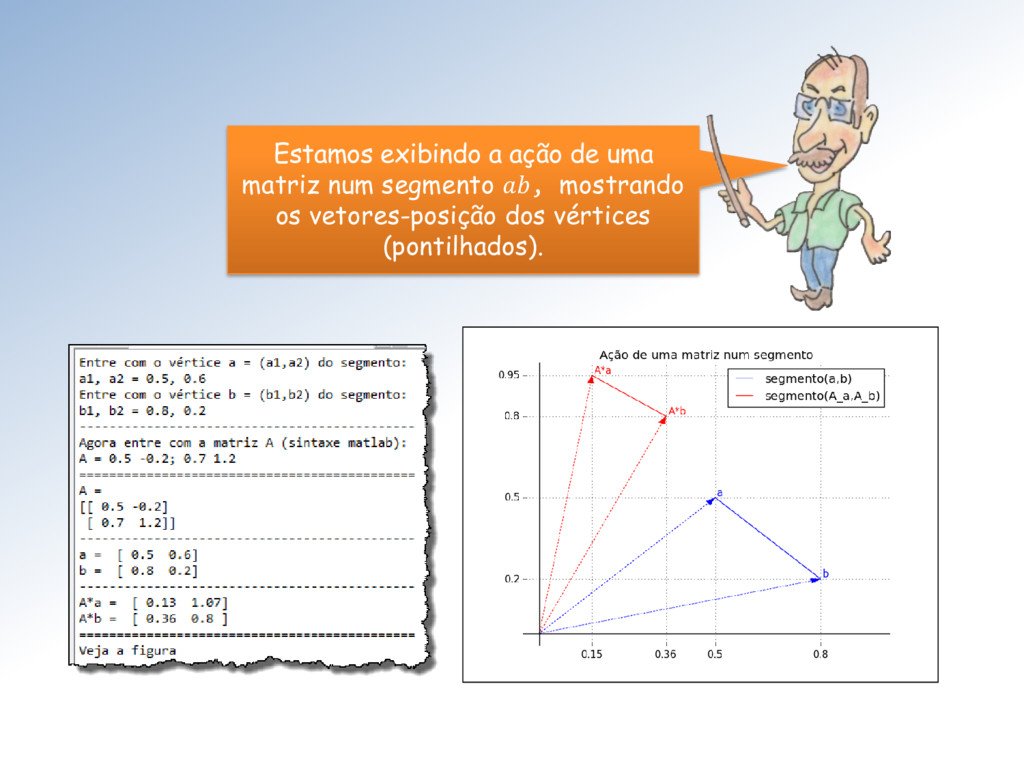
Estamos exibindo a ação de uma matriz num segmento ,
mostrando os vetores-posição dos vértices (pontilhados). -
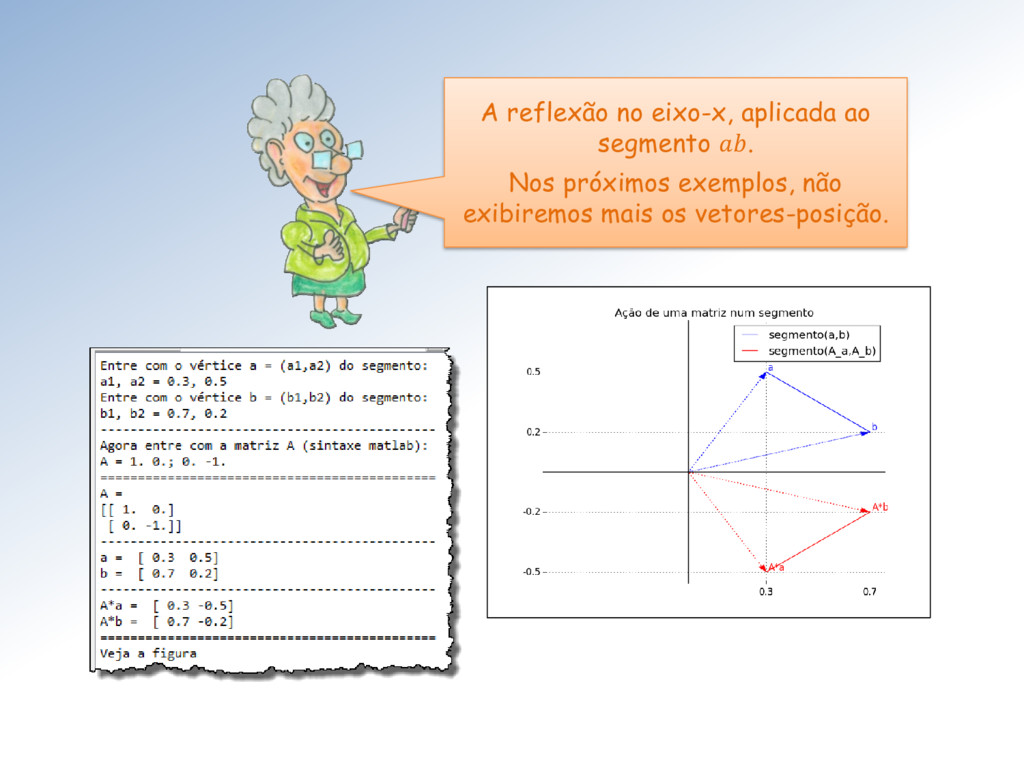
A reflexão no eixo-x, aplicada ao segmento . Nos próximos
exemplos, não exibiremos mais os vetores-posição. -
O programa das próximas transparências permitirá a visualização da ação
de uma matriz qualquer sobre um triângulo abc escolhido livremente. Mostraremos alguns exemplos com diferentes matrizes . Surfista, faça outros exemplos exploratórios. -
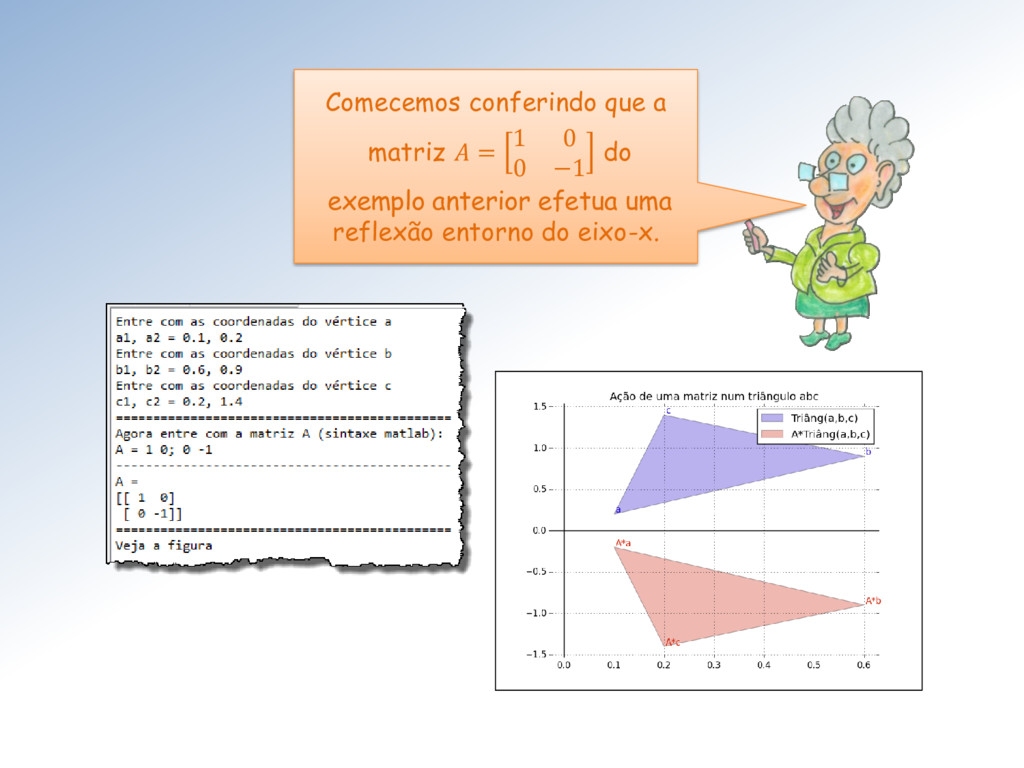
Comecemos conferindo que a matriz = 1 0 0 −1
do exemplo anterior efetua uma reflexão entorno do eixo-x. -
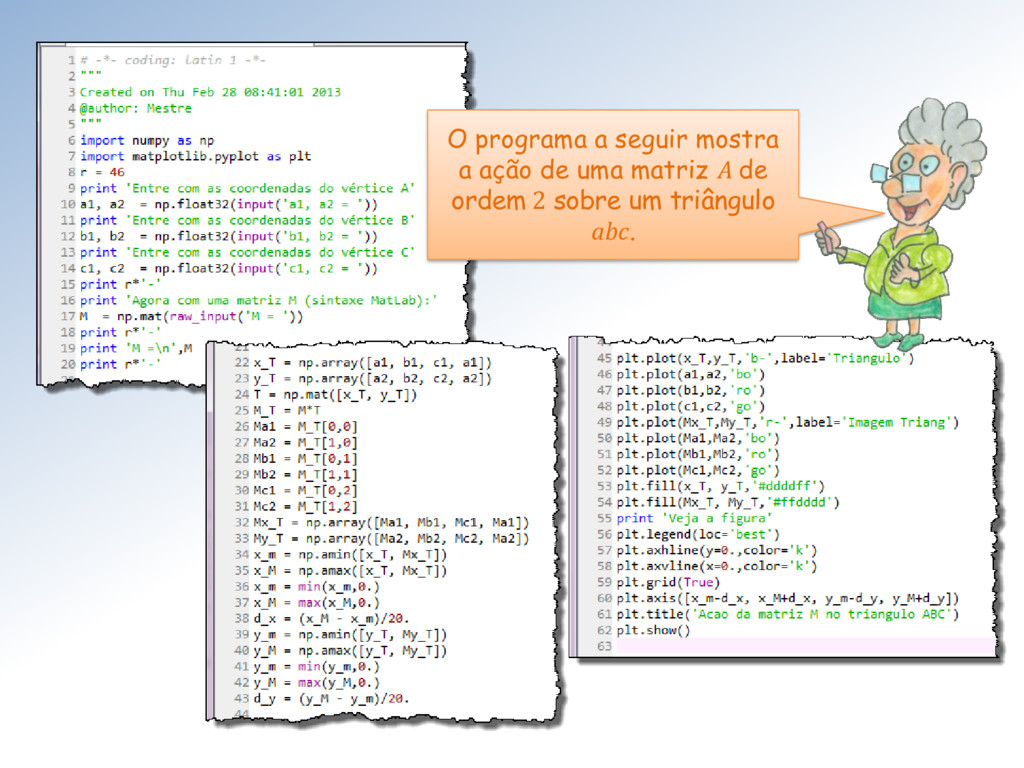
O programa a seguir mostra a ação de uma matriz
de ordem 2 sobre um triângulo abc. -
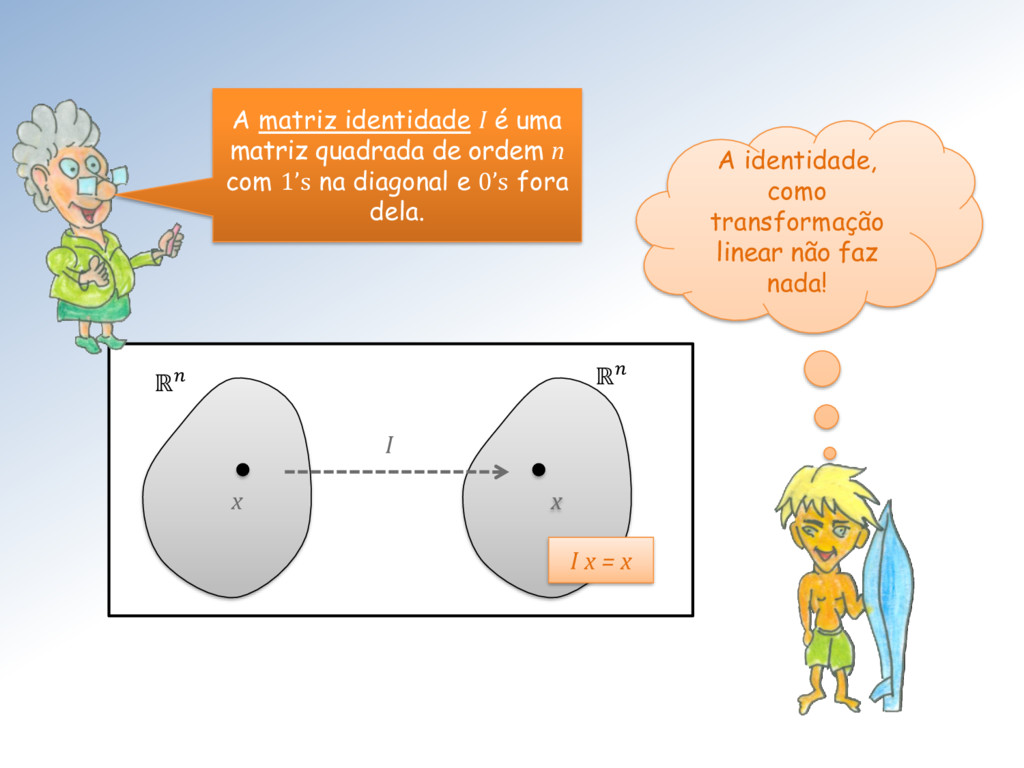
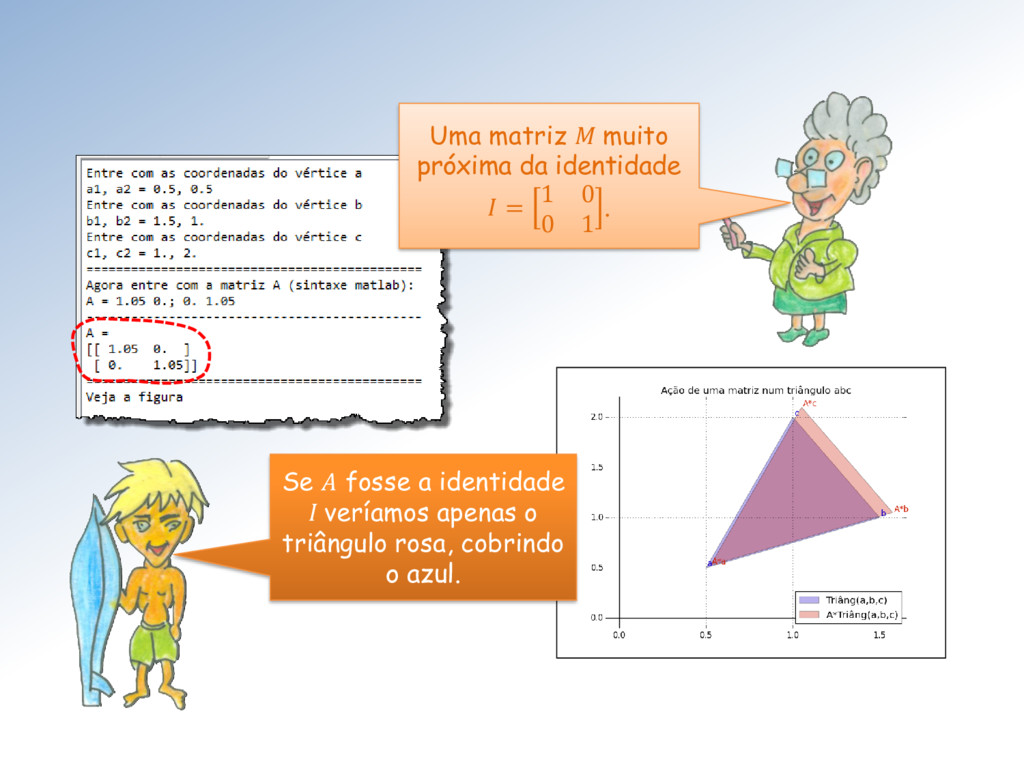
x x I A matriz identidade I é uma matriz
quadrada de ordem n com 1’s na diagonal e 0’s fora dela. A identidade, como transformação linear não faz nada! ℝ ℝ I x = x -
Uma matriz M muito próxima da identidade = 1 0
0 1 . Se fosse a identidade I veríamos apenas o triângulo rosa, cobrindo o azul. -
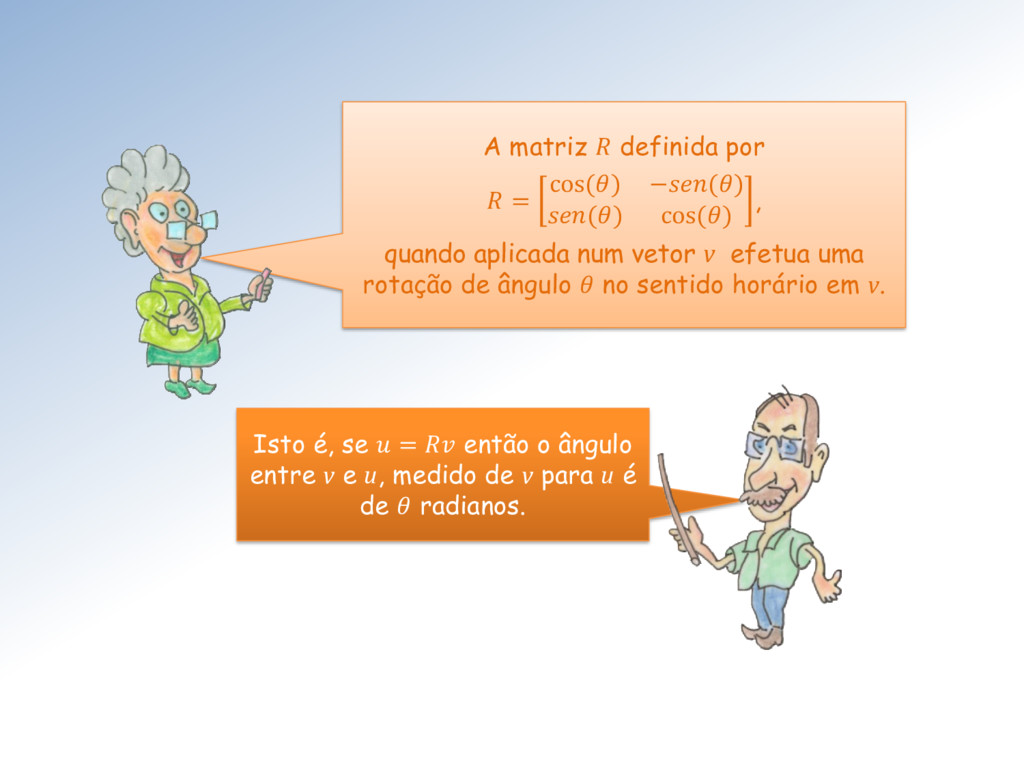
A matriz definida por = cos() −() () cos() ,
quando aplicada num vetor v efetua uma rotação de ângulo no sentido horário em v. Isto é, se = então o ângulo entre v e u, medido de v para u é de radianos. -
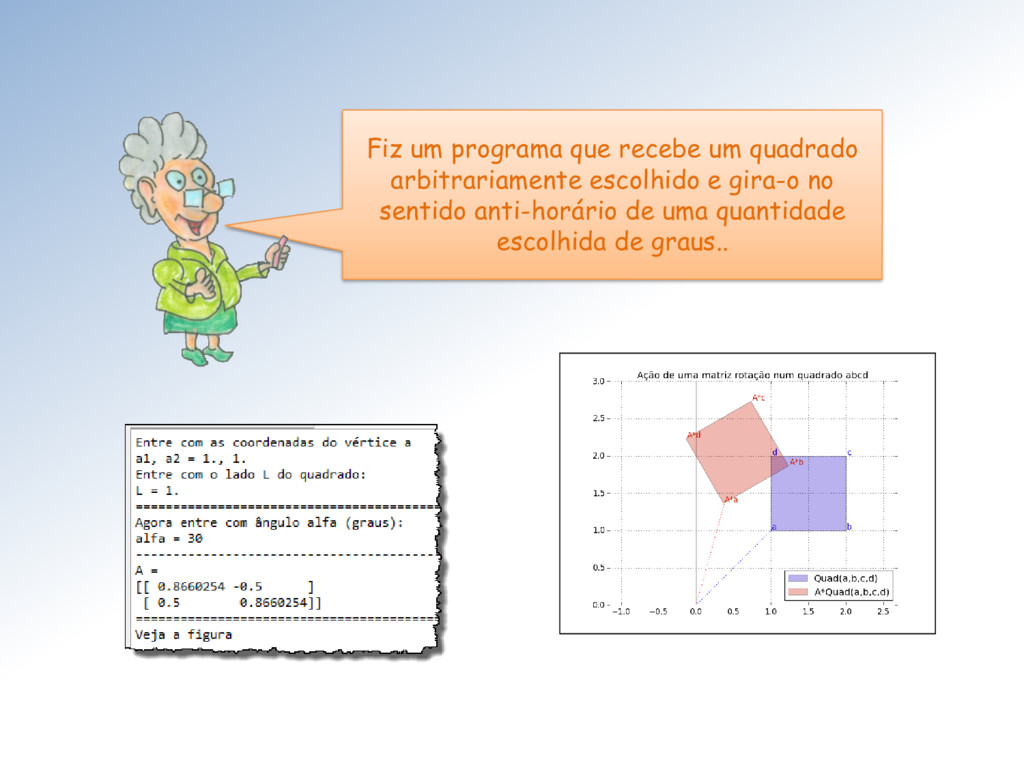
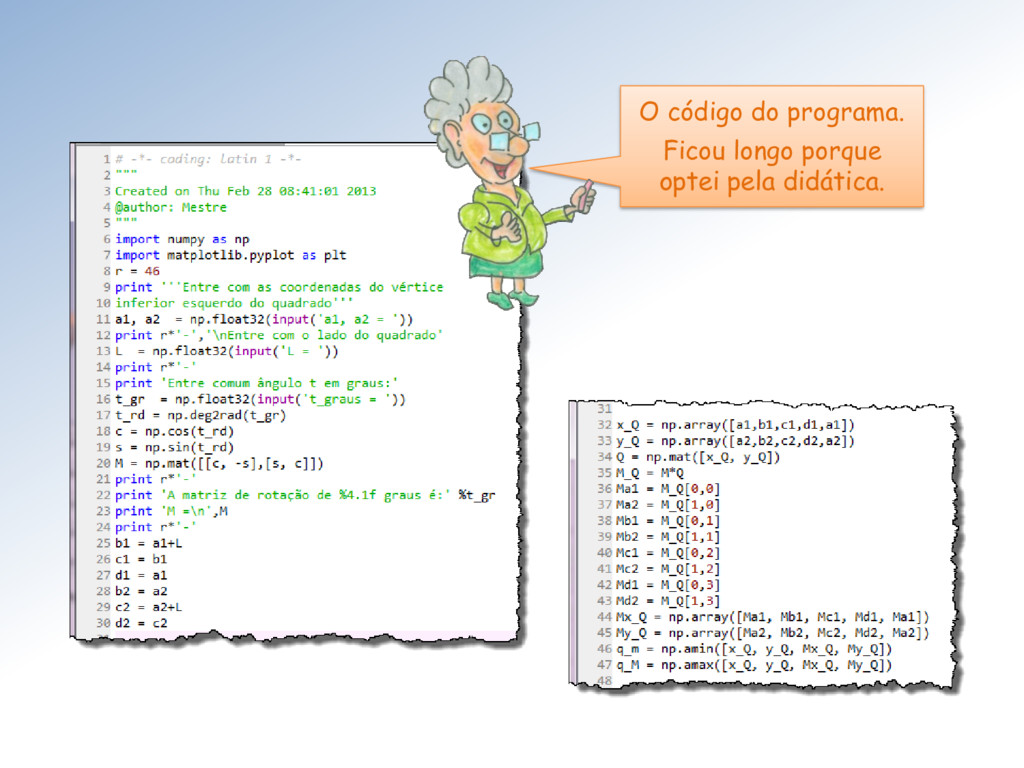
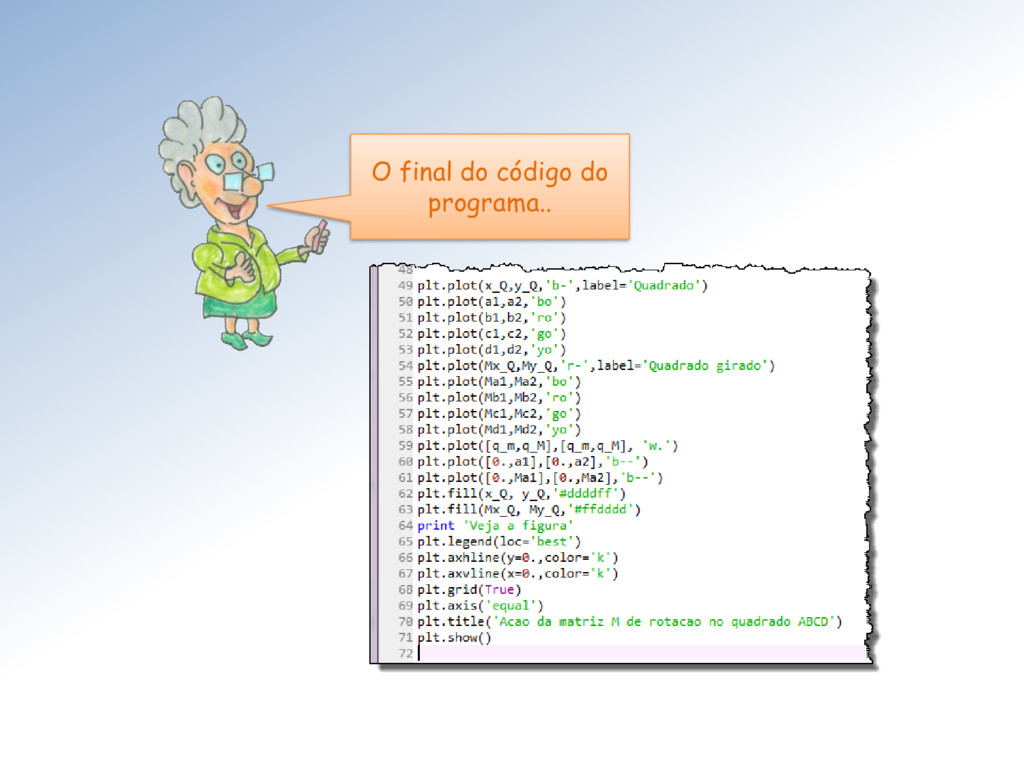
Fiz um programa que recebe um quadrado arbitrariamente escolhido e
gira-o no sentido anti-horário de uma quantidade escolhida de graus.. -
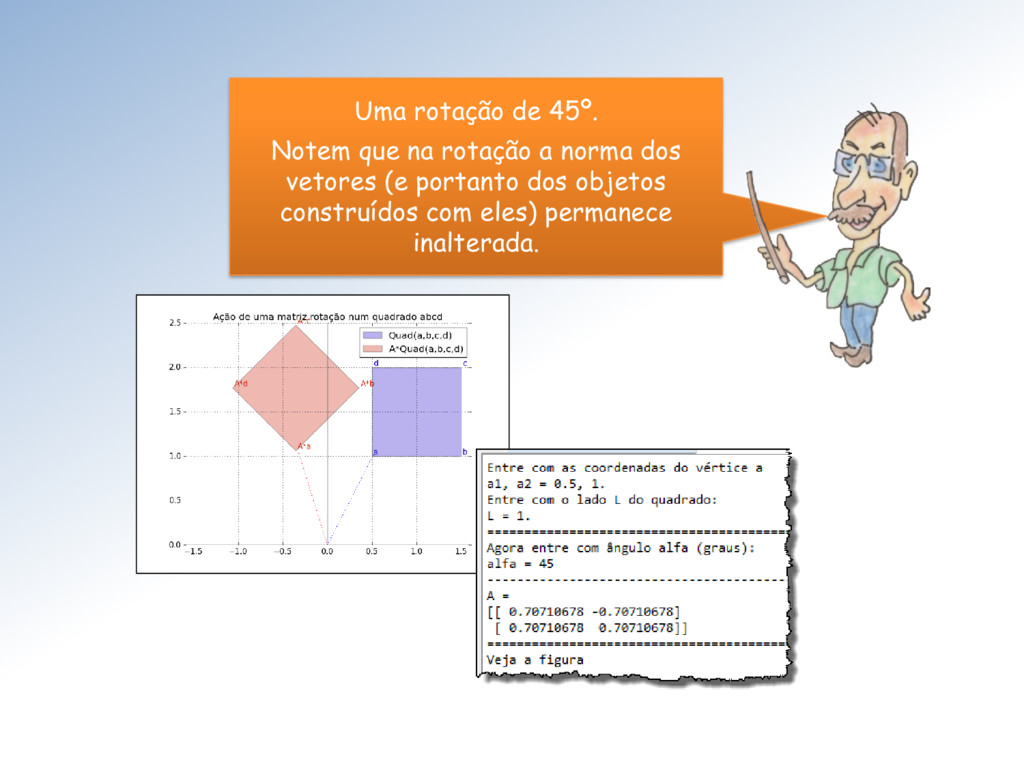
Uma rotação de 45º. Notem que na rotação a norma
dos vetores (e portanto dos objetos construídos com eles) permanece inalterada. -
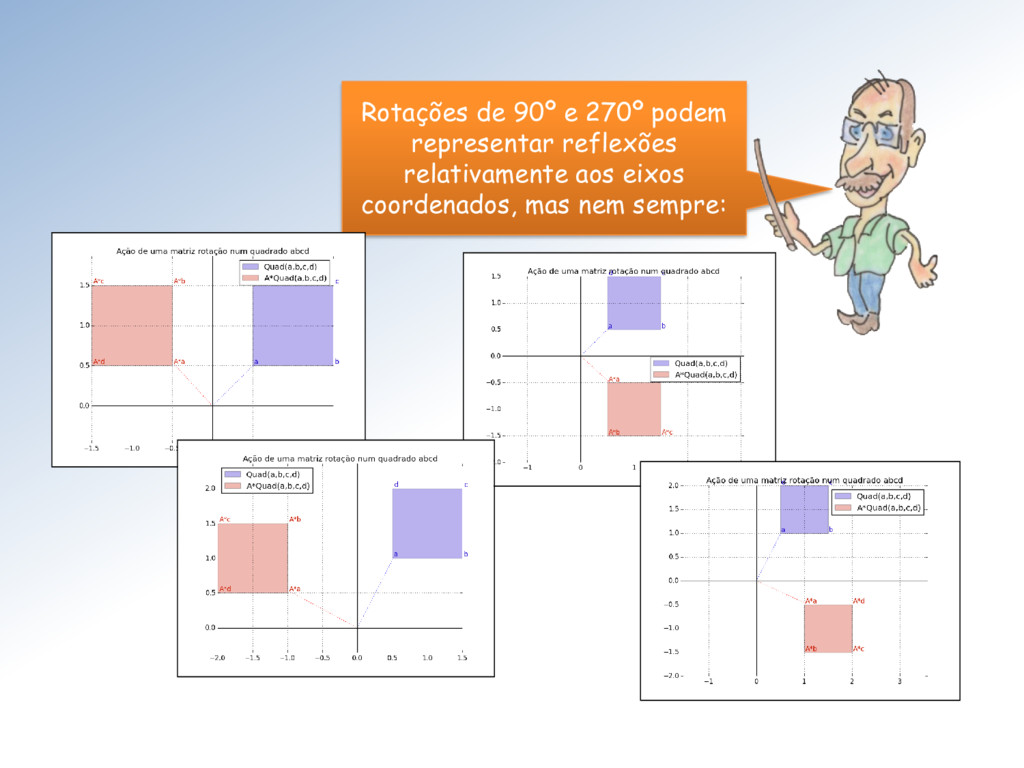
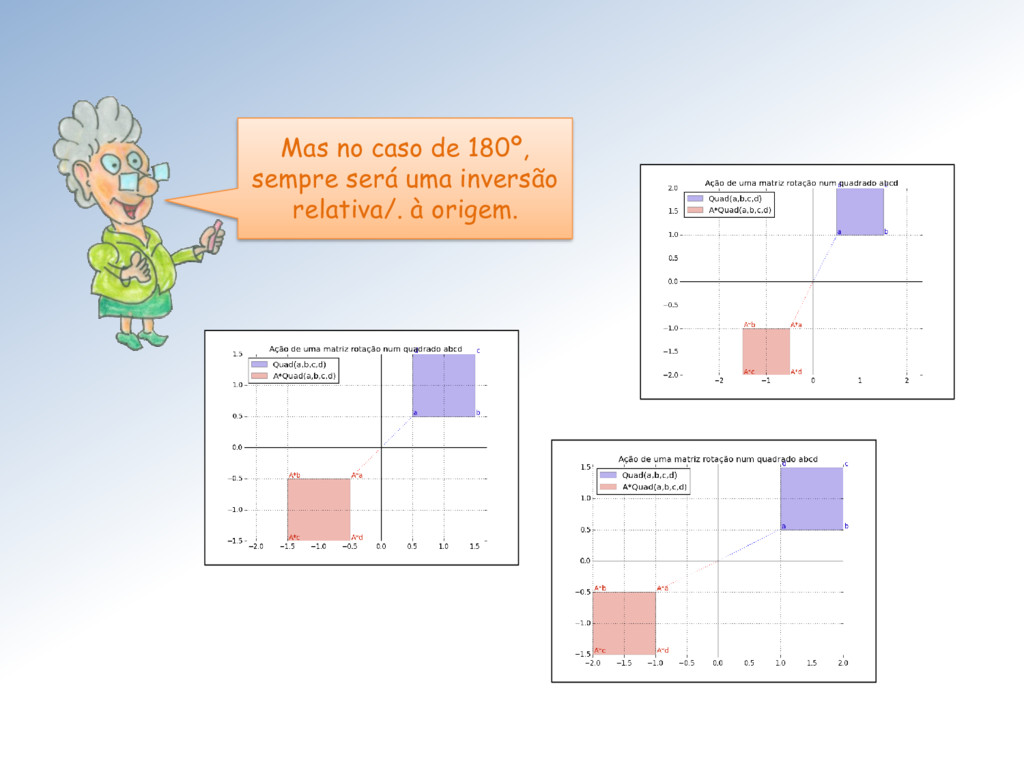
Rotações de 90º e 270º podem representar reflexões relativamente aos
eixos coordenados, mas nem sempre: -
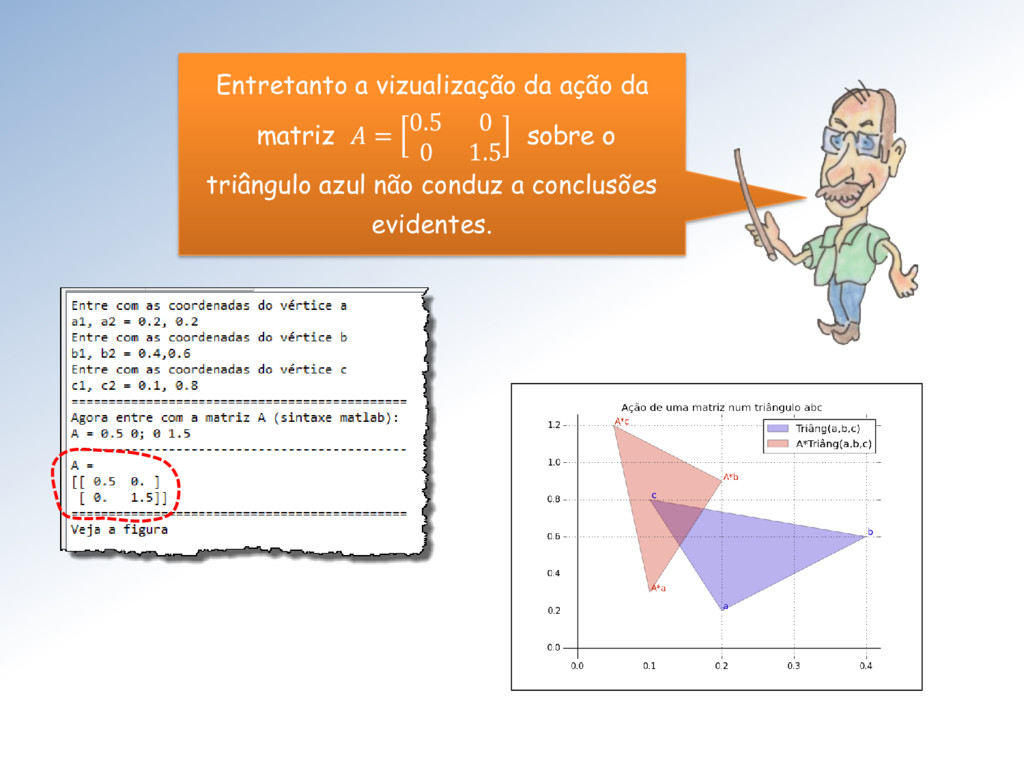
Entretanto a vizualização da ação da matriz = 0.5 0
0 1.5 sobre o triângulo azul não conduz a conclusões evidentes. -
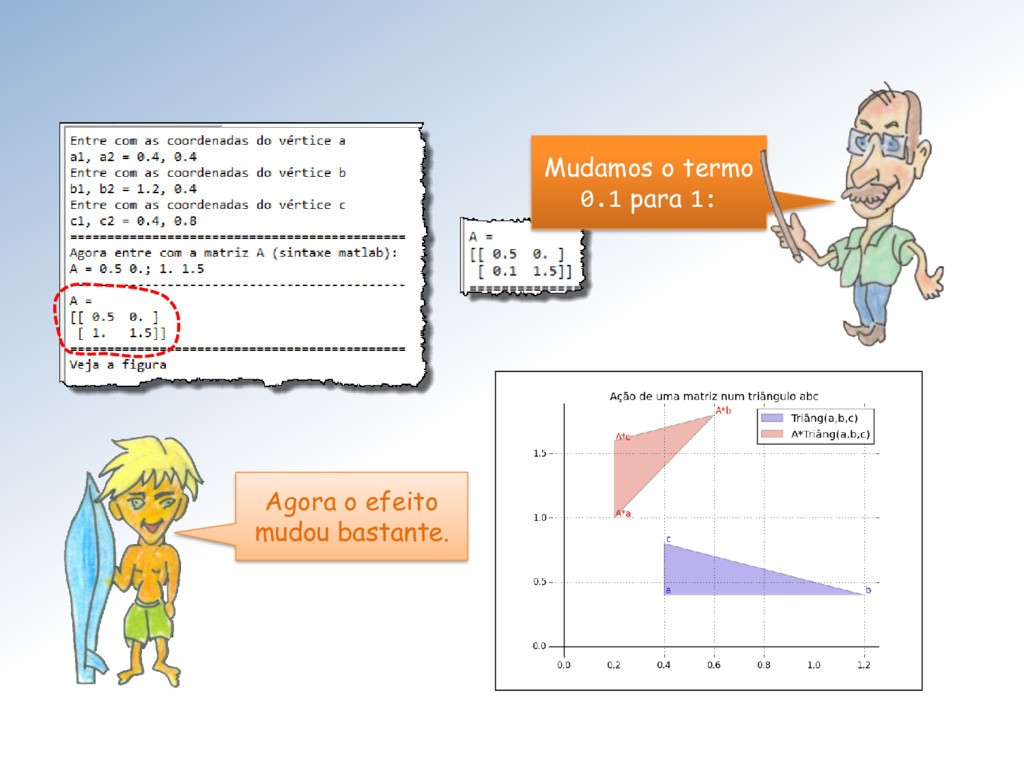
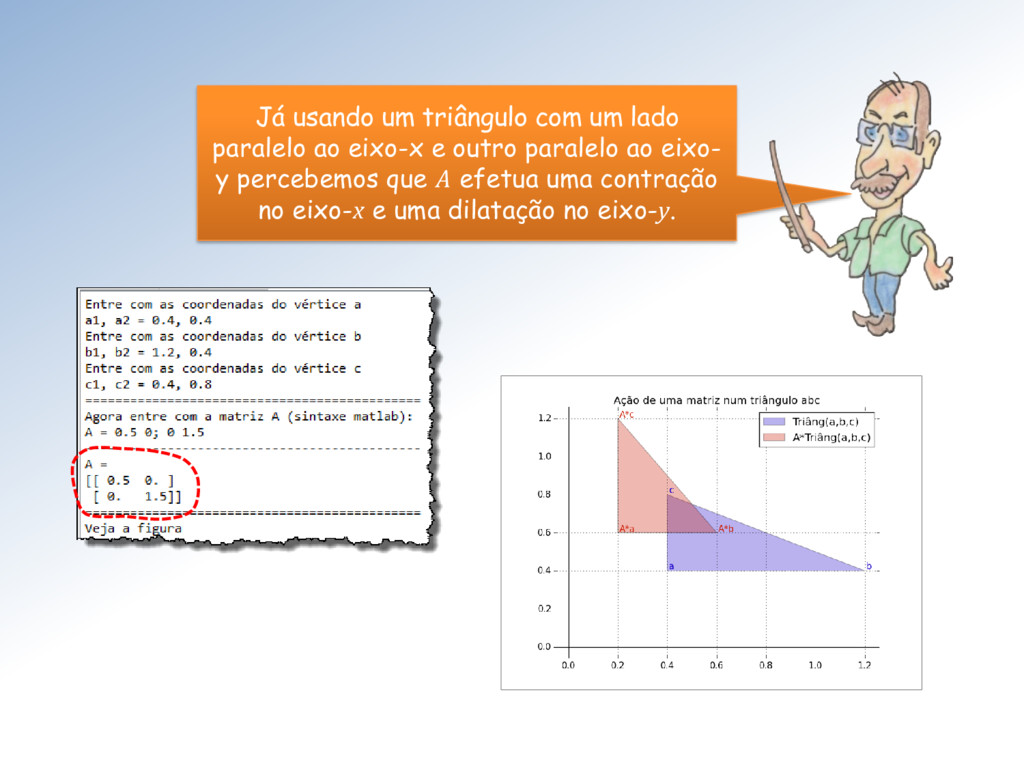
Já usando um triângulo com um lado paralelo ao eixo-x
e outro paralelo ao eixo- y percebemos que efetua uma contração no eixo-x e uma dilatação no eixo-y. -
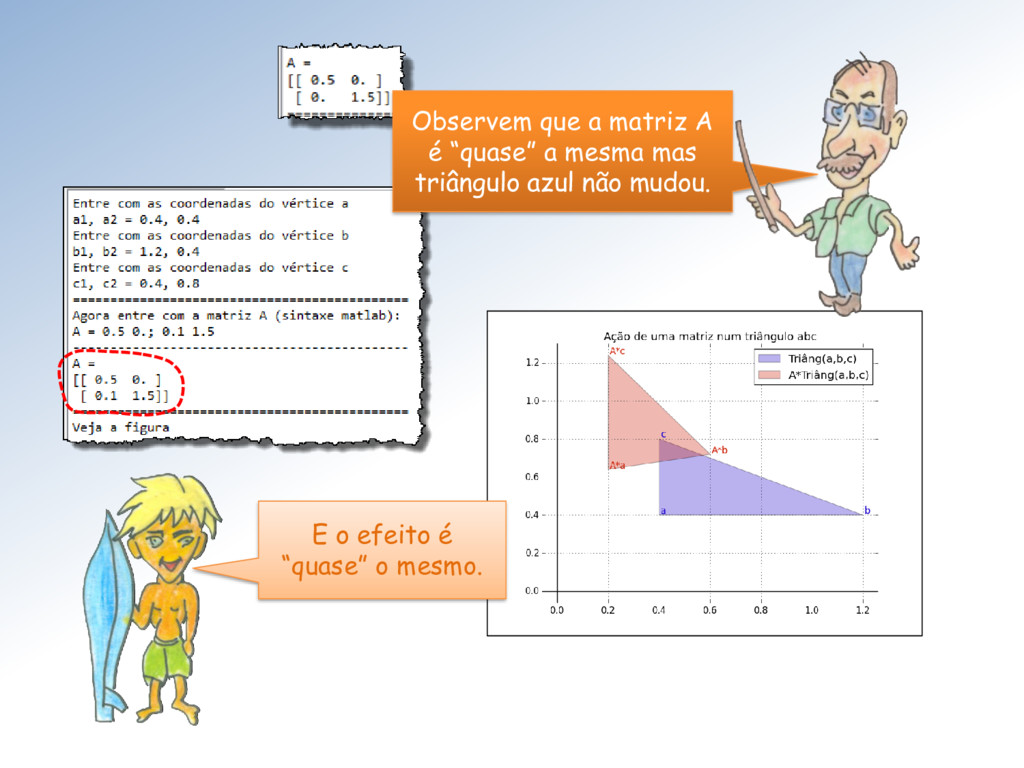
Observem que a matriz A é “quase” a mesma mas
triângulo azul não mudou. E o efeito é “quase” o mesmo. -
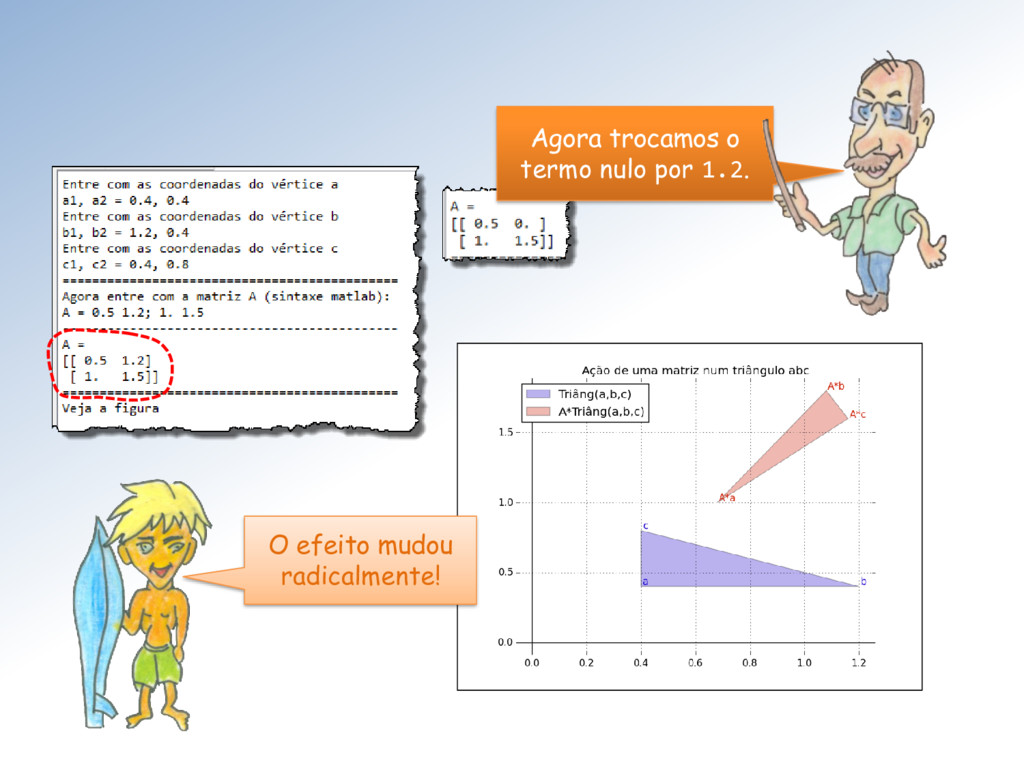
Agora trocamos o termo nulo por 1.2. O efeito mudou
radicalmente! -
Mestres, exceto para matrizes diagonais e de rotação, não consigo
entender o efeito delas nos vetores e nas figuras! Realmente, não é um problema tão simples! -
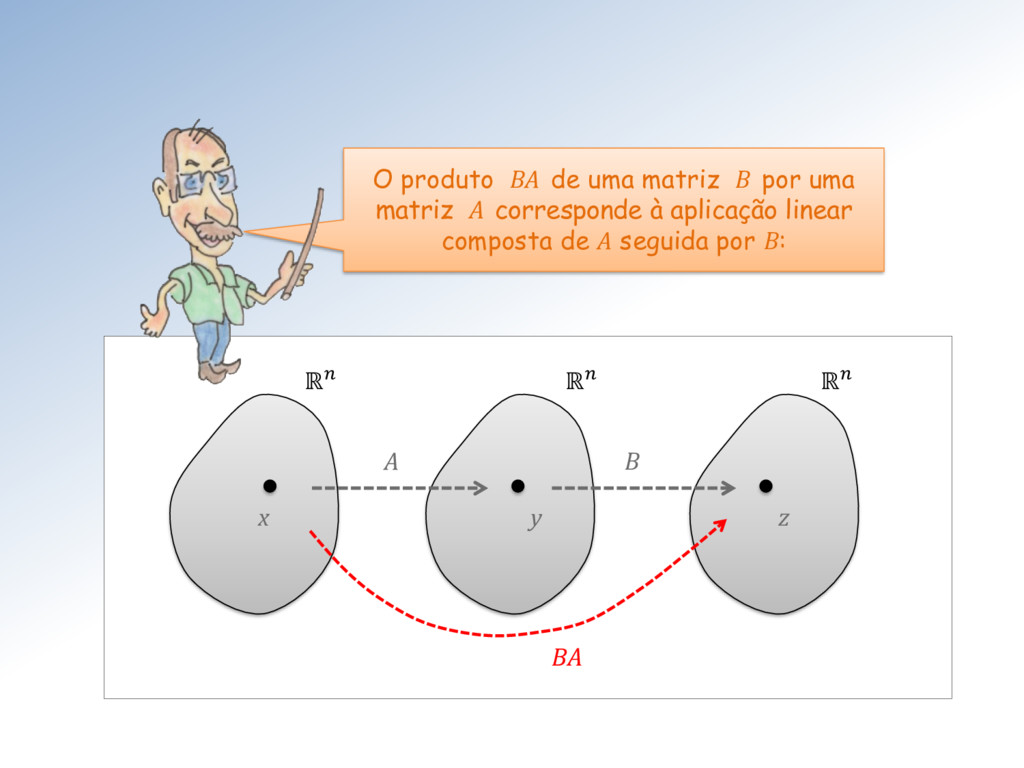
x y A z B ℝ ℝ ℝ BA O
produto BA de uma matriz B por uma matriz A corresponde à aplicação linear composta de A seguida por B: -
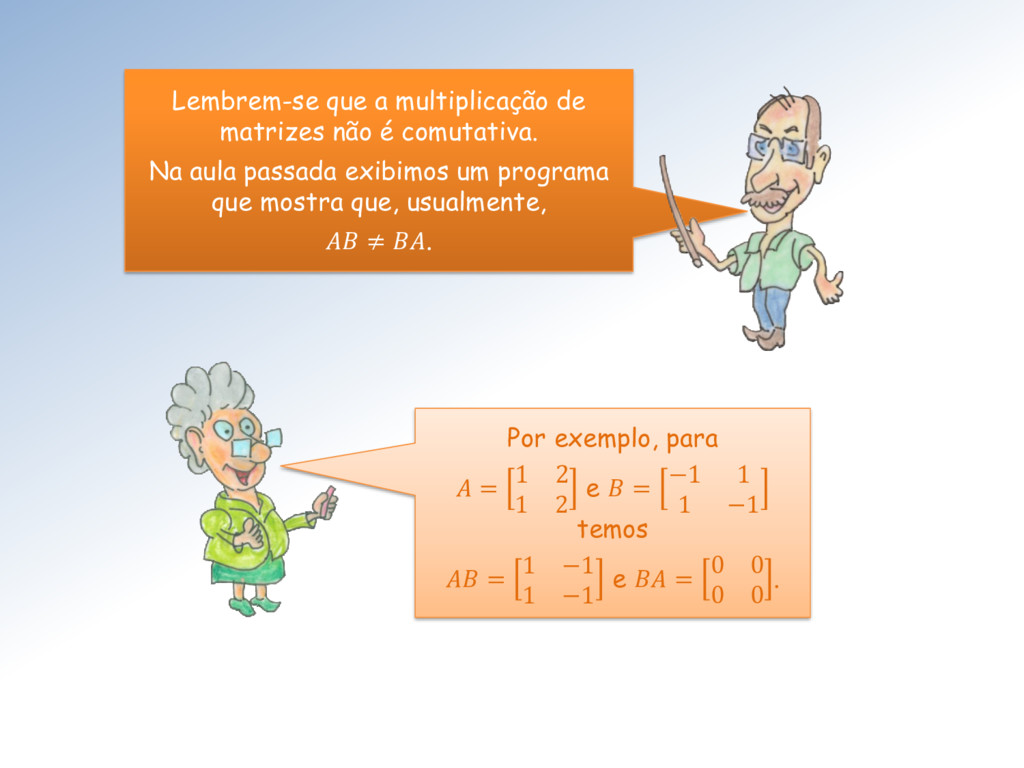
Lembrem-se que a multiplicação de matrizes não é comutativa. Na
aula passada exibimos um programa que mostra que, usualmente, ≠ . Por exemplo, para = 1 2 1 2 e = −1 1 1 −1 temos = 1 −1 1 −1 e = 0 0 0 0 . -
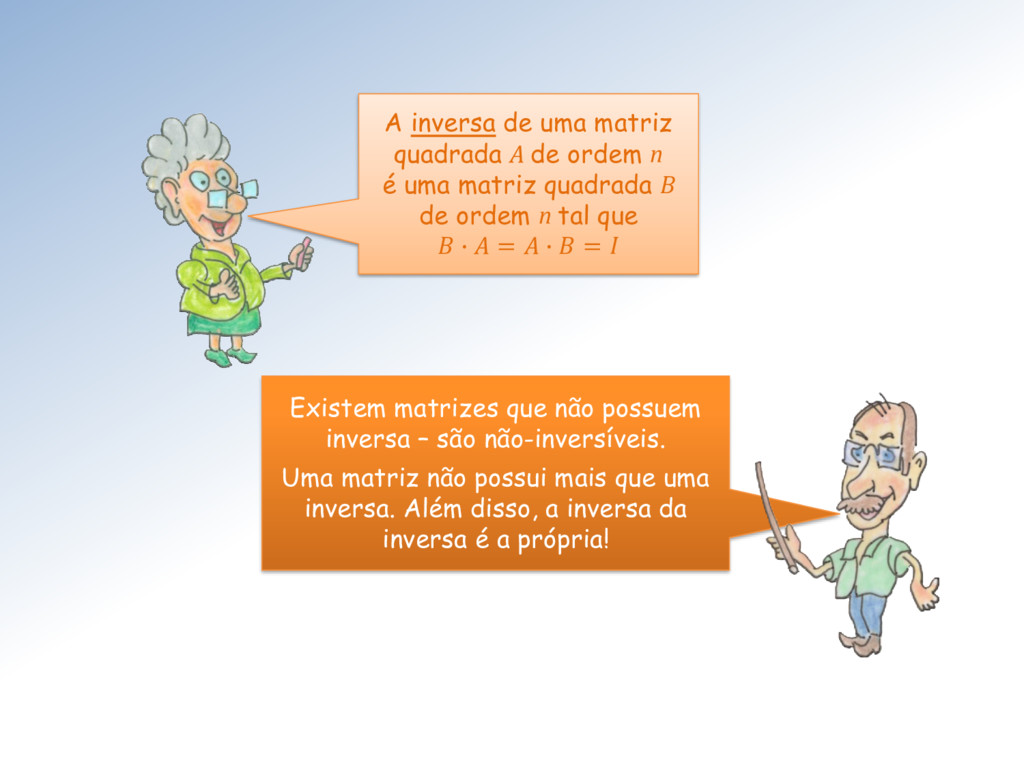
A inversa de uma matriz quadrada A de ordem n
é uma matriz quadrada B de ordem n tal que ∙ = ∙ = Existem matrizes que não possuem inversa – são não-inversíveis. Uma matriz não possui mais que uma inversa. Além disso, a inversa da inversa é a própria! -
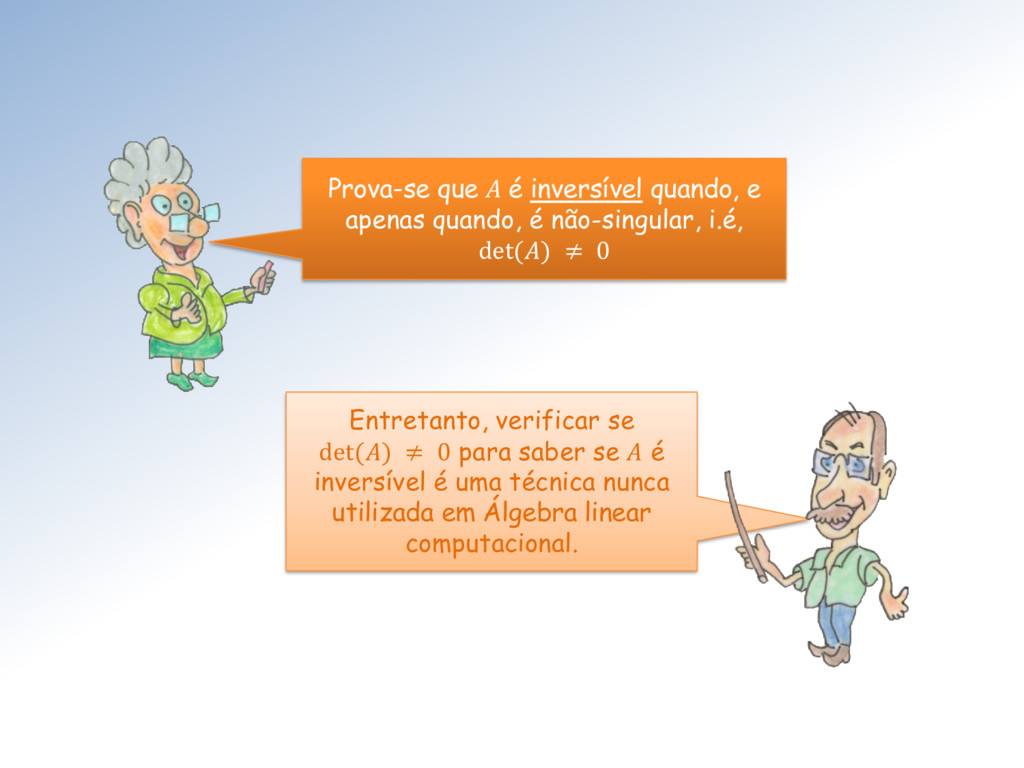
Prova-se que A é inversível quando, e apenas quando, é
não-singular, i.é, det() ≠ 0 Entretanto, verificar se det() ≠ 0 para saber se A é inversível é uma técnica nunca utilizada em Álgebra linear computacional. -
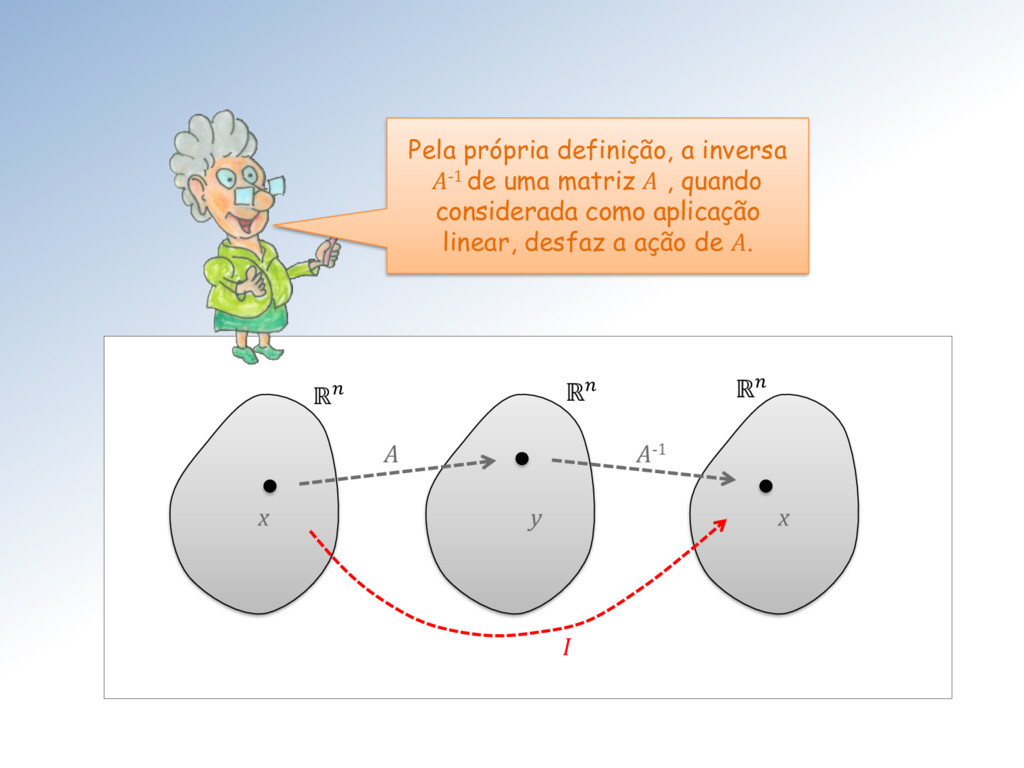
x y A A-1 ℝ ℝ x y A x
A-1 ℝ ℝ ℝ I Pela própria definição, a inversa A-1 de uma matriz A , quando considerada como aplicação linear, desfaz a ação de A. -
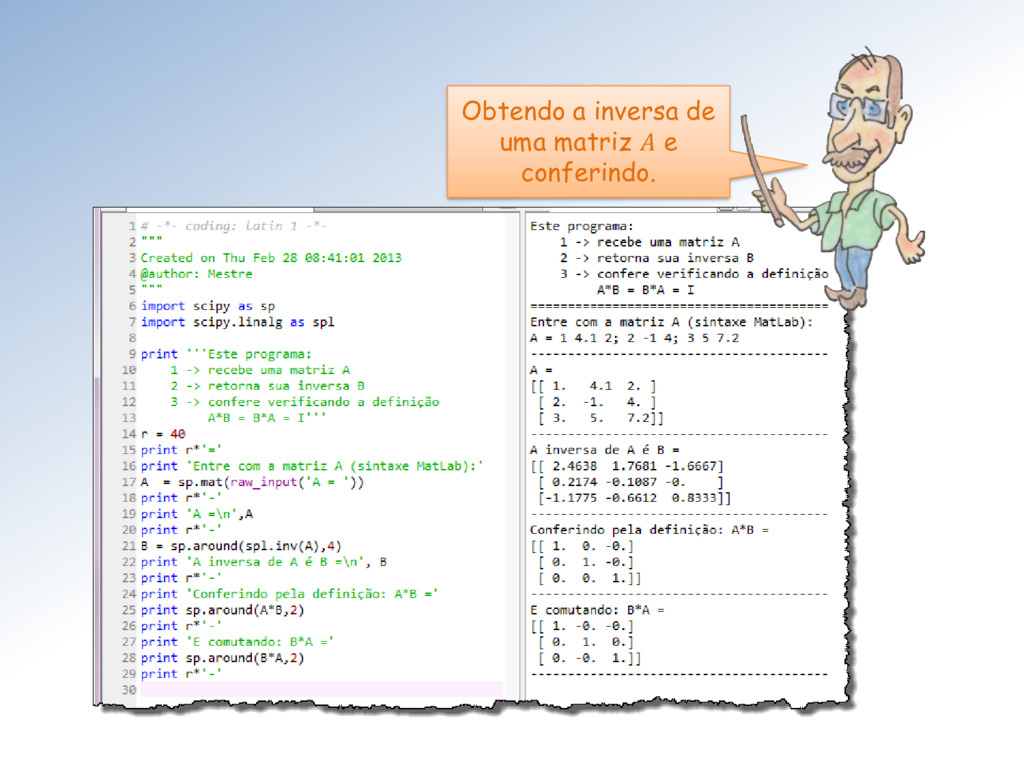
Voltando às rotinas básicas do foquemos nossa atenção no tópico
“Achando a inversa”. Rotinas básicas Achando a inversa Resolvendo sistemas lineares Achando o determinante Calculando normas Resolvendo problemas lineares de mínimos quadrados e pseudo-inversas Inversa generalizada -
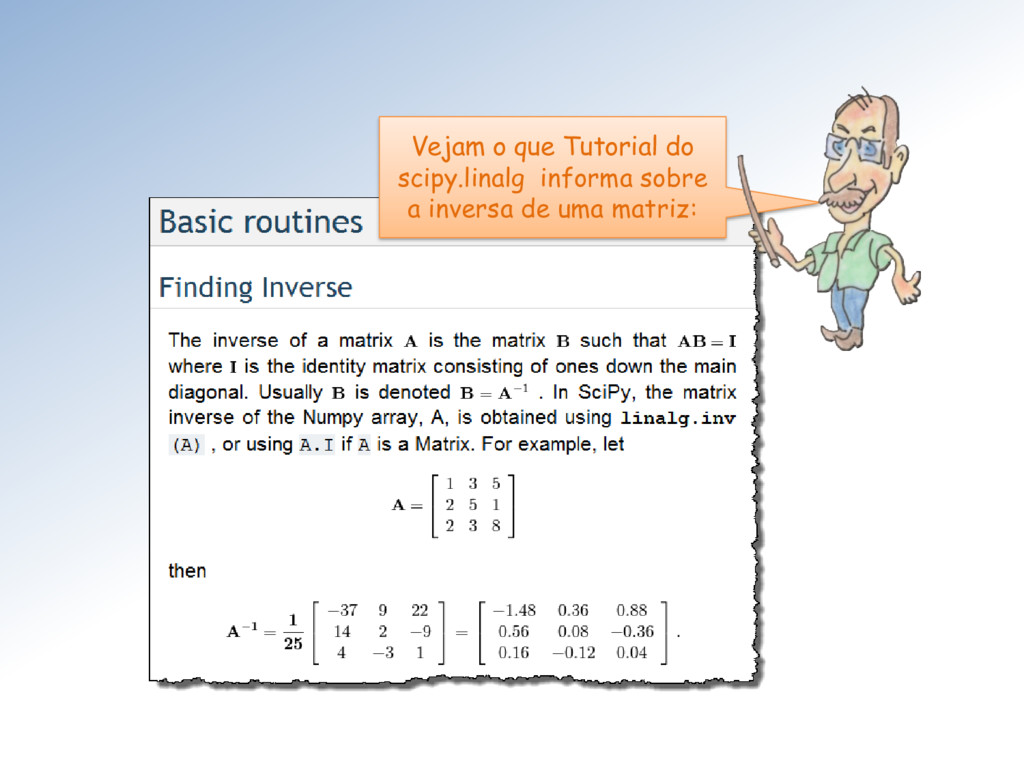
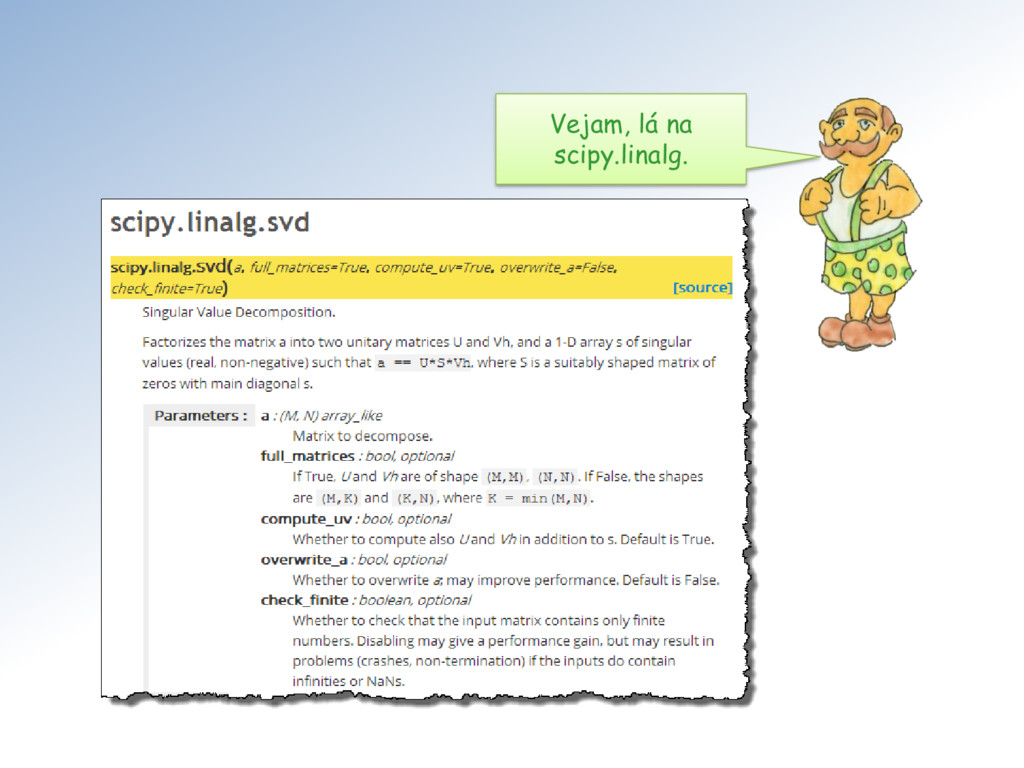
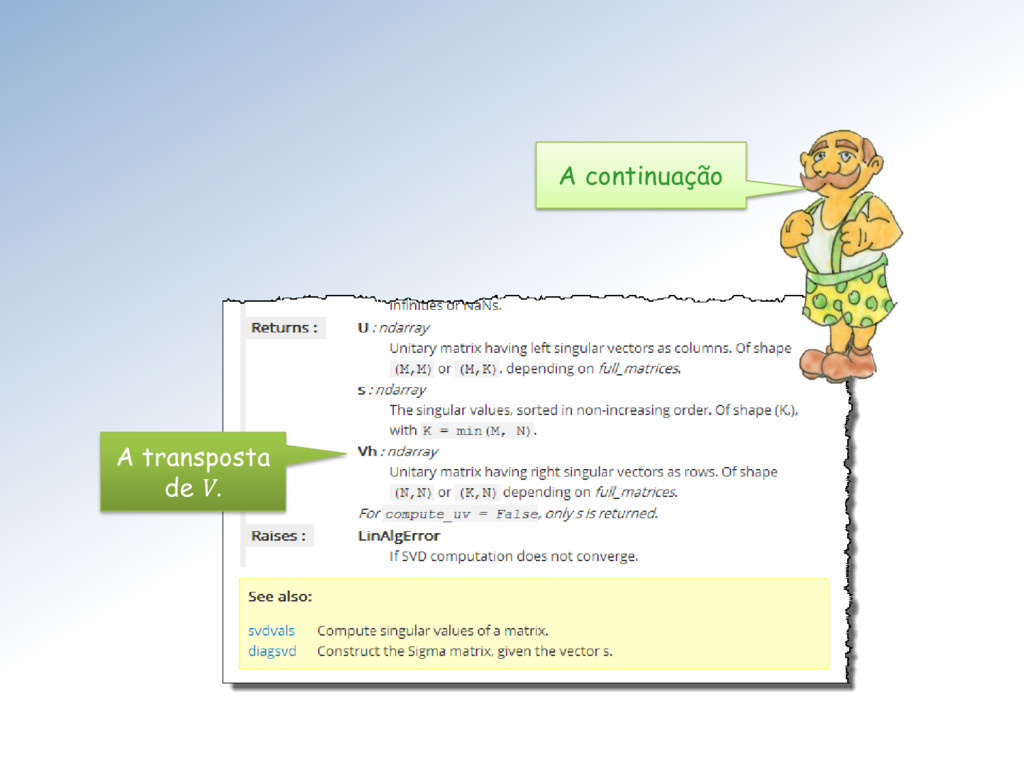
Vejam o que Tutorial do scipy.linalg informa sobre a inversa
de uma matriz: -
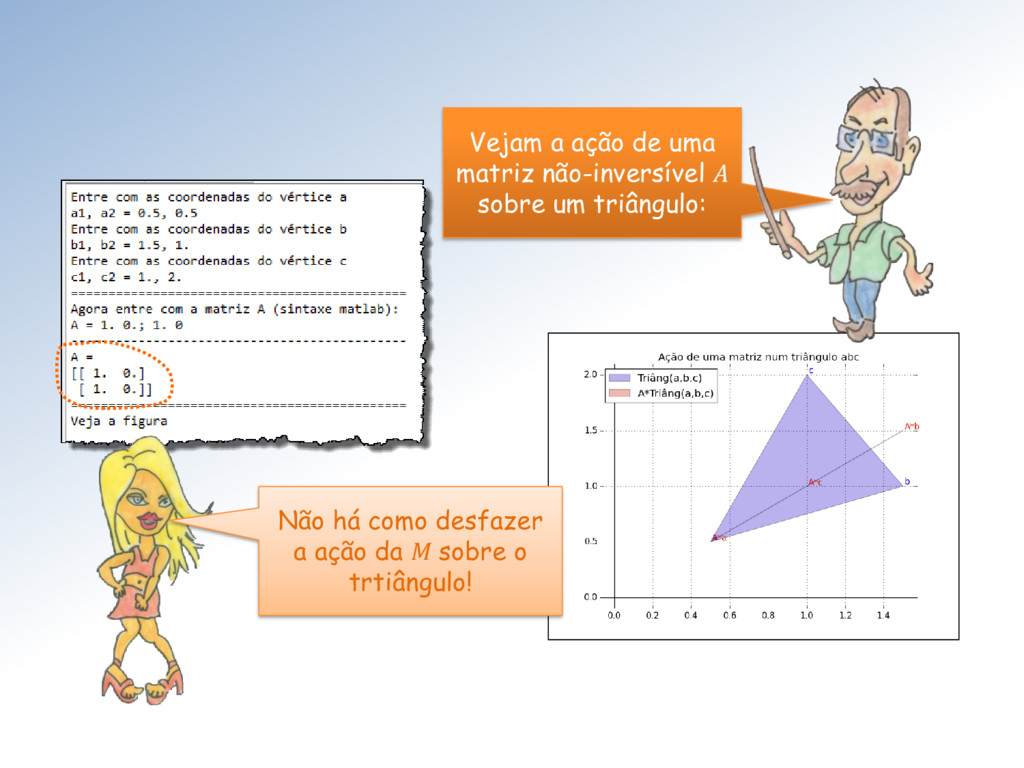
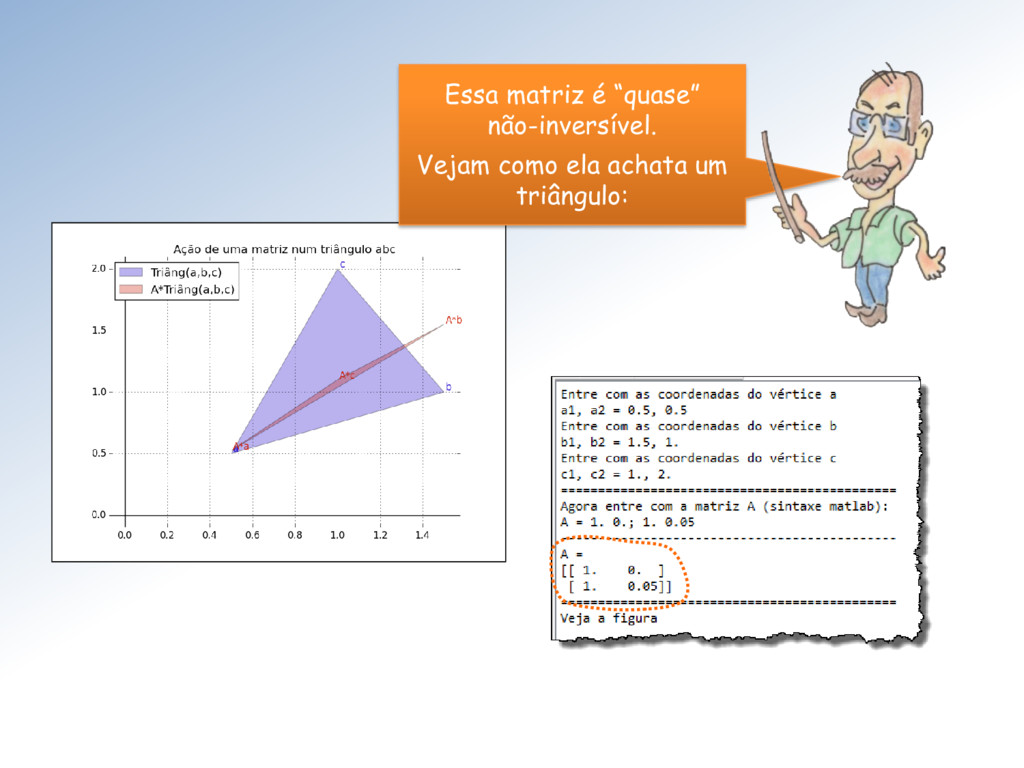
Vejam a ação de uma matriz não-inversível sobre um triângulo:
Não há como desfazer a ação da M sobre o trtiângulo! -
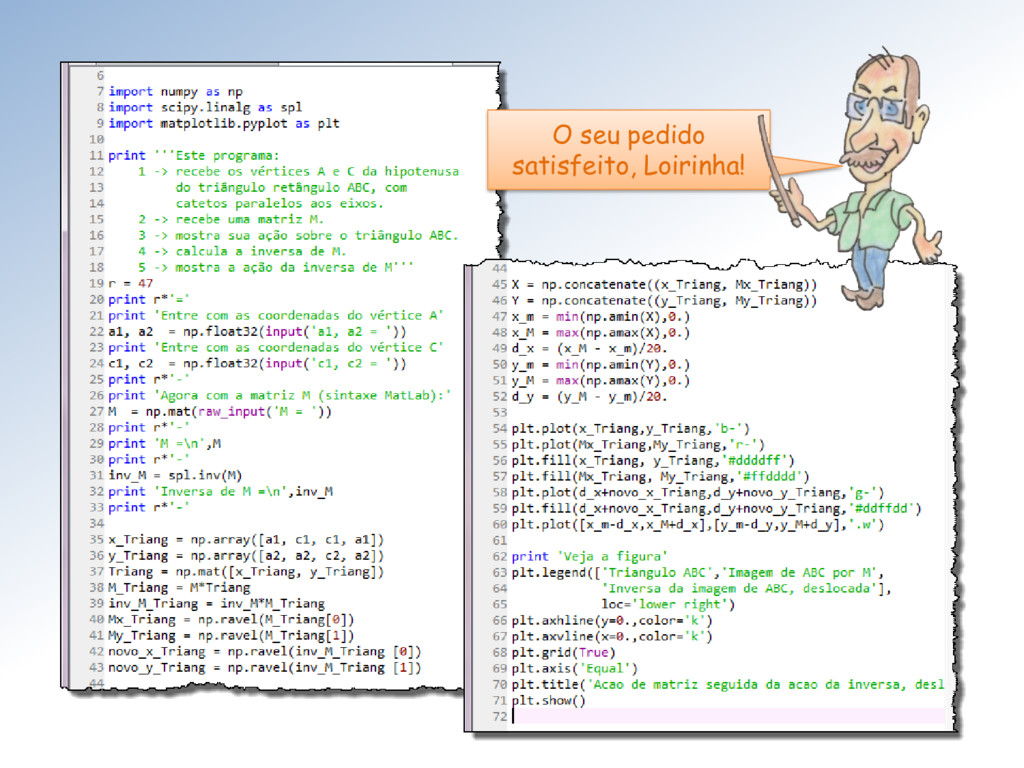
Pedi ao Mestre para fazer um programa parecido àquele que
mostra o efeito visual da ação de uma matriz num triângulo. Mas para a matriz inversa! Ele fará Loirinha, você é a queridinha dele! -
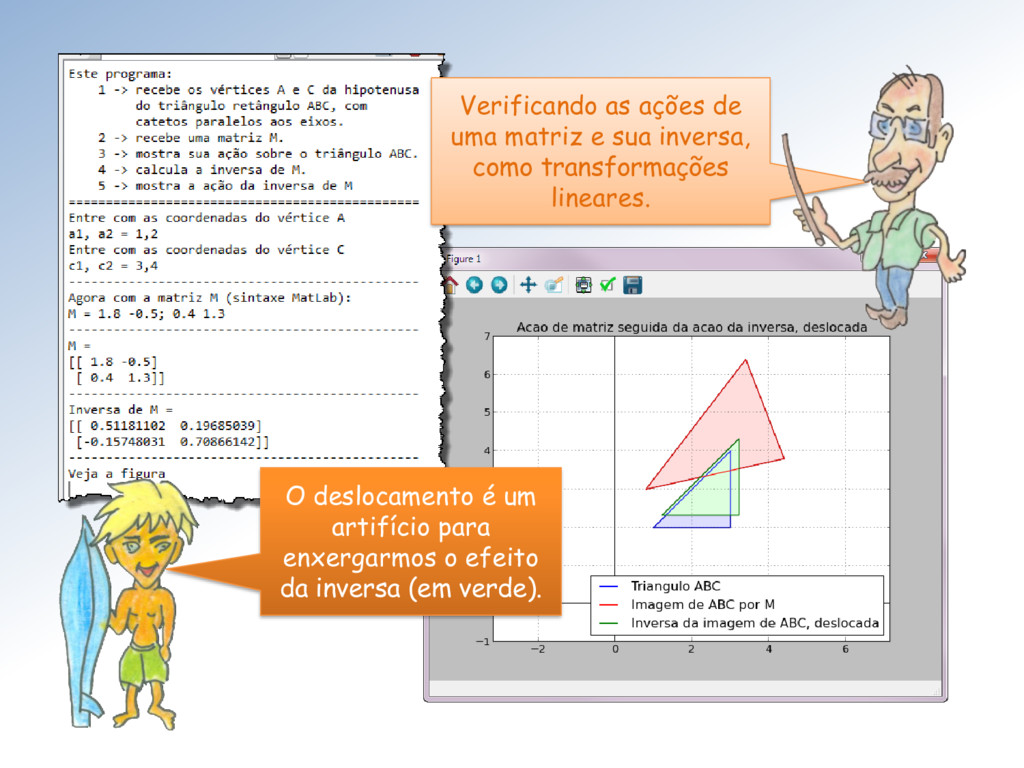
Verificando as ações de uma matriz e sua inversa, como
transformações lineares. O deslocamento é um artifício para enxergarmos o efeito da inversa (em verde). -
Veremos que entender ação da transformação linear associada a uma
matriz nas bolas é fundamental. Pela linearidade, basta entendermos a atuação nas bolas unitárias. -
Isso é fácil de fazer nas bolas das normas ∙
1 e ∙ ∞ . Claro Mestra, como vocês já mostraram para triângulos e quadrados. -
Vamos entender, definitivamente, a atuação de matrizes como transformações lineares
analisando a ação delas sobre feixes de vetores! -
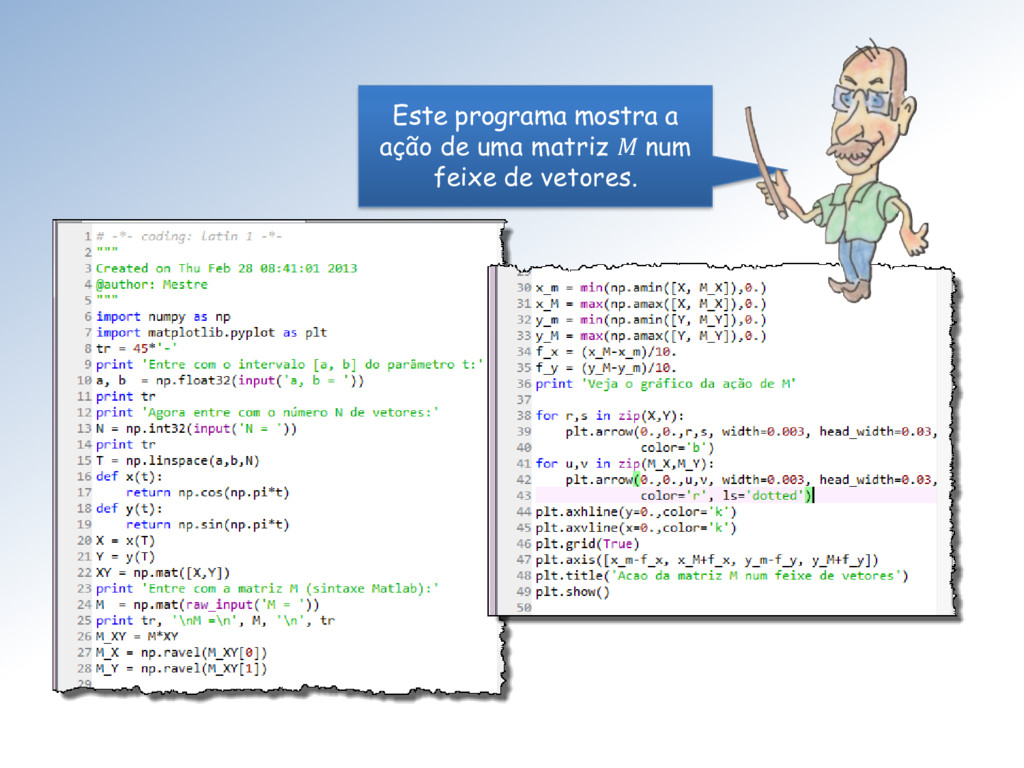
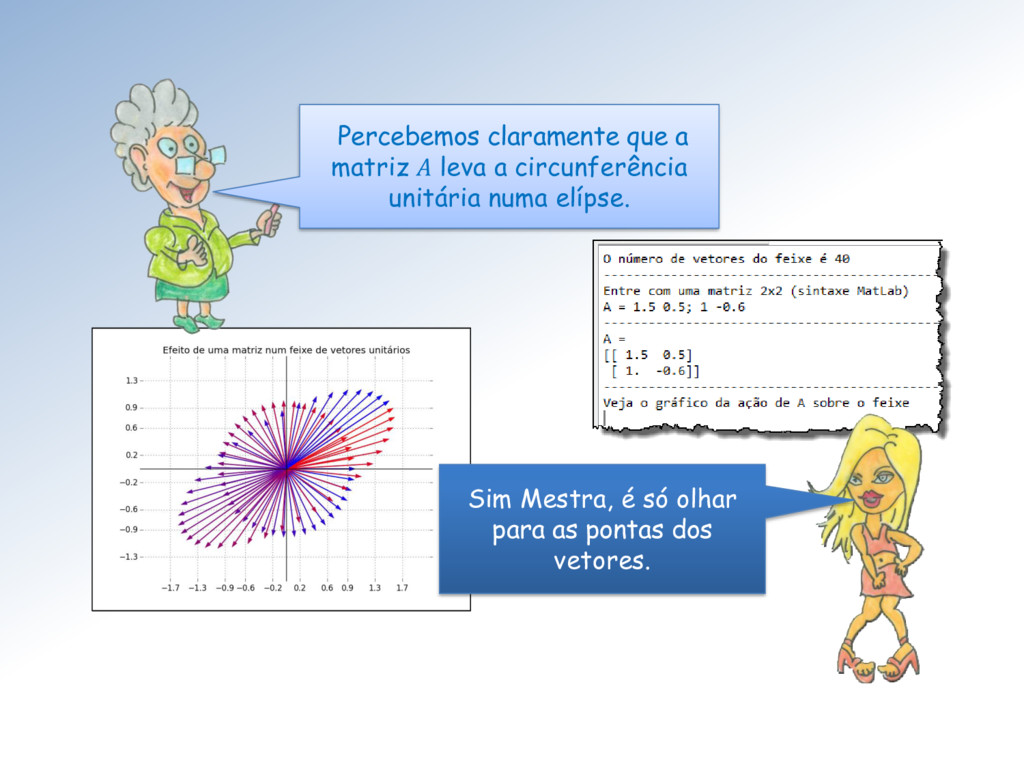
Este programa mostra a ação de uma matriz M num
feixe de vetores. -
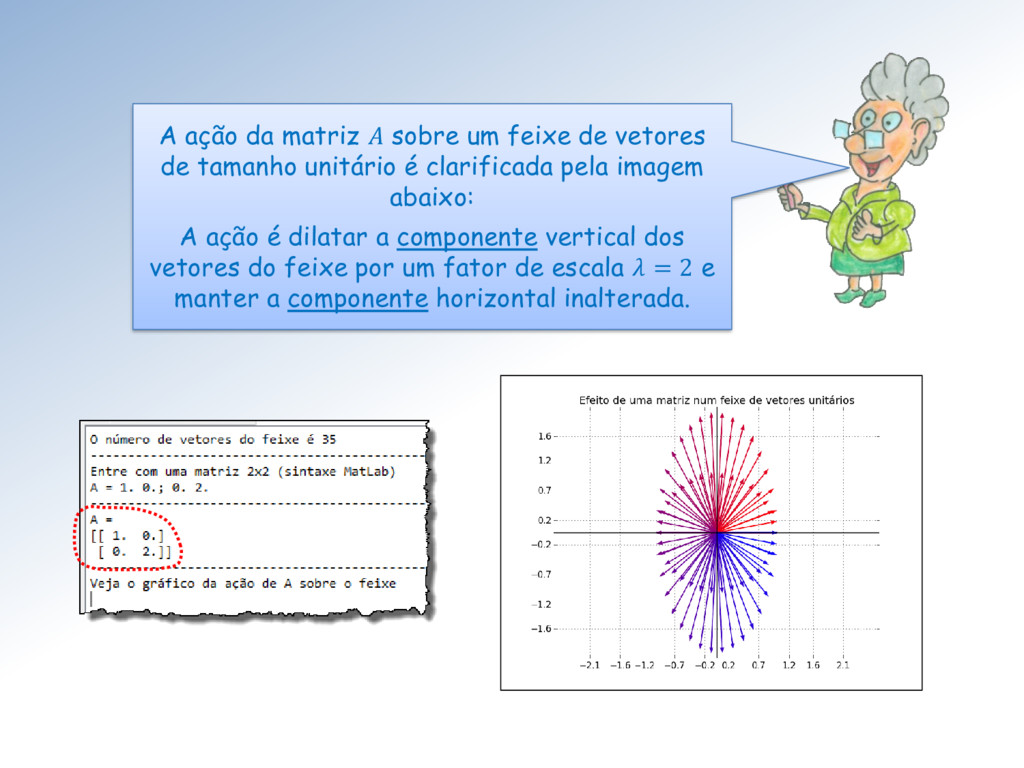
A ação da matriz sobre um feixe de vetores de
tamanho unitário é clarificada pela imagem abaixo: A ação é dilatar a componente vertical dos vetores do feixe por um fator de escala = 2 e manter a componente horizontal inalterada. -
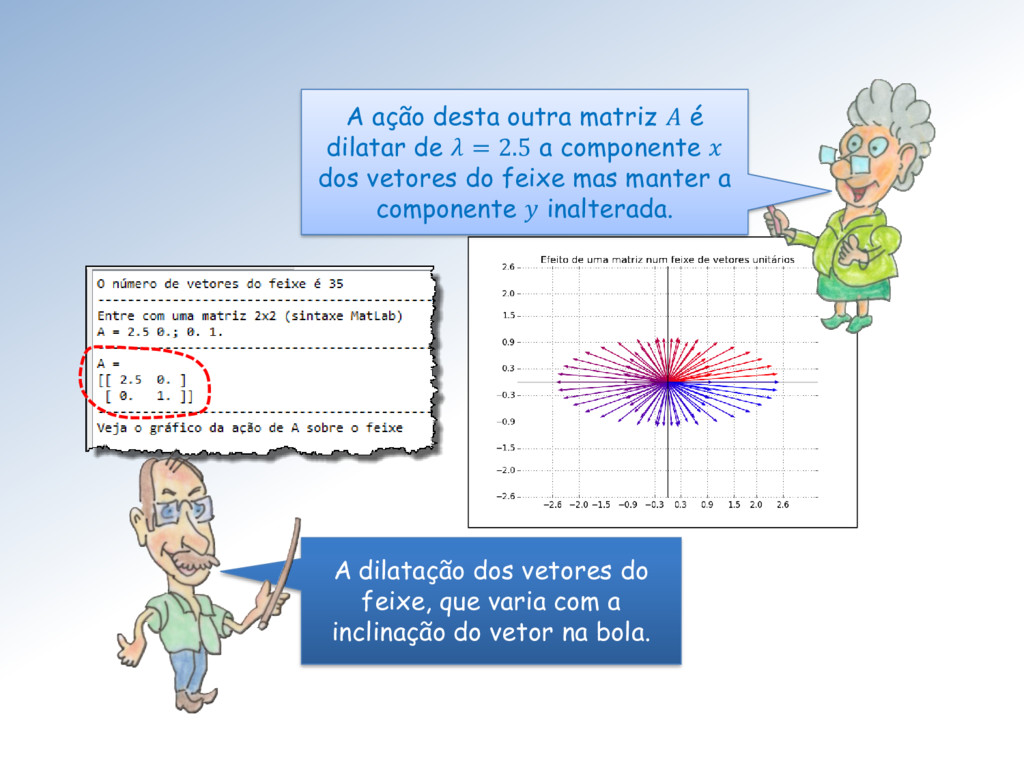
A ação desta outra matriz é dilatar de = 2.5
a componente dos vetores do feixe mas manter a componente inalterada. A dilatação dos vetores do feixe, que varia com a inclinação do vetor na bola. -
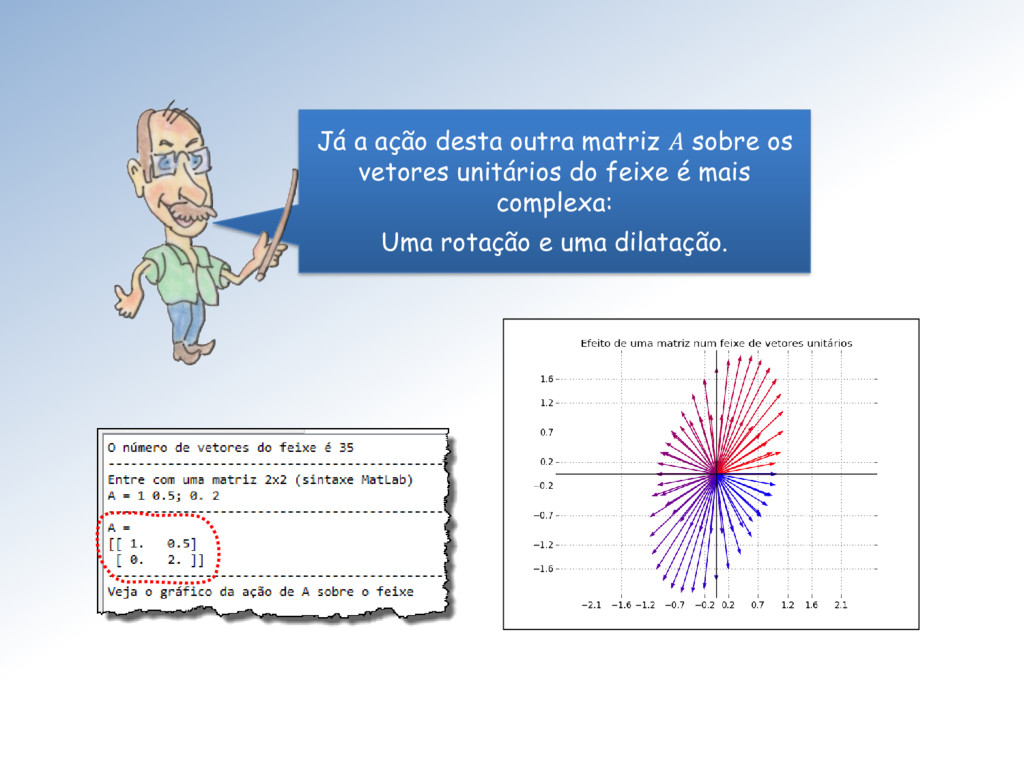
Já a ação desta outra matriz sobre os vetores unitários
do feixe é mais complexa: Uma rotação e uma dilatação. -
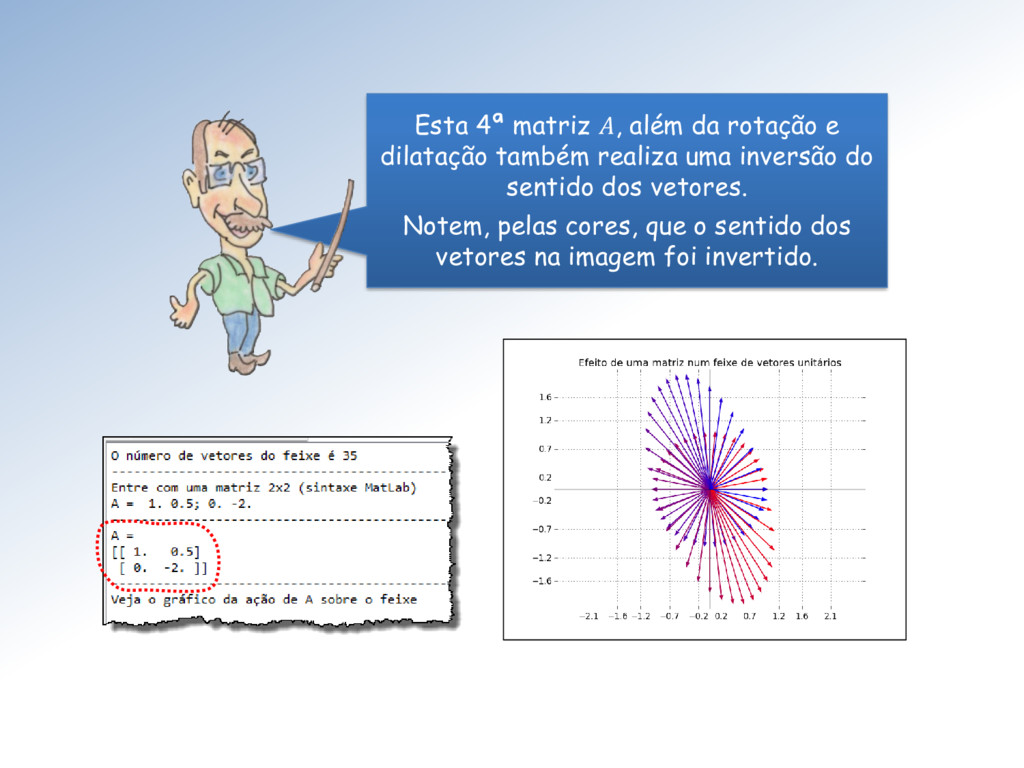
Esta 4ª matriz , além da rotação e dilatação também
realiza uma inversão do sentido dos vetores. Notem, pelas cores, que o sentido dos vetores na imagem foi invertido. -
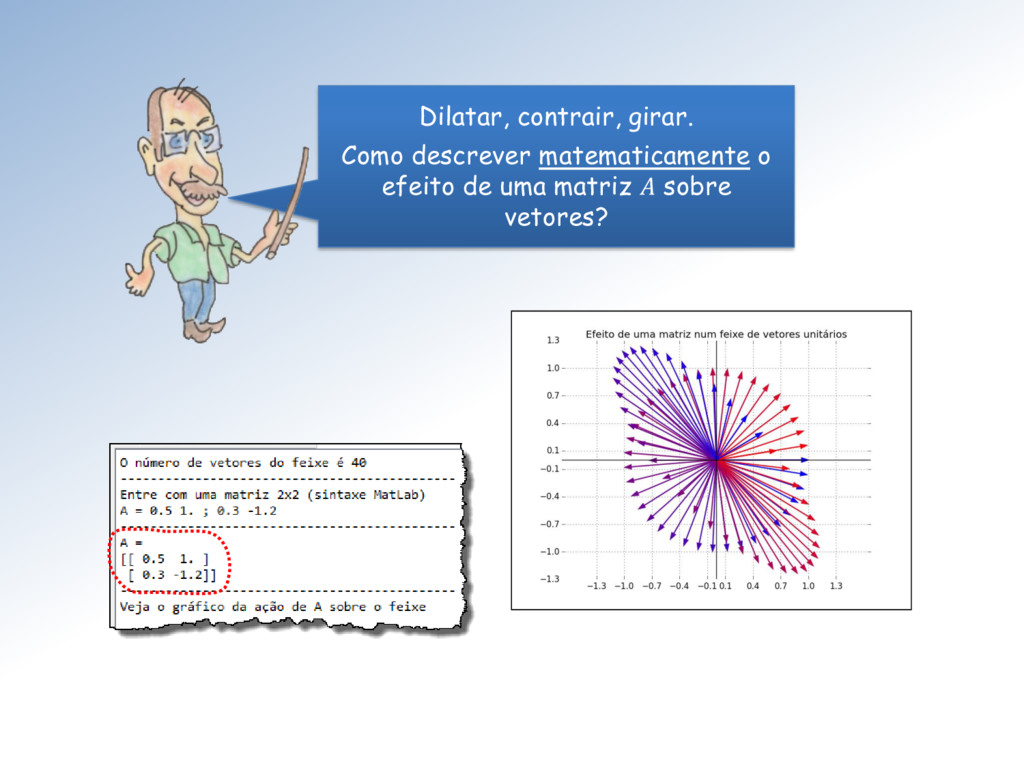
Dilatar, contrair, girar. Como descrever matematicamente o efeito de uma
matriz sobre vetores? -
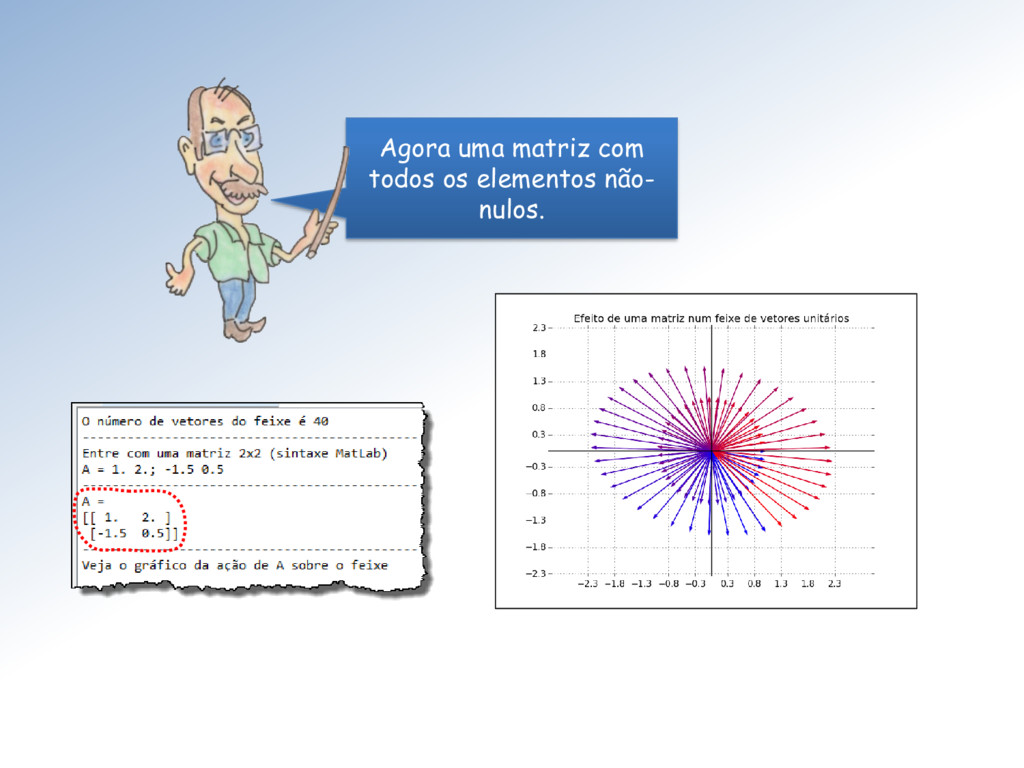
Sim Mestra, é só olhar para as pontas dos vetores.
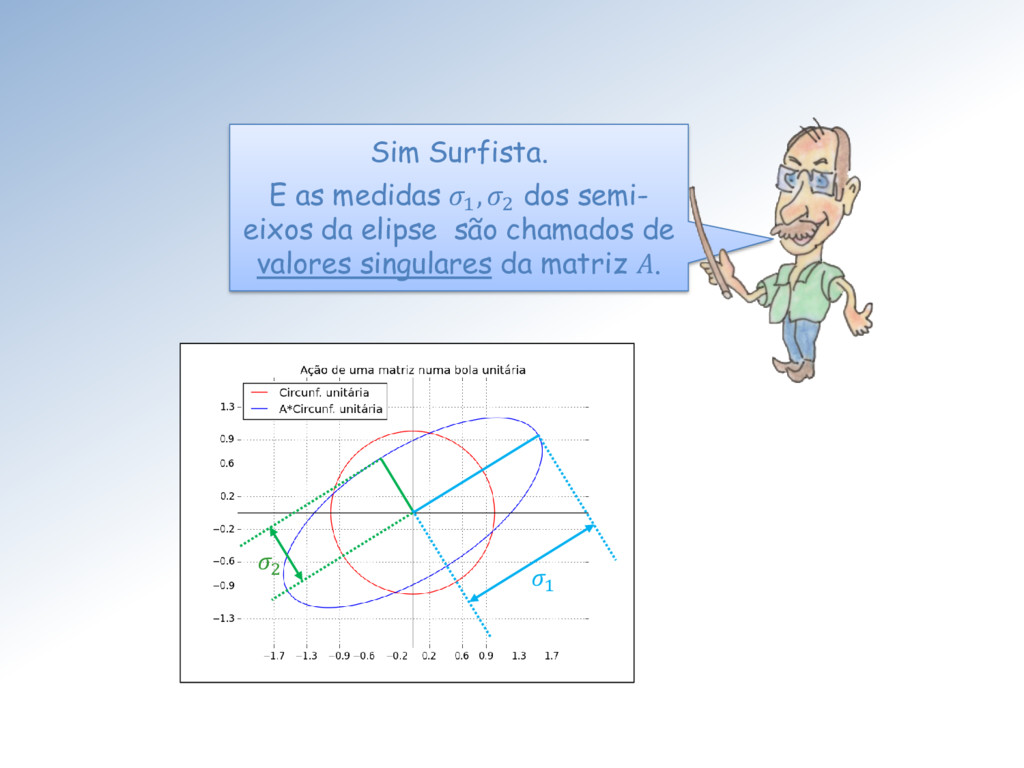
Percebemos claramente que a matriz A leva a circunferência unitária numa elípse. -
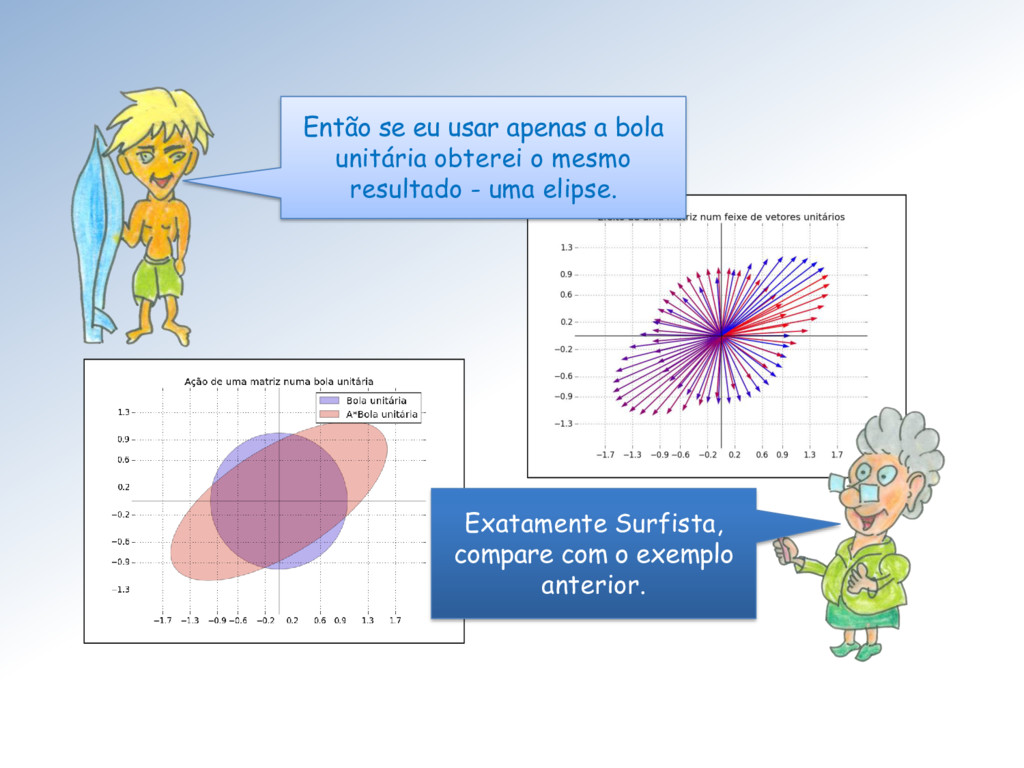
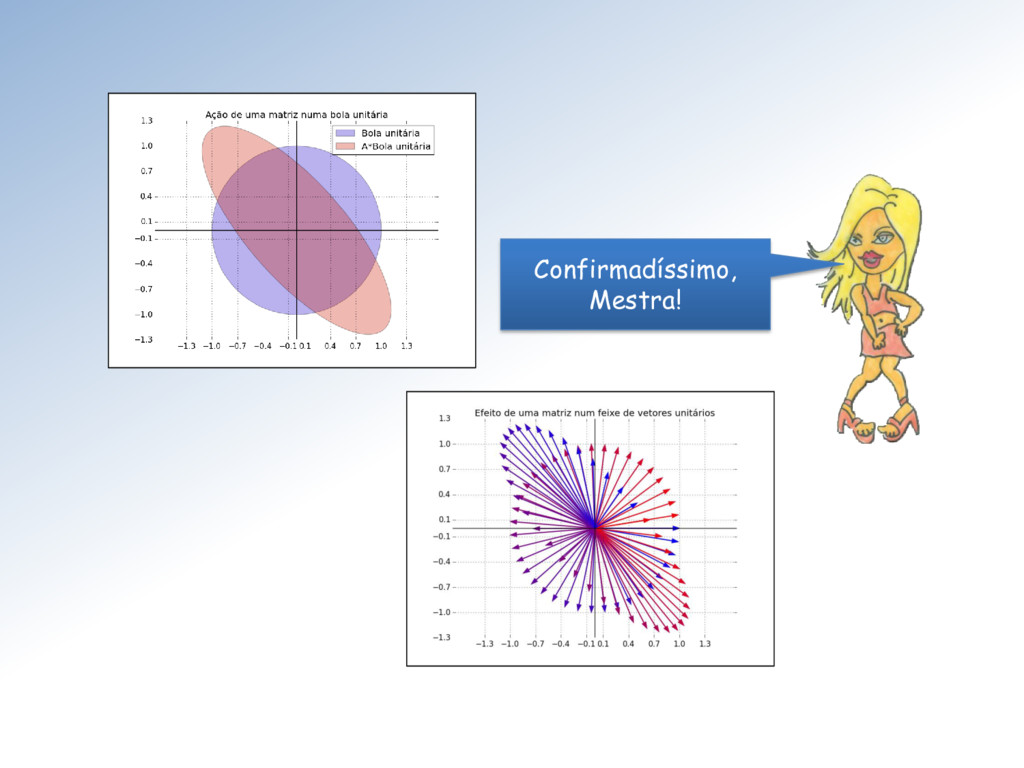
Então se eu usar apenas a bola unitária obterei o
mesmo resultado - uma elipse. Exatamente Surfista, compare com o exemplo anterior. -
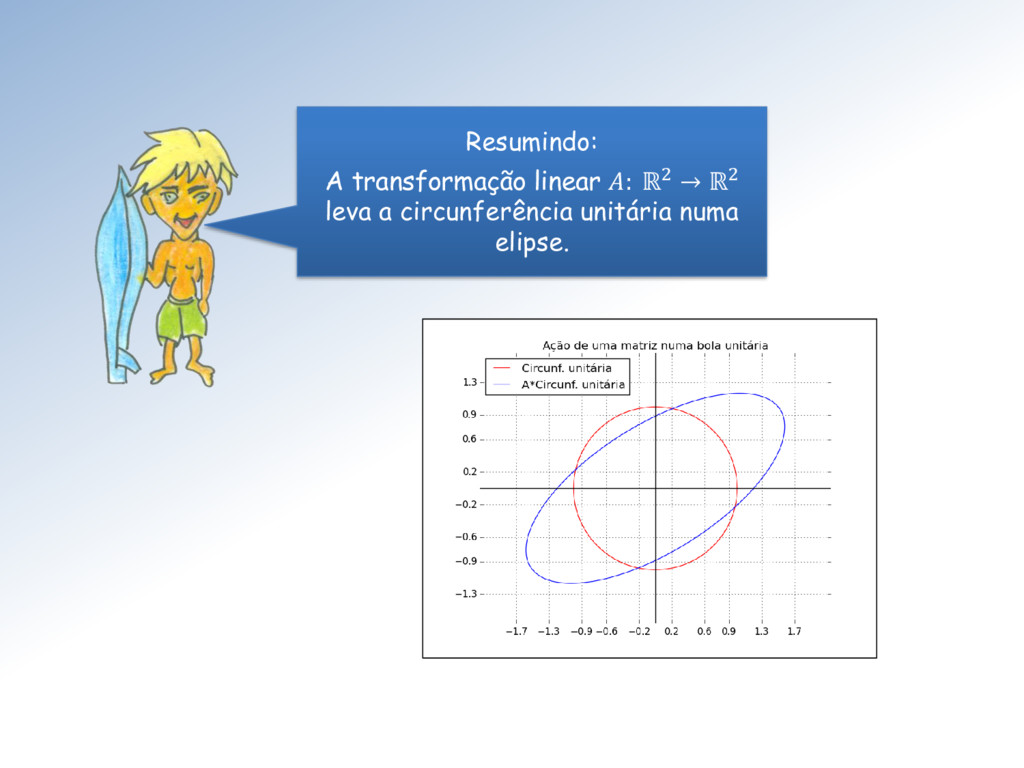
Resumindo: A transformação linear : ℝ2 → ℝ2 leva a
circunferência unitária numa elipse. -
Sim Surfista. E as medidas 1 , 2 dos semi-
eixos da elipse são chamados de valores singulares da matriz . 2 1 -
Ok Mestres. Mas como eu calculo os esses valores singulares
1 , 2 da matriz ? -
Loirinha, esta é uma das questões mais importantes da Álgebra
linear computacional. A resposta é a decomposição em valores singulares da matriz . -
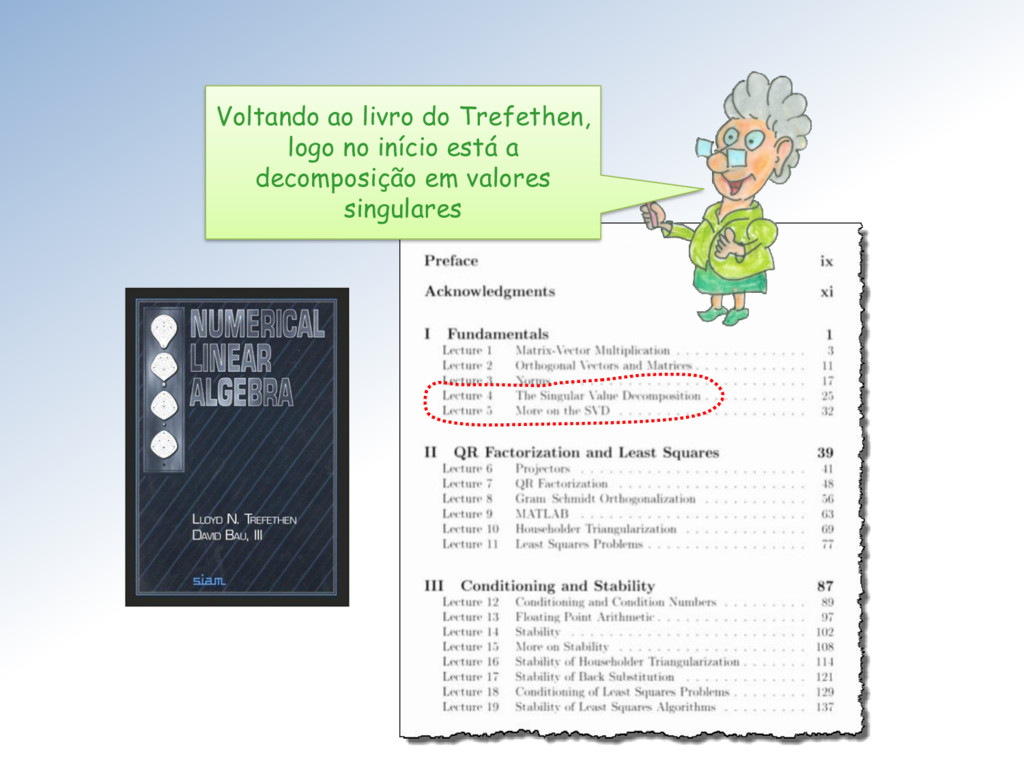
Voltando ao livro do Trefethen, logo no início está a
decomposição em valores singulares -
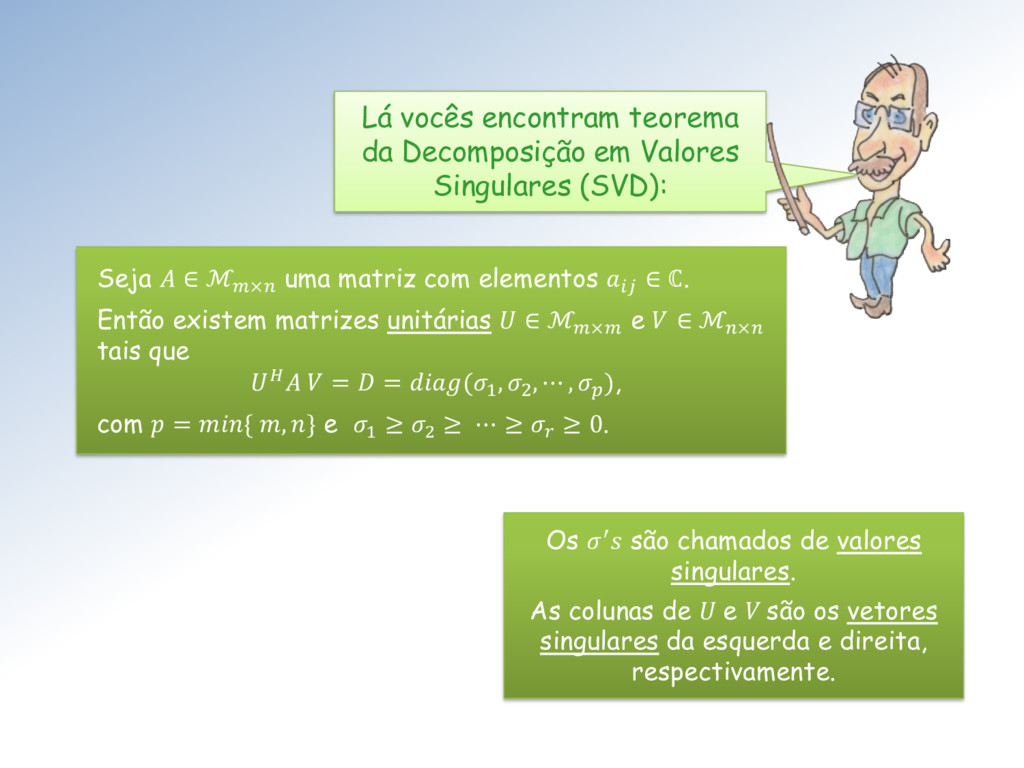
Lá vocês encontram teorema da Decomposição em Valores Singulares (SVD):
Seja ∈ ℳ× uma matriz com elementos ∈ ℂ. Então existem matrizes unitárias ∈ ℳ× e ∈ ℳ× tais que = = (1 , 2 , ⋯ , ), com = { , } e 1 ≥ 2 ≥ ⋯ ≥ ≥ 0. Os ′ são chamados de valores singulares. As colunas de U e V são os vetores singulares da esquerda e direita, respectivamente. -
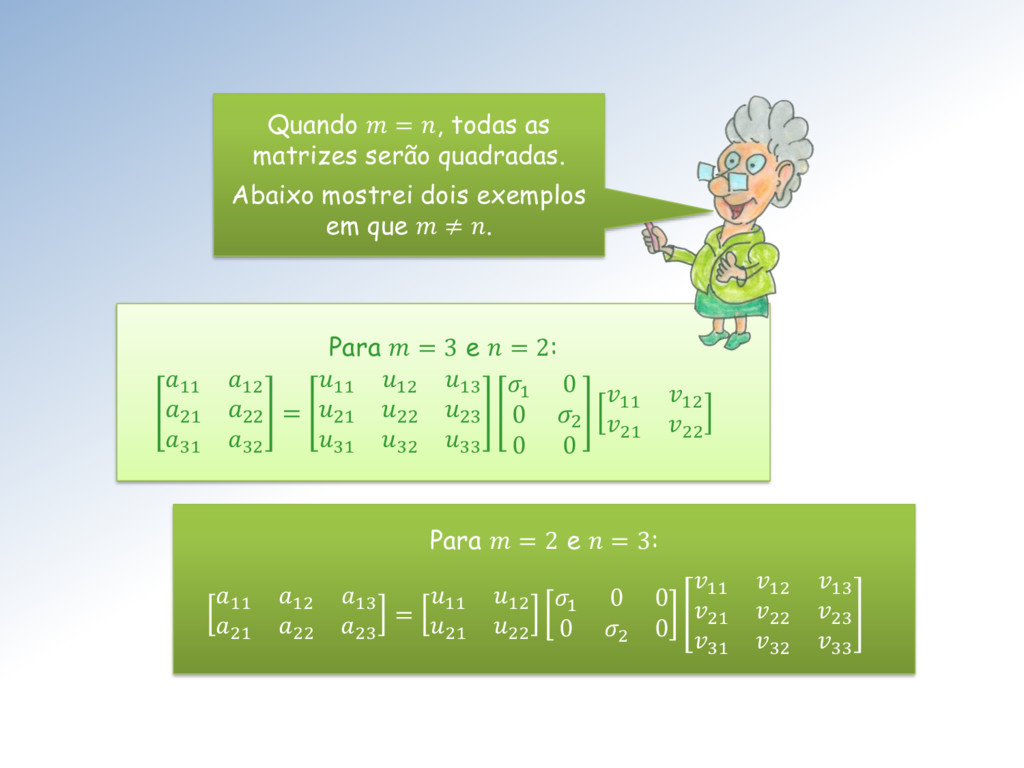
Para = 3 e = 2: 11 12 21 22
31 32 = 11 12 13 21 22 23 31 32 33 1 0 0 2 0 0 11 12 21 22 Para = 2 e = 3: 11 12 13 21 22 23 = 11 12 21 22 1 0 0 0 2 0 11 12 13 21 22 23 31 32 33 Quando = , todas as matrizes serão quadradas. Abaixo mostrei dois exemplos em que ≠ . -
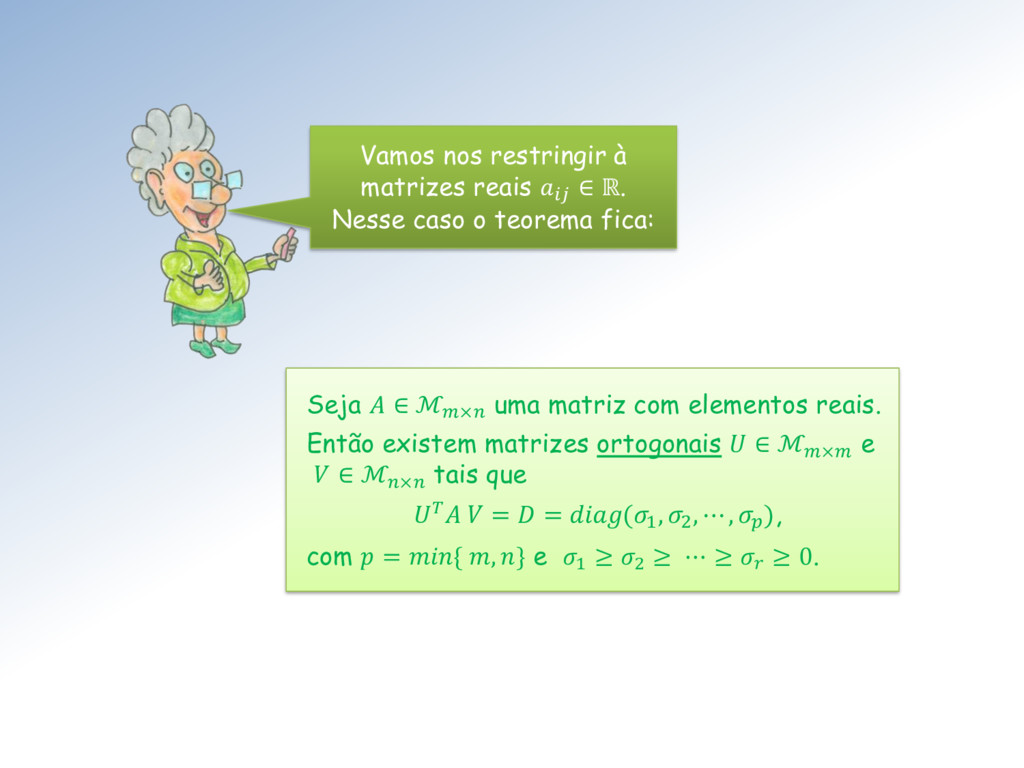
Seja ∈ ℳ× uma matriz com elementos reais. Então existem
matrizes ortogonais ∈ ℳ× e ∈ ℳ× tais que = = (1 , 2 , ⋯ , ), com = { , } e 1 ≥ 2 ≥ ⋯ ≥ ≥ 0. Vamos nos restringir à matrizes reais ∈ ℝ. Nesse caso o teorema fica: -
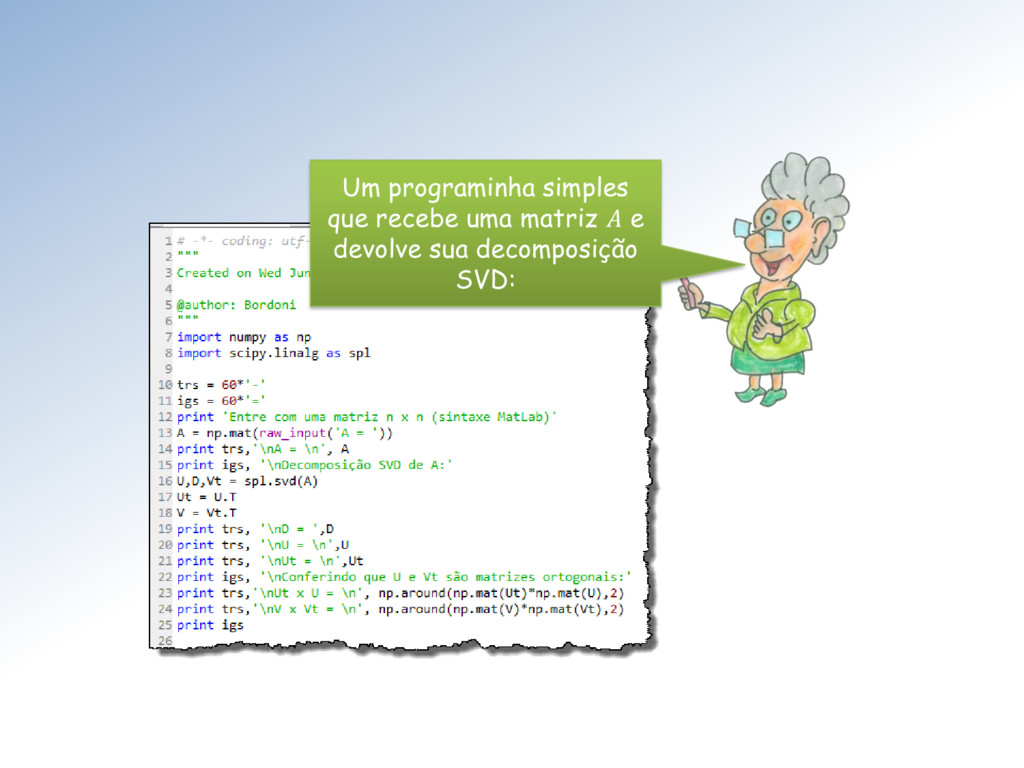
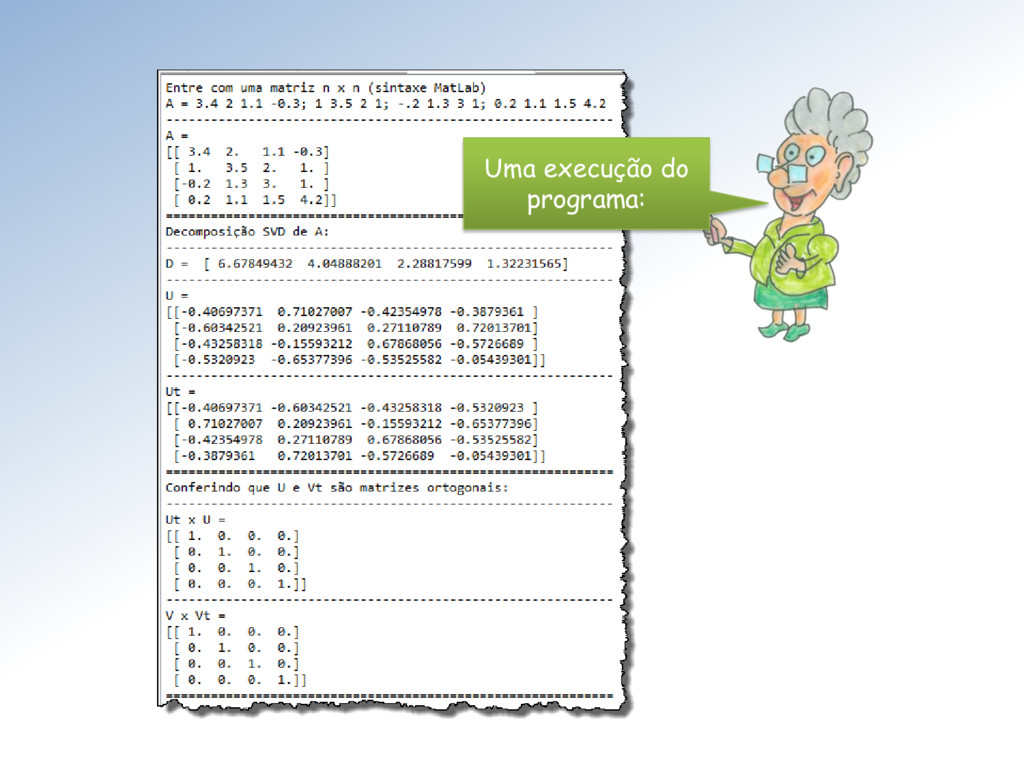
Um programinha simples que recebe uma matriz e devolve sua
decomposição SVD: -
Nesse caso a hiper-esfera unitária foi deformada num hiper-elipsoide com
semi-eixos 1 = 6.678 … , 2 = 4.049 … , 3 = 2.288 … , 4 = 1.322 … . Perfeitamente, Loirinha! -
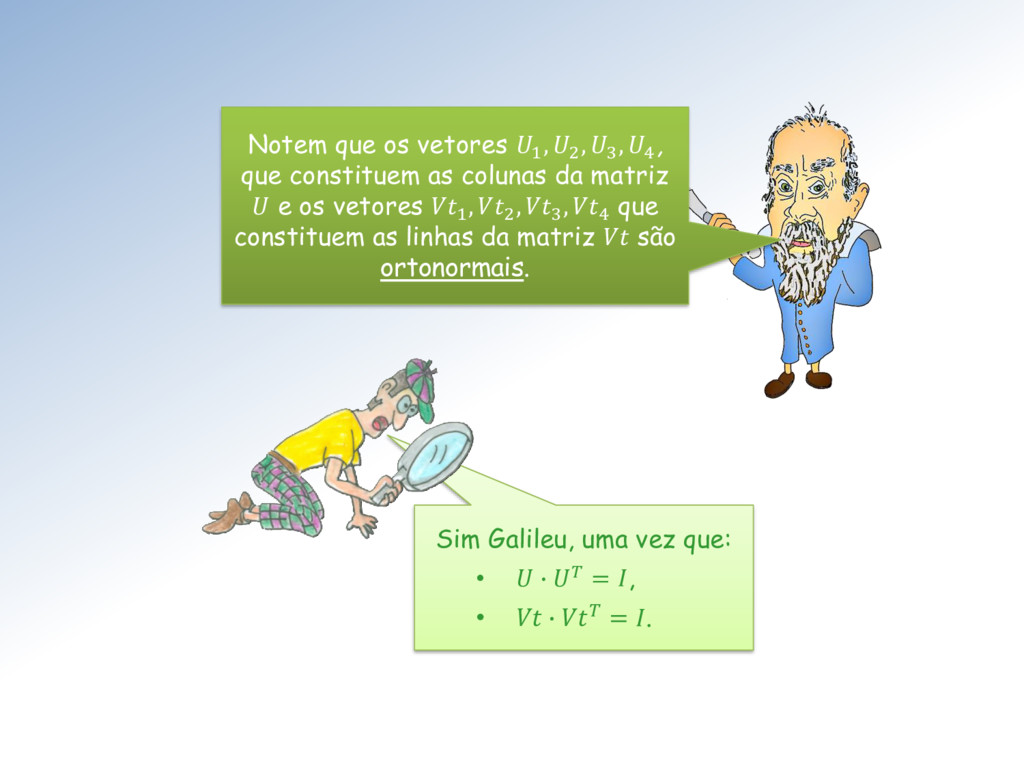
Notem que os vetores 1 , 2 , 3 ,
4 , que constituem as colunas da matriz e os vetores 1 , 2 , 3 , 4 que constituem as linhas da matriz são ortonormais. Sim Galileu, uma vez que: • ∙ = , • ∙ = . -
Lembrem-se, matrizes ortogonais representam transformações rígidas, que não alteram o
tamanho (norma) dos vetores. São rotações, reflexões ou inversões. -
Exatamente Surfista! E, se eu entendi, as direções desses semi-
eixos são dadas pelos vetores ortonormais 1 , 2 , 3 , 4 , que constituem as colunas da matriz : = 1 2 3 4 -
Só não consegui entender o papel dos vetores ortonormais 1
, 2 , 3 , 4 , que constituem as linhas da matriz : = 1 2 3 4 . É aí que entra a interpretação geométrica da fatoração SVD. -
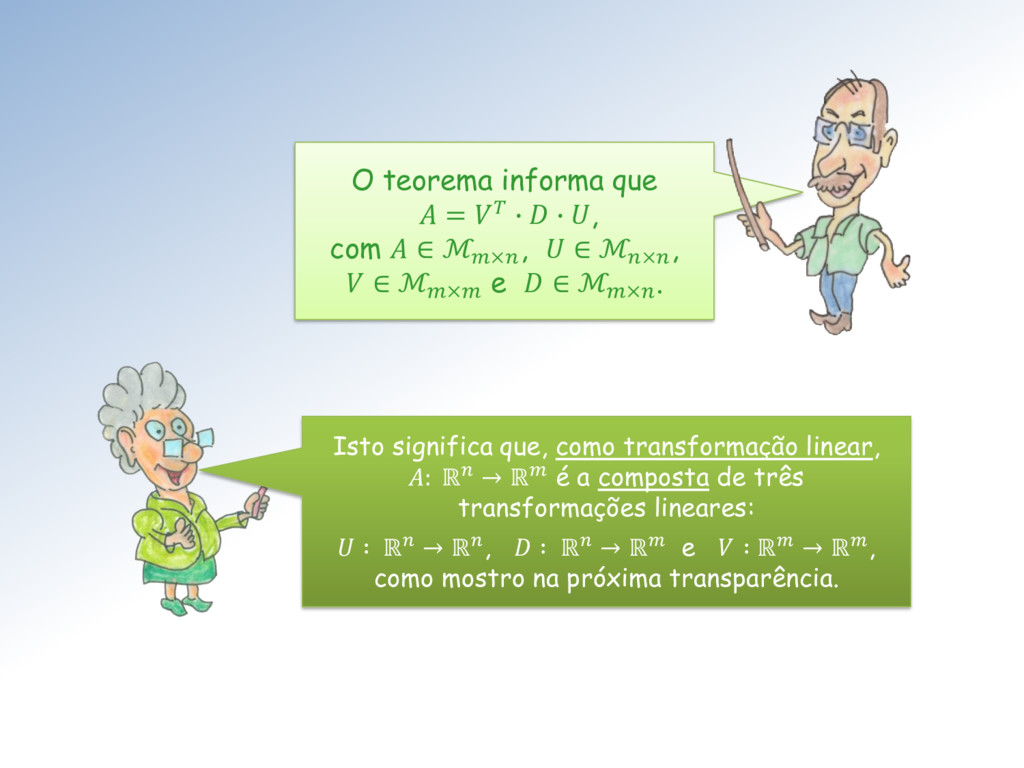
O teorema informa que = ∙ ∙ , com ∈
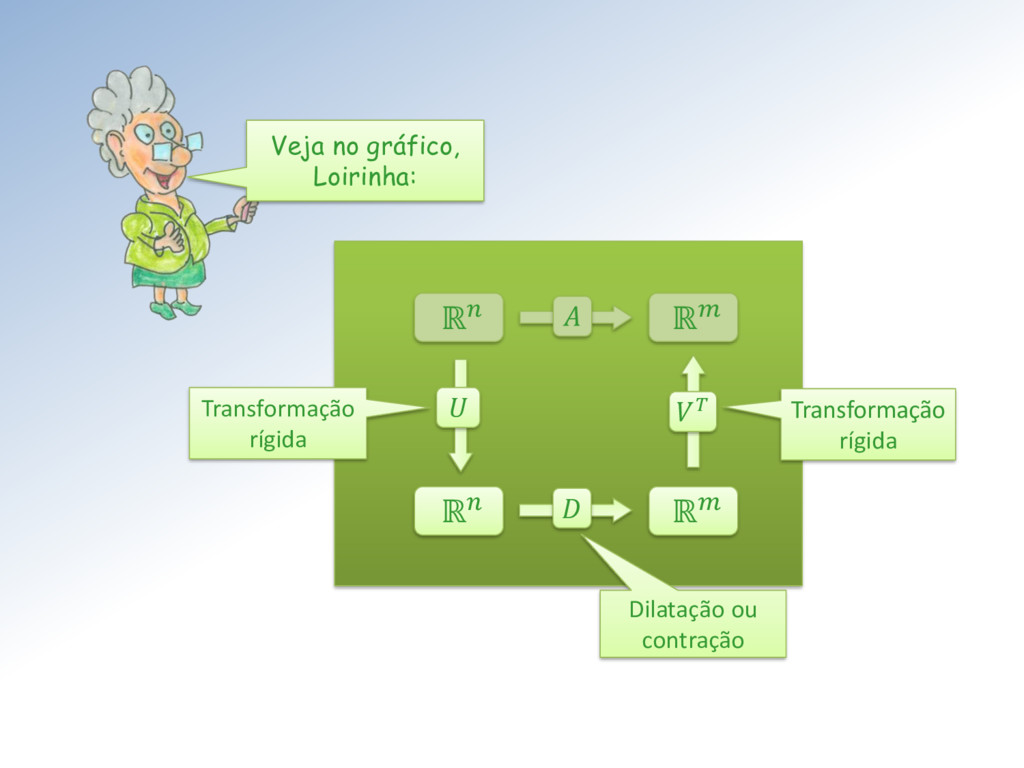
ℳ× , ∈ ℳ× , ∈ ℳ× e ∈ ℳ× . Isto significa que, como transformação linear, : ℝ → ℝ é a composta de três transformações lineares: ∶ ℝ → ℝ, ∶ ℝ → ℝ e ∶ ℝ → ℝ, como mostro na próxima transparência. -
Veja no gráfico, Loirinha: ℝ ℝ ℝ ℝ Transformação rígida
Transformação rígida Dilatação ou contração -
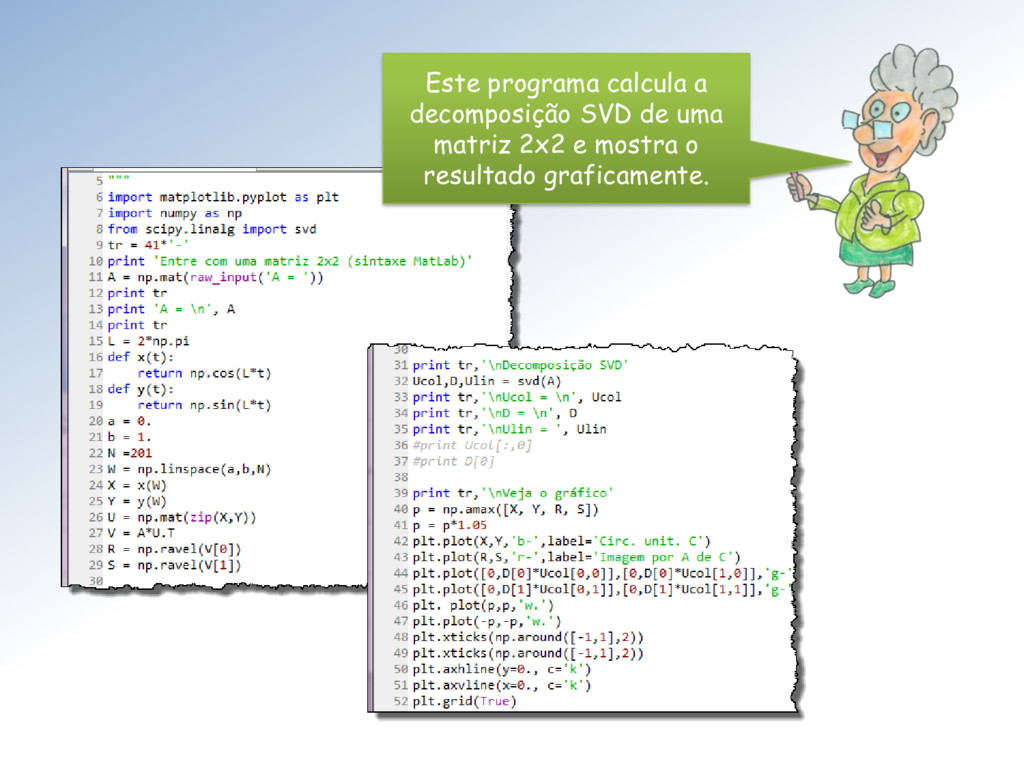
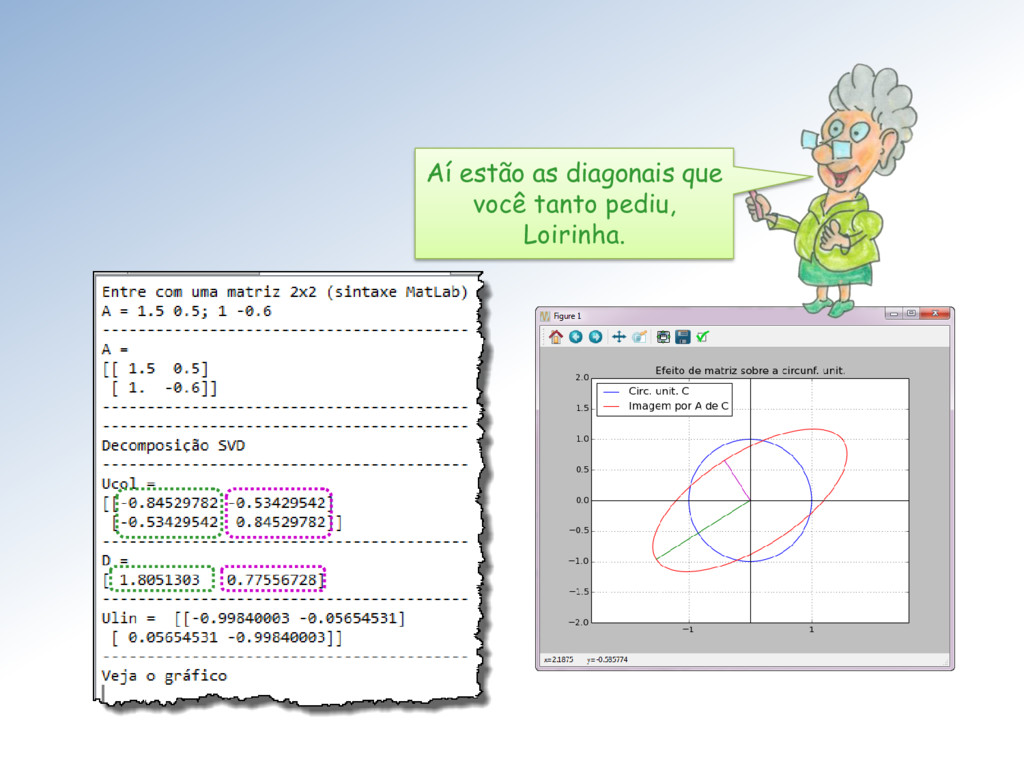
Este programa calcula a decomposição SVD de uma matriz 2x2
e mostra o resultado graficamente. -
Mestres, se uma matriz é inversível, quais serão os valores
principais de sua inversa −1 ? Assuma que a SVD de é = . Então −1 = −1 = −1−1()−1 e como e são ortogonais temos −1 = −1 . -
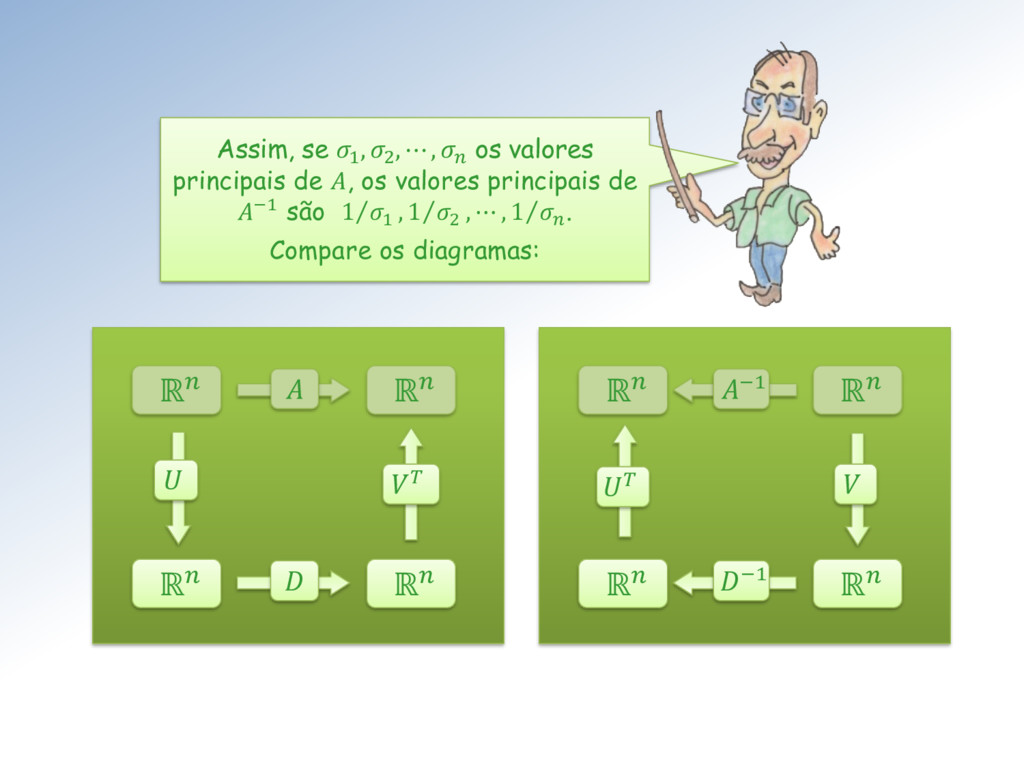
ℝ ℝ ℝ ℝ ℝ ℝ ℝ ℝ −1 −1
Assim, se 1 , 2 , ⋯ , os valores principais de , os valores principais de −1 são Τ 1 1 , Τ 1 2 , ⋯ , Τ 1 . Compare os diagramas: -
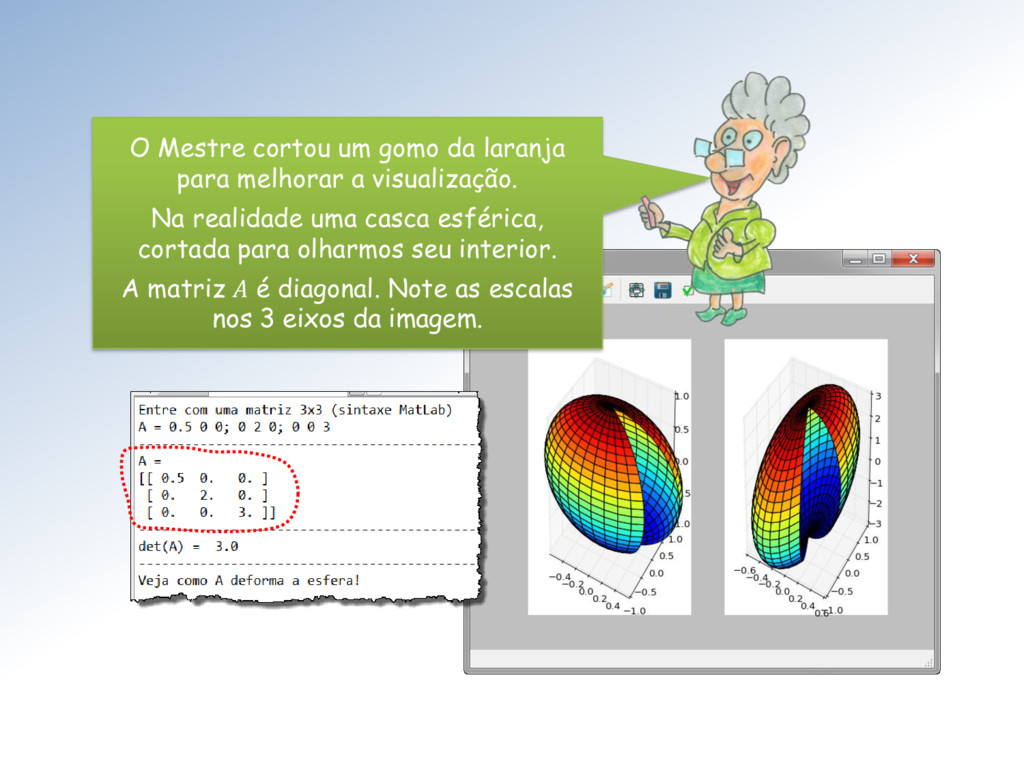
O Mestre cortou um gomo da laranja para melhorar a
visualização. Na realidade uma casca esférica, cortada para olharmos seu interior. A matriz A é diagonal. Note as escalas nos 3 eixos da imagem. -
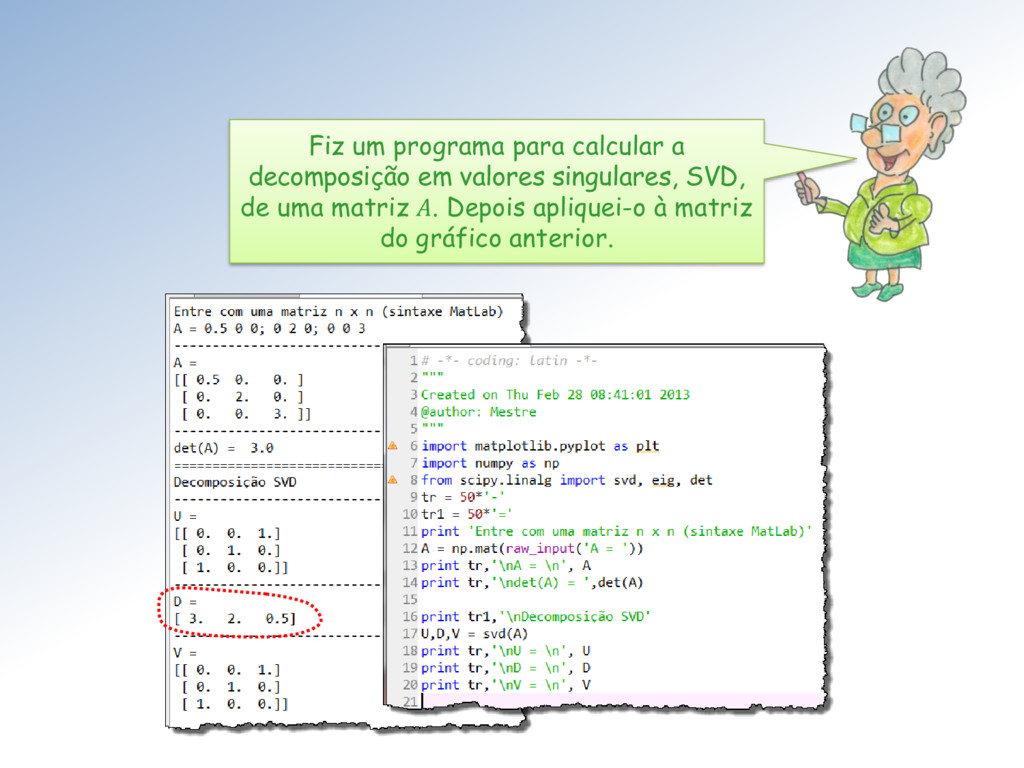
Fiz um programa para calcular a decomposição em valores singulares,
SVD, de uma matriz A. Depois apliquei-o à matriz do gráfico anterior. -
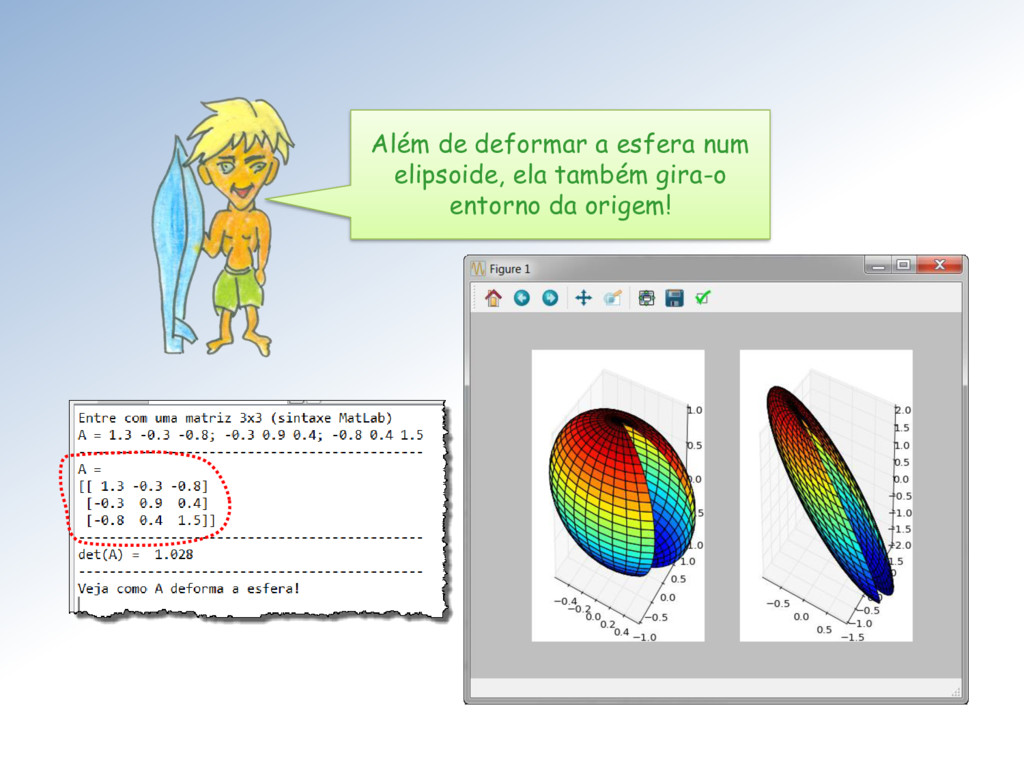
Além de deformar a esfera num elipsoide, ela também gira-o
entorno da origem! -
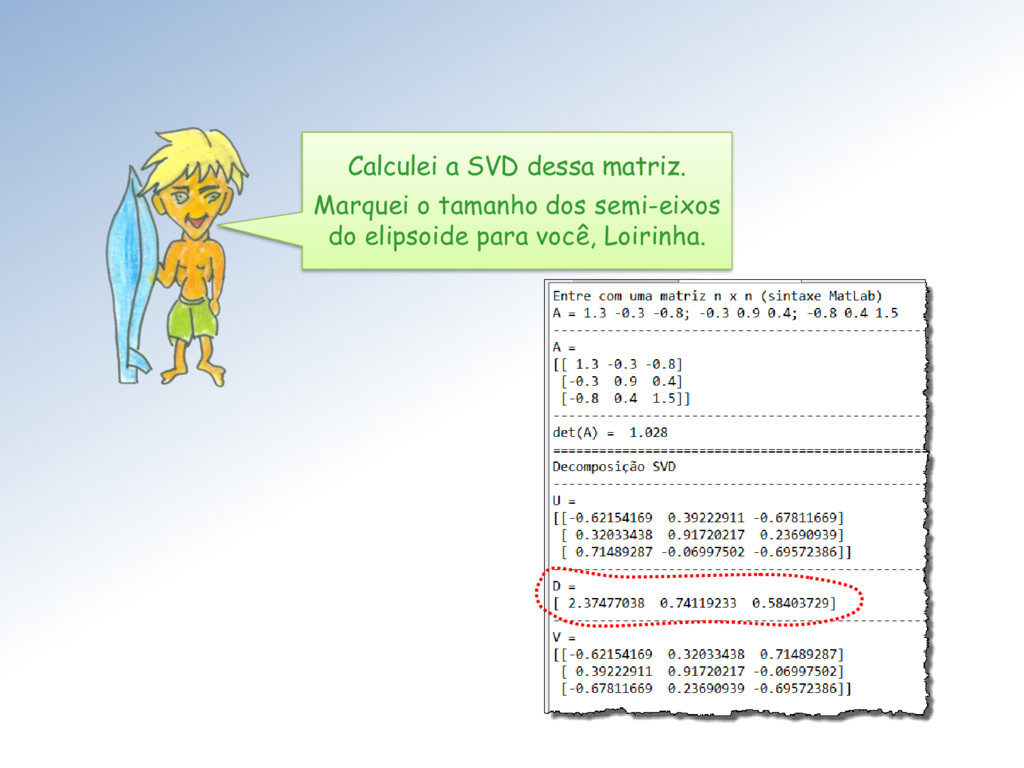
Calculei a SVD dessa matriz. Marquei o tamanho dos semi-eixos
do elipsoide para você, Loirinha. -
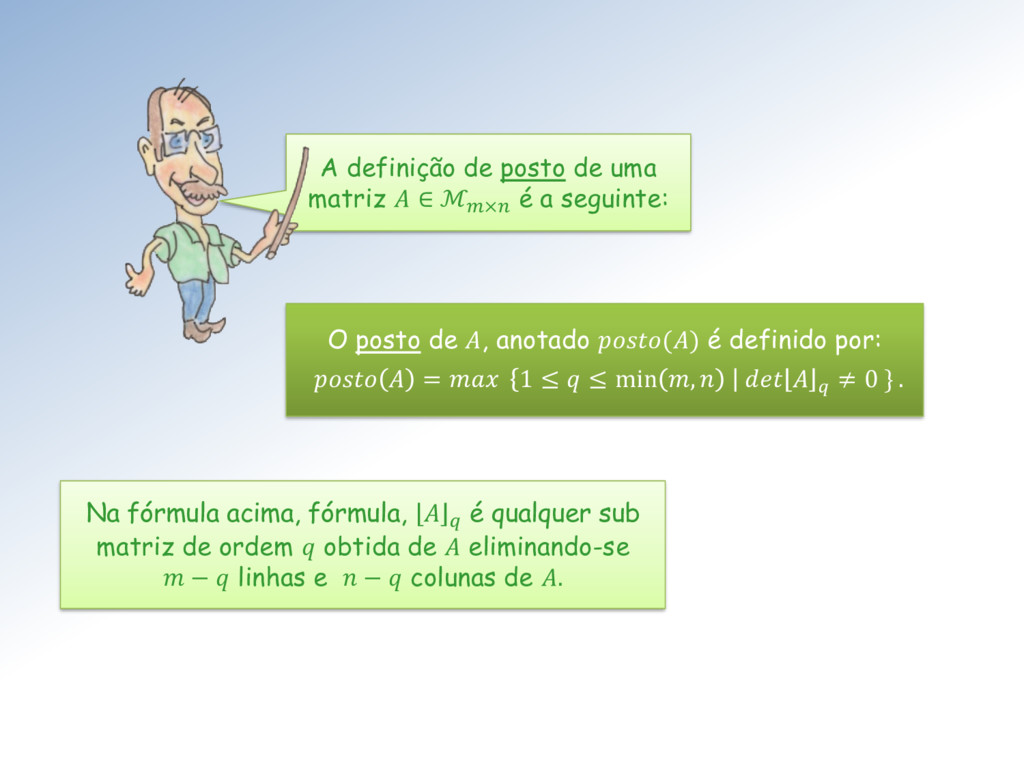
Na fórmula acima, fórmula, é qualquer sub matriz de ordem
obtida de eliminando-se − linhas e − colunas de . O posto de , anotado () é definido por: = 1 ≤ ≤ min , ≠ 0 } . A definição de posto de uma matriz ∈ ℳ× é a seguinte: -
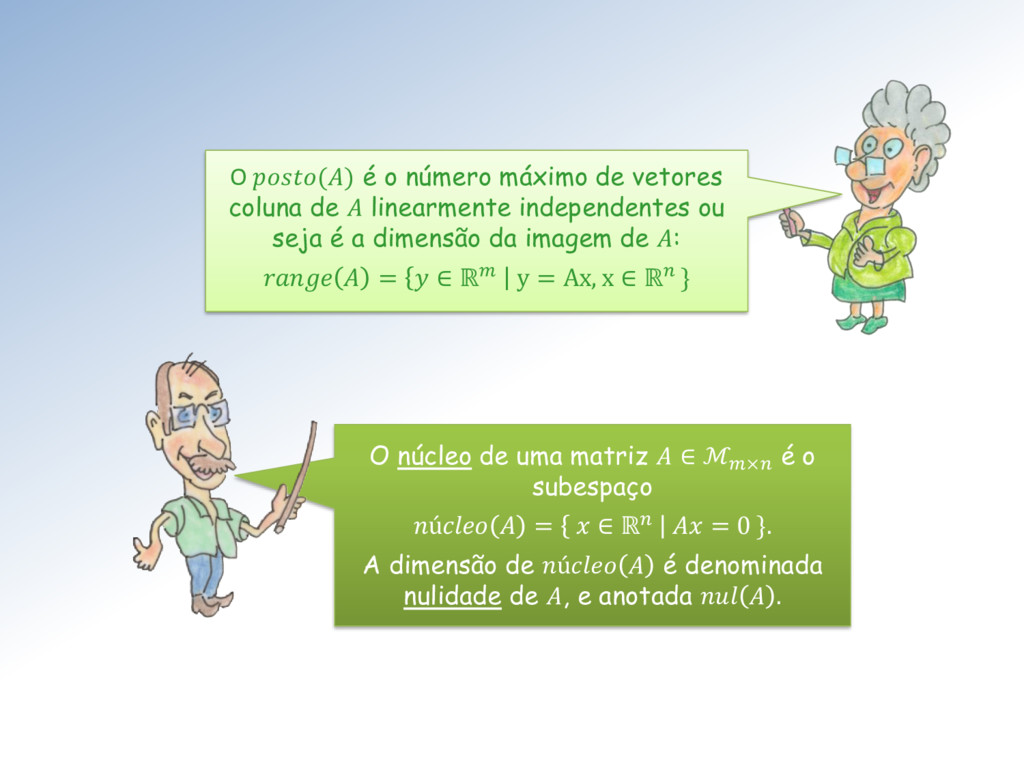
O () é o número máximo de vetores coluna de
linearmente independentes ou seja é a dimensão da imagem de : = ∈ ℝ y = Ax, x ∈ ℝ } O núcleo de uma matriz ∈ ℳ× é o subespaço ú = ∈ ℝ = 0 }. A dimensão de ú é denominada nulidade de , e anotada . -
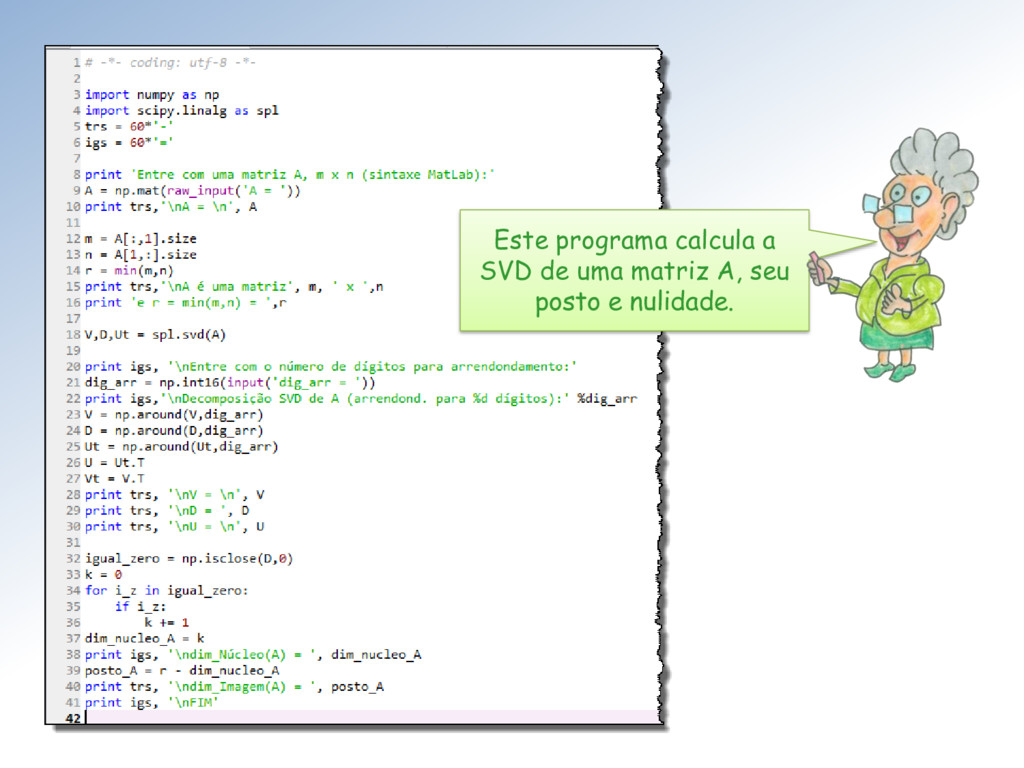
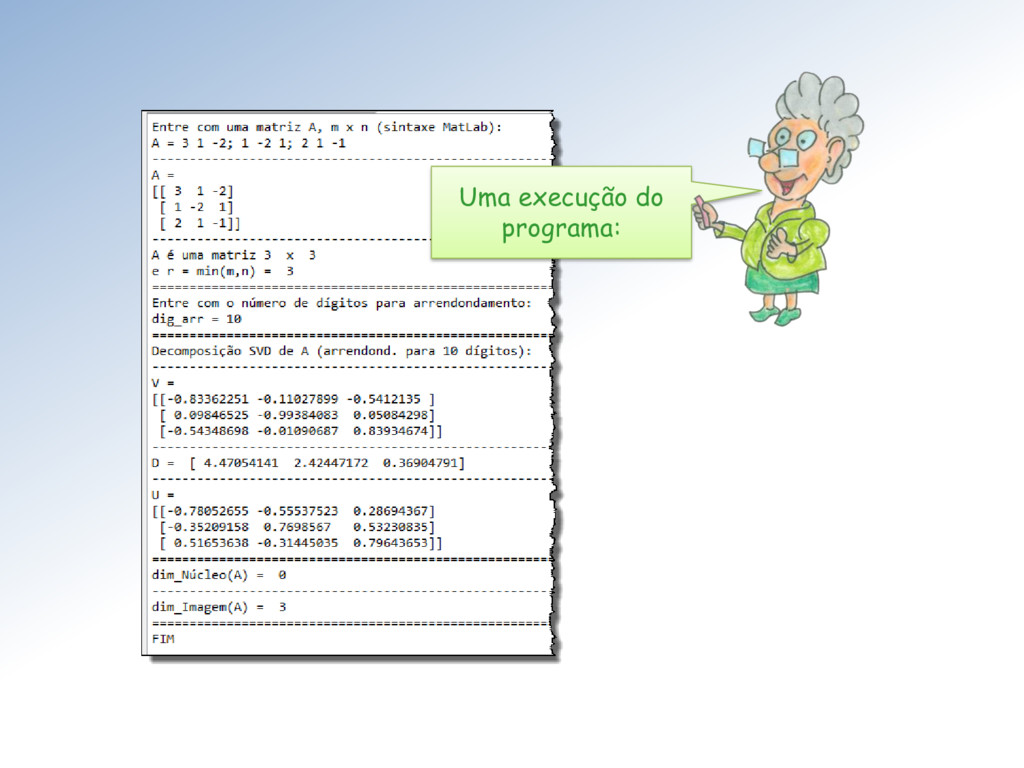
Este programa calcula a SVD de uma matriz A, seu
posto e nulidade. -
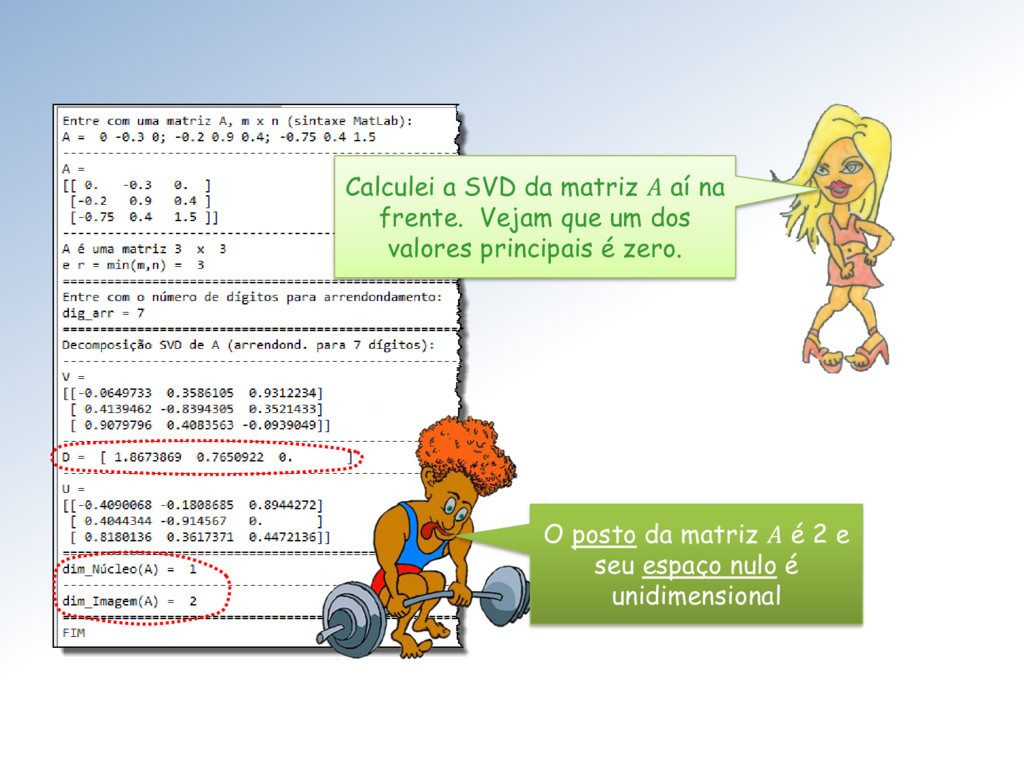
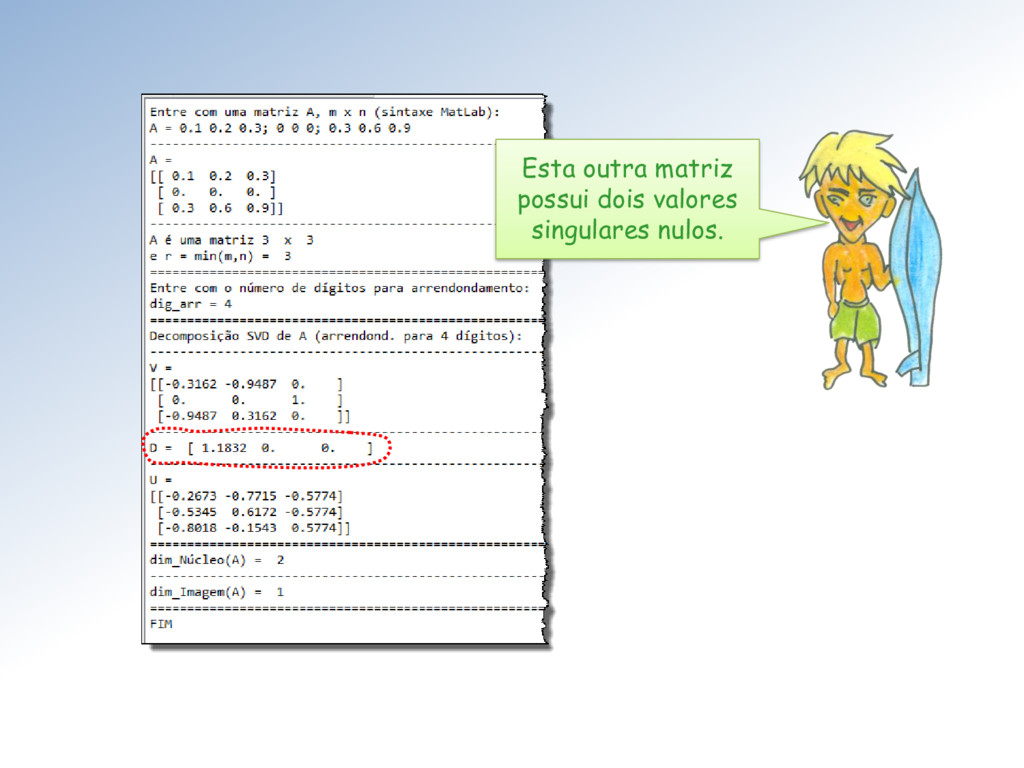
Calculei a SVD da matriz aí na frente. Vejam que
um dos valores principais é zero. O posto da matriz é 2 e seu espaço nulo é unidimensional -
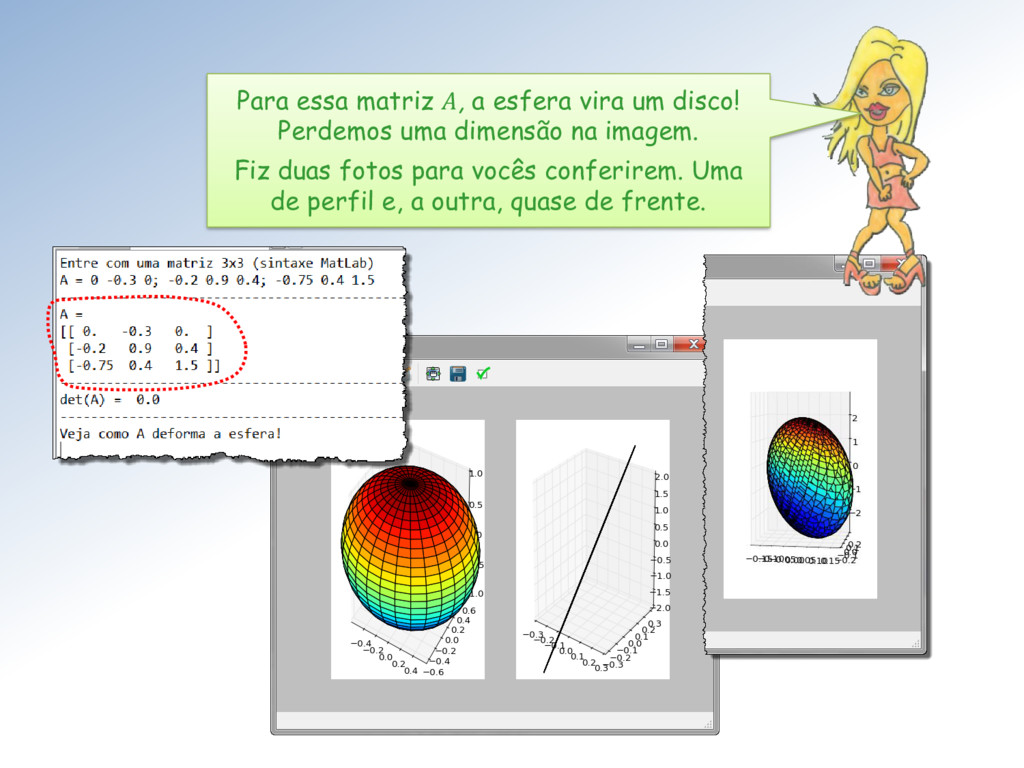
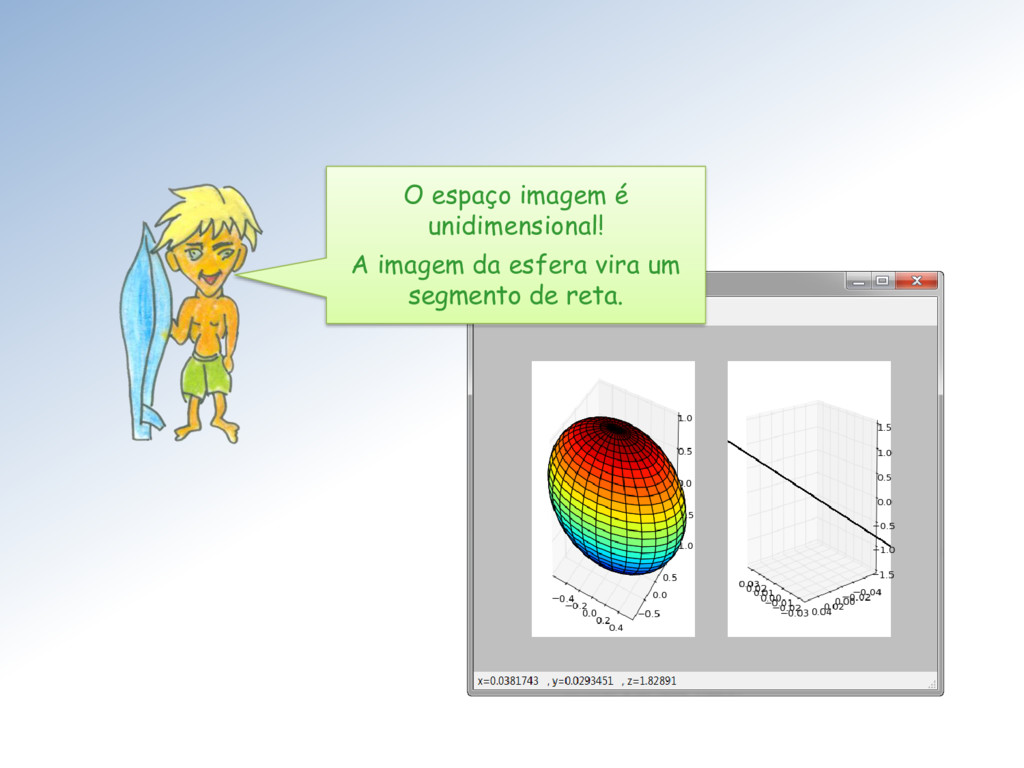
Para essa matriz A, a esfera vira um disco! Perdemos
uma dimensão na imagem. Fiz duas fotos para vocês conferirem. Uma de perfil e, a outra, quase de frente. -
O espaço imagem é unidimensional! A imagem da esfera vira
um segmento de reta. -
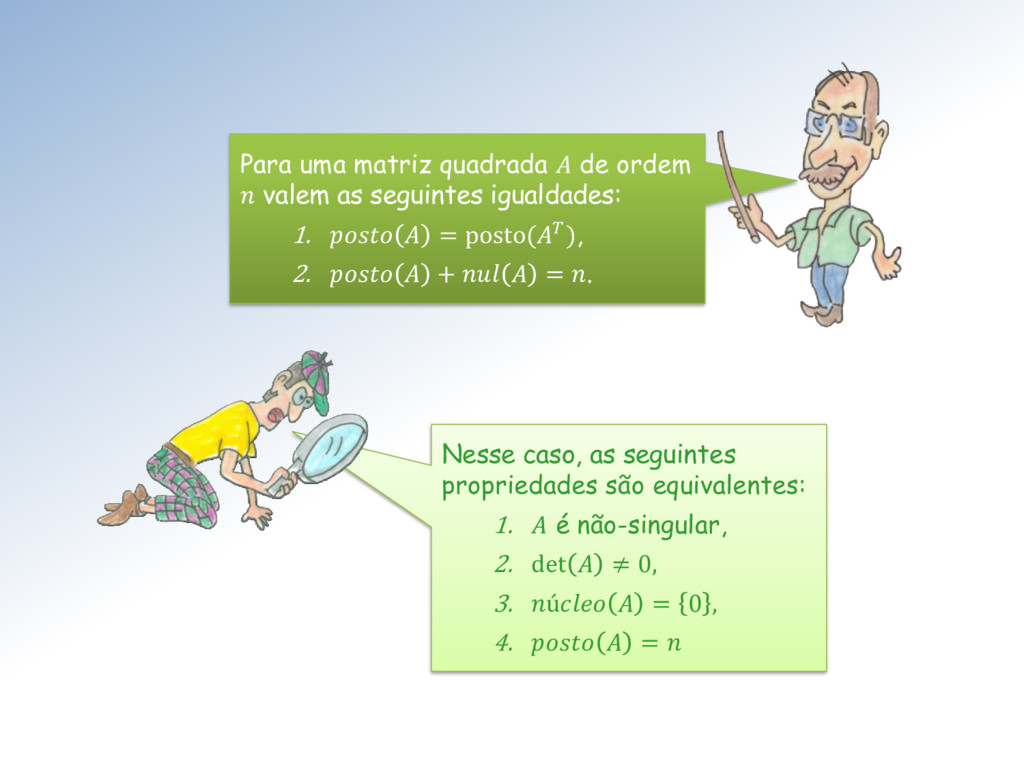
Nesse caso, as seguintes propriedades são equivalentes: 1. é não-singular,
2. det ≠ 0, 3. ú = 0 , 4. = Para uma matriz quadrada de ordem valem as seguintes igualdades: 1. = posto(), 2. + = . -
Podemos resolver um sistema linear = utilizando a fatoração SVD
de . Sim o argumento é desenvolvido nas duas próximas transparências. -
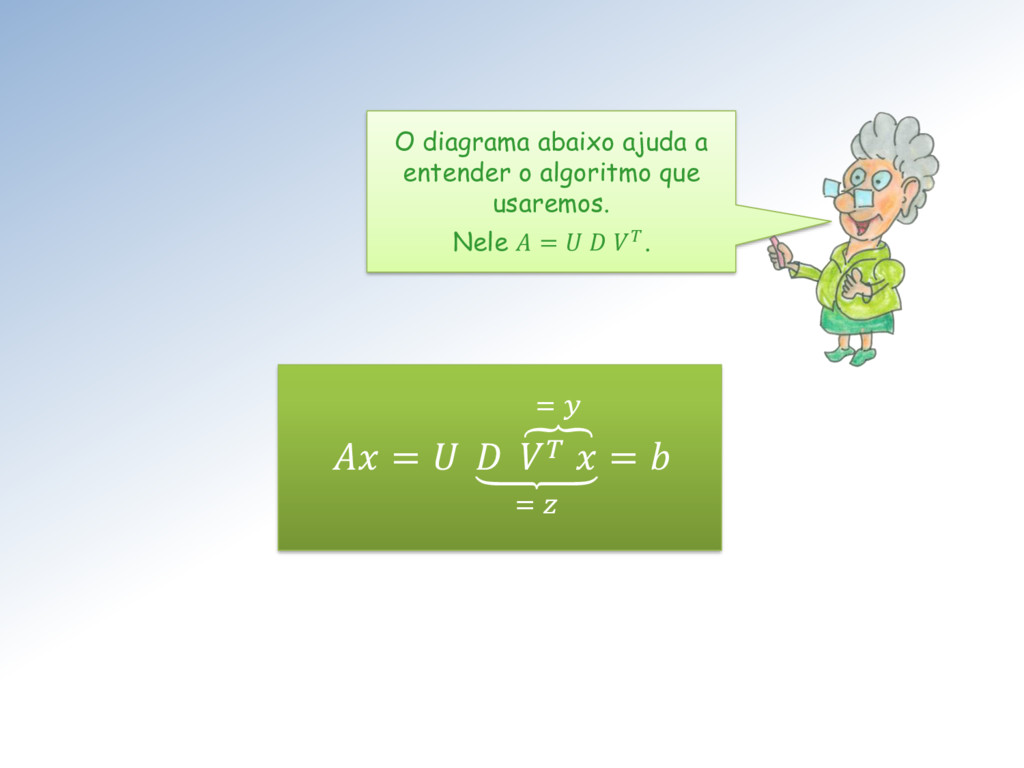
O diagrama abaixo ajuda a entender o algoritmo que usaremos.
Nele = . = ฑ = = = -
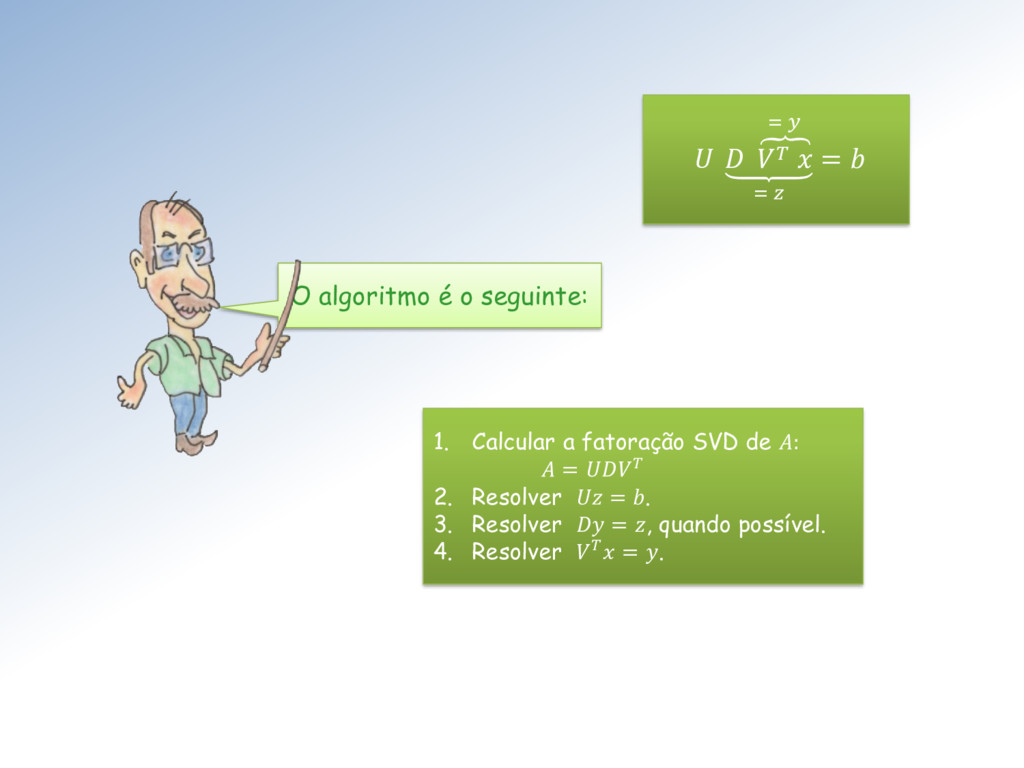
O algoritmo é o seguinte: 1. Calcular a fatoração SVD
de : = 2. Resolver = . 3. Resolver = , quando possível. 4. Resolver = . ฑ = = = -
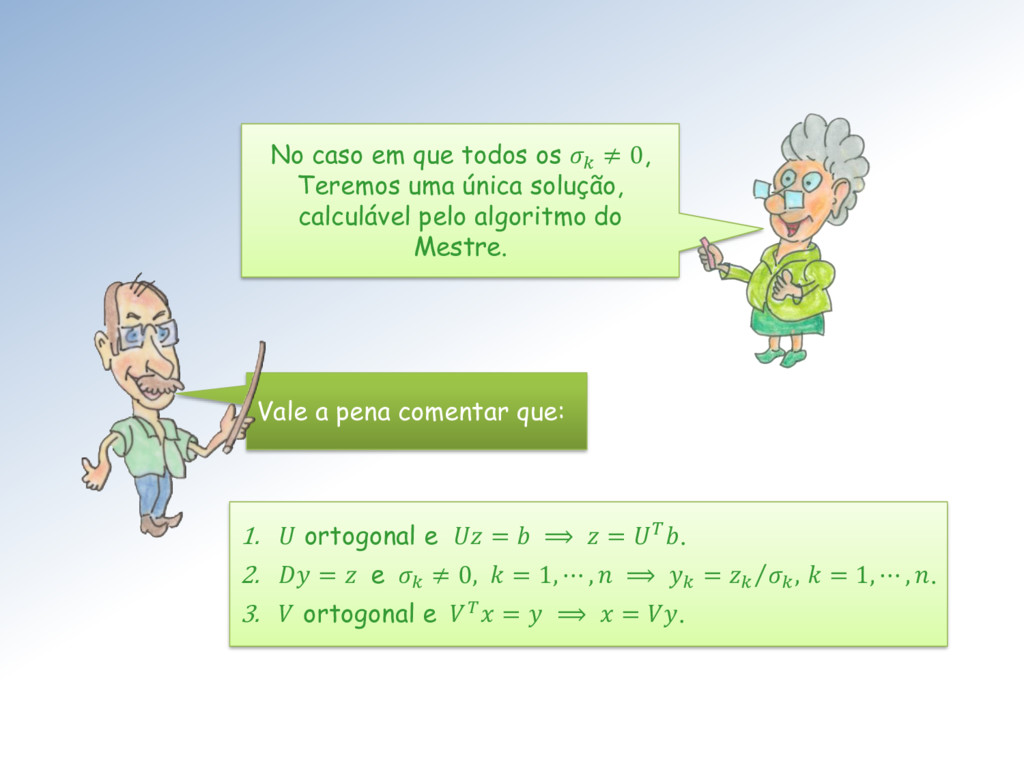
No caso em que todos os ≠ 0, Teremos uma
única solução, calculável pelo algoritmo do Mestre. Vale a pena comentar que: 1. ortogonal e = ⟹ = . 2. = e ≠ 0, = 1, ⋯ , ⟹ = Τ , = 1, ⋯ , . 3. ortogonal e = ⟹ = . -
Portanto, dispondo da decomposição em valores singulares da matriz ,
o algoritmo é (2). Prove a afirmação do Cabelos de Fogo Surfista! -
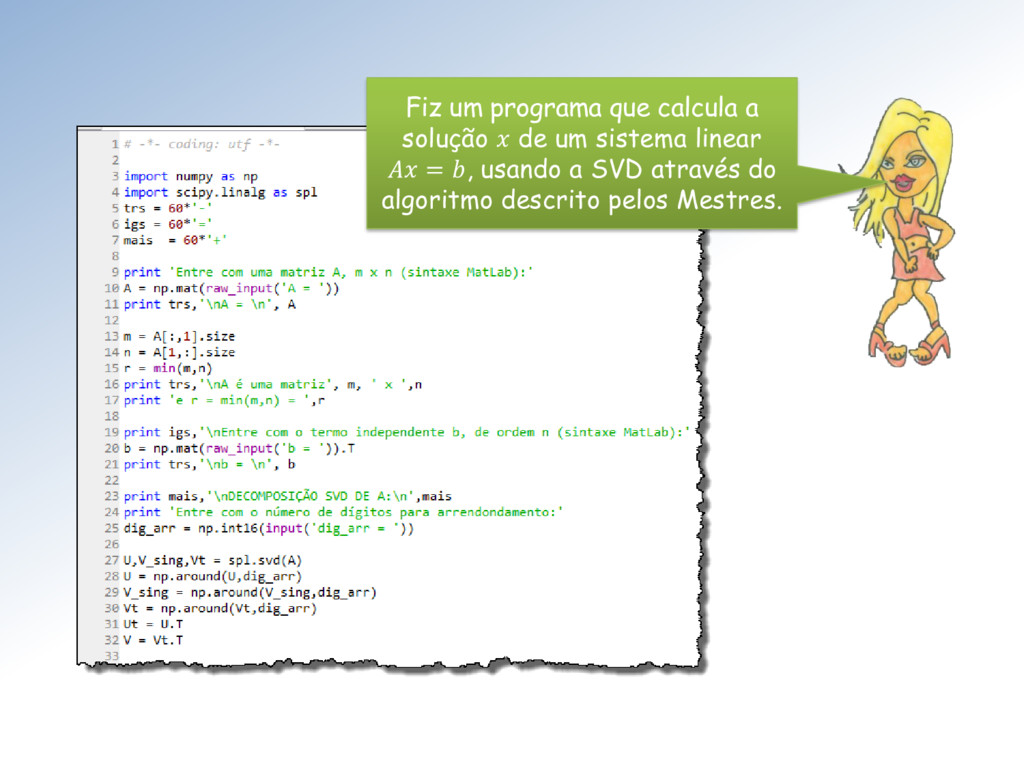
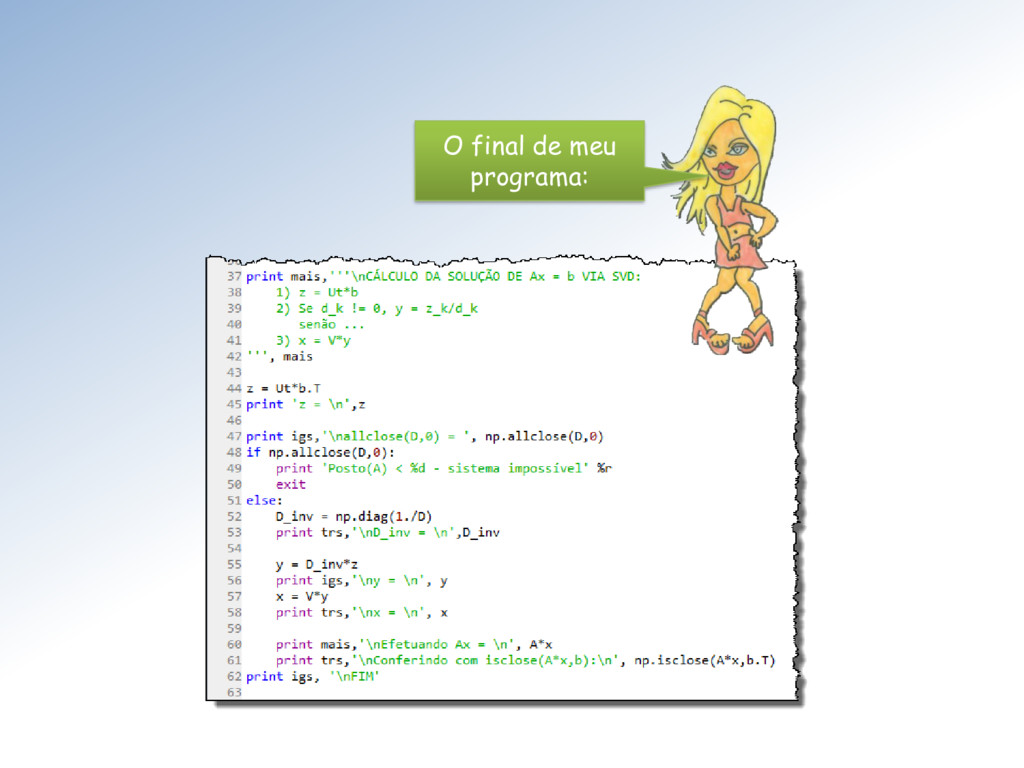
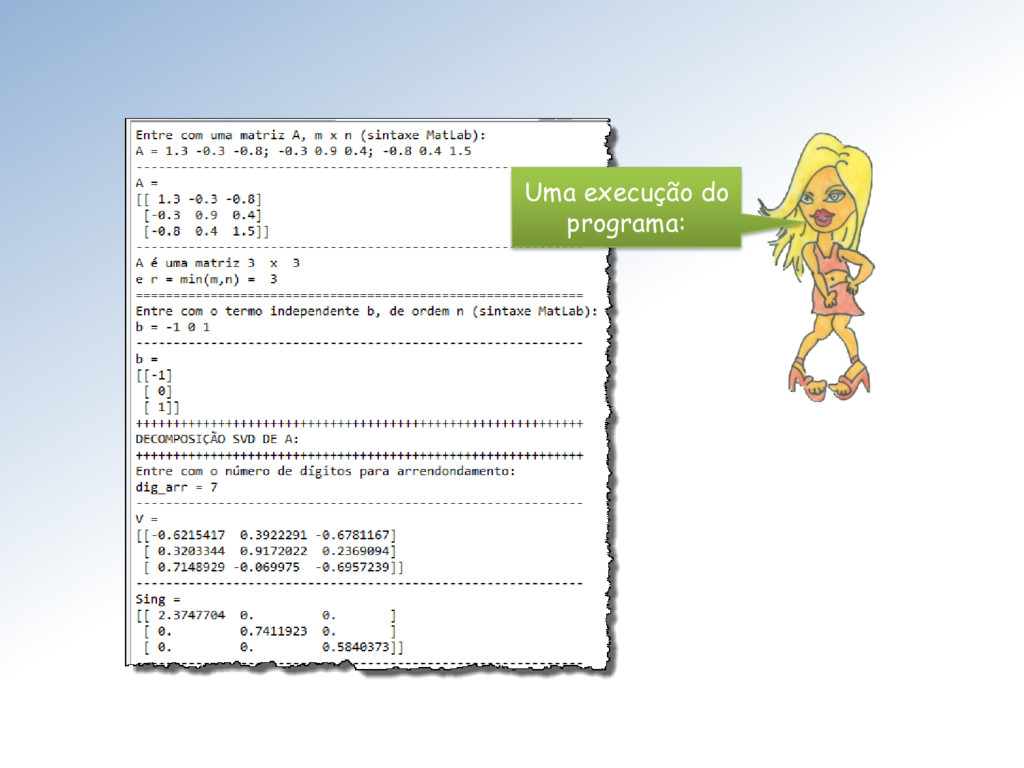
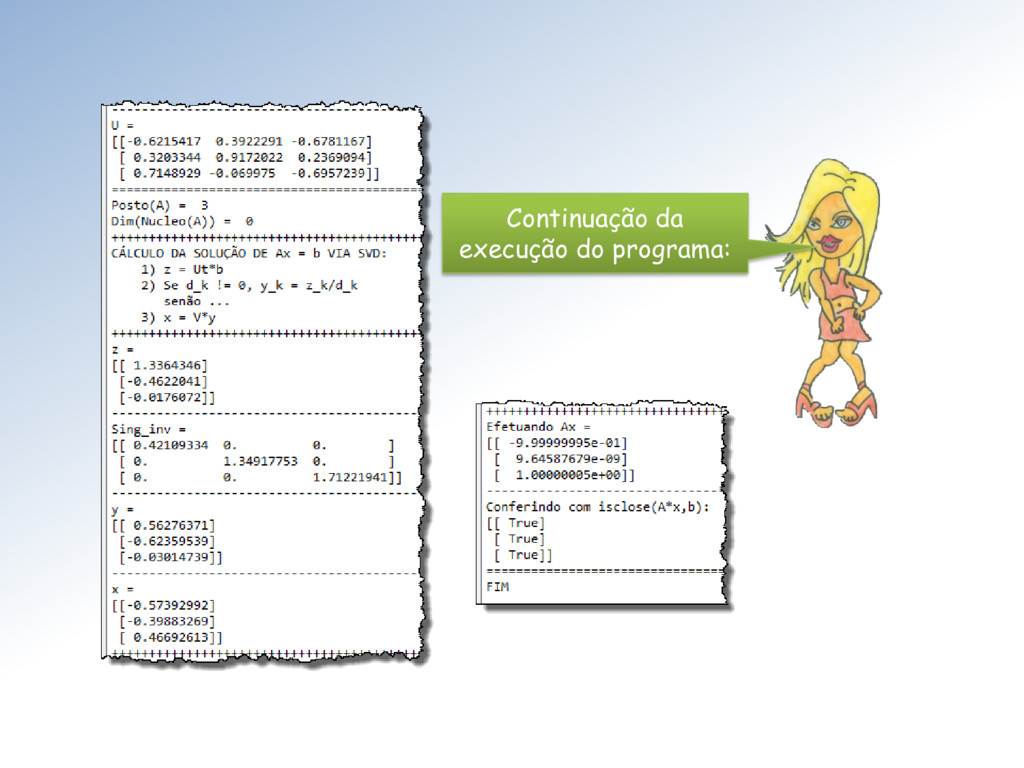
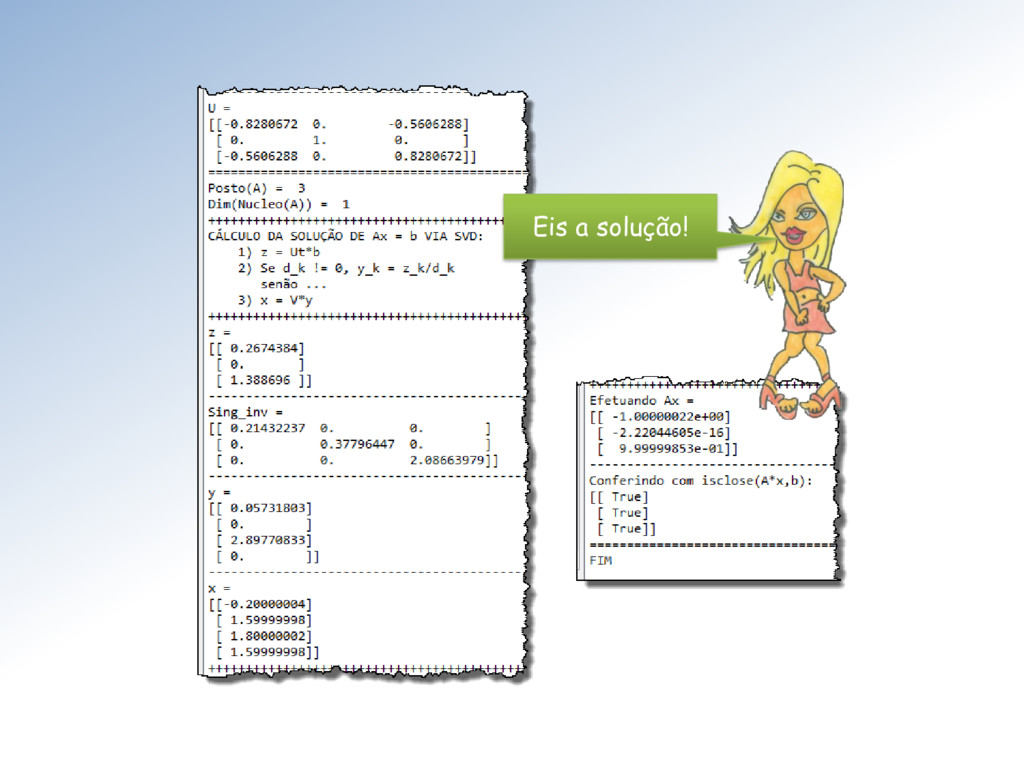
Fiz um programa que calcula a solução de um sistema
linear = , usando a SVD através do algoritmo descrito pelos Mestres. -
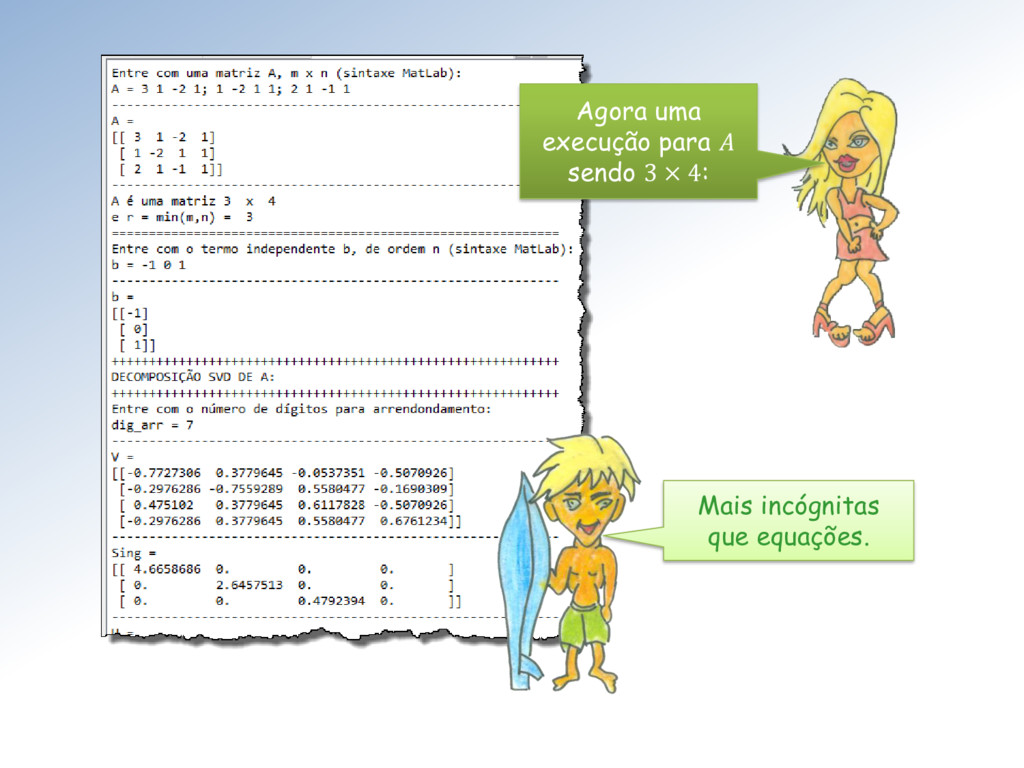
Agora uma execução para sendo 3 × 4: Mais incógnitas
que equações.