Share
Embed
Transcript
112 slides
-
SIM: • Saúde • Educação • Segurança • Transporte NÃO:
• Corrupção • PEC 37 • Impunidade • Violência -
Loirinha e Surfista, o que fazer para este acontecimento político
sem precedentes não escorrer pelo ralo? Quais caminhos tomar? Os partidos políticos já estão se aproveitando ... -
O espaço das polinomiais e a NumPy Prof. Paulo R.
G. Bordoni LNCC UFRJ -
O conceito abstrato de espaço vetorial admite uma grande variedade
de instâncias. Sim, já vimos os vetores no plano e espaço euclidianos. Generalizamos para ℝ e ℂ, com vetores linhas e coluna. Vimos também o espaço das matrizes ℳ(, ). -
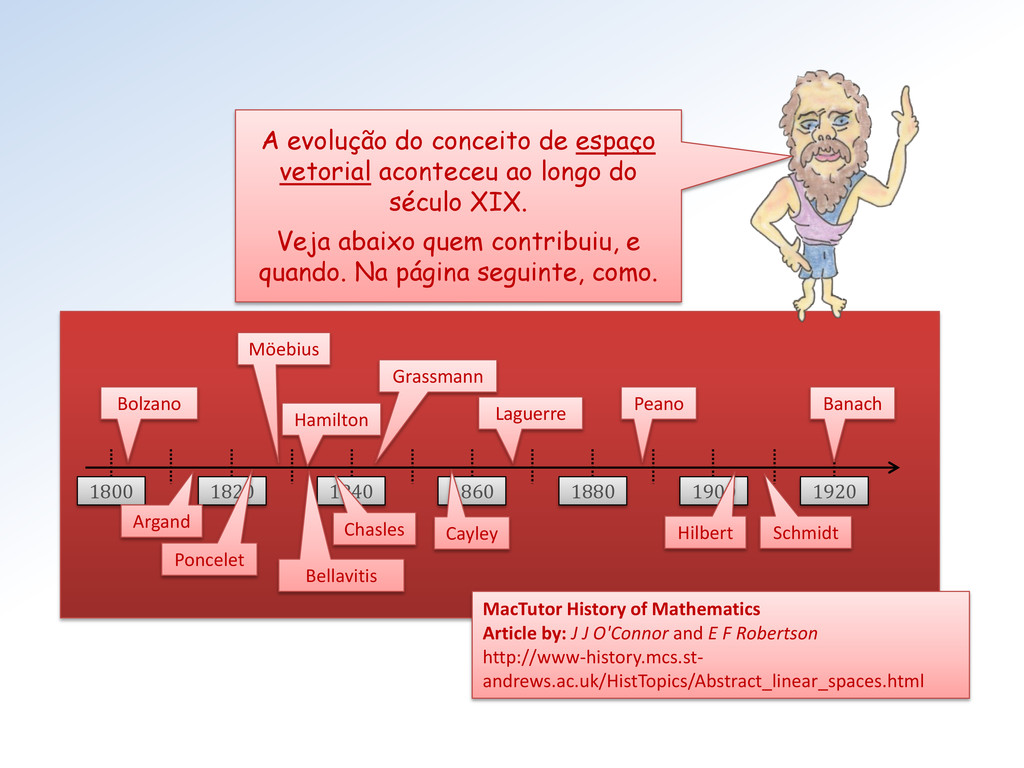
1800 1820 1840 1860 1900 1920 1880 Poncelet Chasles Bolzano
Möebius Grassmann Hilbert Peano Banach Schmidt Bellavitis Argand Cayley Laguerre Hamilton MacTutor History of Mathematics Article by: J J O'Connor and E F Robertson http://www-history.mcs.st- andrews.ac.uk/HistTopics/Abstract_linear_spaces.html A evolução do conceito de espaço vetorial aconteceu ao longo do século XIX. Veja abaixo quem contribuiu, e quando. Na página seguinte, como. -
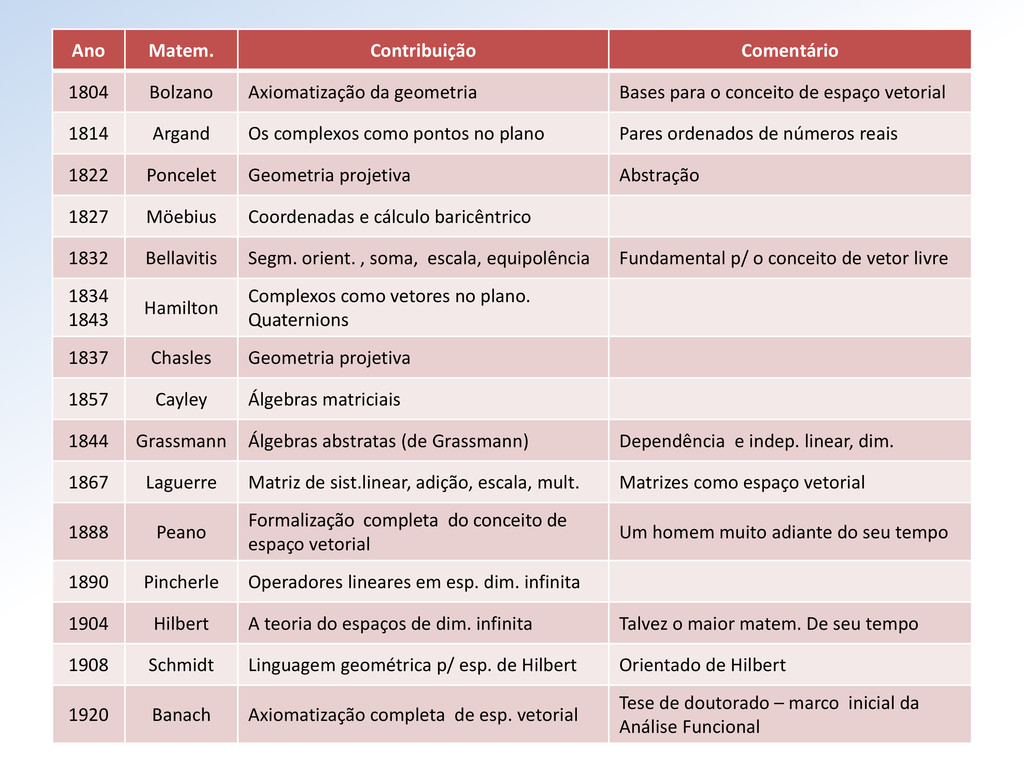
Ano Matem. Contribuição Comentário 1804 Bolzano Axiomatização da geometria Bases
para o conceito de espaço vetorial 1814 Argand Os complexos como pontos no plano Pares ordenados de números reais 1822 Poncelet Geometria projetiva Abstração 1827 Möebius Coordenadas e cálculo baricêntrico 1832 Bellavitis Segm. orient. , soma, escala, equipolência Fundamental p/ o conceito de vetor livre 1834 1843 Hamilton Complexos como vetores no plano. Quaternions 1837 Chasles Geometria projetiva 1857 Cayley Álgebras matriciais 1844 Grassmann Álgebras abstratas (de Grassmann) Dependência e indep. linear, dim. 1867 Laguerre Matriz de sist.linear, adição, escala, mult. Matrizes como espaço vetorial 1888 Peano Formalização completa do conceito de espaço vetorial Um homem muito adiante do seu tempo 1890 Pincherle Operadores lineares em esp. dim. infinita 1904 Hilbert A teoria do espaços de dim. infinita Talvez o maior matem. De seu tempo 1908 Schmidt Linguagem geométrica p/ esp. de Hilbert Orientado de Hilbert 1920 Banach Axiomatização completa de esp. vetorial Tese de doutorado – marco inicial da Análise Funcional -
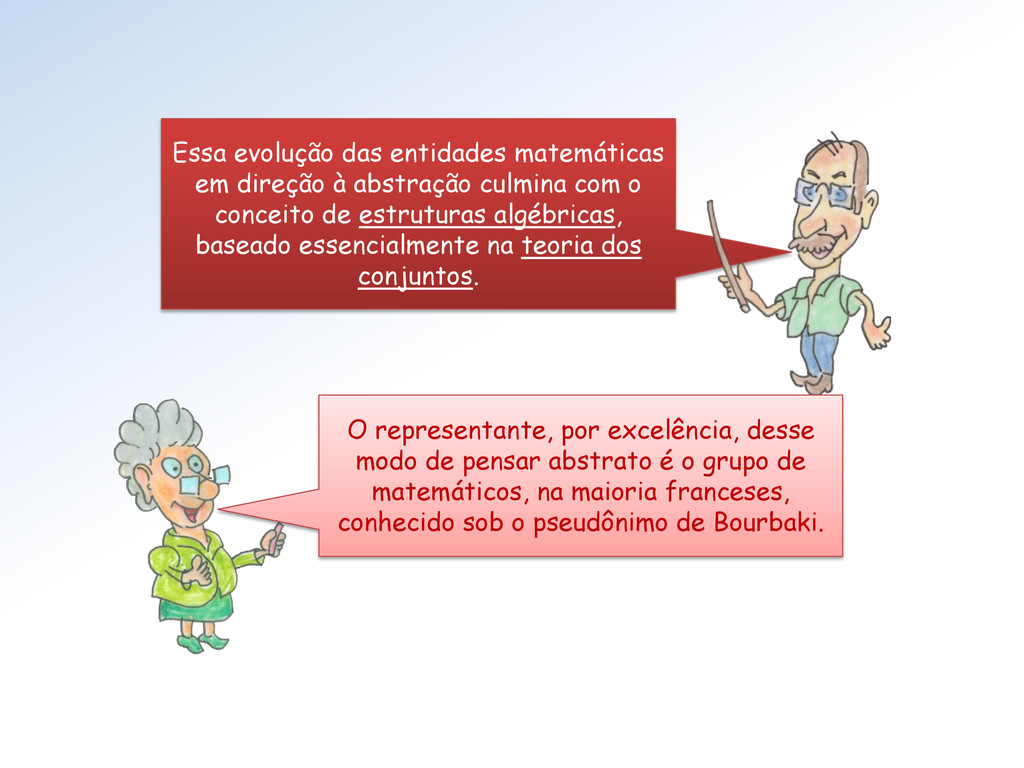
Essa evolução das entidades matemáticas em direção à abstração culmina
com o conceito de estruturas algébricas, baseado essencialmente na teoria dos conjuntos. O representante, por excelência, desse modo de pensar abstrato é o grupo de matemáticos, na maioria franceses, conhecido sob o pseudônimo de Bourbaki. -
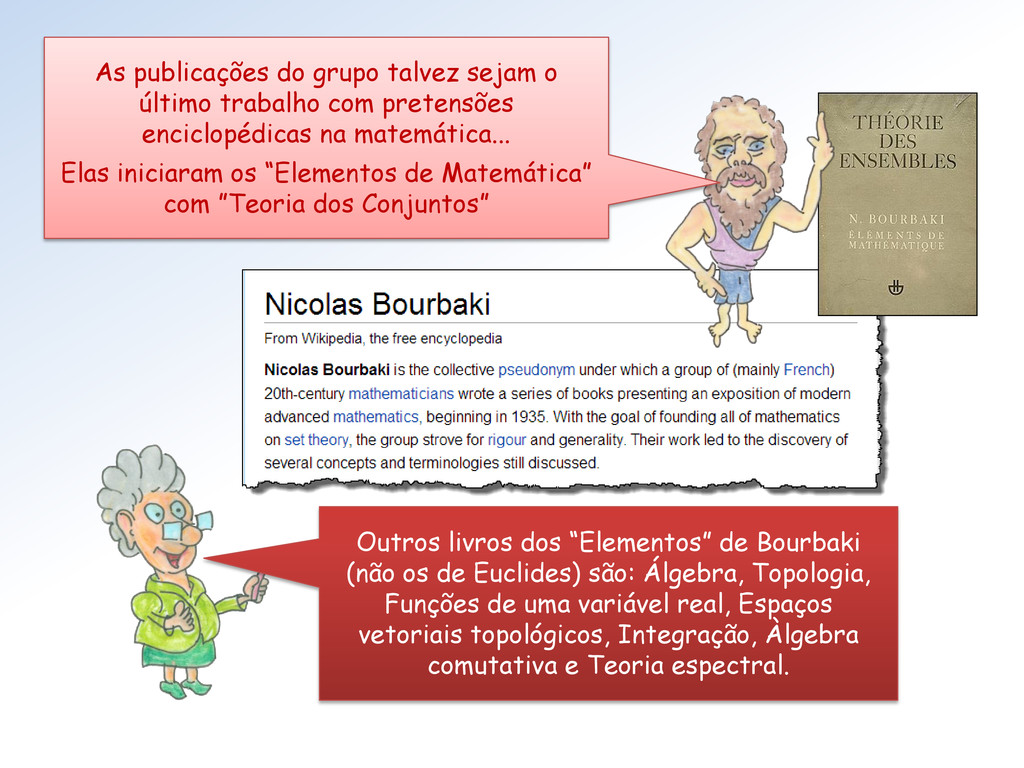
Outros livros dos “Elementos” de Bourbaki (não os de Euclides)
são: Álgebra, Topologia, Funções de uma variável real, Espaços vetoriais topológicos, Integração, Àlgebra comutativa e Teoria espectral. As publicações do grupo talvez sejam o último trabalho com pretensões enciclopédicas na matemática... Elas iniciaram os “Elementos de Matemática” com ”Teoria dos Conjuntos” -
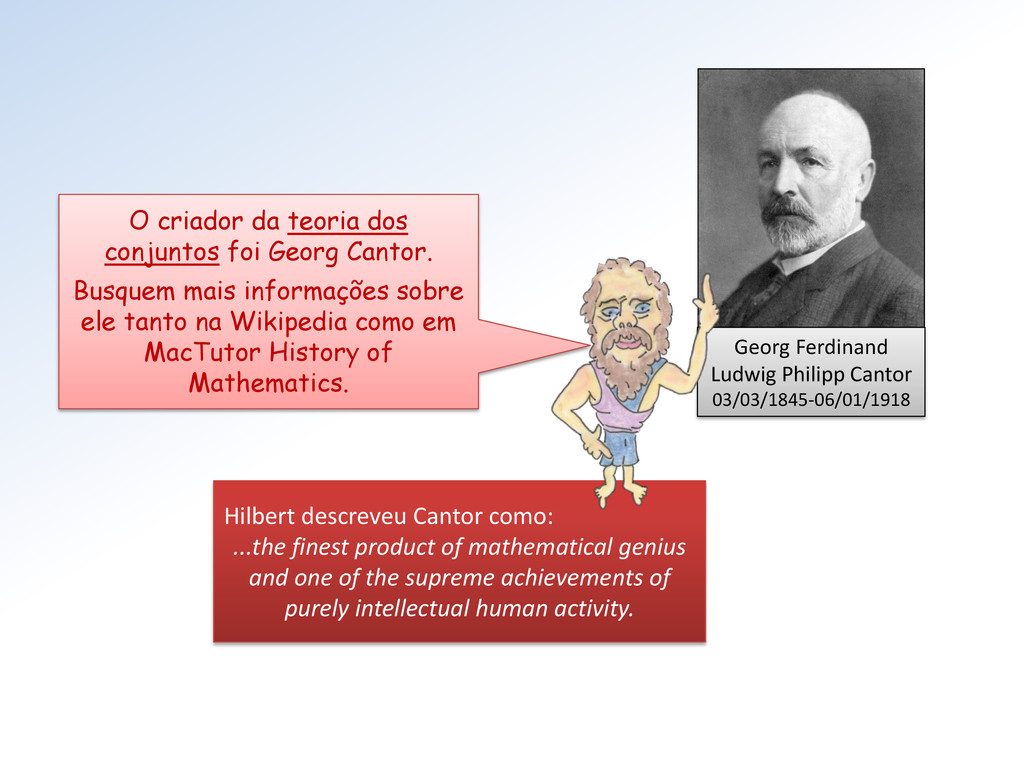
Hilbert descreveu Cantor como: ...the finest product of mathematical genius
and one of the supreme achievements of purely intellectual human activity. Georg Ferdinand Ludwig Philipp Cantor 03/03/1845-06/01/1918 O criador da teoria dos conjuntos foi Georg Cantor. Busquem mais informações sobre ele tanto na Wikipedia como em MacTutor History of Mathematics. -
Infinitos? A grande contribuição de Cantor foi no entendimento do
finito x infinitos. Ele foi amado e odiado. Leia MacTutor para descobrir ... -
O exemplo mais belo de espaço vetorial é o próximo:
Se tudo sobre espaços vetoriais se resumisse aos ℝ, ℂ e ℳ , , o mundo seria pobre. -
A classe de espaços vetoriais que trabalharemos daqui em diante
é importantíssima. Tão importante que colocarei um vestido de gala. Vou adorar, colega. -
Arrasou com seu vestido, Mestra! É a dos espaços de
funções : → ℝ, cujo domínio é um conjunto X e a valores reais, anotado ℱ(, ℝ). -
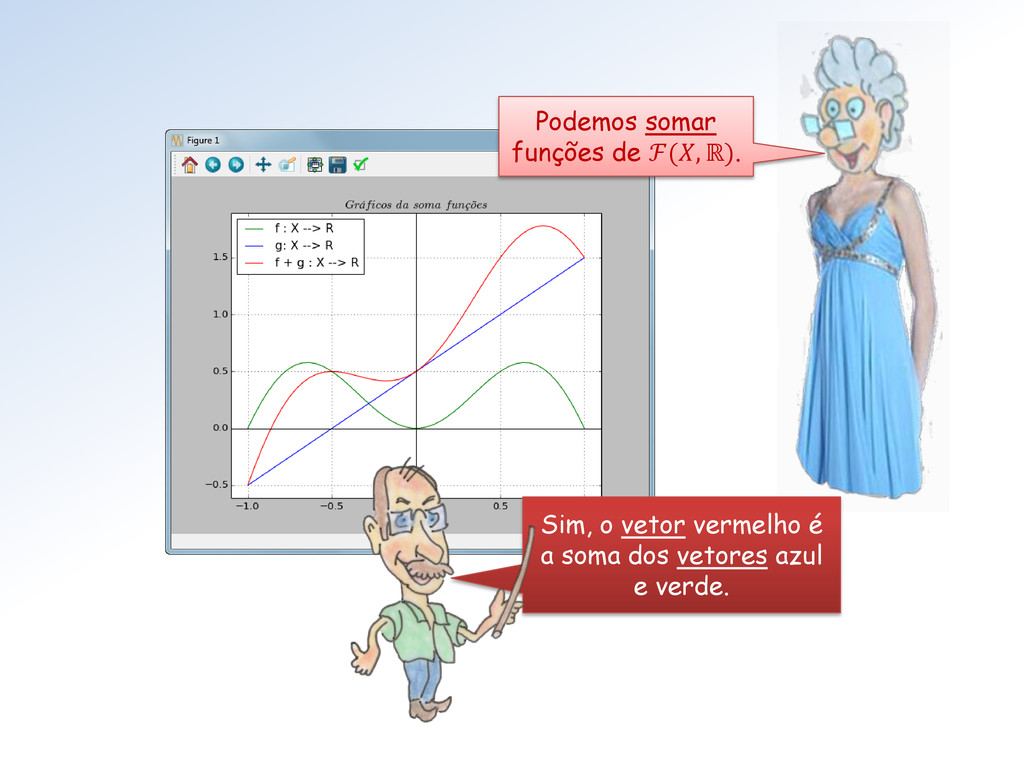
Podemos somar funções de ℱ(, ℝ). Sim, o vetor vermelho
é a soma dos vetores azul e verde. -
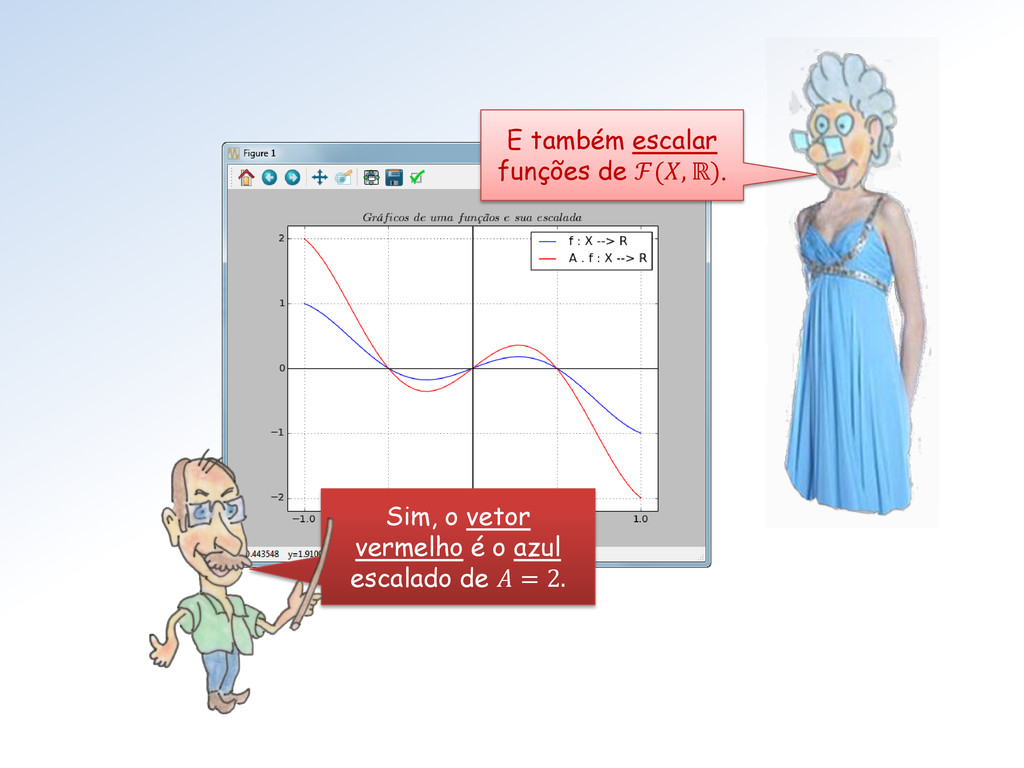
E também escalar funções de ℱ(, ℝ). Sim, o vetor
vermelho é o azul escalado de = 2. -
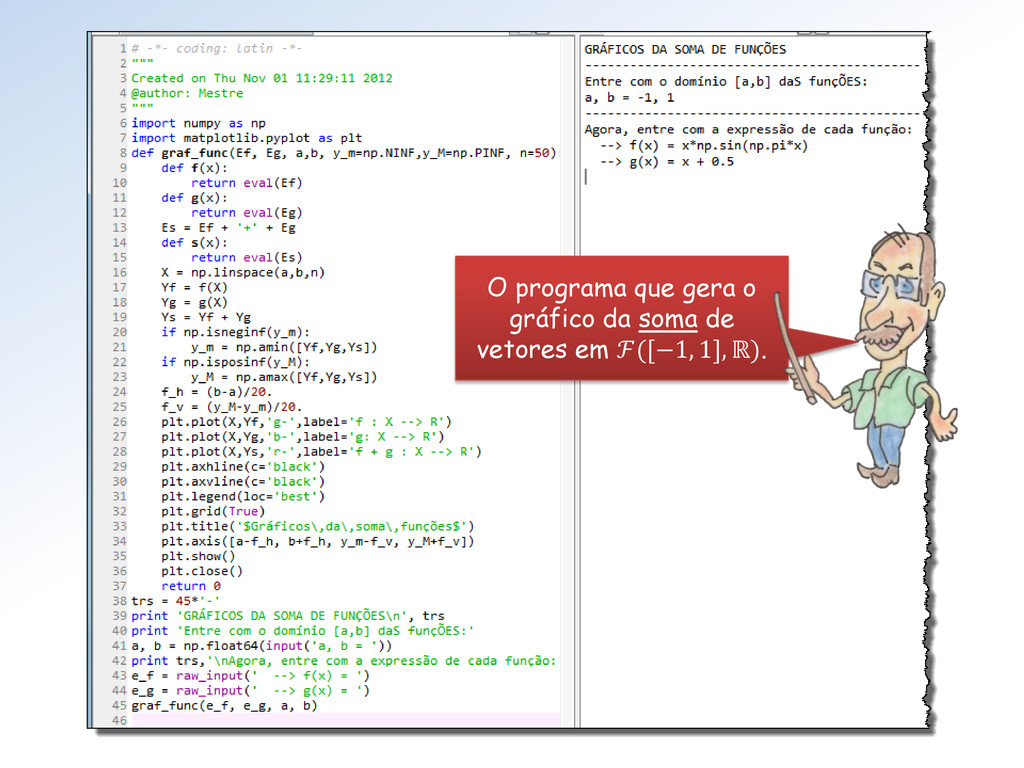
O programa que gera o gráfico da soma de vetores
em ℱ([−1, 1], ℝ). -
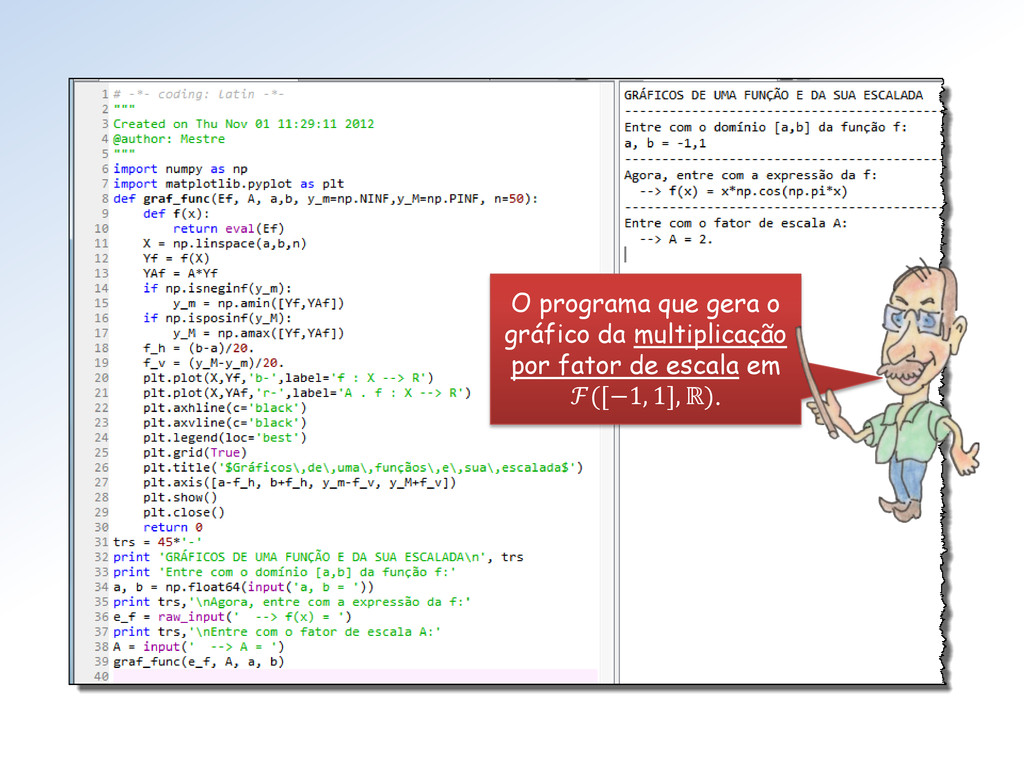
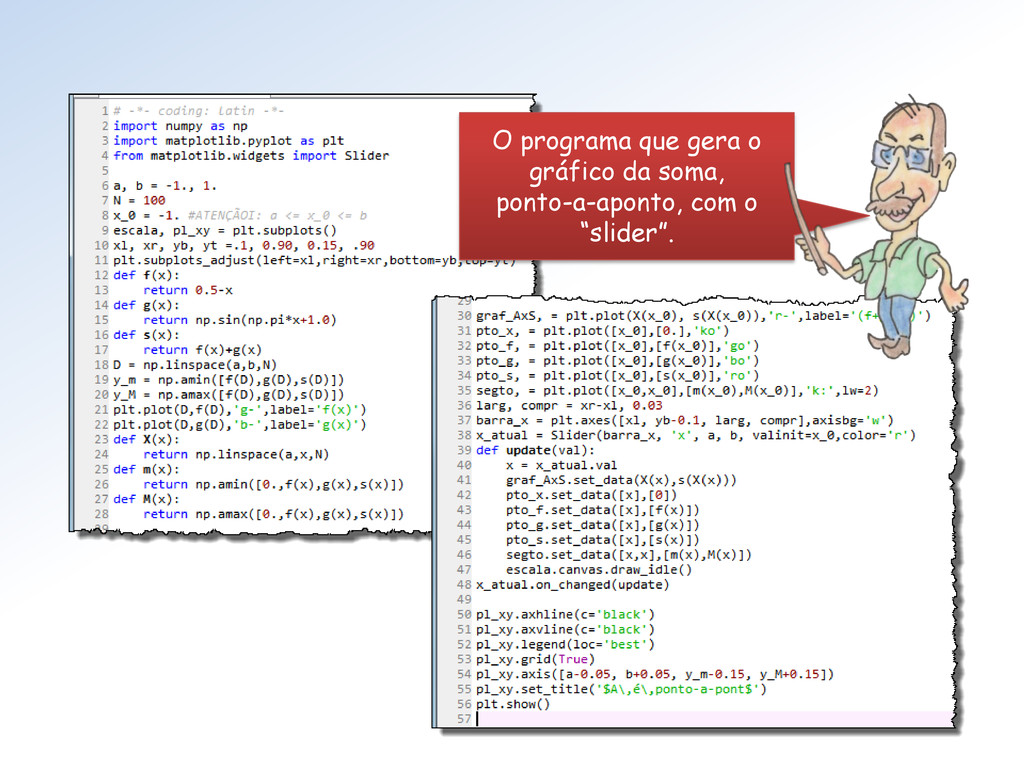
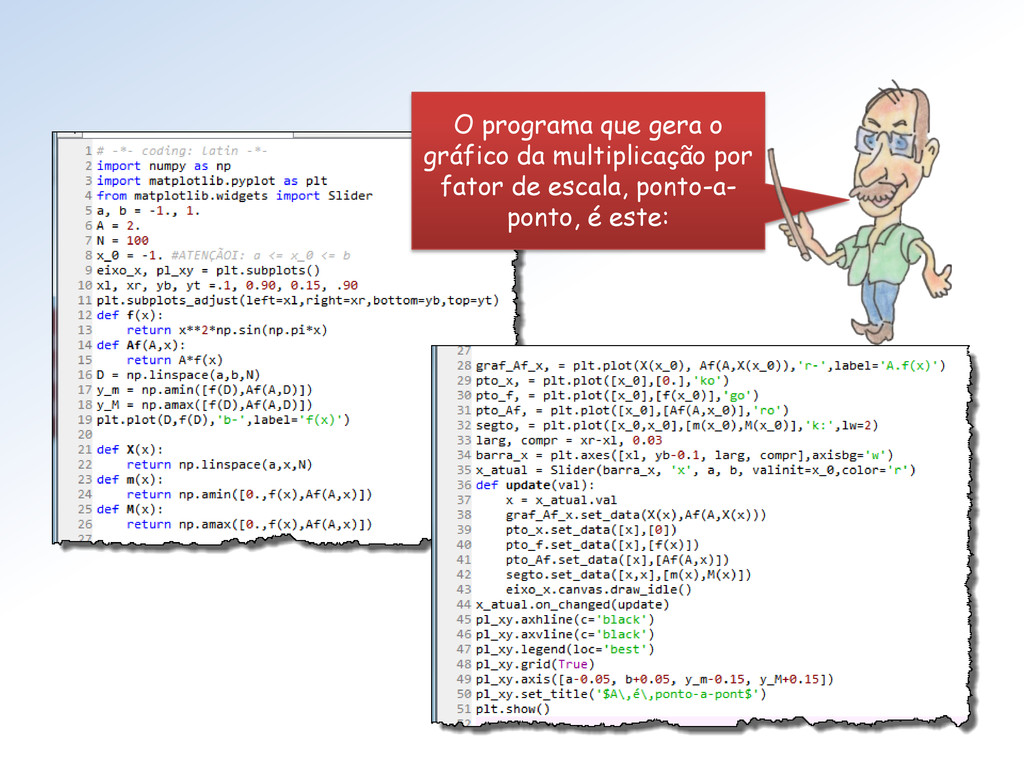
O programa que gera o gráfico da multiplicação por fator
de escala em ℱ([−1, 1], ℝ). -
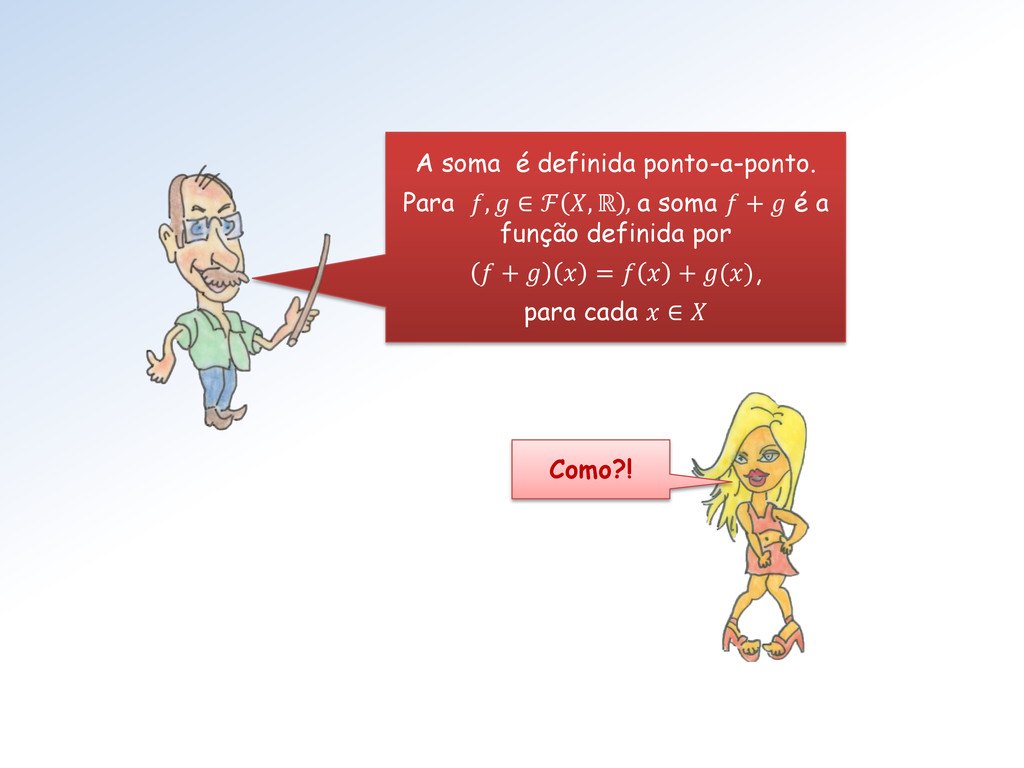
A soma é definida ponto-a-ponto. Para , ∈ ℱ ,
ℝ , a soma + é a função definida por + = + (), para cada ∈ Como?! -
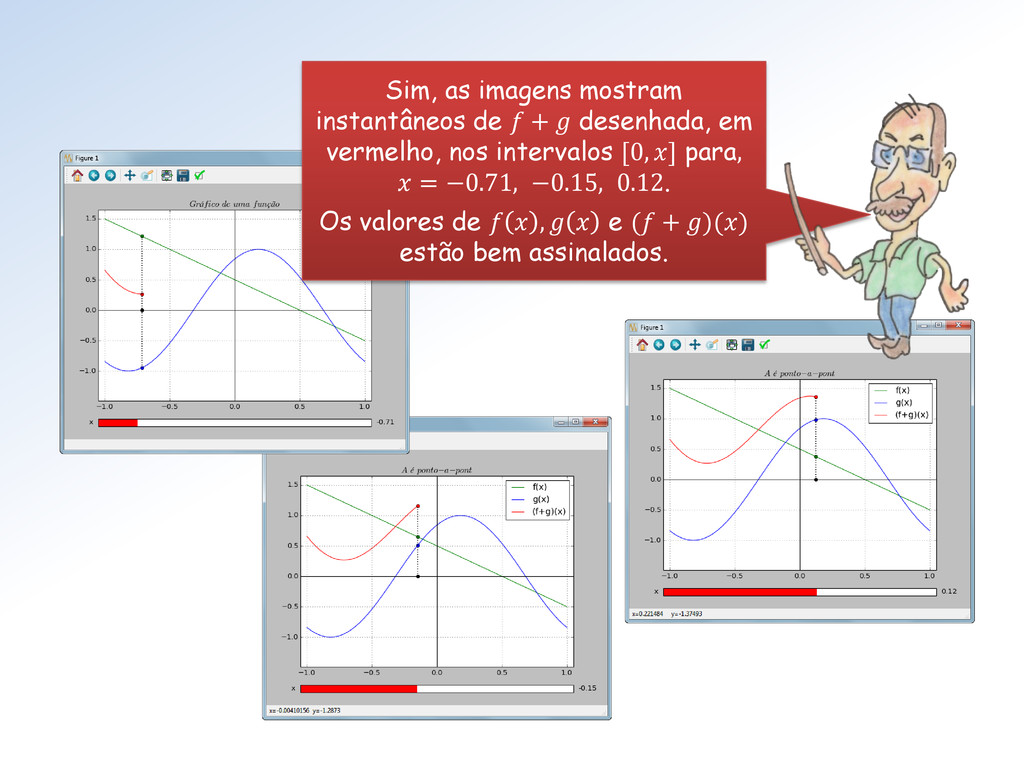
Sim, as imagens mostram instantâneos de + desenhada, em vermelho,
nos intervalos [0, ] para, = −0.71, −0.15, 0.12. Os valores de , e ( + )() estão bem assinalados. -
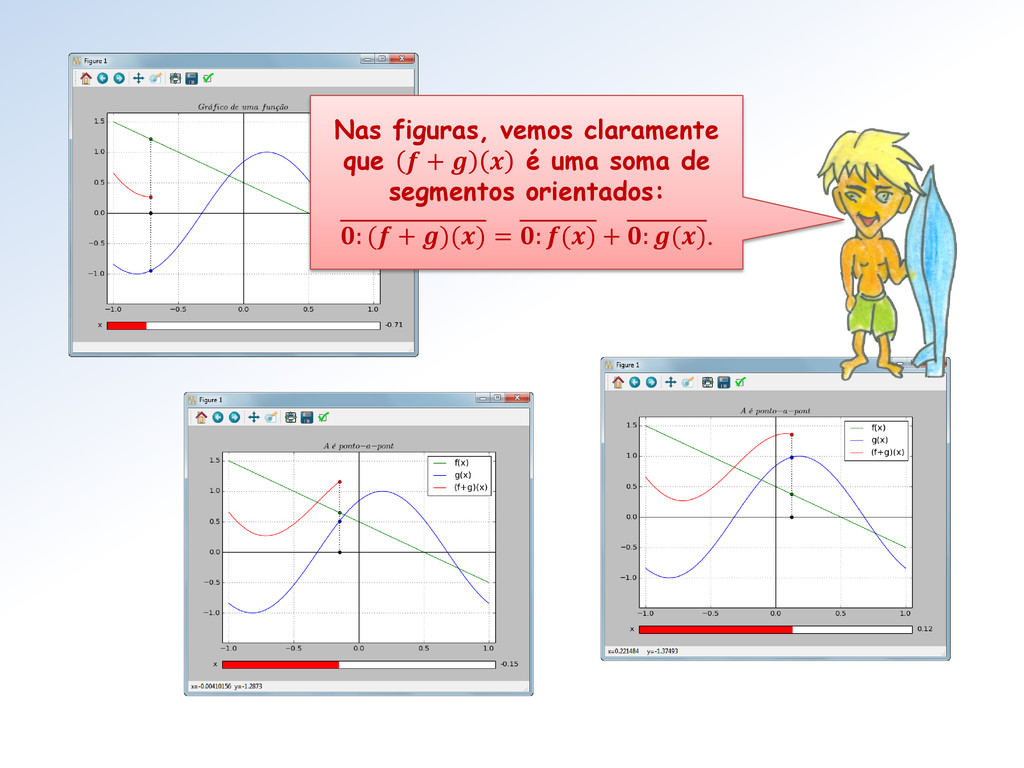
Nas figuras, vemos claramente que + é uma soma de
segmentos orientados: : ( + )() = : () + : (). -
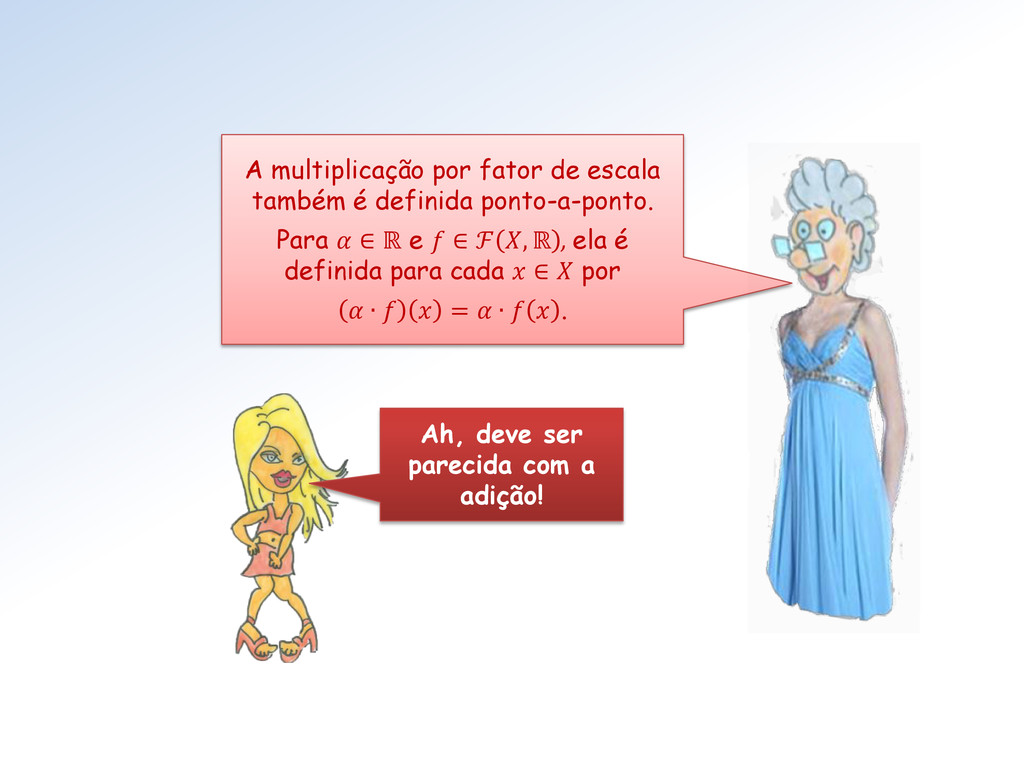
A multiplicação por fator de escala também é definida ponto-a-ponto.
Para ∈ ℝ e ∈ ℱ , ℝ , ela é definida para cada ∈ por ∙ = ∙ . Ah, deve ser parecida com a adição! -
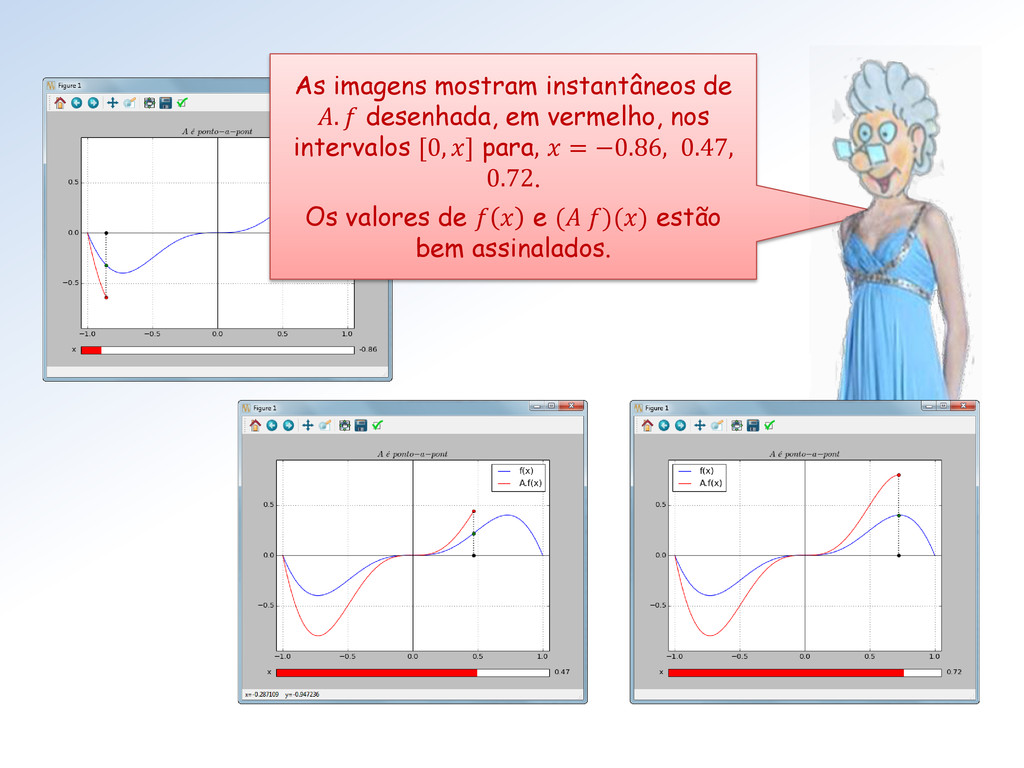
As imagens mostram instantâneos de . desenhada, em vermelho, nos
intervalos [0, ] para, = −0.86, 0.47, 0.72. Os valores de e ( )() estão bem assinalados. -
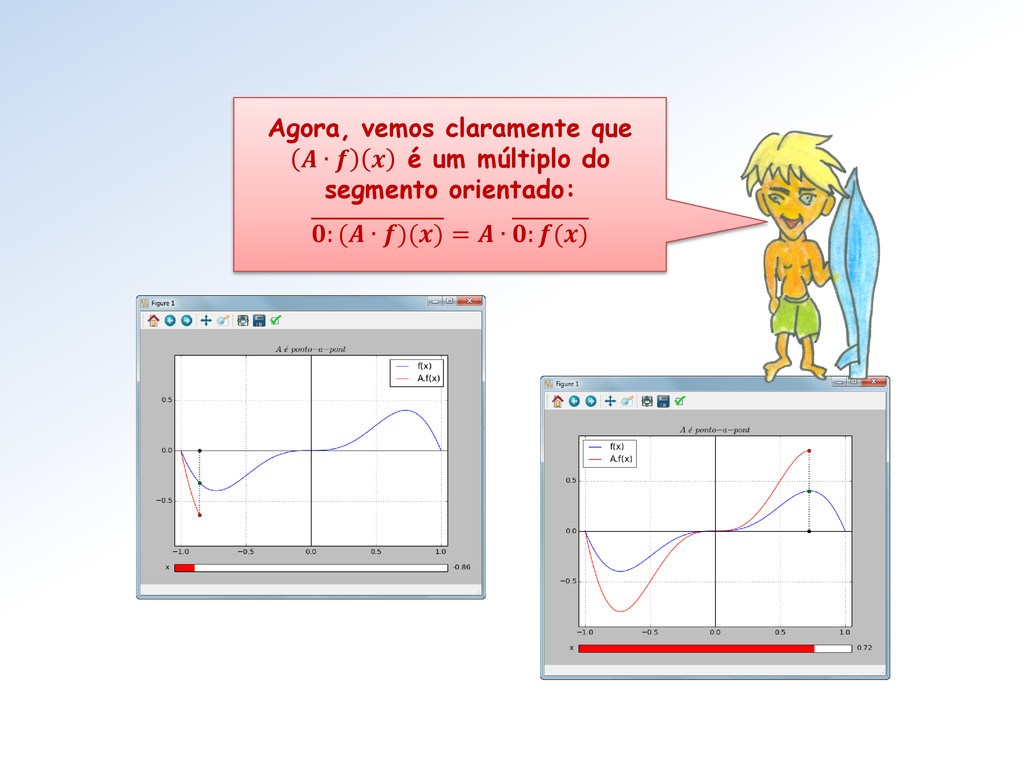
Agora, vemos claramente que ∙ é um múltiplo do segmento
orientado: : ( ∙ )() = ∙ : () -
O programa que gera o gráfico da multiplicação por fator
de escala, ponto-a- ponto, é este: -
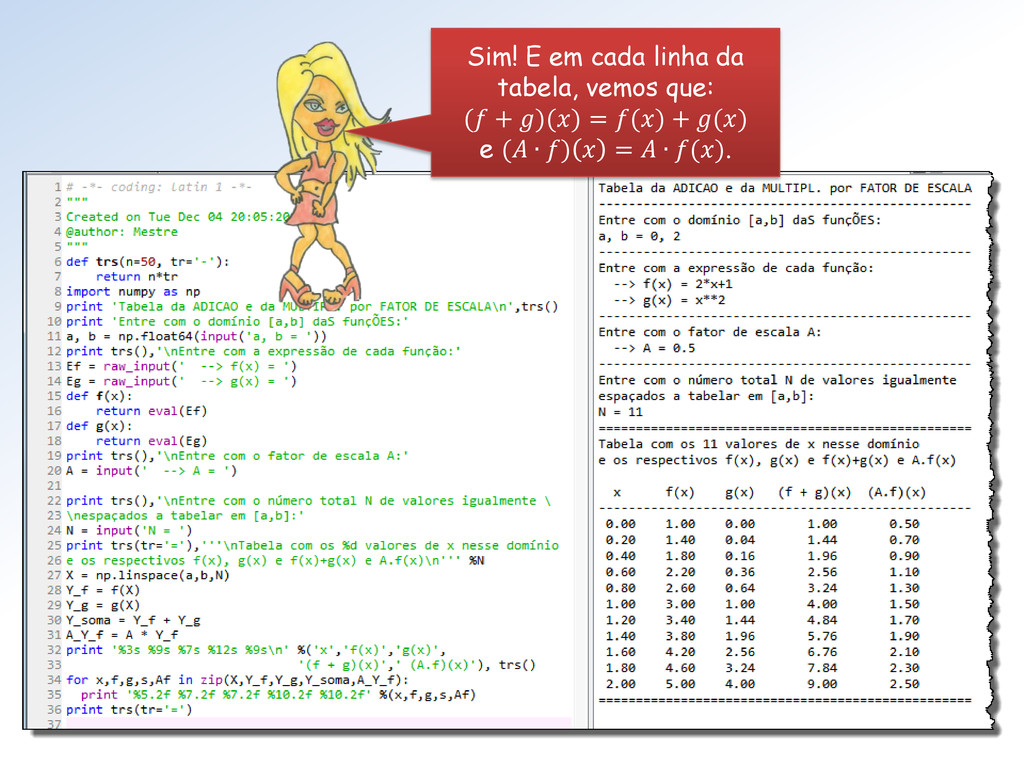
Numericamente, podemos ver a soma e a multiplicação por fator
de escala através de tabelas, para uns poucos valores de . É, mas com números preciso olhar linha por linha! -
Sim! E em cada linha da tabela, vemos que: (
+ )() = () + () e ( ∙ ) = ∙ (). -
Conjuntos permitem agrupar coisas mediante propriedades. Algumas delas permitem subclassificar
seus elementos. Subconjuntos e subespaços vetoriais incorporam essa ideia. -
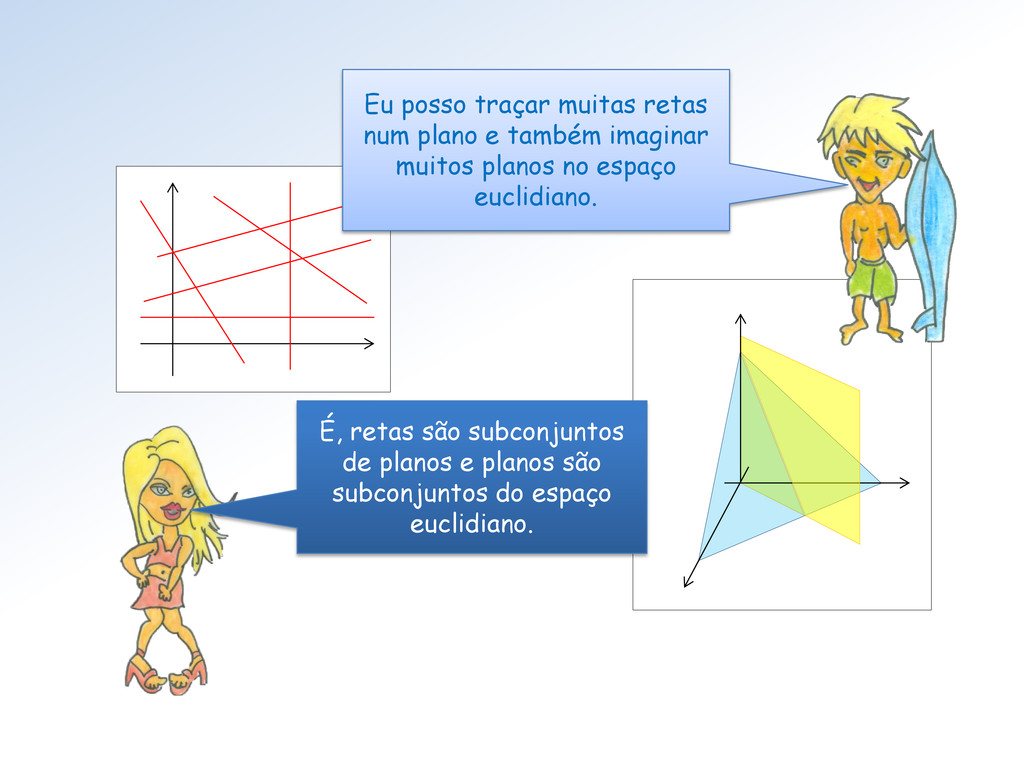
Eu posso traçar muitas retas num plano e também imaginar
muitos planos no espaço euclidiano. É, retas são subconjuntos de planos e planos são subconjuntos do espaço euclidiano. -
Será que vale a fórmula + ç . = ç
. ? Vocês perceberam que o vetor nulo é especial? Todo espaço vetorial precisa possuir um! -
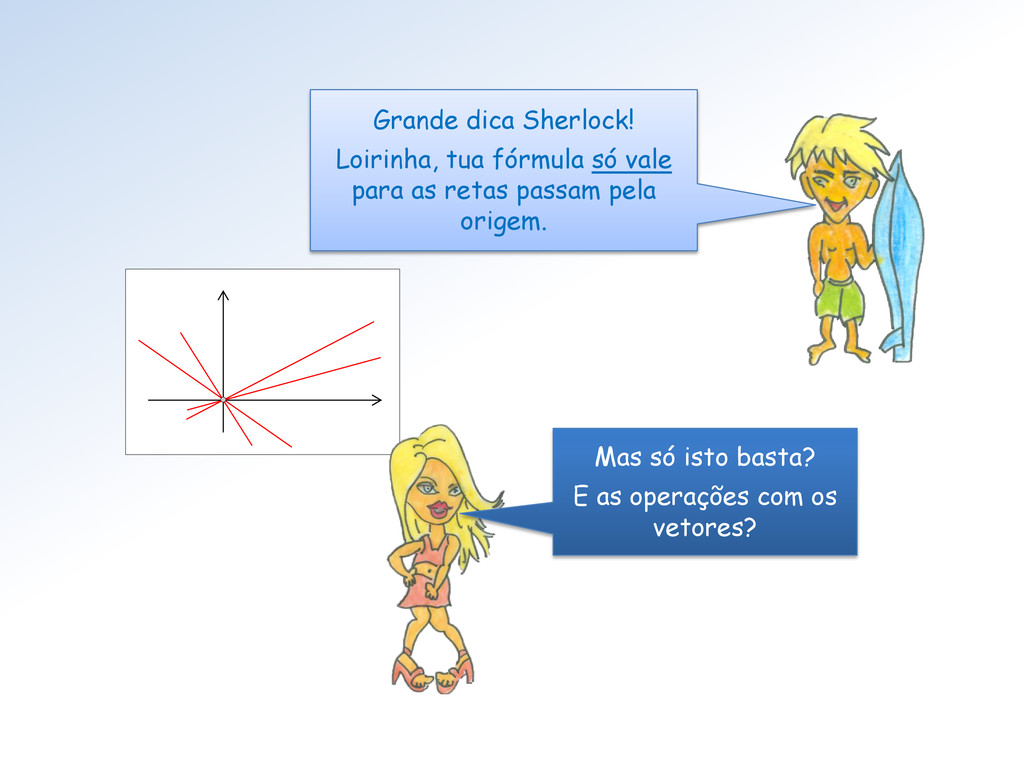
Grande dica Sherlock! Loirinha, tua fórmula só vale para as
retas passam pela origem. Mas só isto basta? E as operações com os vetores? -
O prefixo sub objetiva evidenciar a propriedade de fechamento: ∀
∈ ℝ, ∀, ∈ , + ∈ . Vocês estão certos: um subconjunto W de um espaço vetorial V que é, ele mesmo, um espaço vetorial com as operações de V é um subespaço vetorial de V. -
Não percebi claramente a sutileza, Mestra! O que a Mestra
quis dizer com a fórmula é: “W é subespaço de V quando combinações lineares de elementos de W não escapam de W” -
As funções contínuas em [0, 1] constituem um subespaço de
ℱ[0,1]. E ele é anotado 0,1 . Sim: • A soma de funções contínuas também é contínua. • A escalada de uma função contínua não perde essa qualidade. -
As funções polinomiais em ℝ constituem um subespaço de ℱ.
E ele é anotado . Sim: • A soma de polinomiais também é uma função polinomial. • A múltipla de uma função polinomial não perde a sua qualidade. -
O conceito de base de um espaço vetorial desempenha um
papel fundamental para operar com as polinomiais. -
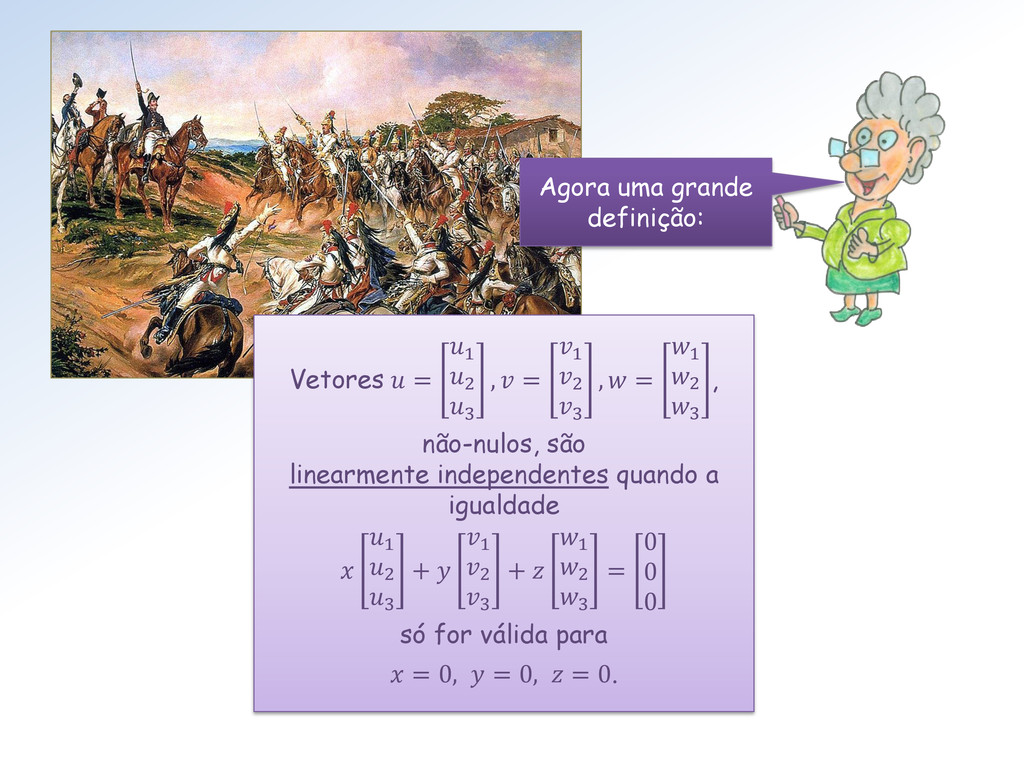
Vetores = 1 2 3 , = 1 2 3
, = 1 2 3 , não-nulos, são linearmente independentes quando a igualdade 1 2 3 + 1 2 3 + 1 2 3 = 0 0 0 só for válida para = 0, = 0, = 0. Agora uma grande definição: -
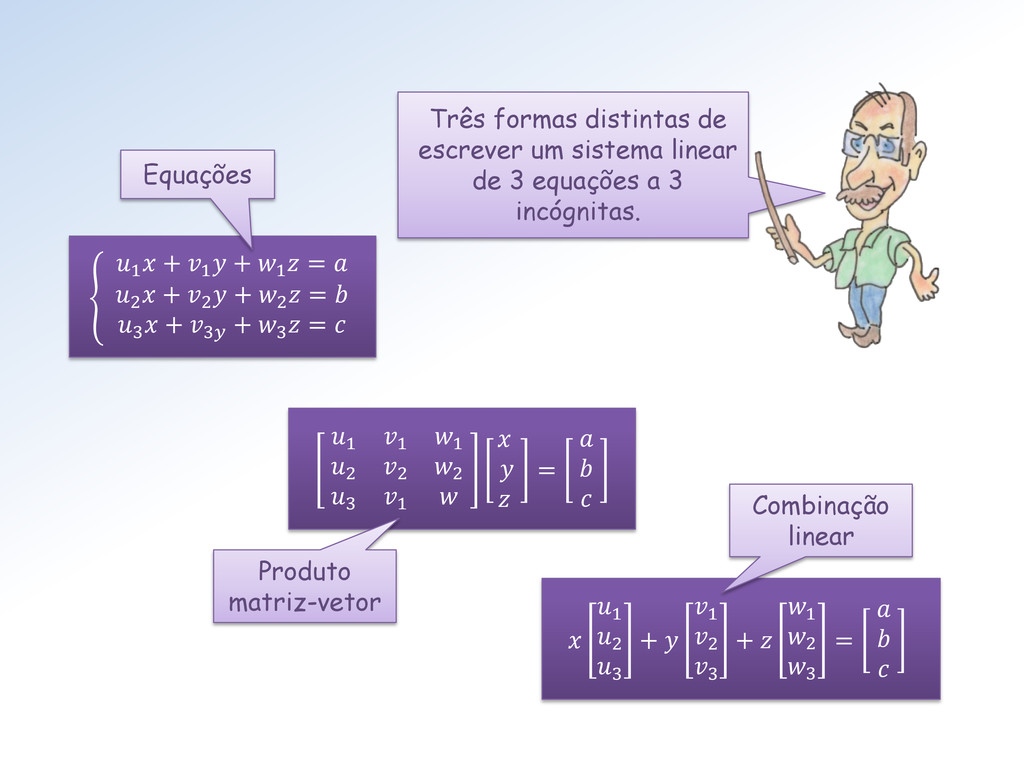
Três formas distintas de escrever um sistema linear de 3
equações a 3 incógnitas. 1 + 1 + 1 = 2 + 2 + 2 = 3 + 3 + 3 = Equações 1 1 1 2 2 2 3 1 = Produto matriz-vetor 1 2 3 + 1 2 3 + 1 2 3 = Combinação linear -
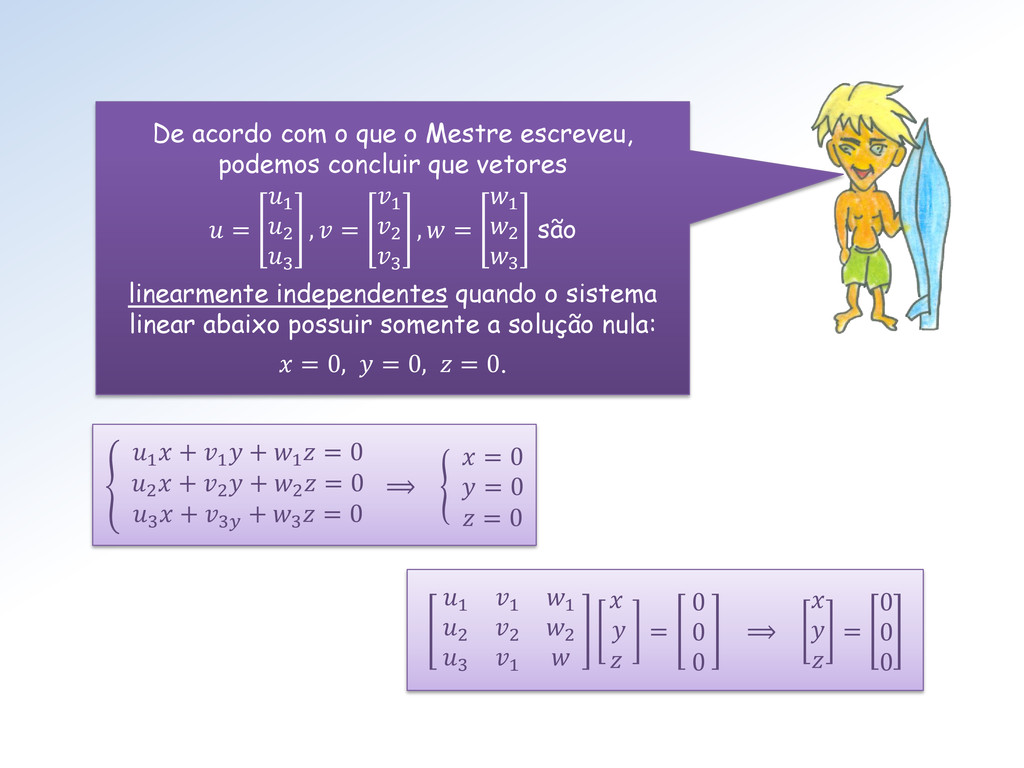
De acordo com o que o Mestre escreveu, podemos concluir
que vetores = 1 2 3 , = 1 2 3 , = 1 2 3 são linearmente independentes quando o sistema linear abaixo possuir somente a solução nula: = 0, = 0, = 0. 1 + 1 + 1 = 0 2 + 2 + 2 = 0 3 + 3 + 3 = 0 ⟹ = 0 = 0 = 0 1 1 1 2 2 2 3 1 = 0 0 0 ⟹ = 0 0 0 -
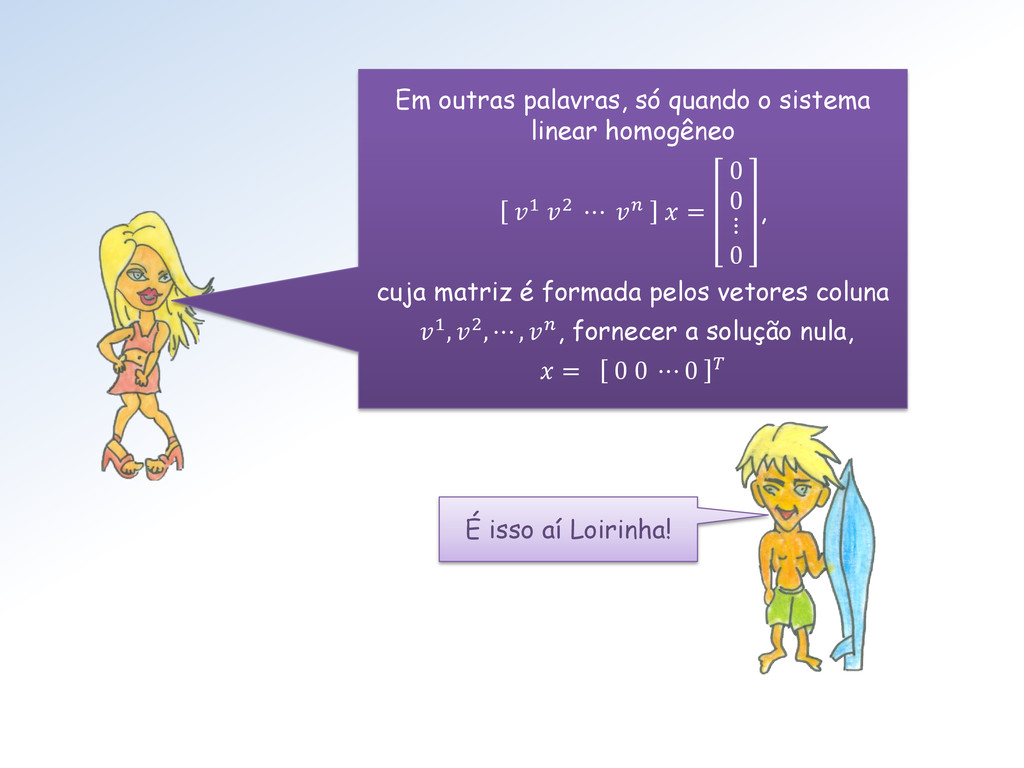
É isso aí Loirinha! Em outras palavras, só quando o
sistema linear homogêneo 1 2 ⋯ = 0 0 ⋮ 0 , cuja matriz é formada pelos vetores coluna 1, 2, ⋯ , , fornecer a solução nula, = 0 0 ⋯ 0 -
Uma base B de um espaço vetorial V é um
subconjunto LI maximal. Em outras palavras, se ∉ então ∪ será LD. -
A dimensão dim () de um espaço vetorial V é
o número de vetores uma base de V. A maximalidade garante que todas as bases de V possuirão o mesmo número de elementos. -
Teremos a oportunidade de ver alguns espaços de funções cuja
dimensão é infinito enumerável. Um espaço vetorial possui dimensão finita quando dim ∈ ℕ. -
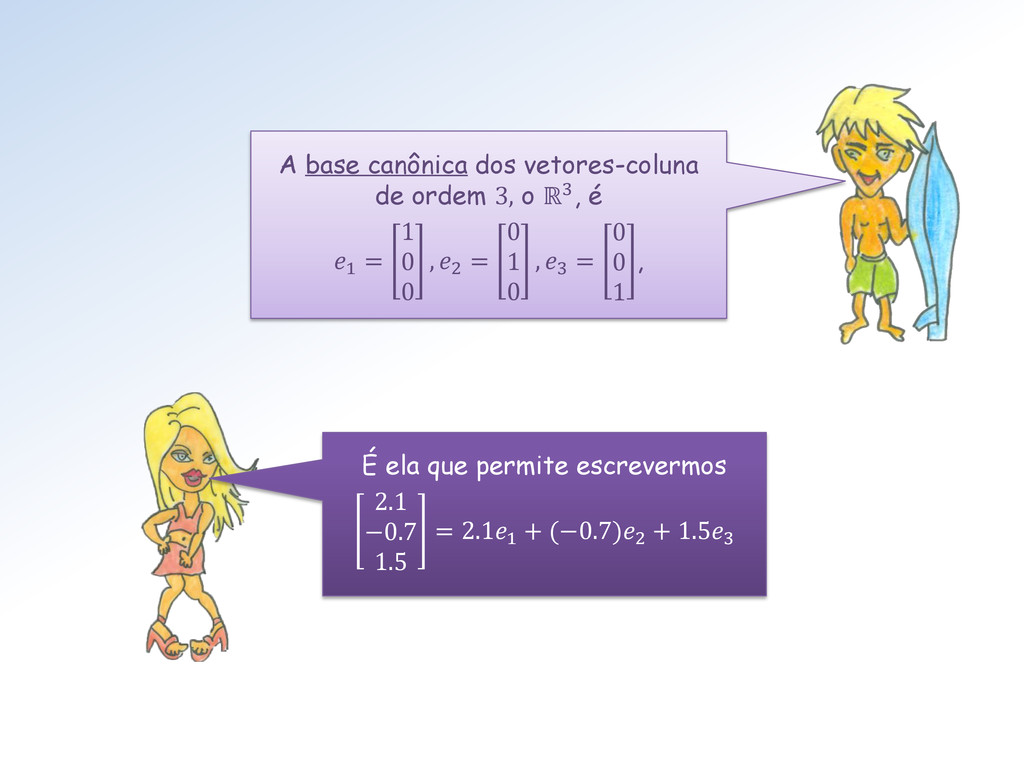
A base canônica dos vetores-coluna de ordem 3, o ℝ3,
é 1 = 1 0 0 , 2 = 0 1 0 , 3 = 0 0 1 , É ela que permite escrevermos 2.1 −0.7 1.5 = 2.11 + (−0.7)2 + 1.53 -
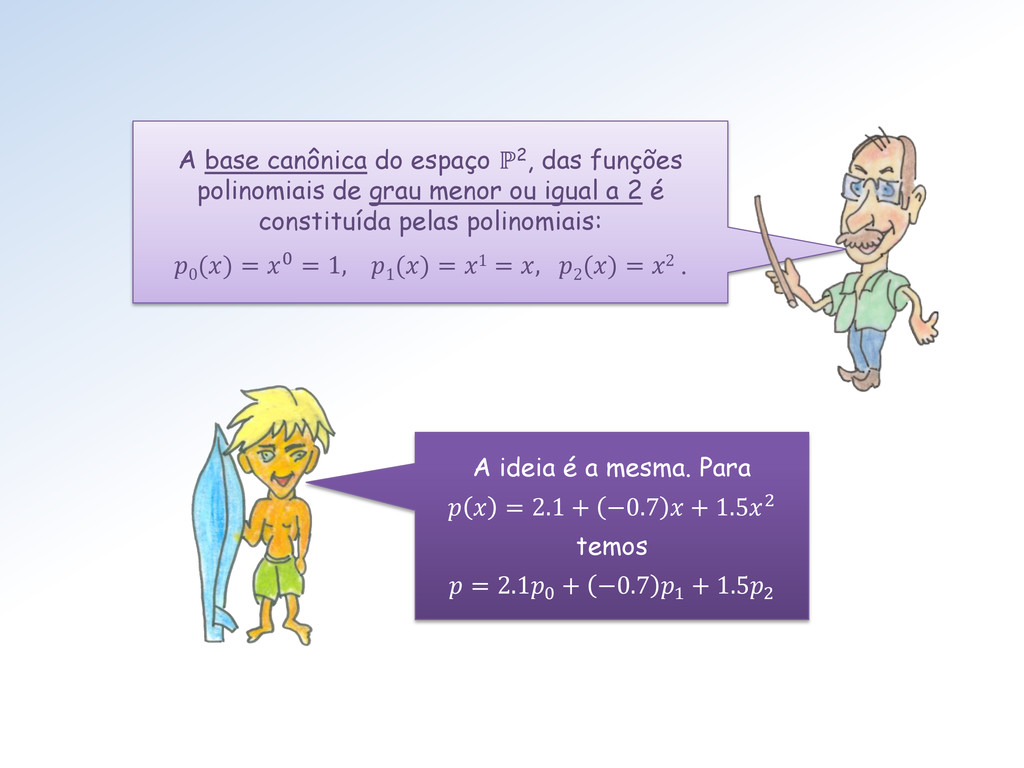
A base canônica do espaço ℙ2, das funções polinomiais de
grau menor ou igual a 2 é constituída pelas polinomiais: 0 () = 0 = 1, 1 () = 1 = , 2 () = 2 . A ideia é a mesma. Para = 2.1 + −0.7 + 1.52 temos = 2.10 + −0.7 1 + 1.52 -
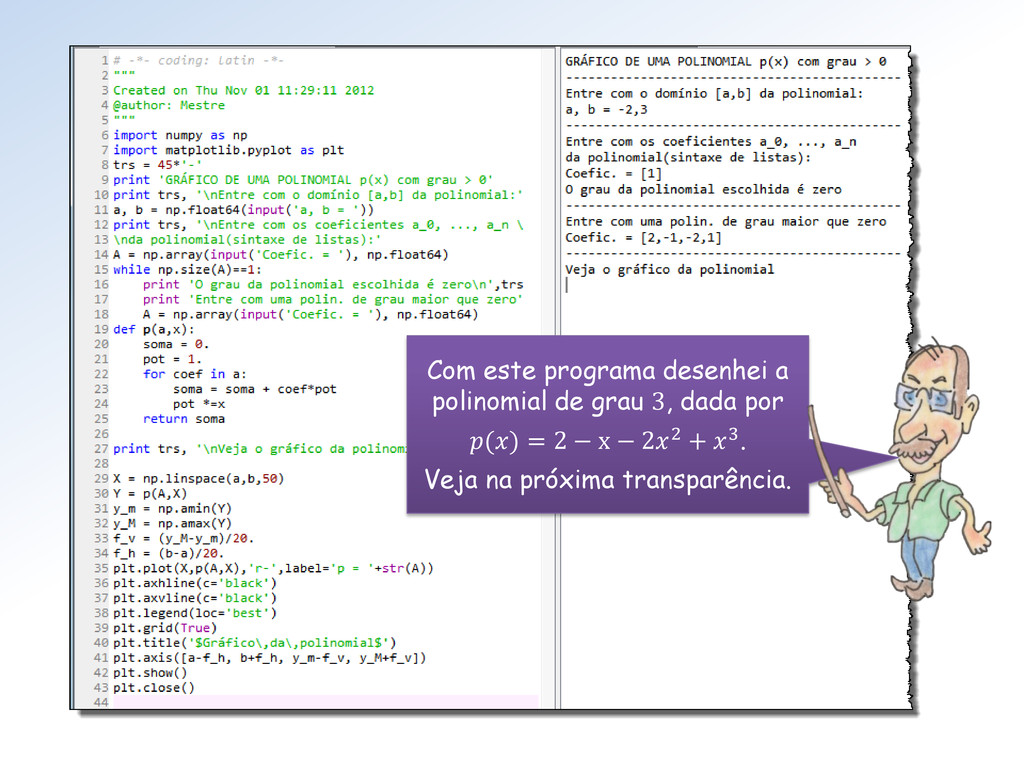
Com este programa desenhei a polinomial de grau 3, dada
por () = 2 − x − 22 + 3. Veja na próxima transparência. -
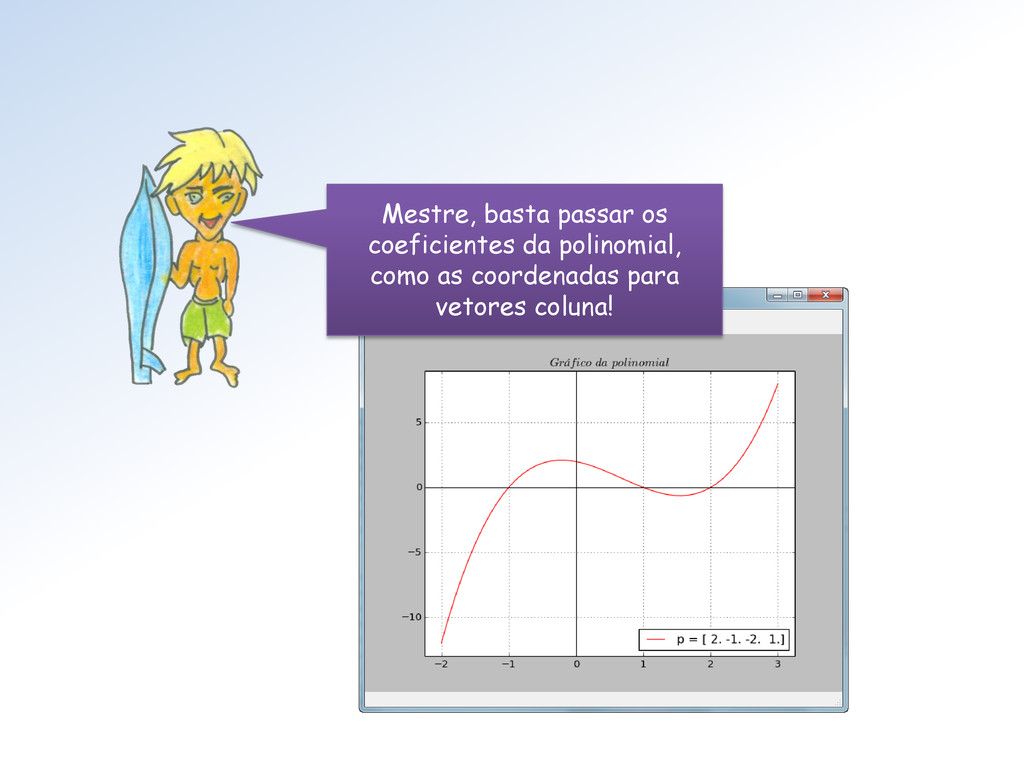
Mestre, basta passar os coeficientes da polinomial, como as coordenadas
para vetores coluna! -
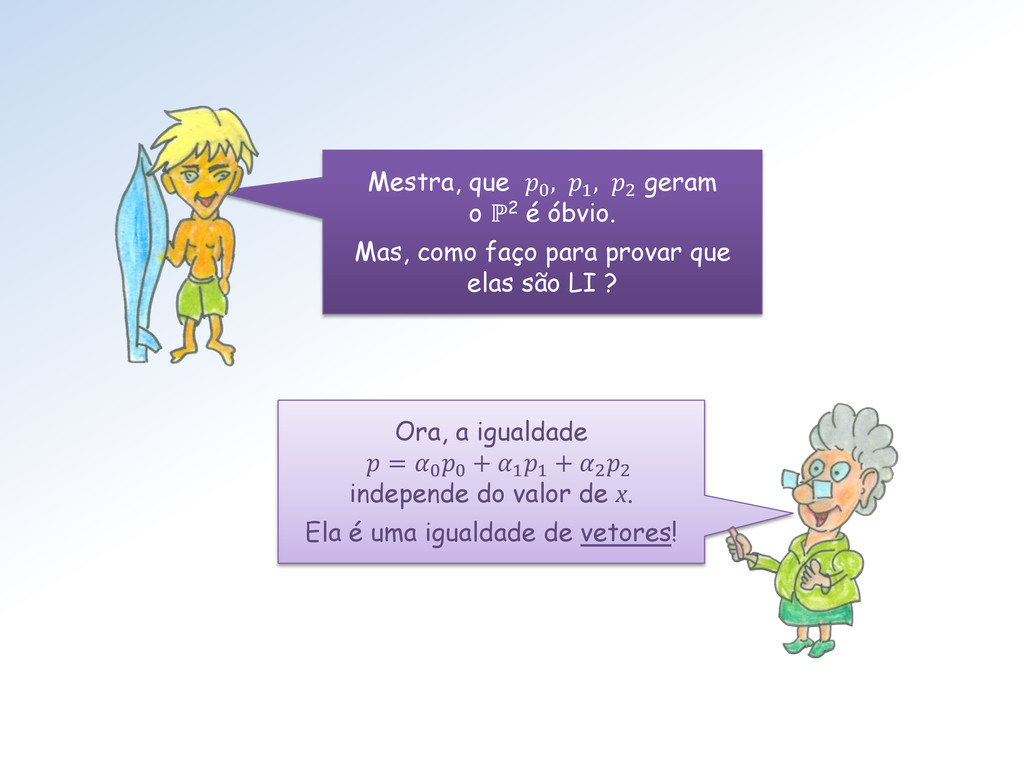
Mestra, que 0 , 1 , 2 geram o ℙ2
é óbvio. Mas, como faço para provar que elas são LI ? Ora, a igualdade = 0 0 + 1 1 + 2 2 independe do valor de x. Ela é uma igualdade de vetores! -
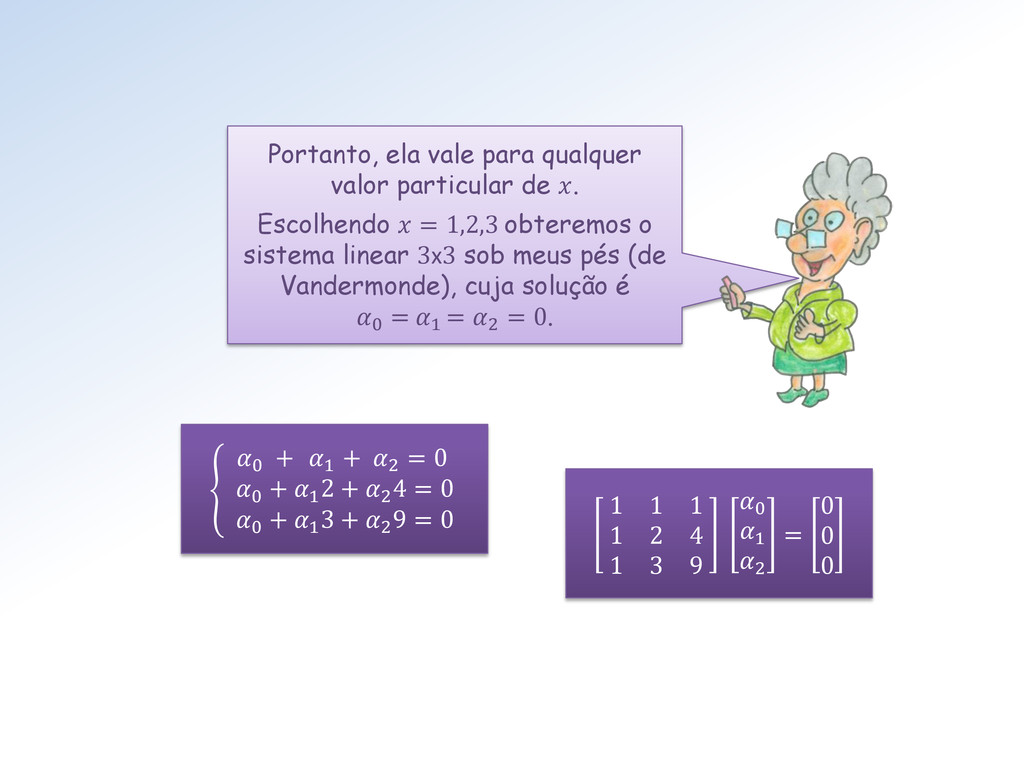
1 1 1 1 2 4 1 3 9 0
1 2 = 0 0 0 0 + 1 + 2 = 0 0 + 1 2 + 2 4 = 0 0 + 1 3 + 2 9 = 0 Portanto, ela vale para qualquer valor particular de . Escolhendo = 1,2,3 obteremos o sistema linear 3x3 sob meus pés (de Vandermonde), cuja solução é 0 = 1 = 2 = 0. -
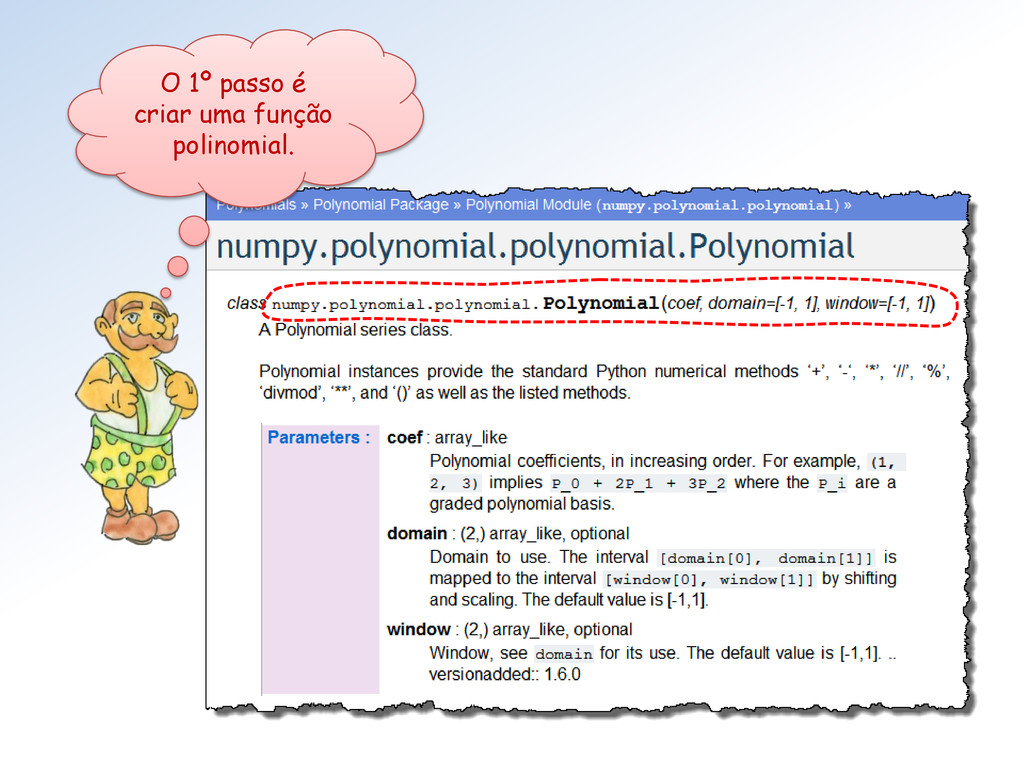
Repetindo a fala o Surfista. Para definir uma função polinomial
de ℙ2 basta especificar suas coordenadas 0 , 1 , 2 na base canônica: = 0 0 + 1 1 + 2 2 É exatamente essa a ideia utilizada para definir a classe polynomial da Numpy. Basta dar as coordenadas da polinomial p na base canônica. -
Pois é, voltemos a utilizar NumPy/SciPy para fazer Cálculo Numérico.
Pois é, Mestre, já estava demorando! -
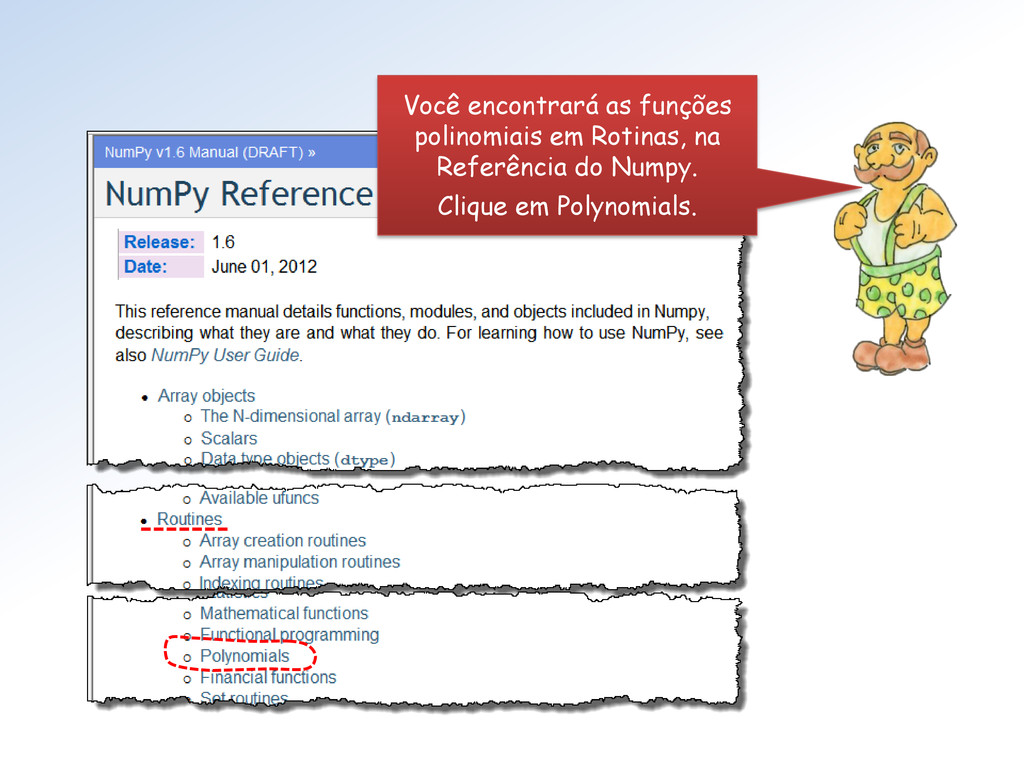
Você encontrará as funções polinomiais em Rotinas, na Referência do
Numpy. Clique em Polynomials. -
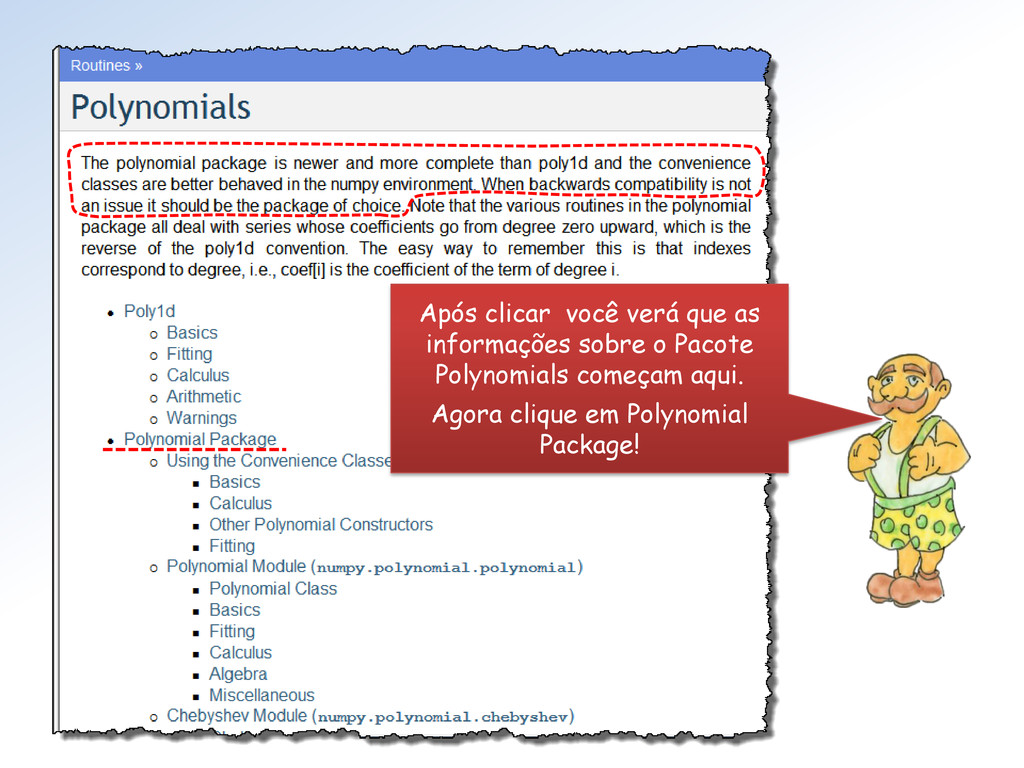
Após clicar você verá que as informações sobre o Pacote
Polynomials começam aqui. Agora clique em Polynomial Package! -
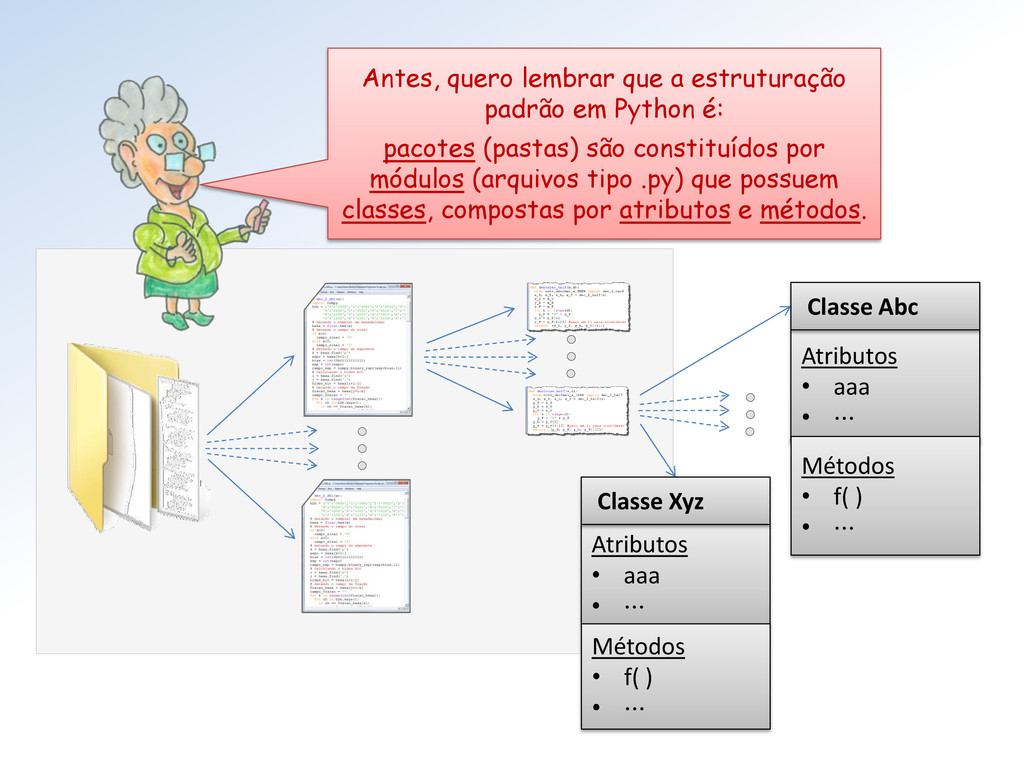
Antes, quero lembrar que a estruturação padrão em Python é:
pacotes (pastas) são constituídos por módulos (arquivos tipo .py) que possuem classes, compostas por atributos e métodos. Atributos • aaa • ⋅⋅⋅ Métodos • f( ) • ⋅⋅⋅ Classe Xyz Atributos • aaa • ⋅⋅⋅ Métodos • f( ) • ⋅⋅⋅ Classe Abc -
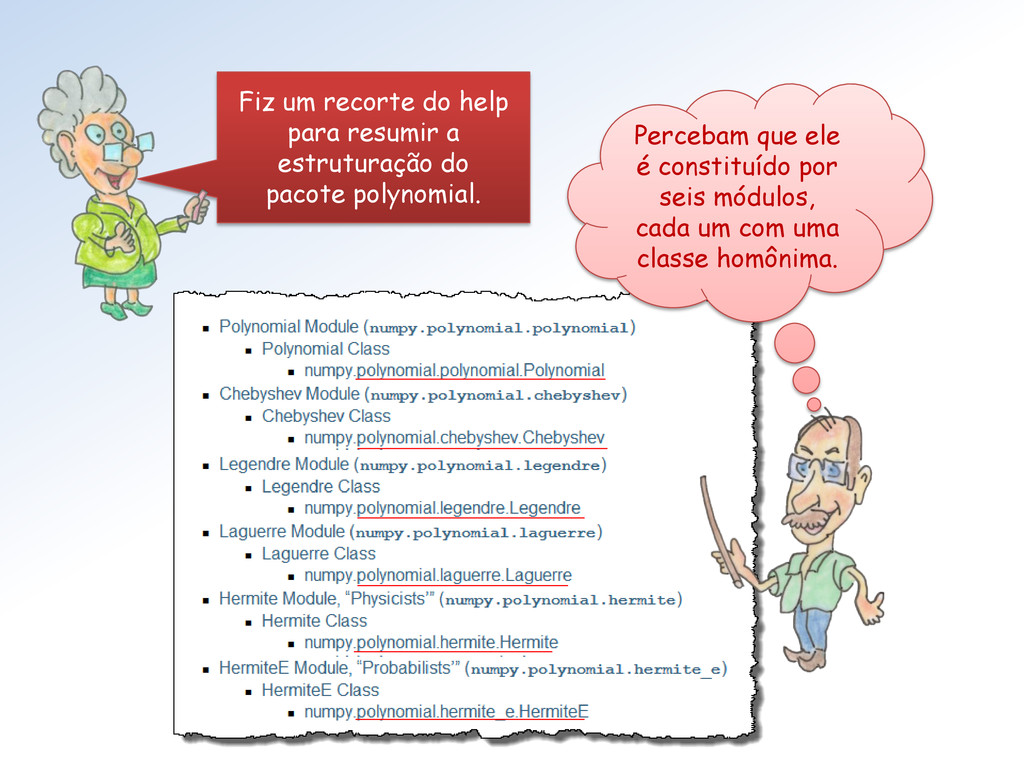
Fiz um recorte do help para resumir a estruturação do
pacote polynomial. Percebam que ele é constituído por seis módulos, cada um com uma classe homônima. -
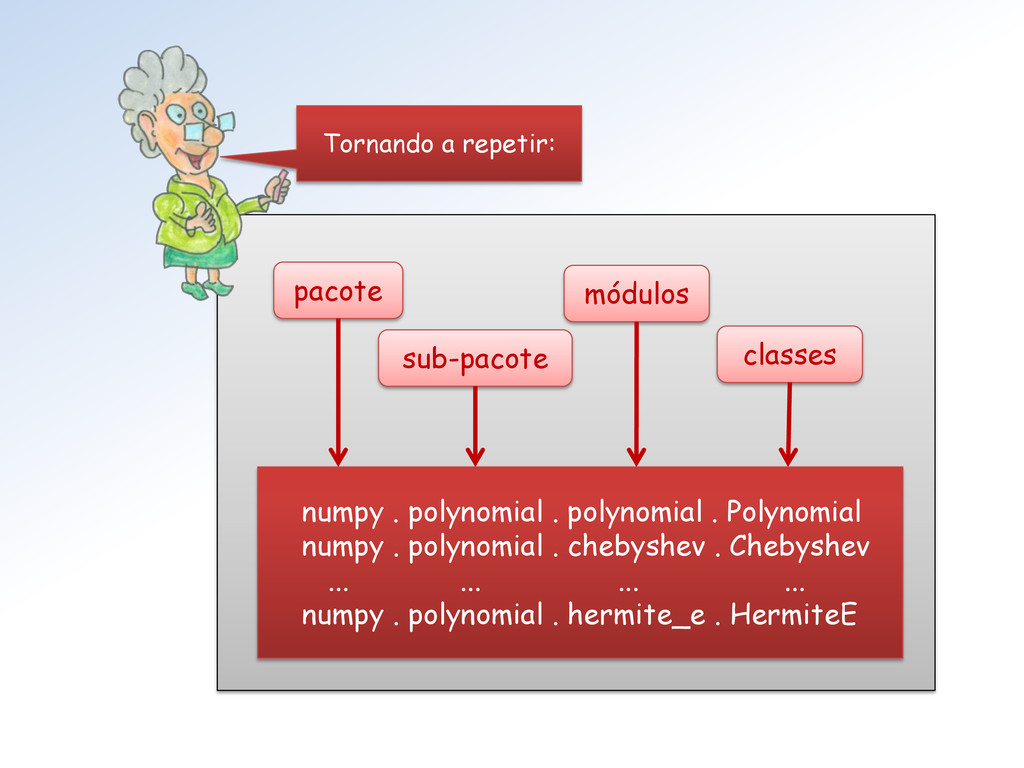
numpy . polynomial . polynomial . Polynomial numpy . polynomial
. chebyshev . Chebyshev ... ... ... ... numpy . polynomial . hermite_e . HermiteE pacote sub-pacote módulos classes Tornando a repetir: -
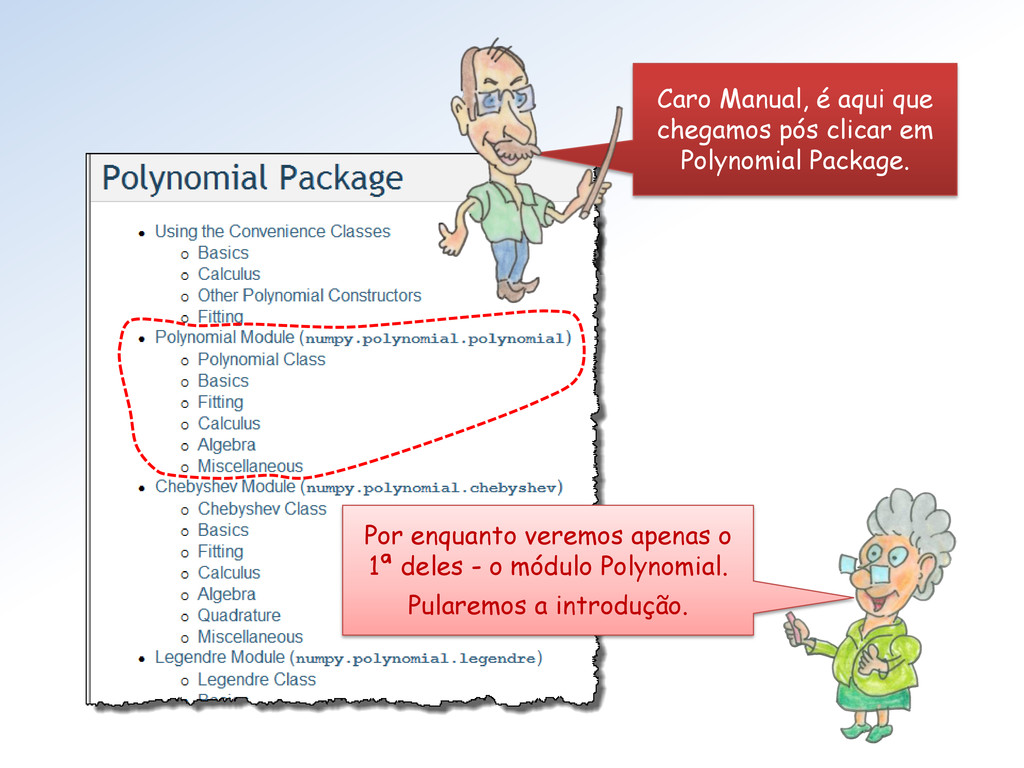
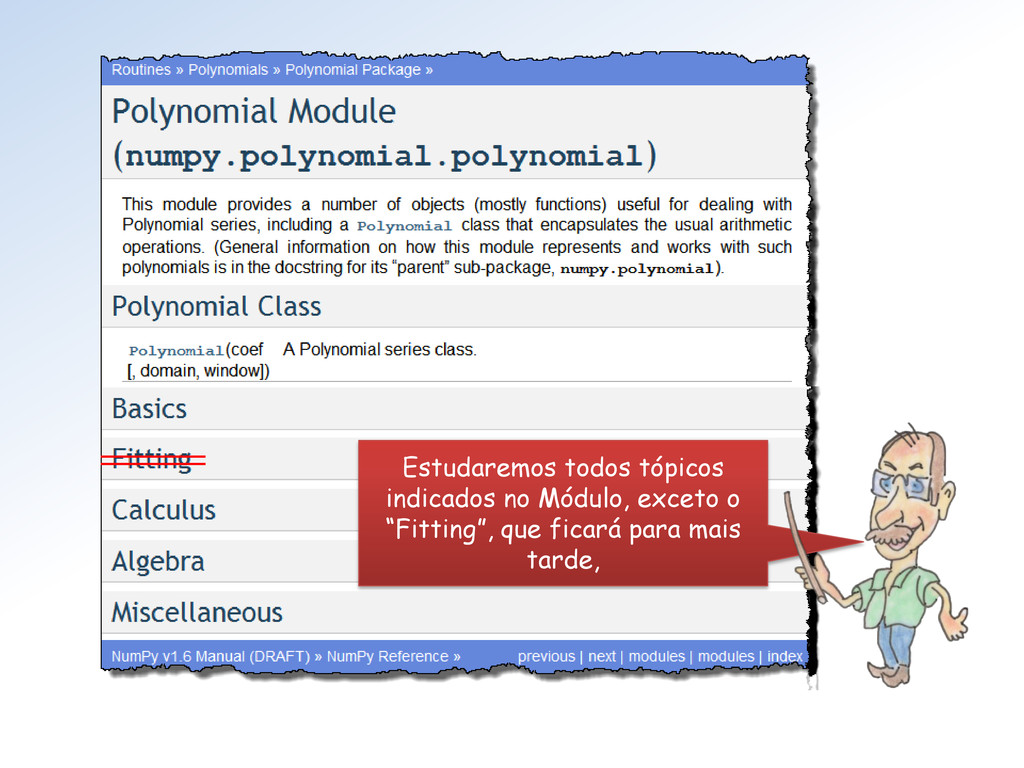
Caro Manual, é aqui que chegamos pós clicar em Polynomial
Package. Por enquanto veremos apenas o 1ª deles - o módulo Polynomial. Pularemos a introdução. -
Estudaremos todos tópicos indicados no Módulo, exceto o “Fitting”, que
ficará para mais tarde, -
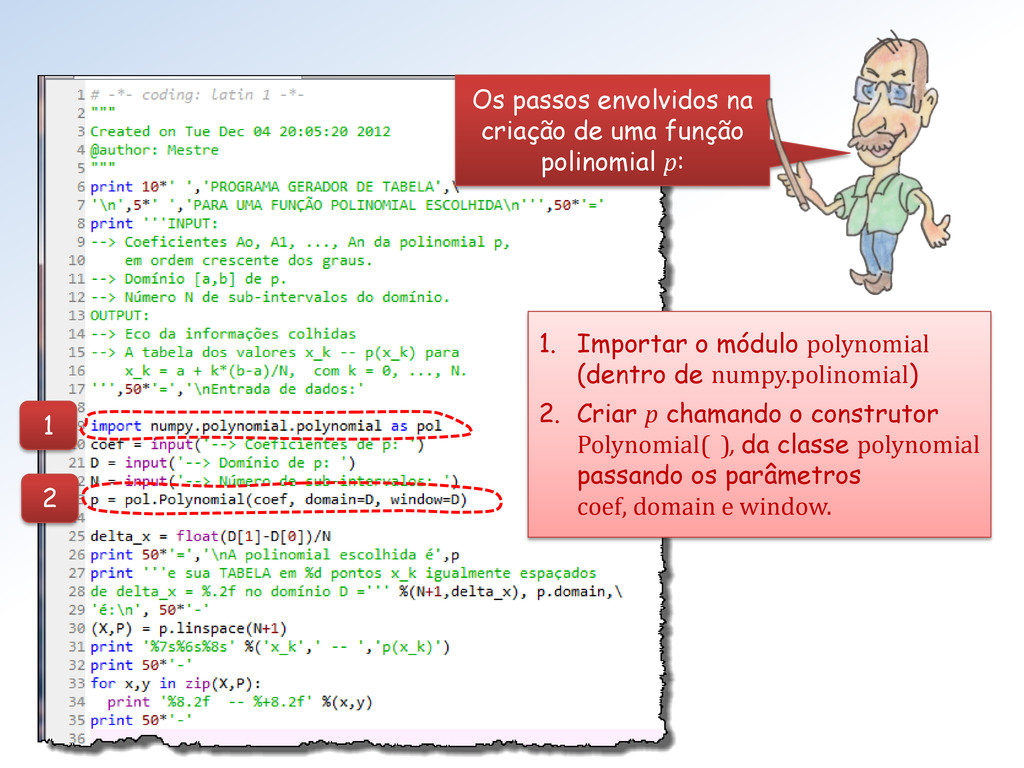
1. Importar o módulo polynomial (dentro de numpy.polinomial) 2. Criar
p chamando o construtor Polynomial( ), da classe polynomial passando os parâmetros coef, domain e window. Os passos envolvidos na criação de uma função polinomial p: 1 2 -
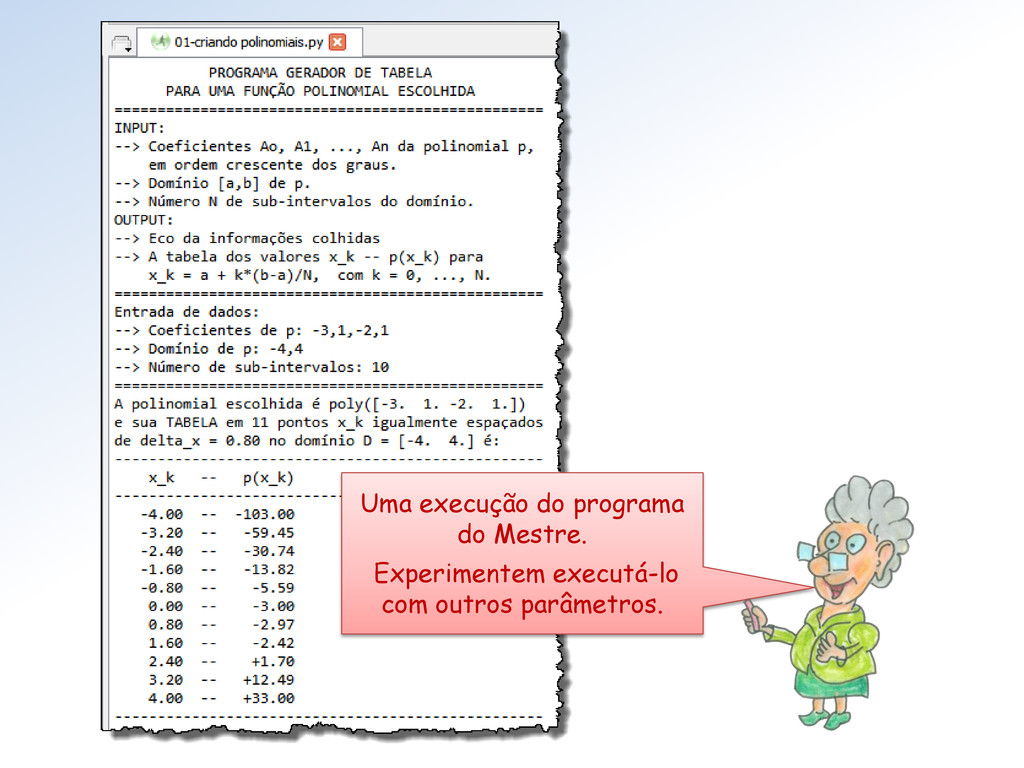
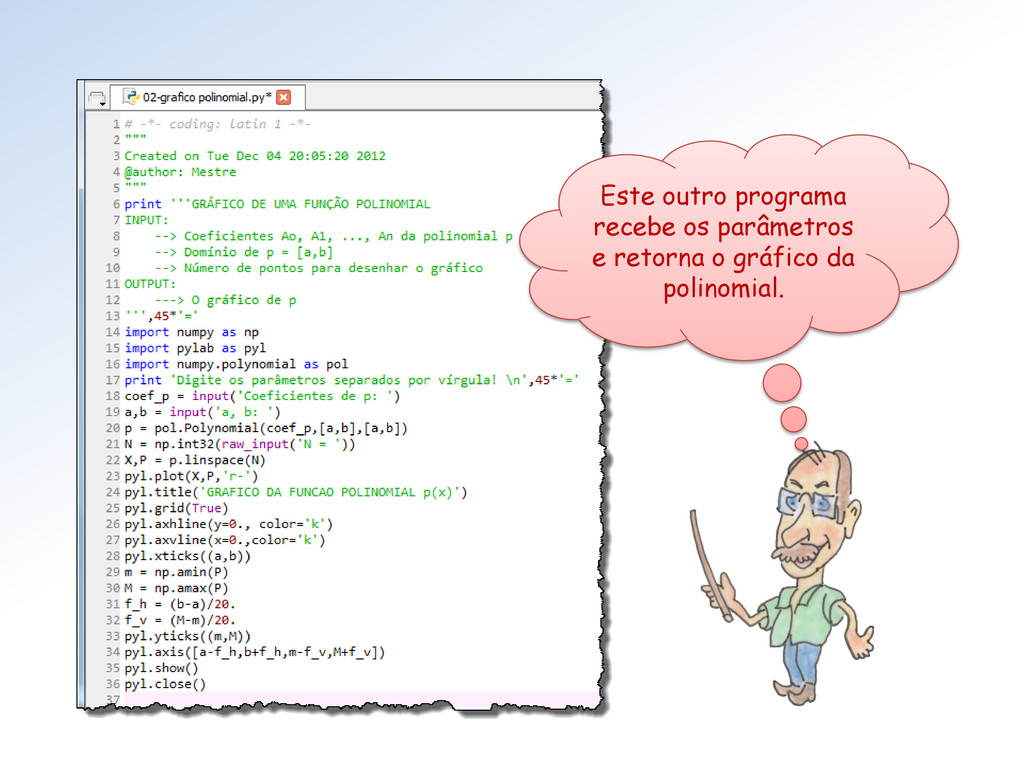
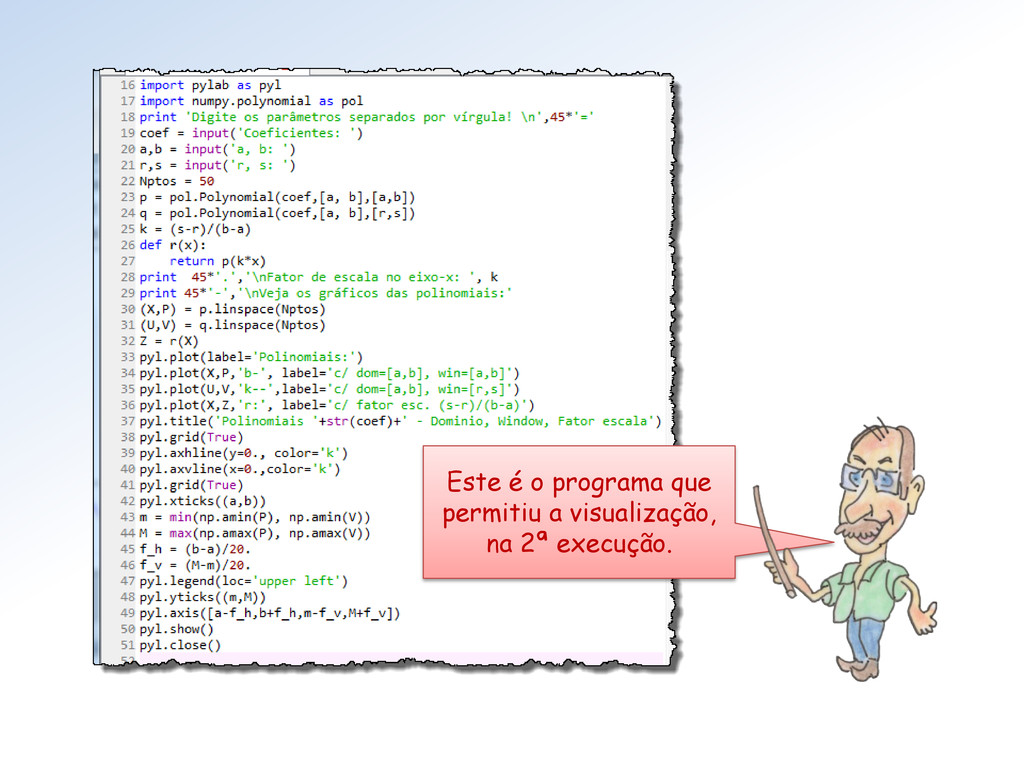
Este outro programa recebe os parâmetros e retorna o gráfico
da polinomial. -
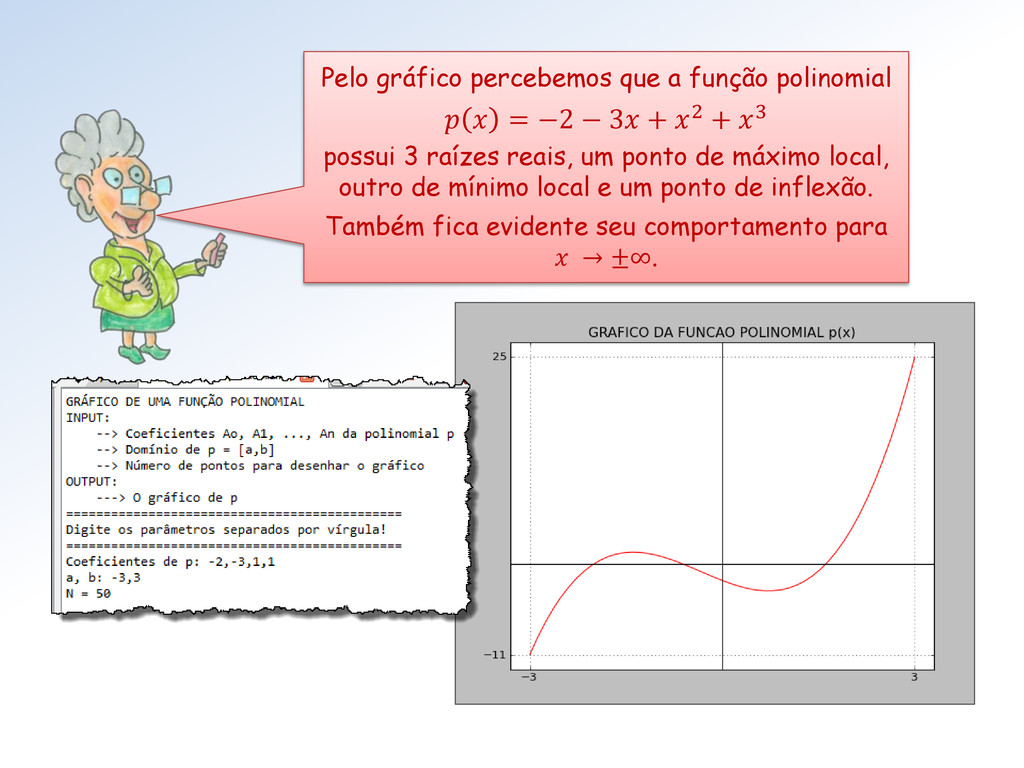
Pelo gráfico percebemos que a função polinomial possui 3 raízes
reais, um ponto de máximo local, outro de mínimo local e um ponto de inflexão. Também fica evidente seu comportamento para → ±∞. = −2 − 3 + 2 + 3 -
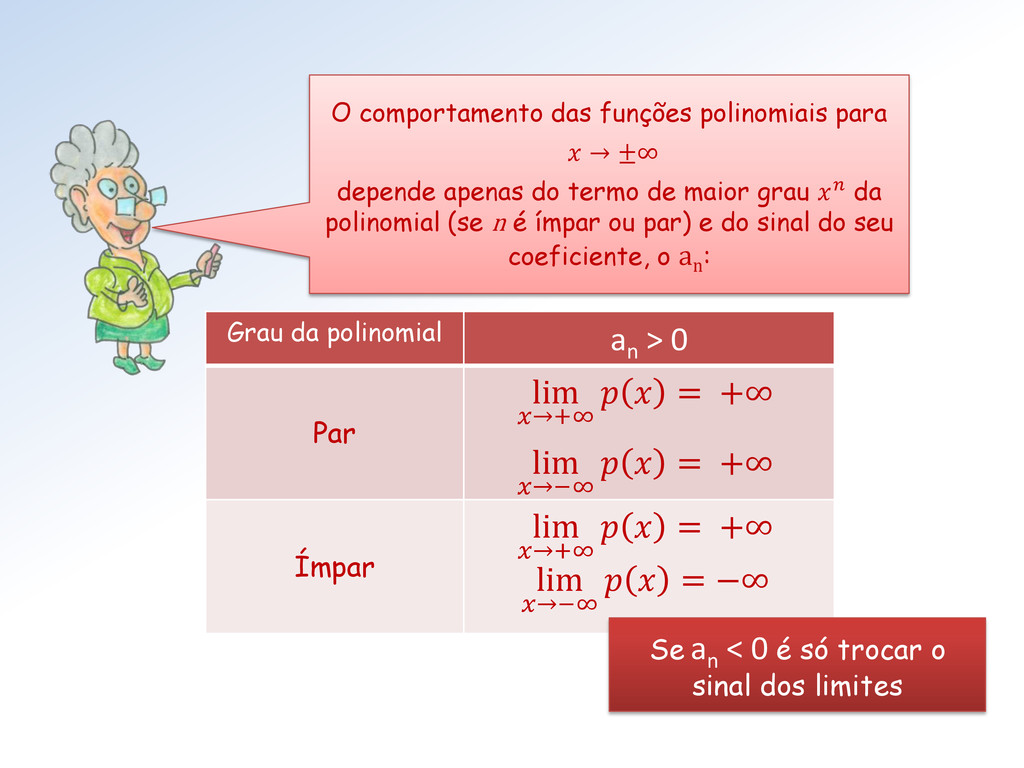
Grau da polinomial an > 0 Par lim →+∞ =
+∞ lim →−∞ = +∞ Ímpar lim →+∞ = +∞ lim →−∞ = −∞ O comportamento das funções polinomiais para → ±∞ depende apenas do termo de maior grau da polinomial (se n é ímpar ou par) e do sinal do seu coeficiente, o a n : Se an < 0 é só trocar o sinal dos limites -
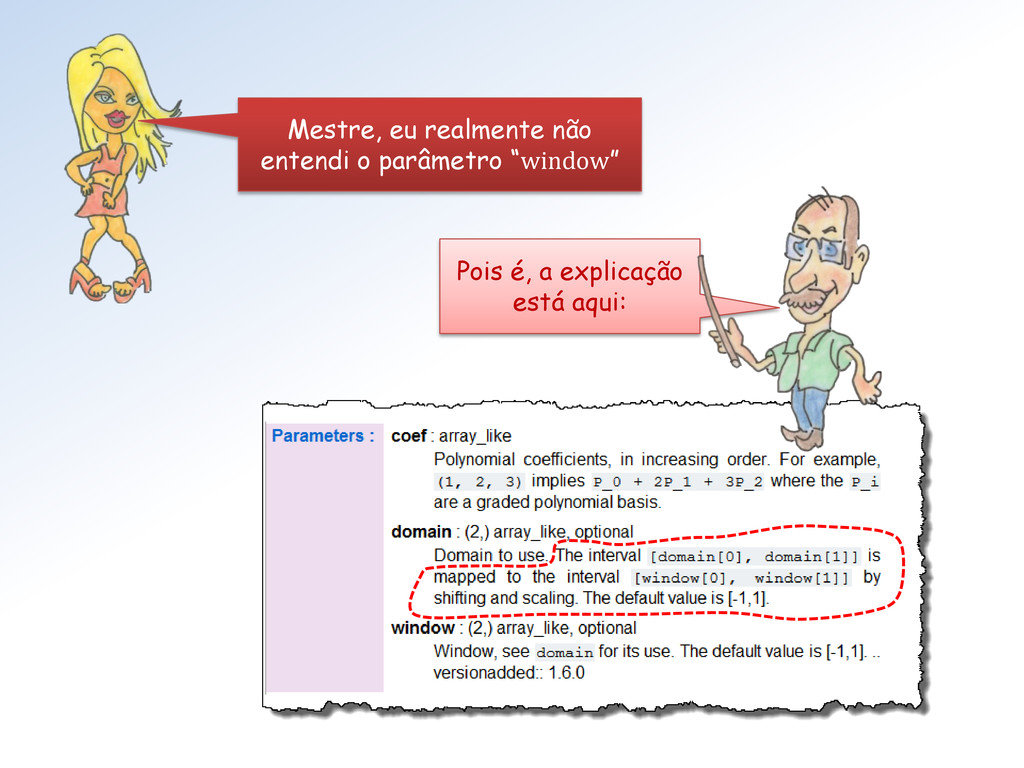
Mestre, eu realmente não entendi o parâmetro “window” Pois é,
a explicação está aqui: -
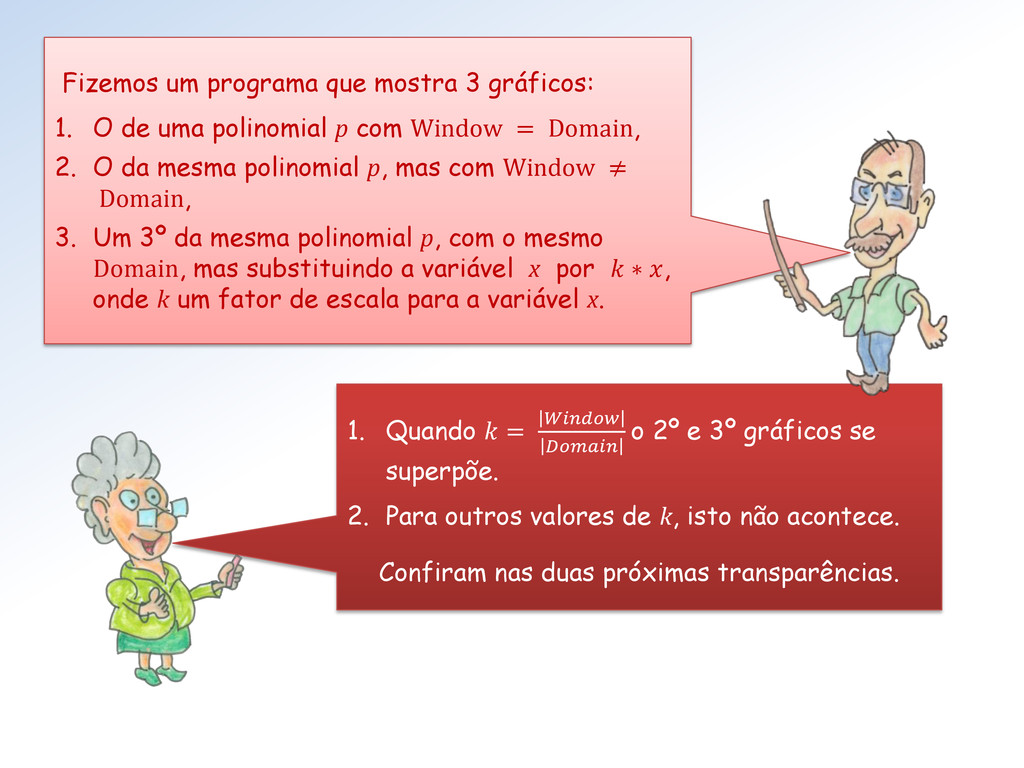
1. Quando = o 2º e 3º gráficos se superpõe.
2. Para outros valores de k, isto não acontece. Confiram nas duas próximas transparências. Fizemos um programa que mostra 3 gráficos: 1. O de uma polinomial p com Window = Domain, 2. O da mesma polinomial p, mas com Window ≠ Domain, 3. Um 3º da mesma polinomial p, com o mesmo Domain, mas substituindo a variável x por ∗ , onde k um fator de escala para a variável x. -
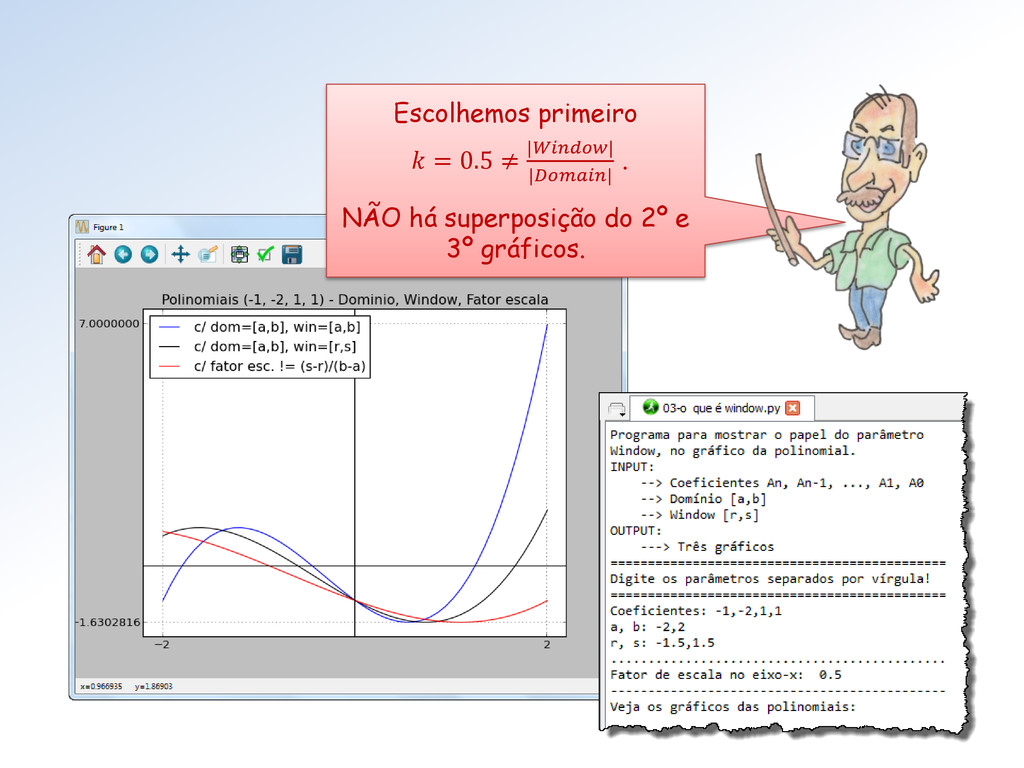
Escolhemos primeiro = 0.5 ≠ || || . NÃO há
superposição do 2º e 3º gráficos. -
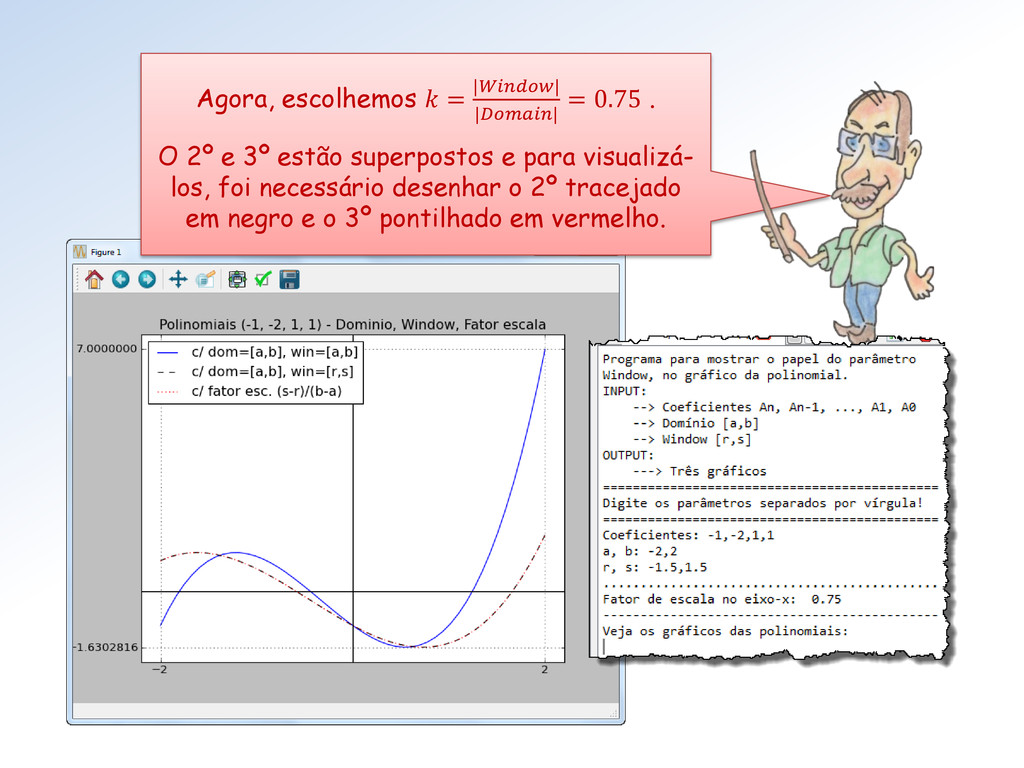
Agora, escolhemos = || || = 0.75 . O 2º
e 3º estão superpostos e para visualizá- los, foi necessário desenhar o 2º tracejado em negro e o 3º pontilhado em vermelho. -
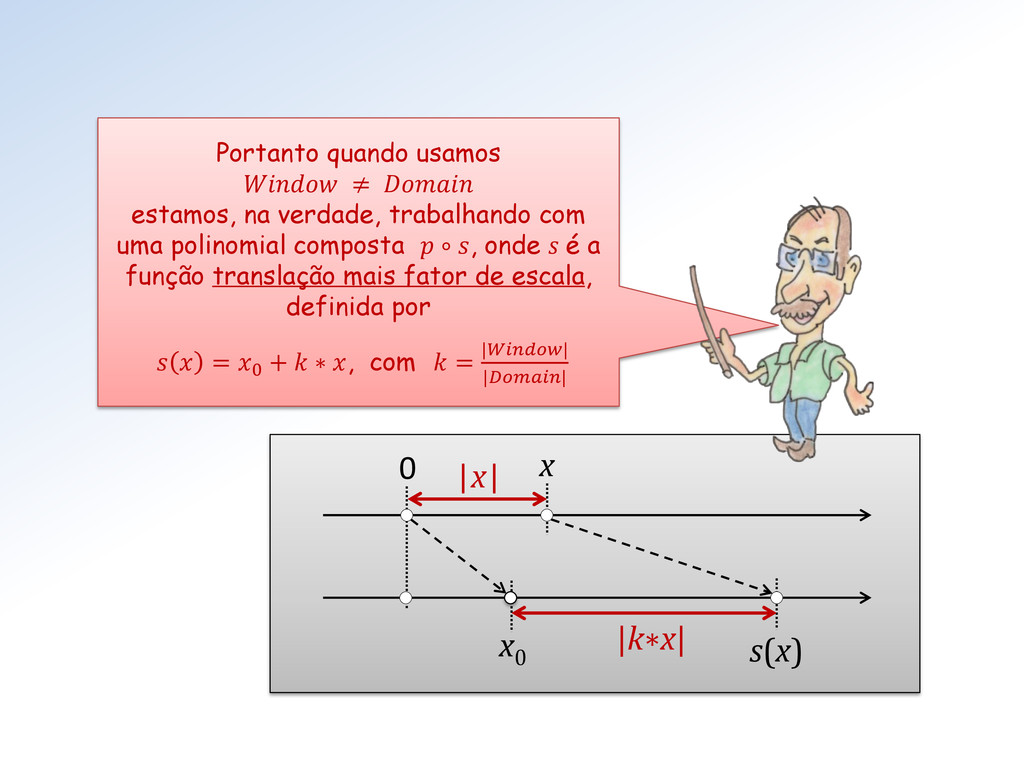
0 x 0 |x| s(x) |k∗x| x Portanto quando usamos
≠ estamos, na verdade, trabalhando com uma polinomial composta ∘ , onde s é a função translação mais fator de escala, definida por = 0 + ∗ , com = || || -
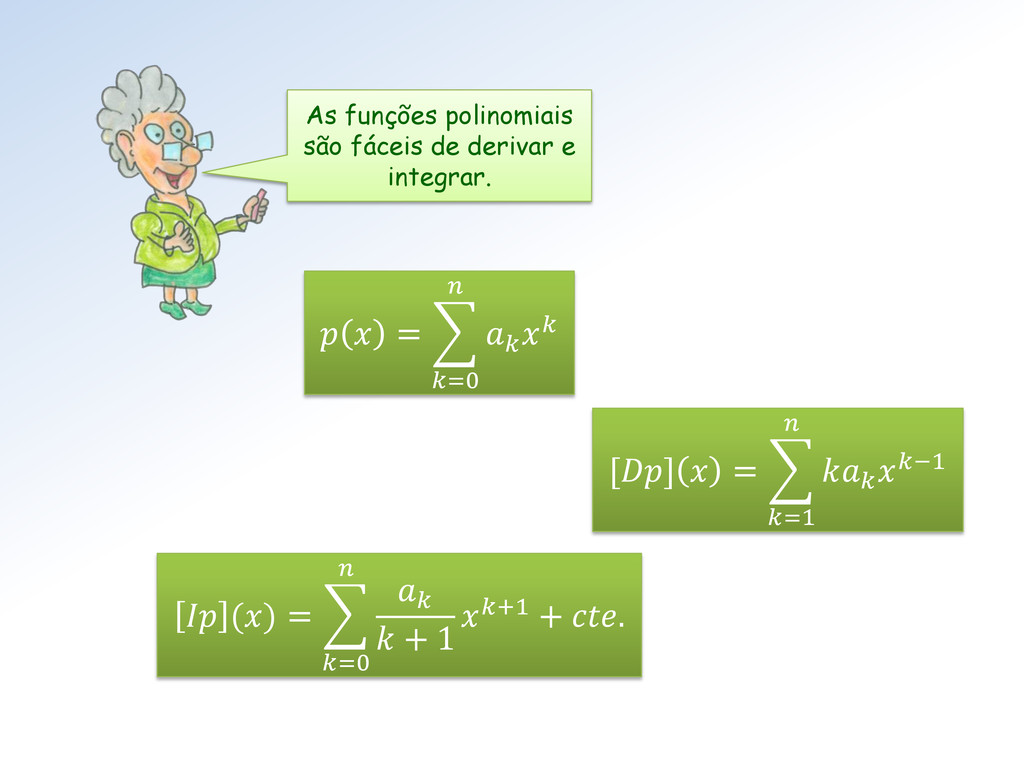
As funções polinomiais são fáceis de derivar e integrar. =
=0 [] = −1 =1 () = + 1 +1 =0 + . -
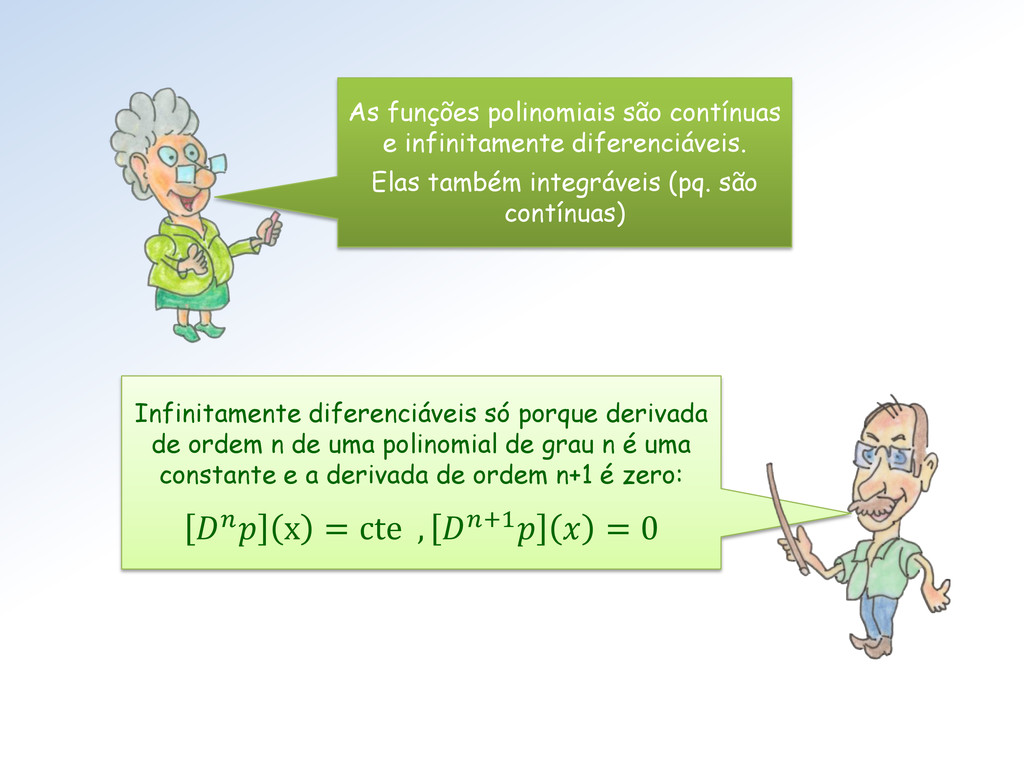
As funções polinomiais são contínuas e infinitamente diferenciáveis. Elas também
integráveis (pq. são contínuas) Infinitamente diferenciáveis só porque derivada de ordem n de uma polinomial de grau n é uma constante e a derivada de ordem n+1 é zero: x = cte , +1 = 0 -
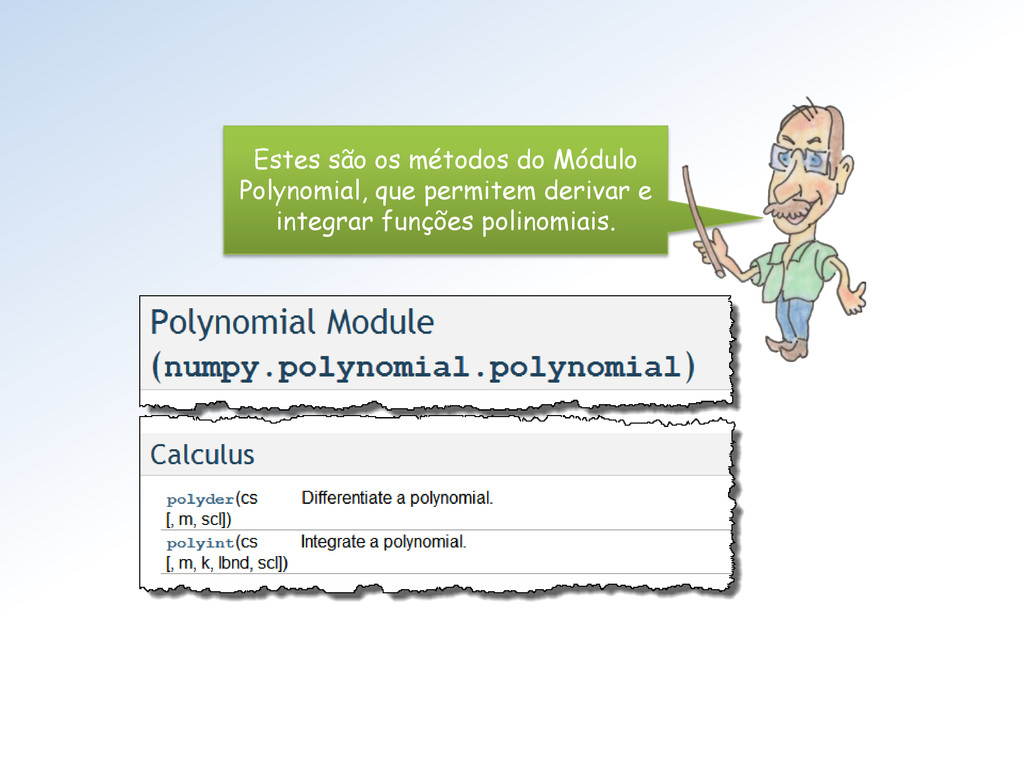
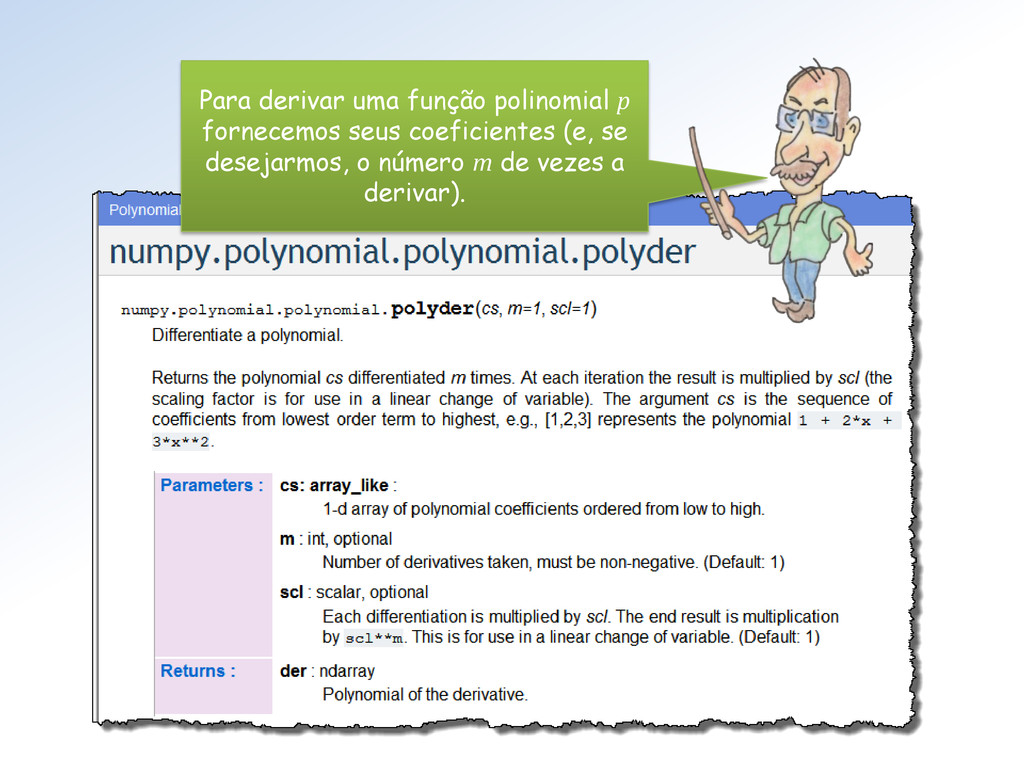
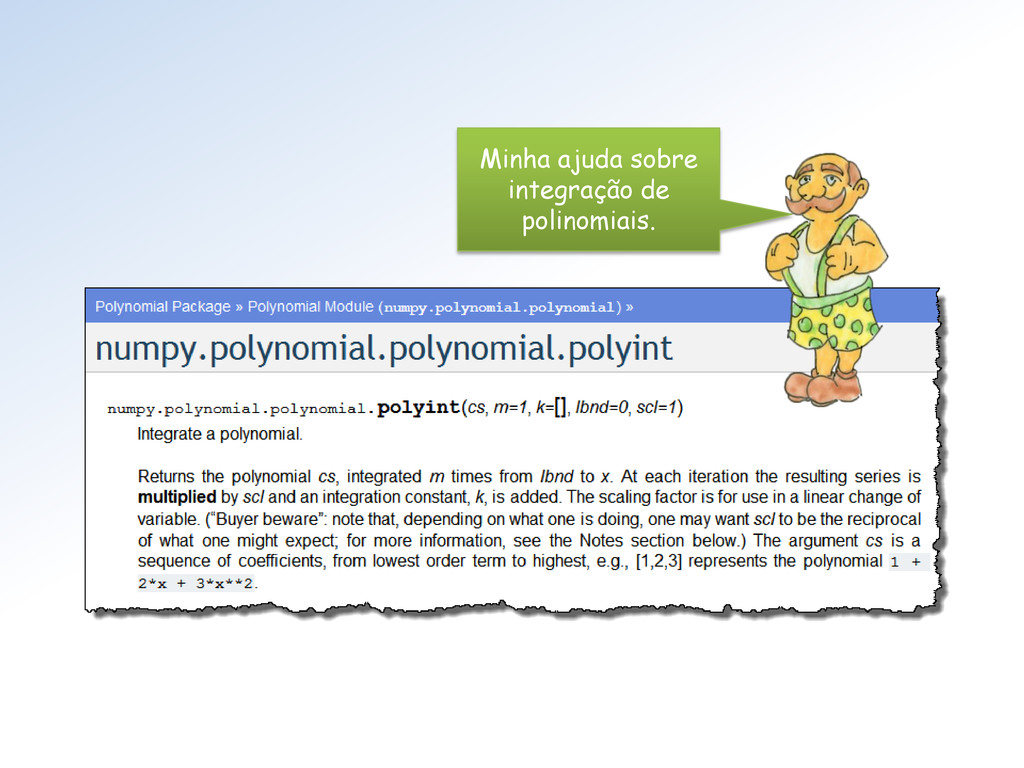
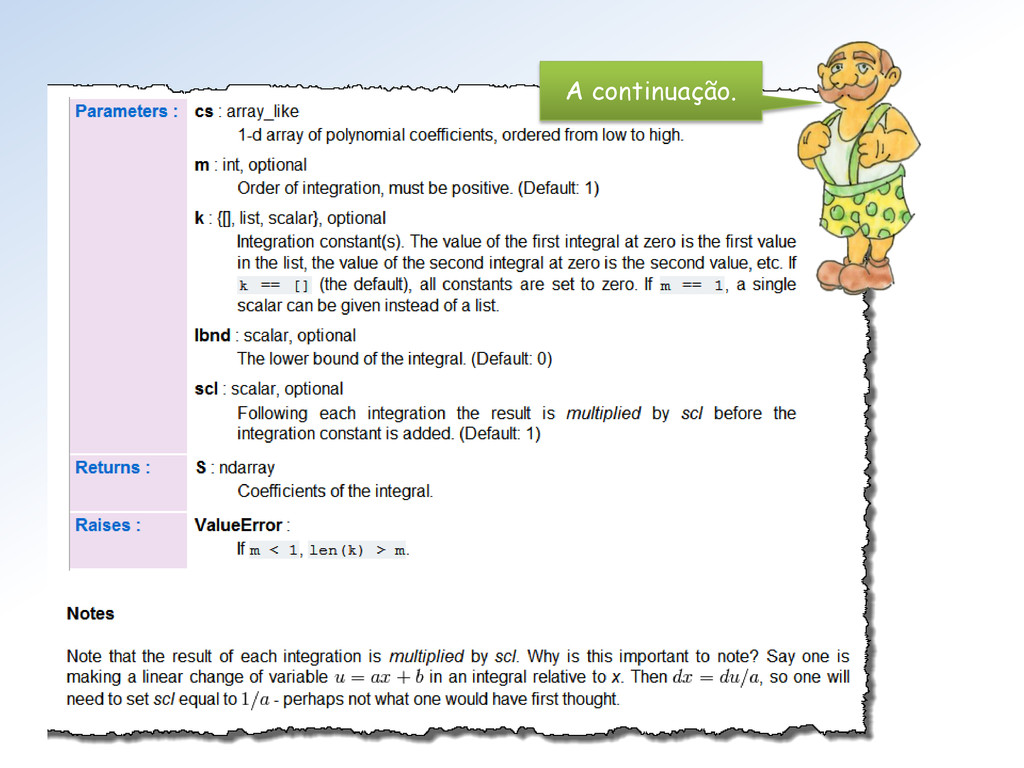
Estes são os métodos do Módulo Polynomial, que permitem derivar
e integrar funções polinomiais. -
Para derivar uma função polinomial p fornecemos seus coeficientes (e,
se desejarmos, o número m de vezes a derivar). -
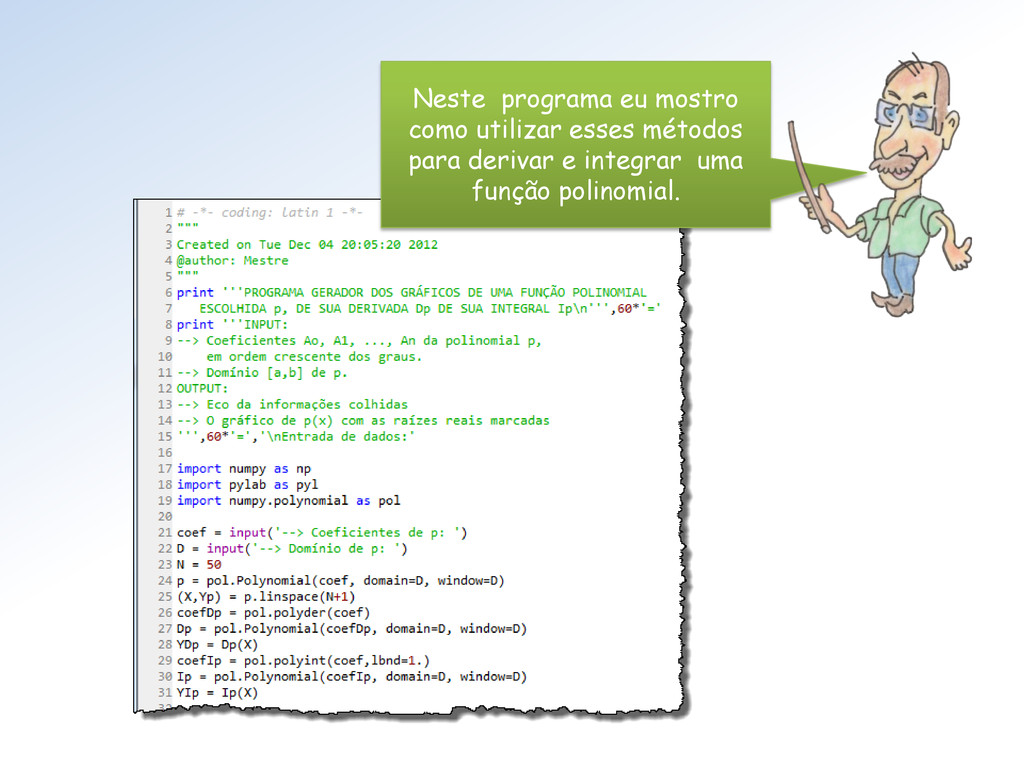
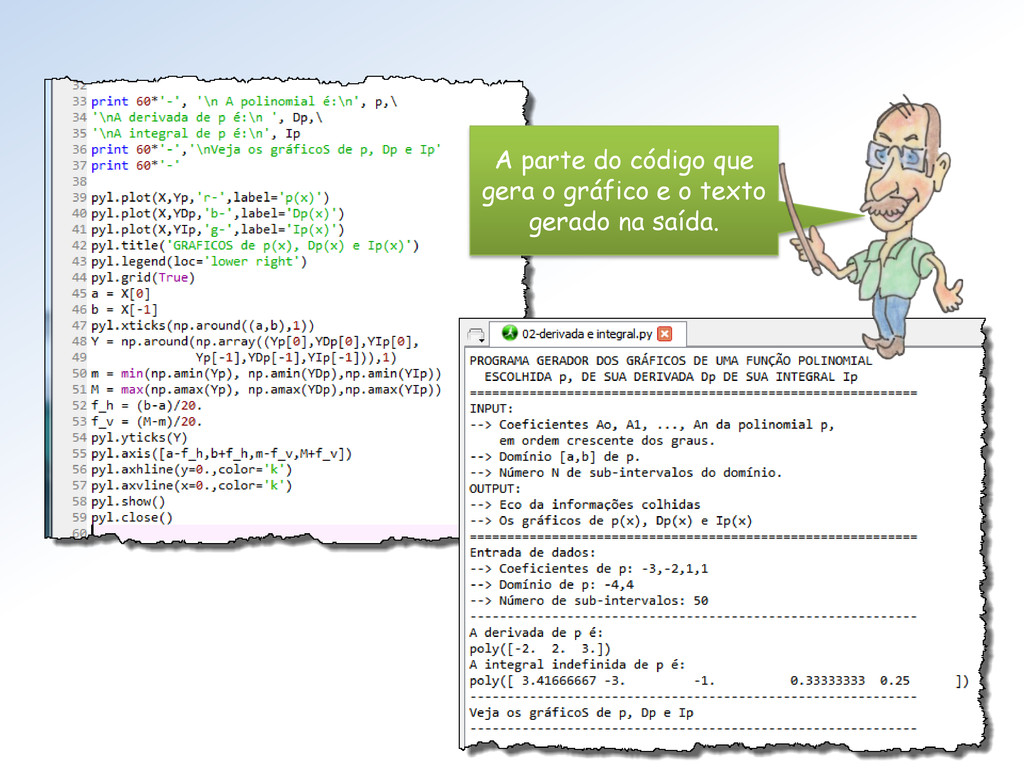
Neste programa eu mostro como utilizar esses métodos para derivar
e integrar uma função polinomial. -
A parte do código que gera o gráfico e o
texto gerado na saída. -
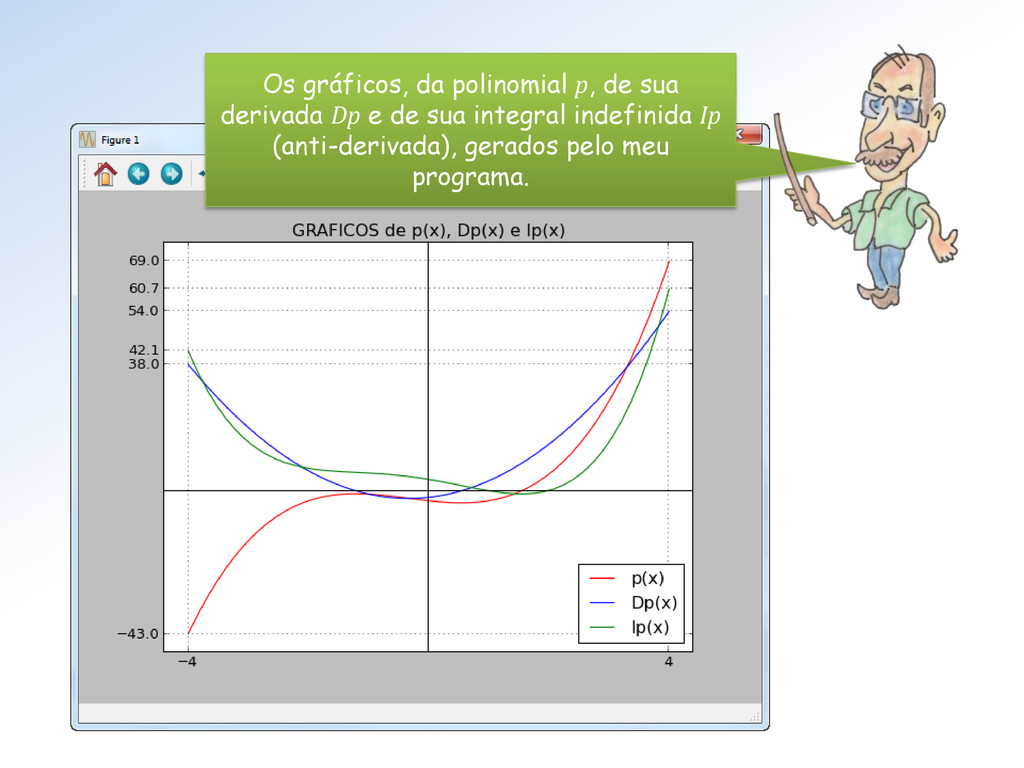
Os gráficos, da polinomial p, de sua derivada Dp e
de sua integral indefinida Ip (anti-derivada), gerados pelo meu programa. -
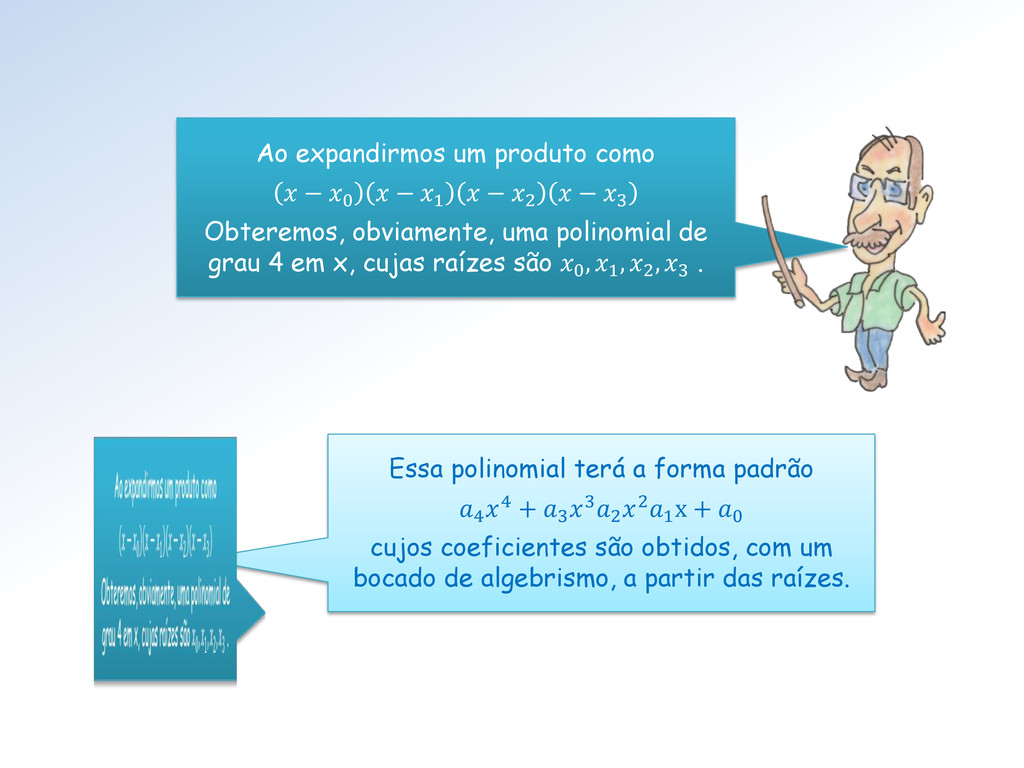
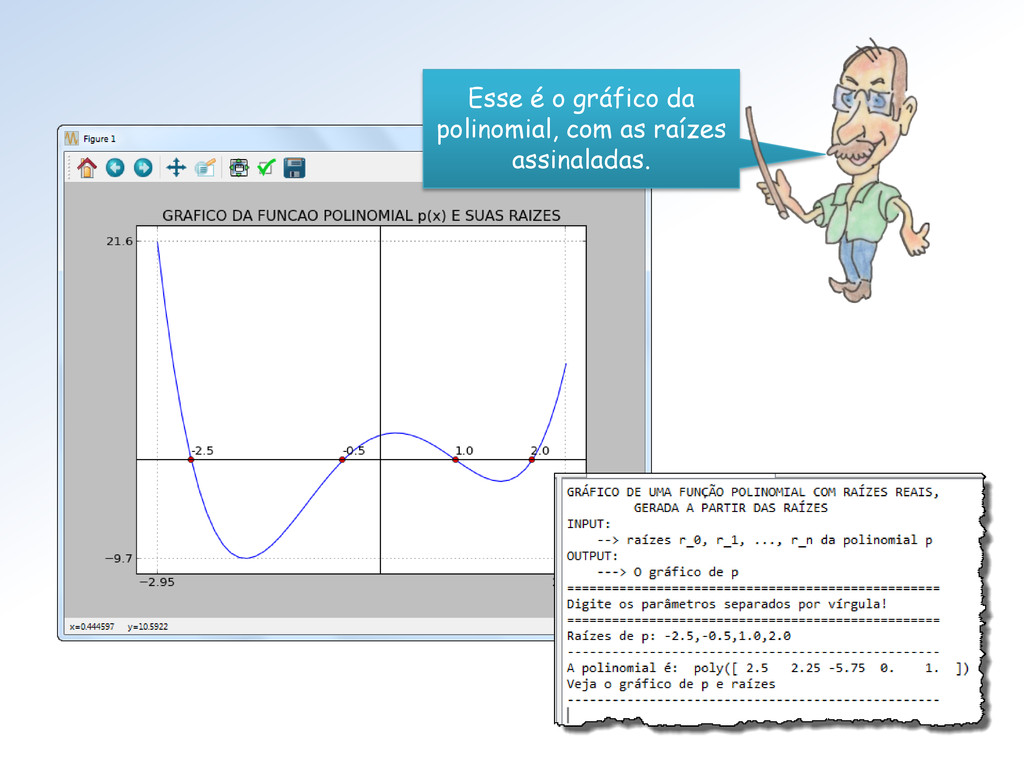
Ao expandirmos um produto como − 0 − 1 −
2 − 3 Obteremos, obviamente, uma polinomial de grau 4 em x, cujas raízes são 0 , 1 , 2 , 3 . Essa polinomial terá a forma padrão 4 4 + 3 32 21 x + 0 cujos coeficientes são obtidos, com um bocado de algebrismo, a partir das raízes. -
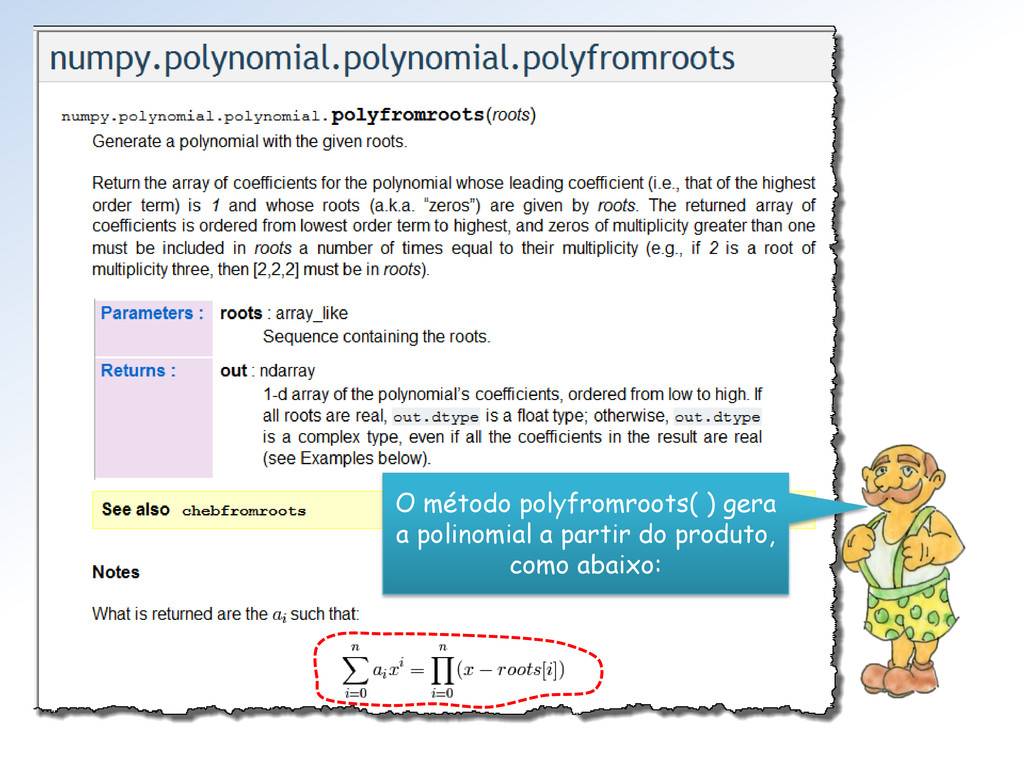
O método polyfromroots( ) gera a polinomial a partir do
produto, como abaixo: -
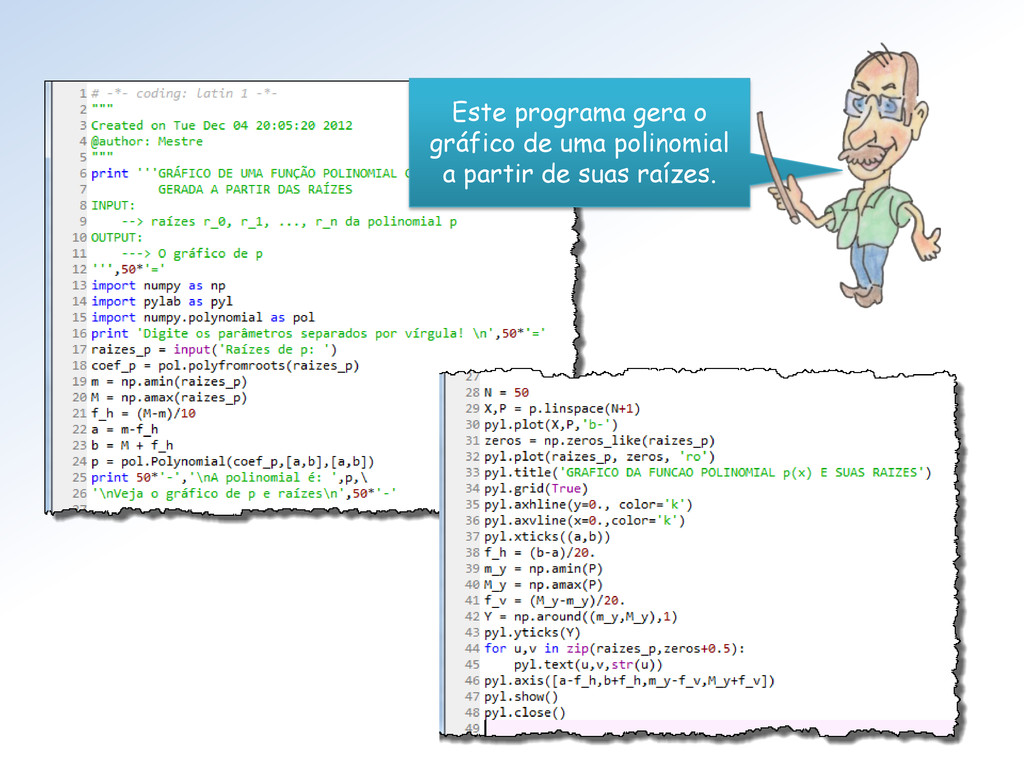
Este programa gera o gráfico de uma polinomial a partir
de suas raízes. -
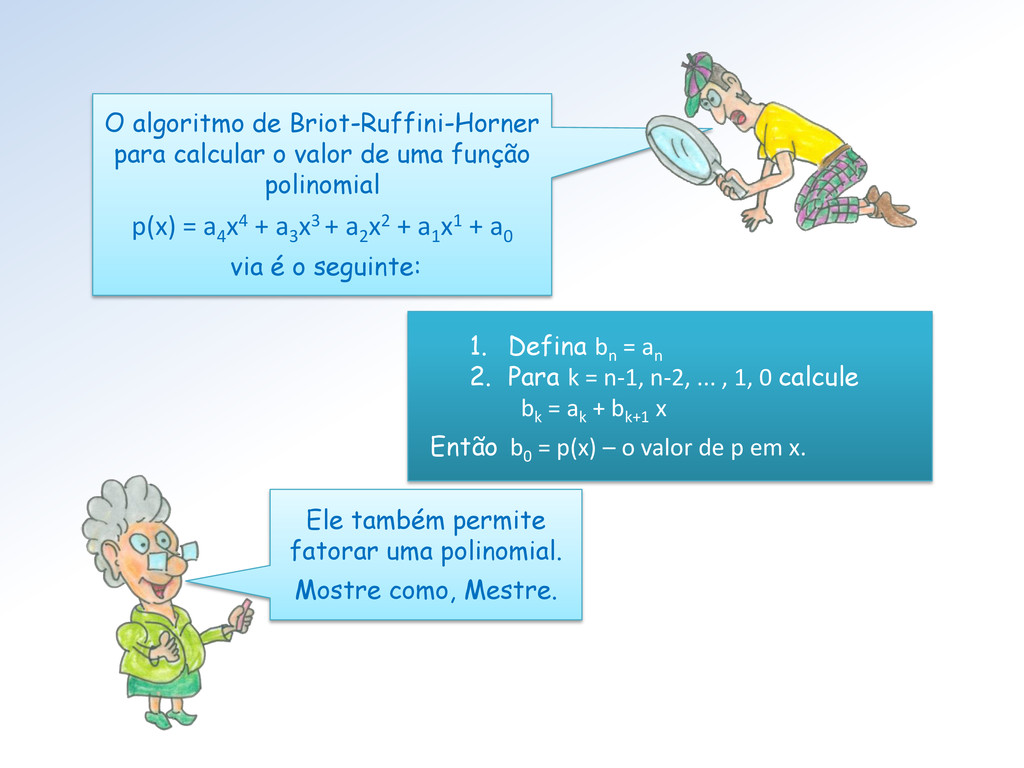
1. Defina bn = an 2. Para k = n-1,
n-2, ... , 1, 0 calcule bk = ak + bk+1 x Então b0 = p(x) – o valor de p em x. O algoritmo de Briot-Ruffini-Horner para calcular o valor de uma função polinomial p(x) = a4 x4 + a3 x3 + a2 x2 + a1 x1 + a0 via é o seguinte: Ele também permite fatorar uma polinomial. Mostre como, Mestre. -
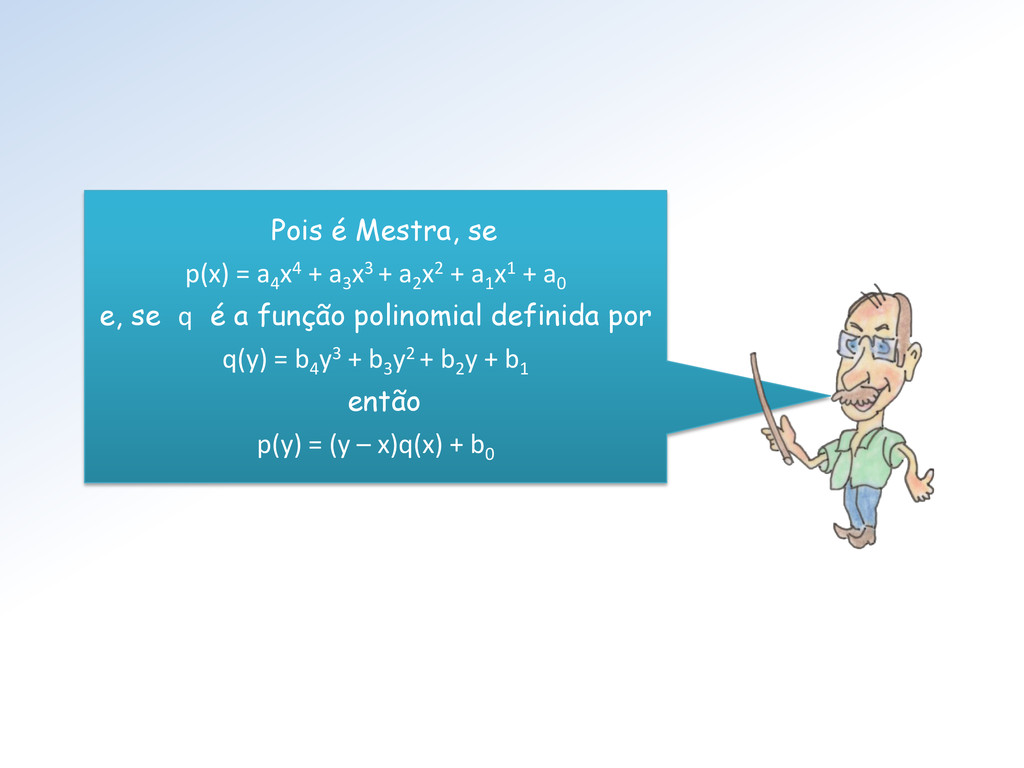
Pois é Mestra, se p(x) = a4 x4 + a3
x3 + a2 x2 + a1 x1 + a0 e, se q é a função polinomial definida por q(y) = b4 y3 + b3 y2 + b2 y + b1 então p(y) = (y – x)q(x) + b0 -
Carl Friedrich Gauss demonstrou o seguinte resultado em sua tese
de doutorado: Se p(x) é uma função polinomial de grau n ≥ 1, então a equação p(x) = 0 Possui pelo menos uma raiz (real ou complexa). Teorema fundamental da Álgebra -
Como as raízes complexas ocorrem aos pares (a raiz e
sua complexa conjugada), se o grau da polinomial é ímpar com certeza ela possui uma raiz real. Segue do Teorema fundamental da Álgebra que: uma função polinomial p = p(x) de grau n possui n raízes reais ou complexas. -
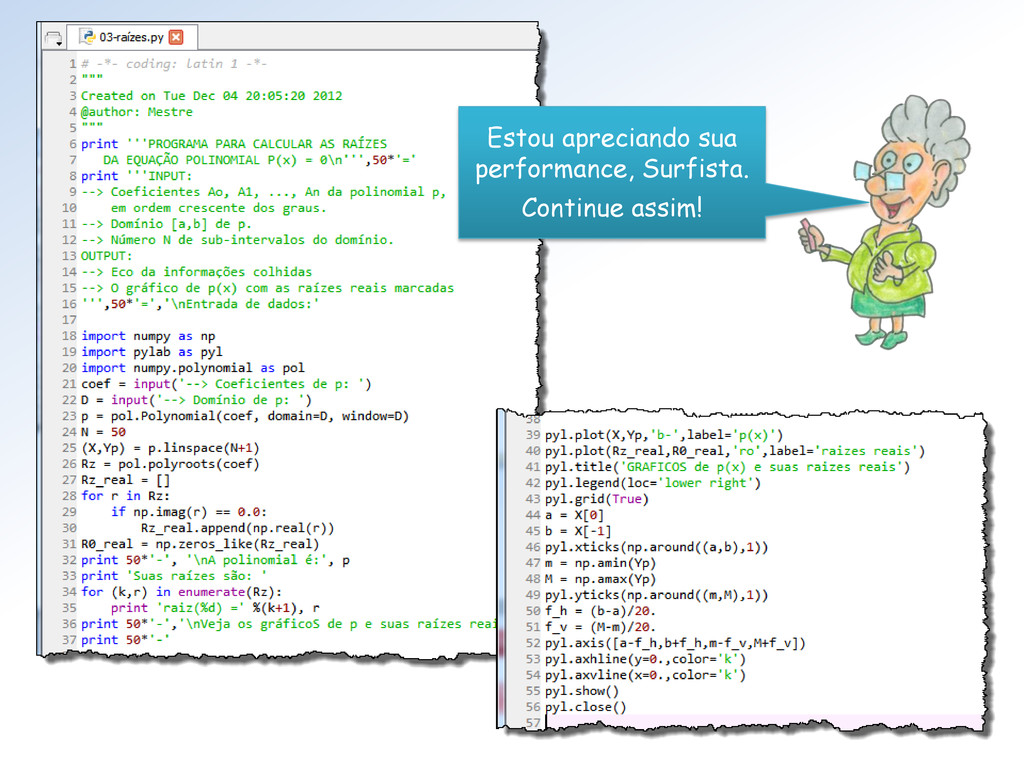
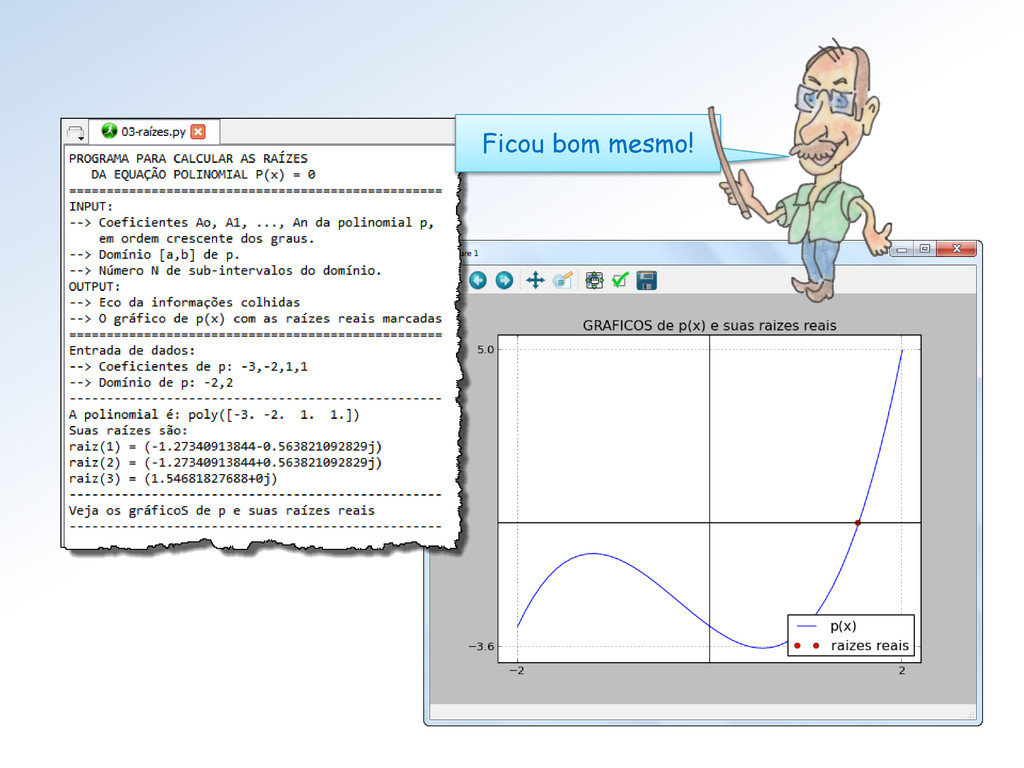
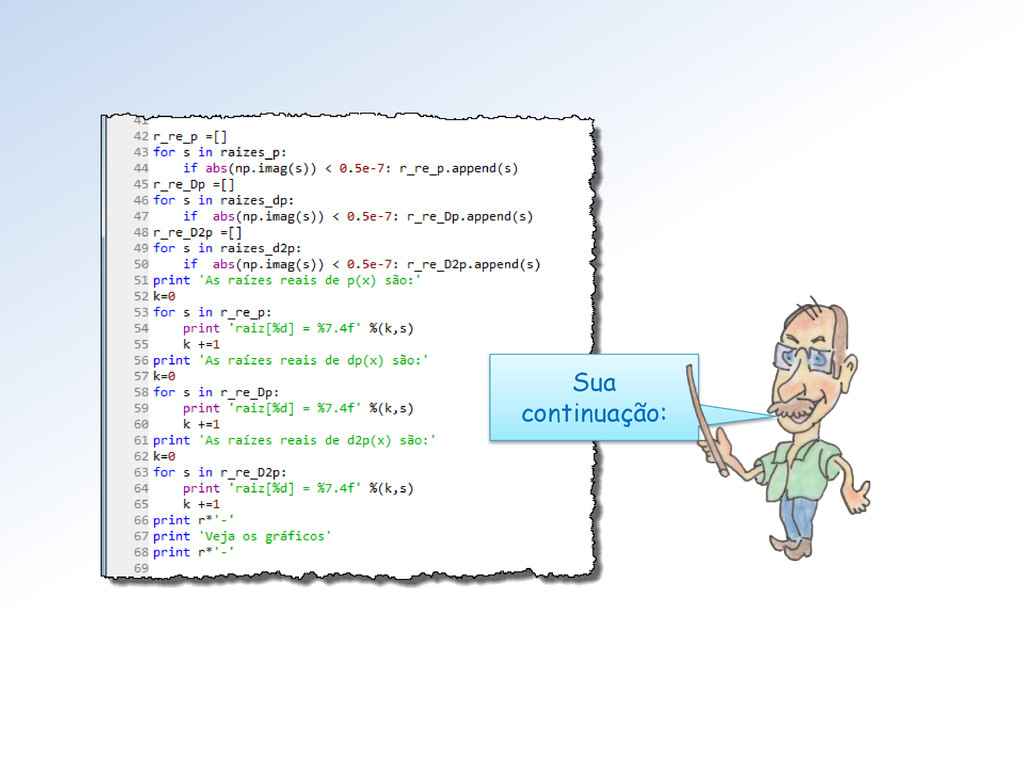
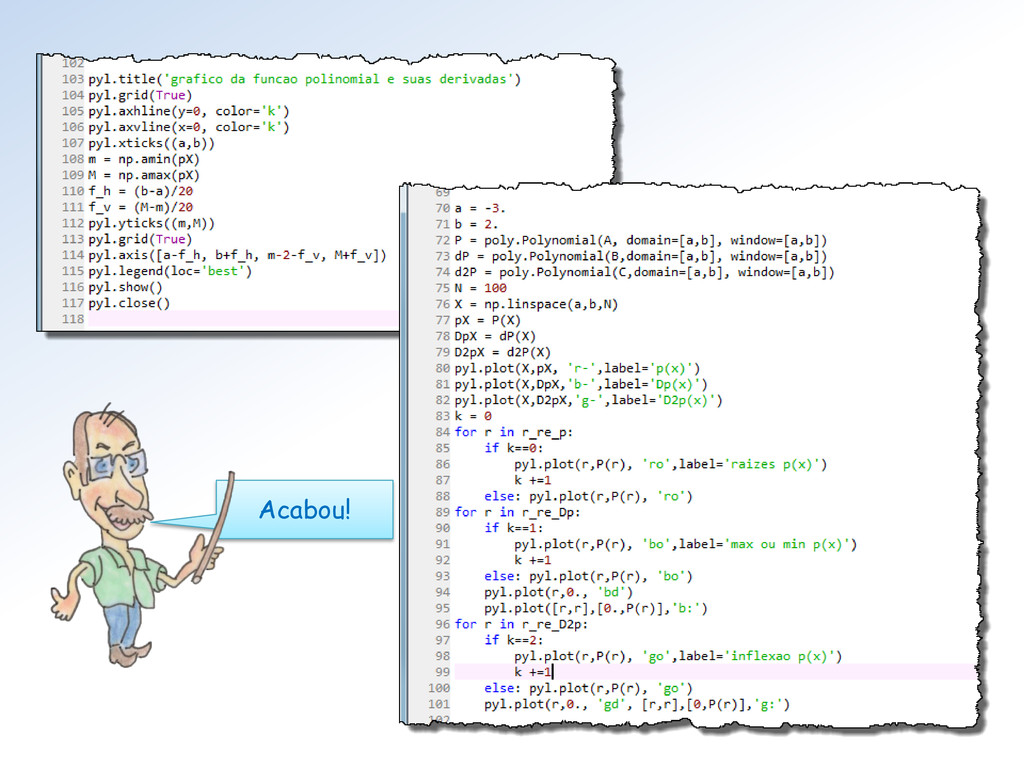
Surfista, faremos um programa que permite determinar as raízes de
uma equação polinomial p(x) = 0. Loirinha, faça outro programa que permita achar os pontos de inflexão dessa mesma polinomial. -
Mais adiante no curso, veremos vários métodos para obter raízes
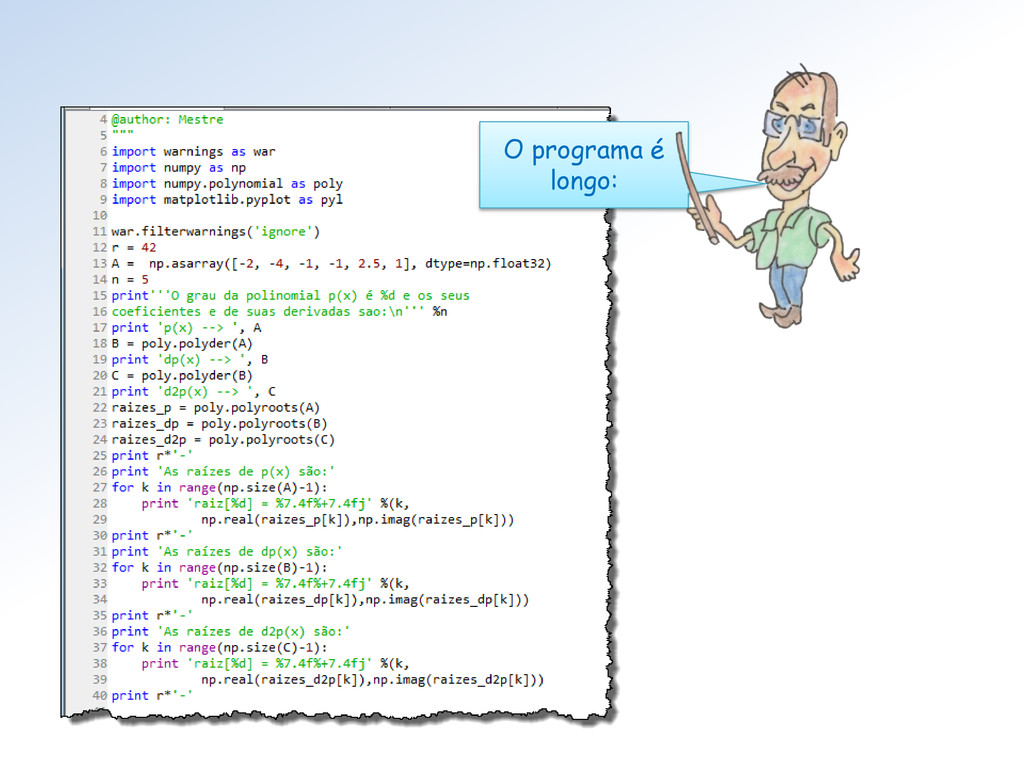
aproximadas de equações, não apenas para equações polinomiais. O Mestre fez um programa para mostrar o gráfico de uma polinomial p(x) e assinalar seus pontos de máximo, mínimo e inflexão. Mostra também os gráficos das derivadas de ordem 1 e 2 da p(x). -
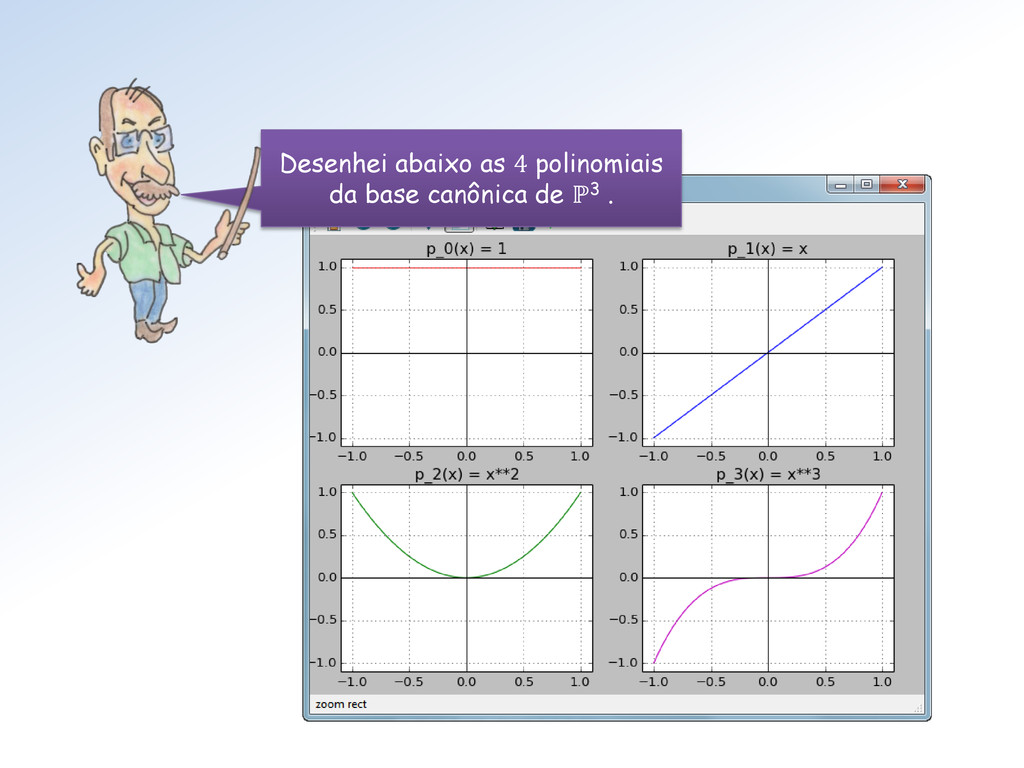
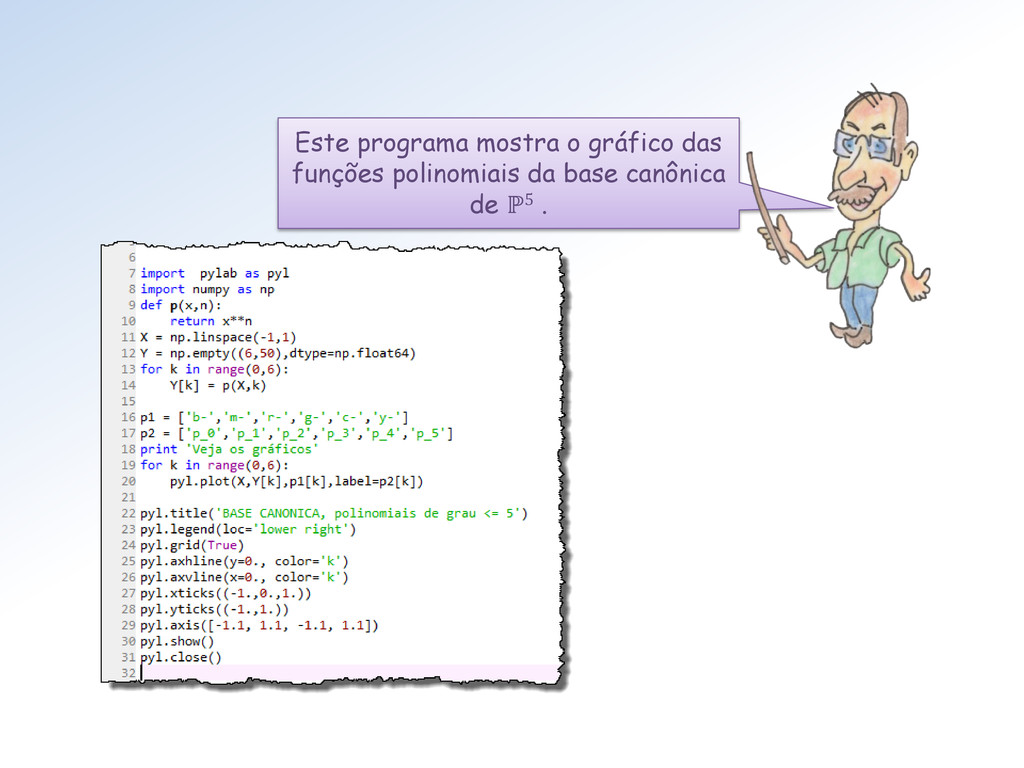
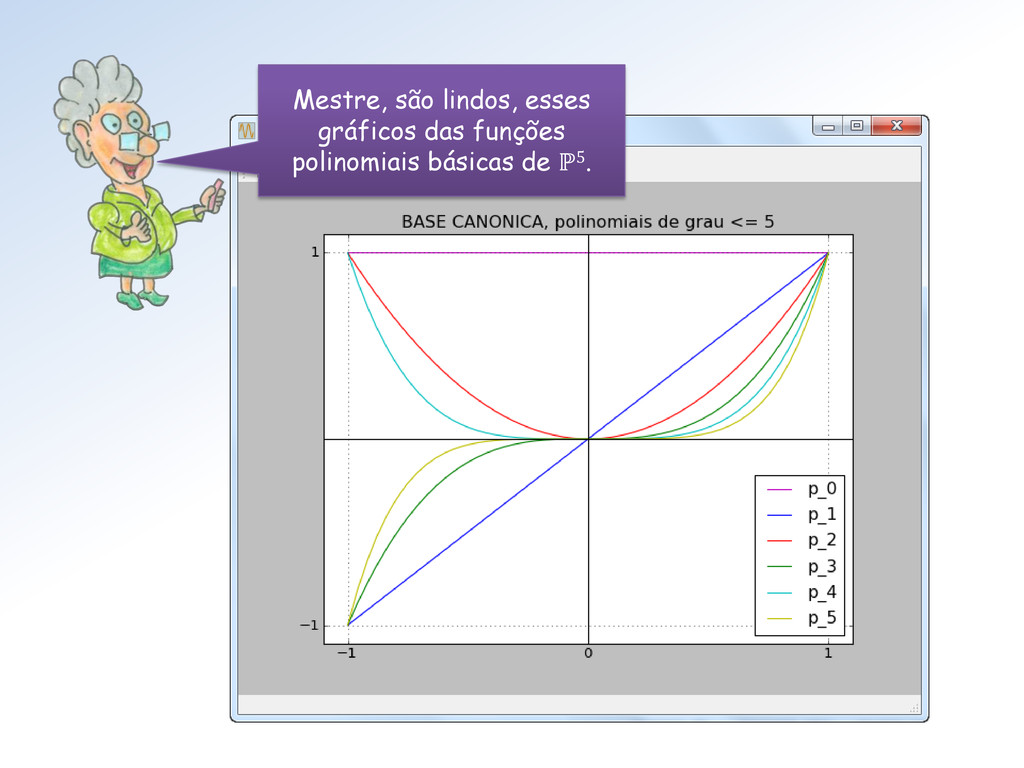
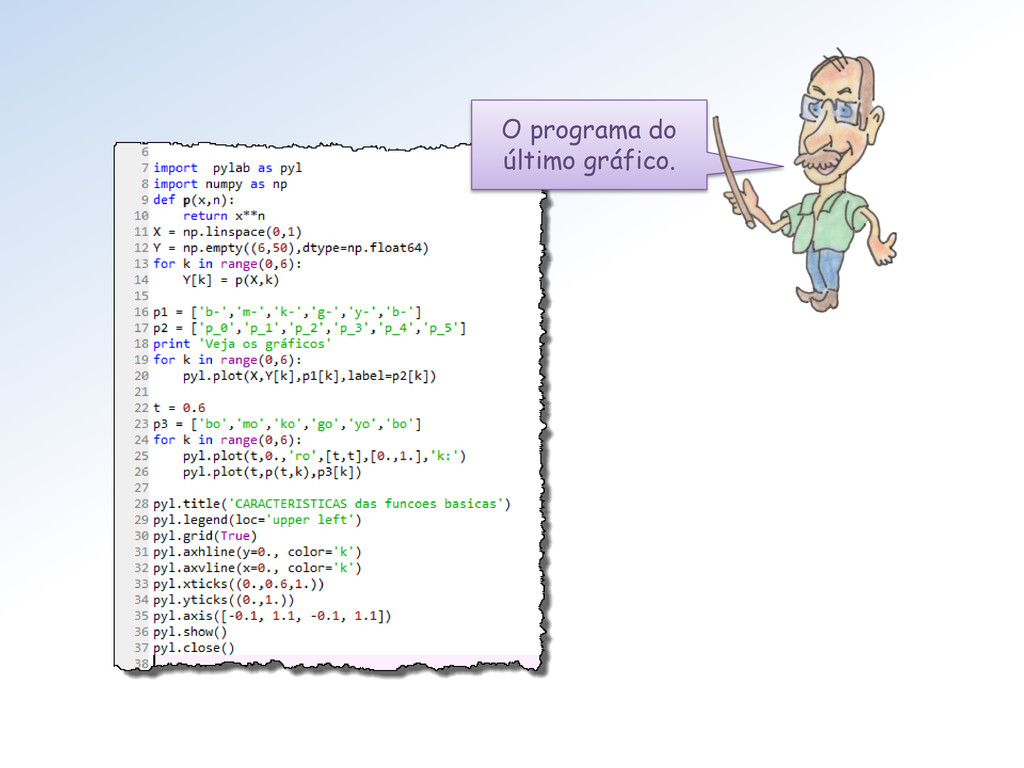
Este programa mostra o gráfico das funções polinomiais da base
canônica de ℙ5 . -
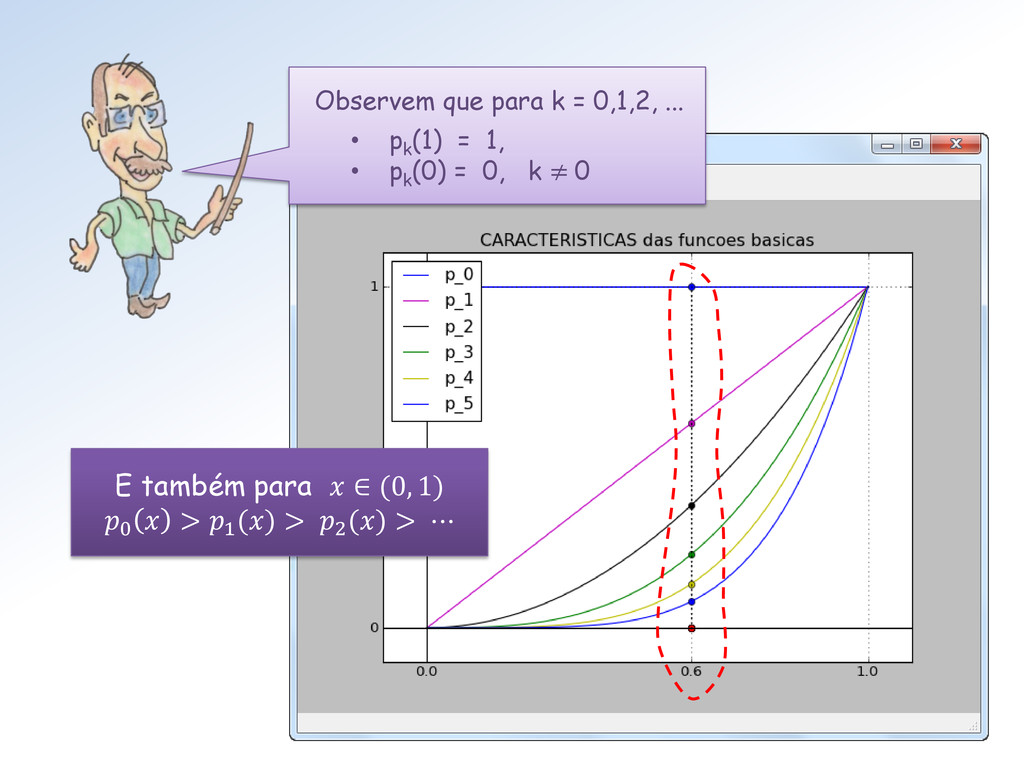
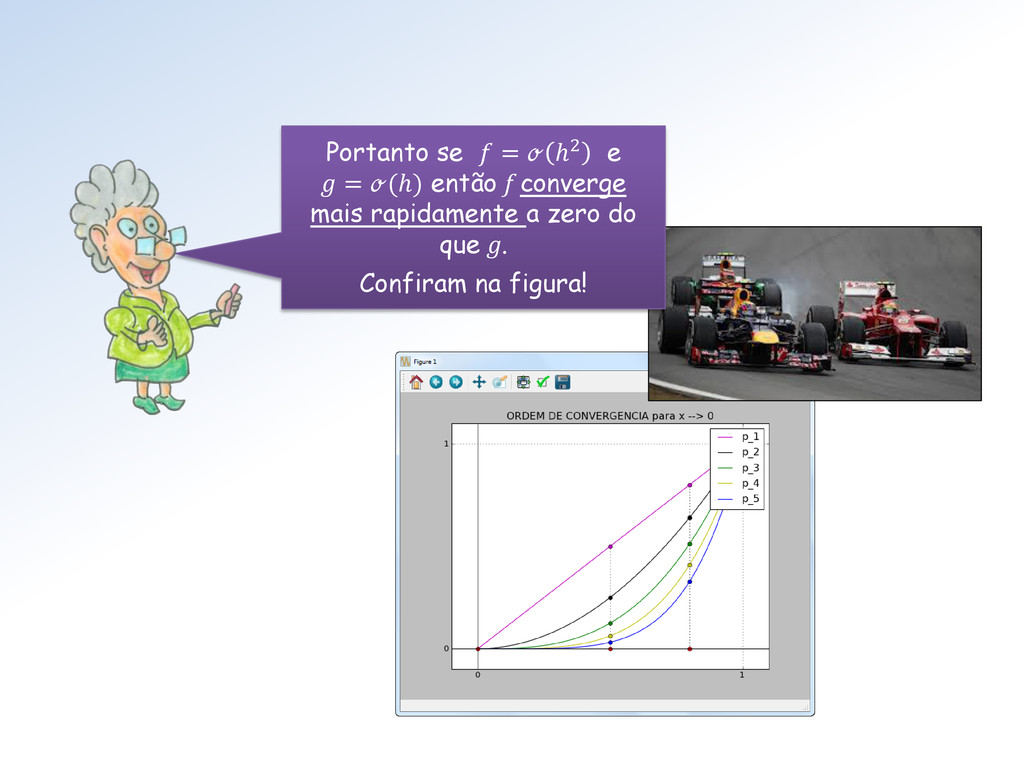
Observem que para k = 0,1,2, ... • p k
(1) = 1, • p k (0) = 0, k ≠ 0 E também para ∈ (0, 1) 0 > 1 () > 2 () > ⋯ -
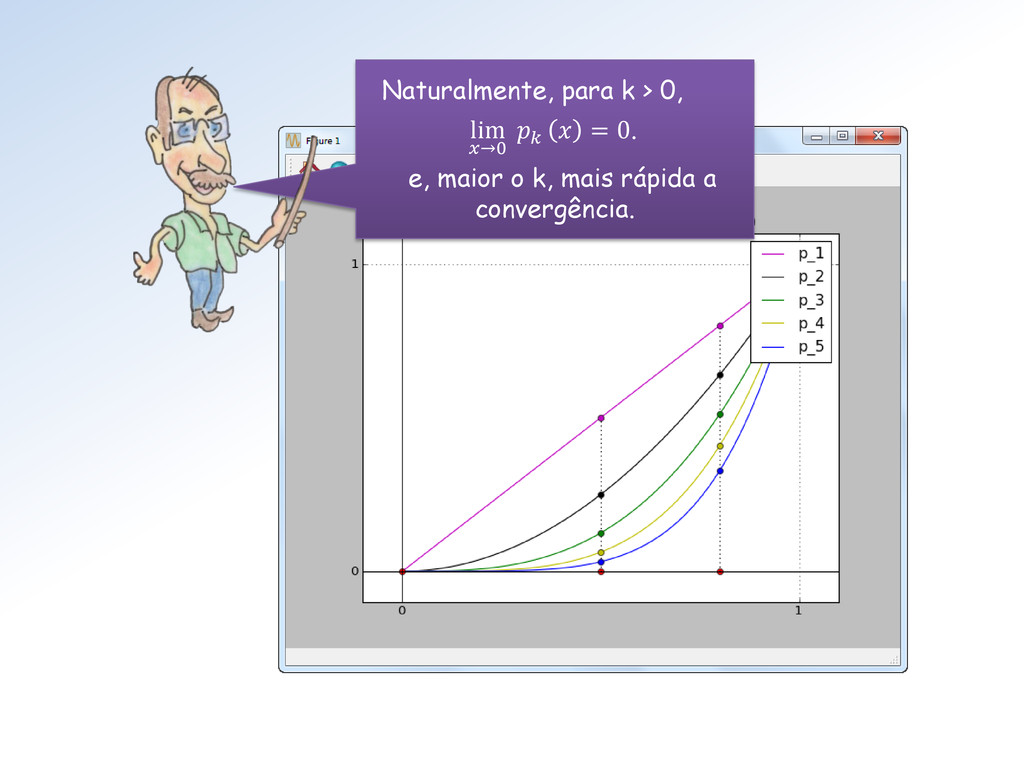
Naturalmente, para k > 0, lim →0 = 0. e,
maior o k, mais rápida a convergência. -
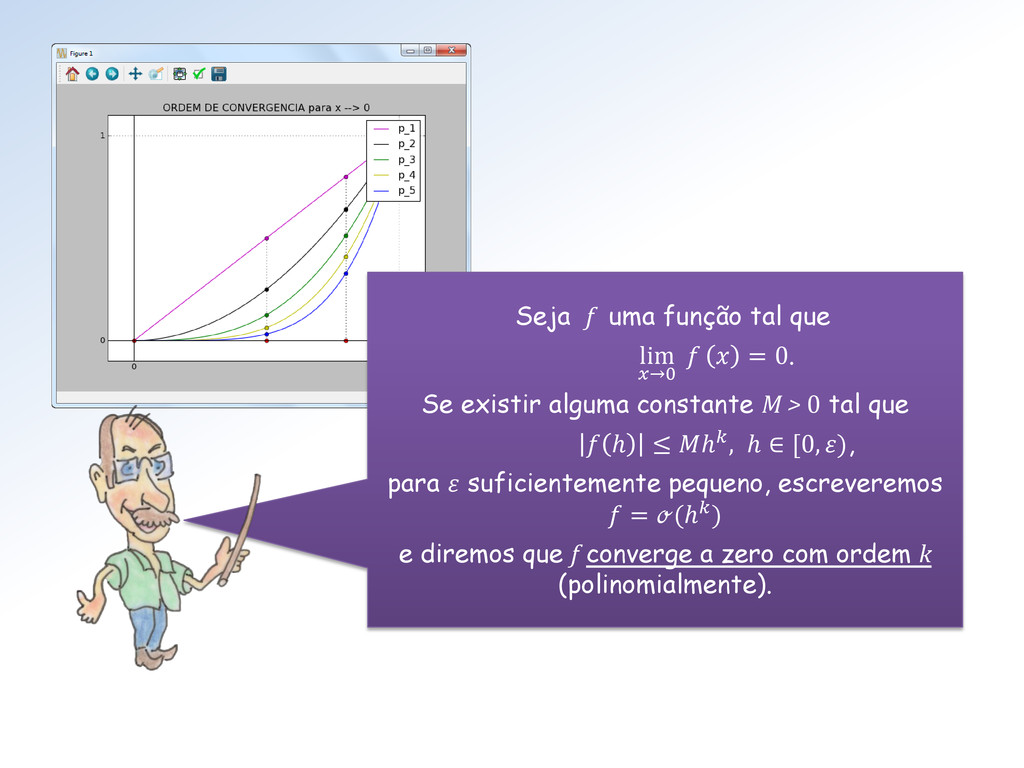
Seja f uma função tal que lim →0 = 0.
Se existir alguma constante M > 0 tal que ℎ ≤ ℎ, ℎ ∈ [0, ), para suficientemente pequeno, escreveremos = ℴ(ℎ) e diremos que f converge a zero com ordem k (polinomialmente). -
Portanto se = ℴ ℎ2 e = ℴ(ℎ) então f
converge mais rapidamente a zero do que g. Confiram na figura! -
Surfista, mostre a converg. do método de Newton-Raphson é quadrática.
Compare graficamente a velocidade de convergência dos métodos da secante, ponto-fixo e bisseção.